
Kunci servo Bluetooth dengan ESP32
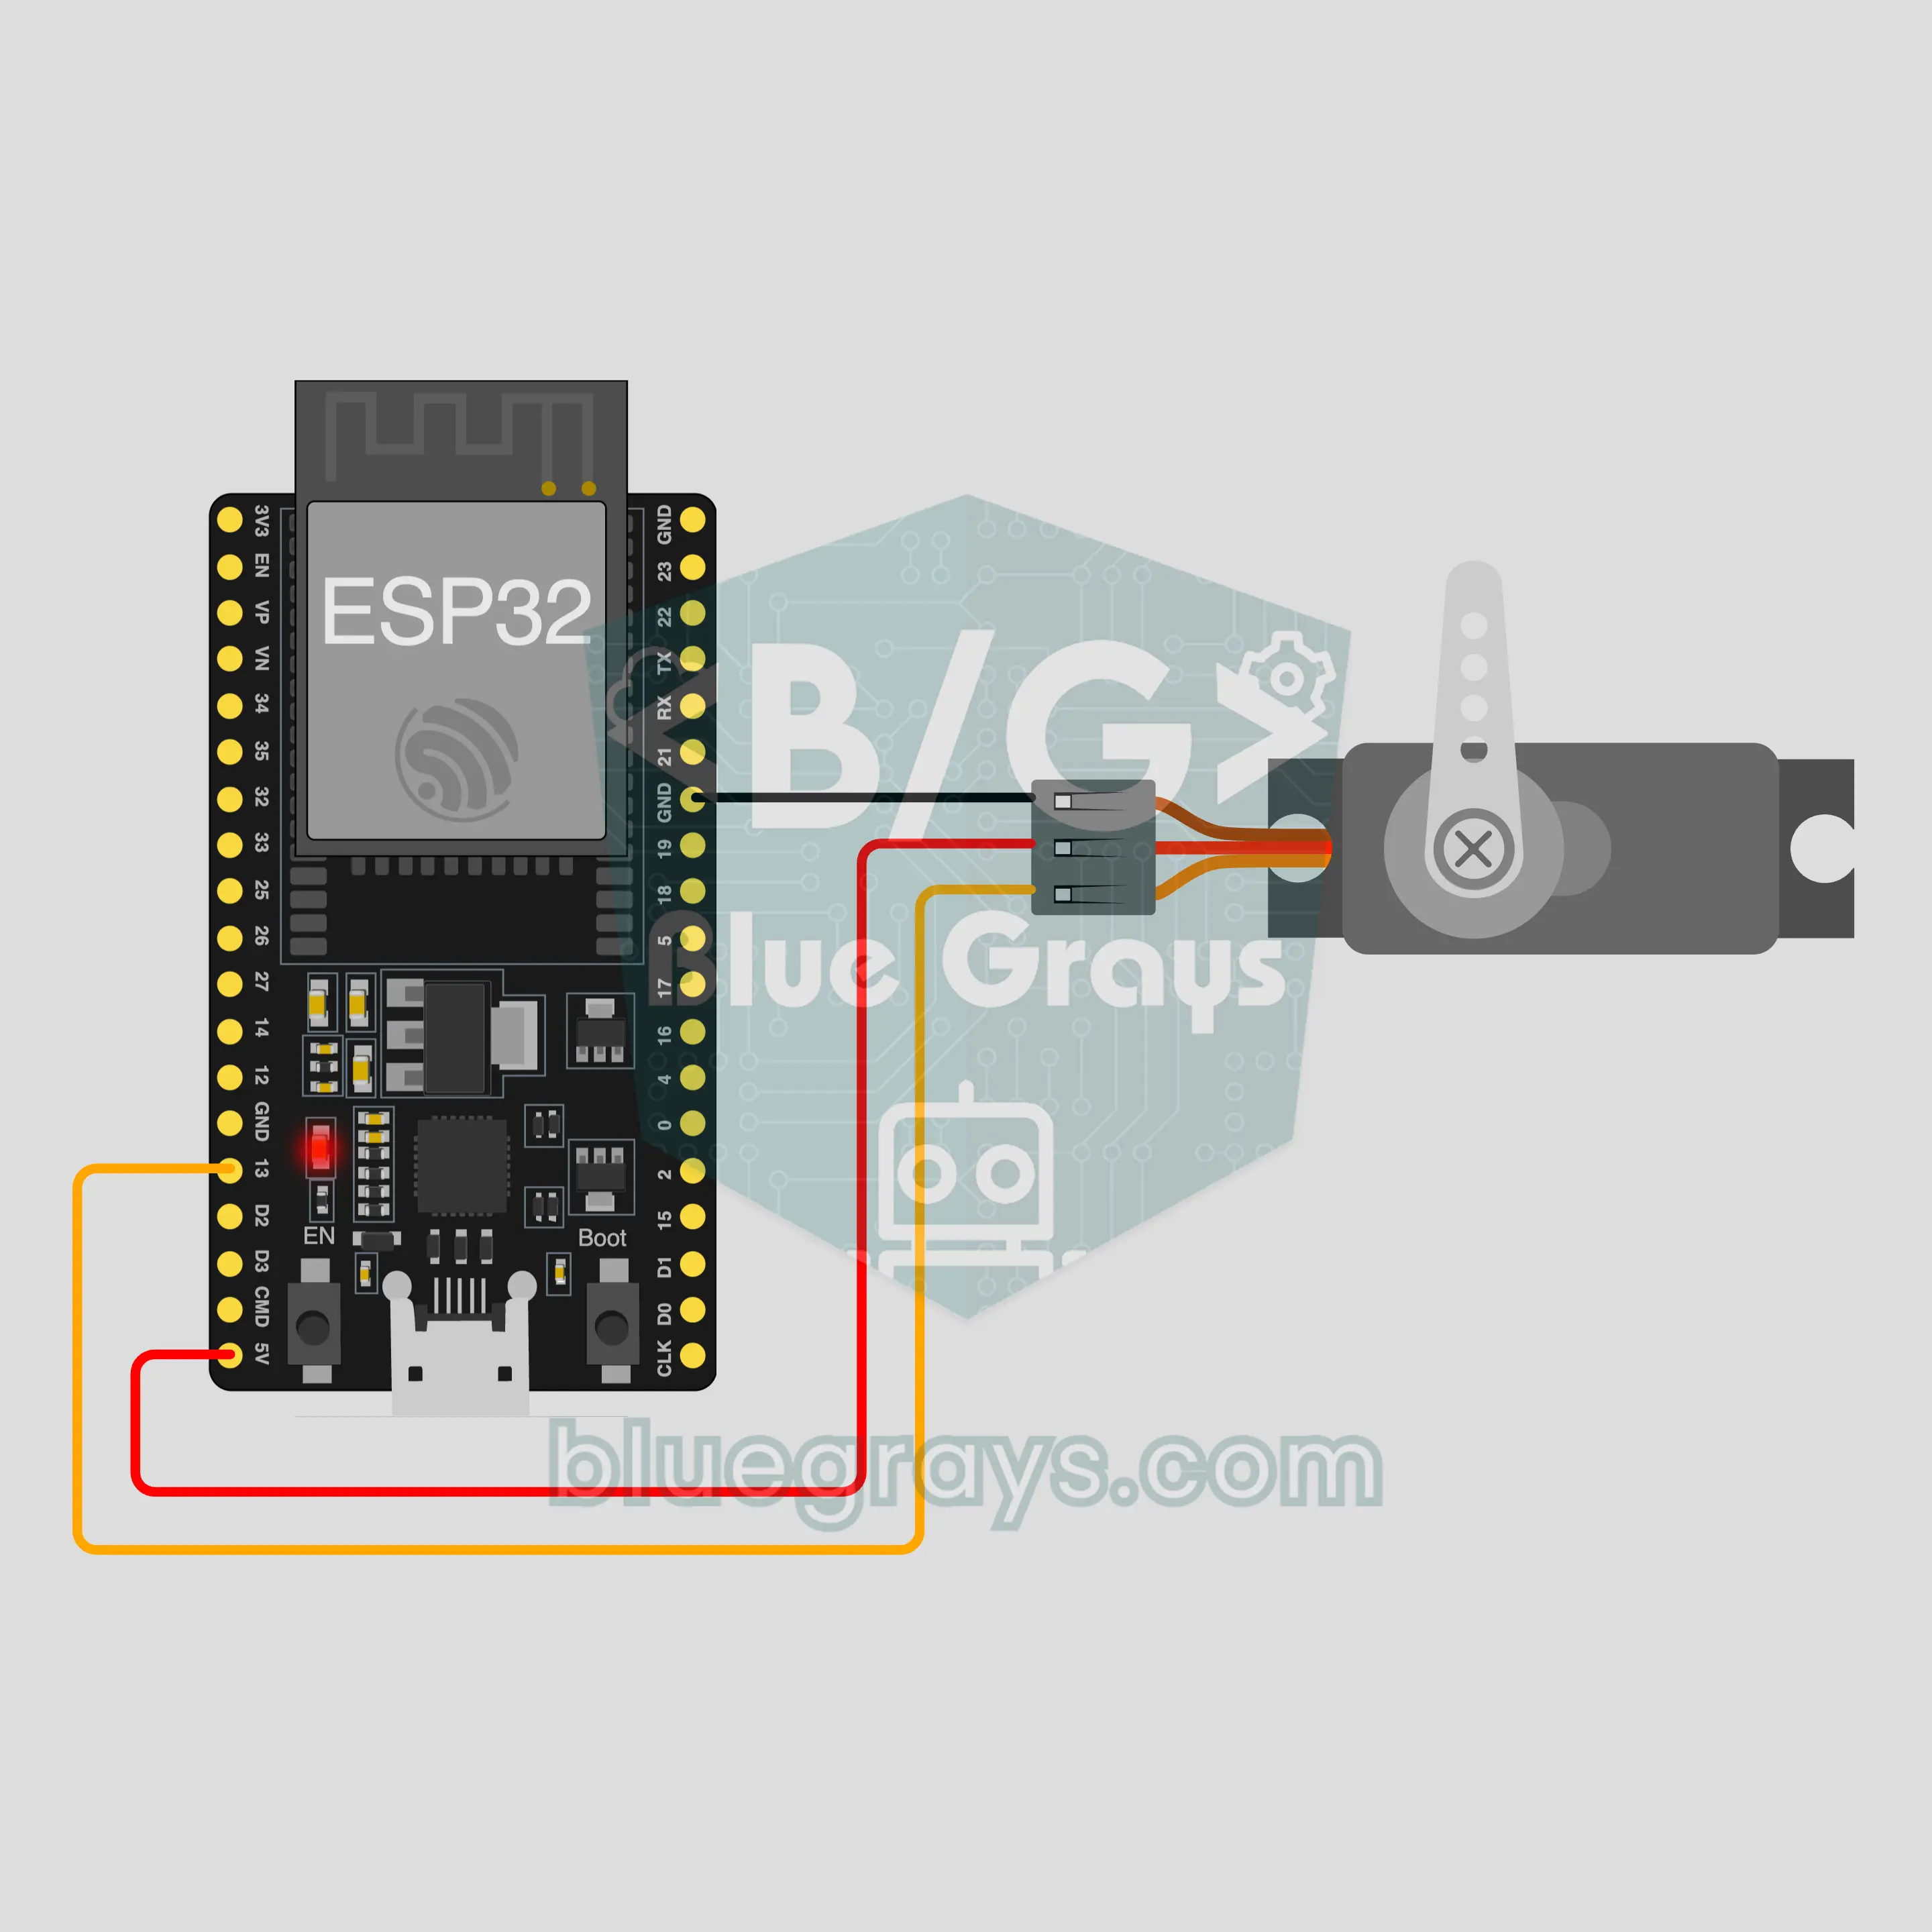
Kawal servo SG90 sebagai selak kecil dari telefonmu melalui Bluetooth: kunci, buka atau tetapkan sudut, tanpa internet atau Wi-Fi. Panduan langkah demi langkah bagi templat Bluetooth Kunci servo dalam aplikasi, dengan ESP32, satu servo dan 3 wayar. Pergi ke Bengkelku › Peranti › Tambah peranti › Bluetooth, pilih Kunci servo dan muat naik kod dengan Dapatkan kod. Butang Sediakan sebagai panel Bluetooth di halaman ini juga membuka panduan persediaan dengan templat ini.
Video
Gambar Rajah Litar
Kod Sumber
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Kilit                  │
5// └───────────────────────────┘
6// Servo lock
7// Arduino IDE board: ESP32 Dev Module
8// the BLE library comes with the ESP32 board package, nothing extra to install
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13#include <ESP32Servo.h>  // Library Manager: 'ESP32Servo'
14
15const char BLE_NAME[] = "BG-Kilit";  // the board advertises with this name, the app finds it in the list by it
16
17// Pins: change them here if you wired differently
18const int SERVO_PIN = 13;
19const int LOCKED_ANGLE = 90, OPEN_ANGLE = 0;  // servo angles for locked and open
20const bool LOCK_ON_DISCONNECT = true;  // If the connection drops the lock closes (set false to leave it as it is)
21
22void btWrite(const char *text);
23void onValue(const char *key, const char *value);
24void sendAll();
25void onLinkLost();
26
27// ── The app sends "key=value" lines; on "?" the board sends all its values ──
28char line[65];
29uint8_t lineLen = 0;
30unsigned long lastRxMs = 0;
31
32bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
33bool isOn(const char *v) { return v[0] == '1'; }
34
35void sendText(const char *key, const char *value) {
36  char out[72];
37  snprintf(out, sizeof(out), "%s=%s\n", key, value);
38  btWrite(out);
39}
40
41void sendInt(const char *key, long value) {
42  char text[12];
43  snprintf(text, sizeof(text), "%ld", value);
44  sendText(key, text);
45}
46
47void sendFloat(const char *key, float value) {
48  char text[16];
49  dtostrf(value, 1, 1, text);
50  sendText(key, text);
51}
52
53void handleLine(char *text) {
54  char *eq = strchr(text, '=');
55  if (eq == nullptr) {
56    if (text[strlen(text) - 1] == '?') {
57      btWrite("@v=1.0\n");  // the "@v" line tells the app the code version
58      sendAll();
59    }
60    return;
61  }
62  *eq = '\0';
63  onValue(text, eq + 1);
64}
65
66void feed(char c) {
67  lastRxMs = millis();
68  if (c == '\n' || c == '\r') {
69    if (lineLen == 0) return;
70    line[lineLen] = '\0';
71    lineLen = 0;
72    handleLine(line);
73  } else if (lineLen < sizeof(line) - 1) {
74    line[lineLen++] = c;
75  }
76}
77
78// ── Bluetooth (Nordic UART) ──
79#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
81#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
82
83BLECharacteristic *txChar = nullptr;
84volatile bool linked = false;
85volatile bool linkLost = false;
86// incoming bytes move from the Bluetooth task to loop() through a small ring buffer
87const int RX_SIZE = 256;
88volatile uint8_t rxBuf[RX_SIZE];
89volatile int rxHead = 0, rxTail = 0;
90
91class ServerEvents : public BLEServerCallbacks {
92  void onConnect(BLEServer *server) override { linked = true; }
93  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
94};
95
96class RxEvents : public BLECharacteristicCallbacks {
97  void onWrite(BLECharacteristic *c) override {
98    auto v = c->getValue();
99    for (size_t i = 0; i < v.length(); i++) {
100      int next = (rxHead + 1) % RX_SIZE;
101      if (next == rxTail) break;
102      rxBuf[rxHead] = (uint8_t)v[i];
103      rxHead = next;
104    }
105  }
106};
107
108// lines go out in 20-byte packets (works with every phone)
109void btWrite(const char *text) {
110  if (!linked || txChar == nullptr) return;
111  size_t n = strlen(text);
112  for (size_t i = 0; i < n; i += 20) {
113    size_t len = n - i < 20 ? n - i : 20;
114    txChar->setValue((uint8_t *)text + i, len);
115    txChar->notify();
116    delay(4);
117  }
118}
119
120void btBegin() {
121  BLEDevice::init(BLE_NAME);
122  BLEServer *server = BLEDevice::createServer();
123  server->setCallbacks(new ServerEvents());
124  BLEService *uart = server->createService(UART_SERVICE);
125  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
126  txChar->addDescriptor(new BLE2902());
127  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
128  rx->setCallbacks(new RxEvents());
129  uart->start();
130  BLEAdvertisementData adv;
131  adv.setFlags(0x06);
132  adv.setCompleteServices(BLEUUID(UART_SERVICE));
133  BLEAdvertisementData scan;
134  scan.setName(BLE_NAME);
135  BLEAdvertising *advertising = BLEDevice::getAdvertising();
136  advertising->setAdvertisementData(adv);
137  advertising->setScanResponseData(scan);
138  BLEDevice::startAdvertising();
139}
140
141void btPoll() {
142  while (rxTail != rxHead) {
143    char c = (char)rxBuf[rxTail];
144    rxTail = (rxTail + 1) % RX_SIZE;
145    feed(c);
146  }
147  if (linkLost) {
148    linkLost = false;
149    onLinkLost();
150    delay(100);
151    BLEDevice::startAdvertising();
152  }
153}
154
155// ── ESP32 ──
156Servo servo;
157bool locked = true;
158int angle = LOCKED_ANGLE;
159
160void moveTo(int a) {
161  angle = constrain(a, 0, 180);
162  servo.write(angle);
163}
164
165void onValue(const char *key, const char *value) {
166  if (is(key, "kilit")) {
167    locked = isOn(value);
168    moveTo(locked ? LOCKED_ANGLE : OPEN_ANGLE);
169    sendInt("aci", angle);
170  } else if (is(key, "aci")) {
171    moveTo(atoi(value));
172    if (locked != (angle == LOCKED_ANGLE)) {
173      locked = !locked;
174      sendInt("kilit", locked);
175    }
176  }
177}
178
179void sendAll() {
180  sendInt("kilit", locked);
181  sendInt("aci", angle);
182}
183
184void onLinkLost() {
185  if (LOCK_ON_DISCONNECT && !locked) {
186    locked = true;
187    moveTo(LOCKED_ANGLE);
188  }
189}
190
191void setup() {
192  Serial.begin(115200);
193  servo.setPeriodHertz(50);
194  servo.attach(SERVO_PIN, 500, 2500);
195  moveTo(LOCKED_ANGLE);
196  btBegin();
197  Serial.print(F("BlueGrays Bluetooth: "));
198  Serial.println(BLE_NAME);
199}
200
201void loop() {
202  btPoll();
203}
204Soalan Lazim
Adakah ia berfungsi dengan iPhone?
Ya. Bluetooth Low Energy (BLE) terbina dalam ESP32 berkomunikasi dengan iPhone dan Android. iPhone tidak dapat bersambung ke modul Bluetooth klasik seperti HC-05 dan HC-06, dan projek ini tidak memerlukannya. Jangan cuba menggandingkan papan dalam tetapan Bluetooth telefonmu; papan BLE mungkin tidak muncul di situ, dan itu perkara biasa. Aplikasi BlueGrays yang membuat sambungan.
Mengapakah ia mengunci dengan sendirinya apabila sambungan terputus?
Itu disengajakan. Oleh sebab tetapan LOCK_ON_DISCONNECT dalam kod ialah true, papan memusingkan selak kembali ke sudut berkunci (90 darjah) apabila telefon keluar dari jarak atau aplikasi ditutup, supaya kunci tidak tertinggal terbuka secara tidak sengaja. Papan juga bermula dalam keadaan berkunci apabila dihidupkan. Jika kamu mahu ia kekal terbuka, tetapkan nilai itu kepada false dan muat naik kod semula. Perlindungan yang sama berfungsi jika kamu membuka selak dengan gelangsar Sudut servo dan bukannya suis Kunci: papan mengira sebarang sudut selain 90 sebagai terbuka.
Bolehkah saya mengunci pintu sebenar atau peti besi dengannya?
Tidak, ini projek pembelajaran. SG90 ialah servo hobi kecil dengan gear plastik; lengannya berpusing jika kamu memaksanya, dan sebaik sahaja kuasa diputuskan, ia tiada daya penahan lagi. Selain itu, sambungan Bluetooth dalam kod ini tiada kata laluan: telefon lain yang berdekatan juga boleh bersambung ke papan dan menghantar arahan. Cubalah pada selak kotak, laci atau pintu model; jangan percayakannya untuk pintu sebenar atau barang berharga.
Apakah beza antara suis kunci dan gelangsar sudut?
Suis Kunci menggerakkan selak ke dua kedudukan yang ditulis dalam kod: berkunci pada 90 darjah, terbuka pada 0. Pada setiap perubahan, papan melaporkan sudut baharu kepada panel, jadi gelangsar melompat ke nilai itu. Gelangsar Sudut servo pula memusingkan lengan ke mana-mana sudut antara 0 dan 180 darjah; ia berguna untuk mencari di mana selakmu benar-benar tertutup. Tulis nilai yang kamu temui ke dalam baris LOCKED_ANGLE dan OPEN_ANGLE dalam kod. Apabila kamu menggerakkan gelangsar ke sebarang sudut selain 90, papan mengira kunci sebagai terbuka dan suis Kunci dalam panel juga menunjukkannya; kembali tepat pada 90, ia menunjukkan berkunci semula.