
Sensor jarak ultrasonik HC-SR04 dengan ESP32
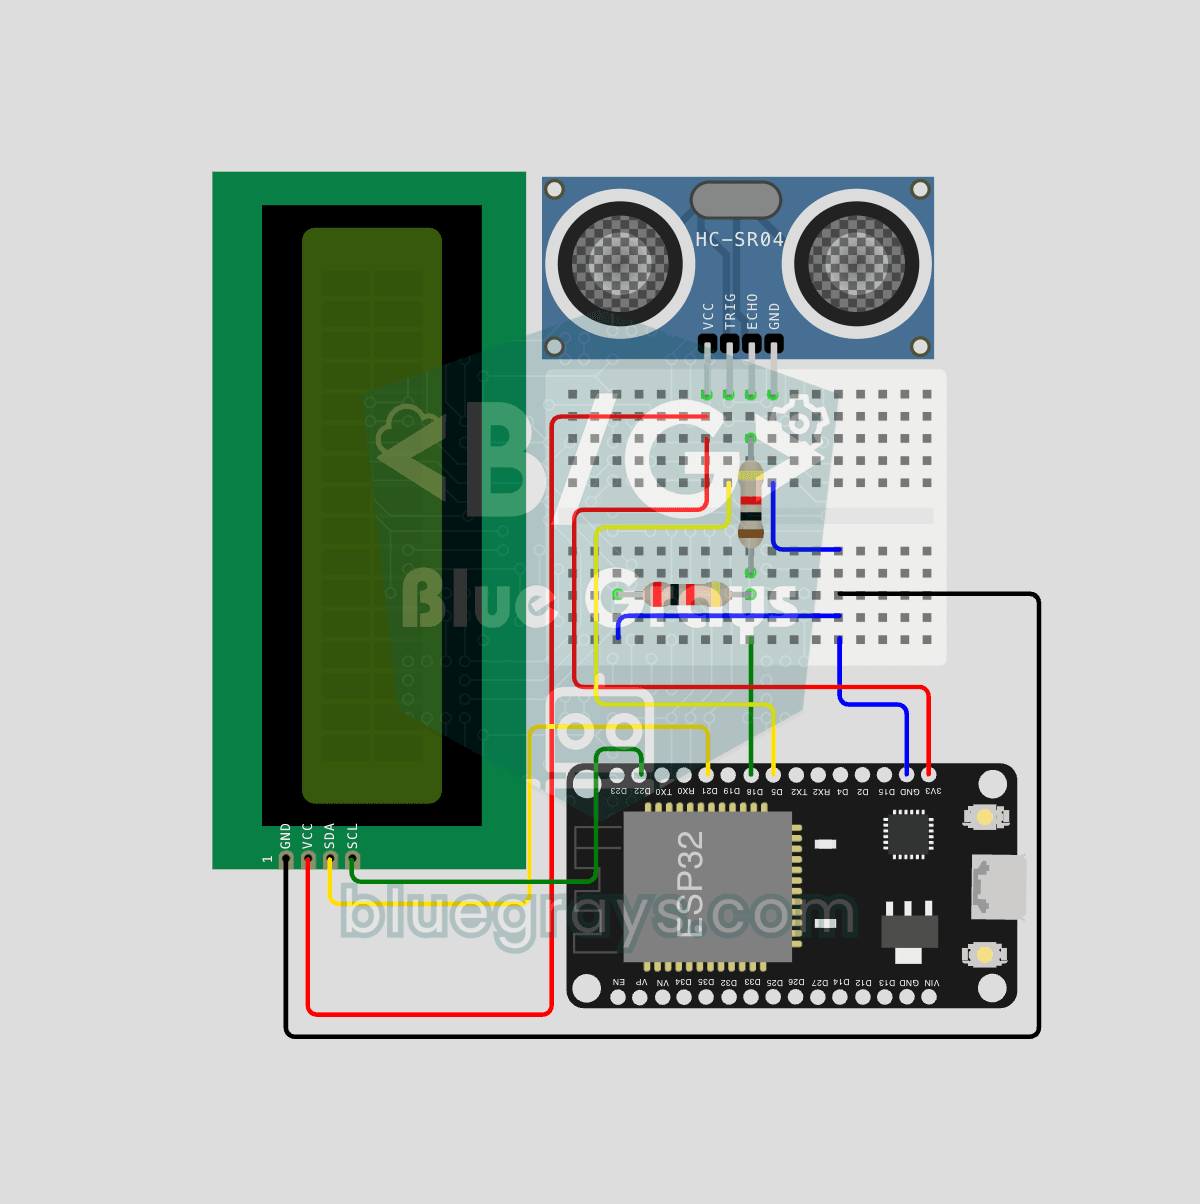
Sensor ultrasonik HC-SR04 mengukur jarak dengan menentukan masa yang diambil oleh denyut bunyinya untuk melantun dari objek dan kembali (masa penerbangan). Dalam projek ini, ESP32 menghantar denyut 10 mikrosaat ke pin TRIG dan membaca masa gema dari pin ECHO dengan pulseIn(). Jarak dipaparkan dalam cm pada LCD I2C 16x2. HC-SR04 berfungsi pada 5V, jadi pin ECHO memerlukan pembahagi voltan; jika tidak, GPIO 3.3V ESP32 akan rosak.

Video
Gambar Rajah Litar
Kod Sumber
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   ESP32 HC-SR04 Ultrasonic Distance Sensor
4// ─────────────────────────────────────────
5// Triggers the HC-SR04 with a TRIG pulse, computes the distance (cm) from
6// the ECHO time and shows it on a 16x2 I2C LCD every 0.2 s. If no echo
7// comes back, the screen shows "Menzil disinda" (out of range).
8//
9// Pins:
10//   GPIO 5  -> HC-SR04 TRIG
11//   GPIO 18 -> HC-SR04 ECHO (via a voltage divider)
12//   Divider: ECHO -> 1k -> GPIO 18 -> 2k -> GND
13//   GPIO 21 -> LCD SDA, GPIO 22 -> LCD SCL
14//   HC-SR04 and LCD VCC -> 5V (VIN), GND -> GND
15
16#include <Wire.h>
17#include <LiquidCrystal_I2C.h>
18
19// Pin definitions
20const int TRIG_PIN = 5;
21const int ECHO_PIN = 18;   // Needs a 1k + 2k voltage divider
22
23// LCD addr 0x27 or 0x3F
24LiquidCrystal_I2C lcd(0x27, 16, 2);
25
26const float SOUND_SPEED_CM_PER_US = 0.0343f;      // Speed of sound (cm/us)
27const unsigned long PULSE_TIMEOUT_US = 30000UL;   // Echo timeout (~5 m)
28
29void setup() {
30  pinMode(TRIG_PIN, OUTPUT);
31  pinMode(ECHO_PIN, INPUT);
32  digitalWrite(TRIG_PIN, LOW);
33
34  // DevKit V1 default I2C pins
35  Wire.begin(21, 22);
36
37  lcd.init();
38  lcd.backlight();
39
40  // Splash screen 3 s
41  lcd.setCursor(3, 0);
42  lcd.print("BlueGrays");
43  lcd.setCursor(1, 1);
44  lcd.print("HC-SR04 v1.0");
45  delay(3000);
46
47  // Main screen
48  lcd.clear();
49  lcd.setCursor(0, 0);
50  lcd.print("Distance:");
51}
52
53// Reads the distance in cm, -1 on error
54float readDistanceCm() {
55  // A 10 us TRIG pulse starts a measurement
56  digitalWrite(TRIG_PIN, LOW);
57  delayMicroseconds(2);
58  digitalWrite(TRIG_PIN, HIGH);
59  delayMicroseconds(10);
60  digitalWrite(TRIG_PIN, LOW);
61
62  unsigned long duration = pulseIn(ECHO_PIN, HIGH, PULSE_TIMEOUT_US);
63  if (duration == 0) return -1.0f;
64  // Round trip, so divide by 2
65  return (duration * SOUND_SPEED_CM_PER_US) / 2.0f;
66}
67
68void loop() {
69  float distance = readDistanceCm();
70
71  // Clear bottom row
72  lcd.setCursor(0, 1);
73  lcd.print("                ");
74  lcd.setCursor(0, 1);
75
76  if (distance < 0) {
77    lcd.print("Out of range");
78  } else {
79    lcd.print(distance, 1);   // 1 decimal place
80    lcd.print(" cm");
81  }
82
83  delay(200);
84}
85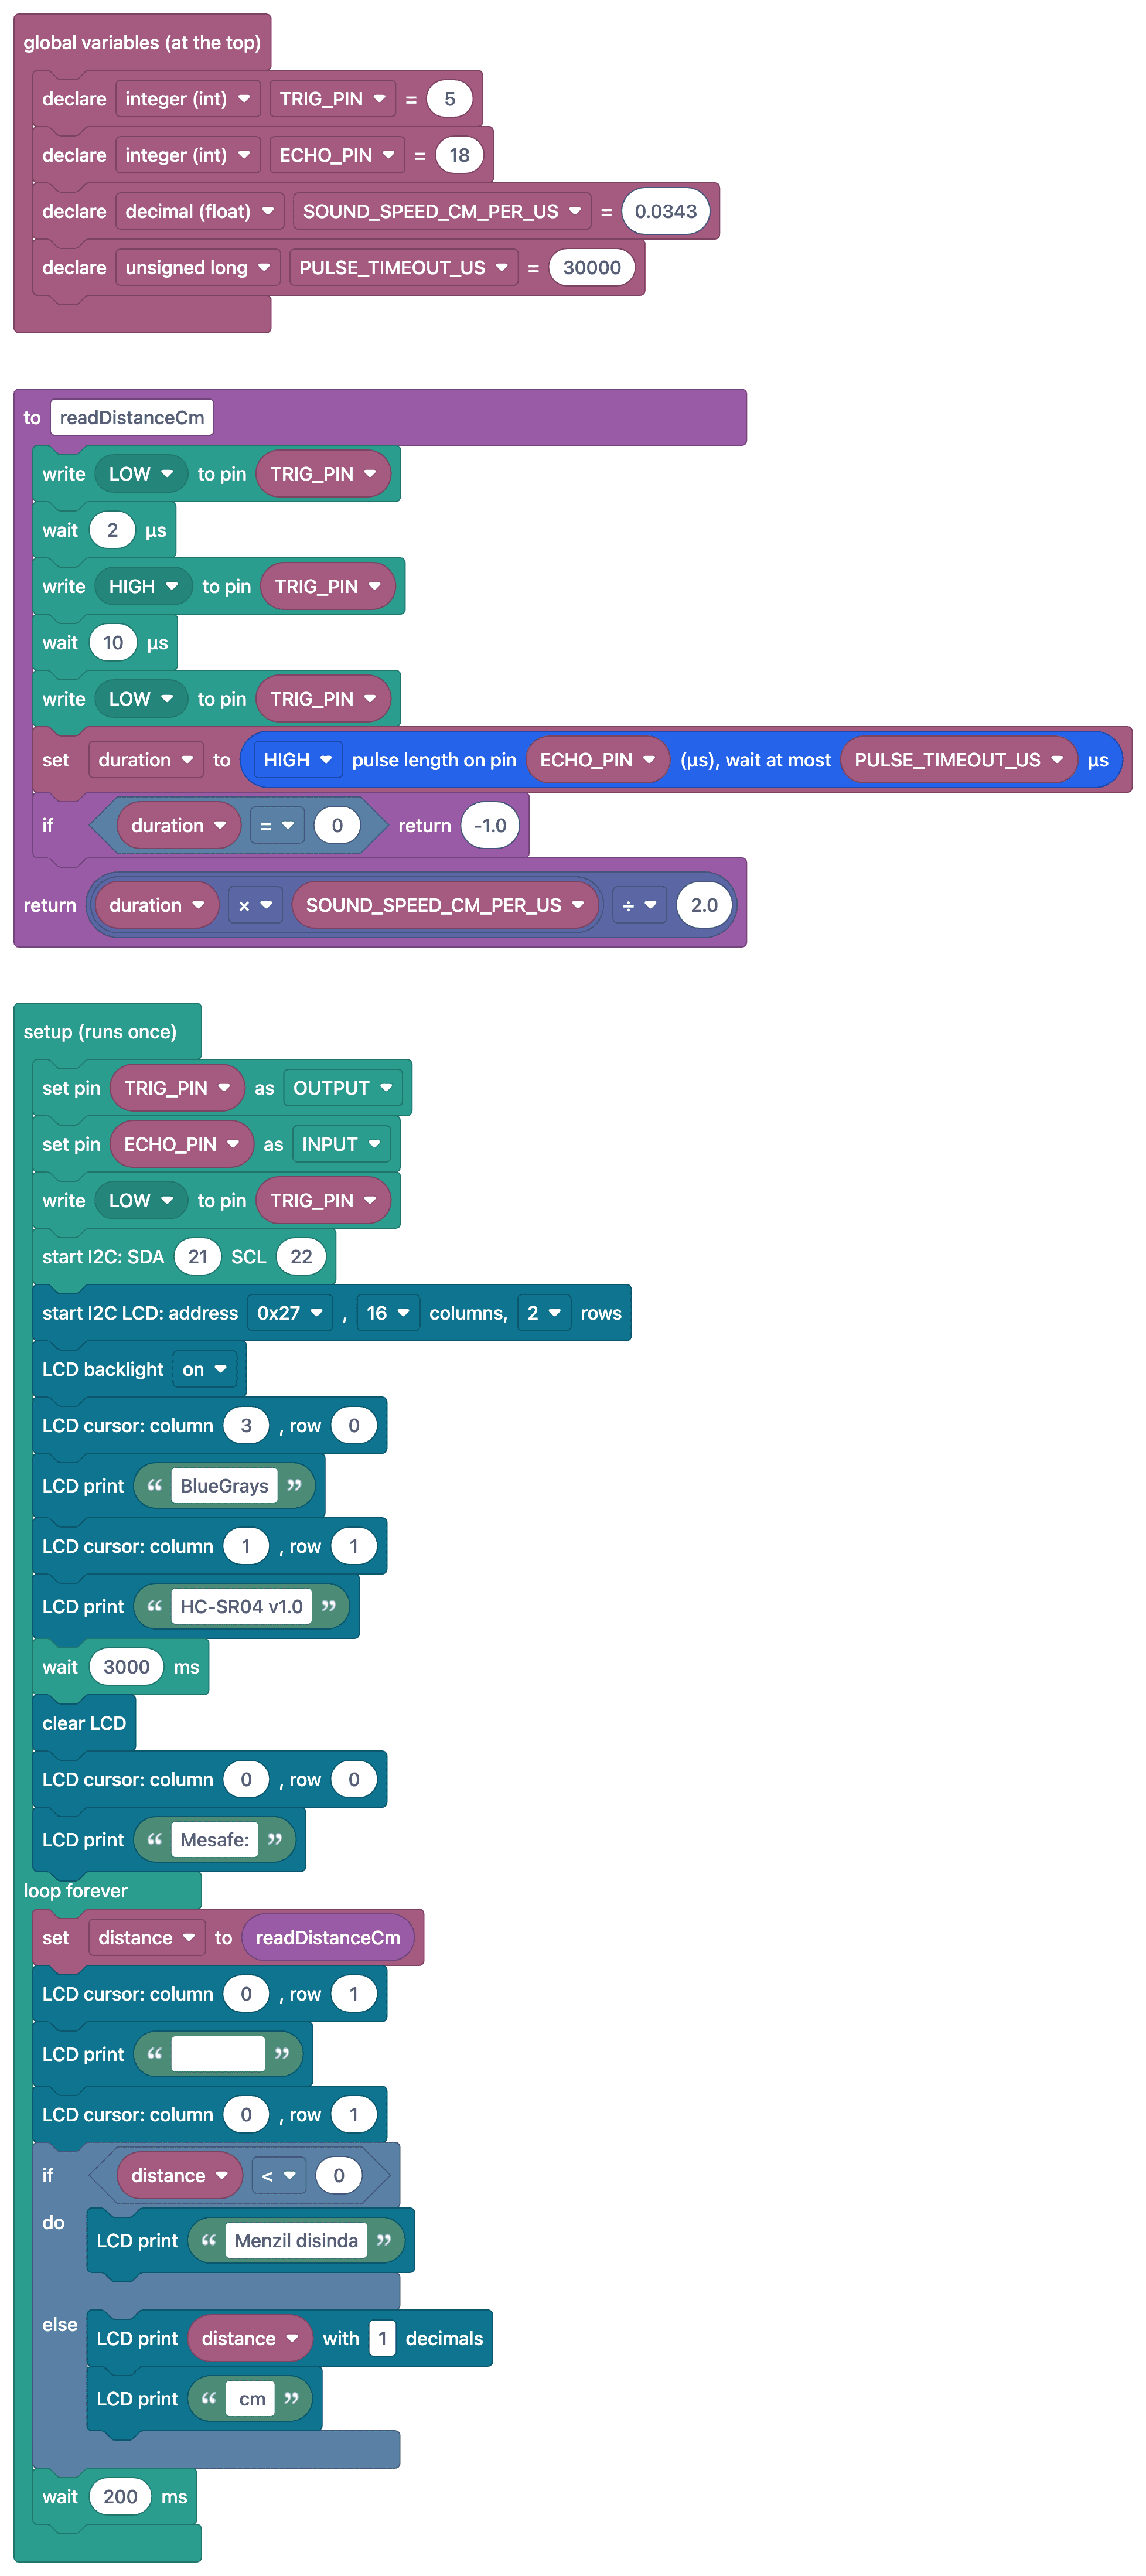
Soalan Lazim
Mengapakah pembahagi voltan dipasang pada talian ECHO?
HC-SR04 berfungsi pada 5 V dan pin ECHO mengeluarkan 5 V; input ESP32 menerima maksimum 3.3 V. Pembahagi voltan yang dibuat dengan perintang 1 kΩ dan 2 kΩ menurunkan 5 V kepada kira-kira 3.3 V, sekali gus melindungi ESP32.
Adakah pin TRIG juga memerlukan pembahagi?
Tidak. TRIG ialah isyarat dari ESP32 ke sensor; HIGH 3.3 V daripada ESP32 biasanya dikesan dengan baik oleh HC-SR04.
Adakah pembahagi diperlukan dengan HC-SR04P?
Model seperti HC-SR04P dan RCWL-1601 boleh dibekalkan kuasa 3.3 V; dalam keadaan ini, output ECHO juga 3.3 V dan pembahagi tidak diperlukan.
Bagaimanakah ukuran jarak boleh dijadikan lebih tepat?
Kelajuan bunyi berubah mengikut suhu (kira-kira 343 m/s pada 20 °C). Membetulkan kelajuan bunyi menggunakan sensor suhu dan mengambil median beberapa ukuran meningkatkan ketepatan.