
Teroka Projek Arduino
Ratusan projek dari pemula hingga mahir: gambar rajah litar, kod dan video. Mulakan di tahap mana pun kamu berada.

Kereta kawalan Bluetooth dengan L298N
Jadikan telefonmu alat kawalan jauh dan pandu kereta robotmu sendiri. Arduino menerima arahan daripada aplikasi kawalan jauh pada telefon melalui modul Bluetooth, kemudian memutarkan roda menggunakan…

Robot pengelak halangan
Apa kata kamu bina kenderaan pintar yang mencari laluannya sendiri? Robot pengelak halangan sentiasa mengimbas persekitarannya menggunakan sensor ultrasonik di bahagian hadapan.

Koreografi bulatan servo - Corak animasi dengan 32 servo
Projek animasi visual yang digerakkan oleh 32 motor servo yang disusun dalam bulatan pada Arduino Mega. Servo diurus dalam satu tatasusunan, disambungkan ke pin 22–53 Mega, dan melakukan empat jujukan gerakan: getaran huru-hara pada sudut rawak, sapuan serentak, gelombang yang bergerak mengelilingi bulatan dan jarum kompas yang berayun ke kiri dan kanan.

Kunci pintu RFID dengan ESP32 (RC522 + servo + OLED + buzzer + LED)
Kita membina kunci pintu pintar dengan ESP32, modul RFID RC522, servo SG90, paparan OLED SSD1306, buzzer aktif dan 2 LED. Apabila kad diimbas, UIDnya disemak dengan kad yang dibenarkan dalam kod; jika sepadan, servo membuka kunci (LED hijau + 2 bip pendek) dan mengunci semula selepas 5 saat. Kad yang tidak dikenali menyalakan LED merah, berbunyi 3 bip pantas dan memaparkan UIDnya pada OLED.

Bola dan rasuk PID dengan ESP32 (HC-SR04 + servo + LCD I2C + 3 potentiometer)
Eksperimen kejuruteraan kawalan klasik di atas mejamu: servo mencondongkan rasuk dan PID menahan bola pada sasaran. Tiga potentiometer mengubah Kp, Ki dan Kd secara langsung: dengan P sahaja bola berayun, D meredamnya dan I menghapuskan kecondongan kecil rasuk supaya bola berhenti tepat pada sasaran. LCD I2C menunjukkan rasuk, bola dan sasaran, serta masa pengenapan dan lajak. Dalam mod SIM, model fizik menggolekkan bola; dalam mod REAL, HC-SR04 mengukurnya.
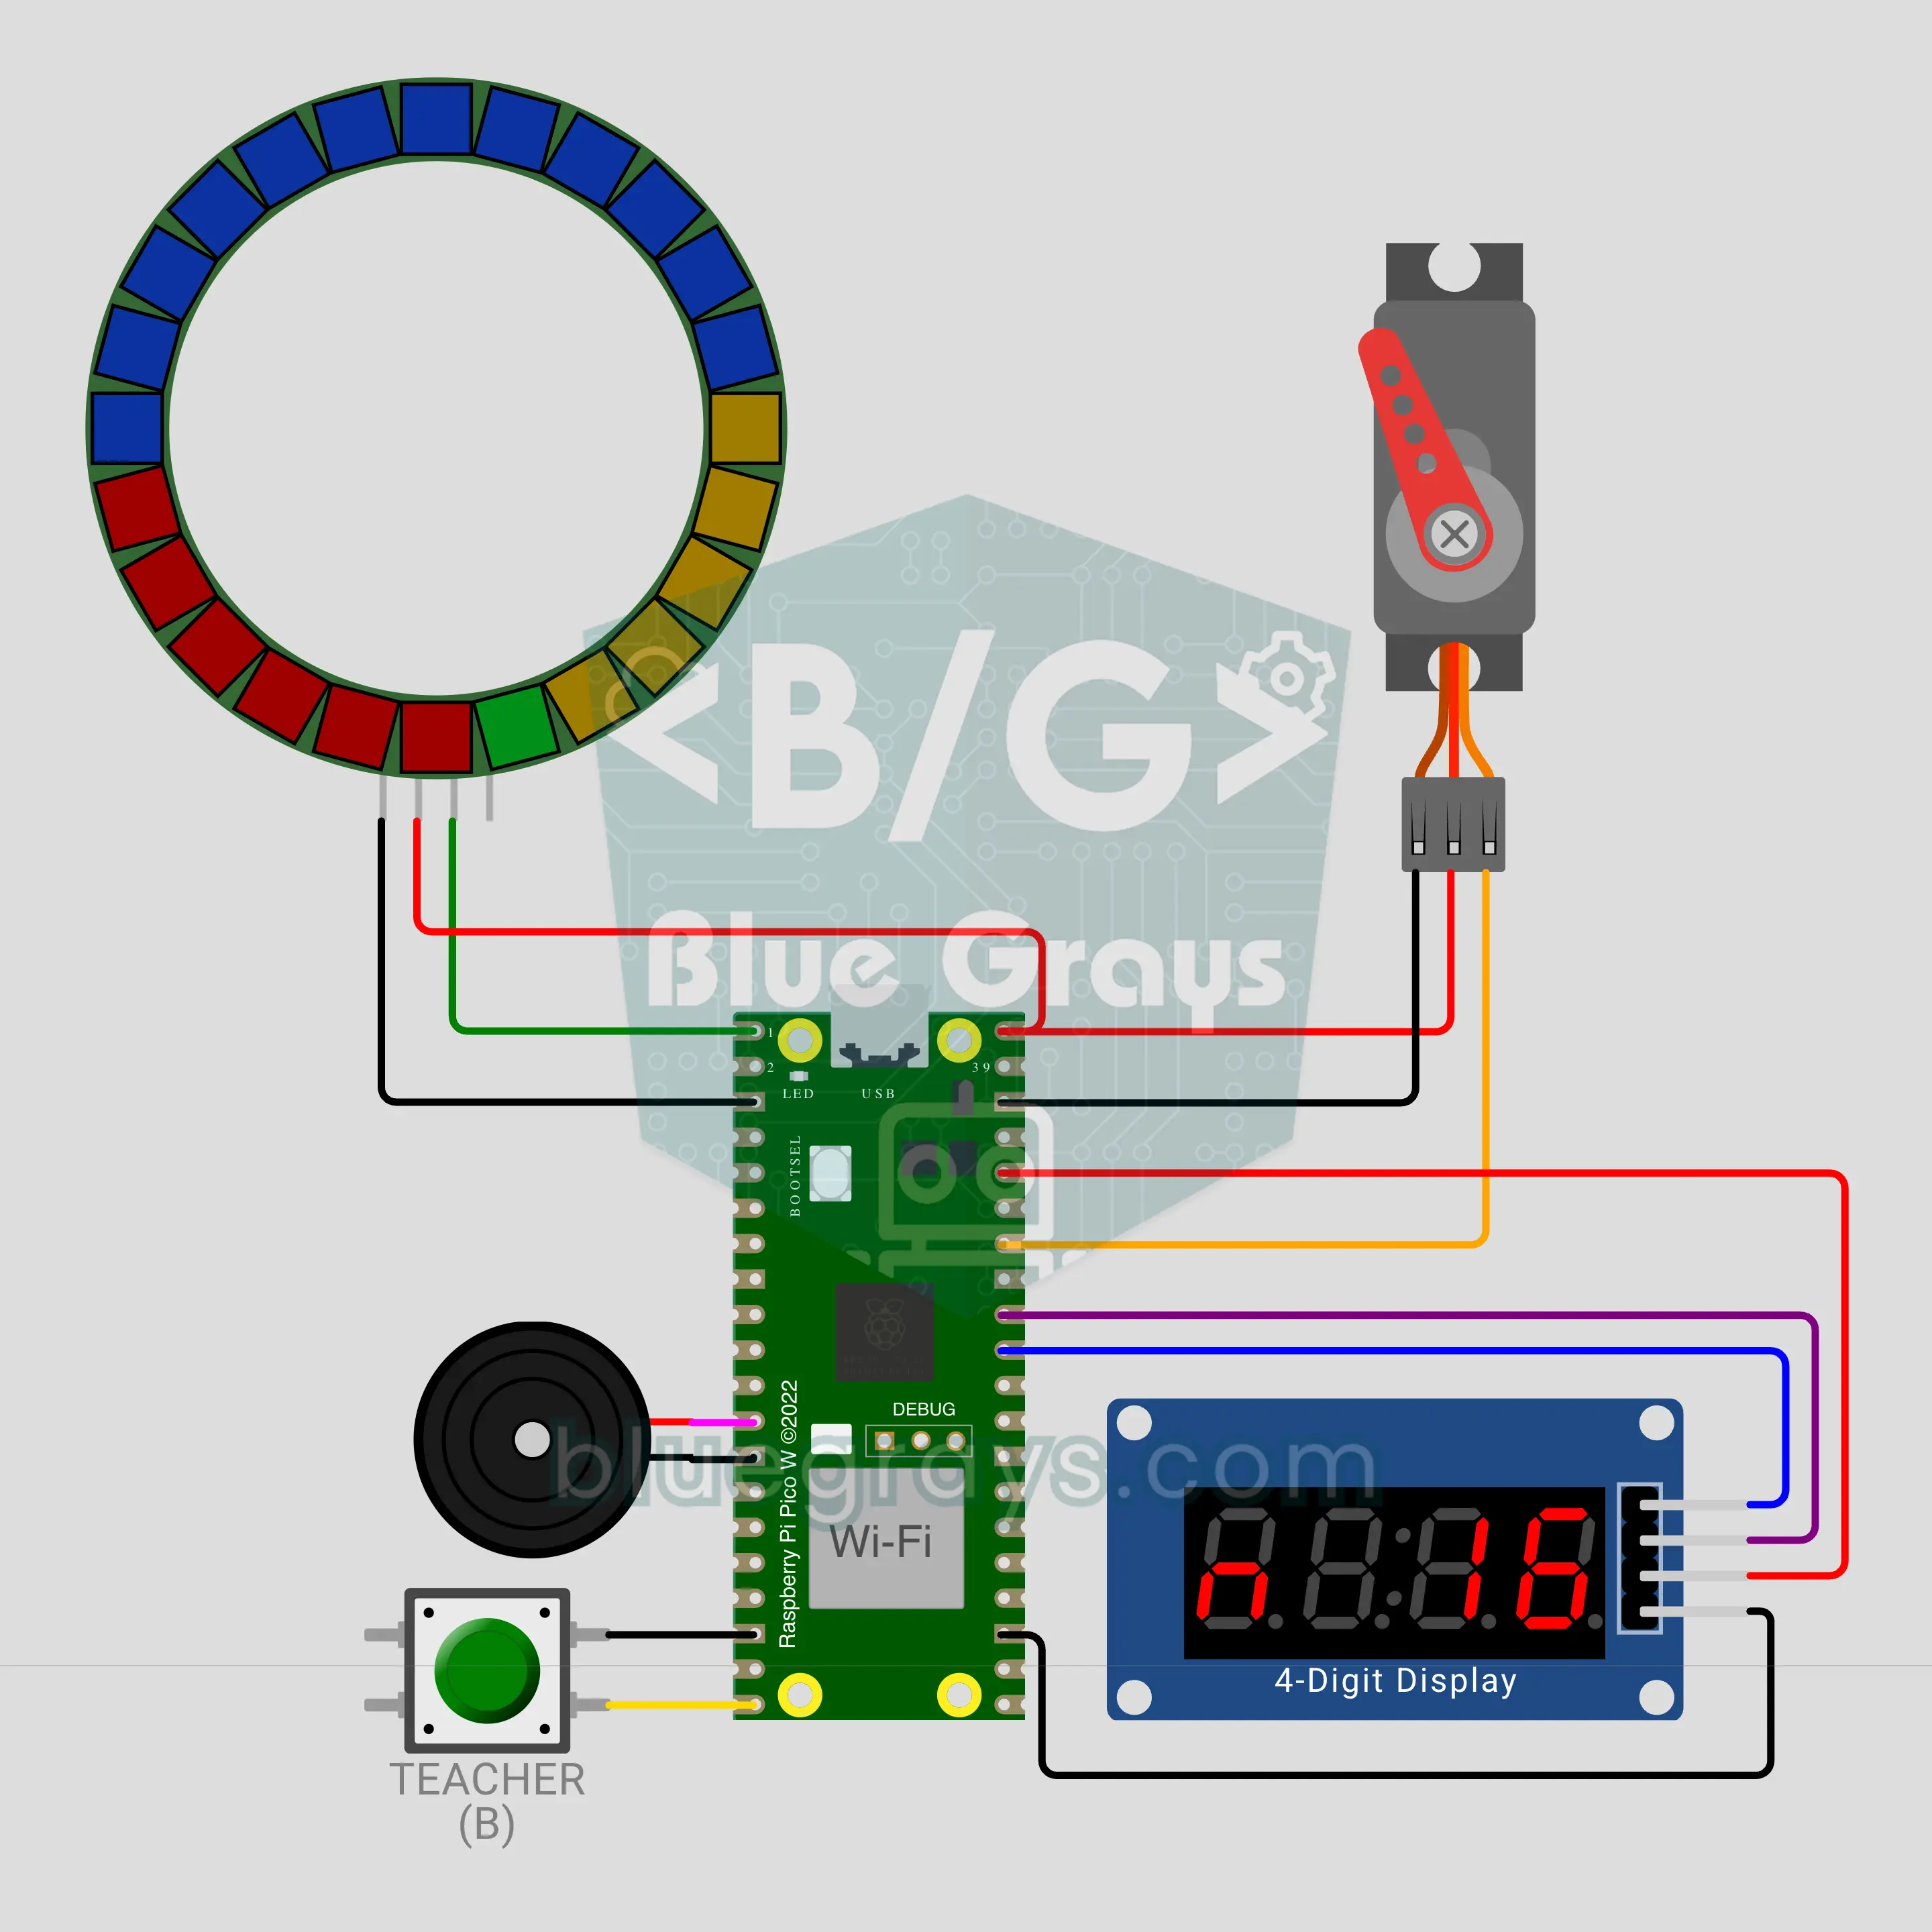
Undian kelas langsung dengan Raspberry Pi Pico W (MQTT + gelang LED + servo SG90 + TM1637)
Lihat jawapan seluruh kelas sebaik sahaja ia masuk! Raspberry Pi Pico W mengumpul undian A/B/C/D atau YES/NO dari telefon pelajar melalui MQTT; gelang 24 LED menjadi carta pai langsung, jarum servo SG90 menunjuk pilihan yang mendahului dan TM1637 mengira undian. Satu undi bagi setiap telefon, dan jika seseorang berubah fikiran hanya undian terakhir yang dikira. Soalan bermasa berbunyi bip pada 5 saat terakhir, dan menutup soalan menyalakan pilihan yang betul.
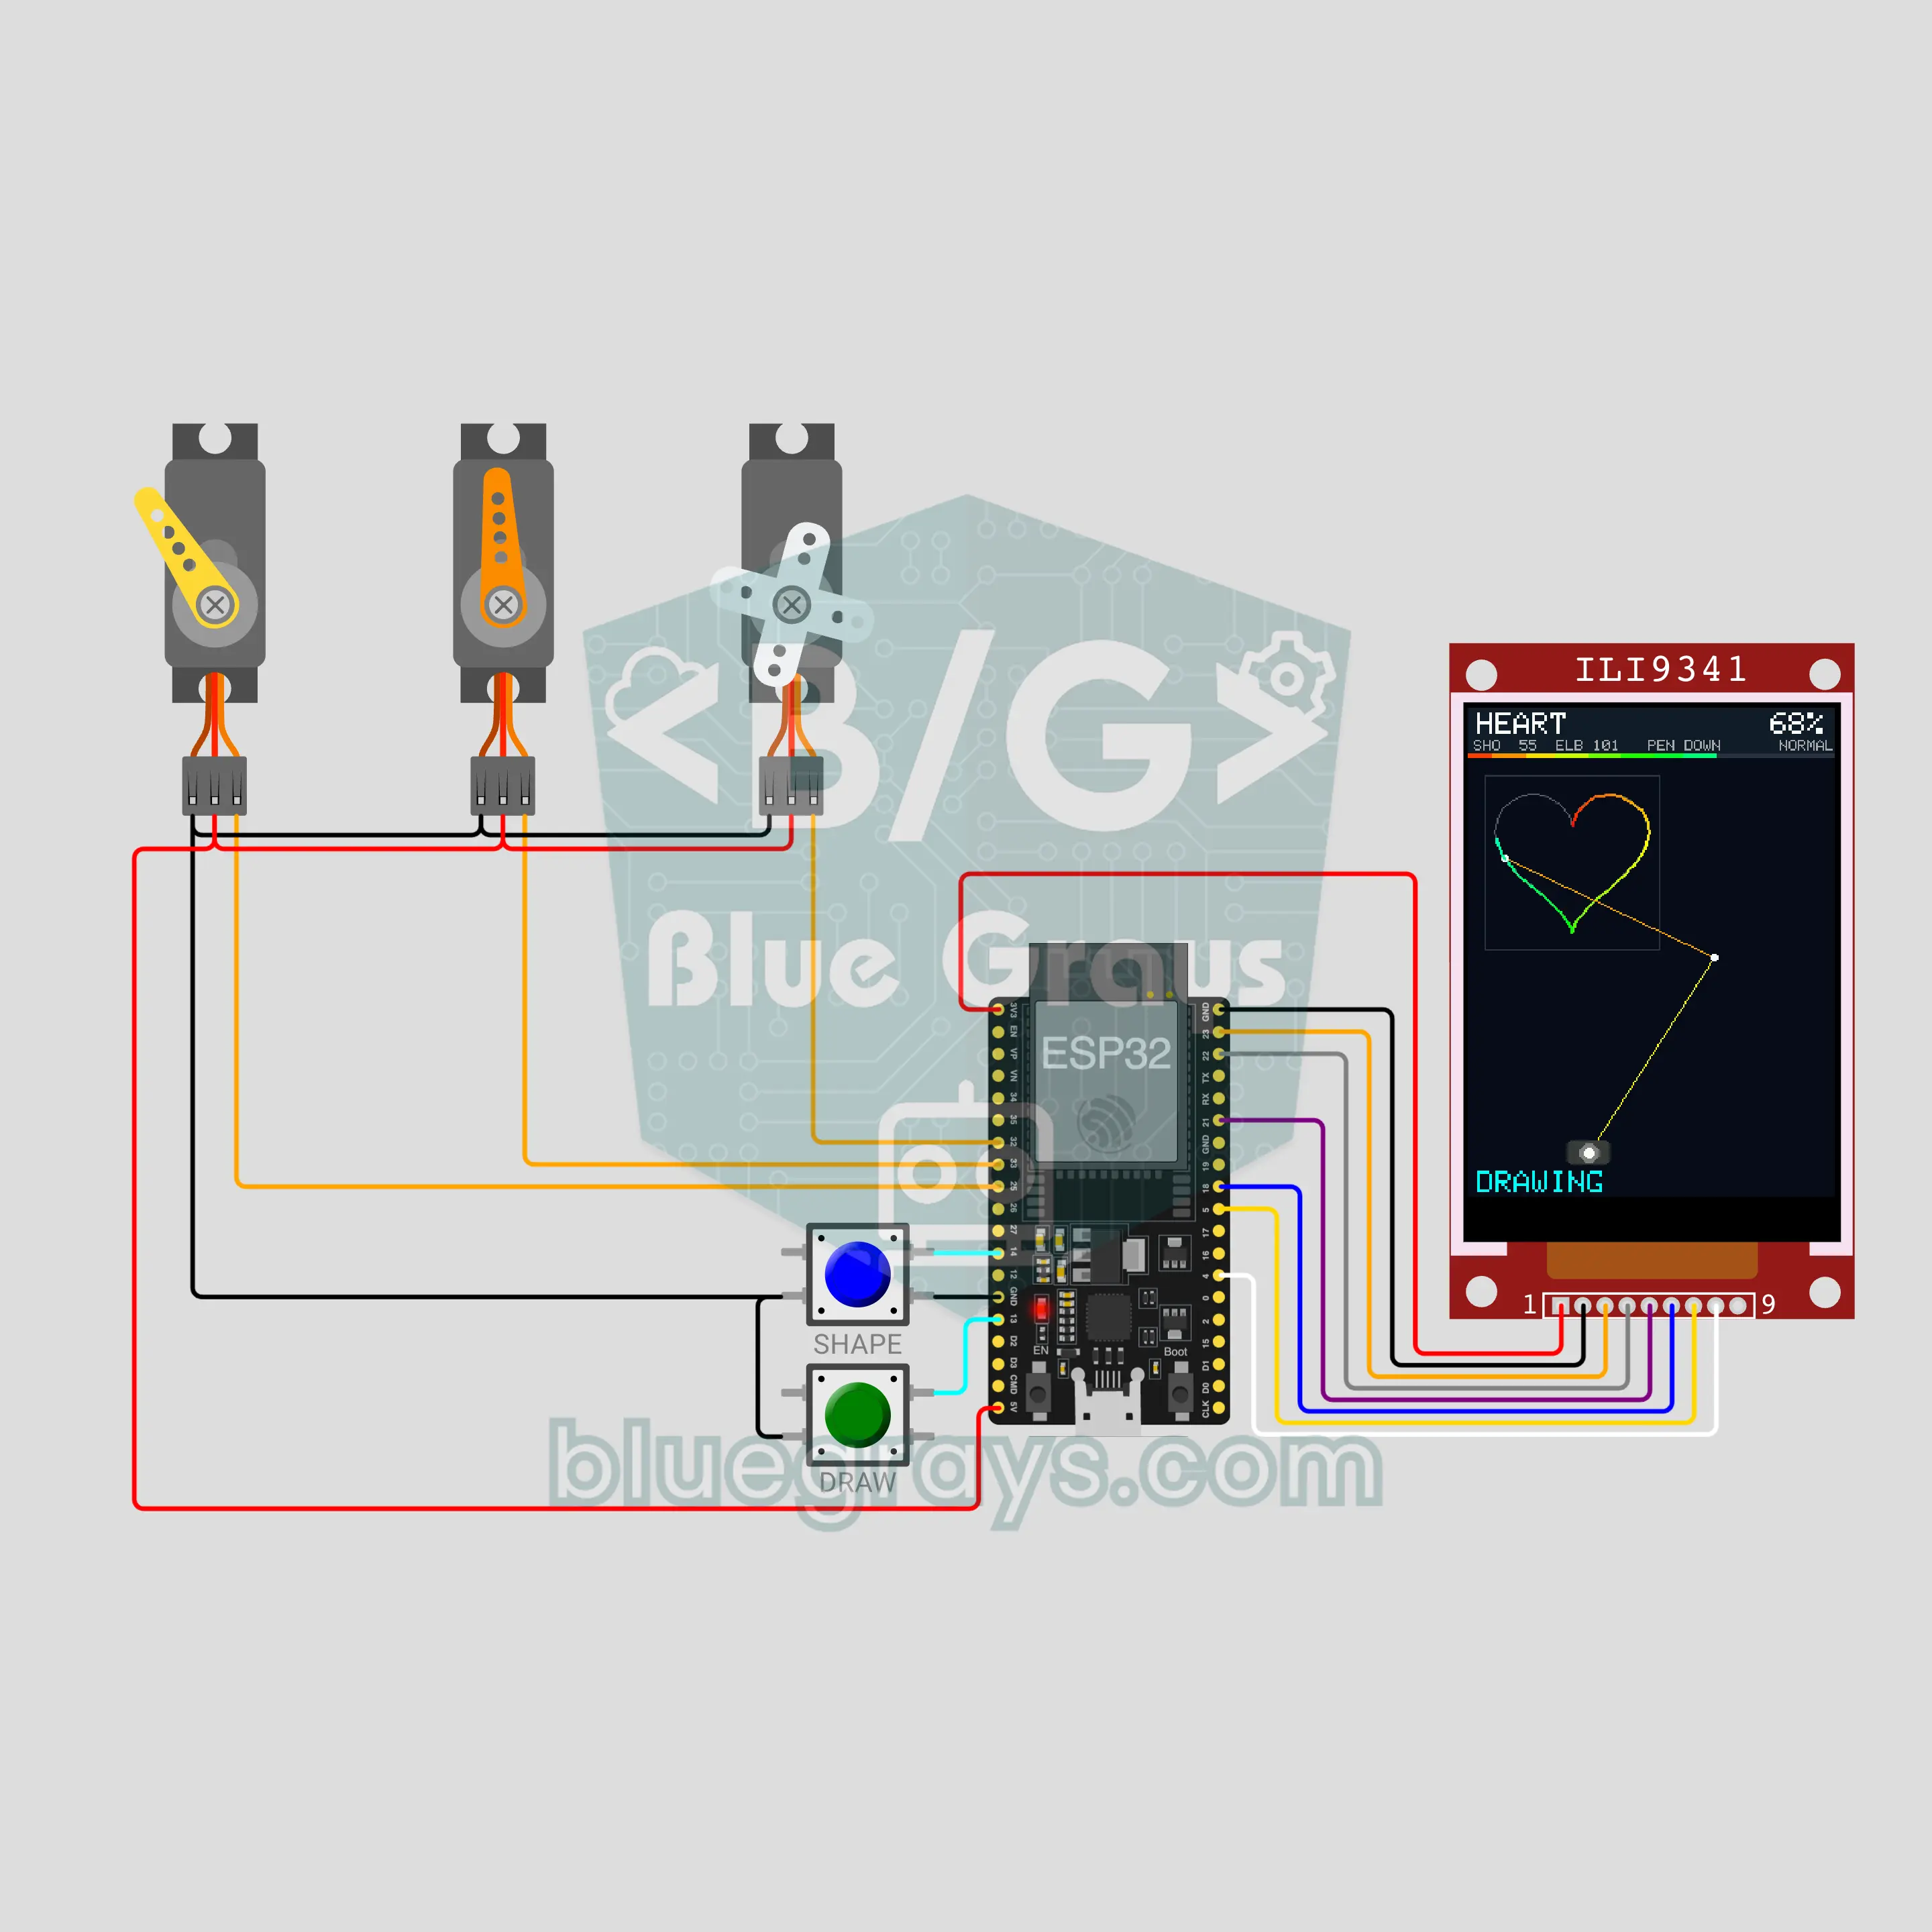
Lengan robot pelukis dengan ESP32 (3 servo + paparan TFT ILI9341 + 2 butang)
Lengan robot dua sendi melukis hati, bintang, rumah, lingkaran dan perkataan MERHABA di atas kertas, servo ketiga mengangkat dan menurunkan pen. ESP32 menukar setiap titik kepada sudut bahu dan siku dengan kinematik songsang dan menggerakkan lengan dalam langkah 0.5 mm; jika sesuatu titik di luar jangkauan, ia memaparkan OUT OF REACH. ILI9341 menunjukkan sasaran samar, lengan bergerak secara langsung dan surihan yang bertukar dari merah ke biru. Dua butang: bentuk, jeda, batal dan kelajuan.

Penghantar pengisih industri Arduino: kotak diasingkan mengikut ketinggian (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Model atas meja bagi barisan pengisihan kilang: motor pelangkah NEMA 17 pada pemacu A4988 memastikan tali sawat terus bergerak, dan HC-SR04 di atas tali sawat mengukur ketinggian setiap kotak yang lalu. Setiap kotak dijejak melalui langkah tali sawat dari sensor ke lengan; kotak setinggi 6 cm ke atas ditolak ke tepi oleh lengan servo SG90, yang rendah terus bergerak. LCD I2C mengira kotak rendah dan tinggi serta menunjukkan bacaan terakhir dan bilangan kotak di atas tali sawat.

Tangki pengadun industri Arduino: isi, kacau, salir dengan logik PLC (HC-SR04 + 2 geganti + NEMA 17 + A4988 + LCD + E-Stop)
Tugasan proses kelompok klasik dari kelas automasi industri: isi tangki, kacau, salir, kira kelompok. Kod berjalan langkah demi langkah dengan logik PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Dua geganti membuka injap masuk dan keluar, HC-SR04 mengukur aras dan pengadun NEMA 17 berpusing dan berbalik arah. Ia mempunyai START, STOP, EMERGENCY STOP yang terselak, lampu menara dan kerosakan tamat masa.

Robot pembersih vakum dengan ESP32: membelok di halangan dan memetakan bilik (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bampar + OLED)
Robot pembersih vakum dua roda yang bergerak seperti yang sebenar. Dua motor pelangkah NEMA 17 memusingkan roda: ia melukis lingkaran, bergerak lurus, memperlahan dan membelok apabila HC-SR04 melihat halangan, berundur dan membelok apabila bampar terlanggar, dan membuat pusingan tepi di sepanjang dinding. Ia mengira kedudukannya daripada langkah roda dan menunjukkan peta bilik pada OLED bersama peratusan yang telah dibersihkan dan masa, kemudian kembali ke titik permulaannya.
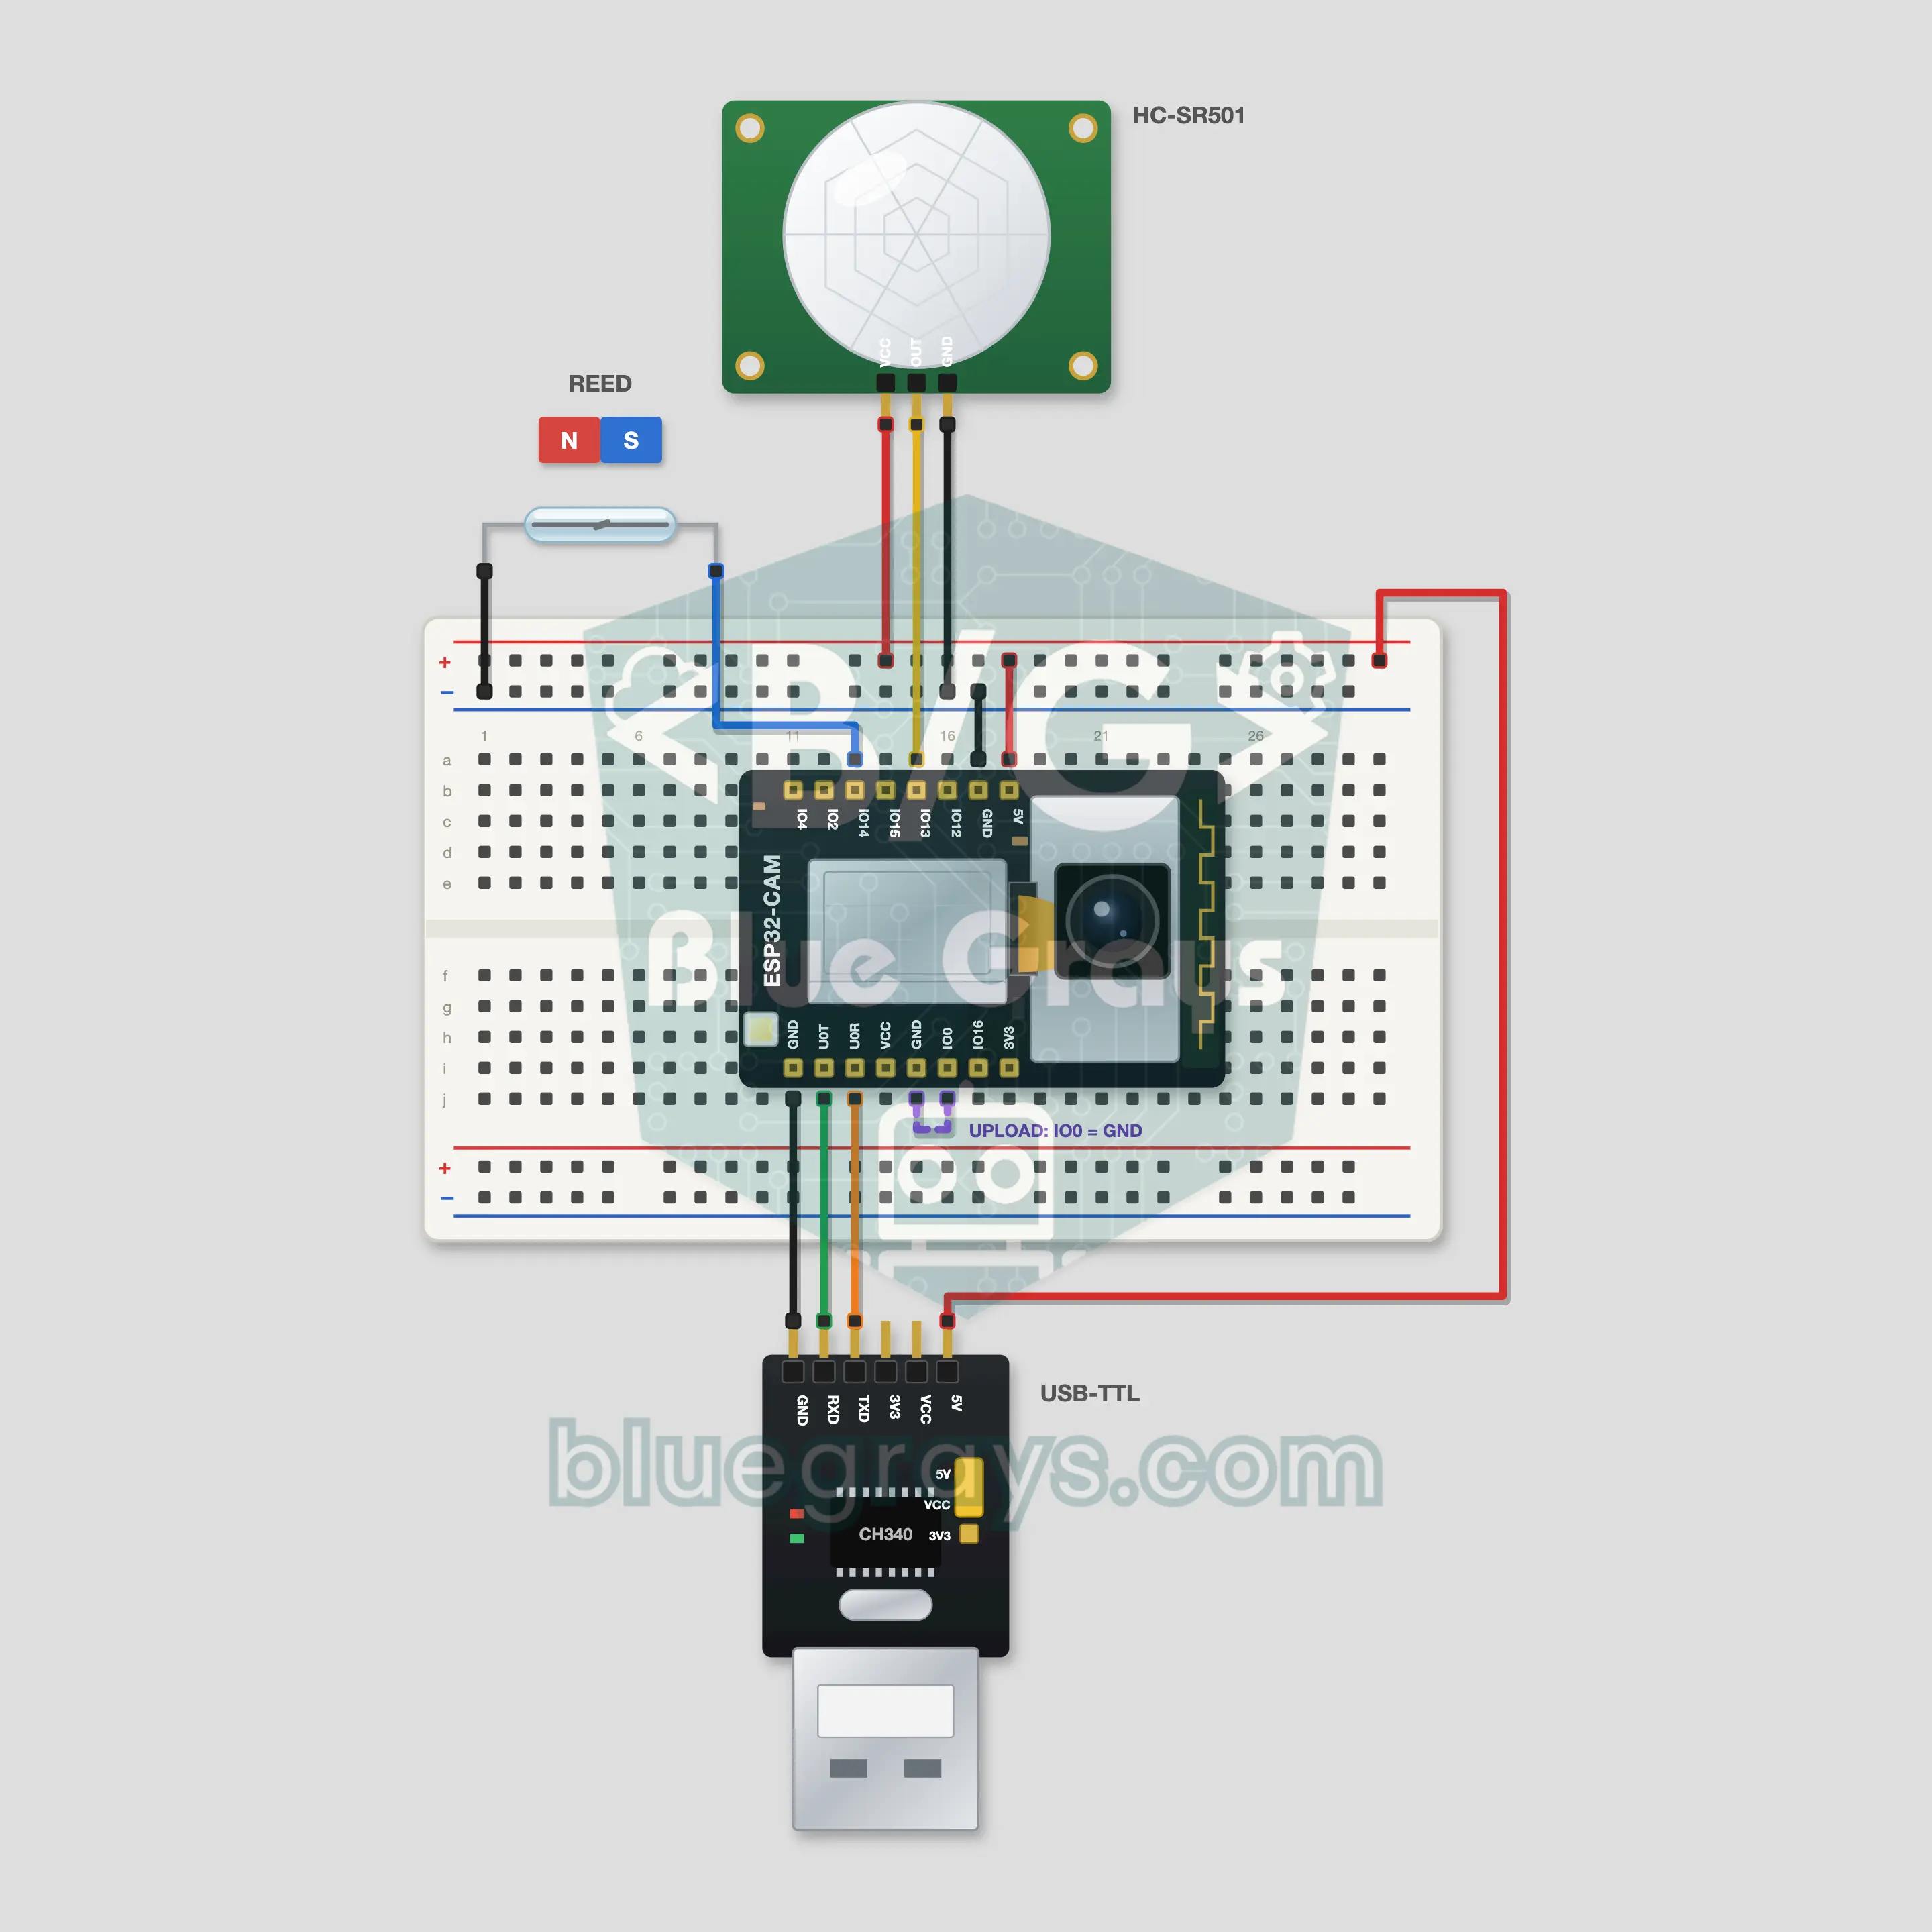
Kamera keselamatan Telegram dengan ESP32-CAM
Apabila pintumu dibuka atau sesuatu bergerak di dalam bilik, ESP32-CAM mengambil foto dan bot Telegram kamu menghantarnya ke telefonmu. Suis buluh dan magnet mengawal pintu, PIR HC-SR501 memerhati bilik. Taip /photo kepada bot untuk foto atas permintaan; /flash on, /alarm off dan /status mengendalikan kamera dari mana-mana. Bot hanya mendengar chat id kamu sendiri. Kamu mendapat token daripada @BotFather; langkahnya ada dalam soalan lazim.