
Teroka Projek Arduino
Ratusan projek dari pemula hingga mahir: gambar rajah litar, kod dan video. Mulakan di tahap mana pun kamu berada.
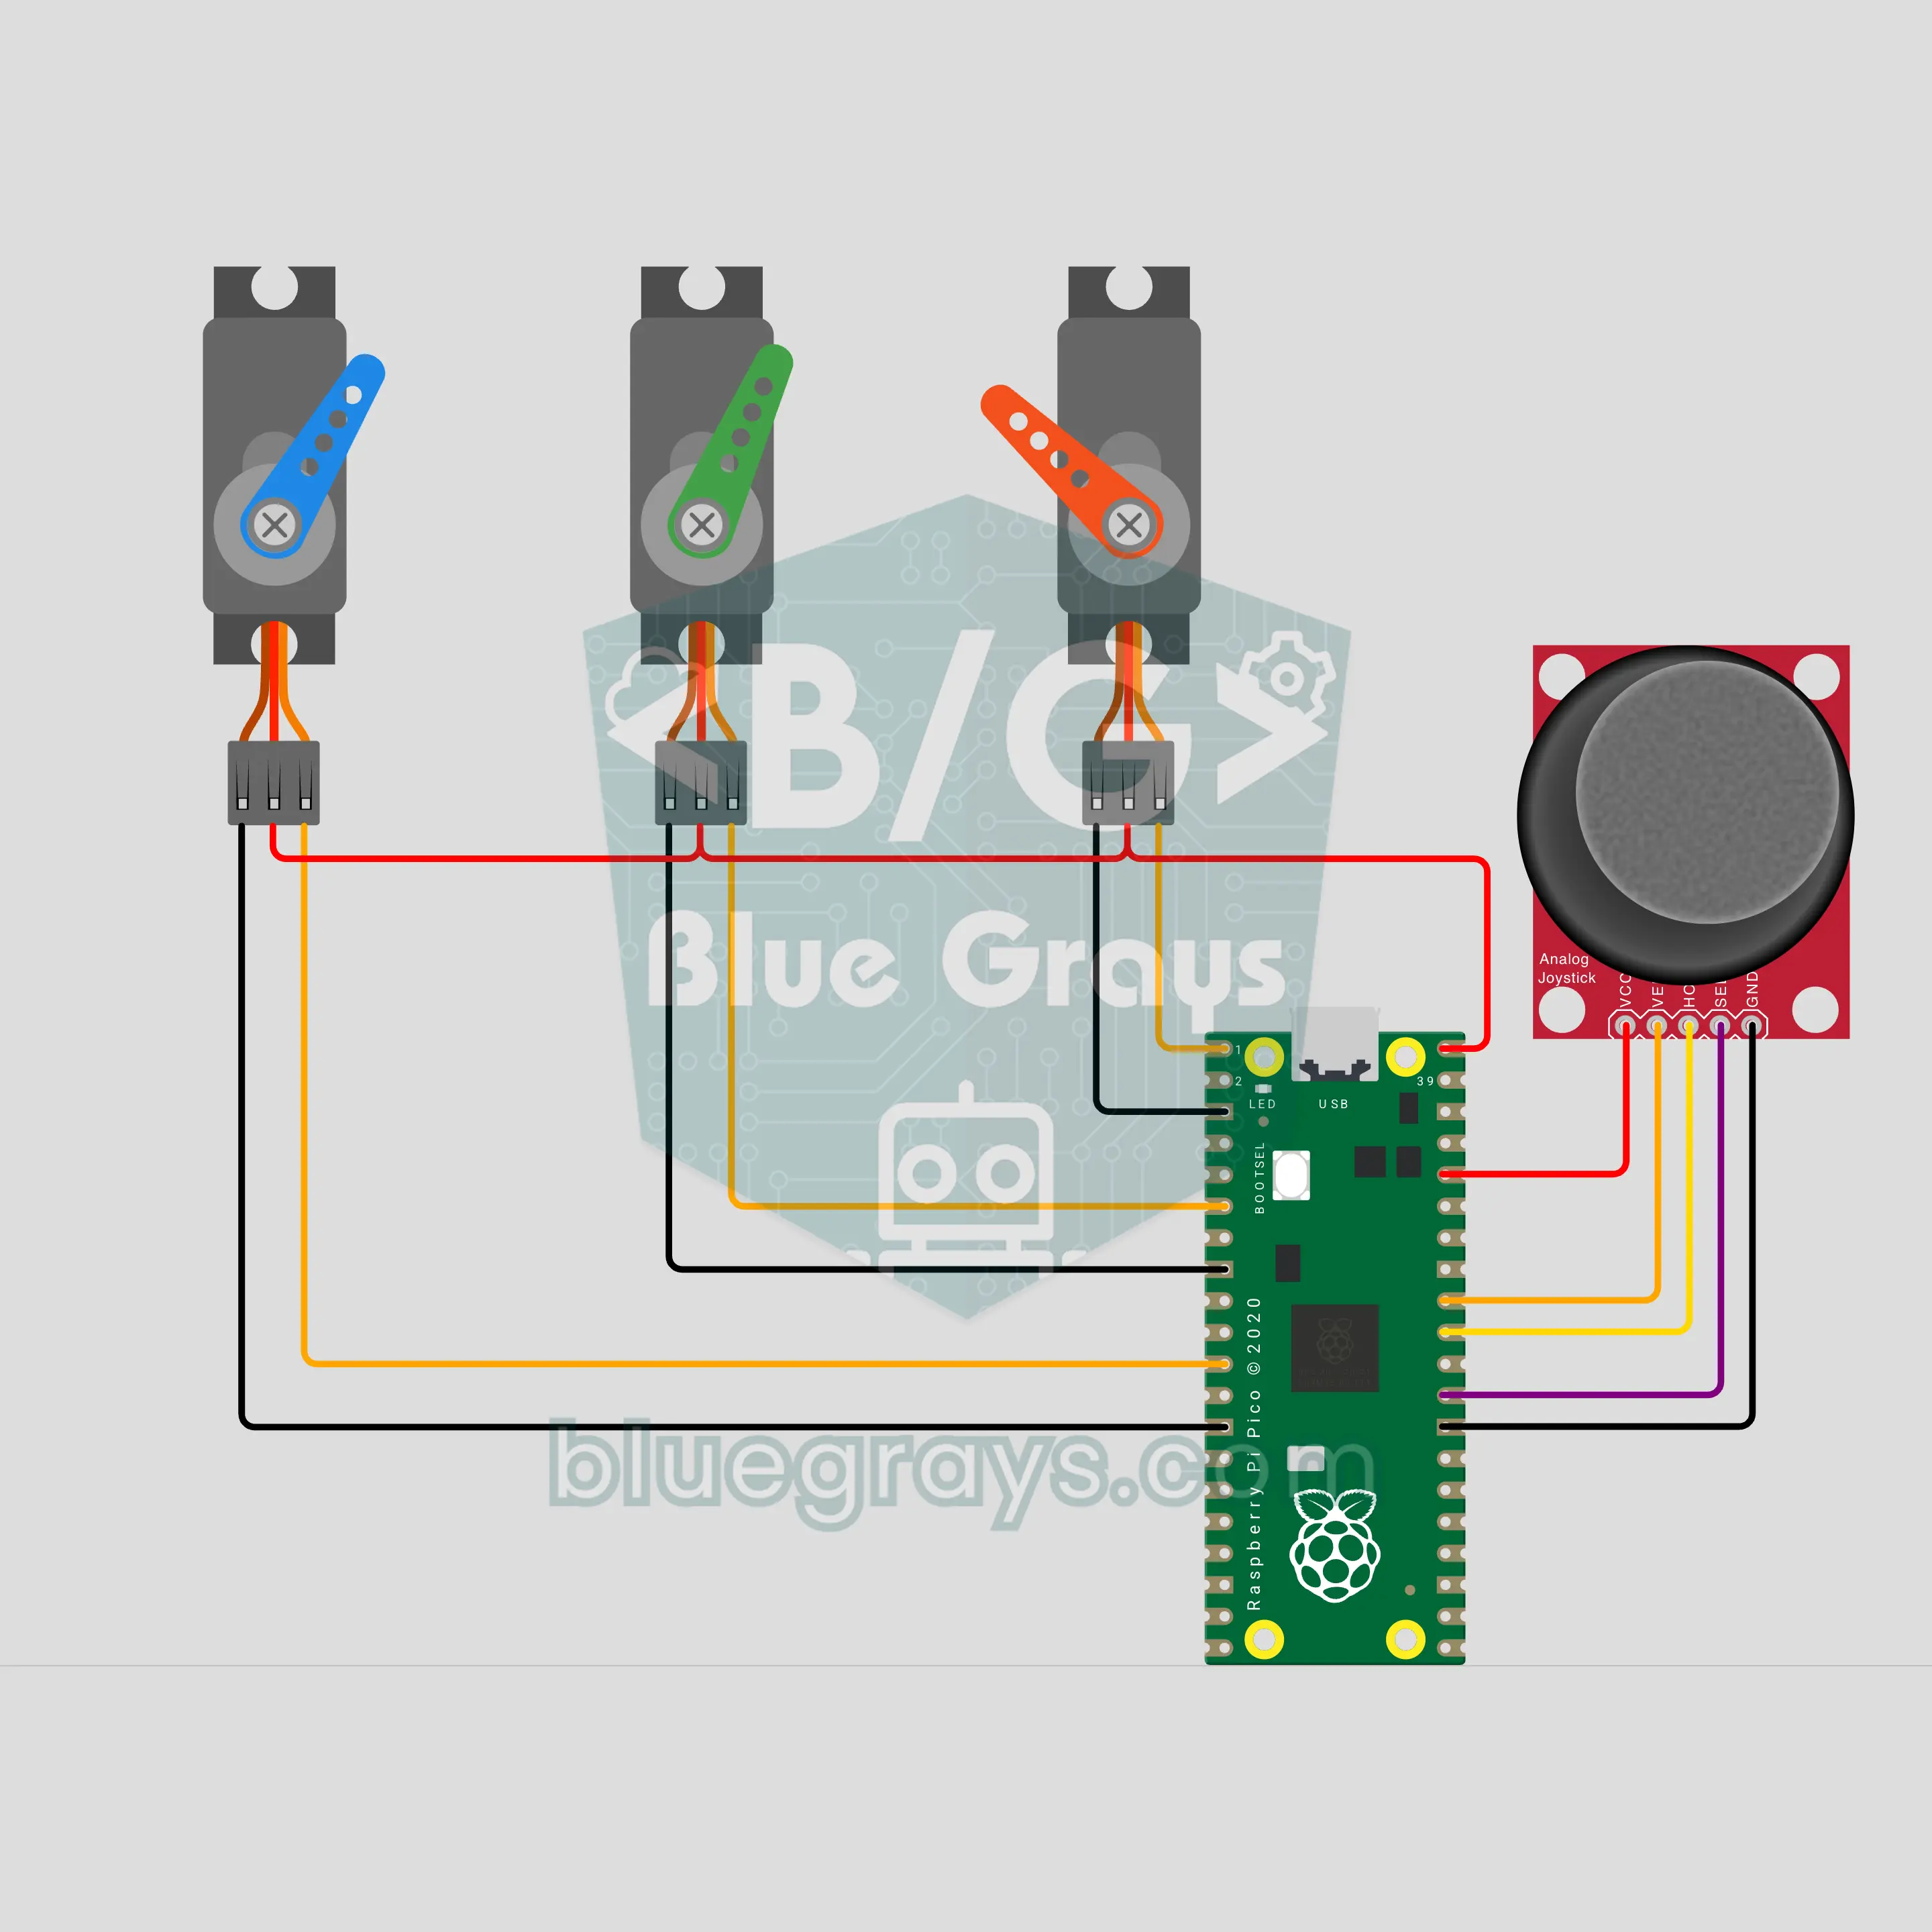
Mata robot animatronik dengan Raspberry Pi Pico W: memandang, berkelip dan terlelap dengan joystick (joystick + 3 servo)
Versi kecil mata mekanikal yang digunakan di set penggambaran filem: tiga servo SG90 memusingkan mata ke kiri dan kanan, ke atas dan bawah, serta membuka dan menutup kelopak mata. Tolak joystick ke mana-mana arah dan mata meluncur ke situ dengan lancar; tekan untuk berkelip, tahan untuk memejamkan mata. Jika dibiarkan, Raspberry Pi Pico W membuatkan mata melihat sekeliling dan kemudian terlelap; sentuh joystick dan ia terjaga dengan terkejut.
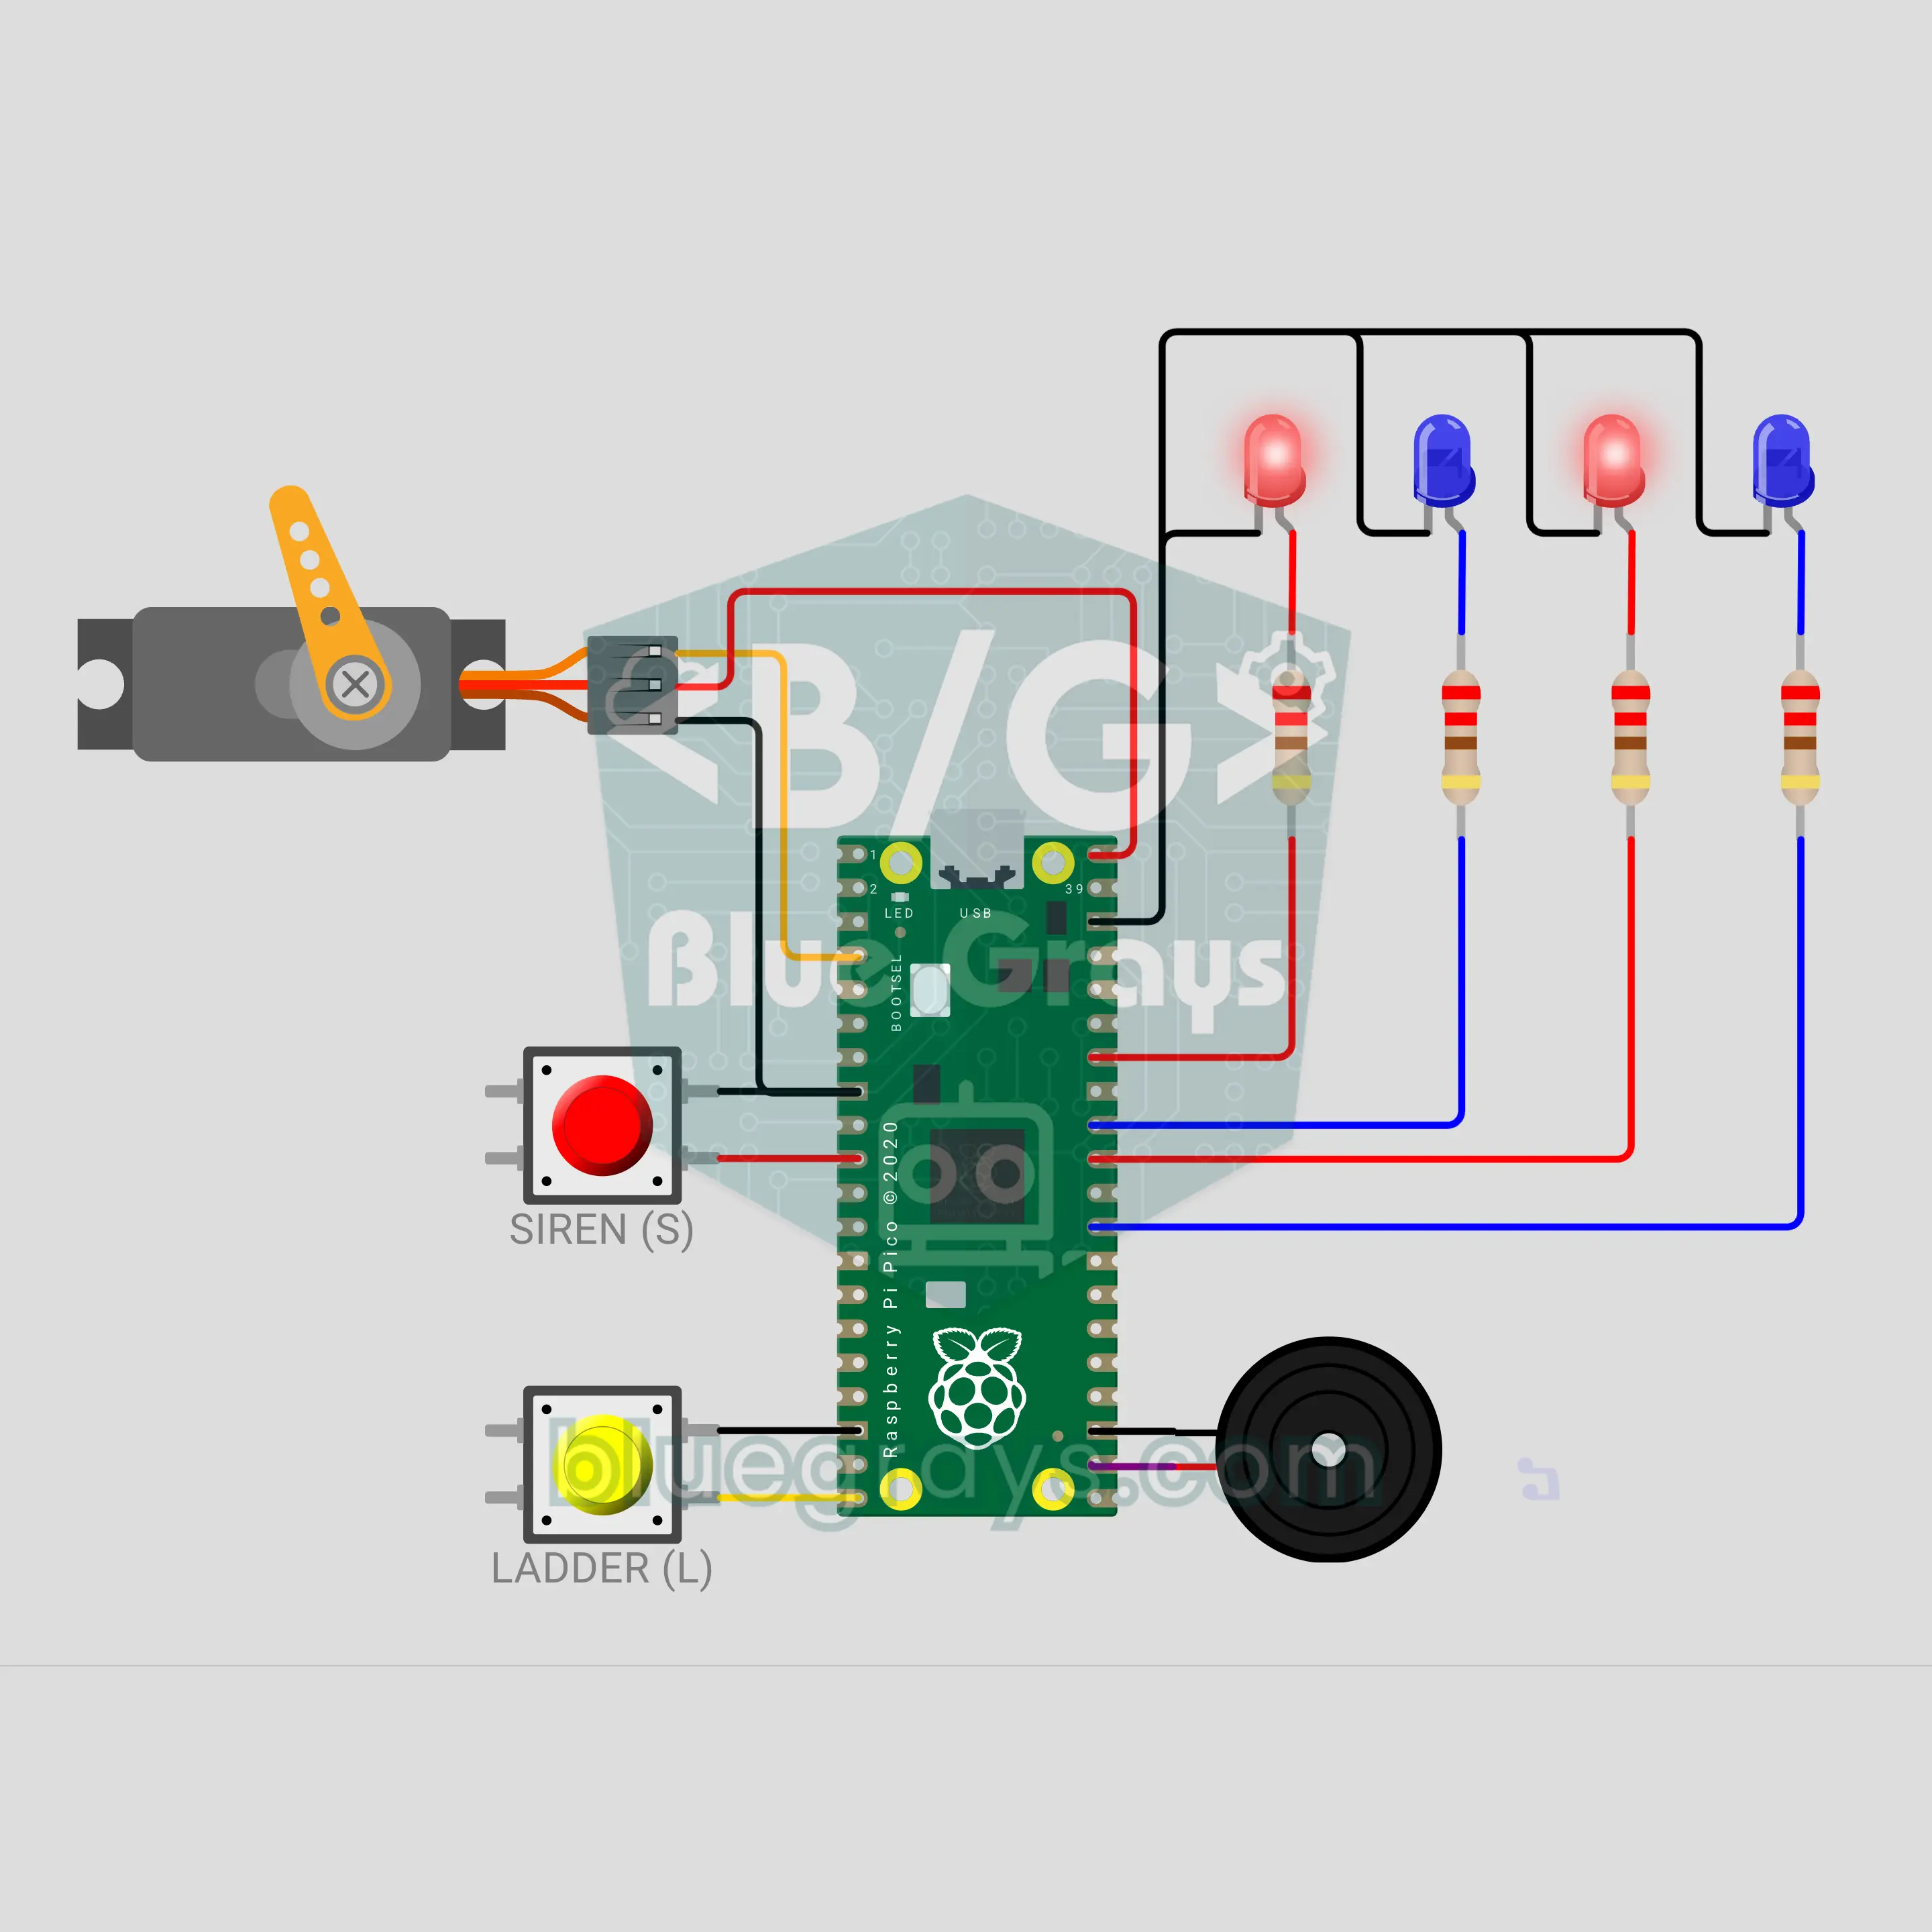
Tangga trak bomba mainan dengan Raspberry Pi Pico W: siren, lampu berkelip dan tangga yang naik (servo + 4 LED + 2 butang + buzzer)
Trak bomba mainan atas meja dengan Raspberry Pi Pico W. Tekan butang merah dan siren dua nada naik dan turun sementara dua LED merah dan dua LED biru berkelip mengikut rentak yang sama. Tekan butang kuning dan servo SG90 perlahan-lahan menaikkan tangga; tekan sekali lagi untuk menurunkannya, dengan bunyi bip amaran semasa ia bergerak. Kedua-duanya berfungsi bersama, dan siren yang terlupa berhenti sendiri selepas 60 saat.
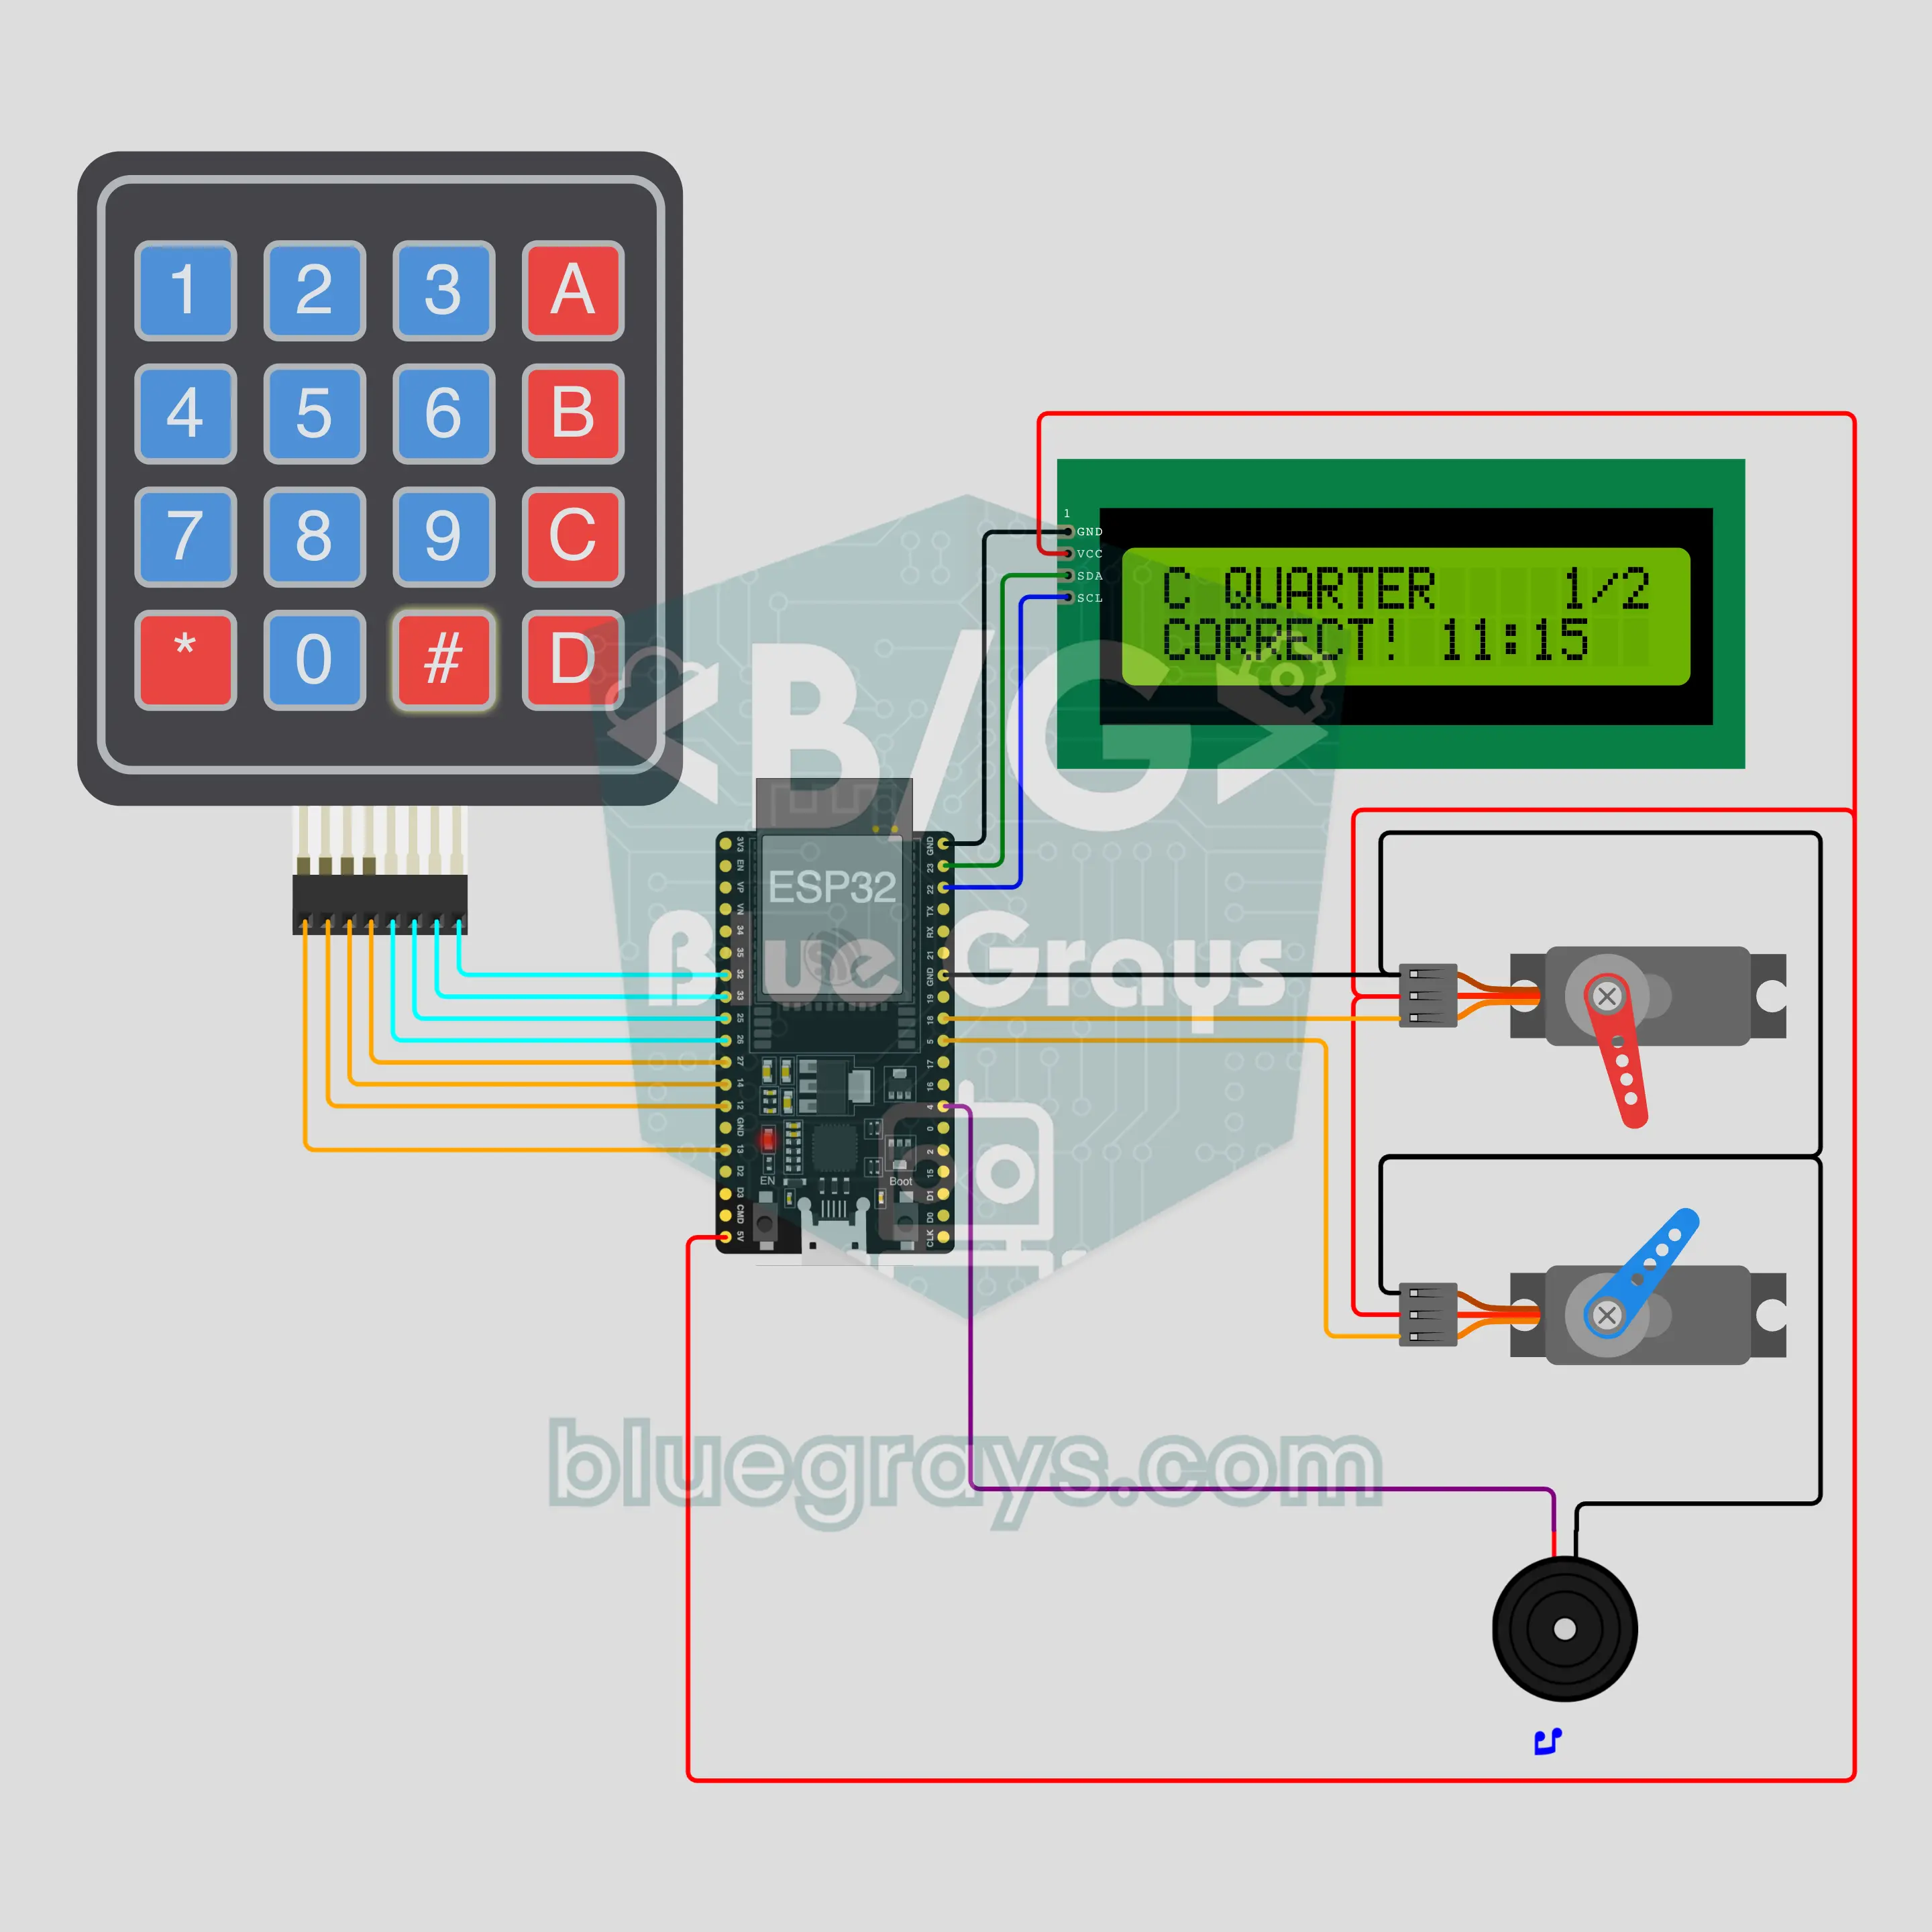
Pukul berapa sekarang? Guru membaca jam analog dengan ESP32 (2 servo + pad kekunci + LCD I2C + buzzer)
Permainan membaca jam untuk sekolah rendah: dua servo SG90 menjadi jarum jam dan jarum minit pada dail separuh bulatan dan menunjukkan masa rawak; kanak-kanak menaipnya pada pad kekunci dan mengesahkan dengan #. Jawapan betul memainkan lagu gembira; jika salah, jarum yang tersilap dibaca bergoyang dan LCD I2C menunjukkan masa yang betul. 4 tahap: tepat, setengah, suku dan 5 minit.
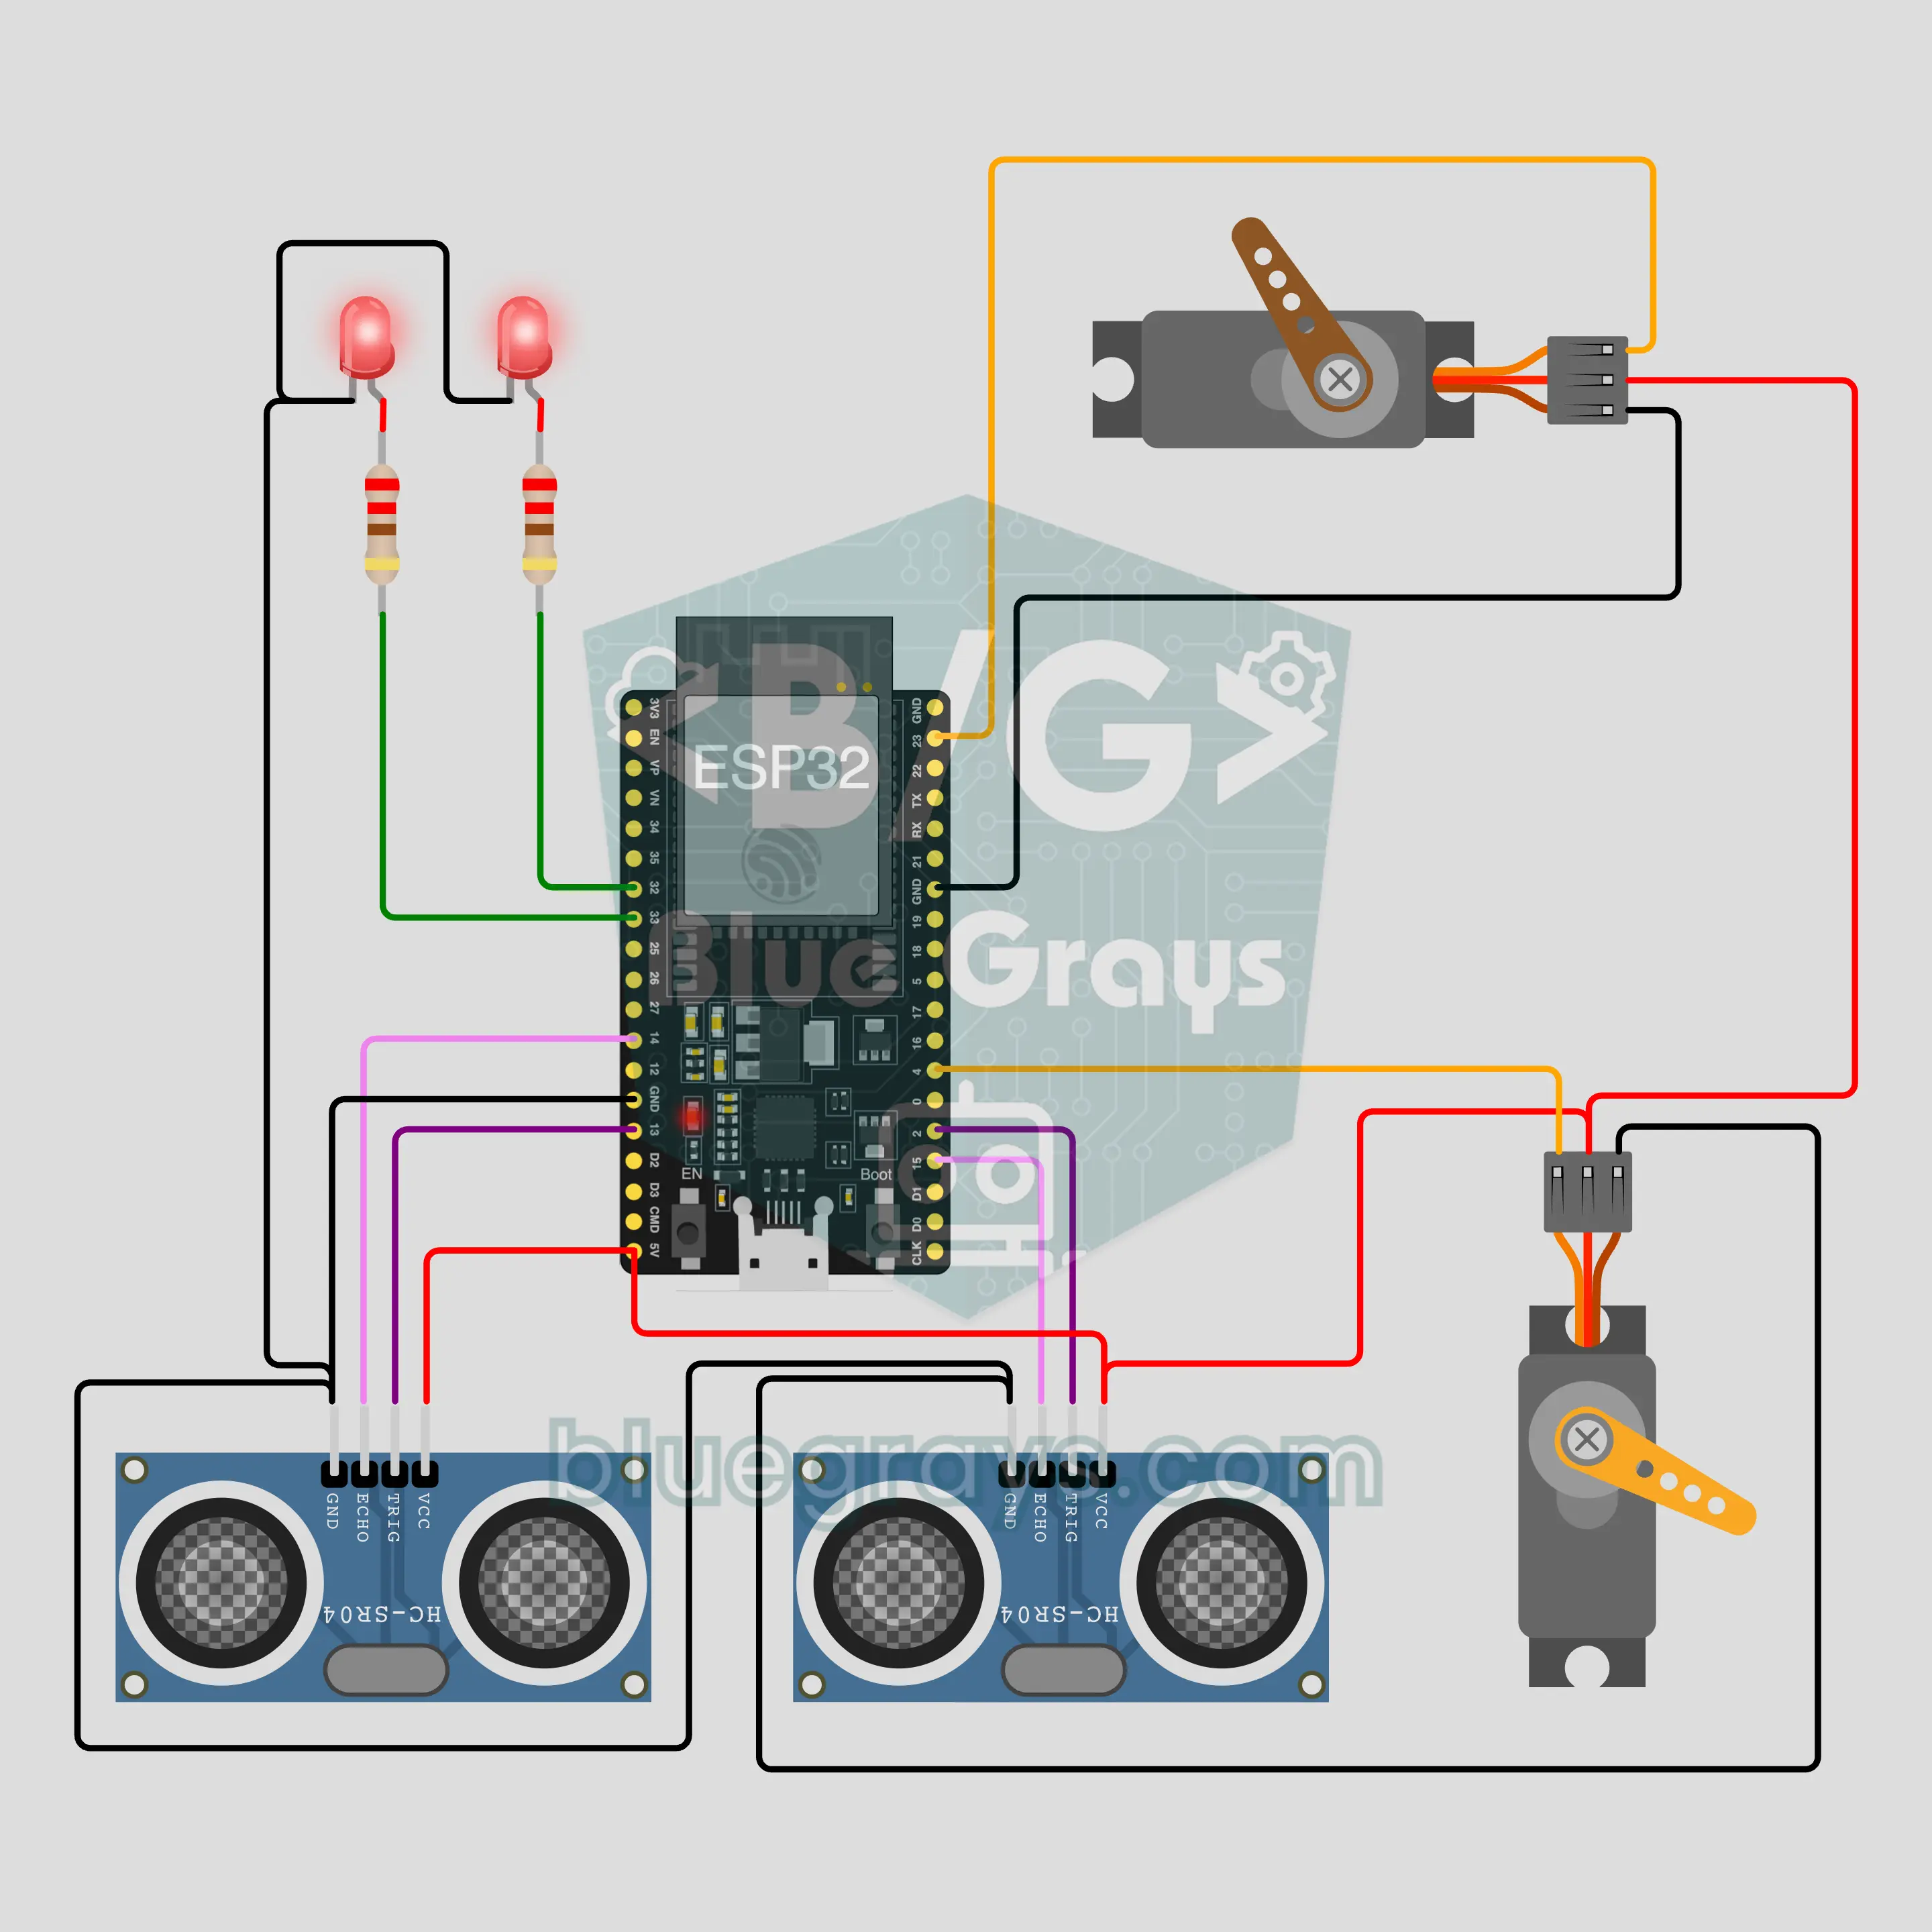
Kepala robot yang mengikutimu dengan ESP32: memusingkan kepala, mengecilkan mata (2 HC-SR04 + 2 servo)
Kepala robot yang menyeramkan tetapi lucu, yang berpaling menghadapmu ke mana sahaja kamu pergi di dalam bilik. Dua HC-SR04 mengukur secara bergilir, dan servo kepala berpusing ke arah sensor yang melihatmu lebih dekat. Datang terlalu dekat dan servo kelopak mata mengecil, mata LED menjadi malap dan robot memberimu pandangan curiga. Apabila tiada sesiapa, ia melihat sekeliling, selepas seketika ia tertidur, dan ia terjaga dengan terkejut apabila seseorang muncul.

Penghantar pengisih industri Arduino: kotak diasingkan mengikut ketinggian (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Model atas meja bagi barisan pengisihan kilang: motor pelangkah NEMA 17 pada pemacu A4988 memastikan tali sawat terus bergerak, dan HC-SR04 di atas tali sawat mengukur ketinggian setiap kotak yang lalu. Setiap kotak dijejak melalui langkah tali sawat dari sensor ke lengan; kotak setinggi 6 cm ke atas ditolak ke tepi oleh lengan servo SG90, yang rendah terus bergerak. LCD I2C mengira kotak rendah dan tinggi serta menunjukkan bacaan terakhir dan bilangan kotak di atas tali sawat.
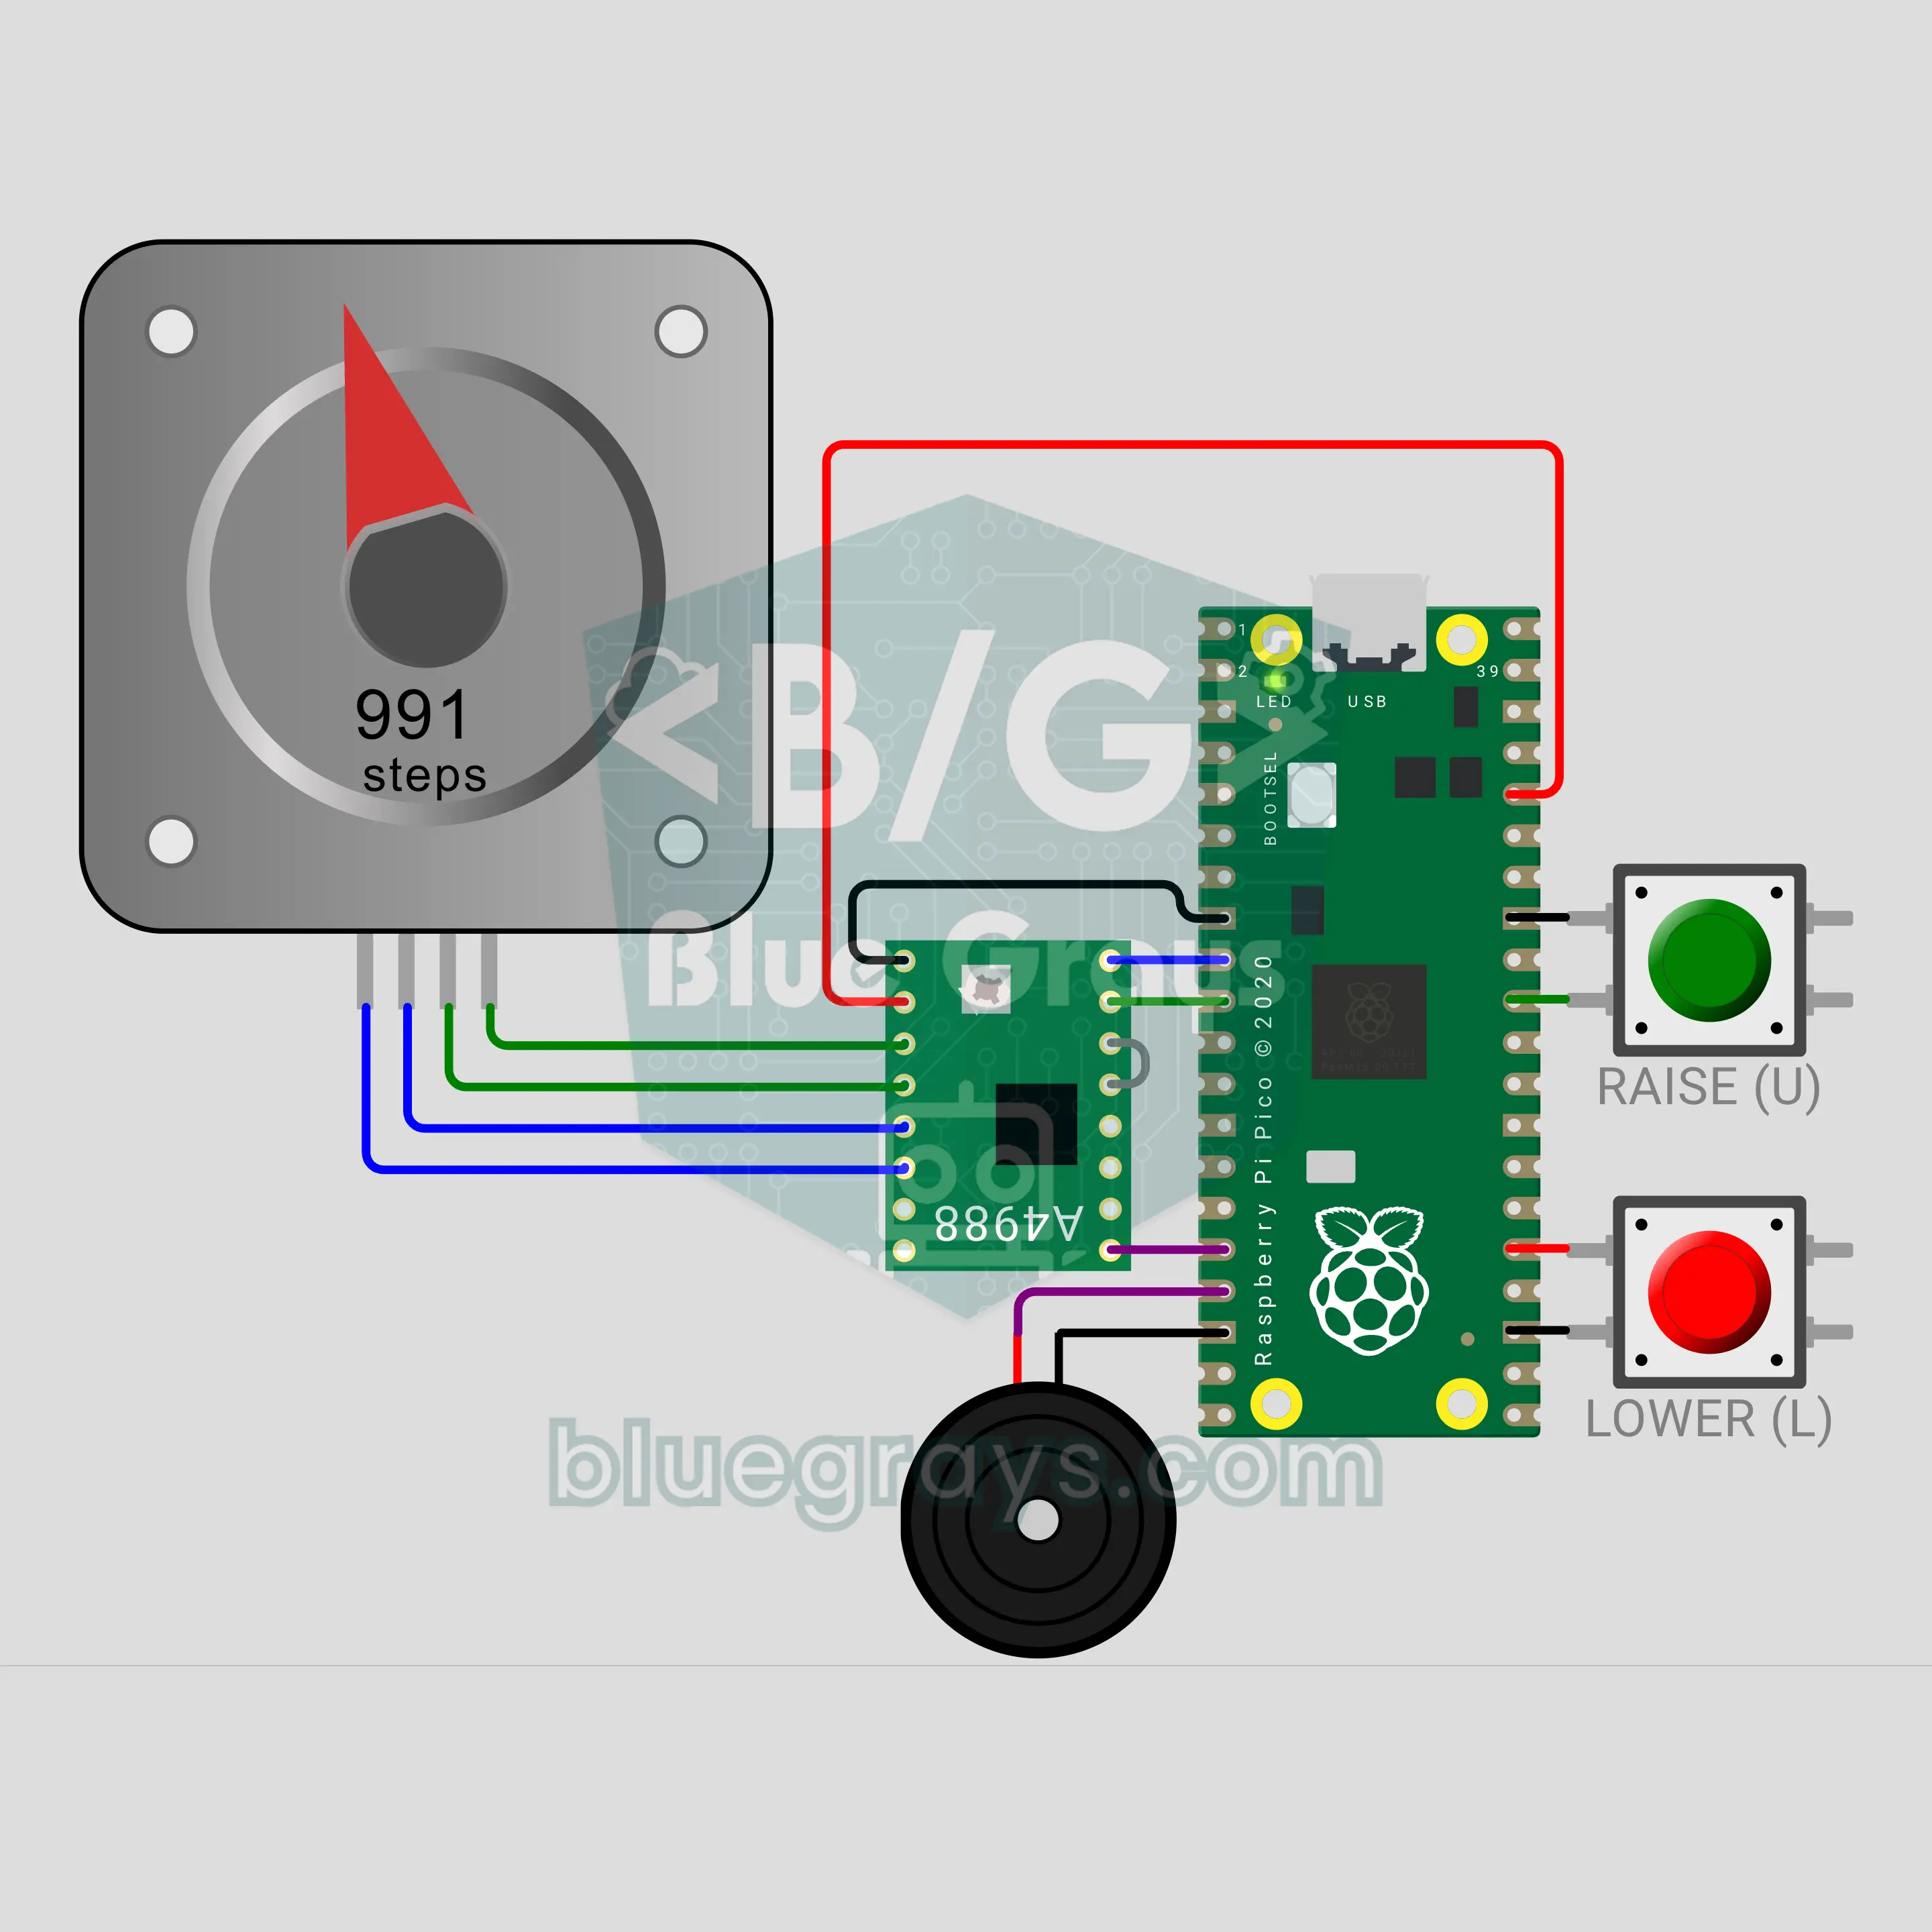
Tiang bendera dengan Raspberry Pi Pico W: tiang bermotor yang menaikkan bendera dengan lancar (NEMA 17 + A4988 + 2 butang + buzzer)
Tiang bendera bermotor dengan Raspberry Pi Pico W. Tekan butang hijau dan motor pelangkah NEMA 17 menggulung tali, menaikkan bendera dengan permulaan lembut, kelajuan tetap dan hentian lembut dalam 40 saat. Butang merah menurunkannya; tahan selama 1 saat dan bendera mula-mula naik ke puncak, kemudian turun ke separuh tiang. Kedudukan dikekalkan dengan mengira langkah, pemacu A4988 membekalkan kuasa kepada motor daripada 12 V, dan buzzer hanya memberikan bip pendek.
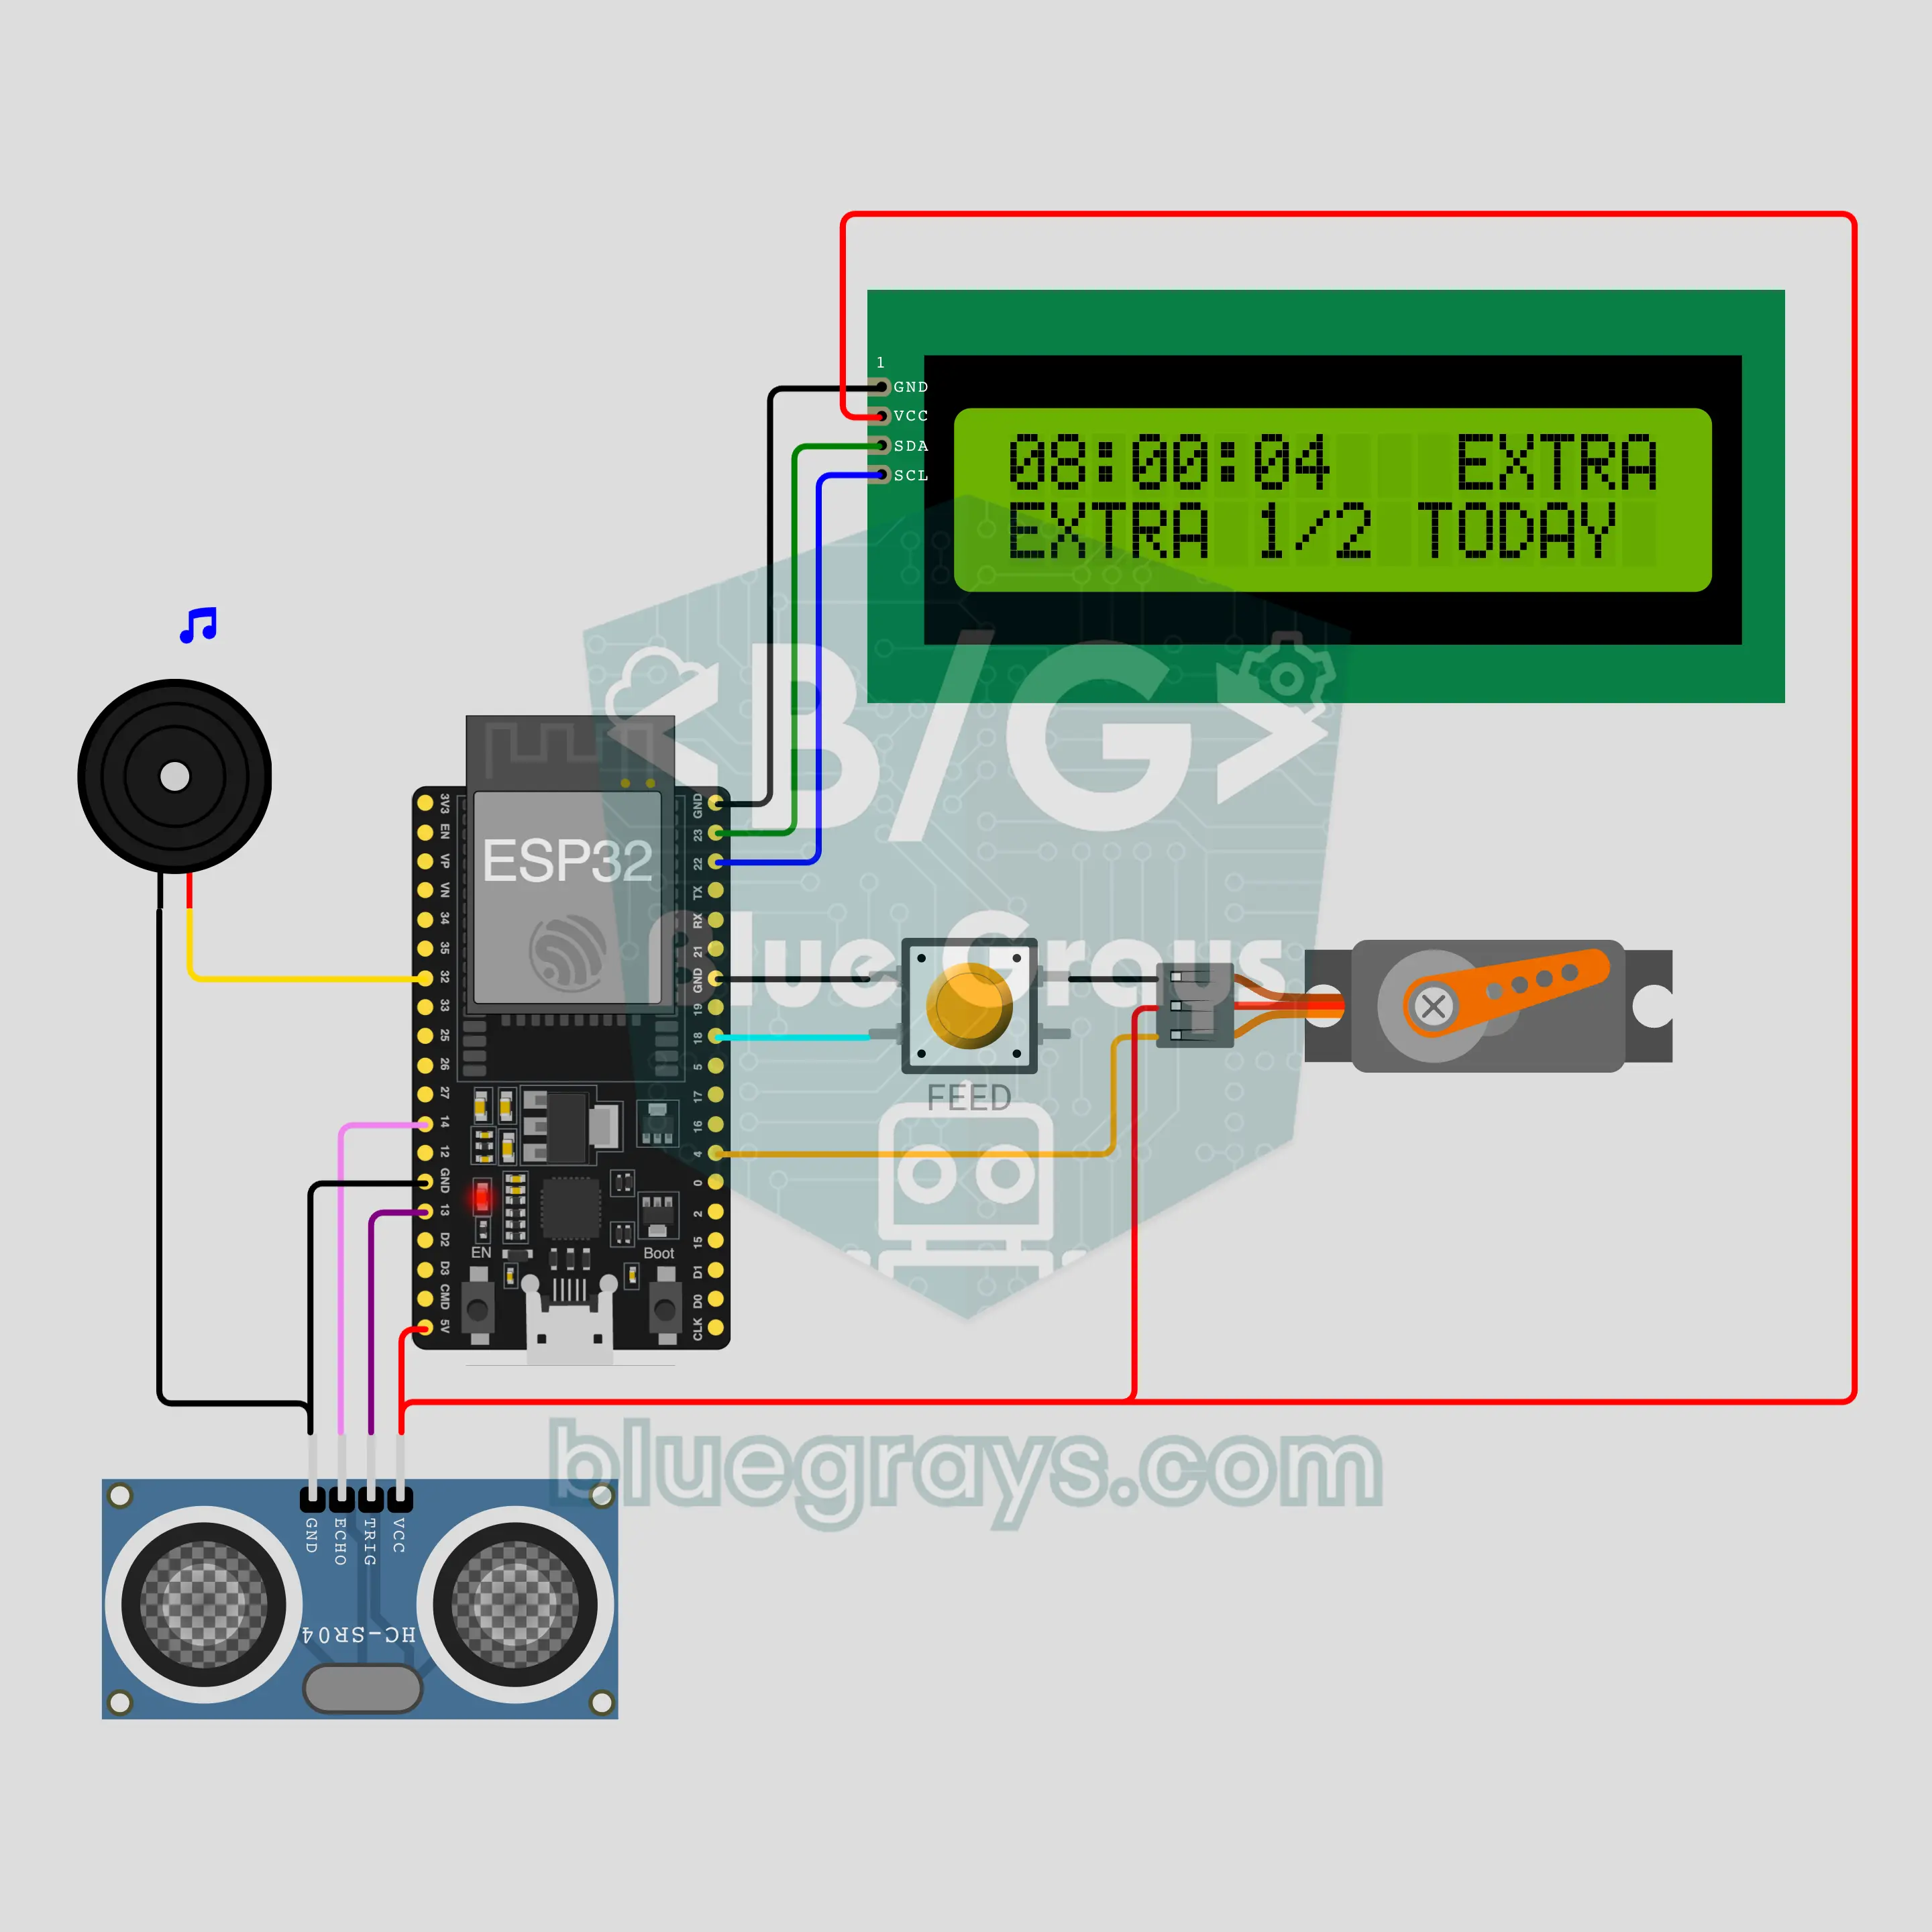
Pemberi makan haiwan peliharaan automatik Wi-Fi dengan ESP32: makan tepat pada masanya, pemberitahuan telefon (servo + HC-SR04 + LCD + NTP + ntfy)
Pemberi makan automatik ESP32 untuk kucing, anjing atau ikan: ia mengambil masa dari internet (NTP), membunyikan loceng sebelum 3 waktu makan harian, kemudian servo SG90 membuka dan menggoncang penutup corong bagi setiap porsi. HC-SR04 mengukur isi corong dan memberi amaran apabila hampir habis; setiap waktu makan dan amaran sampai ke telefonmu melalui ntfy. Butang memberi porsi tambahan (maks. 2 sehari) atau melangkau hari itu, dan haiwanmu tidak kelaparan walaupun internet atau kuasa terputus.
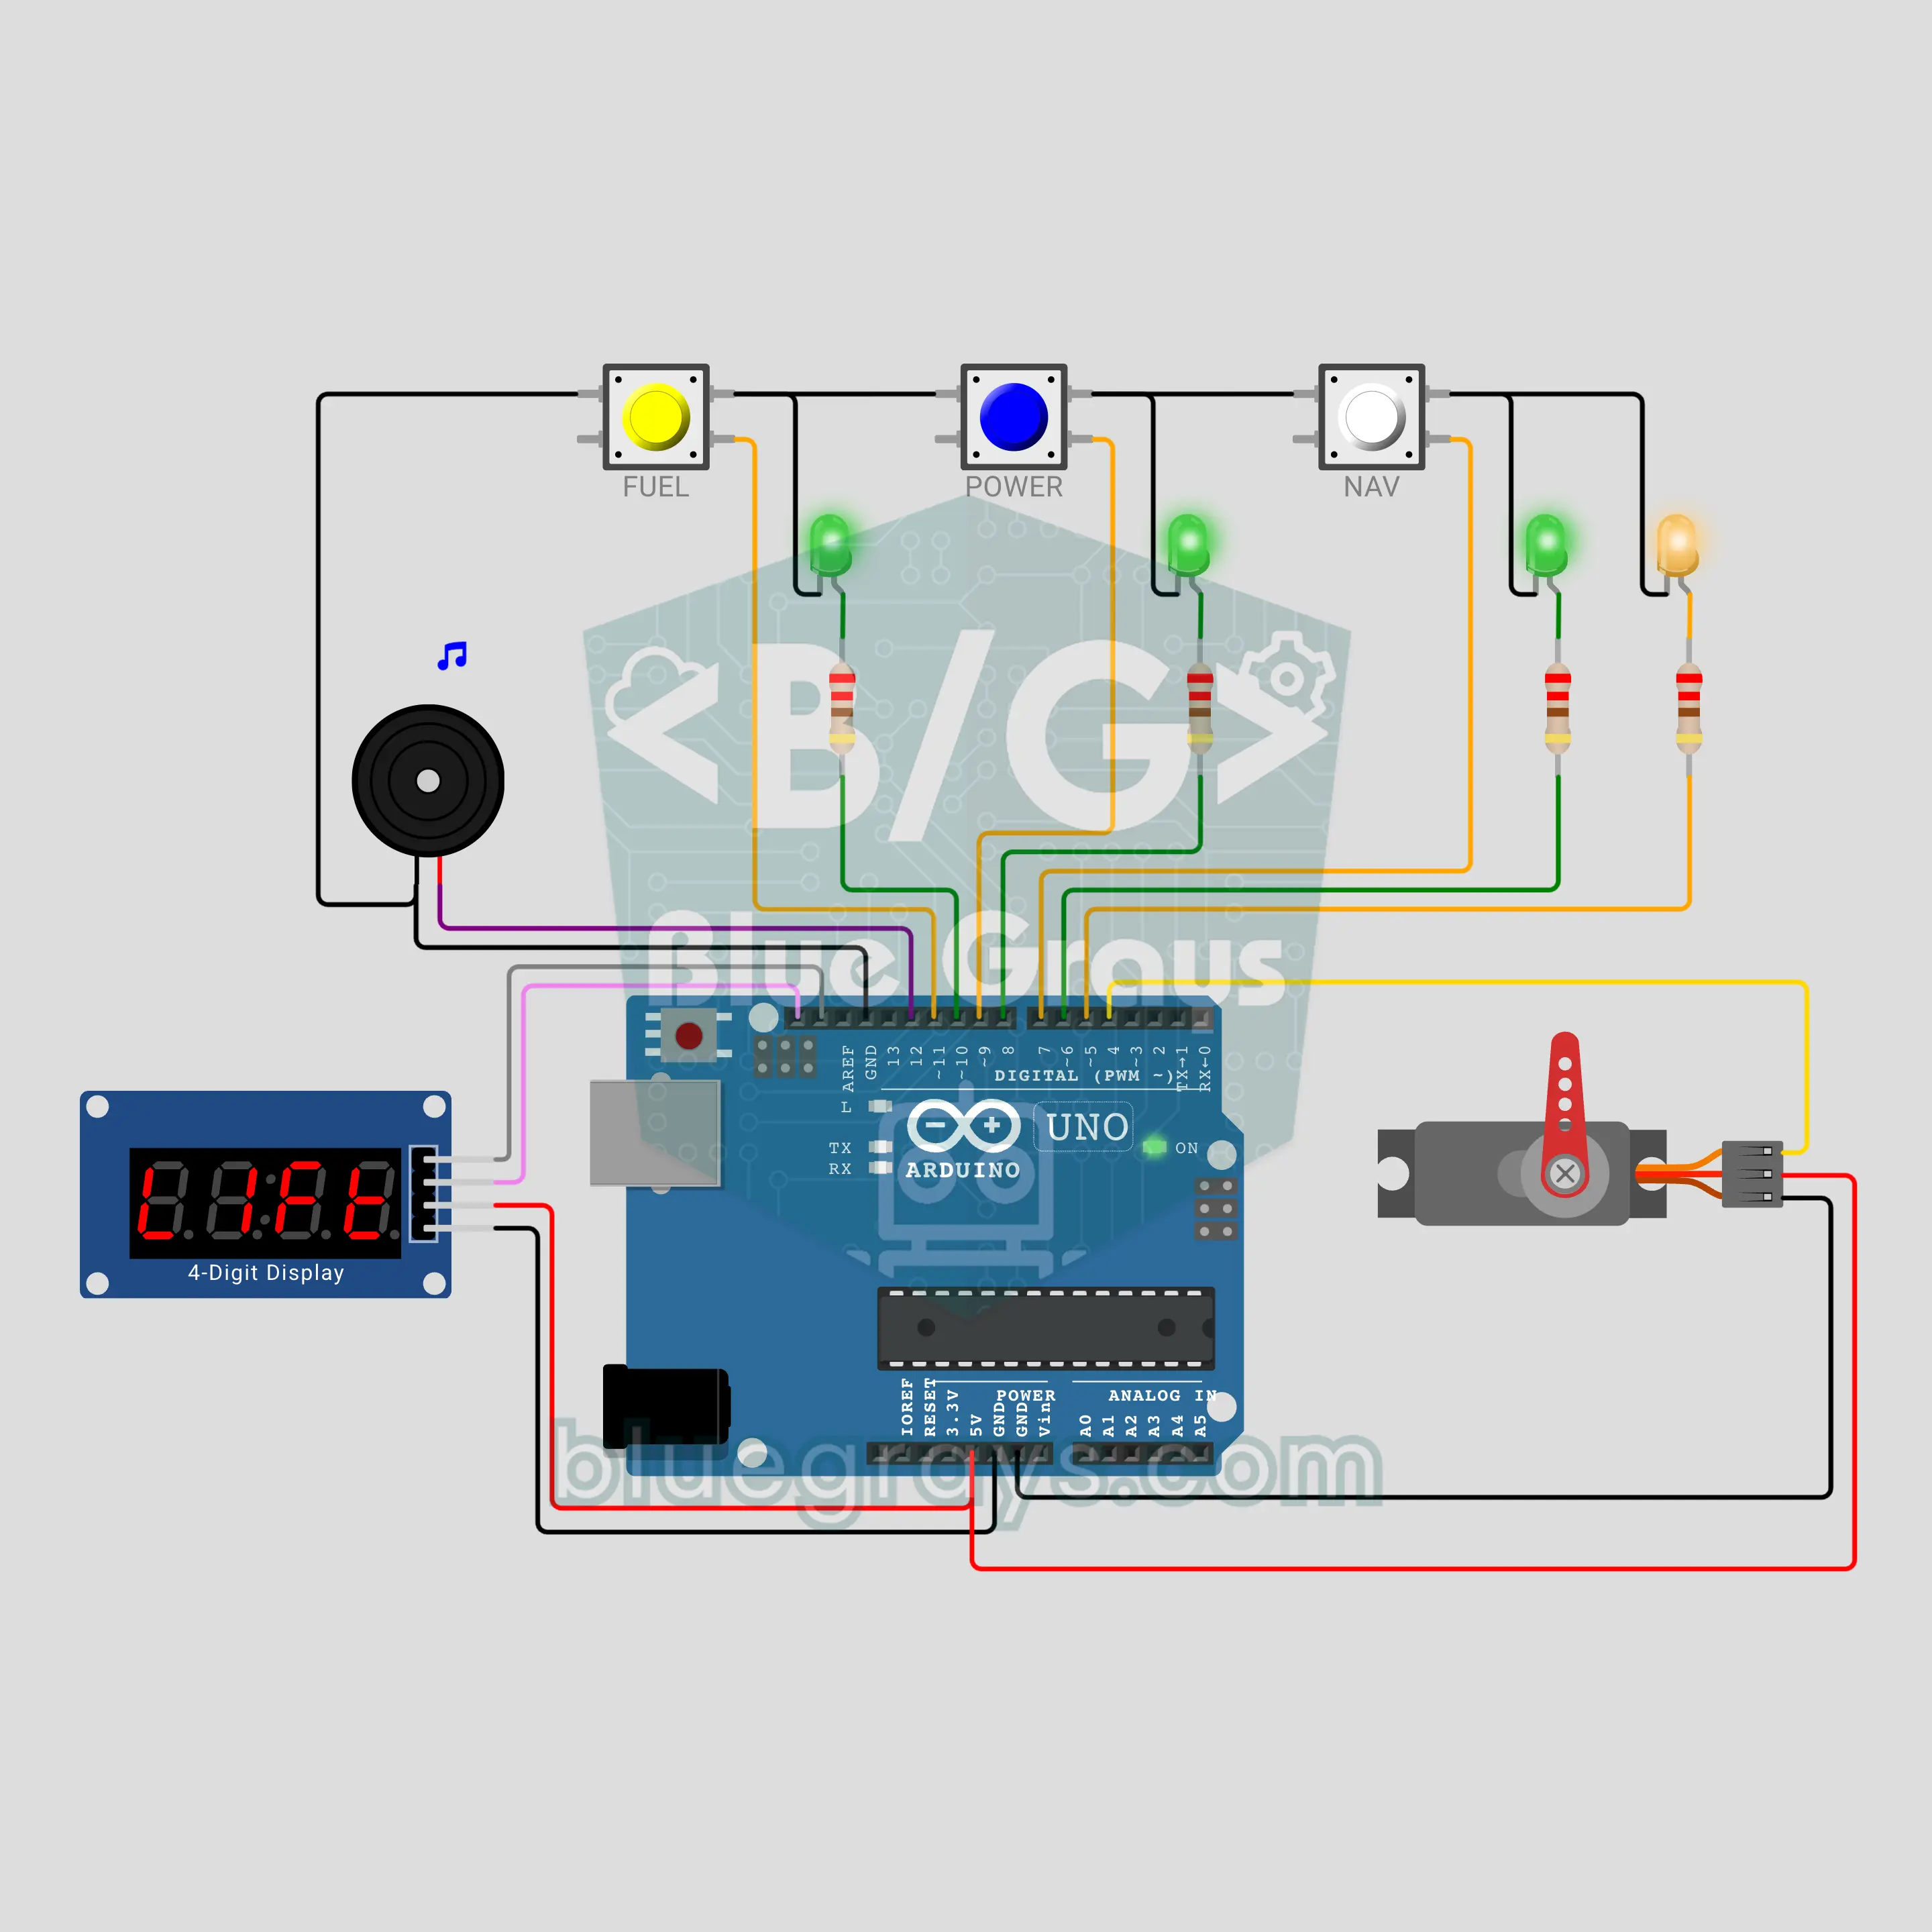
Pad pelancaran roket Arduino: kiraan detik dan lengan menara (TM1637 + 3 butang + servo + buzzer)
Meja kawalan pelancaran untuk kanak-kanak: tekan butang dan kiraan detik T tolak 10 bermula pada paparan TM1637. Tiga sistem (FUEL, POWER, NAV) ditinjau mengikut giliran; kamu mesti menekan butang sistem yang lampu hijaunya berkelip dalam masa 3 saat. Jika seseorang lewat atau menekan di luar giliran, kiraan berhenti dengan HOLD. Apabila ketiga-tiganya GO, pada sifar servo menghayunkan lengan menara ke tepi, LED nyalaan berkelip-kelip dan buzzer menderu seperti enjin.

Tangki pengadun industri Arduino: isi, kacau, salir dengan logik PLC (HC-SR04 + 2 geganti + NEMA 17 + A4988 + LCD + E-Stop)
Tugasan proses kelompok klasik dari kelas automasi industri: isi tangki, kacau, salir, kira kelompok. Kod berjalan langkah demi langkah dengan logik PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Dua geganti membuka injap masuk dan keluar, HC-SR04 mengukur aras dan pengadun NEMA 17 berpusing dan berbalik arah. Ia mempunyai START, STOP, EMERGENCY STOP yang terselak, lampu menara dan kerosakan tamat masa.

Robot pembersih vakum dengan ESP32: membelok di halangan dan memetakan bilik (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bampar + OLED)
Robot pembersih vakum dua roda yang bergerak seperti yang sebenar. Dua motor pelangkah NEMA 17 memusingkan roda: ia melukis lingkaran, bergerak lurus, memperlahan dan membelok apabila HC-SR04 melihat halangan, berundur dan membelok apabila bampar terlanggar, dan membuat pusingan tepi di sepanjang dinding. Ia mengira kedudukannya daripada langkah roda dan menunjukkan peta bilik pada OLED bersama peratusan yang telah dibersihkan dan masa, kemudian kembali ke titik permulaannya.
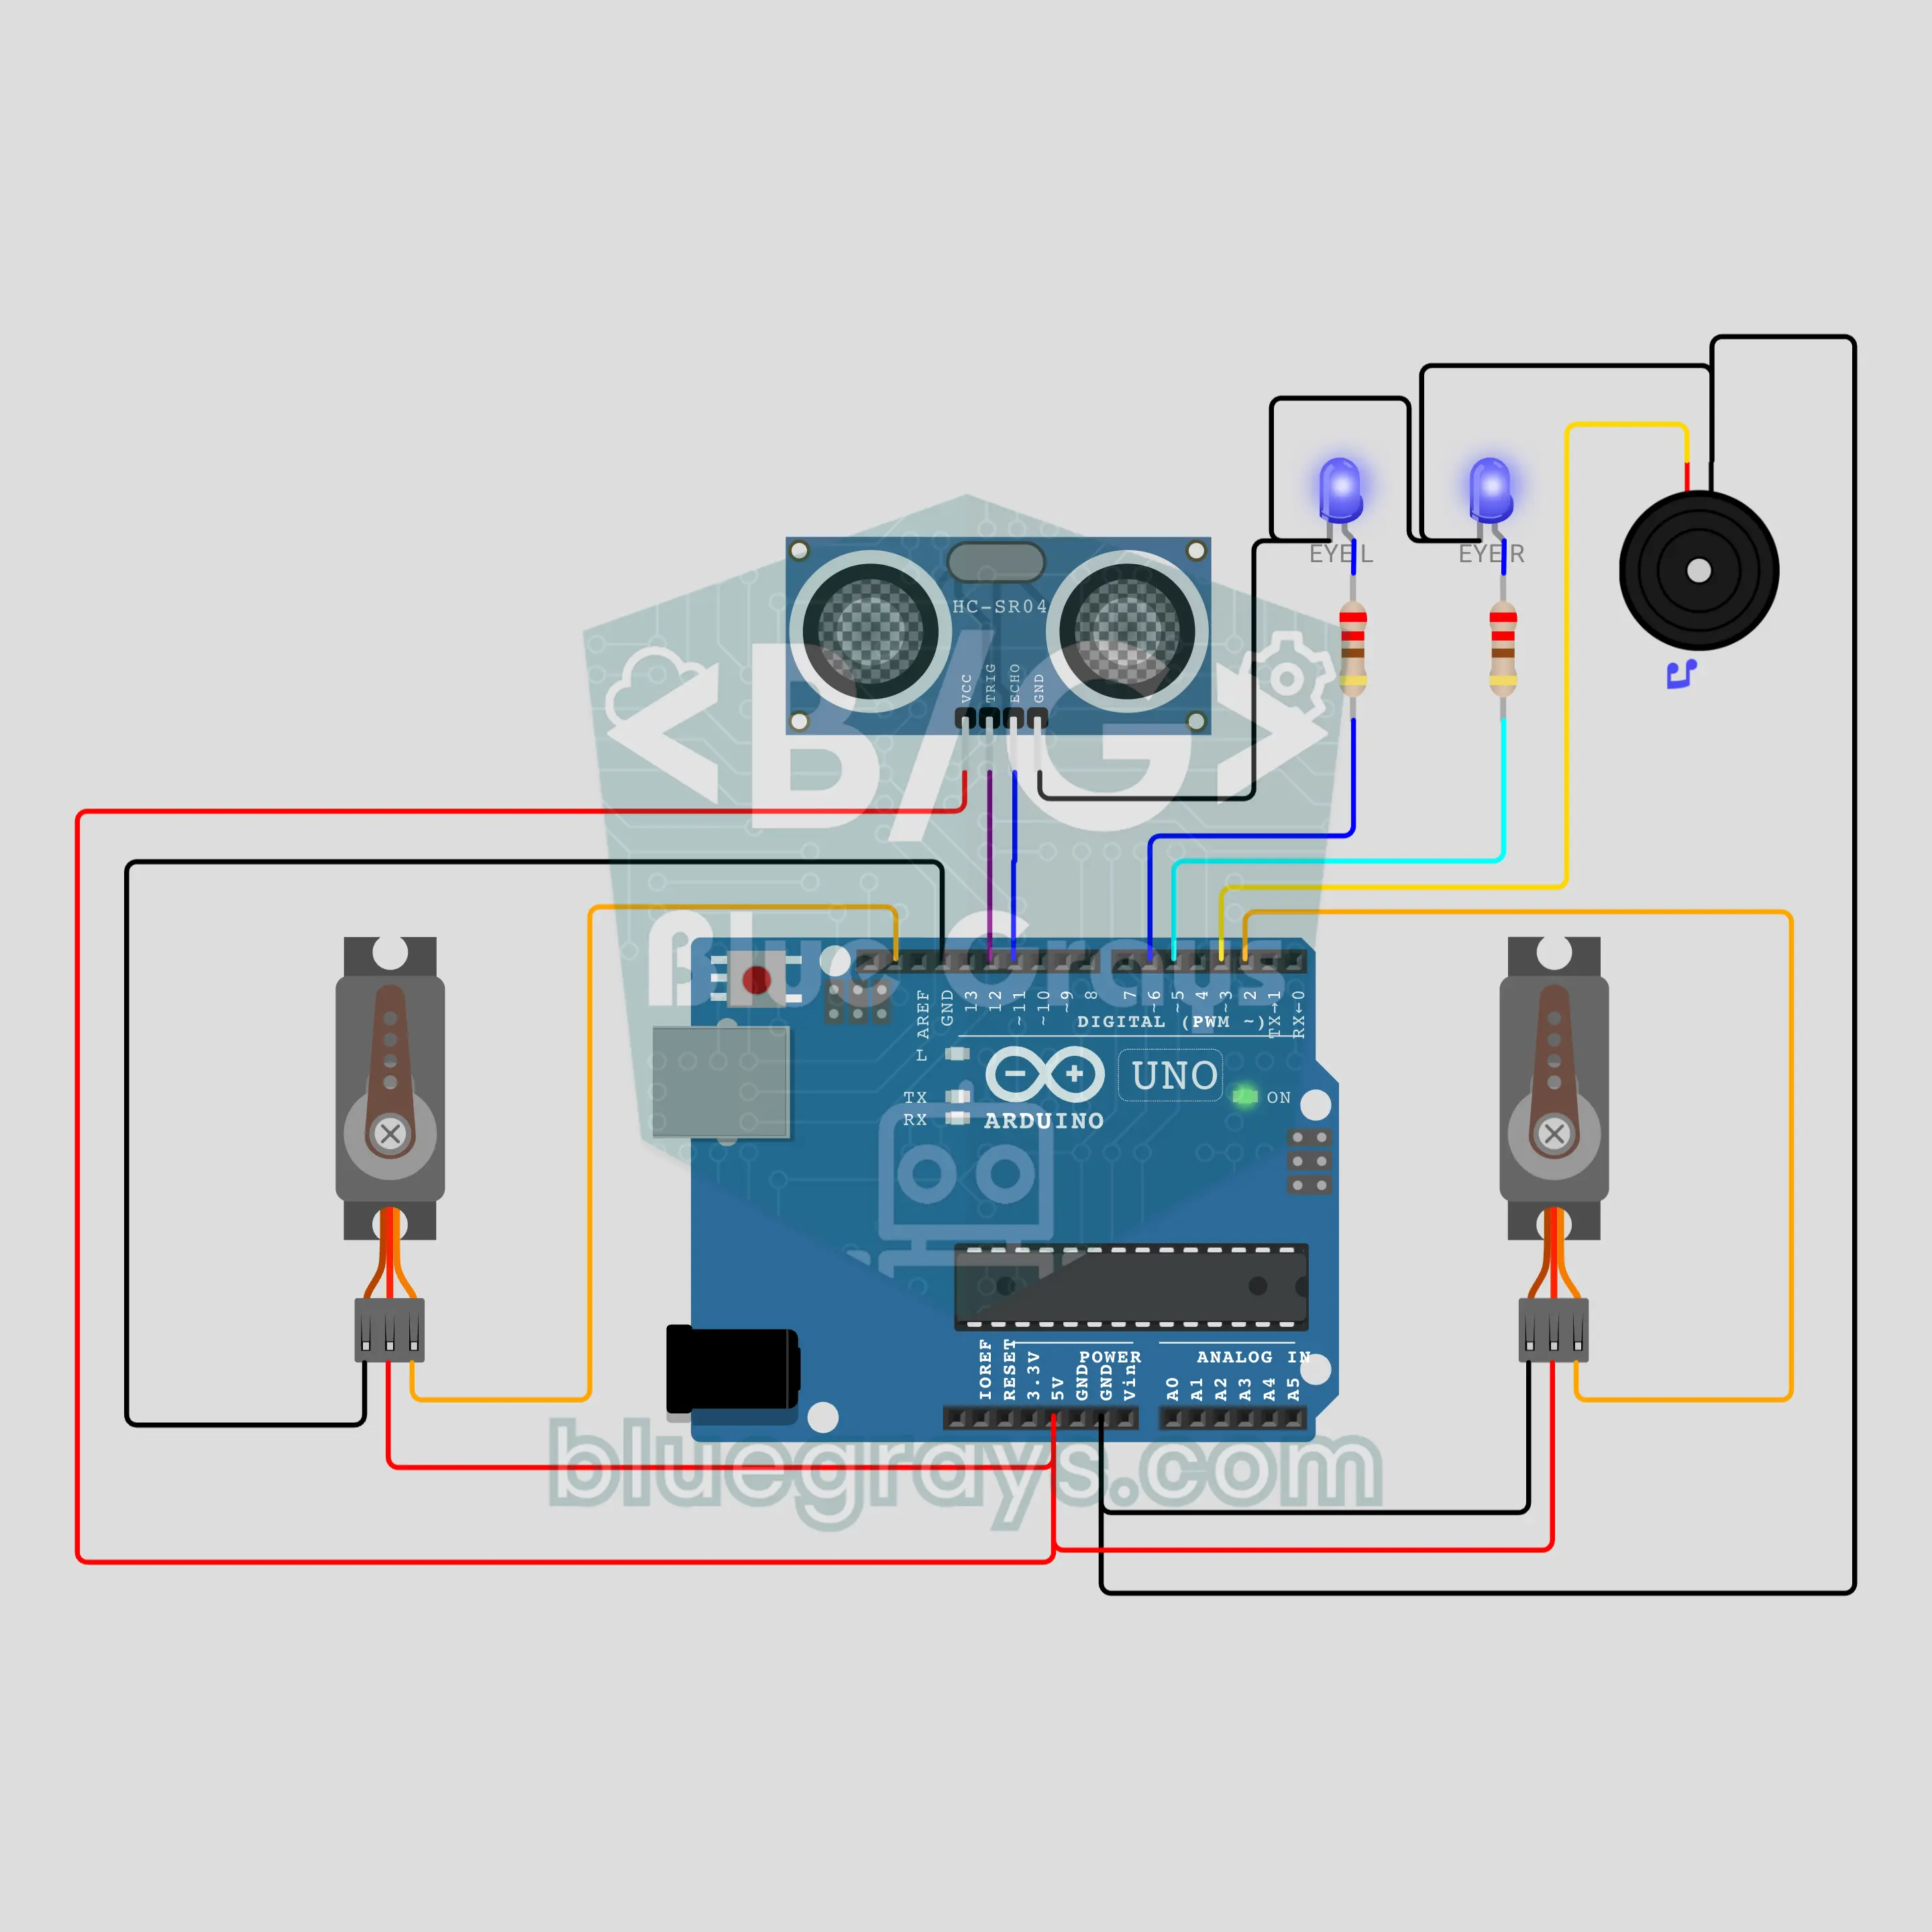
Orang salji menyanyi Arduino: melambai apabila kamu menghampiri dan menari (HC-SR04 + 2 servo + 2 LED + buzzer)
Orang salji yang menjadi hidup untuk tingkap pameran kedai atau pintu sekolah. HC-SR04 mengukur siapa yang berada di hadapan: dalam lingkungan 1 meter, mata LED biru menyala, tangan kanan melambai dan buzzer mengucapkan "helo". Dalam lingkungan 30 cm, ia memainkan Jingle Bells, dua tangan servo naik bergilir-gilir mengikut rentak dan mata berkelip pada setiap not. Apabila orang itu beredar, tangan kiri melambai selamat tinggal; apabila tiada sesiapa, mata berkelip perlahan.
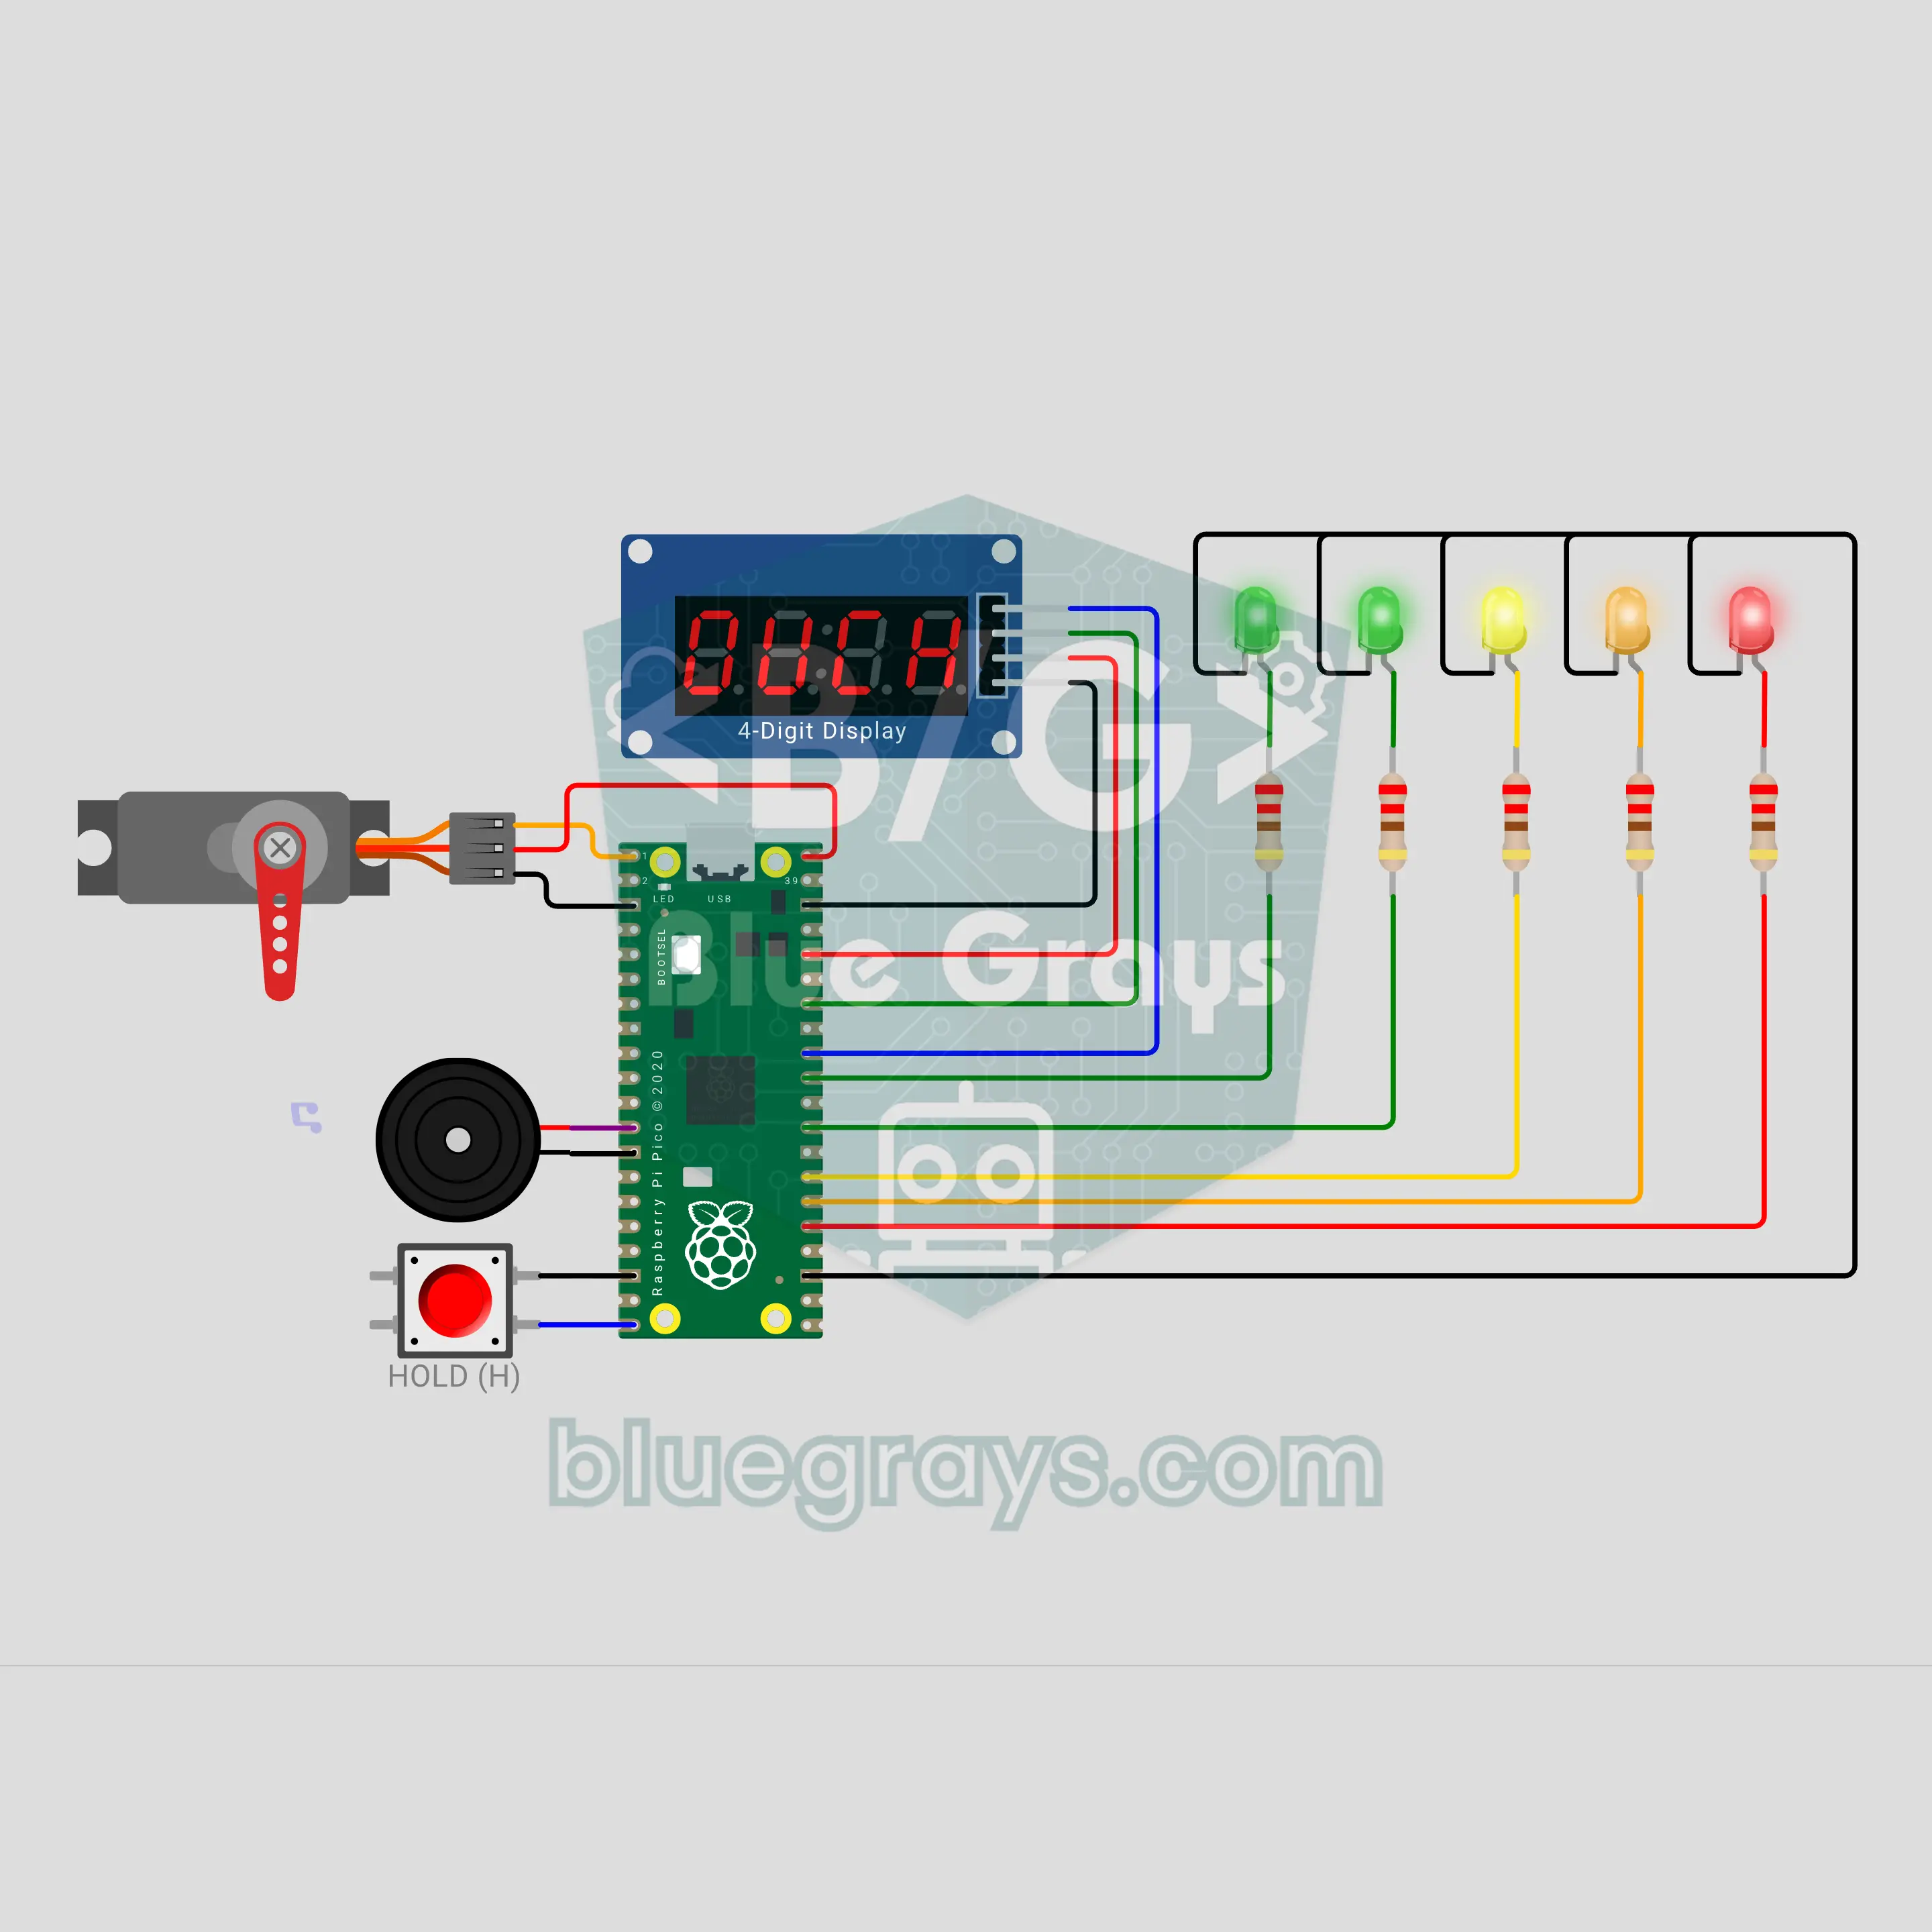
Tekan kalau berani dengan Raspberry Pi Pico W: tarik tanganmu sebelum perangkap tertutup (butang + servo + TM1637 + 5 LED + buzzer)
Permainan tekan kalau berani dengan Raspberry Pi Pico W: tekan butang dan terus tahan, tanganmu berada dalam perangkap. TM1637 mengira masa dalam persepuluh saat, LED ketegangan terisi, degupan jantung makin laju dan perangkap servo menakutkanmu. Perangkap tertutup pada saat yang tersembunyi; LED merah berkelip 0.3 s sebelumnya. Lepaskan tepat pada masanya dan masa itu menjadi skormu, dengan rekod yang disimpan; jika tertangkap, kamu mendapat 0. Permainan berani dan tindak balas dalam satu.