
Arduino loyihalarini kashf qil
Boshlang‘ichdan yuqori darajagacha, sxemali, kodli va videoli yuzlab loyihalar. Qaysi darajada bo‘lsang, o‘sha yerdan boshla.

L298N bilan Bluetooth orqali boshqariladigan mashina
Telefoningni pultga aylantirib, o‘z robot mashinangni boshqar. Arduino telefoningdagi pult ilovasidan buyruqlarni Bluetooth moduli orqali oladi va motor drayveri bilan g‘ildiraklarni aylantiradi…

To‘siqlardan qochuvchi robot
O‘z yo‘lini o‘zi topadigan aqlli mashina yasasang-chi? To‘siqlardan qochuvchi robot oldidagi ultratovush sensori tufayli atrofini doim skanerlab turadi.

Servo aylana xoreografiyasi: 32 ta servo bilan animatsion naqshlar
Arduino Mega-da aylana shaklida joylashtirilgan 32 ta servo motor boshqaradigan vizual animatsiya loyihasi. Servolar bitta massivda boshqariladi, Meganing 22–53 pinlariga ulanadi va to‘rtta harakat ketma-ketligini bajaradi: tasodifiy burchaklarda tartibsiz titrash, sinxron burilish, aylana bo‘ylab yuguruvchi to‘lqin va chapga-o‘ngga tebranuvchi kompas strelkasi.

ESP32 bilan RFID eshik qulfi (RC522 + servo + OLED + buzzer + LED)
ESP32, RC522 RFID moduli, SG90 servo motor, SSD1306 OLED displey, aktiv buzzer va 2 ta LED yordamida aqlli eshik qulfi yasaymiz. Karta o‘qitilganda uning UID-si kodda belgilangan ruxsat berilgan kartalar bilan solishtiriladi; mos kelsa, servo qulfni ochadi (yashil LED + 2 ta qisqa signal) va 5 soniyadan keyin yana qulflaydi. Noma’lum kartada qizil LED yonadi, 3 ta tez signal chalinadi va OLED-da o‘qilgan UID ko‘rsatiladi.

ESP32 PID shar va to‘sin muvozanati (HC-SR04 + servo + I2C LCD + 3 ta potensiometr)
Boshqaruv muhandisligining klassik tajribasi stolingda: servo to‘sinni qiyshaytiradi, PID esa sharni maqsadda ushlab turadi. Uchta potensiometr Kp, Ki va Kd ni jonli o‘zgartiradi: yolg‘iz P bilan shar tebranadi, D tebranishni so‘ndiradi, I esa to‘sinning ozgina qiyaligini yo‘qotadi va shar aynan maqsadga to‘xtaydi. I2C LCD to‘sin, shar va maqsadni, shuningdek o‘rnashish vaqti va oshib ketishni ko‘rsatadi. SIM rejimida sharni fizika modeli dumalatadi; REAL rejimida uni HC-SR04 o‘lchaydi.
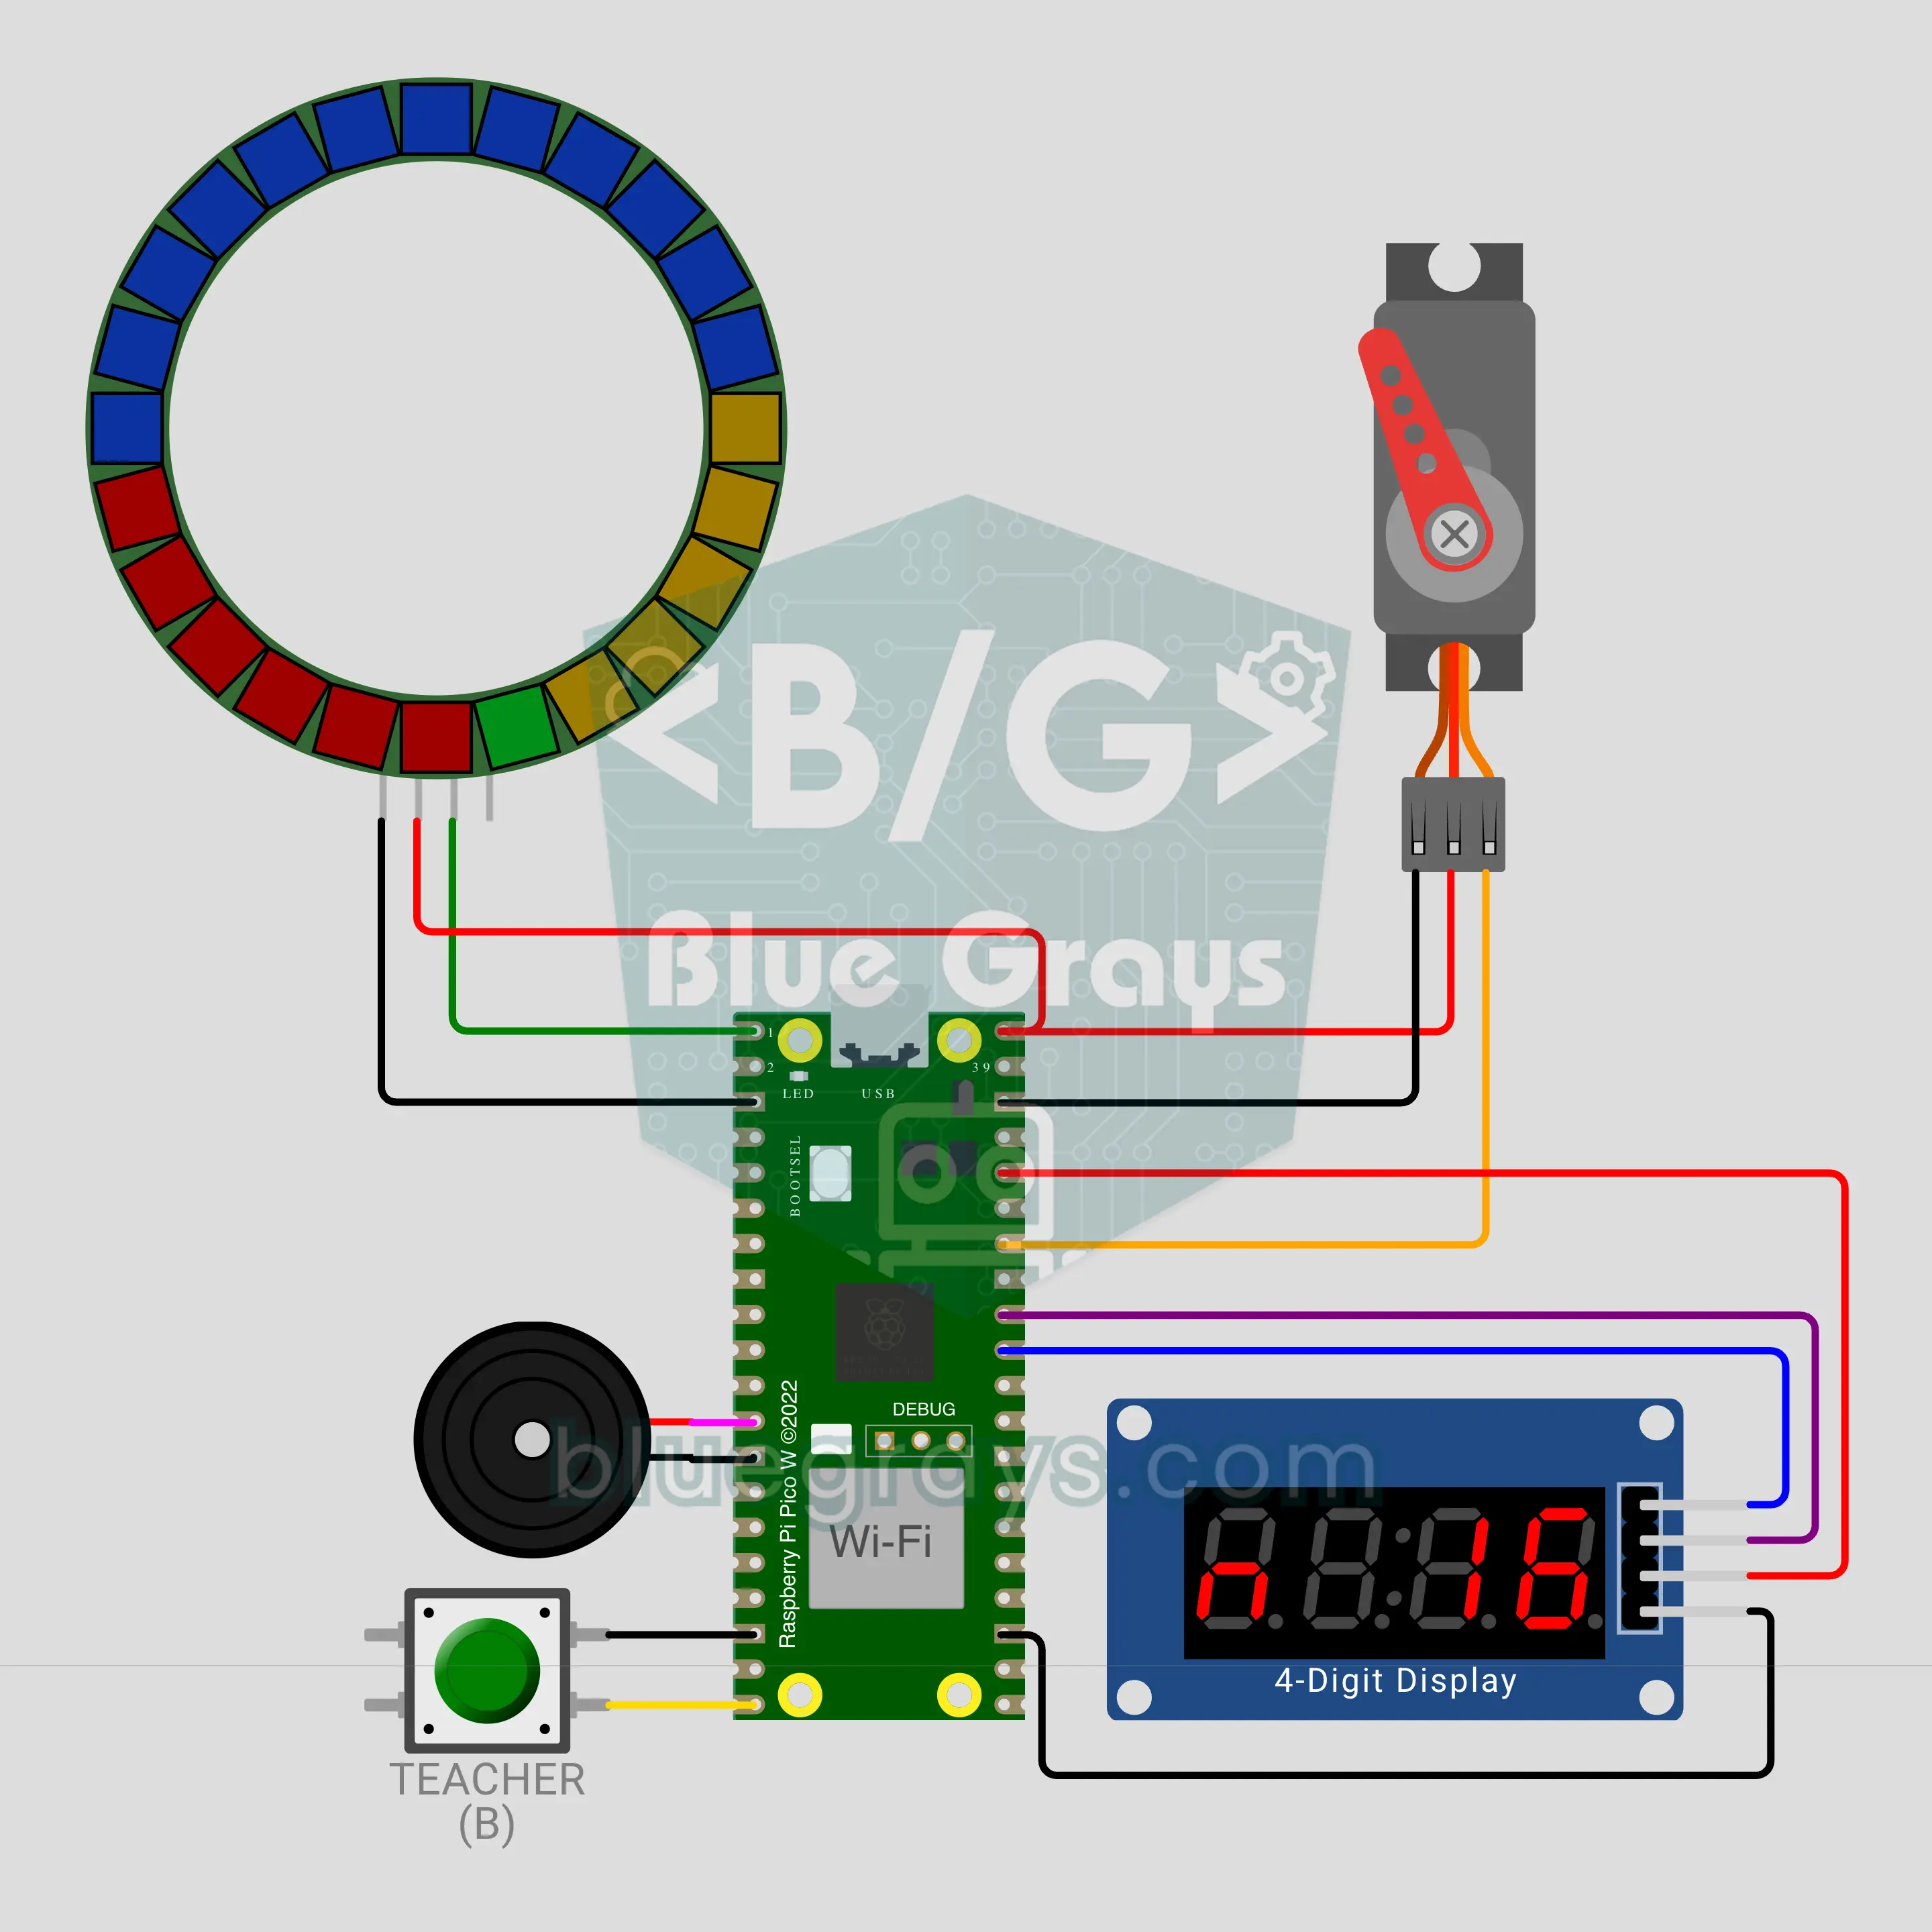
Raspberry Pi Pico W jonli sinf so‘rovnomasi (MQTT + LED halqa + SG90 servo + TM1637)
Butun sinfning javobini kelgan zahoti ko‘r! Raspberry Pi Pico W o‘quvchilarning telefonlaridan MQTT orqali A/B/C/D yoki YES/NO ovozlarini yig‘adi; 24 ta LED-li halqa jonli doiraviy diagrammaga aylanadi, SG90 servo strelkasi yetakchi variantni ko‘rsatadi, TM1637 esa ovozlarni sanaydi. Har bir telefonga bitta ovoz, kimdir fikrini o‘zgartirsa, faqat oxirgi ovozi hisoblanadi. Vaqtli savollarda oxirgi 5 soniyada signal chalinadi, savol yopilganda esa to‘g‘ri variant yonib turadi.
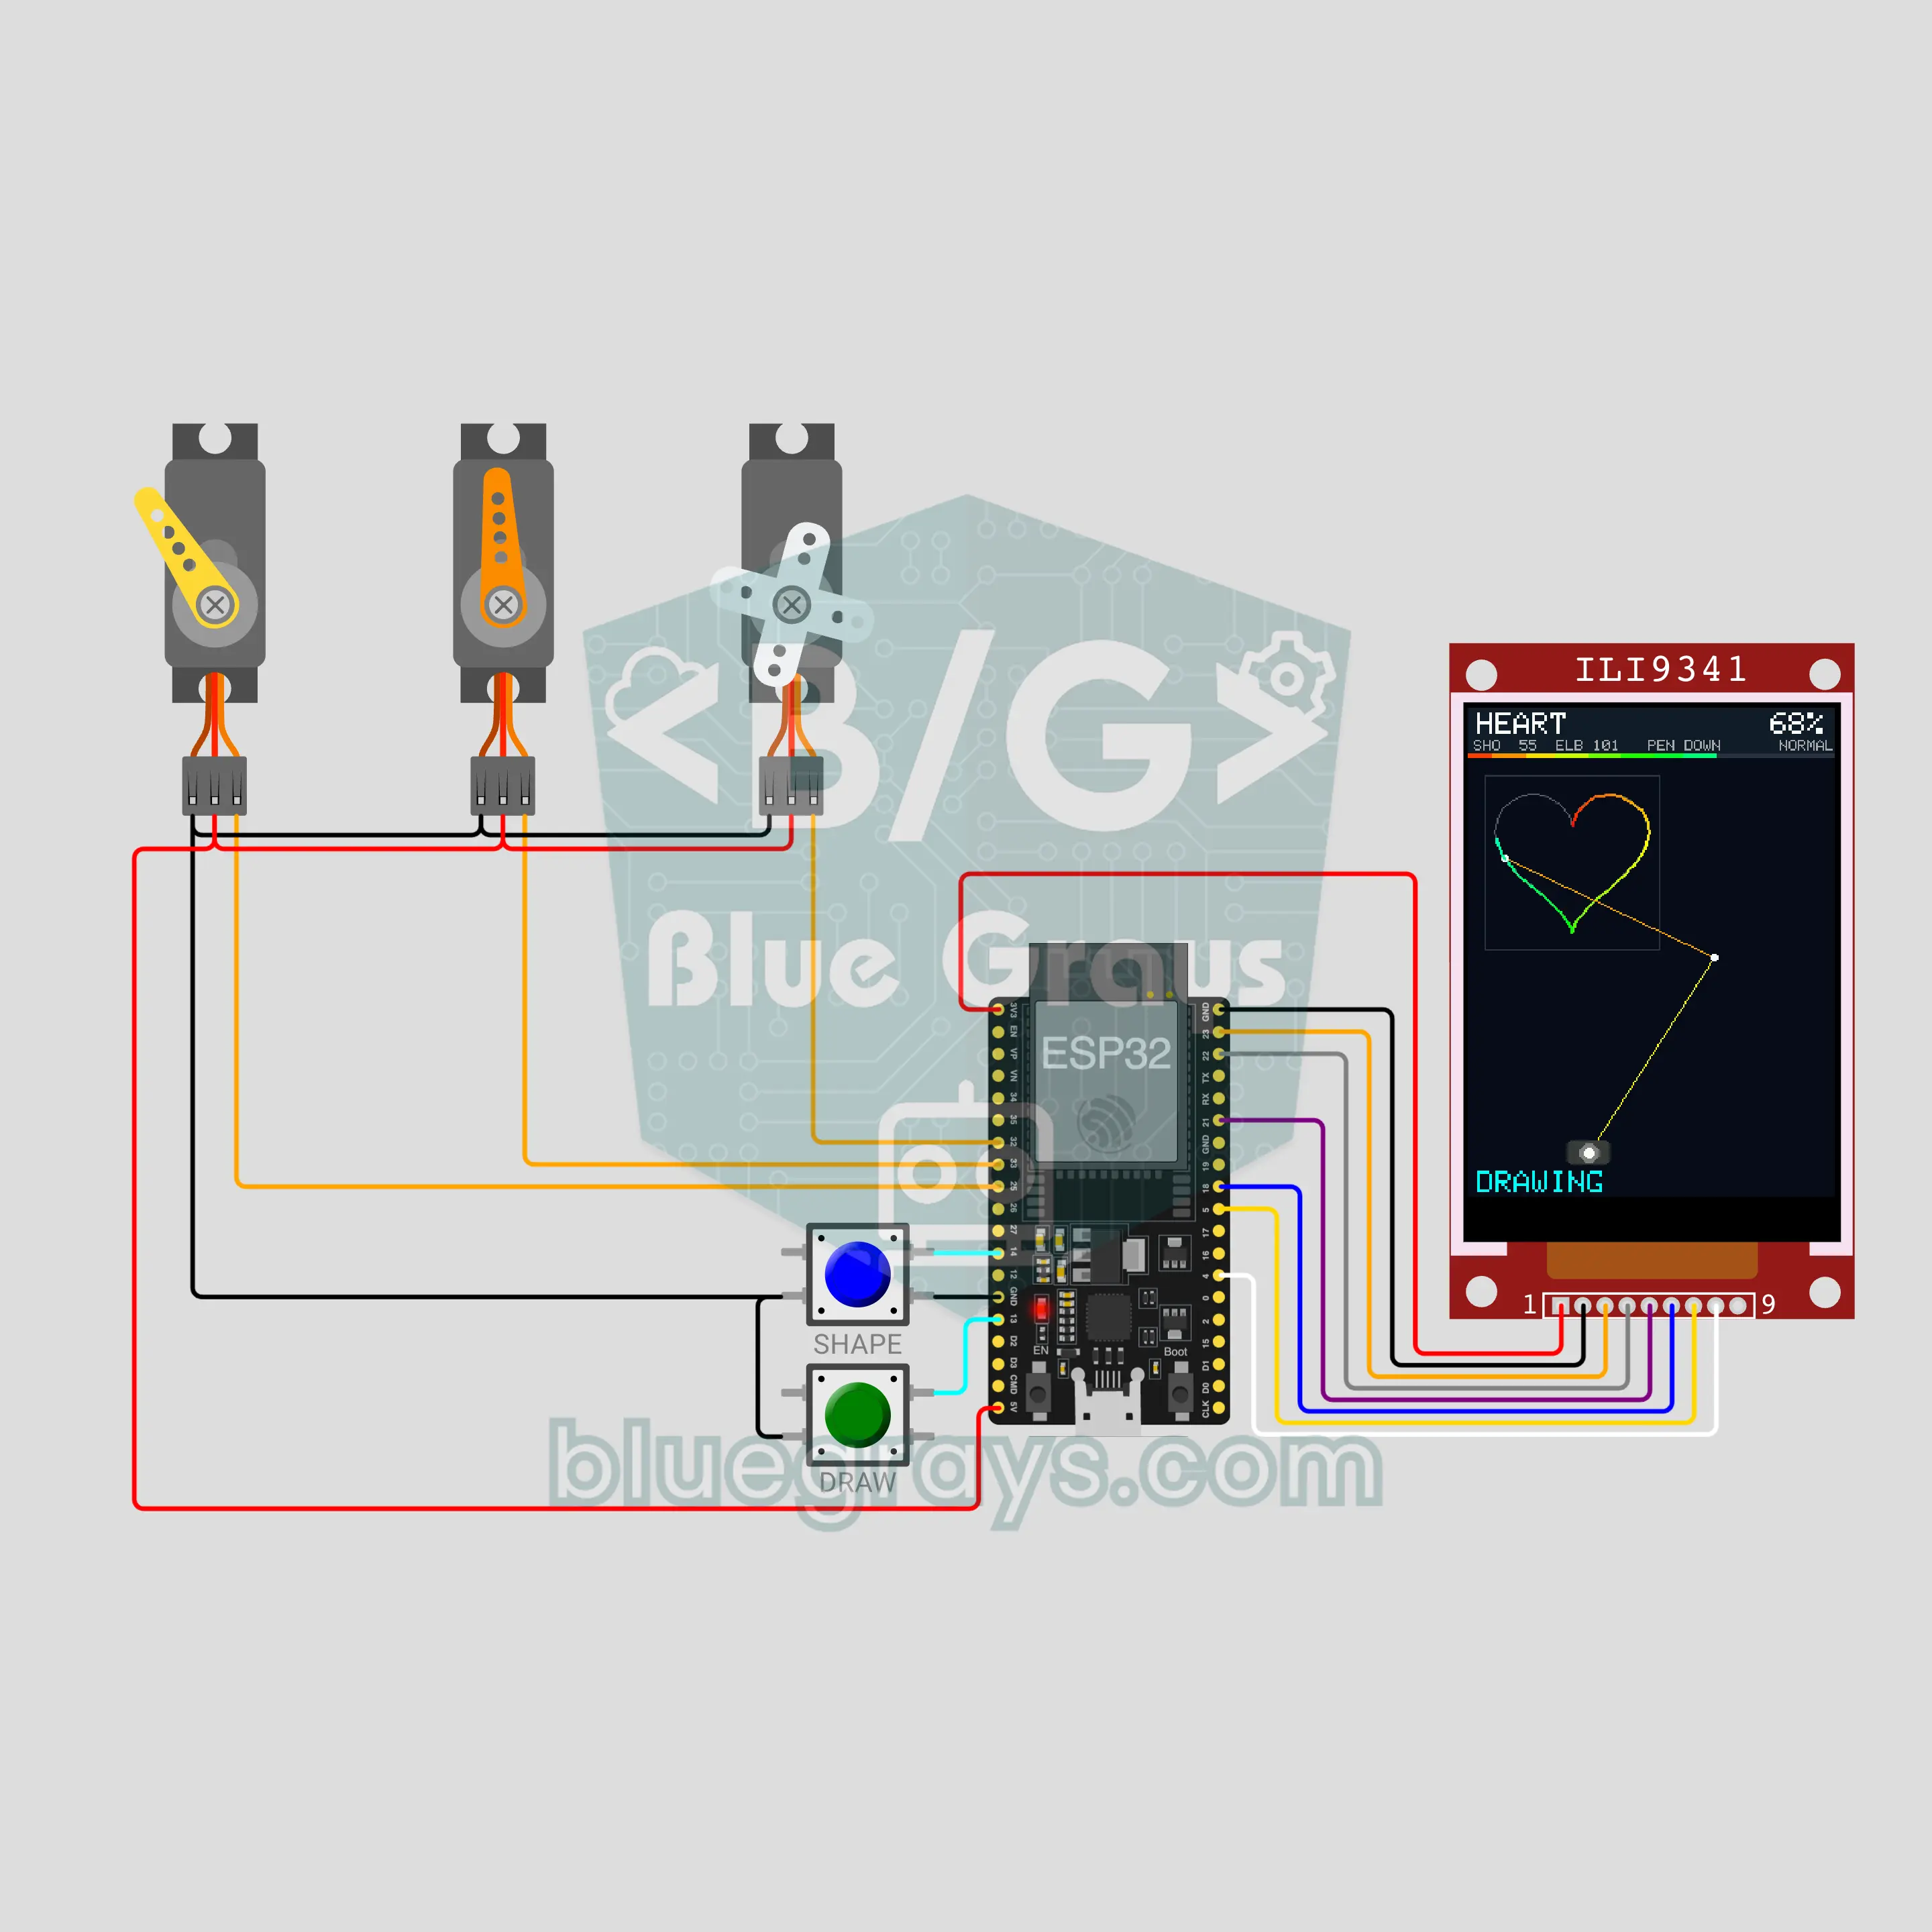
ESP32 rasm chizuvchi robot qo‘l (3 ta servo + ILI9341 TFT displey + 2 ta tugma)
Ikki bo‘g‘imli robot qo‘l qog‘ozga yurak, yulduz, uy, spiral va MERHABA so‘zini chizadi, uchinchi servo qalamni ko‘taradi va tushiradi. ESP32 teskari kinematika bilan har nuqtani yelka va tirsak burchaklariga aylantiradi va qo‘lni 0,5 mm lik qadamlar bilan harakatlantiradi; nuqta yetib bo‘lmaydigan joyda bo‘lsa, OUT OF REACH ko‘rsatadi. ILI9341 displey xira maqsadli shaklni, harakatlanayotgan qo‘lni va qizildan ko‘kka o‘tadigan izni ko‘rsatadi. Ikki tugma: shakl, pauza, bekor qilish va tezlik.

Arduino sanoat saralash konveyeri: qutilarni balandligi bo‘yicha ajratish (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Zavod saralash liniyasining stol ustidagi maketi: A4988 drayveridagi NEMA 17 qadamli motor lentani harakatda ushlab turadi, lenta ustidagi HC-SR04 esa o‘tayotgan har bir qutining balandligini o‘lchaydi. Har bir quti sensordan qo‘lgacha lenta qadamlari bilan kuzatiladi; 6 sm va undan baland qutilarni SG90 servo qo‘li chetga suradi, pastlari esa yo‘lida davom etadi. I2C LCD past va baland qutilarni sanaydi, oxirgi o‘lchovni va lentada nechta quti borligini ko‘rsatadi.

Arduino sanoat aralashtirish baki: PLC mantig‘i bilan to‘ldir, aralashtir, bo‘shat (HC-SR04 + 2 ta rele + NEMA 17 + A4988 + LCD + favqulodda to‘xtatish)
Sanoat avtomatlashtirish darslarining klassik partiyaviy jarayon masalasi: bakni to‘ldir, aralashtir, bo‘shat, partiyani sana. Kod PLC mantig‘i bilan qadamma-qadam ishlaydi (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Ikki rele kirish va chiqish klapanlarini ochadi, HC-SR04 sathni o‘lchaydi, NEMA 17 aralashtirgich esa aylanib, yo‘nalishini o‘zgartiradi. START, STOP, o‘z holatini ushlab turuvchi EMERGENCY STOP, minorali signal chirog‘i va kutish vaqti nosozligi bor.

ESP32 robot changyutgich: to‘siqda buriladi va xona xaritasini chizadi (2 ta NEMA 17 + 2 ta A4988 + HC-SR04 + 2 ta bamper + OLED)
Haqiqiysidek harakatlanadigan ikki g‘ildirakli robot changyutgich. G‘ildiraklarni ikkita NEMA 17 qadamli motor aylantiradi: u spiral chizadi, to‘g‘ri yuradi, HC-SR04 to‘siqni ko‘rganda sekinlashib buriladi, bamper urilganda orqaga chekinib, boshqa tomonga buriladi va devorlar bo‘ylab chet aylanasini bajaradi. U o‘z holatini g‘ildirak qadamlaridan hisoblaydi va OLED da xona xaritasini tozalangan foiz va vaqt bilan ko‘rsatadi, keyin boshlang‘ich joyiga qaytadi.
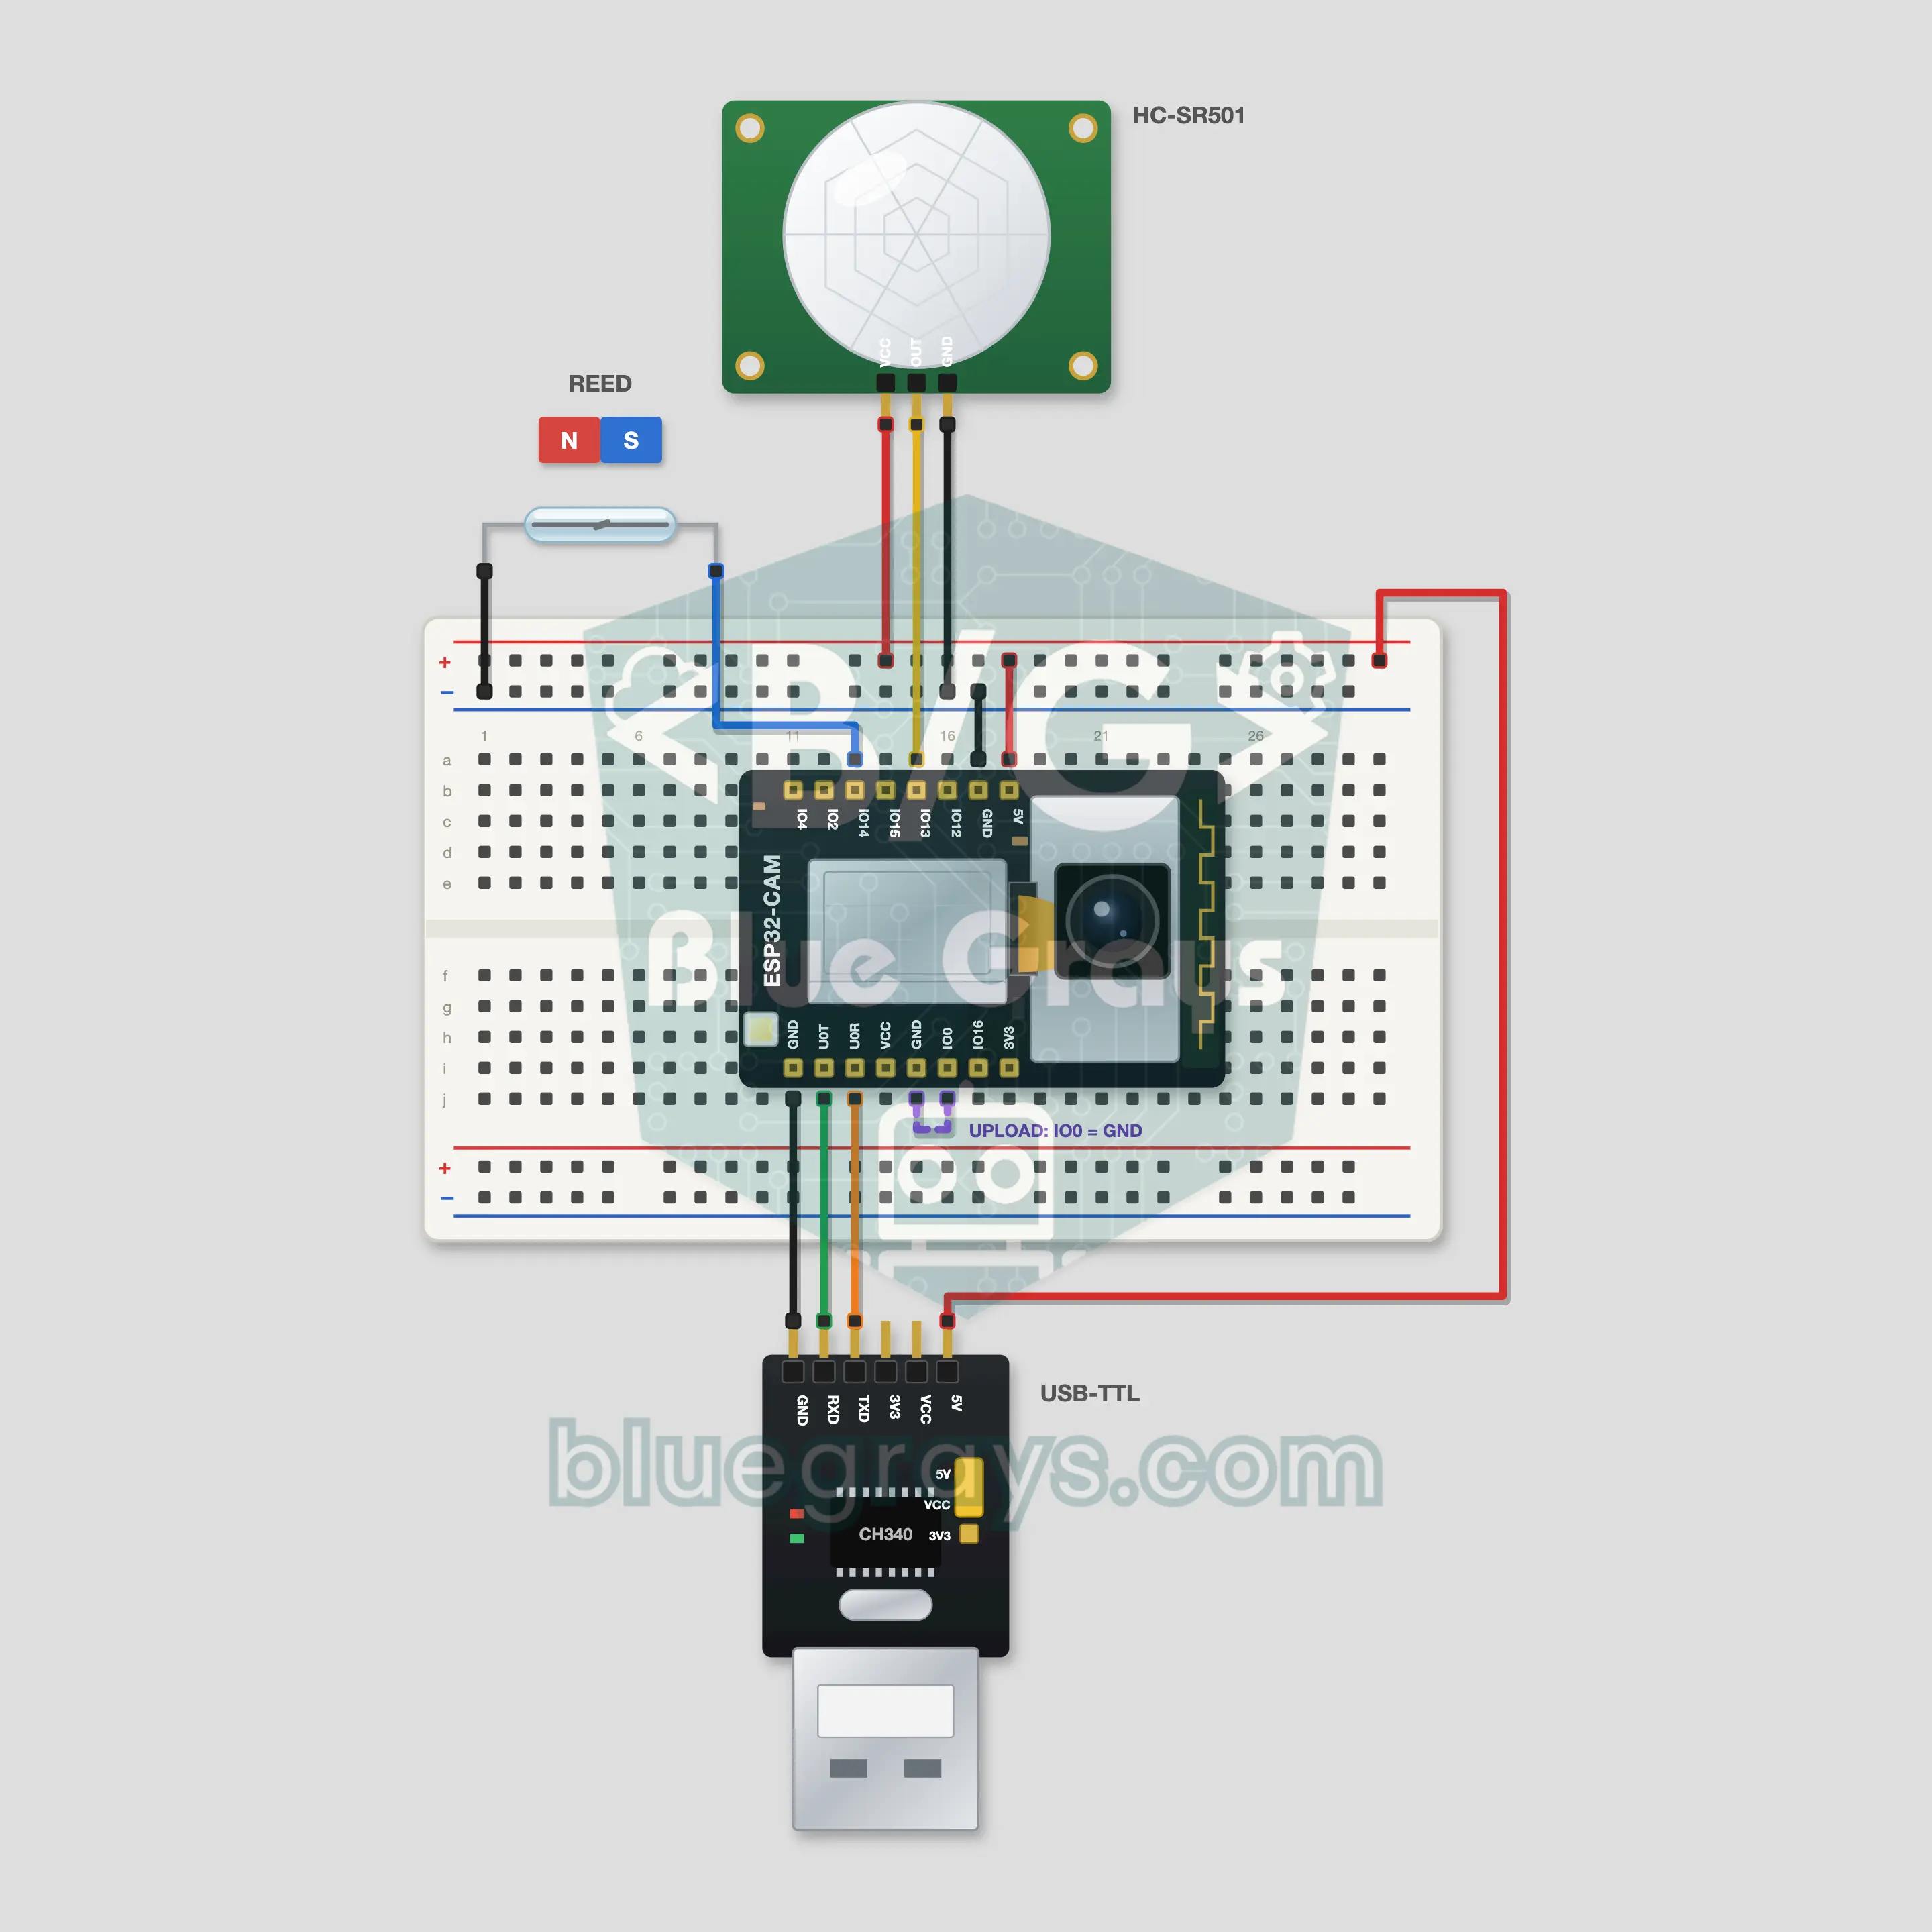
ESP32-CAM Telegram xavfsizlik kamerasi
Eshiging ochilganda yoki xonada nimadir qimirlaganda ESP32-CAM surat oladi va Telegram boting uni telefoningga yuboradi. Eshikni reed rele va magnit, xonani PIR HC-SR501 qo‘riqlaydi. Istalgan paytda surat olish uchun botga /photo deb yoz; /flash on, /alarm off va /status buyruqlari kamerani istalgan joydan boshqaradi. Bot faqat sening chat id-ingdan kelgan xabarlarni tinglaydi. Tokenni @BotFather orqali olasan; qadamlar SSS bo‘limida.