
Apa Itu Induktor? Induktansi, Henry, Kode Kumparan, dan Kegunaannya
Apa itu induktor? Pelajari induktansi dan henry, penyimpanan energi, kode warna dan SMD, buck-boost dan filter LC, GGL balik relay dan dioda flyback, serta alat ukur Arduino.
Jawaban singkat untuk apa itu induktor adalah: induktor (kumparan) merupakan komponen yang dibuat dengan melilitkan kawat penghantar menjadi lingkaran-lingkaran, dan komponen ini menahan perubahan arus yang mengalir melaluinya. Ketika arus mengalir, medan magnet terbentuk di sekitarnya dan induktor menyimpan energi dalam medan tersebut; ketika arus mulai turun, induktor mengembalikan energi itu dan berusaha mempertahankan aliran arus. Berkat sifat sederhana ini, kamu akan menemukan induktor dalam modul step-down dan step-up, filter derau, rangkaian radio, relay, motor, dan trafo.
Dalam artikel ini, kamu akan mempelajari cara kerja induktor, arti induktansi dan satuannya, henry, perbedaannya dengan kapasitor, besarnya energi yang disimpan, serta konstanta waktunya. Langkah demi langkah, kita akan membahas cara membaca nilai dari kode warna dan SMD, peran induktor dalam konverter buck dan boost serta filter LC, GGL balik pada kumparan relay dan motor serta dioda yang meredamnya, perkiraan induktansi dari jumlah lilitan, dan pembuatan alat ukur induktansi sederhana dengan Arduino.
Apa itu induktor dan bagaimana cara kerjanya?
Ketika arus mengalir melalui kawat, medan magnet terbentuk di sekitarnya. Jika kawat dililitkan menjadi lingkaran-lingkaran alih-alih dibiarkan lurus, medan dari semua lilitan saling menjumlah dan membentuk medan yang kuat serta terpusat di dalam kumparan. Bagian menariknya adalah apa yang terjadi ketika medan ini berubah. Menurut hukum Faraday, medan magnet yang berubah menginduksi tegangan pada kawat; menurut hukum Lenz, tegangan itu selalu melawan perubahan tersebut. Jika kamu mencoba menaikkan arus, induktor menghasilkan tegangan berlawanan yang memperlambat kenaikannya; jika kamu mencoba memutus arus, induktor menghasilkan tegangan searah untuk mempertahankan aliran arus.
Kamu bisa membandingkannya dengan roda gila: roda gila yang berat sulit mulai diputar dan, setelah berputar, sulit dihentikan. Induktor melakukan hal yang sama terhadap arus. Kapasitor melakukan hal yang berlawanan pada tegangan: komponen ini tidak membiarkan tegangan berubah mendadak. Itulah sebabnya keduanya sering dipakai bersama dalam elektronika dan dianggap hampir seperti saudara kembar. Jika kamu belum membaca tentang kapasitor, panduan apa itu kapasitor akan memudahkanmu memahami perbandingan ini.
| Sifat | Induktor (kumparan) | Kapasitor |
|---|---|---|
| Di mana energi disimpan? | Dalam medan magnet | Dalam medan listrik |
| Perubahan mendadak apa yang ditahannya? | Arus | Tegangan |
| Rumus dasar | V = L × di/dt | I = C × dV/dt |
| Dengan arus searah (DC) | Seperti hubung singkat (hanya hambatan kawat) | Seperti rangkaian terbuka (tanpa arus) |
| Ketika frekuensi naik | Hambatan (reaktansi) meningkat | Hambatan (reaktansi) menurun |
| Satuan | Henry (H) | Farad (F) |
| Simbol | L | C |
Induktansi dan satuannya, henry
Seberapa kuat induktor menahan perubahan arus ditentukan oleh induktansinya; simbolnya L dan satuannya henry (H). Definisinya: induktor memiliki induktansi 1 henry jika perubahan arus sebesar 1 ampere per detik menghasilkan tegangan 1 volt di antara terminalnya. Rumusnya ditulis V = L × di/dt. Satu henry merupakan nilai yang sangat besar dalam elektronika; pada rangkaian hobi, kamu paling sering menjumpai induktor dalam rentang mikrohenry (µH) dan milihenry (mH).
| Satuan | Dalam henry | Di mana kamu menemukannya |
|---|---|---|
| Nanohenry (nH) | 0,000000001 H | Rangkaian Wi-Fi, Bluetooth, dan radio, induktor chip SMD |
| Mikrohenry (µH) | 0,000001 H | Modul buck dan boost, filter, modul LoRa dan RF |
| Milihenry (mH) | 0,001 H | Filter audio, kumparan relay, choke common-mode |
| Henry (H) | 1 H | Choke catu daya lama, lilitan trafo besar |
Induktansi bergantung pada empat hal: jumlah lilitan (N), luas penampang kumparan, panjangnya, dan bahan inti di dalamnya. Yang paling penting adalah jumlah lilitan, karena induktansi meningkat sebanding dengan kuadrat jumlah lilitan: jika jumlah lilitan digandakan, induktansi menjadi empat kali lipat. Memasukkan inti ferit atau serbuk besi ke dalam kumparan meningkatkan induktansi puluhan bahkan ratusan kali dengan jumlah lilitan yang sama. Itulah sebabnya induktor ferit kecil bisa memiliki nilai lebih tinggi daripada induktor berinti udara yang besar.
Penyimpanan energi dalam medan magnet dan konstanta waktu
Induktor yang dialiri arus menyimpan energi sebesar E = ½ × L × I² dalam medan magnetnya. Misalnya, induktor daya 33 µH yang dialiri 3 A menyimpan 0,5 × 0,000033 × 9 = sekitar 150 mikrojoule. Nilainya terlihat kecil, tetapi konverter buck mengisi dan mengosongkan energi ini 150.000 kali per detik sehingga memindahkan daya dalam satuan watt dari satu sisi ke sisi lainnya. Karena energi meningkat sebanding dengan kuadrat arus, menggandakan arus membuat energi tersimpan menjadi empat kali lipat.
Ketika kamu memasang induktor secara seri dengan resistor lalu memberikan tegangan, arus tidak langsung melonjak; arus naik secara bertahap. Kecepatan kenaikan ini ditentukan oleh konstanta waktu: τ = L / R. Induktor 10 mH yang diseri dengan resistor 100 Ω memiliki τ = 0,01 / 100 = 100 µs. Ini merupakan padanan konstanta waktu RC kapasitor untuk induktor dan mengikuti persentase yang sama:
| Waktu yang berlalu | Arus sebagai persentase nilai akhirnya |
|---|---|
| 1 τ | 63% |
| 2 τ | 86% |
| 3 τ | 95% |
| 4 τ | 98% |
| 5 τ | 99% (praktis sudah selesai) |
Reaktansi induktif: bagaimana perilaku induktor pada AC?
Dengan arus searah, induktor hanya menunjukkan hambatan kawatnya; nilai ini disebut DCR (hambatan DC) dan pada induktor daya yang baik besarnya beberapa puluh miliohm. Namun, dengan arus bolak-balik, arus terus berubah, induktor menahannya, dan muncul hambatan yang bergantung pada frekuensi, yang disebut reaktansi induktif: XL = 2 × π × f × L. Induktor 10 mH hanya menunjukkan 2 × 3,14 × 50 × 0,01 = 3,14 Ω pada 50 Hz, tetapi 6.283 Ω pada 100 kHz. Jadi, induktor mudah melewatkan frekuensi rendah dan DC serta menahan frekuensi tinggi. Kapasitor melakukan kebalikannya; rahasia filter adalah memakai keduanya bersama.
Jenis-jenis induktor
| Jenis | Bentuk | Penggunaan umum |
|---|---|---|
| Inti udara | Lilitan kawat tebal dengan bagian tengah berongga | Pemancar radio, rangkaian frekuensi tinggi |
| Batang ferit | Kawat dililitkan pada batang | Antena radio AM, filter |
| Toroid (cincin) | Dililitkan pada inti berbentuk cincin | Catu daya, choke, kebocoran magnetik kecil |
| Aksial (berkode warna) | Mirip resistor, dengan gelang warna | Filter, rangkaian lama, kit |
| Induktor chip SMD | Persegi panjang kecil, dengan kode atau tanpa penanda sama sekali | Ponsel, modul Wi-Fi dan Bluetooth |
| Induktor daya (berpelindung atau tanpa pelindung) | Persegi atau silinder, ditandai kode seperti 330 atau 101 | Modul buck dan boost, konverter DC-DC |
| Choke common-mode | Cincin dengan dua lilitan | Penekanan derau pada USB dan input daya |
| Kumparan relay dan solenoid | Elektromagnet yang menarik suatu mekanisme | Relay, kunci, katup, buzzer |
Membaca nilai induktor dari kode warna
Induktor aksial sangat mirip dengan resistor dan dibaca memakai tabel warna yang sama; satu-satunya perbedaan adalah hasilnya dalam mikrohenry (µH), bukan ohm. Dua gelang pertama menunjukkan angka, gelang ketiga pengali, dan gelang keempat toleransi. Misalnya, cokelat-hitam-hitam berarti 10 × 1 = 10 µH, cokelat-hitam-cokelat 10 × 10 = 100 µH, kuning-ungu-hitam 47 µH, dan merah-merah-emas 22 × 0,1 = 2,2 µH. Pada gelang toleransi, emas berarti ±5%, perak ±10%, dan hitam ±20%. Kamu tidak perlu menghafal warnanya: cari angkanya dengan alat kode warna resistor lalu baca hasilnya sebagai µH. Pada sebagian induktor standar militer, gelang pertama lebar dan berwarna perak; gelang itu menandai standar, bukan nilai, sehingga dilewati ketika membaca.
Kode induktor SMD: apa arti 101, 4R7, dan 47N?
Induktor daya SMD dan induktor chip biasanya memiliki kode tiga karakter, dan nilainya juga dalam µH. Pada kode tiga digit, dua digit pertama menunjukkan angka dan digit ketiga menunjukkan berapa banyak nol yang ditambahkan. Huruf R menandai koma desimal dalam µH dan huruf N menandai koma desimal dalam nanohenry. Selain menguraikannya secara manual, kamu bisa memakai alat kode induktor.
| Kode | Perhitungan | Nilai |
|---|---|---|
| 100 | 10 × 10⁰ | 10 µH |
| 101 | 10 × 10¹ | 100 µH |
| 102 | 10 × 10² | 1000 µH = 1 mH |
| 220 | 22 × 10⁰ | 22 µH |
| 330 | 33 × 10⁰ | 33 µH |
| 4R7 | 4,7 | 4,7 µH |
| R47 | 0,47 | 0,47 µH = 470 nH |
| 47N | 47 nH | 0,047 µH |
| 2N2 | 2,2 nH | 0,0022 µH |
Peran induktor dalam konverter buck dan boost
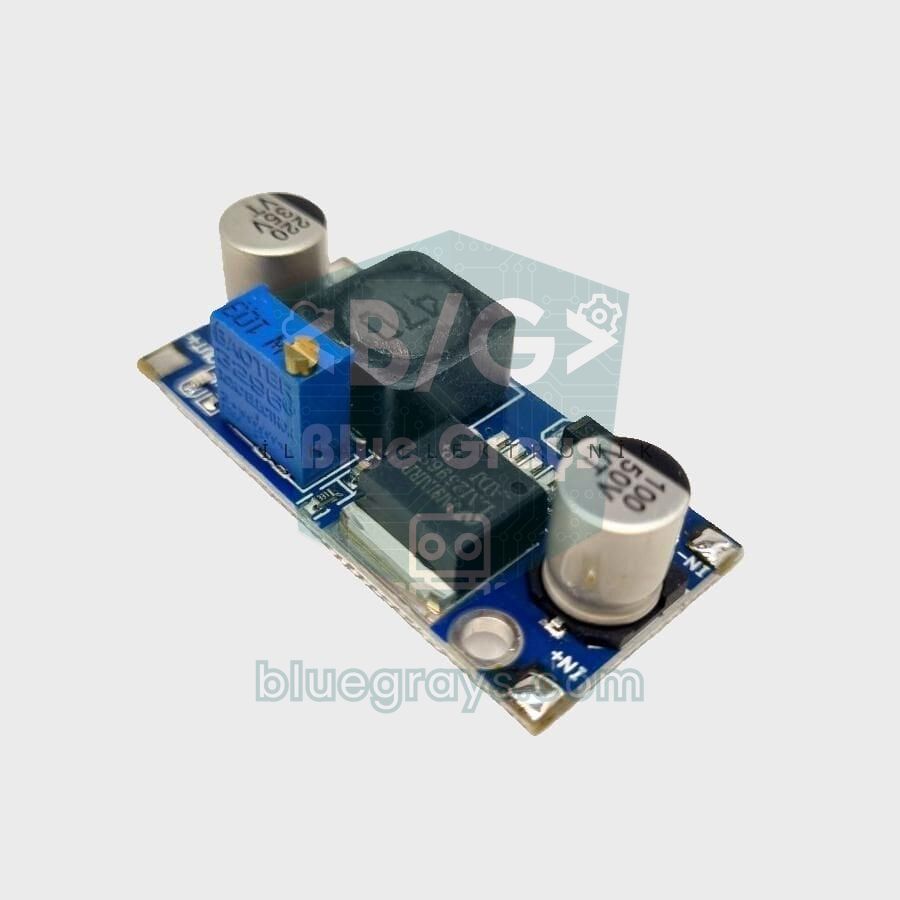
Konverter switching step-down (buck) dan step-up (boost) memakai kemampuan induktor menyimpan energi untuk mengubah tegangan tanpa membuangnya sebagai panas. Dalam konverter buck, transistor menyala dan mati puluhan ribu kali per detik. Selama transistor menyala, arus mengalir melalui induktor menuju beban dan induktor menyimpan energi; ketika transistor mati, induktor menyalurkan energi tersimpannya ke beban melalui dioda untuk mempertahankan aliran arus. Kapasitor output meratakan riak. Secara ideal, tegangan output ditentukan oleh proporsi waktu transistor menyala (D, duty cycle): Vout = D × Vin untuk buck dan Vout = Vin / (1 − D) untuk boost. Itulah sebabnya modul seperti LM2596 mengubah 12 V menjadi 5 V dengan efisiensi 80–90%, sedangkan regulator linear seperti 7805 mengubah selisih 7 V menjadi panas.
Ketika memilih induktor, dua nilai terpenting adalah induktansi dan arus saturasi (Isat). Arus yang melalui induktor naik dan turun sedikit pada setiap siklus switching; riak ini dihitung dengan ΔI = (Vin − Vout) × D / (f × L). Misalkan LM2596 yang bekerja pada 150 kHz menurunkan 12 V menjadi 5 V dengan induktor 33 µH: D = 5 / 12 = 0,42, ΔI = 7 × 0,42 / (150.000 × 0,000033) ≈ 0,59 A. Dengan beban 2 A, arus puncak melalui induktor adalah 2 + 0,3 = 2,3 A, dan arus saturasi induktor harus lebih tinggi dari nilai tersebut. Induktor yang mengalami saturasi tiba-tiba kehilangan induktansinya, arus naik tanpa kendali, dan modul menjadi panas serta berdenging. Untuk memakai modul dengan benar, lihat panduan buck converter LM2596.
Filter LC: menyaring derau dengan induktor dan kapasitor
Pasang induktor secara seri dan kapasitor secara paralel untuk mendapatkan filter lolos rendah LC. Induktor menahan derau frekuensi tinggi dan kapasitor menghubungsingkatkan derau yang lolos ke ground. Frekuensi cutoff dihitung dengan f = 1 / (2 × π × √(L × C)). Dengan induktor 10 µH dan kapasitor 100 µF, frekuensi cutoff sekitar 5 kHz. Derau switching 150 kHz pada output modul buck memiliki frekuensi 30 kali lebih tinggi, dan filter orde kedua ini mengurangi derau hingga sekitar seperseribunya. Ketika memberi daya untuk pengukuran analog yang sensitif, rangkaian audio, dan modul RF, filter sederhana ini memberi perbedaan besar.
Rumus yang sama menjadi dasar rangkaian resonansi LC: ketika induktor dan kapasitor dihubungkan secara paralel lalu diberi energi singkat, energi berpindah bolak-balik di antara keduanya dan rangkaian berosilasi tepat pada frekuensi ini. Kenop yang kamu putar untuk memilih stasiun pada radio lama sebenarnya mengubah nilai kapasitor untuk menyetel frekuensi resonansi. Kita akan memakai osilasi ini di bawah untuk mengukur induktor dengan Arduino.
GGL balik pada kumparan relay dan motor serta dioda flyback

Relay, motor, kunci solenoid, dan katup semuanya menggunakan kumparan. Ketika kamu menggerakkannya dengan transistor atau MOSFET, begitu arus diputus, kumparan membalik tegangannya untuk mempertahankan aliran arus dan menghasilkan lonjakan tinggi, seperti contoh di atas. Ini disebut GGL balik (gaya gerak listrik balik) atau lonjakan induktif. Solusinya sangat sederhana: hubungkan dioda pada kedua ujung kumparan dengan arah terbalik. Katoda dioda (ujung bergaris) dihubungkan ke terminal + kumparan dan anoda ke ujung yang terhubung ke transistor. Selama kumparan bekerja normal, dioda mendapat bias mundur dan tidak bekerja; ketika arus diputus, arus kumparan bersirkulasi melalui dioda dan energinya meluruh tanpa menimbulkan kerusakan.
| Beban | Proteksi yang disarankan | Catatan |
|---|---|---|
| Relay 5 V atau 12 V | Dioda 1N4007 atau 1N4148 | Sudah tersedia pada board modul relay siap pakai |
| Motor DC kecil | Dioda Schottky 1N5819 dan kapasitor 100 nF | Kapasitor juga mengurangi derau dari sikat motor |
| Kunci atau katup solenoid | 1N4007 atau 1N5408 yang lebih kuat | Untuk arus besar, dioda juga harus mampu menangani arus besar |
| Motor dengan L298N | Dioda bawaan modul | Chip L298 tanpa modul memerlukan dioda eksternal |
| Motor dengan L293D | Dioda proteksi di dalam chip | L293 (tanpa D) tidak memiliki dioda |
Dioda memiliki efek samping kecil: karena energi kumparan meluruh perlahan, kontak relay melepas sedikit lebih lambat. Dalam sebagian besar proyek, kamu tidak akan menyadarinya; jika pelepasan sangat cepat diperlukan, dioda zener ditambahkan secara seri dengan dioda tersebut. Untuk jenis dioda dan arah pemasangan yang benar, lihat apa itu dioda; untuk menggerakkan relay dengan transistor, lihat apa itu transistor dan apa itu modul relay. Menghubungkan kumparan langsung ke pin Arduino melampaui batas arus pin sekaligus dapat merusak mikrokontroler akibat GGL balik; selalu pasang transistor atau MOSFET di antaranya.
Memperkirakan induktansi dari jumlah lilitan
Jika kamu ingin melilit kumparan sendiri, kamu bisa memperkirakan induktansinya melalui perhitungan. Untuk kumparan berinti udara satu lapis, rumus Wheeler versi sentimeter sangat praktis: L (µH) = r² × N² / (22,9 × r + 25,4 × l). Di sini r adalah jari-jari kumparan, l panjang lilitan (keduanya dalam cm), dan N jumlah lilitan. Misalnya, jika kamu membuat 50 lilitan sepanjang 3 cm pada tabung berdiameter 2 cm (jari-jari 1 cm): L = 1 × 2500 / (22,9 + 76,2) ≈ 25 µH.
Dengan inti cincin (toroid), perhitungannya lebih mudah lagi karena produsen memberikan nilai AL inti: L = AL × N². AL biasanya dinyatakan dalam nH/lilitan². Buat 20 lilitan pada cincin dengan AL = 50 nH/lilitan², maka L = 50 × 400 = 20.000 nH = 20 µH. Jika kamu memerlukan nilai tertentu, balikkan rumusnya: N = √(L / AL). Perhitungan selalu memberikan perkiraan; kerapatan lilitan dan ketebalan kawat mengubah nilainya beberapa persen, jadi sebaiknya ukur kumparan yang sudah selesai.
| Perubahan | Pengaruh terhadap induktansi |
|---|---|
| Menggandakan jumlah lilitan | Menjadi empat kali lipat (N²) |
| Memperbesar jari-jari | Meningkat |
| Menyebarkan jumlah lilitan yang sama pada panjang yang lebih besar | Menurun |
| Menambahkan inti ferit atau serbuk besi | Meningkat puluhan atau ratusan kali |
| Melepas inti atau menyisakan celah | Menurun, tetapi arus saturasi meningkat |
Mengukur induktor dengan Arduino: metode resonansi LC
Sebagian besar multimeter tidak bisa mengukur induktansi, tetapi dengan Arduino Uno, komparator LM339, dan beberapa komponen, kamu bisa membuat alat ukur induktansi yang praktis. Idenya: hubungkan kumparan secara paralel dengan kapasitor yang nilainya diketahui, alirkan arus sebentar agar energi tersimpan, lalu putus arusnya. Rangkaian berosilasi pada frekuensi resonansinya; LM339 mengubah osilasi menjadi gelombang kotak, dan Arduino mengukur setengah periode dengan pulseIn() lalu menghitung balik induktansi dari f = 1 / (2π√(LC)).
- Hubungkan pin D13 Arduino ke ujung atas rangkaian LC melalui resistor 220 Ω dan dioda 1N4148.
- Hubungkan kumparan yang akan diukur dan kapasitor film 2 µF (dua kapasitor 1 µF secara paralel) secara berdampingan di antara titik simpul atas tersebut dan GND.
- Hubungkan ujung atas rangkaian LC ke input + LM339 melalui resistor 1 kΩ, dan input − ke GND.
- Beri daya LM339 dari 5V dan GND, hubungkan output-nya ke D11, lalu tambahkan resistor pull-up 1 kΩ dari output ke 5V.
- Upload kode, buka Serial Monitor pada 115200 baud, dan amati hasil pembacaannya.
1// LC rezonansıyla bobin ölçer / LC resonance inductance meter
2// D13 -> 220 Ω -> 1N4148 -> LC (bobin ve kondansatör paralel) -> LM339 (+) giriş
3// D13 -> 220 Ω -> 1N4148 -> LC tank (coil and capacitor in parallel) -> LM339 (+) input
4// LM339 (-) GND'ye, çıkış D11'e ve 1 kΩ ile 5V'a / LM339 (-) to GND, output to D11 with 1 kΩ to 5V
5
6const int DRIVE_PIN = 13;              // LC devresini şarj eden pin / pin that charges the tank
7const int SENSE_PIN = 11;              // karşılaştırıcı çıkışı / comparator output
8const double C_FARAD = 2.0e-6;         // kondansatörün gerçek değeri (2 µF) / real capacitor value (2 µF)
9
10void setup() {
11  Serial.begin(115200);
12  pinMode(DRIVE_PIN, OUTPUT);
13  pinMode(SENSE_PIN, INPUT);
14}
15
16void loop() {
17  digitalWrite(DRIVE_PIN, HIGH);
18  delay(5);                            // bobinden akım geçsin, enerji depolansın / let current build up in the coil
19  digitalWrite(DRIVE_PIN, LOW);        // akımı kes: LC salınmaya başlar / cut the current: the tank starts ringing
20  delayMicroseconds(100);
21
22  unsigned long halfPeriod = pulseIn(SENSE_PIN, HIGH, 5000);   // yarım periyot (µs), 0 = zaman aşımı / half period (µs), 0 = timeout
23  if (halfPeriod > 0) {
24    double f = 1.0e6 / (2.0 * halfPeriod);                      // frekans (Hz) / frequency (Hz)
25    double L = 1.0 / (4.0 * PI * PI * f * f * C_FARAD);         // f = 1 / (2π√(LC)) formülünden / from f = 1 / (2π√(LC))
26    Serial.print("f = ");
27    Serial.print(f, 0);
28    Serial.print(" Hz   L = ");
29    Serial.print(L * 1.0e6, 1);                                 // µH cinsinden / in µH
30    Serial.println(" uH");
31  } else {
32    Serial.println("Salinim yok / no oscillation");
33  }
34  delay(500);
35}
Akurasi sangat bergantung pada kapasitor: C muncul langsung dalam rumus, jadi ukur nilai kapasitor yang sebenarnya dengan multimeter lalu tuliskan pada baris C_FARAD dalam kode. Nilai kapasitor keramik berubah mengikuti tegangan dan suhu, sehingga kapasitor film lebih baik. Dengan 2 µF, kumparan 100 µH berosilasi pada sekitar 11 kHz dan setengah periodenya 44 µs. Susunan ini memberikan hasil yang baik dari sekitar 50 µH hingga beberapa puluh mH; untuk kumparan yang sangat kecil, frekuensi meningkat dan presisi menurun. Pada Pico, kamu bisa membuat rangkaian yang sama dengan menarik output LM339 ke 3V3 melalui pull-up. Dalam MicroPython, kamu memakai time_pulse_us() sebagai pengganti pulseIn():
1from machine import Pin, time_pulse_us
2import math
3import time
4
5drive = Pin(15, Pin.OUT)               # 330 Ω ve diyot üzerinden LC'ye / to the tank through 330 Ω and a diode
6sense = Pin(14, Pin.IN)                # LM339 çıkışı, 3V3'e 1 kΩ / LM339 output, 1 kΩ pull-up to 3V3
7C_FARAD = 2.0e-6                       # kondansatör değeri / capacitor value
8
9while True:
10    drive.value(1)
11    time.sleep_ms(5)                   # bobin akımı otursun / let the coil current settle
12    drive.value(0)                     # salınımı başlat / start the ringing
13    half = time_pulse_us(sense, 0, 5000)   # ilk LOW yarım periyot (µs), eksi = zaman aşımı / first LOW half period (µs), negative = timeout
14    if half > 0:
15        f = 1e6 / (2 * half)
16        L = 1 / (4 * math.pi ** 2 * f ** 2 * C_FARAD)
17        print("f = %d Hz  L = %.1f uH" % (int(f), L * 1e6))
18    else:
19        print("Salinim yok / no oscillation")
20    time.sleep_ms(500)
Nilai yang perlu diperiksa ketika memilih induktor
| Nilai | Arti | Mengapa penting |
|---|---|---|
| Induktansi (L) | Nilai dalam µH atau mH | Harus sesuai dengan kebutuhan rangkaian |
| Toleransi | Seberapa jauh nilai dapat menyimpang (±10%, ±20%) | Penting pada filter dan rangkaian resonansi |
| Arus saturasi (Isat) | Arus ketika induktansi turun secara nyata | Arus puncak harus tetap di bawahnya |
| Rating arus (Irms) | Arus yang dapat dialirkan tanpa panas berlebih | Arus rata-rata harus tetap di bawahnya |
| Hambatan DC (DCR) | Hambatan kawat | Nilai yang lebih rendah mengurangi panas dan rugi-rugi |
| Frekuensi resonansi diri (SRF) | Frekuensi ketika induktor mulai berperilaku seperti kapasitor | Frekuensi kerja harus jauh di bawahnya |
| Berpelindung atau tanpa pelindung | Apakah medan magnet bocor ke luar | Induktor berpelindung lebih sedikit mengganggu rangkaian di dekatnya |
Kesalahan umum dan solusinya
- Menggerakkan relay tanpa dioda: Transistor rusak setelah beberapa siklus switching atau Arduino reset secara acak. Hubungkan dioda dengan arah terbalik pada kedua ujung kumparan.
- Mengganti induktor hanya berdasarkan induktansi: Komponen yang lebih kecil dengan nilai µH yang sama mengalami saturasi dan panas berlebih dalam modul buck; periksa juga arus saturasinya.
- Salah membaca kode SMD: Mengira 330 berarti 330 µH; sebenarnya nilainya 33 µH. Gunakan alat kode induktor untuk memastikannya.
- Membaca kode warna sebagai ohm: Pada induktor aksial, hasilnya dalam µH; cokelat-hitam-cokelat berarti 100 µH, bukan 100 Ω.
- Memasang induktor berdampingan: Dua induktor tanpa pelindung saling memengaruhi medan masing-masing; pasang dengan sudut siku-siku atau gunakan jenis berpelindung.
- Mengabaikan modul yang berdenging: Denging lemah dari modul buck biasanya berarti induktor kelebihan beban atau mengalami saturasi; kurangi beban atau gunakan modul yang lebih kuat.
Sekilas, induktor terlihat seperti lilitan kawat biasa, tetapi komponen serbaguna ini meratakan arus, menyalurkan energi, dan menyaring derau. Jika kamu mengingat bahwa induktansi menahan perubahan arus, dan sifat ini bisa bermanfaat sekaligus berbahaya, kamu akan merakit proyek relay, motor, dan catu daya dengan jauh lebih aman. Dalam aplikasi BlueGrays, kamu akan menemukan proyek untuk menyalakan dan mematikan lampu 220 V dengan relay, buzzer, motor stepper, dan kendali motor dengan L298N, lengkap dengan skema rangkaian dan kode langkah demi langkah. Kamu juga bisa membaca nilai dengan cepat memakai alat Kode induktor dan Kode warna pada tab Alat.
Pertanyaan umum
Apa fungsi induktor?
Induktor menahan perubahan arus mendadak dan menyimpan energi dalam medan magnet. Sifat ini memungkinkannya menyalurkan energi pada modul step-down dan step-up, menyaring derau frekuensi tinggi, memilih frekuensi bersama kapasitor pada radio, serta menghasilkan gerakan sebagai elektromagnet pada relay dan motor.
Apa perbedaan induktor dan kapasitor?
Induktor menyimpan energi dalam medan magnet dan menahan perubahan arus; kapasitor menyimpan energi dalam medan listrik dan menahan perubahan tegangan. Dengan DC, induktor berperilaku seperti hubung singkat dan kapasitor seperti rangkaian terbuka. Ketika frekuensi meningkat, hambatan induktor meningkat sedangkan hambatan kapasitor menurun.
Apa satuan induktansi?
Nilai induktor adalah induktansinya, yang diukur dalam henry (H). Elektronika paling sering memakai milihenry (mH), mikrohenry (µH), dan nanohenry (nH). 1 mH sama dengan 1.000 µH dan 1 µH sama dengan 1.000 nH.
Apa arti 101 pada induktor SMD?
Kode 101 berarti dua digit pertama, 10, diikuti satu nol, dan nilainya dalam mikrohenry: 101 = 100 µH. Demikian pula, 100 = 10 µH, 220 = 22 µH, 4R7 = 4,7 µH, dan 47N = 47 nH.
Mengapa dioda dihubungkan pada kedua ujung kumparan relay?
Ketika arus pada kumparan relay diputus, kumparan menghasilkan tegangan balik tinggi (GGL balik), dan lonjakan ini dapat merusak transistor atau Arduino yang menggerakkan relay. Dioda yang dihubungkan dengan arah terbalik pada kedua ujung kumparan memberikan jalur aman bagi arus ini dan membuang energinya tanpa menimbulkan kerusakan. Modul relay siap pakai sudah memiliki dioda ini pada board-nya.
Bagaimana cara menguji induktor dengan multimeter?
Pada rentang pengukuran hambatan, induktor yang baik menunjukkan beberapa ohm atau kurang; jika kamu melihat OL, kawatnya putus. Untuk mengukur induktansi, kamu memerlukan LCR meter atau multimeter dengan rentang pengukuran induktansi. Jika tidak punya, kamu bisa mencari nilai perkiraannya dengan Arduino, LM339, dan kapasitor yang nilainya diketahui melalui metode resonansi LC.
Proyek untuk dibuat setelah membaca ini
Lihat semua proyek
Menggunakan Buzzer
Pernah penasaran bagaimana bel pintu atau alarm mengeluarkan suaranya? Arduino membuat buzzer kecil berbunyi bip dengan jeda singkat: bip, jeda, bip, jeda.

LED Berkedip
"Halo" pertama di dunia elektronika: menyalakan dan mematikan satu LED. Arduino menyalakan dan mematikan LED dengan jeda singkat, sehingga cahayanya berkedip cepat.

Menyalakan Bohlam 220V dengan Tombol Tekan
Selama kamu menahan tombol, bohlam 220 volt sungguhan tetap menyala, dan mati begitu kamu melepasnya.

Menyalakan Bohlam 220V dengan Tombol (On-Off)
Ingin menyalakan dan mematikan bohlam rumah sungguhan dengan tombol kecil? Setiap kali kamu menekan tombol, Arduino membalik relay dan bohlam menyala; tekan lagi dan bohlam mati.
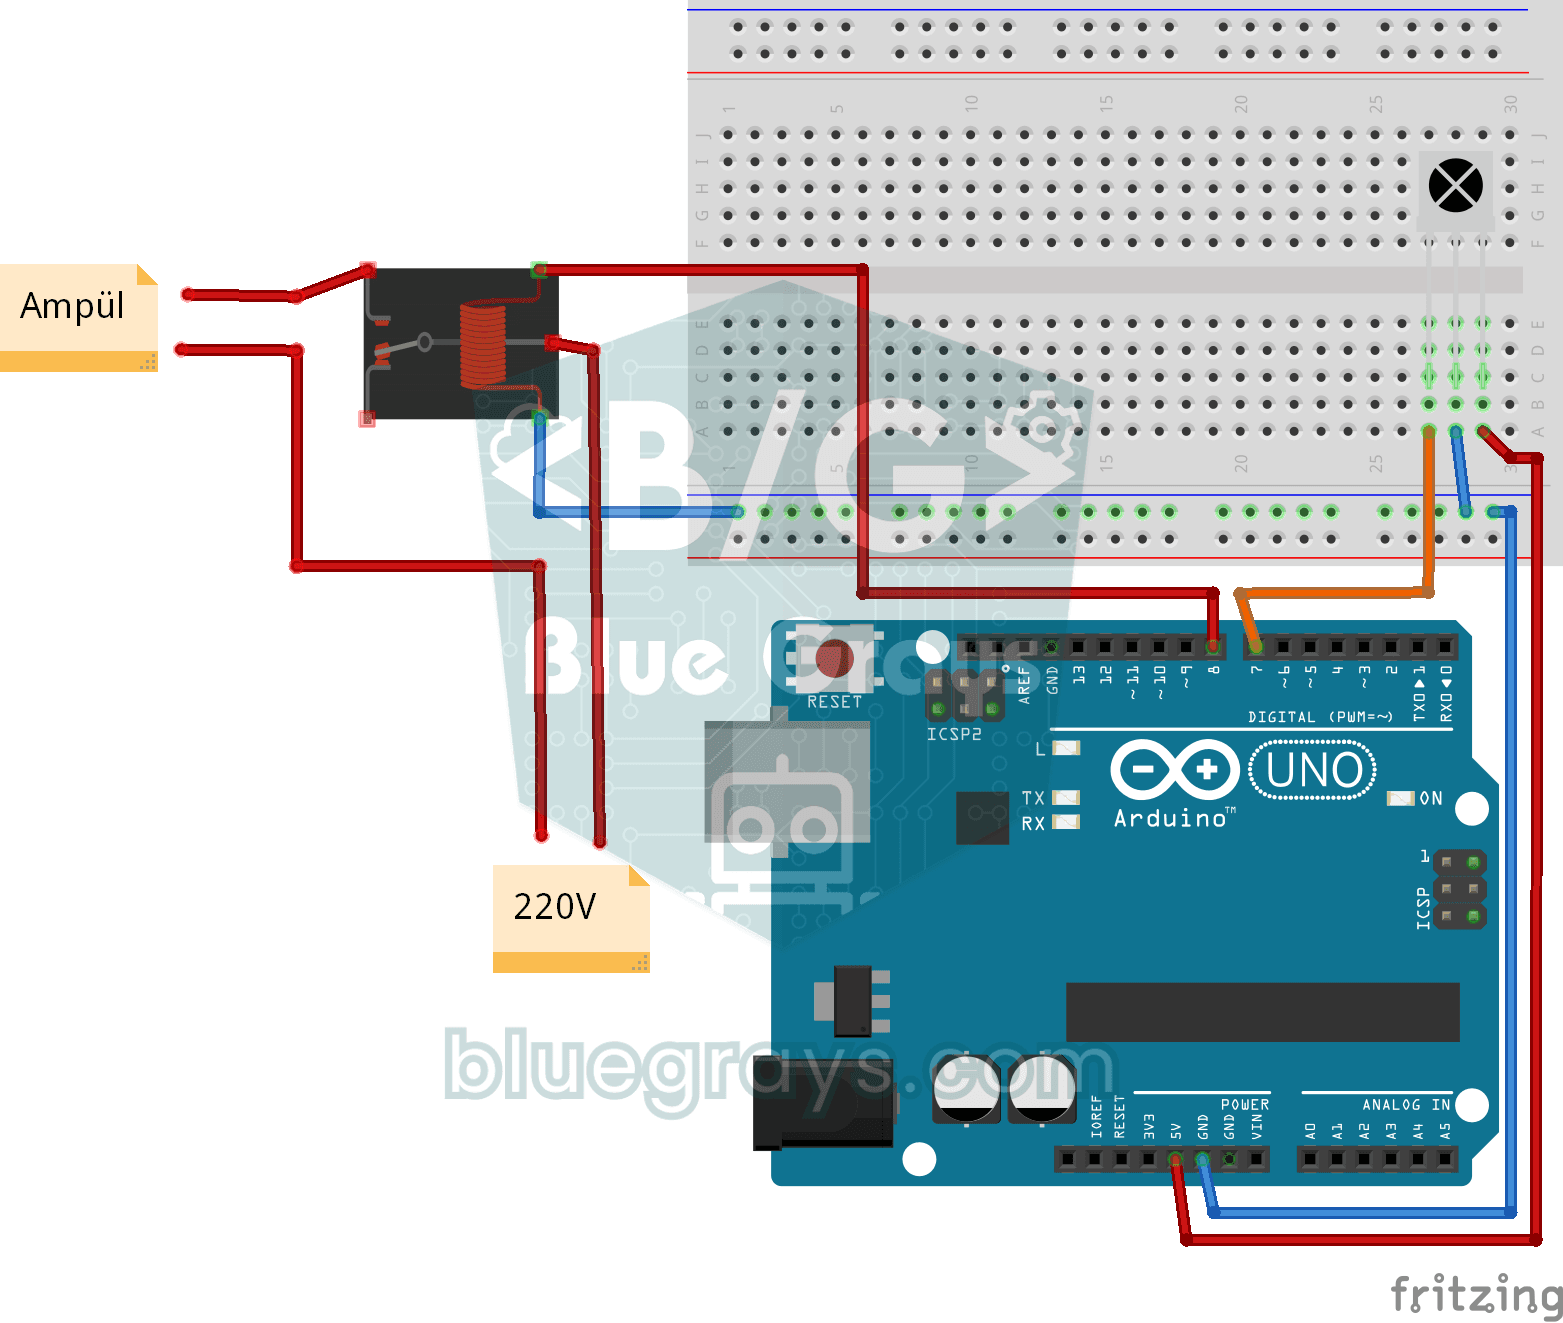
Menyalakan Bohlam 220V dengan Remote Control
Nyalakan dan matikan bohlam sungguhan di rumahmu dengan remote TV, tanpa beranjak dari sofa.

Menggunakan Motor Stepper
Motor yang berputar selangkah demi selangkah, persis sejauh yang kamu mau, seperti jarum jam.

Mobil Kendali Bluetooth dengan L298N
Jadikan ponselmu remote dan kendarai mobil robotmu sendiri. Arduino menerima perintah dari aplikasi remote control di ponselmu lewat modul Bluetooth dan memutar roda dengan driver motor; mobil maju…

Robot Penghindar Rintangan
Bagaimana kalau membuat kendaraan pintar yang mencari jalannya sendiri? Robot Penghindar Rintangan terus memindai sekelilingnya berkat sensor ultrasonik di depannya.