
Modul Daya Breadboard MB102: Pengaturan 5V/3.3V, Batas Arus, dan Kesalahan Umum
Cara memakai modul catu daya breadboard MB102: input 6,5–12 V, jumper 5 V dan 3,3 V, batas arus yang sebenarnya, panas AMS1117, masalah servo, dan GND bersama.
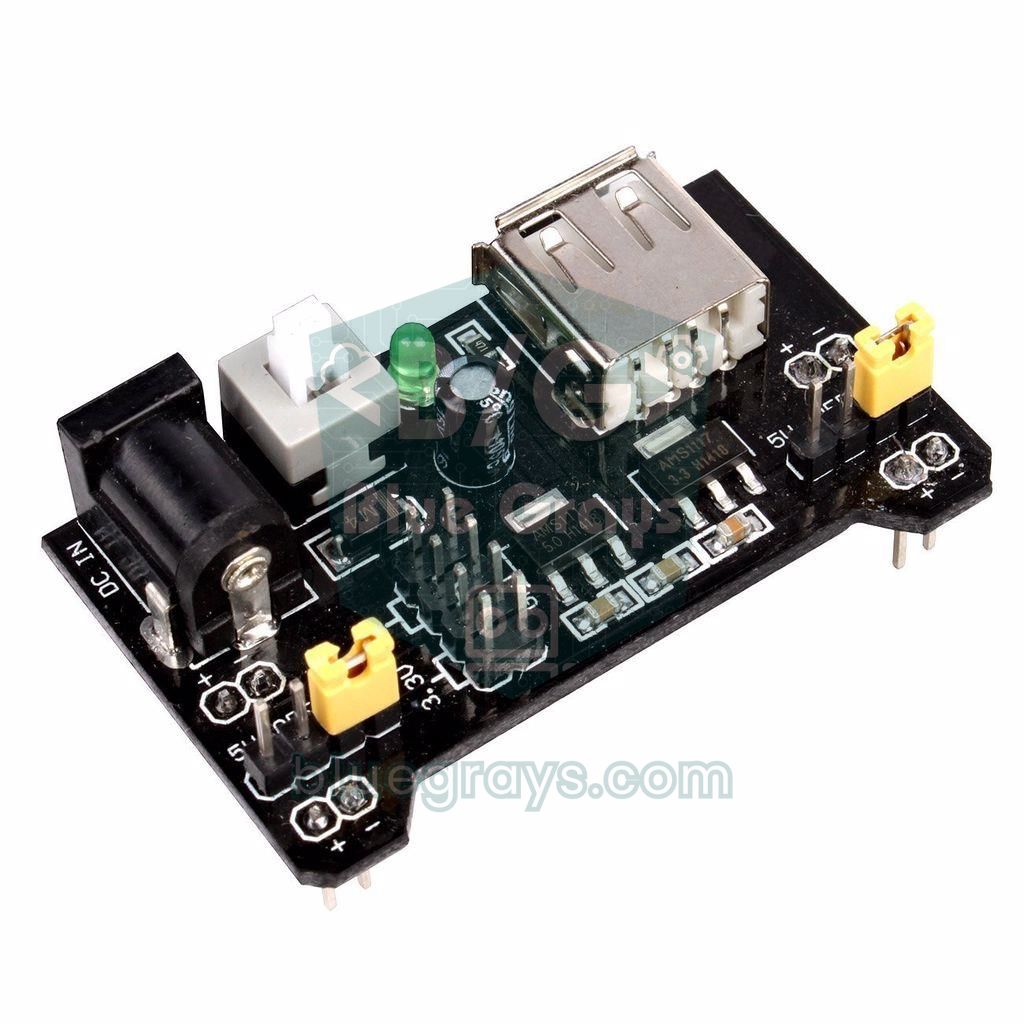
Modul catu daya breadboard (yang paling umum adalah MB102) adalah board kecil yang meregulasi tegangan dari adaptor DC atau USB lalu membagikannya sebagai 5 V dan 3,3 V ke jalur daya breadboard. Modul ini ditancapkan langsung ke salah satu ujung breadboard, memberi daya ke jalur positif dan negatif di tiap sisi secara terpisah, dan punya jumper untuk memilih 5 V atau 3,3 V di tiap jalur. Dengan begitu kamu bisa memberi daya ke sensor, layar, dan IC tanpa membebani regulator bawaan Arduino, serta memakai komponen 3,3 V dan 5 V bersama-sama di breadboard yang sama.
Tapi board kecil ini punya batas arus yang jauh lebih rendah daripada yang dikira orang. Di artikel ini kamu akan mempelajari, lengkap dengan hitungannya, bagian-bagian MB102, cara memilih adaptor yang tepat, pengaturan jumper, berapa miliampere yang benar-benar bisa diberikan board ini, dan kenapa regulator AMS1117 jadi panas. Setelah itu kamu akan melihat kenapa servo dan motor tidak cocok dengan modul ini, input USB, cara menancapkannya ke breadboard dengan arah yang benar, GND bersama dengan Arduino, dan kesalahan yang paling sering terjadi.
Apa itu modul catu daya breadboard dan bagaimana cara kerjanya?
Board MB102 membawa dua regulator linear: AMS1117-5.0 menurunkan tegangan input ke 5 V dan AMS1117-3.3 ke 3,3 V. Di kebanyakan board, regulator 3,3 V mendapat daya dari output 5 V, jadi arus yang kamu tarik dari jalur 3,3 V juga lewat regulator 5 V lebih dulu. Di bagian input ada dioda untuk mencegah sambungan terbalik, sakelar on/off, dan LED yang menunjukkan daya sedang menyala. Dua baris pin di bawah board masuk ke jalur positif dan negatif di kedua tepi breadboard.
| Parameter | Nilai |
|---|---|
| Input (jack DC) | 6,5–12 V DC, jack 5,5 × 2,1 mm, positif di tengah |
| Input (USB) | 5 V, soket USB-A; regulator dilewati dan 5 V langsung masuk ke jalur |
| Output | 5 V dan 3,3 V; dipilih terpisah untuk tiap sisi dengan jumper |
| Regulator | AMS1117-5.0 dan AMS1117-3.3 (kemasan SOT-223, tanpa heatsink) |
| Arus di atas kertas | 1 A untuk AMS1117; penjual biasanya mencantumkan modul ini “kurang dari 700 mA” |
| Arus kontinu yang realistis | 200–500 mA tergantung tegangan input (lihat hitungan panas di bawah) |
| Pin output tambahan | Header pin 5 V, 3,3 V, dan GND di bagian atas board |
| Proteksi | Dioda proteksi polaritas terbalik di input; tidak ada sekring hubung singkat |
Adaptor mana yang harus kupilih? Arti input 6,5–12 V
Agar regulator linear bisa bekerja, input-nya harus lebih tinggi dari output-nya dengan selisih tertentu; selisih ini disebut tegangan dropout, dan pada AMS1117 nilainya sekitar 1,1–1,3 V tergantung arus beban. Dioda proteksi di input juga memakan beberapa persepuluh volt. Karena itu kamu butuh minimal 6,5 V di input supaya output 5 V benar-benar 5 V. Kalau kamu menyambungkan adaptor 5 V, output-nya hanya 3,5–4 V dan Arduino, layar, atau sensor akan bekerja tidak stabil. Di batas atas, masalahnya adalah panas: makin tinggi tegangan input, makin besar daya yang dibuang regulator sebagai panas.
| Adaptor | Hasil | Rekomendasi |
|---|---|---|
| Adaptor 5 V (di jack DC) | Output tertahan di sekitar 3,5–4 V | Jangan dipakai; sambungkan sumber 5 V lewat input USB |
| 7–7,5 V | 5 V stabil, panas paling sedikit | Pilihan terbaik |
| Adaptor 9 V | 5 V stabil, panas sedang | Bagus untuk beban ringan (di bawah 300 mA) |
| Adaptor 12 V | 5 V stabil, tapi regulator jadi sangat panas | Hanya untuk beban 150–200 mA |
| Baterai 9 V | Bisa jalan, tapi kapasitas 300–500 mAh cepat habis | Tidak disarankan kecuali untuk uji singkat |
Mengatur jumper 5 V dan 3,3 V
Di tiap ujung board ada header jumper tiga pin; masing-masing mengatur jalur daya di satu sisi breadboard. Pasang jumper di sisi bertanda “5V” dan jalur itu mendapat 5 V; pasang di “3.3V” dan jalur itu mendapat 3,3 V; cabut jumper sepenuhnya dan jalur itu tidak mendapat daya. Dengan begitu kamu bisa mengatur satu sisi untuk LCD 5 V dan Arduino, dan sisi lain untuk nRF24L01 atau sensor 3,3 V. Jalur negatif (GND) di kedua sisi selalu tersambung bersama.
| Jumper kiri | Jumper kanan | Jalur kiri | Jalur kanan | Contoh pemakaian |
|---|---|---|---|---|
| 5V | 5V | 5 V | 5 V | Komponen 5 V seperti Arduino, LCD, HC-SR04 |
| 3.3V | 3.3V | 3,3 V | 3,3 V | Sensor 3,3 V dengan ESP32 atau Pico |
| 5V | 3.3V | 5 V | 3,3 V | Rangkaian campuran: LCD 5 V di satu sisi, modul 3,3 V di sisi lain |
| Dicabut | 5V | Tanpa daya | 5 V | Mematikan satu sisi untuk sementara |
Batas arus yang sebenarnya: kenapa 700 mA pun masih terlalu optimis
Datasheet AMS1117 menyebut 1 A, dan penjual menulis “kurang dari 700 mA” untuk modul ini. Tapi angka-angka itu menganggap regulatornya didinginkan dengan baik. Regulator linear membuang selisih antara tegangan input dan output sebagai panas: P = (Vin − Vout) × I. Di MB102, regulator disolder ke area tembaga kecil di board tanpa heatsink. Kemasan SOT-223 seperti itu bisa membuang sekitar 1 W secara terus-menerus; lebih dari itu, regulator terlalu panas, masuk ke proteksi termal, lalu memutus atau menurunkan output-nya.
| Tegangan input | Panas di 100 mA | Panas di 300 mA | Panas di 500 mA | Kesimpulan |
|---|---|---|---|---|
| 7 V | 0,2 W | 0,6 W | 1,0 W | Bisa dipakai sampai 500 mA, di batasnya |
| 9 V | 0,4 W | 1,2 W | 2,0 W | Terlalu panas di atas 300 mA |
| 12 V | 0,7 W | 2,1 W | 3,5 W | Masuk proteksi termal di atas 200 mA |

Sisi 3,3 V dihitung terpisah: karena regulator 3,3 V mendapat daya dari 5 V, ia menghasilkan panas sebesar (5 − 3,3) × I; di 300 mA itu berarti 0,5 W. Selain itu, 300 mA tersebut juga ikut menambah beban regulator 5 V. Singkatnya, MB102 ideal untuk rangkaian beberapa ratus miliampere, seperti LED, sensor, LCD, dan Arduino Nano. Untuk yang lebih besar, beralihlah ke regulator switching seperti buck converter LM2596; regulator semacam itu mengubah selisih tegangan menjadi arus secara efisien, bukan menjadi panas.
Anggaran arus: berapa arus yang ditarik rangkaianmu?
Sebelum memilih modul, jumlahkan kira-kira total arus komponen di rangkaianmu. Nilai di bawah adalah rata-rata yang umum; komponen bermotor dan nirkabel punya puncak singkat yang jauh lebih tinggi. Kalau total arus kontinu melebihi 300 mA atau puncaknya melebihi 500 mA, MB102 saja tidak cukup.
| Komponen | Arus umum | Catatan |
|---|---|---|
| Arduino Uno / Nano | 30–50 mA | Termasuk LED bawaan dan chip USB |
| Board pengembangan ESP32 | 80–250 mA | Puncak 400–500 mA ketika memancarkan Wi-Fi |
| LCD 16x2 (lampu latar menyala) | 20–30 mA | Bersama modul I2C (backpack) |
| OLED 0,96 inci | 10–25 mA | Tergantung berapa banyak piksel yang menyala |
| LED merah (dengan 220 Ω) | ~14 mA | Per LED |
| LED WS2812B | Hingga ~60 mA | Per LED pada putih penuh; 10 LED jadi 600 mA |
| Servo SG90 | ~10 mA diam, 100–250 mA bergerak | Hingga 650 mA ketika terbebani |
| Modul relay (1 kanal) | 70–90 mA | Selama kumparan dialiri arus |
| HC-SR04 | ~15 mA | Selama pengukuran |
Kenapa tidak cukup untuk servo dan motor?
Begitu servo SG90 mulai bergerak, ia sebentar menarik beberapa ratus miliampere, dan sampai 650 mA ketika terbebani; pada servo besar seperti MG996R angka ini melewati 2 A. Motor DC dan motor stepper juga butuh arus tinggi ketika mulai berputar. Lonjakan arus mendadak itu menabrak batas regulator dan jalur 5 V turun di bawah 4 V sekejap. Tegangan Arduino yang mendapat daya dari jalur yang sama ikut turun dan board-nya reset sendiri; servo bergetar dan karakter sampah muncul di LCD. Derau dari sikat (brush) motor juga merusak pembacaan sensor yang sensitif.
- Beri daya servo dan motor dari sumber terpisah: adaptor 5 V yang sanggup memberi minimal 2 A, buck converter seperti LM2596, atau 4 baterai AA adalah pilihan yang bagus.
- Satukan GND-nya: meskipun memakai sumber terpisah, sambungkan GND sumber motor ke GND Arduino; kalau tidak, sinyalnya tidak punya referensi.
- Tambahkan kapasitor di catu daya servo: kapasitor elektrolit 470–1000 µF yang dipasang di kabel daya servo meredam lonjakan arus mendadak.
- Pakai MB102 hanya untuk sisi logika: biarkan Arduino, sensor, dan layar berjalan dari MB102, sementara motor dari catu dayanya sendiri.
Kalau ingin melihat sendiri penurunan tegangan ini, coba kode di bawah. Arduino Uno bisa mengukur tegangan catu dayanya sendiri dengan membandingkan referensi internal 1,1 V terhadap catu daya; tidak perlu pengkabelan tambahan. Beri daya Arduino dan servo dari jalur 5 V MB102, lalu pantau tegangan minimum di Serial Monitor selama servo bergerak:
1// Arduino kendi besleme gerilimini ölçer, servo hareket ederken düşüşü yakalar
2// The Arduino measures its own supply voltage and catches the dip while a servo moves
3// Arduino 5V ve GND -> MB102 5 V hattı / Arduino 5V and GND -> MB102 5 V rail; servo sinyali / servo signal -> D9
4#include <Servo.h>
5
6Servo servo;
7long minVcc = 99999;
8
9long readVcc() {
10  // Dahili 1,1 V referansını AVcc'ye göre ölç / measure the internal 1.1 V reference against AVcc
11  ADMUX = _BV(REFS0) | _BV(MUX3) | _BV(MUX2) | _BV(MUX1);
12  delay(2);                                // referansın oturmasını bekle / let the reference settle
13  ADCSRA |= _BV(ADSC);                     // dönüşümü başlat / start the conversion
14  while (bit_is_set(ADCSRA, ADSC));        // bitmesini bekle / wait until done
15  long result = ADCL;
16  result |= ADCH << 8;
17  return 1125300L / result;                // 1,1 V x 1023 x 1000 / sonuç = mV / result in mV
18}
19
20void setup() {
21  Serial.begin(9600);
22  servo.attach(9);
23}
24
25void loop() {
26  for (int angle = 0; angle <= 180; angle += 90) {
27    servo.write(angle);
28    unsigned long start = millis();
29    while (millis() - start < 600) {       // hareket boyunca ölç / measure during the move
30      long vcc = readVcc();
31      if (vcc < minVcc) minVcc = vcc;
32    }
33    Serial.print("Aci / Angle: ");
34    Serial.print(angle);
35    Serial.print("  Vcc: ");
36    Serial.print(readVcc());
37    Serial.print(" mV  en dusuk / minimum: ");
38    Serial.print(minVcc);
39    Serial.println(" mV");
40  }
41}
Hasilnya bisa meleset ±10% tergantung nilai sebenarnya dari referensi internal; untuk pembacaan yang lebih akurat, ukur jalur 5 V sekali dengan multimeter lalu sesuaikan konstanta 1125300. Kalau nilai minimum turun di bawah 4,5 V ketika servo tersambung, atau board-nya reset, sudah waktunya memindahkan servo ke catu daya terpisah.
Input USB: bisa untuk daya masuk sekaligus daya keluar
Soket USB-A di MB102 bisa dipakai dengan dua cara. Ketika board mendapat daya dari jack DC, soket ini menjadi output 5 V dan bisa memberi daya ke perangkat USB kecil. Ketika kamu memberinya daya dengan kabel USB A-ke-A atau power bank, soket ini menjadi input: dalam kondisi itu, 5 V yang masuk melewati regulator 5 V dan langsung menuju jalur, sementara regulator 3,3 V tetap bekerja. Port USB komputer biasanya memberi 500 mA (900 mA di USB 3), dan satu-satunya proteksi hubung singkat adalah batas arus port tersebut. Kalau kamu memakai power bank, ingat bahwa banyak model mematikan dirinya sendiri ketika arusnya rendah.
Menancapkan ke breadboard dengan arah yang benar
MB102 dirancang untuk ujung breadboard standar 830 titik: pin di bawahnya masuk ke dua jalur daya (positif dan negatif) di tiap sisi. Ada tanda + dan − di bagian bawah atau atas board; pastikan tanda itu sejajar dengan garis merah (positif) dan biru (negatif) di breadboard. Di beberapa breadboard, garis berwarnanya tercetak terbalik atau tidak ada sama sekali; kalau modulnya kamu tancapkan terbalik, jalur positif menjadi GND, jalur negatif menjadi 5 V, dan semua komponen di rangkaianmu mendapat daya terbalik. Di breadboard panjang, jalur daya bisa terputus di tengah; kalau komponen di ujung yang jauh tidak bekerja, cek kontinuitas jalurnya.
- Geser sakelar modul ke posisi off dan atur jumper ke tegangan yang kamu inginkan.
- Tekan modul ke ujung breadboard sehingga tanda + dan − sejajar dengan jalur merah dan biru breadboard.
- Sambungkan adaptor ke jack DC lalu nyalakan sakelarnya; LED seharusnya menyala.
- Ukur kedua jalur dengan multimeter; kalau nilainya benar, matikan sakelar dan mulai merakit rangkaianmu.
- Kalau rangkaian sudah siap, cek sambungannya sekali lagi, terutama GND, sebelum menyalakan.
GND bersama dengan Arduino dan memberi daya ke Arduino
Ada dua cara yang benar untuk memakai MB102 bersama Arduino. Cara pertama: Arduino berjalan dari USB dan MB102 hanya memberi daya ke sensor dan modul. Dalam kondisi ini kamu wajib menyambungkan pin GND Arduino ke jalur negatif breadboard; tanpa GND bersama, sinyal 5 V yang dikirim Arduino tidak punya referensi di sisi lain dan rangkaian bertingkah acak. Detailnya ada di artikel GND dan ground bersama. Cara kedua: beri daya Arduino dari MB102 juga. Kamu menyambungkan jalur 5 V ke pin 5V Arduino dan jalur negatif ke GND; ini melewati regulator bawaan Arduino.
- Kalau memberi daya Arduino lewat pin 5V, jangan colokkan USB: di Uno tidak ada pemisahan penuh antara pin 5V dan USB, sehingga dua sumber 5 V jadi saling tersambung.
- Jangan beri 5 V ke pin VIN: VIN menuju regulator bawaan Arduino dan butuh minimal 7 V; dengan 5 V board-nya tidak bekerja dengan benar.
- Jangan beri daya ESP32 dari jalur 3,3 V: puncak Wi-Fi 400–500 mA membebani regulator 3,3 V milik MB102 dan memicu error brownout. Beri daya board pengembangan ESP32 dengan 5 V lewat pin 5V/VIN-nya.
- Beri daya Raspberry Pi Pico lewat pin VSYS: VSYS menerima 1,8–5,5 V, jadi jalur 5 V cocok untuknya. Pakai jalur ini alih-alih memberi tegangan dari luar ke pin 3V3.
Memantau tegangan catu daya dengan ESP32 dan Raspberry Pi Pico
Di ESP32 kamu tidak bisa mengukur jalur 5 V secara langsung, karena input ADC-nya hanya tahan maksimal 3,3 V. Solusinya adalah pembagi tegangan dari dua resistor 10 kΩ: jalur 5 V dibagi dua dan bisa disambungkan dengan aman ke GPIO 34. Fungsi analogReadMilliVolts() memakai kalibrasi pabrik ESP32 untuk langsung mengembalikan nilai milivolt, dan rata-rata dari 32 pembacaan mengurangi derau:
1// ESP32 ile MB102 5 V hattını izlemek / Monitoring the MB102 5 V rail with an ESP32
2// 5 V hattı -> 10k -> GPIO 34 -> 10k -> GND (gerilim bölücü / voltage divider)
3const int SENSE_PIN = 34;          // yalnız giriş, ADC1 / input only, ADC1
4const float DIVIDER = 2.0;         // 10k + 10k: gerilim yarıya iner / voltage is halved
5const float LOW_LIMIT = 4.75;      // bu değerin altı sorunlu / below this is a problem
6
7void setup() {
8  Serial.begin(115200);
9  analogSetPinAttenuation(SENSE_PIN, ADC_11db);   // 0-3,3 V aralığı / 0-3.3 V range
10}
11
12void loop() {
13  uint32_t sum = 0;
14  for (int i = 0; i < 32; i++) {   // 32 ölçümün ortalaması / average of 32 readings
15    sum += analogReadMilliVolts(SENSE_PIN);
16  }
17  float rail = (sum / 32.0) * DIVIDER / 1000.0;
18  Serial.printf("5V hatti / 5V rail: %.2f V %s\n", rail,
19                rail < LOW_LIMIT ? "DUSUK / LOW" : "normal");
20  delay(500);
21}
Di Raspberry Pi Pico tidak perlu komponen tambahan: board-nya punya pembagi yang membagi VSYS dengan tiga, tersambung ke kanal ADC3 (GPIO 29). Ketika kamu menyambungkan jalur 5 V MB102 ke VSYS, kode MicroPython di bawah mencetak tegangan catu daya dan nilai terendah yang pernah terlihat. Di Pico W kanal ini dipakai bersama chip nirkabel, jadi membacanya butuh cara lain; kode ini untuk Pico tanpa Wi-Fi.
1# Raspberry Pi Pico (W olmayan / non-W): VSYS gerilimini okumak / reading the VSYS voltage
2# MB102 5 V hattı -> Pico VSYS (pin 39), GND -> GND
3from machine import ADC
4import time
5
6vsys = ADC(29)                       # ADC3: VSYS / 3 iç bölücü / internal VSYS / 3 divider
7low = 99.0
8
9while True:
10    volts = vsys.read_u16() * 3.3 / 65535 * 3
11    if volts < low:
12        low = volts                  # en düşük değeri sakla / keep the lowest value
13    print("VSYS: {:.2f} V  en dusuk / min: {:.2f} V".format(volts, low))
14    time.sleep(0.5)
Proyek yang cocok untuk MB102, dan yang tidak
- Cocok: eksperimen LED dan tombol. Proyek lampu lalu lintas, LED berjalan, dan tombol hanya menarik beberapa puluh miliampere.
- Cocok: rangkaian sensor dan layar. Rangkaian pengukuran dengan DHT11, LDR, HC-SR04, LCD 16x2, dan OLED ideal untuk MB102.
- Cocok: rangkaian tegangan campuran. Arduino 5 V di satu sisi dan modul 3,3 V di sisi lain.
- Di batas: satu servo kecil. Satu SG90 yang bergerak tanpa beban mungkin bisa jalan, tapi siap-siap mengalami reset dan getaran ketika terbebani.
- Tidak cocok: robot bermotor dan banyak servo. Mobil robot yang menggerakkan motor dengan L298N butuh battery pack terpisah.
- Tidak cocok: LED strip panjang. Lebih dari 10 LED WS2812B pada kecerahan penuh melampaui batas modul.
Kesalahan umum dan cara memperbaikinya
| Gejala | Kemungkinan penyebab | Solusi |
|---|---|---|
| LED tidak menyala | Sakelar off, adaptor negatif di tengah atau rusak | Nyalakan sakelar, ukur output dan polaritas adaptor |
| 3,5–4,5 V di jalur 5 V | Input di bawah 6,5 V atau arus terlalu besar | Pakai adaptor 7–9 V, kurangi beban |
| Jalur di satu sisi mati | Jumper di sisi itu lepas atau longgar | Tancapkan jumper dengan mantap di posisi 5V atau 3.3V |
| Regulator terlalu panas untuk disentuh | Tegangan input tinggi dan arus terlalu besar | Turunkan input ke 7 V atau pakai buck converter seperti LM2596 |
| Arduino reset ketika servo bergerak | Lonjakan arus mendadak menyeret jalur 5 V turun | Beri daya servo dari catu daya 5 V terpisah, satukan GND, tambahkan kapasitor |
| Terukur 9–12 V di jalur 5 V | AMS1117-5.0 rusak dalam kondisi terhubung singkat | Segera hentikan pemakaian modul dan ganti |
| Sensor memberi nilai acak | Tidak ada GND bersama antara Arduino dan modul | Sambungkan GND Arduino ke jalur negatif breadboard |
MB102 adalah cara paling praktis untuk mendapatkan 5 V dan 3,3 V yang bersih dan bisa dipilih di breadboard, asalkan kamu tahu batasnya: pakai adaptor 7–9 V, jaga total arus di beberapa ratus miliampere, beri daya motor secara terpisah, dan selalu satukan GND. Di aplikasi BlueGrays kamu akan menemukan proyek LED, lampu lalu lintas, servo, dan motor stepper, langkah demi langkah lengkap dengan skema rangkaian, daftar komponen, dan kode.
Pertanyaan umum
Berapa ampere yang bisa diberikan modul daya MB102?
Di atas kertas, regulator AMS1117 punya rating 1 A, dan penjual mencantumkan modul ini kurang dari 700 mA. Tapi karena tidak ada heatsink, arus kontinu yang realistis sekitar 500 mA dengan input 7 V, 300 mA di 9 V, dan 200 mA di 12 V.
Adaptor berapa volt yang cocok untuk modul catu daya breadboard?
Adaptor antara 6,5 dan 12 V bisa dicolokkan ke jack DC; hasil terbaik didapat dengan 7–9 V. Adaptor 5 V tidak cukup, output-nya tertahan di sekitar 4 V. Di 12 V regulator cepat panas, jadi hanya beban ringan yang sebaiknya diberi daya.
Bisakah MB102 memberi daya ke motor servo?
Satu servo kecil yang bergerak tanpa beban mungkin bisa jalan, tapi ketika terbebani servo menarik hingga 650 mA, jalur 5 V turun, dan Arduino bisa reset. Servo dan motor sebaiknya diberi daya dari catu daya 5 V terpisah dengan GND yang disatukan.
Modul daya breadboard-ku panas, apakah itu normal?
Sedikit hangat itu normal; regulator linear mengubah selisih antara input dan output menjadi panas. Kalau terlalu panas untuk disentuh, tegangan input-nya terlalu tinggi atau arusnya terlalu besar. Menurunkan input ke 7 V atau memakai buck converter menyelesaikan masalah ini.
Bisakah MB102 diberi daya lewat USB?
Bisa, 5 V bisa dimasukkan lewat soket USB. Dalam kondisi itu regulator 5 V dilewati dan tegangan USB langsung masuk ke jalur, sementara regulator 3,3 V tetap bekerja. Arusnya dibatasi oleh port komputer (biasanya 500 mA).
Bisakah aku memberi daya Arduino dengan modul catu daya breadboard?
Bisa. Sambungkan jalur 5 V ke pin 5V Arduino dan jalur negatif ke GND, dan jangan colokkan kabel USB di waktu yang sama. Meskipun Arduino berjalan dari USB, ia tetap harus berbagi GND bersama dengan modul.
Proyek untuk dibuat setelah membaca ini
Lihat semua proyek
LED Berkedip
"Halo" pertama di dunia elektronika: menyalakan dan mematikan satu LED. Arduino menyalakan dan mematikan LED dengan jeda singkat, sehingga cahayanya berkedip cepat. Kamu melihat dengan cara paling sed

Lampu Lalu Lintas
Tiruan mini lampu lalu lintas yang kamu lihat di jalan setiap hari. Merah menyala dua detik, kuning menyala sebentar, hijau menyala dua detik, lalu kembali ke merah lewat kuning lagi, terus berulang.

LED Berjalan
Lampu-lampu yang menyala satu demi satu, seolah sedang berlari. Arduino menyalakan enam LED satu per satu; masing-masing menyala sebentar lalu padam, sehingga cahayanya berjalan dari awal ke akhir lal

Menggunakan Motor Servo
Lengan motor servo kecil berputar ke tiga posisi bergantian: penuh ke awal, tepat ke tengah, dan penuh ke akhir, menunggu dua detik di setiap perhentian. Arduino memberi tahu motor sudut mana yang har

Menggerakkan Motor Servo dengan Potensiometer
Ketika kamu memutar kenop potensiometer, lengan motor servo ikut berputar: satu ujung kenop berarti nol derajat, ujung lainnya berarti setengah putaran. Arduino terus membaca posisi kenop dan servo la

Menggunakan Motor Stepper
Motor yang berputar selangkah demi selangkah, persis sejauh yang kamu mau, seperti jarum jam. Lewat board driver, Arduino memutar motor stepper kecil satu putaran penuh ke satu arah, menunggu satu det

Menggunakan LED Strip WS2812B
Kenalan dengan LED strip pintar yang setiap lampunya bisa kamu warnai sendiri-sendiri. Arduino pertama-tama menyalakan lima LED pertama dengan warna merah, sedetik kemudian lima lainnya biru, lalu mem

Mobil Kendali Bluetooth dengan L298N
Jadikan ponselmu remote dan kendarai mobil robotmu sendiri. Arduino menerima perintah dari aplikasi remote control di ponselmu lewat modul Bluetooth dan memutar roda dengan driver motor; mobil maju, m