
Pagar virtual GPS Arduino: alarm geofence dengan NEO-6M dan SMS
Buat pagar virtual GPS dengan Arduino: zona aman NEO-6M, jarak Haversine, pagar lingkaran dan poligon, peringatan buzzer dan SMS, pelacakan hewan, dan umur baterai.
Pagar virtual GPS Arduino (geofence) adalah batas tak terlihat yang ditentukan oleh koordinat GPS, bukan kawat atau dinding fisik: ketika perangkat keluar dari zona aman ini, buzzer berbunyi dan, jika mau, ponselmu menerima SMS berisi tautan ke lokasinya. Pagar virtual seperti ini dipakai untuk memantau kambing dan domba di padang rumput, anjing yang kabur dari halaman, motor yang diparkir, atau robot pemotong rumput. Dengan Arduino atau ESP32, modul GPS NEO-6M, dan buzzer, kamu bisa membuat geofence pertamamu dalam satu akhir pekan.
Di panduan ini kamu akan melihat dulu rumus Haversine yang menghitung jarak antara dua posisi, dan mengapa selisih derajat tidak bisa langsung diubah menjadi meter. Lalu kita membandingkan pagar lingkaran, persegi panjang, dan poligon dalam tabel, belajar menyaring alarm palsu akibat pergeseran GPS, dan memprogram pagar lingkaran di Arduino Uno serta pagar poligon di ESP32 yang mengirim SMS lewat SIM800L. Terakhir kita membahas pemakaian untuk pelacakan hewan dan taman, umur baterai, dan kesalahan umum.
Apa itu geofence dan bagaimana cara kerjanya?
Di pagar virtual, batasnya hanyalah beberapa angka di kode: titik tengah dan jari-jari lingkaran, atau sudut-sudut poligon. Modul GPS memberi posisi baru setiap detik, dan mikrokontroler menghitung apakah posisi itu di dalam atau di luar batas. Bagian sulitnya bukan matematikanya, melainkan keputusannya: posisi GPS bergeser beberapa meter bahkan pada perangkat yang tidak pernah bergerak, dan satu pembacaan buruk berarti alarm palsu. Karena itu geofence yang baik bekerja dalam empat langkah:
- Ambil posisi: NEO-6M mengirim lintang, bujur, jumlah satelit, dan HDOP setiap detik.
- Periksa apakah bisa dipercaya: abaikan pembacaan jika satelit yang dipakai kurang dari 5, HDOP di atas 3, atau fix lebih tua dari 2 detik.
- Bandingkan dengan batas: untuk lingkaran, hitung jarak ke titik tengah dengan Haversine; untuk poligon, cari tahu apakah titik ada di dalam dengan metode ray casting.
- Saring keputusan dan bunyikan alarm: ubah status hanya jika beberapa pembacaan berturut-turut sepakat dan batas dilewati dengan selisih tertentu, lalu bunyikan buzzer dan kirim SMS.
Daftar komponen
| Komponen | Tugas | Catatan |
|---|---|---|
| Arduino Uno atau ESP32 | Perhitungan dan keputusan | Untuk versi SMS, ESP32 dengan dua UART hardware |
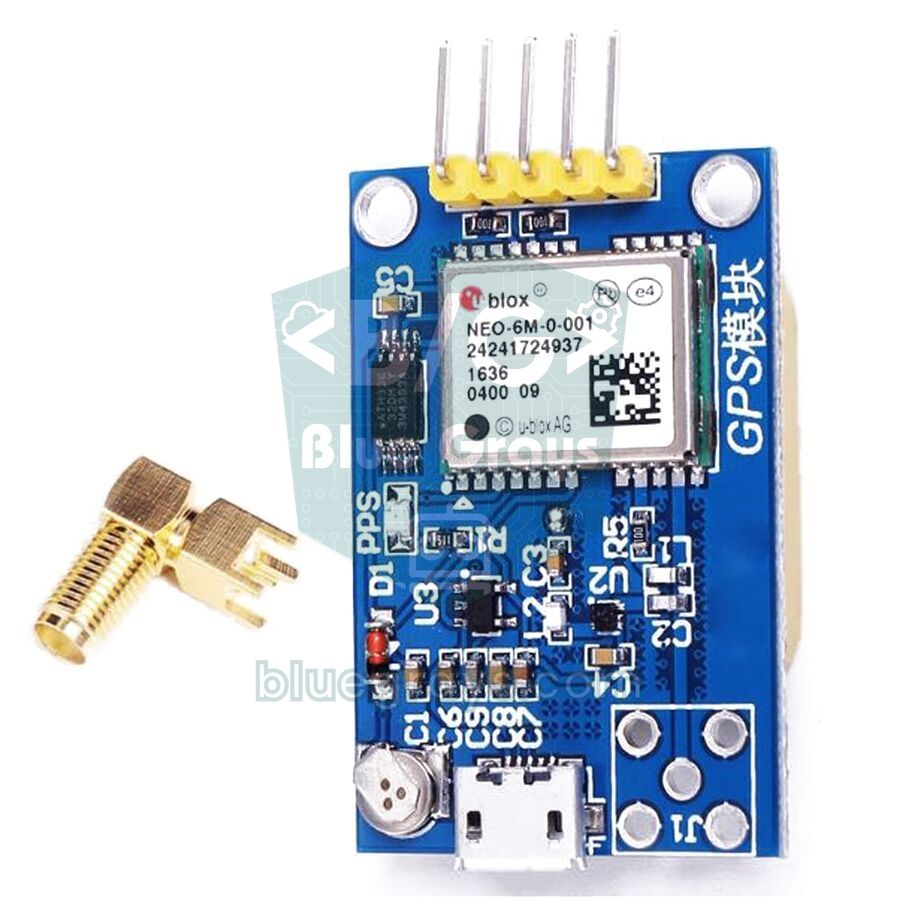
| Modul GPS NEO-6M | Posisi | Antena keramik harus menghadap langit |
| Modul GSM SIM800L | Mengirim SMS | Hanya jaringan 2G, lonjakan arus sampai 2 A |
| Buzzer aktif | Alarm suara lokal | Di ESP32, model yang berbunyi di 3,3 V atau pakai transistor |
| Sel Li-ion 18650 dan modul charger TP4056 | Daya portabel | SIM800L bisa langsung diberi daya dari sel |
| Regulator LDO 3,3 V (mis. HT7833) | Memberi daya ESP32 dan GPS | Arus diam rendah, minimal 500 mA |
| Resistor 1 kΩ, 2 kΩ, dan 5,6 kΩ | Pembagi tegangan | Untuk RX GPS (Uno) dan RXD SIM800L |
Rumus Haversine: jarak antara dua posisi
Lintang dan bujur dinyatakan dalam derajat dan Bumi tidak datar, jadi kamu tidak bisa mengambil selisih derajat antara dua titik lalu mengalikannya dengan angka tetap. Satu derajat lintang sekitar 111,2 km di mana pun. Namun untuk bujur, meridian makin rapat ke arah kutub, sehingga panjang satu derajat menyusut mengikuti kosinus lintang:
| Lintang (contoh tempat) | Panjang 1° bujur | 0,001° bujur |
|---|---|---|
| 0° (khatulistiwa) | 111,2 km | 111 m |
| 37° (Antalya) | 88,8 km | 89 m |
| 41° (Istanbul, New York) | 83,9 km | 84 m |
| 52° (Berlin, London) | 68,5 km | 68 m |
Rumus Haversine memperhitungkan kelengkungan ini dan memberi jarak permukaan terpendek antara dua titik: a = sin²(Δφ/2) + cos φ1 · cos φ2 · sin²(Δλ/2) dan d = 2R · atan2(√a, √(1−a)). Di sini φ adalah lintang dan λ bujur (dalam radian), dan R adalah jari-jari rata-rata Bumi, 6.371.000 meter. Contohnya, di lintang 41°, titik yang berada 0,0009 derajat di utara dan 0,001 derajat di timur titik tengah berjarak 100,1 m ke utara, 83,9 m ke timur, dan 130,6 m secara total. Karena kebanyakan geofence hanya selebar beberapa ratus meter, pendekatan datar yang lebih sederhana memberi hasil yang sama: kalikan selisih bujur dengan kosinus lintang rata-rata lalu terapkan Pythagoras. Sketch pendek di bawah membandingkan keduanya:
1// İki konum arası mesafe: Haversine ve hızlı düz yaklaşım / distance between two points: Haversine and the fast flat approximation
2double haversineM(double lat1, double lon1, double lat2, double lon2) {
3  const double R = 6371000.0;
4  double dLat = radians(lat2 - lat1);
5  double dLon = radians(lon2 - lon1);
6  double a = sin(dLat / 2) * sin(dLat / 2) +
7             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
8  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
9}
10
11double flatM(double lat1, double lon1, double lat2, double lon2) {
12  const double R = 6371000.0;
13  double x = radians(lon2 - lon1) * cos(radians((lat1 + lat2) / 2));  // doğu-batı / east-west
14  double y = radians(lat2 - lat1);                                     // kuzey-güney / north-south
15  return R * sqrt(x * x + y * y);
16}
17
18void setup() {
19  Serial.begin(115200);
20  // Merkez ve bir nokta: kuzeyde 0,0009°, doğuda 0,001° / centre and a point 0.0009° north, 0.001° east
21  Serial.println(haversineM(41.015137, 28.979530, 41.016037, 28.980530), 1);
22  Serial.println(flatM(41.015137, 28.979530, 41.016037, 28.980530), 1);
23}
24
25void loop() {
26}
Kedua fungsi mencetak sekitar 130,6 ke Serial Monitor; pada skala ini selisihnya kurang dari satu sentimeter. Pendekatan datar mulai melenceng di atas beberapa kilometer, sedangkan Haversine tetap akurat sampai ratusan kilometer. Di Arduino Uno, double sebenarnya float 32 bit dan menyimpan koordinat dengan ketelitian sekitar 0,4 meter, lebih dari cukup untuk geofence. Fungsi distanceBetween() dari pustaka TinyGPSPlus melakukan pekerjaan yang sama; cara memasang pustaka dan merangkai GPS kami bahas detail di modul GPS NEO-6M.
Jenis pagar: lingkaran, persegi panjang, dan poligon
| Jenis pagar | Cara mendefinisikan | Cara memeriksa | Tempat pemakaian |
|---|---|---|---|
| Lingkaran | Titik tengah dan jari-jari | Apakah jarak Haversine lebih kecil dari jari-jari? | Sekitar rumah atau taman, taman kota, perkemahan |
| Persegi panjang (kotak) | Lintang dan bujur minimum serta maksimum | Empat perbandingan sederhana | Lahan yang lurus utara-selatan, area parkir |
| Poligon | Titik sudut berurutan di sepanjang batas | Algoritma ray casting | Batas padang rumput, kebun, atau lahan yang tidak beraturan |
| Cincin (dua lingkaran) | Jari-jari peringatan di dalam dan alarm di luar | Dua perbandingan jarak | Peringatan bertahap: bip dulu, lalu SMS |
| Koridor | Garis rute dan lebar | Jarak dari titik ke garis | Rute bus sekolah atau tur |
Lingkaran adalah titik awal termudah: cukup satu titik tengah dan satu jari-jari. Jika lahanmu bersisi empat atau tidak beraturan, pakai poligon. Untuk mendapat koordinat sudut, klik kanan titiknya di Google Maps lewat komputer lalu salin angka di baris pertama; di ponsel, tekan lama titiknya dan koordinat muncul di kotak pencarian. Enam angka desimal berarti ketelitian sekitar 11 sentimeter. Tulis sudut-sudut poligon berurutan di sepanjang batas, searah atau berlawanan arah jarum jam; sudut yang urutannya acak membentuk bangun yang memotong dirinya sendiri dan keputusan dalam/luar menjadi ngawur.
Akurasi GPS: cara memilih jari-jari
CEP 2,5 m di datasheet NEO-6M berarti separuh pembacaan berada dalam 2,5 meter dari posisi sebenarnya; separuh lainnya lebih jauh. Pohon, bangunan, dan atap logam memantulkan sinyal satelit, dan posisi bisa melompat 10–30 meter dalam hitungan detik. Jika kamu memplot posisi GPS yang diam di meja, yang muncul bukan satu titik melainkan awan selebar beberapa meter. Karena itu pilih jari-jari sesuai lingkungannya:
| Lingkungan | Pergeseran umum | Jari-jari minimum yang disarankan |
|---|---|---|
| Lahan terbuka, padang rumput | 2–5 m | 20 m |
| Taman, dekat pepohonan | 5–15 m | 30–40 m |
| Di antara bangunan, kota | 10–30 m, kadang lebih | 50 m atau lebih |
| Dalam ruangan, dalam kandang | Tidak ada fix atau pergeseran besar | GPS tidak cocok |
Diagram rangkaian
| Komponen dan pin | Arduino Uno | ESP32 | Catatan |
|---|---|---|---|
| NEO-6M VCC | 5V | 3V3 | Papan punya regulator |
| NEO-6M TX | D4 (SoftwareSerial RX) | GPIO 16 (RX2) | Keluaran modul |
| NEO-6M RX | D3, lewat pembagi 1 kΩ + 2 kΩ | GPIO 17 (TX2) | Input maks. 3,6 V |
| SIM800L VCC | Tidak dipakai | 18650 (+) atau catu 4,0 V | Lonjakan arus 2 A |
| SIM800L TXD | Tidak dipakai | GPIO 26 (RX1) | Keluaran 2,8 V |
| SIM800L RXD | Tidak dipakai | GPIO 27 (TX1), lewat pembagi 1 kΩ + 5,6 kΩ | Input maks. 3,1 V |
| Buzzer (+) | D8 | GPIO 25 | Buzzer aktif |
| GND | GND | GND | Baterai, GPS, SIM800L, dan papan memakai ground bersama |
Geofence lingkaran dengan buzzer di Arduino Uno
Versi pertama tidak butuh internet atau kartu SIM: ketika perangkat berada lebih dari 50 meter dari titik tengah, buzzer berbunyi sekali per detik dan jaraknya tercetak di Serial Monitor. Ganti HOME_LAT dan HOME_LNG dengan titik tengahmu sendiri dari Google Maps. Kode tidak memakai delay() di loop(); GPS mengirim sekitar 500 byte per detik, dan buffer 64 byte SoftwareSerial meluap jika menunggu lama:
1// Sanal çit (daire): NEO-6M + aktif buzzer, Arduino Uno / virtual fence (circle): NEO-6M + active buzzer
2#include <TinyGPSPlus.h>
3#include <SoftwareSerial.h>
4
5const double HOME_LAT = 41.015137;            // güvenli bölgenin merkezi / centre of the safe zone
6const double HOME_LNG = 28.979530;
7const double RADIUS_M = 50.0;                 // yarıçap, metre / radius in metres
8const double MARGIN_M = 5.0;                  // histerezis payı / hysteresis margin
9const byte NEED_FIXES = 3;                    // art arda kaç ölçüm / how many readings in a row
10const int BUZZER_PIN = 8;
11
12TinyGPSPlus gps;
13SoftwareSerial gpsSerial(4, 3);               // RX = D4 ← GPS TX, TX = D3 → GPS RX (bölücüyle / via divider)
14bool outside = false;
15byte outCount = 0, inCount = 0;
16unsigned long lastCheck = 0;
17
18double haversineM(double lat1, double lon1, double lat2, double lon2) {
19  const double R = 6371000.0;                 // Dünya yarıçapı, metre / Earth radius in metres
20  double dLat = radians(lat2 - lat1);
21  double dLon = radians(lon2 - lon1);
22  double a = sin(dLat / 2) * sin(dLat / 2) +
23             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
24  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
25}
26
27void checkFence() {
28  if (!gps.location.isValid() || gps.location.age() > 2000) return;  // eski konumu yok say / ignore stale fixes
29  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;    // zayıf konumu yok say / ignore weak fixes
30  double d = haversineM(HOME_LAT, HOME_LNG, gps.location.lat(), gps.location.lng());
31  if (d > RADIUS_M + MARGIN_M) { outCount++; inCount = 0; }
32  else if (d < RADIUS_M - MARGIN_M) { inCount++; outCount = 0; }
33  if (!outside && outCount >= NEED_FIXES) {
34    outside = true;
35    Serial.println(F("ALARM: bolge disi / outside the fence"));
36  }
37  if (outside && inCount >= NEED_FIXES) {
38    outside = false;
39    Serial.println(F("Bolgeye dondu / back inside"));
40  }
41  Serial.print(F("Mesafe / distance: "));
42  Serial.print(d, 1);
43  Serial.println(F(" m"));
44}
45
46void setup() {
47  Serial.begin(115200);
48  gpsSerial.begin(9600);                      // NEO-6M varsayılan hızı / NEO-6M default baud rate
49  pinMode(BUZZER_PIN, OUTPUT);
50}
51
52void loop() {
53  while (gpsSerial.available()) gps.encode(gpsSerial.read());  // her baytı ayrıştırıcıya ver / feed every byte
54  if (millis() - lastCheck >= 1000) {         // saniyede bir kontrol / check once per second
55    lastCheck = millis();
56    checkFence();
57  }
58  // Bölge dışında 200 ms aç, 800 ms kapat / outside: 200 ms on, 800 ms off
59  bool beep = outside && (millis() % 1000 < 200);
60  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
61}| Bagian kode | Fungsinya |
|---|---|
| HOME_LAT, HOME_LNG, RADIUS_M | Menentukan titik tengah dan jari-jari zona aman |
| MARGIN_M = 5 | Margin histeresis: keluar berarti melewati 55 m, kembali berarti turun di bawah 45 m |
| NEED_FIXES = 3 | Berapa pembacaan berturut-turut yang harus sepakat sebelum status berubah |
| hdop() > 3,0, satellites() < 5 | Mengecualikan pembacaan yang lemah dari perhitungan |
| location.age() > 2000 | Mencegah keputusan berdasarkan posisi lama jika GPS diam |
| millis() % 1000 < 200 | Menyalakan buzzer di 200 ms pertama setiap detik selama berada di luar zona |
Geofence poligon dengan peringatan SMS di ESP32
Versi kedua mendefinisikan bentuk lahan yang sebenarnya dengan titik-titik sudut, dan ketika perangkat keluar dari zona, ESP32 mengirim SMS lewat SIM800L berisi tautan Google Maps ke posisinya. Karena ESP32 punya tiga UART hardware, GPS dipasang di Serial2 dan SIM800L di Serial1, dan keduanya bisa didengarkan bersamaan tanpa masalah. Pemeriksaan poligon memakai metode ray casting: dari titik itu ditarik sinar khayal ke arah timur, lalu dihitung berapa kali sinar itu memotong sisi-sisi poligon; jumlah ganjil berarti di dalam, jumlah genap berarti di luar. Kode menunggu minimal 10 menit di antara SMS dan juga mengirim SMS ketika perangkat kembali:
1// ESP32 sanal çit (çokgen) + SIM800L ile SMS / ESP32 virtual fence (polygon) + SMS with a SIM800L
2#include <TinyGPSPlus.h>
3
4#define GPS_RX 16                              // ESP32 RX2 ← GPS TX
5#define GPS_TX 17                              // ESP32 TX2 → GPS RX
6#define SIM_RX 26                              // ESP32 RX1 ← SIM800L TXD
7#define SIM_TX 27                              // ESP32 TX1 → SIM800L RXD (1k + 5,6k bölücü / divider)
8const int BUZZER_PIN = 25;
9const char PHONE[] = "+905551112233";          // SMS gidecek numara / number that gets the SMS
10
11// Güvenli bölgenin köşeleri: {enlem, boylam}, sırayla / corners of the safe zone in order: {lat, lng}
12const double POLY[][2] = {
13  {41.015600, 28.978900},
14  {41.015650, 28.980300},
15  {41.014700, 28.980450},
16  {41.014550, 28.979000}
17};
18const int N = sizeof(POLY) / sizeof(POLY[0]);
19const byte NEED_FIXES = 5;                     // 5 ölçüm üst üste / 5 readings in a row
20const unsigned long SMS_COOLDOWN_MS = 600000;  // iki SMS arası en az 10 dk / at least 10 min between SMS
21
22TinyGPSPlus gps;
23HardwareSerial &gpsSerial = Serial2;
24HardwareSerial &sim = Serial1;
25bool outside = false;
26byte outCount = 0, inCount = 0;
27unsigned long lastCheck = 0, lastSms = 0;
28bool smsSent = false;
29
30// Işın atma: nokta çokgenin içinde mi? / ray casting: is the point inside the polygon?
31bool insidePolygon(double lat, double lng) {
32  bool in = false;
33  for (int i = 0, j = N - 1; i < N; j = i++) {
34    bool crosses = (POLY[i][0] > lat) != (POLY[j][0] > lat);
35    if (crosses) {
36      double lngAtLat = (POLY[j][1] - POLY[i][1]) * (lat - POLY[i][0]) / (POLY[j][0] - POLY[i][0]) + POLY[i][1];
37      if (lng < lngAtLat) in = !in;
38    }
39  }
40  return in;
41}
42
43bool waitFor(const char *word, unsigned long timeoutMs) {   // cevapta kelimeyi bekle / wait for a word in the reply
44  String reply = "";
45  unsigned long start = millis();
46  while (millis() - start < timeoutMs) {
47    while (sim.available()) reply += (char)sim.read();
48    if (reply.indexOf(word) >= 0) return true;
49    if (reply.indexOf("ERROR") >= 0) return false;
50  }
51  return false;
52}
53
54bool sendSms(const String &text) {
55  sim.println("AT+CMGF=1");                    // metin modu / text mode
56  if (!waitFor("OK", 2000)) return false;
57  sim.print("AT+CMGS=\"");
58  sim.print(PHONE);
59  sim.println("\"");
60  if (!waitFor(">", 5000)) return false;
61  sim.print(text);
62  sim.write(26);                               // Ctrl+Z: gönder / Ctrl+Z: send
63  return waitFor("+CMGS", 15000);
64}
65
66String mapsLink() {
67  return "https://www.google.com/maps/search/?api=1&query=" +
68         String(gps.location.lat(), 6) + "," + String(gps.location.lng(), 6);
69}
70
71void checkFence() {
72  if (!gps.location.isValid() || gps.location.age() > 2000) return;
73  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;
74  bool in = insidePolygon(gps.location.lat(), gps.location.lng());
75  if (in) { inCount++; outCount = 0; } else { outCount++; inCount = 0; }
76
77  if (!outside && outCount >= NEED_FIXES) {
78    outside = true;
79    smsSent = false;
80    Serial.println("ALARM: bolge disi / outside the fence");
81  }
82  if (outside && inCount >= NEED_FIXES) {
83    outside = false;
84    Serial.println("Bolgeye dondu / back inside");
85    if (millis() - lastSms > SMS_COOLDOWN_MS) {
86      sendSms("Bolgeye dondu / back inside " + mapsLink());
87      lastSms = millis();
88    }
89  }
90  if (outside && !smsSent && (lastSms == 0 || millis() - lastSms > SMS_COOLDOWN_MS)) {
91    smsSent = sendSms("SANAL CIT ALARMI / FENCE ALARM " + mapsLink());
92    lastSms = millis();
93    Serial.println(smsSent ? "SMS gonderildi / sent" : "SMS gonderilemedi / failed");
94  }
95}
96
97void setup() {
98  Serial.begin(115200);
99  gpsSerial.setRxBufferSize(1024);             // SMS sırasında veri taşmasın / room for data while sending SMS
100  gpsSerial.begin(9600, SERIAL_8N1, GPS_RX, GPS_TX);
101  sim.begin(9600, SERIAL_8N1, SIM_RX, SIM_TX);
102  pinMode(BUZZER_PIN, OUTPUT);
103  delay(3000);                                 // SIM800L açılsın / let the SIM800L start
104  sim.println("ATE0");                         // yankıyı kapat / echo off
105  waitFor("OK", 2000);
106}
107
108void loop() {
109  while (gpsSerial.available()) gps.encode(gpsSerial.read());
110  if (millis() - lastCheck >= 1000) {
111    lastCheck = millis();
112    checkFence();
113  }
114  bool beep = outside && (millis() % 1000 < 200);
115  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
116}Pelacakan hewan dan pemakaian di taman
- Padang rumput dan pemantauan ternak: pasang kotak kalung tahan air pada kambing atau domba yang memimpin kawanan dan pastikan antenanya menghadap ke atas. Untuk menjangkau rumah peternakan, modul LoRa tidak butuh operator dan memberi jangkauan berkilo-kilometer sebagai ganti SMS.
- Peringatan anjing kabur: definisikan halaman sebagai poligon; jika anjing menyelinap keluar ketika pagar terbuka, kamu menerima SMS berisi posisinya.
- Robot pemotong rumput dan kendaraan taman: tambahkan keluaran yang menghentikan motor jika robot melewati batas; karena akurasi GPS, pakai ini sebagai pengaman tambahan di samping kabel batas fisik.
- Motor, sepeda, dan perahu: definisikan lingkaran 30–50 m di tempat kamu parkir; jika kendaraan keluar dari situ, dapatkan SMS untuk berjaga-jaga kalau dicuri.
- Perkemahan dan perjalanan: alarm portabel yang memperingatkan ketika sekelompok anak menjauh dari perkemahan; pakai hanya dengan sepengetahuan dan persetujuan kelompok itu.
Umur baterai: berapa hari geofence bertahan?
Di geofence portabel, GPS adalah pemakai energi terbesar. NEO-6M menarik sekitar 47 mA ketika mencari satelit dan 39 mA ketika melacak; ESP32 dengan WiFi mati butuh 30–50 mA dan SIM800L yang diam sekitar 15 mA. Jika semuanya terus menyala, sel 18650 3000 mAh hanya bertahan sekitar satu hari. Solusinya adalah menjalankan sistem secara berkala: ESP32 bangun dari deep sleep pada interval tertentu, menyalakan GPS, mendapatkan fix, memeriksa batas, lalu tidur lagi. Angka di bawah adalah perkiraan kasar untuk sel 3000 mAh, modul ESP32 polos, dan LDO dengan arus diam rendah:
| Mode kerja | Arus rata-rata | Perkiraan umur baterai |
|---|---|---|
| Semua selalu menyala (ESP32 + NEO-6M + SIM800L diam) | Sekitar 120 mA | 1 hari |
| Fix 30 detik setiap 5 menit, deep sleep di antaranya, SIM800L dalam mode tidur | Sekitar 11 mA | 11 hari |
| Fix 20 detik setiap 15 menit, SIM800L dinyalakan hanya untuk alarm | Sekitar 2–3 mA | 6–8 minggu |
Dua detail penting ketika bekerja secara berkala. Pertama, agar fix GPS cepat, baterai cadangan di papan NEO-6M harus terisi; jika modul menyimpan data efemerisnya, posisi ditemukan dalam hitungan detik (hot start), tetapi setelah mati lebih dari beberapa jam modul butuh 30 detik atau lebih untuk warm start. Kedua, mematikan GPS dan SIM800L sepenuhnya dengan MOSFET kanal-P memakai energi lebih sedikit daripada membiarkannya dalam mode tidur, tetapi SIM800L butuh 10–30 detik untuk mendaftar ke jaringan setiap kali menyala. Mode tidur dan memori RTC ada di deep sleep ESP32, keamanan baterai di baterai Li-ion 18650 dan modul charger TP4056, dan kamu bisa menghitung skenariomu sendiri dengan alat Umur Baterai.
Kesalahan umum dan solusinya
| Gejala | Kemungkinan penyebab | Solusi |
|---|---|---|
| Jarak tidak pernah tercetak | Modul belum menemukan posisi, atau perangkat ada di dalam ruangan | Keluar ruangan dan tunggu 1–5 menit untuk fix pertama |
| Alarm padahal perangkat diam | Pergeseran GPS lebih besar dari jari-jari | Naikkan jari-jari, MARGIN_M, dan NEED_FIXES |
| Jaraknya ribuan kilometer | Lintang dan bujur tertukar, atau salah tanda | Tulis lintang dulu; koordinat selatan dan barat bernilai negatif |
| Poligon menyatakan di luar di mana-mana | Urutan sudut acak, atau lintang dan bujur tertukar | Tulis sudut-sudut berurutan di sepanjang batas sebagai {lat, lng} |
| SMS tidak terkirim | Catu SIM800L terlalu lemah, tidak ada cakupan 2G, atau PIN SIM aktif | Pakai catu yang sanggup 2 A, uji dengan perintah AT, matikan PIN |
| ESP32 memulai ulang ketika mengirim SMS | Tegangan anjlok di catu yang dipakai bersama SIM800L | Beri daya SIM800L lewat jalur sendiri dari baterai, tambahkan kapasitor 1000 µF |
| Posisi sesekali kacau di Uno | delay() di loop() atau buffer SoftwareSerial meluap | Jangan pakai delay(); beralih ke ESP32 jika perlu |
Geofence GPS menggabungkan GPS, matematika, dan komunikasi dalam satu proyek, jadi sekaligus edukatif dan benar-benar berguna. Coba dulu pagar lingkaran dengan Uno di tamanmu, sesuaikan jari-jarinya dengan lingkungan, lalu lanjut ke pagar poligon dan alarm SMS dengan ESP32 dan SIM800L. Di aplikasi BlueGrays kamu bisa membangun sisi alarm sistem ini langkah demi langkah dengan proyek Bunyi Alarm Buzzer dan Sistem Alarm ESP32 dengan notifikasi Telegram, lengkap dengan diagram rangkaian dan kode siap pakai.
Pertanyaan umum
Apa itu geofence GPS?
Geofence adalah batas tak terlihat yang ditentukan oleh koordinat GPS, bukan kawat fisik. Ketika perangkat keluar dari zona aman ini, buzzer berbunyi atau pemiliknya menerima SMS atau notifikasi. Geofence dipakai untuk pelacakan hewan, taman, keamanan kendaraan, dan robot pemotong rumput.
Bagaimana cara membuat geofence dengan Arduino?
Sambungkan modul GPS seperti NEO-6M ke Arduino atau ESP32 dan definisikan zona aman di kode sebagai titik tengah dan jari-jari atau sebagai titik-titik sudut. Setiap detik, mikrokontroler menghitung apakah posisi ada di dalam zona dengan rumus Haversine atau uji poligon. Ketika perangkat keluar dari zona, buzzer berbunyi dan SMS bisa dikirim dengan SIM800L.
Seberapa akurat geofence GPS?
Di lahan terbuka NEO-6M biasanya memberi posisi dengan selisih 2–5 meter, tetapi di dekat pohon dan bangunan pergeserannya bisa mencapai 10–30 meter. Jadi jari-jari geofence sebaiknya minimal 20 meter di lahan terbuka dan 30–40 meter di taman. Mensyaratkan beberapa pembacaan berturut-turut ditambah margin histeresis mencegah sebagian besar alarm palsu.
Apakah geofence butuh internet?
Tidak. GPS bekerja dari satelit, dan geofence dengan buzzer berjalan tanpa koneksi apa pun. Jika ingin peringatan jarak jauh, kamu bisa memakai SMS dengan SIM800L, Telegram di tempat yang ada WiFi, atau LoRa di area luas seperti peternakan.
Apakah pagar virtual aman untuk hewan?
Pagar virtual yang hanya memakai suara dan notifikasi tidak akan menyakiti hewan. Pulsa listrik pada kalung komersial termasuk produk yang diatur ketat dan tidak boleh dibuat di proyek hobi. Buat kotak kalung yang ringan, tahan air, dan cukup longgar agar tidak menjepit leher hewan.
Berapa lama baterai pelacak GPS bertahan?
Dengan GPS, ESP32, dan SIM800L yang selalu menyala, sel 3000 mAh bertahan sekitar satu hari. Jika perangkat bangun dari deep sleep setiap 5–15 menit untuk mendapatkan fix, umurnya naik menjadi beberapa minggu. Memakai modul ESP32 polos dan regulator berarus diam rendah alih-alih papan pengembangan juga sangat berpengaruh.
Proyek untuk dibuat setelah membaca ini
Lihat semua proyek
Menggunakan Buzzer
Pernah penasaran bagaimana bel pintu atau alarm mengeluarkan suaranya? Arduino membuat buzzer kecil berbunyi bip dengan jeda singkat: bip, jeda, bip, jeda.

LED Berkedip dengan ESP32
Mengajarkan penggunaan output GPIO dasar dengan ESP32. Kita membuat efek berkedip dengan menyalakan dan mematikan LED dari pin digital. Versi ESP32 dari proyek blink klasik di Arduino UNO; perintah blink dasar di lingkungan Arduino sama, tetapi susunan pin ESP32 dan level GPIO 3,3 V-nya berbeda dengan Arduino UNO.

Memutar Melodi dengan Buzzer ESP32
Memainkan melodi sederhana (Twinkle Twinkle Little Star) dengan buzzer pasif. Kita memainkan nada dengan fungsi tone() dan noTone() seperti di Arduino; ESP32 bekerja dengan sintaks yang sama di Arduino Core 3.0+. Harus memakai buzzer pasif (buzzer aktif tidak bisa memainkan melodi).

Sistem Alarm Gerakan ESP32 (PIR + Buzzer + LED + Telegram)
Sistem alarm keamanan pintar yang menyalakan buzzer dan LED ketika sensor PIR mendeteksi gerakan, sekaligus mengirim notifikasi instan ke pemilik lewat Telegram. Cooldown 30 detik membatasi seberapa sering alarm berulang; mekanisme ini tidak memvalidasi deteksi PIR atau menghilangkan pemicu palsu. Cocok untuk rumah, garasi, gudang, atau ruang kerja. Dengan ESP32-CAM bisa ditambahkan notifikasi berfoto; dengan ESP32 DevKit V1 klasik, notifikasinya berupa teks.

Deep Sleep ESP32: Hemat Baterai (OLED + Penghitung RTC RAM)
Mode Deep Sleep ESP32 menurunkan konsumsi arus hingga ~10 µA dengan mematikan CPU dan sebagian besar periferal, sehingga sangat penting untuk perangkat IoT bertenaga baterai. Di proyek ini, kita memakai tiga sumber bangun yang berbeda: timer (15 detik), pin eksternal (EXT0, tombol GPIO 33), dan sentuhan (T0/GPIO 4). Variabel yang ditandai RTC_DATA_ATTR dipertahankan selama deep sleep; penghitung boot, penghitung bangun karena timer, dan penghitung bangun karena tombol terus dilacak.

Pencatat Data Suhu ESP32 (DHT22 + RTC DS1307 + microSD + OLED)
Buat pencatat suhu bercap waktu dengan ESP32! Baca suhu/kelembapan DHT22 setiap menit, ambil waktu sebenarnya dari RTC DS1307, dan catat ke kartu microSD sebagai CSV. OLED menampilkan suhu langsung (font besar), kelembapan, cap waktu, dan penghitung catatan. File /temp_log.csv bisa dibuka di Excel, Google Sheets, atau Python pandas; cocok untuk rumah kaca, suhu kamar, data laboratorium, penyimpanan makanan, atau sarang lebah.

HTTPClient + API Cuaca ESP32 (dengan Layar OLED SSD1306)
Di proyek ini, kita memakai ESP32 untuk melakukan panggilan REST API ke API cuaca (wttr.in) lewat internet dengan HTTPClient.h. Berbeda dengan versi LCD I2C sebelumnya, di sini kita memakai layar OLED SSD1306 (128×64), yang memungkinkan font besar, ikon vektor, dan tampilan visual yang kaya di satu layar. Tujuh ikon vektor untuk kondisi cuaca (cerah, berawan sebagian, berawan, hujan, salju, badai, berkabut) digambar ketika program berjalan (tanpa file bitmap).