
ESP32 Bluetooth-auto (L298N)
Bestuur een auto met twee wielen via Bluetooth met de joystick op je telefoon; geen internet nodig, werkt op iPhone en Android. Dit is de gids bij het Bluetooth-sjabloon Autobesturing, gebouwd met een ESP32, een L298N en twee motoren. Ga naar Werkplaats › Apparaten › Apparaat toevoegen › Bluetooth, kies Autobesturing en upload de code via Code ophalen. Instellen als Bluetooth-paneel opent de wizard met dit sjabloon.
Video
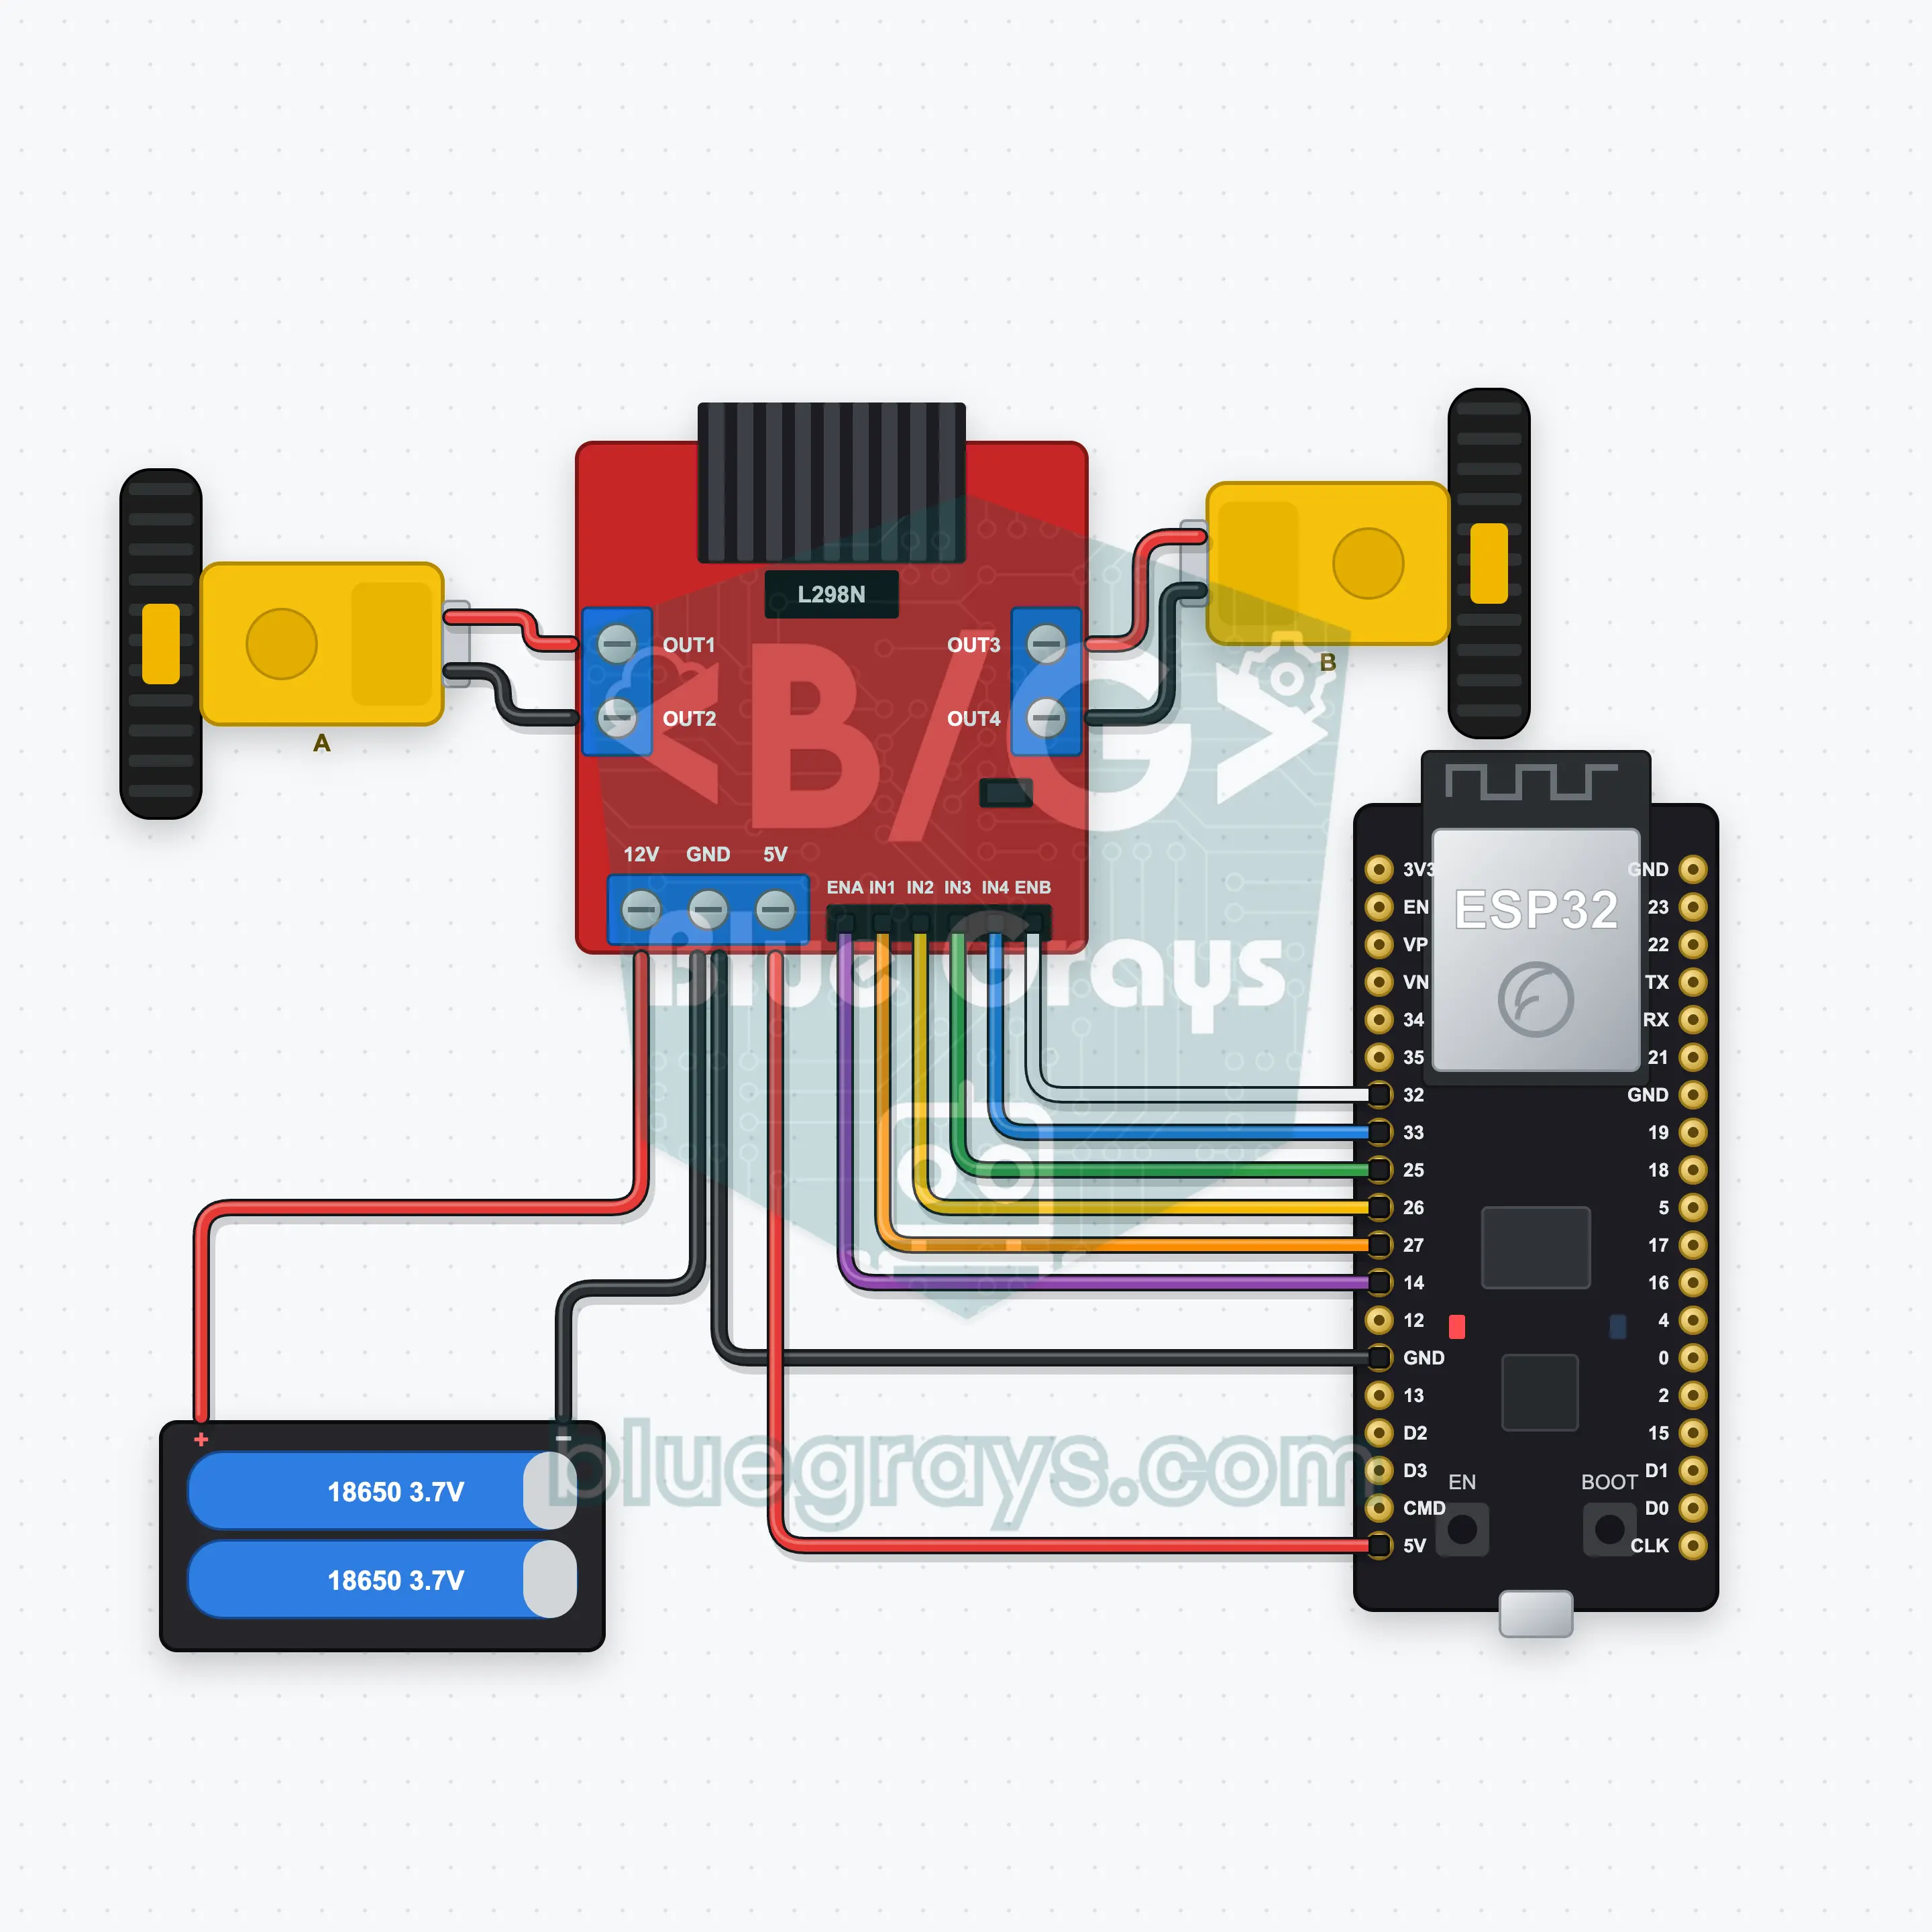
Schakelschema
Broncode
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Araba                  │
5// └───────────────────────────┘
6// Afstandsbediening voor de auto
7// Board in de Arduino IDE: ESP32 Dev Module
8// de BLE-bibliotheek zit in het ESP32-boardpakket, je hoeft niets extra te installeren
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Araba";  // het board zendt deze naam uit, de app herkent het in de lijst aan deze naam
15
16// Pinnen: pas ze hier aan als je anders hebt aangesloten
17const int ENA = 14, IN1 = 27, IN2 = 26;  // Motor A (ENA, IN1, IN2) is het linkerwiel, motor B (ENB, IN3, IN4) het rechterwiel
18const int ENB = 32, IN3 = 25, IN4 = 33;
19const unsigned long COMMAND_TIMEOUT_MS = 500;  // Veiligheid: de motoren stoppen als er 500 ms geen commando binnenkomt (tijdens het rijden herhaalt de app het)
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── De app stuurt regels "sleutel=waarde"; bij "?" stuurt het board al zijn waarden ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // de regel "@v" geeft de app de codeversie door
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// binnenkomende bytes gaan via een kleine ringbuffer van de Bluetooth-taak naar loop()
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// regels worden in pakketten van 20 bytes verstuurd (werkt met elke telefoon)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155int speedLimit = 80;  // snelheidslimiet uit de app (0–100%)
156unsigned long lastCommandMs = 0;
157bool moving = false;
158
159// rijdt de auto achteruit, verwissel dan de twee draden van die motor
160void motor(int en, int a, int b, int power) {
161  power = constrain(power, -100, 100);
162  digitalWrite(a, power > 0 ? HIGH : LOW);
163  digitalWrite(b, power < 0 ? HIGH : LOW);
164  analogWrite(en, abs(power) * speedLimit * 255L / 10000);
165}
166
167void drive(int left, int right) {
168  motor(ENA, IN1, IN2, left);
169  motor(ENB, IN3, IN4, right);
170  moving = left != 0 || right != 0;
171  lastCommandMs = millis();
172}
173
174void onValue(const char *key, const char *value) {
175  if (is(key, "joy")) {  // Joystick: y is vooruit/achteruit, x is draaien; samen omgerekend naar de snelheid van het linker- en rechterwiel
176    const char *comma = strchr(value, ',');
177    int x = atoi(value), y = comma ? atoi(comma + 1) : 0;
178    drive(constrain(y + x, -100, 100), constrain(y - x, -100, 100));
179  } else if (is(key, "yon")) {
180    if (is(value, "ileri")) drive(100, 100);
181    else if (is(value, "geri")) drive(-100, -100);
182    else if (is(value, "sol")) drive(-70, 70);
183    else if (is(value, "sag")) drive(70, -70);
184    else drive(0, 0);
185  } else if (is(key, "hiz")) {
186    speedLimit = constrain(atoi(value), 0, 100);
187  }
188}
189
190void sendAll() {
191  sendInt("hiz", speedLimit);
192}
193
194void onLinkLost() {
195  drive(0, 0);  // Verbinding verbroken: de motoren stoppen
196}
197
198void setup() {
199  Serial.begin(115200);
200  int pins[] = { ENA, IN1, IN2, ENB, IN3, IN4 };
201  for (int pin : pins) pinMode(pin, OUTPUT);
202  drive(0, 0);
203  btBegin();
204  Serial.print(F("BlueGrays Bluetooth: "));
205  Serial.println(BLE_NAME);
206}
207
208void loop() {
209  btPoll();
210  if (moving && millis() - lastCommandMs > COMMAND_TIMEOUT_MS) drive(0, 0);
211}
212Veelgestelde vragen
Werkt het met een iPhone? Wat is het verschil met de HC-05?
Ja, het werkt op iPhone en Android. Klassieke Bluetooth-modules zoals de HC-05 en HC-06 kunnen niet verbinden met een iPhone, daarom gebruikt dit project de ingebouwde Bluetooth Low Energy van de ESP32 en is er geen extra module nodig. Probeer het board niet te koppelen in de Bluetooth-instellingen van je telefoon; alleen de BlueGrays-app maakt de verbinding.
De auto rijdt achteruit of één wiel draait de verkeerde kant op.
Wissel de twee draden van de motor die de verkeerde kant op draait om bij de schroefklem van de L298N (linkermotor OUT1/OUT2, rechtermotor OUT3/OUT4); de opmerking in de code zegt hetzelfde. Draait de auto op zijn plek rond als je vooruit drukt, dan staat maar één motor omgekeerd. Draaien beide goed maar stuurt links naar rechts, verwissel dan de linker- en rechtermotor.
Hoe voed ik de ESP32? Kunnen USB en batterij tegelijk aangesloten zijn?
De 2× 18650-batterijen (7,4 V) gaan naar de 12V-ingang van de L298N en de 5V-uitgang van de L298N voedt de VIN-pin van de ESP32; daarvoor moet de jumper van de 5V-regelaar op de L298N blijven zitten. Zo rijdt de auto zonder kabel. Zit USB erin terwijl je uploadt, zet dan de batterij uit of trek de 5V-draad los, zodat de twee voedingen elkaar niet in de weg zitten. De GND van de L298N en de GND van de ESP32 moeten altijd verbonden zijn.
Wat is het bereik? Wat doet de auto als de verbinding wegvalt?
Bluetooth Low Energy komt in de open lucht meestal 10 tot 30 meter ver; muren en mensen ertussen verkorten dat. Valt de verbinding weg, dan stopt het board de motoren meteen en begint opnieuw met adverteren, zodat je vanuit de app opnieuw kunt verbinden. De auto stopt ook als het board 500 ms geen commando krijgt, dus hij rijdt nooit buiten bereik weg.