
ESP32 HC-SR04 ultrasone afstandssensor
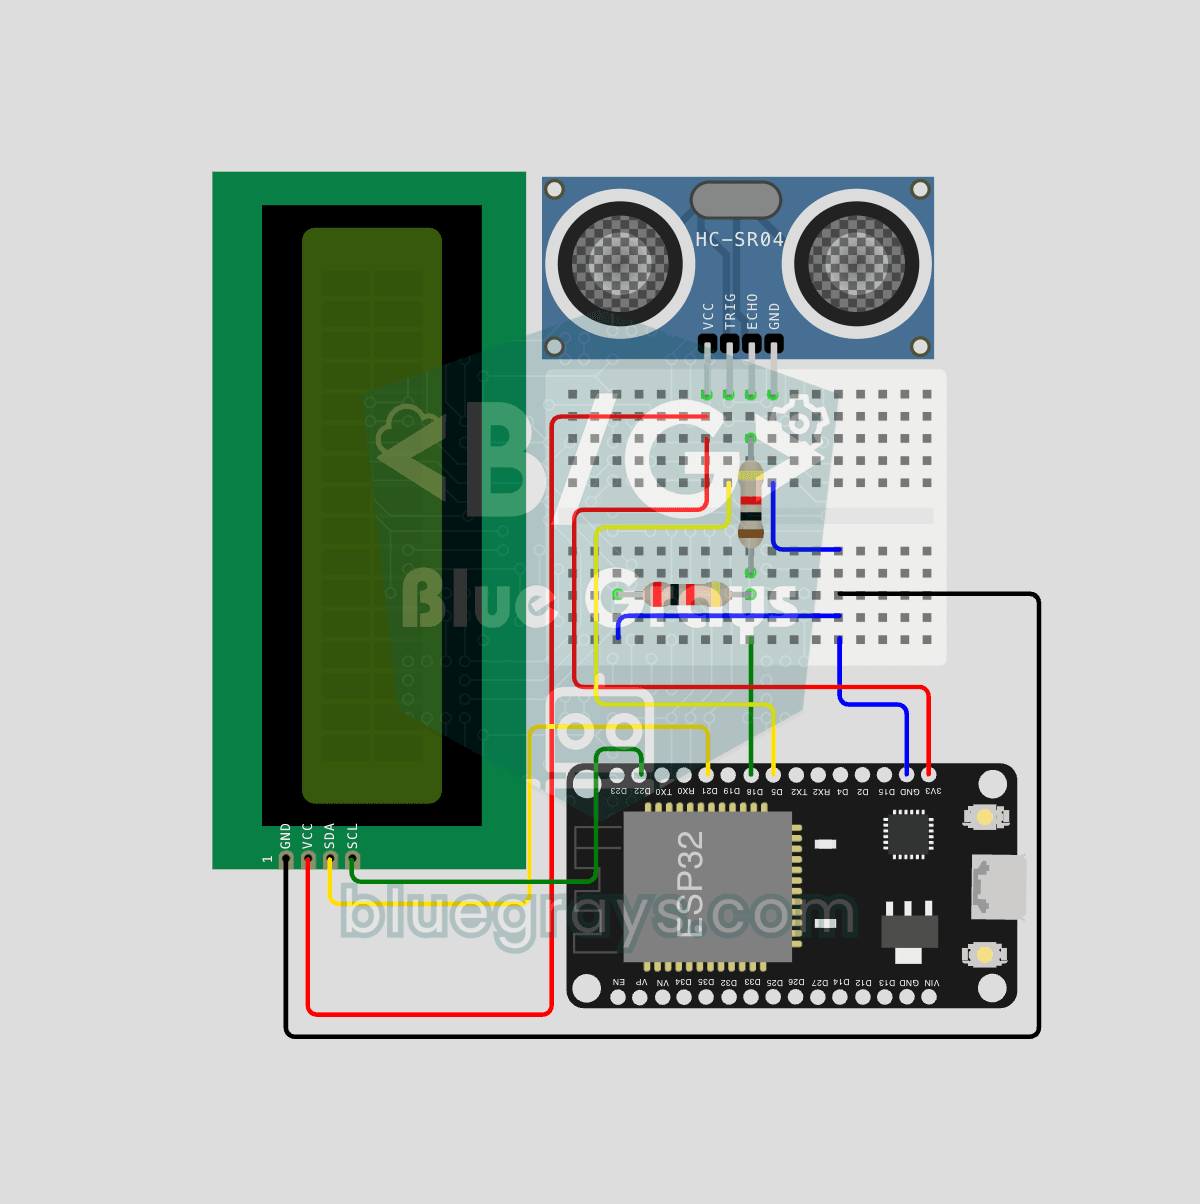
De ultrasone sensor HC-SR04 meet afstand door te timen hoe lang zijn geluidspuls erover doet om van een voorwerp terug te kaatsen (time of flight). In dit project stuurt de ESP32 een puls van 10 microseconden naar de TRIG-pin en leest hij de echotijd met pulseIn() van de ECHO-pin. De afstand wordt in cm getoond op een 16x2 I2C-LCD. De HC-SR04 werkt op 5V, dus de ECHO-pin heeft een spanningsdeler nodig, anders raakt de 3,3V-GPIO van de ESP32 beschadigd.

Video
Schakelschema
Broncode
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   ESP32 HC-SR04 ultrasone afstandssensor
4// ─────────────────────────────────────────
5// Geeft de HC-SR04 een TRIG-puls, berekent de afstand (cm) uit de
6// ECHO-tijd en toont die elke 0.2 s op een 16x2 I2C-LCD. Komt er geen echo
7// terug, dan toont het scherm "Menzil disinda" (buiten bereik).
8//
9// Pinnen:
10//   GPIO 5  -> TRIG van de HC-SR04
11//   GPIO 18 -> ECHO van de HC-SR04 (via een spanningsdeler)
12//   Deler: ECHO -> 1k -> GPIO 18 -> 2k -> GND
13//   GPIO 21 -> LCD SDA, GPIO 22 -> LCD SCL
14//   HC-SR04 and LCD VCC -> 5V (VIN), GND -> GND
15
16#include <Wire.h>
17#include <LiquidCrystal_I2C.h>
18
19// Pindefinities
20const int TRIG_PIN = 5;
21const int ECHO_PIN = 18;   // Vereist een spanningsdeler van 1k + 2k
22
23// LCD-adres 0x27 of 0x3F
24LiquidCrystal_I2C lcd(0x27, 16, 2);
25
26const float SOUND_SPEED_CM_PER_US = 0.0343f;      // Geluidssnelheid (cm/us)
27const unsigned long PULSE_TIMEOUT_US = 30000UL;   // Echo-timeout (~5 m)
28
29void setup() {
30  pinMode(TRIG_PIN, OUTPUT);
31  pinMode(ECHO_PIN, INPUT);
32  digitalWrite(TRIG_PIN, LOW);
33
34  // Standaard I2C-pinnen van de DevKit V1
35  Wire.begin(21, 22);
36
37  lcd.init();
38  lcd.backlight();
39
40  // Startscherm 3 s
41  lcd.setCursor(3, 0);
42  lcd.print("BlueGrays");
43  lcd.setCursor(1, 1);
44  lcd.print("HC-SR04 v1.0");
45  delay(3000);
46
47  // Hoofdscherm
48  lcd.clear();
49  lcd.setCursor(0, 0);
50  lcd.print("Distance:");
51}
52
53// Leest de afstand in cm, -1 bij een fout
54float readDistanceCm() {
55  // Een TRIG-puls van 10 us start een meting
56  digitalWrite(TRIG_PIN, LOW);
57  delayMicroseconds(2);
58  digitalWrite(TRIG_PIN, HIGH);
59  delayMicroseconds(10);
60  digitalWrite(TRIG_PIN, LOW);
61
62  unsigned long duration = pulseIn(ECHO_PIN, HIGH, PULSE_TIMEOUT_US);
63  if (duration == 0) return -1.0f;
64  // Heen en terug, dus delen door 2
65  return (duration * SOUND_SPEED_CM_PER_US) / 2.0f;
66}
67
68void loop() {
69  float distance = readDistanceCm();
70
71  // Wis de onderste rij
72  lcd.setCursor(0, 1);
73  lcd.print("                ");
74  lcd.setCursor(0, 1);
75
76  if (distance < 0) {
77    lcd.print("Out of range");
78  } else {
79    lcd.print(distance, 1);   // 1 decimaal
80    lcd.print(" cm");
81  }
82
83  delay(200);
84}
85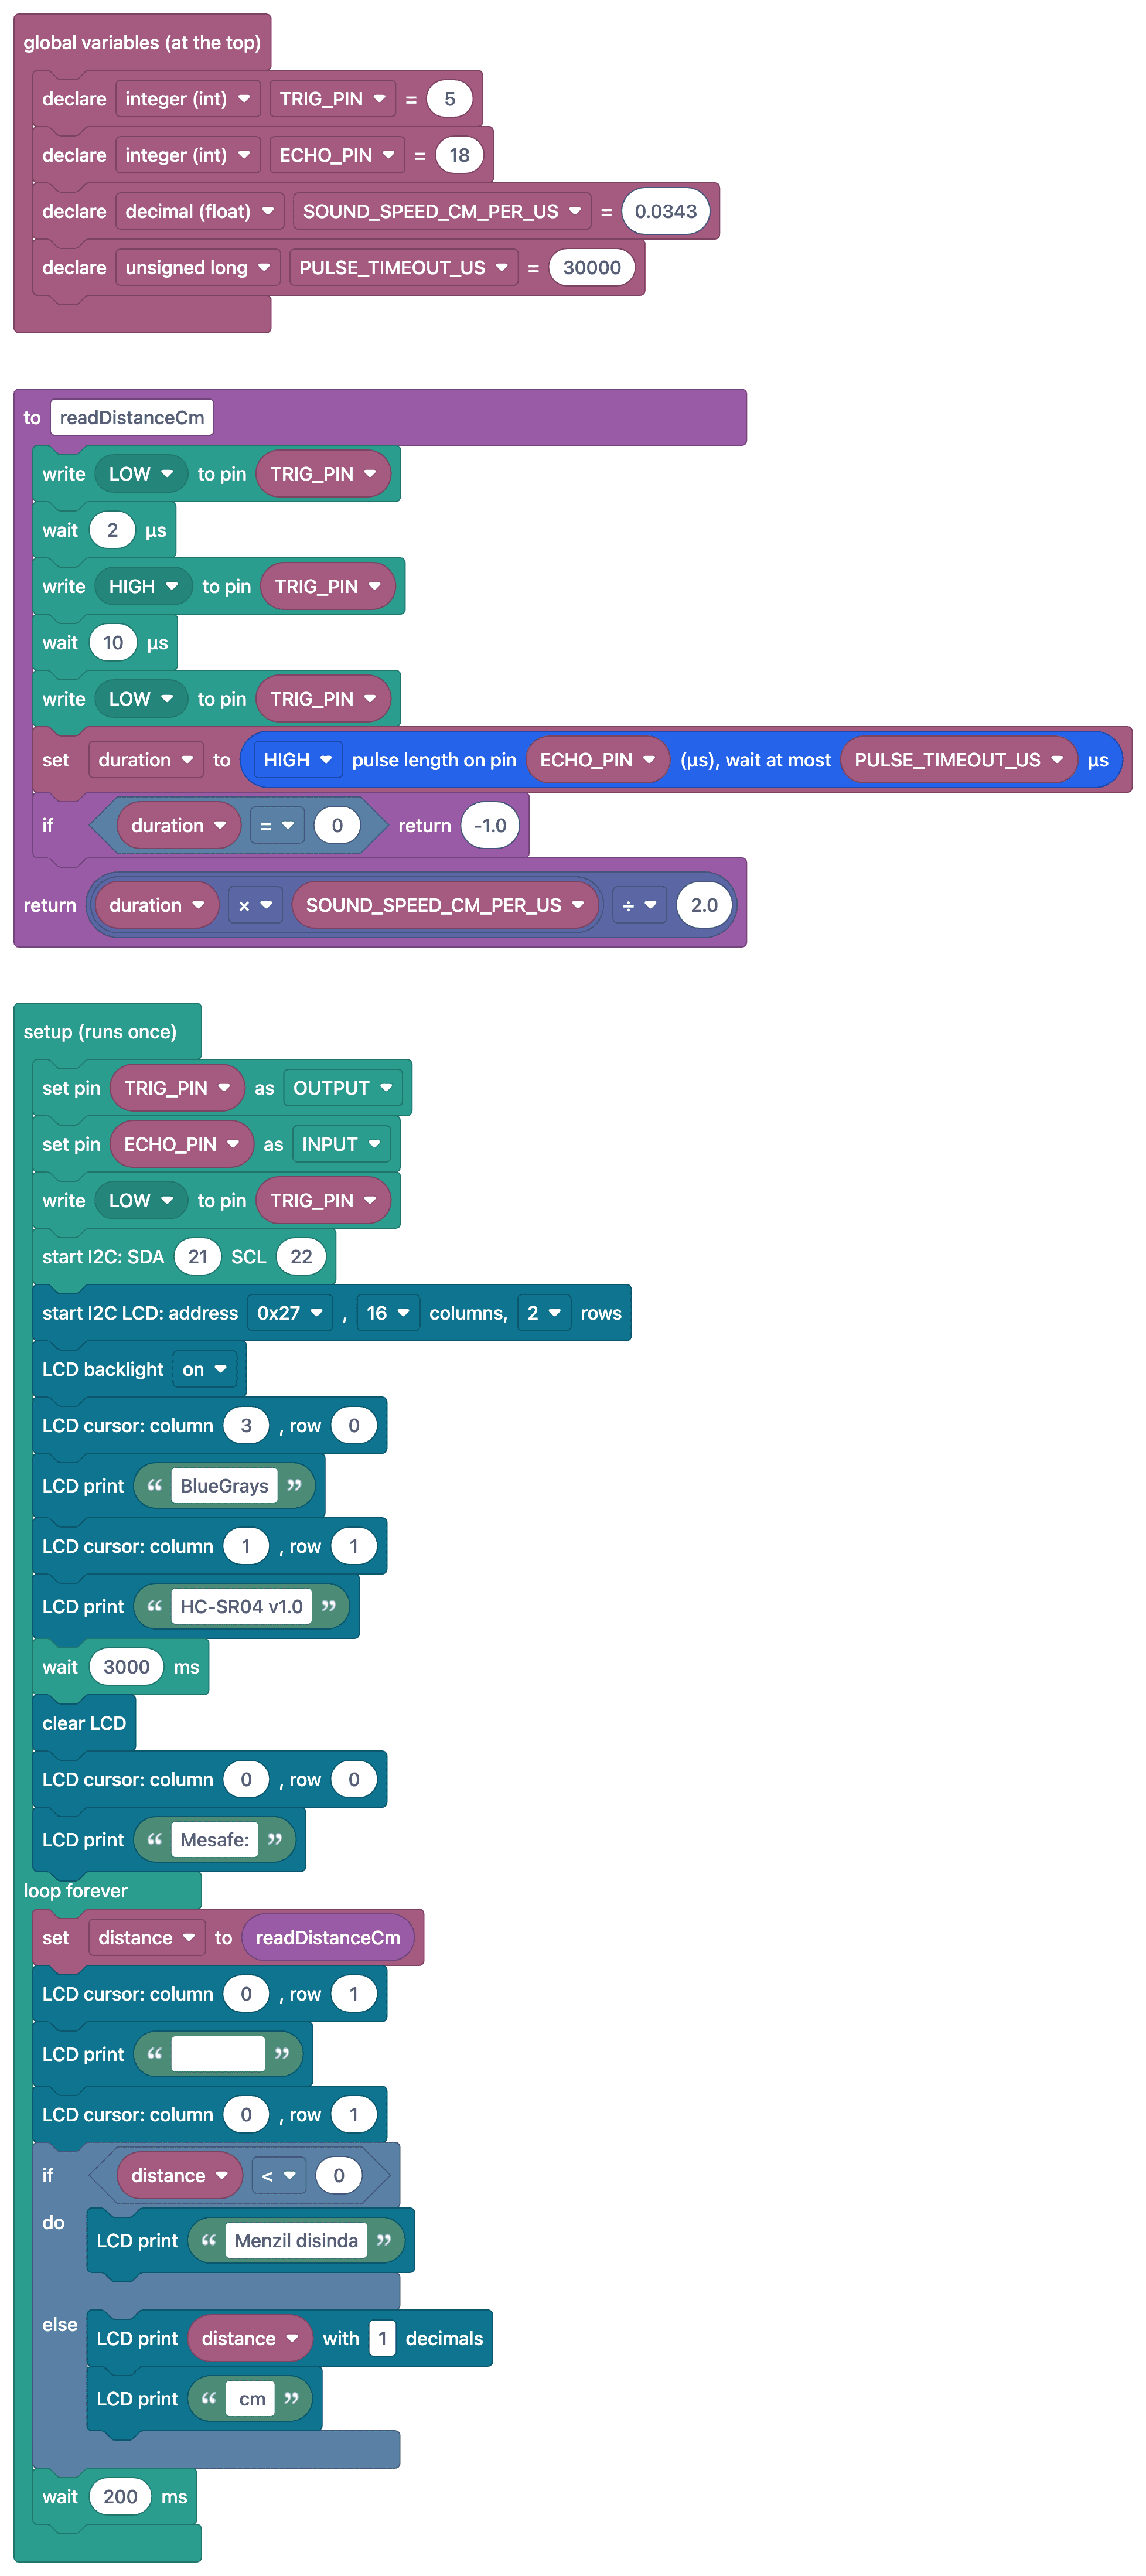
Veelgestelde vragen
Waarom komt er een spanningsdeler op de ECHO-lijn?
De HC-SR04 werkt op 5 V en de ECHO-pin geeft 5 V af; de ingangen van de ESP32 accepteren maximaal 3,3 V. Een spanningsdeler met weerstanden van 1 kΩ en 2 kΩ brengt de 5 V terug naar ongeveer 3,3 V en beschermt zo de ESP32.
Heeft de TRIG-pin ook een deler nodig?
Nee. TRIG is een signaal van de ESP32 naar de sensor; de HIGH van 3,3 V van de ESP32 wordt door de HC-SR04 meestal betrouwbaar herkend.
Is een deler nodig bij de HC-SR04P?
Modellen zoals de HC-SR04P en RCWL-1601 kunnen met 3,3 V worden gevoed; dan is de ECHO-uitgang ook 3,3 V en is geen deler nodig.
Hoe worden afstandsmetingen nauwkeuriger?
De geluidssnelheid verandert met de temperatuur (ongeveer 343 m/s bij 20 °C). Als je met een temperatuursensor voor de geluidssnelheid corrigeert en de mediaan van meerdere metingen neemt, wordt de nauwkeurigheid beter.