
Ontdek Arduino-projecten
Honderden projecten van beginner tot gevorderd: schakelschema's, code en video's.

Auto met Bluetooth-besturing en L298N
Verander je telefoon in een afstandsbediening en bestuur je eigen robotauto. De Arduino ontvangt via een Bluetooth-module commando's van een afstandsbedieningsapp op je telefoon en laat de wielen…

Obstakelvermijdende robot
Zin om een slim voertuig te bouwen dat zelf zijn weg vindt? De obstakelvermijdende robot scant voortdurend zijn omgeving dankzij de ultrasone sensor voorop.

Servocirkelchoreografie: geanimeerde patronen met 32 servo's
Een visueel animatieproject met 32 servomotoren in een cirkel op een Arduino Mega. De servo's worden in één array beheerd, zijn aangesloten op pin 22–53 van de Mega en voeren vier bewegingsreeksen uit: een chaotische trilling met willekeurige hoeken, een gesynchroniseerde zwaai, een golf die rond de cirkel loopt en een kompasnaald die heen en weer zwaait.

ESP32 RFID-deurslot (RC522 + servo + OLED + buzzer + LED)
We bouwen een slim deurslot met een ESP32, een RC522 RFID-module, een SG90-servo, een SSD1306 OLED-display, een actieve buzzer en 2 leds. Bij het scannen van een kaart wordt de UID vergeleken met de geautoriseerde kaarten in de code; bij een match ontgrendelt de servo (groene led + 2 korte piepjes) en vergrendelt na 5 seconden weer. Een onbekende kaart laat de rode led branden, geeft 3 snelle piepjes en toont de UID op de OLED.

ESP32 PID-balbalans (HC-SR04 + servo + I2C-LCD + 3 potmeters)
Het klassieke regeltechniekexperiment op je bureau: een servo kantelt een balk en PID houdt de bal op de doelpositie. Drie potmeters wijzigen Kp, Ki en Kd live: met alleen P zwaait de bal door, D dempt dat en I heft de lichte scheefstand van de balk op, zodat de bal precies op het doel stopt. De I2C-LCD toont balk, bal en doel, plus insteltijd en overshoot. In SIM-modus rolt een natuurkundig model de bal; in REAL-modus meet een HC-SR04 hem.
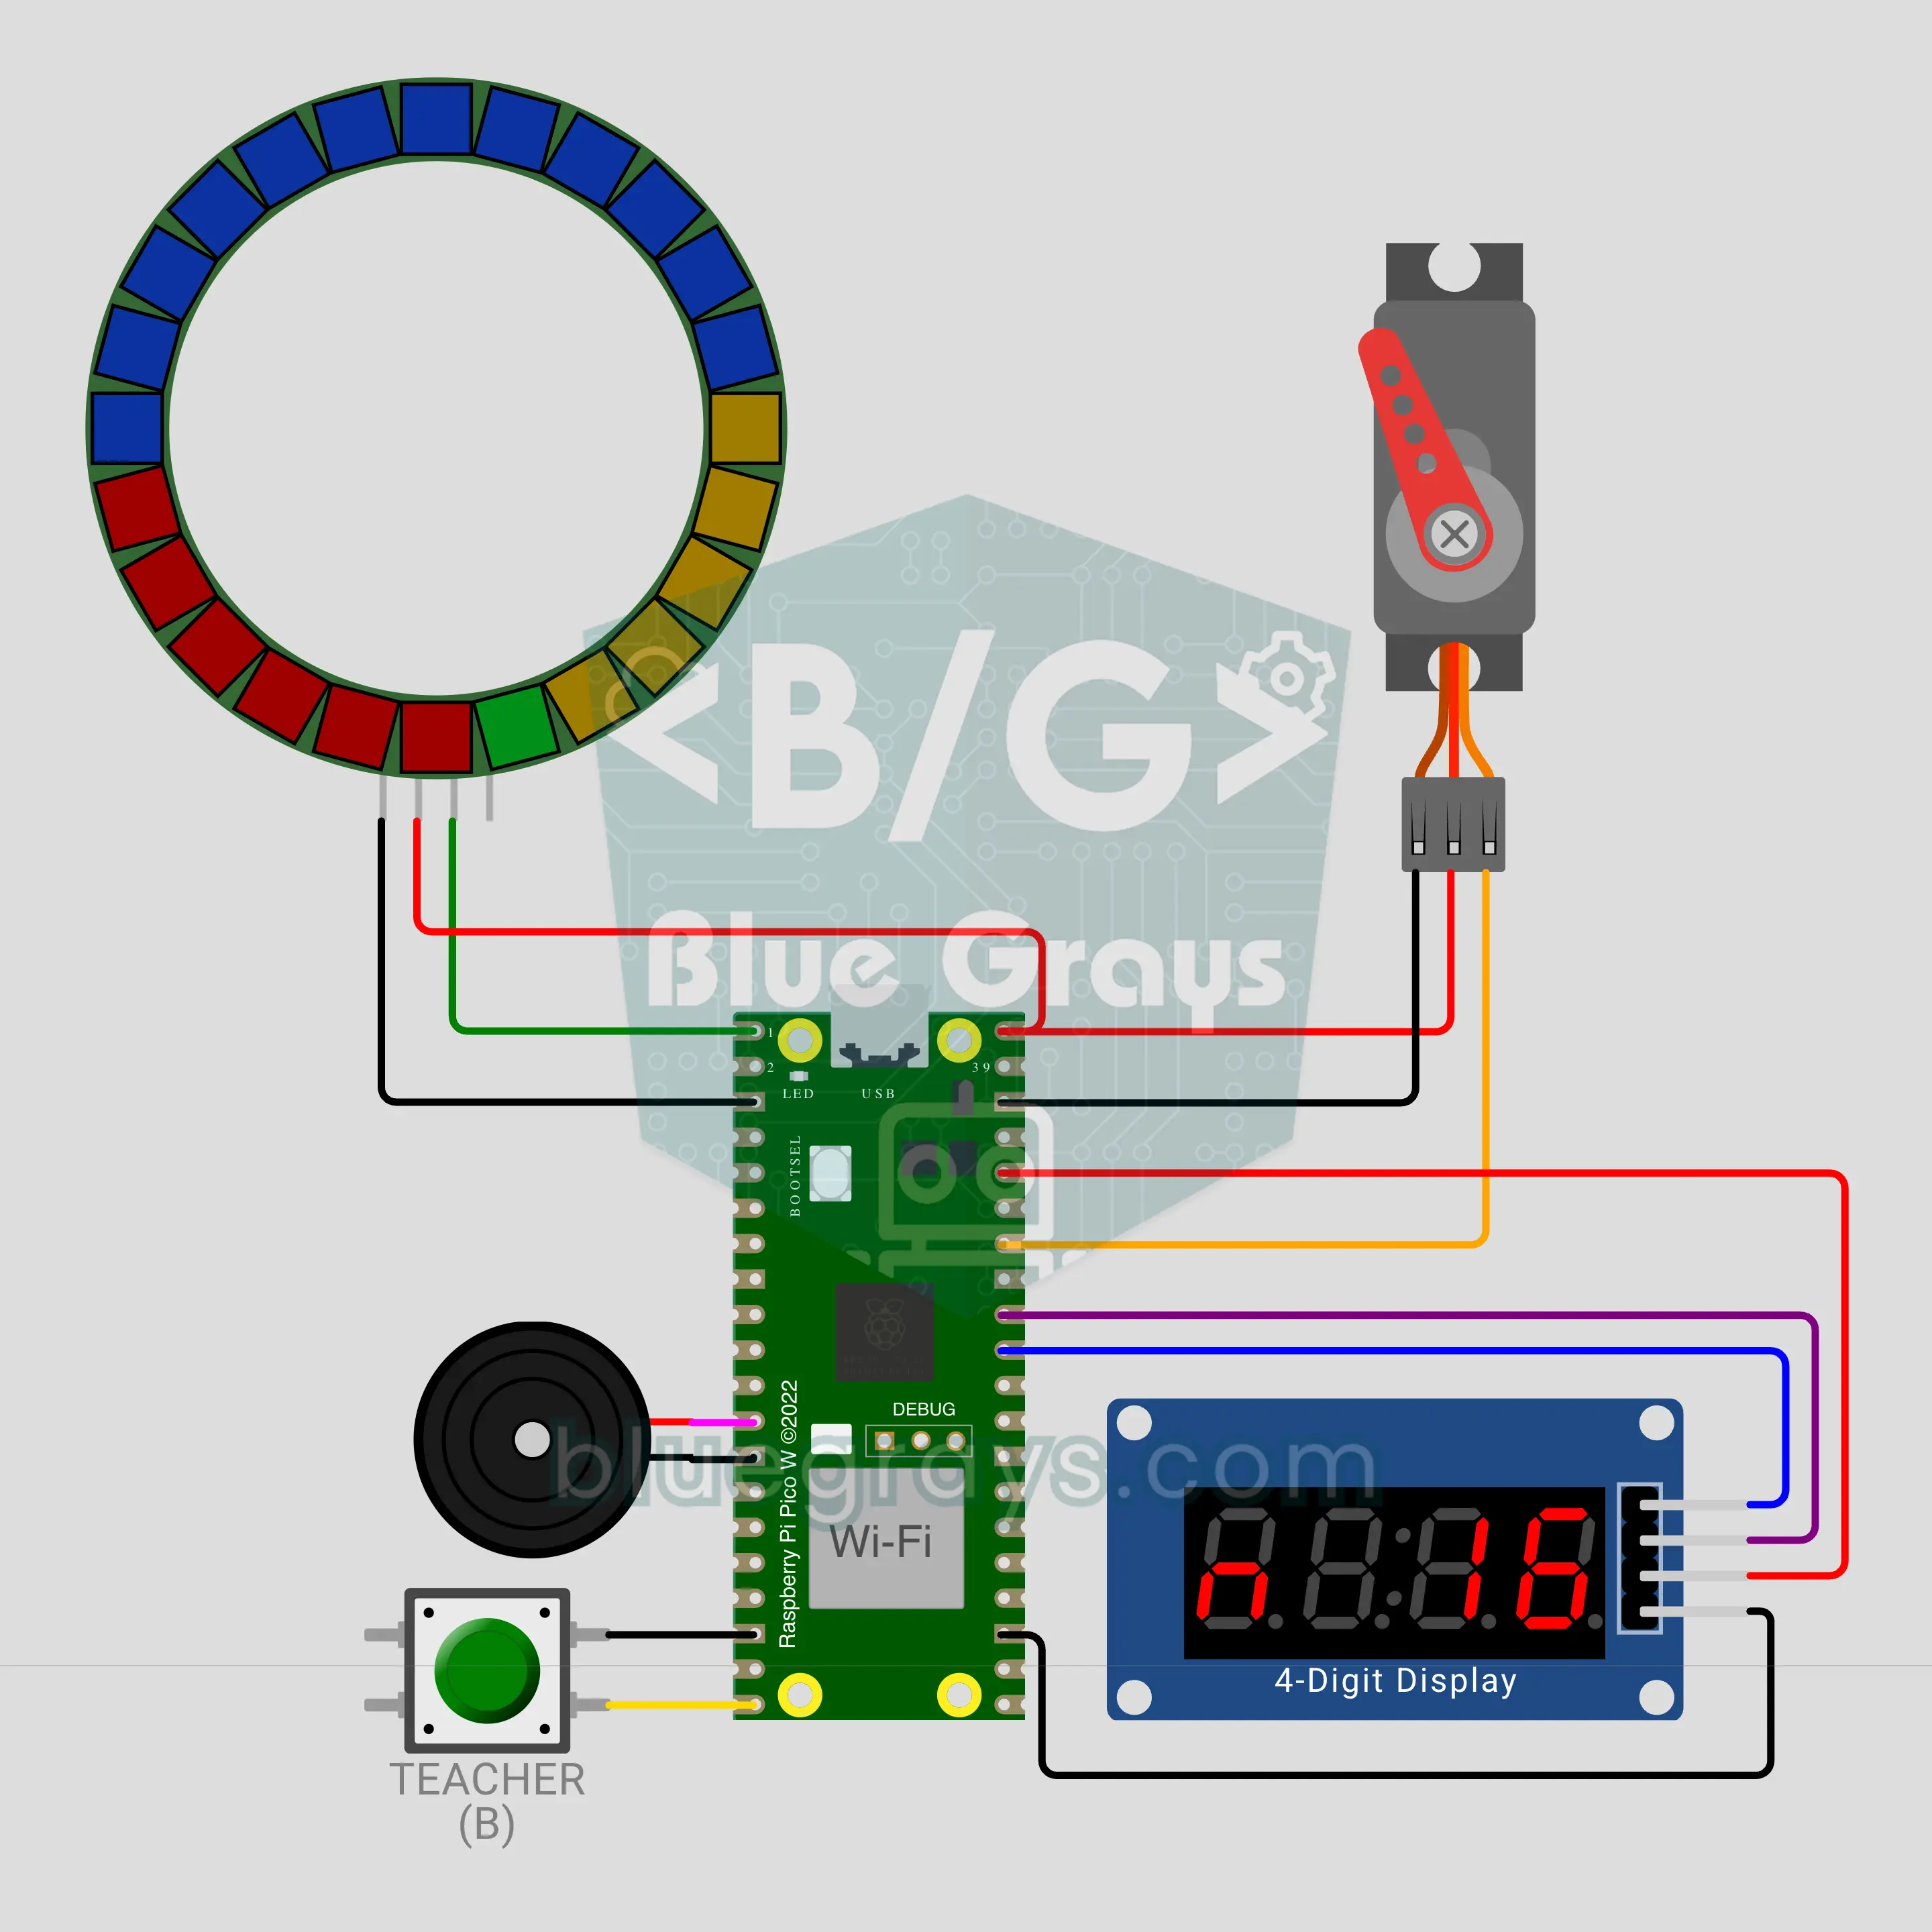
Raspberry Pi Pico W live klaspeiling (MQTT + ledring + SG90-servo + TM1637)
Zie het antwoord van de hele klas op het moment dat het binnenkomt! De Raspberry Pi Pico W verzamelt via MQTT A/B/C/D- of JA/NEE-stemmen van de telefoons van leerlingen; de ledring van 24 leds wordt een live taartdiagram, een SG90-servonaald wijst de koploper aan en een TM1637 telt de stemmen. Eén stem per telefoon, en wie zich bedenkt, telt met de laatste stem. Bij een vraag met tijdslimiet piept het door de laatste 5 seconden en na het sluiten gloeit de juiste optie.
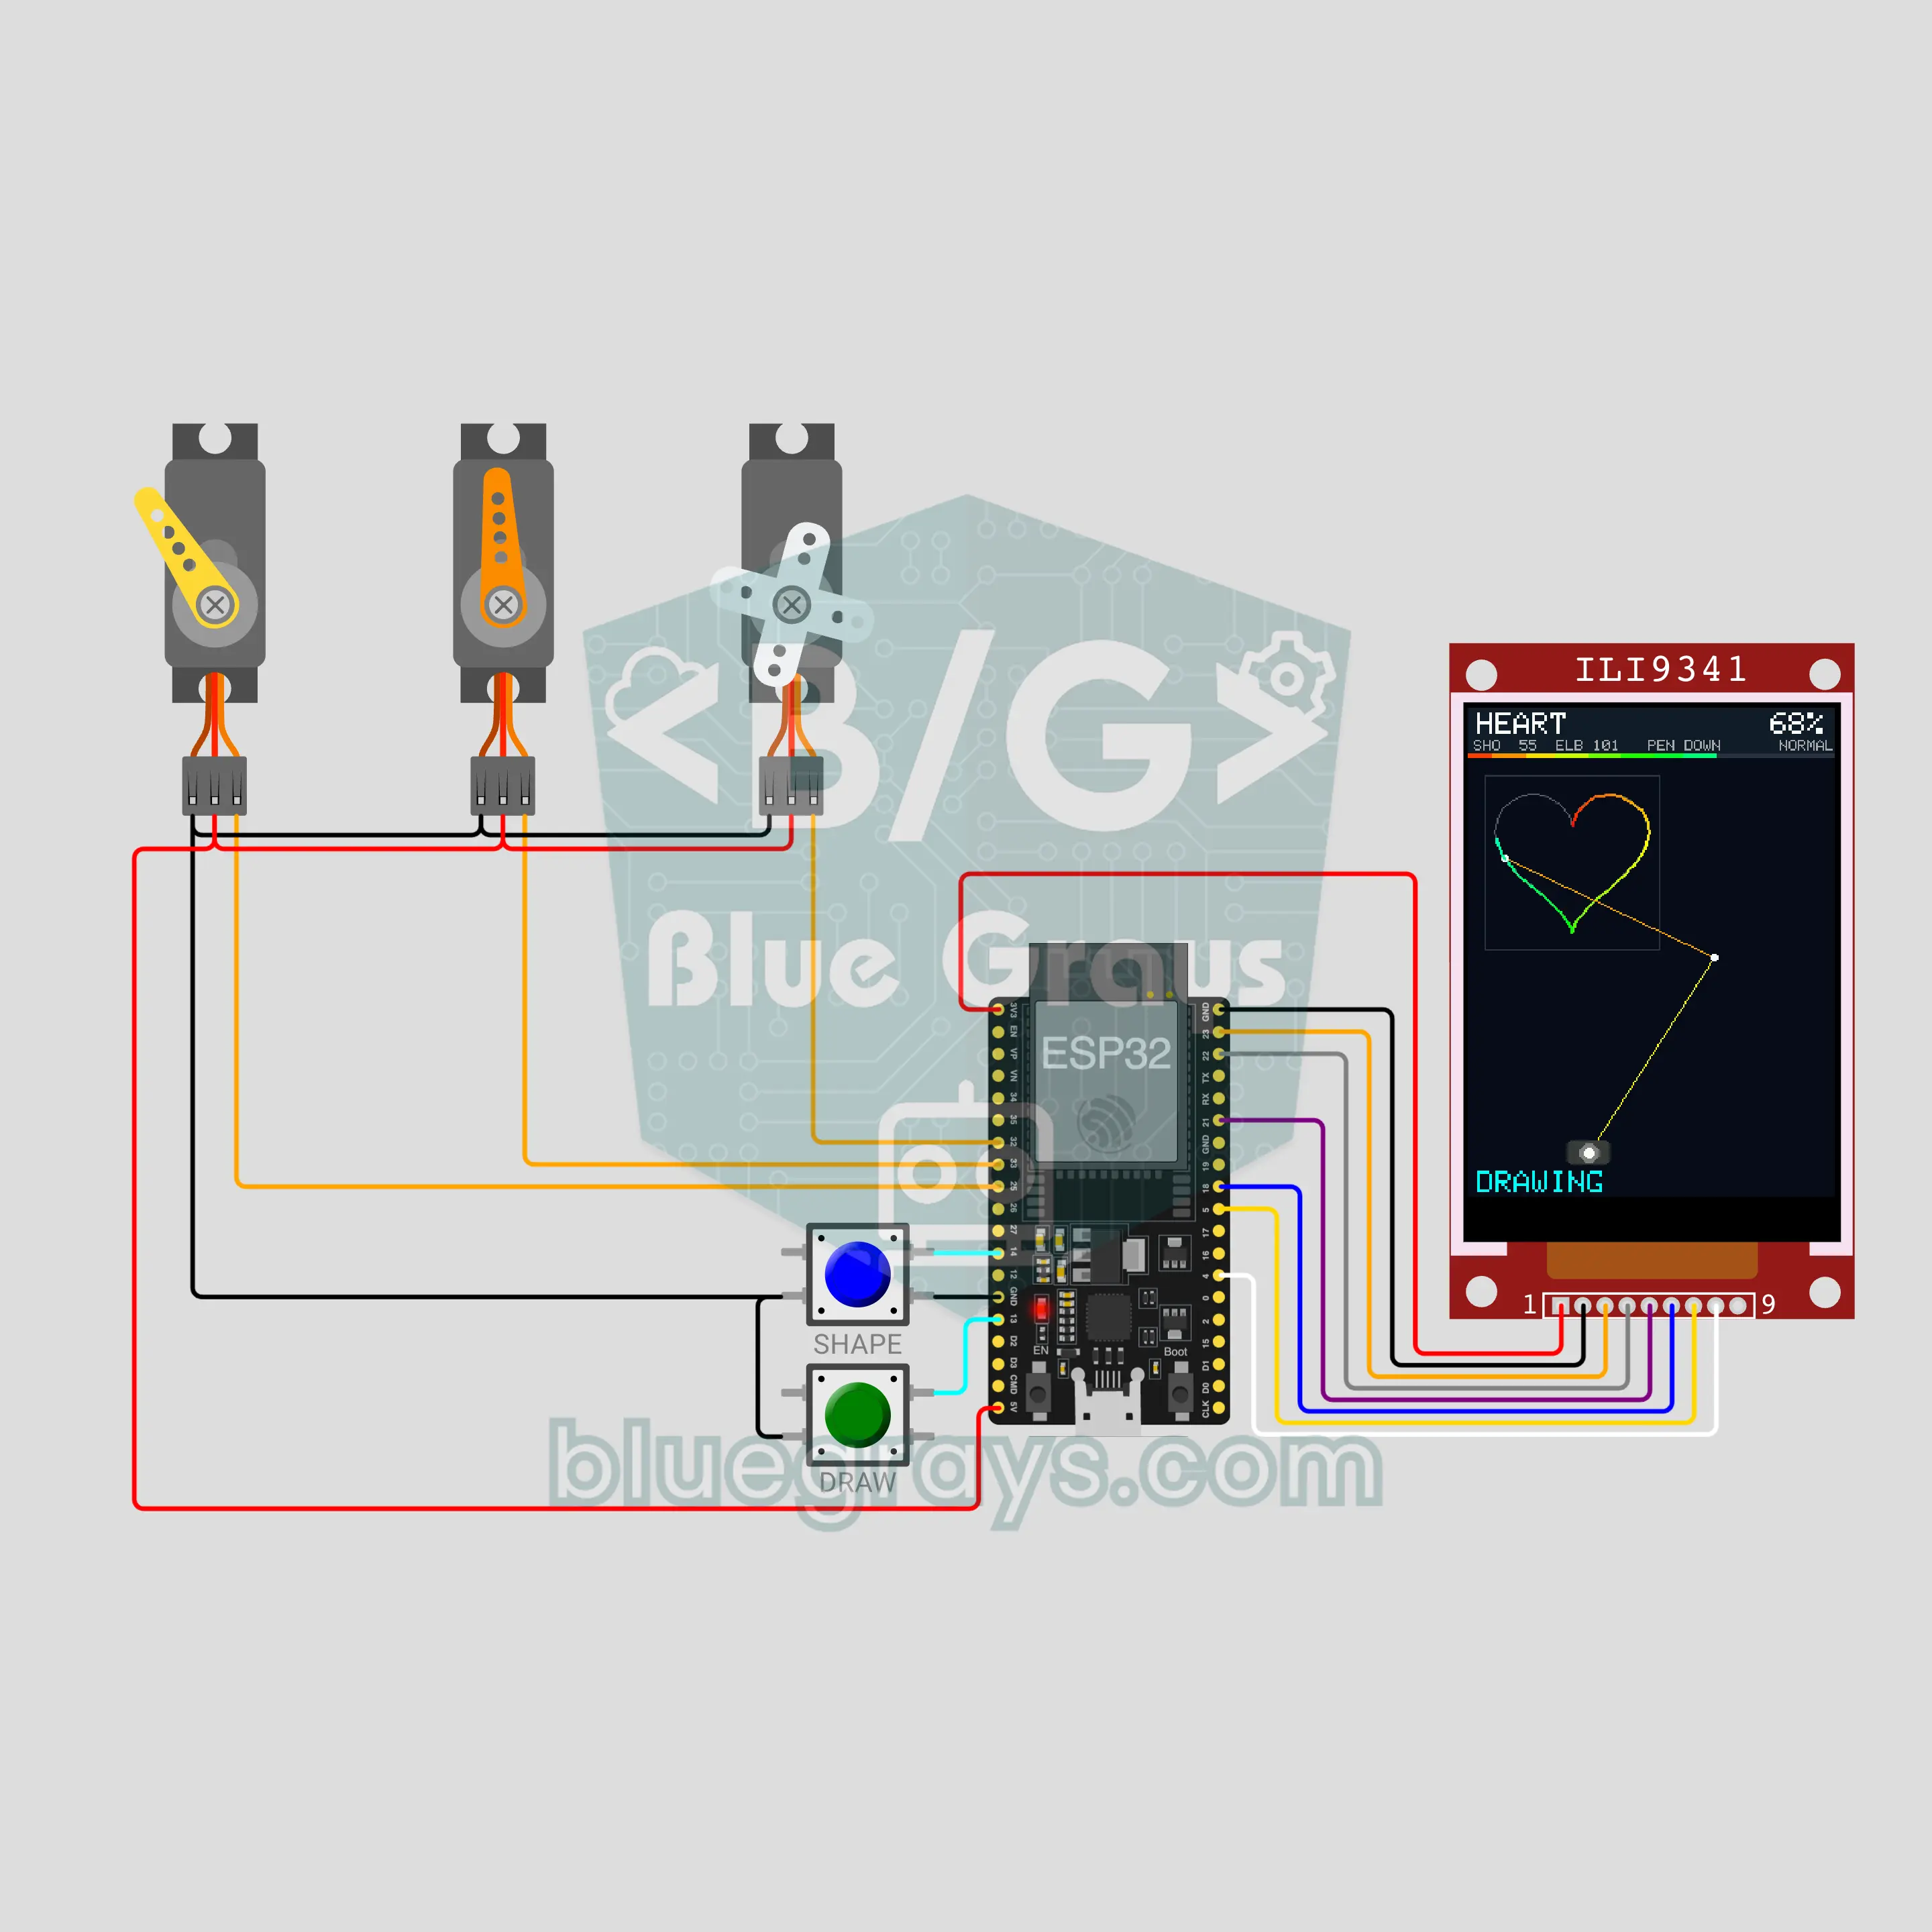
ESP32-tekenende robotarm (3 servo's + ILI9341-TFT-display + 2 knoppen)
Een robotarm met twee gewrichten tekent een hart, een ster, een huis, een spiraal en het woord MERHABA op papier, terwijl een derde servo de pen optilt en neerlaat. De ESP32 zet elk punt met inverse kinematica om in hoeken en beweegt de arm in stapjes van 0,5 mm; ligt een punt buiten bereik, dan toont hij OUT OF REACH. Het ILI9341-display toont het doel, de arm live en een spoor van rood naar blauw. Twee knoppen: vorm, pauze, annuleren en snelheid.

Arduino industriële sorteerband: dozen sorteren op hoogte (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Een tafelmodel van een sorteerlijn in een fabriek: een NEMA 17-stappenmotor op een A4988-driver houdt de band draaiende en een HC-SR04 boven de band meet de hoogte van elke passerende doos. Elke doos wordt gevolgd via bandstappen van de sensor tot de arm; dozen van 6 cm en hoger worden door een SG90-servoarm opzij geduwd, lage gaan door. Het I2C-LCD telt lage en hoge dozen en toont de laatste meting en hoeveel dozen er op de band zijn.

Arduino industriële mengtank: vullen, mengen, legen met PLC-logica (HC-SR04 + 2 relais + NEMA 17 + A4988 + LCD + noodstop)
De klassieke batchprocesopdracht uit de lessen industriële automatisering: de tank vullen, mengen, legen en de batch tellen. De code werkt stap voor stap met PLC-logica (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Twee relais openen de inlaat- en uitlaatklep, een HC-SR04 meet het niveau en een NEMA 17-menger draait en wisselt van richting. Met START, STOP, een vergrendelende NOODSTOP, een stapellamp en een timeout-storing.

ESP32-robotstofzuiger: draait bij obstakels en maakt een kaart van de kamer (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bumpers + OLED)
Een robotstofzuiger op twee wielen die net als het echte werk rondrijdt. Twee NEMA 17-stappenmotoren laten de wielen draaien: hij tekent een spiraal, rijdt rechtdoor, vertraagt en draait als de HC-SR04 een obstakel ziet, rijdt achteruit en draait weg als een bumper botst, en rijdt een ronde langs de muren. Hij berekent zijn positie uit de wielstappen en toont op de OLED een kaart van de kamer met het schoongemaakte percentage en de tijd, en rijdt daarna terug naar zijn startpunt.
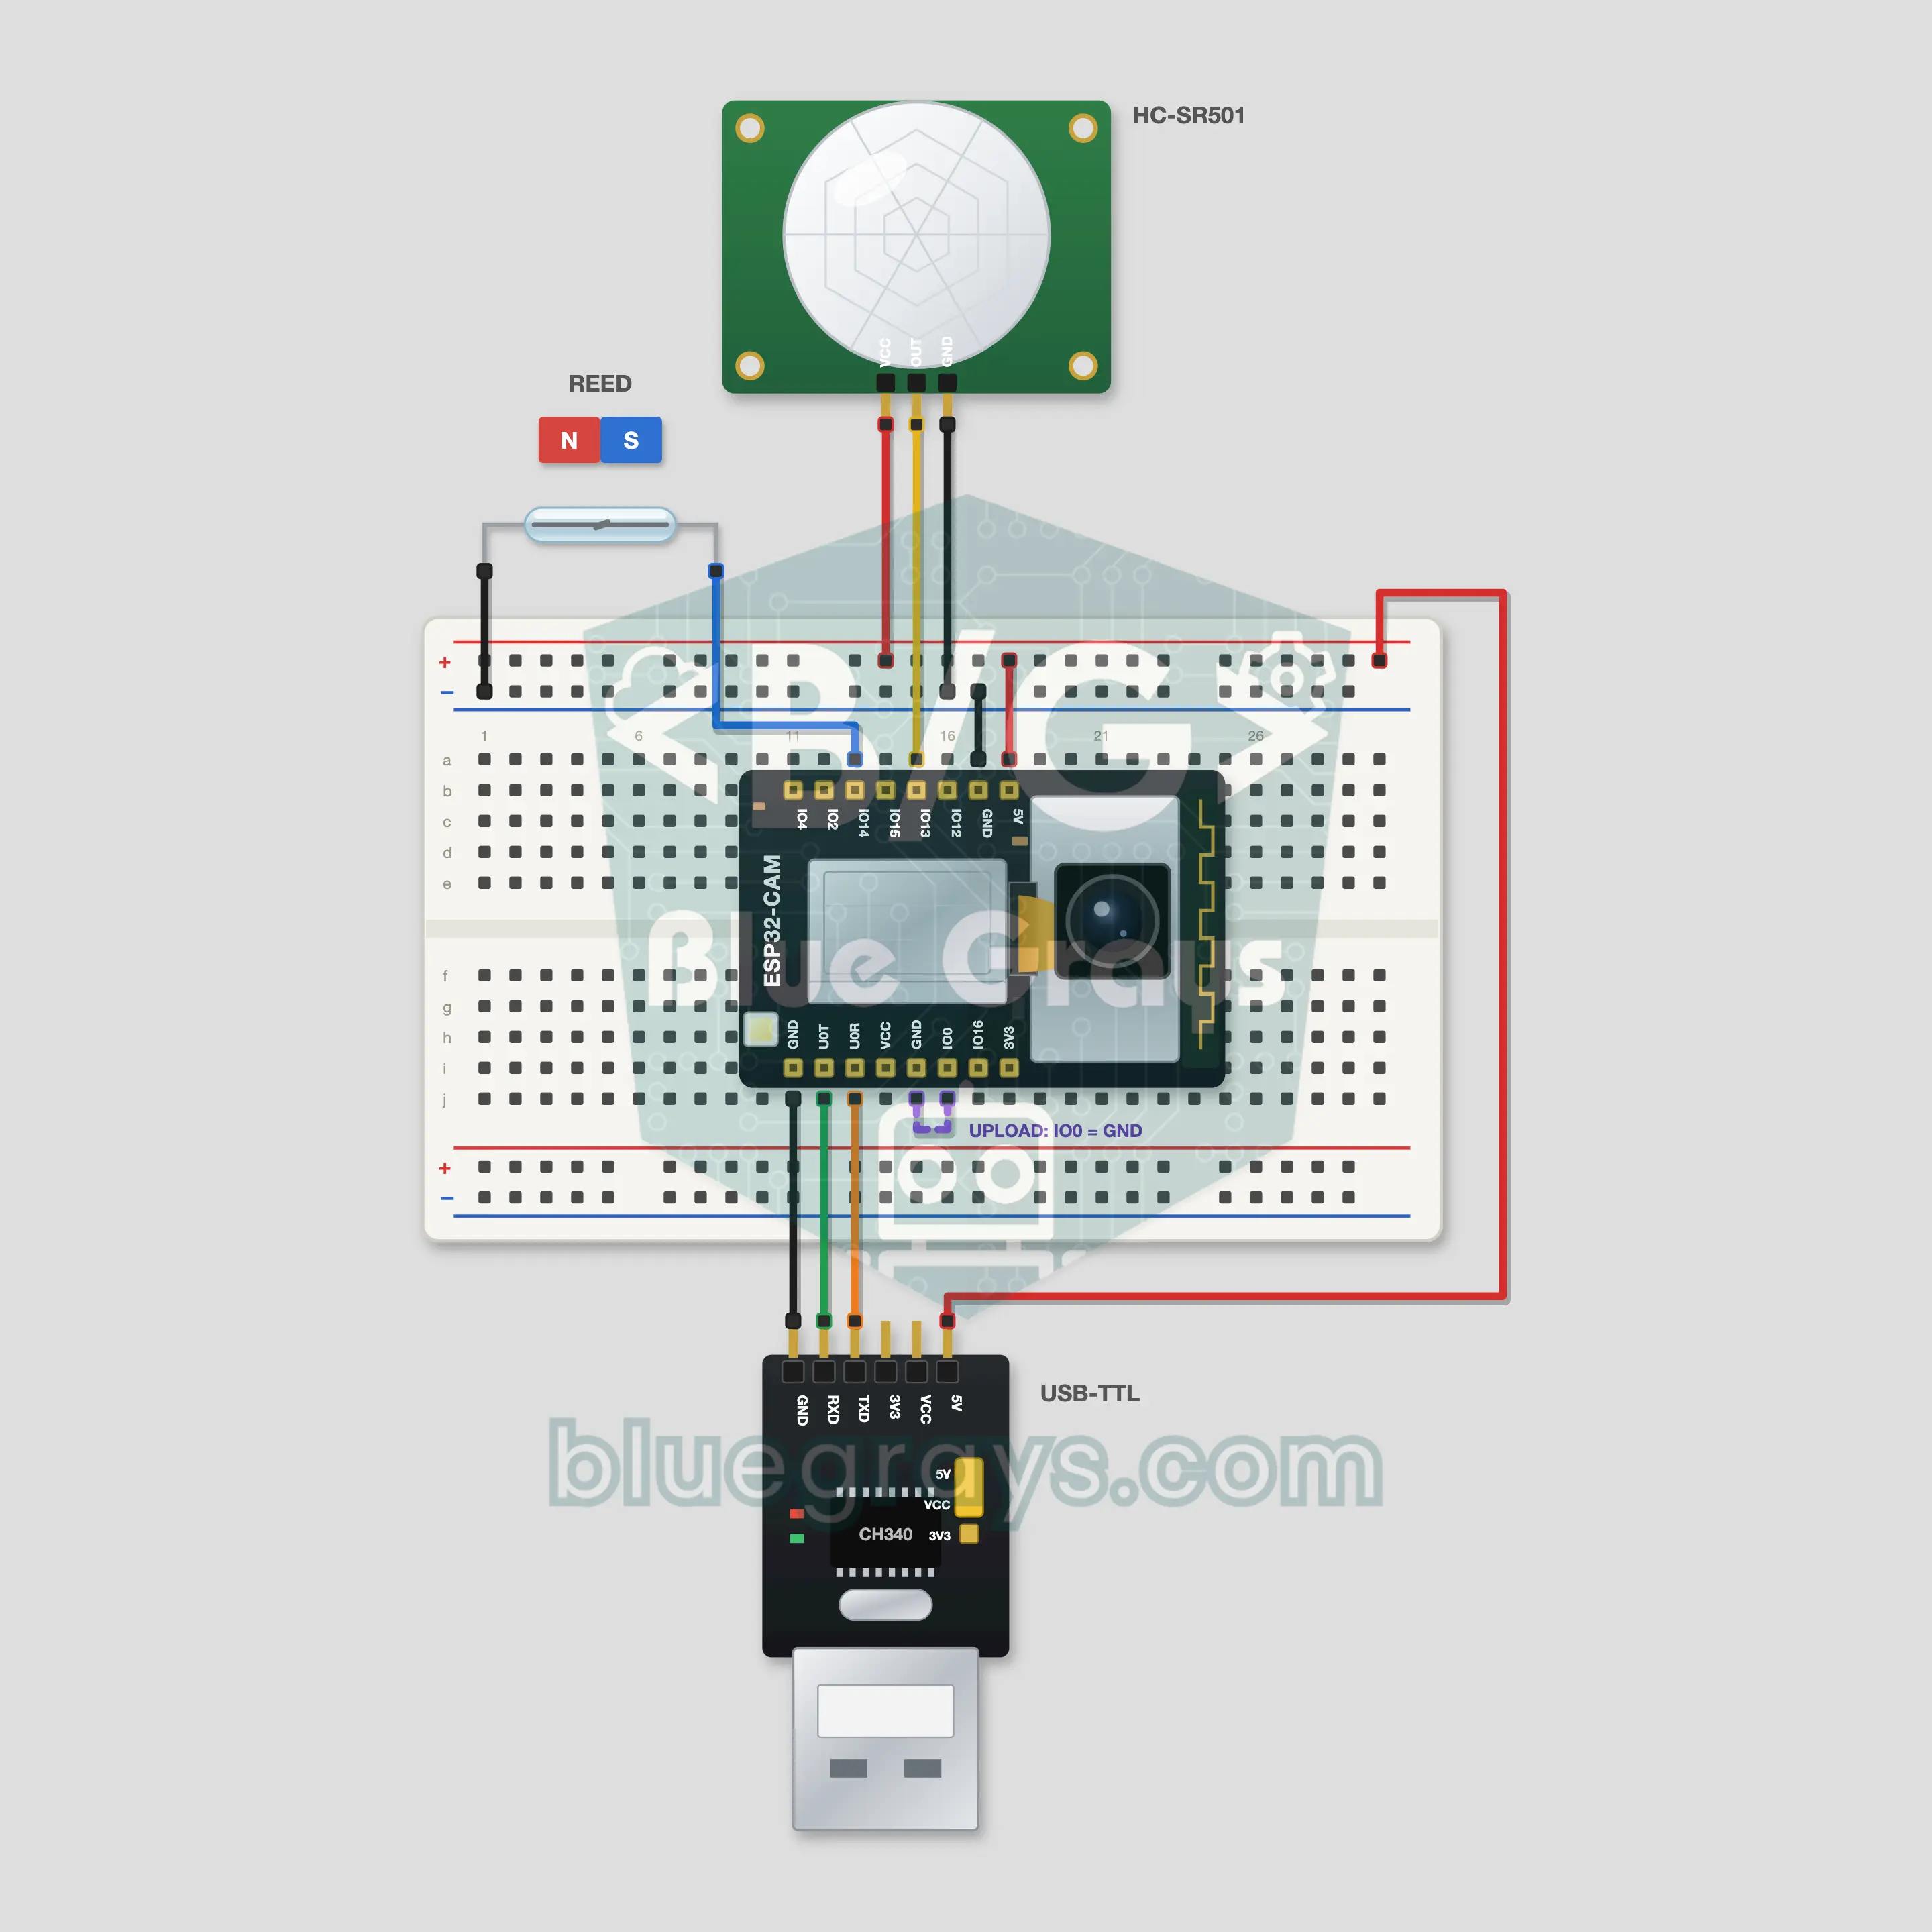
ESP32-CAM Telegram-beveiligingscamera
Als je deur opengaat of er beweegt iets in de kamer, maakt de ESP32-CAM een foto en stuurt je Telegram-bot die naar je telefoon. Een reedcontact en magneet bewaken de deur, een PIR HC-SR501 let op de kamer. Typ /photo naar de bot voor een foto op aanvraag; met /flash on, /alarm off en /status bedien je de camera van overal. De bot luistert alleen naar je eigen chat-id. Het token krijg je van @BotFather; de stappen staan in de FAQ.