
Ontdek Arduino-projecten
Honderden projecten van beginner tot gevorderd: schakelschema's, code en video's.
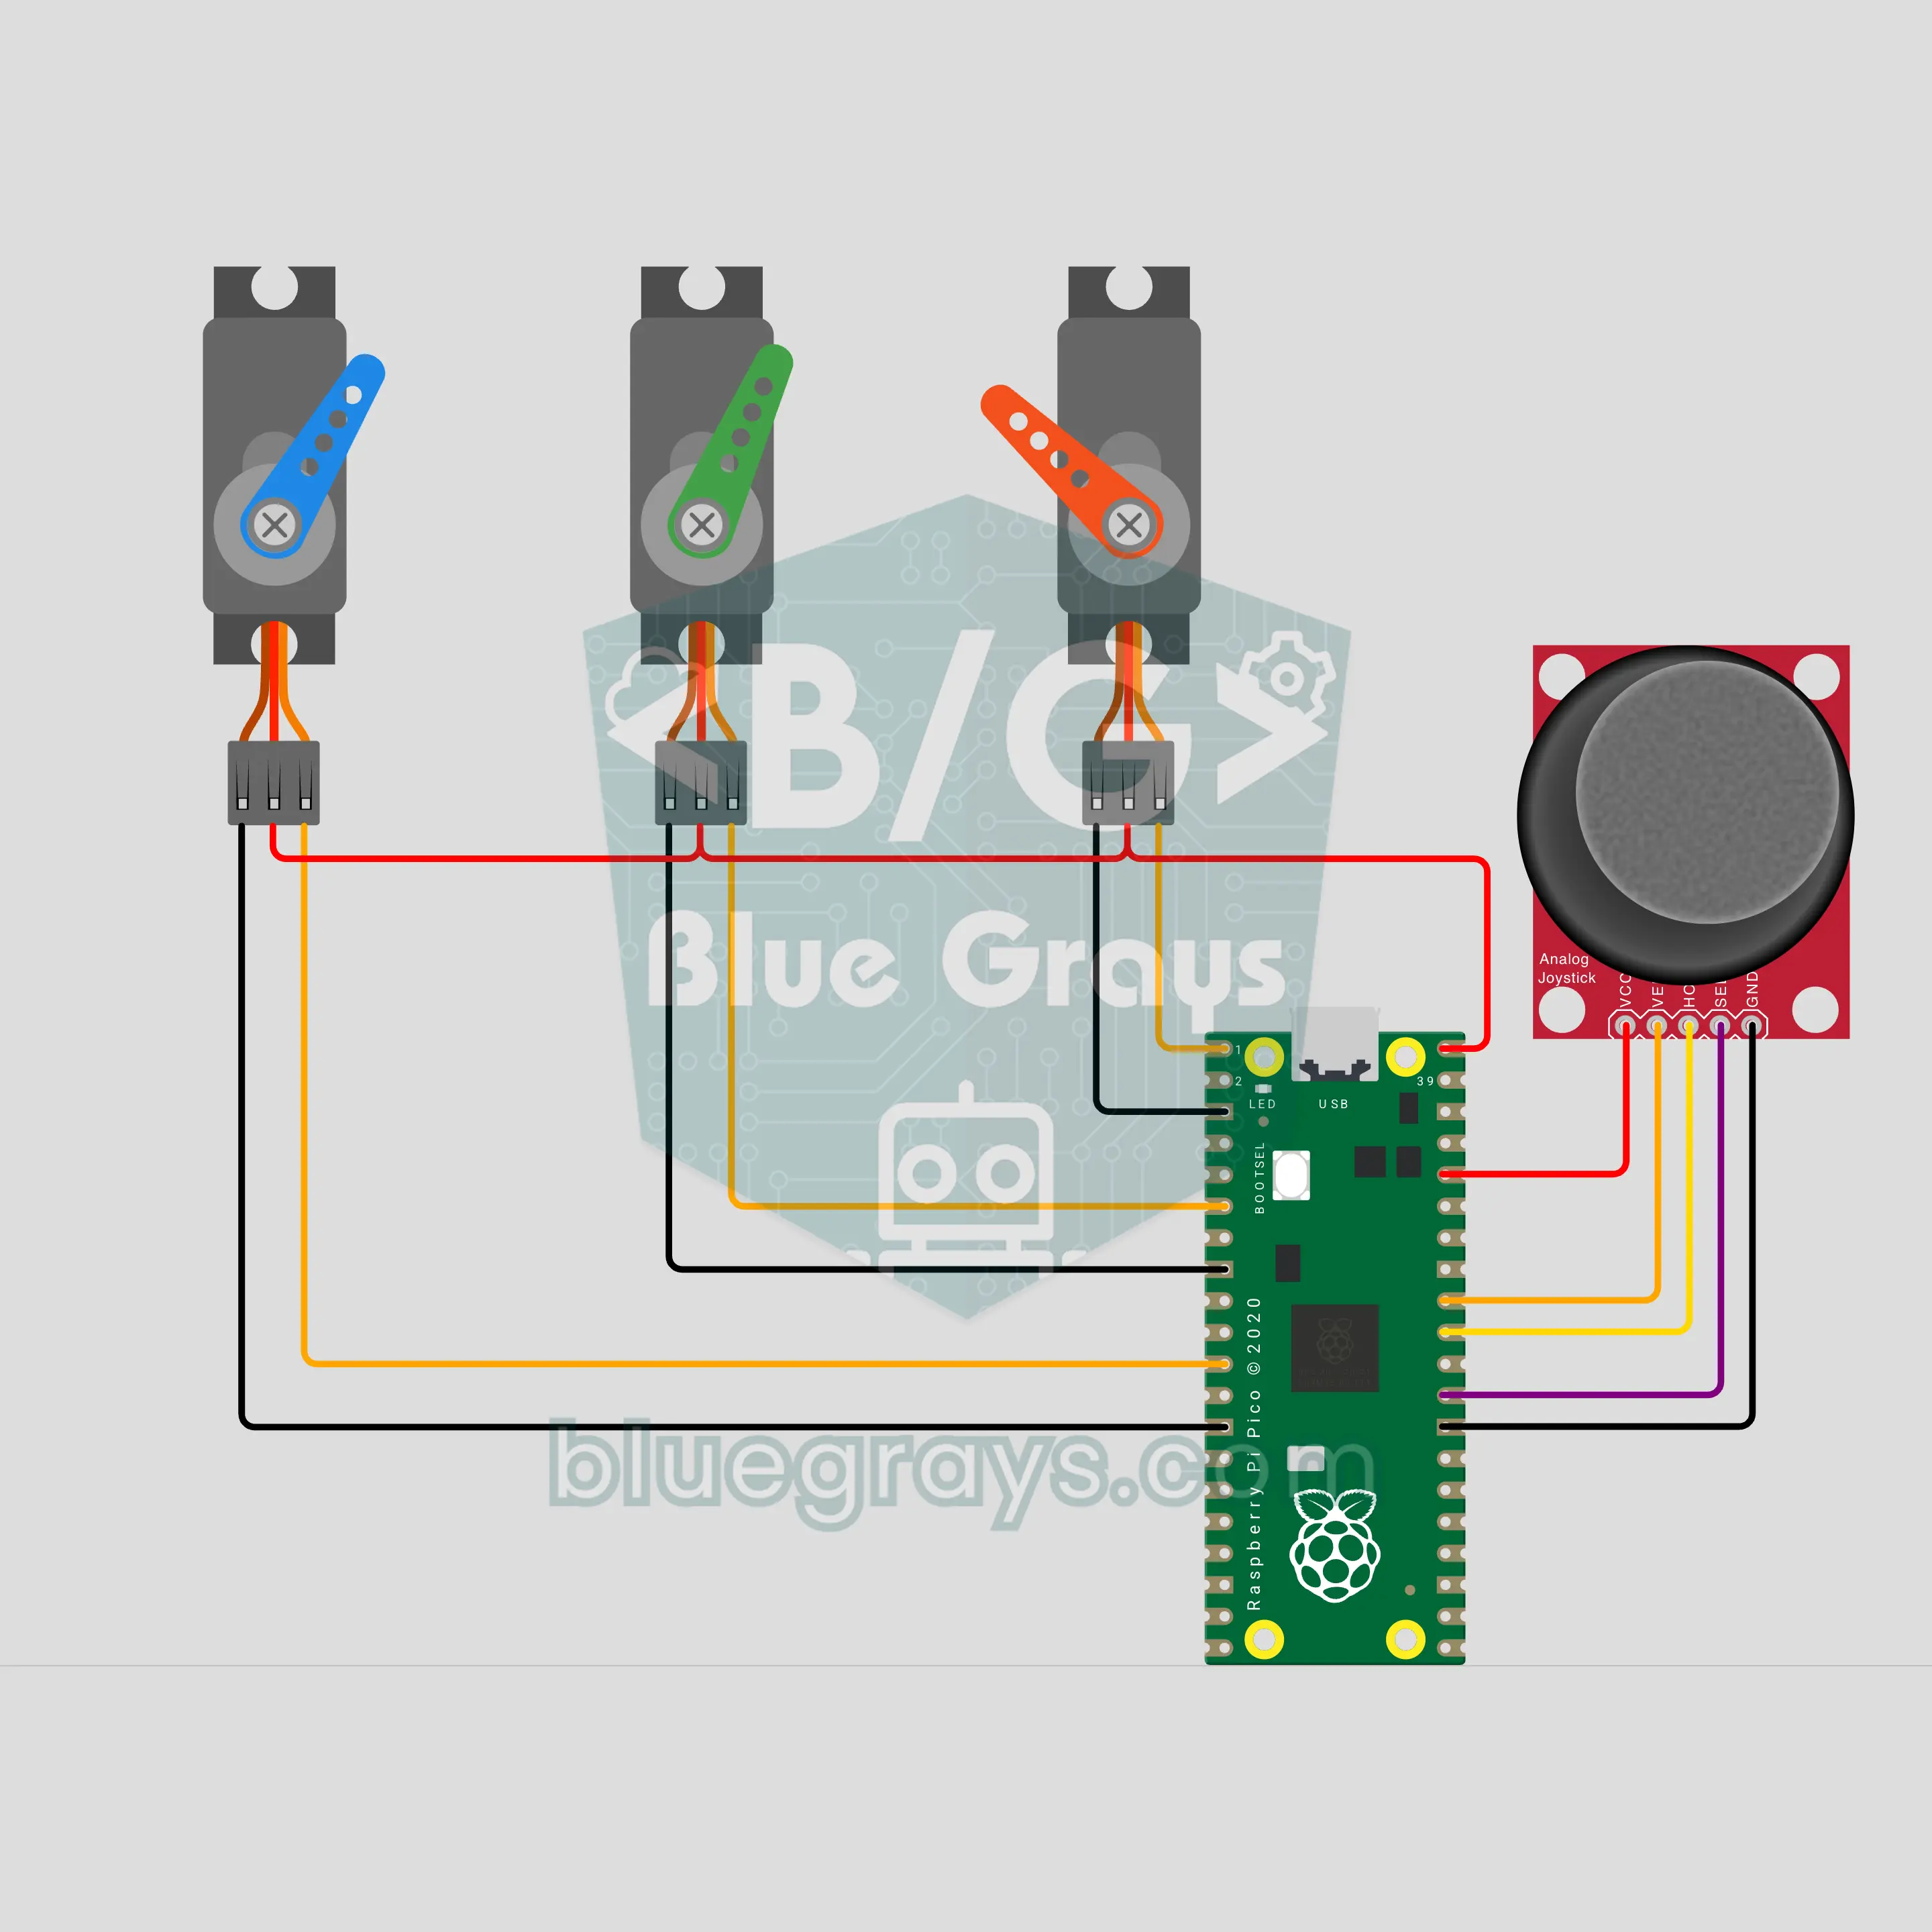
Raspberry Pi Pico W animatronisch robotoog: kijkt, knippert en dut in met een joystick (joystick + 3 servo's)
Een kleine versie van de mechanische ogen op filmsets: drie SG90-servo's draaien het oog naar links en rechts, omhoog en omlaag en openen en sluiten het ooglid. Duw de joystick een kant op en het oog glijdt er soepel naartoe; druk erop om te knipperen, houd ingedrukt om het oog dicht te houden. Als niemand het aanraakt, laat de Raspberry Pi Pico W het oog rondkijken en daarna indutten; raak de joystick aan en het oog schrikt wakker.
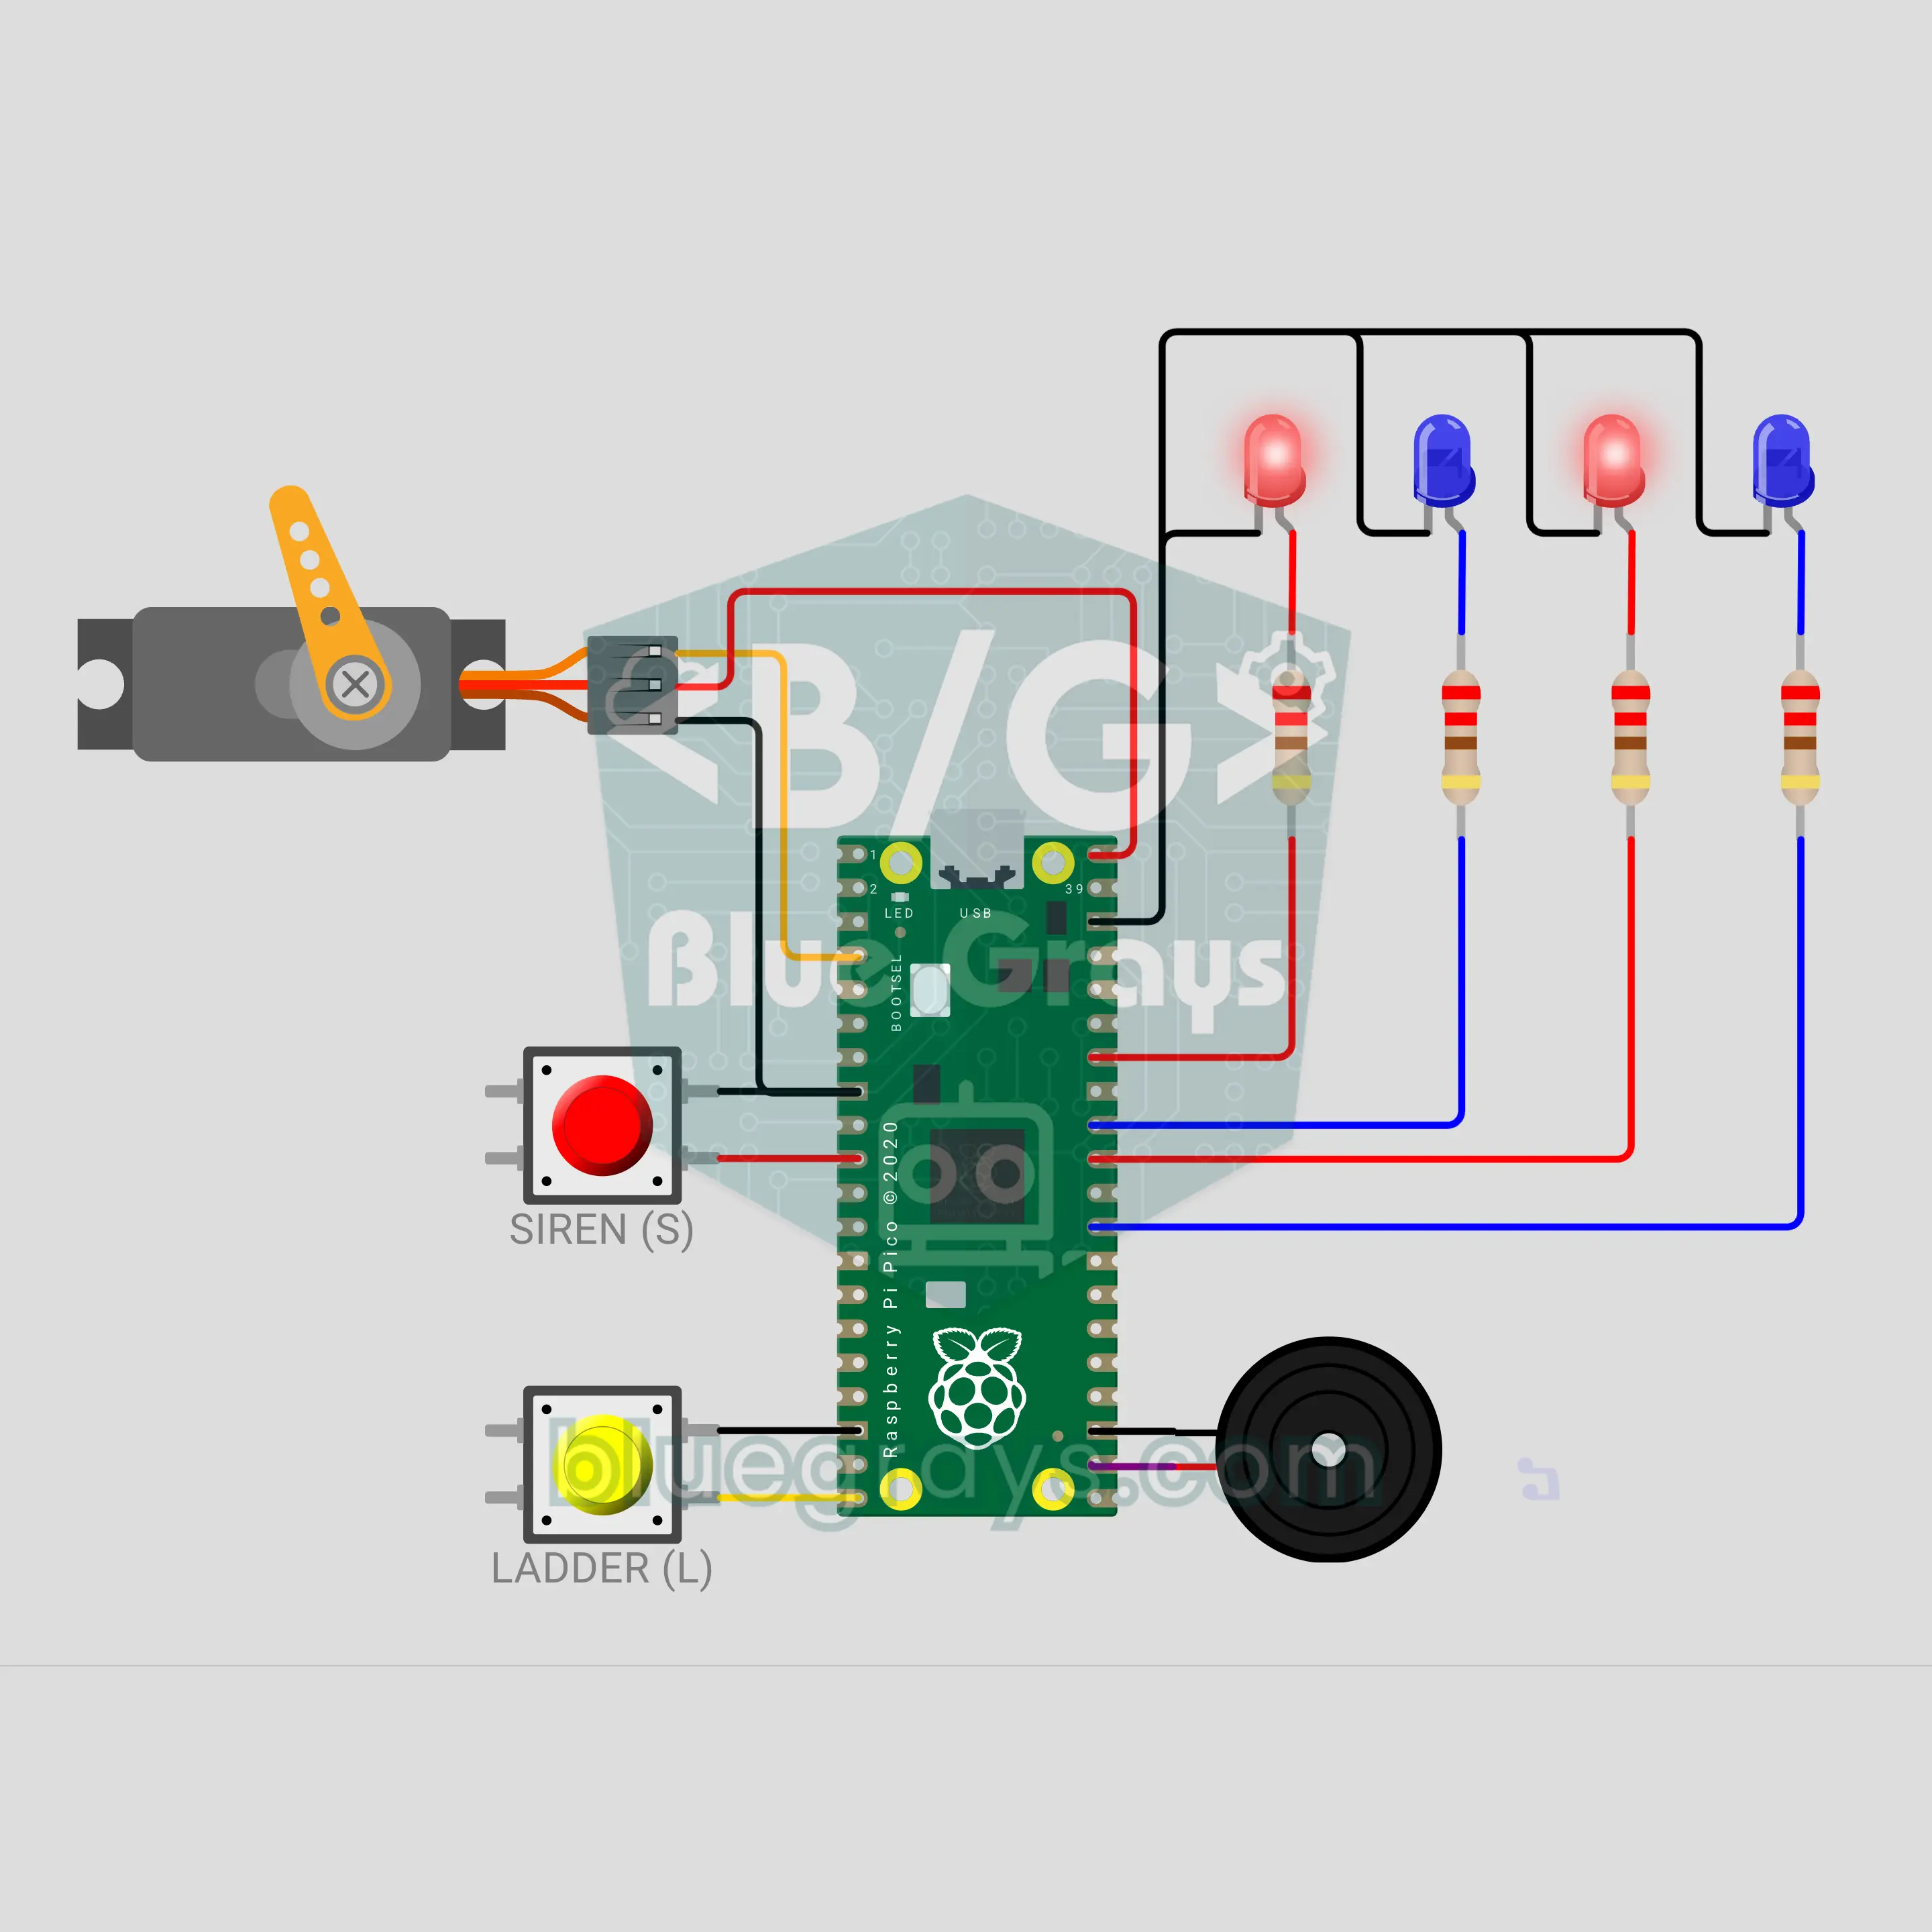
Raspberry Pi Pico W speelgoedbrandweerladder: sirene, zwaailichten en een uitschuivende ladder (servo + 4 leds + 2 knoppen + buzzer)
Een speelgoedbrandweerauto voor op je bureau met een Raspberry Pi Pico W. Druk op de rode knop en een tweetonige sirene stijgt en daalt terwijl twee rode en twee blauwe leds in hetzelfde ritme knipperen. Druk op de gele knop en een SG90-servo zet de ladder langzaam omhoog; druk nogmaals om hem te laten zakken, met een waarschuwingspiep tijdens de beweging. Beide werken samen en een vergeten sirene stopt na 60 seconden vanzelf.
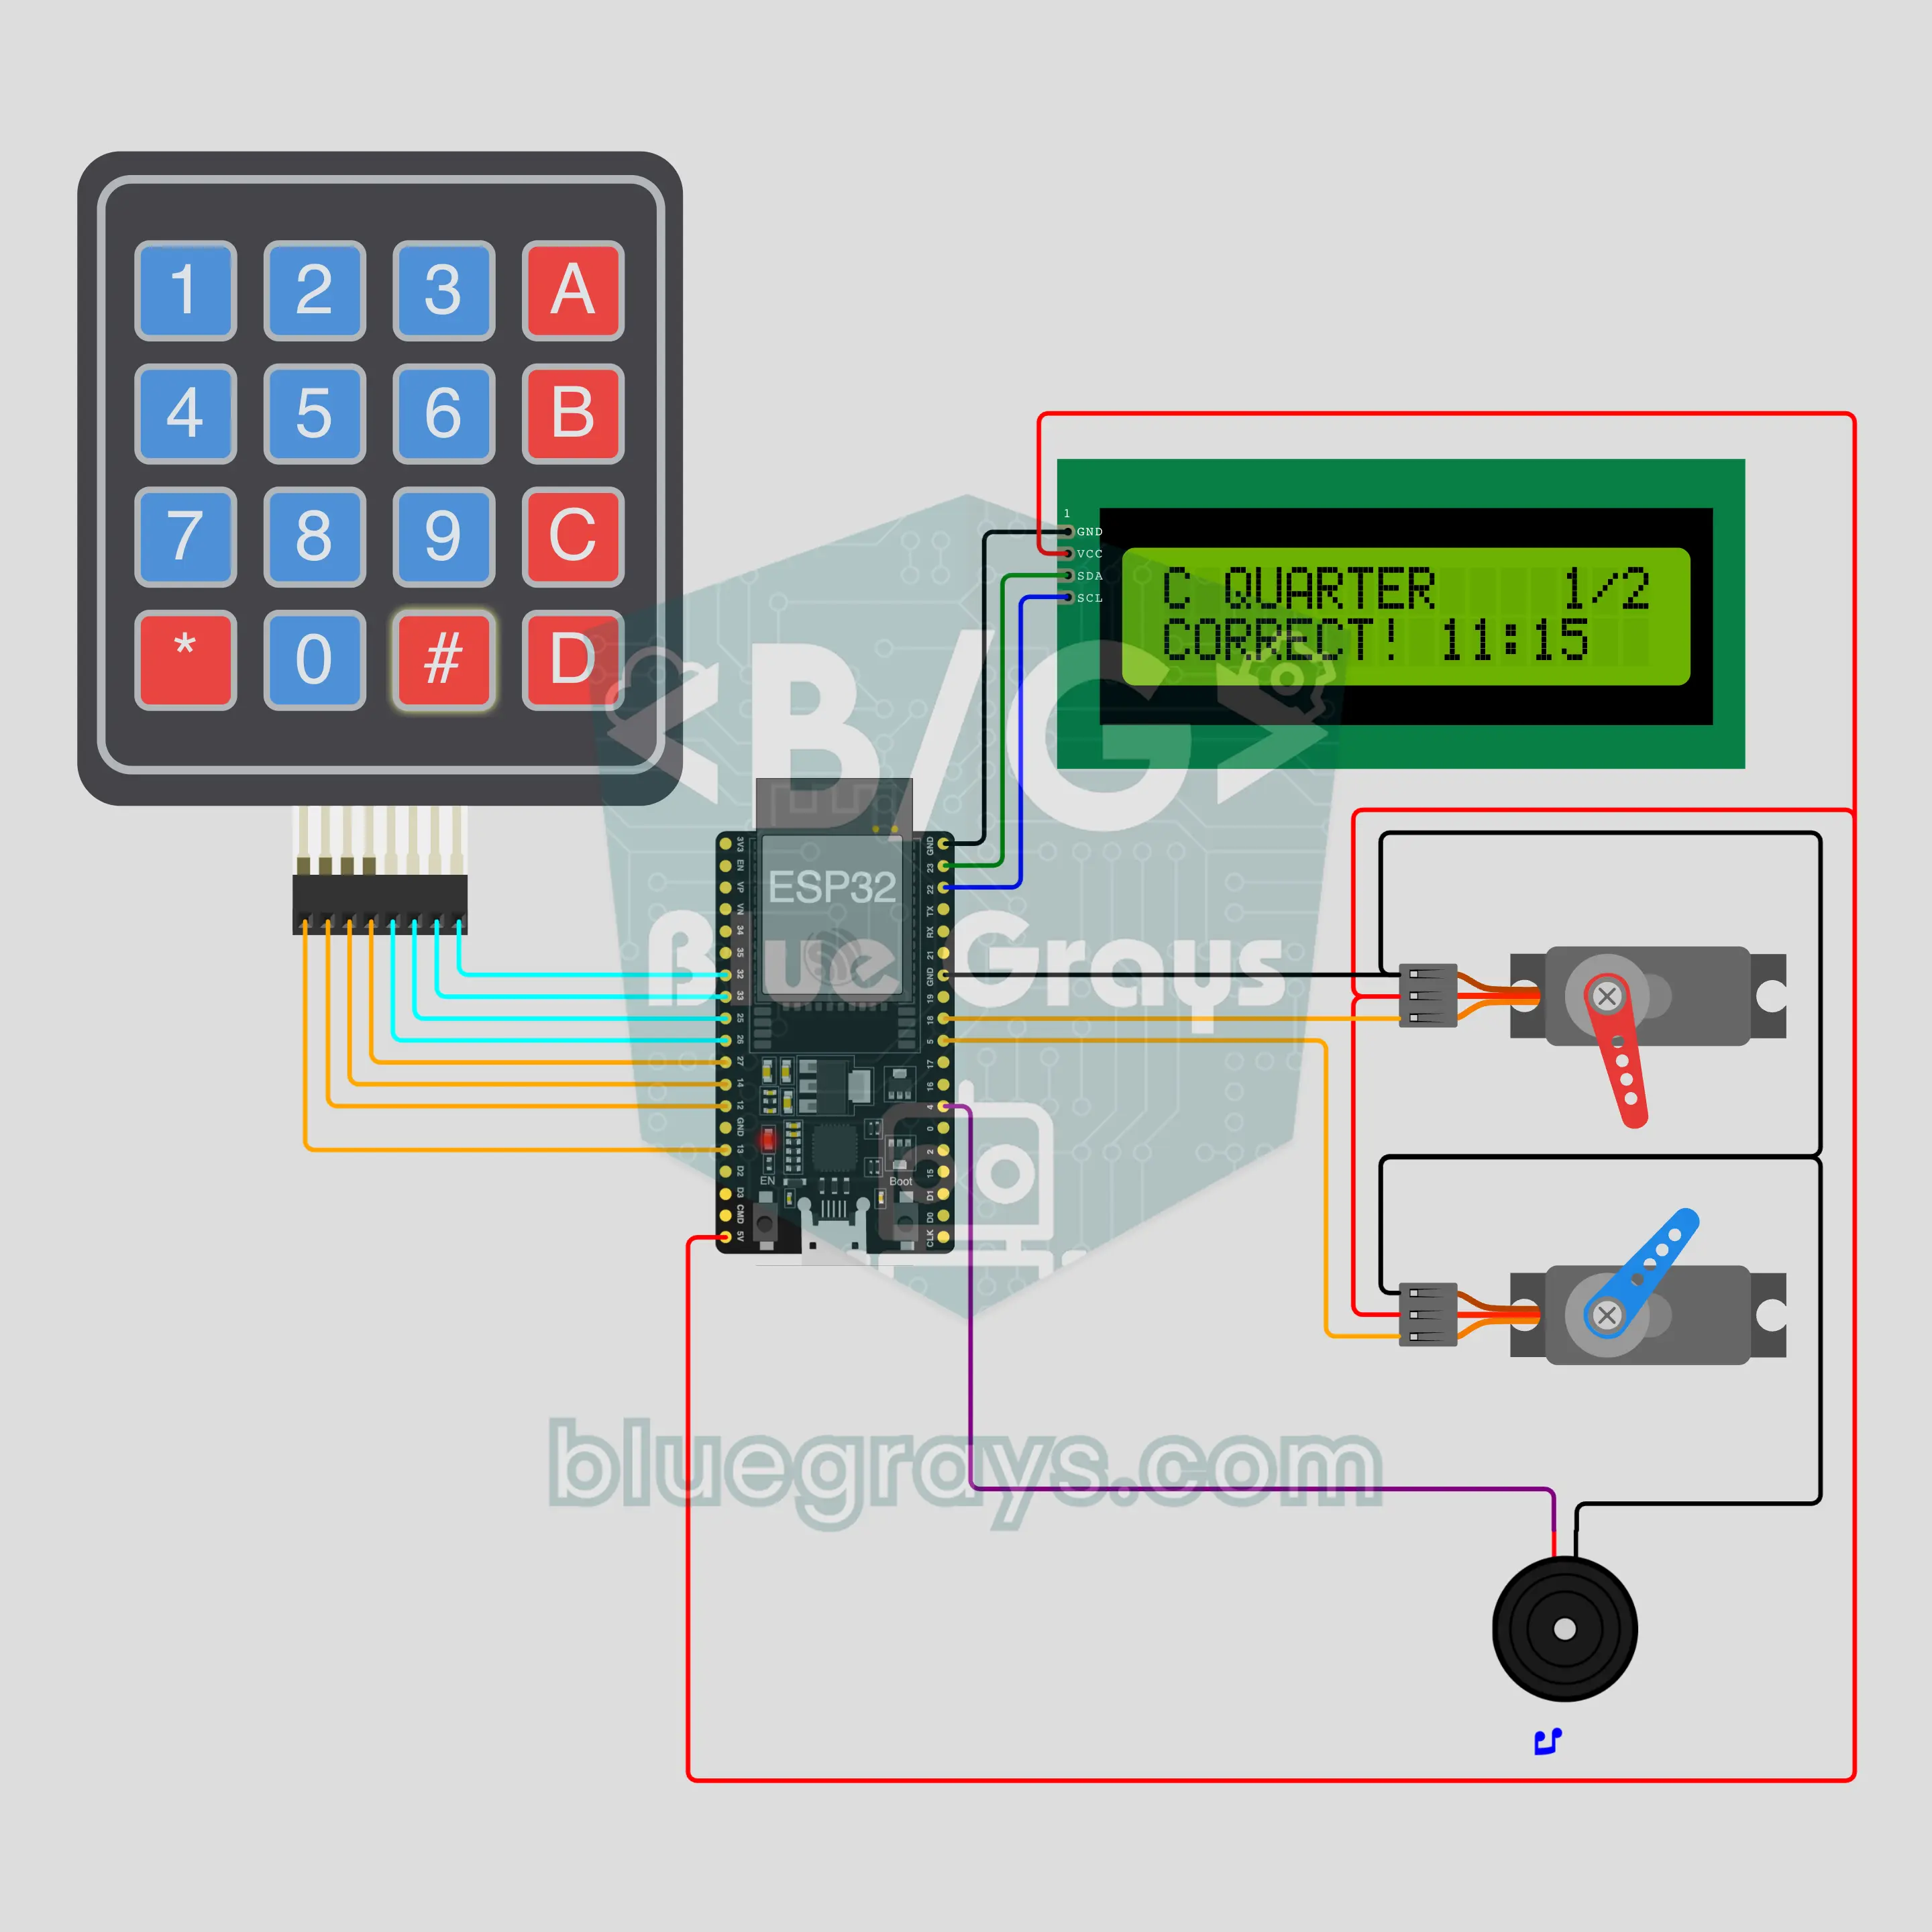
ESP32 Hoe laat is het? Leraar voor het lezen van de analoge klok (2 servo's + keypad + I2C-LCD + buzzer)
Een klokkijkspel voor de basisschool: twee SG90-servo's worden de uur- en minutenwijzer op halfronde wijzerplaten en tonen een willekeurige tijd; het kind typt de tijd in op het keypad en bevestigt met #. Een goed antwoord speelt een vrolijk deuntje; bij een fout wiebelt de verkeerd gelezen wijzer en toont de I2C-LCD de juiste tijd. 4 niveaus: hele uren, half uur, kwartier en 5 minuten.
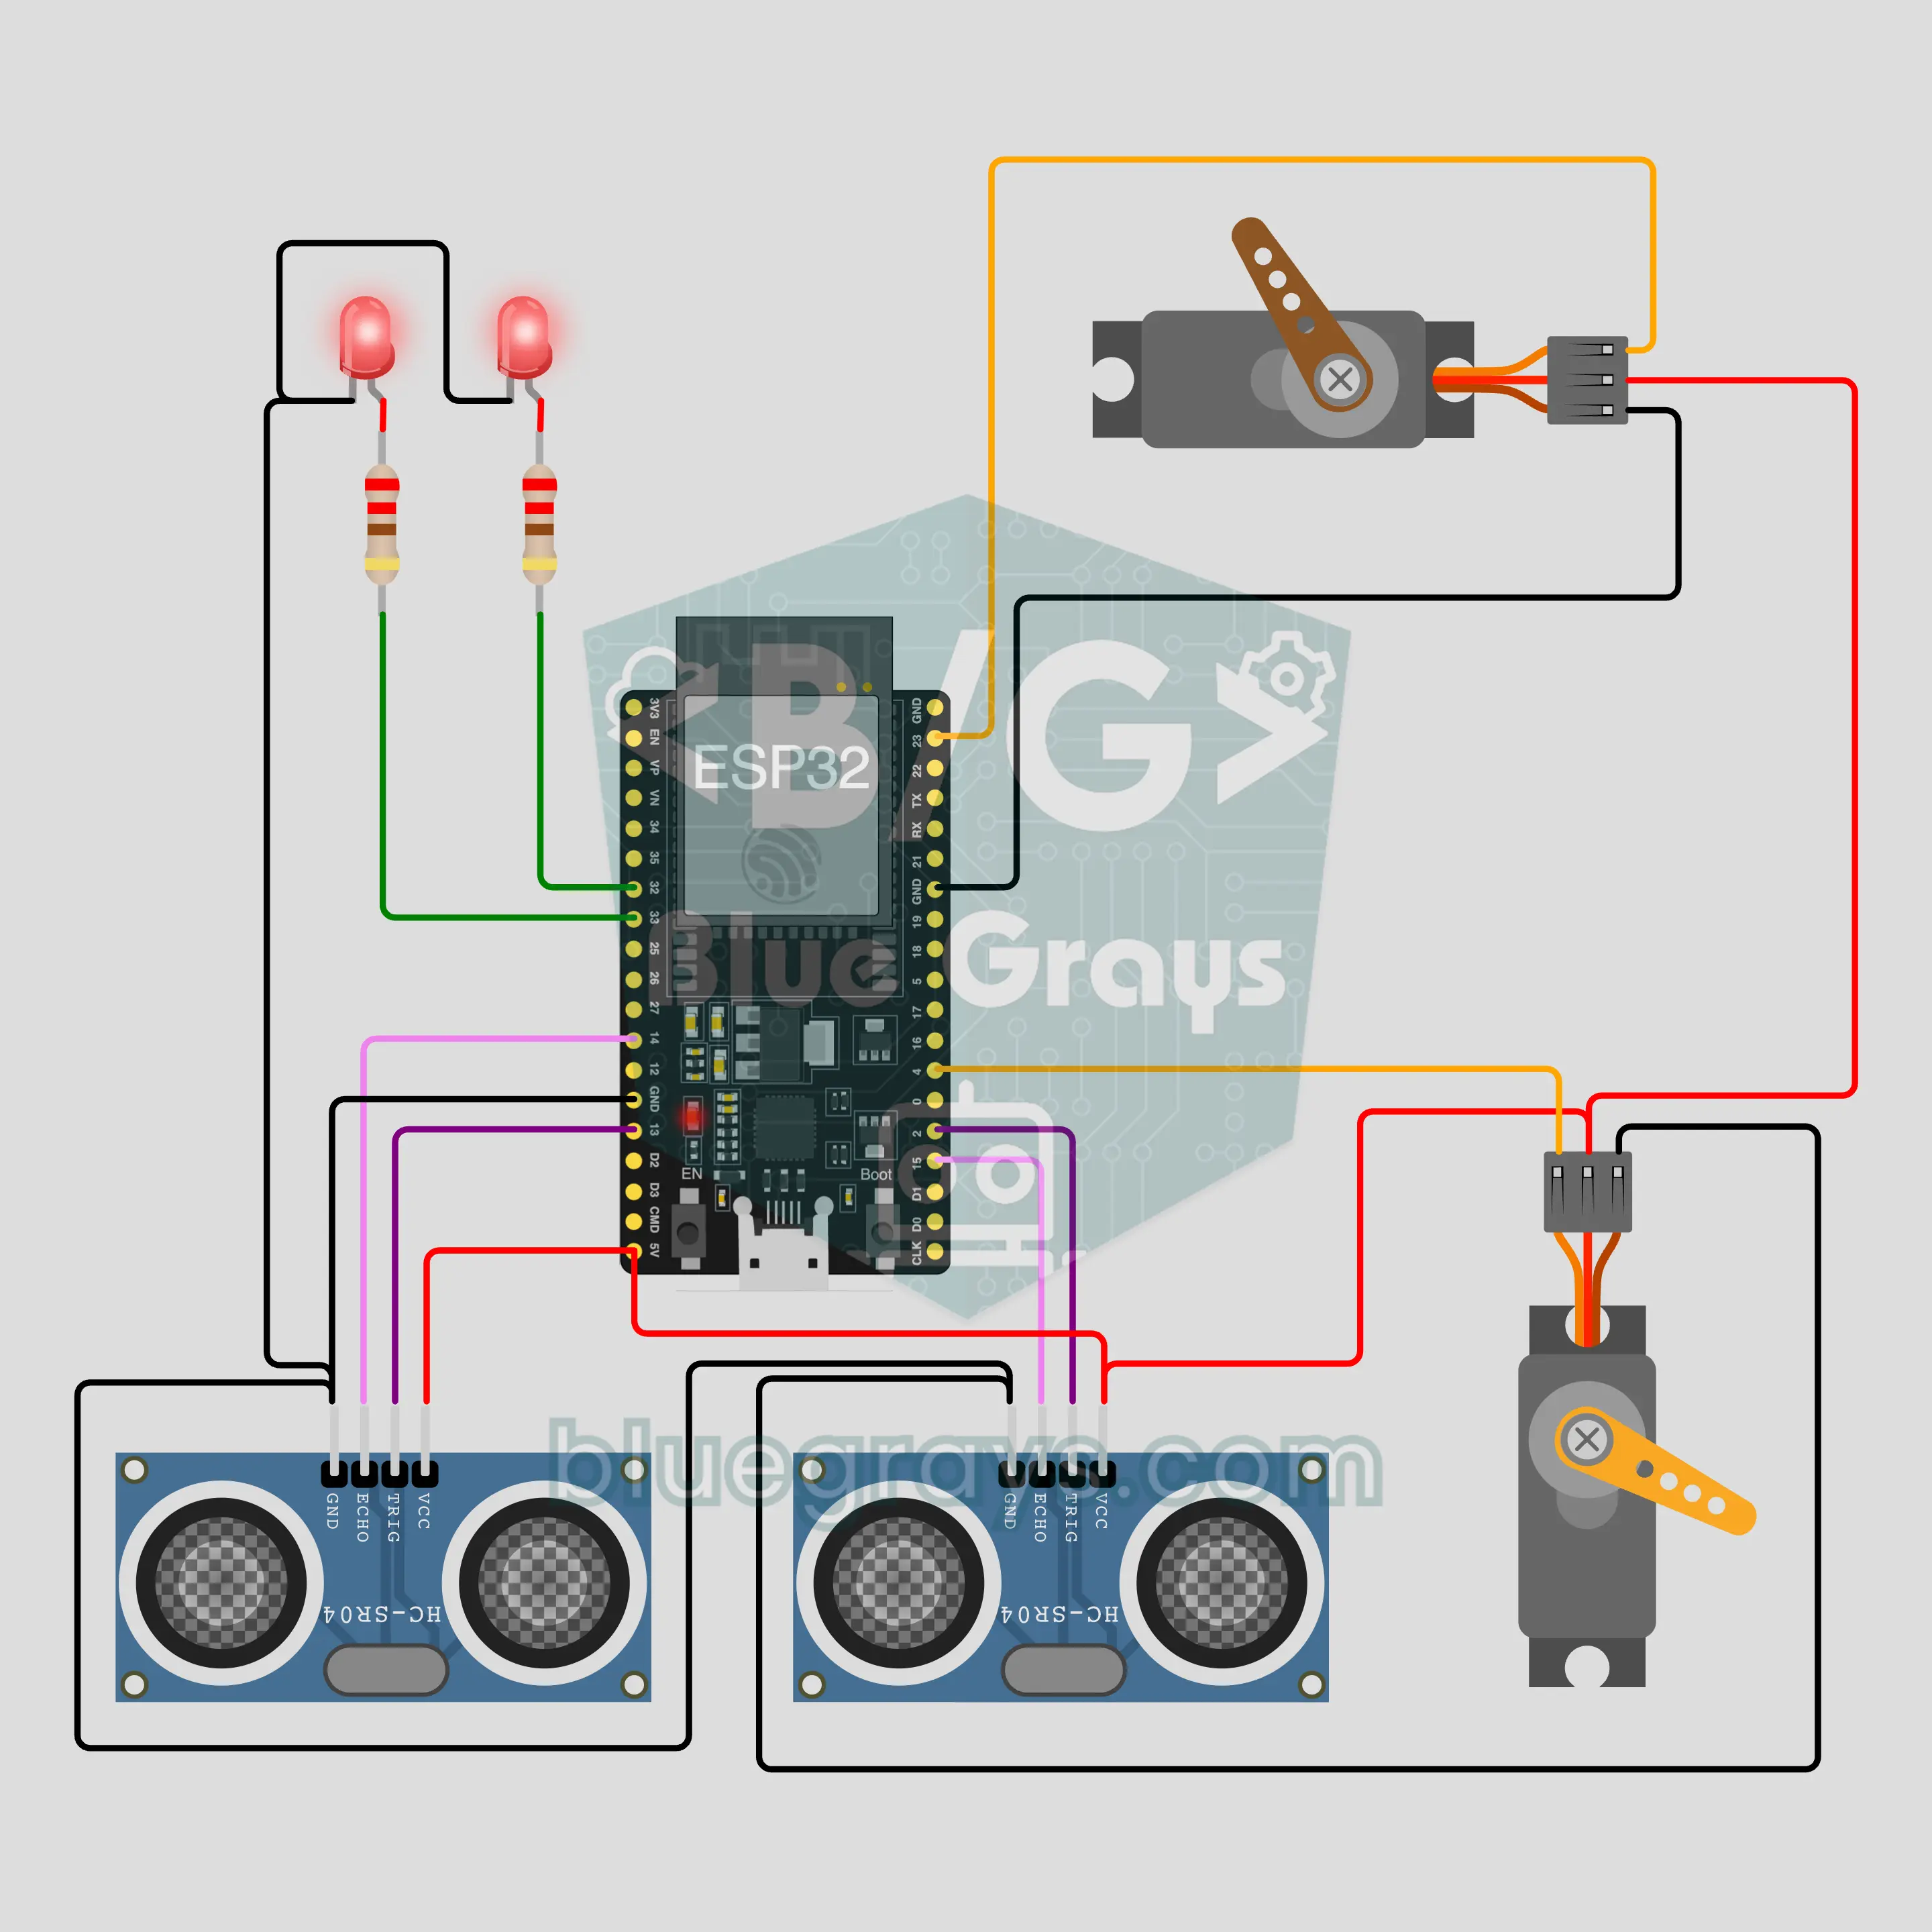
ESP32-robotkop die je volgt: draait zijn hoofd, knijpt zijn ogen dicht (2 HC-SR04 + 2 servo's)
Een enge maar grappige robotkop die zich naar je toe draait, waar je ook loopt in de kamer. Twee HC-SR04's meten om beurten en de kopservo draait naar de sensor die je het dichtstbij ziet. Kom je te dichtbij, dan knijpt de ooglidservo dicht, dimmen de led-ogen en kijkt de robot je wantrouwig aan. Als er niemand is, kijkt hij rond, na een tijdje valt hij in slaap en hij schrikt wakker als er iemand opduikt.

Arduino industriële sorteerband: dozen sorteren op hoogte (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Een tafelmodel van een sorteerlijn in een fabriek: een NEMA 17-stappenmotor op een A4988-driver houdt de band draaiende en een HC-SR04 boven de band meet de hoogte van elke passerende doos. Elke doos wordt gevolgd via bandstappen van de sensor tot de arm; dozen van 6 cm en hoger worden door een SG90-servoarm opzij geduwd, lage gaan door. Het I2C-LCD telt lage en hoge dozen en toont de laatste meting en hoeveel dozen er op de band zijn.
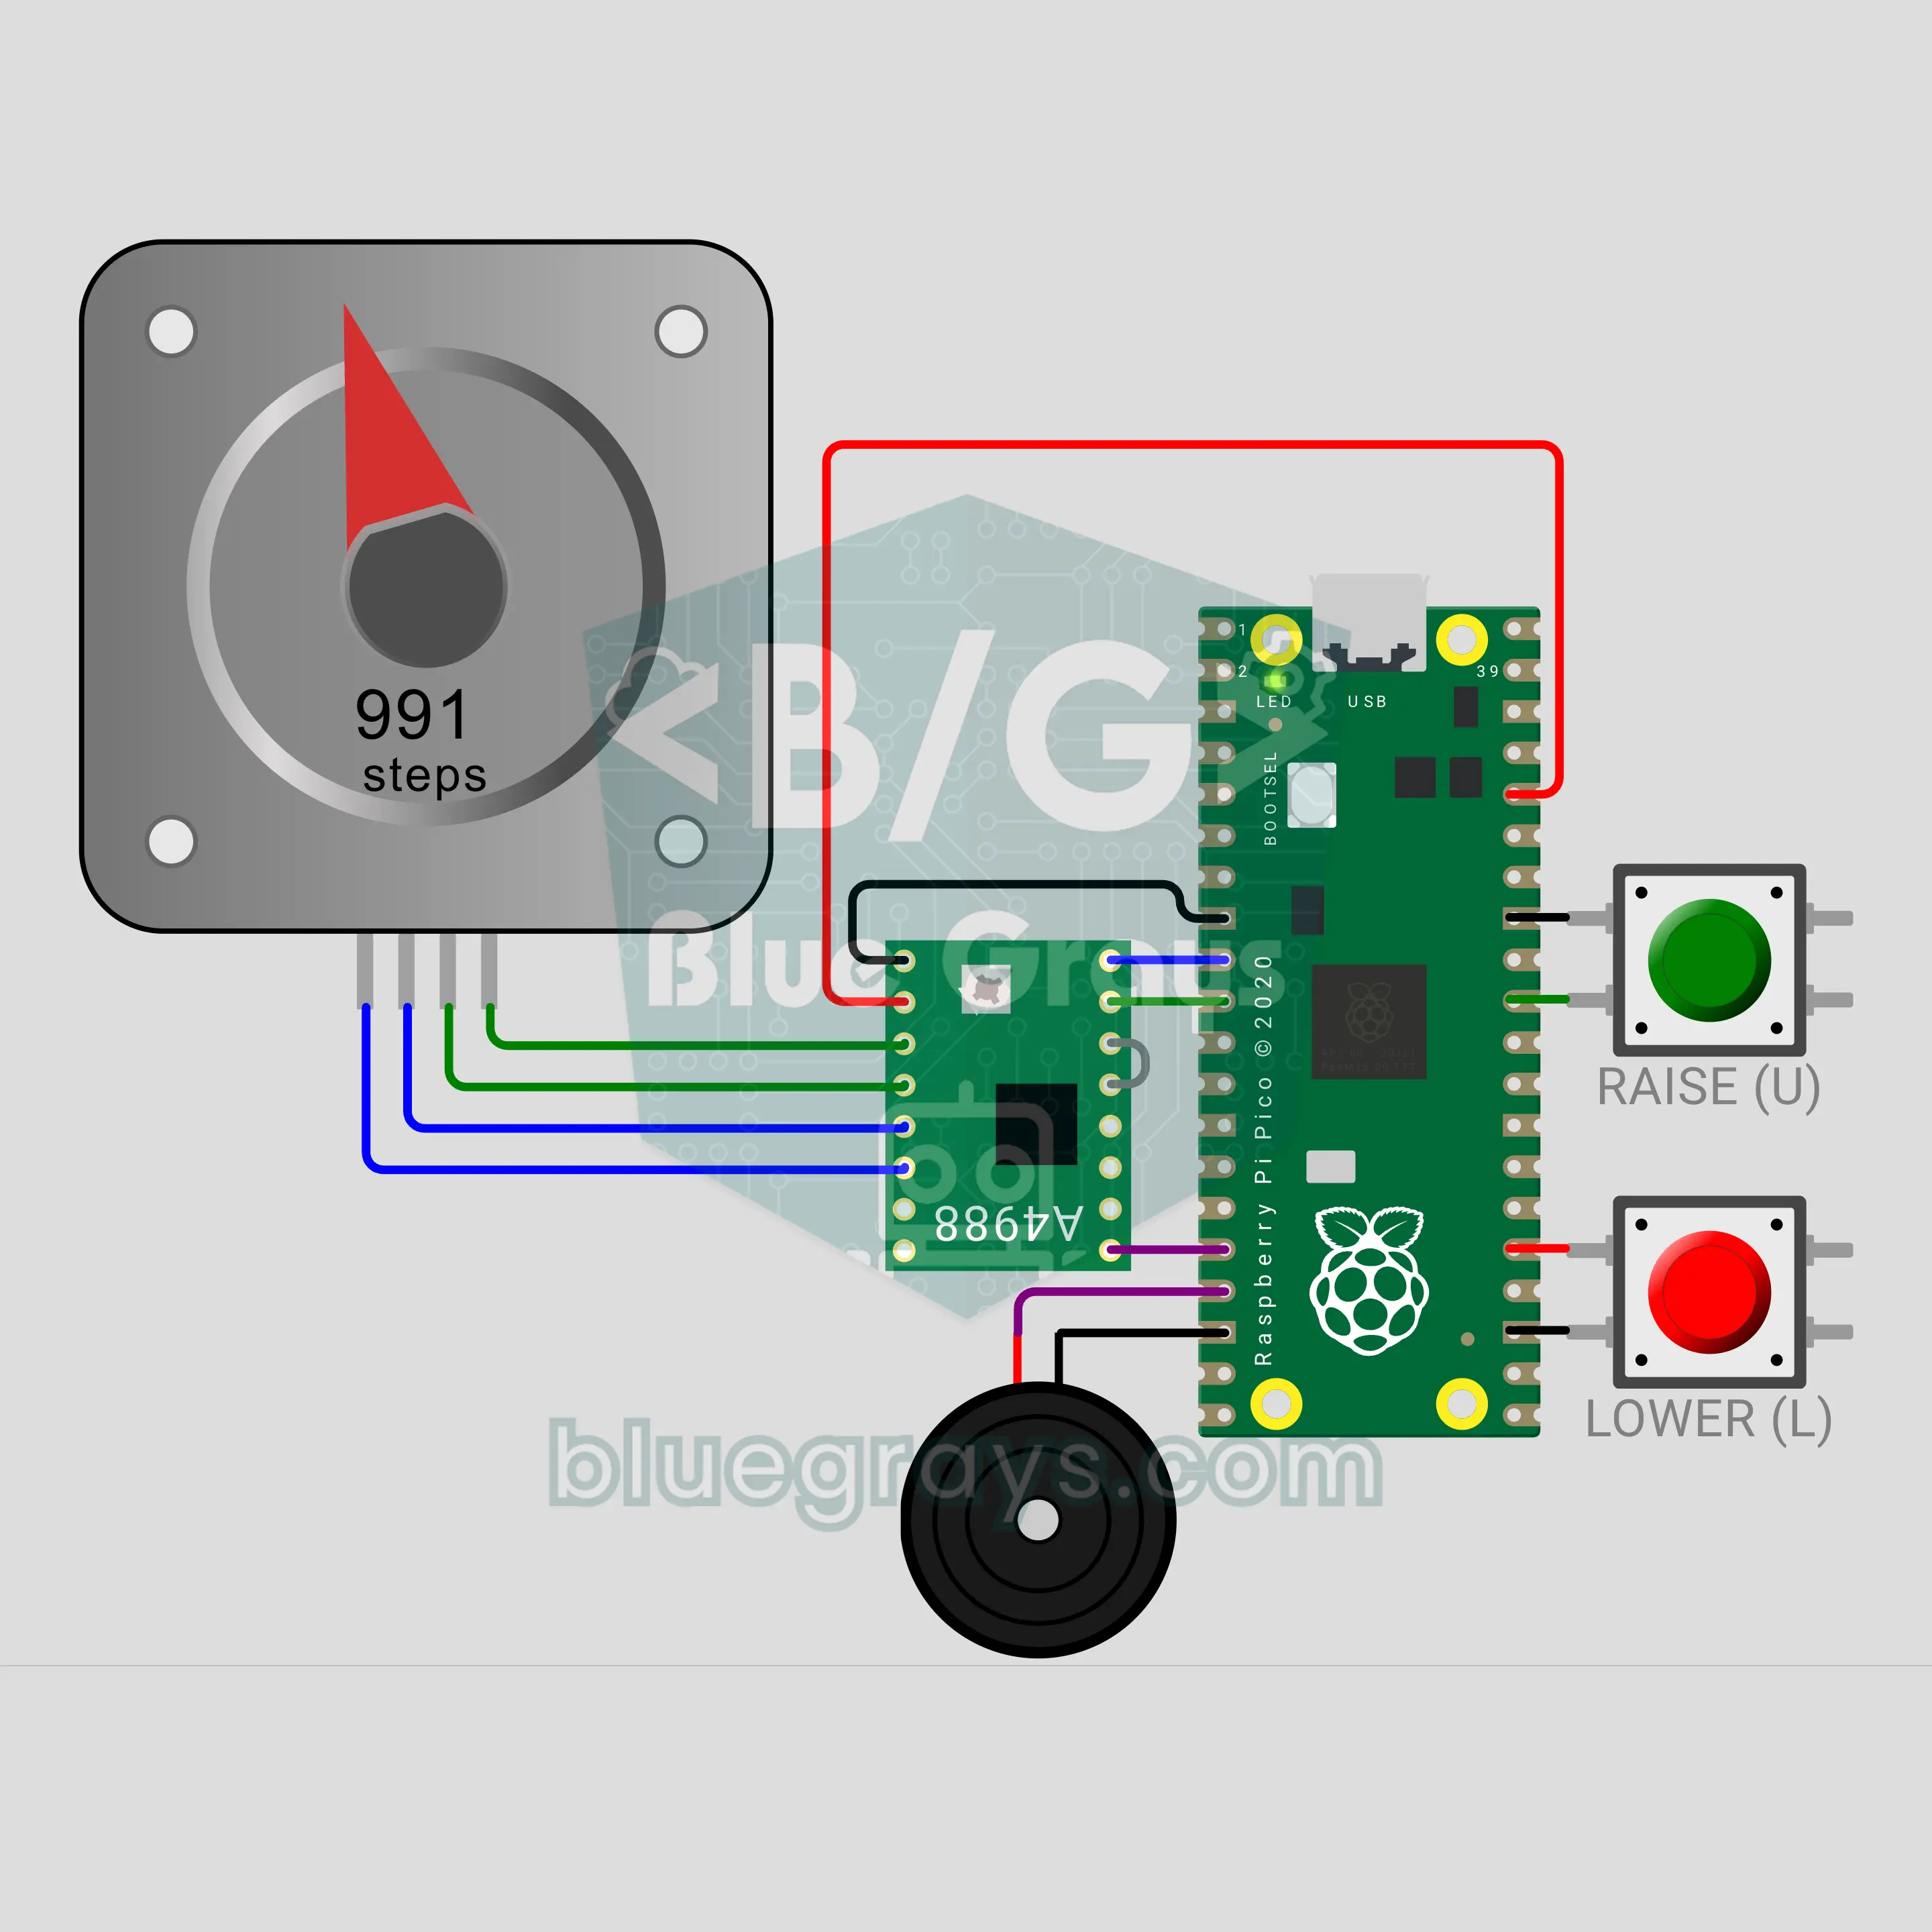
Raspberry Pi Pico W-vlaggenmast: een gemotoriseerde mast die de vlag zacht hijst (NEMA 17 + A4988 + 2 knoppen + buzzer)
Een gemotoriseerde vlaggenmast met een Raspberry Pi Pico W. Druk op de groene knop en een NEMA 17-stappenmotor windt het touw op, waarbij de vlag in 40 seconden met een zachte start, constante snelheid en zachte stop omhoog gaat. De rode knop laat hem zakken; houd hem 1 seconde ingedrukt en de vlag gaat eerst naar de top en dan omlaag naar halfstok. De positie wordt bijgehouden door stappen te tellen, een A4988-driver voedt de motor met 12 V en de buzzer geeft alleen korte pieptonen.
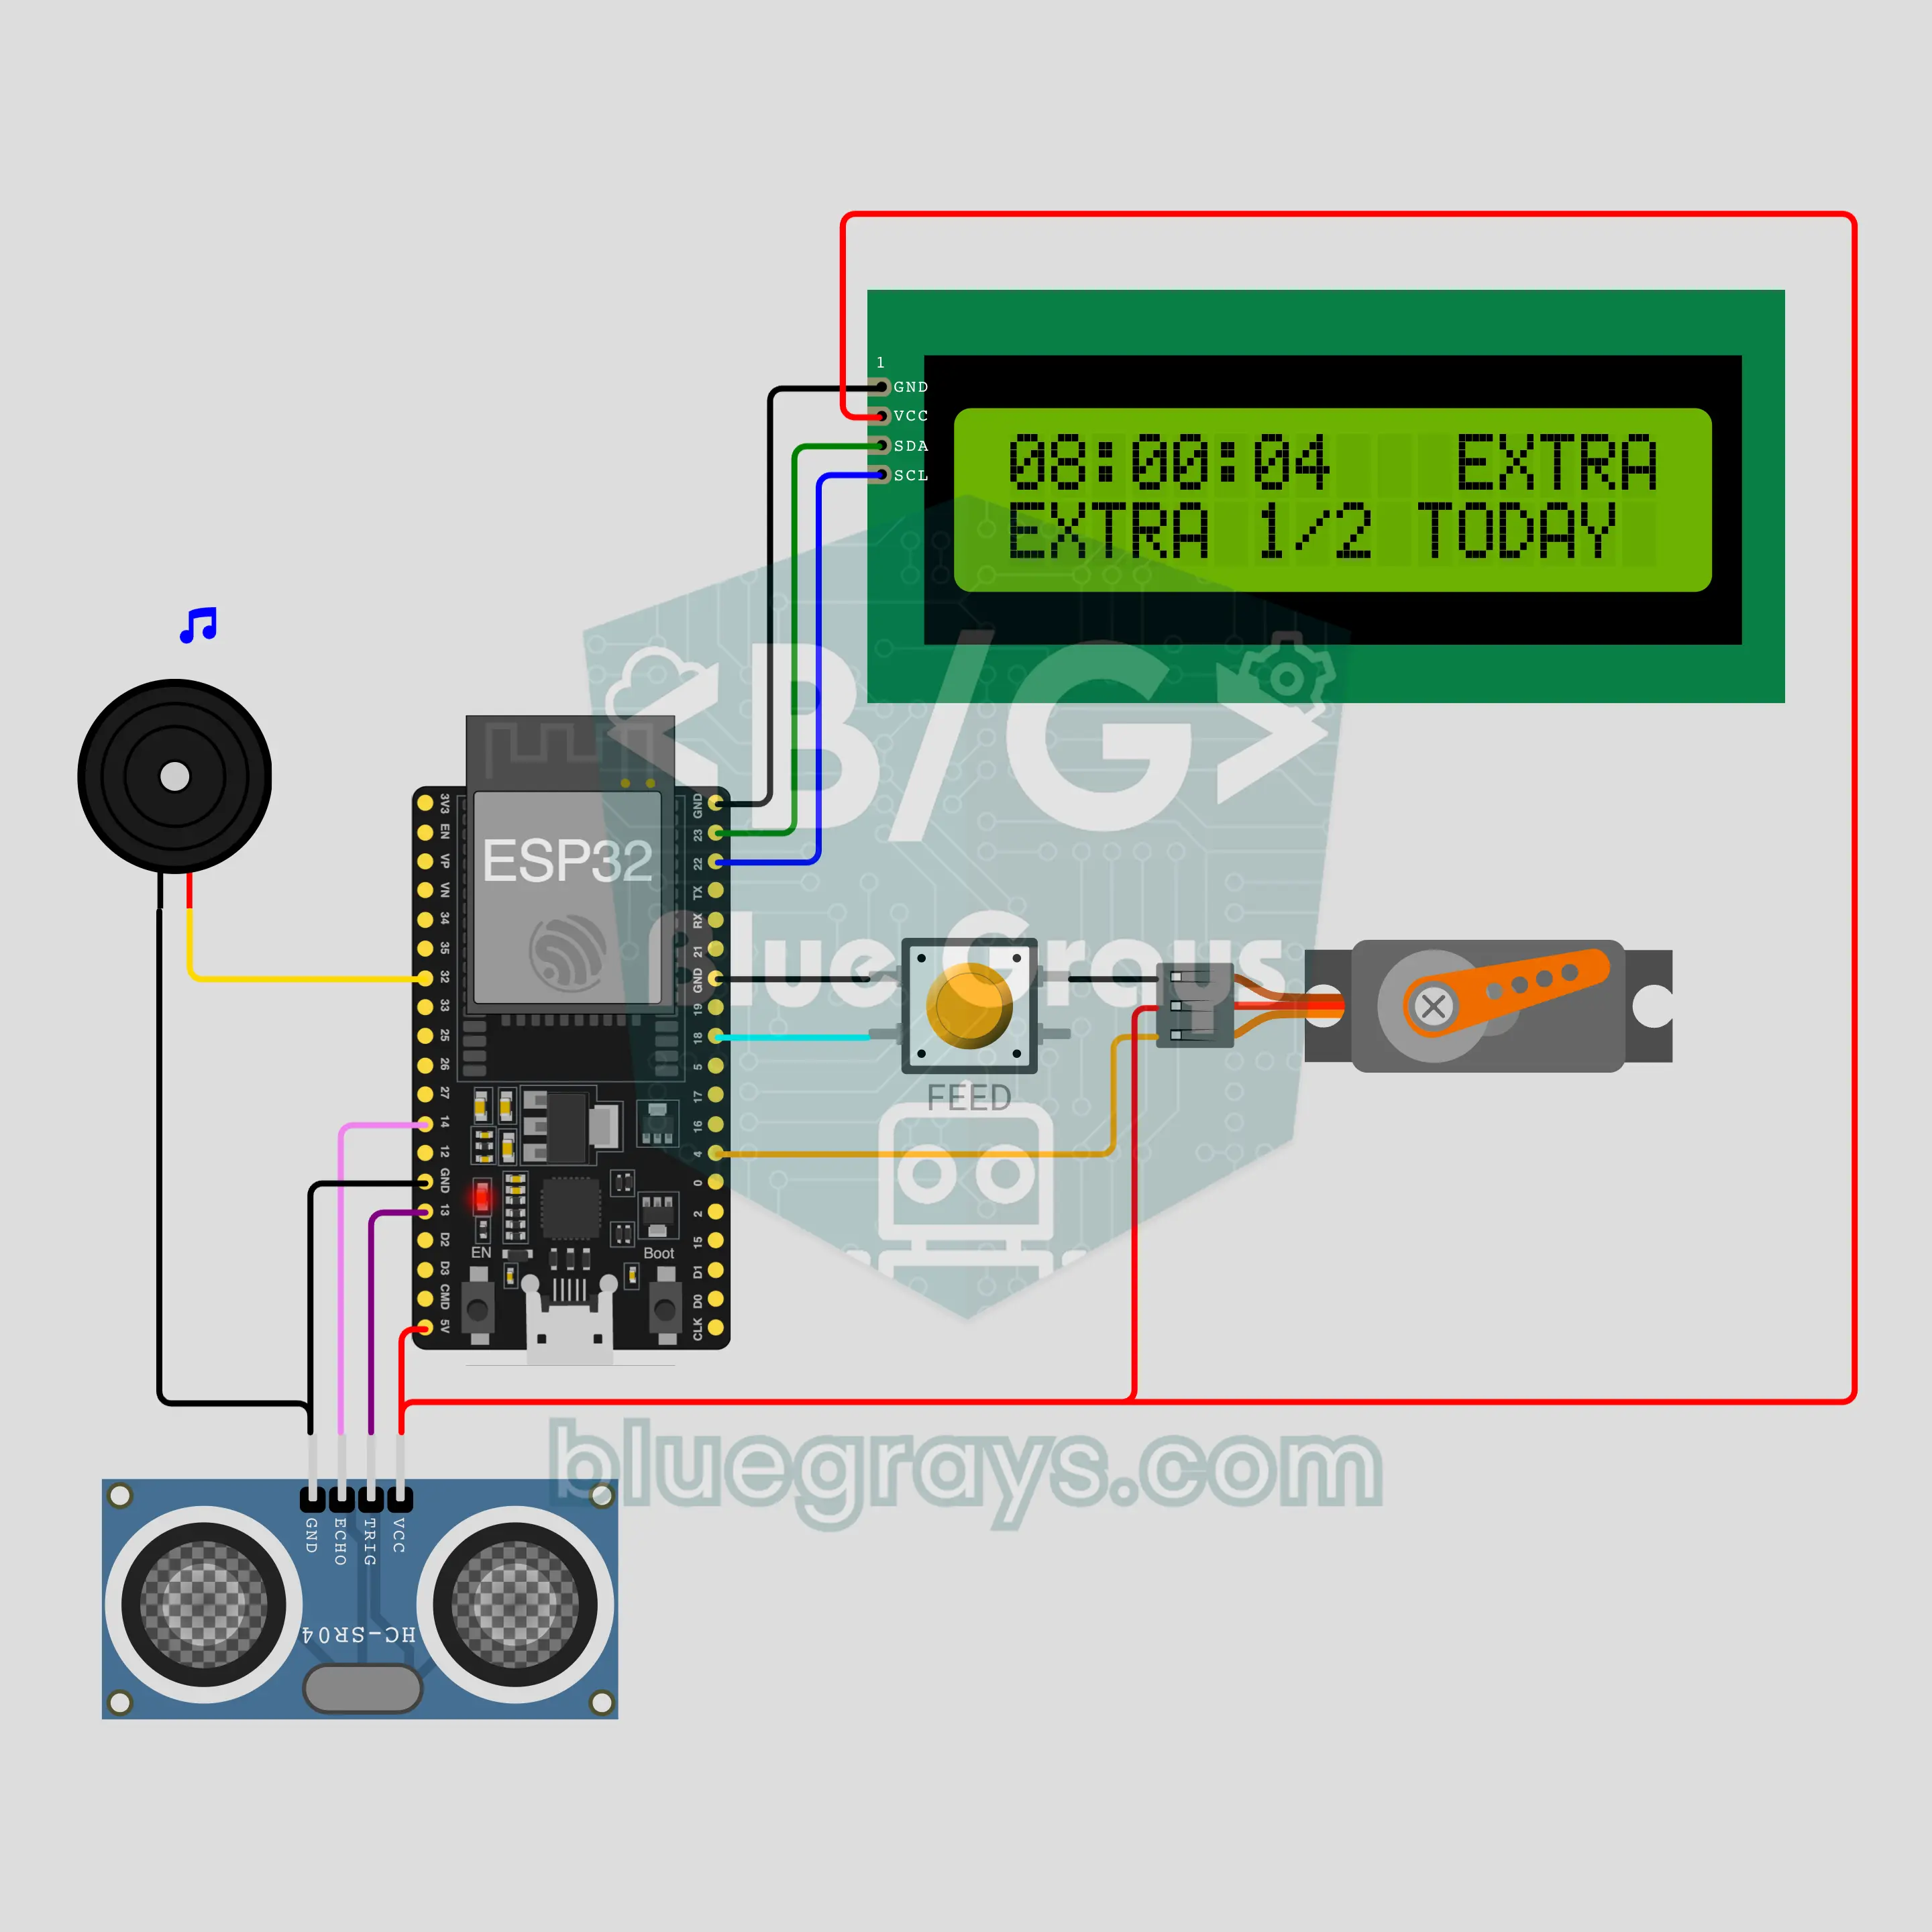
ESP32 wifi-voerautomaat voor huisdieren: eten op tijd, meldingen op je telefoon (servo + HC-SR04 + LCD + NTP + ntfy)
Een ESP32-voerautomaat voor kat, hond of vis: hij haalt de tijd van internet (NTP), laat voor elk van 3 dagelijkse maaltijden een voerbelletje rinkelen, waarna een SG90-servo het deksel van de voorraadbak per portie opent en schudt. Een HC-SR04 meet hoe vol de bak is en waarschuwt als hij bijna leeg is; alles komt via ntfy op je telefoon. Met een knop geef je een extra portie (maximaal 2 per dag) of sla je de dag over.
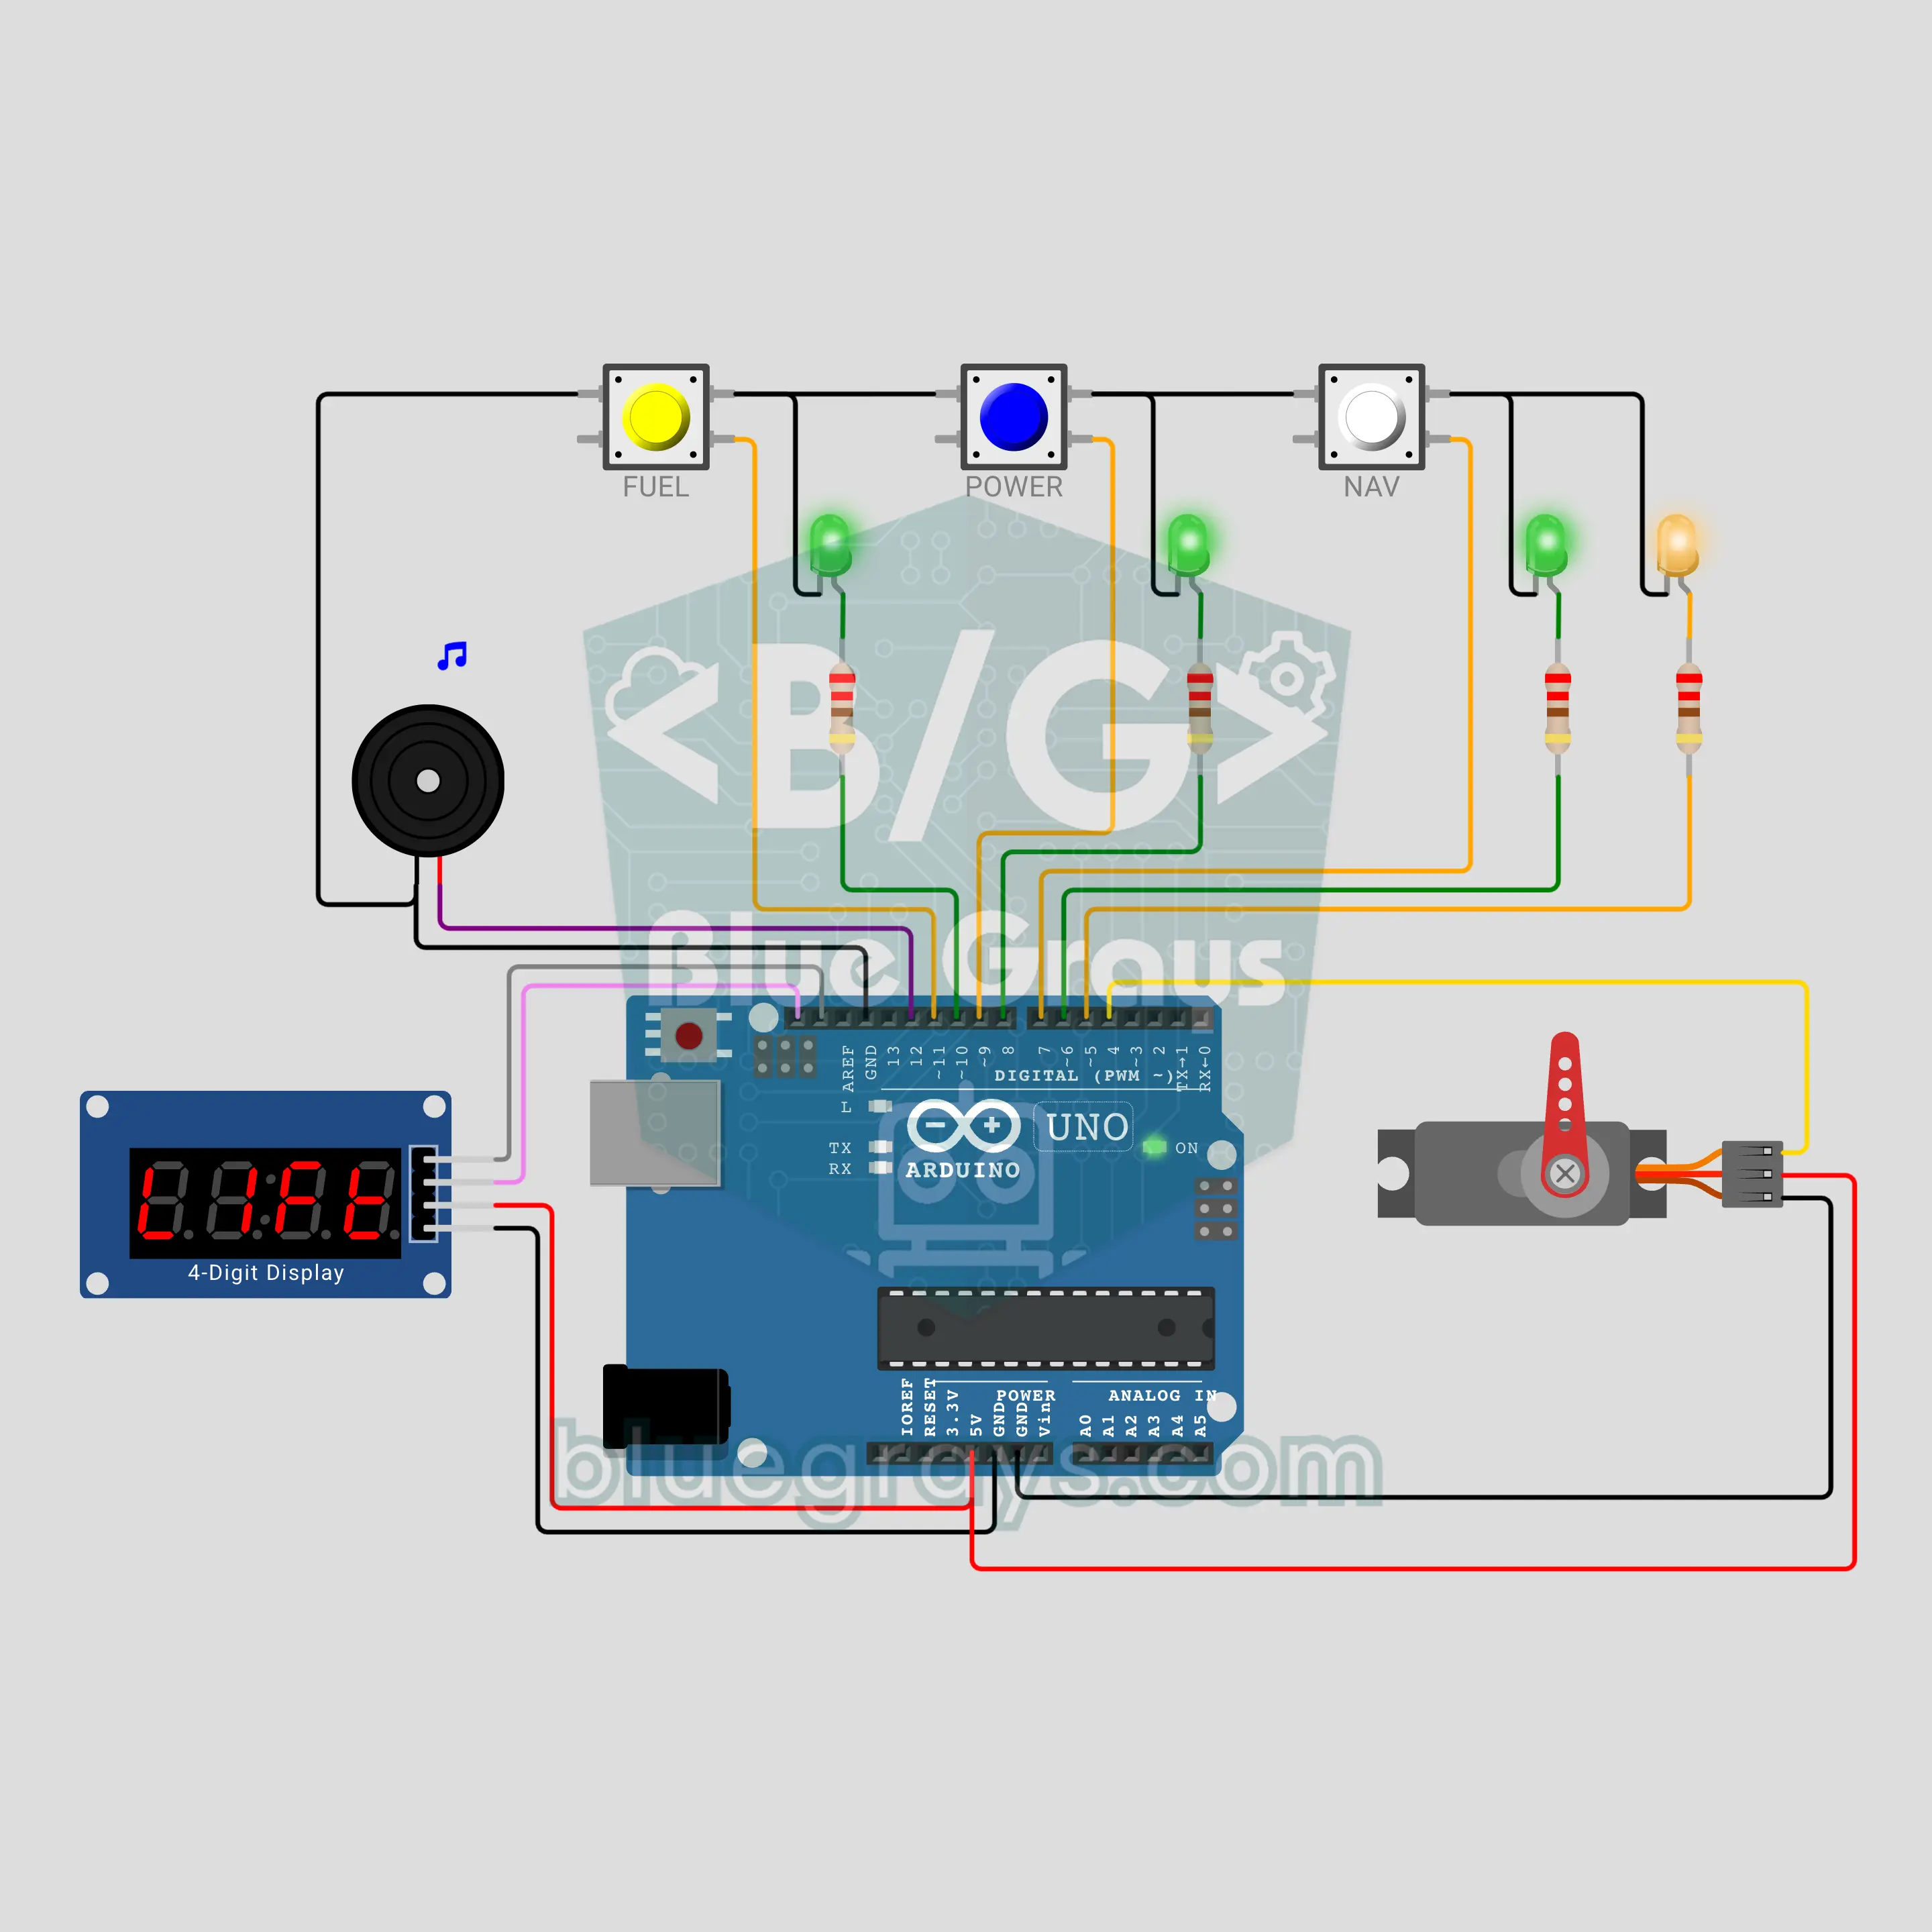
Arduino-raketlanceerplatform: aftelling en torenarm (TM1637 + 3 knoppen + servo + buzzer)
Een lanceerbesturing voor kinderen: druk op een knop en op het TM1637-display start een aftelling vanaf T min 10. Drie systemen (FUEL, POWER, NAV) worden om de beurt opgeroepen; je moet binnen 3 seconden op de knop drukken van het systeem waarvan het groene lampje knippert. Is iemand te laat of drukt iemand buiten de beurt, dan stopt de telling met HOLD. Staan alle drie op GO, dan zwaait bij nul de servo de torenarm weg, flikkert de vlam-led en brult de buzzer als een motor.

Arduino industriële mengtank: vullen, mengen, legen met PLC-logica (HC-SR04 + 2 relais + NEMA 17 + A4988 + LCD + noodstop)
De klassieke batchprocesopdracht uit de lessen industriële automatisering: de tank vullen, mengen, legen en de batch tellen. De code werkt stap voor stap met PLC-logica (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Twee relais openen de inlaat- en uitlaatklep, een HC-SR04 meet het niveau en een NEMA 17-menger draait en wisselt van richting. Met START, STOP, een vergrendelende NOODSTOP, een stapellamp en een timeout-storing.

ESP32-robotstofzuiger: draait bij obstakels en maakt een kaart van de kamer (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bumpers + OLED)
Een robotstofzuiger op twee wielen die net als het echte werk rondrijdt. Twee NEMA 17-stappenmotoren laten de wielen draaien: hij tekent een spiraal, rijdt rechtdoor, vertraagt en draait als de HC-SR04 een obstakel ziet, rijdt achteruit en draait weg als een bumper botst, en rijdt een ronde langs de muren. Hij berekent zijn positie uit de wielstappen en toont op de OLED een kaart van de kamer met het schoongemaakte percentage en de tijd, en rijdt daarna terug naar zijn startpunt.
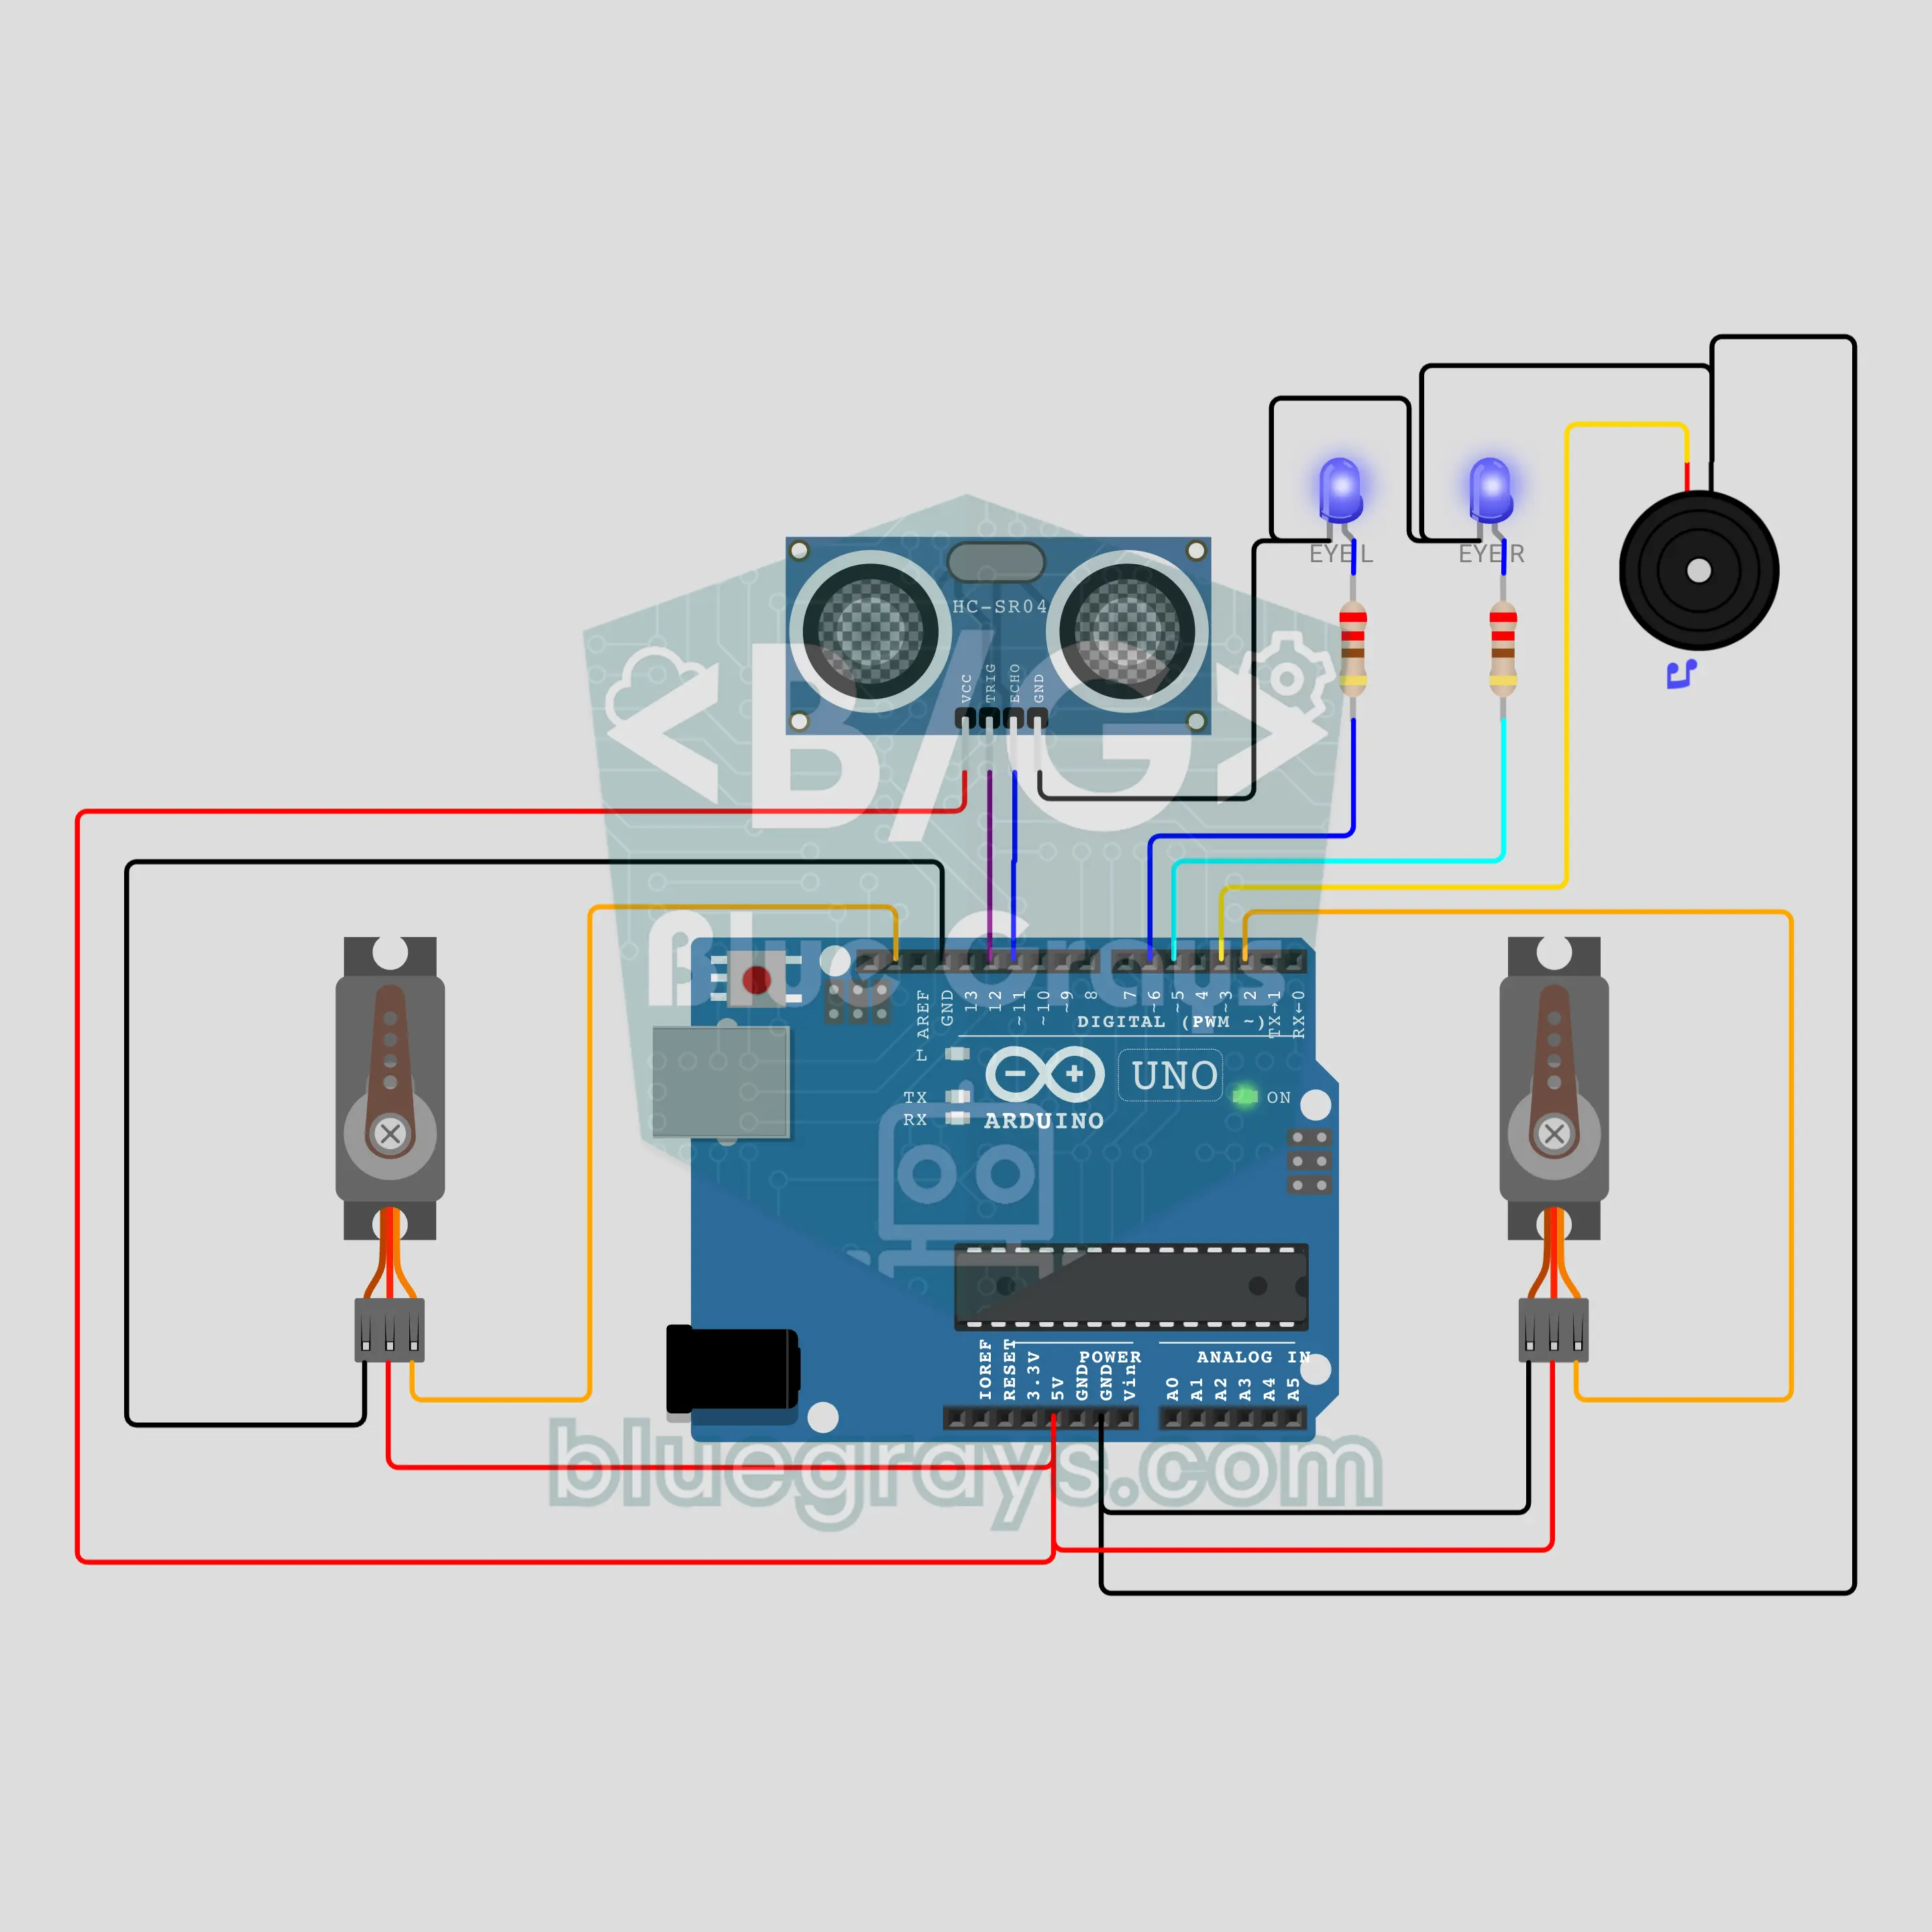
Arduino zingende sneeuwpop: zwaait als je dichterbij komt en danst (HC-SR04 + 2 servo's + 2 leds + buzzer)
Een sneeuwpop die tot leven komt voor een etalage of een schooldeur. De HC-SR04 meet wie er voor staat: binnen 1 meter gaan de blauwe led-ogen branden, zwaait de rechterarm en zegt de buzzer "hallo". Binnen 30 cm speelt hij Jingle Bells, gaan de twee servoarmen om de beurt omhoog op het ritme en flitsen de ogen bij elke noot. Loopt de persoon weg, dan zwaait de linkerarm gedag; als er niemand is, knipperen de ogen langzaam.
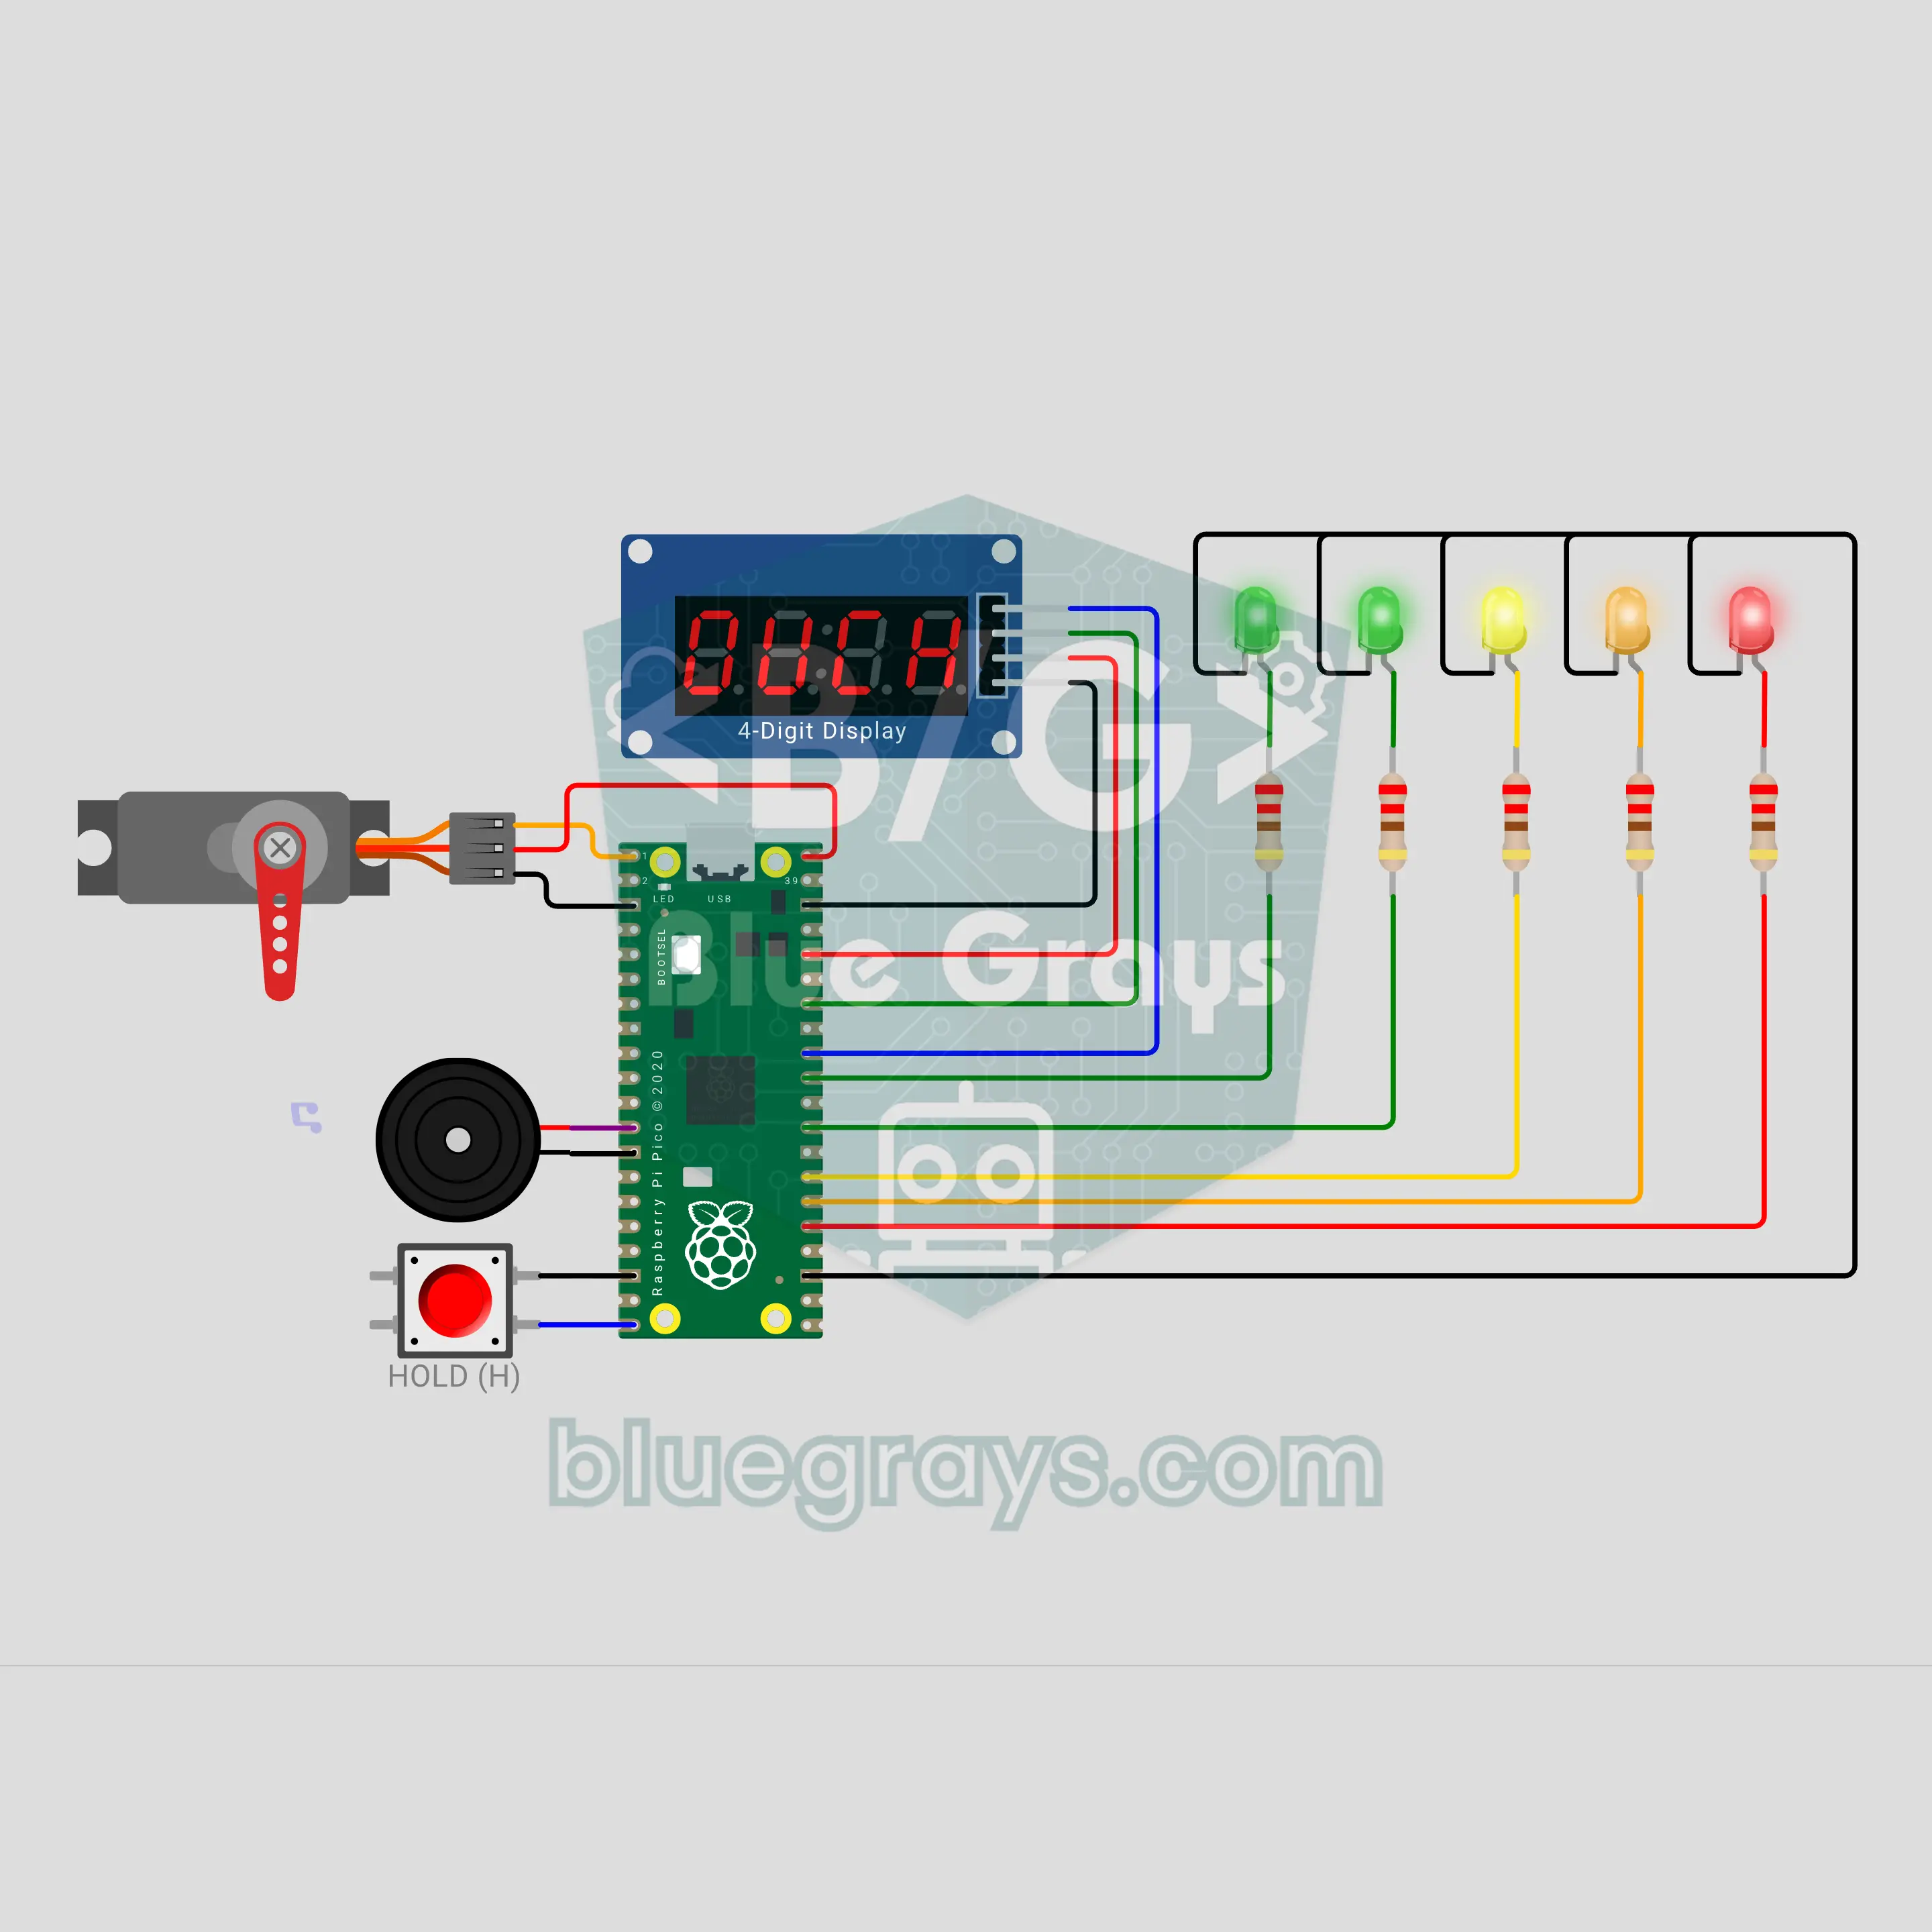
Raspberry Pi Pico W Durf je te drukken: trek je hand weg voordat de val dichtklapt (knop + servo + TM1637 + 5 leds + buzzer)
Een durf-je-te-drukken-spel met een Raspberry Pi Pico W: druk op de knop en houd vast, je hand zit in de val. De TM1637 telt de tijd in tienden van seconden, de spannings-leds vullen zich, de hartslag versnelt en de servoval maakt je bang met nepschrikjes. De val klapt op een verborgen moment dicht; de rode led flitst 0.3 s eerder. Laat op tijd los en de tijd is je score, met een opgeslagen record; word je gepakt, dan scoor je 0. Een durfspel en een reactiespel in één.