
Dự án sử dụng linh kiện này

Sử dụng động cơ servo
Cánh tay của một động cơ servo nhỏ lần lượt xoay tới ba vị trí: hết về đầu, đúng giữa và hết về cuối, dừng hai giây ở mỗi điểm.

Điều khiển động cơ servo bằng biến trở
Khi bạn vặn núm biến trở, cánh tay động cơ servo xoay theo ngay: một đầu núm là không độ, đầu kia là nửa vòng. Arduino liên tục đọc vị trí của núm và servo bám theo từng cử động ngay lập tức.

Điều khiển servo bằng joystick
Lái hai động cơ bằng joystick, giống như xoay camera an ninh. Đẩy cần sang trái hoặc phải thì servo dưới xoay chậm, đẩy lên hoặc xuống thì servo trên ngẩng lên cúi xuống; thả tay ra thì cả hai đứng…

Khóa mật khẩu với bàn phím 4x4 và LCD
Một khóa cửa điện tử nhỏ chặn mọi người không biết mã. Bạn nhấn phím thăng rồi gõ mã trên bàn phím; nếu đúng, màn hình báo được phép vào, LED xanh lá sáng và động cơ servo mở cửa trong năm giây rồi…

Robot tránh vật cản
Làm một chiếc xe thông minh tự tìm đường thì sao? Robot tránh vật cản liên tục quét xung quanh nhờ cảm biến siêu âm phía trước.

Két sắt điện tử thông minh
Một chiếc két sắt nhỏ mở bằng mã cho đồ quý giá của bạn. Bạn nhập mã bốn chữ số trên bàn phím; nếu đúng, động cơ servo mở khóa, đèn xanh lá bật sáng và màn hình hiện trạng thái két, còn còi kêu một…

Vũ đạo vòng tròn servo - Hoạt ảnh với 32 servo
Một dự án hoạt ảnh trực quan với 32 động cơ servo xếp thành vòng tròn, điều khiển bằng Arduino Mega. Các servo được quản lý trong một mảng duy nhất, nối vào các chân 22–53 của Mega, và thực hiện bốn chuỗi chuyển động: rung hỗn loạn ở các góc ngẫu nhiên, quét đồng bộ, làn sóng chạy quanh vòng tròn và kim la bàn lắc qua lắc lại.

Động cơ servo với ESP32 (điều khiển bằng biến trở)
Trong dự án này, chúng ta điều khiển động cơ servo SG90 bằng biến trở. Góc servo được chỉnh bằng cách ánh xạ giá trị analog đọc từ biến trở sang dải 0–180 độ. Thư viện ESP32Servo tạo tín hiệu servo trên các chân GPIO có thể làm ngõ ra phù hợp của ESP32; dự án này dùng GPIO 18. Đây là phương pháp điều khiển nền tảng cho cánh tay robot, gimbal máy ảnh và cơ cấu cửa tự động.

Khóa cửa RFID với ESP32 (RC522 + Servo + OLED + Buzzer + LED)
Chúng ta làm một khóa cửa thông minh với ESP32, module RFID RC522, động cơ servo SG90, màn hình OLED SSD1306, buzzer chủ động và 2 LED. Khi quẹt thẻ, UID của thẻ được so với các thẻ được cấp quyền khai báo trong code; nếu khớp, servo mở khóa (LED xanh + 2 tiếng bíp ngắn) và tự khóa lại sau 5 giây. Thẻ lạ làm sáng LED đỏ, phát 3 tiếng bíp nhanh và hiện UID của thẻ trên OLED.
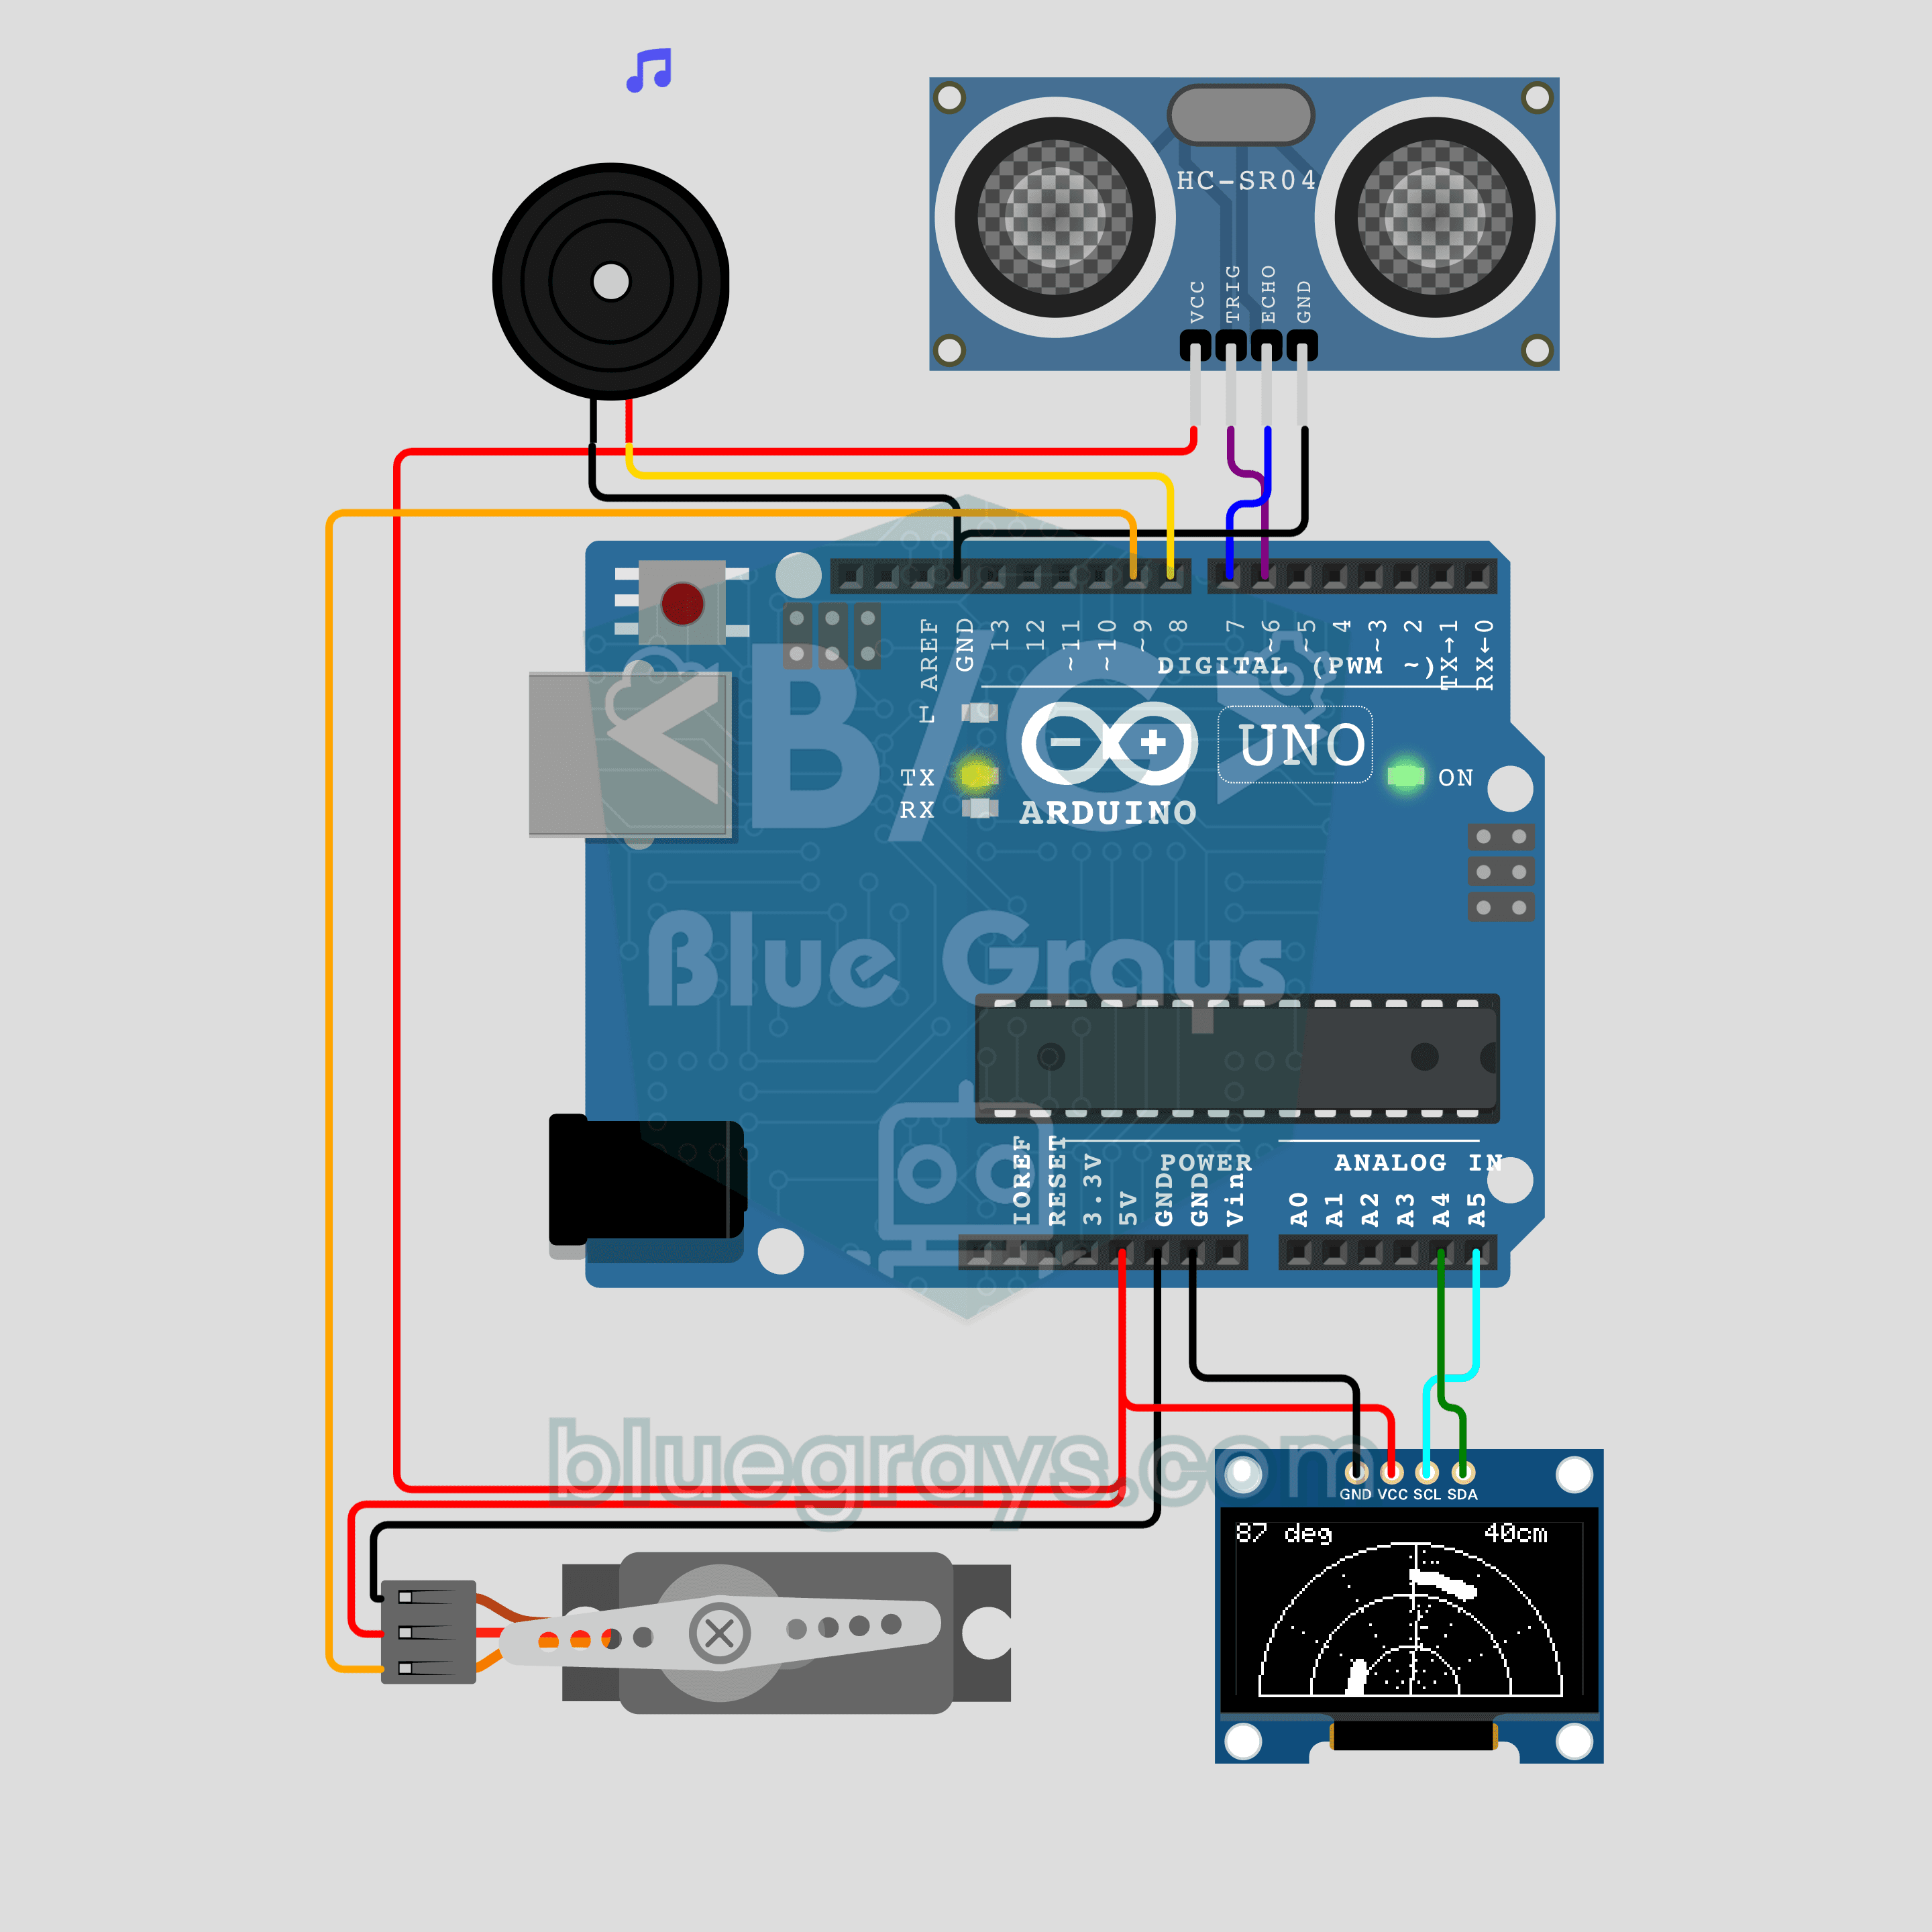
Radar mini Arduino (Servo + HC-SR04 + màn hình OLED)
Một chiếc radar như trong phim từ cảm biến khoảng cách và servo! Servo SG90 quét HC-SR04 từ 0 đến 180 độ trong khi màn hình OLED 0,96 inch vẽ một vạch quét xoay và hiện các vật phát hiện được thành chấm. Khi có vật đi vào phạm vi, buzzer thụ động kêu "ping", và âm càng cao khi vật càng gần. Điều khiển servo, đo siêu âm, vẽ bằng lượng giác và âm thanh tone() trong cùng một dự án.
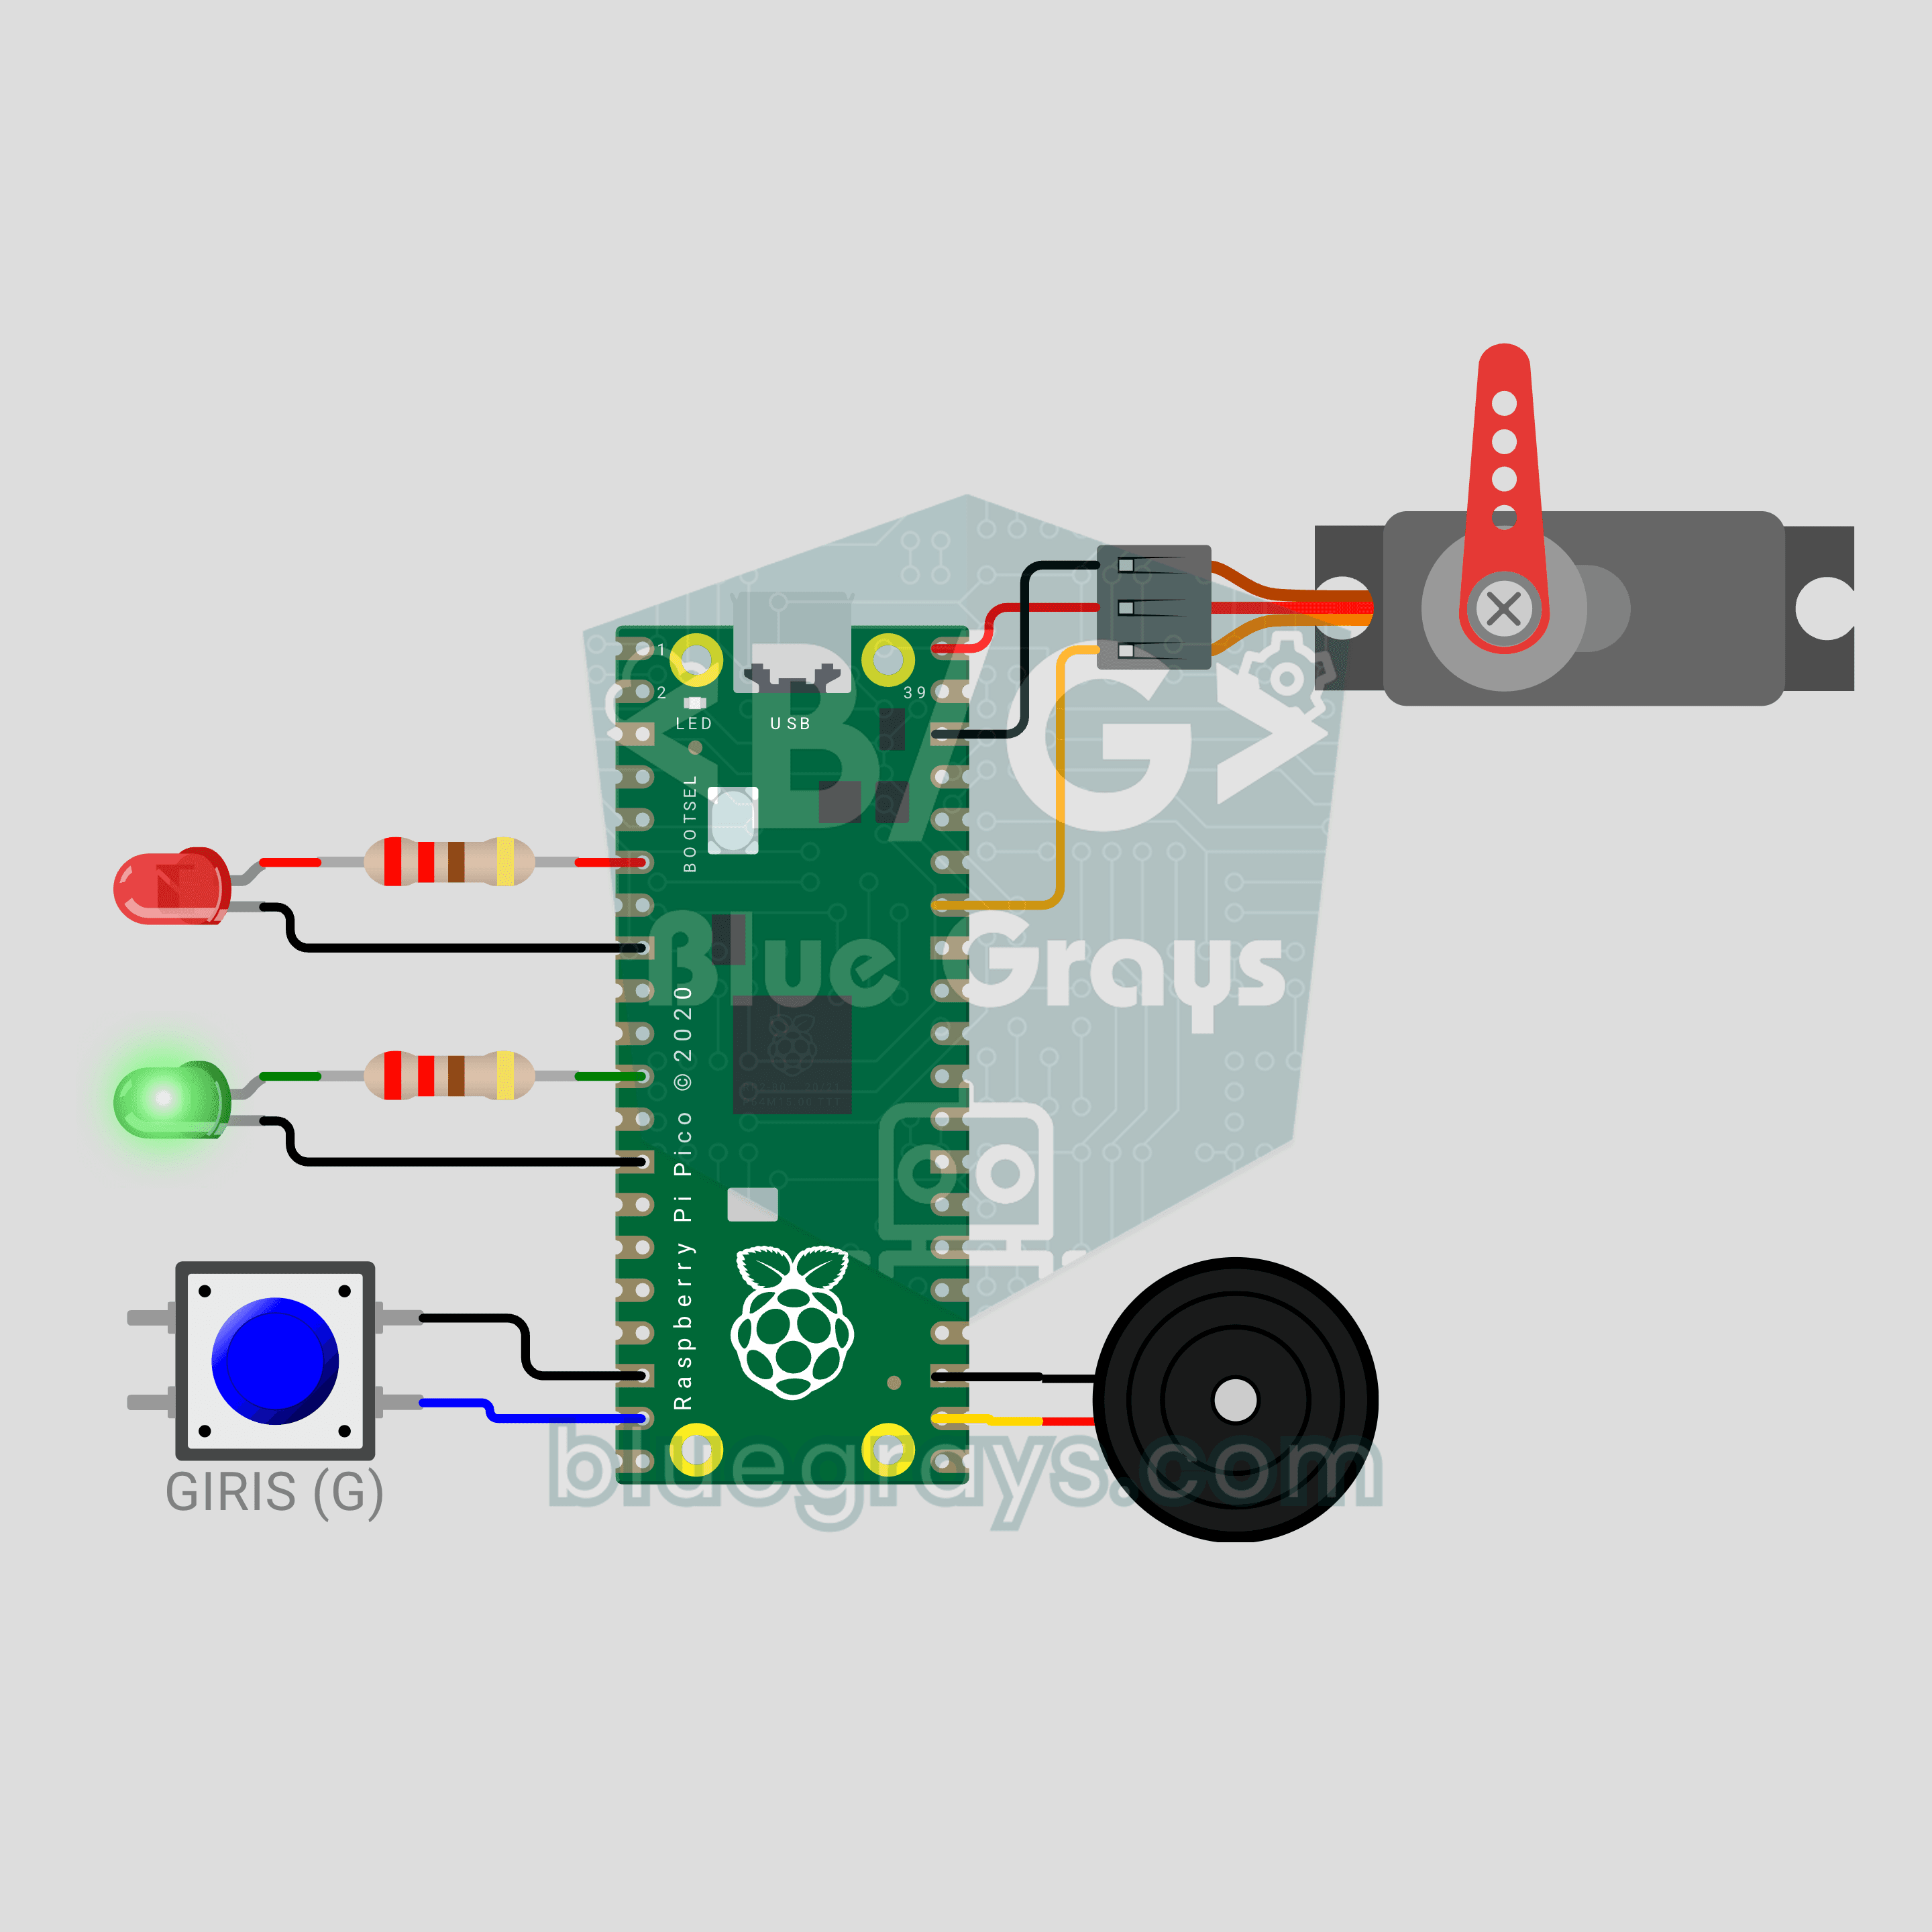
Thanh chắn bãi đỗ xe với Raspberry Pi Pico (servo SG90 + 2 LED + nút nhấn + Buzzer)
Mô hình nhỏ của thanh chắn ở lối vào bãi đỗ xe! Nhấn nút, Raspberry Pi Pico nâng cần chắn một cách mượt mà bằng servo SG90 trong khi LED xanh lá sáng lên. Thanh chắn mở trong 3 giây, rồi hạ xuống từ từ kèm LED đỏ nhấp nháy và tiếng bíp cảnh báo từ buzzer. Nhấn lần nữa khi đang hạ, cần chắn lập tức nâng lên để đảm bảo an toàn. Điều khiển servo, máy trạng thái và định thời không chặn trong cùng một dự án.
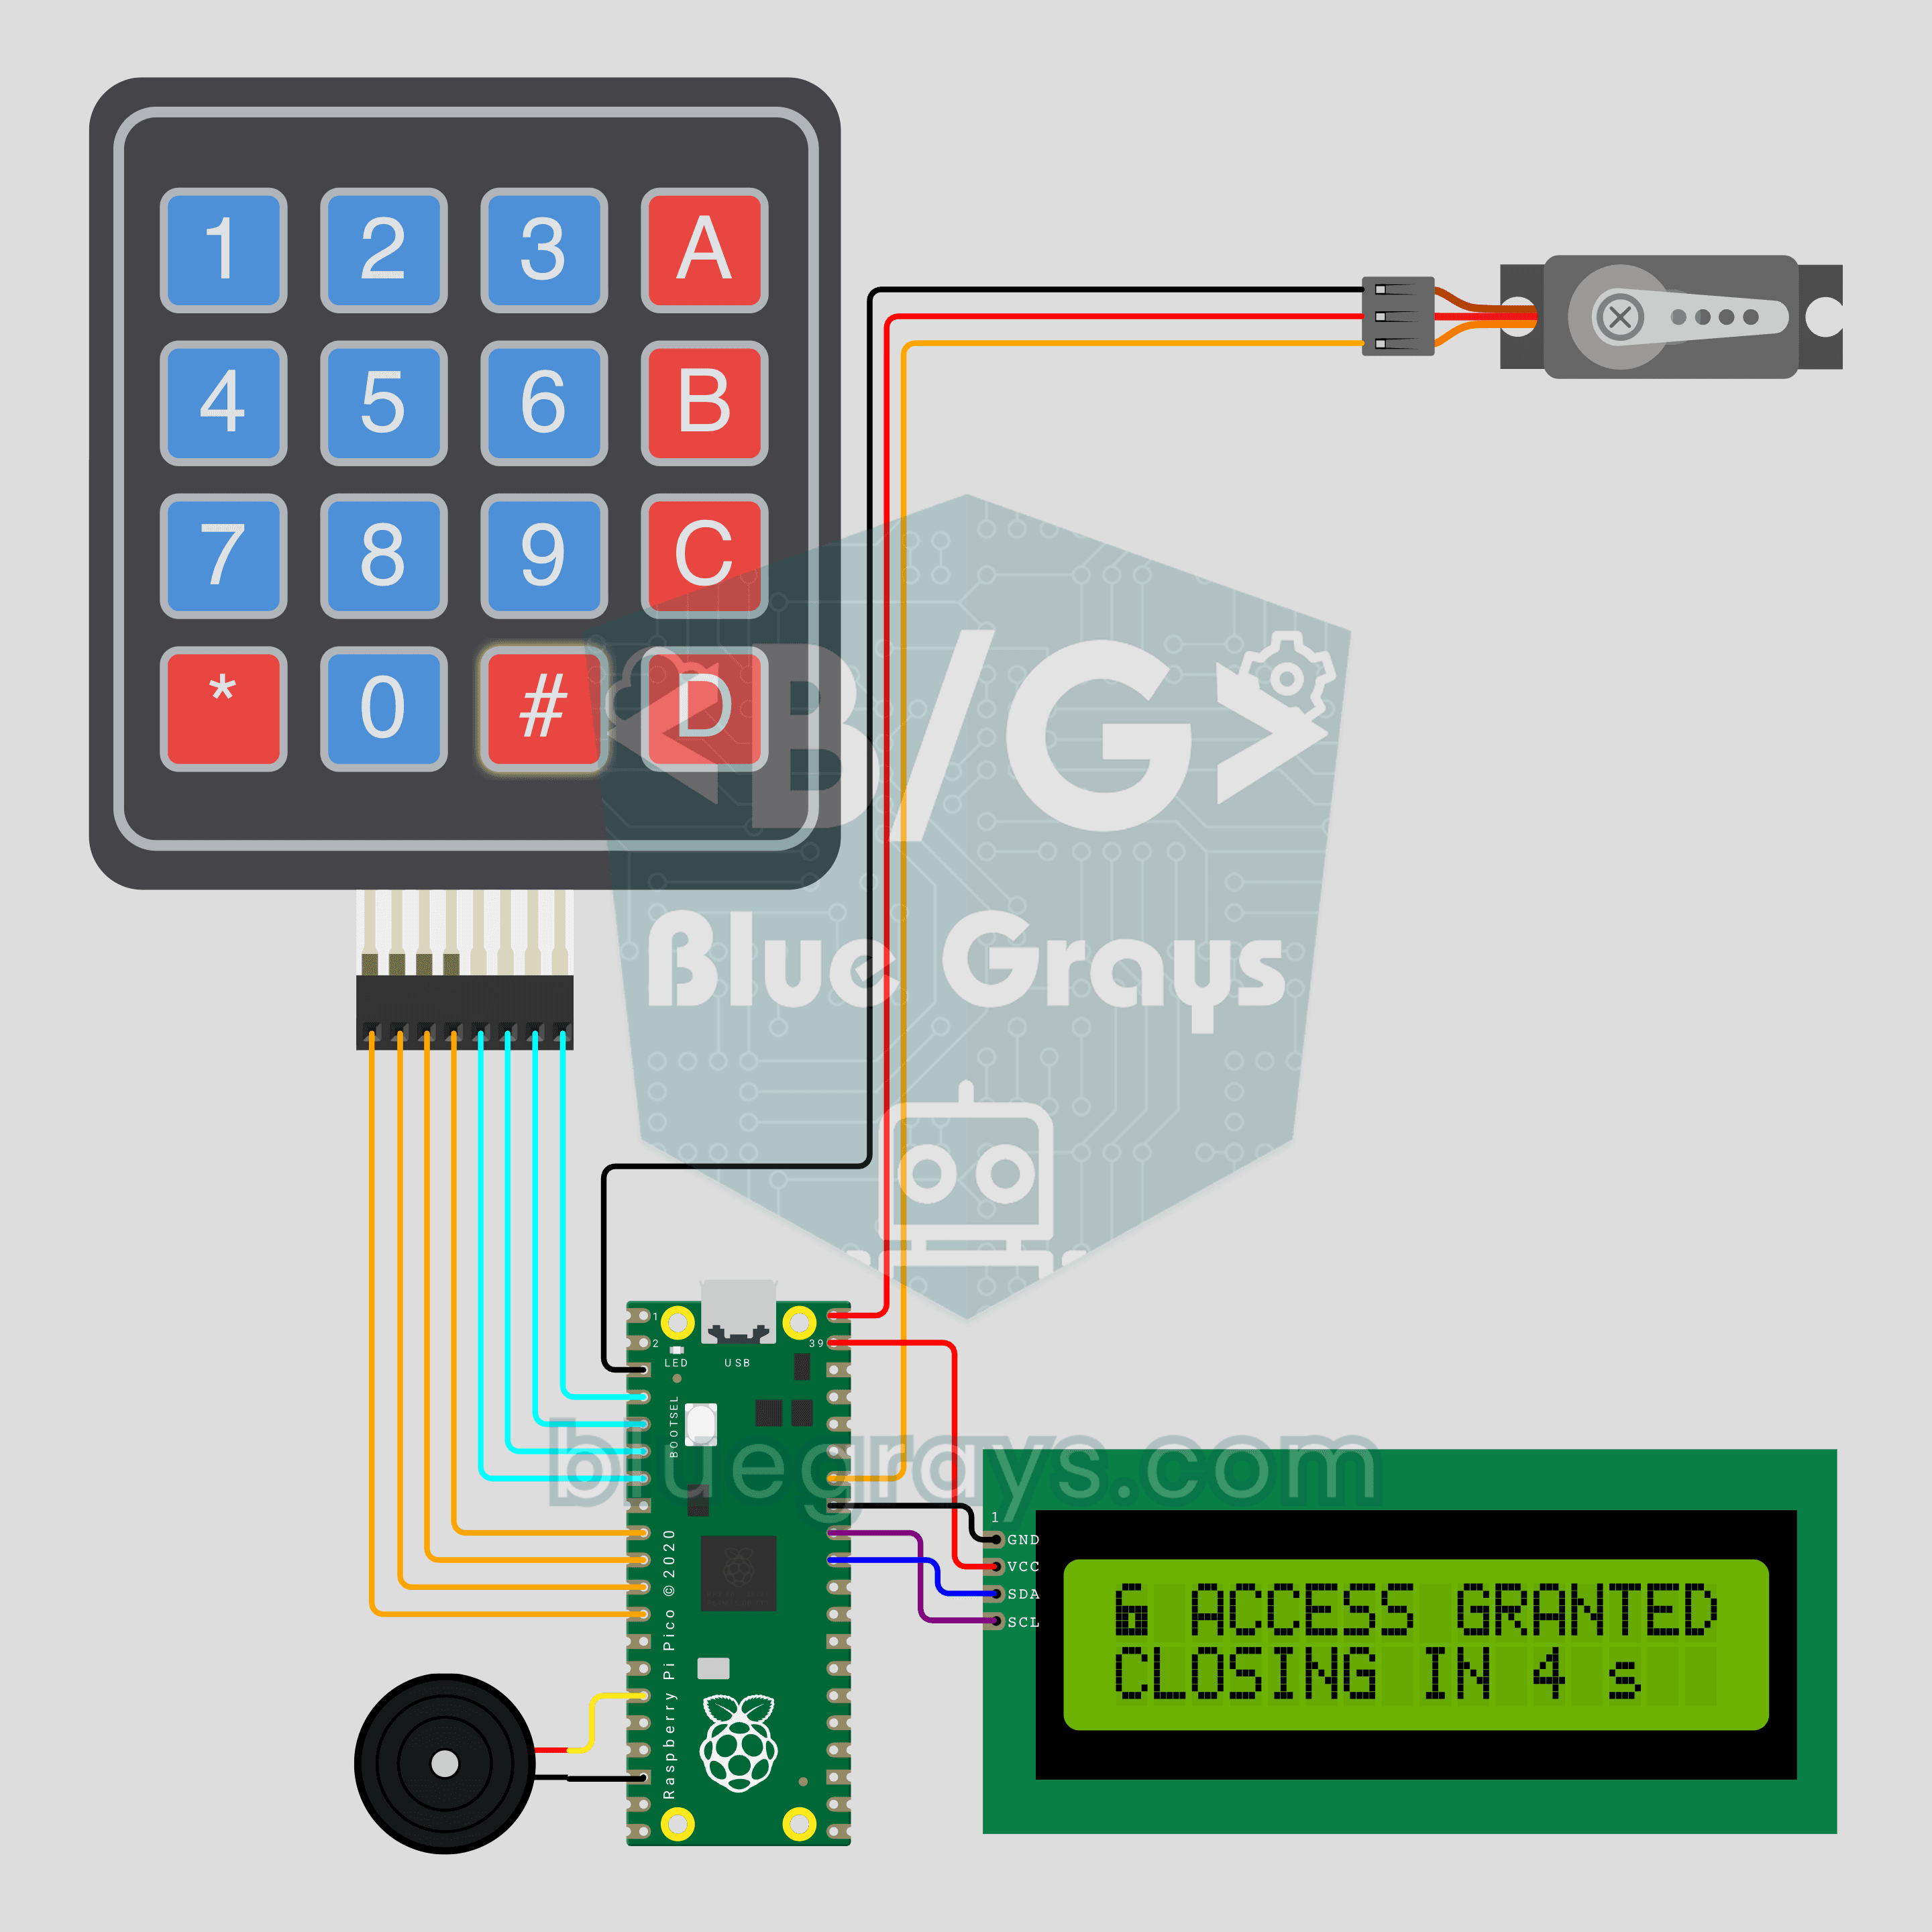
Khóa bàn phím với Raspberry Pi Pico (bàn phím 4x4 + LCD I2C + Servo)
Mã 4 chữ số mở cửa, nhập sai ba lần thì phải chờ 30 giây! Raspberry Pi Pico kiểm tra mã PIN nhập trên bàn phím ma trận 4x4: nếu đúng, servo SG90 mở khóa và tự khóa lại sau 5 giây. LCD I2C hiện dấu sao, số lần thử còn lại và đồng hồ đếm ngược, còn buzzer kêu bíp mỗi lần nhấn phím. PIN mặc định là 1234; đổi bằng phím A, mã mới được lưu vào pin.txt.