
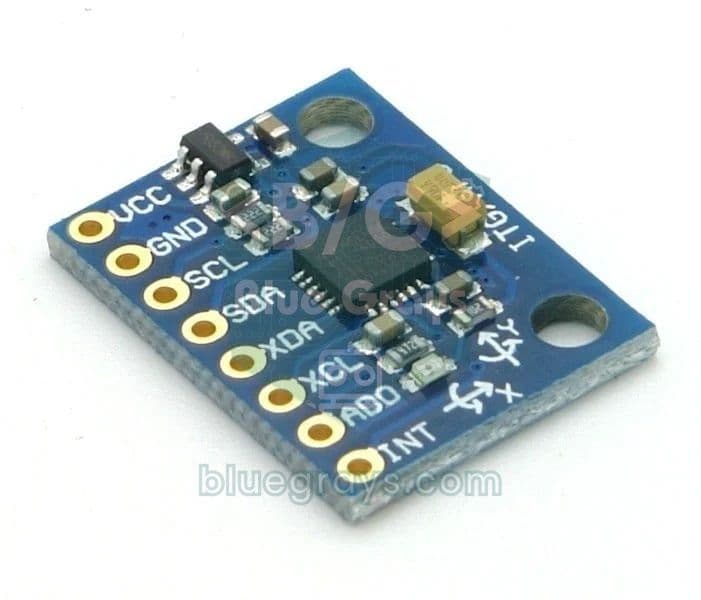
Dự án sử dụng linh kiện này
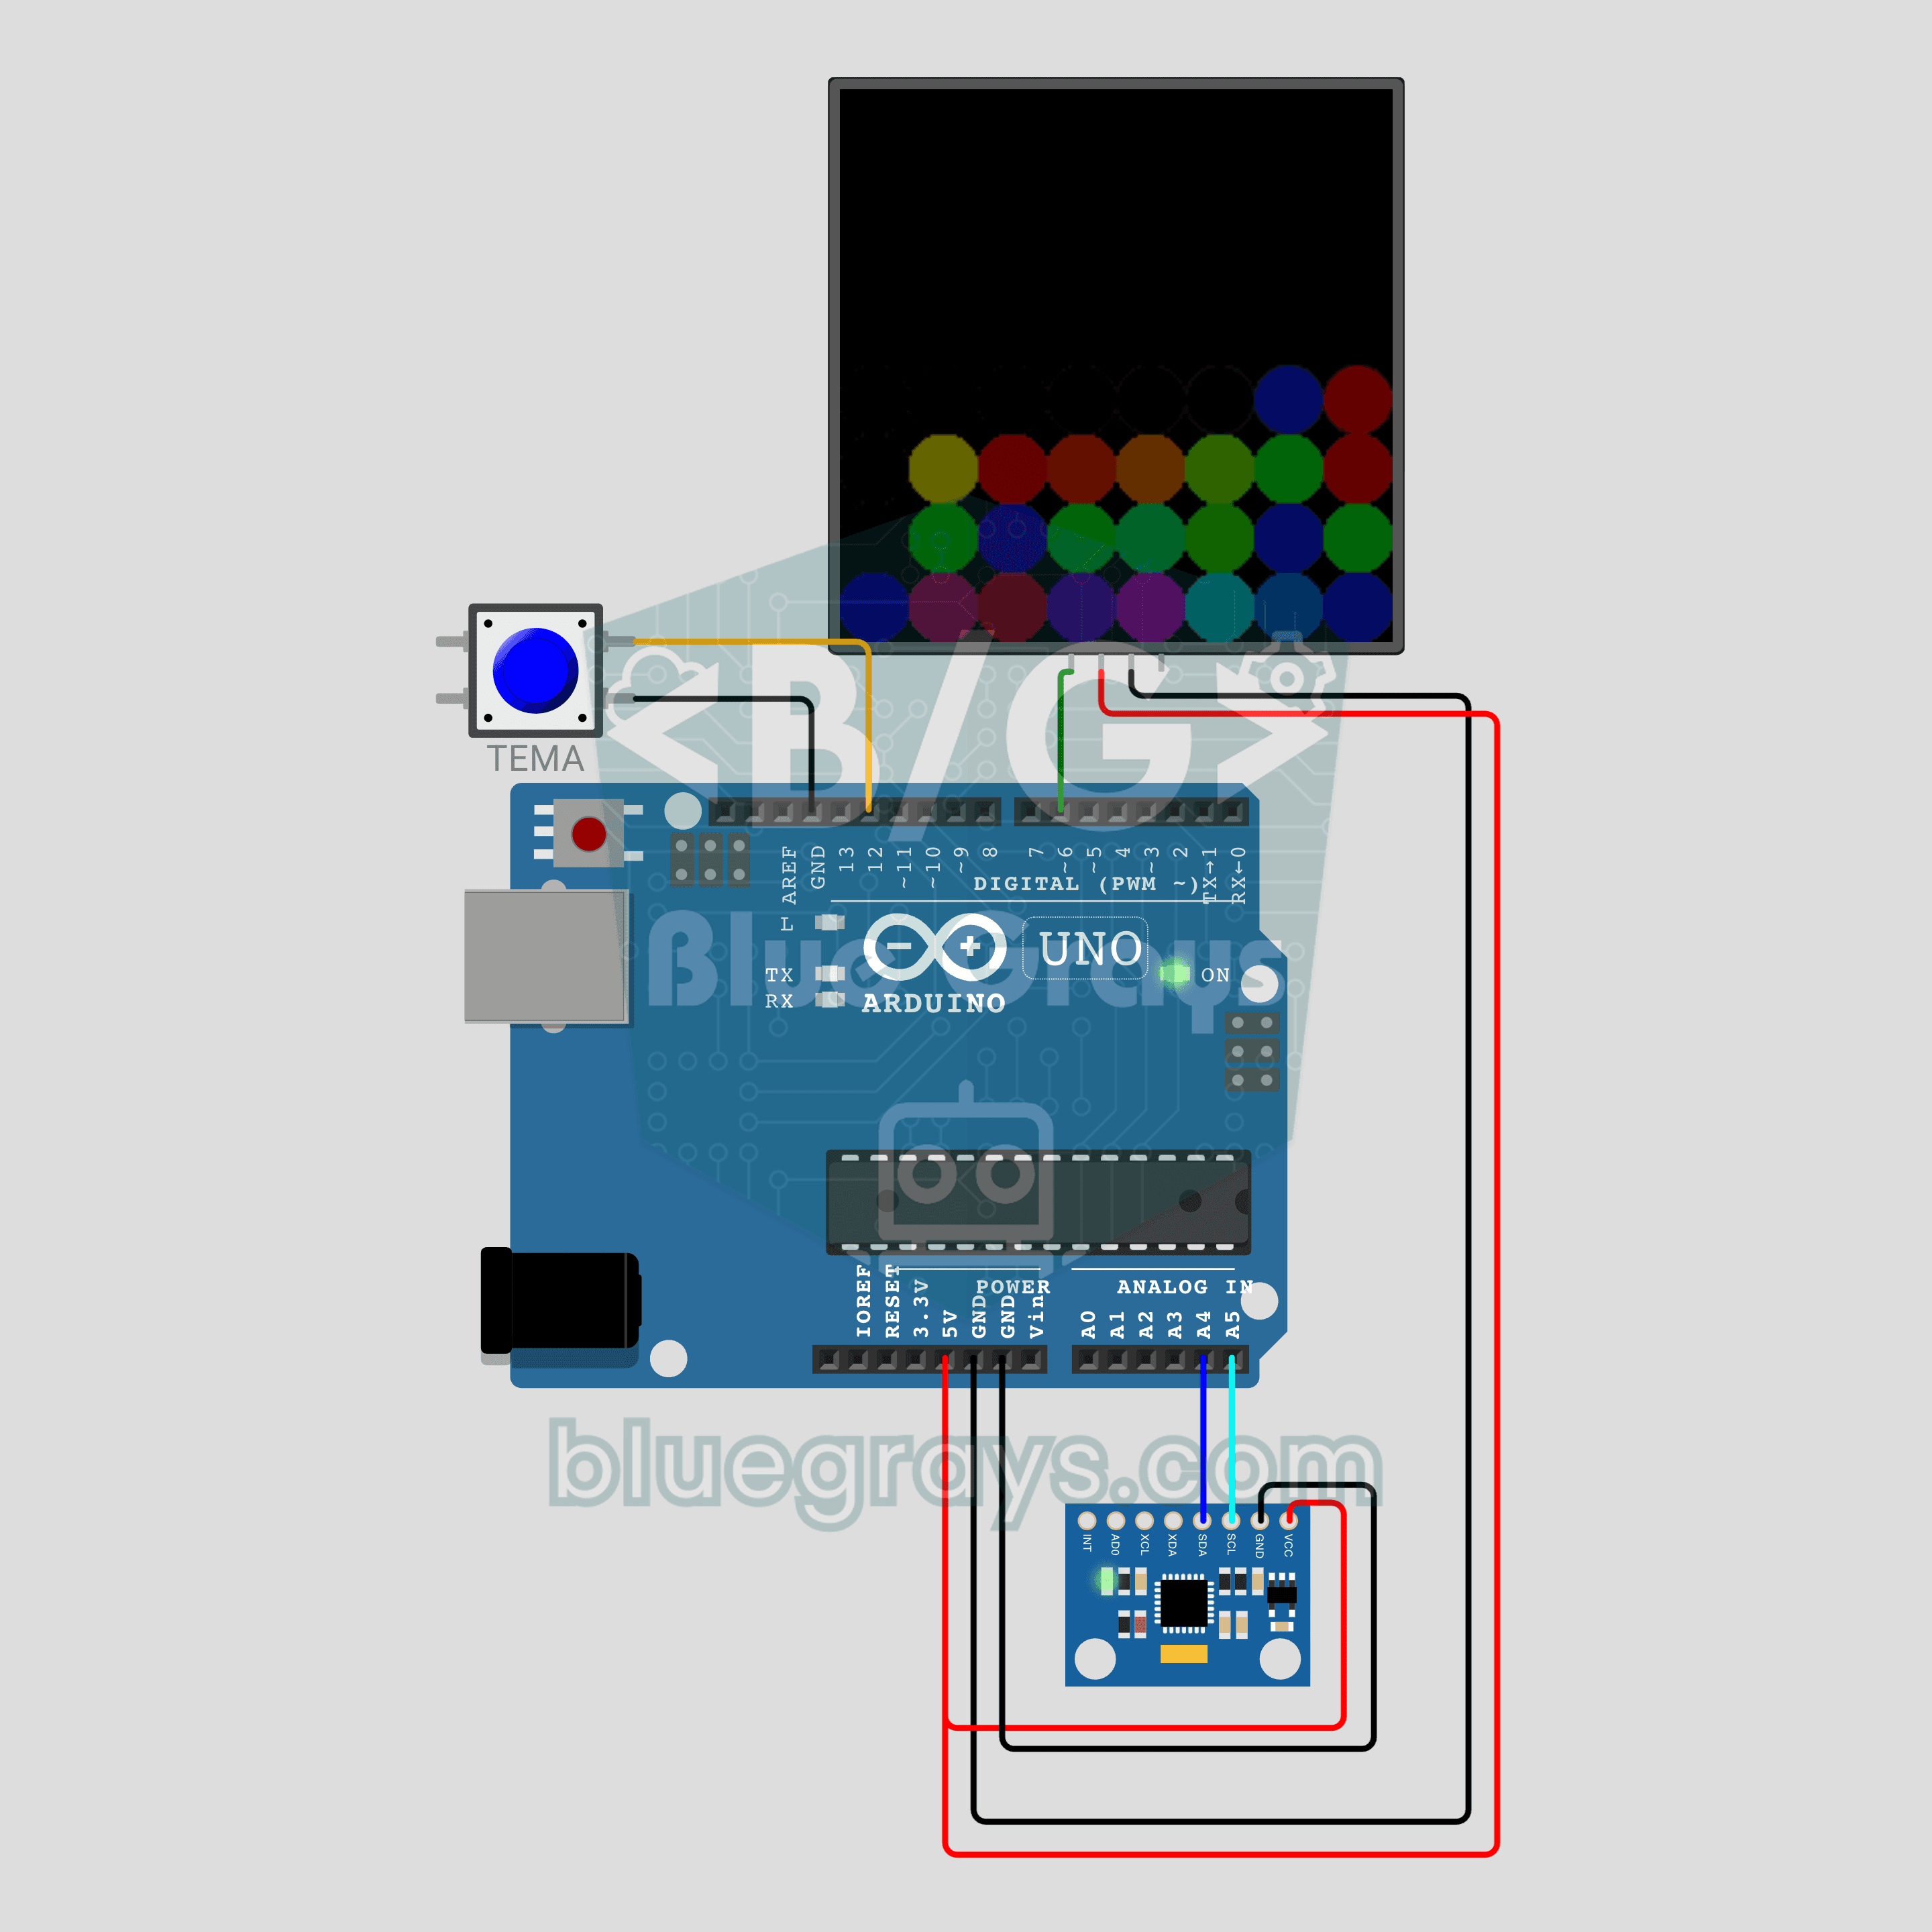
Cát kỹ thuật số Arduino điều khiển bằng độ nghiêng (MPU-6050 + ma trận NeoPixel 8x8)
Cát LED chảy về phía bạn nghiêng mạch! Cảm biến gia tốc MPU-6050 đo độ nghiêng, và 24 hạt trên ma trận NeoPixel 8x8 rơi theo hướng trọng lực rồi dồn lại ở mép như cát thật. Một nút chủ đề đổi màu giữa cát, nước, dung nham và cầu vồng. Đọc I2C không cần thư viện, chuyển độ nghiêng thành hướng trọng lực và một thuật toán cát rơi đơn giản trong cùng một dự án.
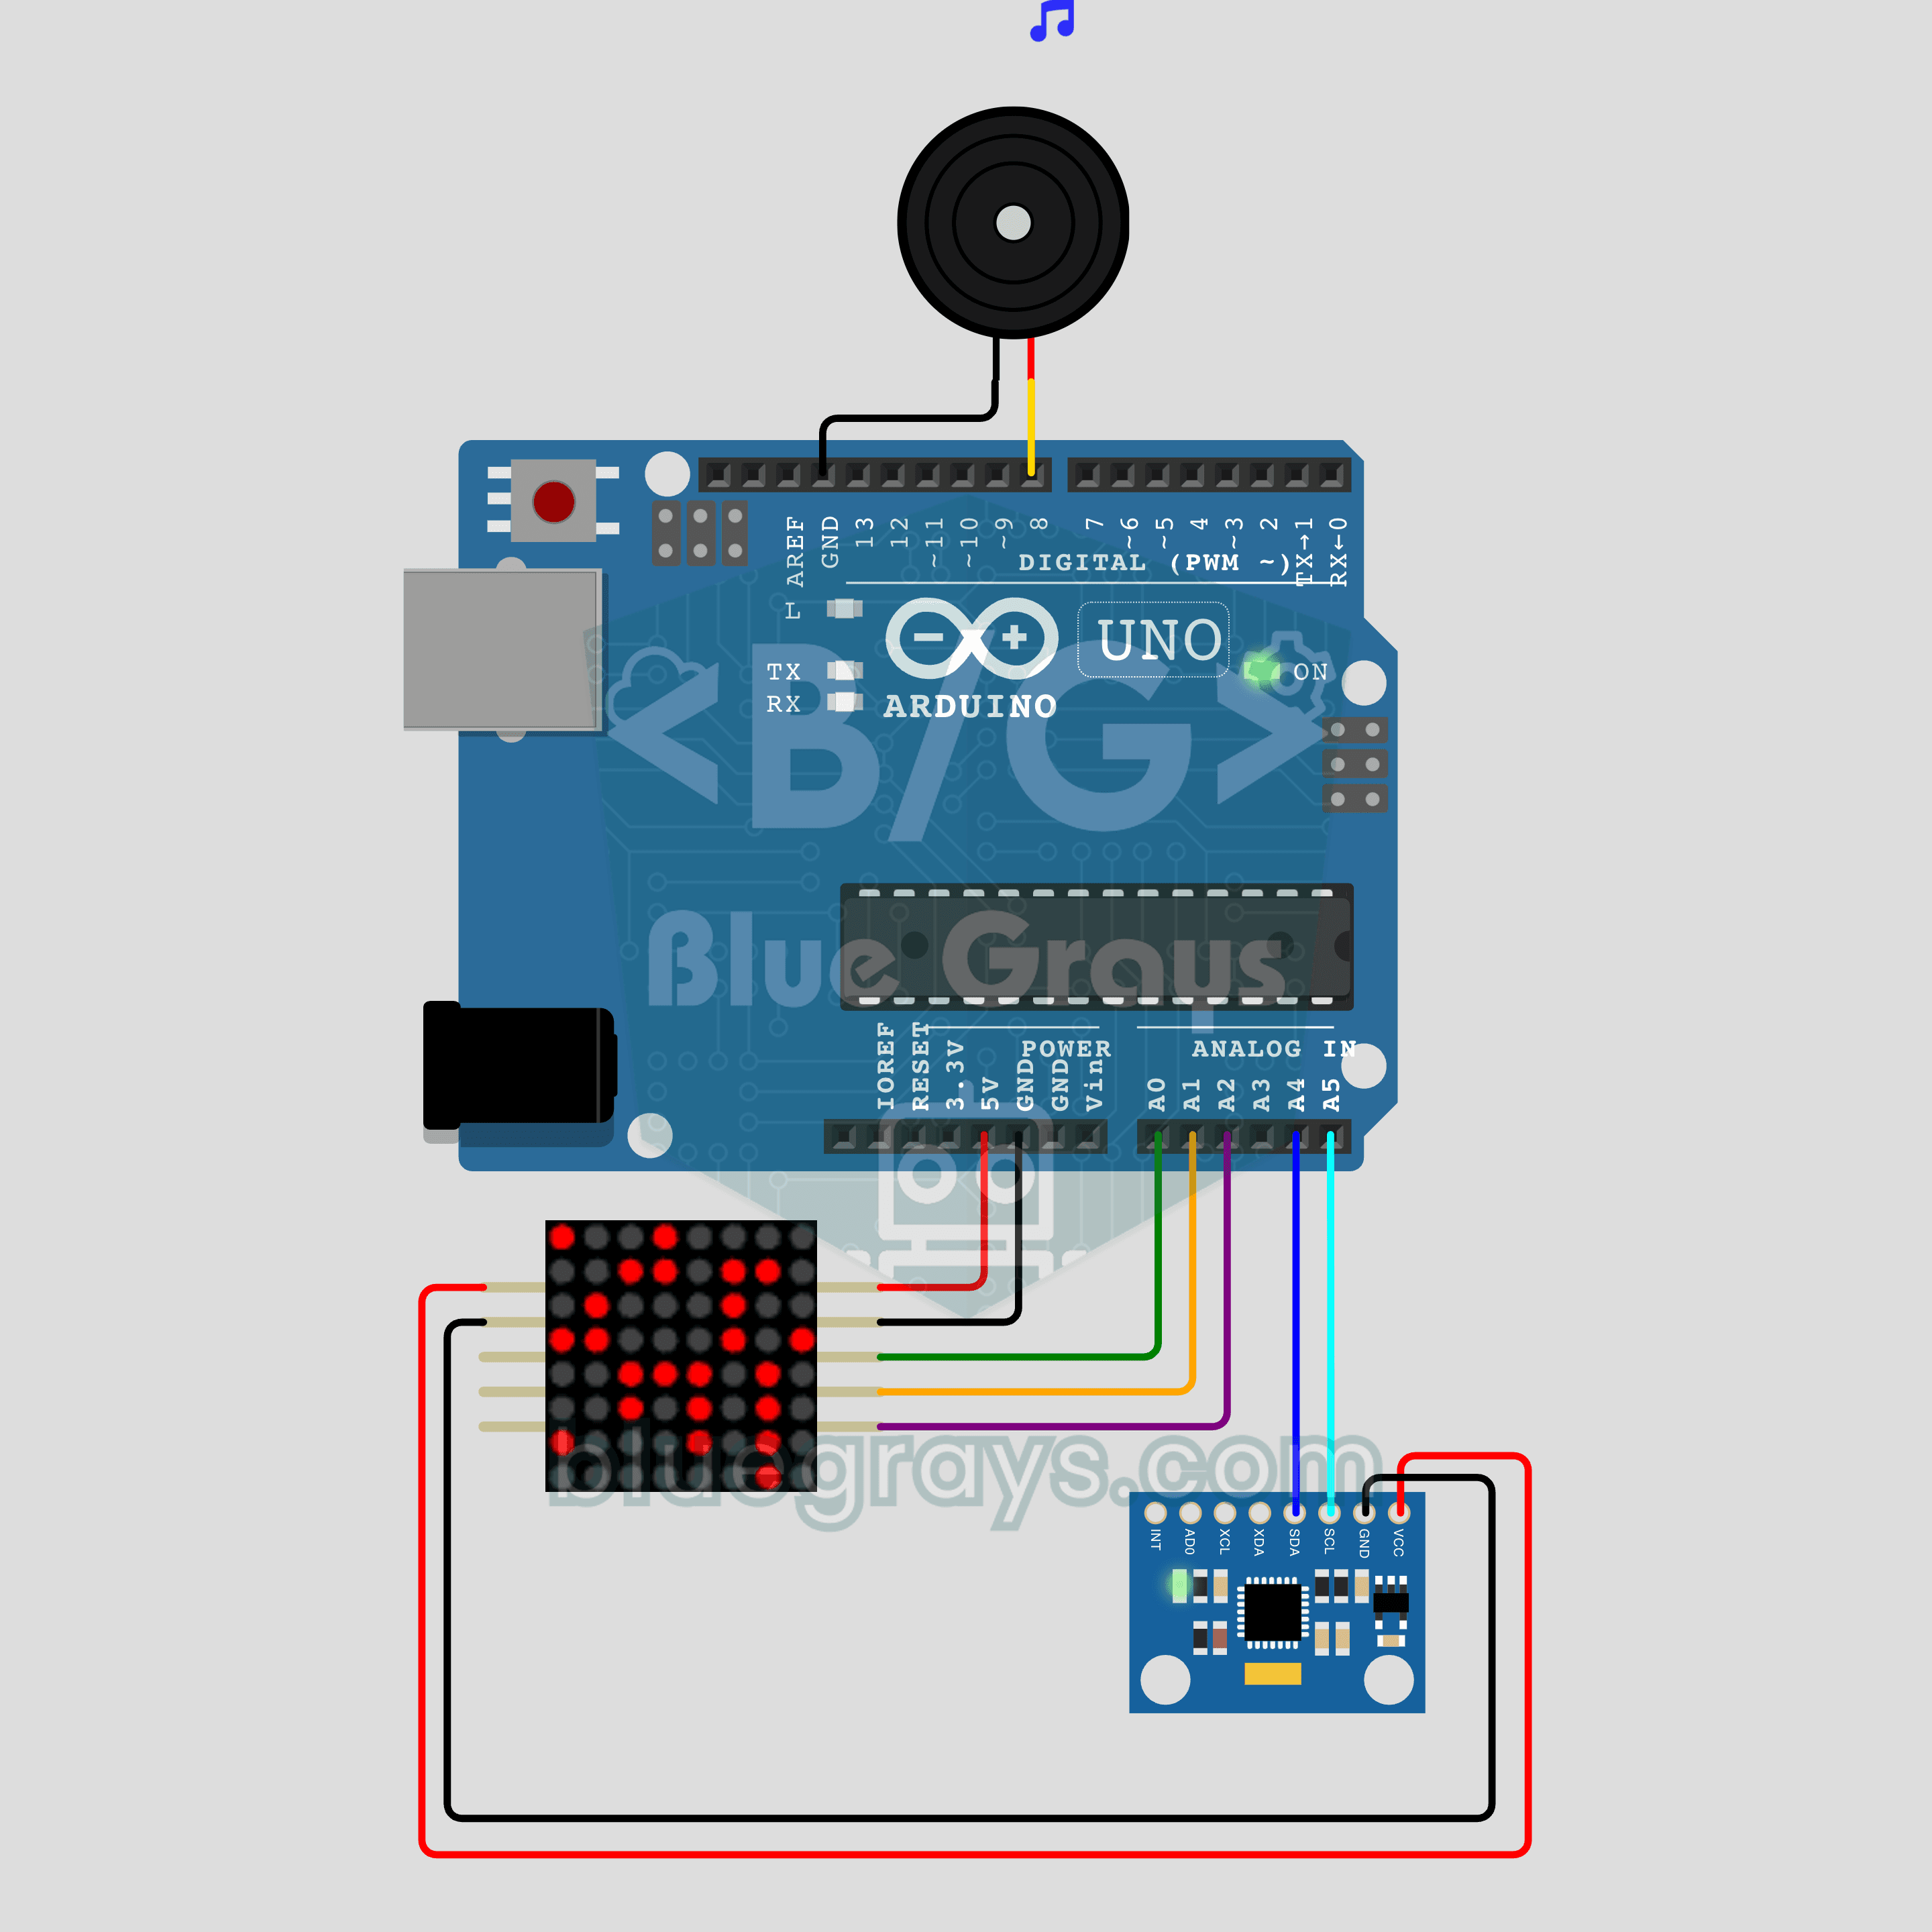
Mê cung bi nghiêng Arduino (MPU-6050 + ma trận LED 8x8 MAX7219)
Không màn hình, không joystick: nghiêng mạch là viên bi LED lăn qua mê cung! Cảm biến gia tốc MPU-6050 đo độ nghiêng, và viên bi trên ma trận LED 8x8 MAX7219 lăn theo hướng đó mà không xuyên qua tường. Tới đích, buzzer thụ động phát một giai điệu và mê cung tiếp theo mở ra; hoàn thành cả 3 sẽ có mặt cười. Đọc cảm biến không cần thư viện, điều khiển tốc độ theo độ nghiêng và mê cung viết bằng văn bản trong cùng một dự án.
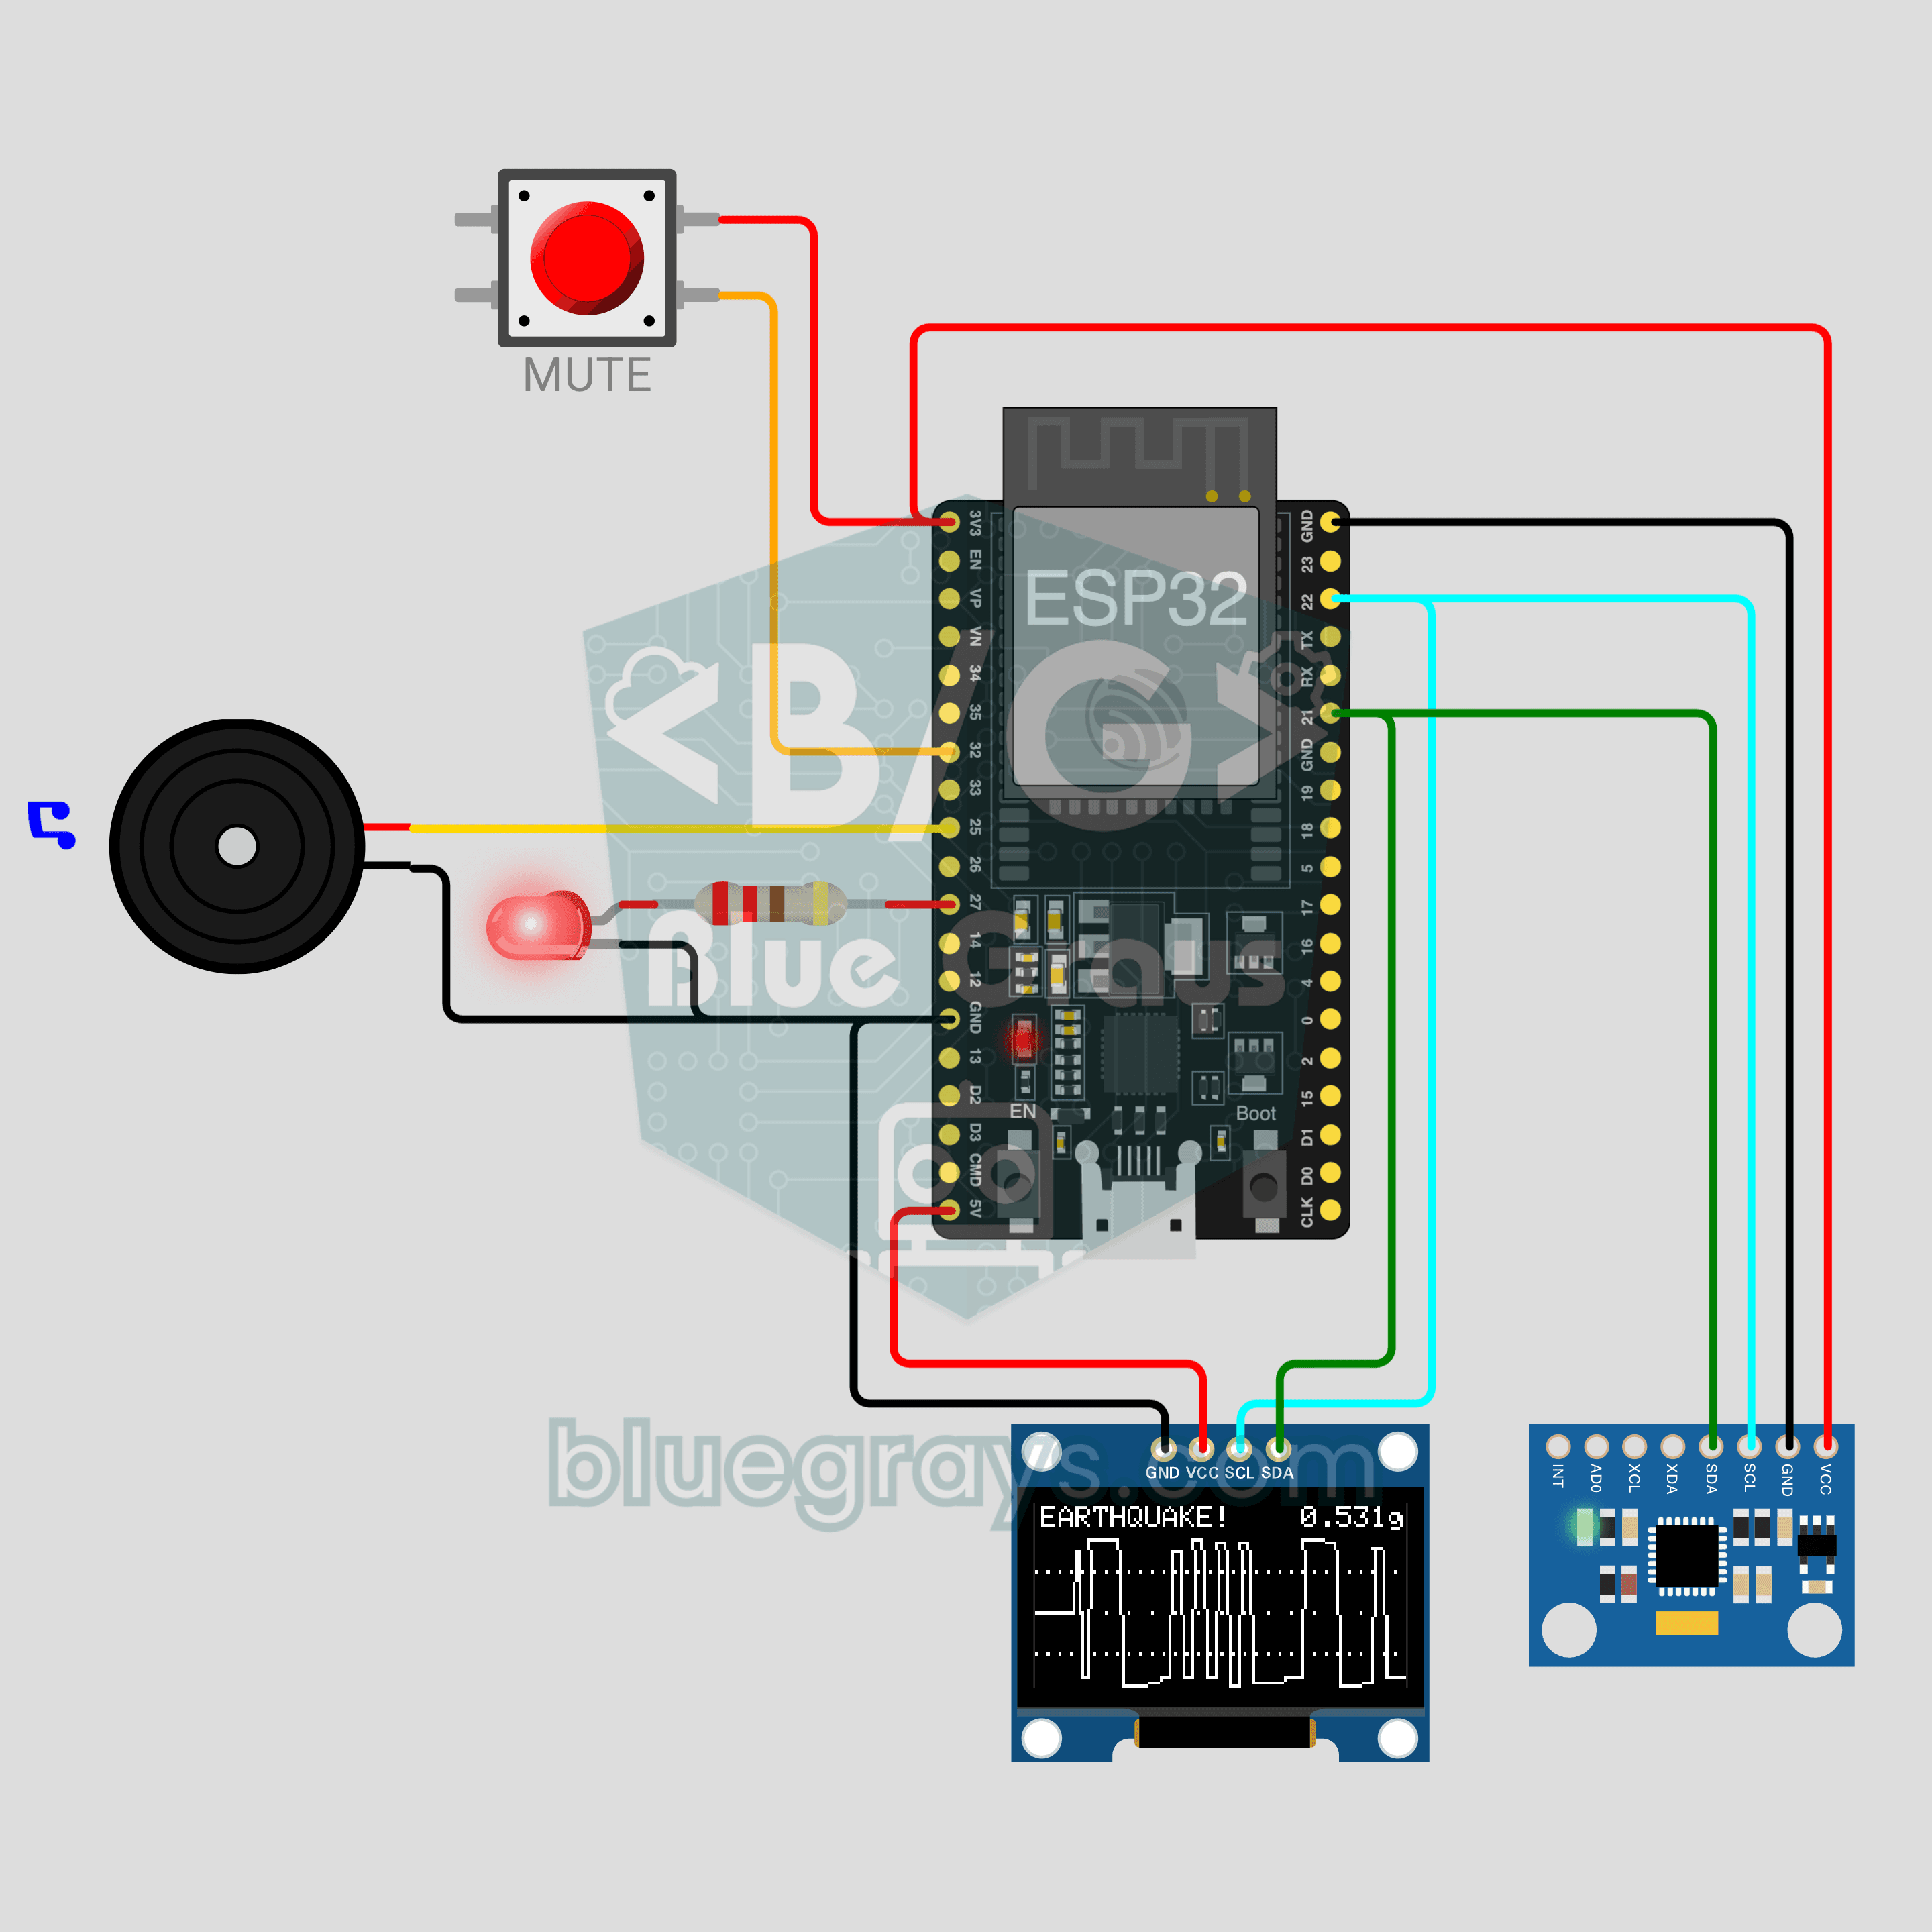
Báo động rung động đất với ESP32 (MPU-6050 + màn hình OLED + Buzzer)
Khi bàn của bạn rung, màn hình này nhận ra trước tiên! ESP32 đo độ rung bằng cảm biến gia tốc MPU-6050 và vẽ một đường tín hiệu trực tiếp trôi như máy địa chấn trên màn hình OLED 0,96 inch. Khi độ rung vượt ngưỡng, buzzer thụ động hú còi và LED đỏ nhấp nháy; một nút nhấn để tắt tiếng và đặt lại. Đây là thiết bị đo rung mang tính giáo dục, không phải cảnh báo động đất chính thức.
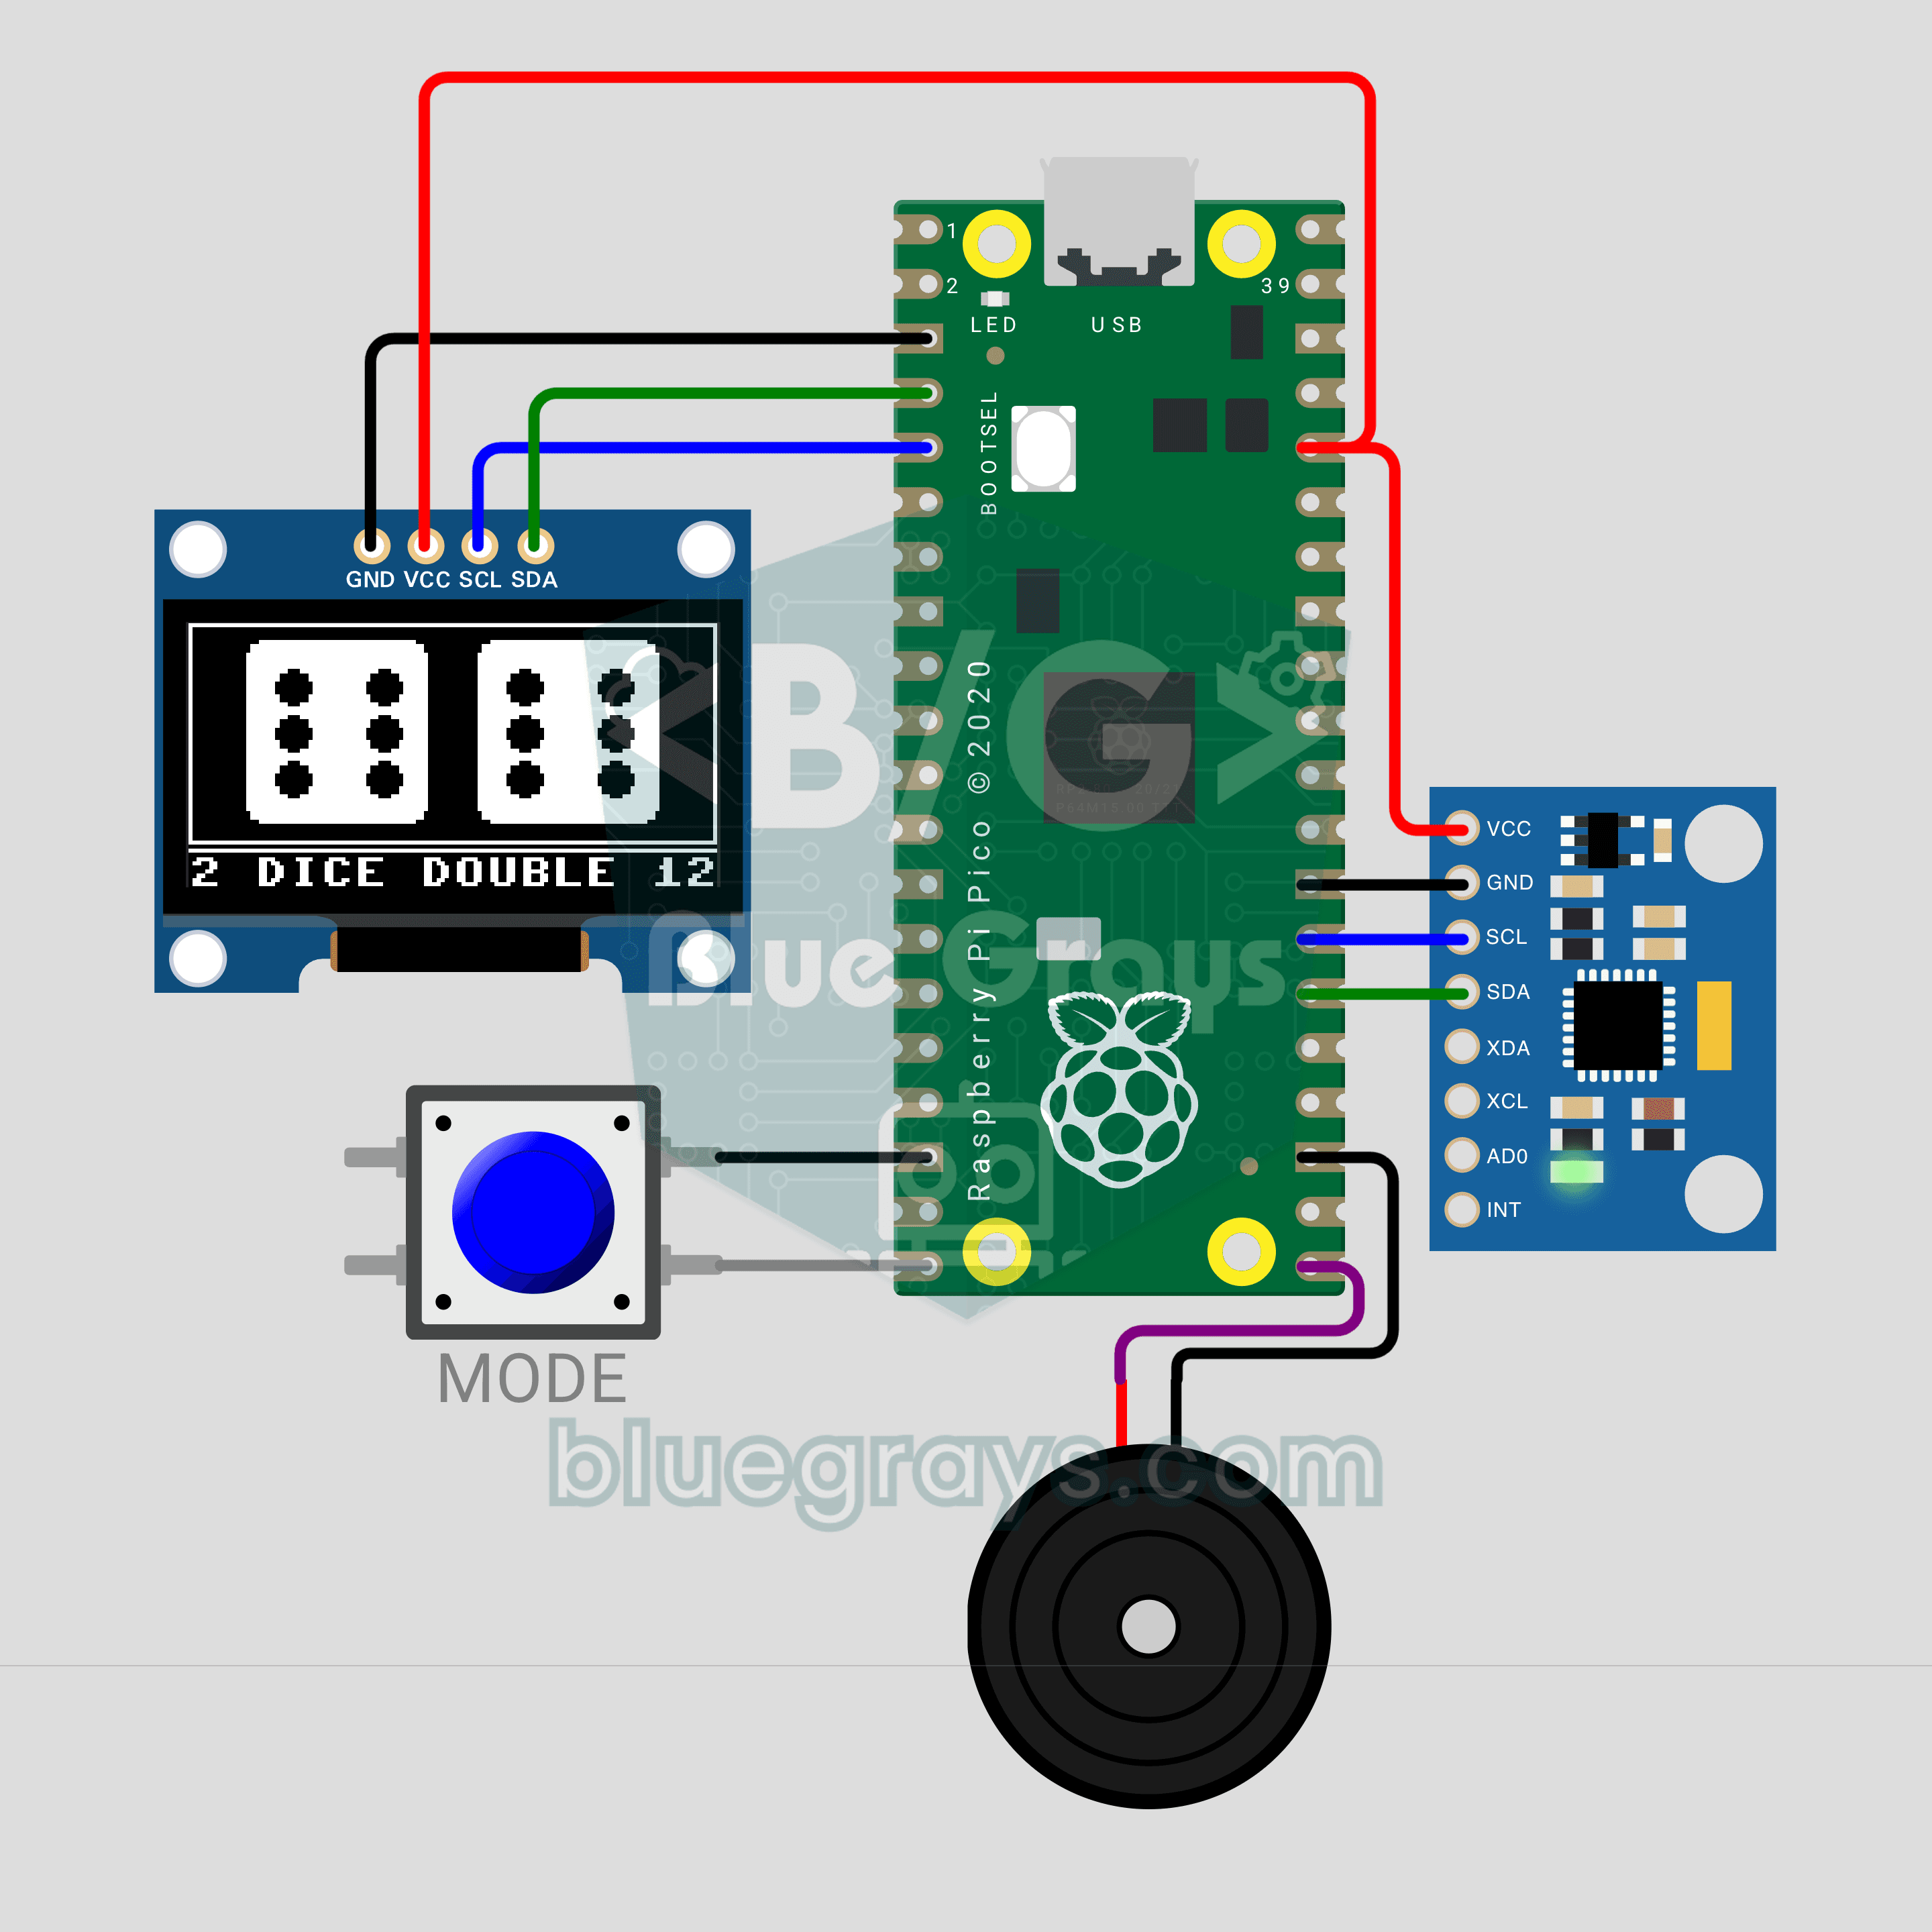
Xúc xắc lắc với Raspberry Pi Pico (MPU-6050 + màn hình OLED + Buzzer)
Mất xúc xắc rồi? Không sao: lắc mạch là xúc xắc lăn trên OLED 0,96 inch! Cảm biến gia tốc MPU-6050 nhận ra cú lắc, xúc xắc lắc lư và xoay tròn, và khi bạn dừng lại, nó chậm dần rồi dừng ở một mặt. Nút MODE chuyển giữa một và hai xúc xắc; ra đôi giống nhau, màn hình nhấp nháy trong khi buzzer phát giai điệu ăn mừng. Raspberry Pi Pico đọc cảm biến trực tiếp qua I2C, không cần thư viện.
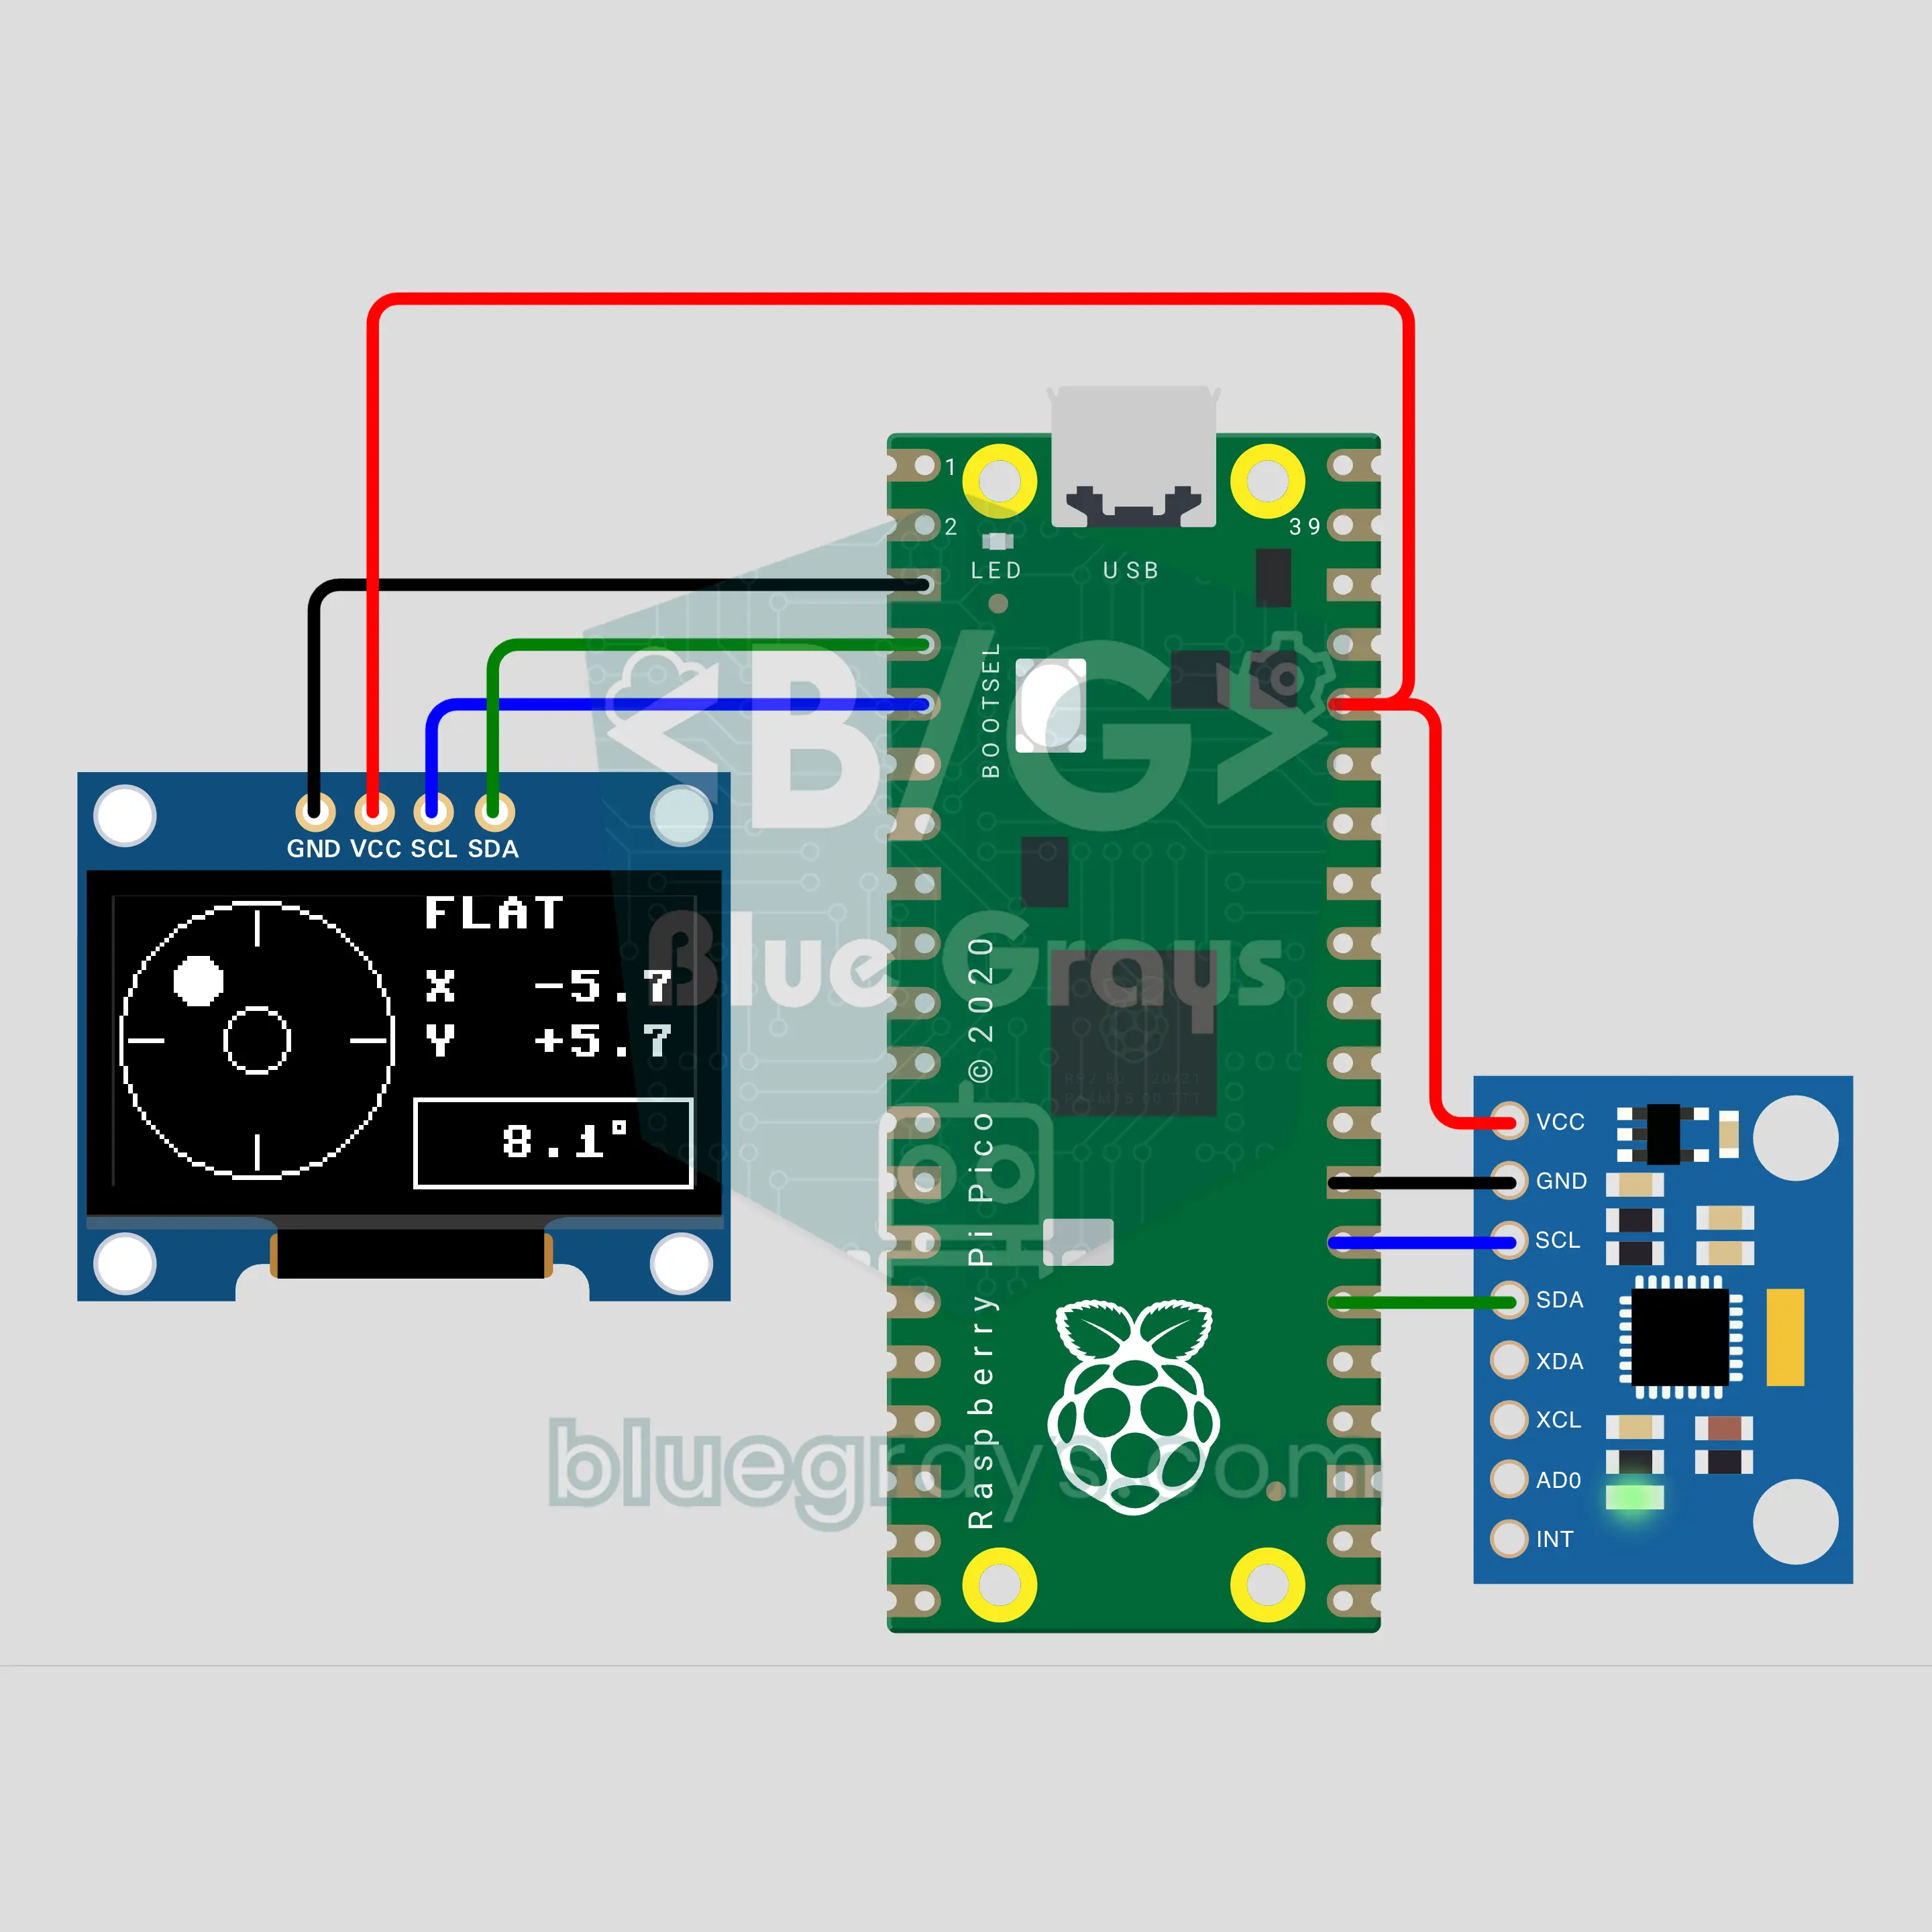
Thước thủy điện tử với Raspberry Pi Pico (MPU-6050 + màn hình OLED)
Kệ đã treo, nhưng có thẳng không? Chúng ta làm thước thủy điện tử với Raspberry Pi Pico. MPU-6050 đo trọng lực, và OLED hiện một bọt khí trong vòng tròn hồng tâm cùng độ nghiêng X / Y. Dựng bo mạch đứng lên cạnh, màn hình chuyển thành thước thủy dạng ống cổ điển. Dưới 0,5°, màn hình hiện LEVEL, và giống hệt thước thật, bọt khí trôi về phía cao hơn.
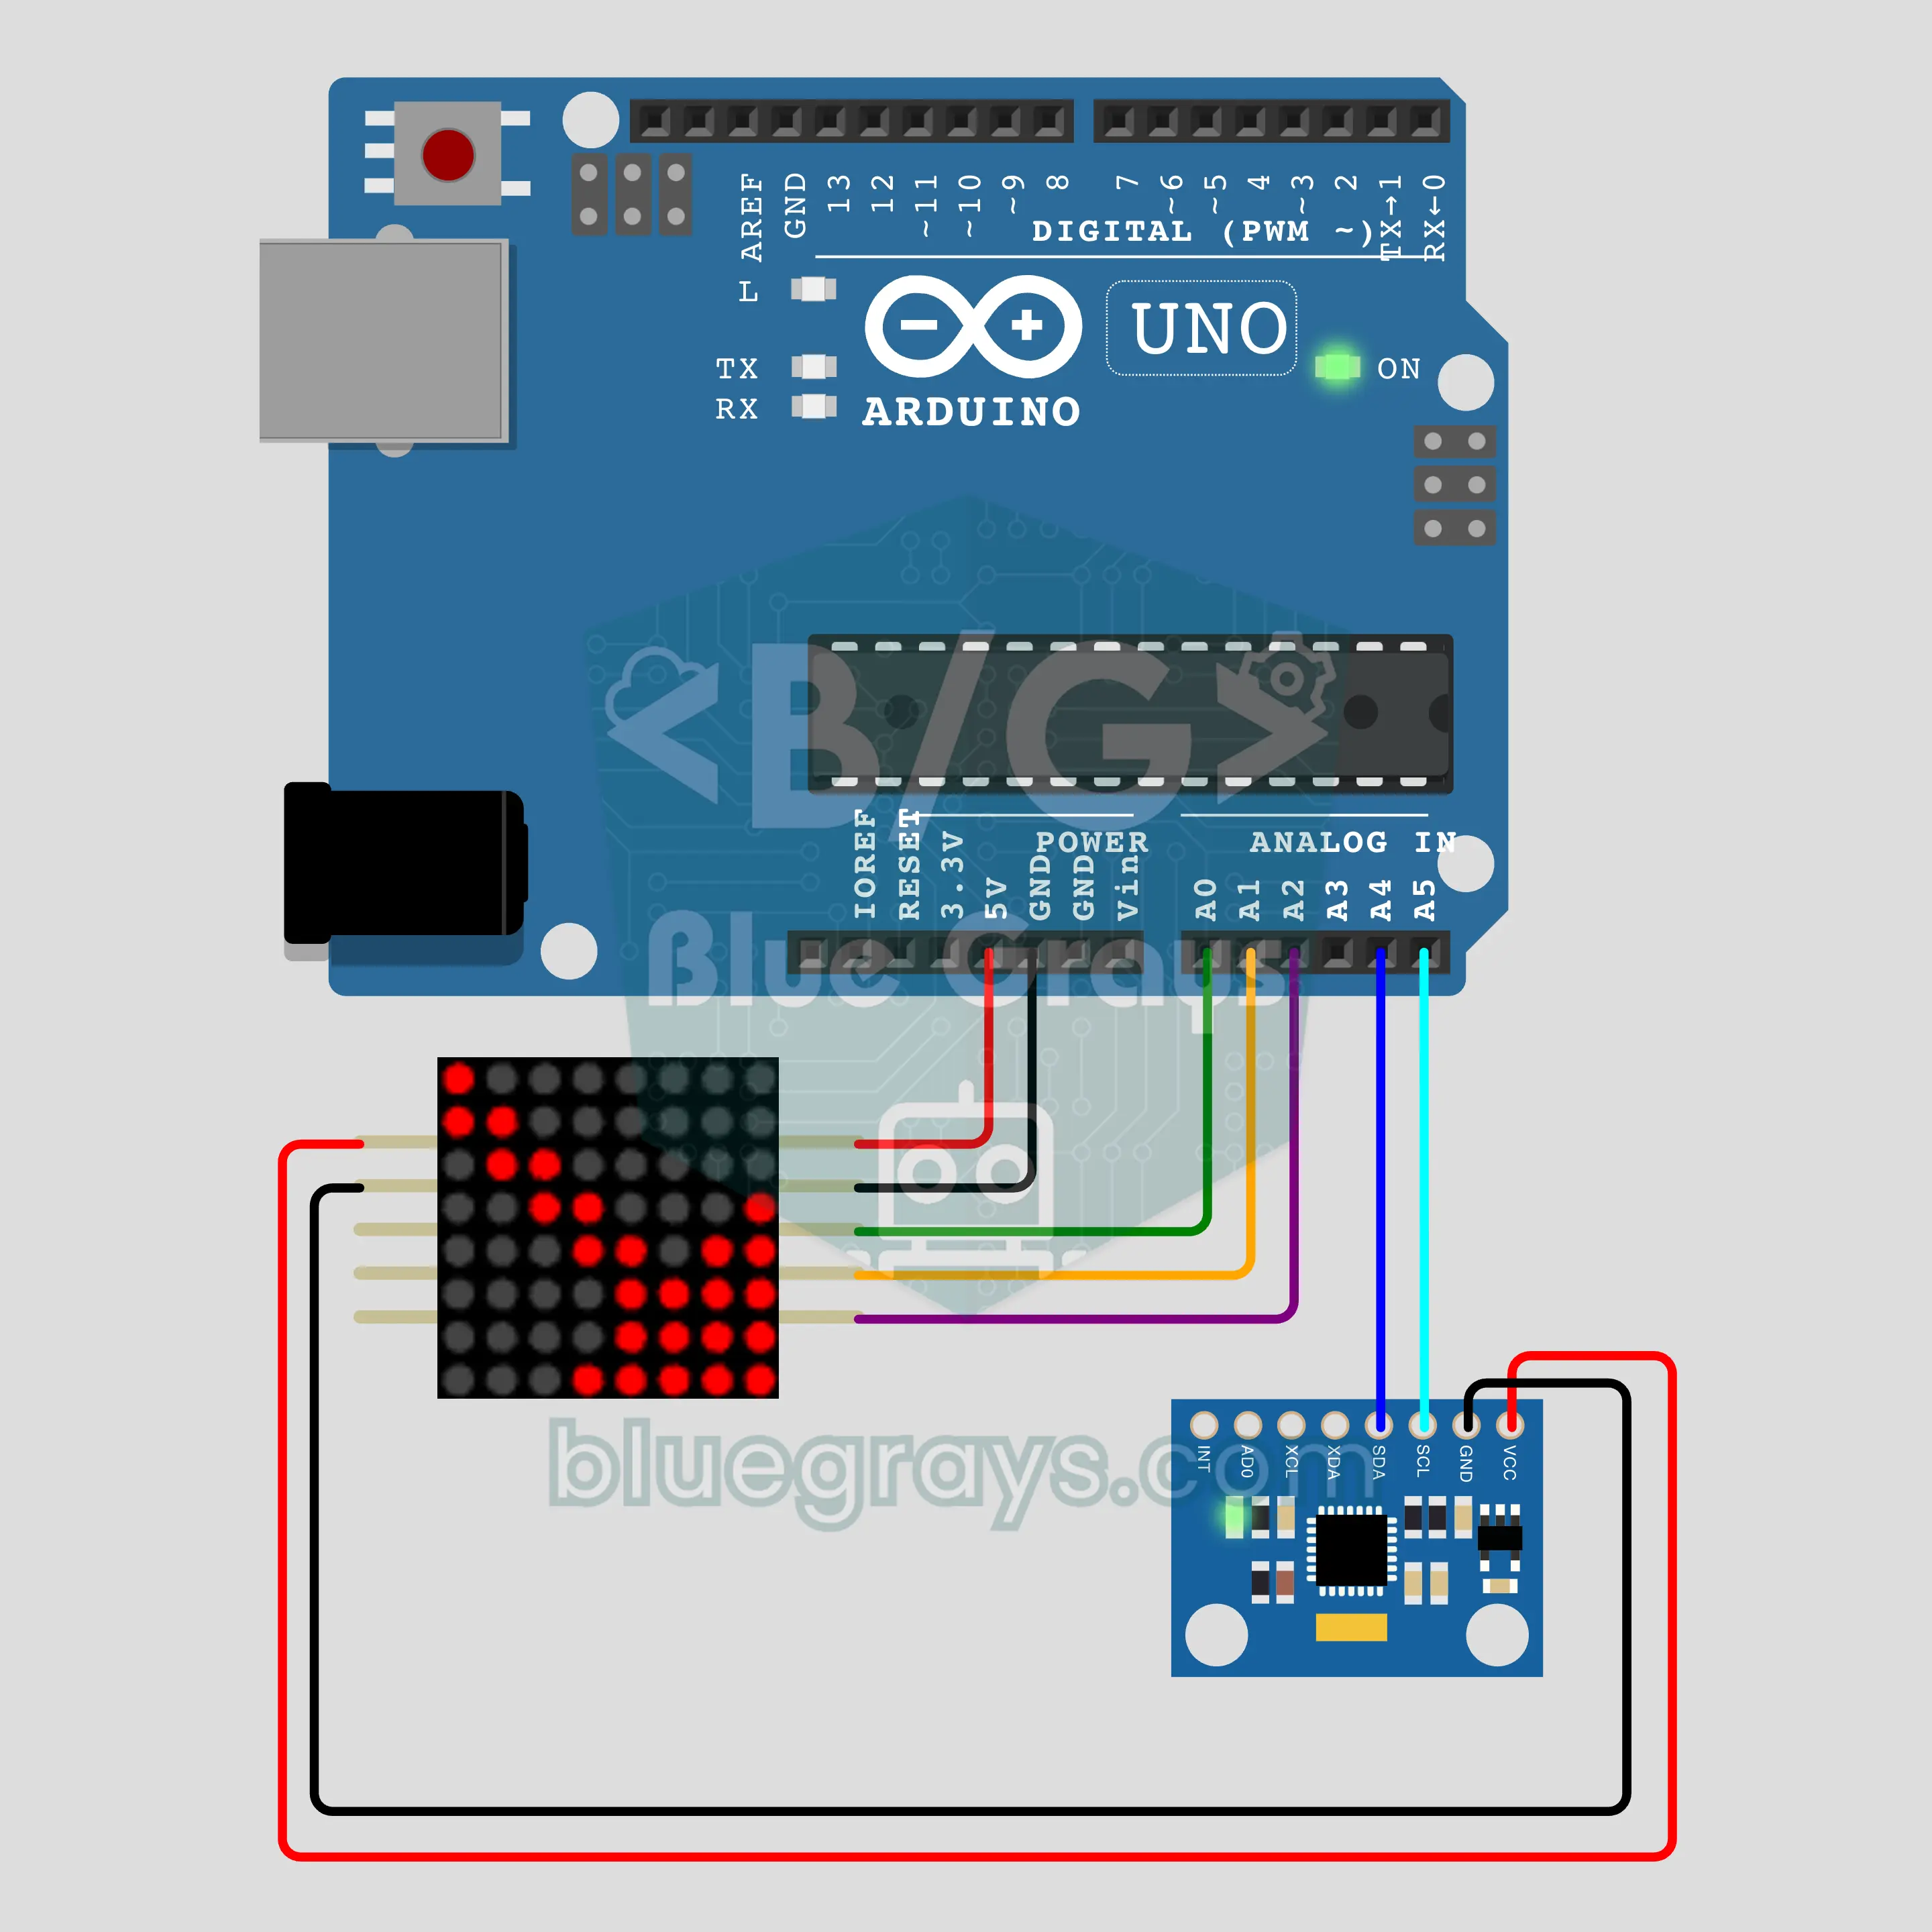
Mũi tên chỉ độ nghiêng Arduino (MPU-6050 + ma trận LED 8x8 MAX7219)
Nghiêng mạch và mũi tên xoay theo! Chúng ta làm mũi tên chỉ độ nghiêng hướng về phía dốc xuống với Arduino, cảm biến gia tốc MPU-6050 và ma trận LED 8x8 MAX7219. Mũi tên xoay theo 8 hướng, dài ra khi độ nghiêng tăng và nhấp nháy khi quá dốc. Khi mạch thăng bằng, một ký hiệu thăng bằng nhấp nháy xuất hiện, và góc cùng hướng cũng được in ra Serial Monitor.
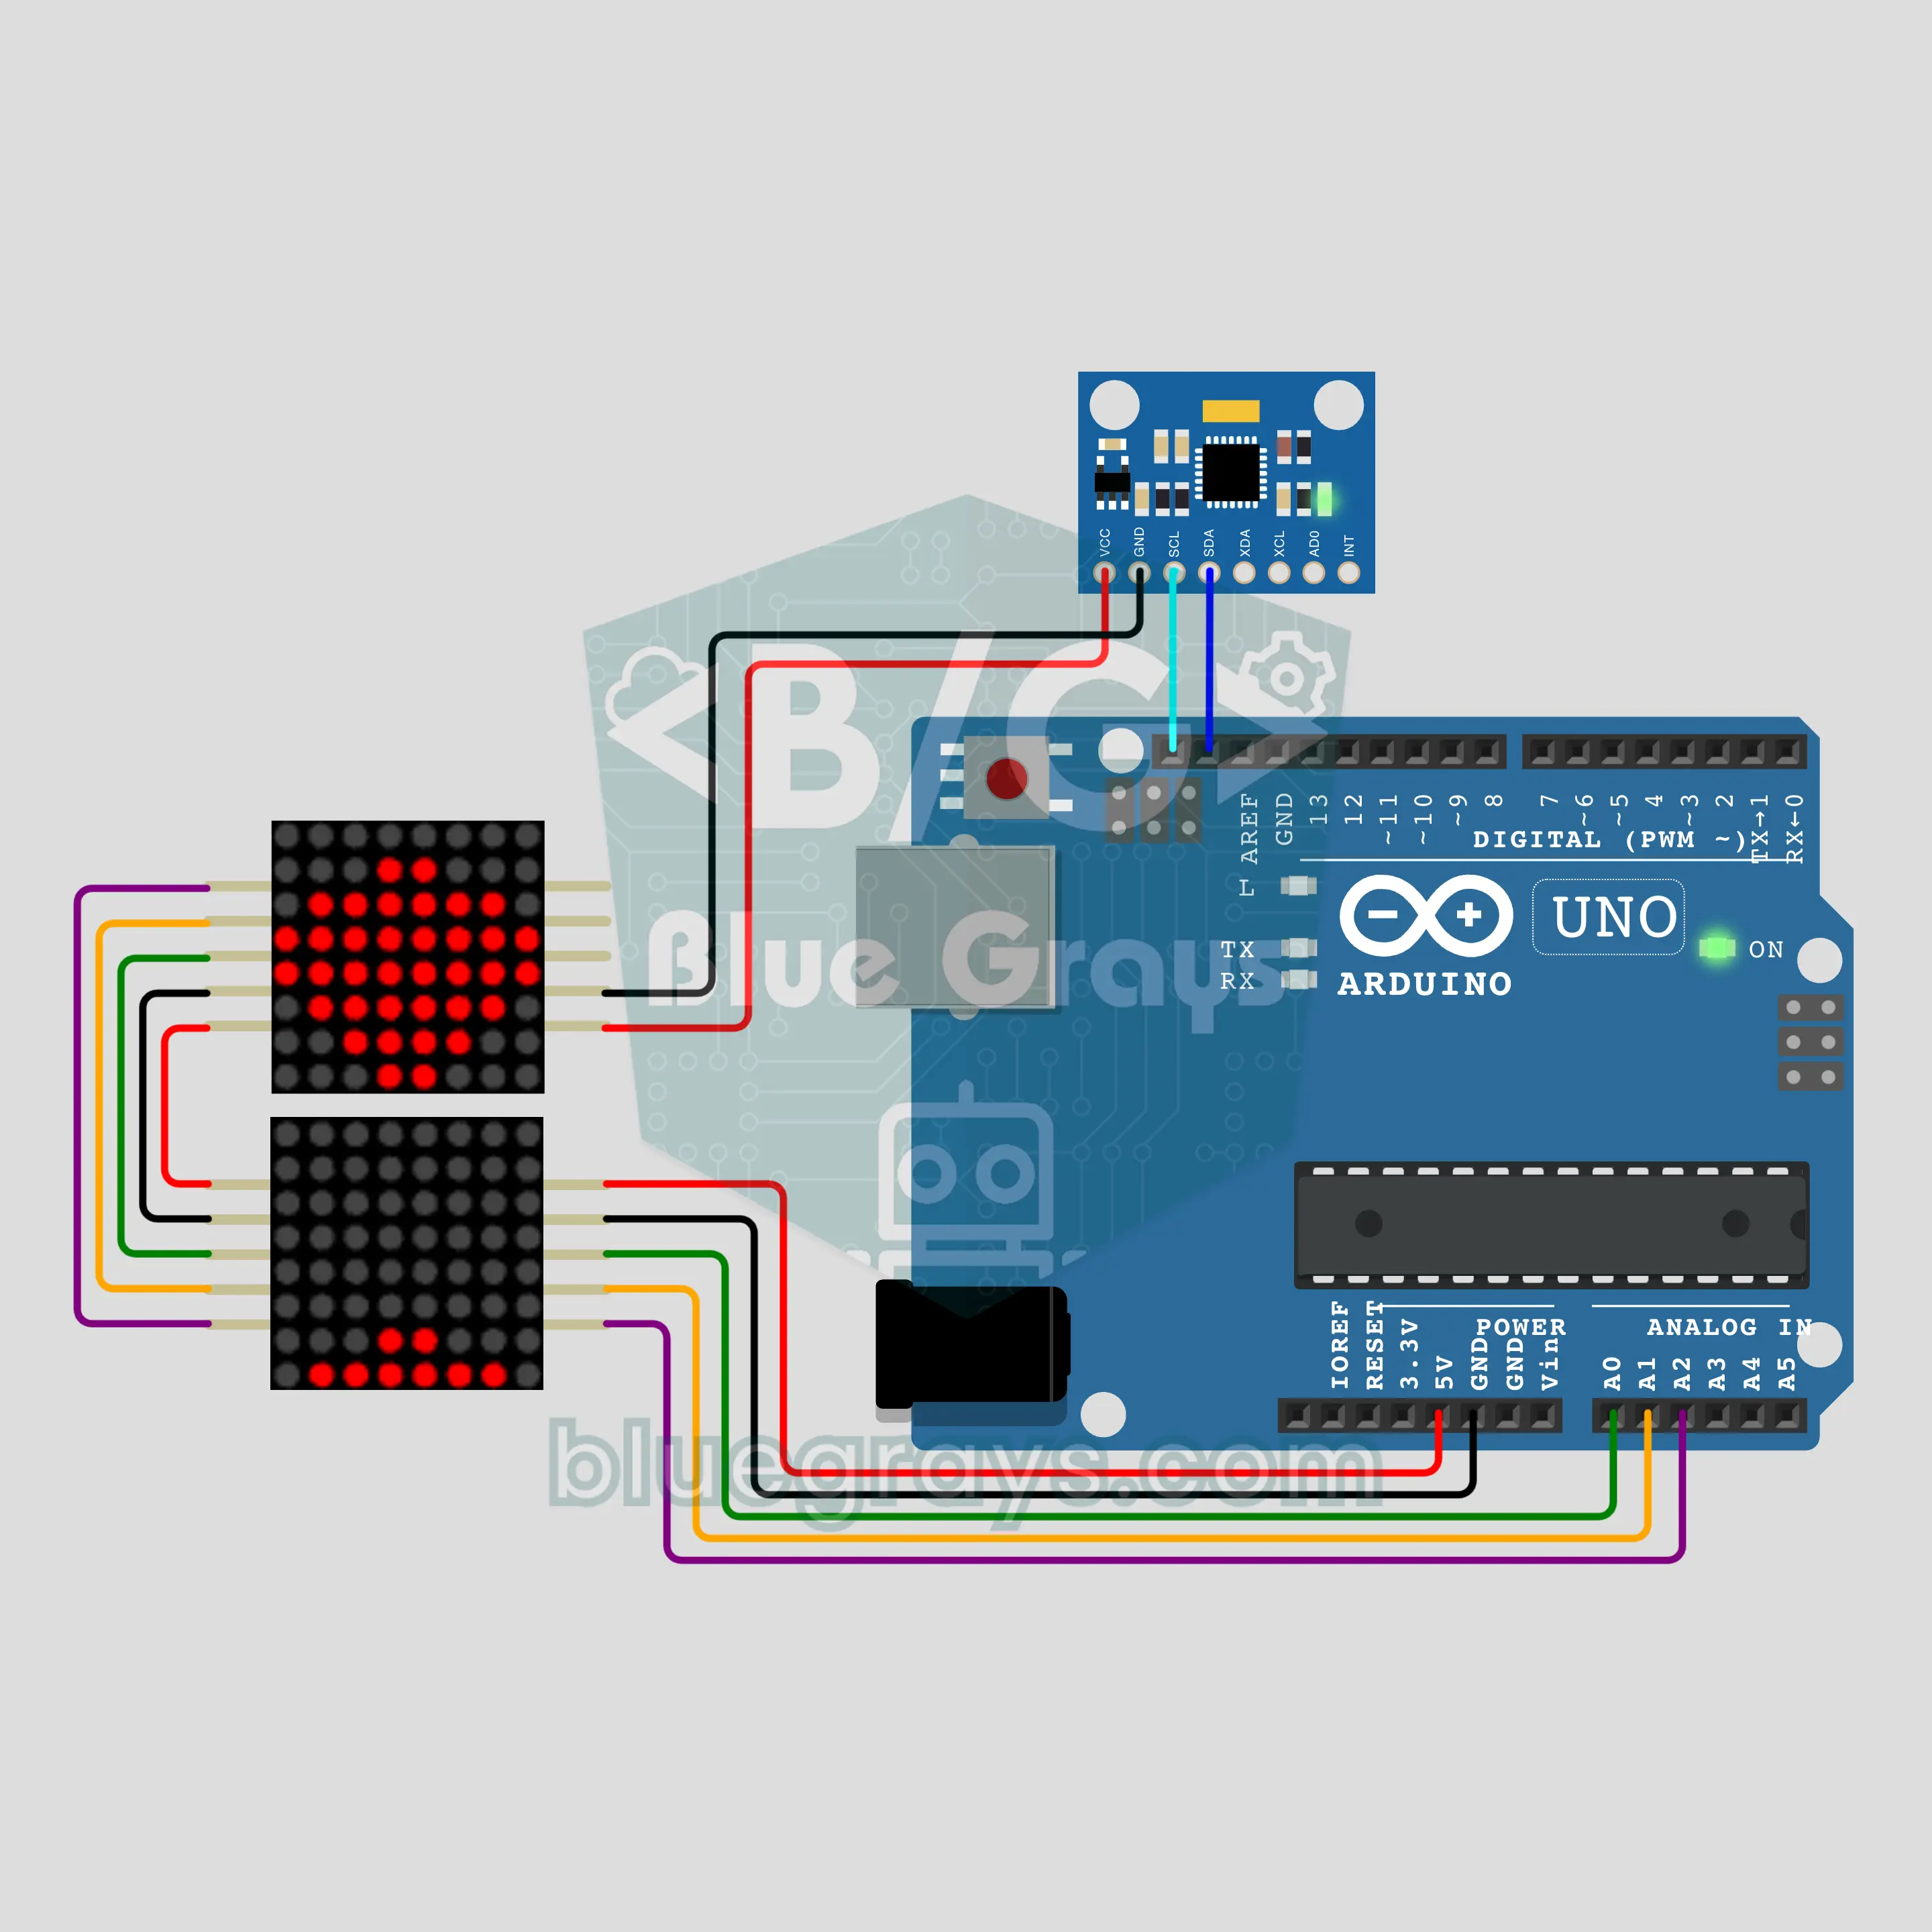
Đồng hồ cát Arduino (2 ma trận LED 8x8 MAX7219 + MPU-6050)
Cát không phải thật, nhưng lật lại là nó chảy ngược! Chúng ta làm đồng hồ cát kỹ thuật số với Arduino, hai ma trận LED 8x8 MAX7219 và MPU-6050. Các hạt ở bầu trên rơi từng hạt qua cổ hẹp và dồn lại bên dưới. Lật lại thì cát chảy ngược, đặt nằm thì cát tạm dừng; khi hết giờ, bầu dưới nhấp nháy.
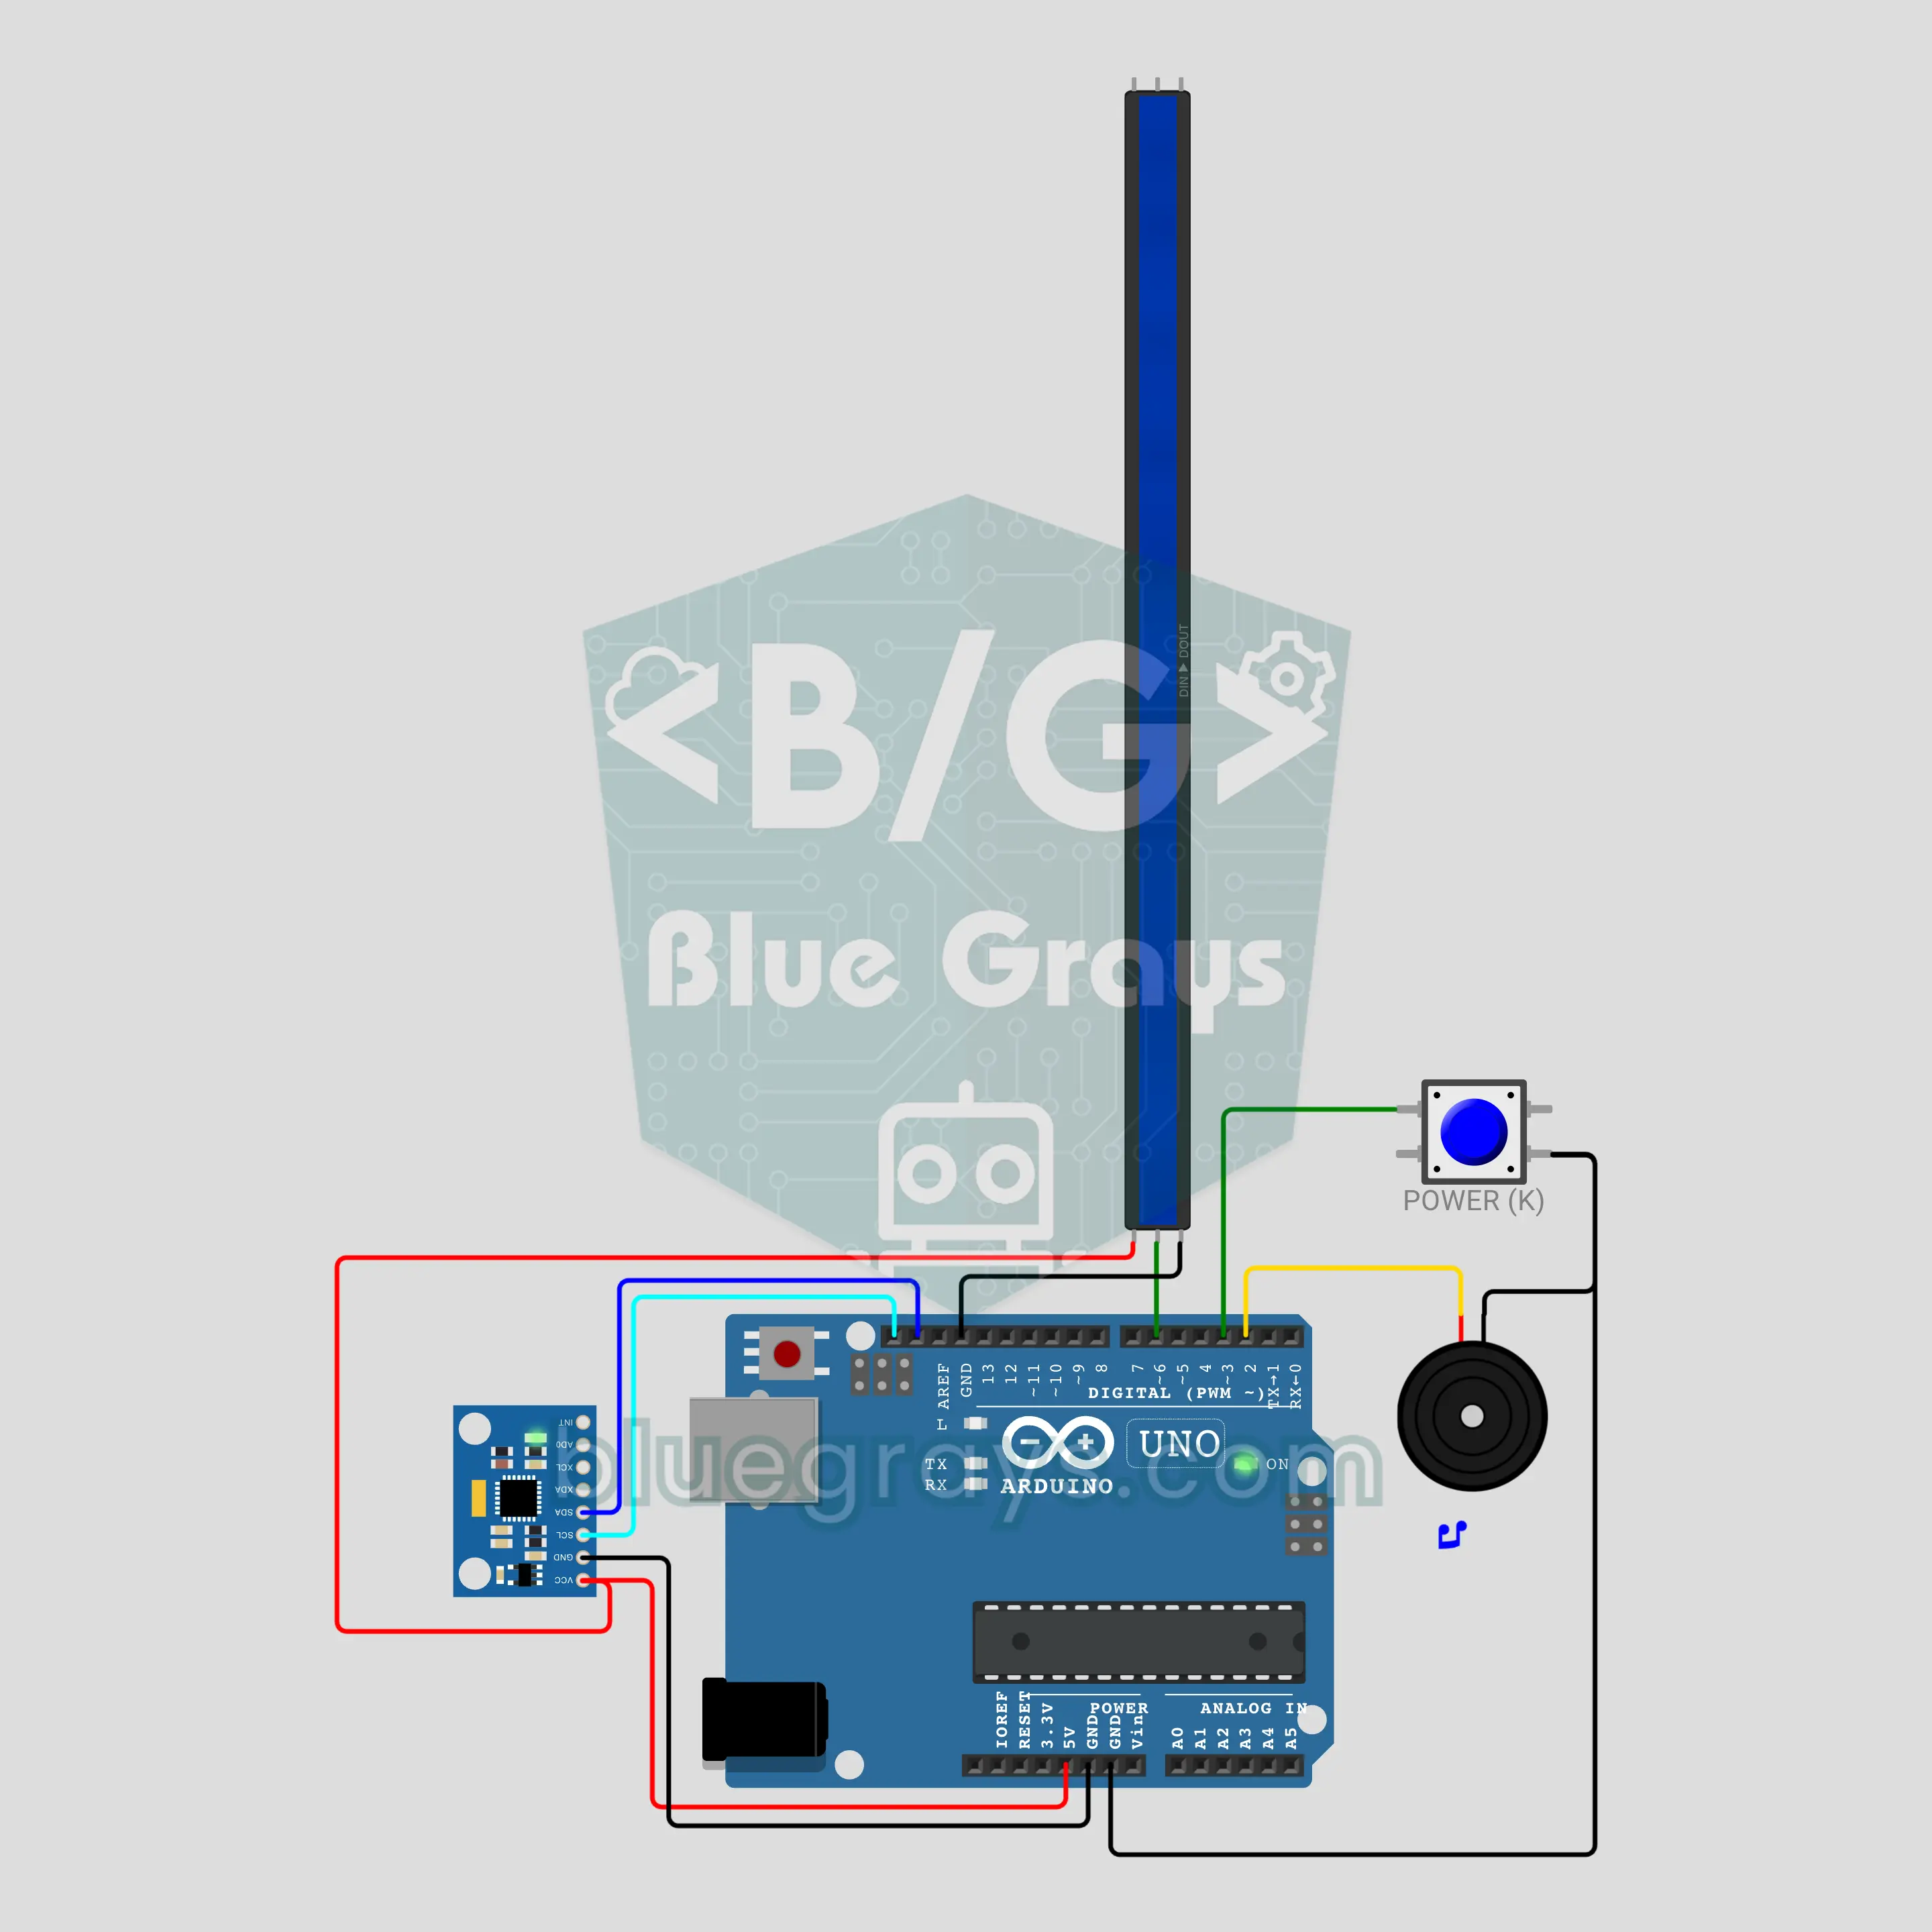
Kiếm ánh sáng Arduino (MPU-6050 + dải LED WS2812B + còi)
Nhấn nút, ánh sáng phóng từ chuôi lên tới mũi kiếm kèm tiếng "vzzz"! Dải WS2812B 30 LED là lưỡi kiếm, MPU-6050 đo kiếm xoay nhanh cỡ nào và khi nào chạm vào vật gì đó, còn còi chip thụ động phát tiếng ù. Vung kiếm, tiếng ù cao lên và lưỡi kiếm sáng hơn; chạm vào vật gì, lưỡi kiếm lóe trắng kèm tiếng lách tách. Nhấn giữ để chuyển qua sáu màu, và màu bạn chọn được nhớ sau khi tắt nguồn.
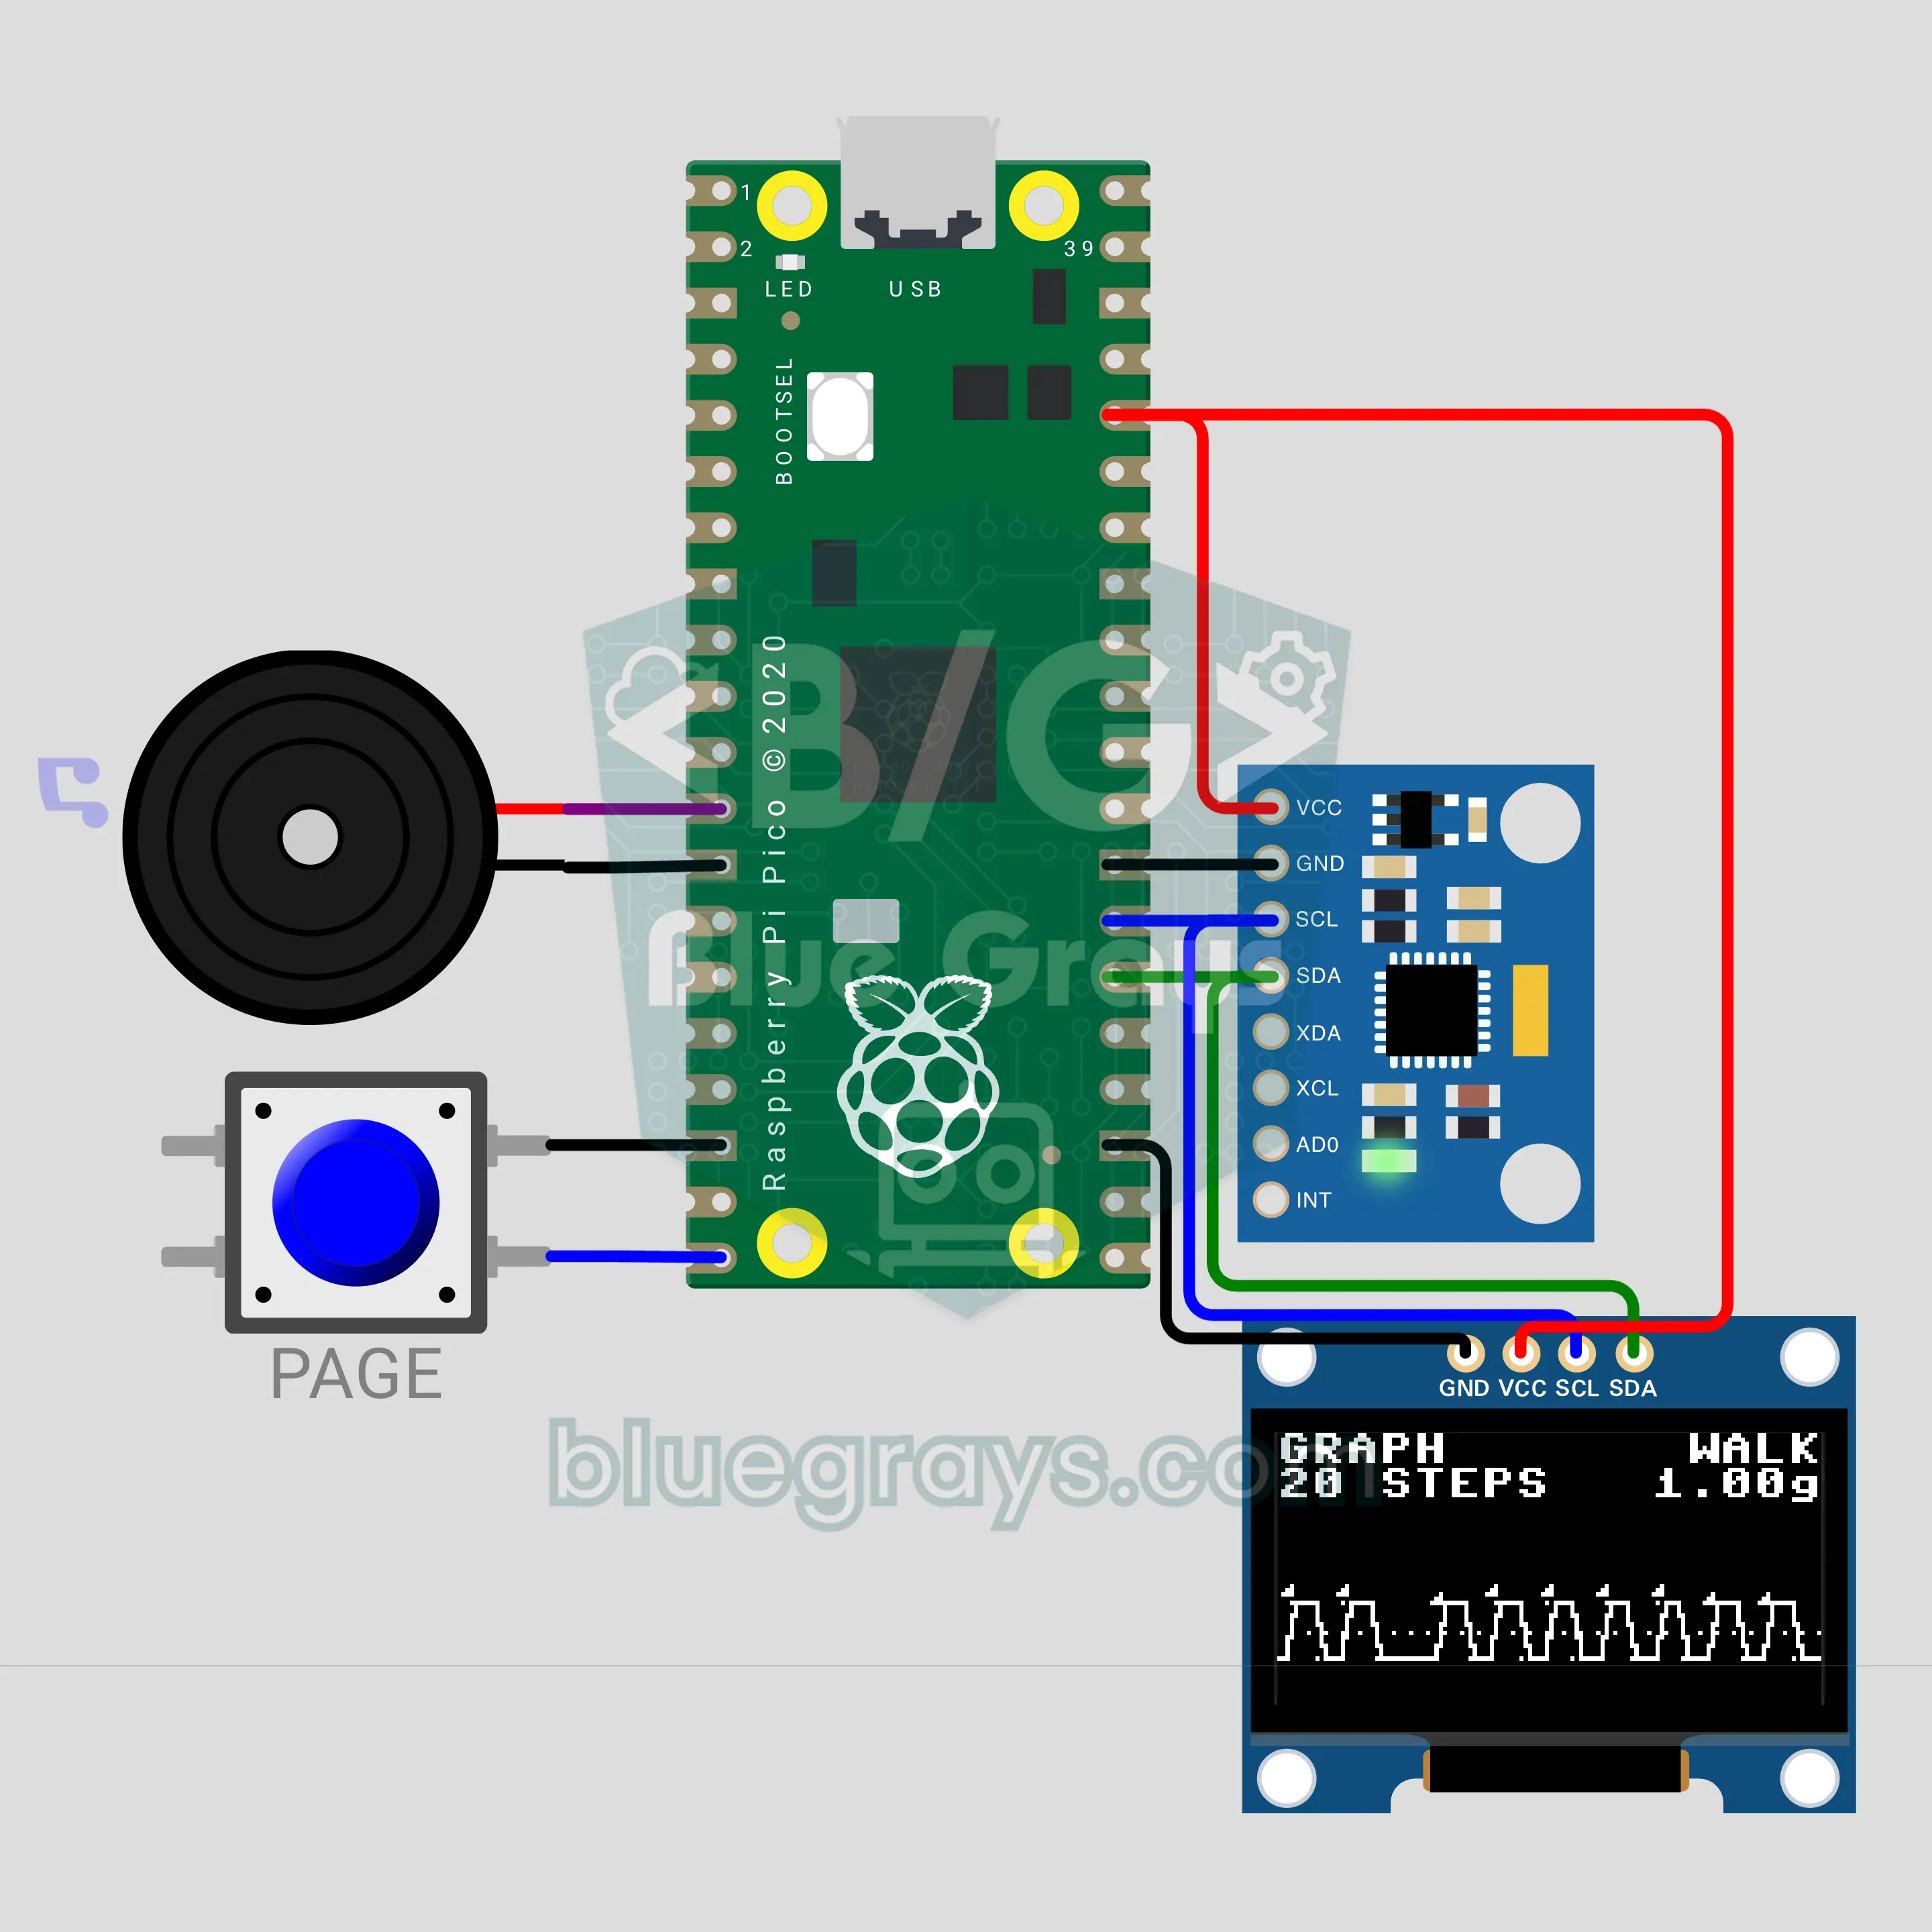
Máy đếm bước chân với Raspberry Pi Pico (MPU-6050 + OLED + còi)
Tự khám phá cách đồng hồ thông minh đếm bước chân của bạn, ngay trên mạch của bạn! Raspberry Pi Pico đọc gia tốc kế MPU-6050 50 lần mỗi giây, làm mượt tín hiệu và đếm đỉnh mà mỗi bước chân tạo ra. Màn hình OLED 0,96 inch hiện số bước, quãng đường, lượng calo và nhịp bước, còn trang biểu đồ trực tiếp vẽ chồng tín hiệu thô, giá trị trung bình và ngưỡng lên nhau. Khi đạt mục tiêu, còi chip phát một giai điệu, và số bước được lưu vào bộ nhớ flash.
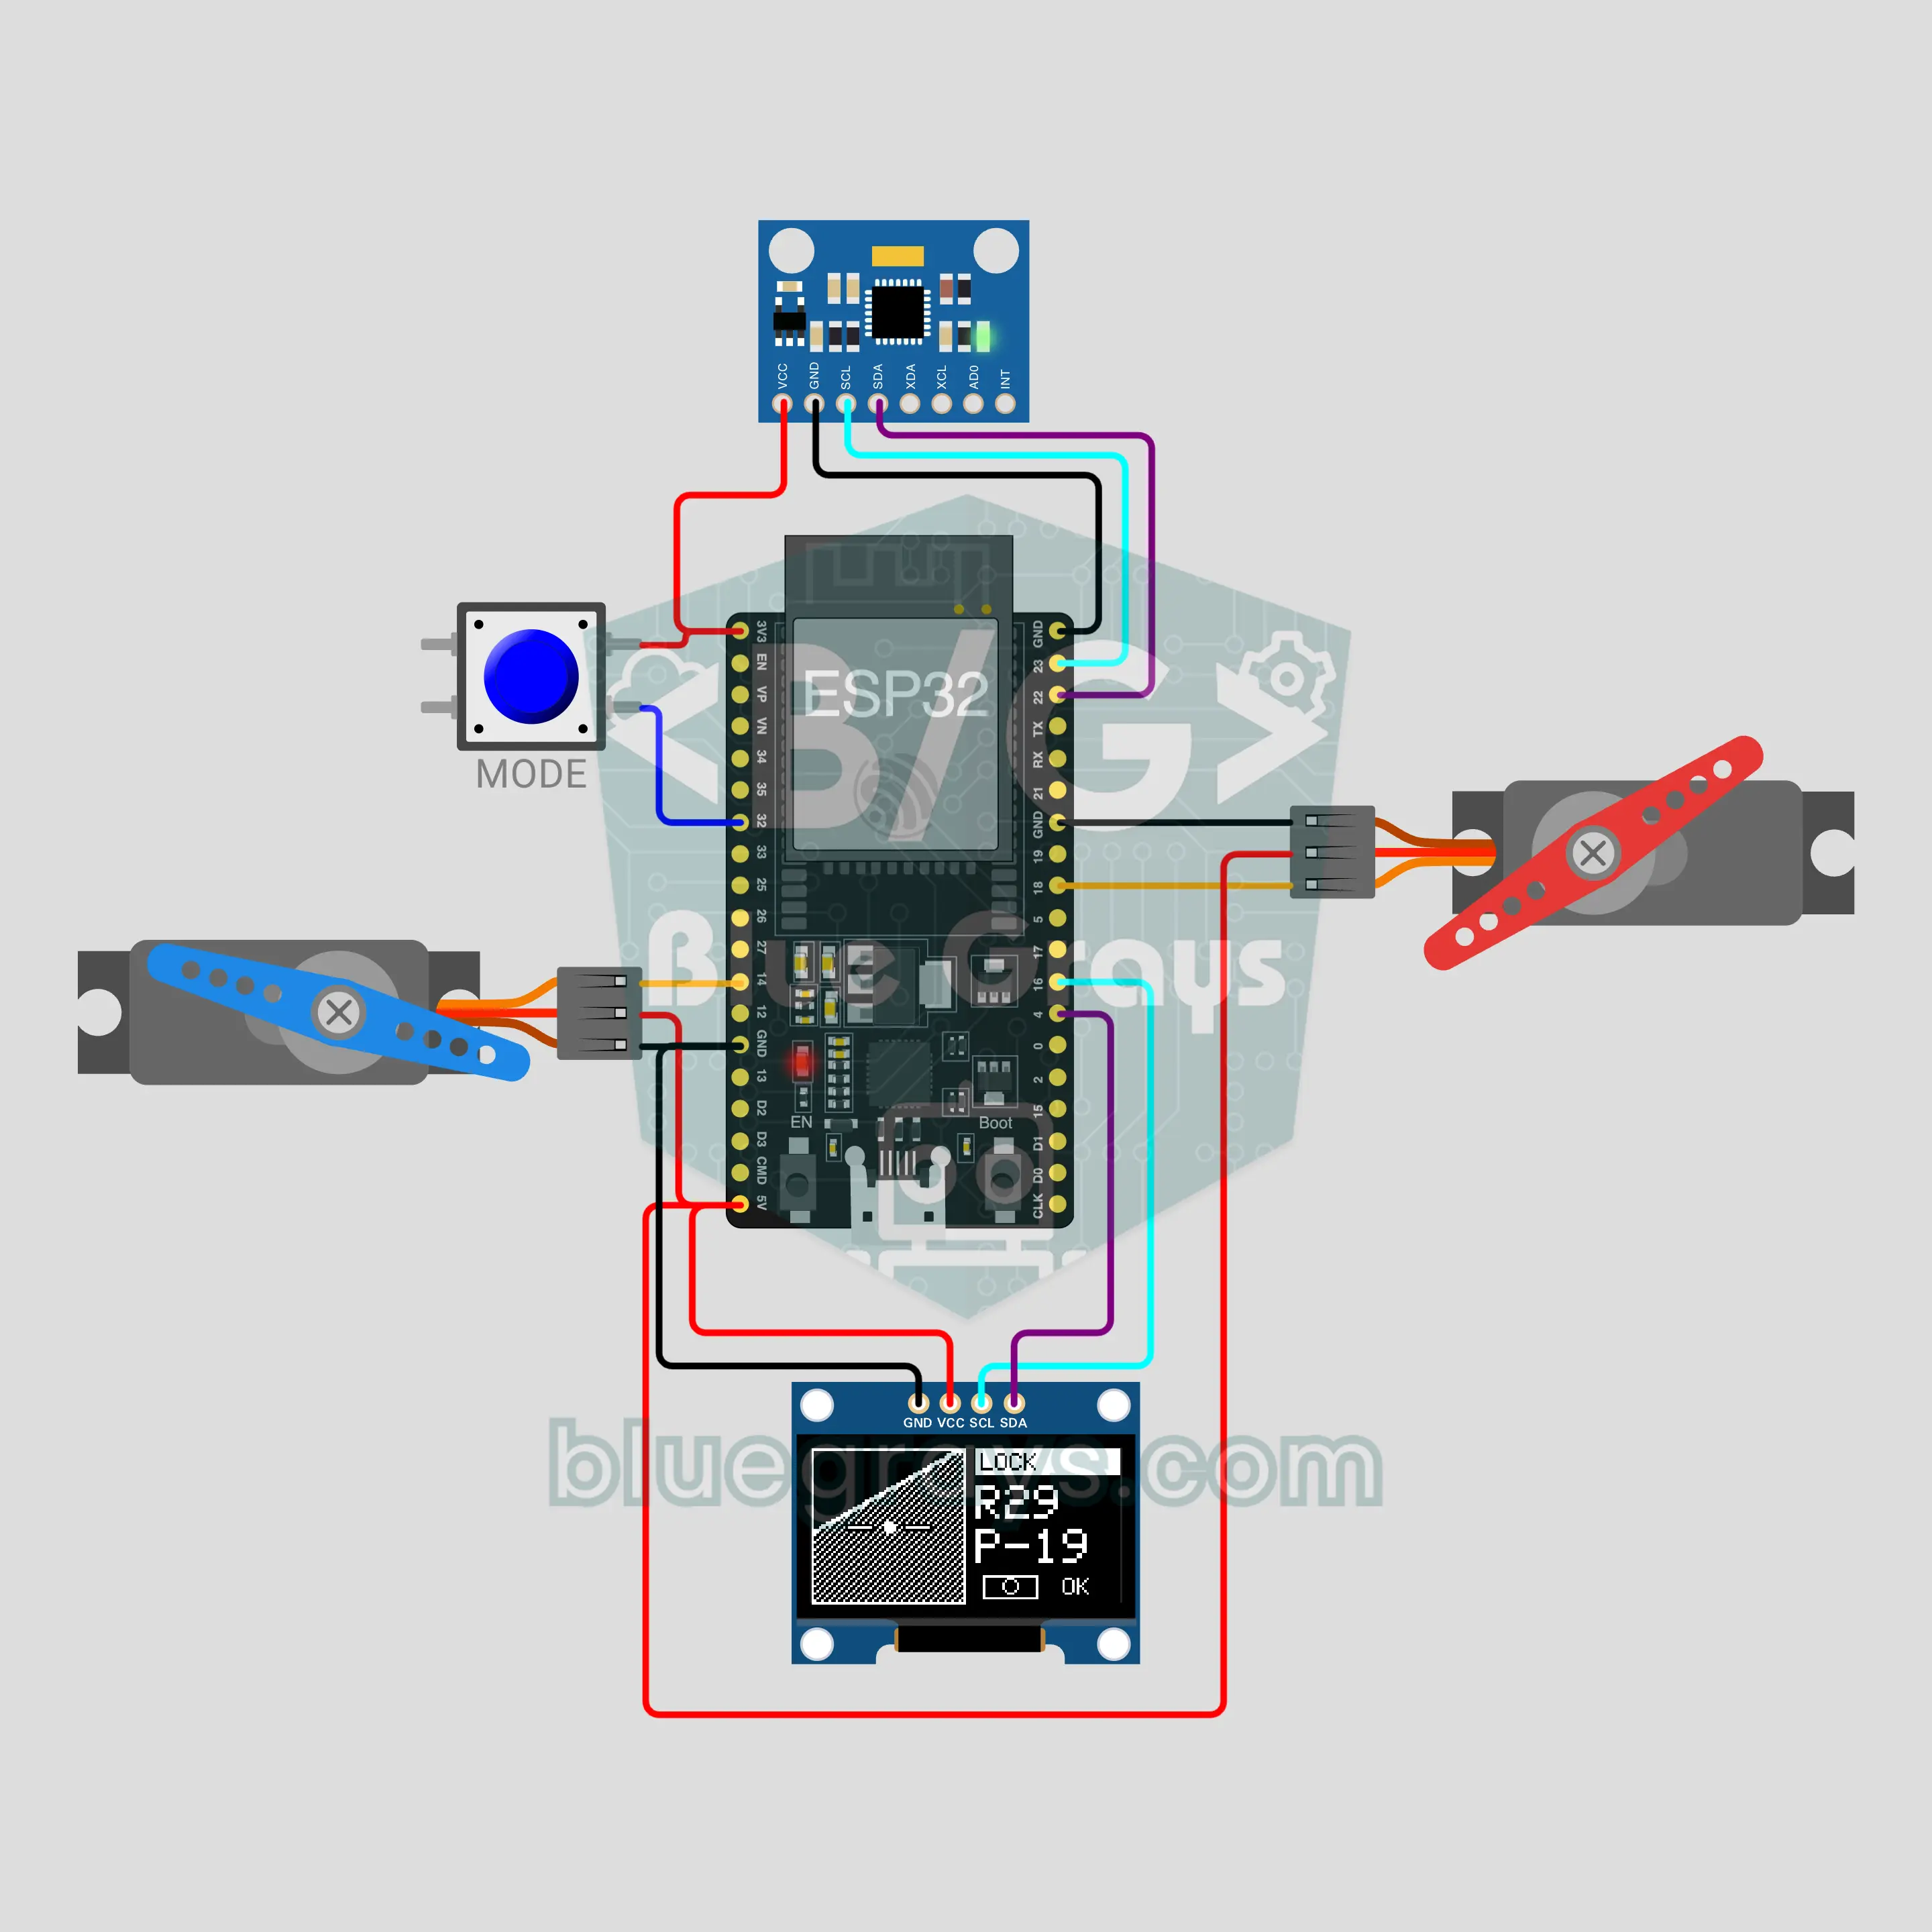
Gimbal máy ảnh với ESP32 (MPU-6050 + 2 servo + OLED)
Tự khám phá bí mật của gimbal điện thoại! Khi tay cầm nghiêng, MPU-6050 đo góc và hai servo SG90 quay theo chiều ngược lại để giữ mặt đế phía trên luôn cân bằng. Góc được tính 200 lần mỗi giây bằng bộ lọc bù (complementary filter) kết hợp con quay hồi chuyển và gia tốc kế. Màn hình OLED 0,96 inch vẽ đường chân trời nhân tạo giống đồng hồ trên máy bay, và một nút nhấn chuyển giữa LOCK, FOLLOW và CENTER.
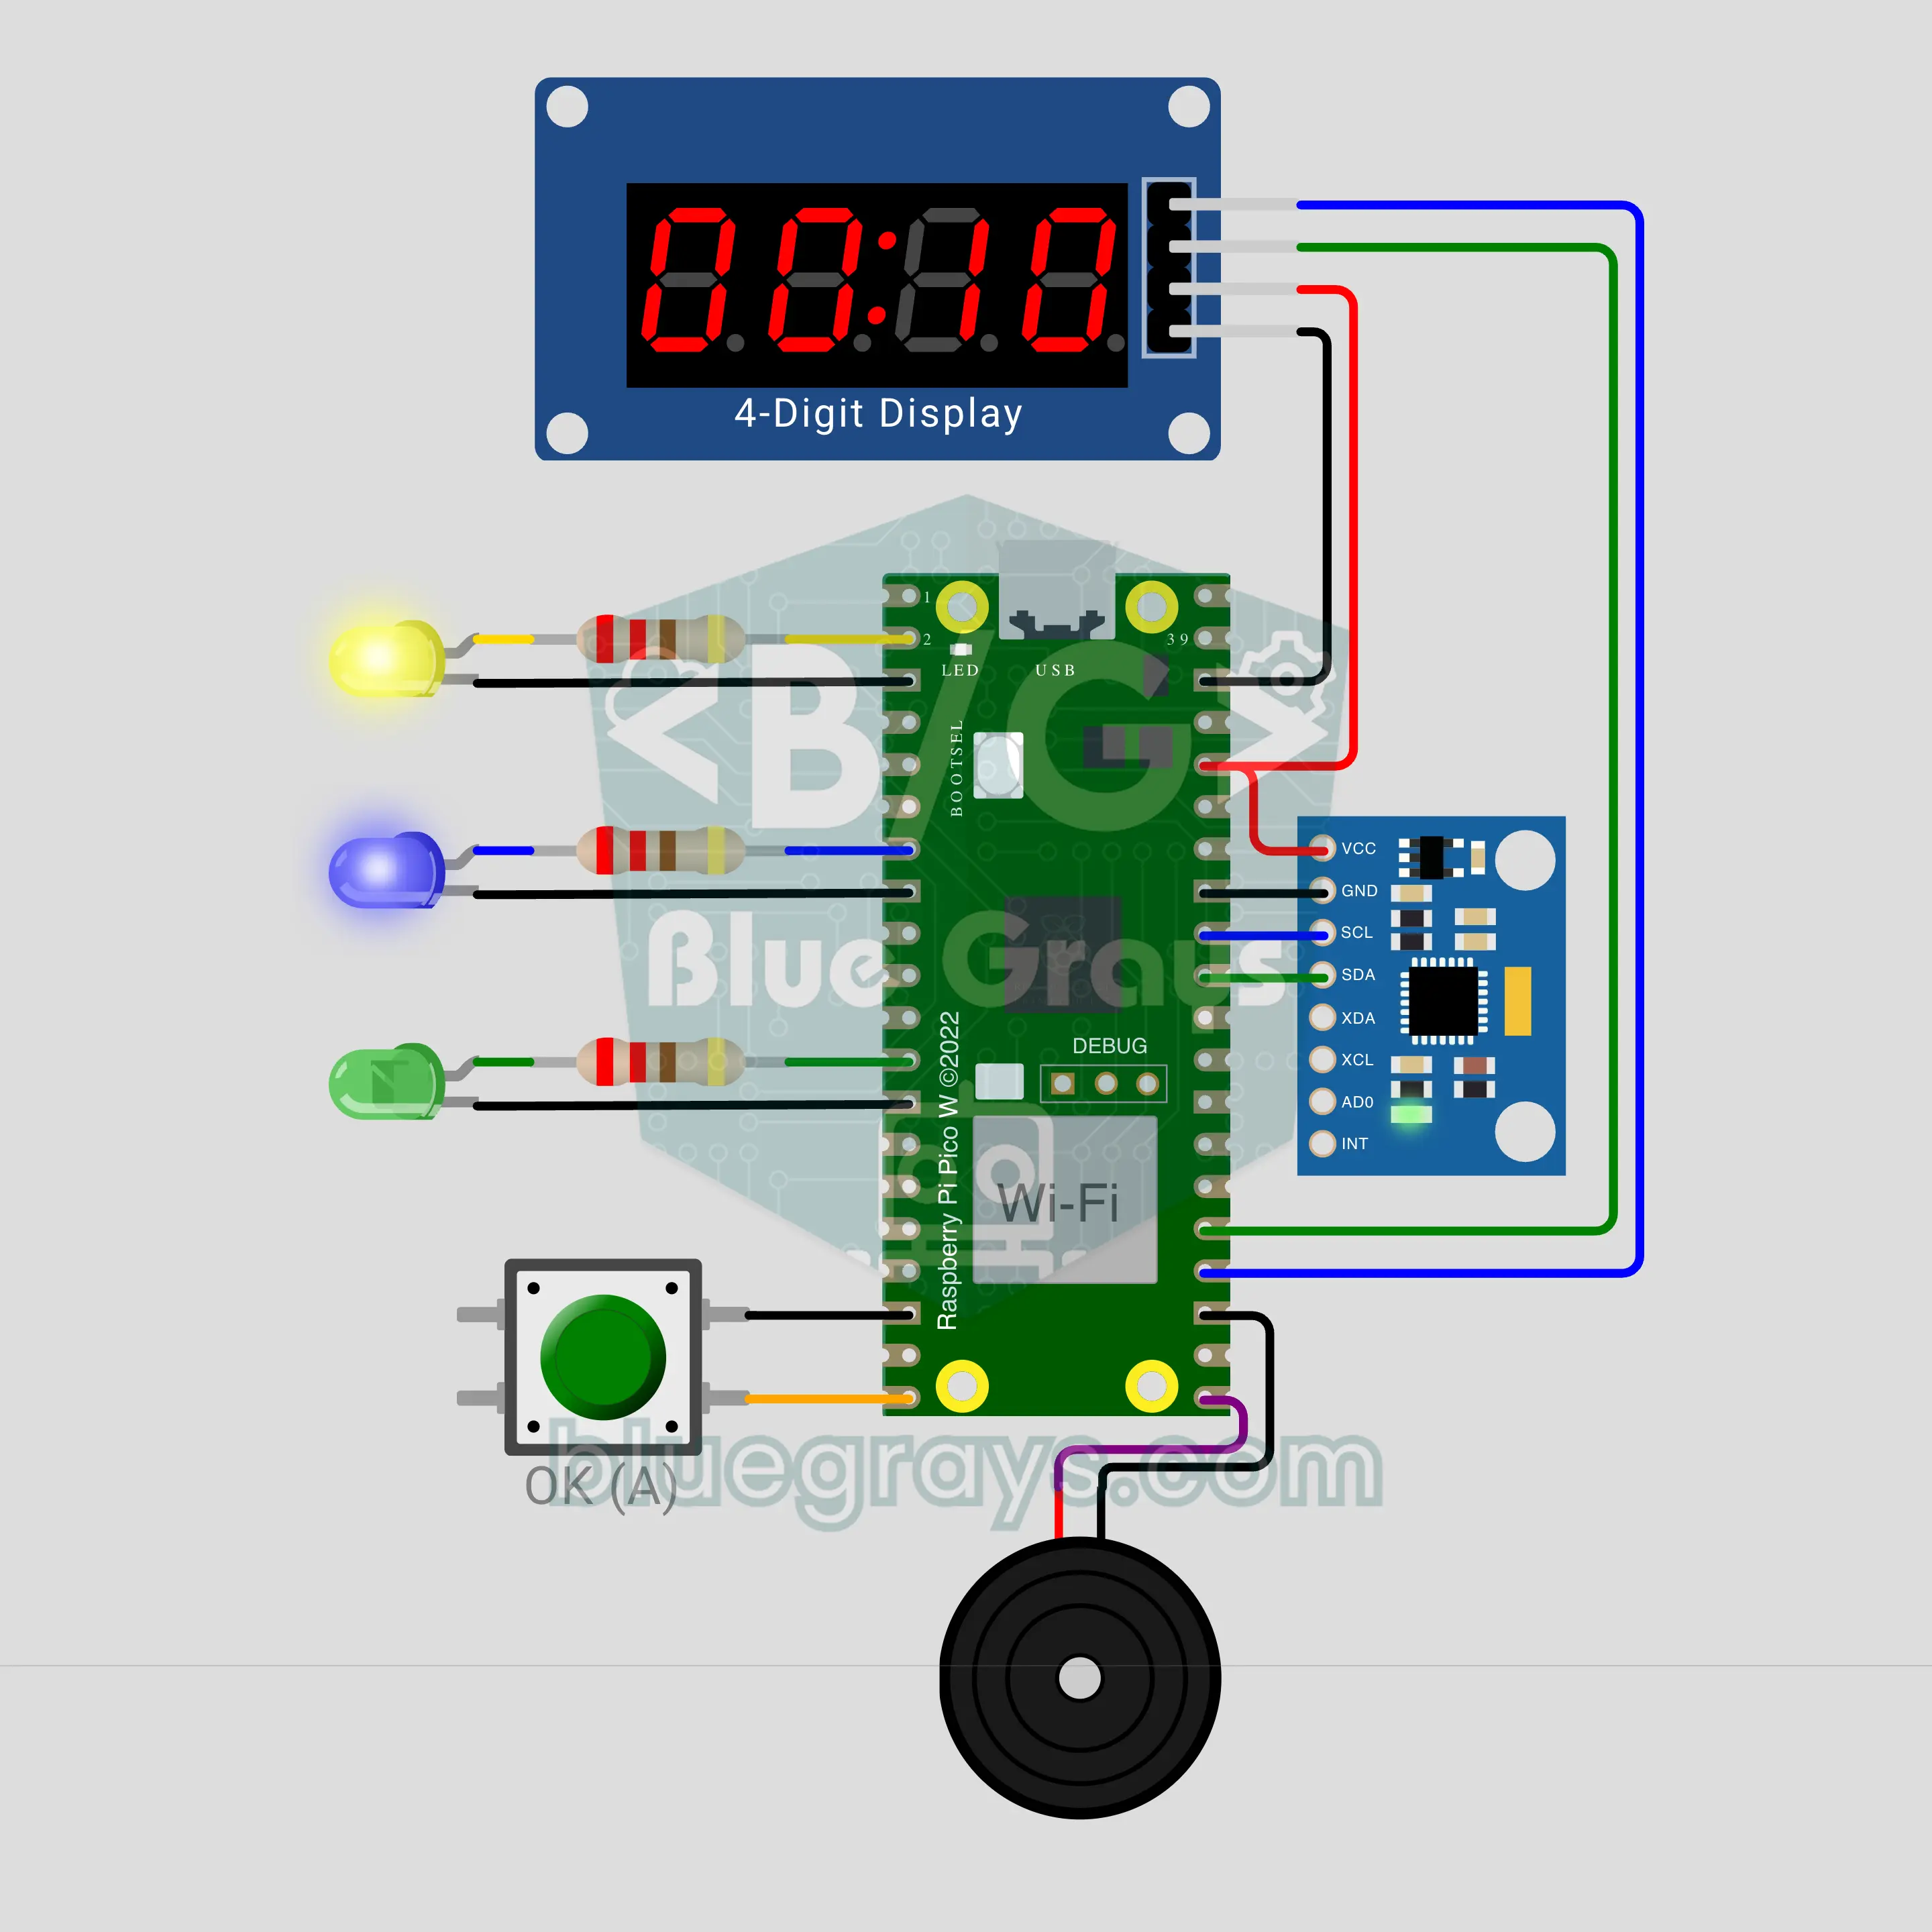
Báo giặt xong với Raspberry Pi Pico W (MPU-6050 + TM1637 + còi)
Chiếc hộp nhỏ báo về điện thoại khi máy giặt giặt xong! Raspberry Pi Pico W đo độ rung bằng MPU-6050 đặt trên nóc máy; trong lúc máy chạy, màn hình TM1637 đếm thời gian và LED xanh dương sáng khi vắt. Sau 3 phút không có rung động, LED xanh lá bật sáng, còi chip kêu bíp đôi và thông báo "đã giặt xong" kèm thời gian chạy được gửi tới điện thoại của bạn. Nếu bạn không xác nhận, lời nhắc thứ hai sẽ đến sau 10 phút.
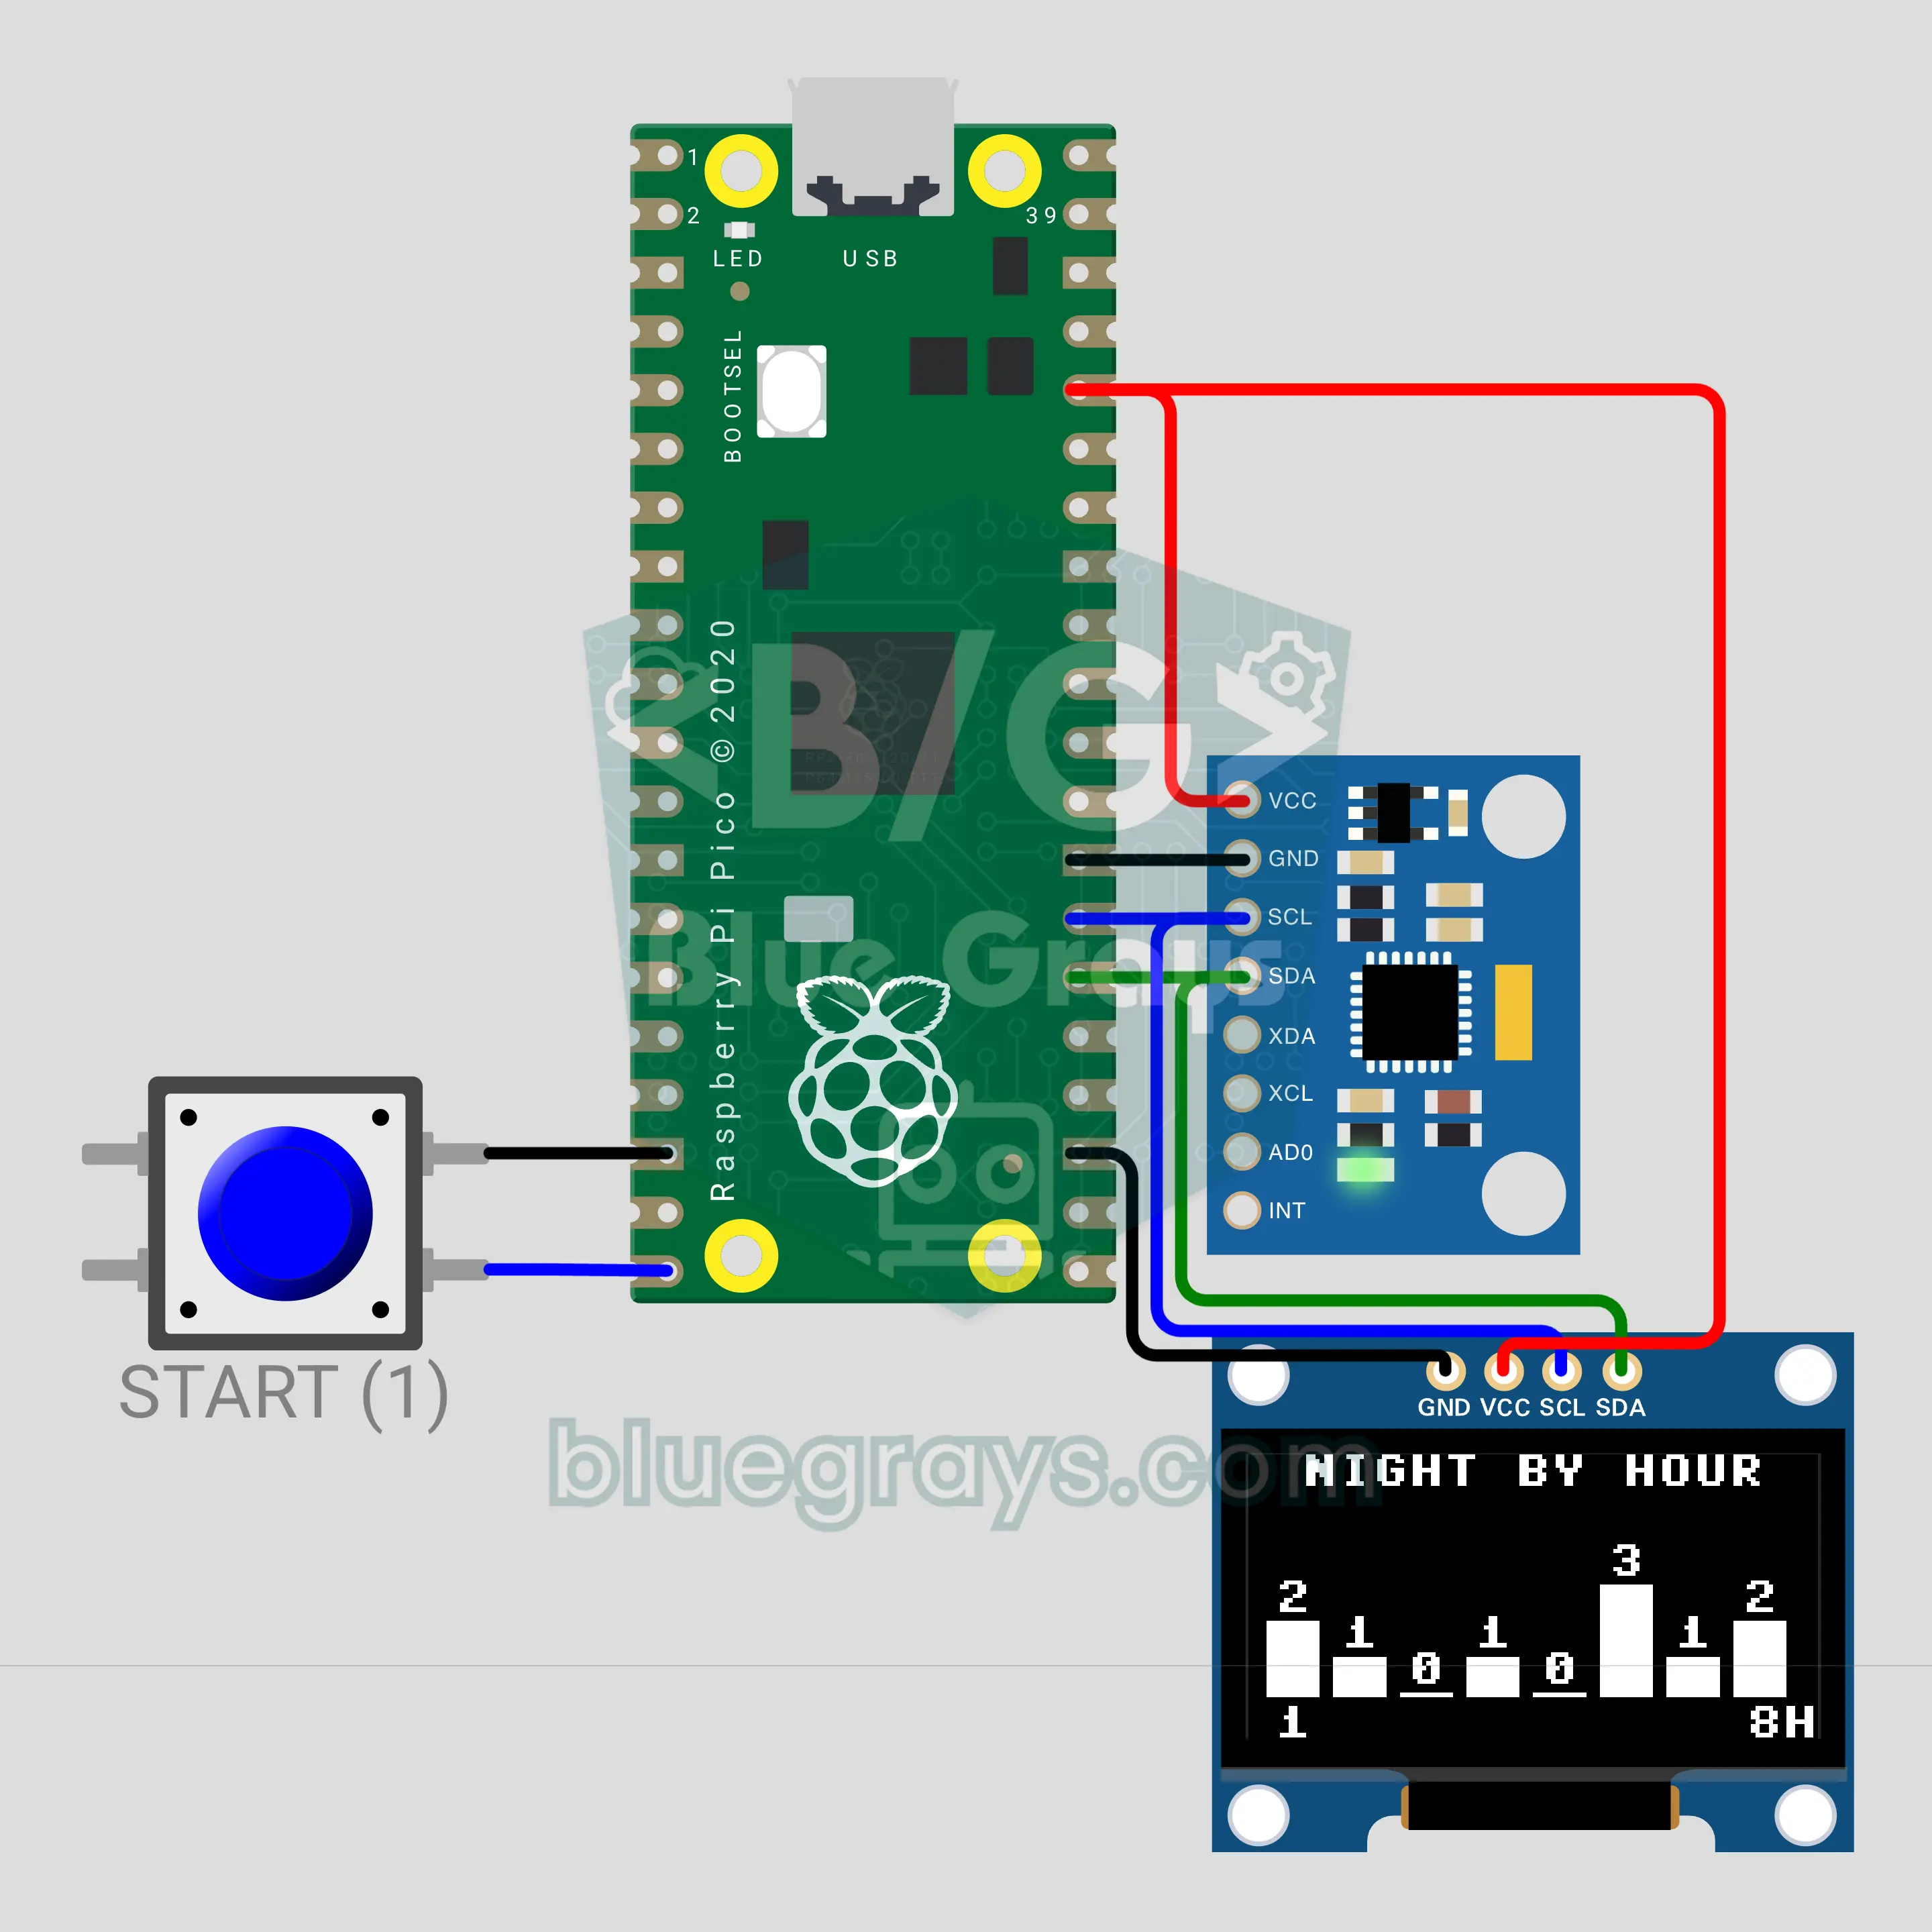
Theo dõi giấc ngủ với Pico: đêm qua bạn trở mình bao nhiêu lần? (MPU-6050 + OLED)
Một MPU-6050 đặt dưới gối theo dõi độ nghiêng của gối suốt đêm. Nếu cảm biến rung rồi trở lại đúng tư thế cũ, nó tính là một lần cựa mình; nếu nó dừng ở một độ nghiêng mới, nó tính là một lần trở mình. Các sự kiện được ghi theo từng giờ, và buổi sáng màn hình OLED hiện biểu đồ cột theo giờ của cả đêm cùng điểm giấc ngủ từ 0 đến 100. Một nút nhấn để bắt đầu đêm, lật các trang báo cáo và kết thúc đêm khi bạn nhấn giữ. Màn hình tự tắt khi bạn ngủ.