
Cảm biến đỗ xe Bluetooth với ESP32 (HC-SR04)
Đo khoảng cách tới vật cản bằng HC-SR04 và theo dõi trên điện thoại; còi chip (buzzer) kêu nhanh dần khi vật lại gần. Không cần internet. Dự án này là hướng dẫn từng bước cho mẫu Bluetooth Cảm biến đỗ xe trong ứng dụng, làm với ESP32. Vào Xưởng › Thiết bị › Thêm thiết bị › Bluetooth, chọn Cảm biến đỗ xe và nạp code bằng Lấy code. Nút Cài đặt thành bảng điều khiển Bluetooth trên trang này cũng mở trình hướng dẫn với mẫu này.
Video
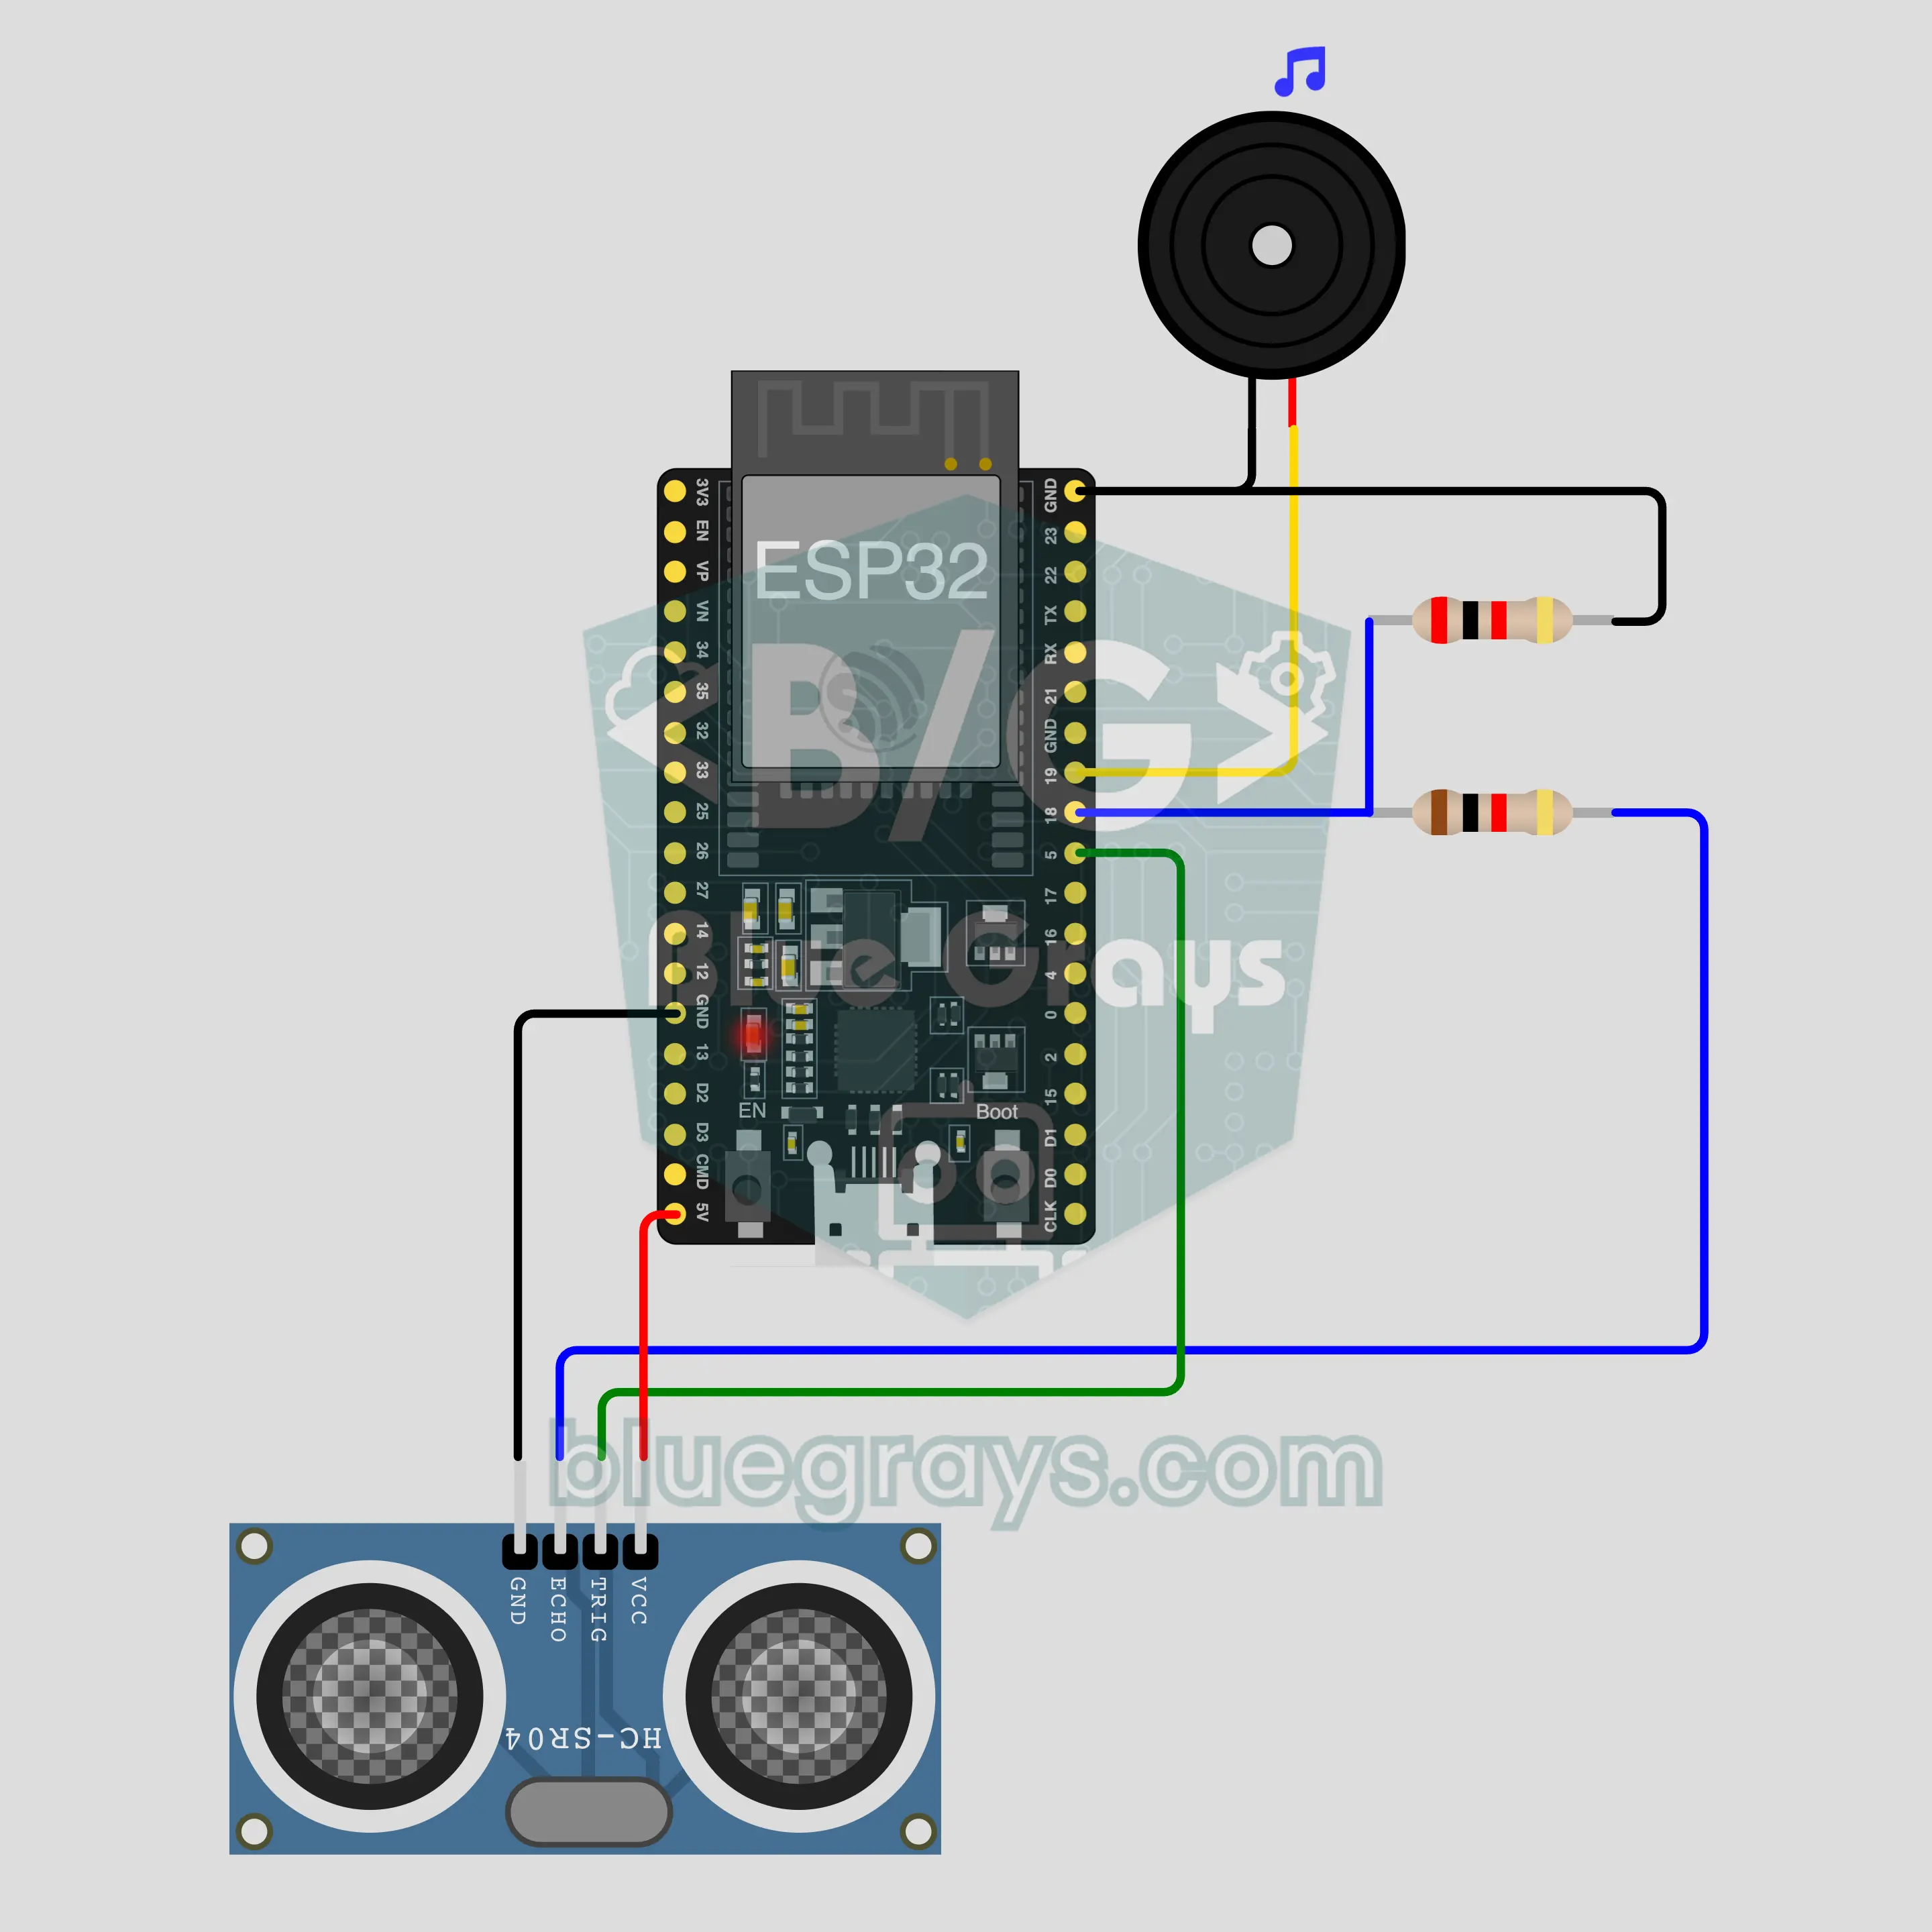
Sơ đồ mạch
Mã nguồn
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Park                   │
5// └───────────────────────────┘
6// Parking sensor
7// Arduino IDE board: ESP32 Dev Module
8// the BLE library comes with the ESP32 board package, nothing extra to install
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Park";  // the board advertises with this name, the app finds it in the list by it
15
16// Pins: change them here if you wired differently
17const int TRIG_PIN = 5, ECHO_PIN = 18;  // ECHO outputs 5 V: connect it through a 1k/2k divider
18const int BUZZER_PIN = 19;
19const int ALARM_FROM_CM = 100;  // Alarm: under 100 cm it beeps faster as the obstacle gets closer, continuous under 10 cm
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── The app sends "key=value" lines; on "?" the board sends all its values ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // the "@v" line tells the app the code version
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// incoming bytes move from the Bluetooth task to loop() through a small ring buffer
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// lines go out in 20-byte packets (works with every phone)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155bool alarmOn = true;
156bool buzzing = false;
157int distanceCm = -1, sentCm = -100;
158unsigned long lastMeasureMs = 0, lastSentMs = 0, lastBeepMs = 0;
159
160int measureCm() {
161  digitalWrite(TRIG_PIN, LOW);
162  delayMicroseconds(2);
163  digitalWrite(TRIG_PIN, HIGH);
164  delayMicroseconds(10);
165  digitalWrite(TRIG_PIN, LOW);
166  unsigned long us = pulseIn(ECHO_PIN, HIGH, 25000UL);
167  if (us == 0) return 400;  // no echo: nothing within 4 m
168  return min(400UL, us / 58);
169}
170
171void buzz(bool on) {
172  if (on == buzzing) return;
173  buzzing = on;
174  if (on) tone(BUZZER_PIN, 2000);
175  else noTone(BUZZER_PIN);
176}
177
178void onValue(const char *key, const char *value) {
179  if (is(key, "alarm")) alarmOn = isOn(value);
180}
181
182void sendAll() {
183  if (distanceCm >= 0) sendInt("mesafe", distanceCm);
184  sendInt("alarm", alarmOn);
185}
186
187void onLinkLost() {
188}
189
190void setup() {
191  Serial.begin(115200);
192  pinMode(TRIG_PIN, OUTPUT);
193  pinMode(ECHO_PIN, INPUT);
194  pinMode(BUZZER_PIN, OUTPUT);
195  btBegin();
196  Serial.print(F("BlueGrays Bluetooth: "));
197  Serial.println(BLE_NAME);
198}
199
200void loop() {
201  btPoll();
202  if (millis() - lastMeasureMs >= 100) {
203    lastMeasureMs = millis();
204    distanceCm = measureCm();
205    if ((distanceCm != sentCm && millis() - lastSentMs >= 250) || millis() - lastSentMs >= 2000) {
206      sendInt("mesafe", distanceCm);
207      sentCm = distanceCm;
208      lastSentMs = millis();
209    }
210  }
211  if (!alarmOn || distanceCm < 0 || distanceCm > ALARM_FROM_CM) {
212    buzz(false);
213  } else if (distanceCm <= 10) {
214    buzz(true);
215  } else if (millis() - lastBeepMs >= (unsigned long)map(distanceCm, 10, ALARM_FROM_CM, 60, 600)) {
216    lastBeepMs = millis();
217    buzz(!buzzing);
218  }
219}
220FAQ
Nó có chạy với iPhone không?
Có. Bluetooth Low Energy (BLE) tích hợp của ESP32 giao tiếp được với cả iPhone và Android. iPhone không kết nối được với các module Bluetooth cổ điển như HC-05 và HC-06, và dự án này cũng không cần đến chúng. Đừng cố ghép nối bo mạch trong cài đặt Bluetooth của điện thoại; bo mạch BLE có thể không hiện ở đó, điều này là bình thường. Ứng dụng BlueGrays sẽ tạo kết nối.
Vì sao cần cầu phân áp? Mình có thể nối ECHO thẳng vào bo mạch không?
HC-SR04 chạy ở 5 V và chân ECHO của nó xuất tín hiệu 5 V. Các chân của ESP32 làm việc ở 3,3 V và không chịu được 5 V. Điện trở 1 kΩ và 2 kΩ chia tín hiệu đó để khoảng 3,3 V tới được GPIO 18. Nếu nối thẳng, mạch có thể trông như vẫn chạy, nhưng bạn có thể làm hỏng chân; đừng bỏ qua cầu phân áp. TRIG không cần cầu phân áp, vì ở đó chính bo mạch là bên gửi tín hiệu. Nếu không có điện trở 2 kΩ, hãy mắc hai điện trở 1 kΩ nối tiếp nhau.
Mình có thể lắp nó lên ô tô thật không?
Không, đây là dự án học tập và mô hình. Nó làm tốt việc của mình trên bàn, trên xe đồ chơi hoặc khi bạn thử tiến lại gần tường gara. HC-SR04 và breadboard không được làm cho mưa, bùn và rung lắc; số đo sẽ sai trên bề mặt mềm hoặc nghiêng và kết nối Bluetooth có thể bị ngắt. Đây không phải hệ thống đỗ xe dùng cho an toàn lái xe trên xe thật, nên đừng dựa vào nó ở đó.
Nó có kêu khi không có điện thoại nào kết nối không?
Có. Việc đo và kêu bíp diễn ra trên bo mạch; điện thoại chỉ để hiển thị khoảng cách và bật tắt âm thanh. Mỗi lần cấp nguồn, bo mạch khởi động với Âm báo đang bật, nên khi chạy bằng sạc dự phòng nó vẫn kêu từ 100 cm mà không cần điện thoại nào. Nếu mất kết nối, việc đo và kêu bíp vẫn tiếp tục. Nếu bạn đã tắt tiếng bằng công tắc trên bảng điều khiển, nó sẽ im lặng cho tới khi bạn bật lại công tắc hoặc bo mạch khởi động lại. Không bao giờ cần internet hay Wi-Fi.