
Hiệu ứng LED Knight Rider chỉnh được tốc độ

Video
Sơ đồ mạch

Mã nguồn
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   Knight Rider LED Effect with Adjustable Speed
4// ─────────────────────────────────────────
5// A potentiometer sets the speed of the Knight Rider (back and forth) LED
6// effect. A0 is read at every step and its 0-1023 value becomes the delay
7// time (ms).
8//
9// Pins:
10//   D2, D3, D4, D5, D6, D7 -> 6 LEDs (in order)
11//   Each LED with a 330 ohm resistor
12//   A0 -> Potentiometer wiper
13//   (outer legs to 5V and GND)
14
15int ledPins[] = {2, 3, 4, 5, 6, 7};   // LED pins in lighting order
16int potValue;                         // Pot value = delay (ms)
17
18void setup() {
19  // Set all LED pins as outputs
20  for(int i = 0; i < 6; i++) {
21    pinMode(ledPins[i], OUTPUT);
22  }
23}
24
25void loop() {
26  // Forward: D2 to D7
27  for(int i = 0; i < 6; i++) {
28    potValue = analogRead(A0);        // Read the speed (0-1023)
29    digitalWrite(ledPins[i], HIGH);
30    delay(potValue);                  // Wait as many ms as the pot value
31    digitalWrite(ledPins[i], LOW);
32  }
33
34  // Backward: D6 to D3. The end LEDs are skipped so the bounce looks seamless
35  for(int i = 4; i > 0; i--) {
36    potValue = analogRead(A0);
37    digitalWrite(ledPins[i], HIGH);
38    delay(potValue);
39    digitalWrite(ledPins[i], LOW);
40  }
41}
42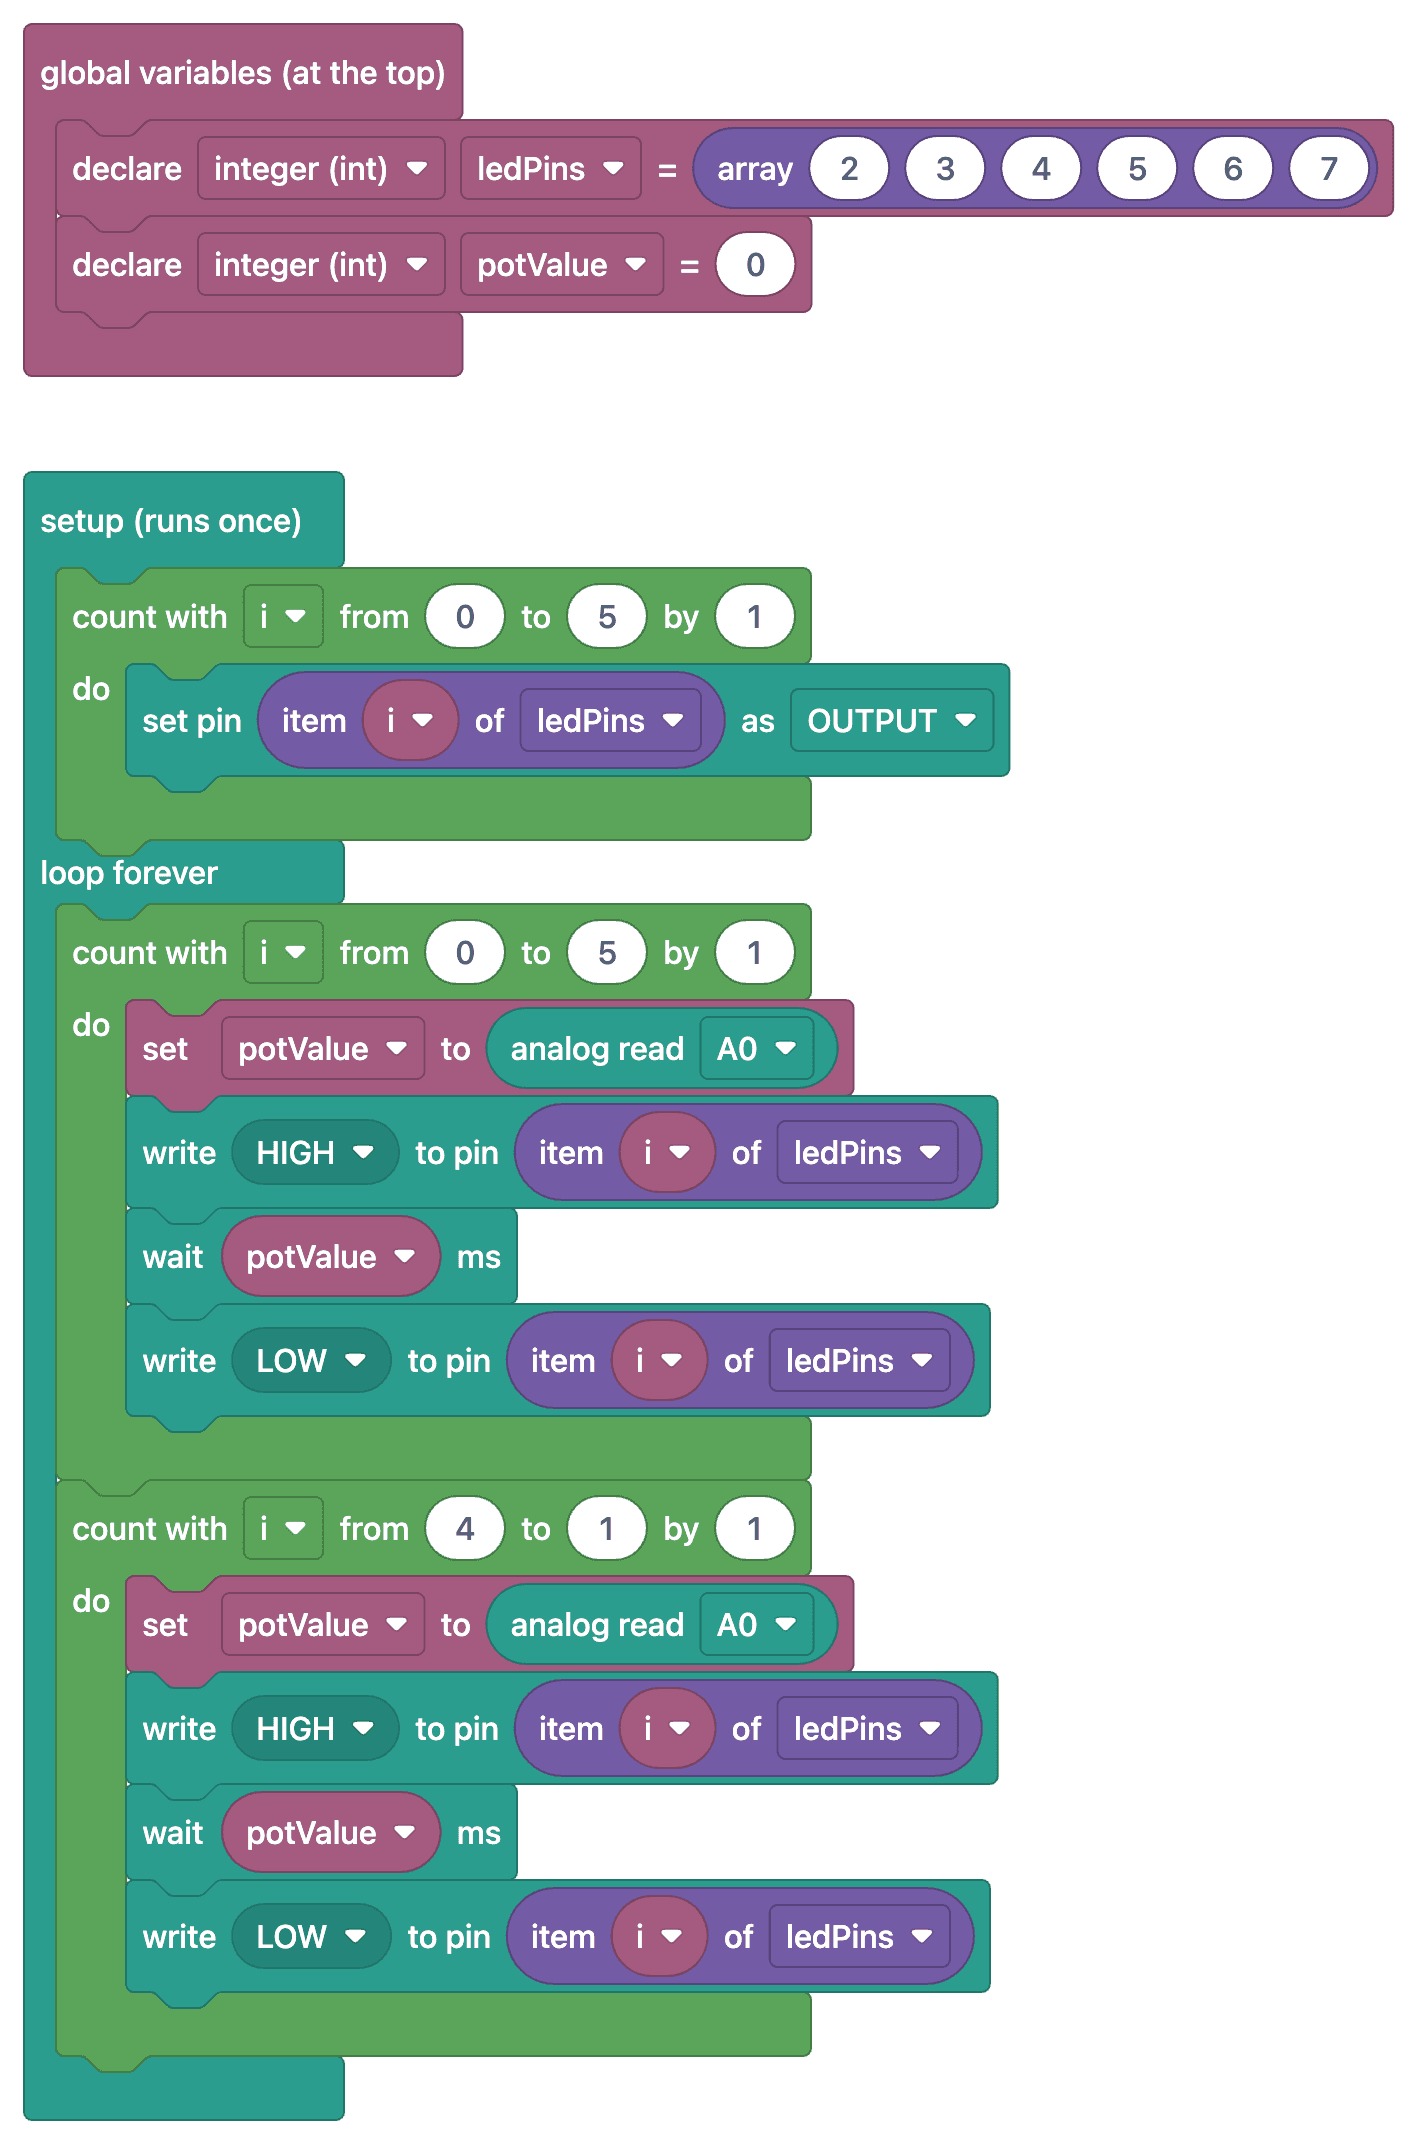
FAQ
Dự án này dạy điều gì khác với các dự án trước?
Dự án kết hợp ngõ vào analog (biến trở) với vòng lặp hai chiều: khi ánh sáng chạy qua lại, biến trở được đọc ở mỗi bước và thời gian chờ được cập nhật ngay. Đây là nền tảng của việc thay đổi hành vi theo giá trị cảm biến.
Giá trị đọc bị dao động, làm sao cho ổn định?
Dao động nhỏ khi đọc analog là bình thường. Lấy trung bình vài lần đọc hoặc dùng hàm `map()` để chia giá trị thành các khoảng thô hơn (ví dụ bước 10 mili giây) sẽ che đi các dao động.
Có thể dùng cảm biến khác thay cho biến trở không?
Được, bạn có thể dùng LDR, nhưng tự LDR không tạo ra điện áp. Hãy làm một cầu phân áp gồm LDR và một điện trở cố định giữa 5 V và GND, rồi nối điểm giữa của chúng vào A0. Sau đó bạn dùng `map()` trong code để chuyển dải đo được sang dải thời gian chờ mong muốn.
Mình nên dùng chân analog nào?
Trên Uno, mọi chân từ A0 đến A5 đều đọc analog được. Hãy đảm bảo chân dùng trong code khớp với dây nối trên mạch; vì A4 và A5 còn dùng cho I2C, hãy chọn A0 nếu sau này bạn định thêm màn hình.