
Cảm biến lùi xe với Raspberry Pi Pico (HC-SR04 + 3 LED + Buzzer)
Mang cảm biến lùi xe của ô tô lên bàn làm việc của bạn! Raspberry Pi Pico dùng cảm biến siêu âm HC-SR04 đo khoảng cách tới vật cản khoảng 16 lần mỗi giây. Càng lại gần, các LED xanh lá, vàng và đỏ lần lượt sáng và buzzer kêu bíp càng nhanh; dưới 10 cm, âm thanh kêu liên tục và LED đỏ nhấp nháy. Đo khoảng cách siêu âm, âm thanh PWM và định thời không chặn trong cùng một dự án.
Video
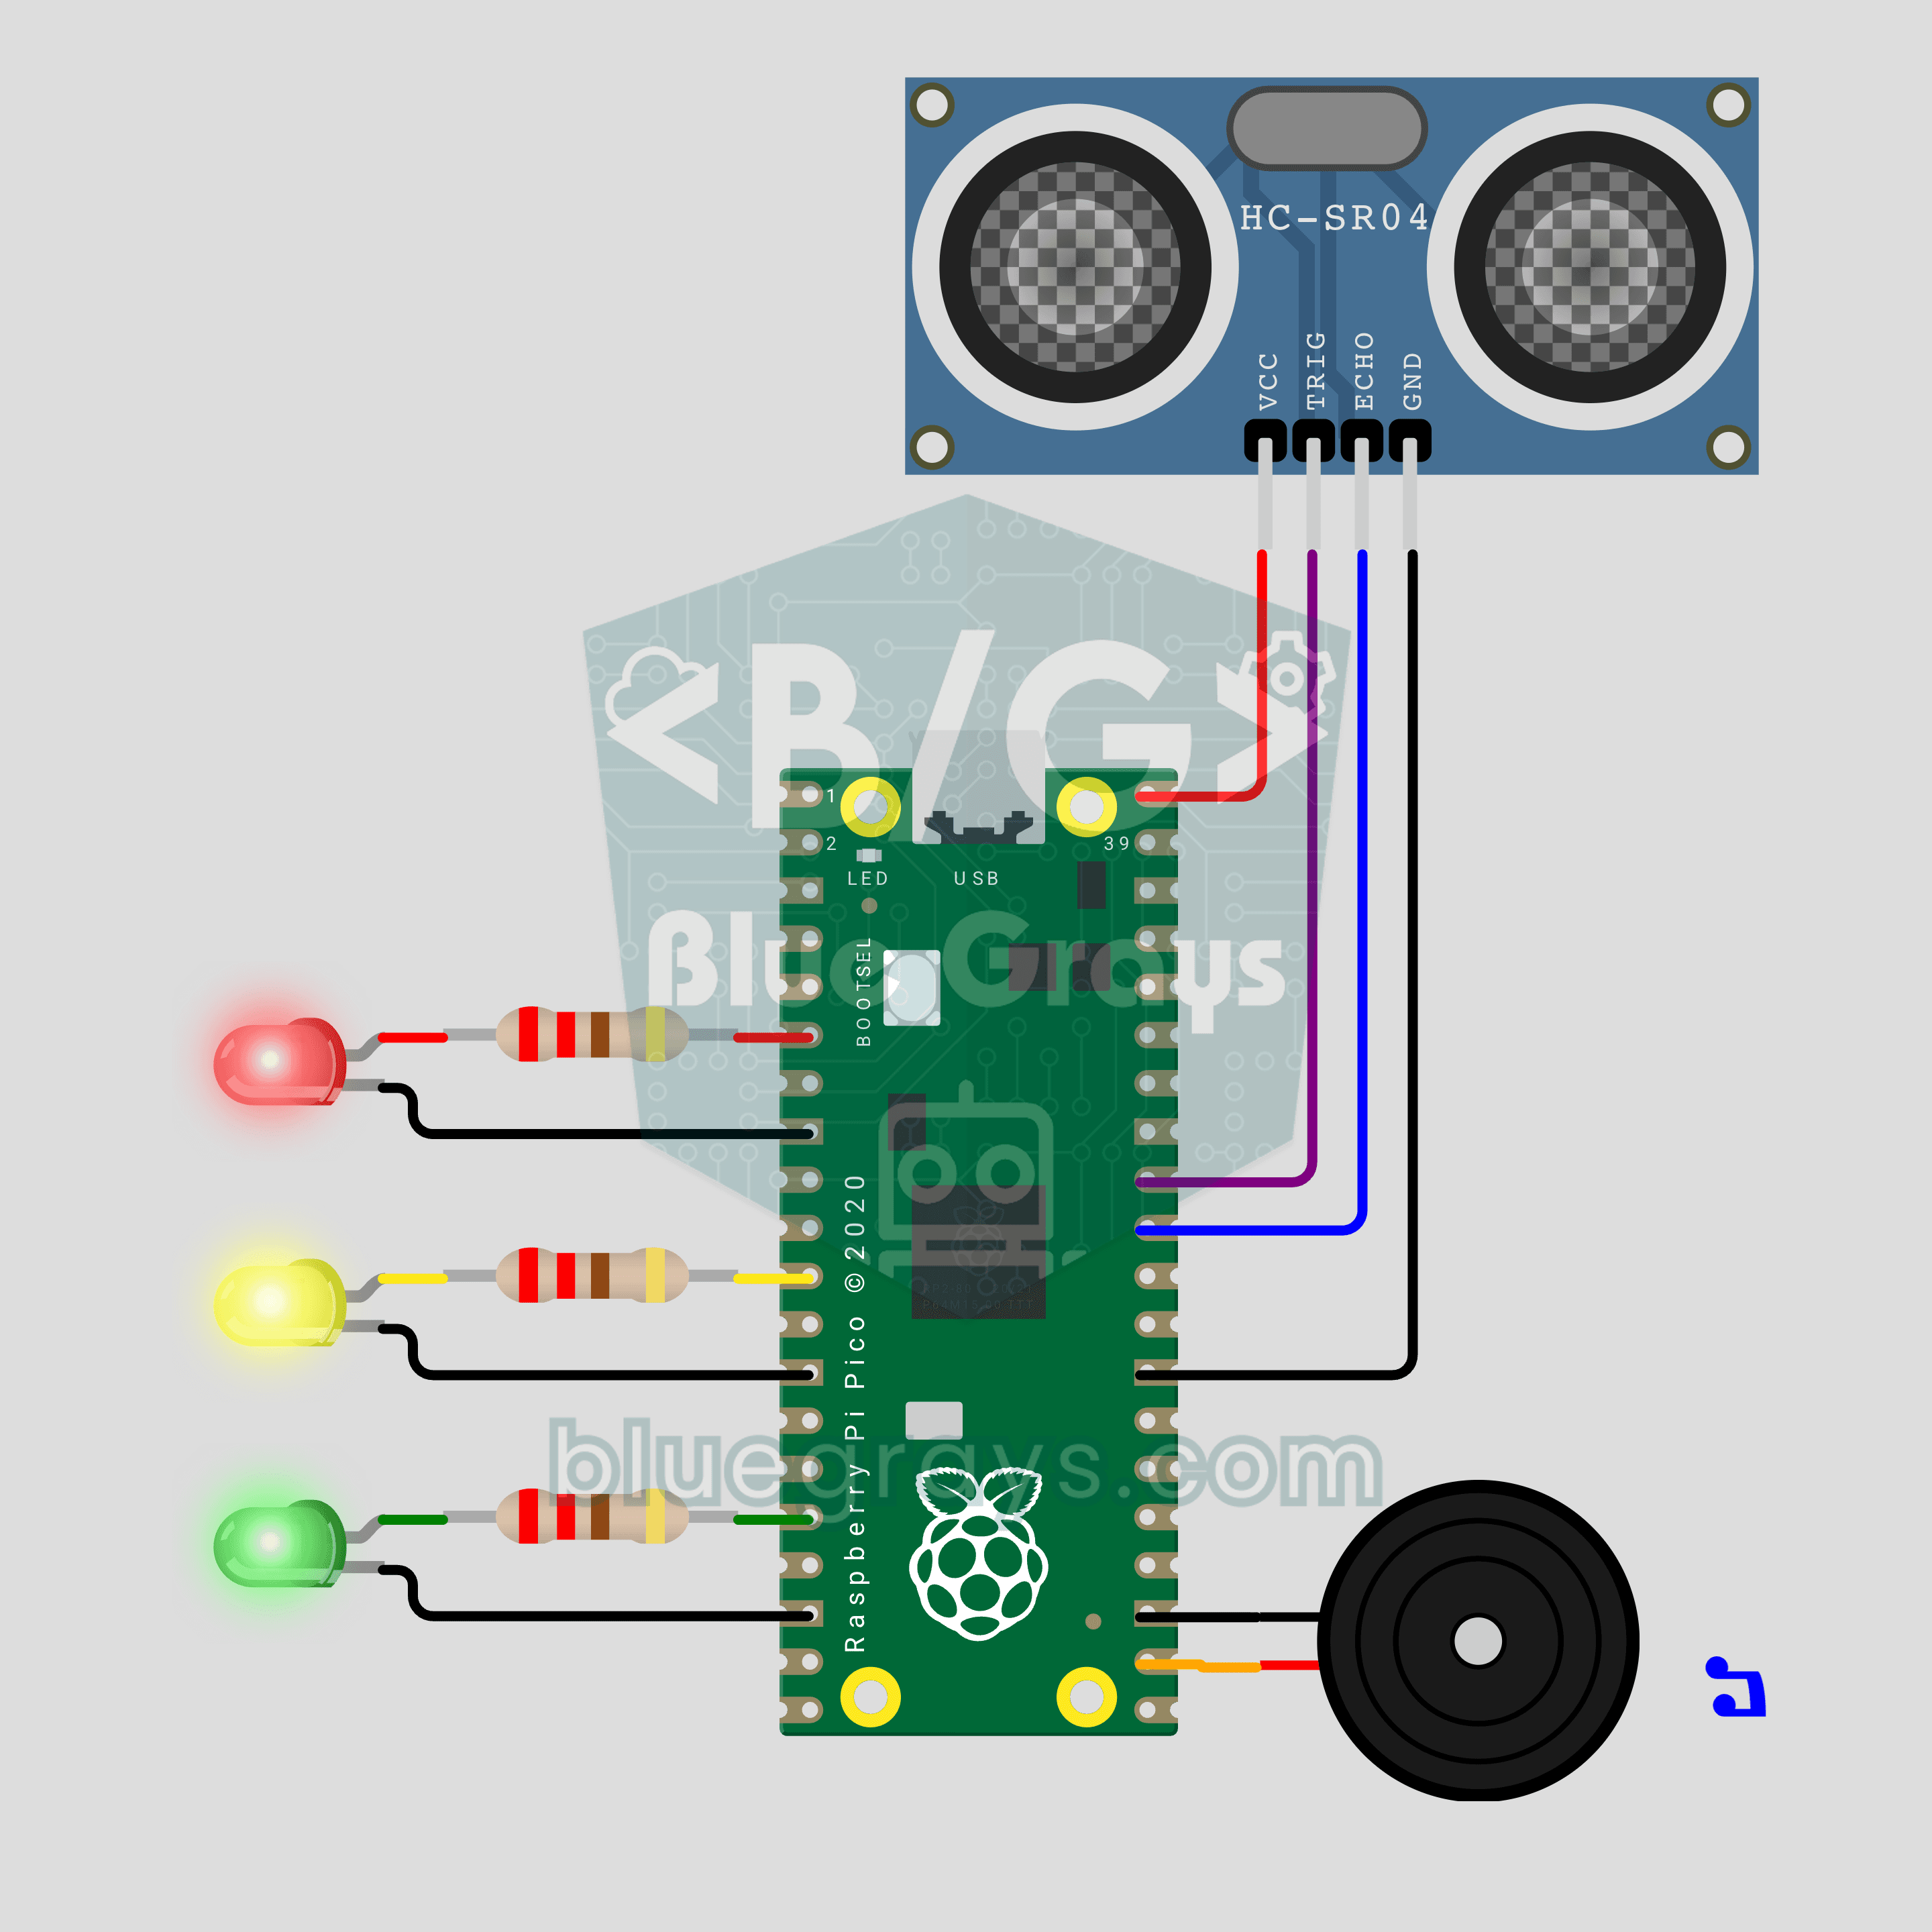
Sơ đồ mạch
Mã nguồn
1# ─────────────────────────────────────────
2#   BlueGrays · bluegrays.com
3#   Raspberry Pi Pico Parking Sensor (HC-SR04 + 3 LEDs + Buzzer)
4# ─────────────────────────────────────────
5# Car parking sensor. The HC-SR04 measures the distance to an obstacle; as
6# it gets closer the green, yellow and red LEDs light up in turn and the
7# beeps speed up. Very close, the tone becomes continuous and the red LED
8# flashes.
9#
10# Pins:
11#   GP27 -> HC-SR04 TRIG
12#   GP26 -> HC-SR04 ECHO (1k + 2k divider on real hardware)
13#   VBUS -> HC-SR04 VCC (5V), GND.6 -> HC-SR04 GND
14#   GP4  -> 220 ohm -> Red LED (cathode to GND)
15#   GP8  -> 220 ohm -> Yellow LED (cathode to GND)
16#   GP12 -> 220 ohm -> Green LED (cathode to GND)
17#   GP17 -> Buzzer (+), other leg to GND
18
19from machine import Pin, PWM, time_pulse_us
20import time
21
22# ============ SETTINGS ============
23GREEN_CM = 100         # Green on, beeping starts
24YELLOW_CM = 50         # Yellow joins in
25RED_CM = 25            # Red joins in
26STOP_CM = 10           # Continuous tone + flashing red
27
28BEEP_MS = 60           # Length of one beep
29SLOW_GAP_MS = 700      # Gap between beeps at GREEN_CM
30FAST_GAP_MS = 50       # Gap between beeps near STOP_CM
31VOLUME = 32768         # PWM duty, 32768 = 50%
32FLASH_MS = 120         # Red flash period in STOP zone
33
34MEASURE_MS = 60        # Measure interval, min 60 ms
35PRINT_MS = 250         # Serial print interval
36ECHO_TIMEOUT_US = 12000  # beyond ~2 m = no obstacle
37SOUND_CM_PER_US = 0.0343  # Speed of sound (20 C)
38LOOP_MS = 5            # Main loop step
39
40# Zones from near to far: (name, upper limit cm, (green, yellow, red), tone Hz)
41ZONES = (
42    ("STOP", STOP_CM, (1, 1, 1), 1900),
43    ("RED", RED_CM, (1, 1, 1), 1900),
44    ("YELLOW", YELLOW_CM, (1, 1, 0), 1500),
45    ("GREEN", GREEN_CM, (1, 0, 0), 1200),
46)
47CLEAR = len(ZONES)     # No obstacle zone
48STOP = 0               # Index of the STOP zone
49
50# ============ HARDWARE ============
51trig = Pin(27, Pin.OUT, value=0)
52echo = Pin(26, Pin.IN)
53led_green = Pin(12, Pin.OUT, value=0)
54led_yellow = Pin(8, Pin.OUT, value=0)
55led_red = Pin(4, Pin.OUT, value=0)
56buzzer = PWM(Pin(17))
57buzzer.duty_u16(0)
58
59
60# ============ MEASUREMENT ============
61def measure_cm():
62    # Send a 10 us TRIG pulse, time how long ECHO stays HIGH
63    trig.value(0)
64    time.sleep_us(2)
65    trig.value(1)
66    time.sleep_us(10)
67    trig.value(0)
68    pulse = time_pulse_us(echo, 1, ECHO_TIMEOUT_US)
69    if pulse < 0:
70        return None    # No echo or too far
71    # Sound travels there and back: half
72    return pulse * SOUND_CM_PER_US / 2
73
74
75def median3(values):
76    # Median of the last 3 readings: one bad reading does not flicker the LEDs
77    a, b, c = values
78    return max(min(a, b), min(max(a, b), c))
79
80
81def zone_of(dist):
82    if dist is None:
83        return CLEAR
84    for i, zone in enumerate(ZONES):
85        if dist <= zone[1]:
86            return i
87    return CLEAR
88
89
90def beep_gap_ms(dist):
91    # Between STOP_CM and GREEN_CM the beep gap grows linearly from FAST to SLOW
92    ratio = (dist - STOP_CM) / (GREEN_CM - STOP_CM)
93    ratio = min(1.0, max(0.0, ratio))
94    return int(FAST_GAP_MS + ratio * (SLOW_GAP_MS - FAST_GAP_MS))
95
96
97# ============ SOUND ============
98tone_on = False
99tone_hz = 0
100
101
102def tone(hz):
103    # Leave PWM alone if the tone is already on
104    global tone_on, tone_hz
105    if tone_on and tone_hz == hz:
106        return
107    buzzer.freq(hz)
108    buzzer.duty_u16(VOLUME)
109    tone_on = True
110    tone_hz = hz
111
112
113def silence():
114    global tone_on
115    if tone_on:
116        buzzer.duty_u16(0)
117        tone_on = False
118
119
120def set_leds(green, yellow, red):
121    led_green.value(green)
122    led_yellow.value(yellow)
123    led_red.value(red)
124
125
126def self_test():
127    # Short power-on test of LEDs and buzzer: green -> yellow -> red
128    for leds, hz in (((1, 0, 0), 1200), ((1, 1, 0), 1500), ((1, 1, 1), 1900)):
129        set_leds(*leds)
130        tone(hz)
131        time.sleep_ms(90)
132        silence()
133        time.sleep_ms(160)
134    set_leds(0, 0, 0)
135
136
137# ============ MAIN LOOP ============
138print("== BlueGrays · bluegrays.com ==")
139print("Parking Sensor")
140print("LEDs: green <= %d cm, yellow <= %d cm, red <= %d cm, continuous tone <= %d cm"
141      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
142print("Beep: starts at %d cm, higher pitch at %d cm and %d cm, continuous at %d cm"
143      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
144self_test()
145
146FAR = 999.0                       # Placeholder for no obstacle
147history = [FAR, FAR, FAR]         # Last 3 readings
148distance = None                   # Filtered distance (cm)
149zone = CLEAR
150last_zone = -1
151now = time.ticks_ms()
152next_measure = now
153next_print = now
154last_beep = time.ticks_add(now, -10000)   # First beep plays at once
155beep_end = now
156
157while True:
158    now = time.ticks_ms()
159
160    # 1) Measurement: every MEASURE_MS, with a median filter
161    if time.ticks_diff(now, next_measure) >= 0:
162        next_measure = time.ticks_add(now, MEASURE_MS)
163        reading = measure_cm()
164        history = history[1:] + [reading if reading is not None else FAR]
165        filtered = median3(history)
166        distance = None if filtered >= FAR else filtered
167        zone = zone_of(distance)
168        if zone != last_zone:
169            name = "CLEAR" if zone == CLEAR else ZONES[zone][0]
170            print("Zone ->", name)
171            last_zone = zone
172
173    # 2) LEDs: bar graph, red flashes in the STOP zone
174    if zone == CLEAR:
175        set_leds(0, 0, 0)
176    elif zone == STOP:
177        flash_on = (now // FLASH_MS) % 2 == 0
178        set_leds(1, 1, 1 if flash_on else 0)
179    else:
180        set_leds(*ZONES[zone][2])
181
182    # 3) Sound: non-blocking beep timer
183    if zone == CLEAR:
184        silence()
185    elif zone == STOP:
186        tone(ZONES[STOP][3])          # Very close: continuous tone
187    else:
188        if tone_on and time.ticks_diff(now, beep_end) >= 0:
189            silence()
190        # The gap is recalculated every pass: the next beep speeds up as soon as you get closer
191        period = BEEP_MS + beep_gap_ms(distance)
192        if not tone_on and time.ticks_diff(now, last_beep) >= period:
193            tone(ZONES[zone][3])
194            last_beep = now
195            beep_end = time.ticks_add(now, BEEP_MS)
196
197    # 4) Serial monitor: distance in cm
198    if time.ticks_diff(now, next_print) >= 0:
199        next_print = time.ticks_add(now, PRINT_MS)
200        if distance is None:
201            print("Distance: --- (no obstacle)")
202        else:
203            print("Distance: %5.1f cm" % distance)
204
205    time.sleep_ms(LOOP_MS)
206FAQ
Vì sao trên mạch thật ECHO cần cầu phân áp?
HC-SR04 chạy ở 5V và ngõ ra ECHO của nó là 5V, nhưng các chân của Pico chỉ chịu tối đa 3,3V. Hãy nối ECHO vào GP26 qua điện trở 1 kΩ và nối GP26 xuống GND qua 2 kΩ, như vậy chân chỉ nhận khoảng 3,3V. Trong Wokwi không cần cầu phân áp.
Mình đổi khoảng cách cảnh báo thế nào?
Sửa các hằng số `GREEN_CM`, `YELLOW_CM`, `RED_CM` và `STOP_CM` ở đầu code. Giữ các ngưỡng theo thứ tự `STOP_CM < RED_CM < YELLOW_CM < GREEN_CM`; ví dụ dùng `STOP_CM = 30`, `RED_CM = 50`, `YELLOW_CM = 100` và `GREEN_CM = 150`. LED và tiếng bíp tự động theo các ngưỡng mới.
Vì sao tiếng bíp nhanh dần mượt mà thay vì theo từng vùng?
`beep_gap_ms()` co giãn khoảng nghỉ tuyến tính theo khoảng cách: 700 ms ở 100 cm, 50 ms ở 10 cm. Nó được tính lại ở mỗi lượt của vòng lặp chính, nên tiếng bíp kế tiếp đến sớm hơn ngay khi vật cản lại gần. Các vùng chỉ đổi LED và cao độ.
Mình có cần cài thư viện nào không?
Không. Hàm `time_pulse_us()` dùng để đo là một phần của module `machine` có sẵn. Hãy cài MicroPython lên Pico và lưu code vào đó với tên `main.py` trong Thonny; cảm biến tự khởi động với màn kiểm tra LED và ba tiếng bíp.