
Khám phá dự án Arduino
Hàng trăm dự án từ cơ bản đến nâng cao, có sơ đồ mạch, code và video.

Xe điều khiển qua Bluetooth với L298N
Biến điện thoại thành điều khiển và lái chiếc xe robot của riêng bạn. Arduino nhận lệnh từ một ứng dụng điều khiển trên điện thoại qua module Bluetooth và quay bánh xe bằng module điều khiển động cơ…

Robot tránh vật cản
Làm một chiếc xe thông minh tự tìm đường thì sao? Robot tránh vật cản liên tục quét xung quanh nhờ cảm biến siêu âm phía trước.

Vũ đạo vòng tròn servo - Hoạt ảnh với 32 servo
Một dự án hoạt ảnh trực quan với 32 động cơ servo xếp thành vòng tròn, điều khiển bằng Arduino Mega. Các servo được quản lý trong một mảng duy nhất, nối vào các chân 22–53 của Mega, và thực hiện bốn chuỗi chuyển động: rung hỗn loạn ở các góc ngẫu nhiên, quét đồng bộ, làn sóng chạy quanh vòng tròn và kim la bàn lắc qua lắc lại.

Khóa cửa RFID với ESP32 (RC522 + Servo + OLED + Buzzer + LED)
Chúng ta làm một khóa cửa thông minh với ESP32, module RFID RC522, động cơ servo SG90, màn hình OLED SSD1306, buzzer chủ động và 2 LED. Khi quẹt thẻ, UID của thẻ được so với các thẻ được cấp quyền khai báo trong code; nếu khớp, servo mở khóa (LED xanh + 2 tiếng bíp ngắn) và tự khóa lại sau 5 giây. Thẻ lạ làm sáng LED đỏ, phát 3 tiếng bíp nhanh và hiện UID của thẻ trên OLED.

Cân bằng bóng trên thanh bằng PID với ESP32 (HC-SR04 + servo + LCD I2C + 3 biến trở)
Thí nghiệm kinh điển của ngành kỹ thuật điều khiển ngay trên bàn của bạn: servo nghiêng thanh và PID giữ quả bóng ở đúng vị trí mục tiêu. Ba biến trở thay đổi Kp, Ki và Kd trực tiếp: chỉ có P thì bóng dao động, D làm dịu dao động và I triệt tiêu độ nghiêng nhẹ của thanh để bóng dừng đúng mục tiêu. LCD I2C hiện thanh, bóng và mục tiêu, cùng thời gian xác lập và độ vọt lố. Ở chế độ SIM, một mô hình vật lý lăn bóng; ở chế độ REAL, HC-SR04 đo vị trí bóng.
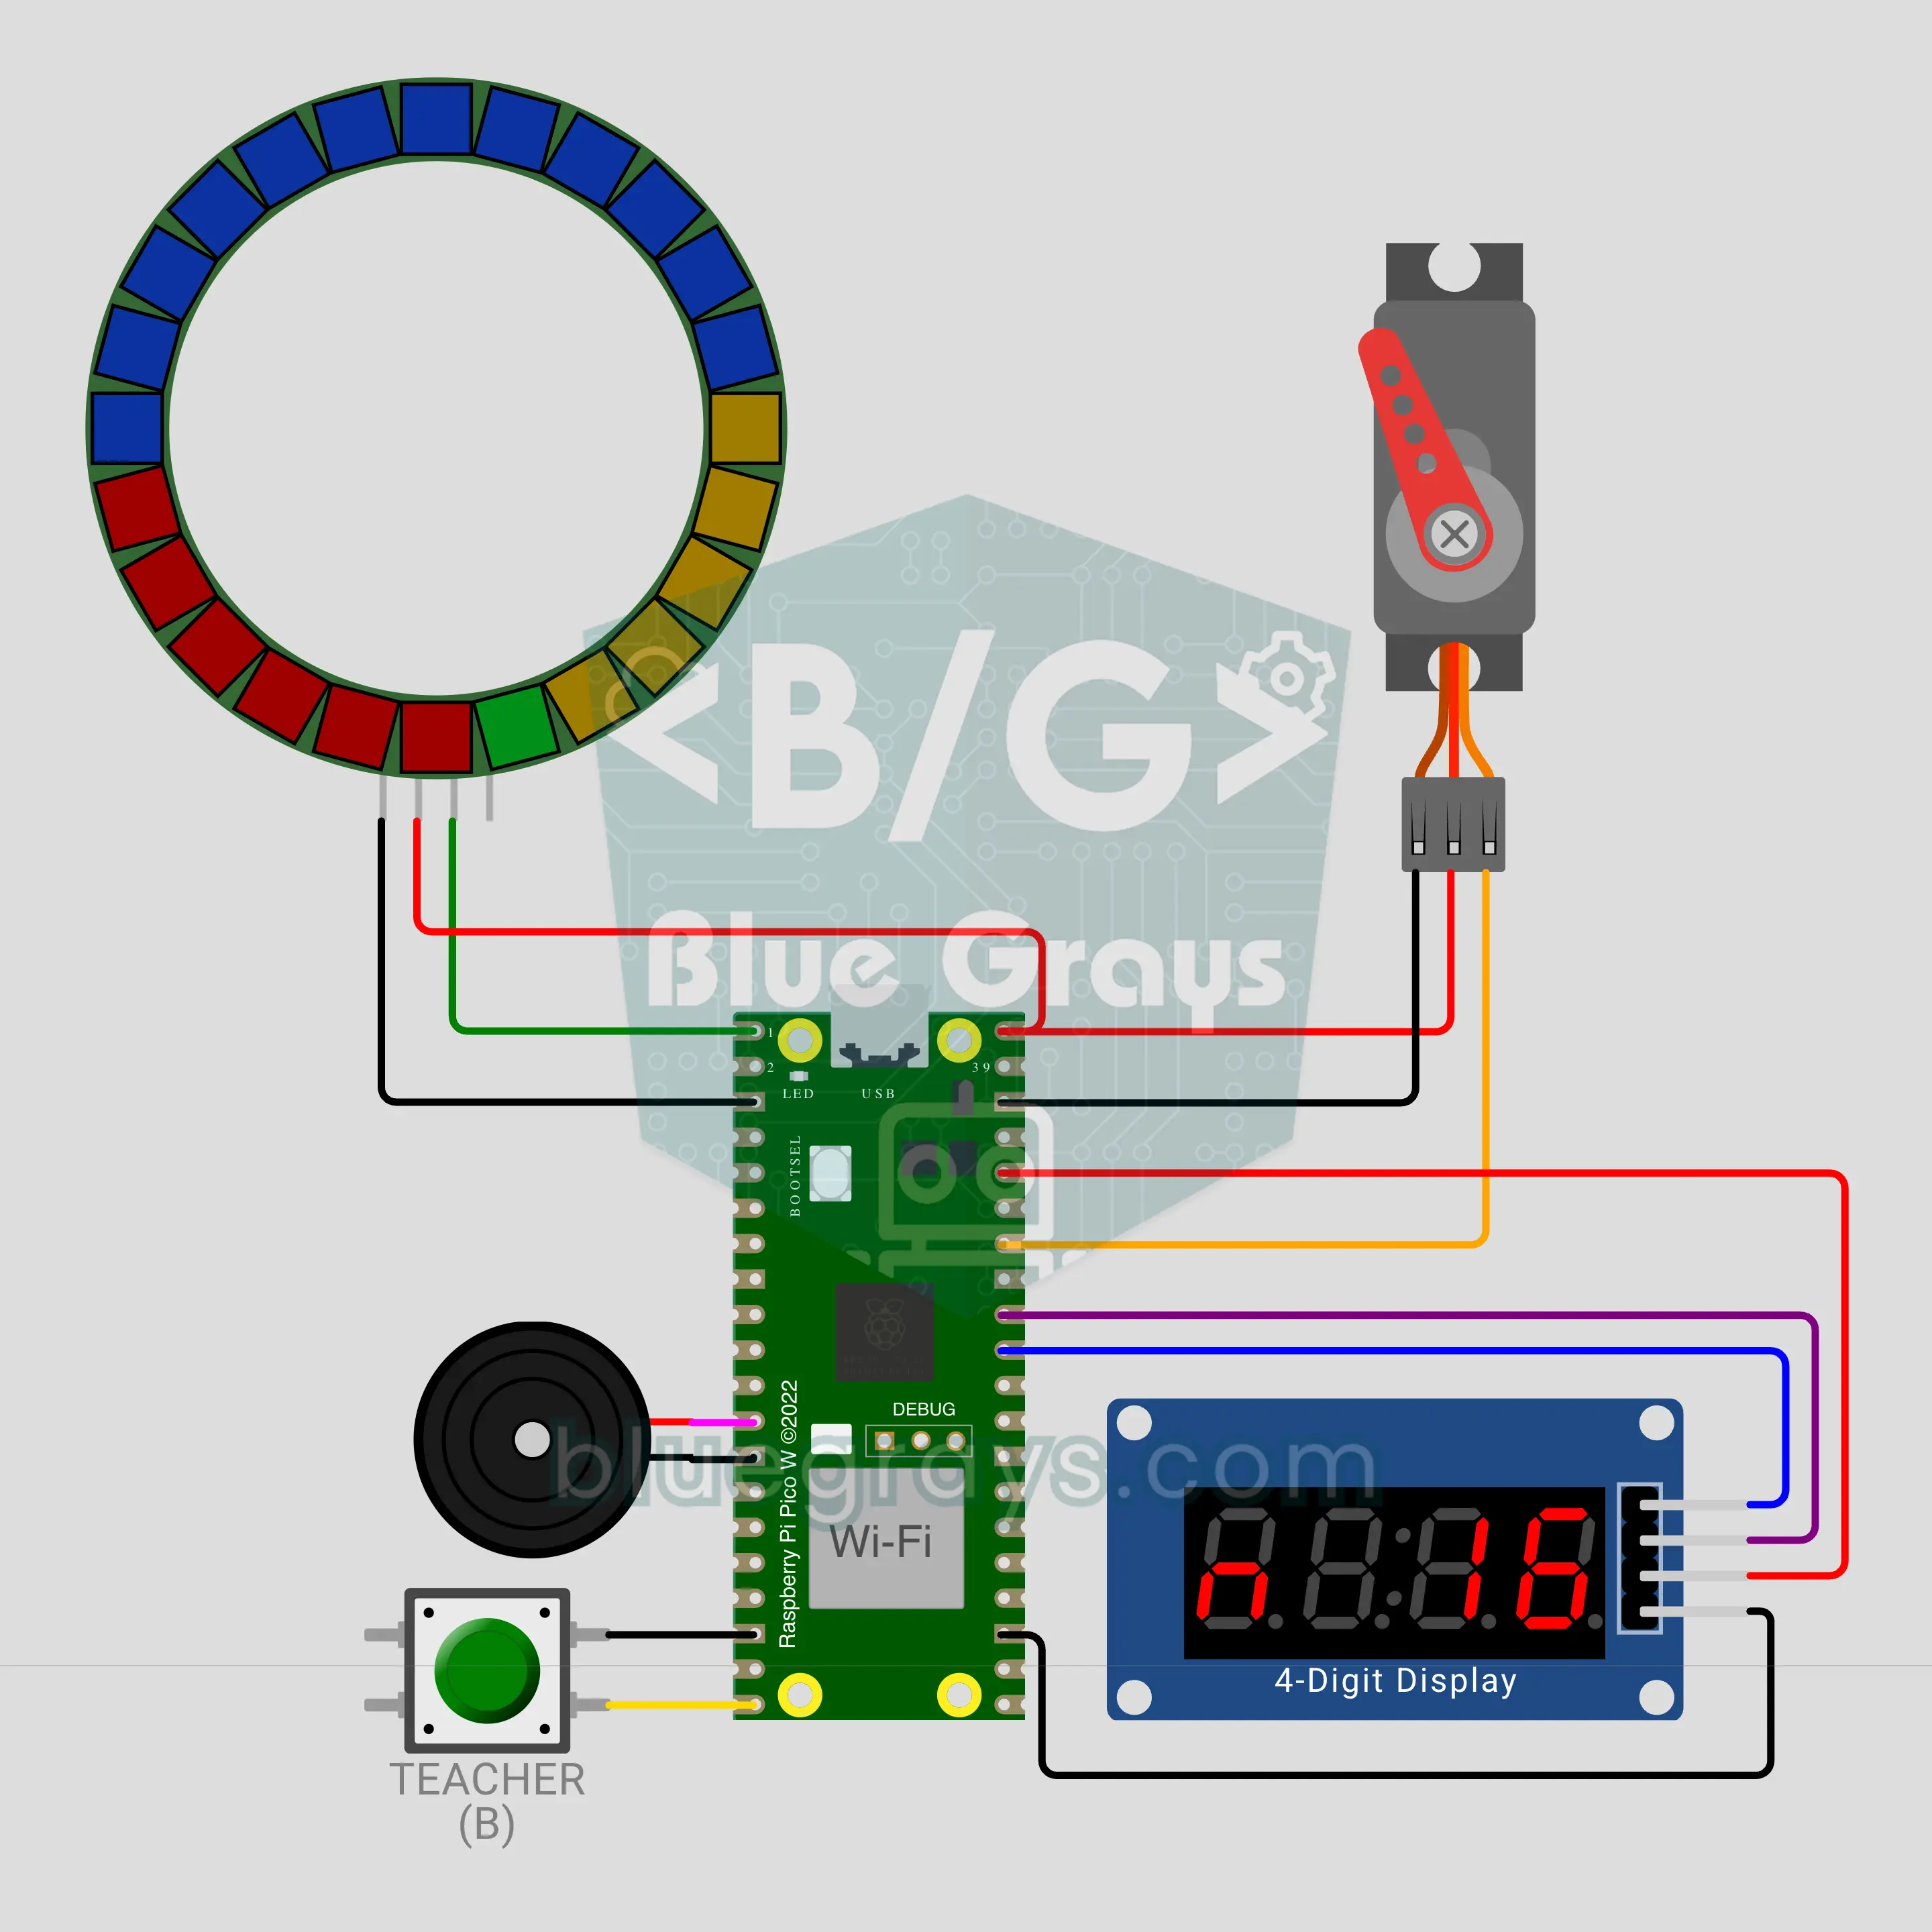
Bình chọn trực tiếp trong lớp học với Raspberry Pi Pico W (MQTT + vòng LED + servo SG90 + TM1637)
Thấy ngay câu trả lời của cả lớp ngay khi gửi đến! Raspberry Pi Pico W thu phiếu A/B/C/D hoặc YES/NO từ điện thoại của học sinh qua MQTT; vòng 24 LED trở thành biểu đồ tròn trực tiếp, kim servo SG90 chỉ vào phương án đang dẫn đầu và TM1637 đếm số phiếu. Mỗi điện thoại một phiếu, và nếu ai đó đổi ý thì chỉ phiếu cuối cùng được tính. Câu hỏi có giờ kêu bíp suốt 5 giây cuối, và khi đóng câu hỏi, phương án đúng sẽ sáng rực.
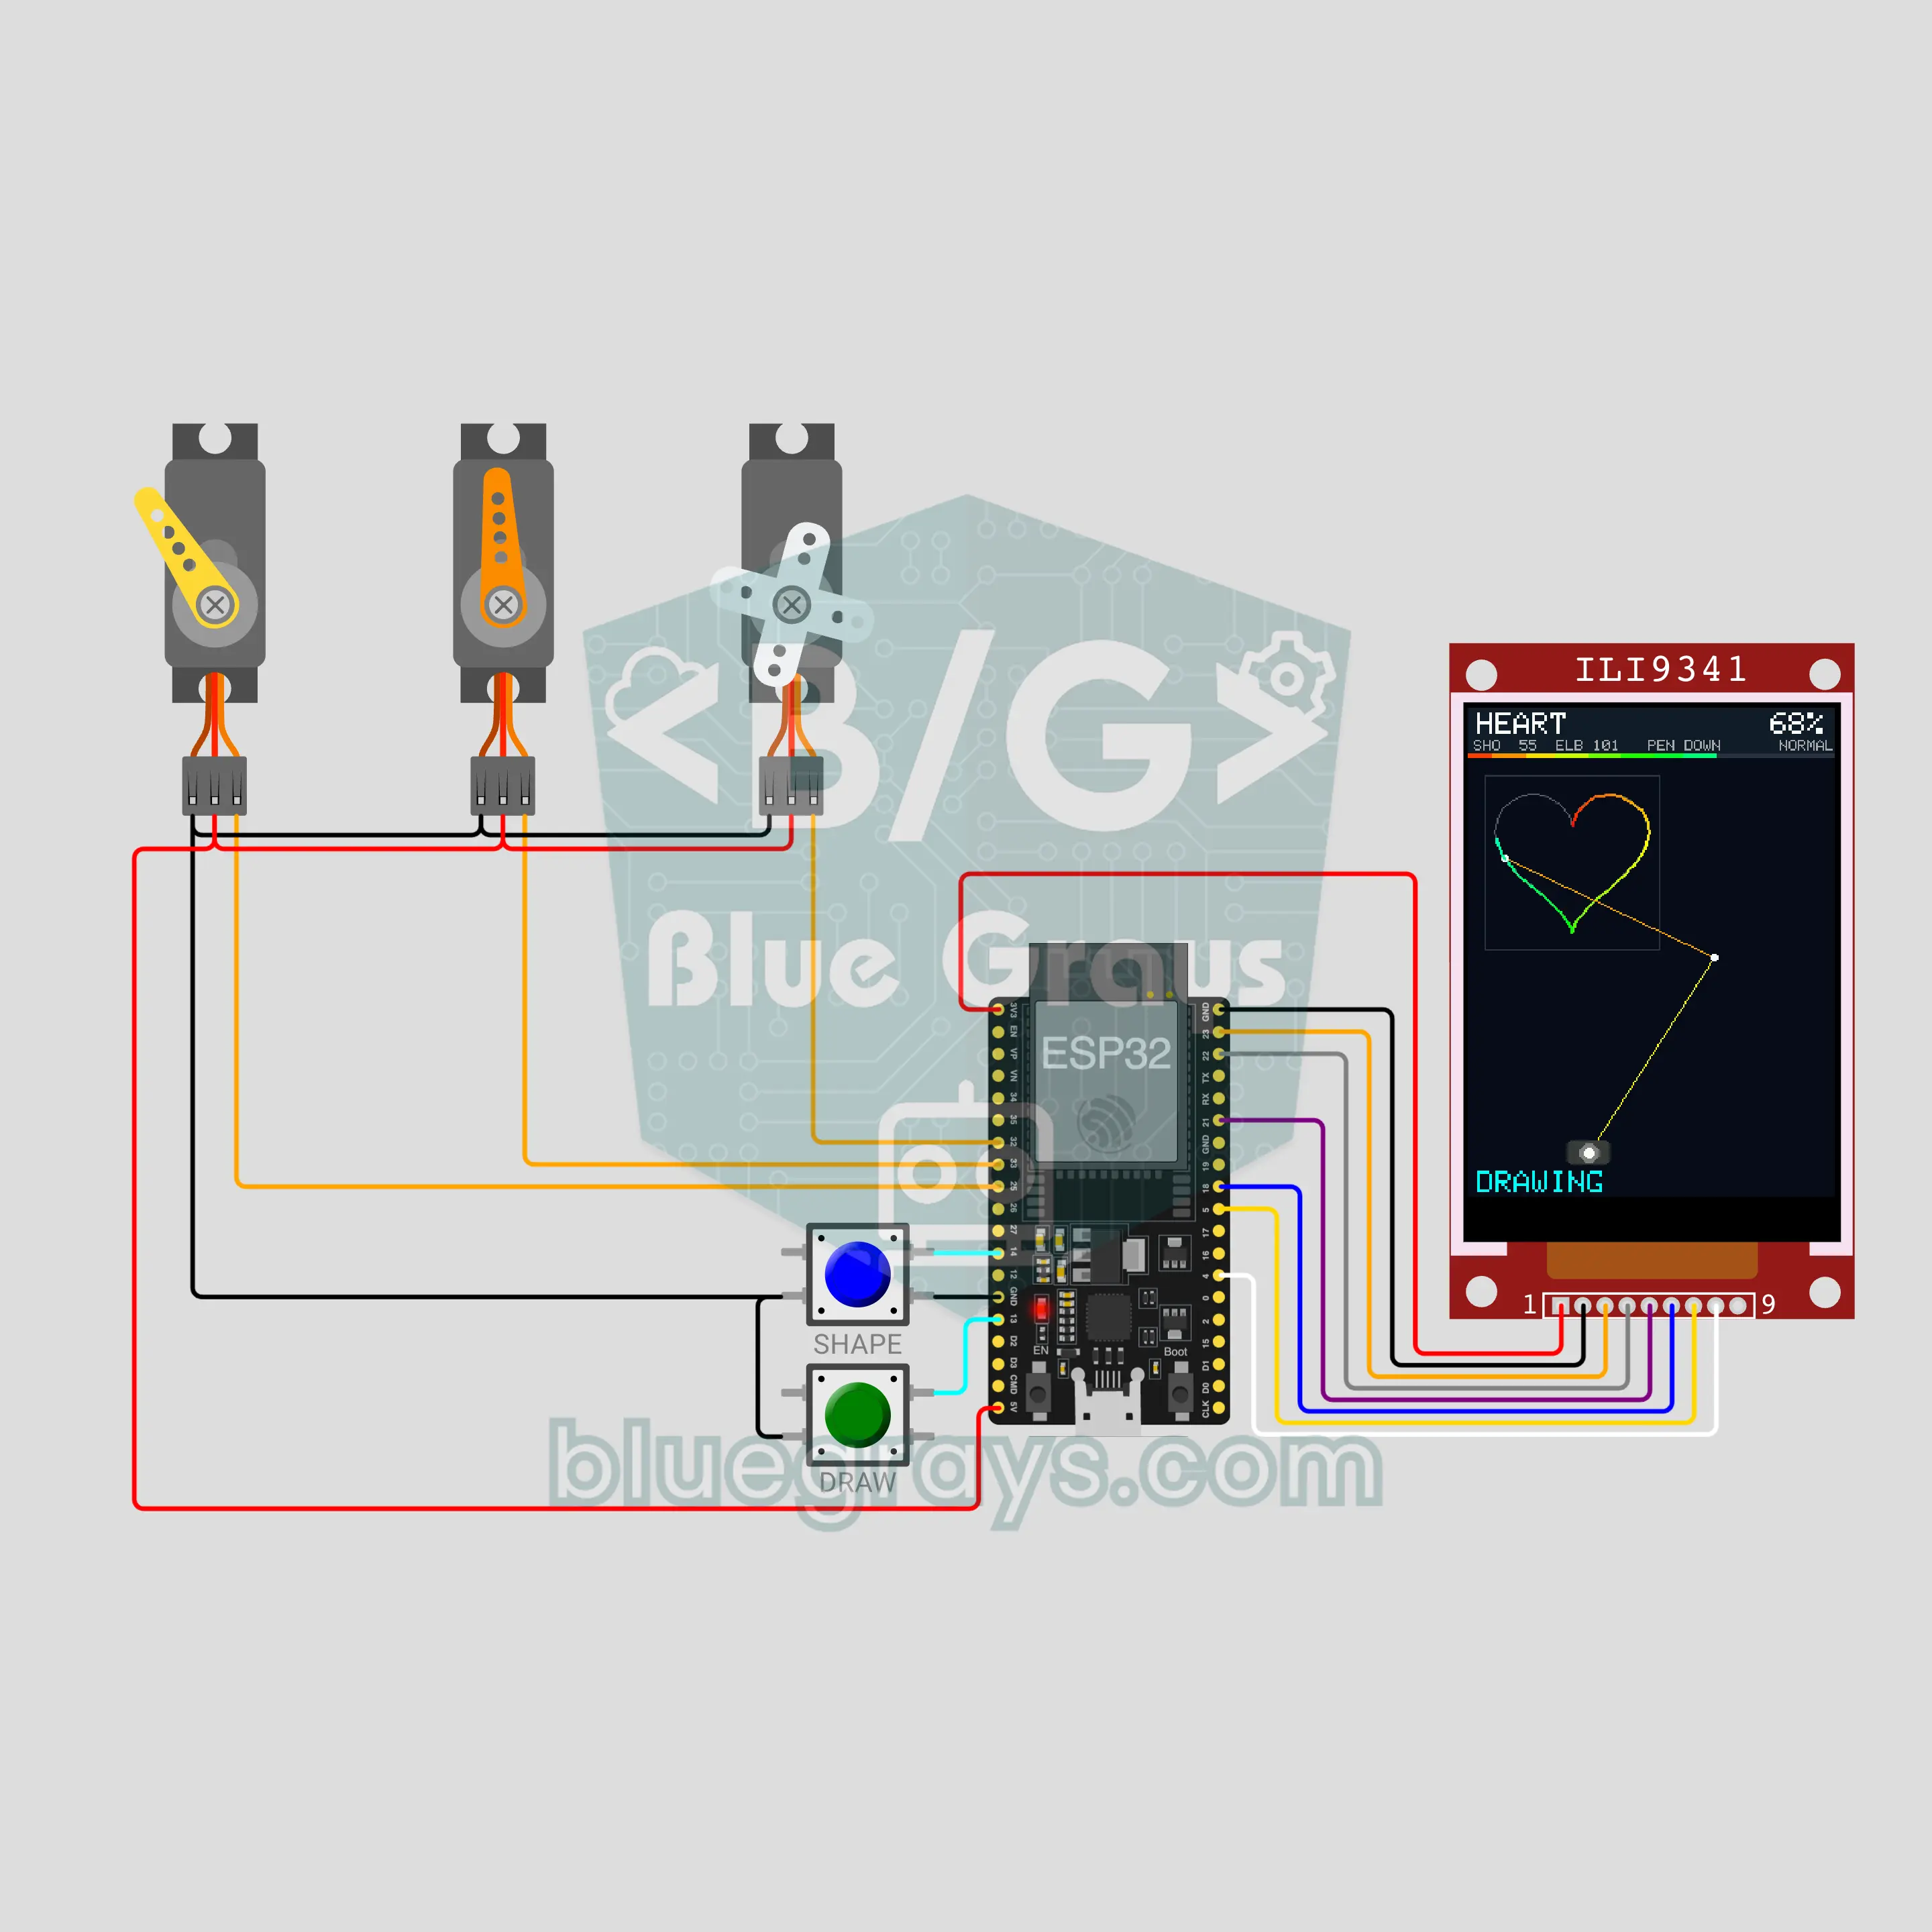
Cánh tay robot vẽ tranh với ESP32 (3 servo + màn hình TFT ILI9341 + 2 nút nhấn)
Cánh tay robot hai khớp vẽ trái tim, ngôi sao, ngôi nhà, đường xoắn ốc và chữ MERHABA lên giấy, trong khi servo thứ ba nhấc và hạ bút. ESP32 đổi mỗi điểm thành góc vai và góc khuỷu bằng động học ngược và di chuyển cánh tay theo từng bước 0,5 mm; nếu điểm nằm ngoài tầm với, màn hình hiện OUT OF REACH. Màn hình ILI9341 hiện hình mục tiêu mờ, cánh tay chuyển động trực tiếp và nét vẽ chuyển dần từ đỏ sang xanh dương. Hai nút nhấn: chọn hình, tạm dừng, hủy và tốc độ.

Băng chuyền phân loại công nghiệp Arduino: phân loại hộp theo chiều cao (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Mô hình để bàn của một dây chuyền phân loại trong nhà máy: động cơ bước NEMA 17 trên driver A4988 giữ cho băng chuyền chạy liên tục, và một HC-SR04 phía trên băng chuyền đo chiều cao của mỗi chiếc hộp đi qua. Mỗi hộp được theo dõi bằng số bước của băng chuyền từ cảm biến đến cánh tay; hộp cao từ 6 cm trở lên bị cánh tay servo SG90 đẩy sang bên, hộp thấp đi tiếp. LCD I2C đếm số hộp thấp và cao, hiển thị kết quả đo gần nhất và số hộp đang có trên băng chuyền.

Bồn trộn công nghiệp Arduino: nạp, trộn, xả theo logic PLC (HC-SR04 + 2 rơ-le + NEMA 17 + A4988 + LCD + dừng khẩn cấp)
Bài tập quy trình theo mẻ kinh điển trong các lớp tự động hóa công nghiệp: nạp bồn, trộn, xả, đếm mẻ. Code chạy từng bước theo logic PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Hai rơ-le mở van vào và van ra, một HC-SR04 đo mực chất lỏng và máy trộn NEMA 17 quay rồi đảo chiều. Có các nút START, STOP, nút EMERGENCY STOP (dừng khẩn cấp) tự giữ, một đèn tháp và lỗi quá thời gian.

Robot hút bụi với ESP32: né vật cản và lập bản đồ căn phòng (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 cản va + OLED)
Một robot hút bụi hai bánh di chuyển giống hệt hàng thật. Hai động cơ bước NEMA 17 quay bánh xe: robot chạy xoắn ốc, đi thẳng, giảm tốc và rẽ khi HC-SR04 thấy vật cản, lùi lại và quay đi khi cản va bị đụng, và chạy một vòng men theo tường. Nó tính vị trí của mình từ số bước của bánh xe và hiển thị bản đồ căn phòng trên OLED cùng phần trăm diện tích đã làm sạch và thời gian, rồi tự chạy về điểm xuất phát.
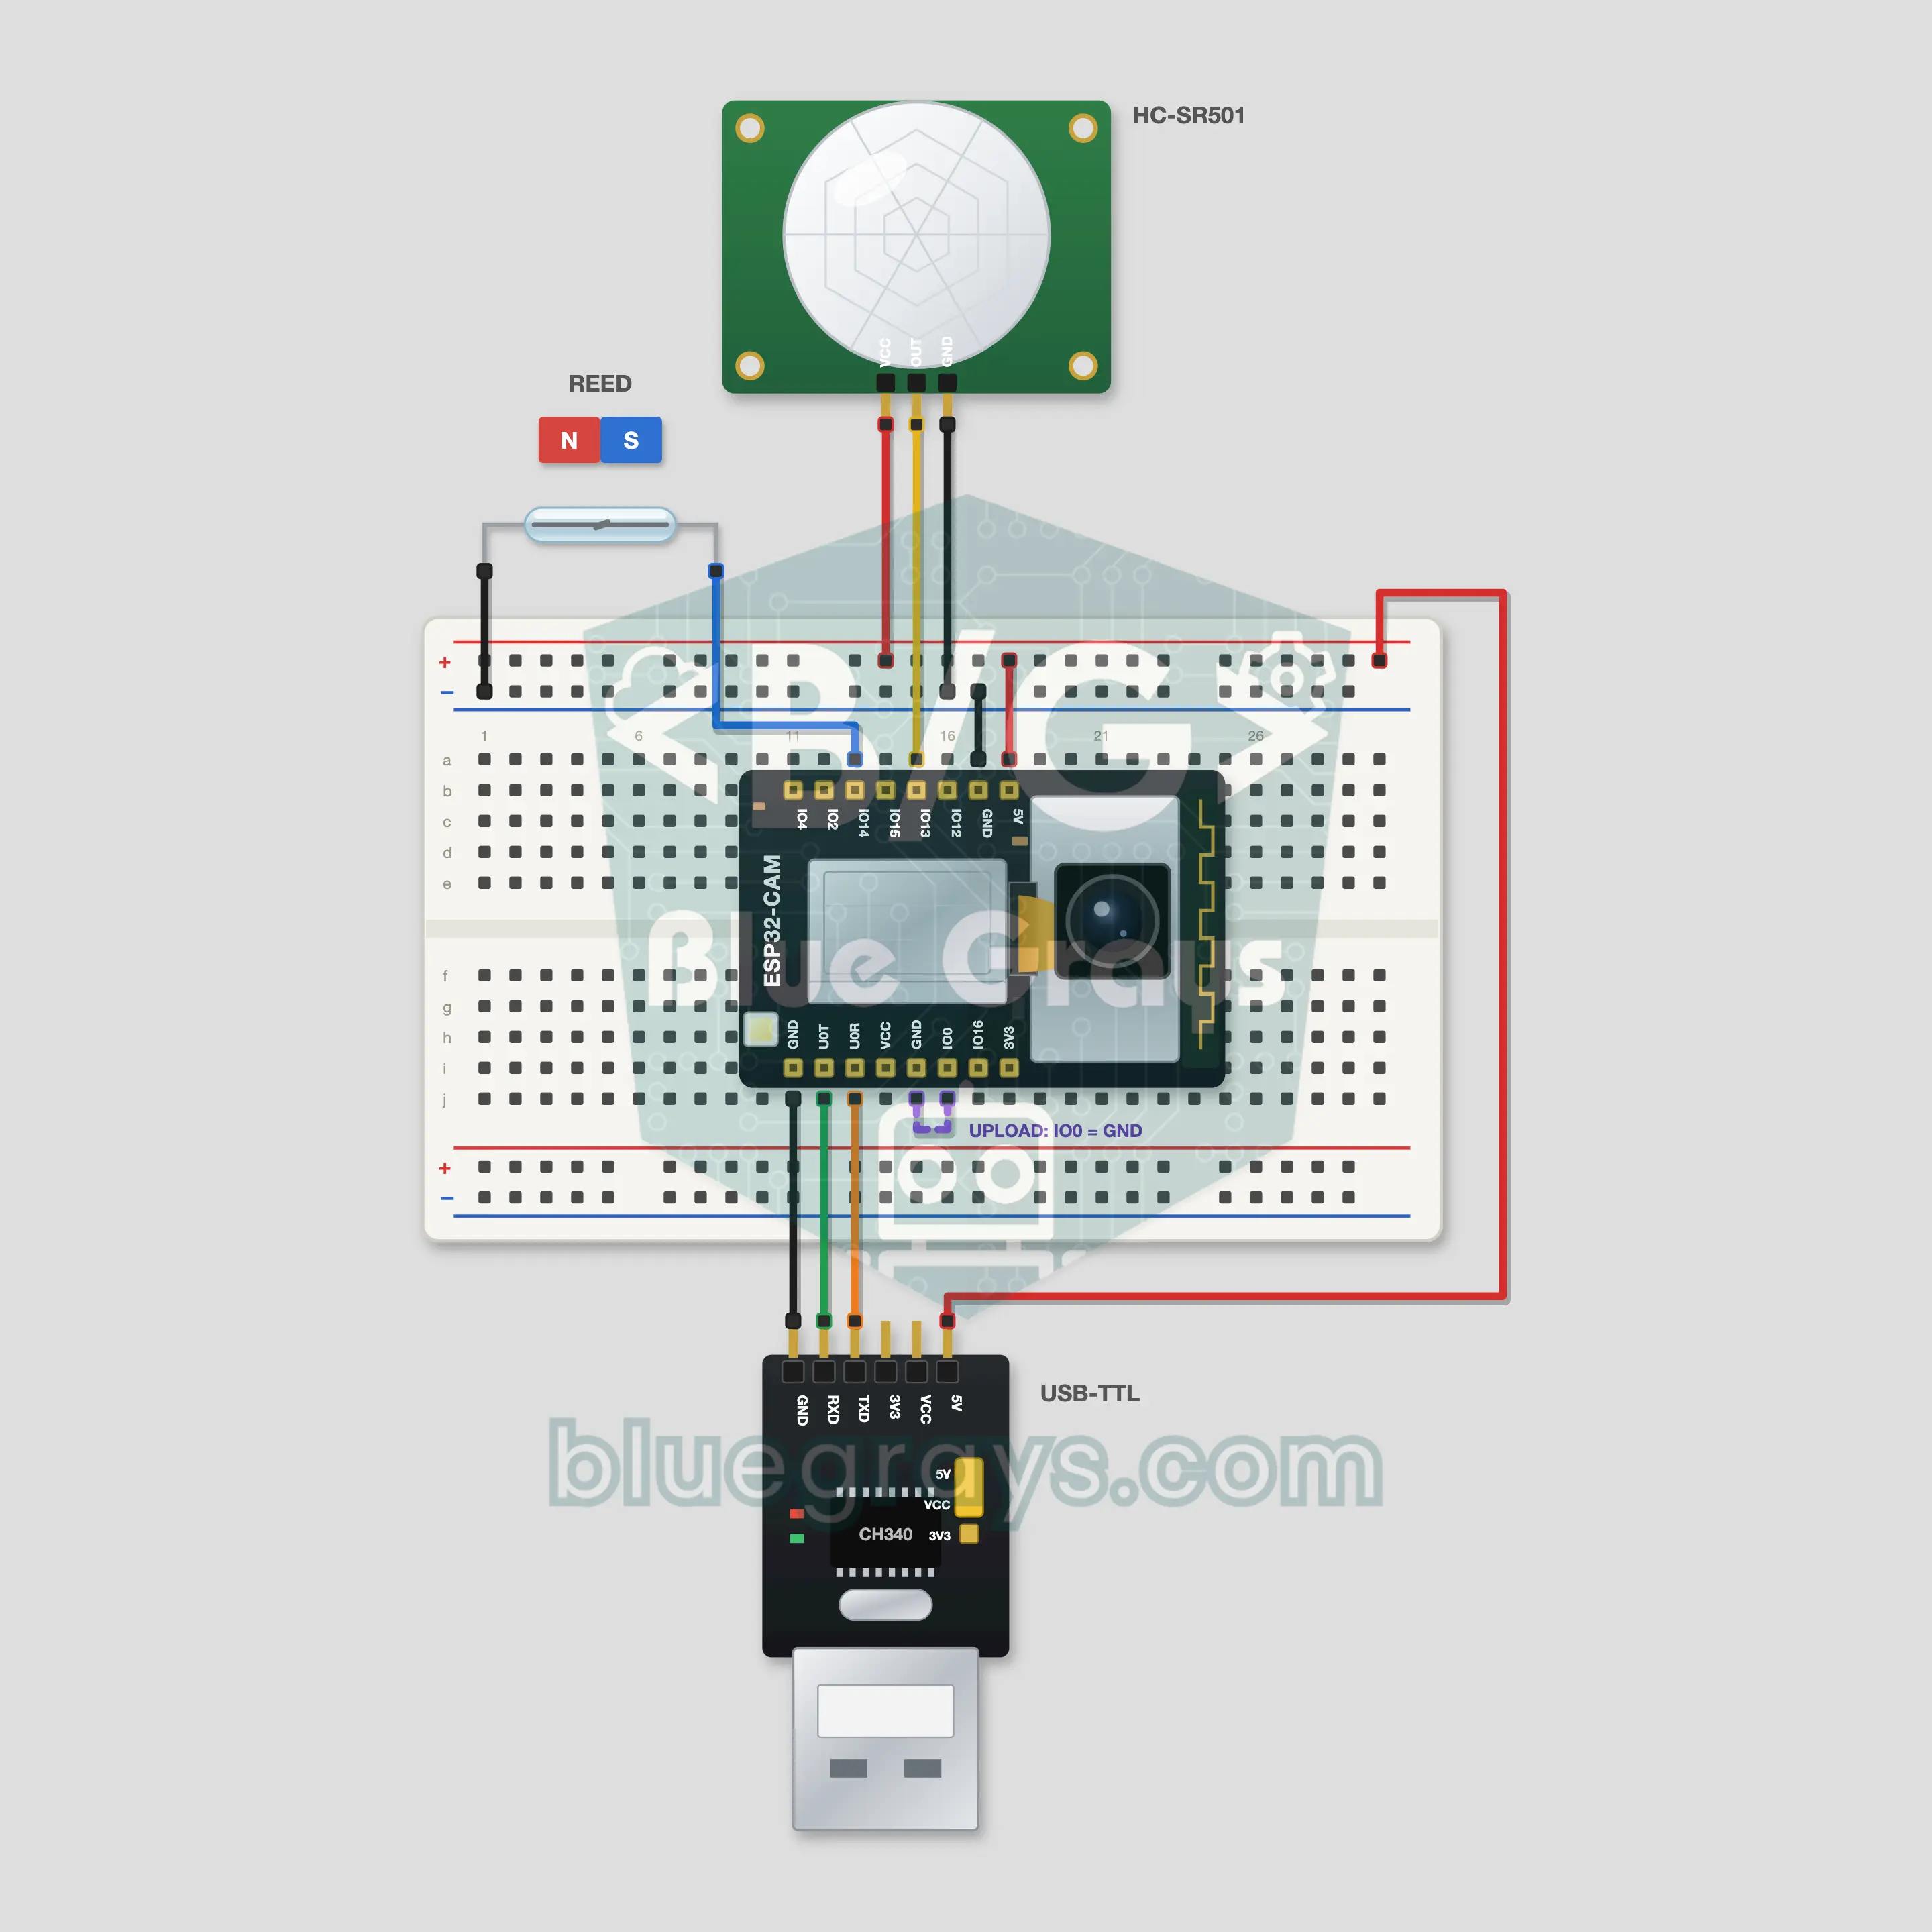
Camera an ninh Telegram với ESP32-CAM
Khi cửa nhà bạn mở hoặc có gì đó chuyển động trong phòng, ESP32-CAM chụp ảnh và bot Telegram của bạn gửi ảnh đó tới điện thoại. Một công tắc lưỡi gà và nam châm canh cửa, một PIR HC-SR501 theo dõi căn phòng. Gõ /photo cho bot để chụp ảnh theo yêu cầu; /flash on, /alarm off và /status giúp bạn điều khiển camera từ bất cứ đâu. Bot chỉ nghe chat id của riêng bạn. Bạn lấy token từ @BotFather; các bước có trong phần Câu hỏi thường gặp.