
Khám phá dự án Arduino
Hàng trăm dự án từ cơ bản đến nâng cao, có sơ đồ mạch, code và video.
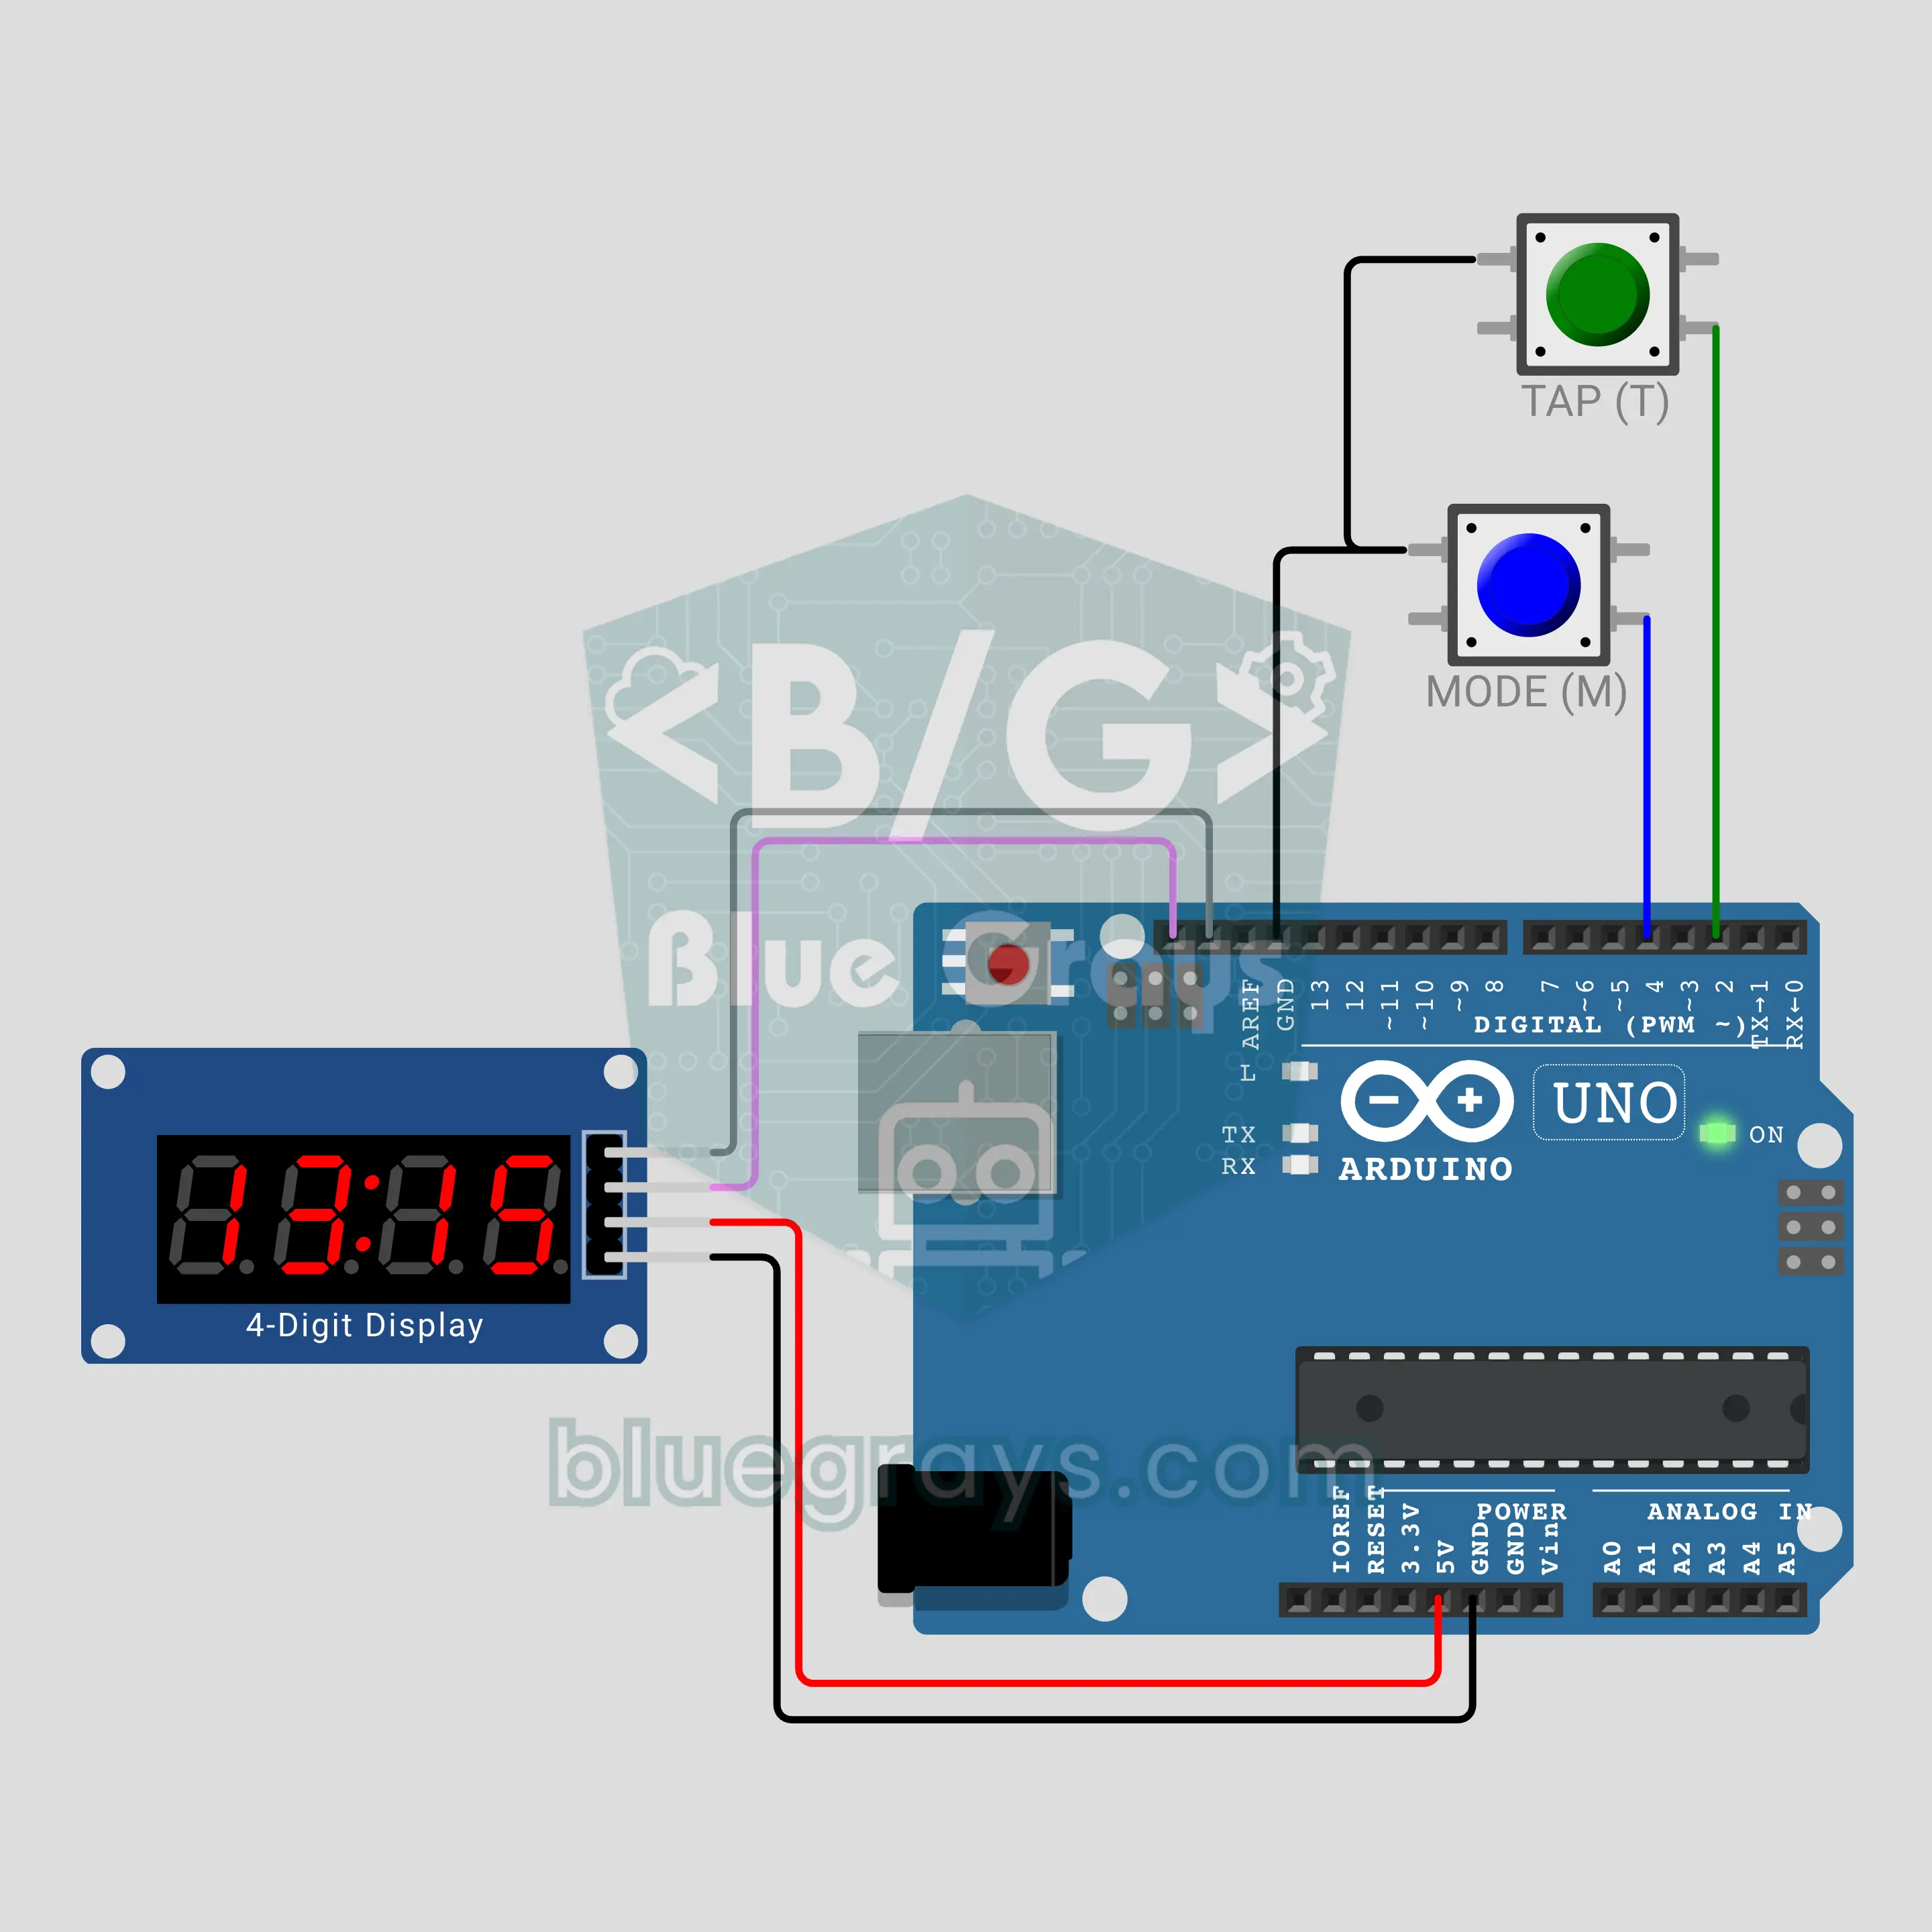
Bộ đếm không bao giờ bỏ sót: ngắt hay vòng lặp? (Arduino + TM1637)
Một ngắt và vòng lặp cùng theo dõi một nút nhấn: trên màn hình TM1637, số đếm của vòng lặp nằm bên trái, của ngắt nằm bên phải. Trong khi vòng lặp làm một việc chậm 300 ms, nó bỏ sót phần lớn các lần nhấn nhanh (chỉ 7 trên 18 trong video), còn ngắt không bỏ sót lần nào. Với nút MODE, bạn đặt việc chậm thành 0, 100 hoặc 300 ms và tự đo sự khác biệt. Gồm attachInterrupt, volatile và cách đọc an toàn.
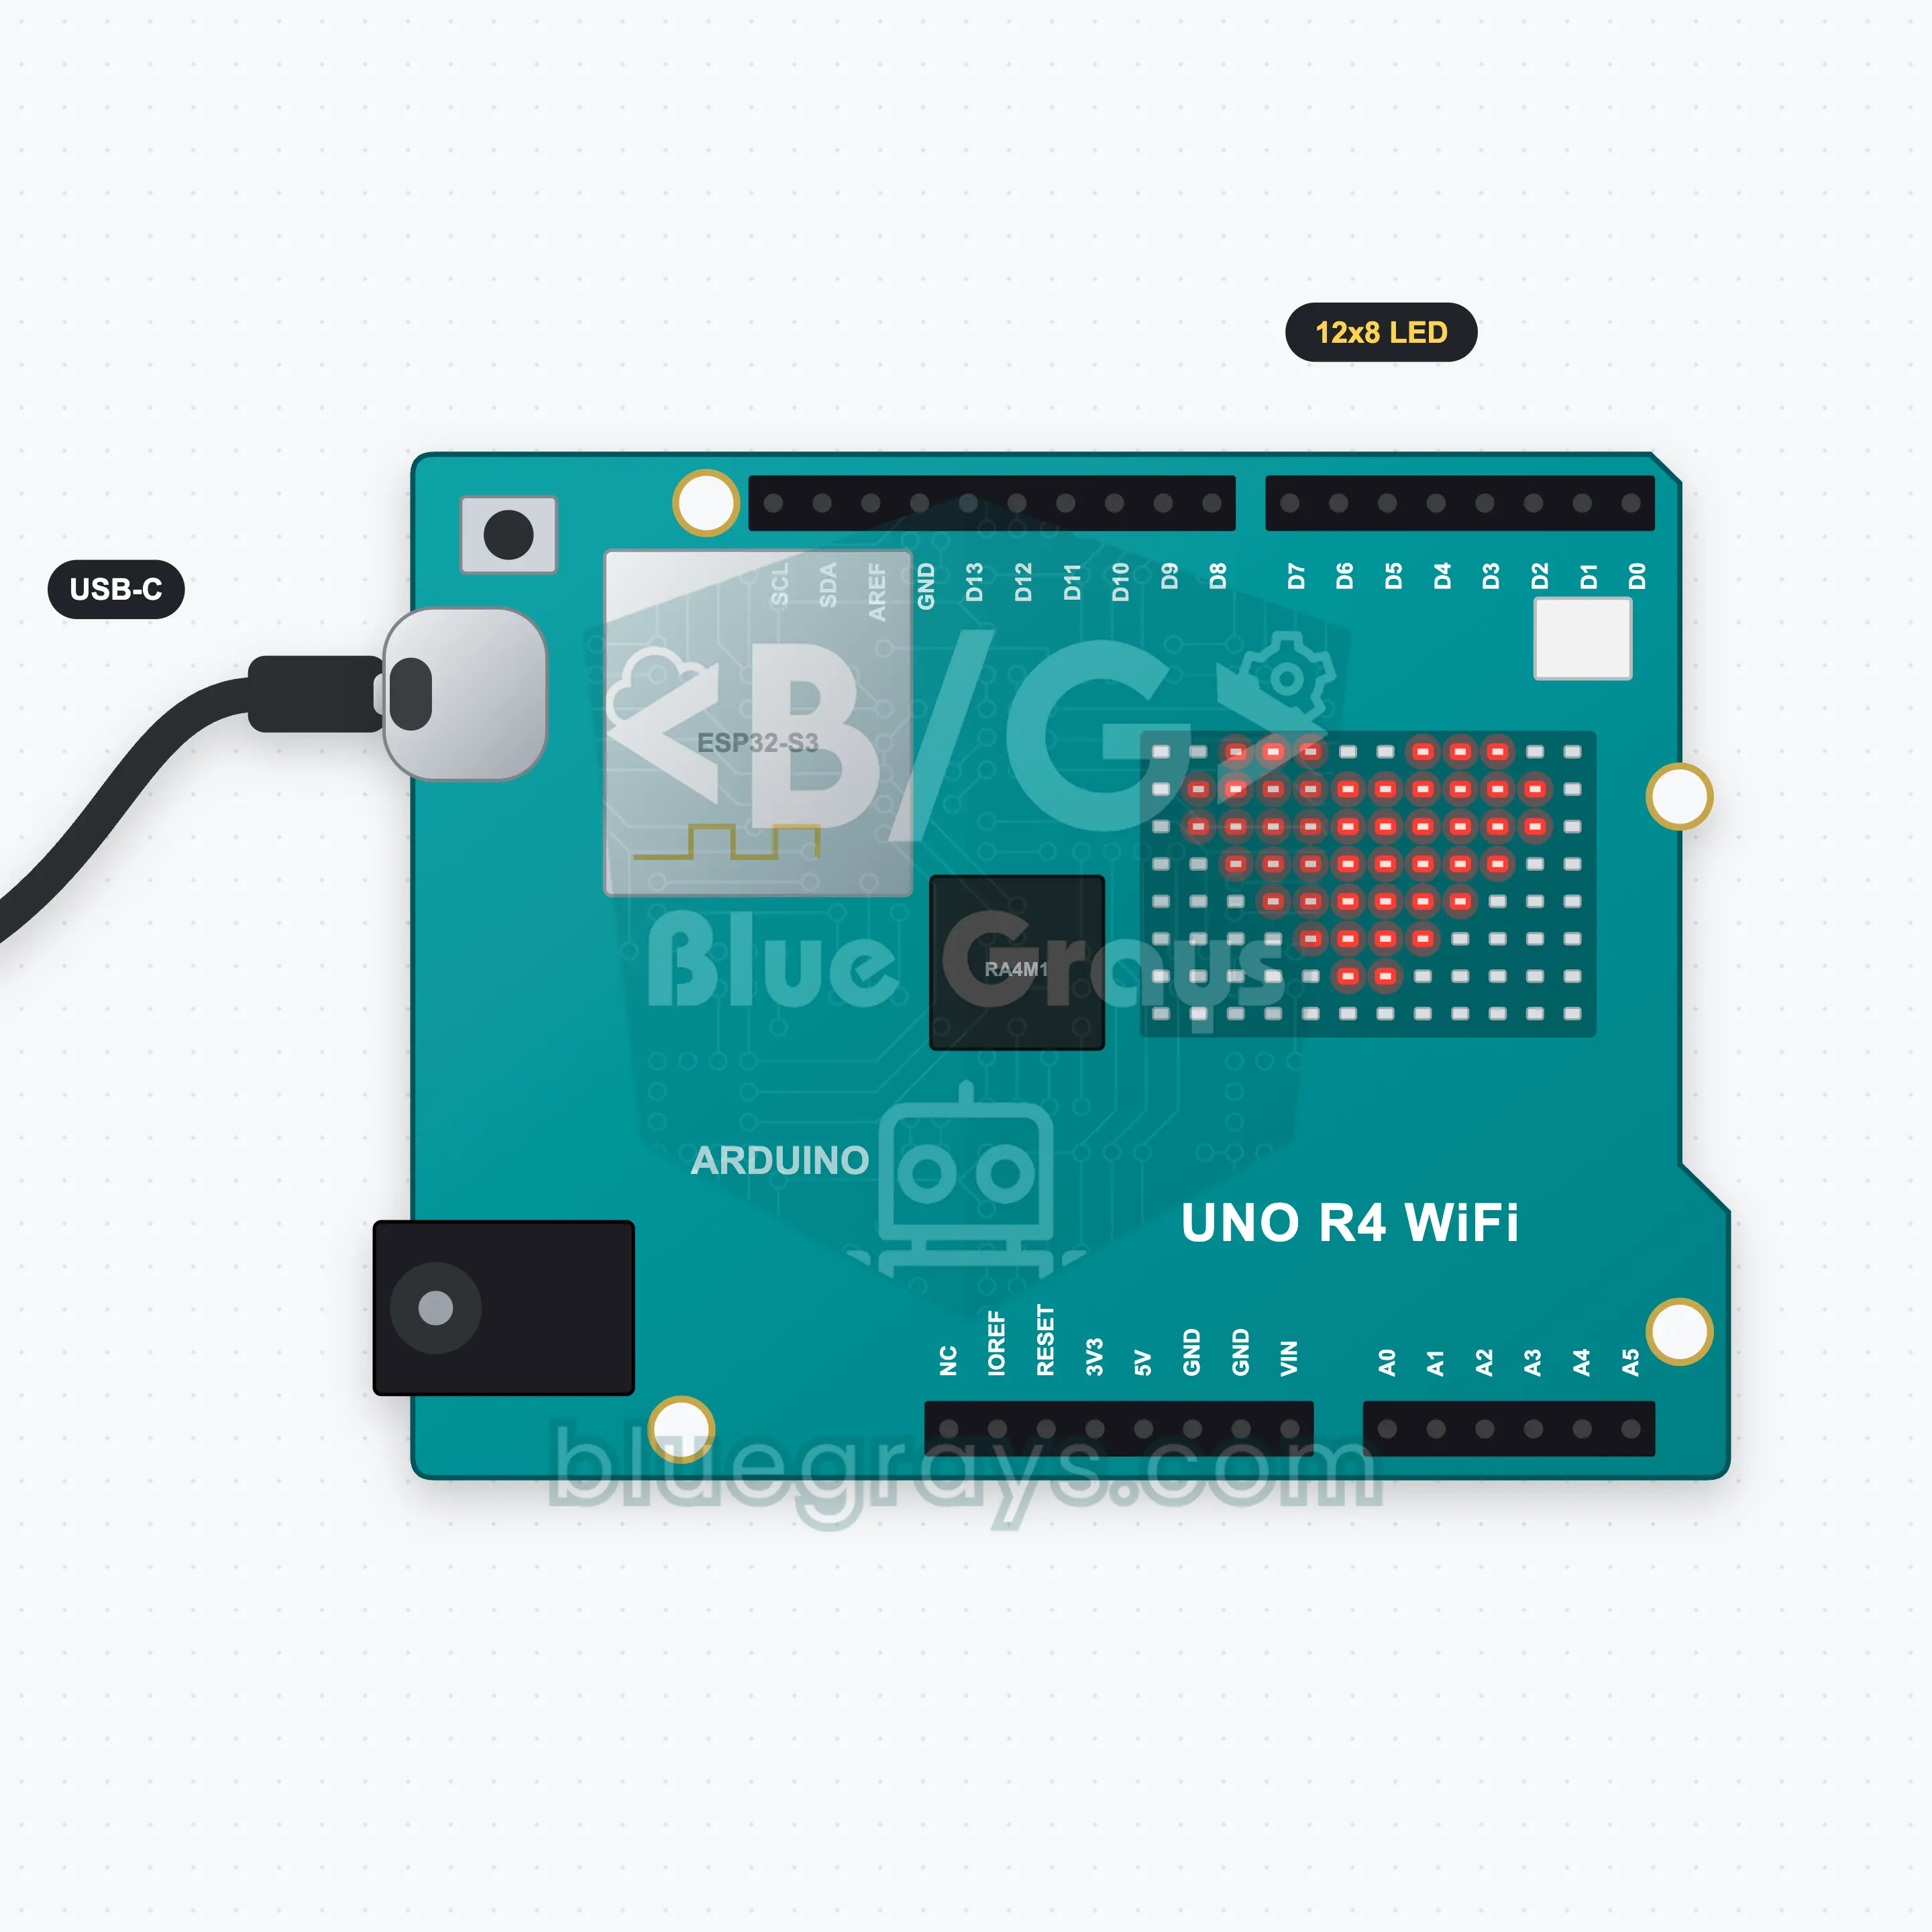
Chữ và hoạt ảnh trên ma trận LED của UNO R4 WiFi
Ma trận LED 12x8 trên UNO R4 WiFi không cần thêm linh kiện nào. Trong dự án này, một dòng chữ chạy ngang ma trận từ phải sang trái, sau đó một trái tim đập ba lần và một mặt cười nháy mắt. Gõ tin nhắn của riêng bạn vào Serial Monitor, nhấn Enter và nó sẽ chạy thay vào đó. Bạn học cách cuộn chữ với ArduinoGraphics và vẽ các khung hình hoạt ảnh của riêng mình dưới dạng mảng 8x12.
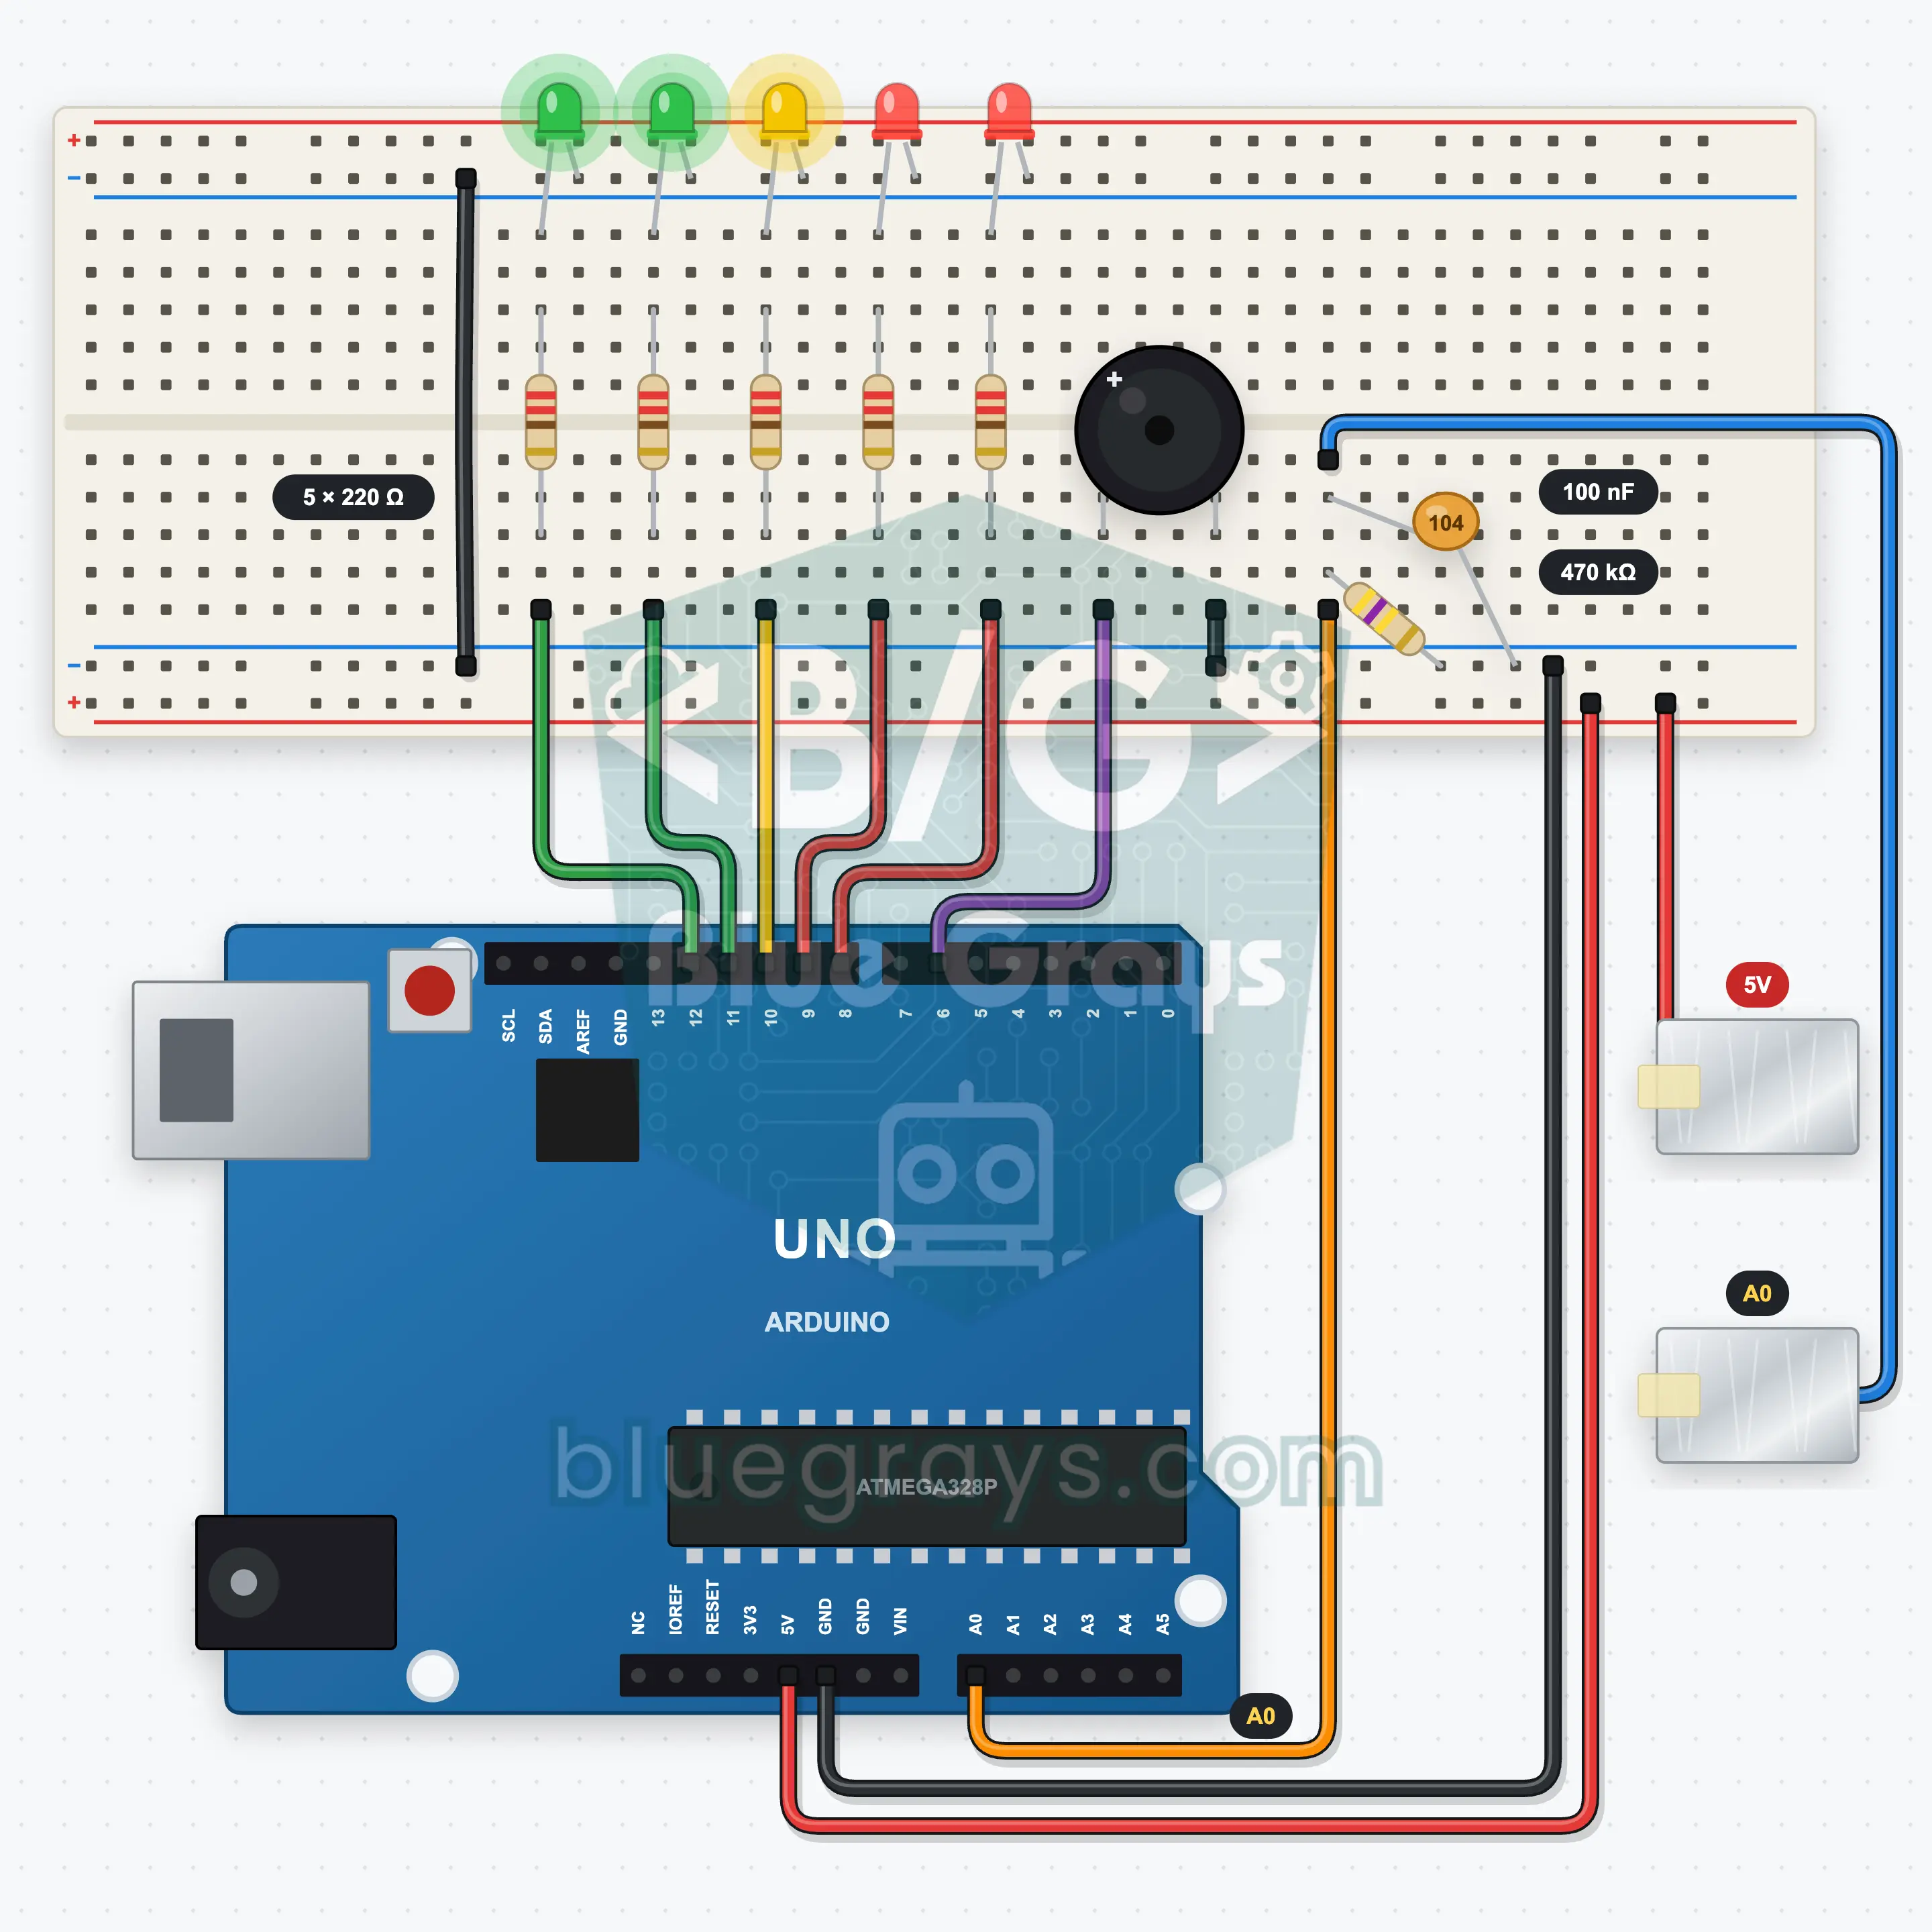
Máy đo độ hồi hộp Arduino: trò chơi phát hiện nói dối bằng ngón tay (cầu phân áp + 5 LED + còi chip)
Một trò chơi tiệc kiểu máy phát hiện nói dối: bạn đặt hai ngón tay lên hai điện cực giấy bạc và Arduino trước tiên đo mức nền lúc bình tĩnh của bạn. Khi hồi hộp tăng, điện trở da giảm và ngõ ra cầu phân áp tăng: thanh 5 LED đầy dần, còi chip kêu cao dần như máy theo dõi nhịp tim, và một bước nhảy đột ngột làm vang còi báo động. Một tụ 100 nF giữ cho số đọc ổn định, và Serial Plotter hiển thị nó thành đồ thị. Chỉ để vui, không phải máy phát hiện nói dối thật.
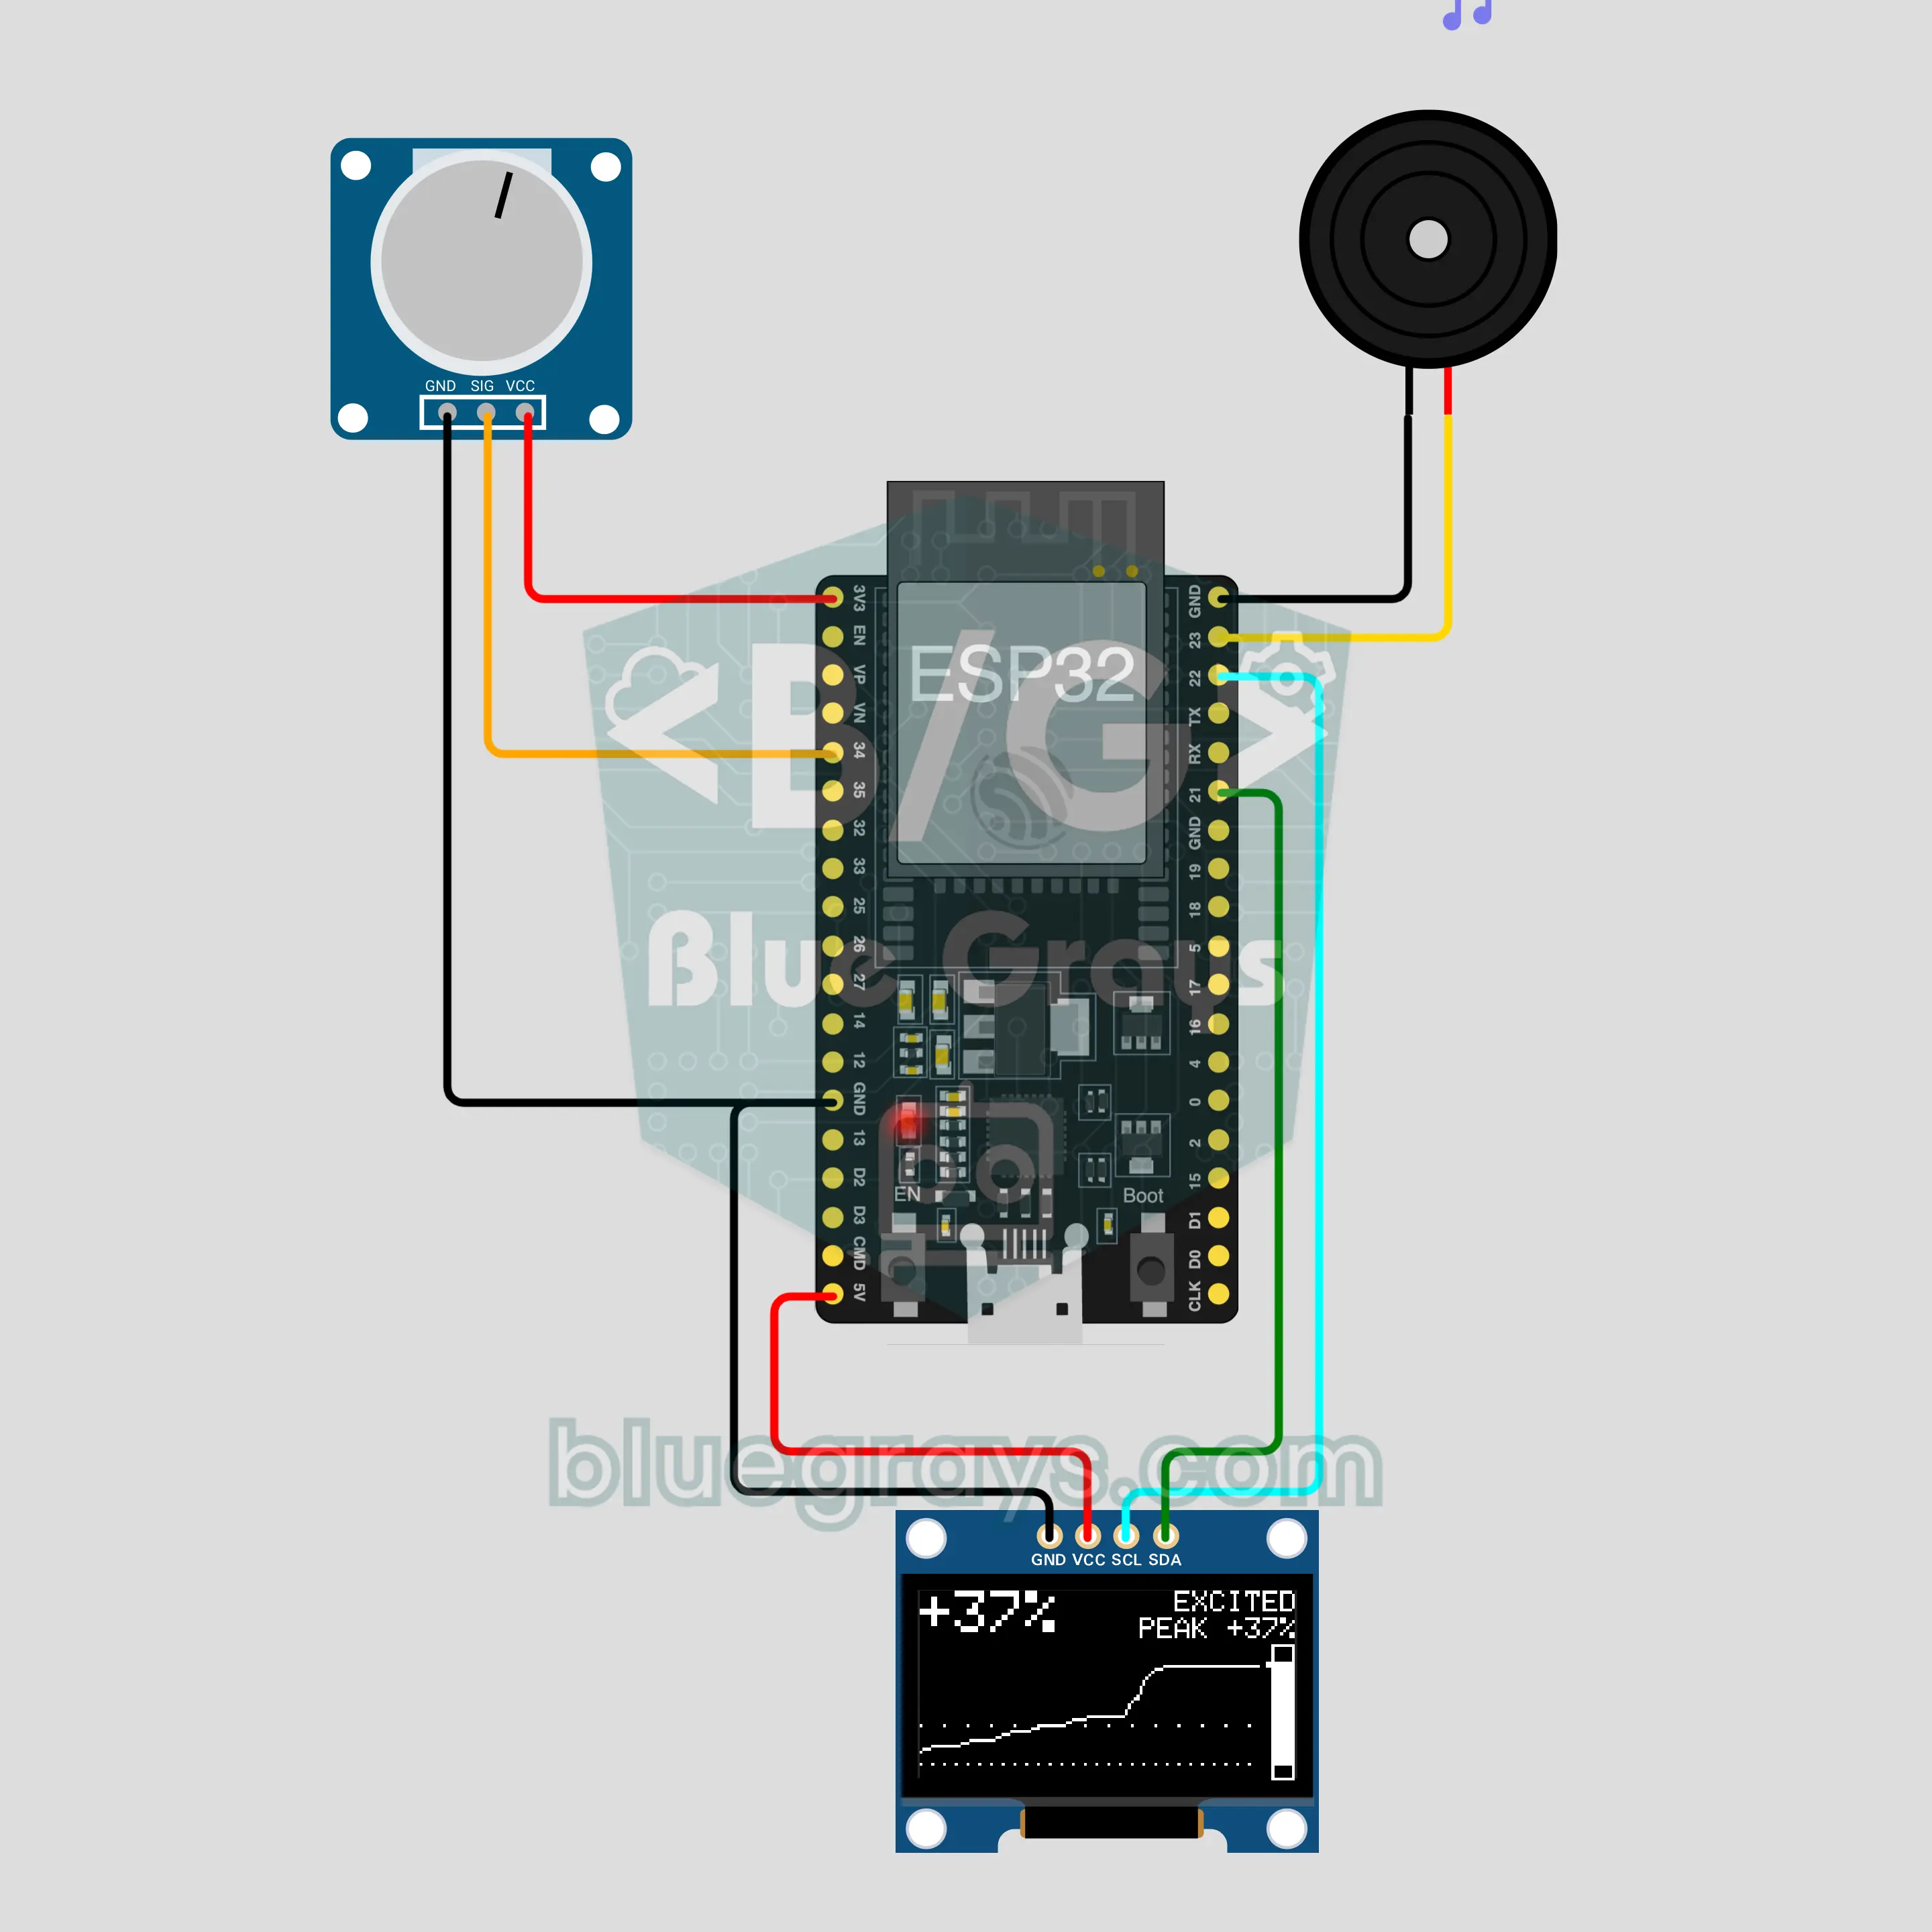
Máy đo độ hồi hộp với ESP32: trò chơi phát hiện nói dối với đồ thị trực tiếp trên OLED (cầu phân áp + SSD1306 + còi chip)
Một trò chơi tiệc kiểu máy phát hiện nói dối: bạn đặt hai ngón tay lên các điện cực giấy bạc và ESP32 trước tiên đo mức nền lúc bình tĩnh của bạn. Khi câu hỏi khó dần, điện trở da giảm và ngõ ra cầu phân áp tăng: một đồ thị trực tiếp leo lên trên OLED, tiếng bíp cao dần, và một bước nhảy đột ngột làm vang còi báo động. Cuối lượt, phần trăm cao nhất của bạn và danh sách kỷ lục của bốn người chơi gần nhất hiện ra. Chỉ để vui, không phải máy phát hiện nói dối thật.
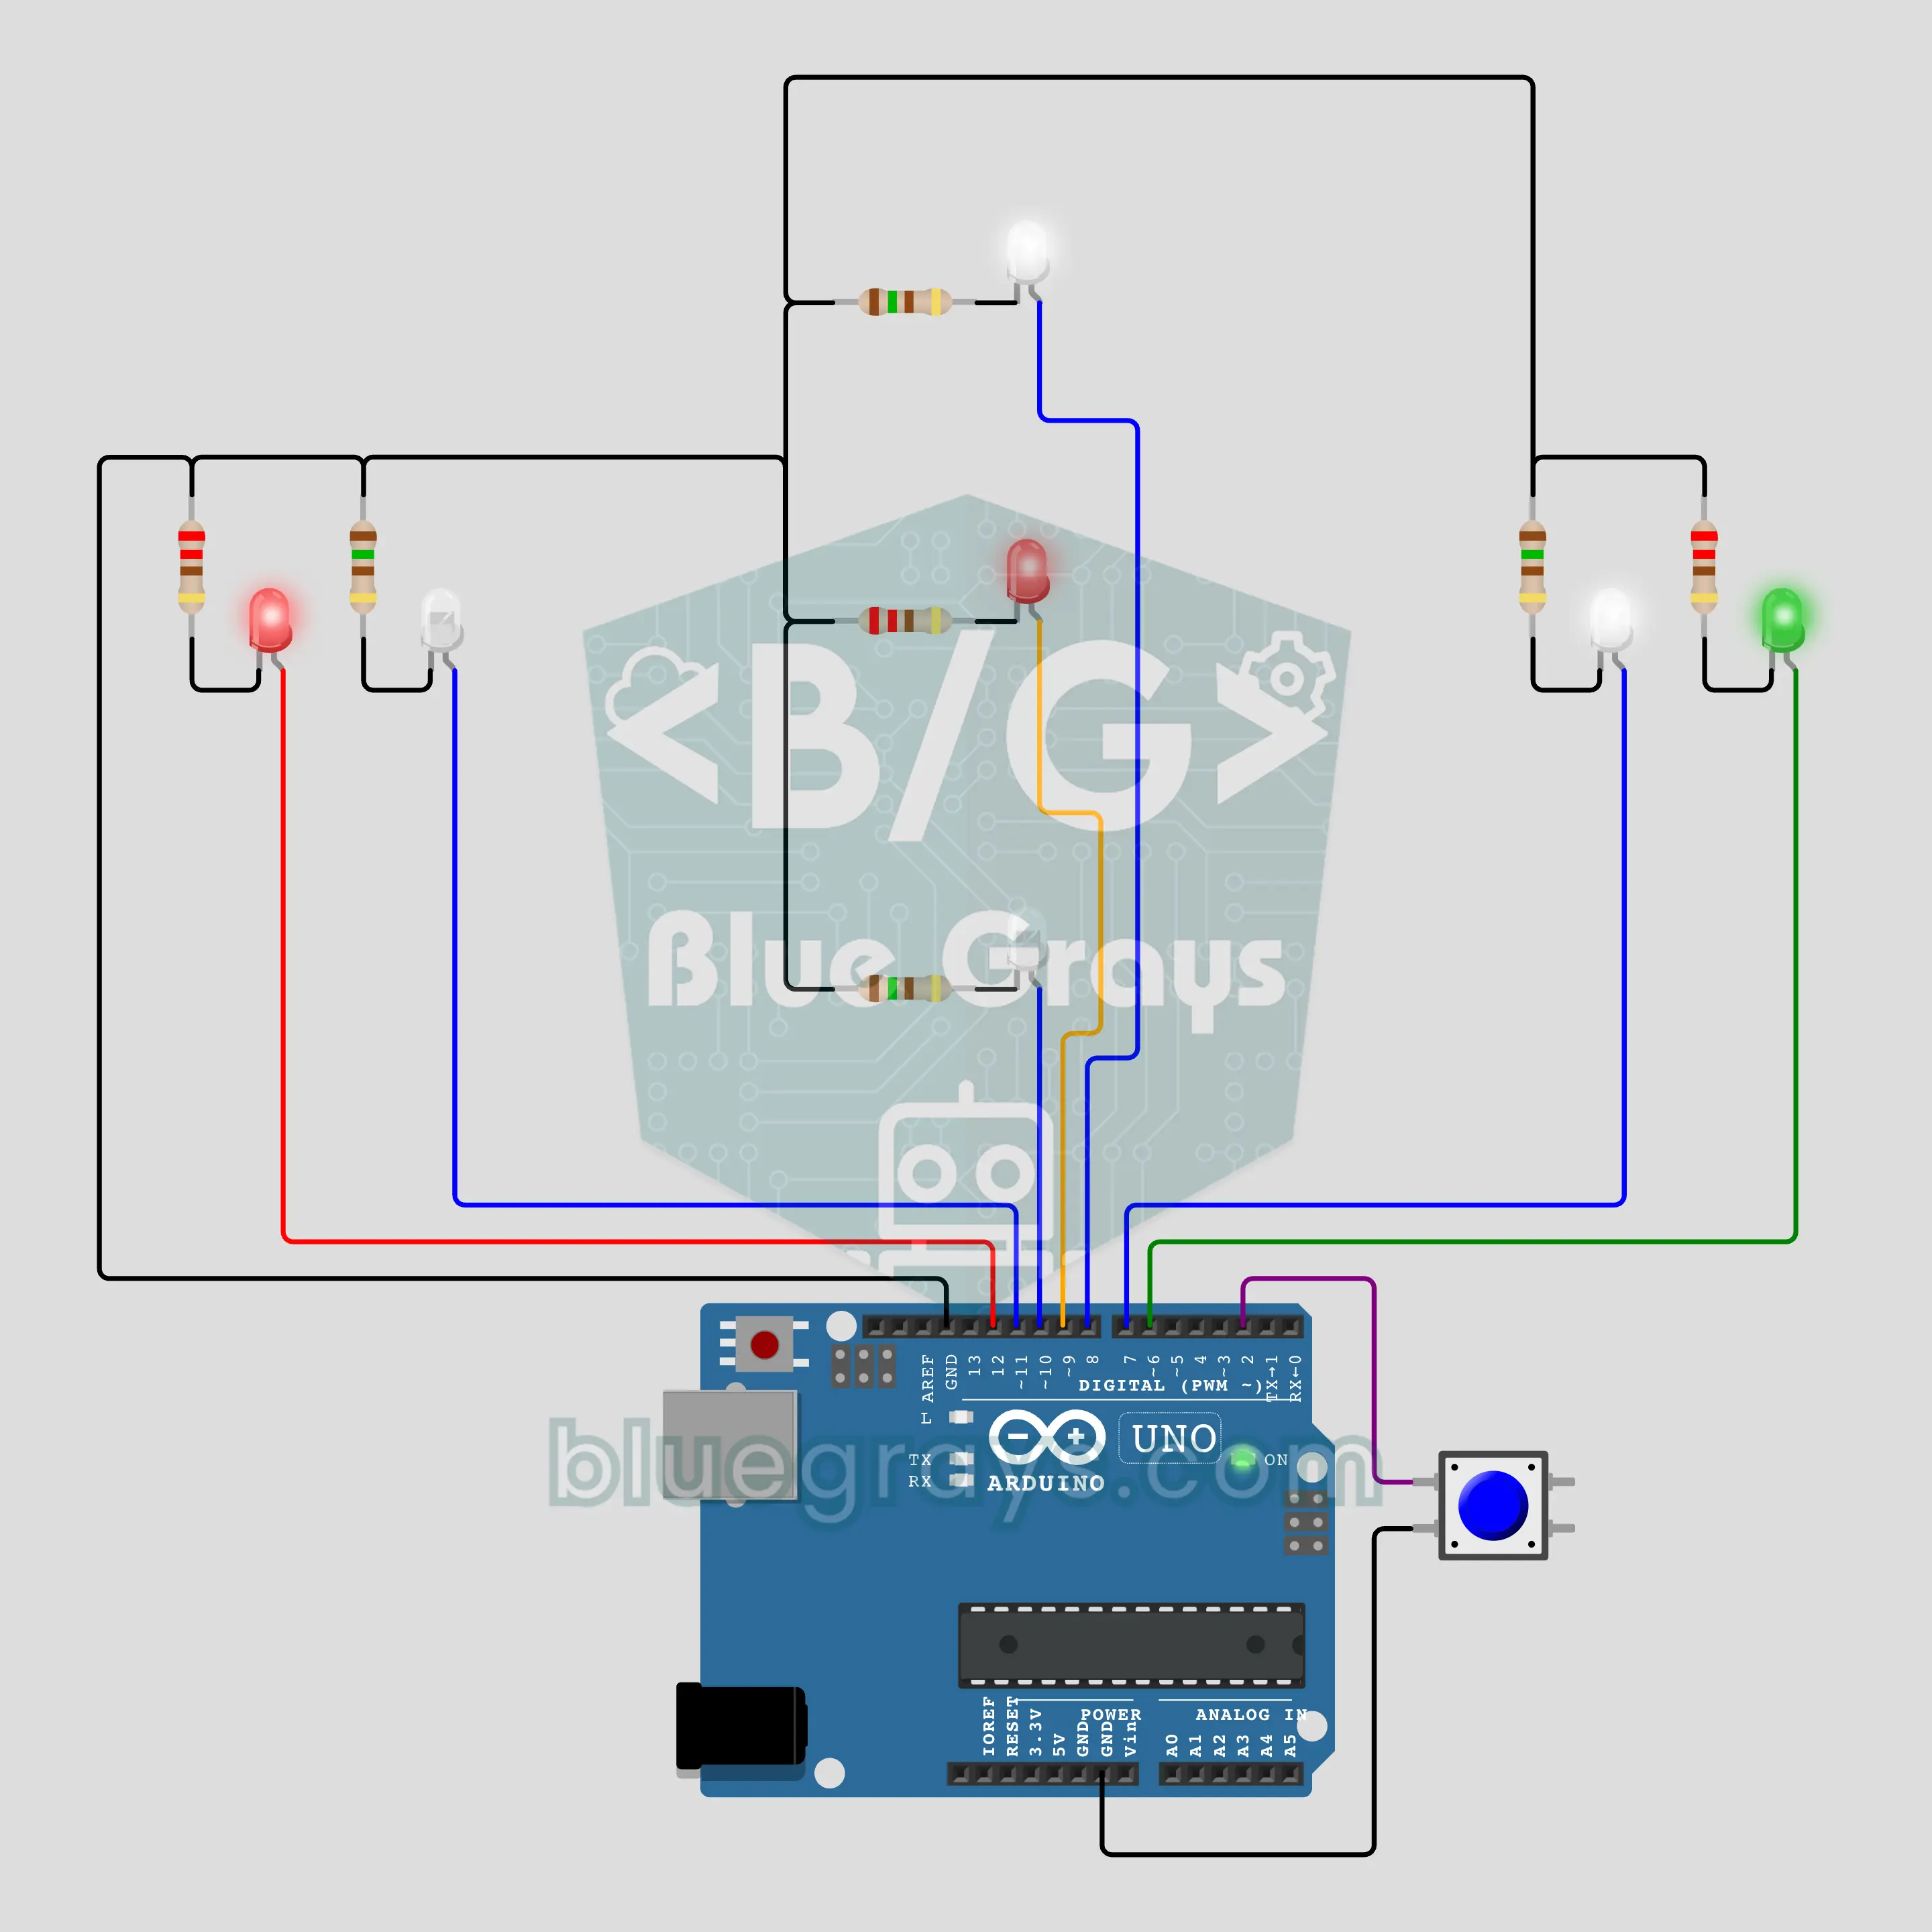
Đèn định vị máy bay Arduino: đèn chớp rải rác, đèn hiệu và các chế độ đỗ, lăn, bay (7 LED + nút nhấn)
Đưa hệ thống đèn bên ngoài của máy bay chở khách lên bàn của bạn: đèn định vị đỏ ở đầu cánh trái và đèn xanh lá ở đầu cánh phải luôn sáng, đèn hiệu đỏ trên thân sáng lên và mờ dần chậm rãi, còn bốn đèn chớp trắng chớp đôi ngắn theo nhịp rải rác. Mỗi lần nhấn nút chuyển qua các chế độ đỗ, lăn và bay. Việc định thời chạy bằng millis(), vòng lặp chính không bao giờ phải chờ. Các nhịp gần với thực tế nhưng mang tính minh họa.
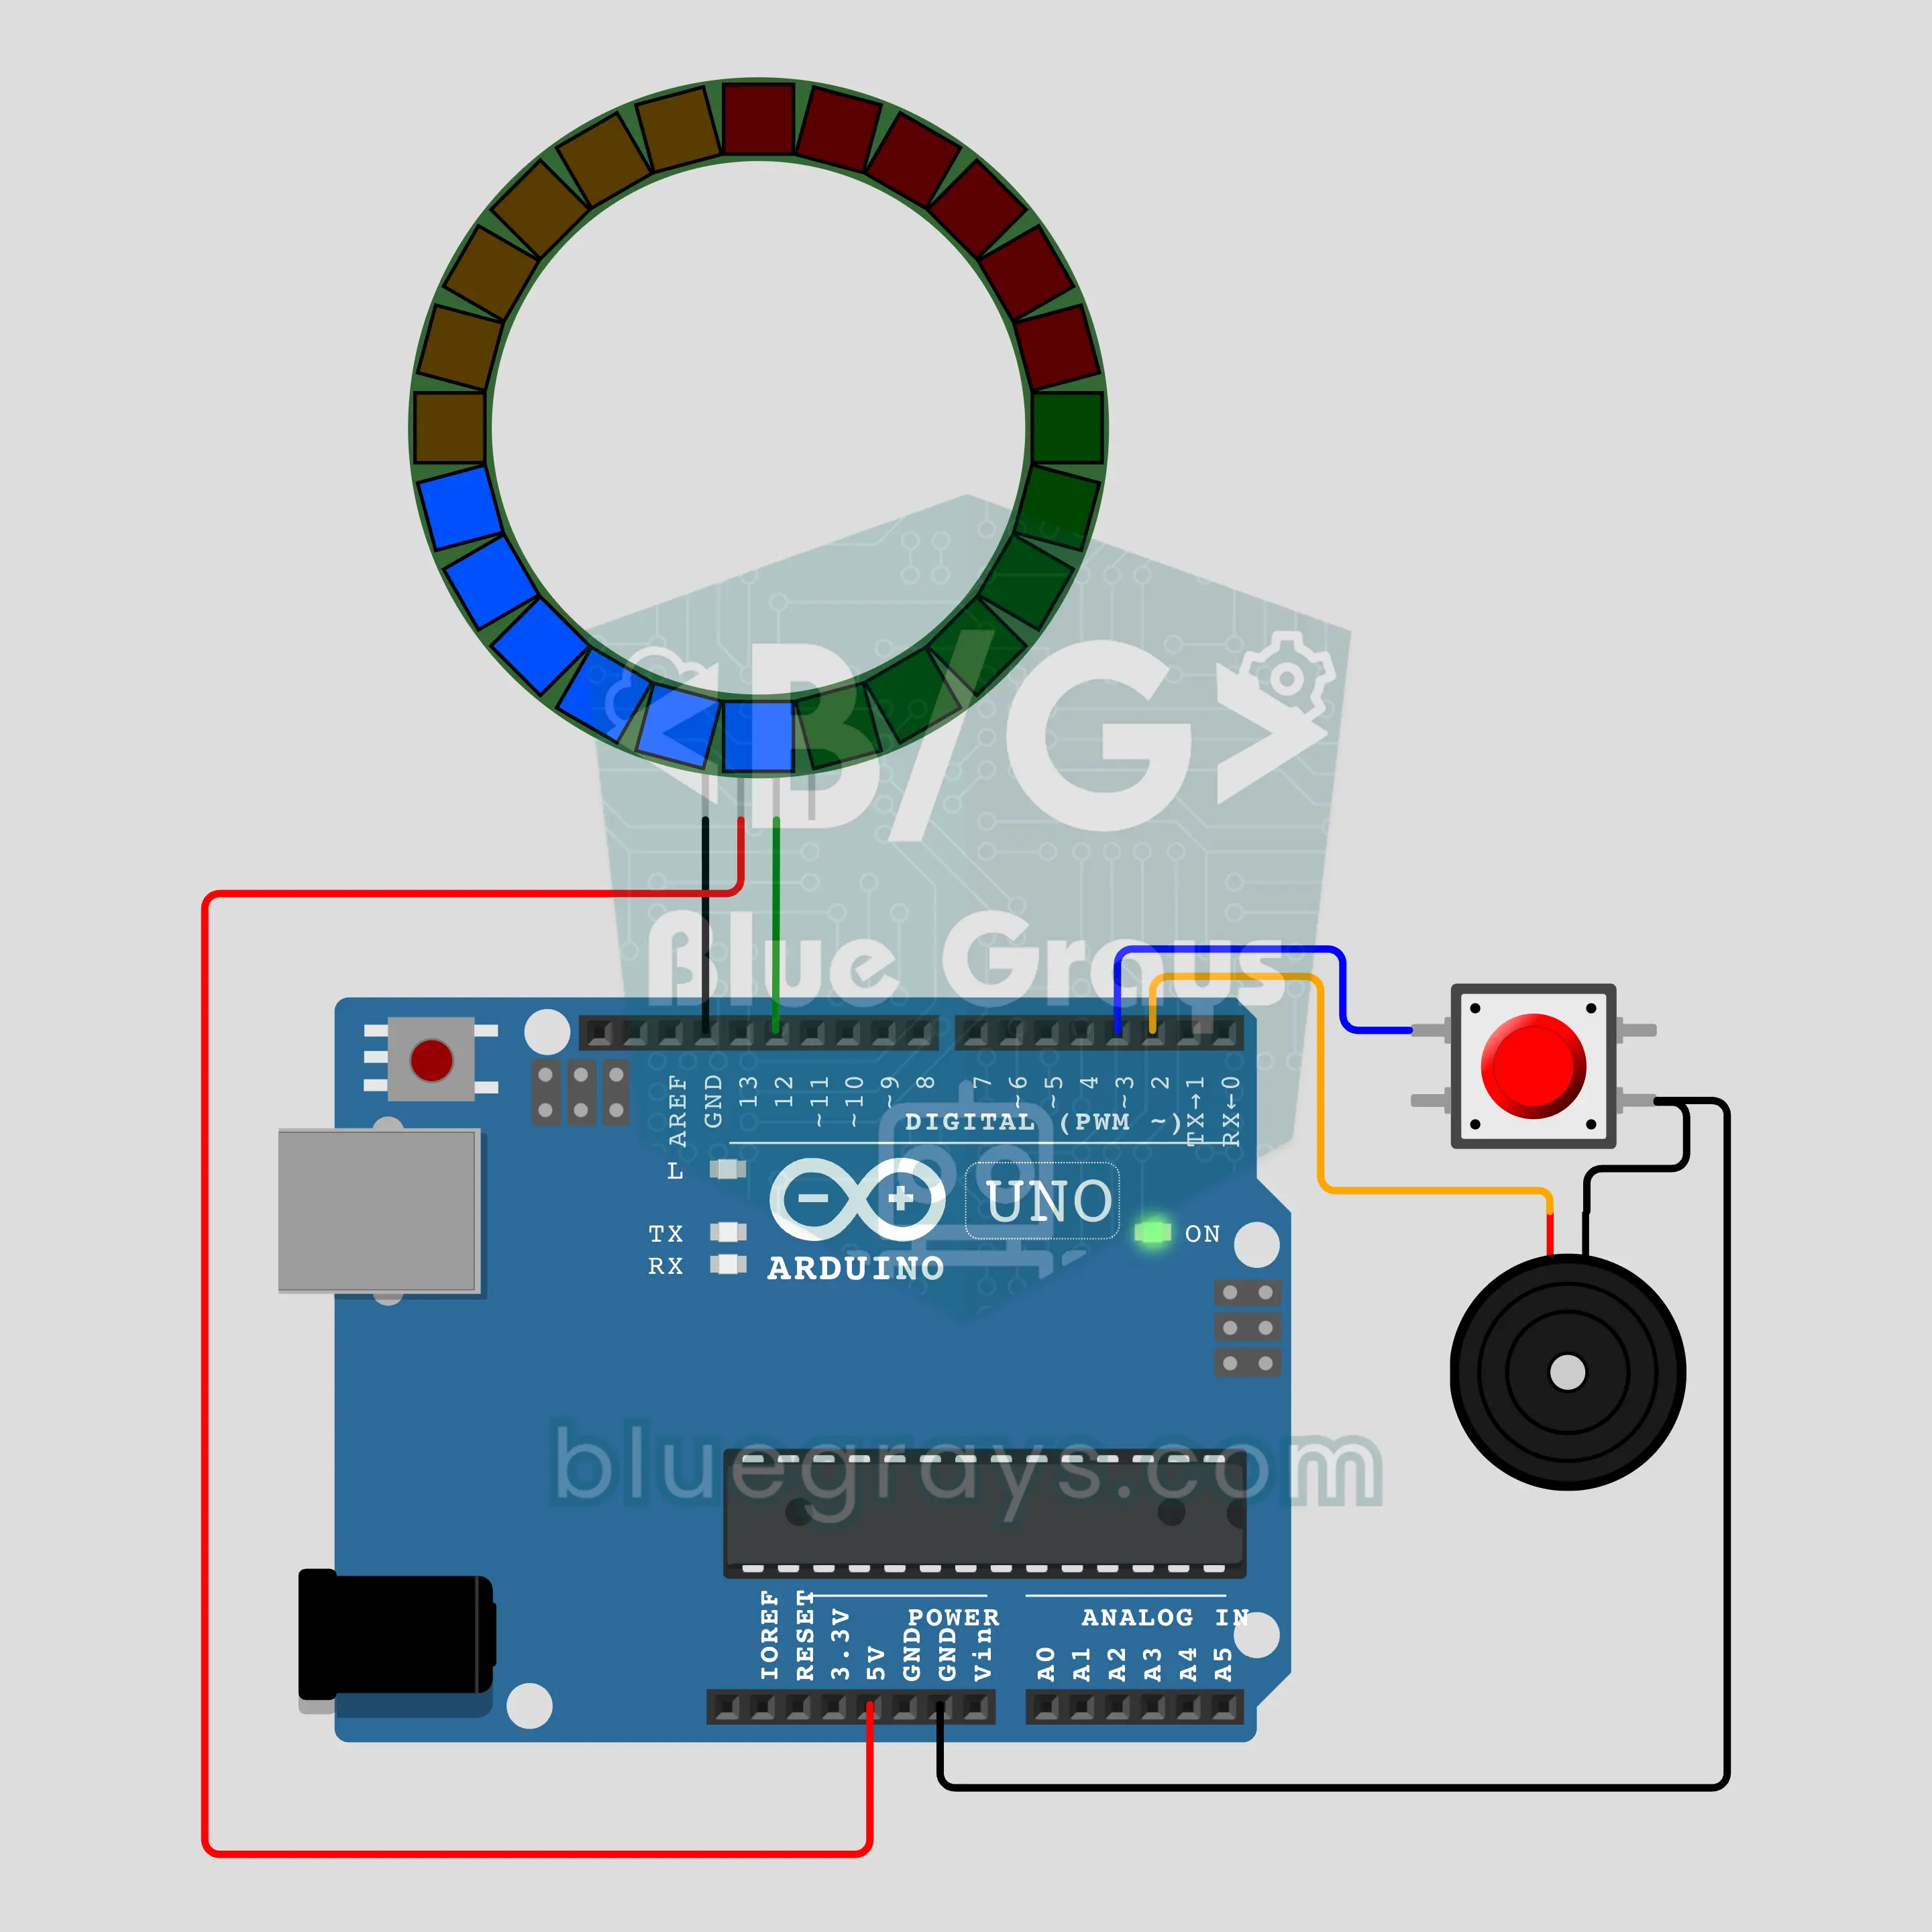
Vòng quay quyết định Arduino: vòng quay ánh sáng kêu tích tắc, chậm dần và dừng (vòng 24 LED + nút nhấn + còi chip thụ động)
Nhấn nút: ánh sáng chạy vòng quanh vòng 24 LED, kêu tích ở mỗi bước, chậm dần và dừng ở một LED ngẫu nhiên. LED thắng cuộc nhấp nháy và một giai điệu chiến thắng vang lên. Giữ nút một giây, vòng được chia thành 4 phần để chọn giữa bốn người hay bốn lựa chọn; 2 phần thành có hoặc không, 6 phần thành xúc xắc. Tính ngẫu nhiên đến từ nhiễu của một chân analog để trống và đúng micro giây bạn thả nút.
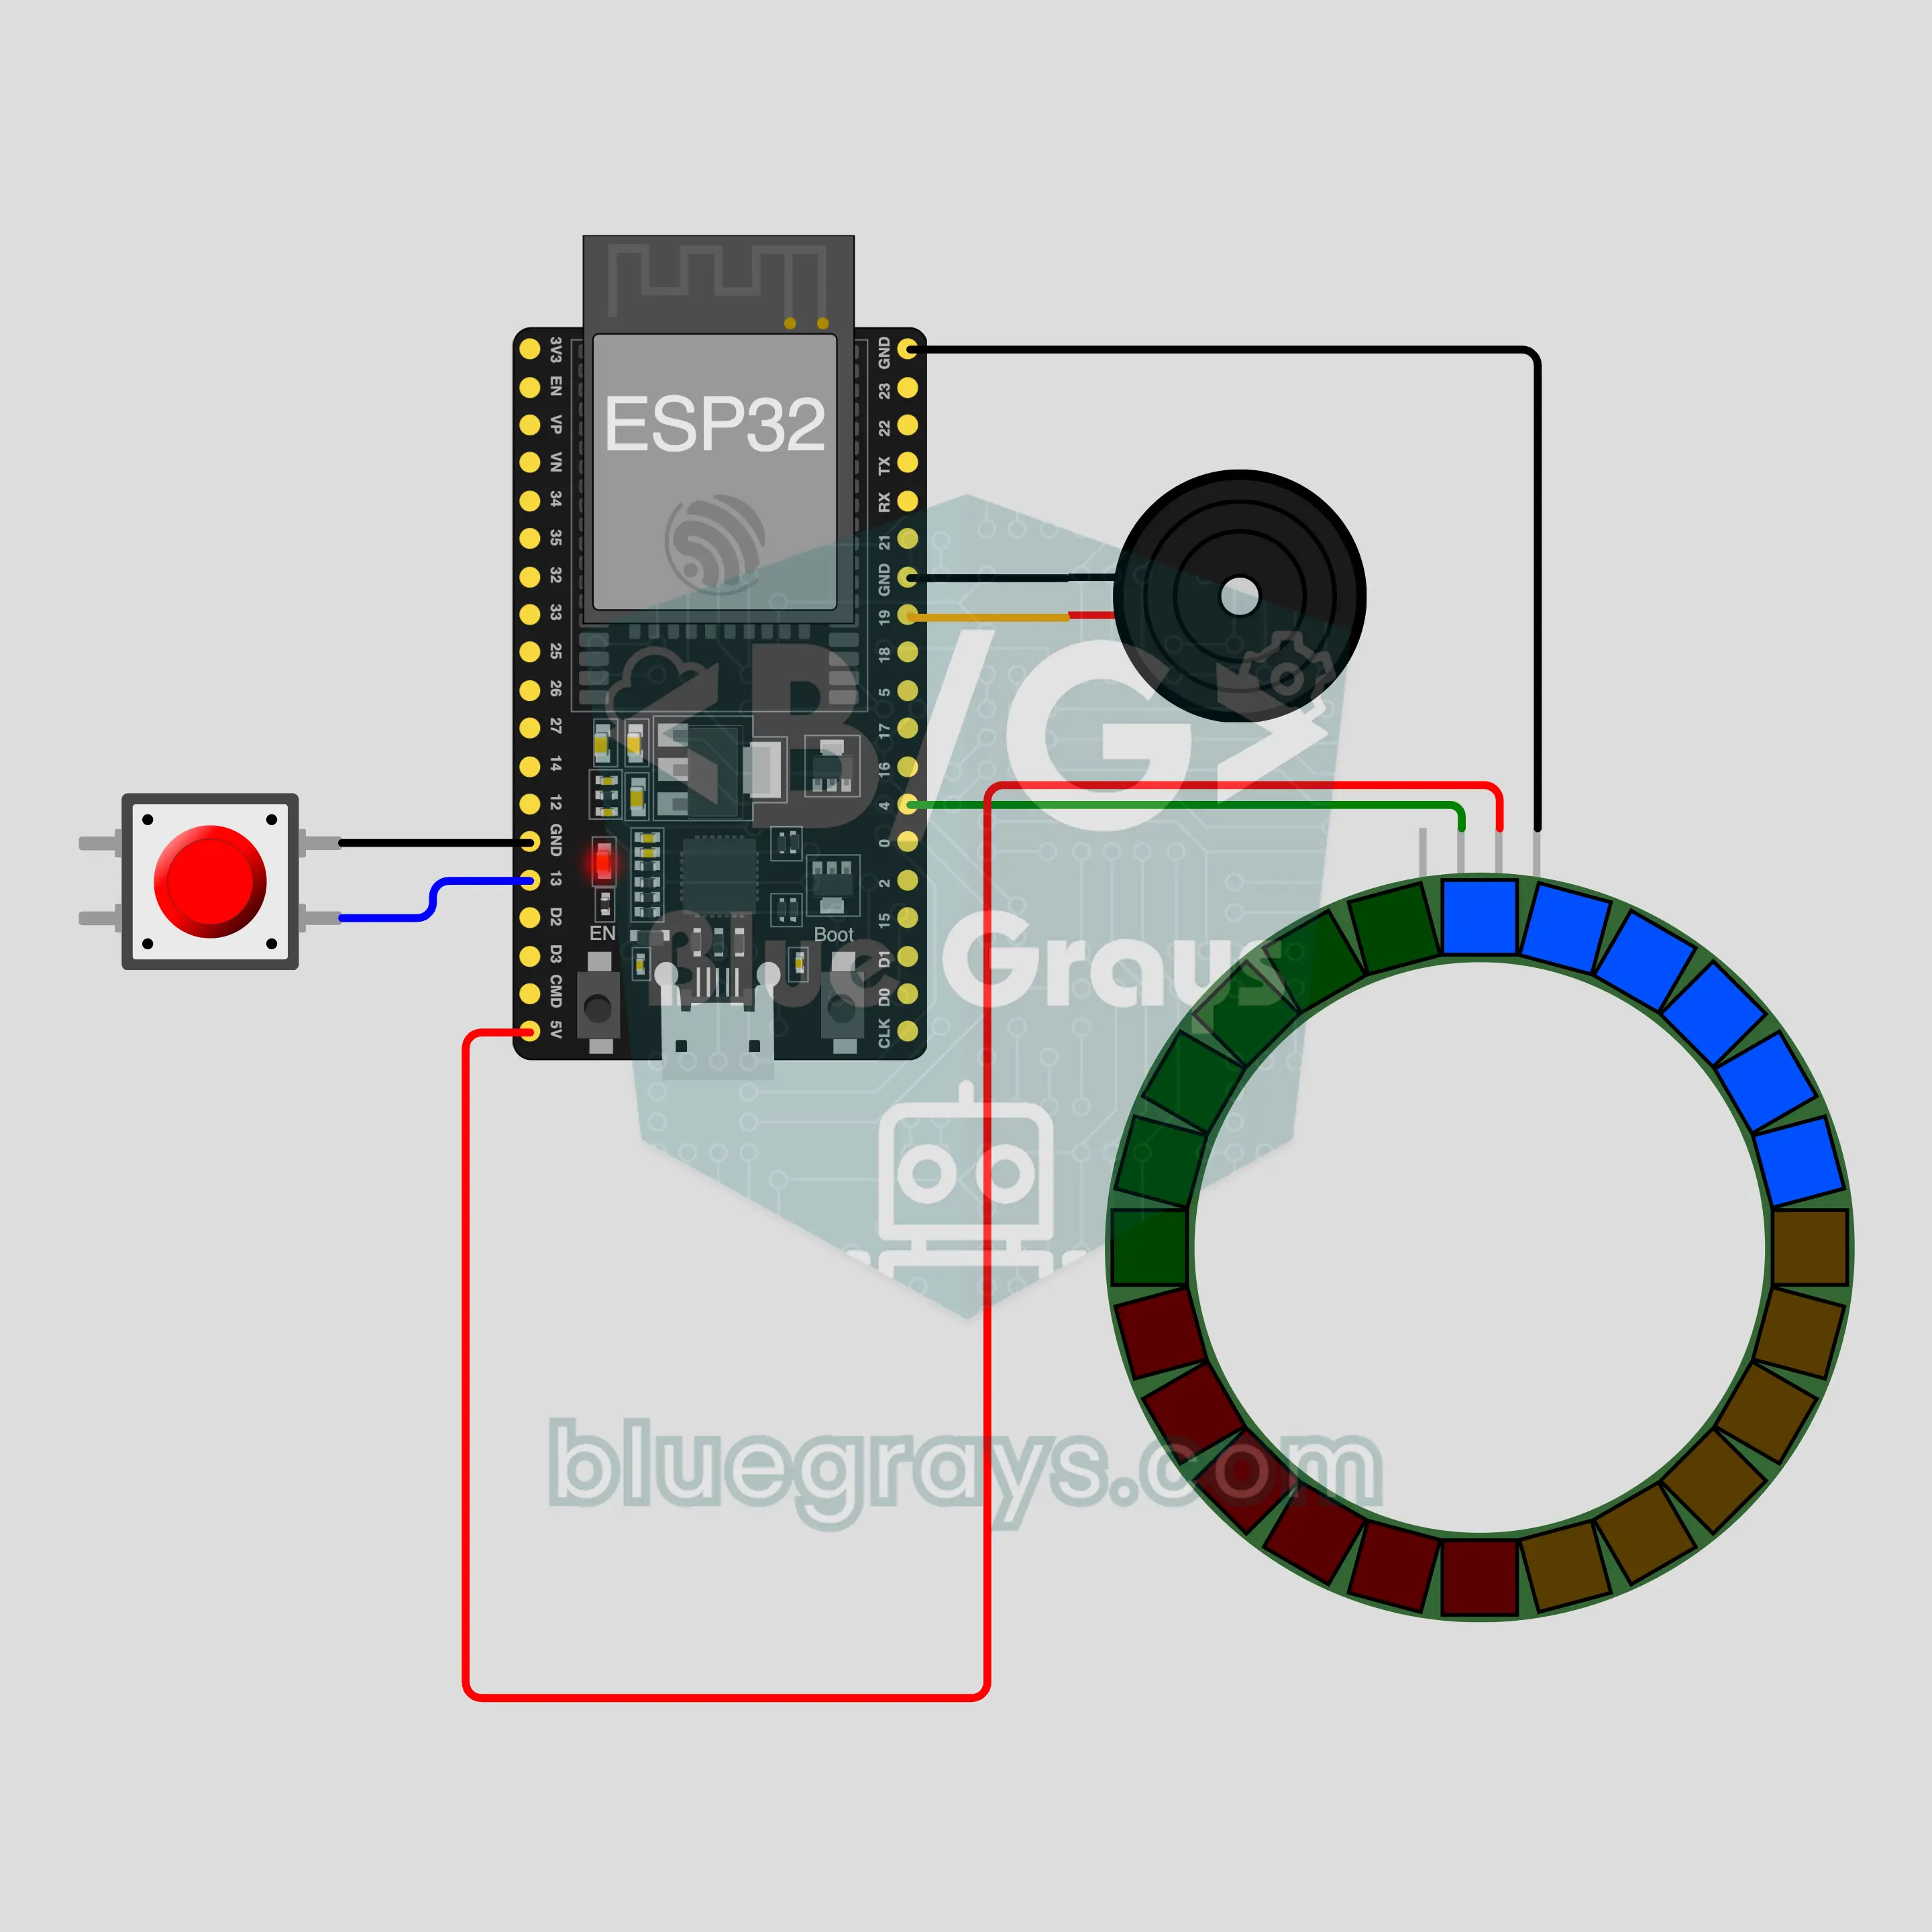
Vòng quay quyết định với ESP32: vòng quay ánh sáng kêu tích tắc, chậm dần và dừng (vòng 24 LED + nút nhấn + còi chip thụ động)
Nhấn nút: ánh sáng chạy vòng quanh vòng 24 LED, kêu tích ở mỗi bước, chậm dần và dừng ở một LED ngẫu nhiên. LED thắng cuộc nhấp nháy và một giai điệu chiến thắng vang lên. Giữ nút một giây, vòng được chia thành 4 phần để chọn giữa bốn người hay bốn lựa chọn; 2 phần thành có hoặc không, 6 phần thành xúc xắc. Các số ngẫu nhiên đến từ bộ tạo số ngẫu nhiên phần cứng bên trong ESP32.
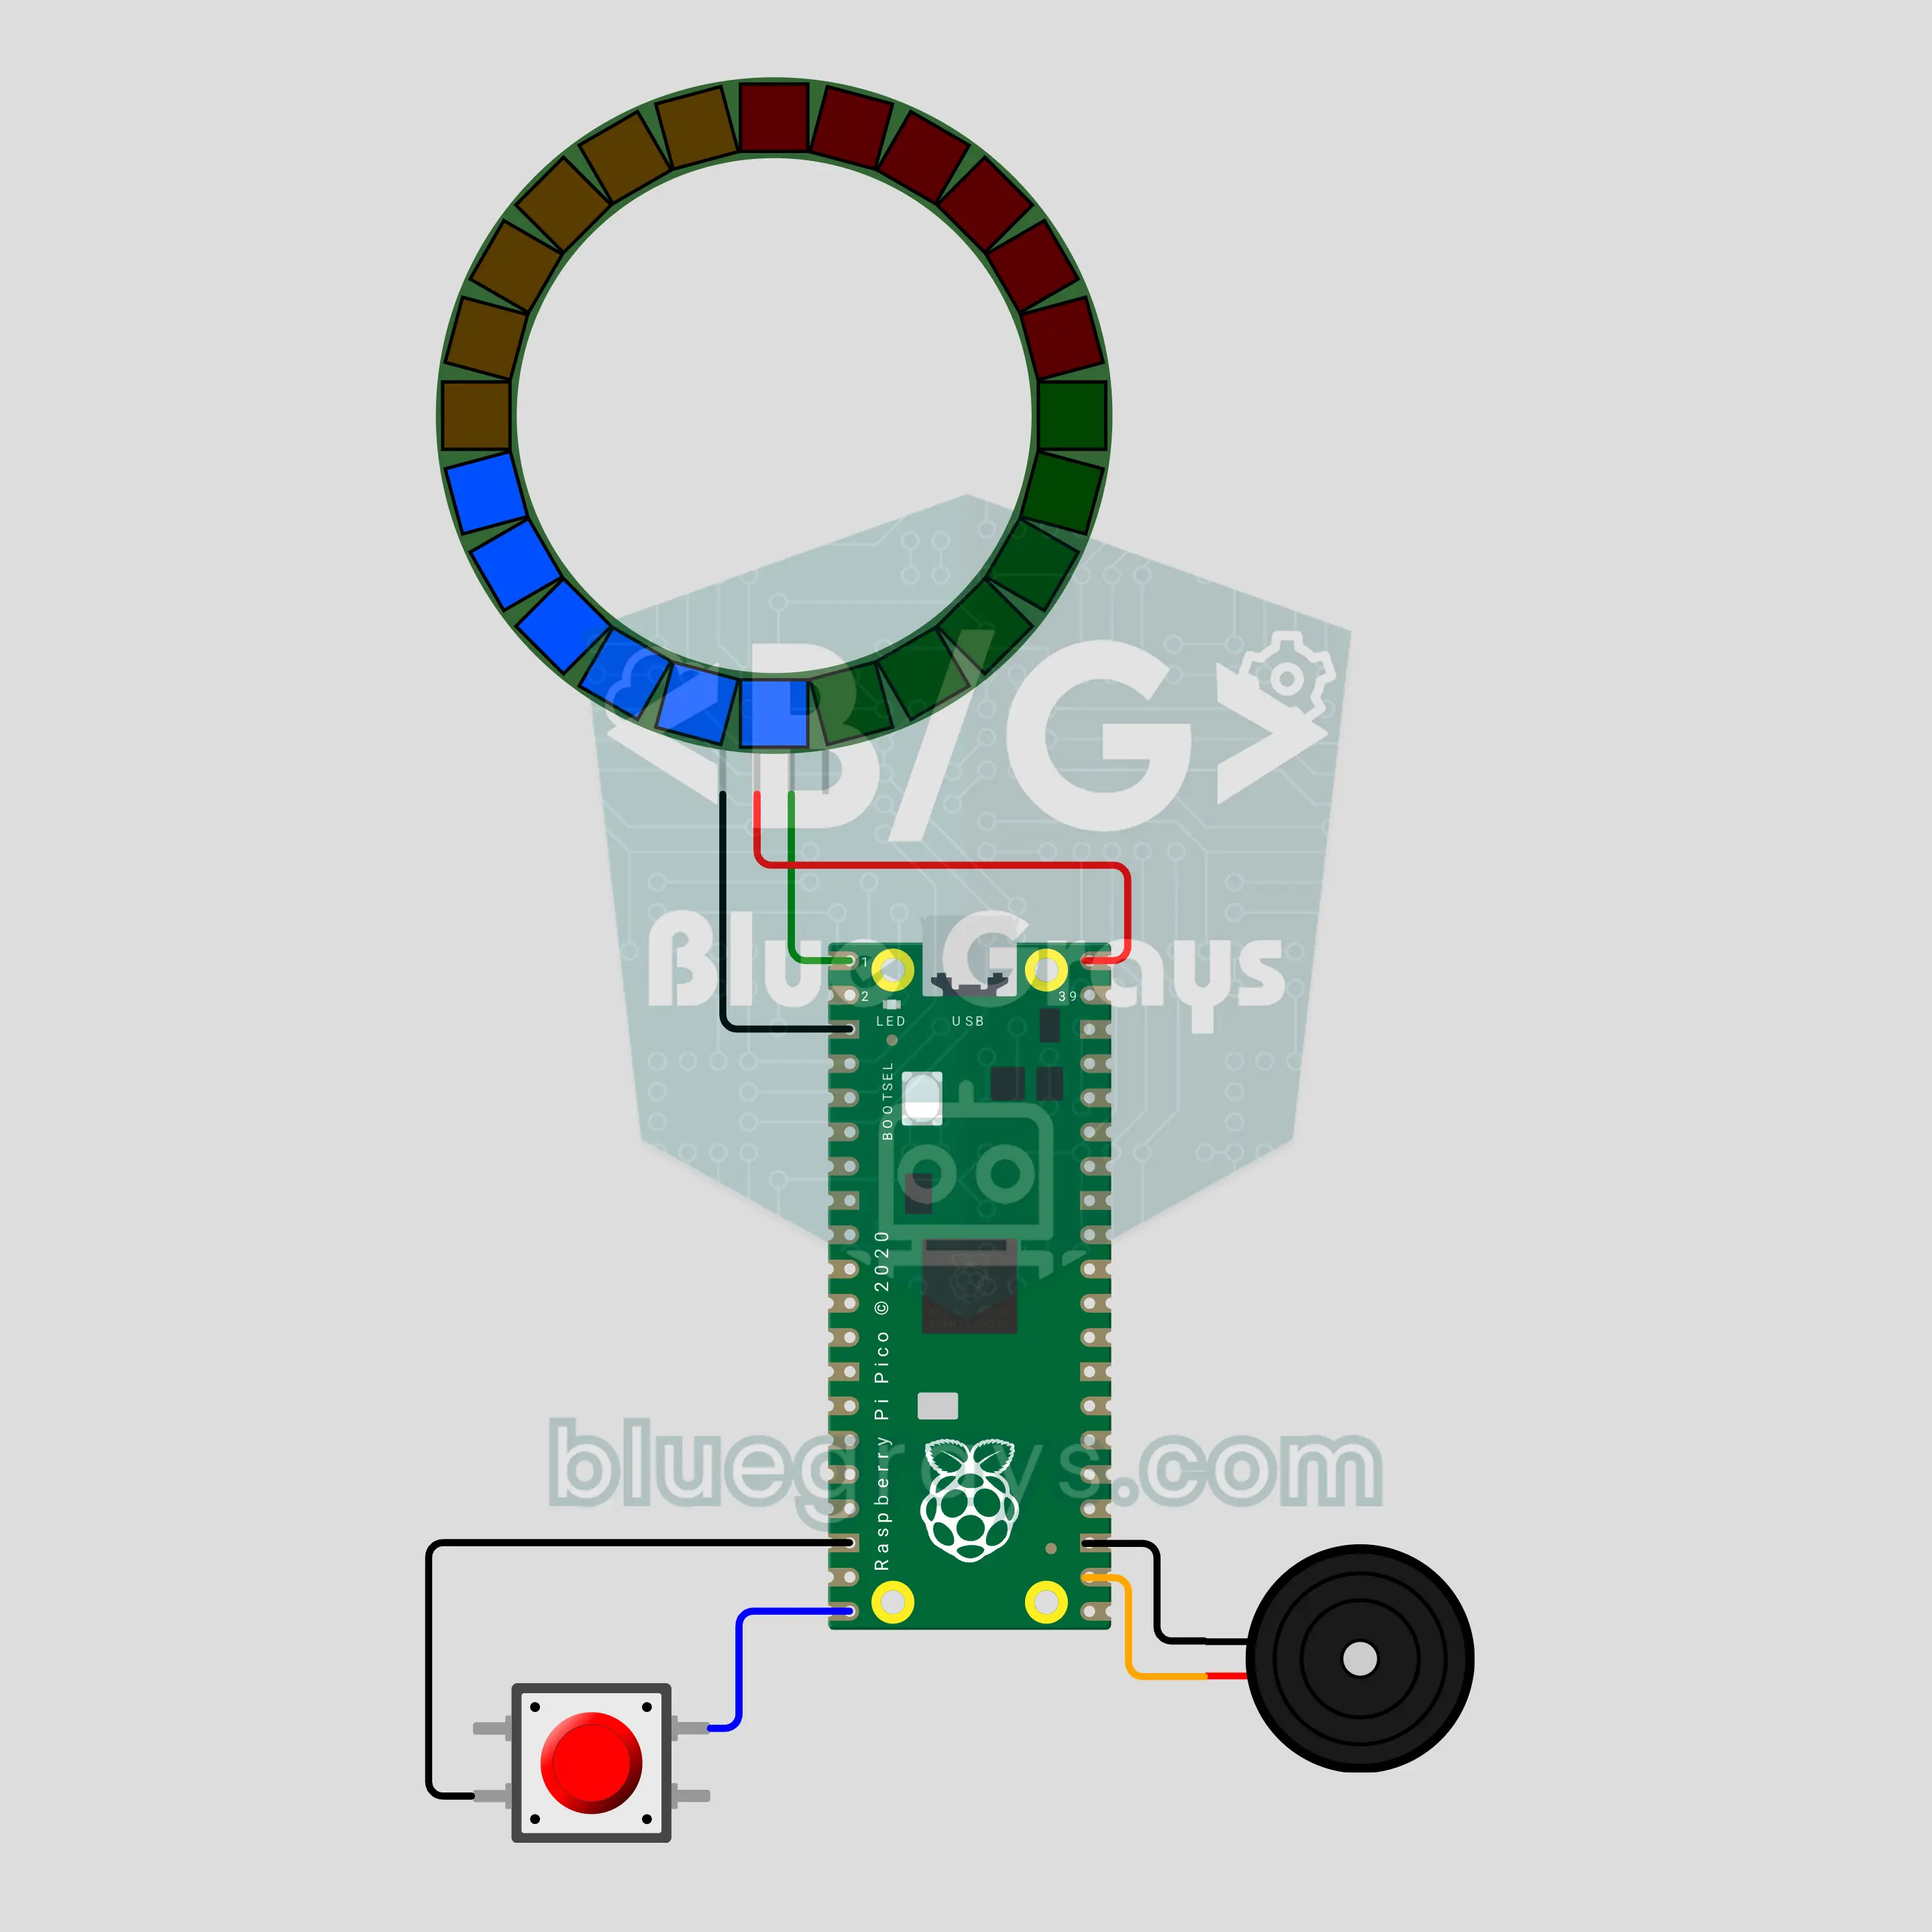
Vòng quay quyết định với Raspberry Pi Pico: vòng quay ánh sáng kêu tích tắc, chậm dần và dừng (vòng 24 LED + nút nhấn + còi chip thụ động)
Nhấn nút: ánh sáng chạy vòng quanh vòng 24 LED, kêu tích ở mỗi bước, chậm dần và dừng ở một LED ngẫu nhiên. LED thắng cuộc nhấp nháy và một giai điệu chiến thắng vang lên. Giữ nút một giây, vòng được chia thành 4 phần để chọn giữa bốn người hay bốn lựa chọn; 2 phần thành có hoặc không, 6 phần thành xúc xắc. Viết bằng MicroPython; tính ngẫu nhiên đến từ nhiễu của một chân ADC để trống và thời điểm bạn thả nút.