
Khám phá dự án Arduino
Hàng trăm dự án từ cơ bản đến nâng cao, có sơ đồ mạch, code và video.
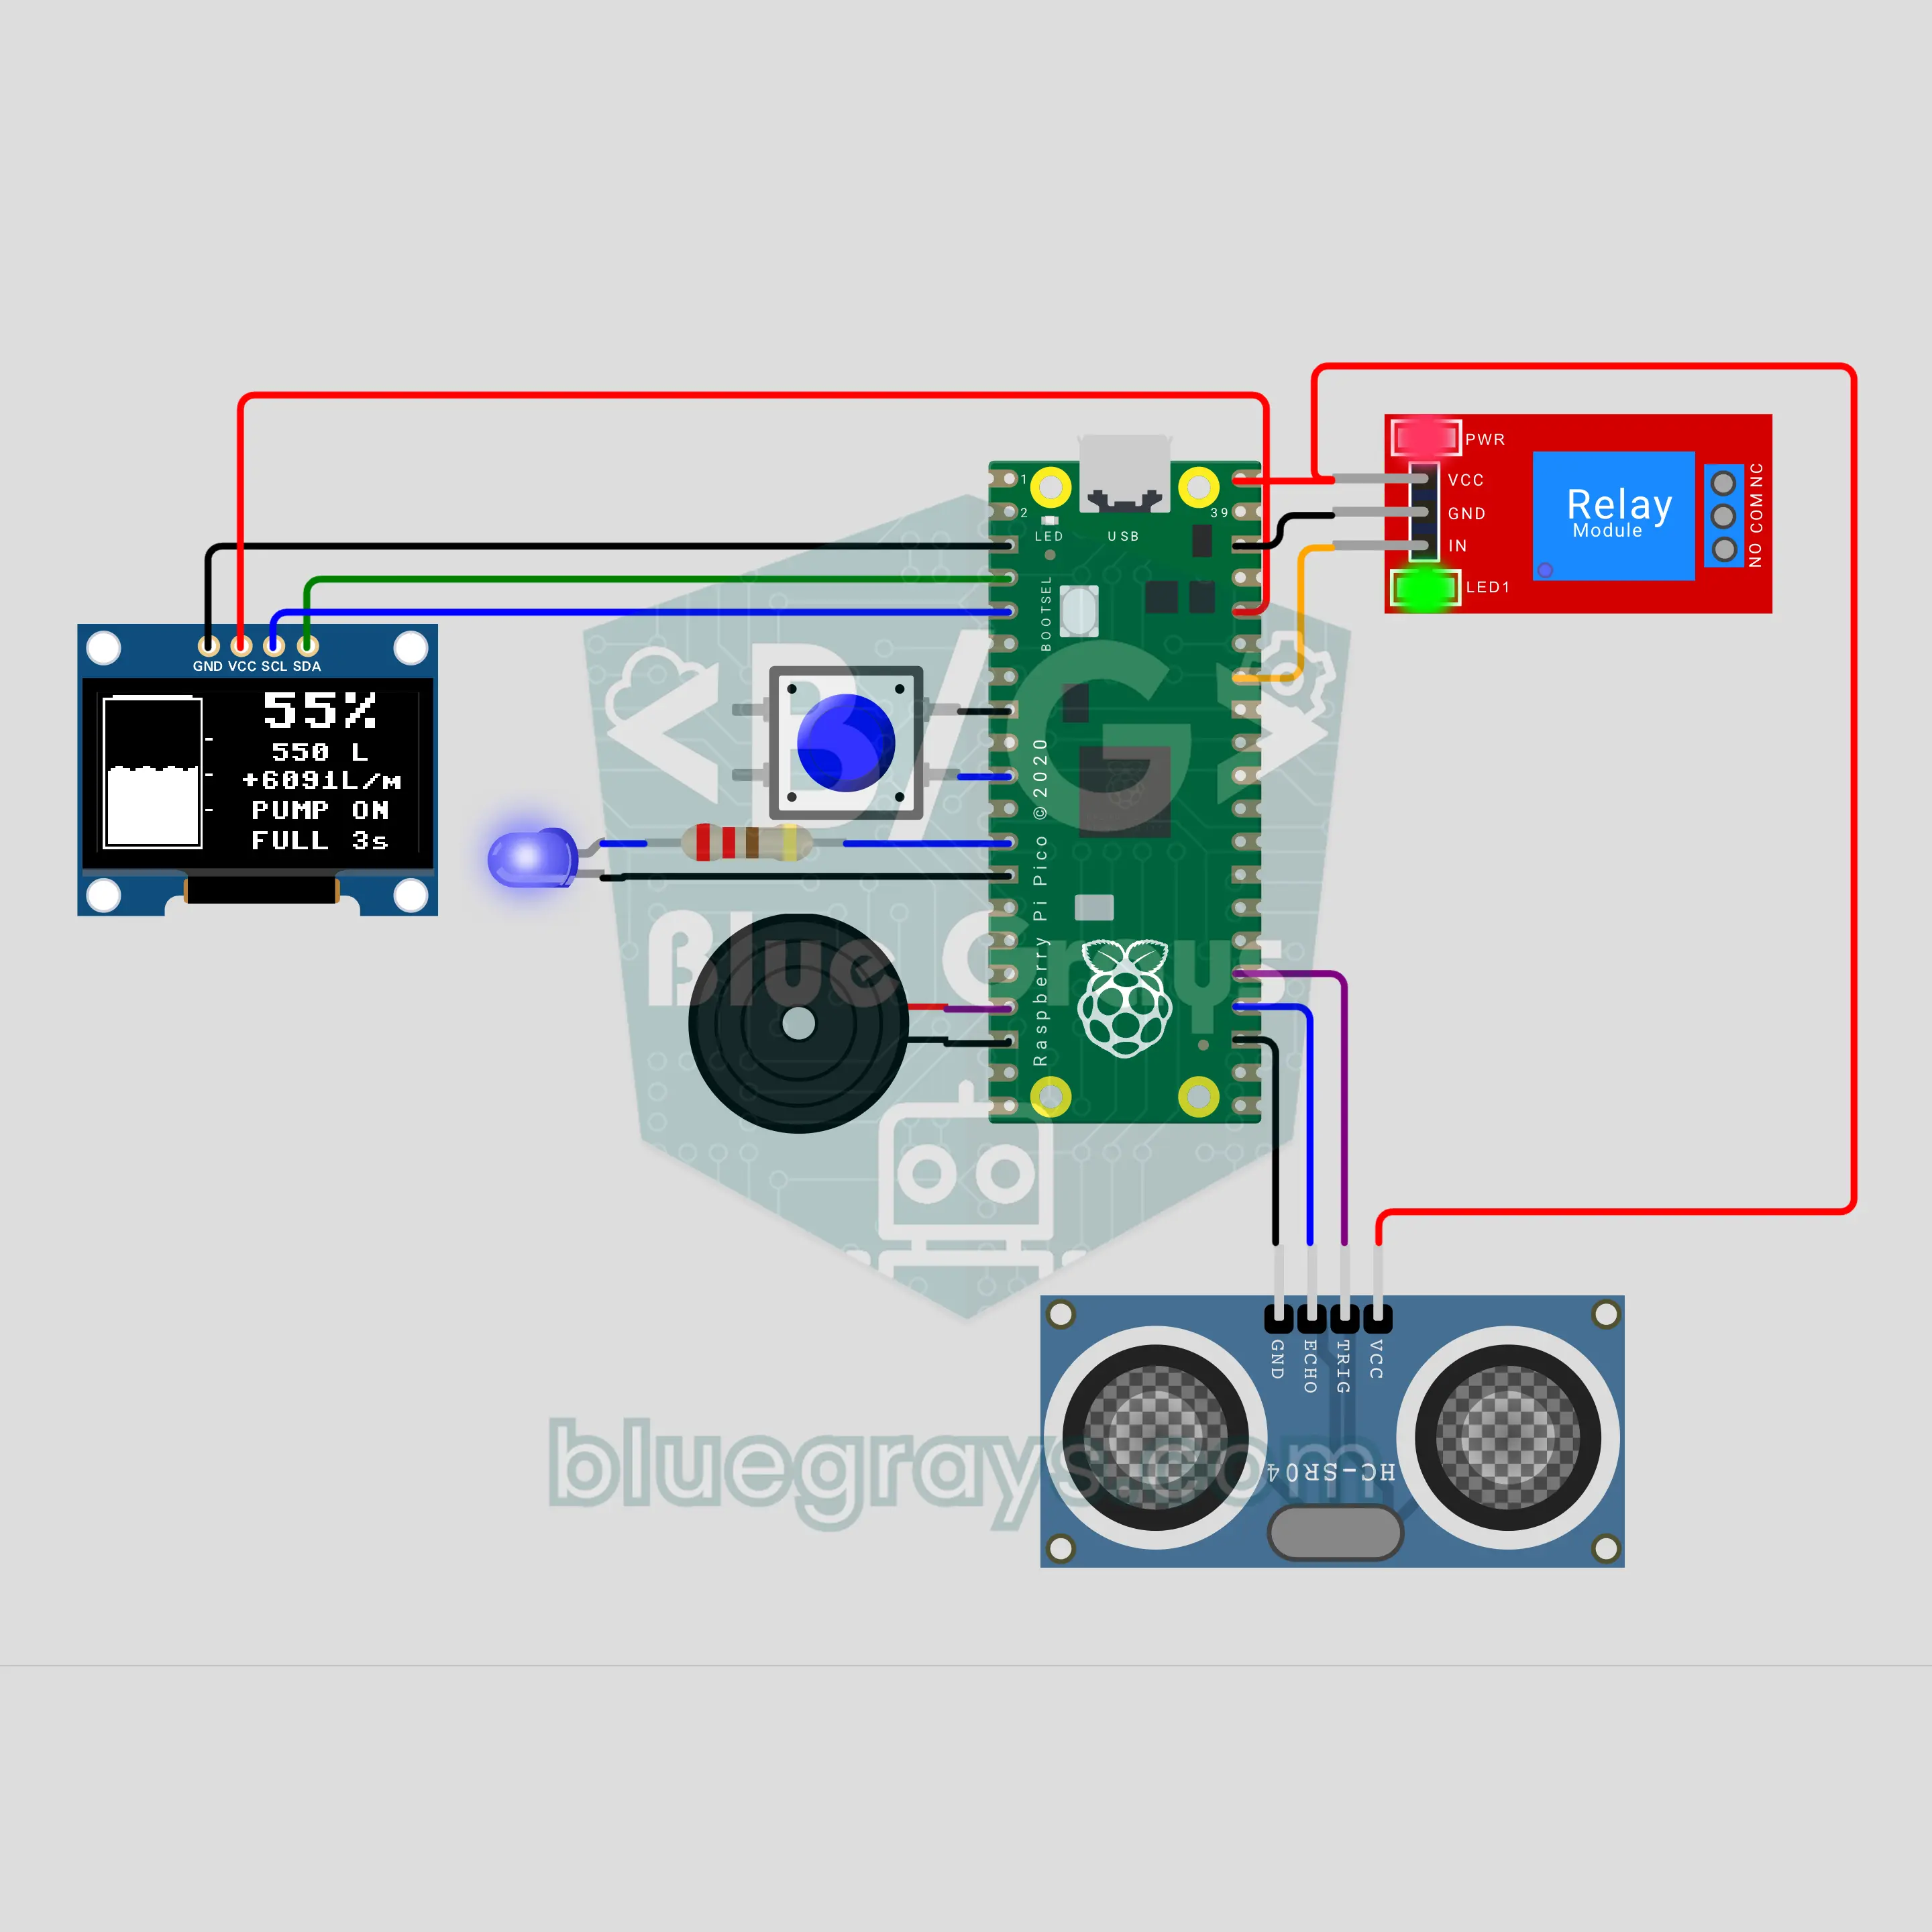
Đo mực nước bồn và bơm tự động với Raspberry Pi Pico (HC-SR04 + OLED + rơ-le)
Đồng hồ thông minh đo mực nước mà không bao giờ chạm vào nước! HC-SR04 đo khoảng cách từ nắp bồn đến mặt nước, và Raspberry Pi Pico đổi giá trị đó thành phần trăm và lít. Ở mức 20%, rơ-le khởi động máy bơm và dừng ở mức 95%; nếu nước không lên hoặc bồn bị tràn, còi phát cảnh báo. OLED hiện hình bồn nước gợn sóng, lưu lượng và thời gian còn lại để đầy bồn.
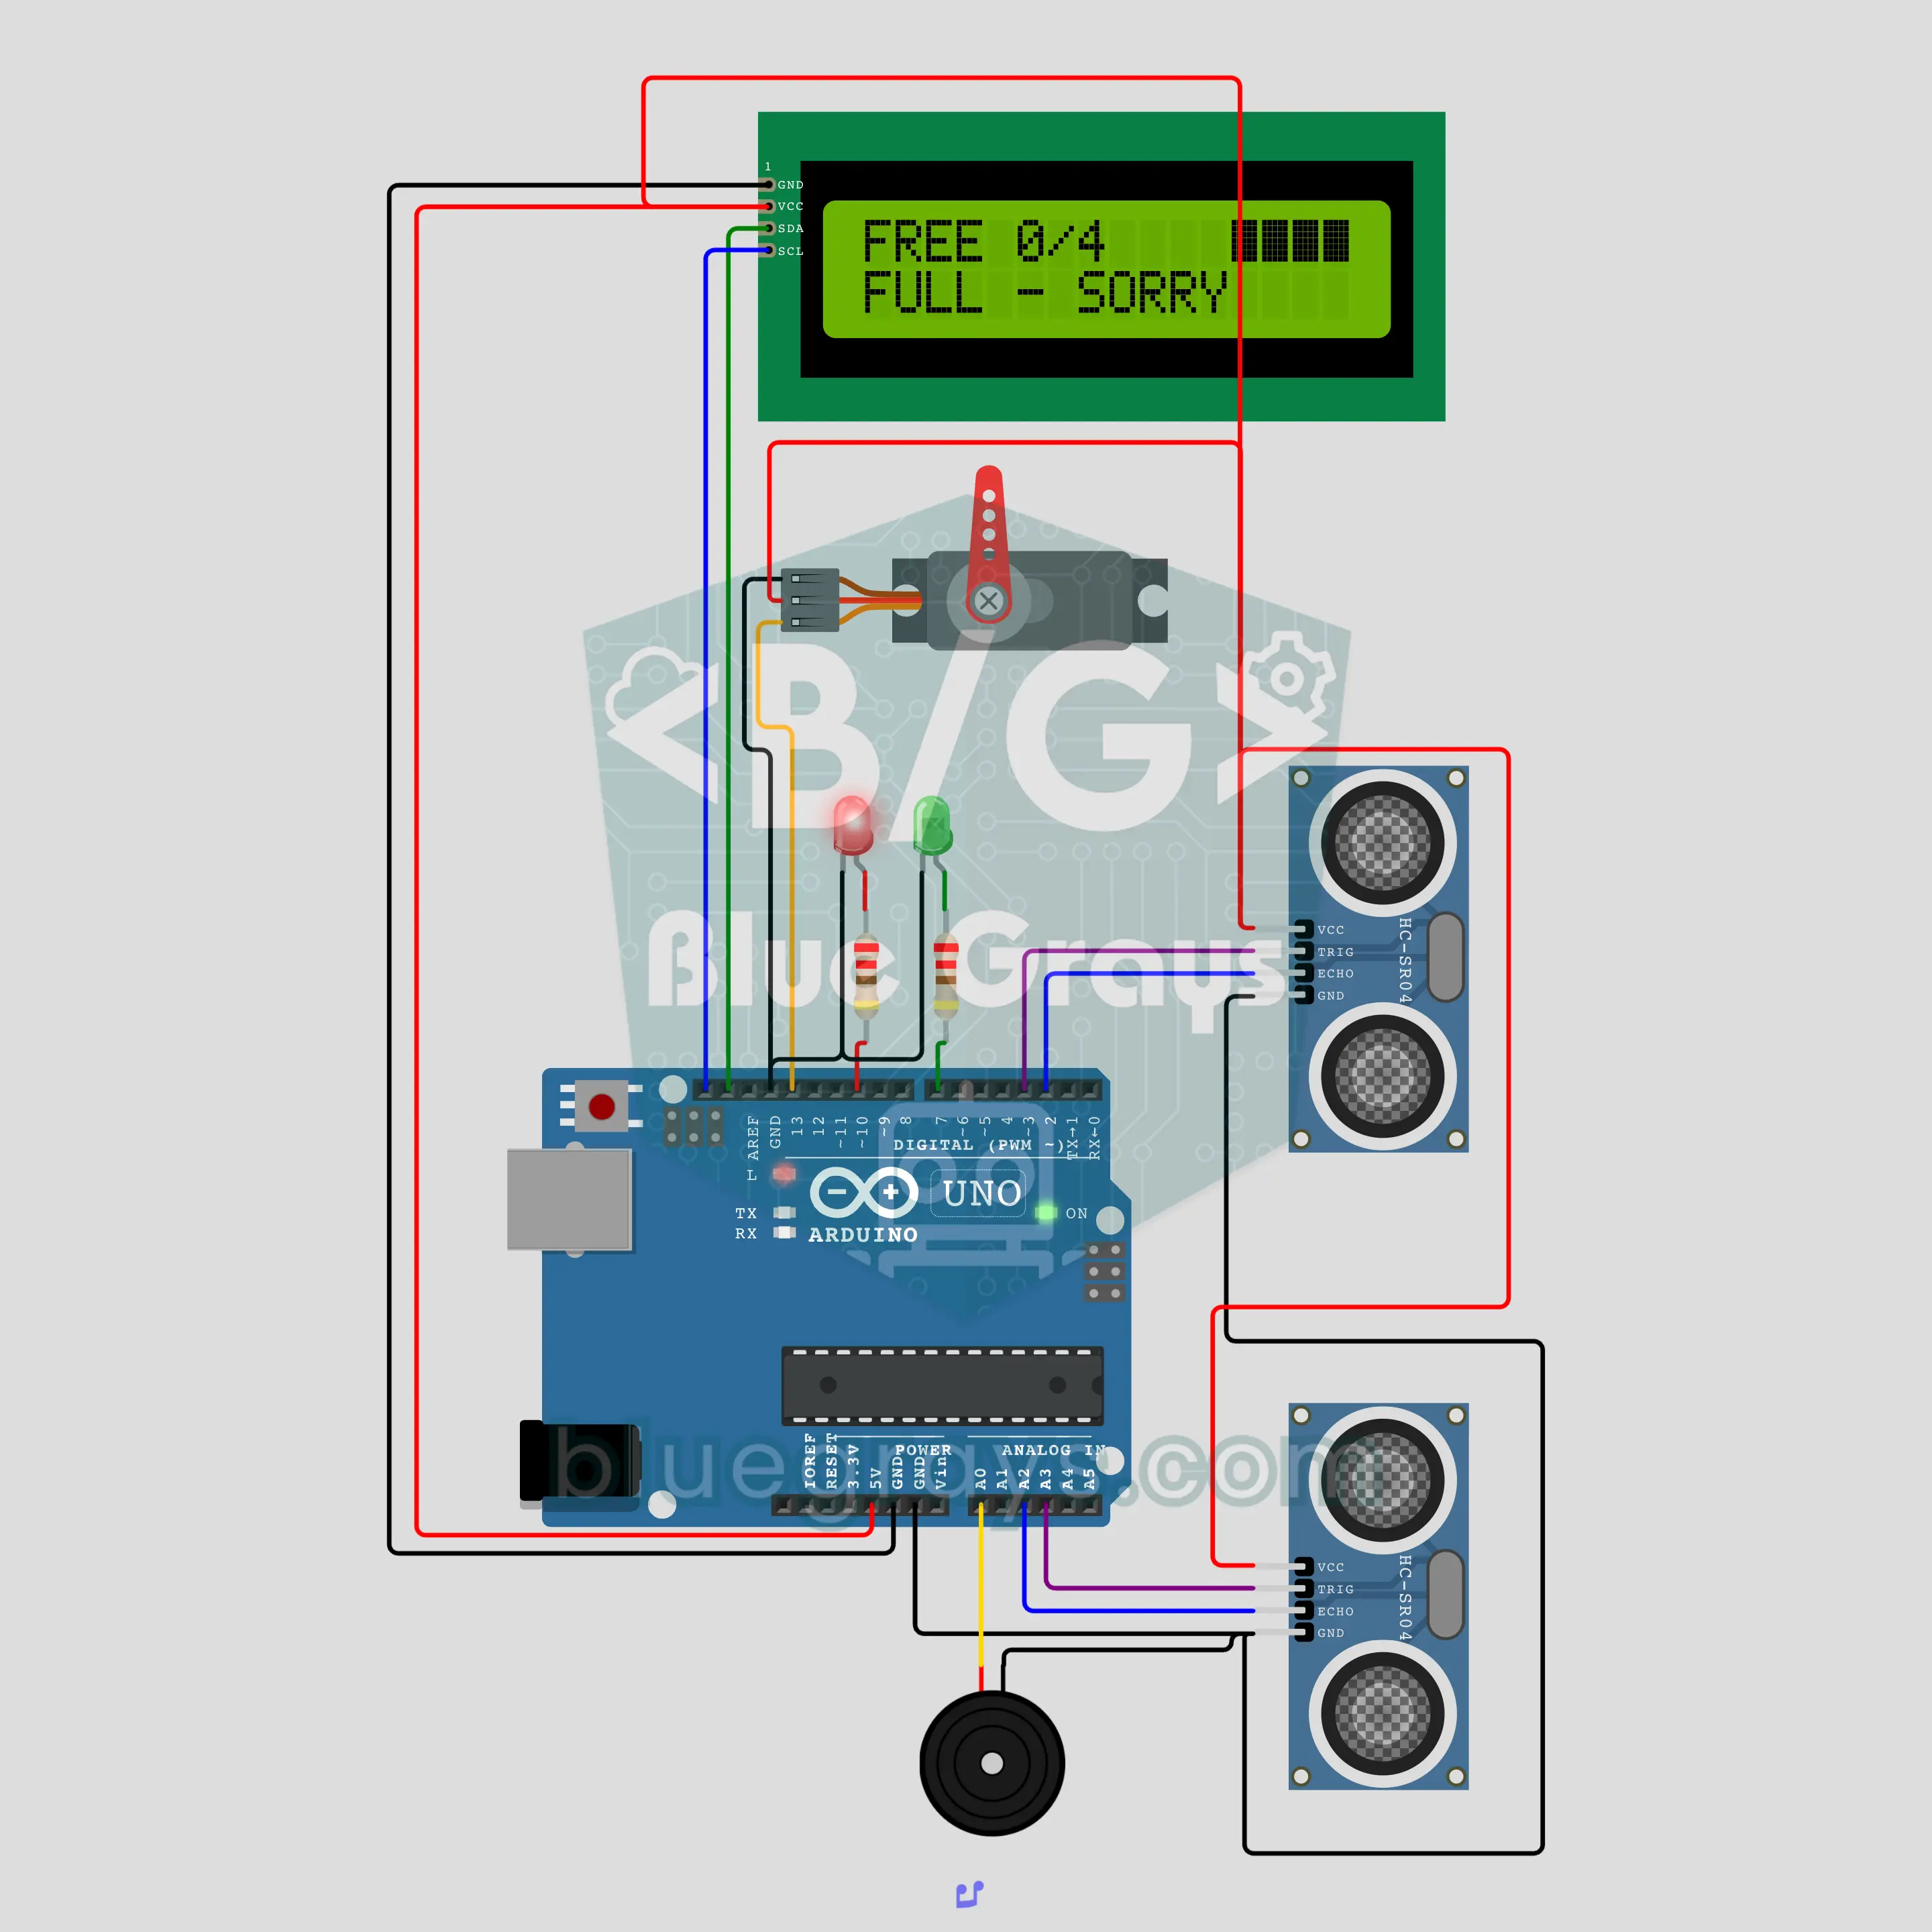
Bãi đỗ xe thông minh Arduino (2x HC-SR04 + thanh chắn servo + LCD I2C)
Thanh chắn nâng lên khi xe đến và đứng yên khi bãi đã đầy! Một HC-SR04 ở lối vào và một ở lối ra phát hiện xe, servo SG90 nâng cánh tay chắn êm ái, còn LCD I2C hiện số chỗ trống và thanh mức đầy. Khi bãi đầy, LED đỏ sáng, và nếu thanh chắn thấy có xe bên dưới trong lúc hạ xuống thì nó nâng lên lại. Bộ đếm được lưu trong EEPROM; rất hợp cho dự án thành phố thông minh ở trường.
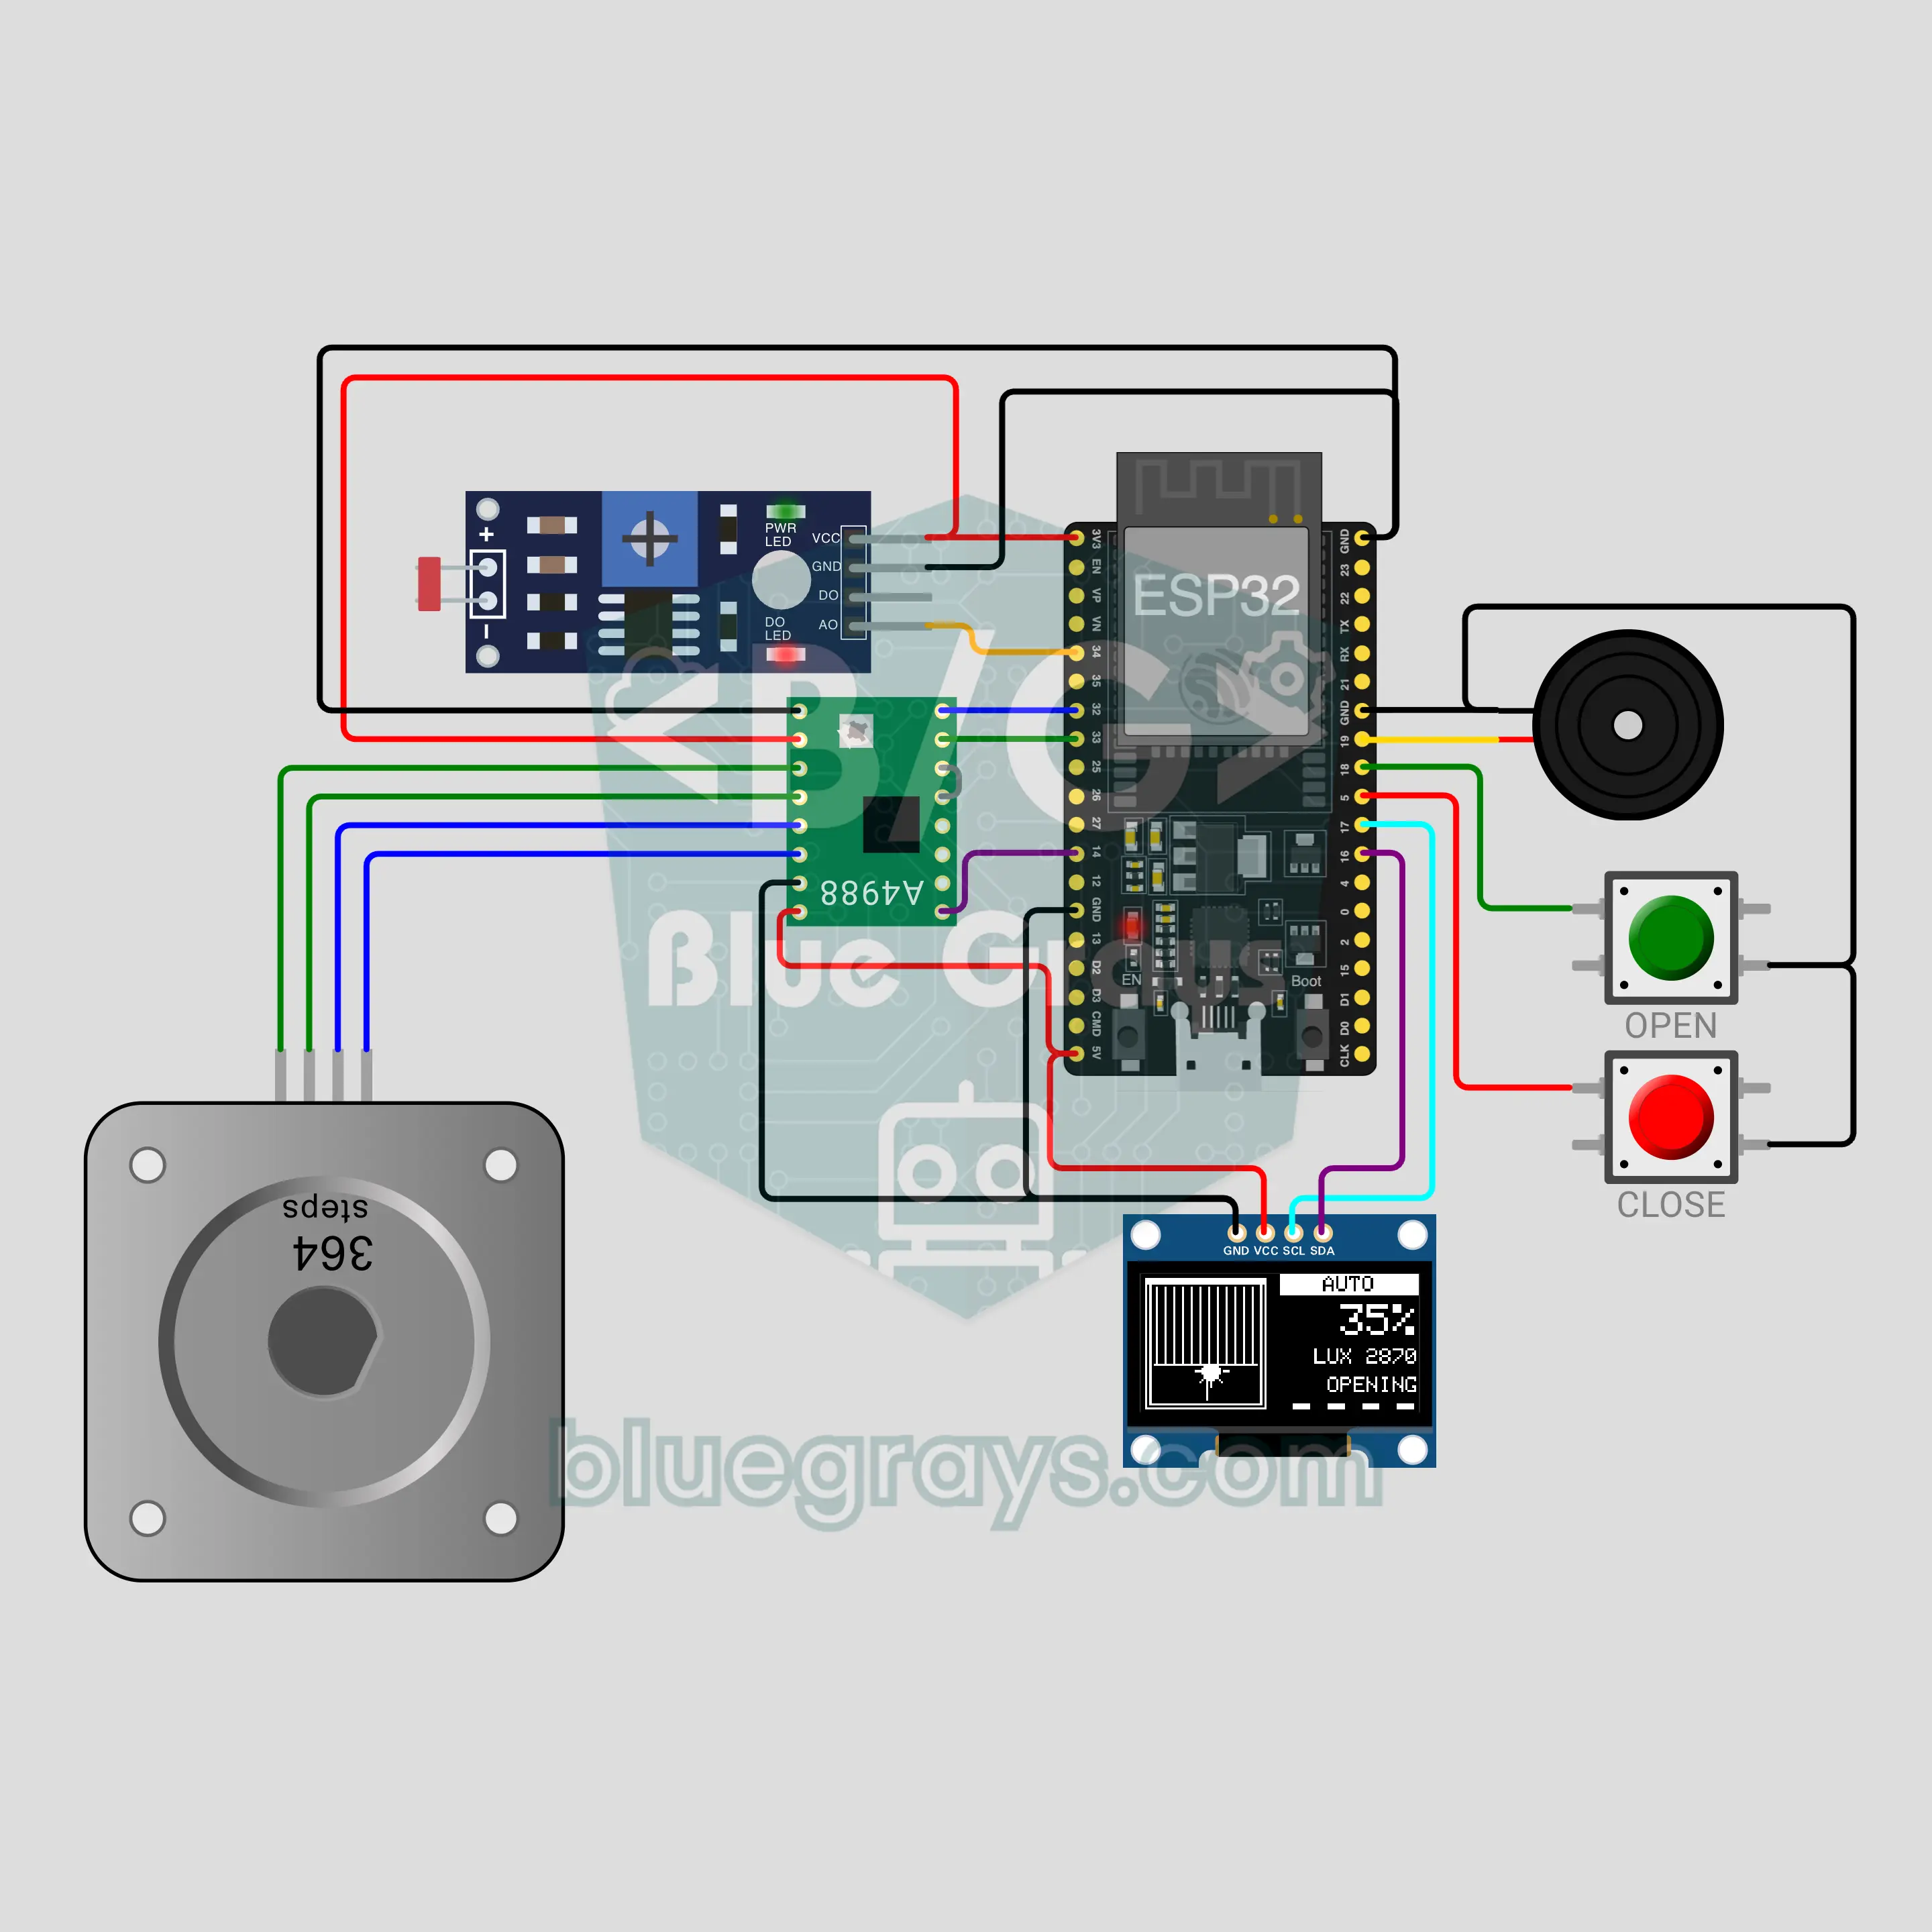
Rèm cửa thông minh với ESP32 (NEMA 17 + A4988 + LDR + OLED)
Rèm tự mở khi mặt trời lên và tự đóng khi trời tối! LDR đo ánh sáng, bo mạch điều khiển A4988 quay động cơ bước NEMA 17 với khởi động và dừng êm, còn màn hình OLED 0,96 inch hiện hình cửa sổ, độ mở của rèm và mặt trời hoặc mặt trăng. Hai nút nhấn mở và đóng rèm bằng tay, giữ một nút sẽ dừng rèm giữa chừng. Vị trí được lưu vào bộ nhớ flash, nên sau khi mất điện, rèm vẫn biết mình đang ở đâu.
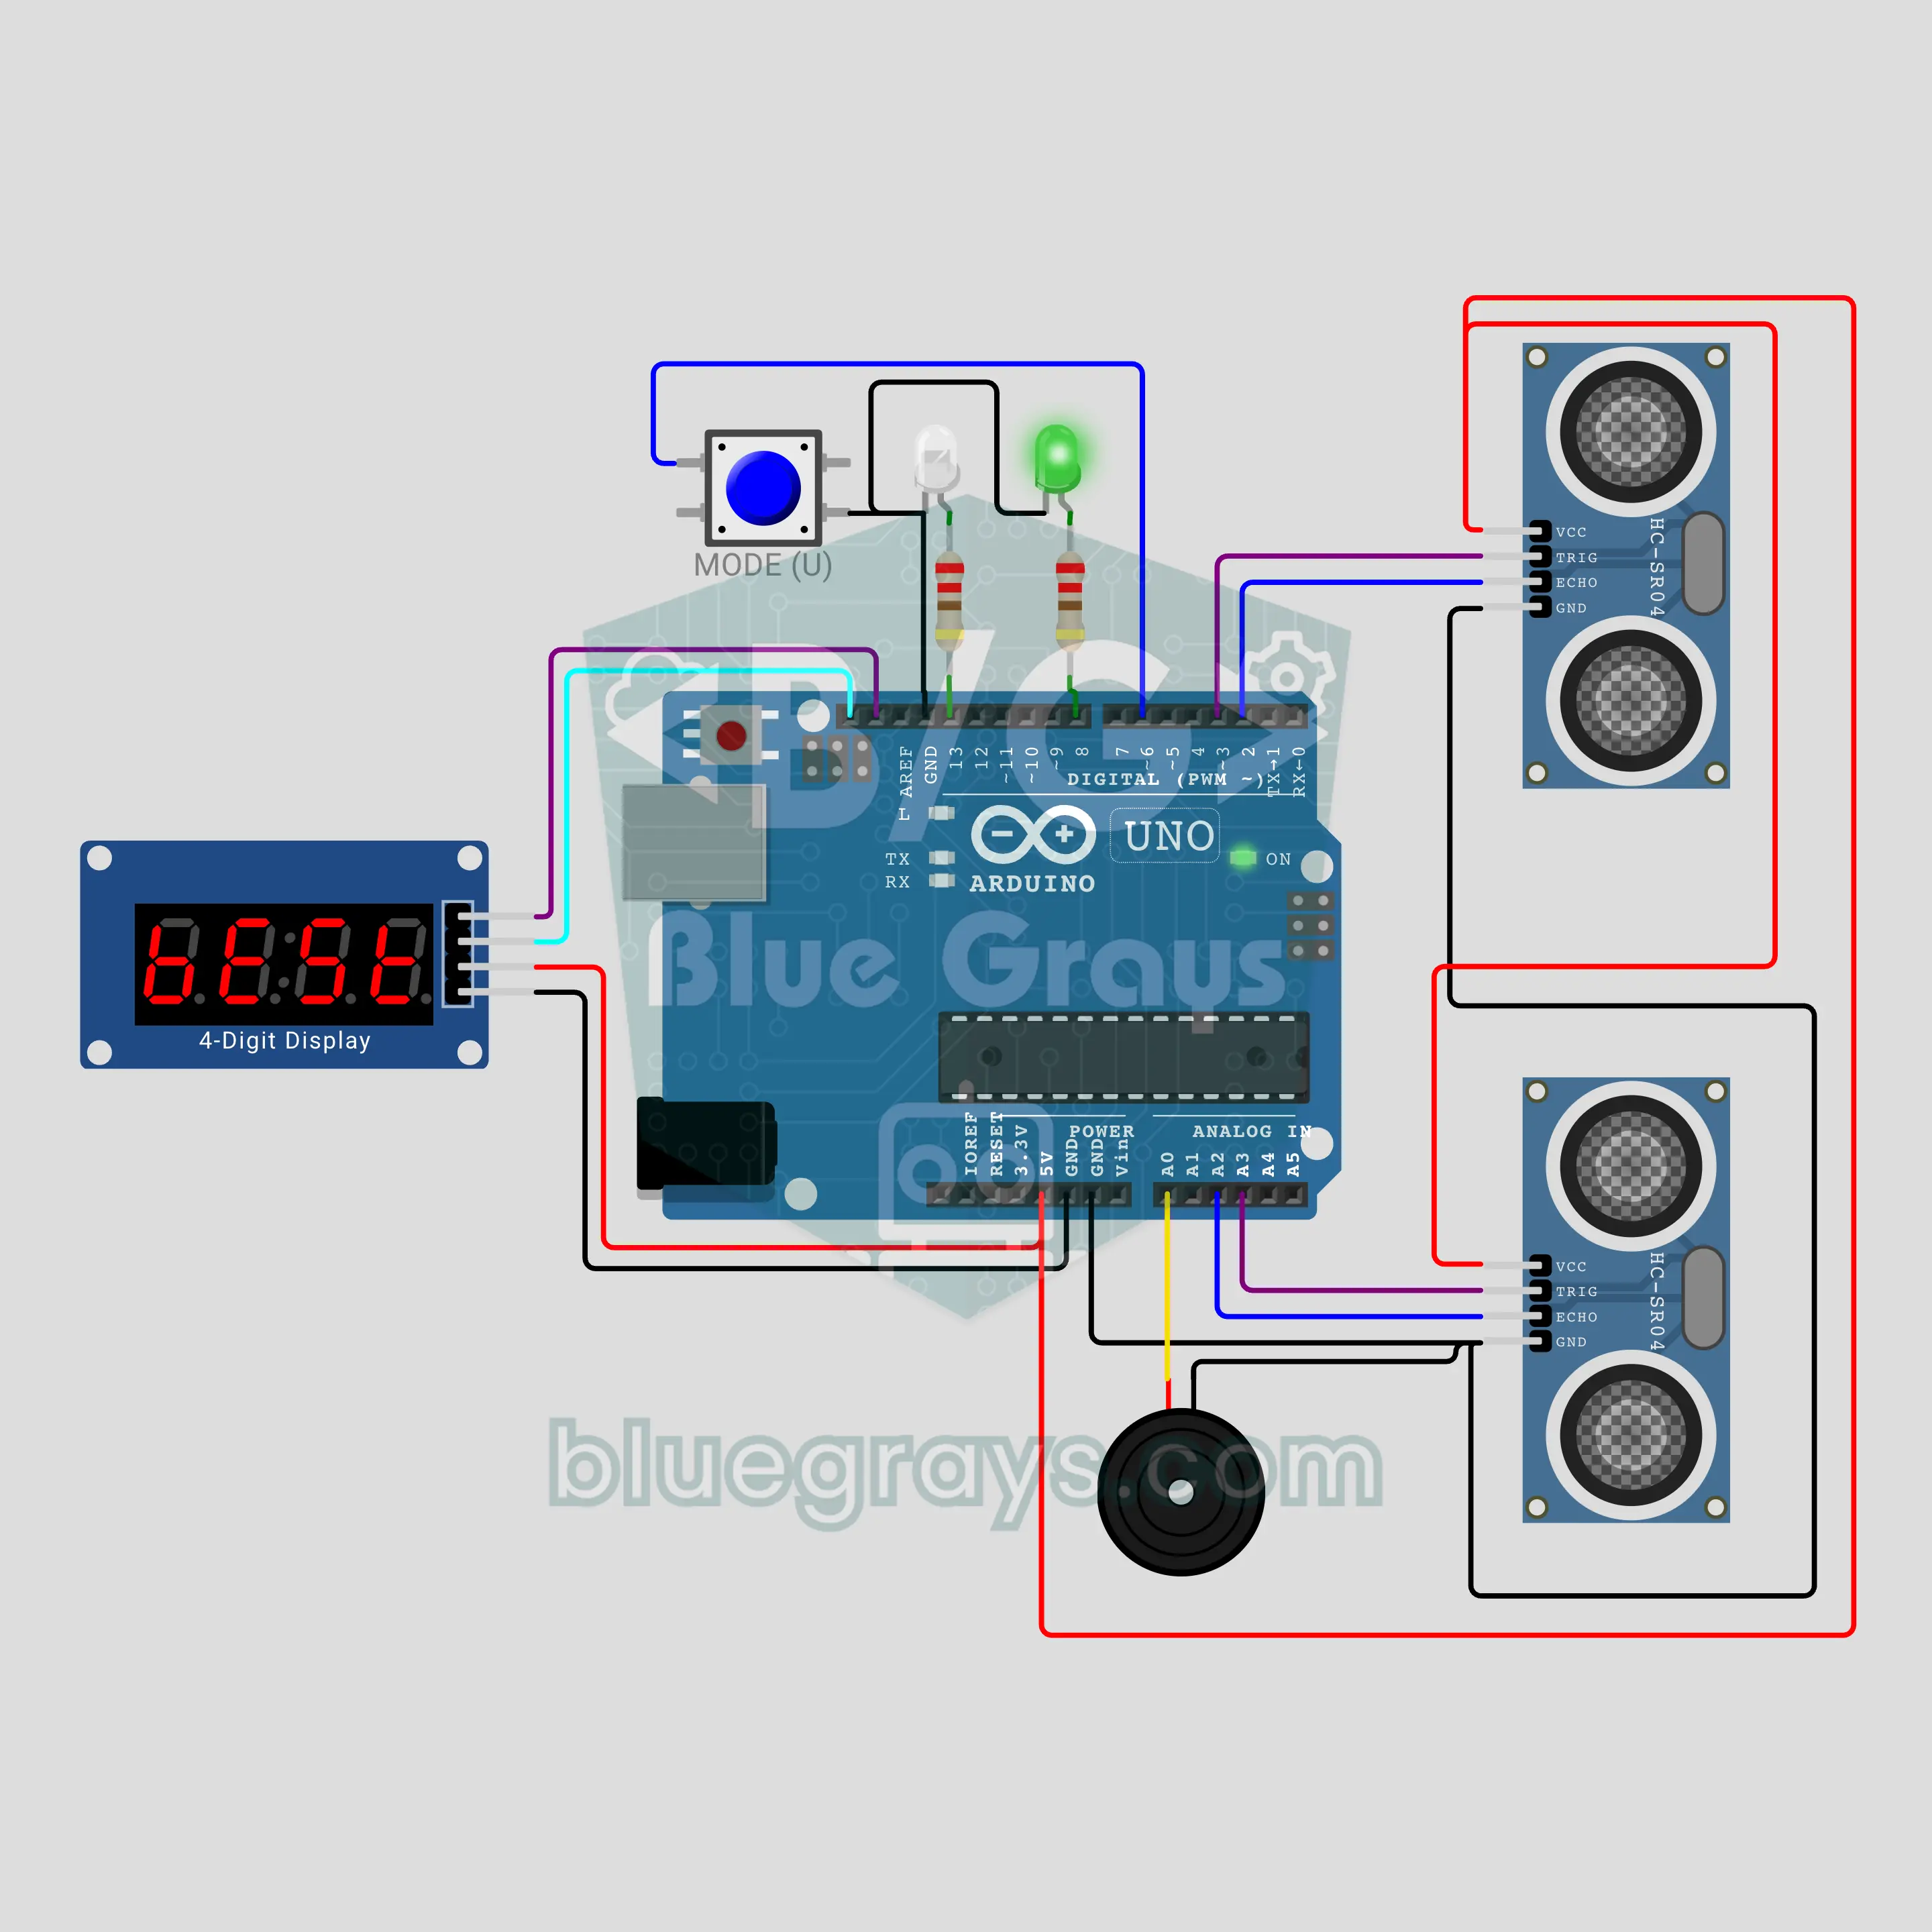
Radar bắn tốc độ xe đồ chơi Arduino (2 HC-SR04 + màn hình TM1637)
Radar bắn tốc độ cho xe đồ chơi! Hai cảm biến HC-SR04 đặt cách nhau 20 cm bên đường đua và đo thời gian xe chạy qua chúng bằng micros(): tốc độ = quãng đường / thời gian. TM1637 hiện kết quả theo cm/s, km/h hoặc tốc độ thật theo tỉ lệ 1:64. Vượt giới hạn, LED trắng lóe lên như đèn flash của camera bắn tốc độ và còi hú; chạy ngược chiều sẽ hiện dấu trừ, còn kỷ lục được giữ trong EEPROM.
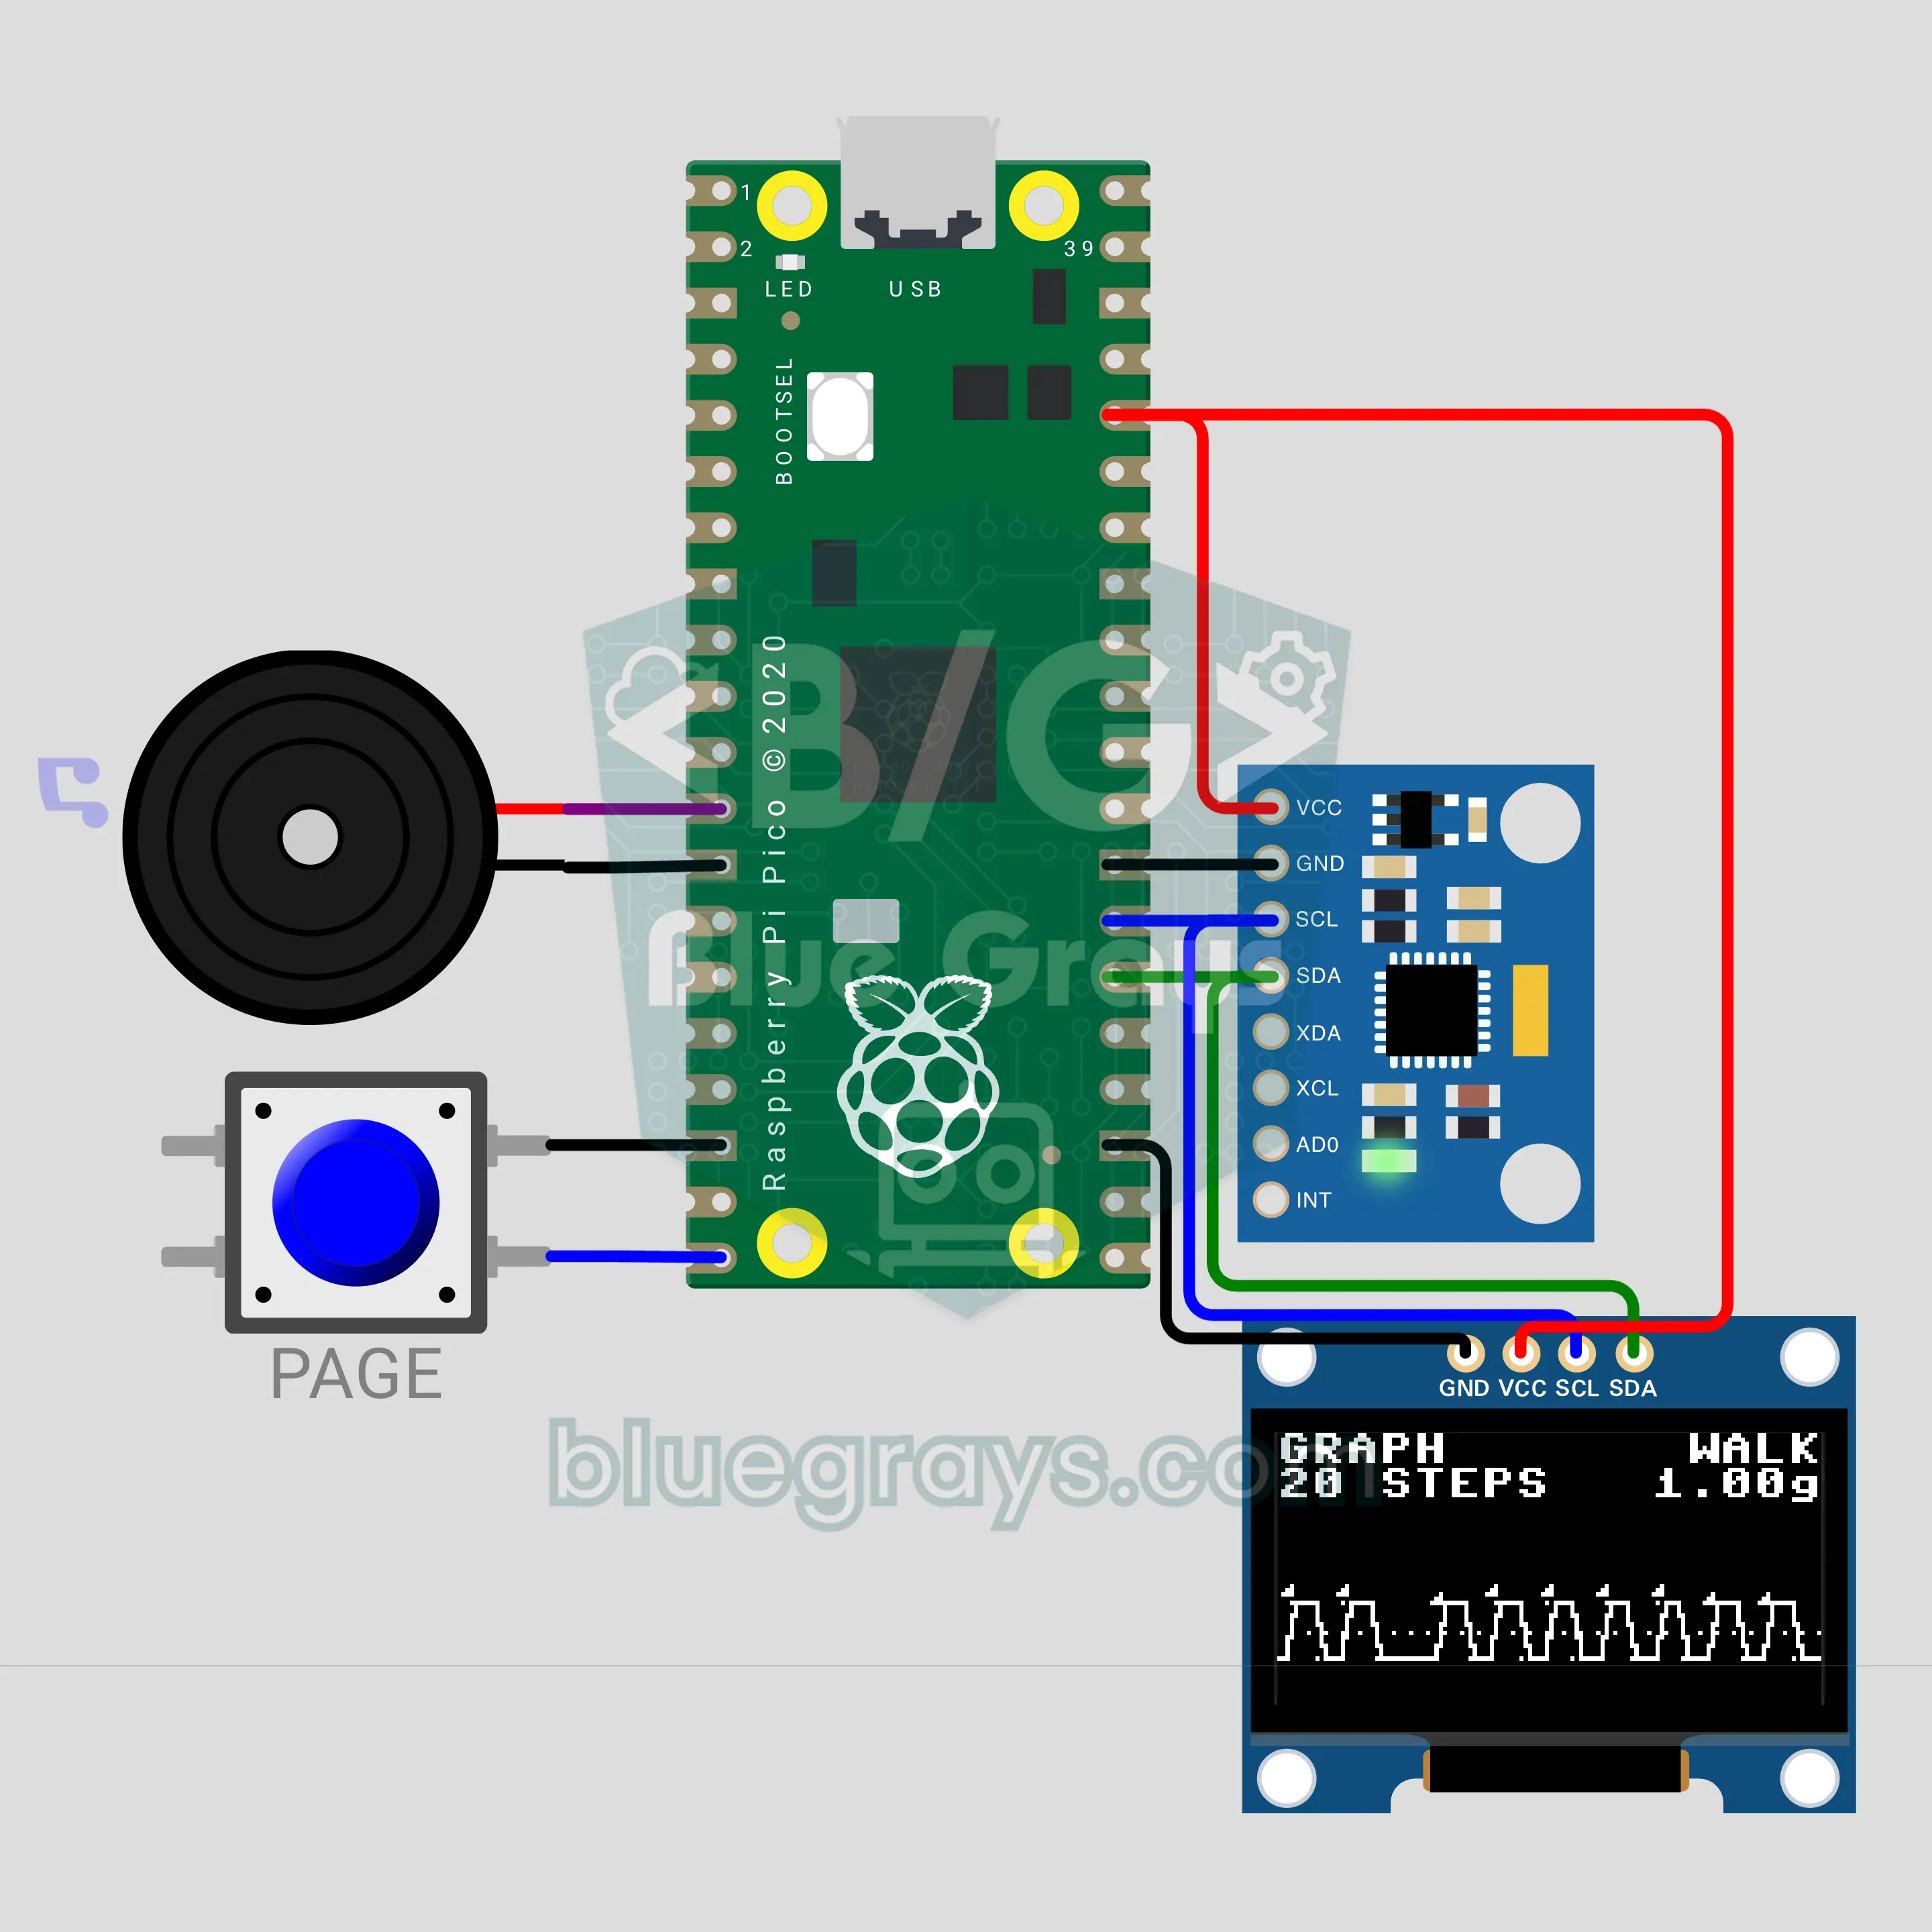
Máy đếm bước chân với Raspberry Pi Pico (MPU-6050 + OLED + còi)
Tự khám phá cách đồng hồ thông minh đếm bước chân của bạn, ngay trên mạch của bạn! Raspberry Pi Pico đọc gia tốc kế MPU-6050 50 lần mỗi giây, làm mượt tín hiệu và đếm đỉnh mà mỗi bước chân tạo ra. Màn hình OLED 0,96 inch hiện số bước, quãng đường, lượng calo và nhịp bước, còn trang biểu đồ trực tiếp vẽ chồng tín hiệu thô, giá trị trung bình và ngưỡng lên nhau. Khi đạt mục tiêu, còi chip phát một giai điệu, và số bước được lưu vào bộ nhớ flash.
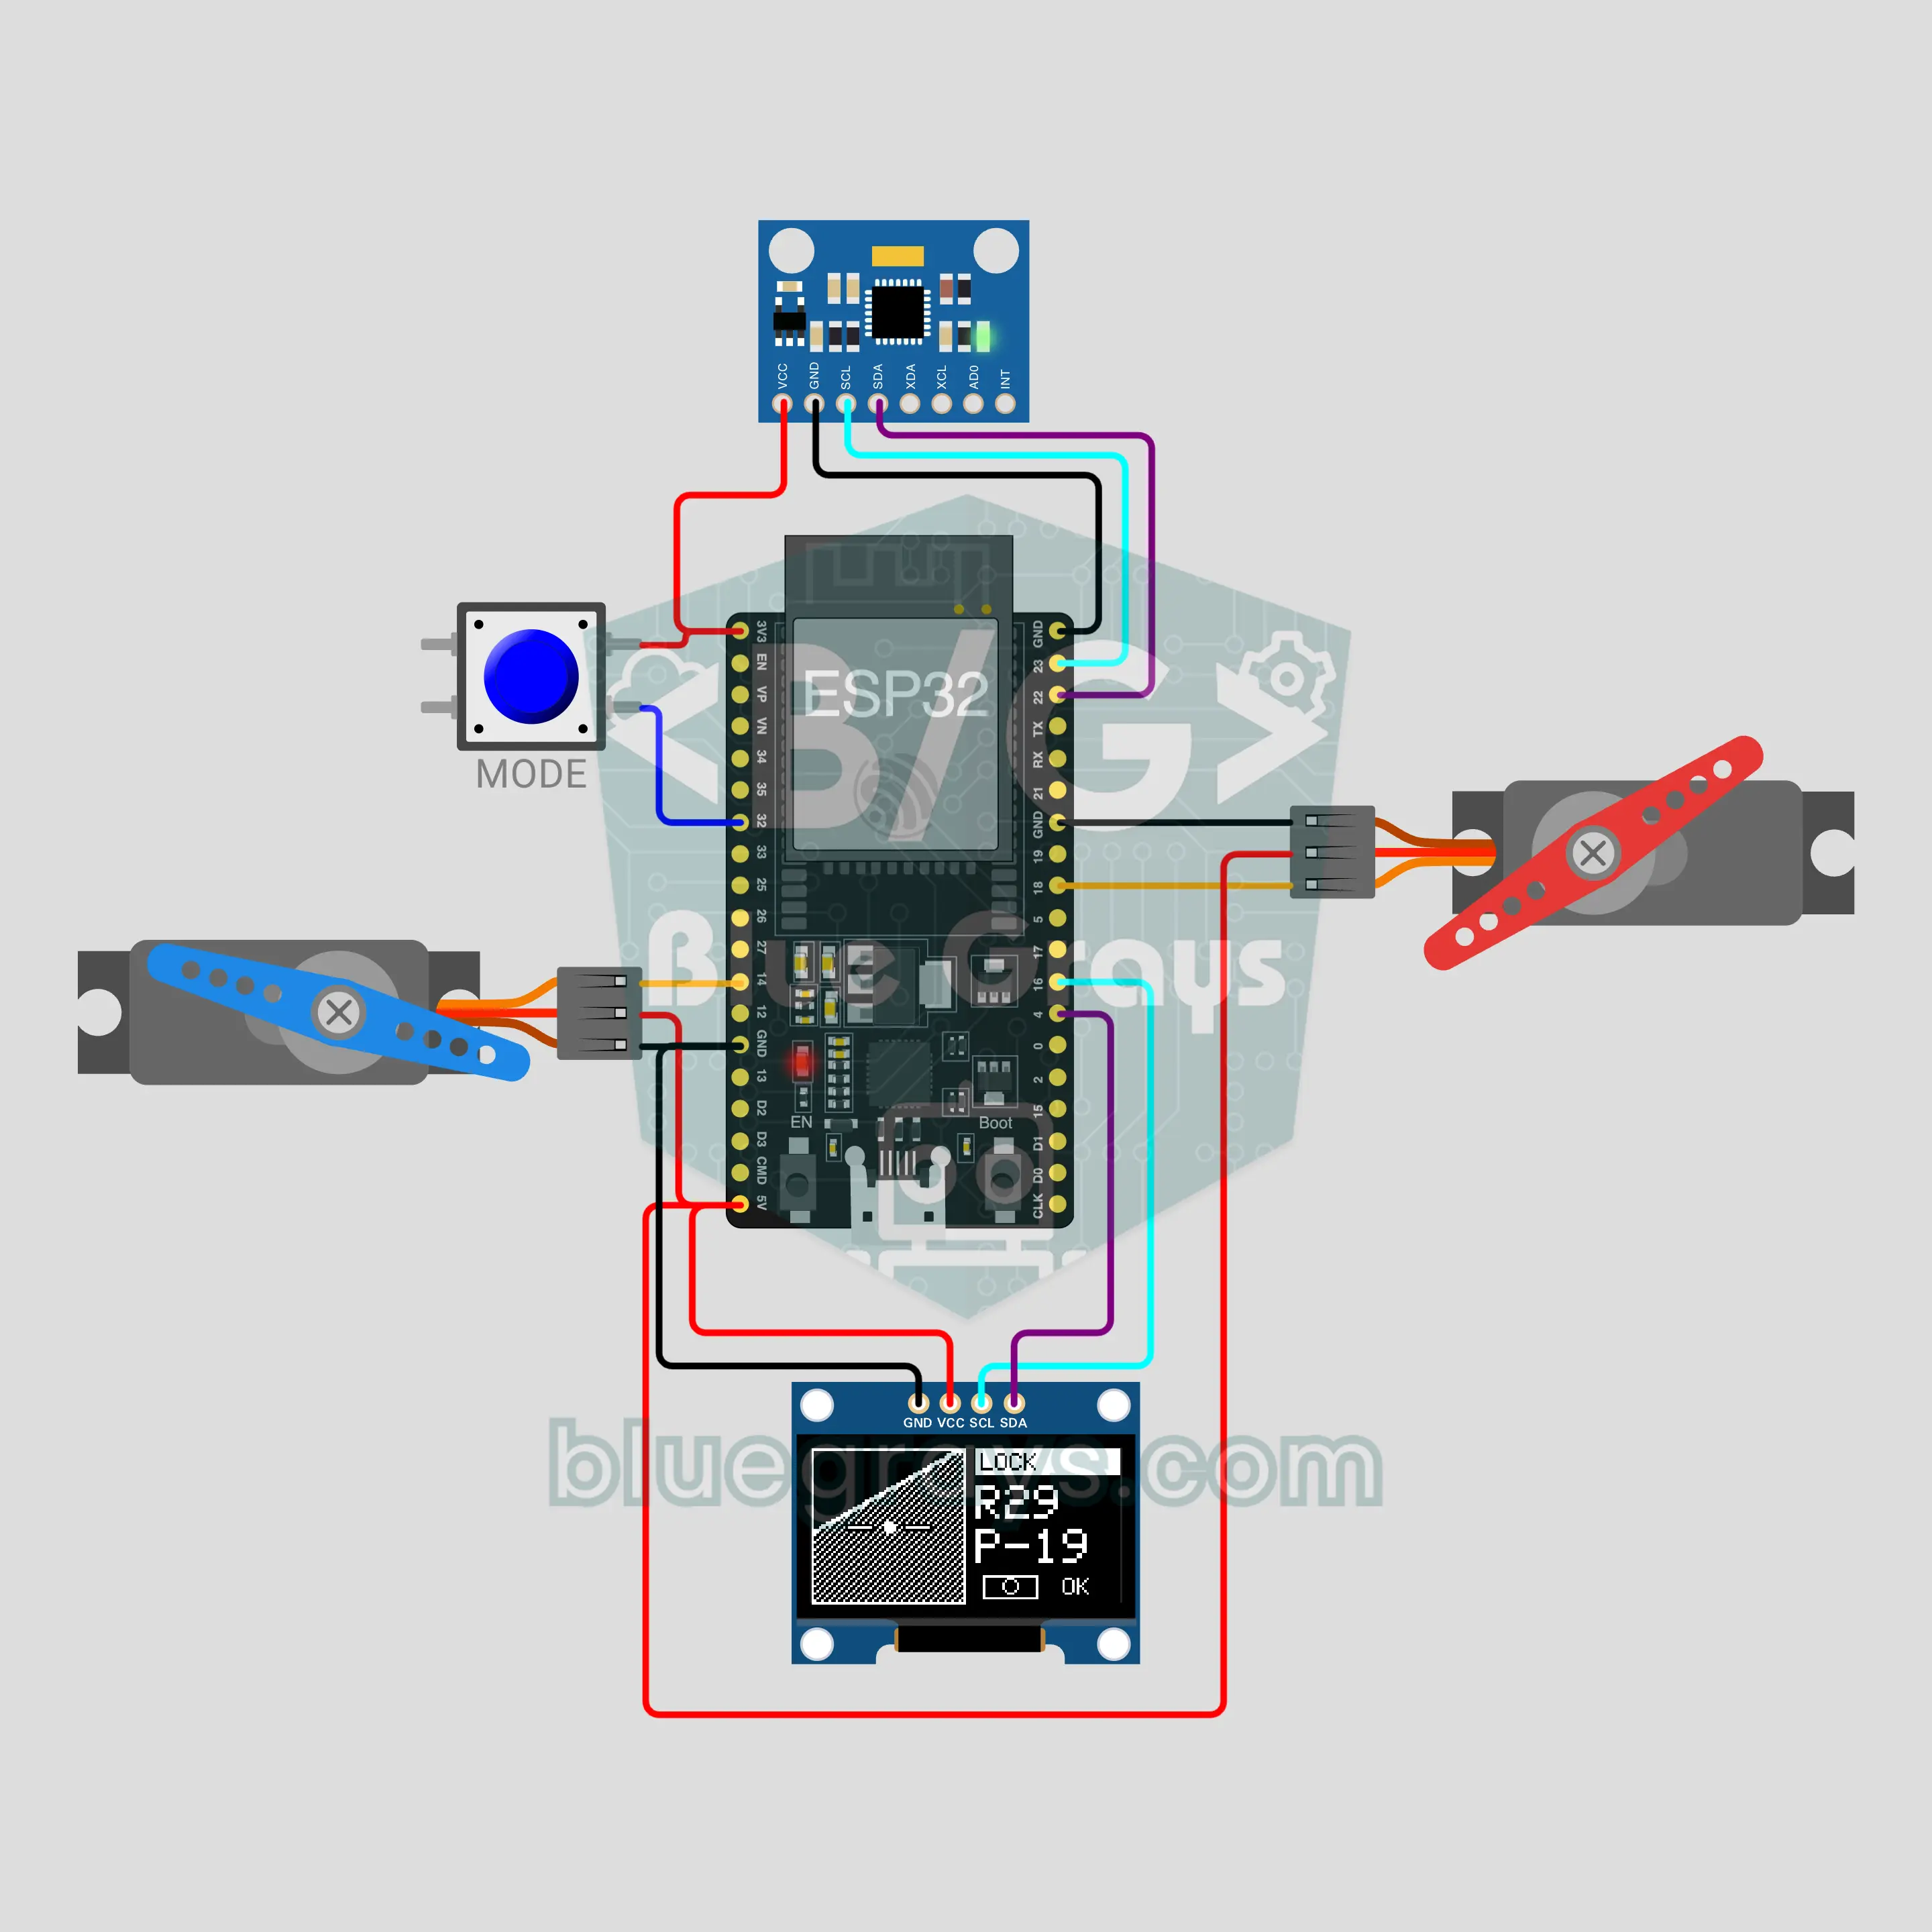
Gimbal máy ảnh với ESP32 (MPU-6050 + 2 servo + OLED)
Tự khám phá bí mật của gimbal điện thoại! Khi tay cầm nghiêng, MPU-6050 đo góc và hai servo SG90 quay theo chiều ngược lại để giữ mặt đế phía trên luôn cân bằng. Góc được tính 200 lần mỗi giây bằng bộ lọc bù (complementary filter) kết hợp con quay hồi chuyển và gia tốc kế. Màn hình OLED 0,96 inch vẽ đường chân trời nhân tạo giống đồng hồ trên máy bay, và một nút nhấn chuyển giữa LOCK, FOLLOW và CENTER.
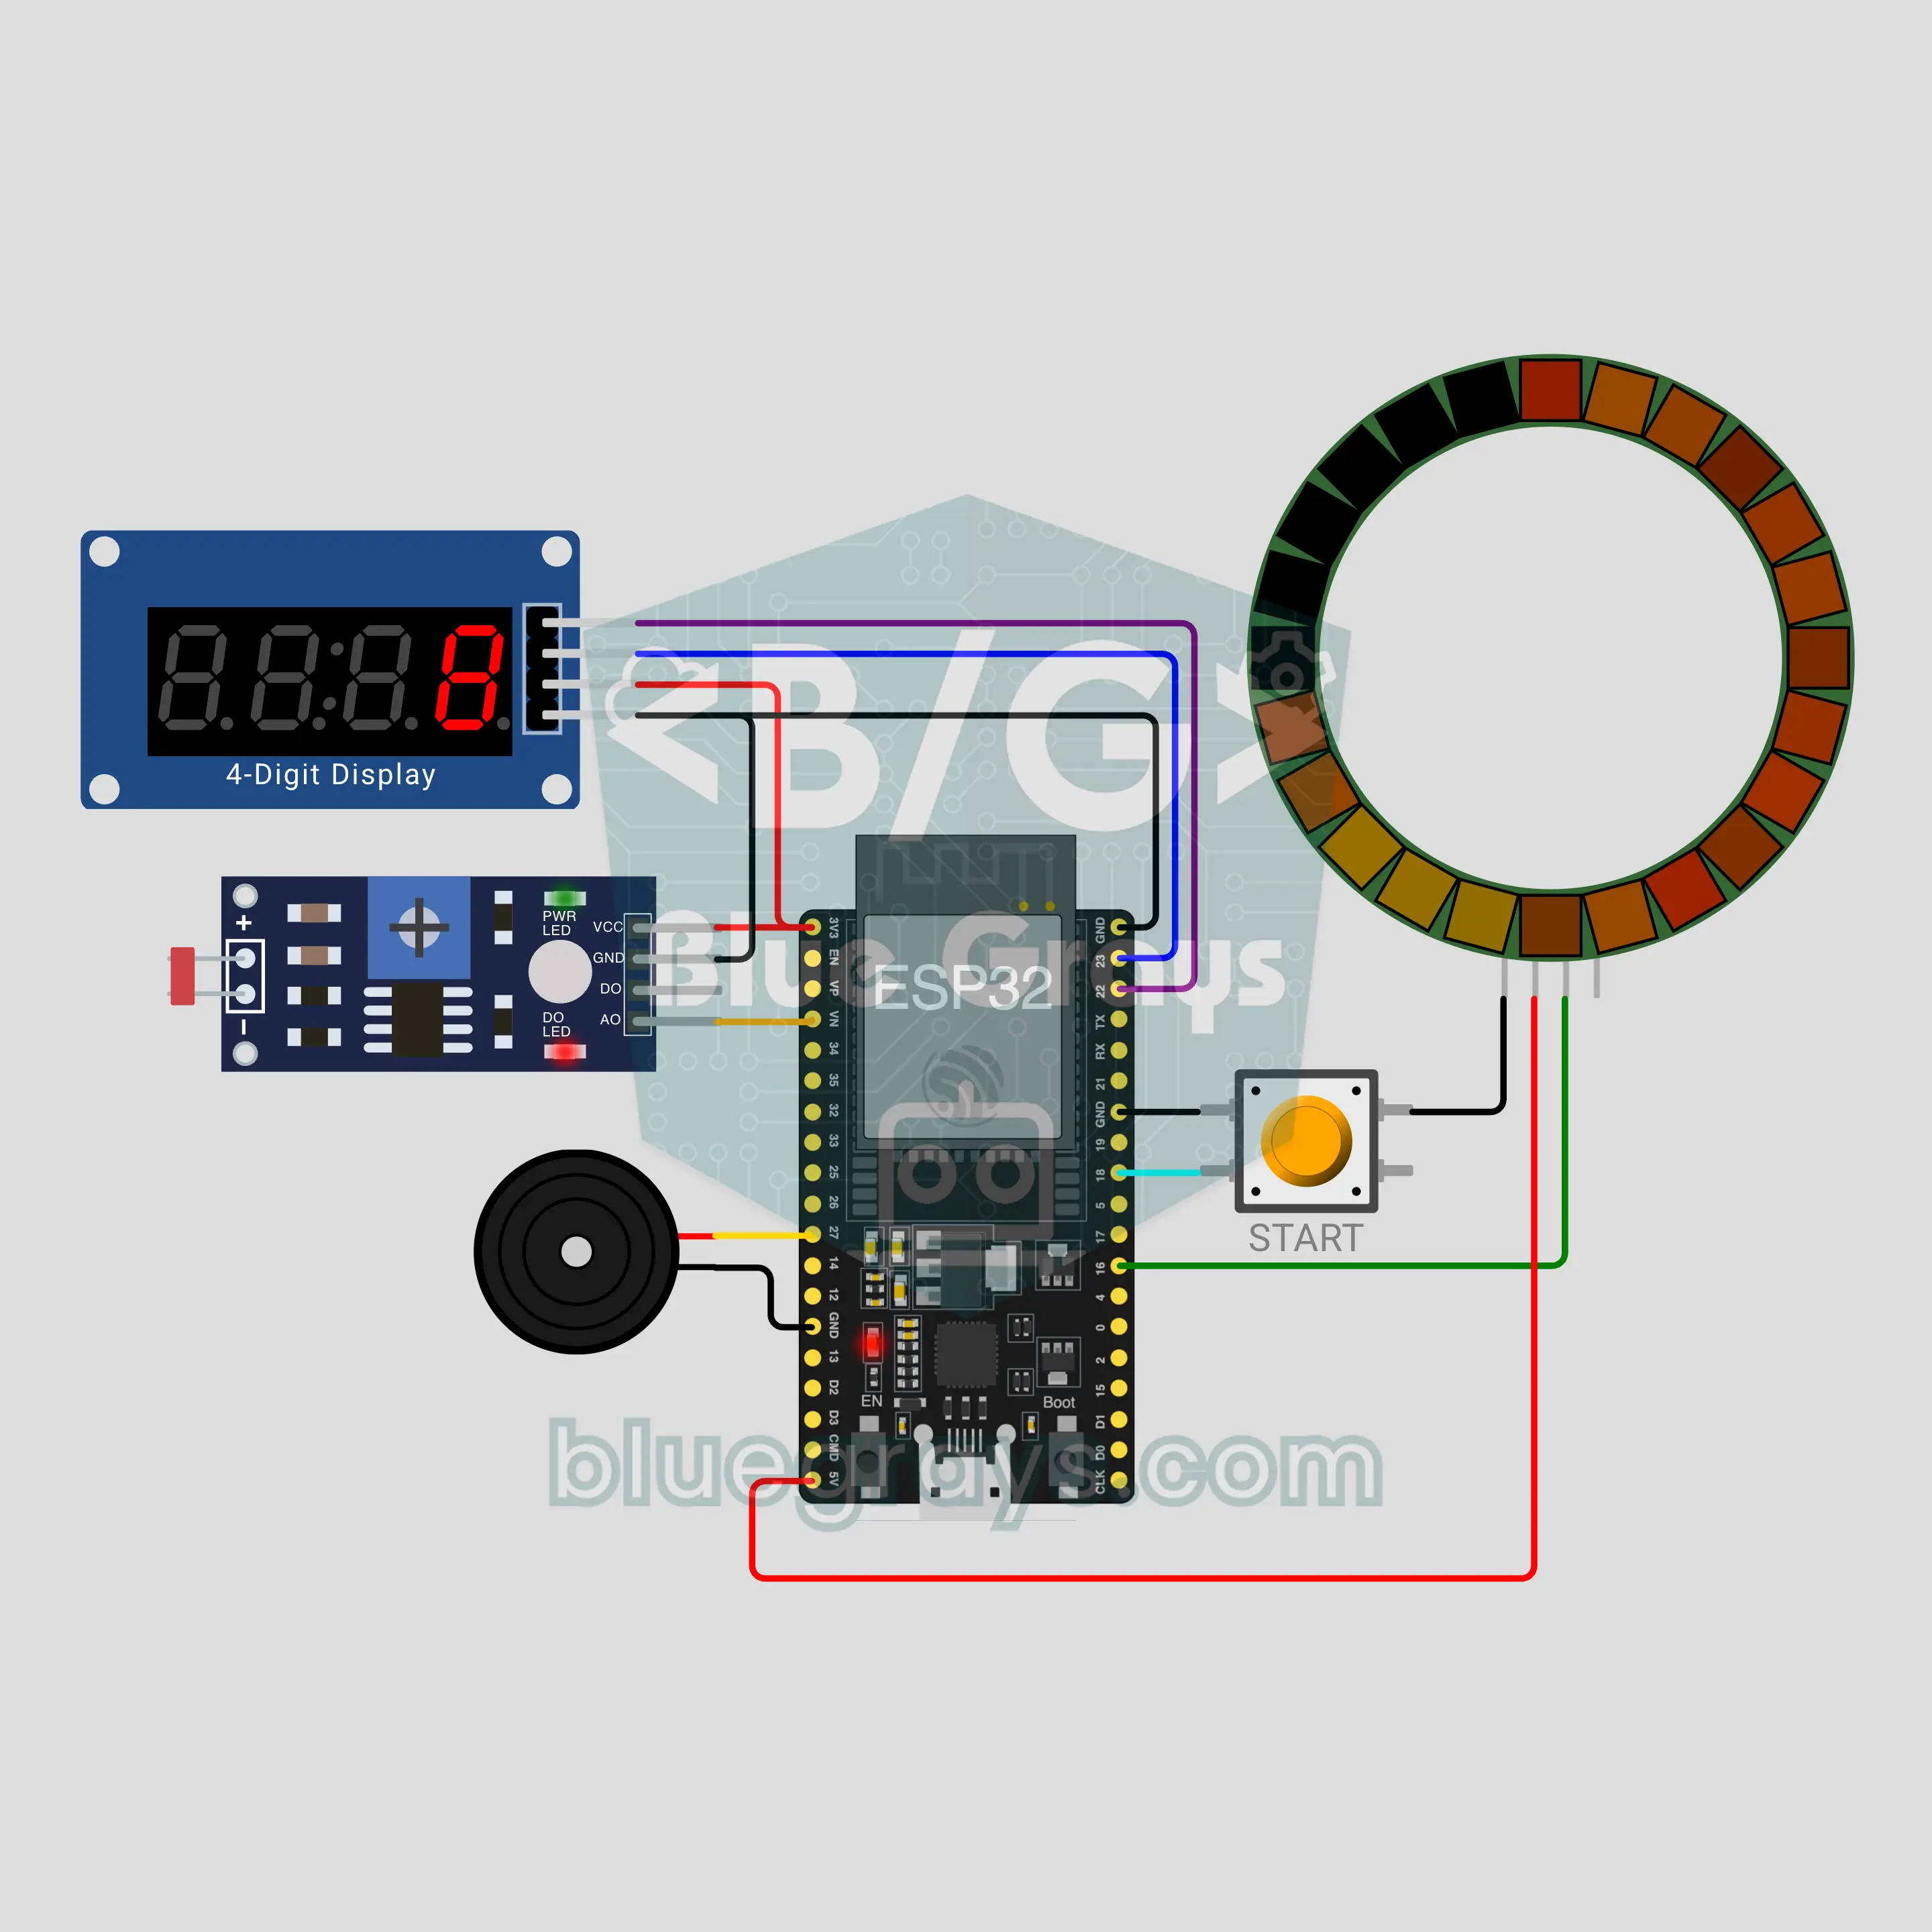
Máy ném bóng rổ arcade với ESP32 (LDR + TM1637 + vòng 24 LED)
Máy ném bóng rổ ở khu vui chơi, nay ngay trên bàn của bạn! Khi bóng rơi qua chiếc rổ bìa cứng, nó che ánh sáng chiếu vào cổng quang LDR, và ESP32 tính một quả vào rổ. Thời gian còn lại là một cung sáng ngắn dần trên vòng 24 LED và điểm số nằm trên TM1637; trong 10 giây cuối, mỗi quả được 3 điểm, và 3 quả trong vòng 2 giây sẽ làm vòng LED bốc cháy. Ngưỡng bám theo giá trị trung bình chậm của ánh sáng, nên kéo rèm không bao giờ được tính là ghi điểm.
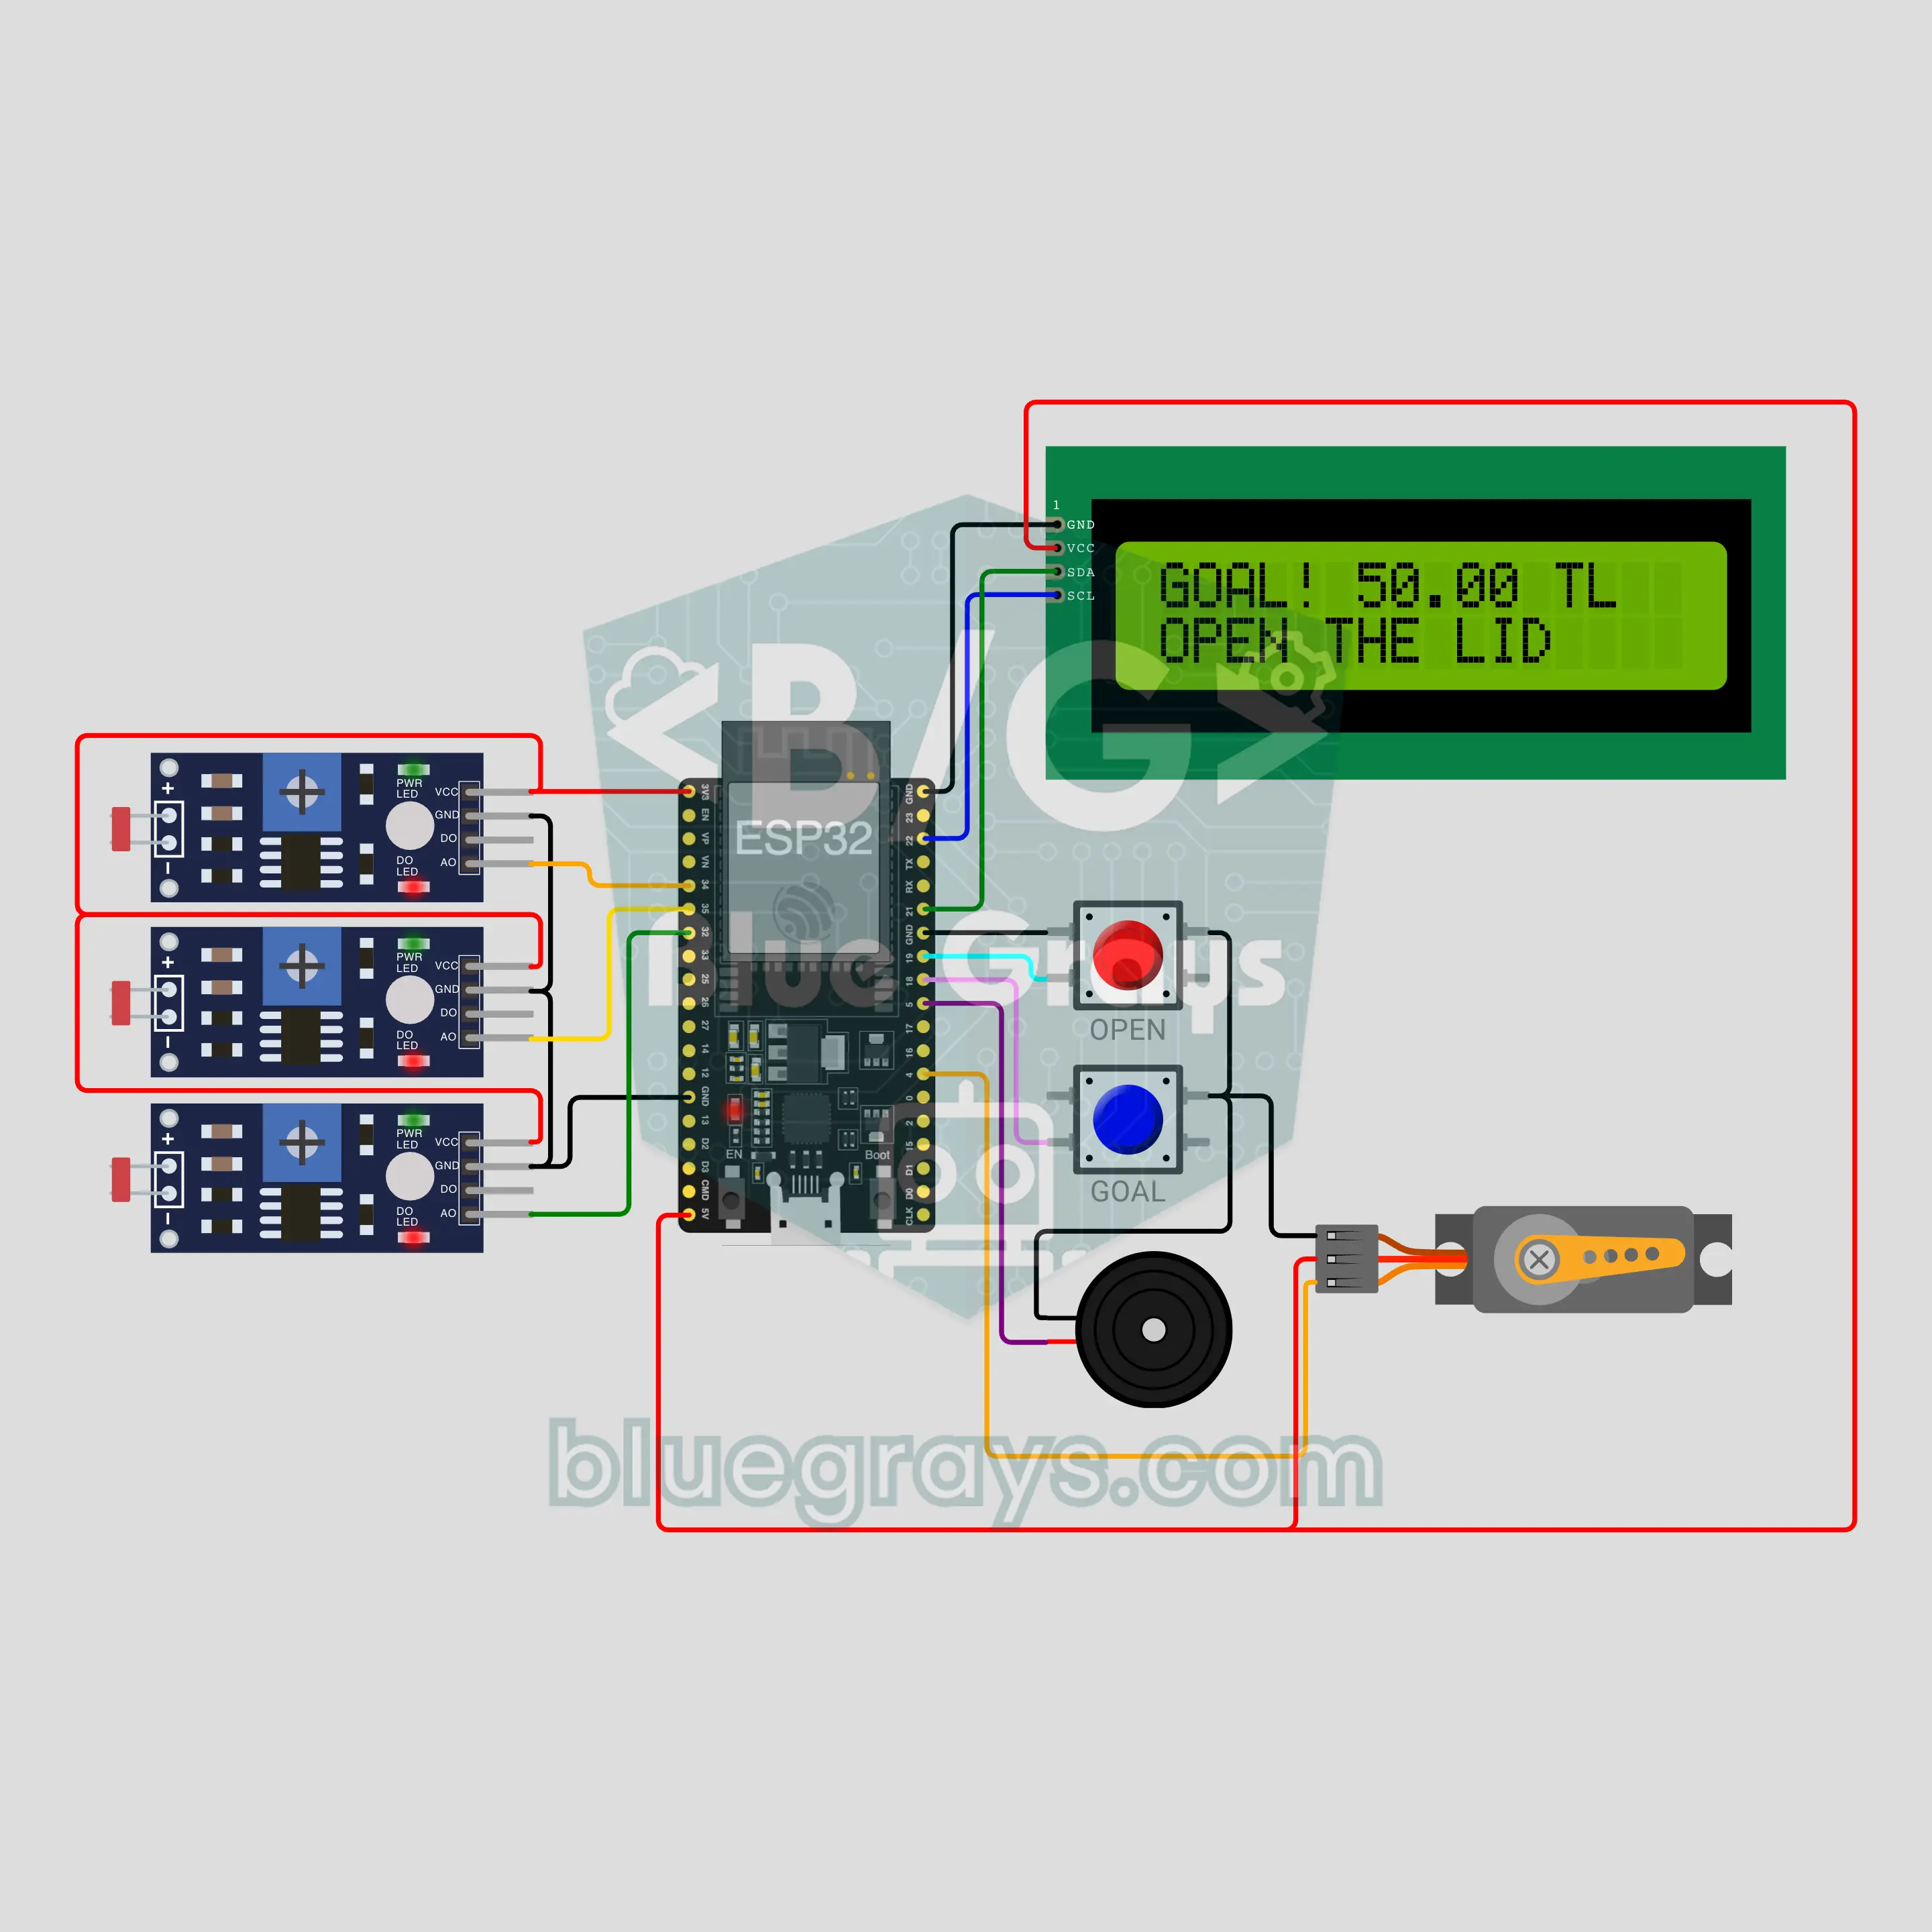
Heo đất đếm xu với ESP32 (3 LDR + LCD I2C + khóa servo)
Chiếc heo đất cho bạn biết mình đã tiết kiệm được bao nhiêu! Đồng xu trượt xuống một máng nghiêng và rơi qua lỗ đầu tiên vừa với nó; cổng quang LDR dưới mỗi lỗ nhận ra bóng đổ và ESP32 cộng đồng xu đó vào. Dự án được thiết lập cho đồng xu Thổ Nhĩ Kỳ (25 kuruş, 50 kuruş, 1 lira) và dễ dàng đổi sang tiền xu của bạn. LCD I2C làm đầy thanh mục tiêu, tiếng kèn vang lên khi đạt mục tiêu và khóa servo mở ra; trước đó, chỉ phụ huynh mới mở được nắp.
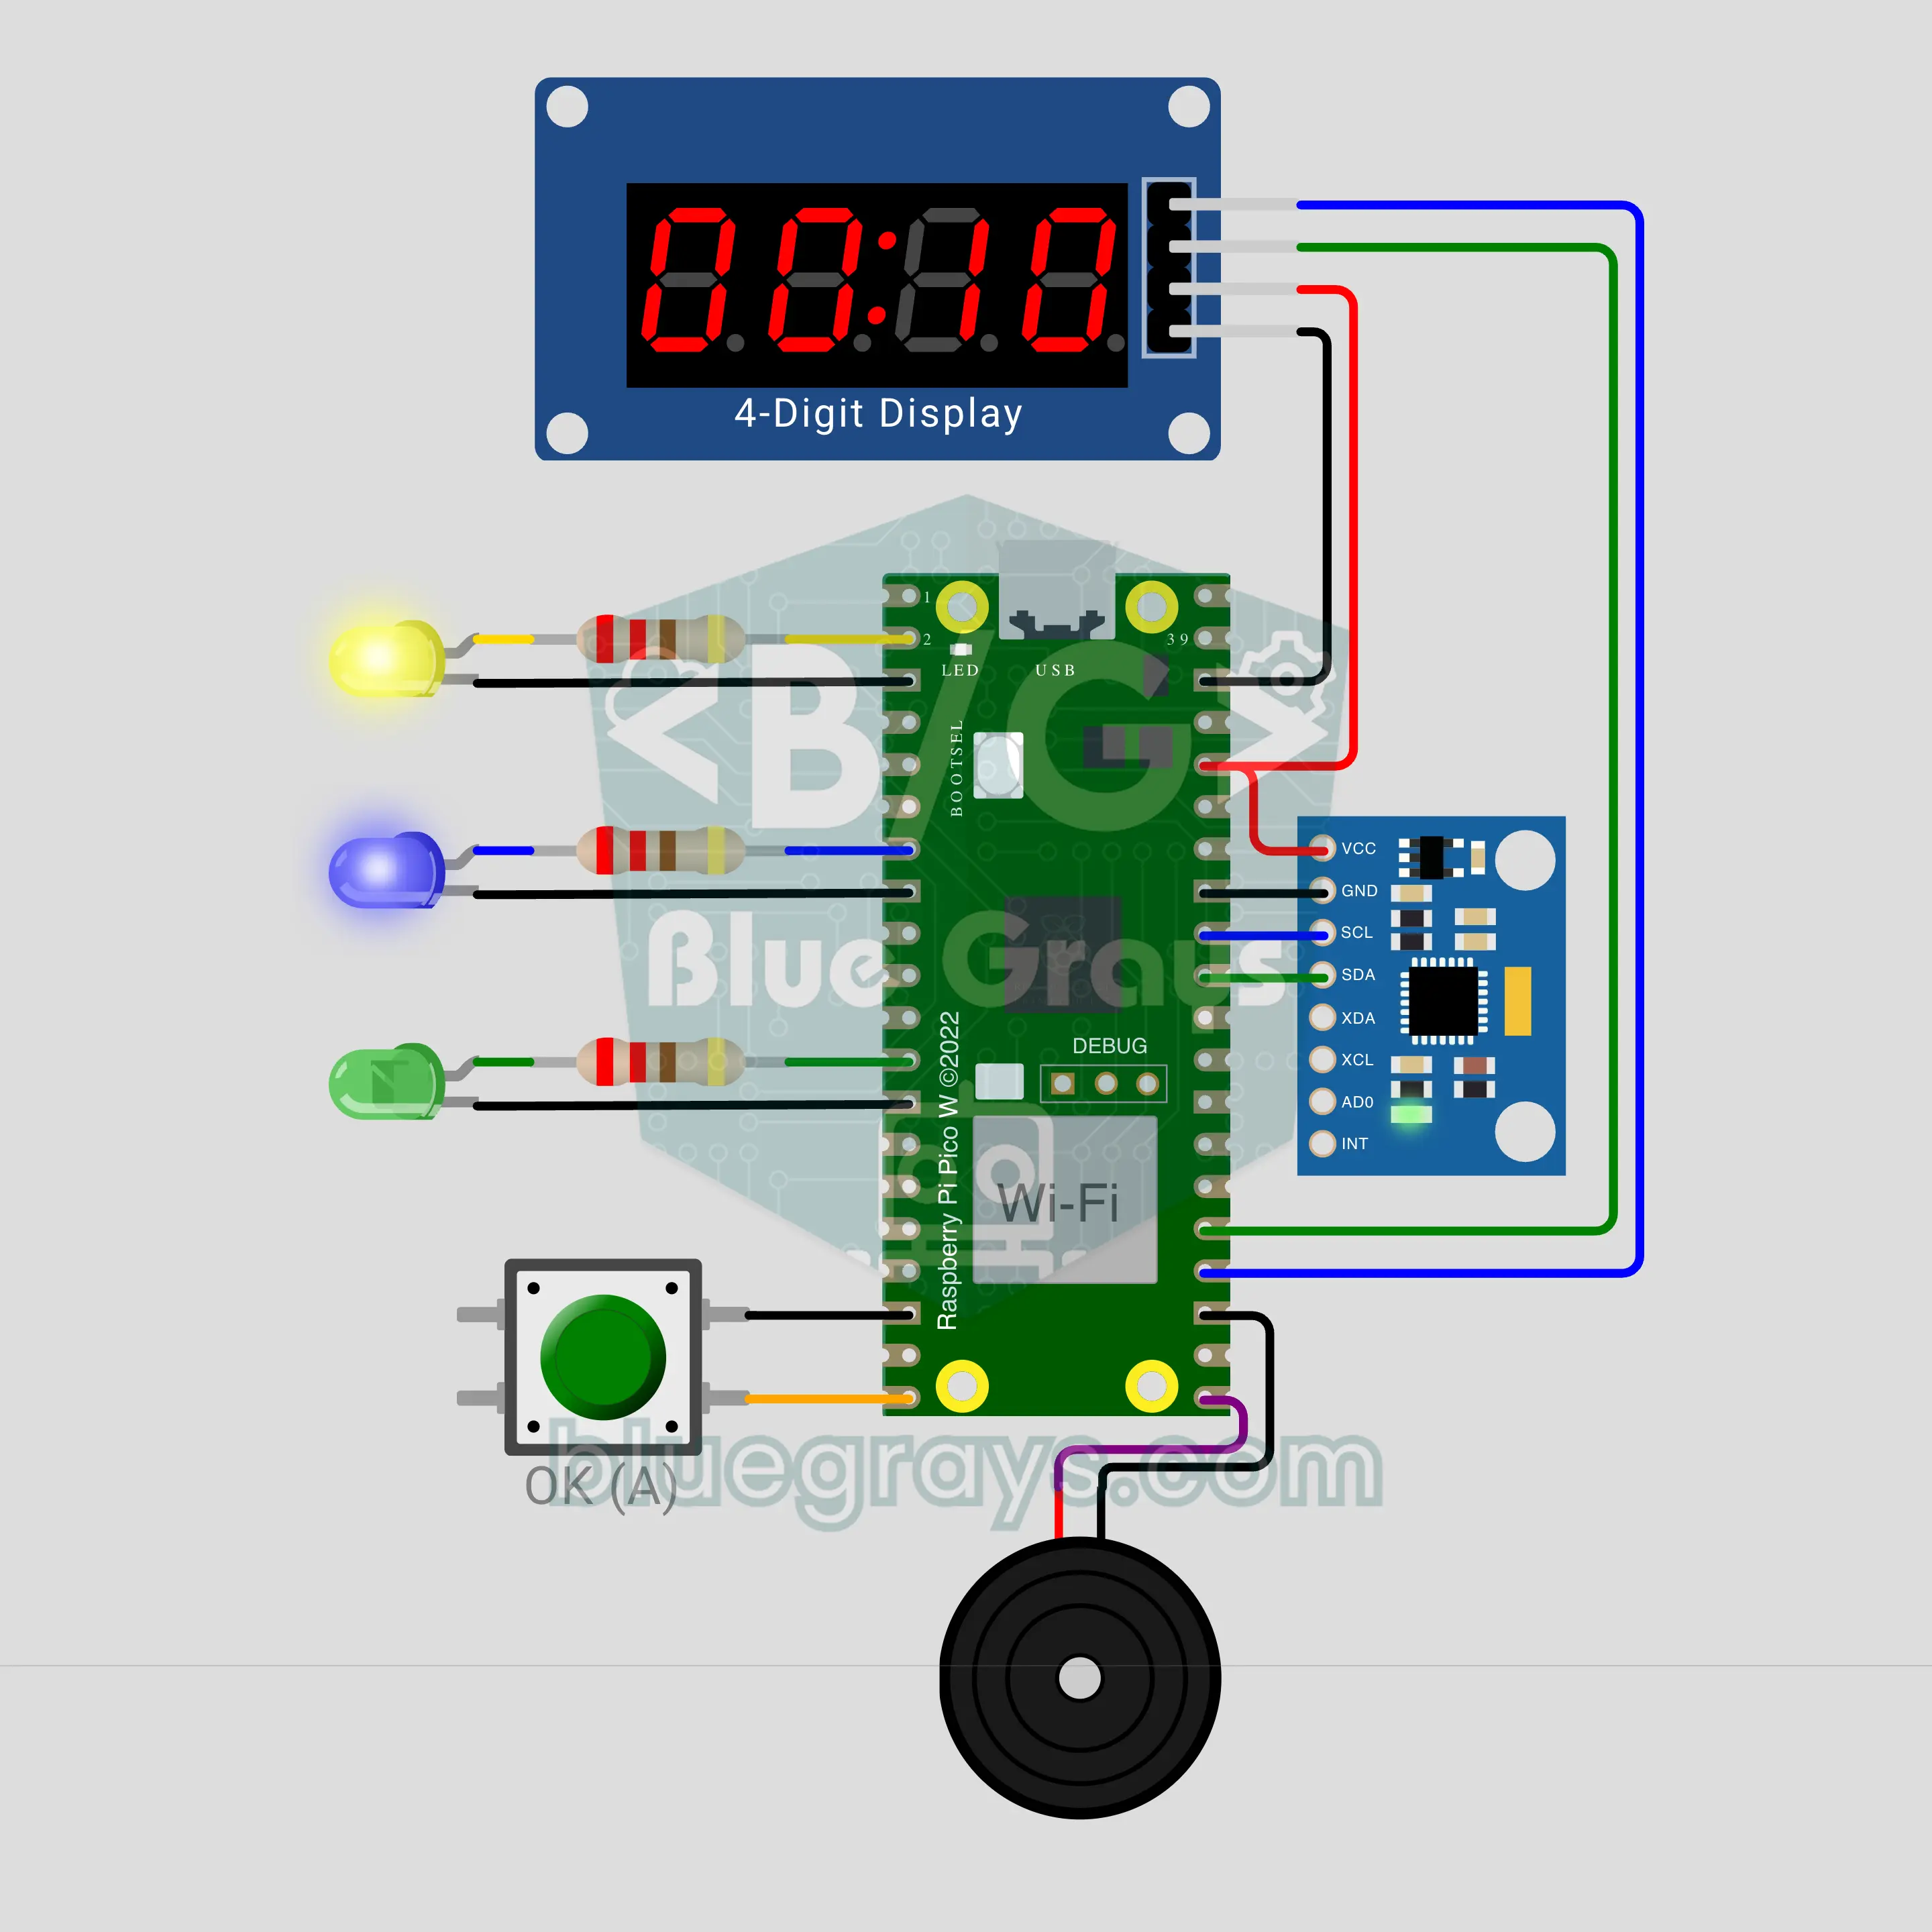
Báo giặt xong với Raspberry Pi Pico W (MPU-6050 + TM1637 + còi)
Chiếc hộp nhỏ báo về điện thoại khi máy giặt giặt xong! Raspberry Pi Pico W đo độ rung bằng MPU-6050 đặt trên nóc máy; trong lúc máy chạy, màn hình TM1637 đếm thời gian và LED xanh dương sáng khi vắt. Sau 3 phút không có rung động, LED xanh lá bật sáng, còi chip kêu bíp đôi và thông báo "đã giặt xong" kèm thời gian chạy được gửi tới điện thoại của bạn. Nếu bạn không xác nhận, lời nhắc thứ hai sẽ đến sau 10 phút.
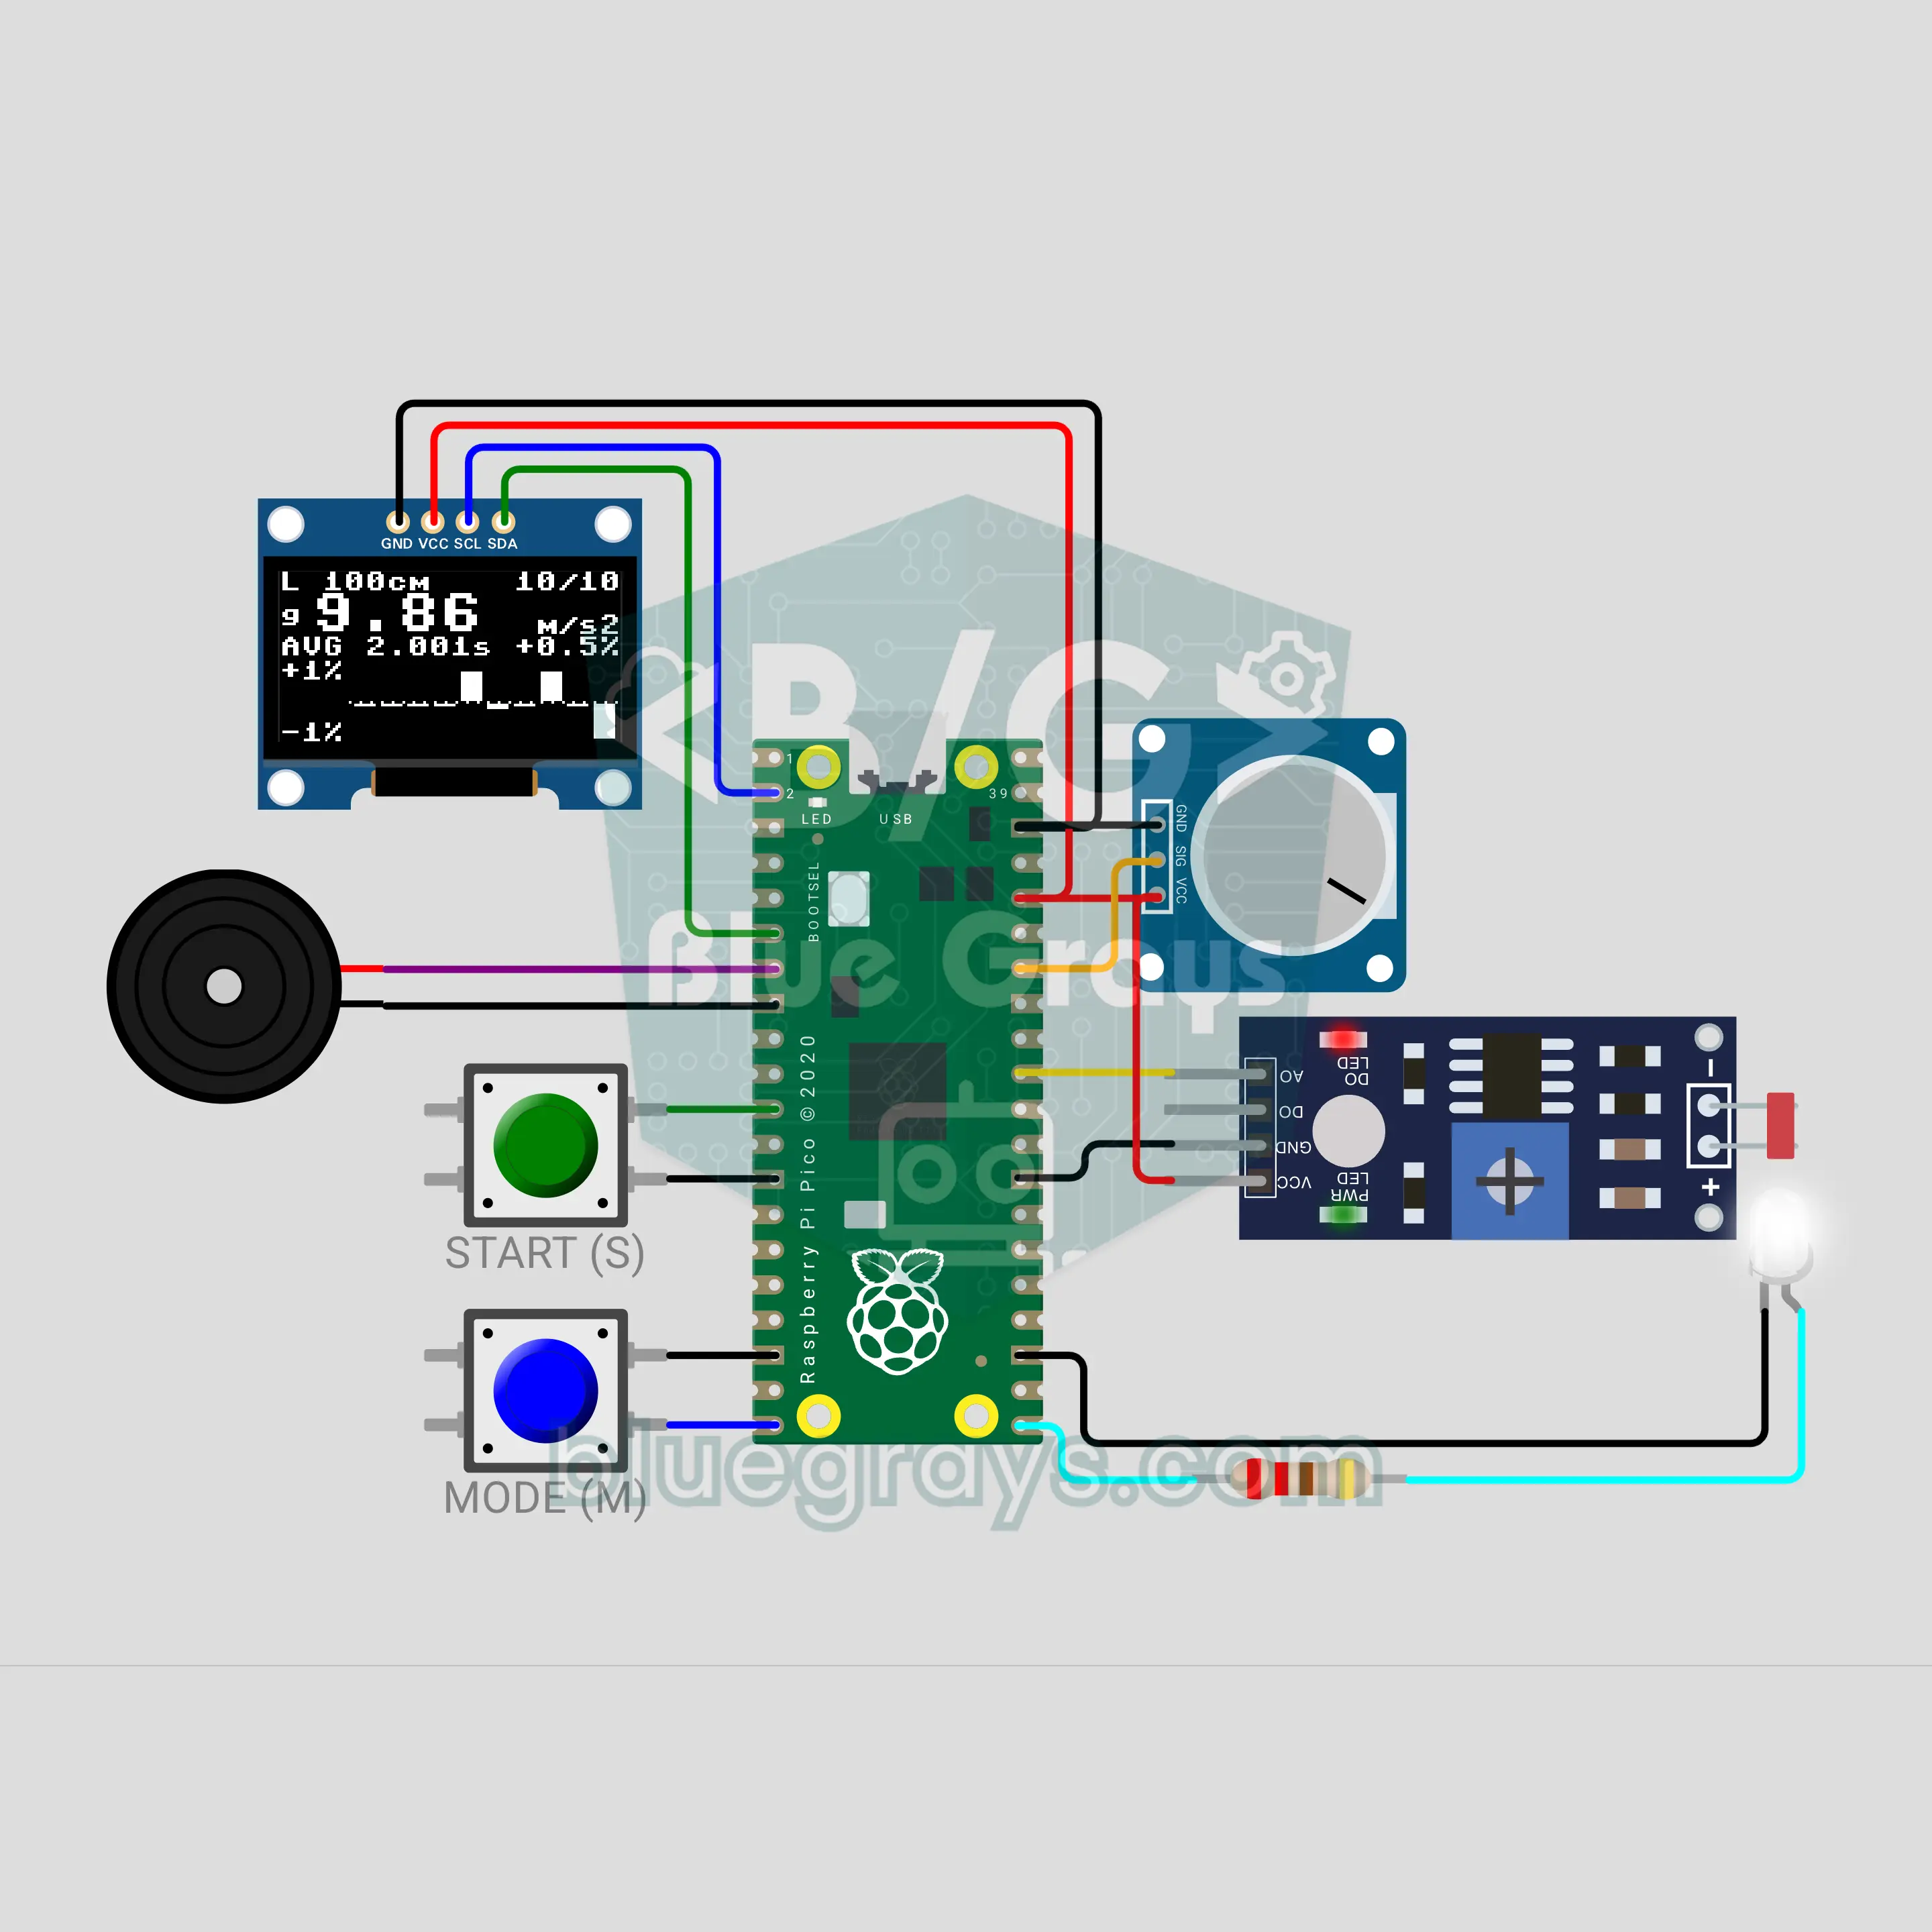
Đo gia tốc trọng trường bằng con lắc với Raspberry Pi Pico (LED + cổng quang LDR + OLED + biến trở)
Thí nghiệm kinh điển của phòng thí nghiệm vật lý ngay trên bàn của bạn: trong lúc vật nặng đung đưa trên sợi dây, cổng quang LED + LDR đo thời gian mỗi lần nó đi qua. Raspberry Pi Pico tìm chu kỳ từ trung bình của 10 dao động, bạn đặt chiều dài dây bằng biến trở, và g = 4π²L/T² được tính ra. OLED hiện chu kỳ, g, phần trăm sai số và biểu đồ từng dao động, còn còi chip kêu tích mỗi lần vật đi qua. Chế độ ngược lấy g = 9,81 và tìm ra chiều dài dây.
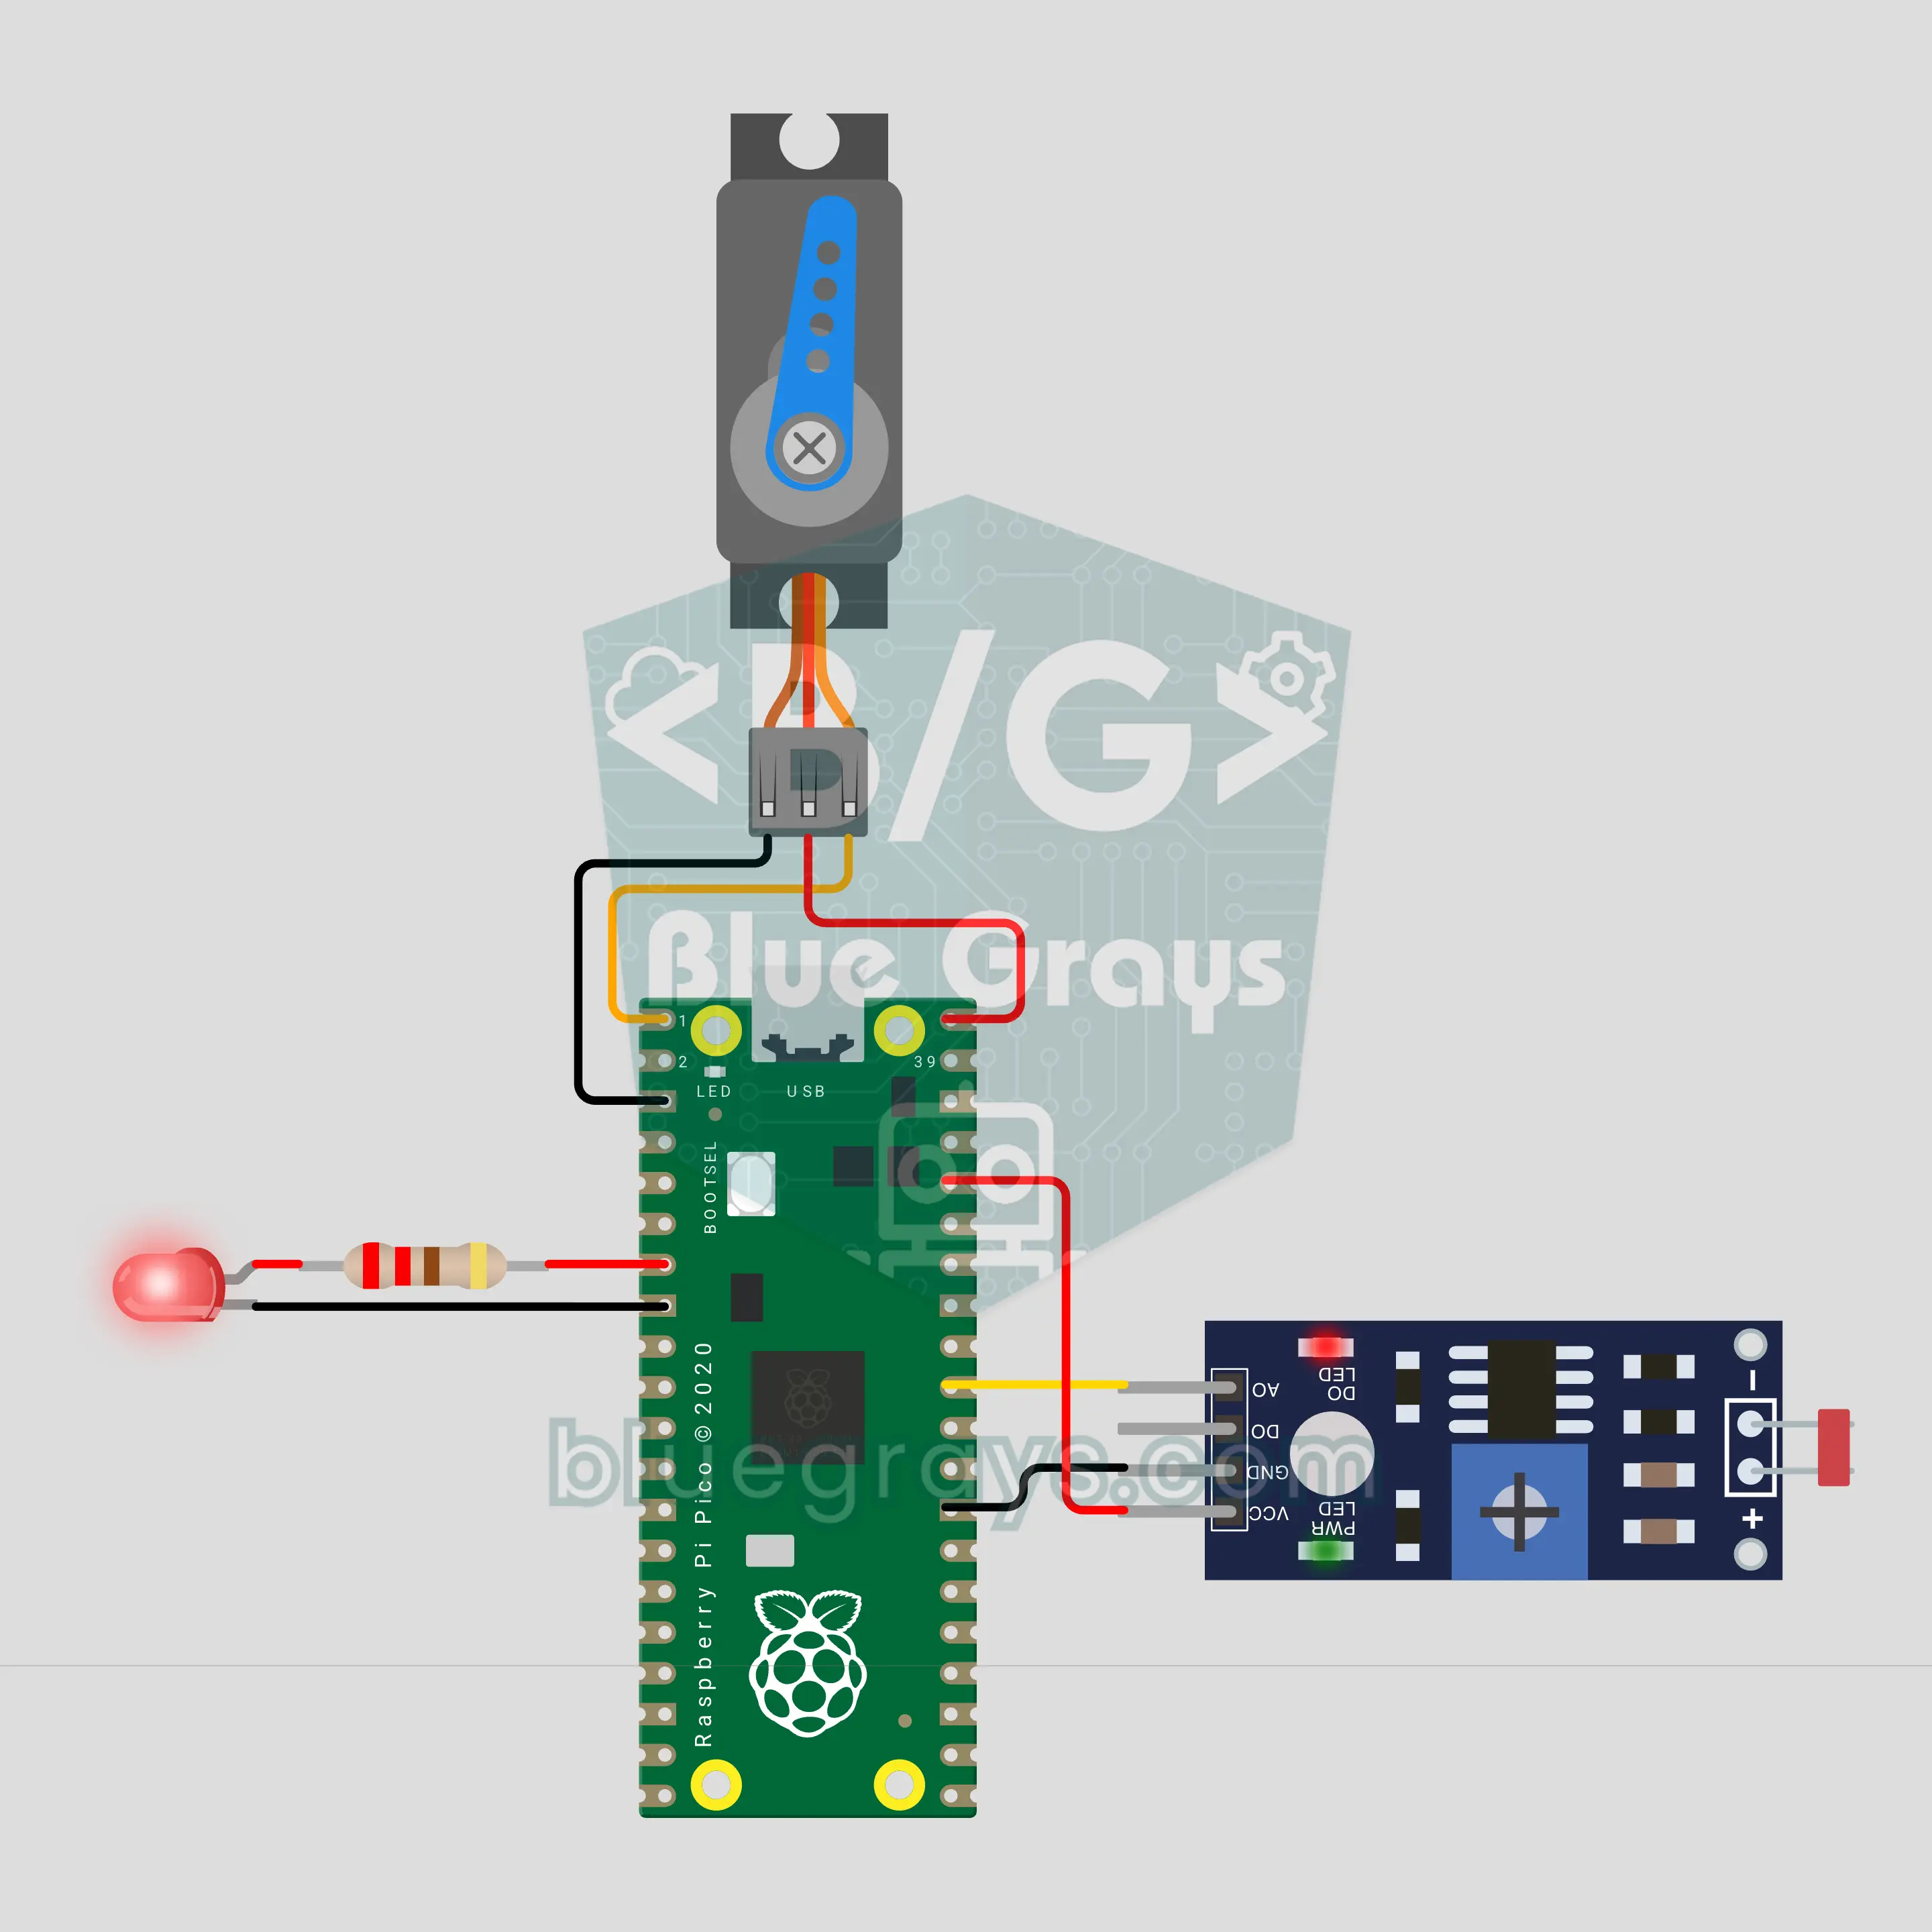
Raspberry Pi Pico W chơi trò khủng long: bot servo với mắt LDR (LDR + servo + LED)
Giờ đây Raspberry Pi Pico W tự chơi trò khủng long giống trò hiện ra khi mất mạng. Một LDR dán lên màn hình phát hiện cây xương rồng, servo SG90 nhấn phím cách và một LED cho biết bot đang thấy gì. Pico ước lượng tốc độ trò chơi từ thời gian mỗi cây xương rồng đi qua và nhấn sớm hơn khi trò chơi nhanh dần. Bot tự hiệu chuẩn khi khởi động và chuyển sang chế độ ban đêm khi màn hình tối đi.
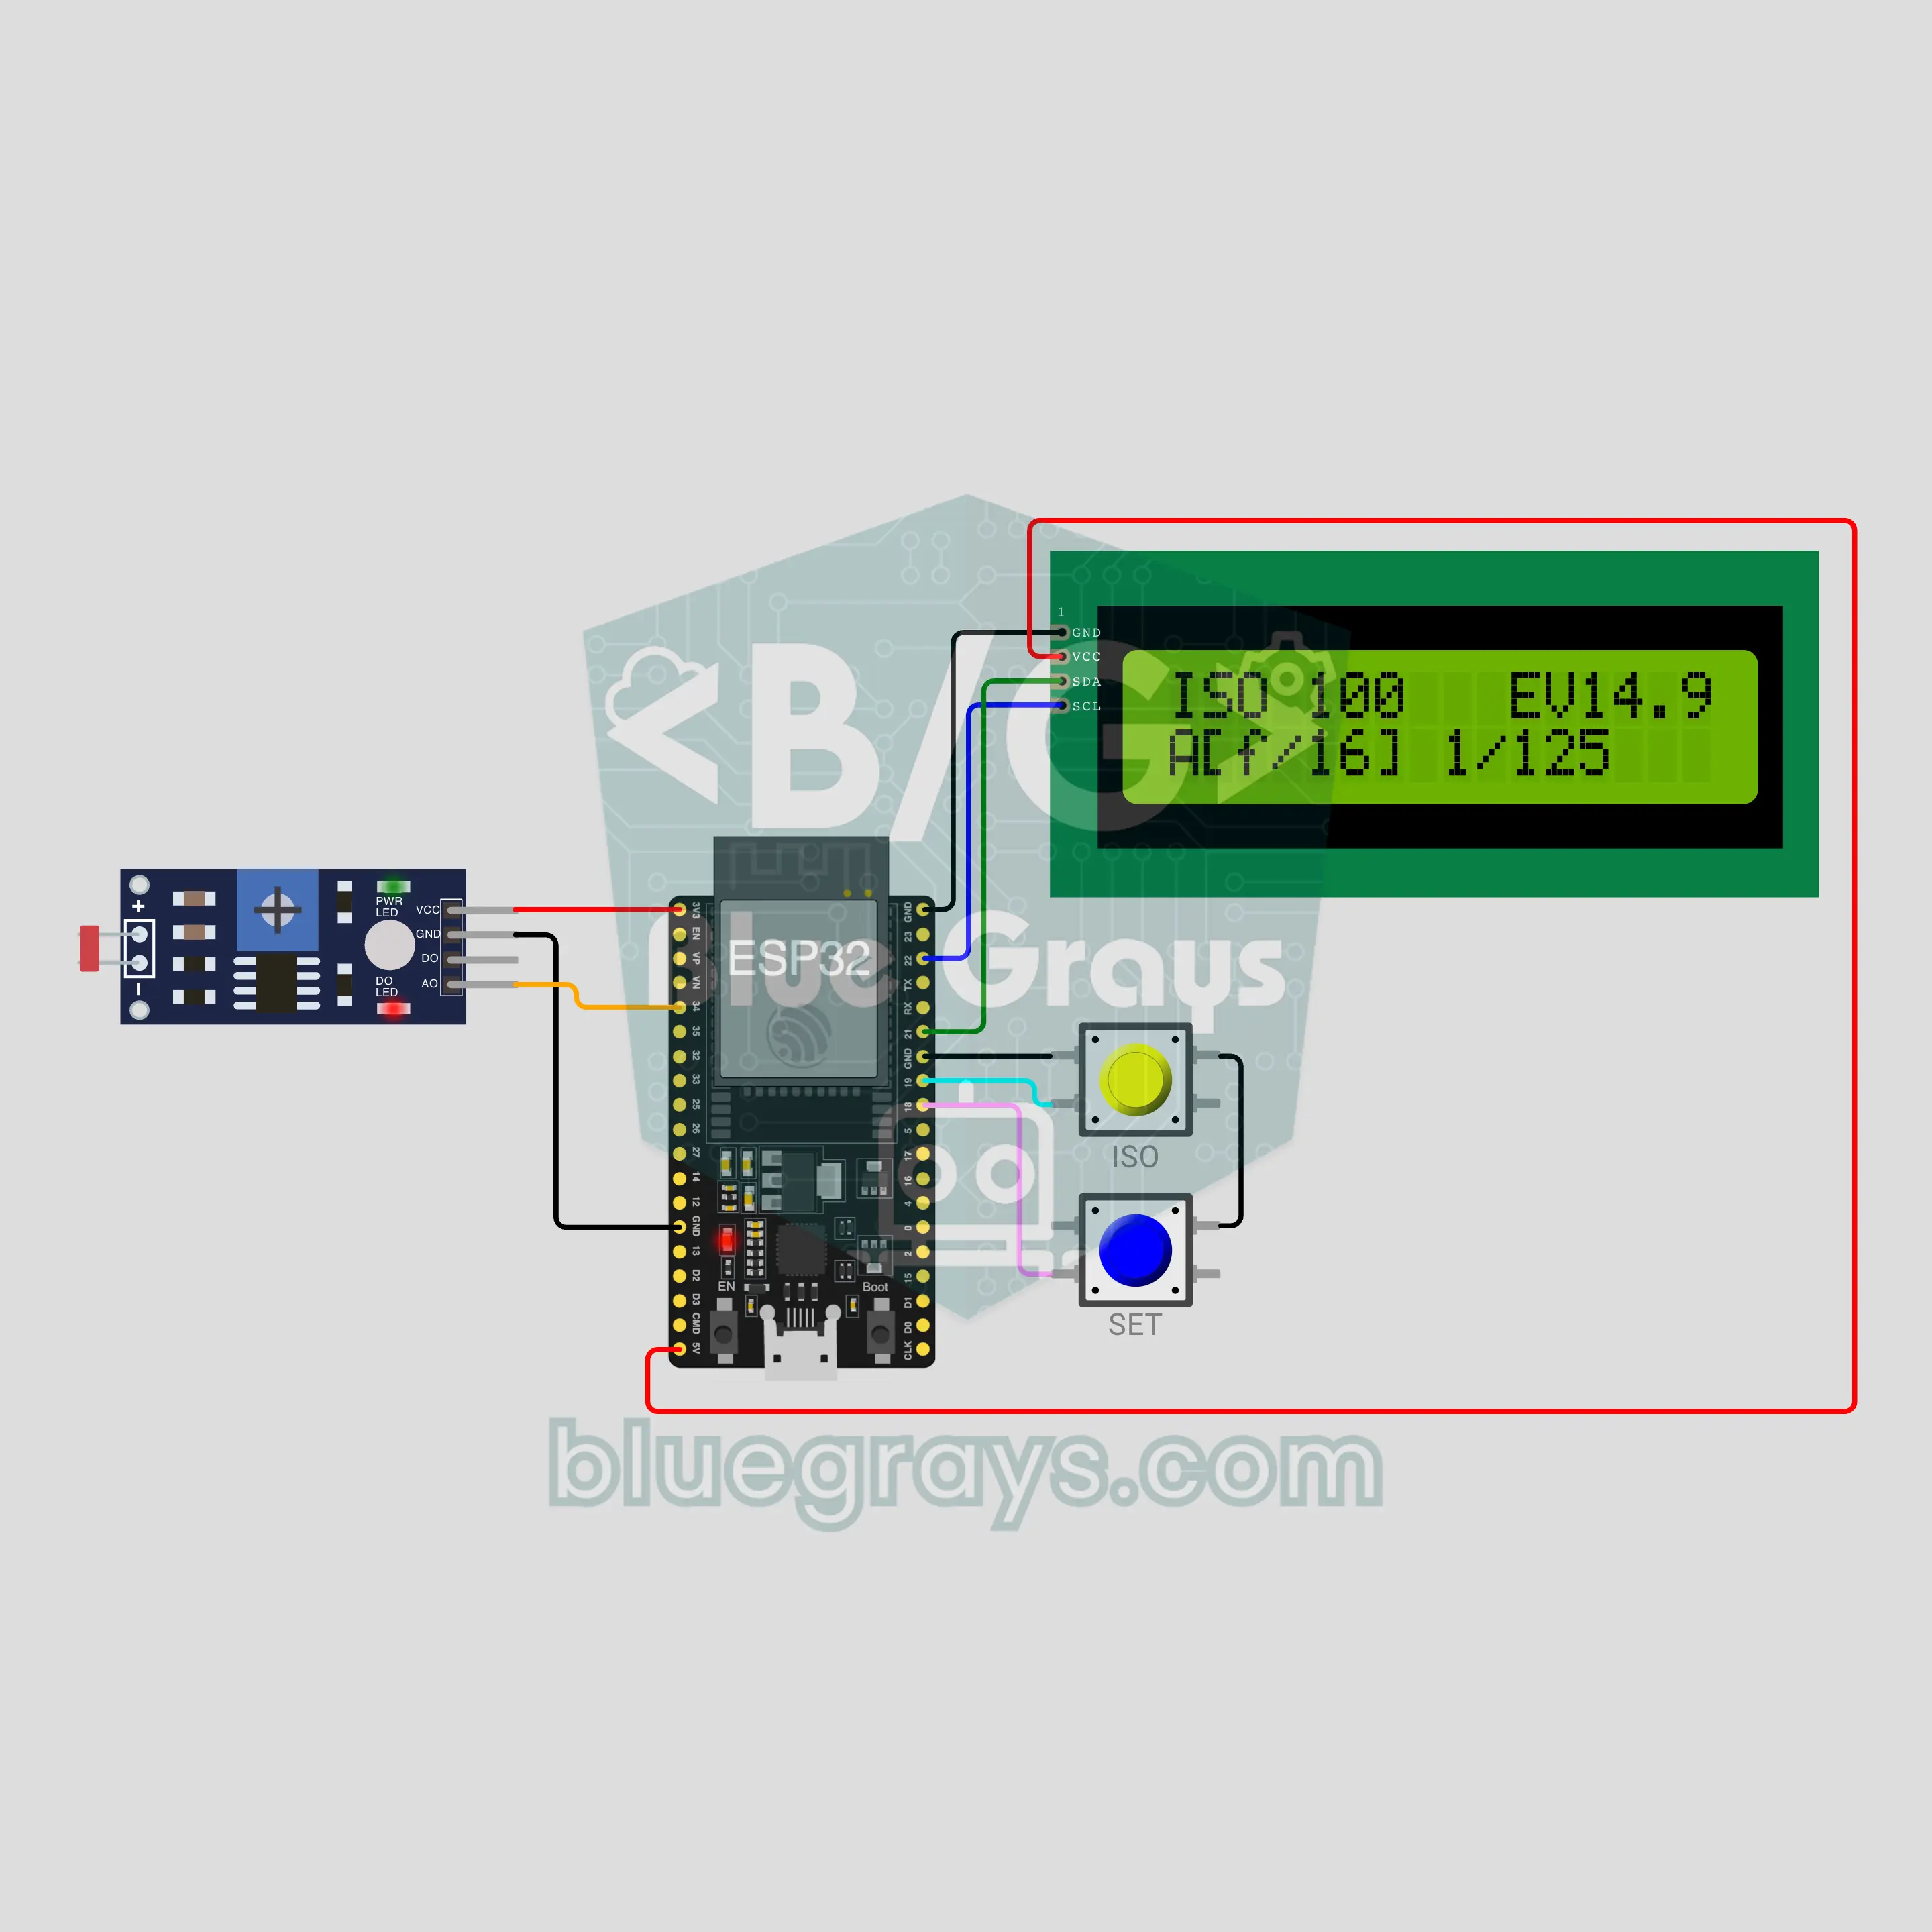
Máy đo sáng cho người chụp ảnh phim với ESP32 (LDR + LCD I2C + 2 nút nhấn)
Một giải pháp điện tử cho máy ảnh phim có bộ đo sáng đã hỏng: LDR đo ánh sáng, ESP32 chuyển nó thành giá trị EV (EV100 = log2(lux / 2.5)) và hiệu chỉnh theo ISO của phim. LCD I2C gợi ý tốc độ màn trập ở chế độ ưu tiên khẩu độ, hoặc khẩu độ ở chế độ ưu tiên tốc độ. Hai nút nhấn đổi ISO, giá trị đã khóa và chế độ, và dưới nắng, máy cho đúng kết quả của quy tắc sunny 16 kinh điển.