
Khám phá dự án Arduino
Hàng trăm dự án từ cơ bản đến nâng cao, có sơ đồ mạch, code và video.

Điều khiển servo bằng joystick
Lái hai động cơ bằng joystick, giống như xoay camera an ninh. Đẩy cần sang trái hoặc phải thì servo dưới xoay chậm, đẩy lên hoặc xuống thì servo trên ngẩng lên cúi xuống; thả tay ra thì cả hai đứng…

Sử dụng động cơ bước
Một động cơ quay từng bước, đúng bằng quãng bạn muốn, giống kim đồng hồ. Qua bo mạch điều khiển, Arduino cho một động cơ bước nhỏ quay đủ một vòng theo một chiều, chờ một giây, rồi quay một vòng theo…

Servo 360 độ từ động cơ bước
Dạy một động cơ bước bình thường đi tới bất kỳ góc nào bạn muốn, trên cả vòng tròn.

Động cơ servo với ESP32 (điều khiển bằng biến trở)
Trong dự án này, chúng ta điều khiển động cơ servo SG90 bằng biến trở. Góc servo được chỉnh bằng cách ánh xạ giá trị analog đọc từ biến trở sang dải 0–180 độ. Thư viện ESP32Servo tạo tín hiệu servo trên các chân GPIO có thể làm ngõ ra phù hợp của ESP32; dự án này dùng GPIO 18. Đây là phương pháp điều khiển nền tảng cho cánh tay robot, gimbal máy ảnh và cơ cấu cửa tự động.
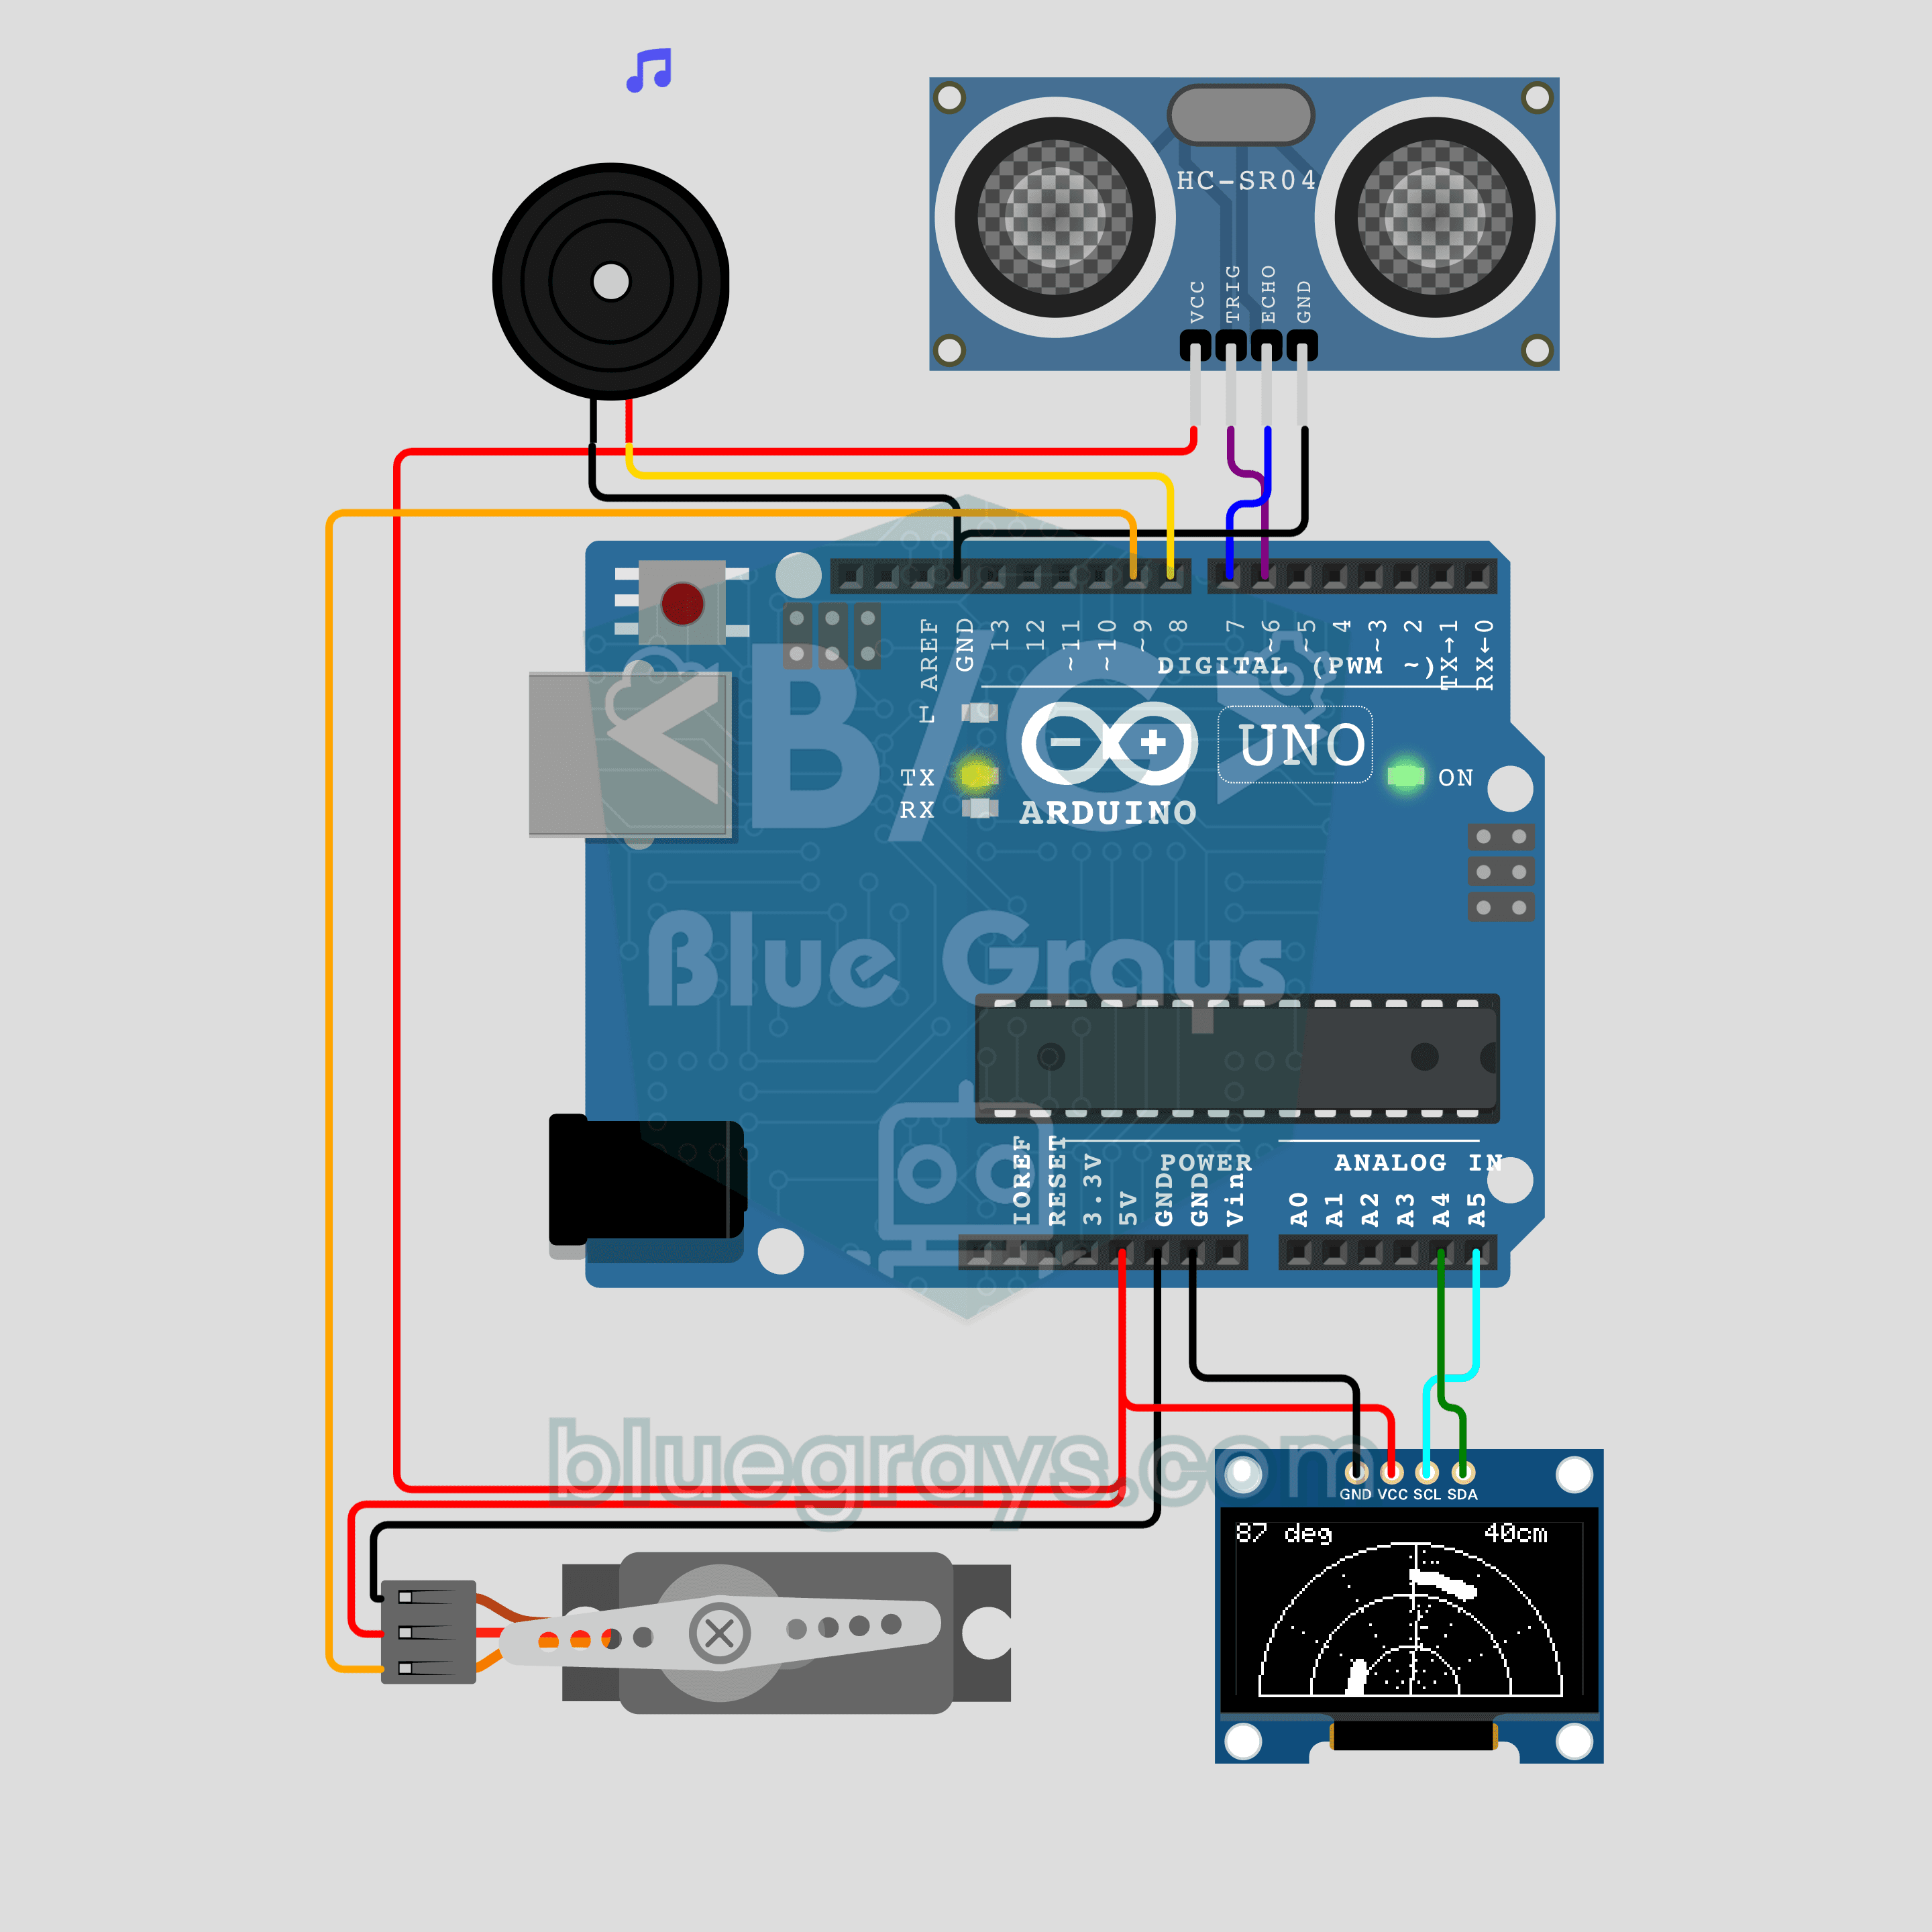
Radar mini Arduino (Servo + HC-SR04 + màn hình OLED)
Một chiếc radar như trong phim từ cảm biến khoảng cách và servo! Servo SG90 quét HC-SR04 từ 0 đến 180 độ trong khi màn hình OLED 0,96 inch vẽ một vạch quét xoay và hiện các vật phát hiện được thành chấm. Khi có vật đi vào phạm vi, buzzer thụ động kêu "ping", và âm càng cao khi vật càng gần. Điều khiển servo, đo siêu âm, vẽ bằng lượng giác và âm thanh tone() trong cùng một dự án.
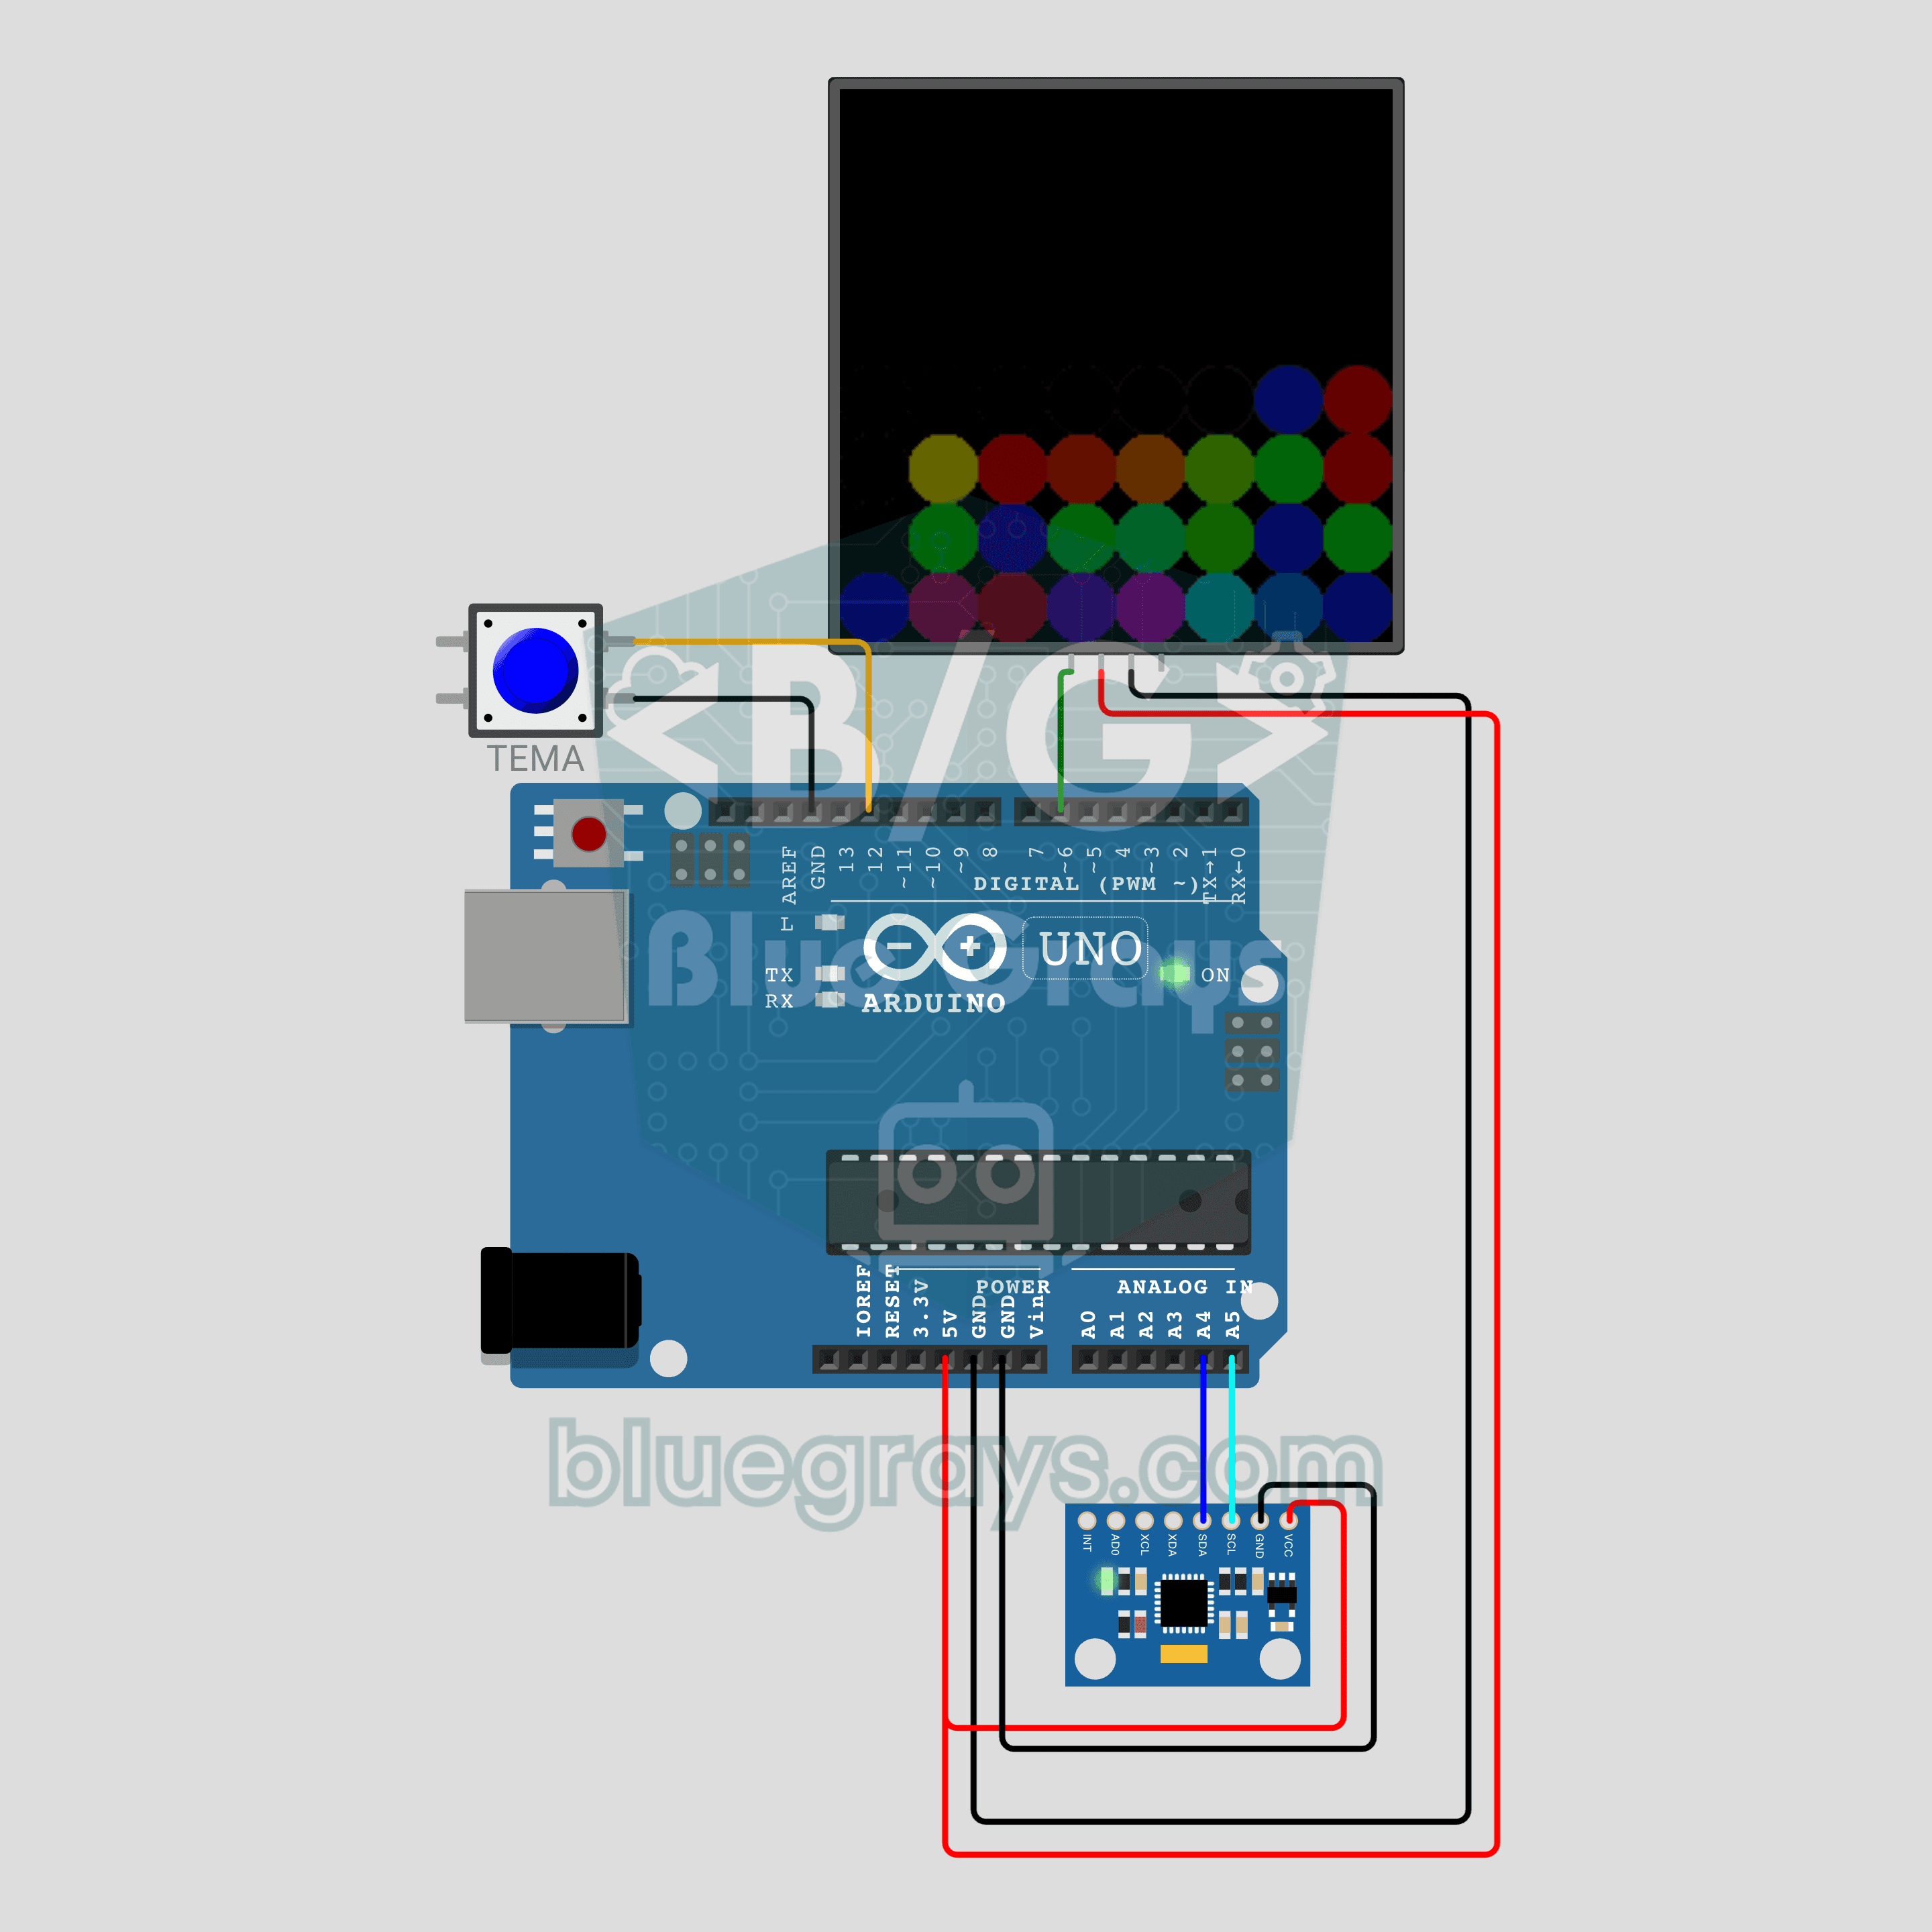
Cát kỹ thuật số Arduino điều khiển bằng độ nghiêng (MPU-6050 + ma trận NeoPixel 8x8)
Cát LED chảy về phía bạn nghiêng mạch! Cảm biến gia tốc MPU-6050 đo độ nghiêng, và 24 hạt trên ma trận NeoPixel 8x8 rơi theo hướng trọng lực rồi dồn lại ở mép như cát thật. Một nút chủ đề đổi màu giữa cát, nước, dung nham và cầu vồng. Đọc I2C không cần thư viện, chuyển độ nghiêng thành hướng trọng lực và một thuật toán cát rơi đơn giản trong cùng một dự án.
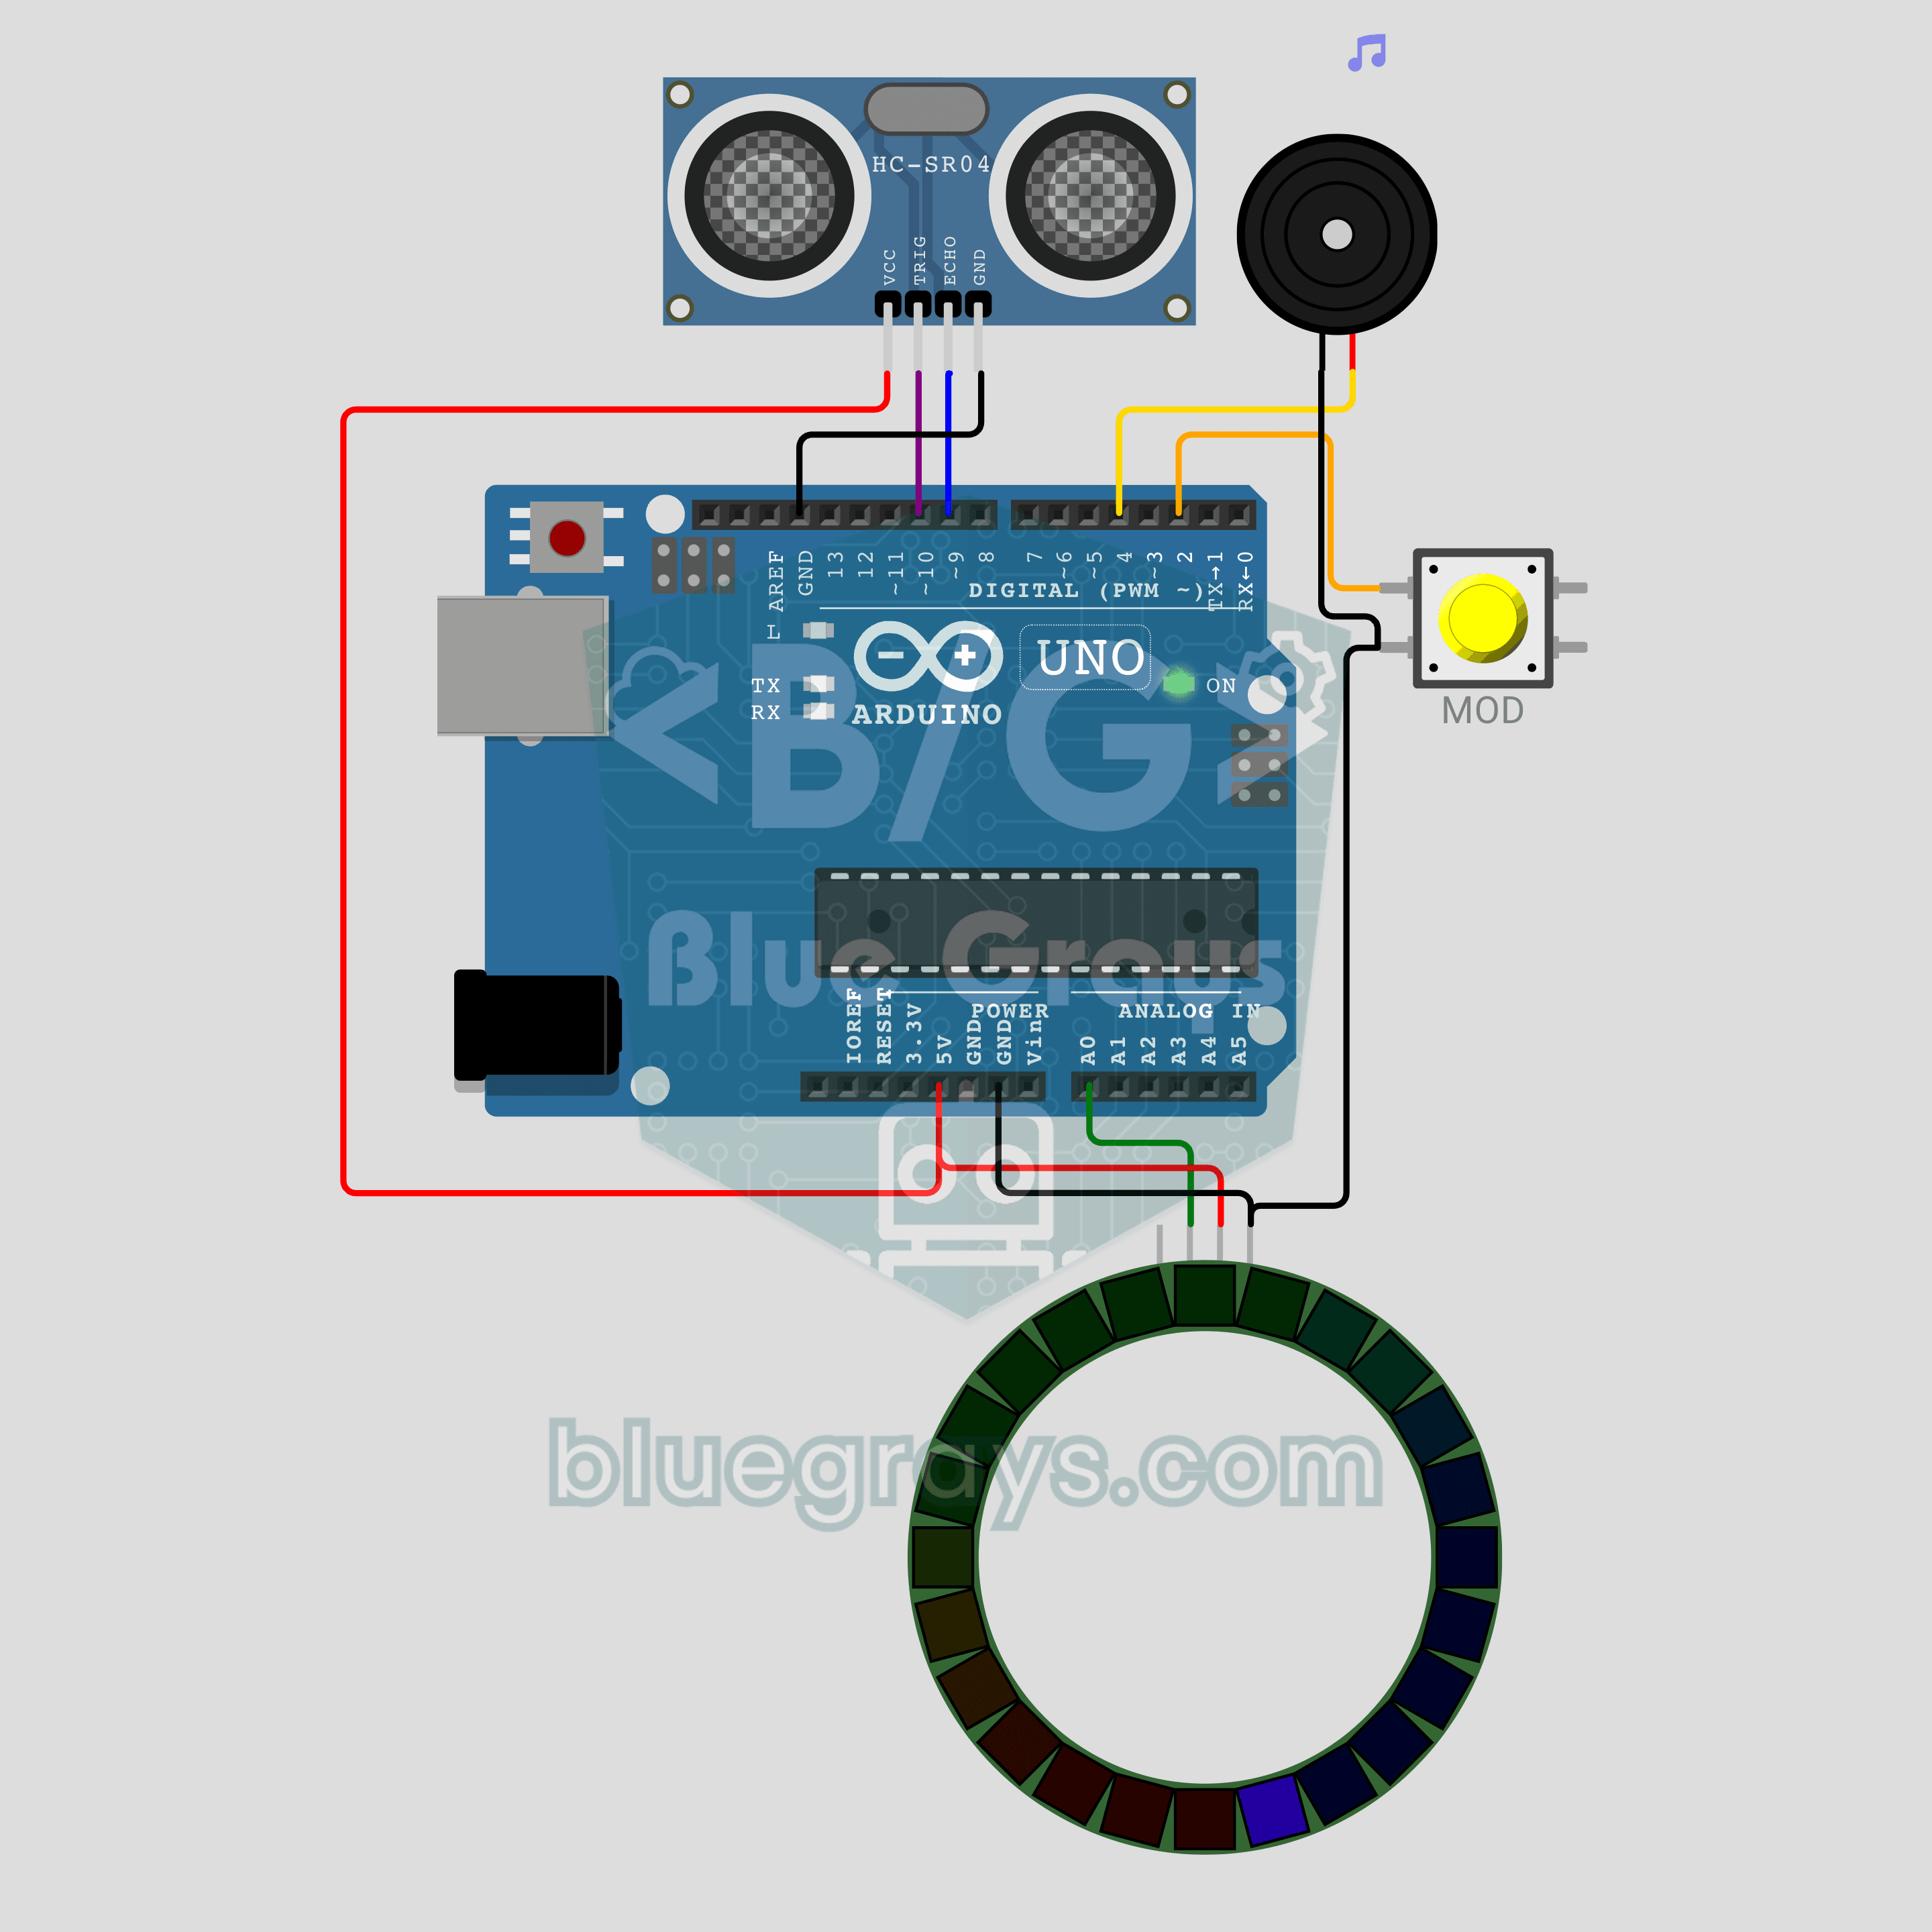
Theremin siêu âm Arduino (HC-SR04 + vòng NeoPixel + Buzzer)
Một nhạc cụ chơi không cần chạm, chỉ cần di chuyển tay trong không khí! Tay bạn càng lại gần HC-SR04, buzzer thụ động càng phát nốt cao hơn, và vòng NeoPixel 24 LED thể hiện mỗi nốt bằng màu sắc và mức đầy. Một nút nhấn chuyển giữa hai chế độ: ở chế độ SCALE mọi khoảng cách được làm tròn về một nốt của thang âm ngũ cung, còn ở chế độ GLIDE âm thanh trượt mượt mà như phim khoa học viễn tưởng ngày xưa. Bàn tay bạn viết nên giai điệu, không phải code.
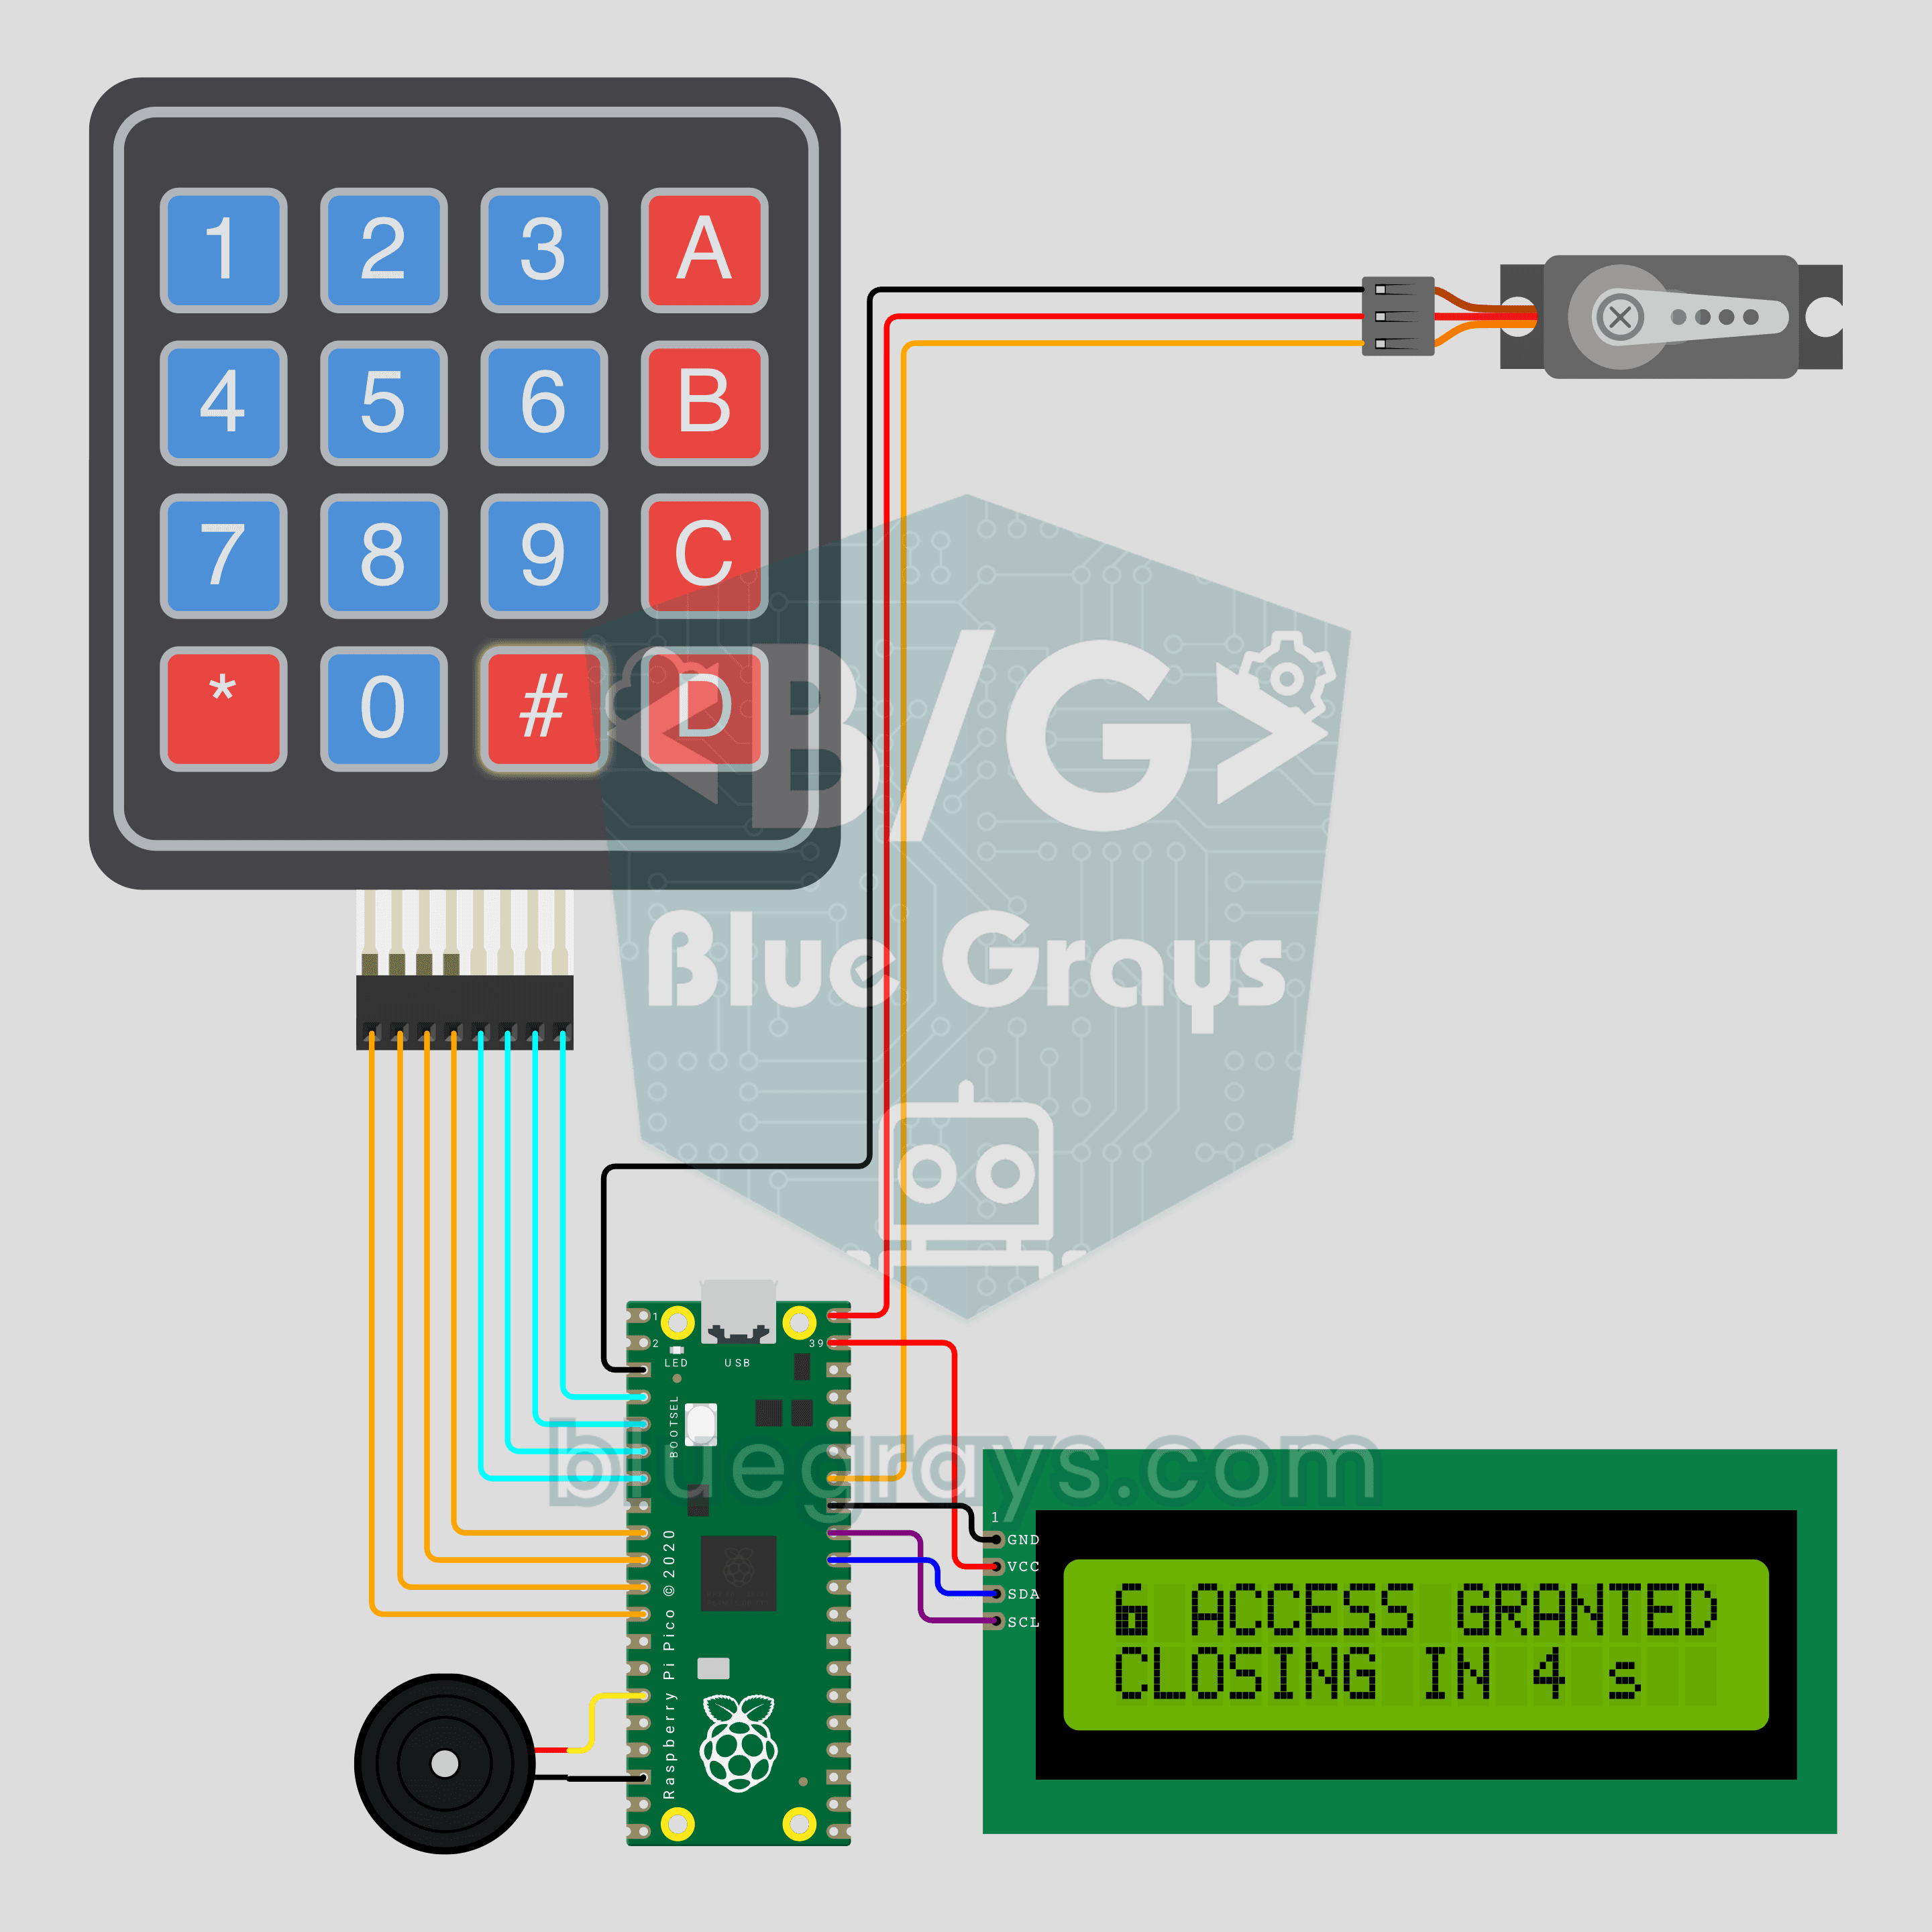
Khóa bàn phím với Raspberry Pi Pico (bàn phím 4x4 + LCD I2C + Servo)
Mã 4 chữ số mở cửa, nhập sai ba lần thì phải chờ 30 giây! Raspberry Pi Pico kiểm tra mã PIN nhập trên bàn phím ma trận 4x4: nếu đúng, servo SG90 mở khóa và tự khóa lại sau 5 giây. LCD I2C hiện dấu sao, số lần thử còn lại và đồng hồ đếm ngược, còn buzzer kêu bíp mỗi lần nhấn phím. PIN mặc định là 1234; đổi bằng phím A, mã mới được lưu vào pin.txt.
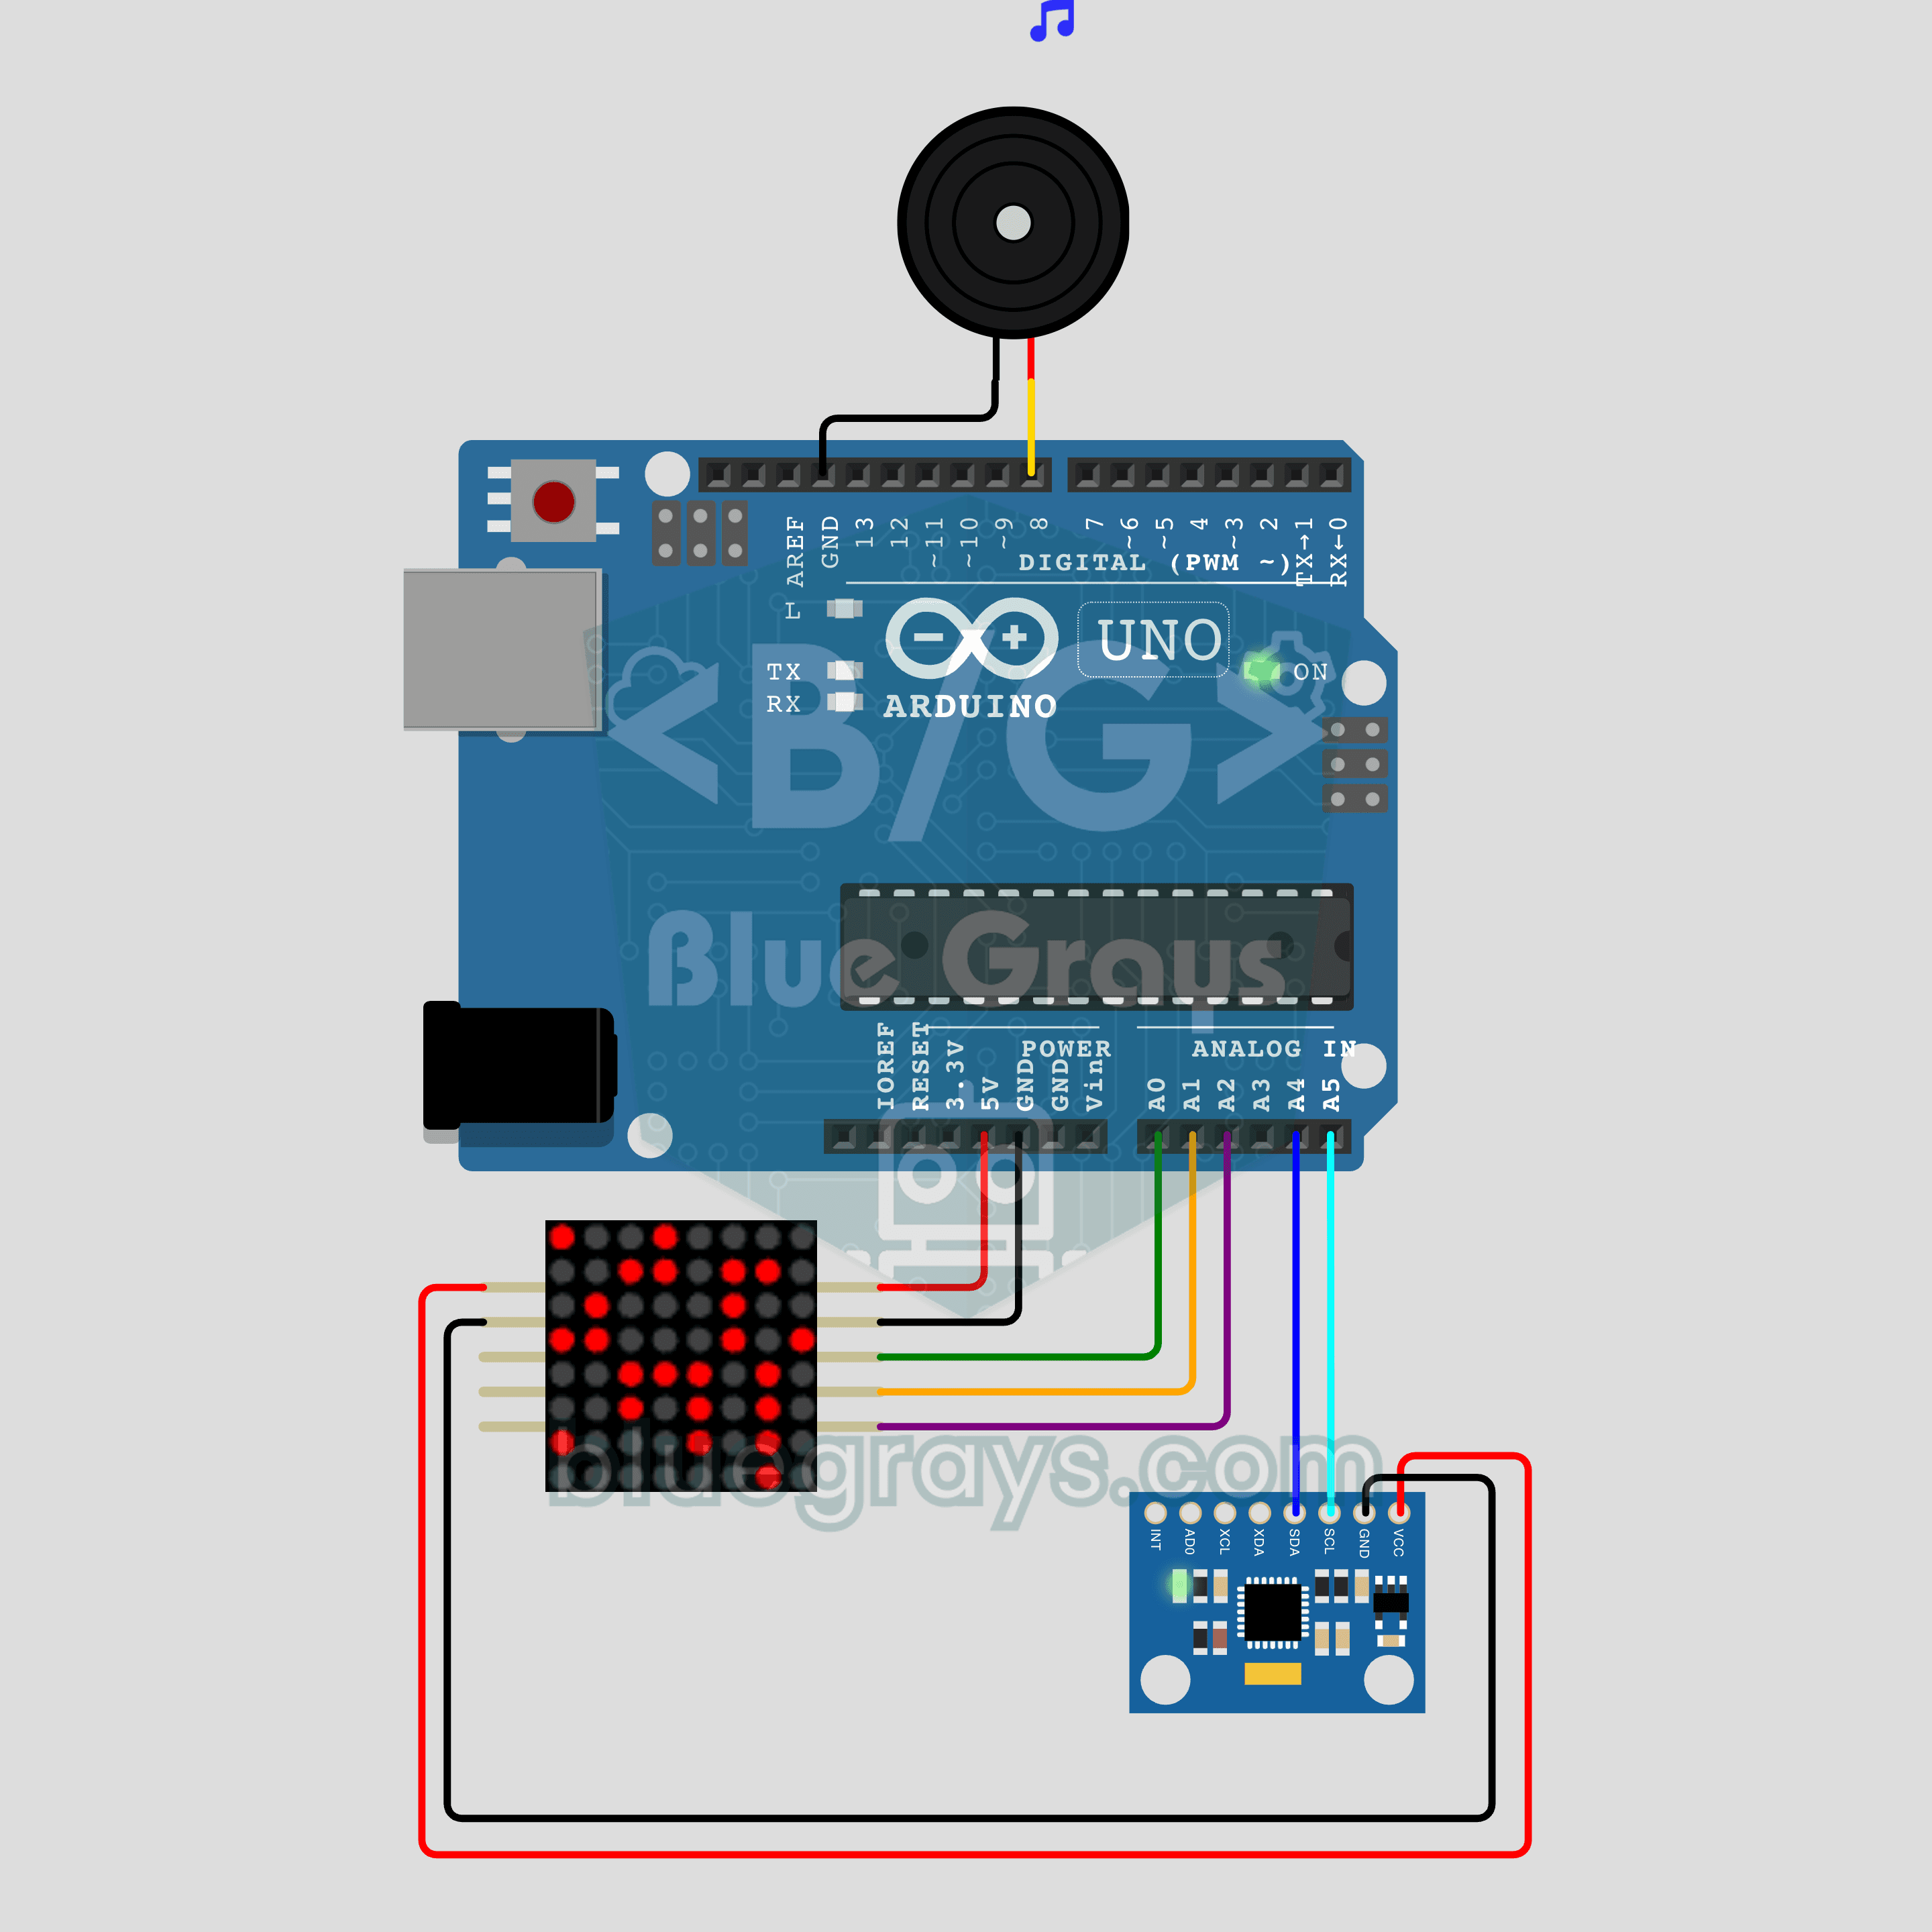
Mê cung bi nghiêng Arduino (MPU-6050 + ma trận LED 8x8 MAX7219)
Không màn hình, không joystick: nghiêng mạch là viên bi LED lăn qua mê cung! Cảm biến gia tốc MPU-6050 đo độ nghiêng, và viên bi trên ma trận LED 8x8 MAX7219 lăn theo hướng đó mà không xuyên qua tường. Tới đích, buzzer thụ động phát một giai điệu và mê cung tiếp theo mở ra; hoàn thành cả 3 sẽ có mặt cười. Đọc cảm biến không cần thư viện, điều khiển tốc độ theo độ nghiêng và mê cung viết bằng văn bản trong cùng một dự án.
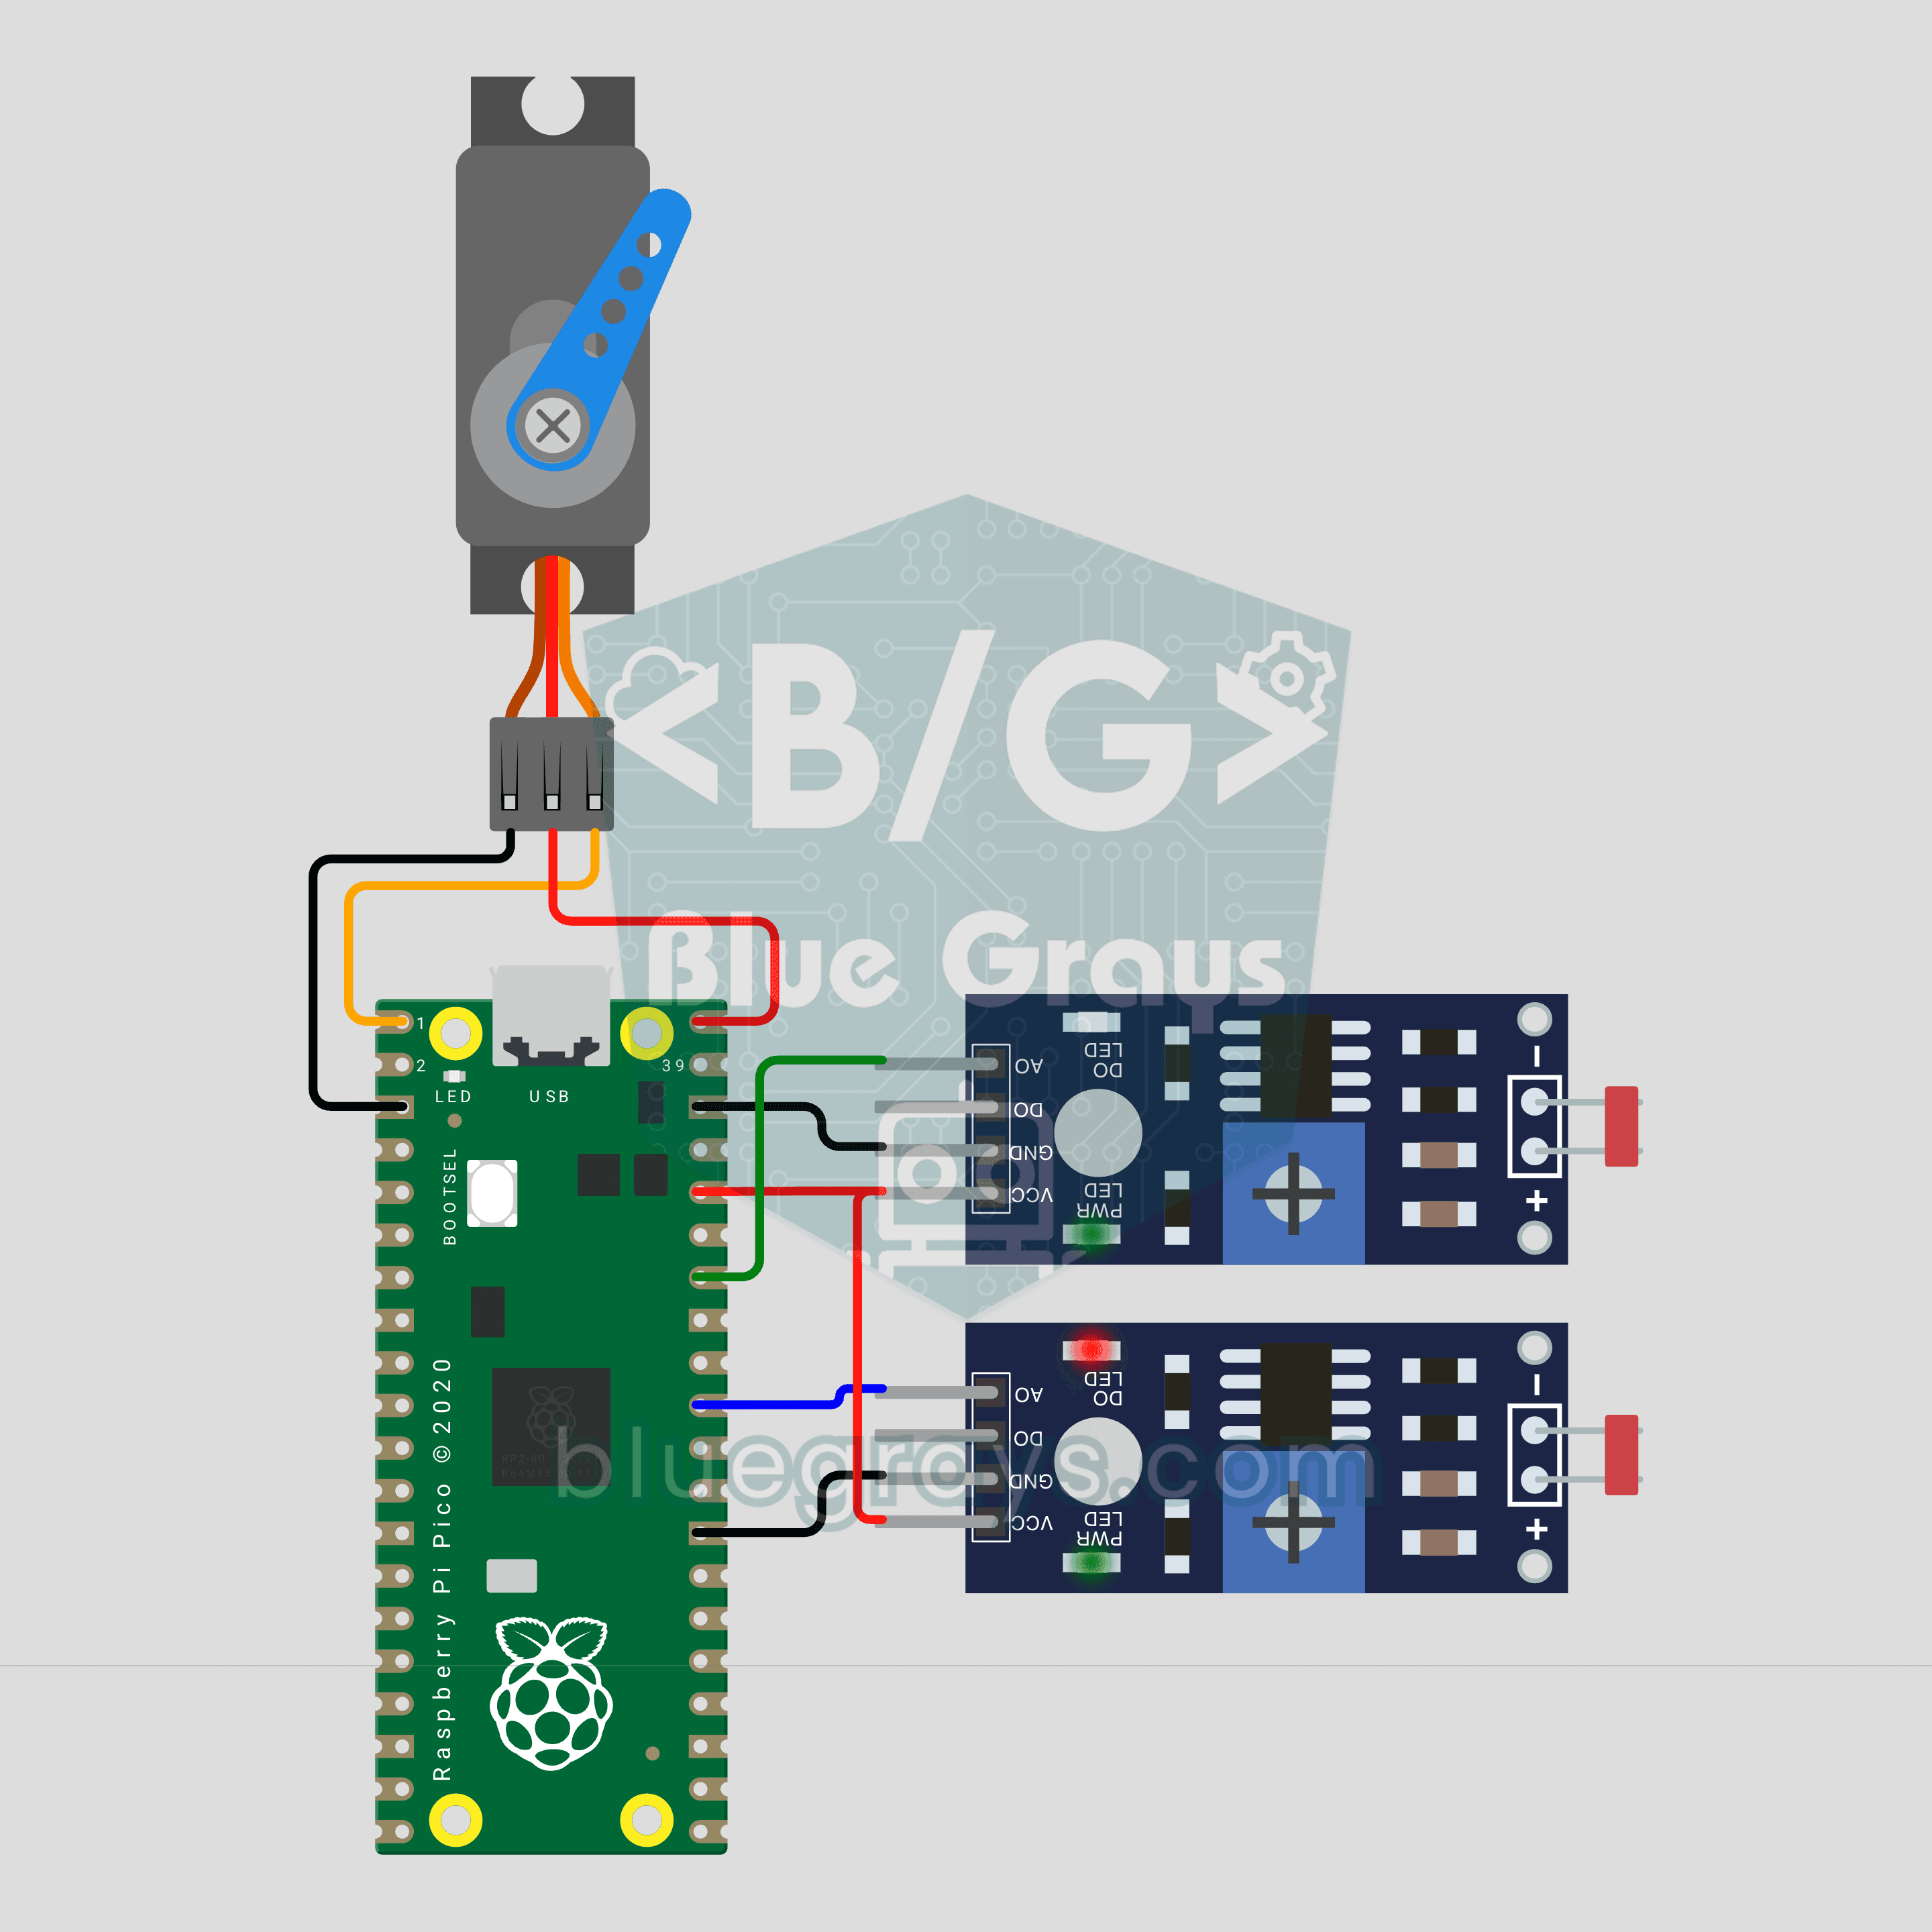
Tấm pin theo dõi mặt trời với Raspberry Pi Pico (2 LDR + servo SG90)
Một tấm pin tự tìm mặt trời! Raspberry Pi Pico đo ánh sáng bằng 2 LDR ở hai bên tấm pin, và servo SG90 xoay nó về phía sáng hơn. Chênh lệch lớn thì xoay nhanh, chênh lệch nhỏ thì xoay chậm, và nó dừng êm khi hai bên cân bằng. Ban đêm, tấm pin quay về hướng đông để chờ mặt trời mọc. Một thí nghiệm sẵn sàng cho hội thi khoa học và dự án ở trường.
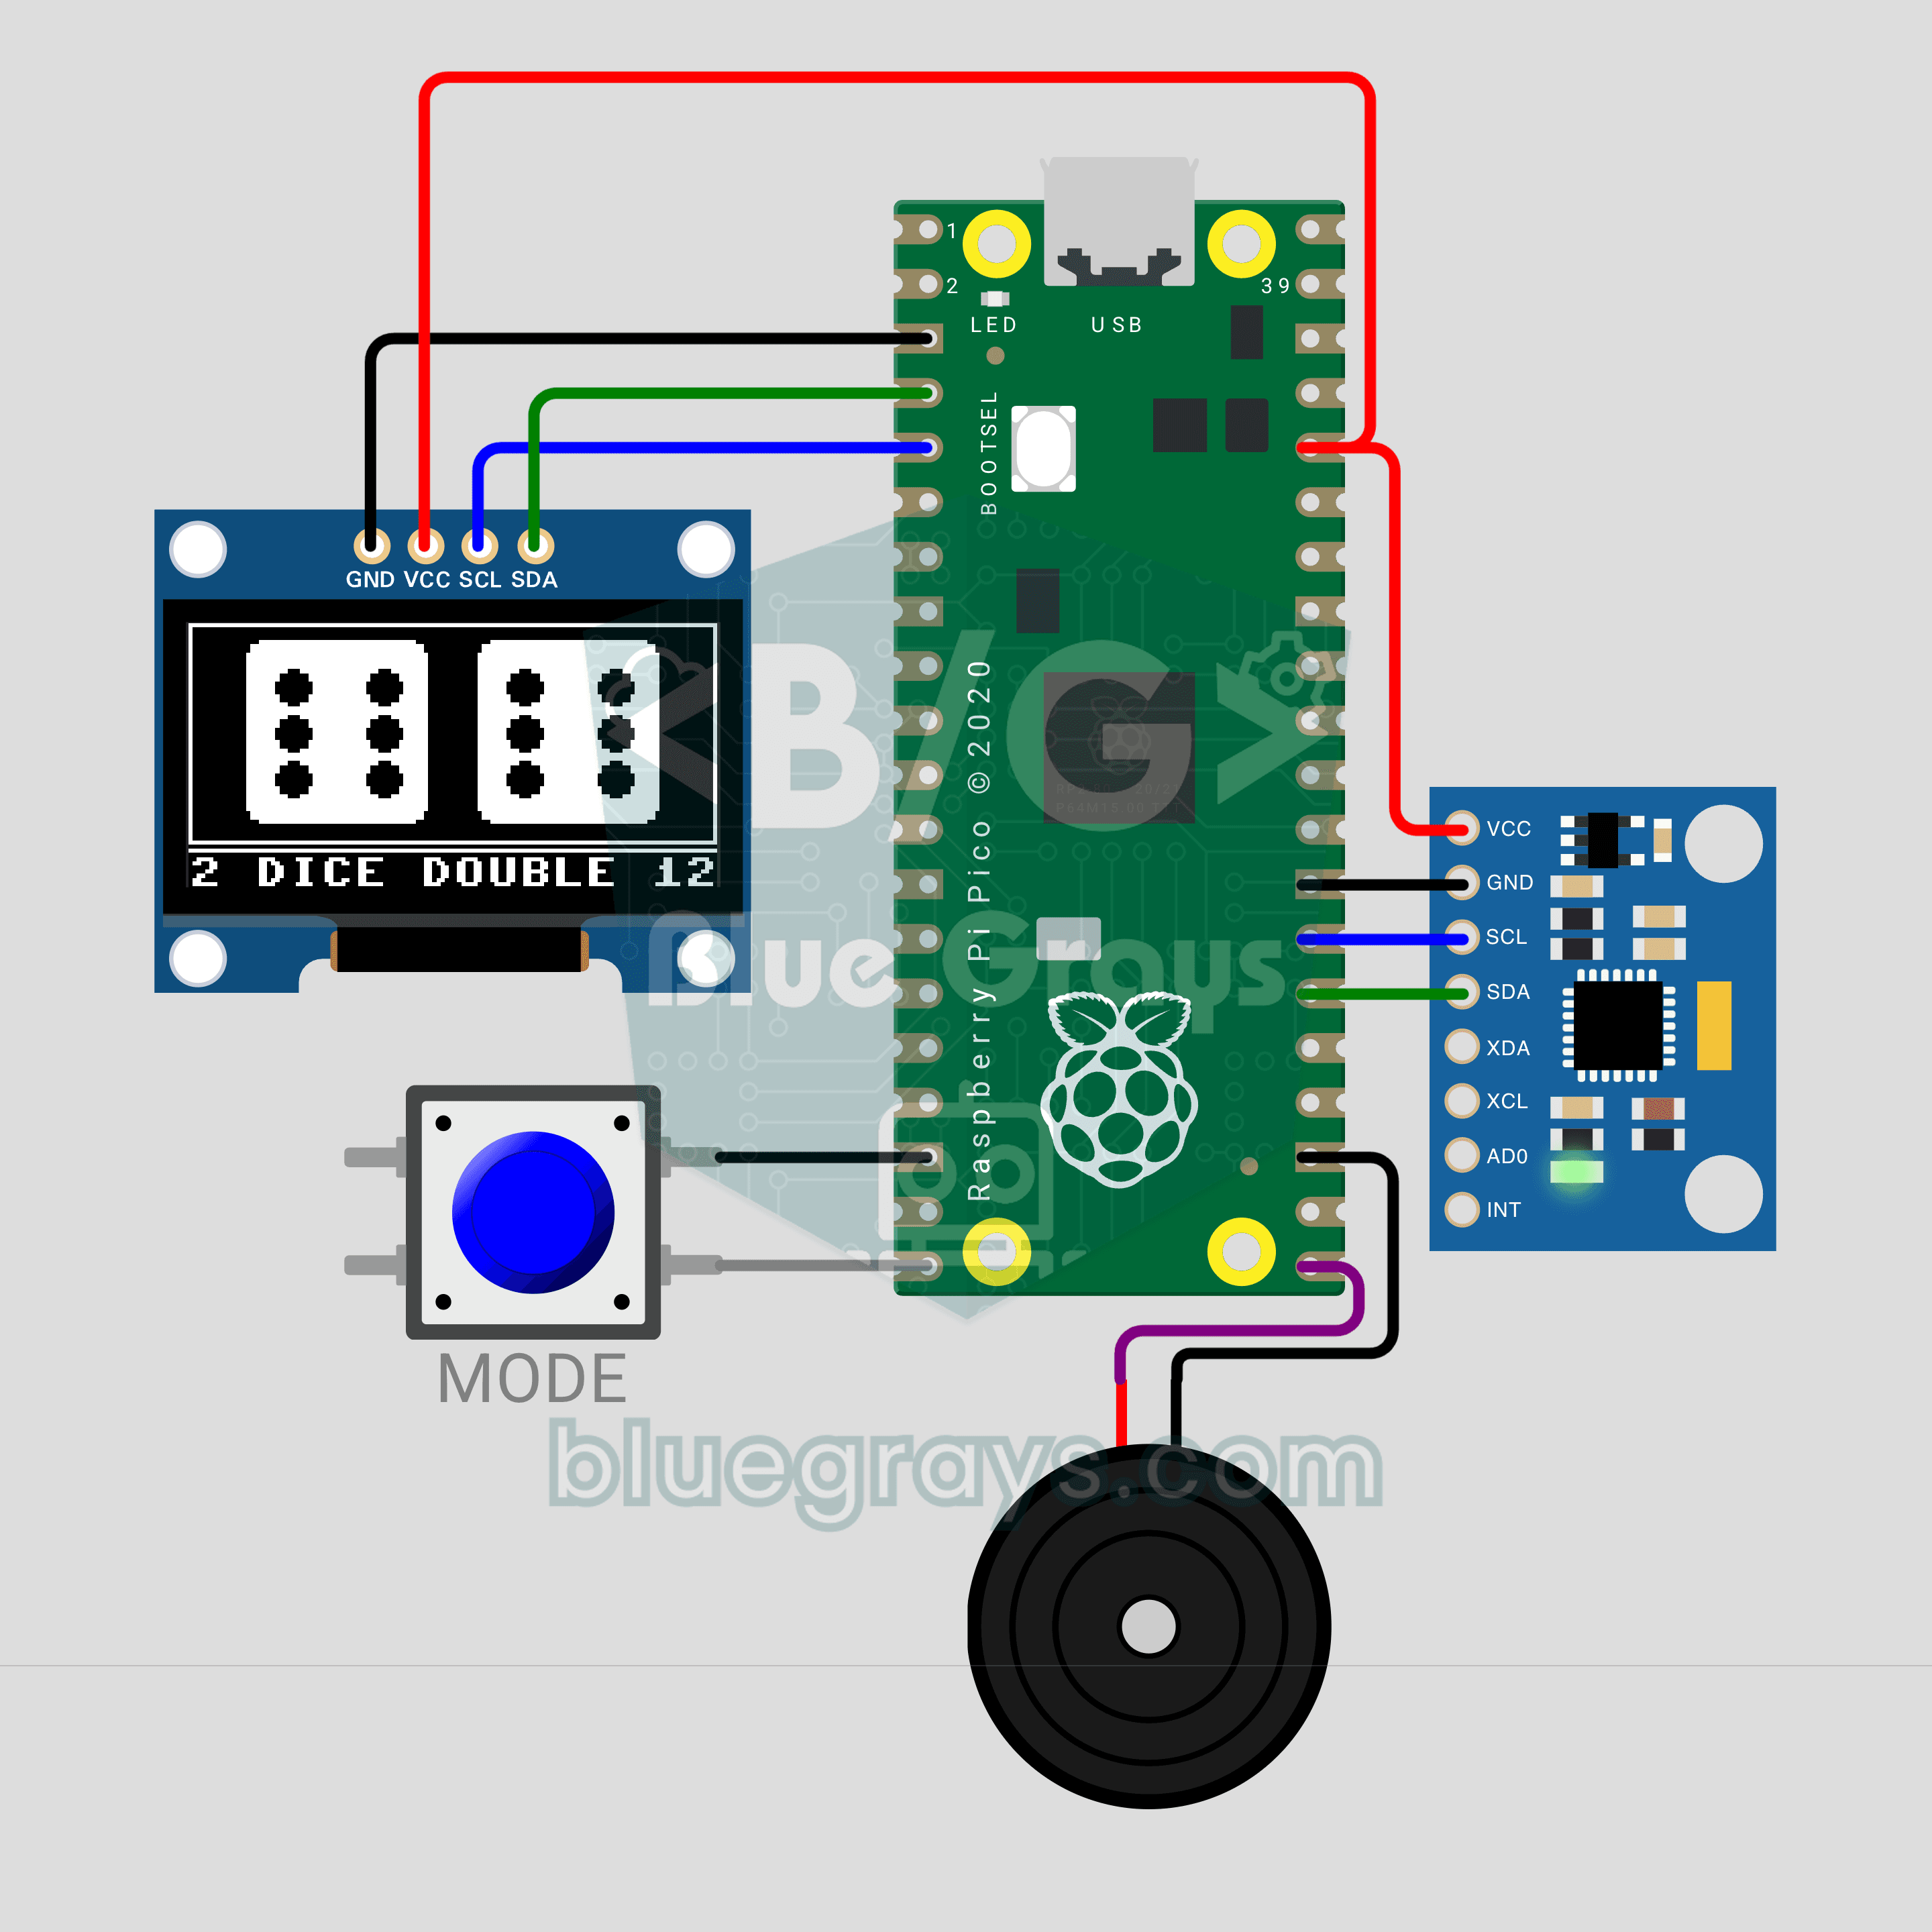
Xúc xắc lắc với Raspberry Pi Pico (MPU-6050 + màn hình OLED + Buzzer)
Mất xúc xắc rồi? Không sao: lắc mạch là xúc xắc lăn trên OLED 0,96 inch! Cảm biến gia tốc MPU-6050 nhận ra cú lắc, xúc xắc lắc lư và xoay tròn, và khi bạn dừng lại, nó chậm dần rồi dừng ở một mặt. Nút MODE chuyển giữa một và hai xúc xắc; ra đôi giống nhau, màn hình nhấp nháy trong khi buzzer phát giai điệu ăn mừng. Raspberry Pi Pico đọc cảm biến trực tiếp qua I2C, không cần thư viện.
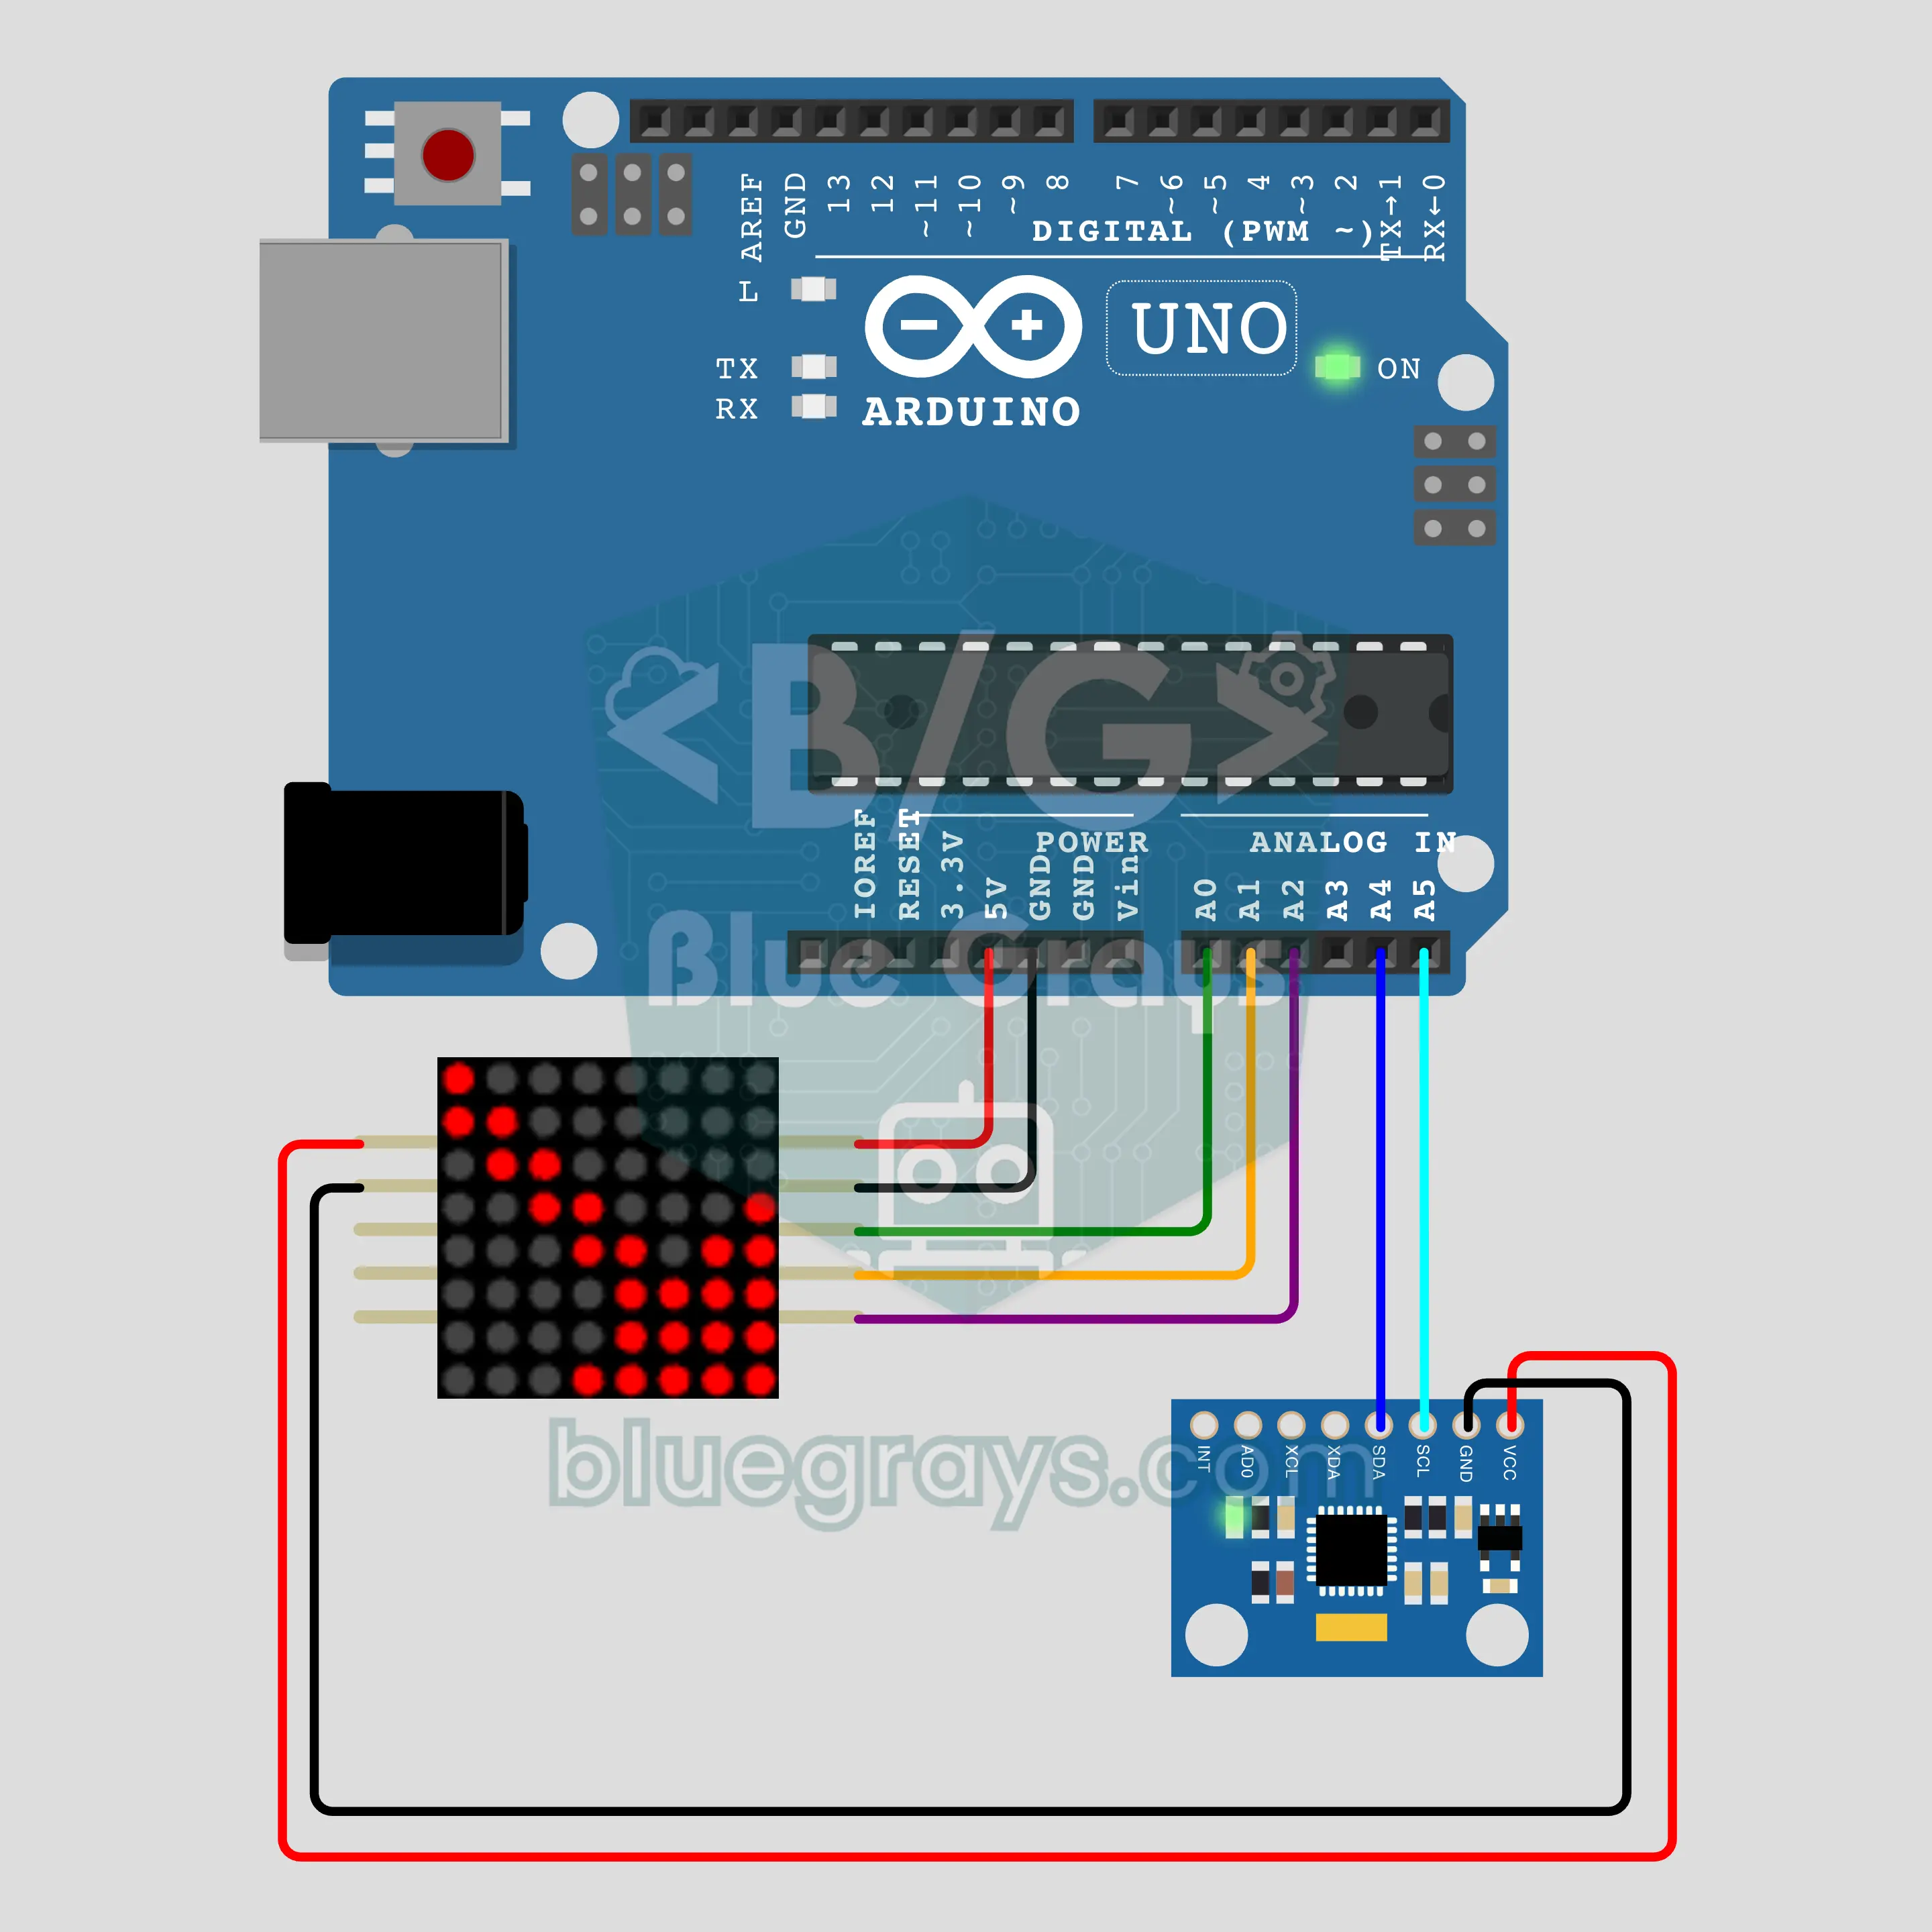
Mũi tên chỉ độ nghiêng Arduino (MPU-6050 + ma trận LED 8x8 MAX7219)
Nghiêng mạch và mũi tên xoay theo! Chúng ta làm mũi tên chỉ độ nghiêng hướng về phía dốc xuống với Arduino, cảm biến gia tốc MPU-6050 và ma trận LED 8x8 MAX7219. Mũi tên xoay theo 8 hướng, dài ra khi độ nghiêng tăng và nhấp nháy khi quá dốc. Khi mạch thăng bằng, một ký hiệu thăng bằng nhấp nháy xuất hiện, và góc cùng hướng cũng được in ra Serial Monitor.