
Khám phá dự án Arduino
Hàng trăm dự án từ cơ bản đến nâng cao, có sơ đồ mạch, code và video.
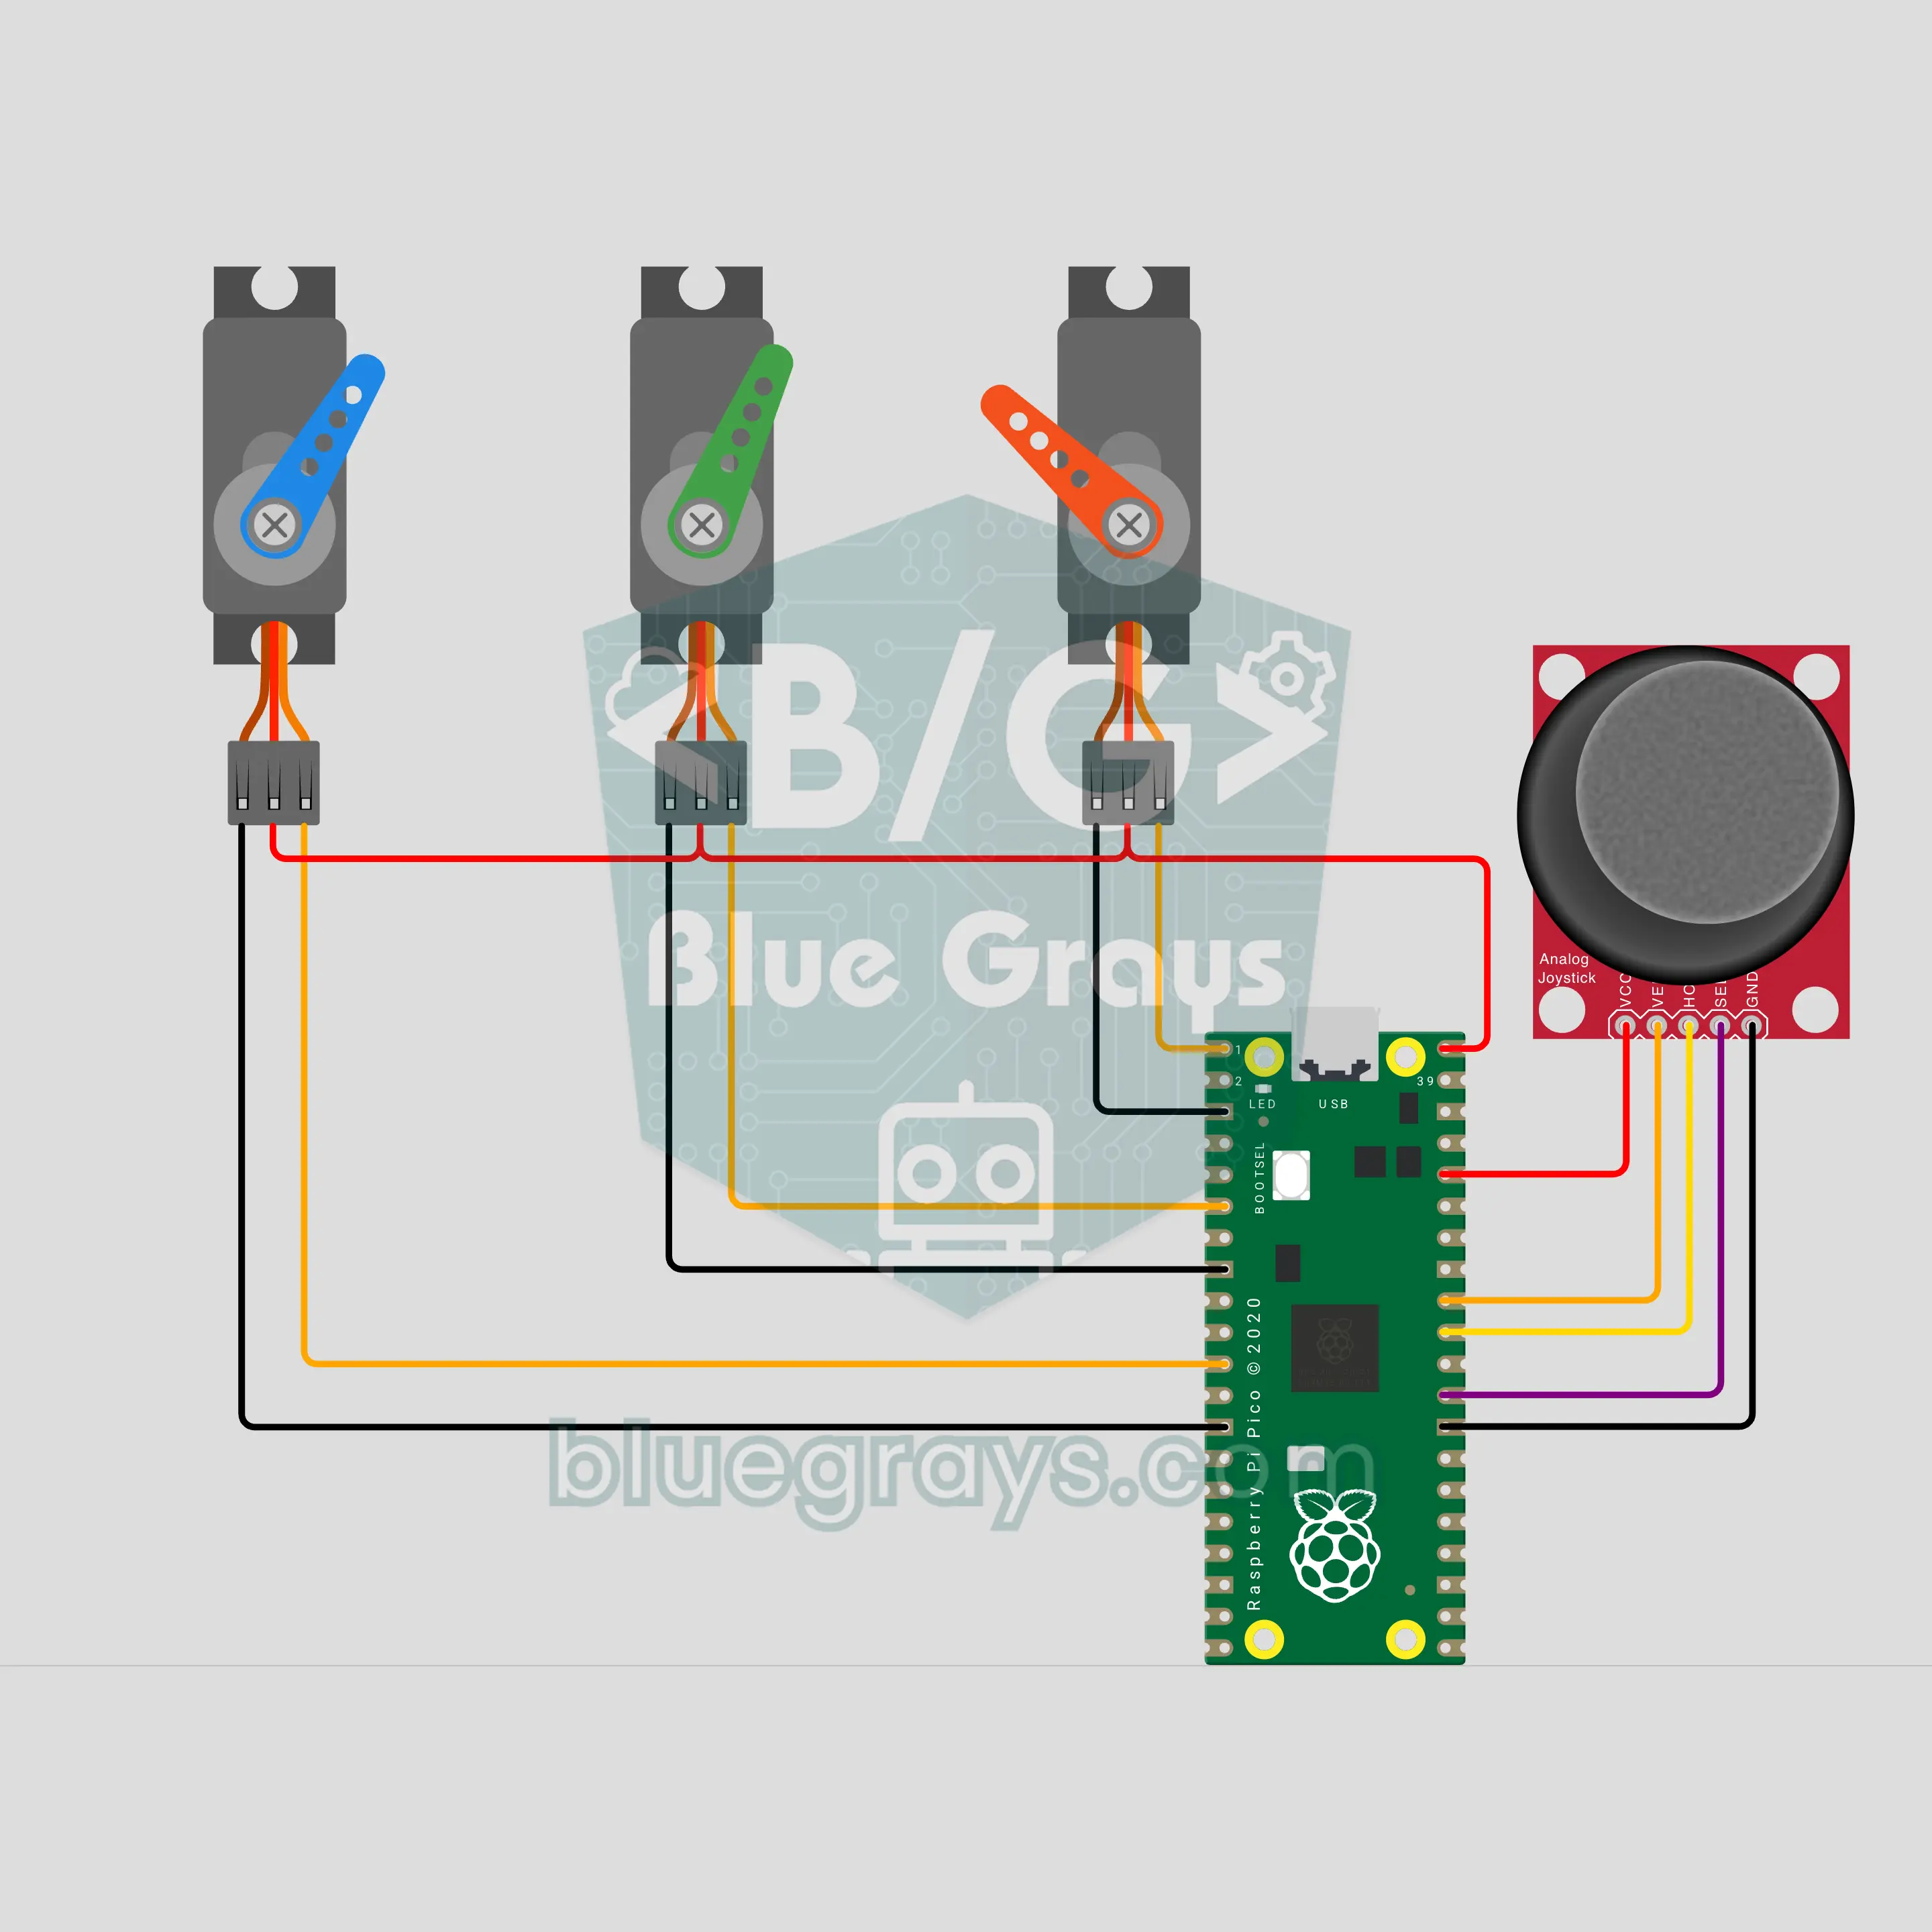
Mắt robot animatronic với Raspberry Pi Pico W: nhìn, chớp mắt và ngủ gật theo joystick (joystick + 3 servo)
Phiên bản nhỏ của những con mắt cơ khí dùng trên phim trường: ba servo SG90 xoay mắt sang trái phải, lên xuống, và mở đóng mí mắt. Đẩy joystick theo hướng nào, mắt lướt êm về hướng đó; nhấn joystick để chớp mắt, giữ để mắt nhắm lại. Khi để yên, Raspberry Pi Pico W cho mắt nhìn quanh rồi ngủ gật; chạm vào joystick là mắt giật mình tỉnh dậy.
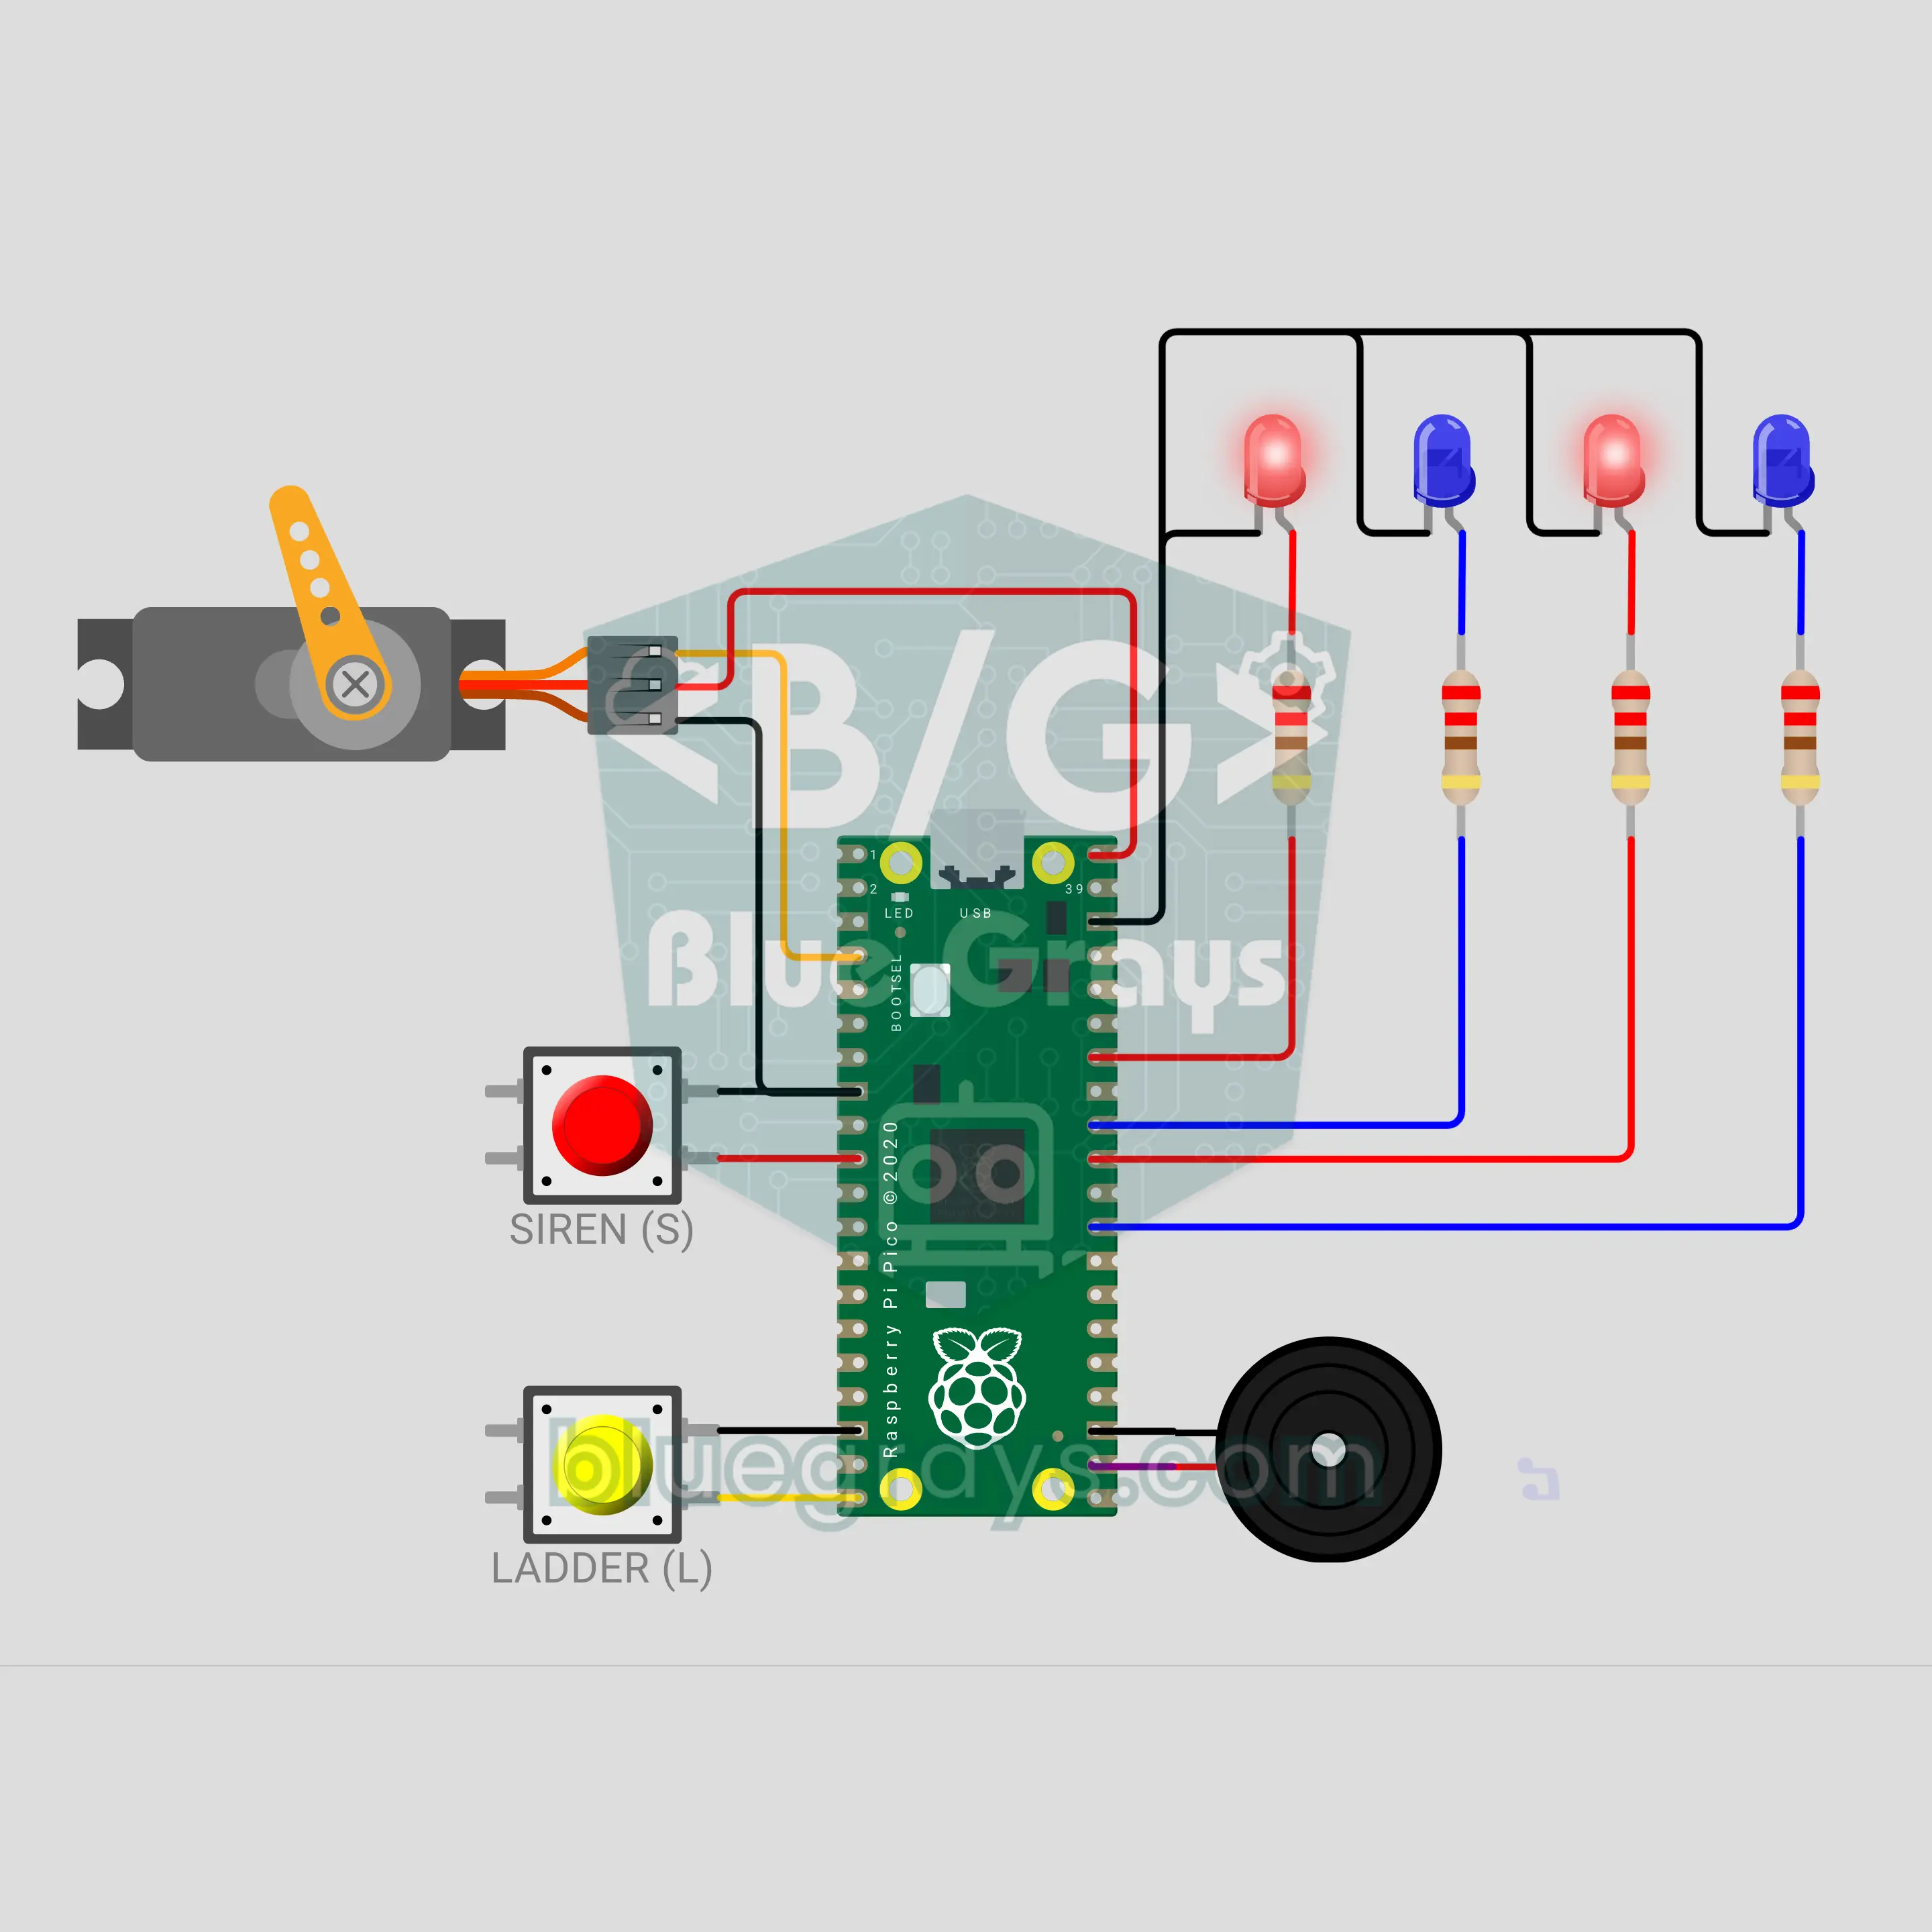
Thang xe cứu hỏa đồ chơi với Raspberry Pi Pico W: còi hú, đèn nháy và thang nâng (servo + 4 LED + 2 nút nhấn + còi chip)
Một chiếc xe cứu hỏa đồ chơi để bàn với Raspberry Pi Pico W. Nhấn nút đỏ, tiếng còi hai âm lên xuống trong khi hai LED đỏ và hai LED xanh dương nháy theo cùng nhịp. Nhấn nút vàng, servo SG90 từ từ nâng thang lên; nhấn lần nữa để hạ xuống, kèm tiếng bíp cảnh báo khi thang đang chuyển động. Cả hai hoạt động cùng lúc, và còi bị quên bật sẽ tự tắt sau 60 giây.
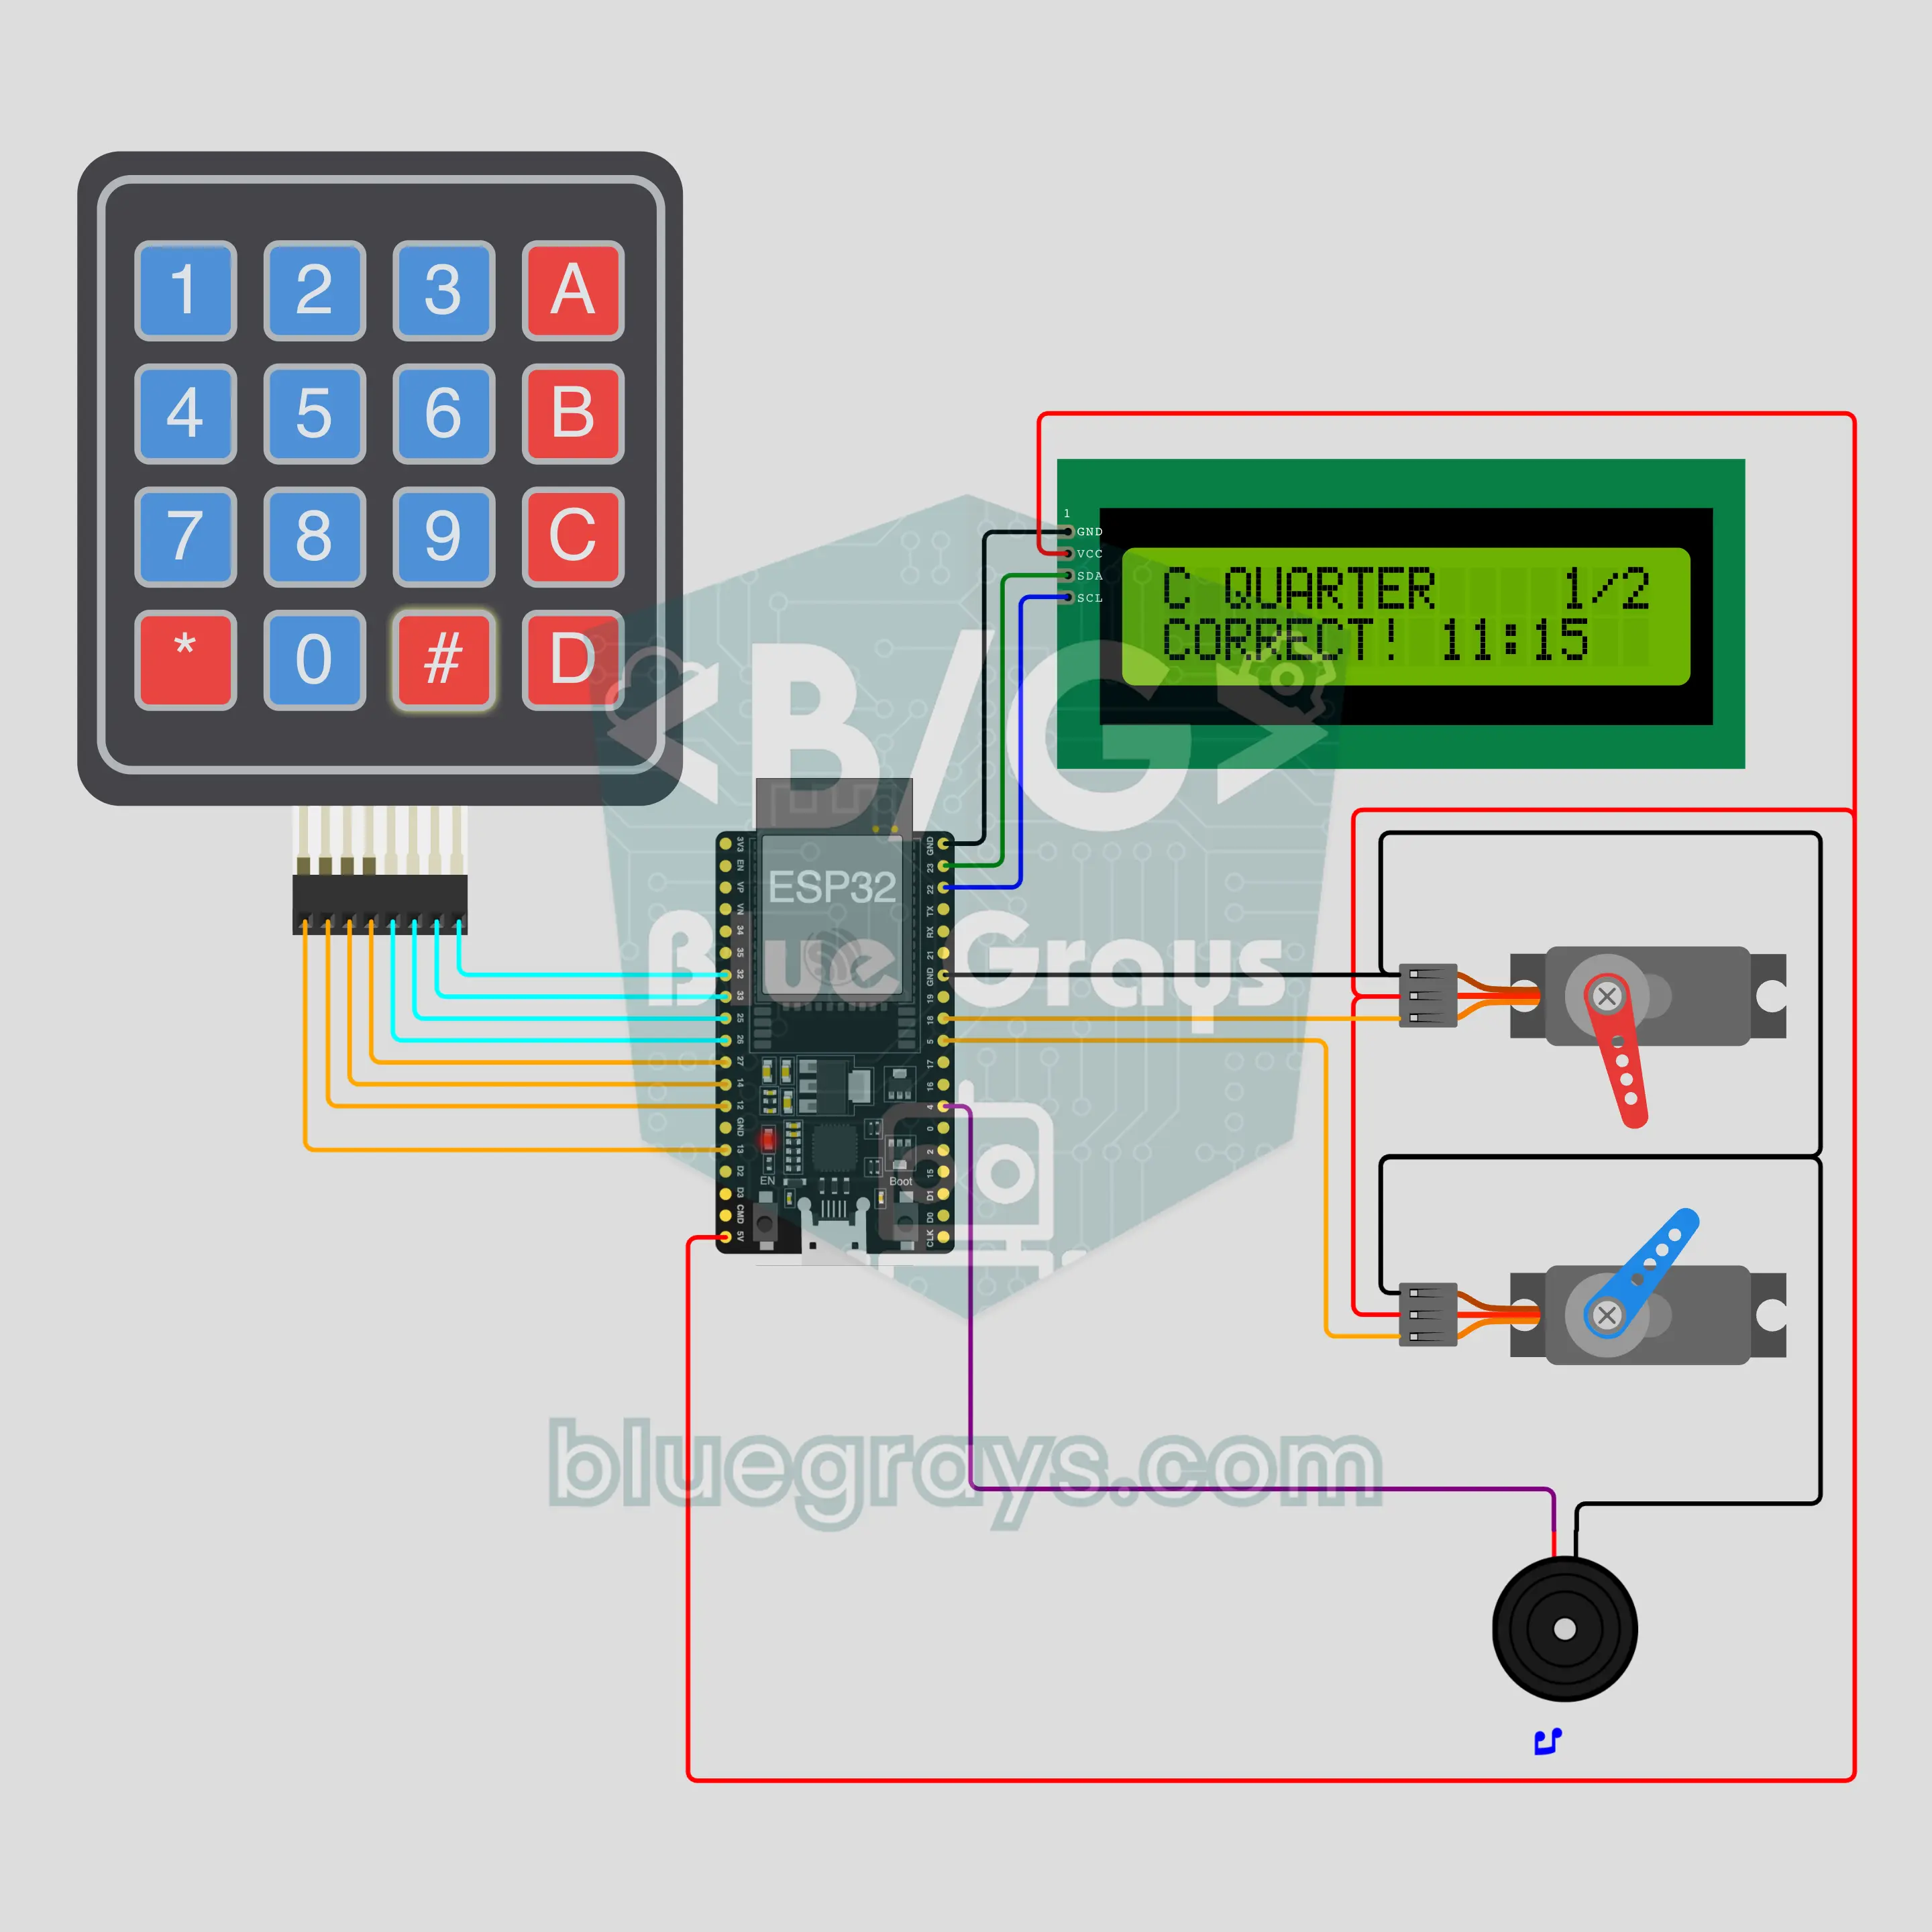
Mấy giờ rồi? Máy dạy xem đồng hồ kim với ESP32 (2 servo + bàn phím ma trận + LCD I2C + còi chip)
Trò chơi tập xem đồng hồ cho học sinh tiểu học: hai servo SG90 trở thành kim giờ và kim phút trên mặt đồng hồ nửa vòng tròn và chỉ một giờ ngẫu nhiên; trẻ gõ giờ đó trên bàn phím ma trận và xác nhận bằng #. Trả lời đúng thì một giai điệu vui vẻ vang lên; trả lời sai thì cây kim bị đọc nhầm lắc lư và LCD I2C hiển thị giờ đúng. 4 cấp độ: giờ đúng, giờ rưỡi, 15 phút và 5 phút.
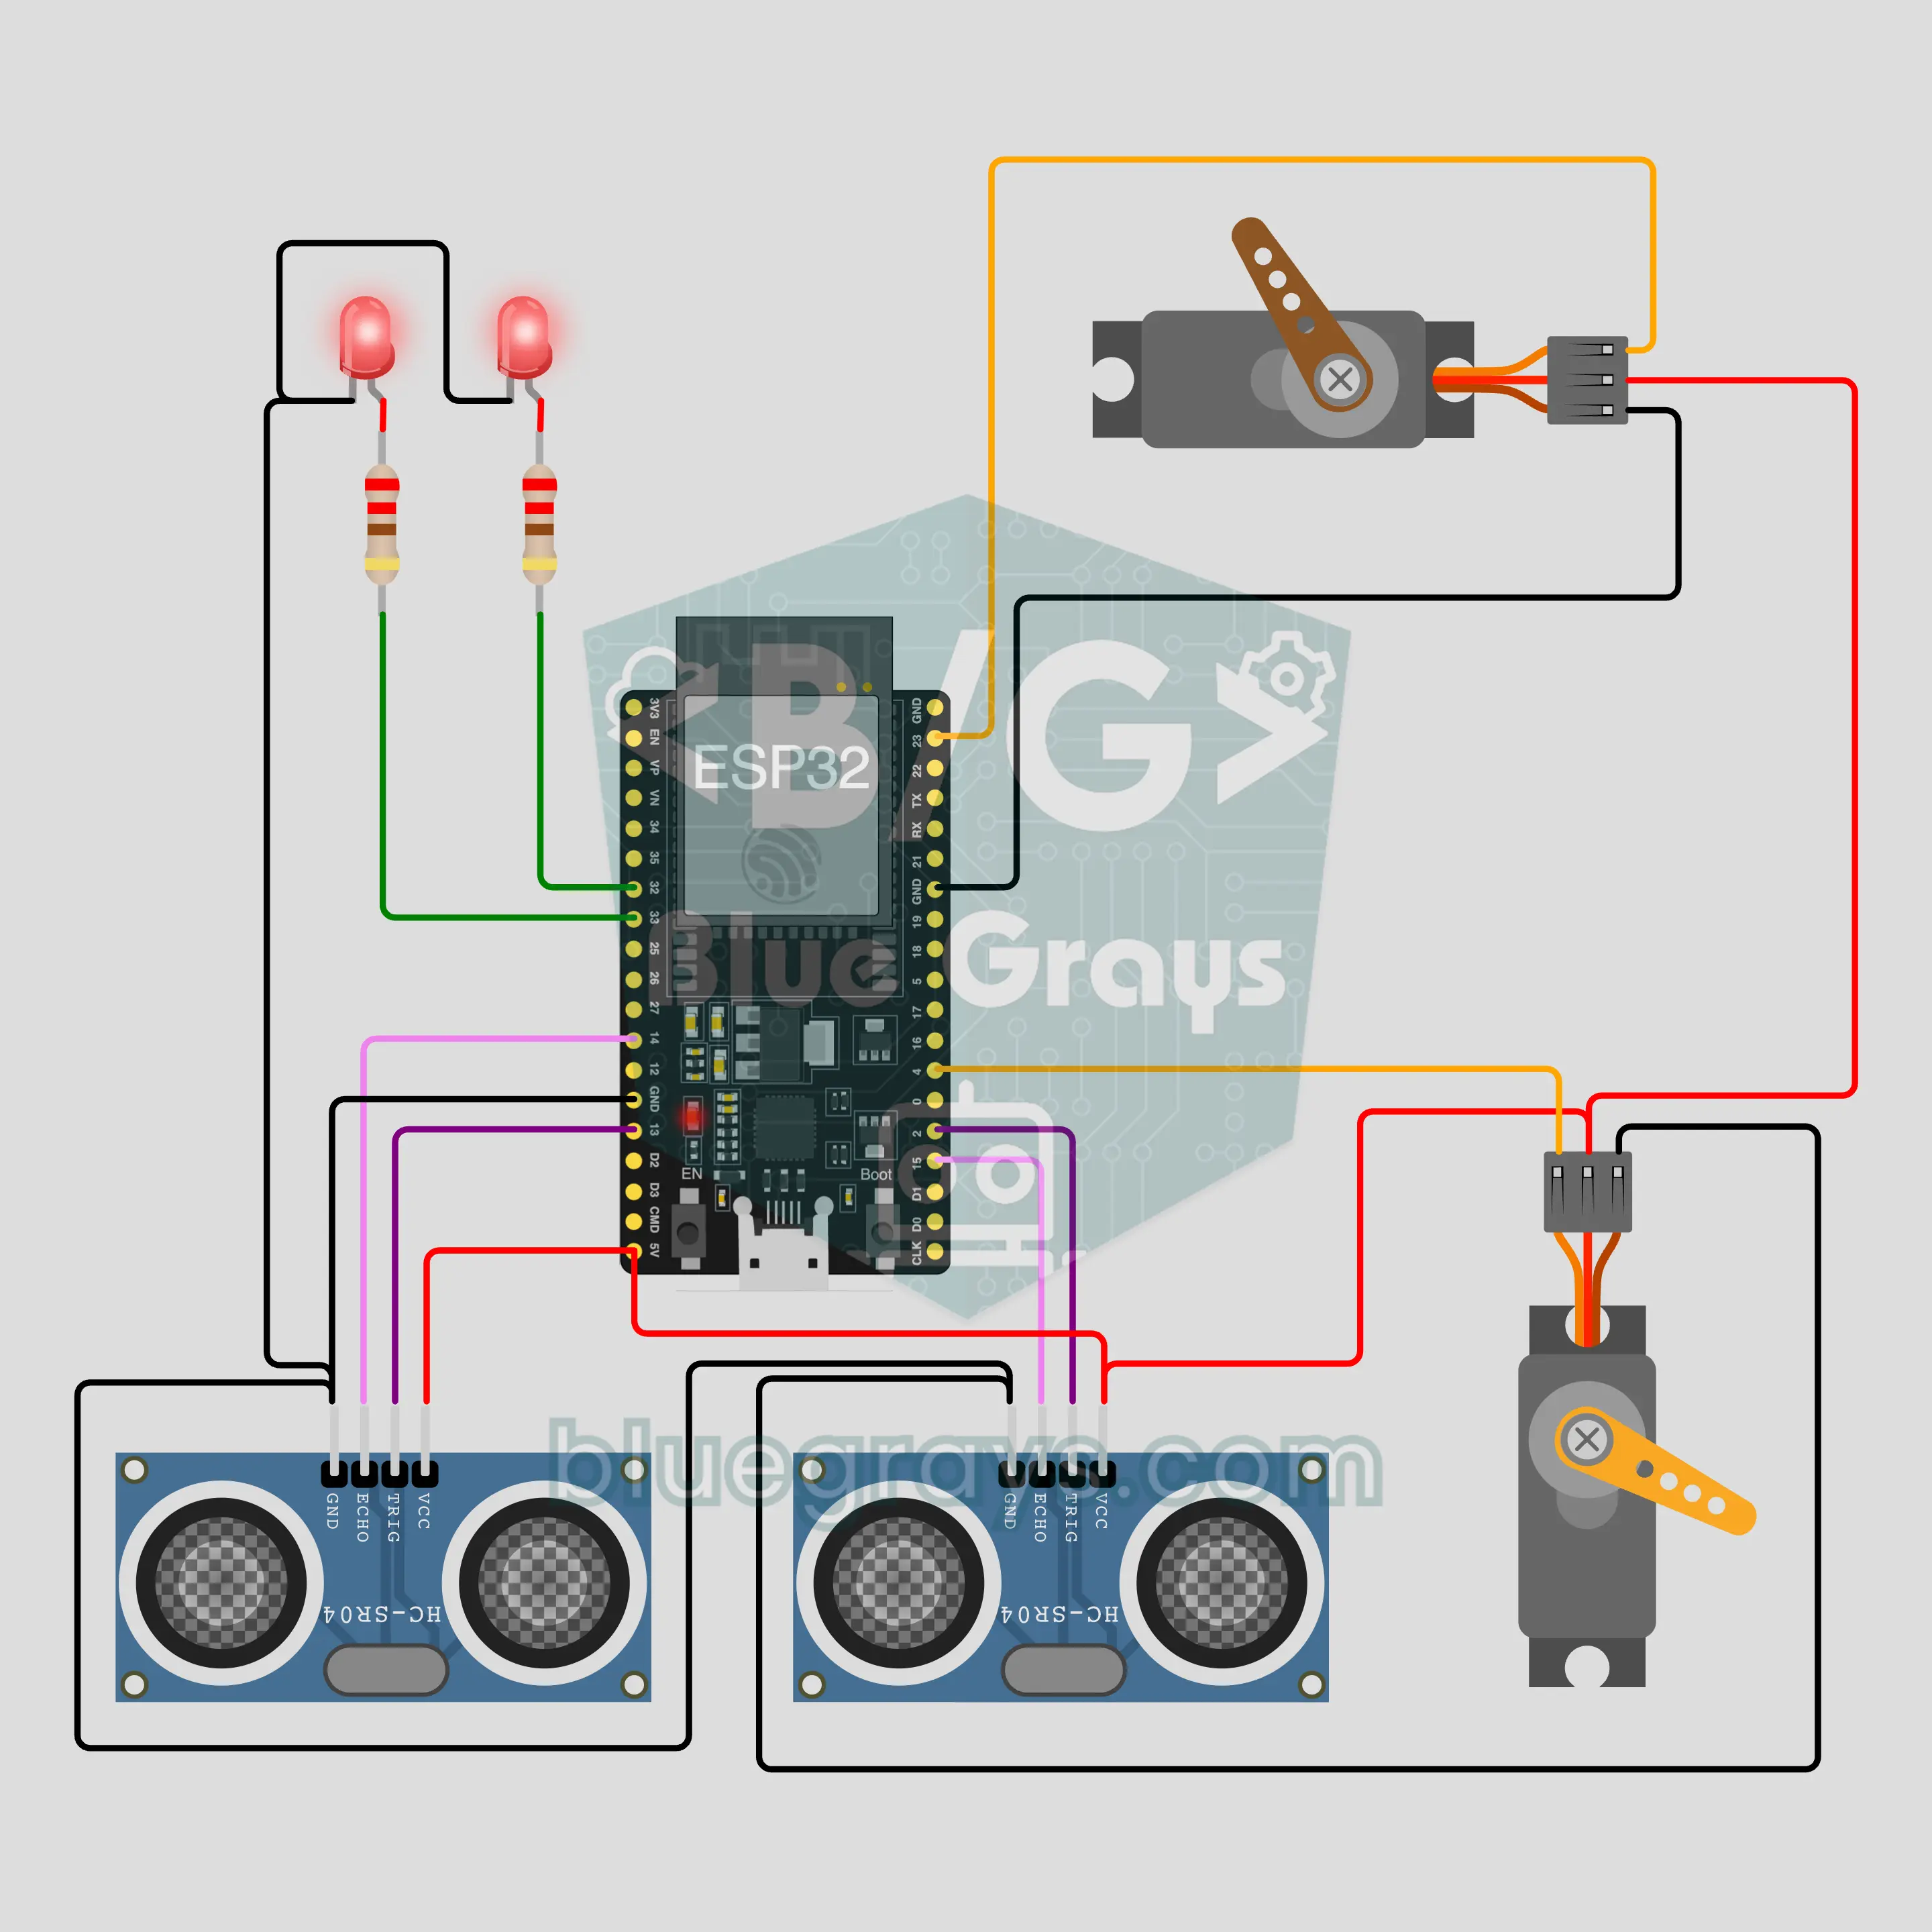
Đầu robot dõi theo bạn với ESP32: quay đầu, nheo mắt (2 HC-SR04 + 2 servo)
Một cái đầu robot hơi rợn nhưng buồn cười, quay mặt về phía bạn dù bạn đi đâu trong phòng. Hai HC-SR04 đo lần lượt, và servo đầu quay về phía cảm biến thấy bạn gần hơn. Lại quá gần thì servo mí mắt khép hẹp lại, mắt LED mờ đi và robot nhìn bạn đầy nghi ngờ. Khi không có ai, nó nhìn quanh, một lúc sau thì ngủ, và giật mình tỉnh dậy khi có người xuất hiện.

Băng chuyền phân loại công nghiệp Arduino: phân loại hộp theo chiều cao (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Mô hình để bàn của một dây chuyền phân loại trong nhà máy: động cơ bước NEMA 17 trên driver A4988 giữ cho băng chuyền chạy liên tục, và một HC-SR04 phía trên băng chuyền đo chiều cao của mỗi chiếc hộp đi qua. Mỗi hộp được theo dõi bằng số bước của băng chuyền từ cảm biến đến cánh tay; hộp cao từ 6 cm trở lên bị cánh tay servo SG90 đẩy sang bên, hộp thấp đi tiếp. LCD I2C đếm số hộp thấp và cao, hiển thị kết quả đo gần nhất và số hộp đang có trên băng chuyền.
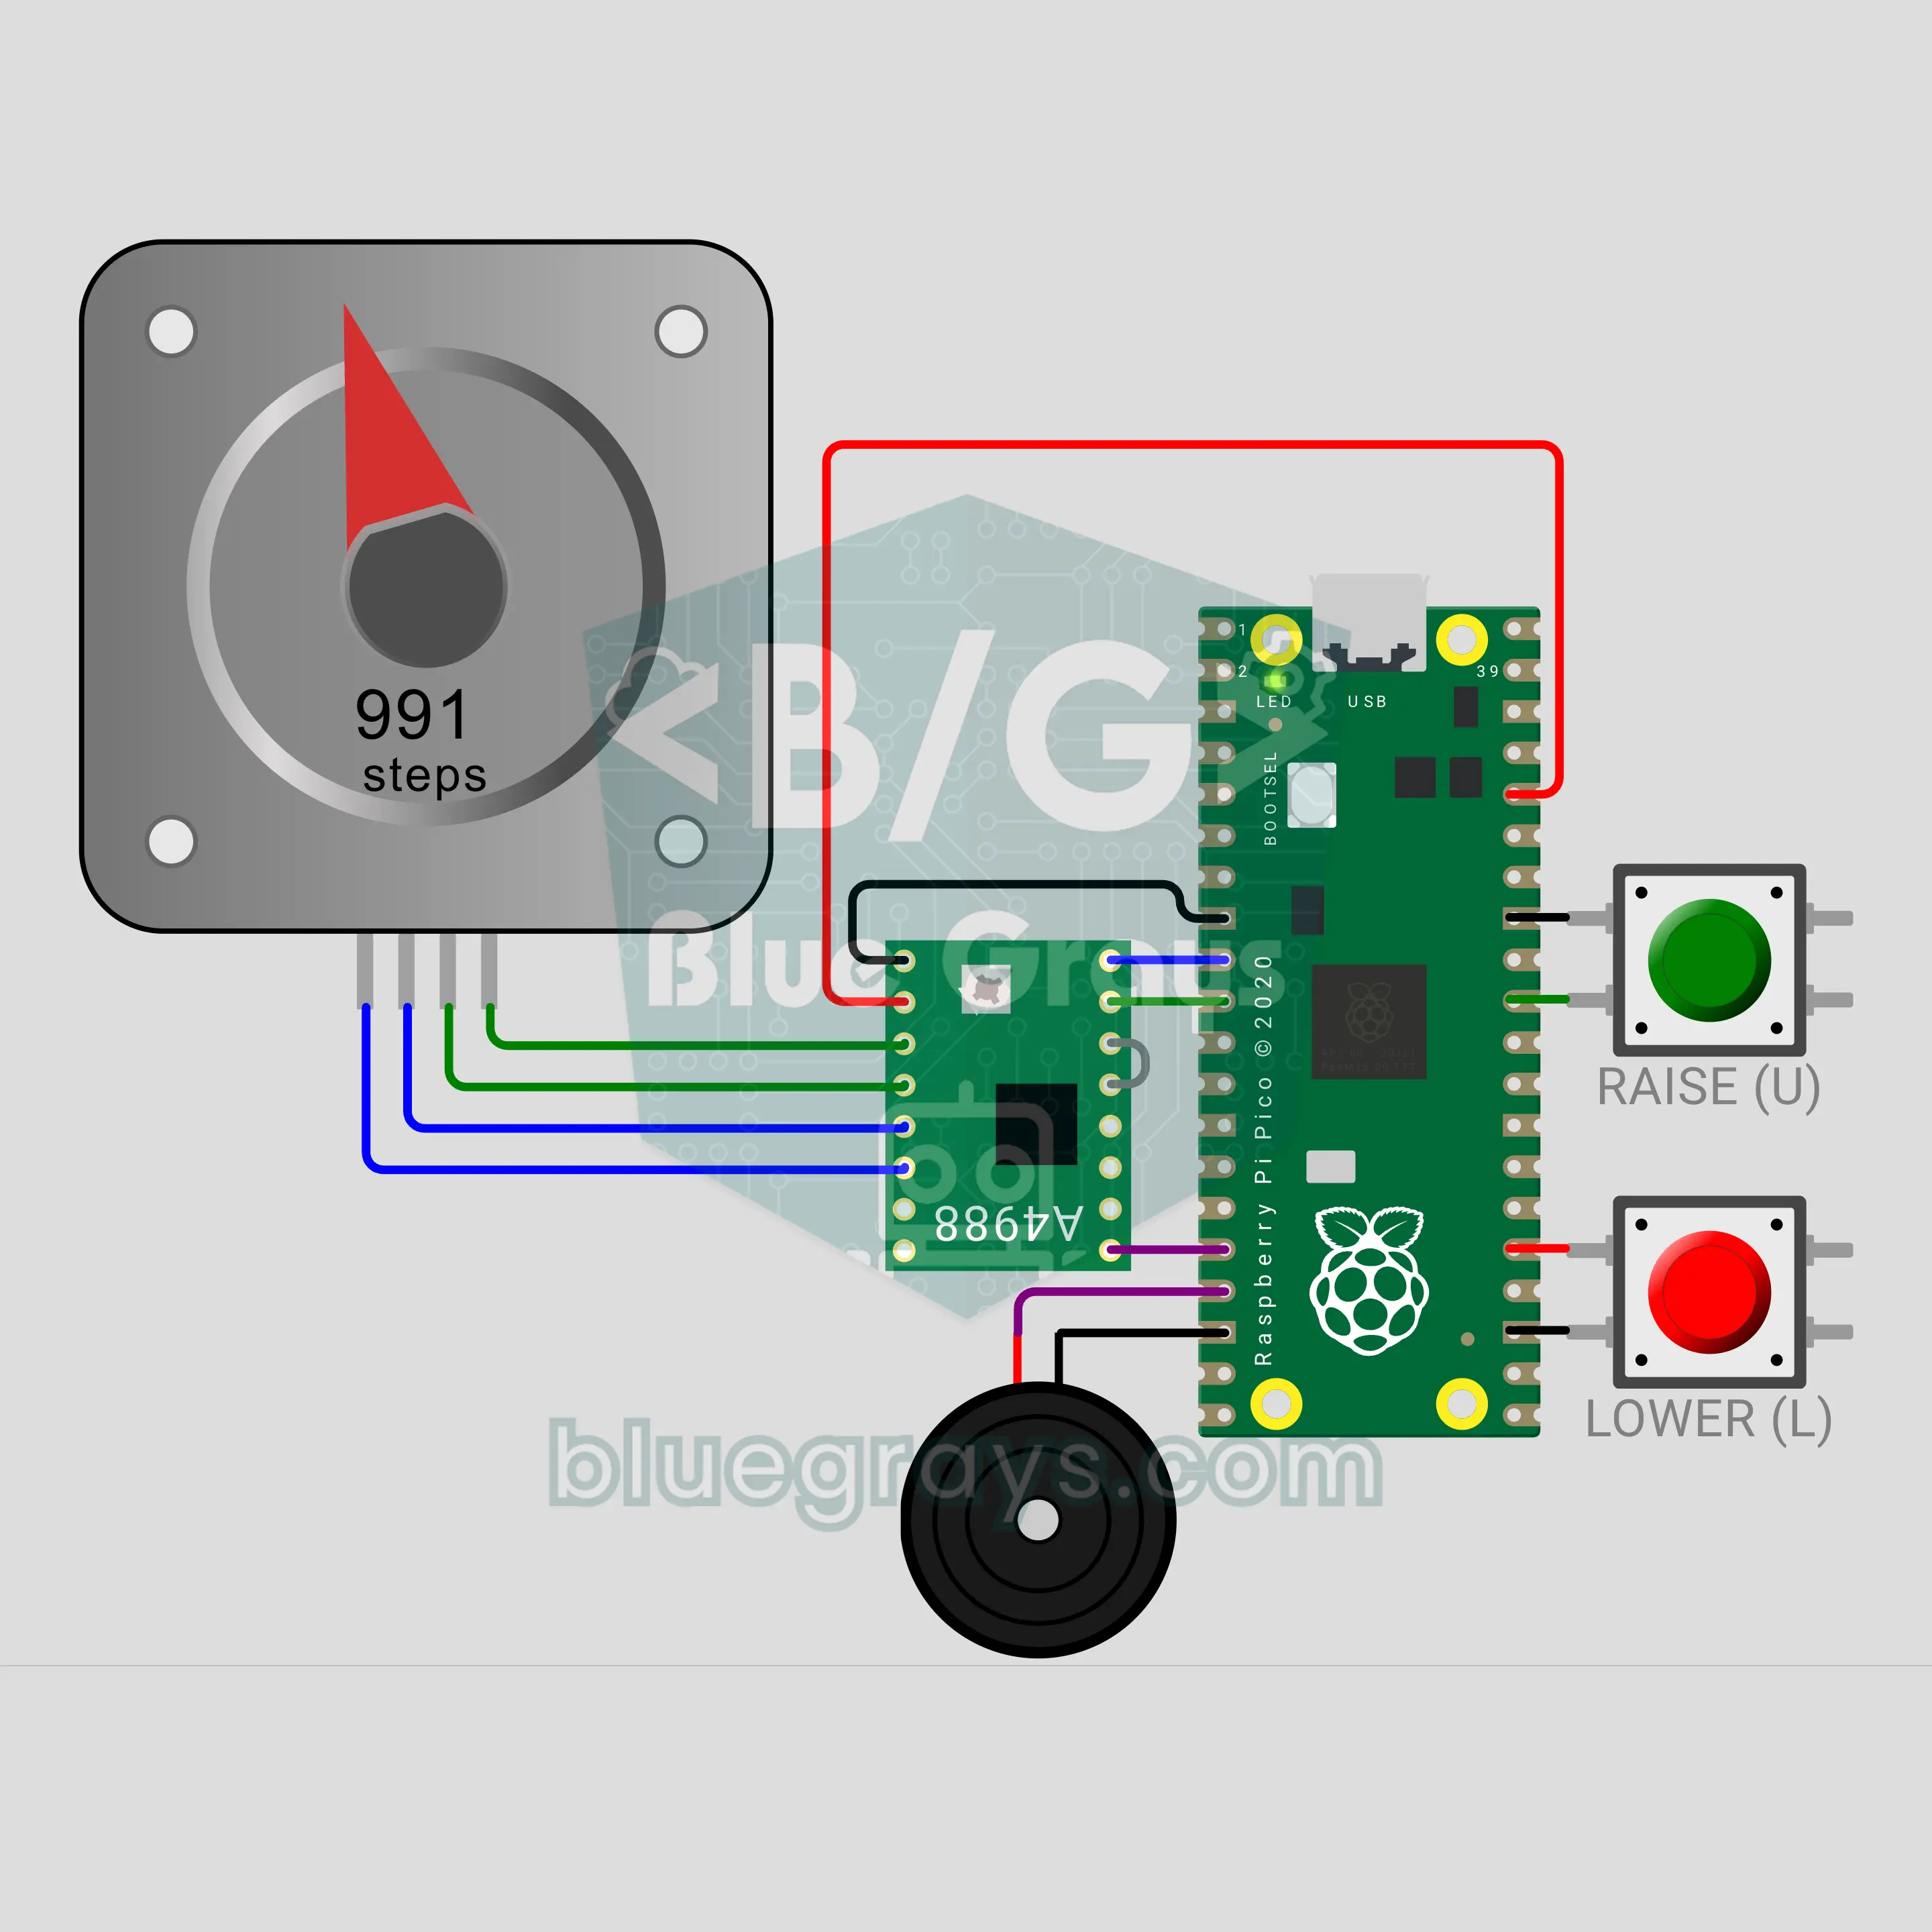
Cột cờ với Raspberry Pi Pico W: cột cờ gắn động cơ kéo cờ êm ái (NEMA 17 + A4988 + 2 nút nhấn + còi chip)
Một cột cờ gắn động cơ với Raspberry Pi Pico W. Nhấn nút xanh lá, động cơ bước NEMA 17 cuộn dây và kéo cờ lên trong 40 giây: khởi động êm, tốc độ đều và dừng êm. Nút đỏ hạ cờ; giữ nút 1 giây thì cờ trước tiên được kéo lên đỉnh, rồi hạ xuống vị trí treo cờ rủ. Vị trí được giữ bằng cách đếm bước, driver A4988 cấp nguồn 12 V cho động cơ, và còi chip chỉ kêu những tiếng bíp ngắn.
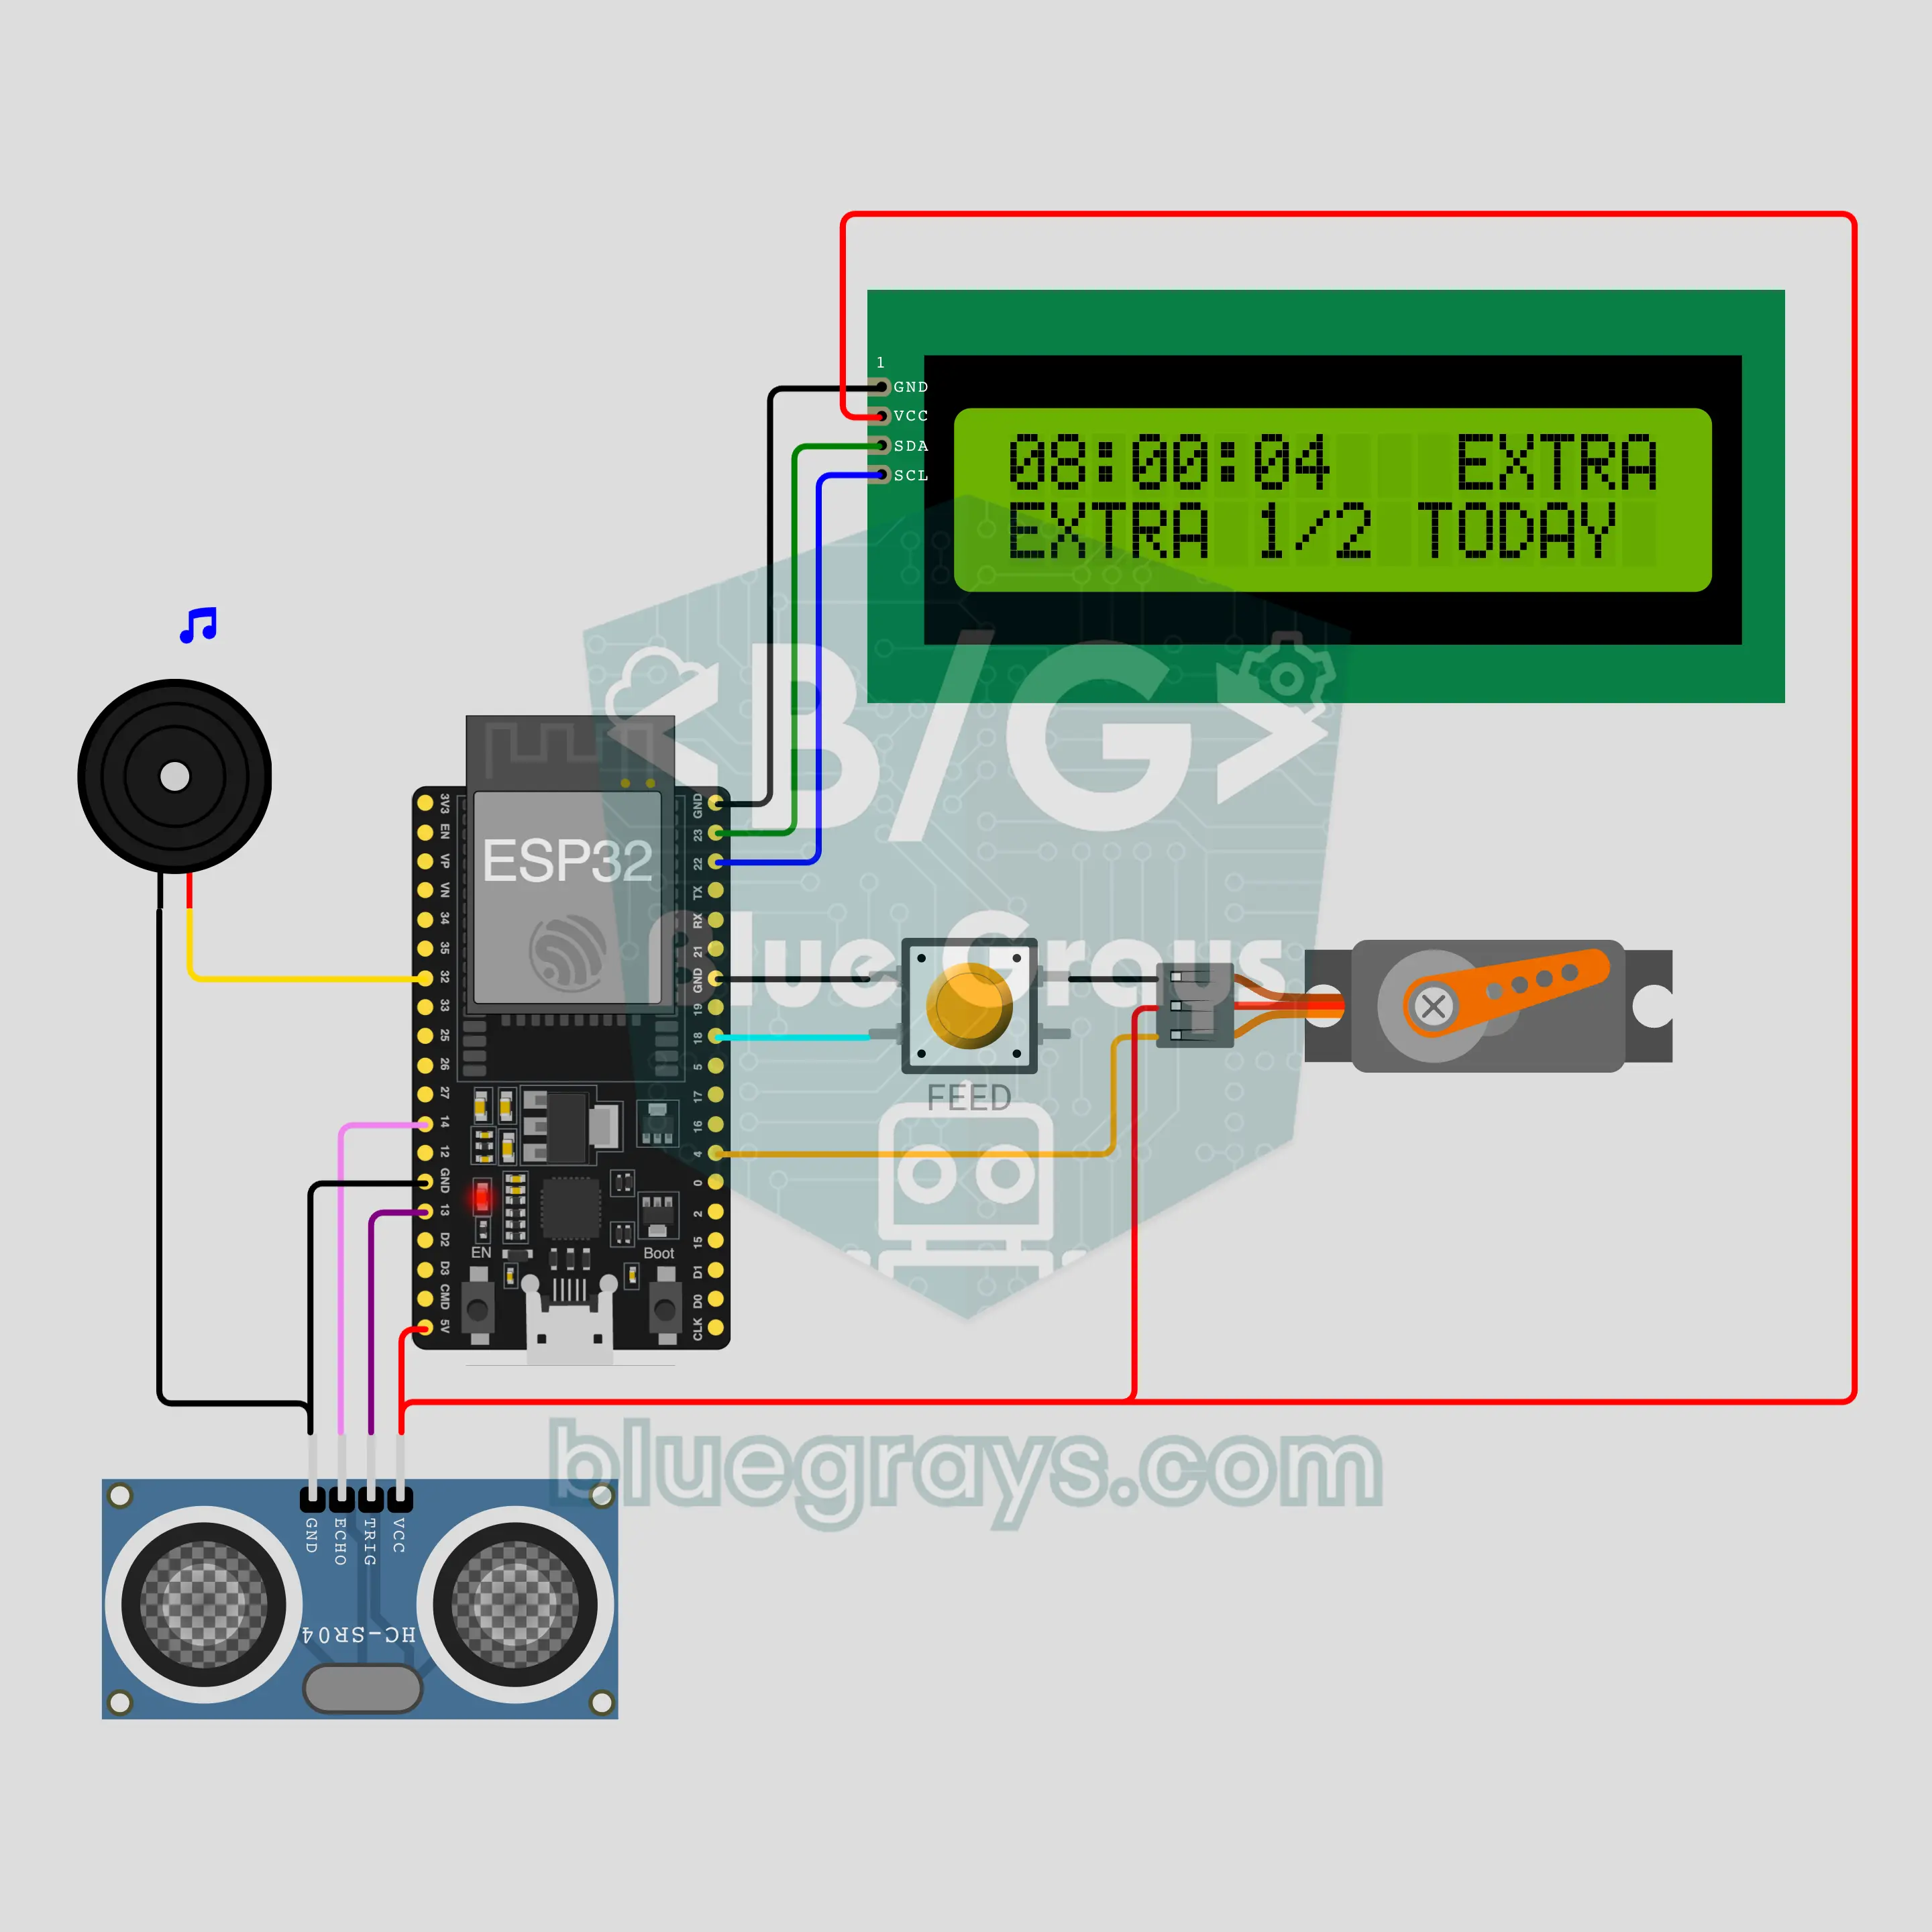
Máy cho thú cưng ăn tự động qua Wi-Fi với ESP32: bữa ăn đúng giờ, thông báo về điện thoại (servo + HC-SR04 + LCD + NTP + ntfy)
Máy cho thú cưng ăn tự động dùng ESP32 cho mèo, chó hoặc cá: lấy giờ từ internet (NTP), rung chuông báo trước mỗi bữa trong 3 bữa mỗi ngày, rồi servo SG90 mở và lắc nắp phễu một lần cho mỗi khẩu phần. HC-SR04 đo lượng thức ăn trong phễu và cảnh báo khi sắp hết; mọi bữa ăn và cảnh báo sắp hết đều được gửi tới điện thoại của bạn qua ntfy. Một nút nhấn cho thêm một khẩu phần (tối đa 2 lần mỗi ngày) hoặc bỏ qua ngày hôm đó, và thú cưng không bao giờ bị đói khi mất internet hay mất điện.
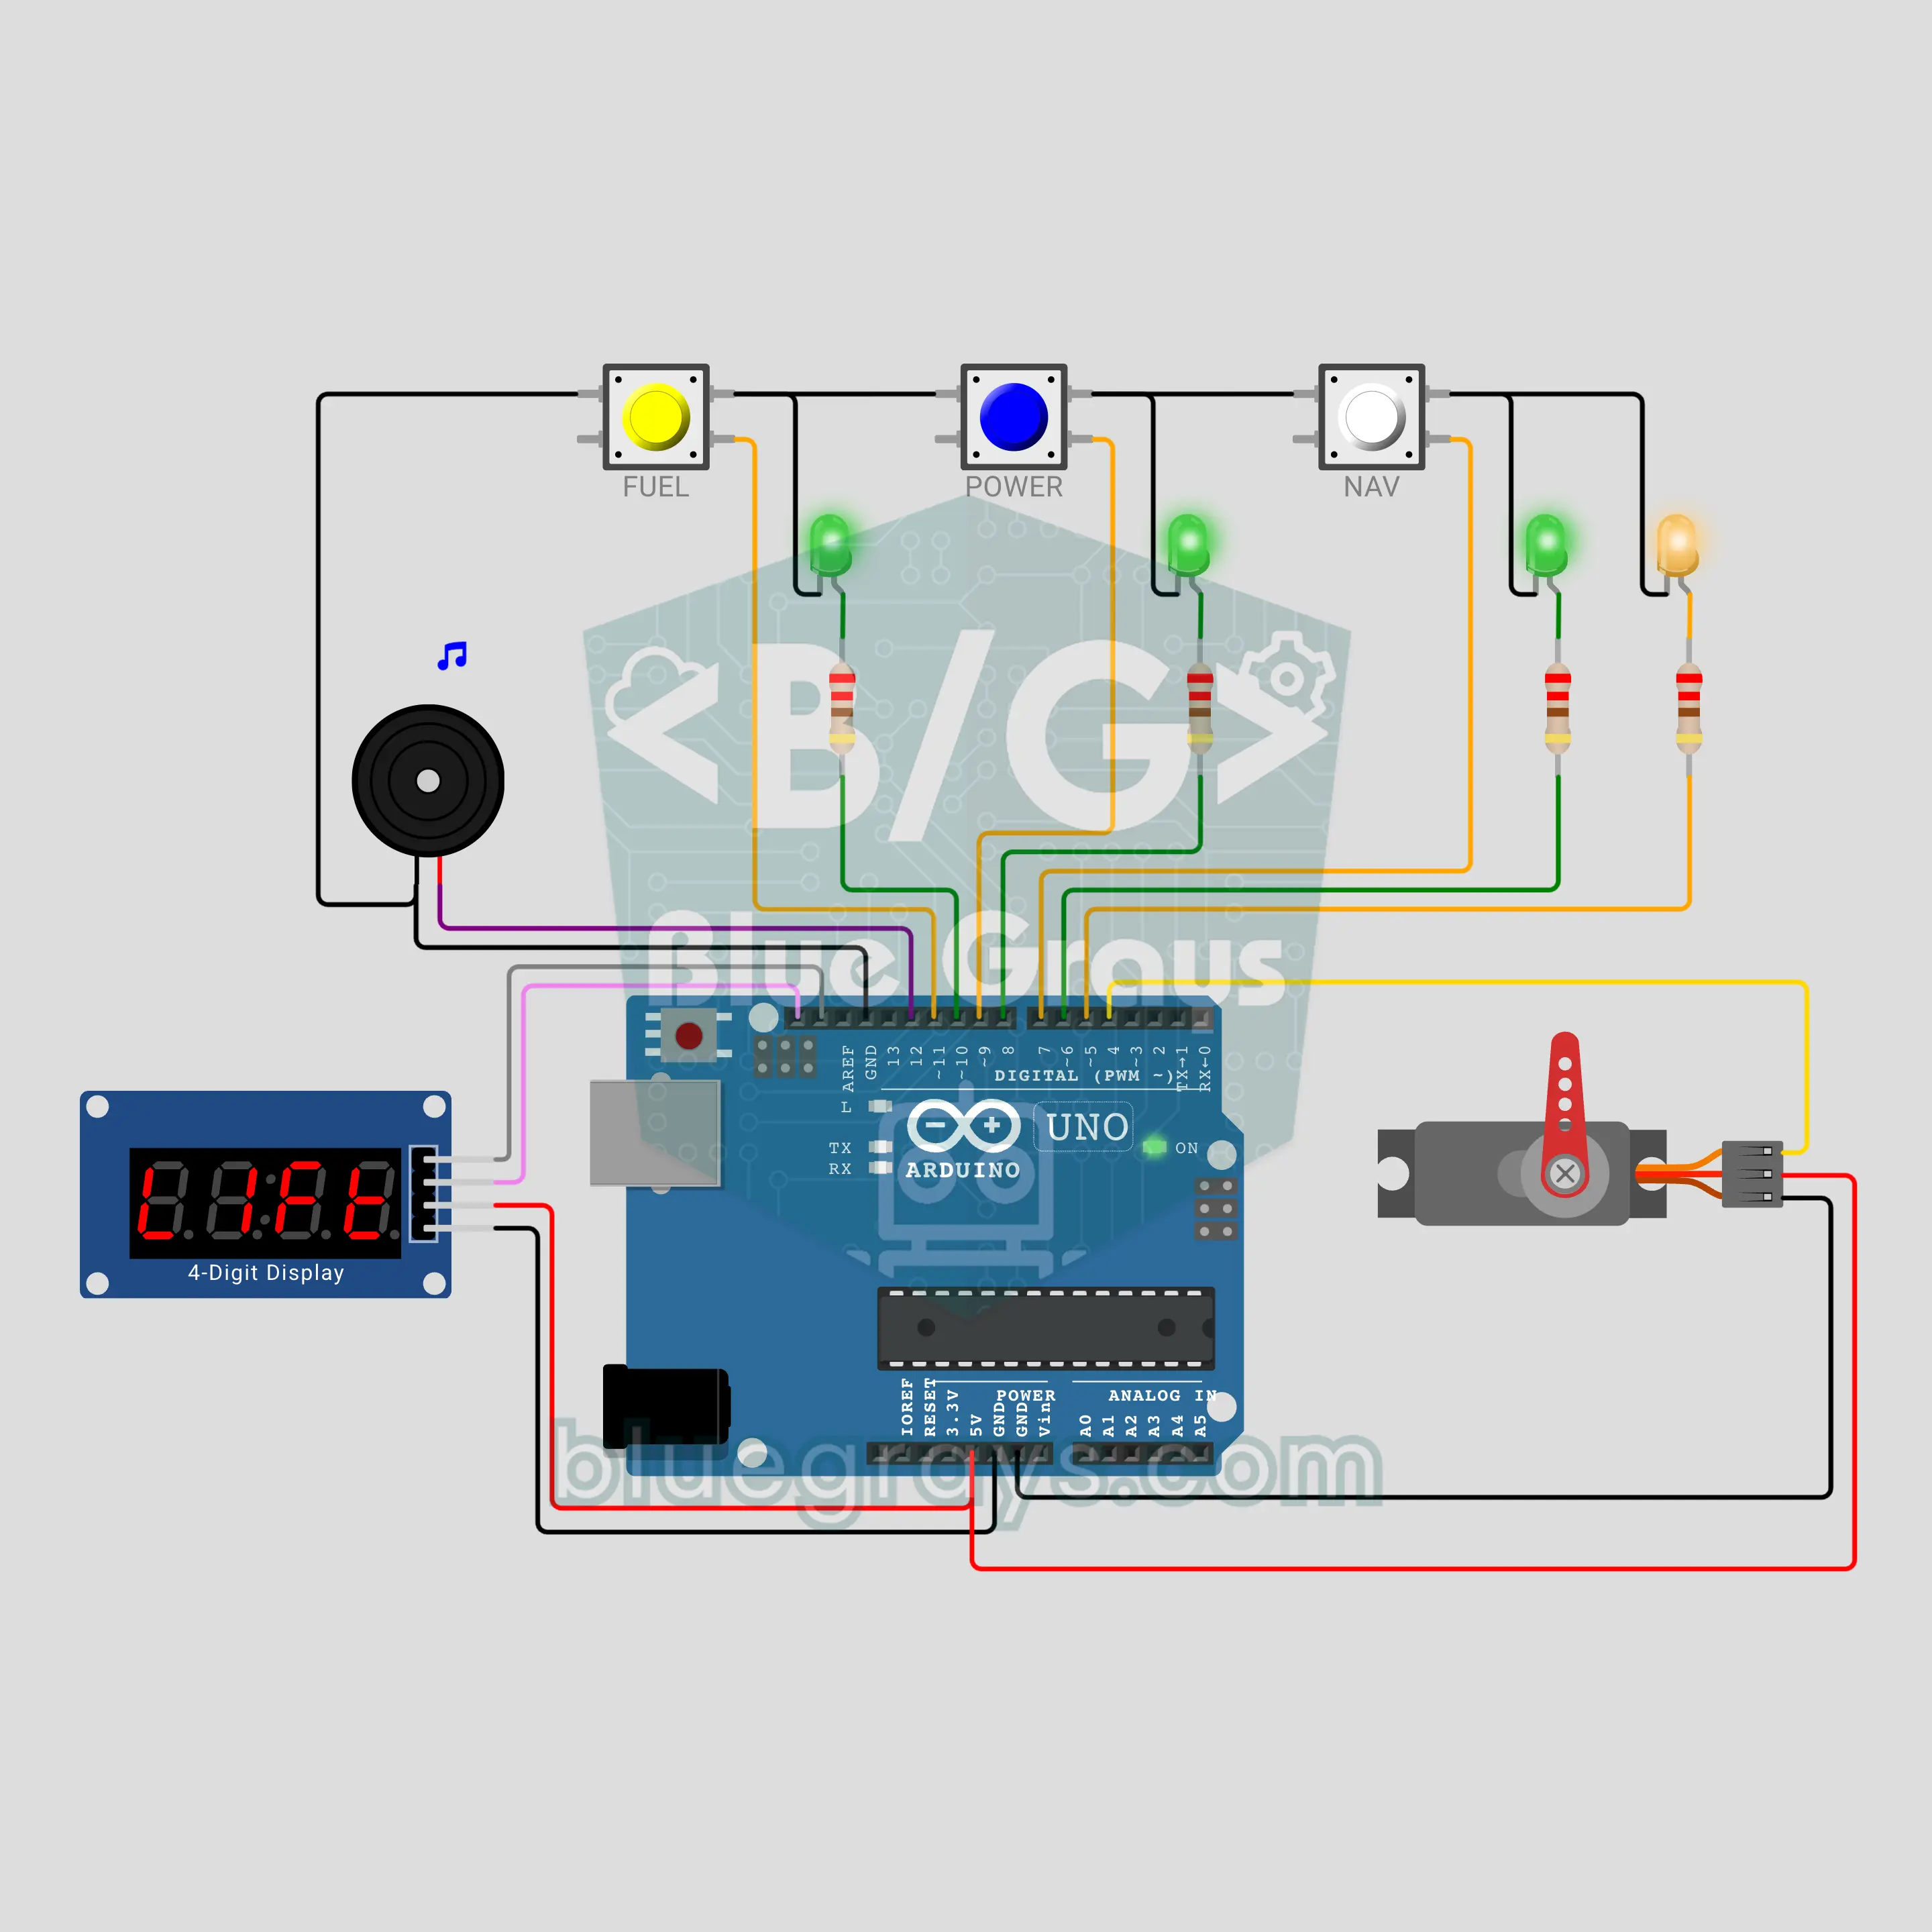
Bệ phóng tên lửa Arduino: đếm ngược và tay đỡ tháp phóng (TM1637 + 3 nút nhấn + servo + còi chip)
Một bàn điều khiển phóng tên lửa cho trẻ em: nhấn một nút, màn hình TM1637 bắt đầu đếm ngược từ T-10. Ba hệ thống (FUEL, POWER, NAV) lần lượt được hỏi; bạn phải nhấn nút của hệ thống có đèn xanh lá đang nhấp nháy trong vòng 3 giây. Nếu ai đó chậm trễ hoặc nhấn sai lượt, việc đếm dừng lại với HOLD. Khi cả ba đều GO, đến số không, servo vung tay đỡ tháp phóng ra xa, LED ngọn lửa bập bùng và còi chip gầm lên như động cơ.

Bồn trộn công nghiệp Arduino: nạp, trộn, xả theo logic PLC (HC-SR04 + 2 rơ-le + NEMA 17 + A4988 + LCD + dừng khẩn cấp)
Bài tập quy trình theo mẻ kinh điển trong các lớp tự động hóa công nghiệp: nạp bồn, trộn, xả, đếm mẻ. Code chạy từng bước theo logic PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Hai rơ-le mở van vào và van ra, một HC-SR04 đo mực chất lỏng và máy trộn NEMA 17 quay rồi đảo chiều. Có các nút START, STOP, nút EMERGENCY STOP (dừng khẩn cấp) tự giữ, một đèn tháp và lỗi quá thời gian.

Robot hút bụi với ESP32: né vật cản và lập bản đồ căn phòng (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 cản va + OLED)
Một robot hút bụi hai bánh di chuyển giống hệt hàng thật. Hai động cơ bước NEMA 17 quay bánh xe: robot chạy xoắn ốc, đi thẳng, giảm tốc và rẽ khi HC-SR04 thấy vật cản, lùi lại và quay đi khi cản va bị đụng, và chạy một vòng men theo tường. Nó tính vị trí của mình từ số bước của bánh xe và hiển thị bản đồ căn phòng trên OLED cùng phần trăm diện tích đã làm sạch và thời gian, rồi tự chạy về điểm xuất phát.
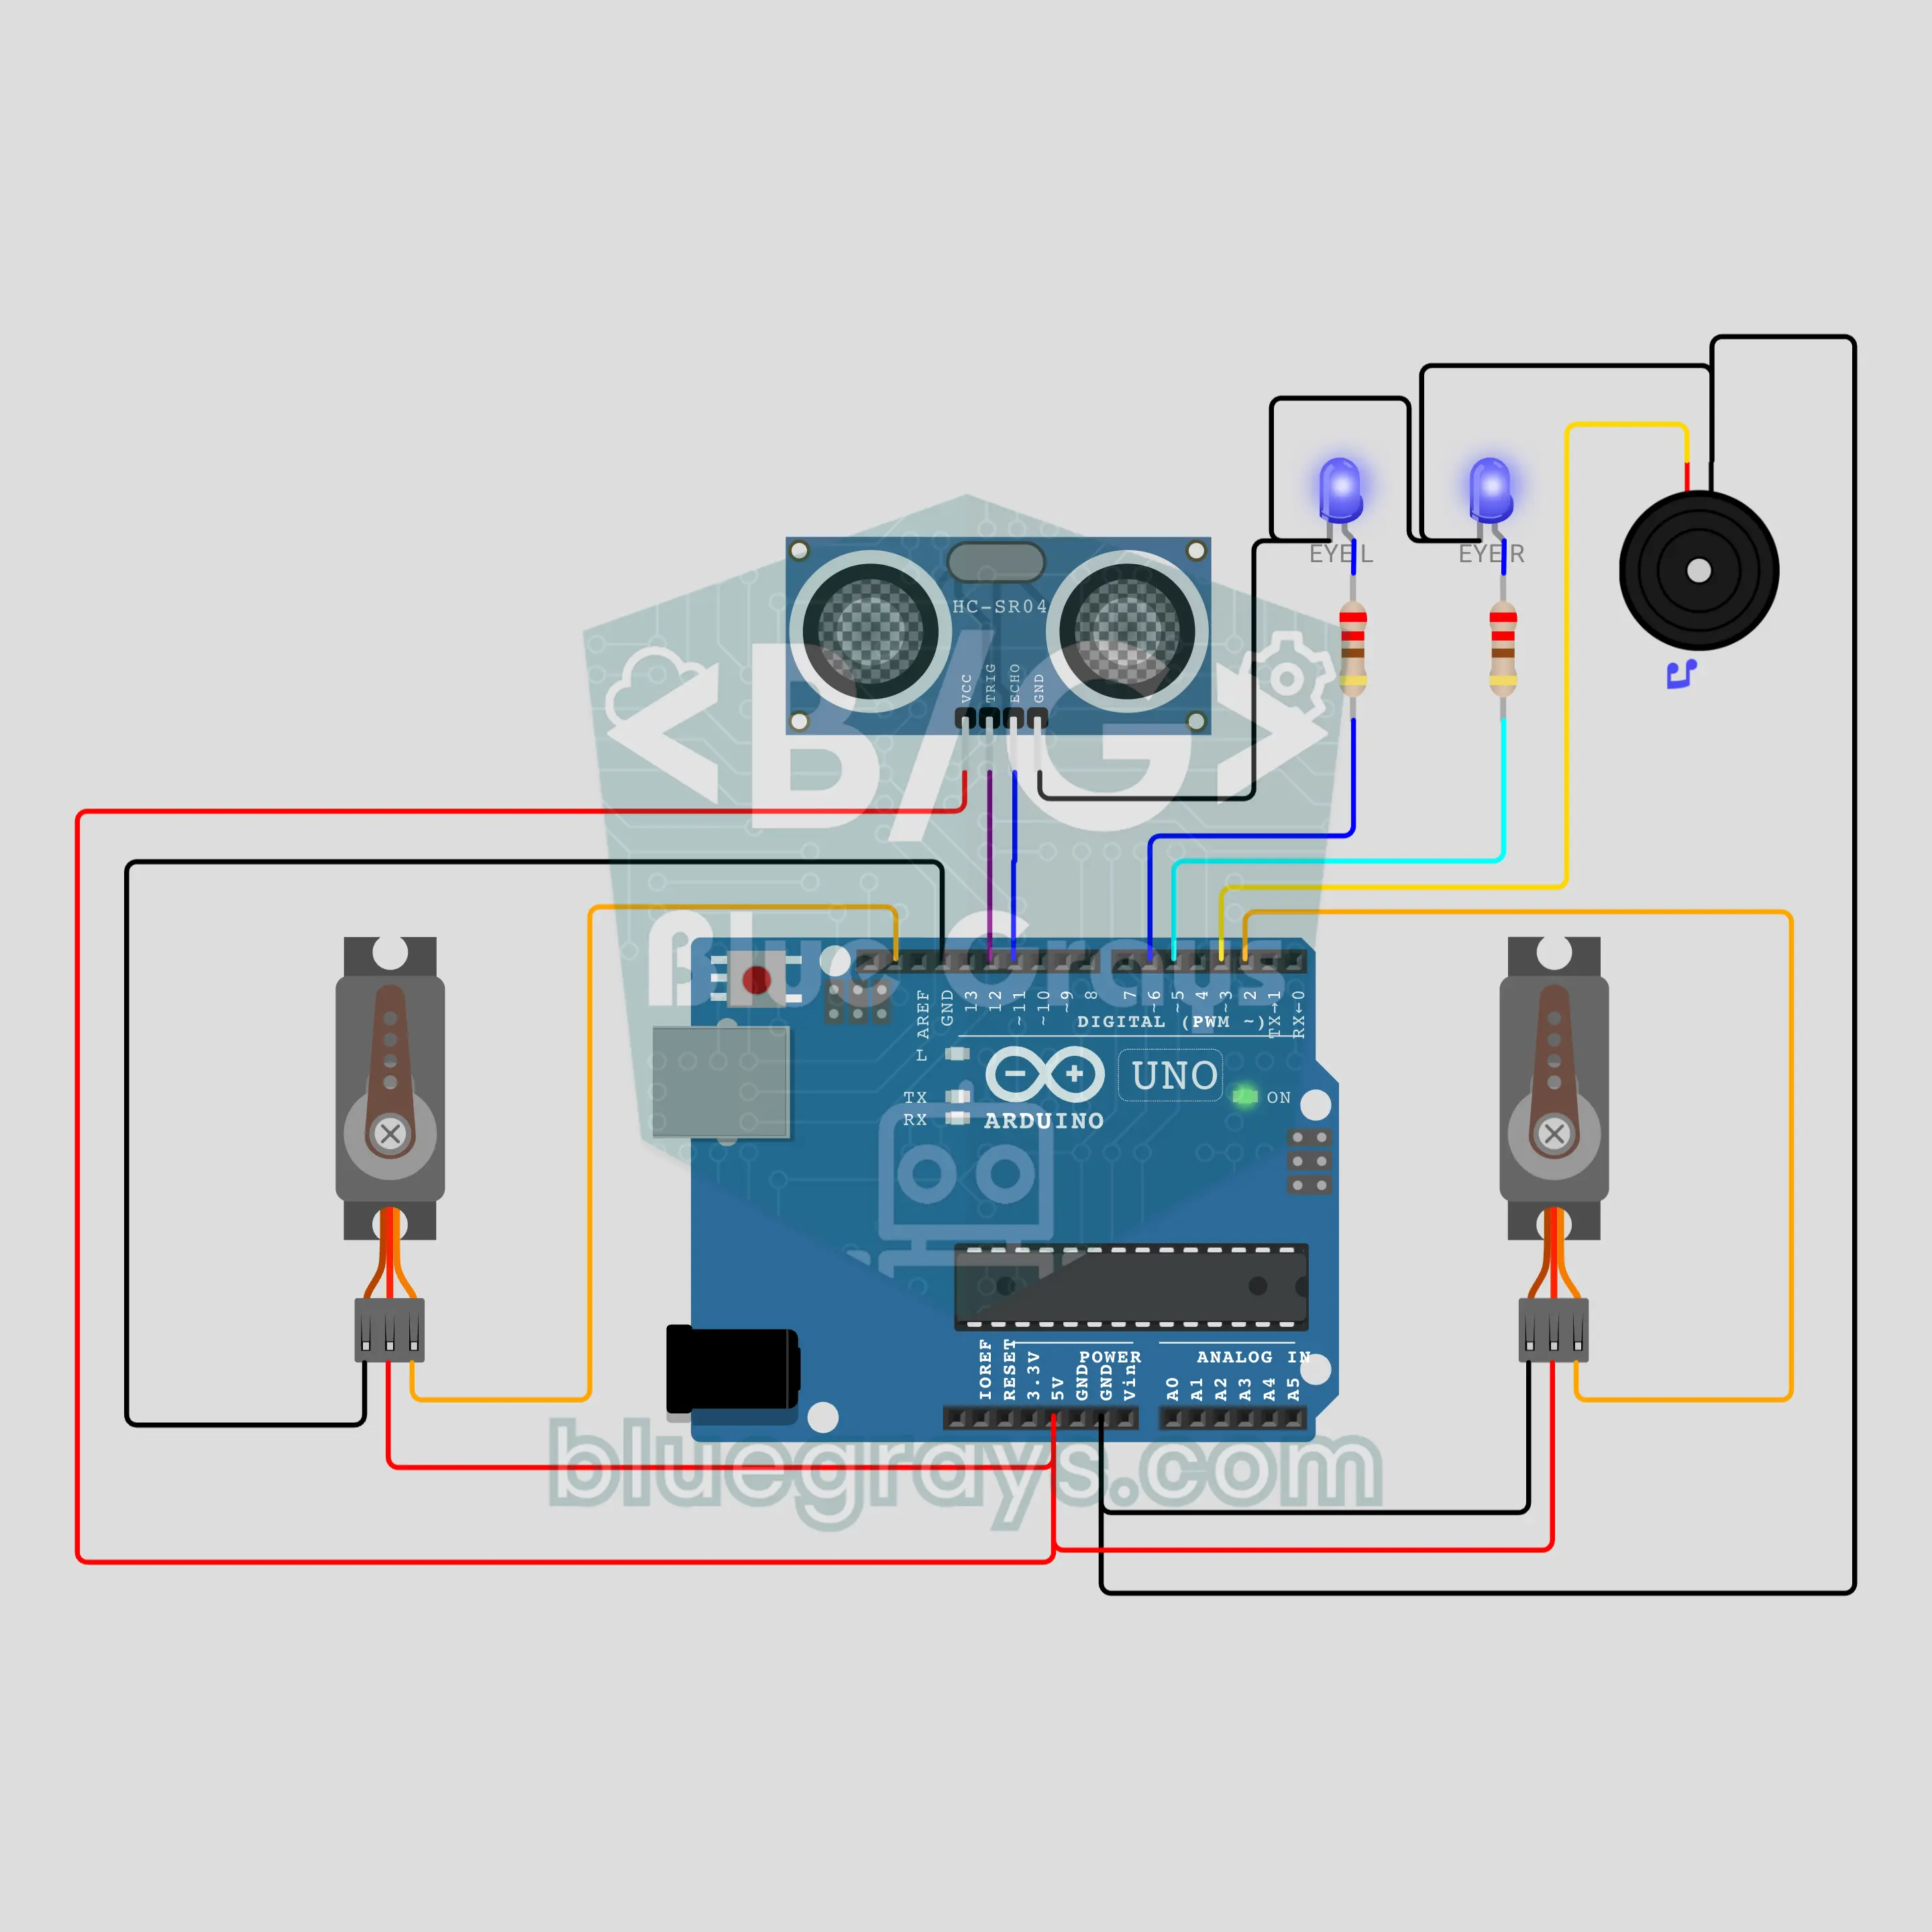
Người tuyết biết hát Arduino: vẫy tay khi bạn lại gần và nhảy múa (HC-SR04 + 2 servo + 2 LED + còi chip)
Một người tuyết sống động cho tủ kính cửa hàng hoặc cửa lớp học. HC-SR04 đo xem ai đang đứng phía trước: trong vòng 1 mét, mắt LED xanh dương sáng lên, tay phải vẫy và còi chip nói "xin chào". Trong vòng 30 cm, nó chơi Jingle Bells, hai cánh tay servo lần lượt giơ lên theo nhịp và đôi mắt nháy sáng theo từng nốt. Khi người đó đi xa, tay trái vẫy chào tạm biệt; khi không có ai, đôi mắt chớp chậm.
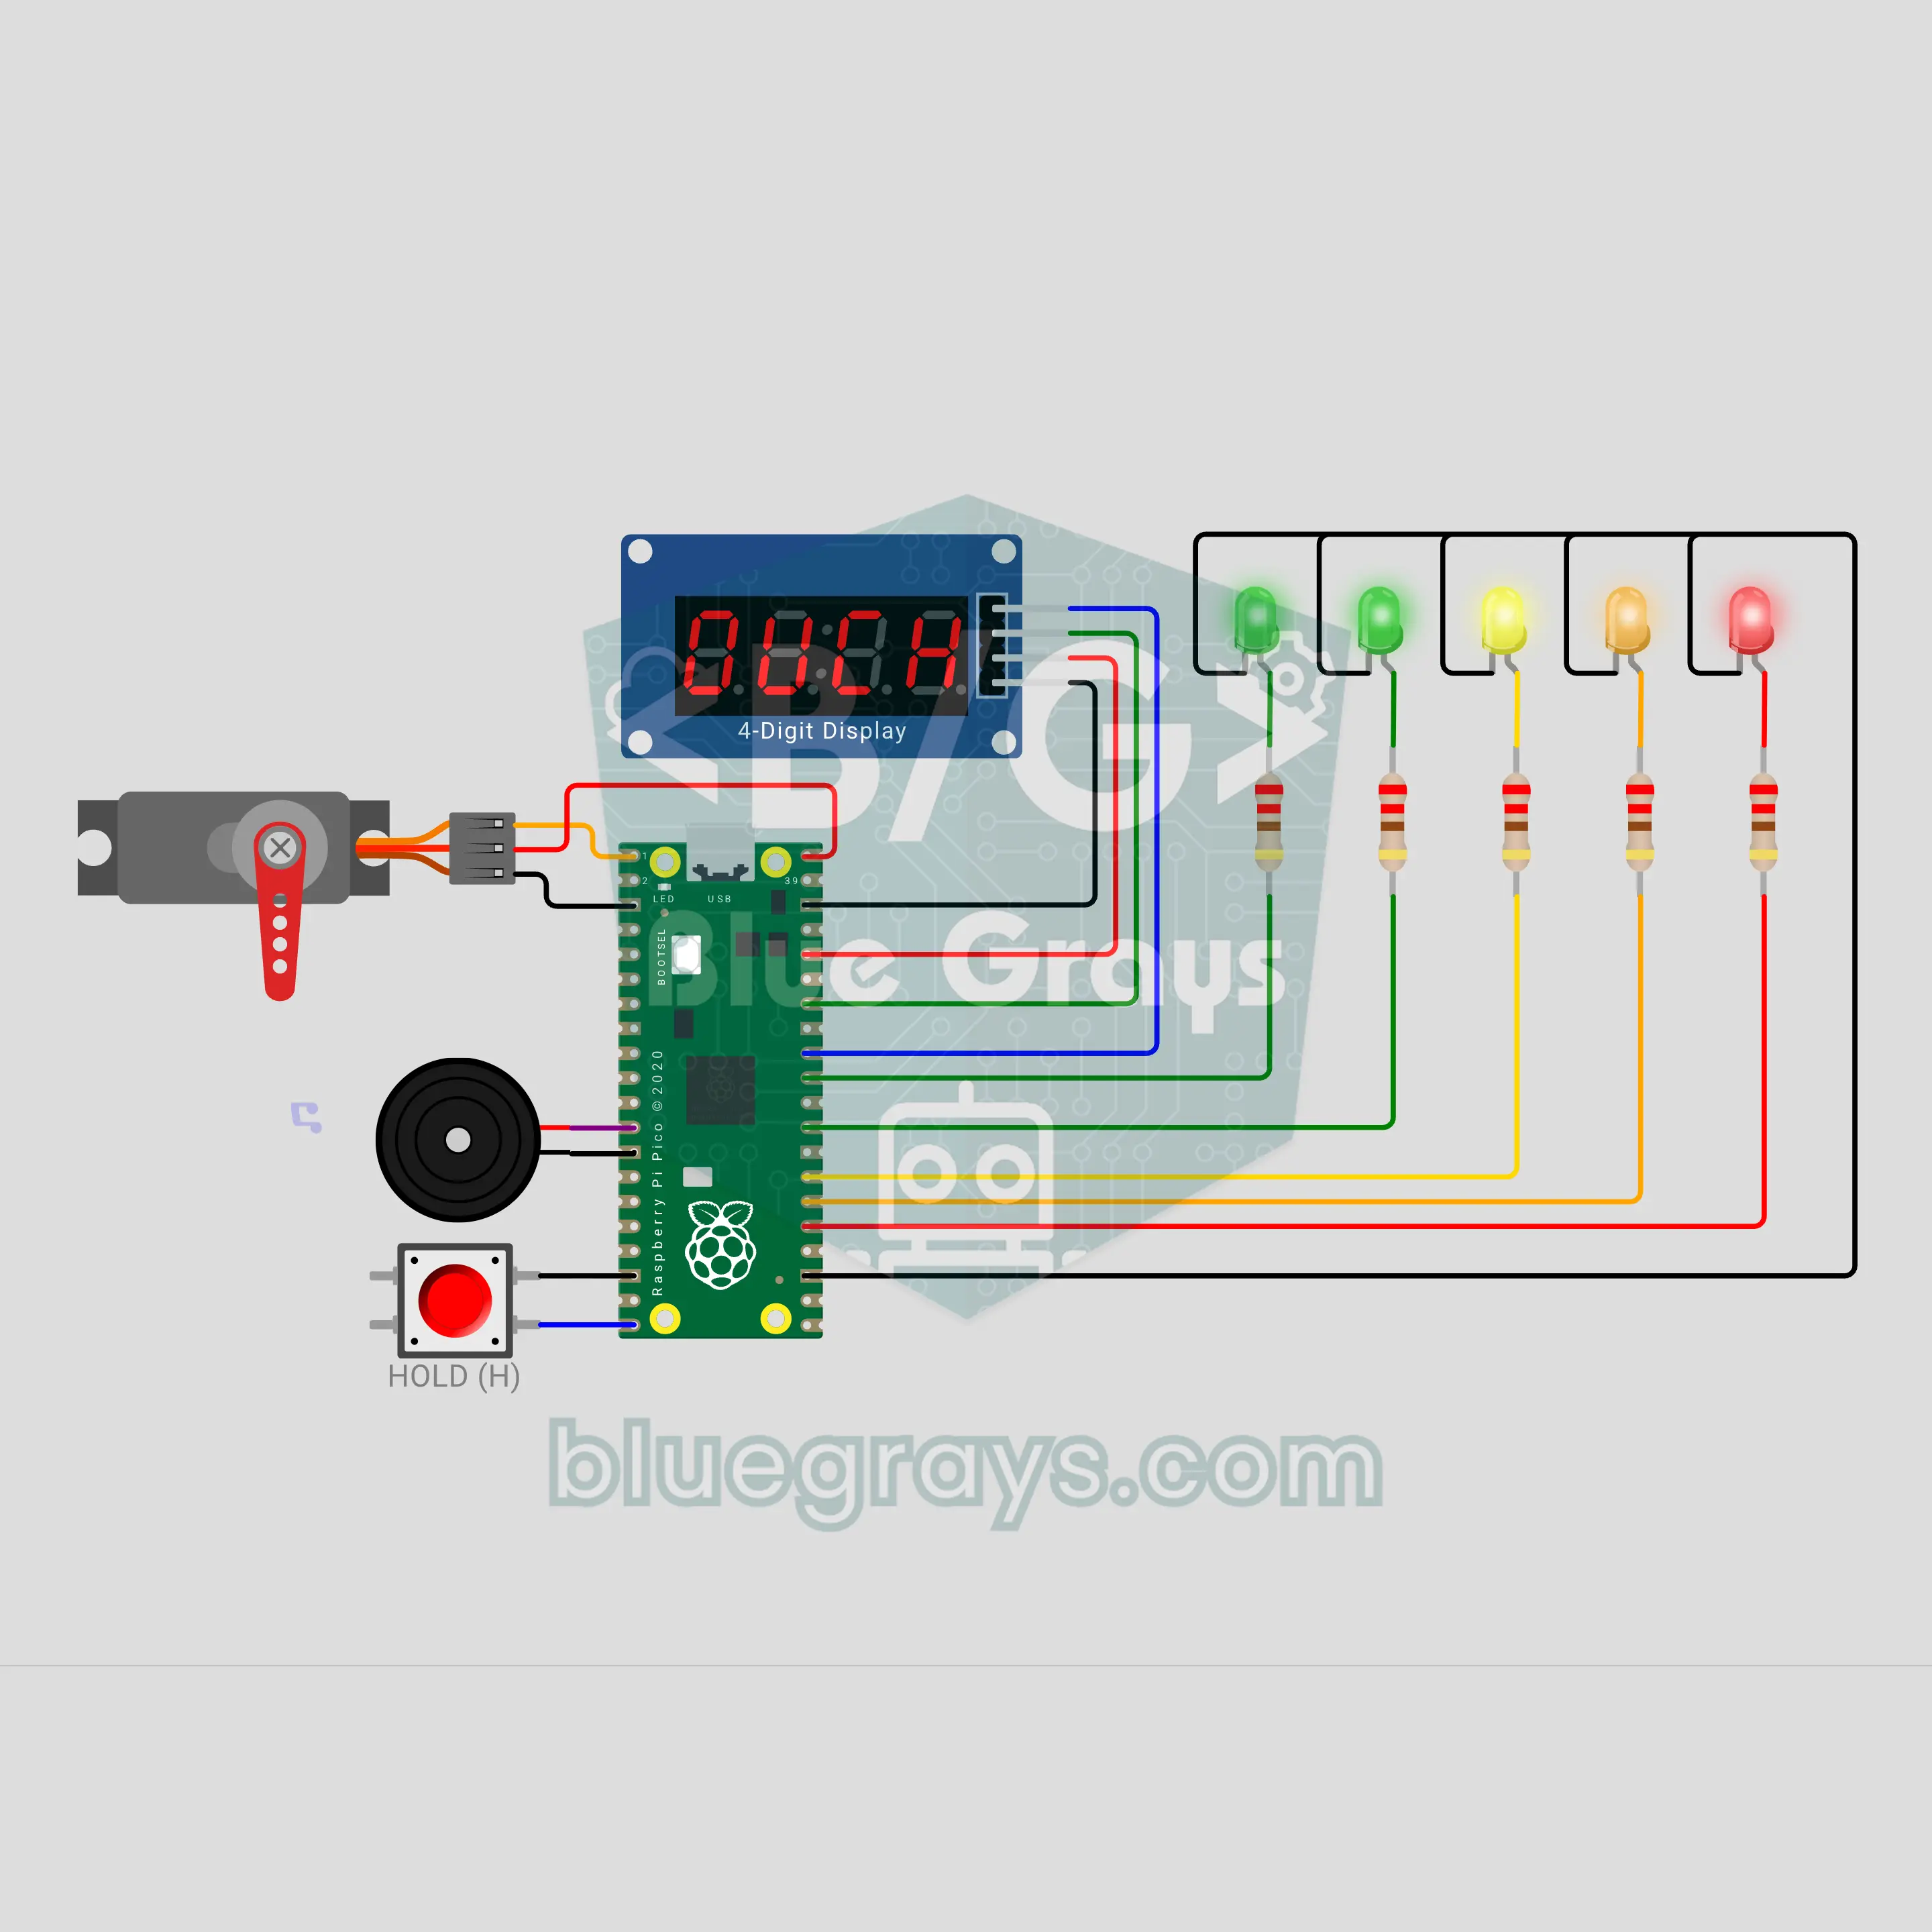
Dám nhấn thì nhấn với Raspberry Pi Pico W: rút tay ra trước khi bẫy sập (nút nhấn + servo + TM1637 + 5 LED + còi chip)
Trò chơi dám nhấn thì nhấn với Raspberry Pi Pico W: nhấn nút và giữ nguyên, tay bạn đang ở trong bẫy. TM1637 đếm thời gian theo phần mười giây, các LED căng thẳng đầy dần, tiếng tim đập nhanh dần và bẫy servo dọa bạn bằng những cú giật giả. Bẫy sập vào một thời điểm bí mật; LED đỏ nháy sáng trước đó 0,3 giây. Thả tay kịp lúc thì thời gian là điểm của bạn, có lưu kỷ lục; bị bắt thì được 0 điểm. Vừa là trò thử thách lòng can đảm vừa là trò phản xạ.