
Step mühərrik nədir? 28BYJ-48 və ULN2003 ilə Arduino-da dəqiq dönmə
Step mühərrik necə işləyir? 28BYJ-48 və ULN2003 sürücü qoşulması, dövrə düşən addım sayı (2048), Stepper və AccelStepper kitabxanaları, bucaq qədər döndərmə, A4988 ilə NEMA 17, ESP32 və Pico istifadəsi.
Step mühərrik (addım mühərriki) dönməsini kiçik və bərabər addımlara bölən mühərrikdir. Hər komandada müəyyən bir bucaq qədər dönür; buna görə əlavə sensor istifadə etmədən mühərrikin tam olaraq harada dayandığını bilirsən. 3D printerlər, CNC dəzgahları, kamera sürüşdürücüləri və avtomatik pərdələr bu dəqiqliyə görə step mühərrikdən istifadə edir. Arduino ilə öyrənməyə başlamağın ən ucuz yolu isə 28BYJ-48 mühərriki və onunla birlikdə satılan ULN2003 sürücü platasıdır.
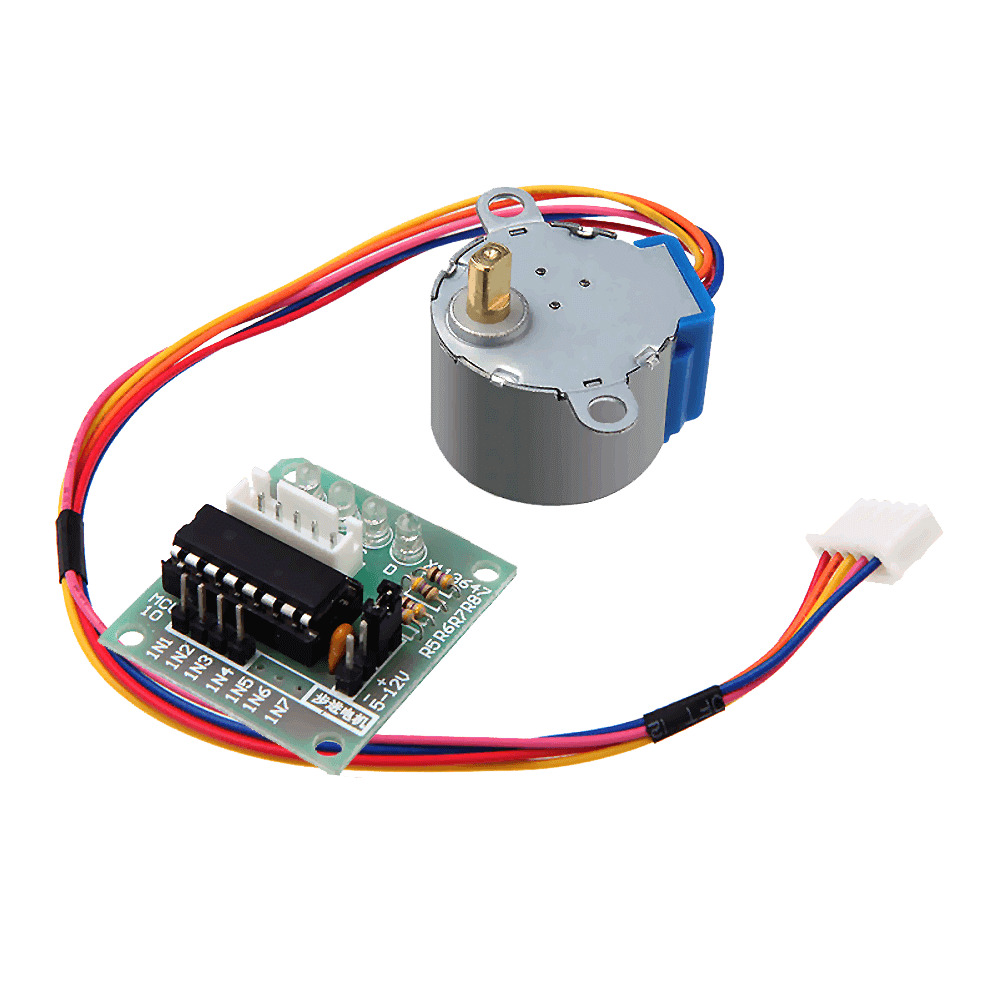
Step mühərrik necə işləyir?
Step mühərrikin içində dişli maqnit rotorun ətrafında düzülmüş bir neçə sarğı var. Sarğılara müəyyən ardıcıllıqla cərəyan verildikdə rotor hər dəfə ən yaxın sarğıya doğru çəkilir və bir addım irəliləyir. Ardıcıllığı sürətli tətbiq etsən mühərrik sürətli, yavaş tətbiq etsən yavaş dönür; ardıcıllığı tərsinə çevirsən əks istiqamətdə dönür. Mühərrik hər addımı saydığı üçün mövqeyi bilinir, amma həddindən artıq yüklənsə addım buraxa bilər və bunu özü hiss edə bilmir.
Step mühərrik, servo, yoxsa DC mühərrik?
| Xüsusiyyət | DC motor | Servo motor | Step mühərrik |
|---|---|---|---|
| Hərəkət | Fasiləsiz dönür | Müəyyən bir bucağa gedir (adətən 0–180°) | Limitsiz dövr, addım-addım |
| Mövqe məlumatı | Yoxdur | Var (daxilində geri əlaqə) | Addımlar sayılaraq bilinir |
| Sürət | Çox sürətli | Orta | Aşağı–orta |
| Aşağı sürətdə fırlanma momenti | Aşağı | Orta | Yüksək |
| Tipik istifadə | Təkər, ventilyator, nasos | Robot qol, kilid, sükan | 3D printer, CNC, sürüşdürücü, saat |
Müəyyən bir bucağa gedib orada dayanmaq kifayətdirsə, servo daha sadədir; təfərrüatlar Servo mühərrik nədir? yazısındadır. Sürətli və fasiləsiz dönmə lazımdırsa DC mühərrik və L298N mühərrik sürücüsü daha uyğundur. Həm bir neçə dövr dönməli, həm də mövqeyini bilməli olan işlərdə isə step mühərrikin rəqibi yoxdur.
28BYJ-48 texniki xüsusiyyətləri
| Xüsusiyyət | Dəyər |
|---|---|
| Növ | 4 fazalı, unipolyar step mühərrik |
| İş gərginliyi | 5 V DC |
| Daxili dişli nisbəti | Təxminən 1:64 |
| Dövrə düşən addım | 2048 (tam addım), 4096 (yarım addım) |
| Addım bucağı | Təxminən 0,18° (tam addım) |
| Cərəyan sərfi | Təxminən 200–250 mA |
| Maksimum sürət | Təxminən 10–15 dövr/dəqiqə |
| Naqil | 5 ədəd (qırmızı ortaq uc) |
ULN2003 sürücü qoşulması
Mühərrikin 5 naqilli yuvası ULN2003 platasındakı yuvaya yalnız bir istiqamətdə girir, yanlış taxa bilməzsən. Platanın IN1–IN4 pinlərini Arduino-nun 8–11-ci pinlərinə, + və – uclarını isə 5 V qidaya qoş. ULN2003 Arduino pinindən gələn kiçik siqnalı sarğının ehtiyac duyduğu cərəyana qədər gücləndirən Darlington tranzistor massividir; platanın üzərindəki dörd LED də sarğıların ardıcıl işlədiyini göstərir.
| ULN2003 pini | Arduino Uno |
|---|---|
| IN1 | D8 |
| IN2 | D9 |
| IN3 | D10 |
| IN4 | D11 |
| + (5–12 V) | Xarici 5 V (bir mühərrik üçün Uno-nun 5V pini də olar) |
| – (GND) | GND (Arduino ilə ortaq) |
Stepper kitabxanası ilə ilk dönmə
Arduino IDE ilə birlikdə gələn Stepper kitabxanası əlavə quraşdırma tələb etmir. Diqqət etməli olduğun yeganə məqam pin ardıcıllığıdır: 28BYJ-48 üçün obyekt 8, 10, 9, 11 ardıcıllığı ilə (IN1, IN3, IN2, IN4) təyin edilməlidir. Ardıcıllığı 8, 9, 10, 11 yazsan mühərrik dönmək əvəzinə yerində titrəyir; bu, ən çox buraxılan xətadır.
1#include <Stepper.h>
2
3const int STEPS_PER_REV = 2048;                  // 28BYJ-48 tam tur / full revolution
4Stepper motor(STEPS_PER_REV, 8, 10, 9, 11);      // sıra: IN1, IN3, IN2, IN4 / order: IN1, IN3, IN2, IN4
5
6void setup() {
7  motor.setSpeed(10);                            // devir/dakika, en fazla ~15 / RPM, max ~15
8}
9
10void loop() {
11  motor.step(STEPS_PER_REV);        // bir yönde tam tur / one full turn
12  delay(1000);
13  motor.step(-STEPS_PER_REV / 2);   // ters yönde yarım tur / half a turn back
14  delay(1000);
15}Potensiometrlə mövqe idarəsi
Mühərrikin cari mövqeyini dəyişəndə saxlasan, onu istədiyin nöqtəyə apara bilərsən. Aşağıdakı kod potensiometrin vəziyyətini 0–2048 addıma çevirir və mühərrik qulpu izləyirmiş kimi eyni nöqtəyə dönür. Kiçik titrəyişləri nəzərə almamaq üçün 10 addımlıq tolerans istifadə olunur. Potensiometrin qoşulması Potensiometr nədir? yazısındadır.
1#include <Stepper.h>
2
3Stepper motor(2048, 8, 10, 9, 11);
4int position = 0;                                    // şu anki adım / current step
5
6void setup() {
7  motor.setSpeed(12);
8}
9
10void loop() {
11  int target = map(analogRead(A0), 0, 1023, 0, 2048);  // potansiyometre → hedef / pot → target
12  if (abs(target - position) > 10) {                 // küçük titreşimleri yok say / ignore jitter
13    motor.step(target - position);
14    position = target;
15  }
16}
AccelStepper: yumşaq sürətlənmə və gözlətmədən işləmə
Stepper kitabxanasındakı step() komandası dönmə bitənə qədər proqramı gözlədir; bu zaman düyməni oxuya, ekranı yeniləyə bilmirsən. Library Manager-dən quraşdıra biləcəyin AccelStepper isə mühərriki arxa planda addım-addım irəliləyir və sürətlənmə-yavaşlama əlavə edərək qəfil start-ları önləyir. 28BYJ-48 üçün yarım addım rejimi (HALF4WIRE) istifadə olunur, bu rejimdə bir dövr 4096 addımdır:
1#include <AccelStepper.h>
2
3// 28BYJ-48 + ULN2003, yarım adım: tur başına 4096 / half-step: 4096 per turn
4AccelStepper motor(AccelStepper::HALF4WIRE, 8, 10, 9, 11);
5
6void setup() {
7  motor.setMaxSpeed(1000);      // adım/saniye / steps per second
8  motor.setAcceleration(400);   // adım/saniye² / steps per second²
9  motor.moveTo(4096);           // bir tur ileri / one turn forward
10}
11
12void loop() {
13  if (motor.distanceToGo() == 0) {
14    motor.moveTo(-motor.currentPosition());   // geri dön / go back
15  }
16  motor.run();                  // her döngüde çağır, bekletmez / call every loop, non-blocking
17}
Daha güclü mühərriklər: NEMA 17 və A4988
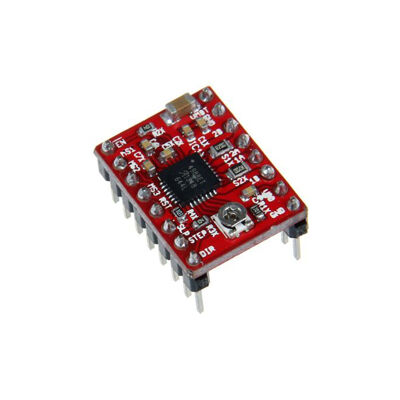
3D printer və CNC kimi güc tələb edən işlərdə NEMA 17 kimi bipolyar step mühərriklərdən istifadə olunur. Bu mühərriklər dövrdə 200 addım (1,8°) atır və 28BYJ-48-dən xeyli güclüdür. Onları A4988 və ya DRV8825 kimi sürücülərlə idarə edirsən: hər STEP impulsunda mühərrik bir addım atır, DIR pini istiqaməti müəyyən edir. Sürücü 8–35 V ilə qidalanır və mikroaddım tənzimləməsi ilə addımları 16-ya qədər bölərək daha yumşaq dönmə təmin edir.
1const int STEP_PIN = 3;
2const int DIR_PIN = 4;
3
4void setup() {
5  pinMode(STEP_PIN, OUTPUT);
6  pinMode(DIR_PIN, OUTPUT);
7}
8
9void loop() {
10  digitalWrite(DIR_PIN, HIGH);          // yön / direction
11  for (int i = 0; i < 200; i++) {       // NEMA 17'de 200 adım = 1 tur / 200 steps = 1 turn
12    digitalWrite(STEP_PIN, HIGH);
13    delayMicroseconds(800);             // küçüldükçe hız artar / smaller = faster
14    digitalWrite(STEP_PIN, LOW);
15    delayMicroseconds(800);
16  }
17  delay(1000);
18}ESP32 və Raspberry Pi Pico ilə step mühərrik
ULN2003-ün girişləri 3,3 V siqnalla problemsiz işləyir; mühərrikin qidasını yenə də 5 V-dan ayrıca ver. ESP32-də AccelStepper kitabxanası olduğu kimi işləyir; 6–11 və 34–39 xaricindəki pinlərdən, məsələn, GPIO 19, 18, 5 və 17-dən istifadə edə bilərsən. Pico-da MicroPython ilə dörd pinə yarım addım ardıcıllığını növbə ilə yazaraq mühərriki döndürürsən:
1from machine import Pin
2import time
3
4pins = [Pin(n, Pin.OUT) for n in (2, 3, 4, 5)]      # IN1–IN4 → GP2–GP5
5SEQ = [[1,0,0,0],[1,1,0,0],[0,1,0,0],[0,1,1,0],
6       [0,0,1,0],[0,0,1,1],[0,0,0,1],[1,0,0,1]]    # yarım adım dizisi / half-step sequence
7
8def rotate(steps, delay_ms=2):
9    direction = 1 if steps > 0 else -1
10    for i in range(abs(steps)):
11        for pin, value in zip(pins, SEQ[(i * direction) % 8]):
12            pin.value(value)
13        time.sleep_ms(delay_ms)
14    for pin in pins:
15        pin.value(0)                                   # bobinleri bırak / release coils
16
17rotate(4096)        # bir tur / one turn (half-step)
18rotate(-1024)       # çeyrek tur geri / quarter turn back
Step mühərrik ilə layihə ideyaları
- Analoq saat: Saat və dəqiqə əqrəbini step mühərriklərlə döndərən masa saatı.
- Kamera sürüşdürücü: Zaman sürətləndirilmiş (timelapse) çəkilişlər üçün kameranı çox yavaş sürüşdürən reltsa.
- Avtomatik balıq yemləyicisi: Gündə iki dəfə fırlanan bunkerini çevirib yem tökən qurğu.
- Günəş izləyən panel: İki işıq sensoru ilə paneli ən parlaq istiqamətə çevir; işıq tərəfi üçün LDR işıq sensoru.
- Fırlanan masa: Məhsul fotosu və ya 3D skan üçün obyekti bərabər bucaqlarla döndərən masa.
- Avtomatik pərdə: Pərdə ipini sarıyaraq açıb-bağlayan və mövqeyini xatırlayan mühərrik.
Tez-tez buraxılan xətalar və həlləri
- Mühərrik titrəyir, amma dönmür: Stepper kitabxanasında pin ardıcıllığı yanlışdır; 8, 9, 10, 11 əvəzinə 8, 10, 9, 11 yaz.
- Mühərrik addım buraxır: Sürət çox yüksəkdir və ya yük çox ağırdır; 28BYJ-48-i 15 dövr/dəqiqədən aşağı saxla və AccelStepper ilə sürətlənmə əlavə et.
- Arduino yenidən başlayır: Qida çatmır; mühərriki xarici 5 V mənbədən qidalandır və GND-ləri birləşdir.
- Mühərrik dayananda qızır: Sarğılar enerjili qalır; hərəkət bitəndə dörd pini LOW et.
- Dövr sayı tutmur: Tam addımda 2048, yarım addımda 4096 addım var; NEMA 17-də isə 200 addım. İstifadə etdiyin rejimi və mühərriki qarışdırma.
- A4988 ilə mühərrik dönmür: Cərəyan həddi çox aşağı tənzimlənib, mühərrik qidası yoxdur və ya RESET ilə SLEEP pinləri bir-birinə qoşulmayıb.
Step mühərrik "tam bu qədər dön" demənin ən asan yoludur və CNC, 3D printer kimi maşınların əsasını təşkil edir. BlueGrays tətbiqində 28BYJ-48 ilə step mühərrik istifadəsi və step mühərrikdən 360 dərəcə dönən servo hazırlanması layihələrini dövrə sxemləri və kodları ilə addım-addım tapa bilərsən.
Tez-tez verilən suallar
28BYJ-48 bir dövrdə neçə addım atır?
Tam addım rejimində təxminən 2048, yarım addım rejimində təxminən 4096 addım atır. Mühərrikin daxili dişli nisbəti tam olaraq 1:64 olmadığı üçün çox uzun dönmələrdə kiçik sapma yarana bilər; dəqiq işlərdə mövqeyi arabir limit açarı ilə sıfırlamaq məsləhətdir.
Step mühərrik niyə titrəyir, amma dönmür?
Ən çox rast gəlinən səbəb sarğıların yanlış ardıcıllıqla idarə olunmasıdır. Arduino-nun Stepper kitabxanasında 28BYJ-48 üçün pinlər 8, 10, 9, 11 (IN1, IN3, IN2, IN4) ardıcıllığı ilə yazılmalıdır. Sürət çox yüksəkdirsə və ya qida çatmırsa da mühərrik dönmək əvəzinə titrəyə bilər.
ULN2003-ü Arduino-nun 5V pinindən qidalandıra bilərəmmi?
Tək bir 28BYJ-48 üçün adətən bəli; mühərrik təxminən 240 mA çəkir və USB bunu ödəyir. İki mühərrik, servo və ya başqa yüklər olduqda Arduino-nun stabilizatoru və USB portu çətinlik çəkir; bu halda xarici 5 V mənbədən istifadə et və GND-ləri birləşdir.
Step mühərrik mövqeyini necə bilir?
Step mühərrik mövqeyini ölçmür, atılan addımları sayaraq bilir. Buna görə açılışda mühərriki istinad nöqtəsinə (məsələn, limit açarına) aparıb sıfırlamaq və həddindən artıq yük ya da yüksək sürətə görə addım buraxmasının qarşısını almaq lazımdır.
Step mühərrik, yoxsa servo mühərrik istifadə etməliyəm?
0–180 dərəcə arasında bir bucağa gedib orada dayanmaq kifayətdirsə, servo daha sadədir və öz sürücüsü daxilindədir. Bir neçə dövr dönməli, aşağı sürətdə güclü fırlanma momenti verməli və ya çox dəqiq mövqeləndirilməli işlərdə step mühərrik seçilir.
28BYJ-48 ilə NEMA 17 arasında fərq nədir?
28BYJ-48 kiçik, ucuz, 5 V ilə işləyən və dişli qutusu sayəsində yavaş, amma dəqiq dönən mühərrikdir. NEMA 17 isə dövrdə 200 addım atan, xeyli güclü və sürətli bipolyar mühərrikdir; A4988 kimi sürücü və 12–24 V qida tələb edir. Hobbi layihələri üçün 28BYJ-48, 3D printer və CNC kimi maşınlar üçün NEMA 17 istifadə olunur.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Step mühərrikinin istifadəsi
Saatın əqrəbi kimi addım-addım, tam istədiyin qədər fırlanan mühərrik. Arduino sürücü platası vasitəsilə kiçik step mühərriki əvvəlcə bir istiqamətdə tam bir dövr fırladır, bir saniyə gözləyir, sonra…

Step mühərrikindən 360 dərəcəlik servo mühərrik düzəltmək
Adi step mühərrikinə istədiyin bucağa getməyi öyrət, həm də tam bir dövrə boyunca.

Coystiklə servo idarəsi
Coystik çubuğu ilə iki mühərriki idarə et, sanki təhlükəsizlik kamerasını çevirirsən.

ESP32 servo mühərrik (potensiometrlə idarə)
Bu layihədə potensiometrlə SG90 servo mühərrikini idarə edirik. Potensiometrdən oxunan analoq dəyəri 0-180 dərəcə aralığına map-ləyərək servo bucağını tənzimləyirik. ESP32Servo kitabxanası ESP32-nin çıxış verə bilən uyğun GPIO-larında servo siqnalı yaradır; bu layihədə GPIO 18 istifadə olunur. Bu, robot qollar, kamera gimbal-ları və avtomatik qapı mexanizmləri üçün əsas idarəetmə üsuludur.

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.
Coystiklə LED idarəsi
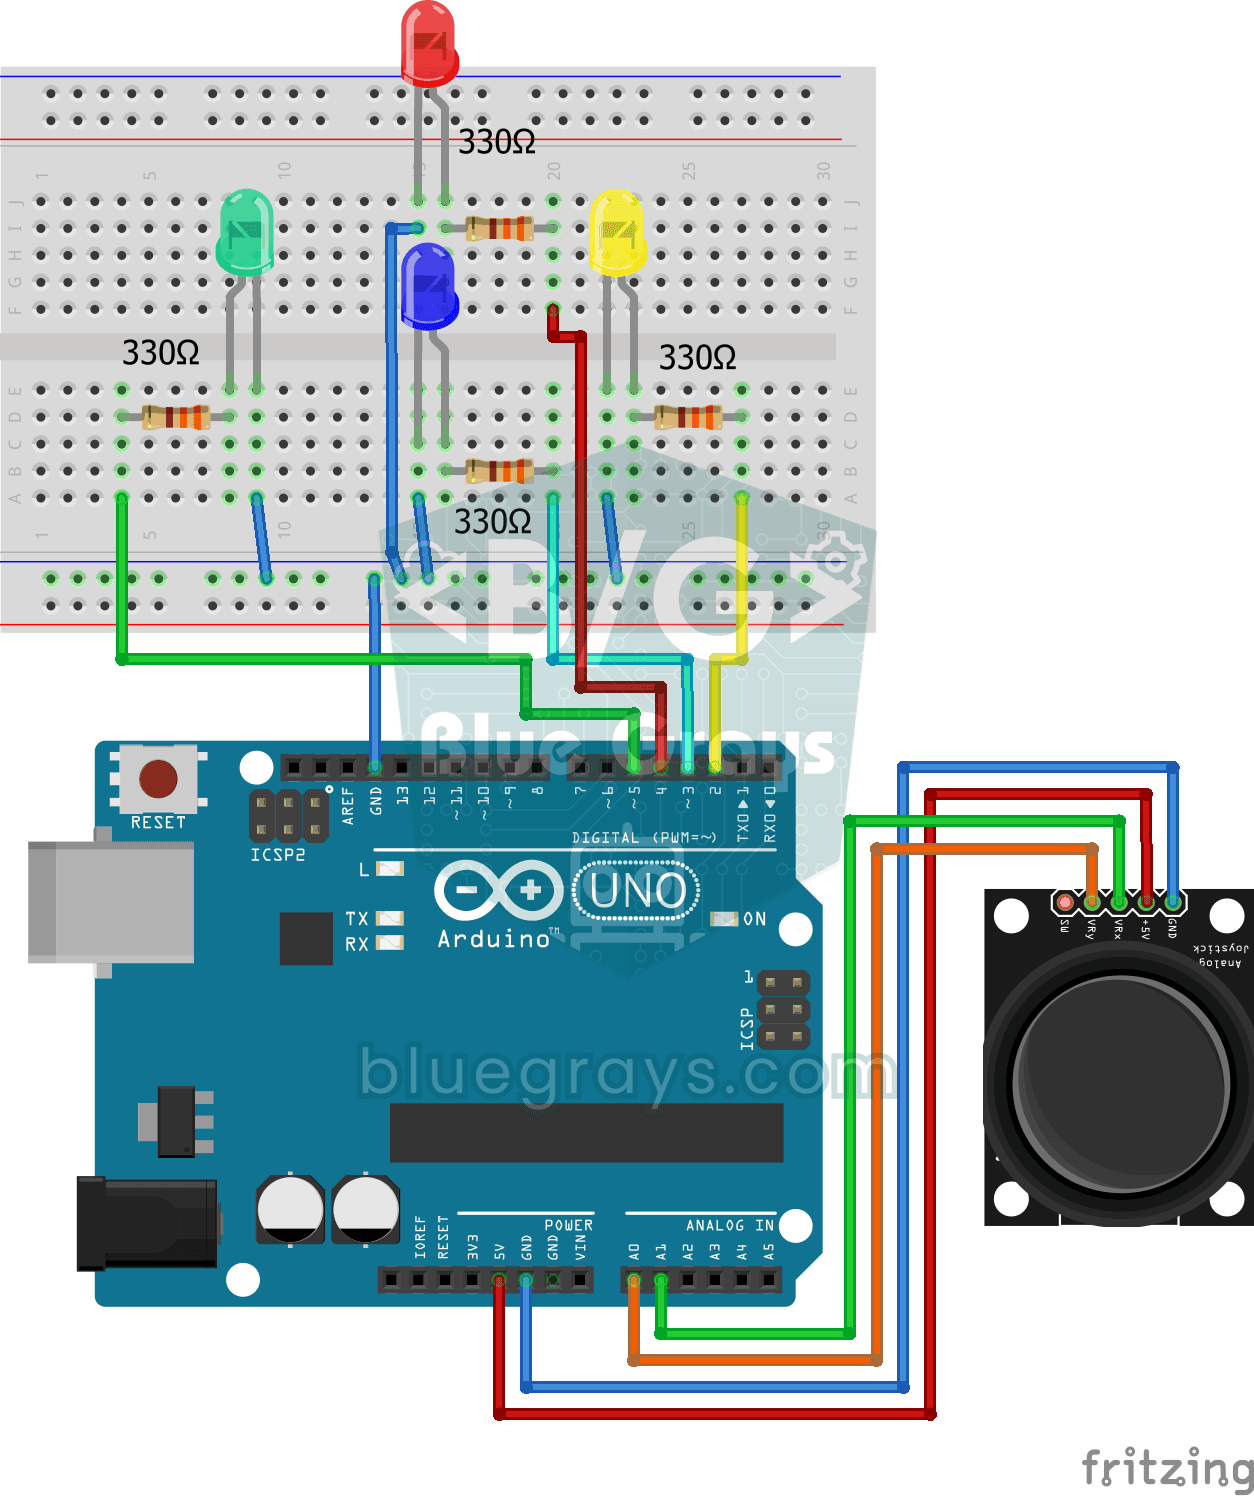
Coystikin kiçik çubuğunu hansı istiqamətə sonadək itələsən, həmin istiqamətdəki LED yanır: sağ, sol, yuxarı və aşağı üçün dörd fərqli rəng var. Çubuğu buraxanda ortaya qayıdır və bütün LED-lər sönür.

ESP32 park sensoru (HC-SR04 + 5 LED bar + Buzzer + OLED)
Avtomobil park sensorunun ESP32 versiyası! HC-SR04 ultrasəs sensoru ilə önündəki əşyaya qədər məsafəni ölçürük. Məsafə azaldıqca 5 LED-lik bar dolur (yaşıl → sarı → qırmızı) və buzzer-in bip aralığı qısalır. Çox yaxınlaşanda (10 sm-dən az) fasiləsiz siqnal çalır və bütün LED-lər yanır. SSD1306 OLED ekranda böyük yazı ilə anlıq sm dəyəri və vəziyyət mətni göstərilir.