
Raspberry Pi Pico park sensoru (HC-SR04 + 3 LED + Buzzer)
Avtomobillərdəki arxa park sensorunu masana gətir! Raspberry Pi Pico, HC-SR04 ultrasonik sensoru ilə qarşındakı maneəyə olan məsafəni saniyədə təxminən 16 dəfə ölçür. Maneə yaxınlaşdıqca yaşıl, sarı və qırmızı LED ardıcıl yanır, buzzer-in bip səsi sürətlənir; 10 sm-dən az məsafədə səs kəsilmədən çalır və qırmızı LED yanıb-sönür. Ultrasonik ölçmə, PWM ilə səs və bloklamayan zamanlama bir layihədə.
Video
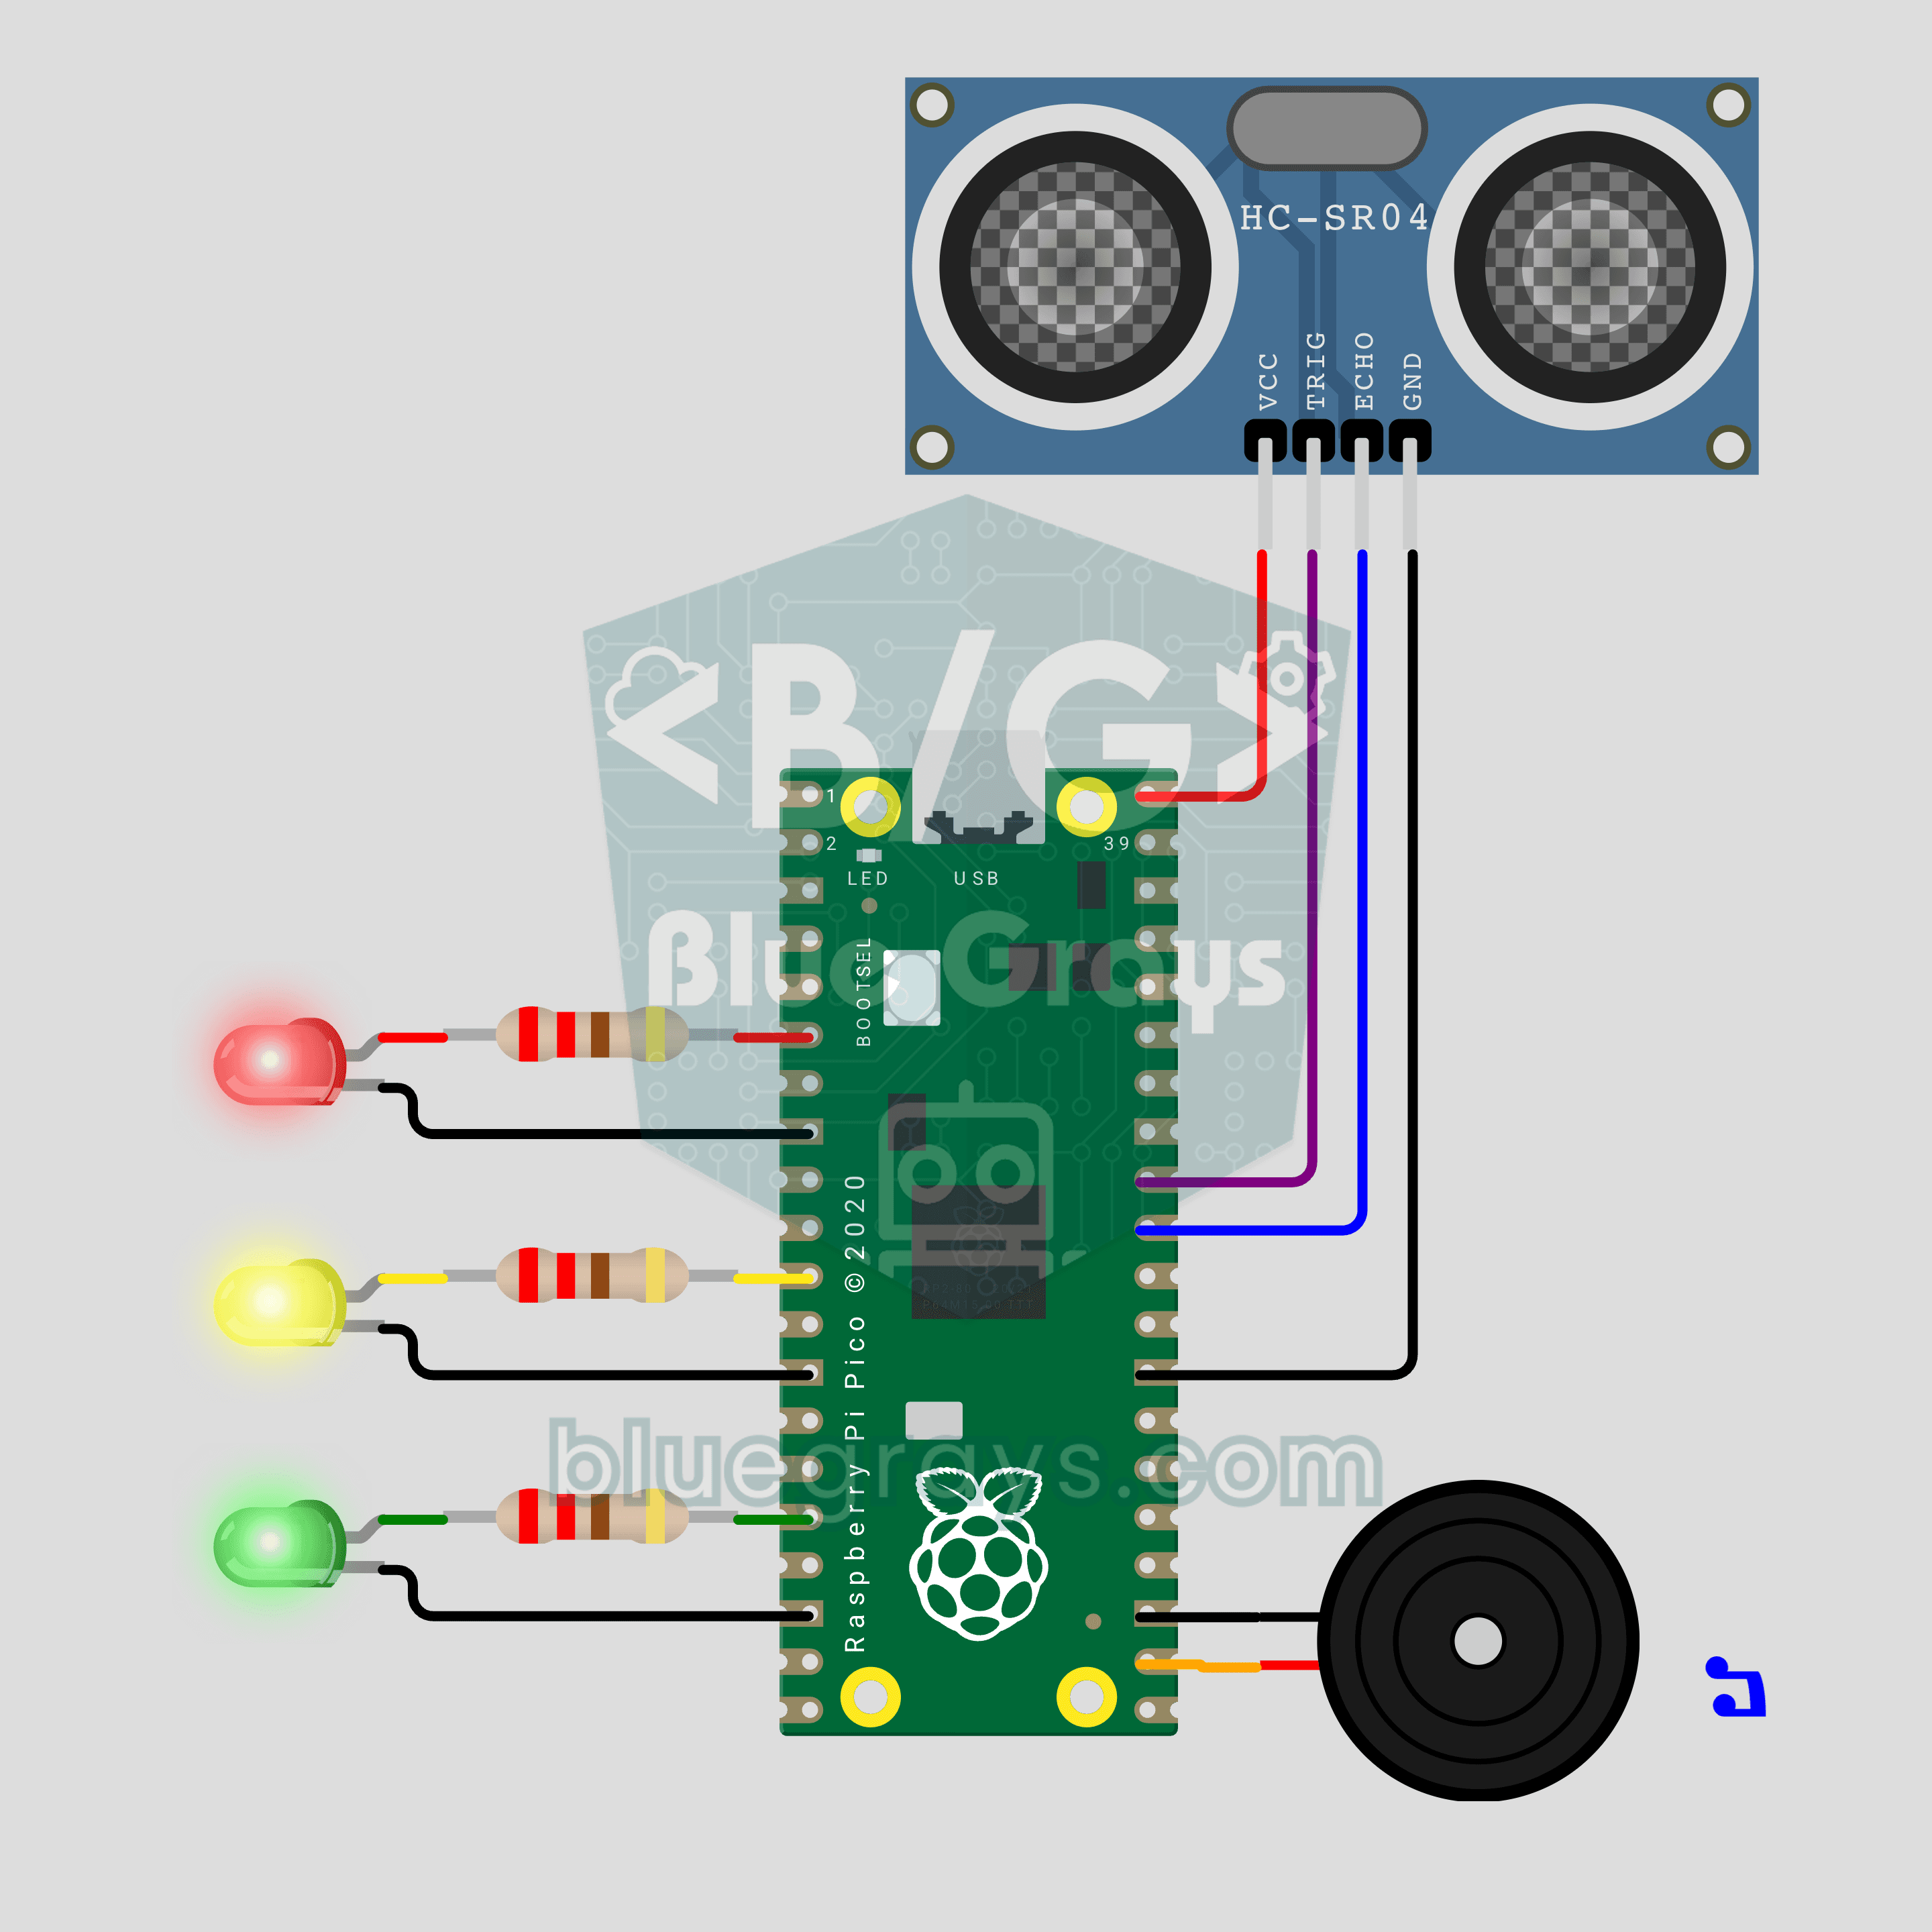
Dövrə sxemi
Mənbə kodu
1# ─────────────────────────────────────────
2#   BlueGrays · bluegrays.com
3#   Raspberry Pi Pico park sensoru (HC-SR04 + 3 LED + Buzzer)
4# ─────────────────────────────────────────
5# Avtomobil park sensoru. HC-SR04 maneəyə qədər məsafəni ölçür;
6# yaxınlaşdıqca yaşıl, sarı və qırmızı LED-lər növbə ilə yanır, siqnallar
7# sürətlənir. Çox yaxında səs fasiləsiz olur və qırmızı LED yanıb-sönür.
8#
9# Pinlər:
10#   GP27 -> HC-SR04 TRIG
11#   GP26 -> HC-SR04 ECHO (real aparatda 1k + 2k bölücü)
12#   VBUS -> HC-SR04 VCC (5V), GND.6 -> HC-SR04 GND
13#   GP4  -> 220 ohm -> Qırmızı LED (katod GND-yə)
14#   GP8  -> 220 ohm -> Sarı LED (katod GND-yə)
15#   GP12 -> 220 ohm -> Yaşıl LED (katod GND-yə)
16#   GP17 -> Buzzer (+), digər ayağı GND-yə
17
18from machine import Pin, PWM, time_pulse_us
19import time
20
21# ============ AYARLAR ============
22GREEN_CM = 100         # Yaşıl yanır, siqnallar başlayır
23YELLOW_CM = 50         # Sarı qoşulur
24RED_CM = 25            # Qırmızı qoşulur
25STOP_CM = 10           # Fasiləsiz səs + yanıb-sönən qırmızı
26
27BEEP_MS = 60           # Bir siqnalın uzunluğu
28SLOW_GAP_MS = 700      # GREEN_CM-də siqnallar arasında fasilə
29FAST_GAP_MS = 50       # STOP_CM yaxınlığında siqnallar arasında fasilə
30VOLUME = 32768         # PWM doldurma əmsalı, 32768 = 50%
31FLASH_MS = 120         # STOP zonasında qırmızının yanıb-sönmə periodu
32
33MEASURE_MS = 60        # Ölçmə intervalı, min 60 ms
34PRINT_MS = 250         # Serial çap intervalı
35ECHO_TIMEOUT_US = 12000  # ~2 m-dən uzaq = maneə yoxdur
36SOUND_CM_PER_US = 0.0343  # Səsin sürəti (20 C)
37LOOP_MS = 5            # Əsas dövrün addımı
38
39# Yaxından uzağa zonalar: (ad, yuxarı hədd sm, (yaşıl, sarı, qırmızı), səs Hz)
40ZONES = (
41    ("STOP", STOP_CM, (1, 1, 1), 1900),
42    ("QIRMIZI", RED_CM, (1, 1, 1), 1900),
43    ("SARI", YELLOW_CM, (1, 1, 0), 1500),
44    ("YAŞIL", GREEN_CM, (1, 0, 0), 1200),
45)
46CLEAR = len(ZONES)     # Maneəsiz zona
47STOP = 0               # STOP zonasının indeksi
48
49# ============ APARAT HİSSƏSİ ============
50trig = Pin(27, Pin.OUT, value=0)
51echo = Pin(26, Pin.IN)
52led_green = Pin(12, Pin.OUT, value=0)
53led_yellow = Pin(8, Pin.OUT, value=0)
54led_red = Pin(4, Pin.OUT, value=0)
55buzzer = PWM(Pin(17))
56buzzer.duty_u16(0)
57
58
59# ============ ÖLÇMƏ ============
60def measure_cm():
61    # 10 us TRIG impulsu göndər, ECHO-nun nə qədər HIGH qaldığını ölç
62    trig.value(0)
63    time.sleep_us(2)
64    trig.value(1)
65    time.sleep_us(10)
66    trig.value(0)
67    pulse = time_pulse_us(echo, 1, ECHO_TIMEOUT_US)
68    if pulse < 0:
69        return None    # Əks-səda yoxdur və ya çox uzaqdır
70    # Səs get-gəl yol gedir: yarısı
71    return pulse * SOUND_CM_PER_US / 2
72
73
74def median3(values):
75    # Son 3 ölçmənin medianı: bir səhv ölçmə LED-ləri titrətməsin
76    a, b, c = values
77    return max(min(a, b), min(max(a, b), c))
78
79
80def zone_of(dist):
81    if dist is None:
82        return CLEAR
83    for i, zone in enumerate(ZONES):
84        if dist <= zone[1]:
85            return i
86    return CLEAR
87
88
89def beep_gap_ms(dist):
90    # STOP_CM ilə GREEN_CM arasında siqnal fasiləsi FAST-dan SLOW-a xətti artır
91    ratio = (dist - STOP_CM) / (GREEN_CM - STOP_CM)
92    ratio = min(1.0, max(0.0, ratio))
93    return int(FAST_GAP_MS + ratio * (SLOW_GAP_MS - FAST_GAP_MS))
94
95
96# ============ SƏS ============
97tone_on = False
98tone_hz = 0
99
100
101def tone(hz):
102    # Səs artıq açıqdırsa PWM-ə toxunma
103    global tone_on, tone_hz
104    if tone_on and tone_hz == hz:
105        return
106    buzzer.freq(hz)
107    buzzer.duty_u16(VOLUME)
108    tone_on = True
109    tone_hz = hz
110
111
112def silence():
113    global tone_on
114    if tone_on:
115        buzzer.duty_u16(0)
116        tone_on = False
117
118
119def set_leds(green, yellow, red):
120    led_green.value(green)
121    led_yellow.value(yellow)
122    led_red.value(red)
123
124
125def self_test():
126    # LED-lərin və buzzer-in qısa açılış testi: yaşıl -> sarı -> qırmızı
127    for leds, hz in (((1, 0, 0), 1200), ((1, 1, 0), 1500), ((1, 1, 1), 1900)):
128        set_leds(*leds)
129        tone(hz)
130        time.sleep_ms(90)
131        silence()
132        time.sleep_ms(160)
133    set_leds(0, 0, 0)
134
135
136# ============ ƏSAS DÖVR ============
137print("== BlueGrays · bluegrays.com ==")
138print("Park sensoru")
139print("LED-lər: yaşıl <= %d sm, sarı <= %d sm, qırmızı <= %d sm, fasiləsiz səs <= %d sm"
140      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
141print("Siqnal: %d sm-də başlayır, %d sm və %d sm-də daha yüksək tonla, %d sm-də fasiləsiz"
142      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
143self_test()
144
145FAR = 999.0                       # Maneə yoxdursa yer tutucu
146history = [FAR, FAR, FAR]         # Son 3 ölçmə
147distance = None                   # Süzülmüş məsafə (sm)
148zone = CLEAR
149last_zone = -1
150now = time.ticks_ms()
151next_measure = now
152next_print = now
153last_beep = time.ticks_add(now, -10000)   # İlk siqnal dərhal çalınır
154beep_end = now
155
156while True:
157    now = time.ticks_ms()
158
159    # 1) Ölçmə: hər MEASURE_MS-dən bir, median filtri ilə
160    if time.ticks_diff(now, next_measure) >= 0:
161        next_measure = time.ticks_add(now, MEASURE_MS)
162        reading = measure_cm()
163        history = history[1:] + [reading if reading is not None else FAR]
164        filtered = median3(history)
165        distance = None if filtered >= FAR else filtered
166        zone = zone_of(distance)
167        if zone != last_zone:
168            name = "AÇIQ" if zone == CLEAR else ZONES[zone][0]
169            print("Zona ->", name)
170            last_zone = zone
171
172    # 2) LED-lər: bar qrafiki, STOP zonasında qırmızı yanıb-sönür
173    if zone == CLEAR:
174        set_leds(0, 0, 0)
175    elif zone == STOP:
176        flash_on = (now // FLASH_MS) % 2 == 0
177        set_leds(1, 1, 1 if flash_on else 0)
178    else:
179        set_leds(*ZONES[zone][2])
180
181    # 3) Səs: bloklamayan siqnal taymeri
182    if zone == CLEAR:
183        silence()
184    elif zone == STOP:
185        tone(ZONES[STOP][3])          # Çox yaxın: fasiləsiz səs
186    else:
187        if tone_on and time.ticks_diff(now, beep_end) >= 0:
188            silence()
189        # Fasilə hər keçiddə yenidən hesablanır: yaxınlaşan kimi növbəti siqnal sürətlənir
190        period = BEEP_MS + beep_gap_ms(distance)
191        if not tone_on and time.ticks_diff(now, last_beep) >= period:
192            tone(ZONES[zone][3])
193            last_beep = now
194            beep_end = time.ticks_add(now, BEEP_MS)
195
196    # 4) Serial monitor: məsafə sm ilə
197    if time.ticks_diff(now, next_print) >= 0:
198        next_print = time.ticks_add(now, PRINT_MS)
199        if distance is None:
200            print("Məsafə: --- (maneə yoxdur)")
201        else:
202            print("Məsafə: %5.1f sm" % distance)
203
204    time.sleep_ms(LOOP_MS)
205Tez-tez verilən suallar
Real dövrədə ECHO üçün niyə gərginlik bölücü lazımdır?
HC-SR04 5V ilə işləyir və ECHO çıxışı 5V verir, Pico-nun pinləri isə ən çox 3,3V qəbul edir. ECHO-nu 1 kΩ üzərindən GP26-ya, GP26-nı 2 kΩ ilə GND-yə qoş; pinə təxminən 3,3V çatır. Wokwi-də bölücü lazım deyil.
Xəbərdarlıq məsafələrini necə dəyişim?
Kodun əvvəlindəki `GREEN_CM`, `YELLOW_CM`, `RED_CM` və `STOP_CM` sabitlərini dəyiş. Hədləri `STOP_CM < RED_CM < YELLOW_CM < GREEN_CM` sırasını qoruyaraq tənzimlə; məsələn, `STOP_CM = 30`, `RED_CM = 50`, `YELLOW_CM = 100` və `GREEN_CM = 150` istifadə edə bilərsən. LED-lər və bip yeni hədlərə özü uyğunlaşır.
Bip niyə zona-zona deyil, fasiləsiz sürətlənir?
`beep_gap_ms()` bip aralığını məsafəyə görə xətti hesablayır: 100 sm-də 700 ms, 10 sm-də 50 ms. Aralıq əsas dövrün hər turunda yenidən hesablandığı üçün maneə yaxınlaşan kimi növbəti bip tezləşir. Zonalar yalnız LED-ləri və tonu dəyişir.
Əlavə kitabxana quraşdırmalıyam?
Xeyr. Ölçmə üçün lazım olan `time_pulse_us()` funksiyası `machine` modulunda hazır gəlir. Pico-ya MicroPython yüklə, Thonny-də kodu Pico-ya `main.py` adı ilə yadda saxla; sensor hər açılışda LED testi və üç bip ilə özü başlayır.