
Arduino layihələrini kəşf et
Başlanğıcdan qabaqcıla, dövrə sxemli, kodlu və videolu yüzlərlə layihə. Hansı səviyyədəsənsə, ordan başla.

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.

Servo çevrə xoreoqrafiyası — 32 servo ilə animasiyalı naxışlar
Arduino Mega üzərində çevrə şəklində düzülmüş 32 servo mühərriklə işləyən vizual animasiya layihəsi. Servolar tək massivdə idarə olunur, Mega-nın 22–53 nömrəli pinlərinə qoşulur və dörd hərəkət ardıcıllığı nümayiş etdirir: təsadüfi bucaqlarla xaotik titrəmə, sinxron süpürmə, çevrə boyunca fırlanan dalğa və sağa-sola yırğalanan kompas əqrəbi.

ESP32 RFID qapı kilidi (RC522 + Servo + OLED + Buzzer + LED)
ESP32, RC522 RFID modulu, SG90 servo mühərrik, SSD1306 OLED ekran, aktiv buzzer və 2 LED ilə ağıllı qapı kilidi qururuq. Kart oxudulanda UID koddakı səlahiyyətli kartlarla müqayisə olunur; səlahiyyətlidirsə servo kilidi açır (yaşıl LED + 2 qısa bip) və 5 saniyədən sonra avtomatik kilidləyir. Səlahiyyətsiz kartda qırmızı LED yanır, 3 sürətli bip çalır və OLED-də oxunan UID göstərilir.

ESP32 PID ilə top balanslaşdırma (HC-SR04 + servo + I2C LCD + 3 potensiometr)
İdarəetmə mühəndisliyinin klassik təcrübəsi masanda: servo relsi əyir, PID topu hədəfdə saxlayır. Üç potensiometr Kp, Ki və Kd-ni canlı dəyişir: yalnız P ilə top yellənir, D yellənməni söndürür, I relsin kiçik əyriliyini silib topu tam hədəfə oturdur. I2C LCD-də rels, top və hədəf görünür; hər oturmada oturma müddəti və aşma yazılır. SANAL rejimdə top fizika modelində diyirlənir, REAL rejimdə mövqeyi HC-SR04 ölçür.
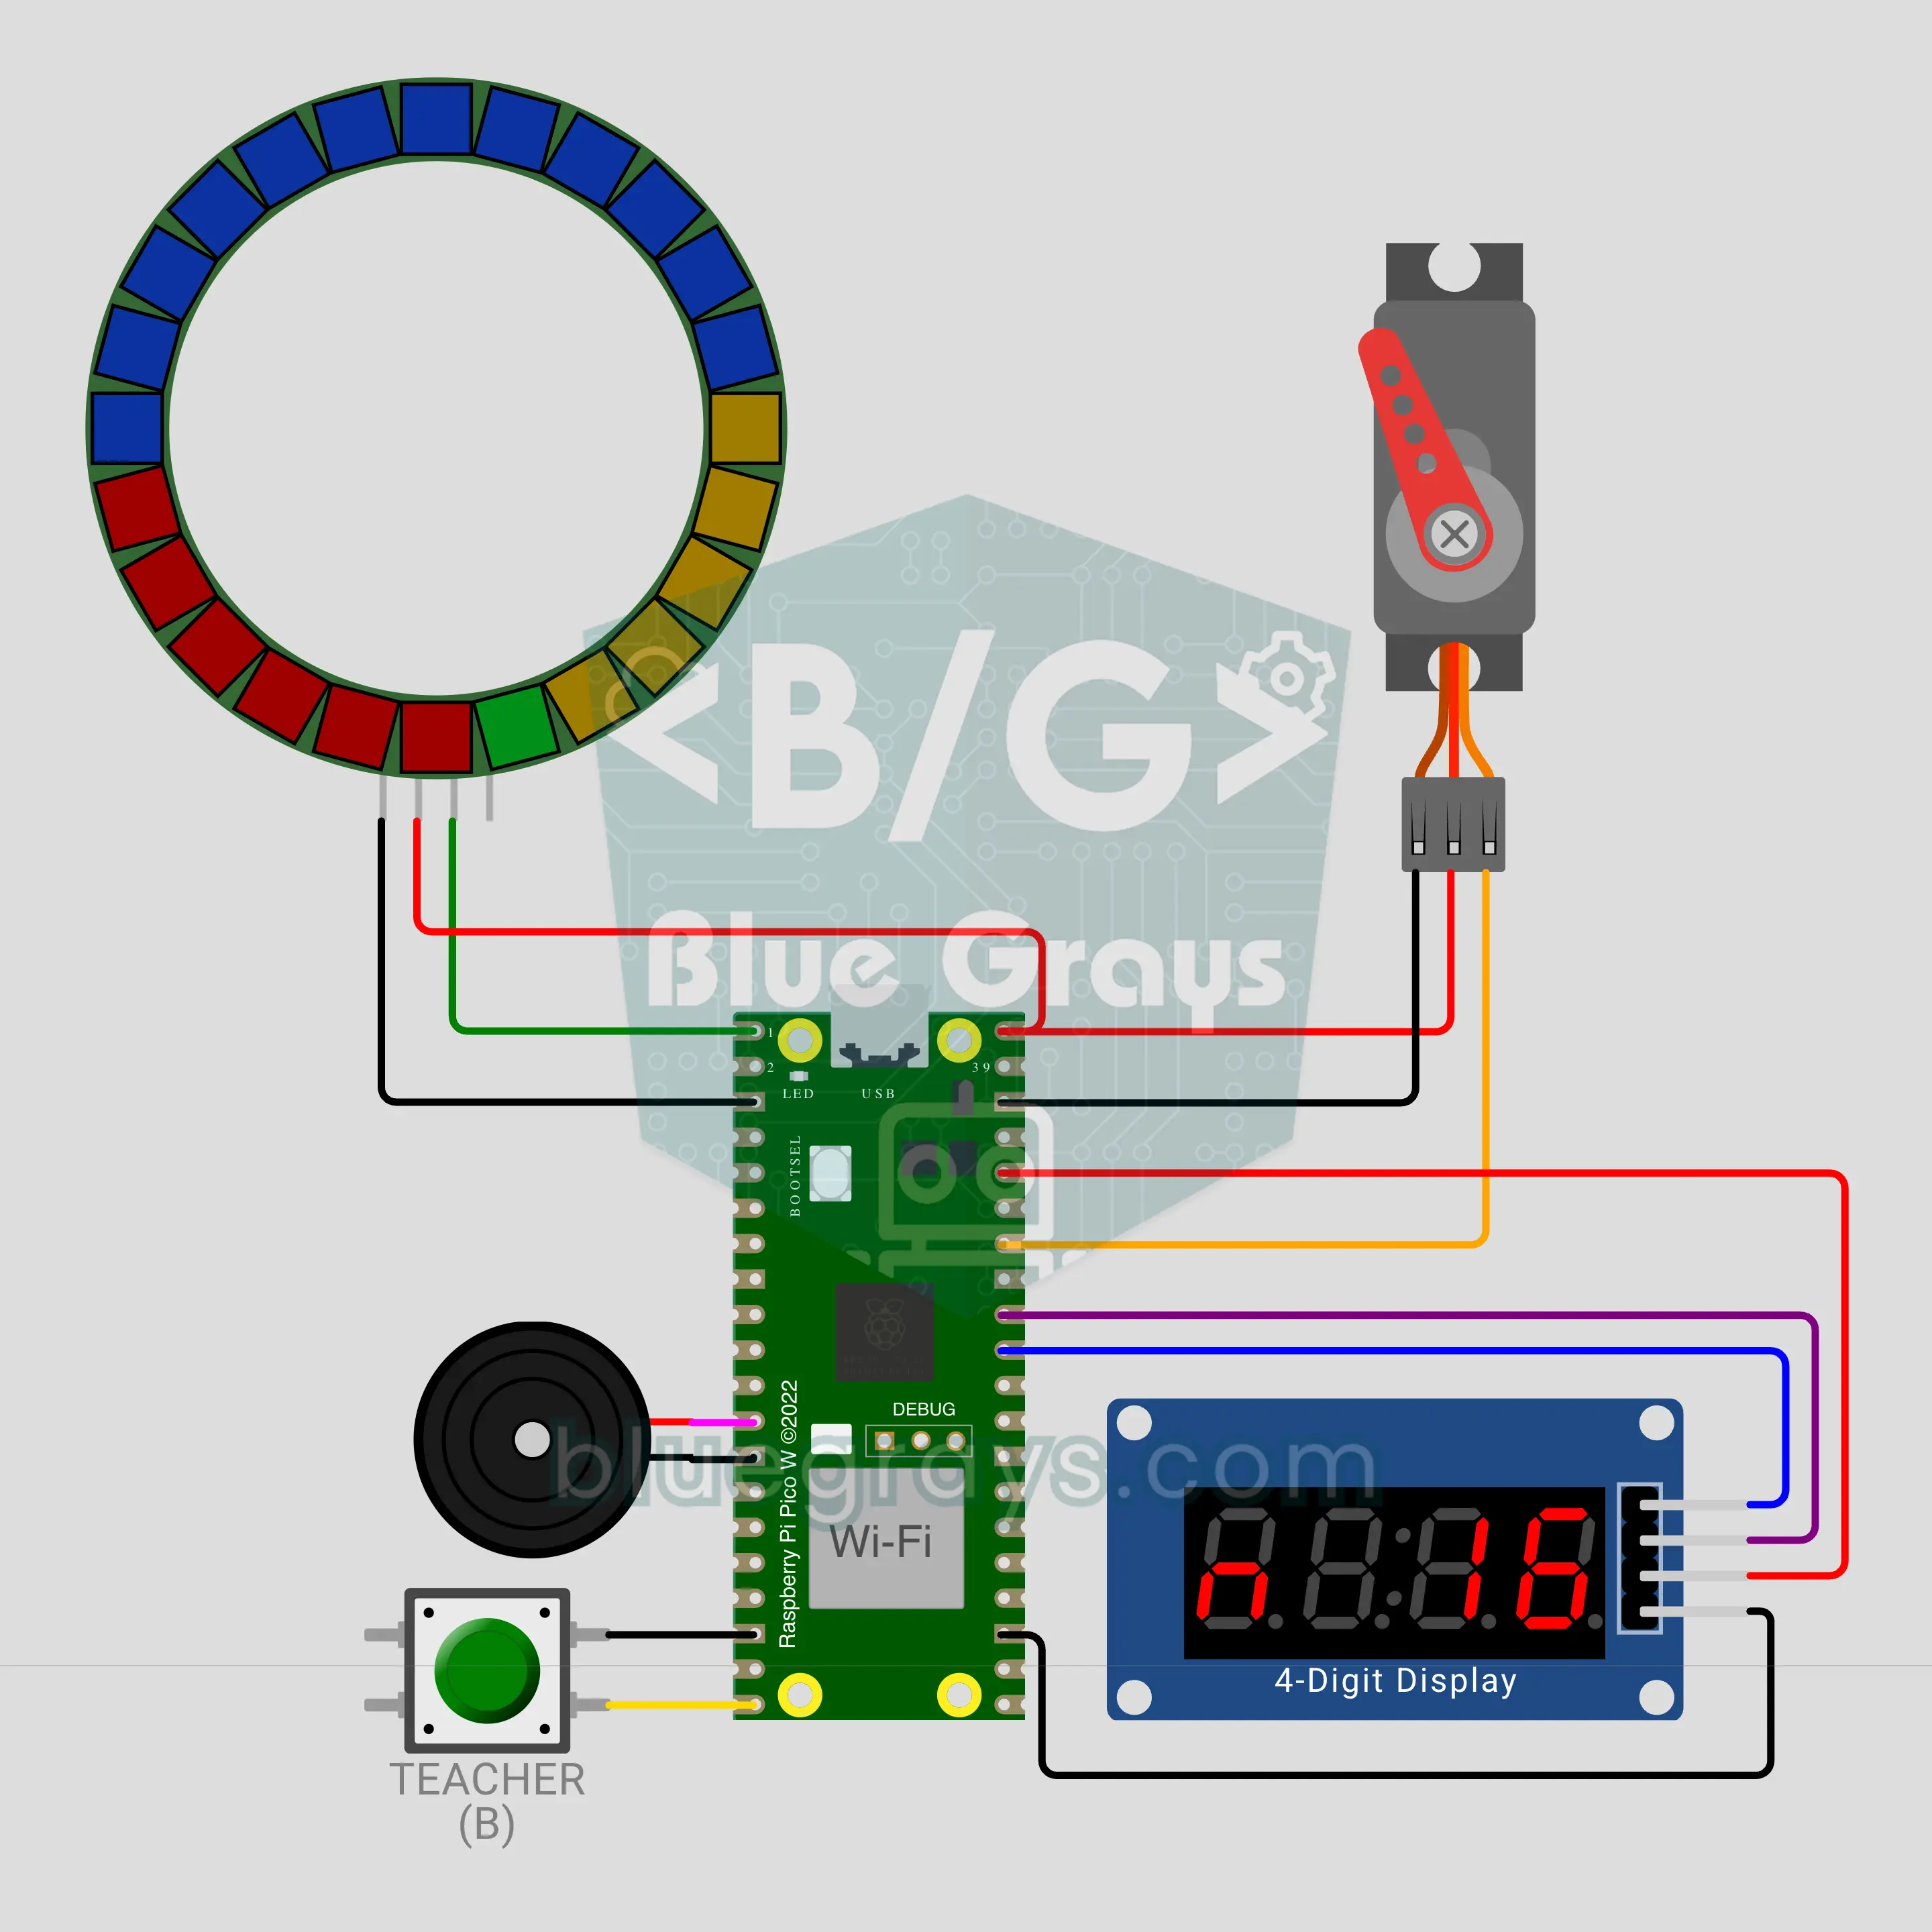
Raspberry Pi Pico W canlı sinif sorğusu (MQTT + LED halqa + SG90 servo + TM1637)
Sinfin cavabını saniyəsində gör! Raspberry Pi Pico W şagirdlərin telefondan verdiyi A/B/C/D və ya BƏLİ/XEYR səslərini MQTT ilə toplayır; 24 LED-lik halqa canlı pasta qrafikinə çevrilir, SG90 servo ibrə öndə gedən variantı göstərir, TM1637 ümumi səsi sayır. Hər telefon bir səs verir, fikrini dəyişənin son səsi sayılır. Vaxtlı sualda son 5 saniyə bip-bip keçir, sual bitəndə düzgün variant parlayır.
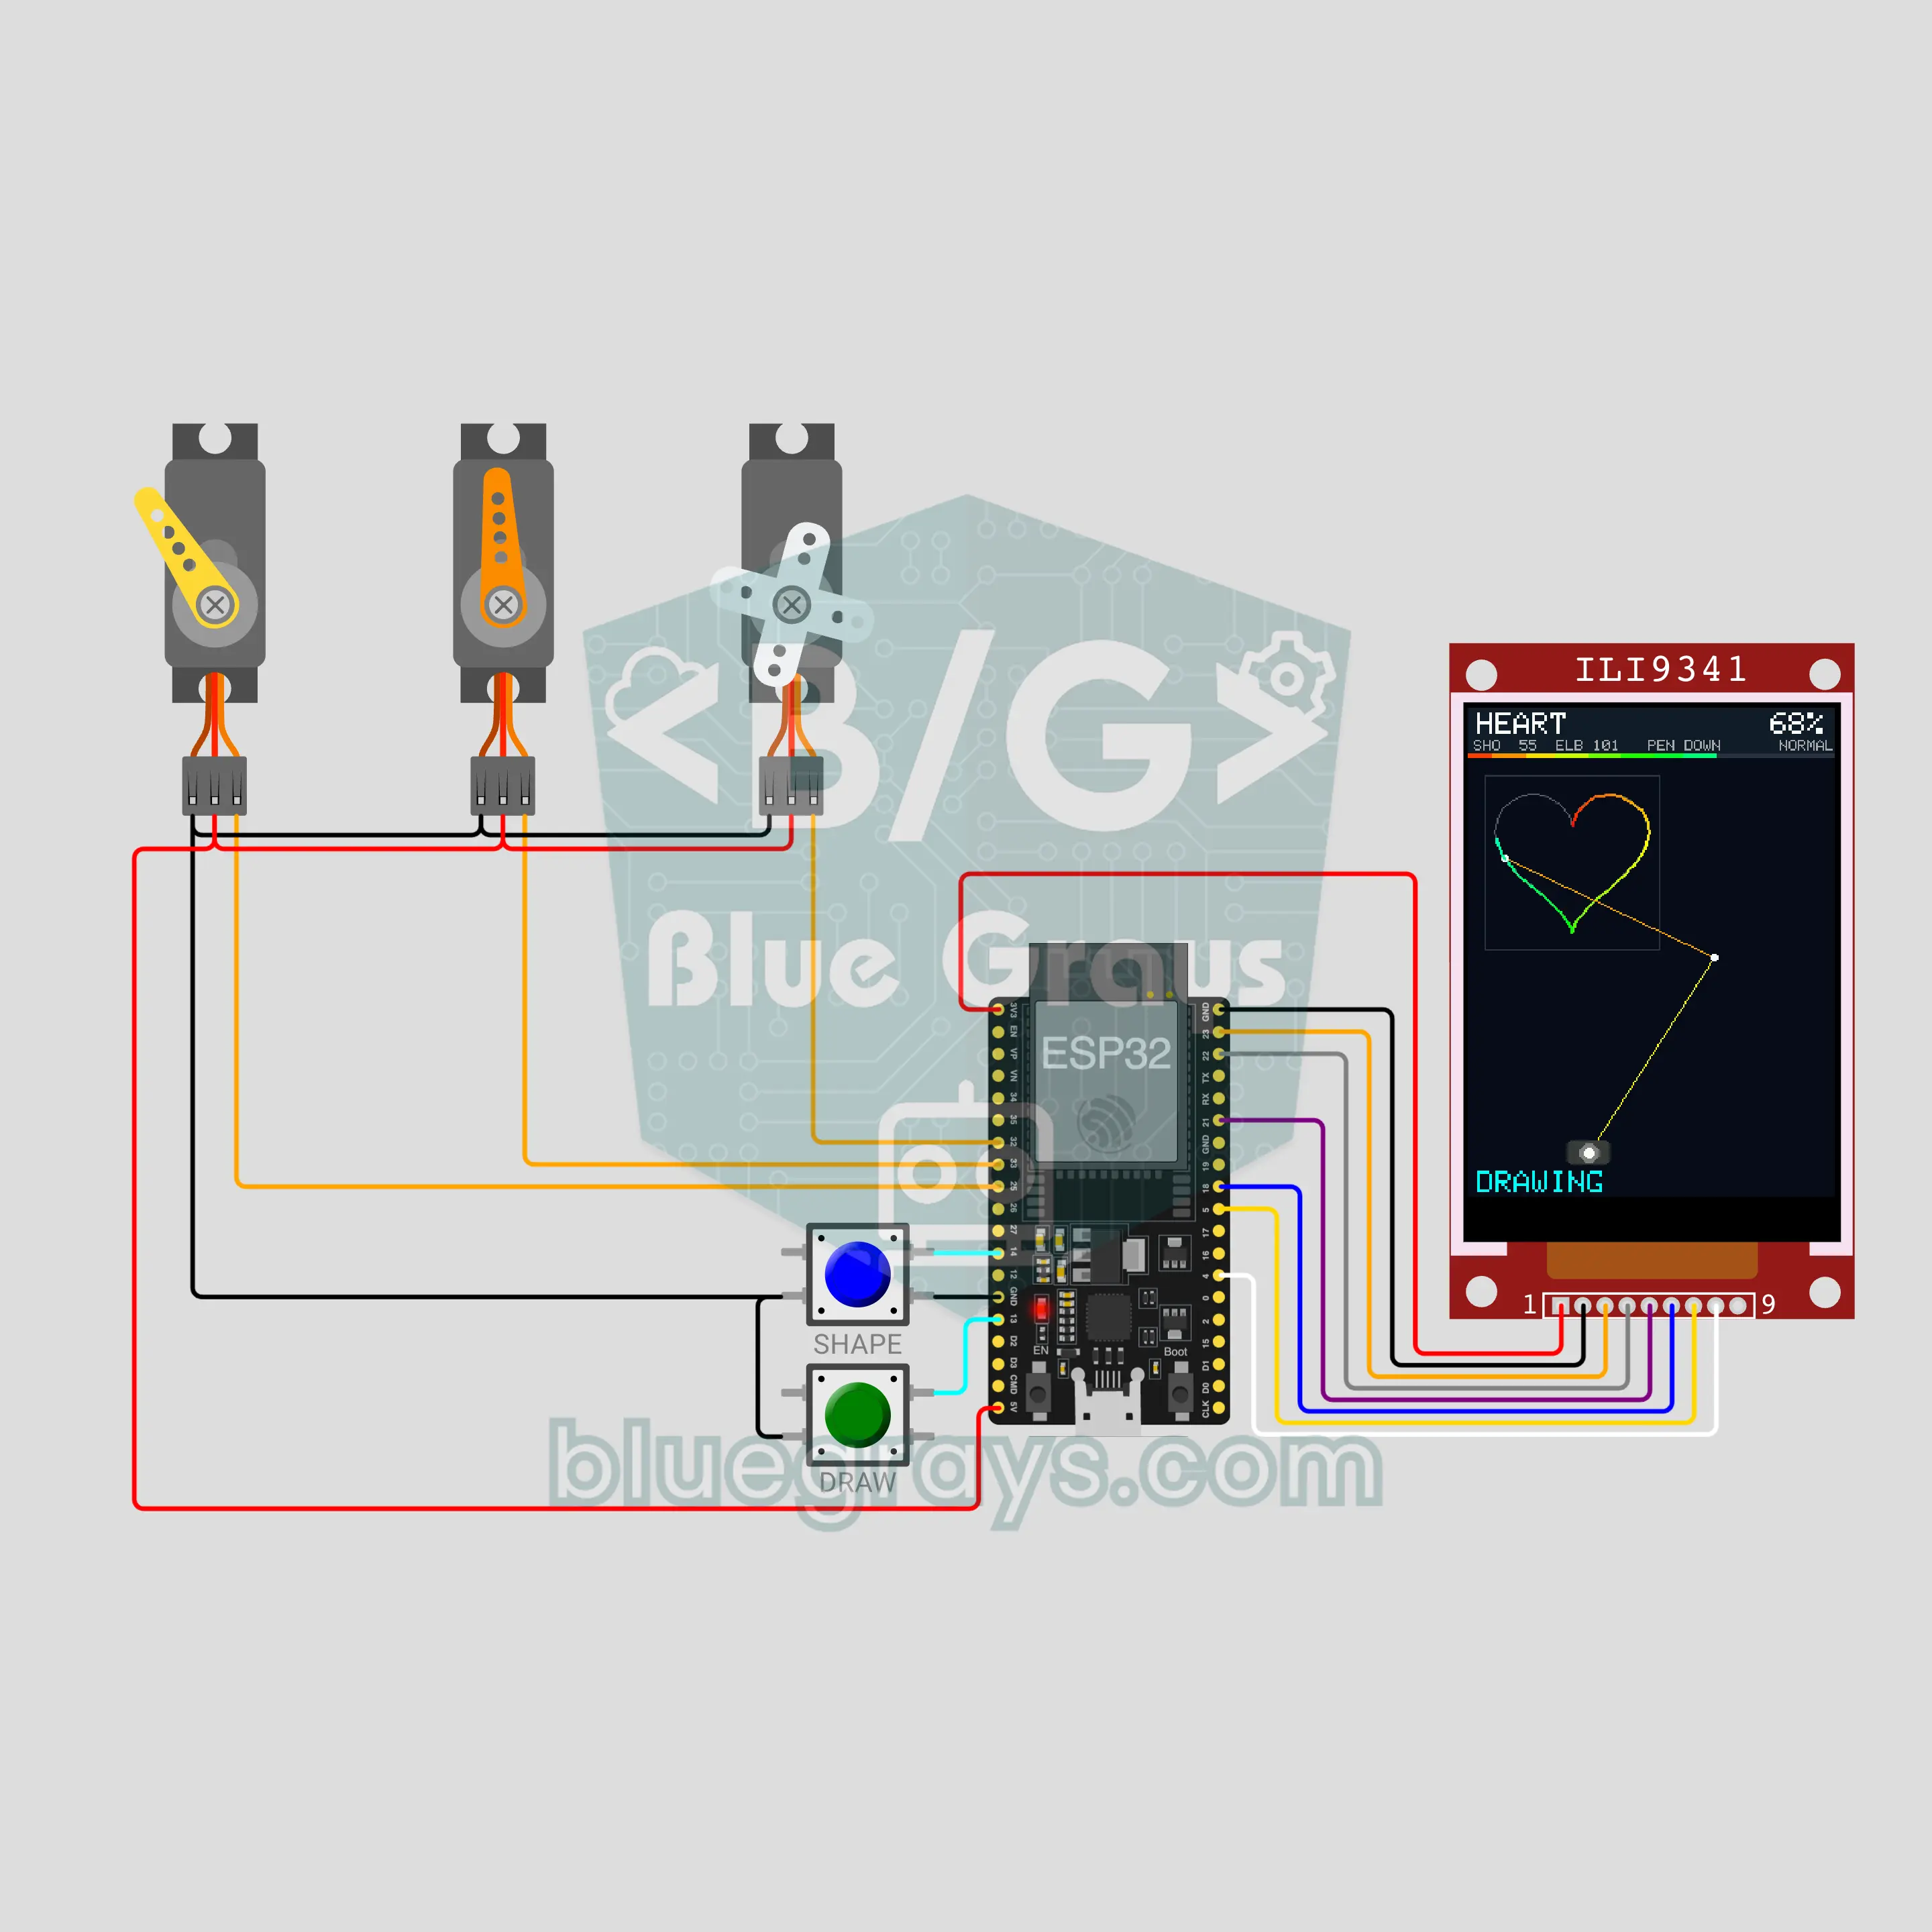
ESP32 ilə çəkən robot qol (3 servo + ILI9341 TFT ekran + 2 düymə)
İki oynaqlı robot qol kağıza ürək, ulduz, ev, spiral və MERHABA yazısı çəkir; üçüncü servo qələmi qaldırıb endirir. ESP32 hər nöqtəni tərs kinematika ilə çiyin və dirsək bucağına çevirir və qolu 0,5 mm-lik addımlarla yeridir; çatmadığı nöqtədə OUT OF REACH yazır. ILI9341 ekranda solğun hədəf şəkil, canlı hərəkət edən qol və qırmızıdan mavi rənginə keçən iz görünür. İki düymə ilə şəkil seçimi, fasilə/davam, ləğv və sürət rejimi.

Arduino sənaye çeşidləmə lenti: boyuna görə qutu ayıran konveyer (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Fabriklərdəki çeşidləmə xəttinin masaüstü modeli: NEMA 17 step mühərriki A4988 sürücü ilə lenti dayanmadan axıdır, lentin üstündəki HC-SR04 keçən hər qutunun hündürlüyünü ölçür. Qutu sensordan qola qədər lent addımları ilə izlənir; 6 sm və yuxarı qutunu SG90 servo qol yana itələyir, alçaq qutu yoluna davam edir. I2C LCD alçaq və hündür qutuları sayır, son ölçməni və lentdə izlənən qutu sayını göstərir.

Arduino sənaye qarışdırma çəni: PLC məntiqi ilə doldur, qarışdır, boşalt (HC-SR04 + 2 rele + NEMA 17 + A4988 + LCD + təcili dayandırma)
Sənaye avtomatlaşdırma dərslərinin klassik batch proses tapşırığı: çəni doldur, qarışdır, boşalt, partiyanı say. Kod PLC məntiqi ilə addım-addım irəliləyir (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). İki rele giriş və çıxış klapanını açır, HC-SR04 səviyyəni ölçür, NEMA 17 qarışdırıcı fırlanır və istiqamət dəyişir. START, STOP, kilidlənən TƏCİLİ STOP, qüllə lampası və vaxt aşımı nasazlığı var.

ESP32 tozsoran robot: maneədən dönən, otağın xəritəsini çıxaran (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bufer + OLED)
Real robot tozsoran kimi gəzən iki təkərli tozsoran robot. İki NEMA 17 step mühərriki təkərləri fırladır: robot əvvəl spiral çəkir, sonra düz gedir, HC-SR04 maneə görəndə yavaşlayıb dönür, buferə dəyəndə geri çəkilib əks tərəfə dönür və divar boyunca kənar turu edir. Təkərlərin addımlarından mövqeyini hesablayır, OLED-də otağın xəritəsini, təmizlik faizini və müddəti göstərir; iş bitəndə başladığı yerə qayıdır.
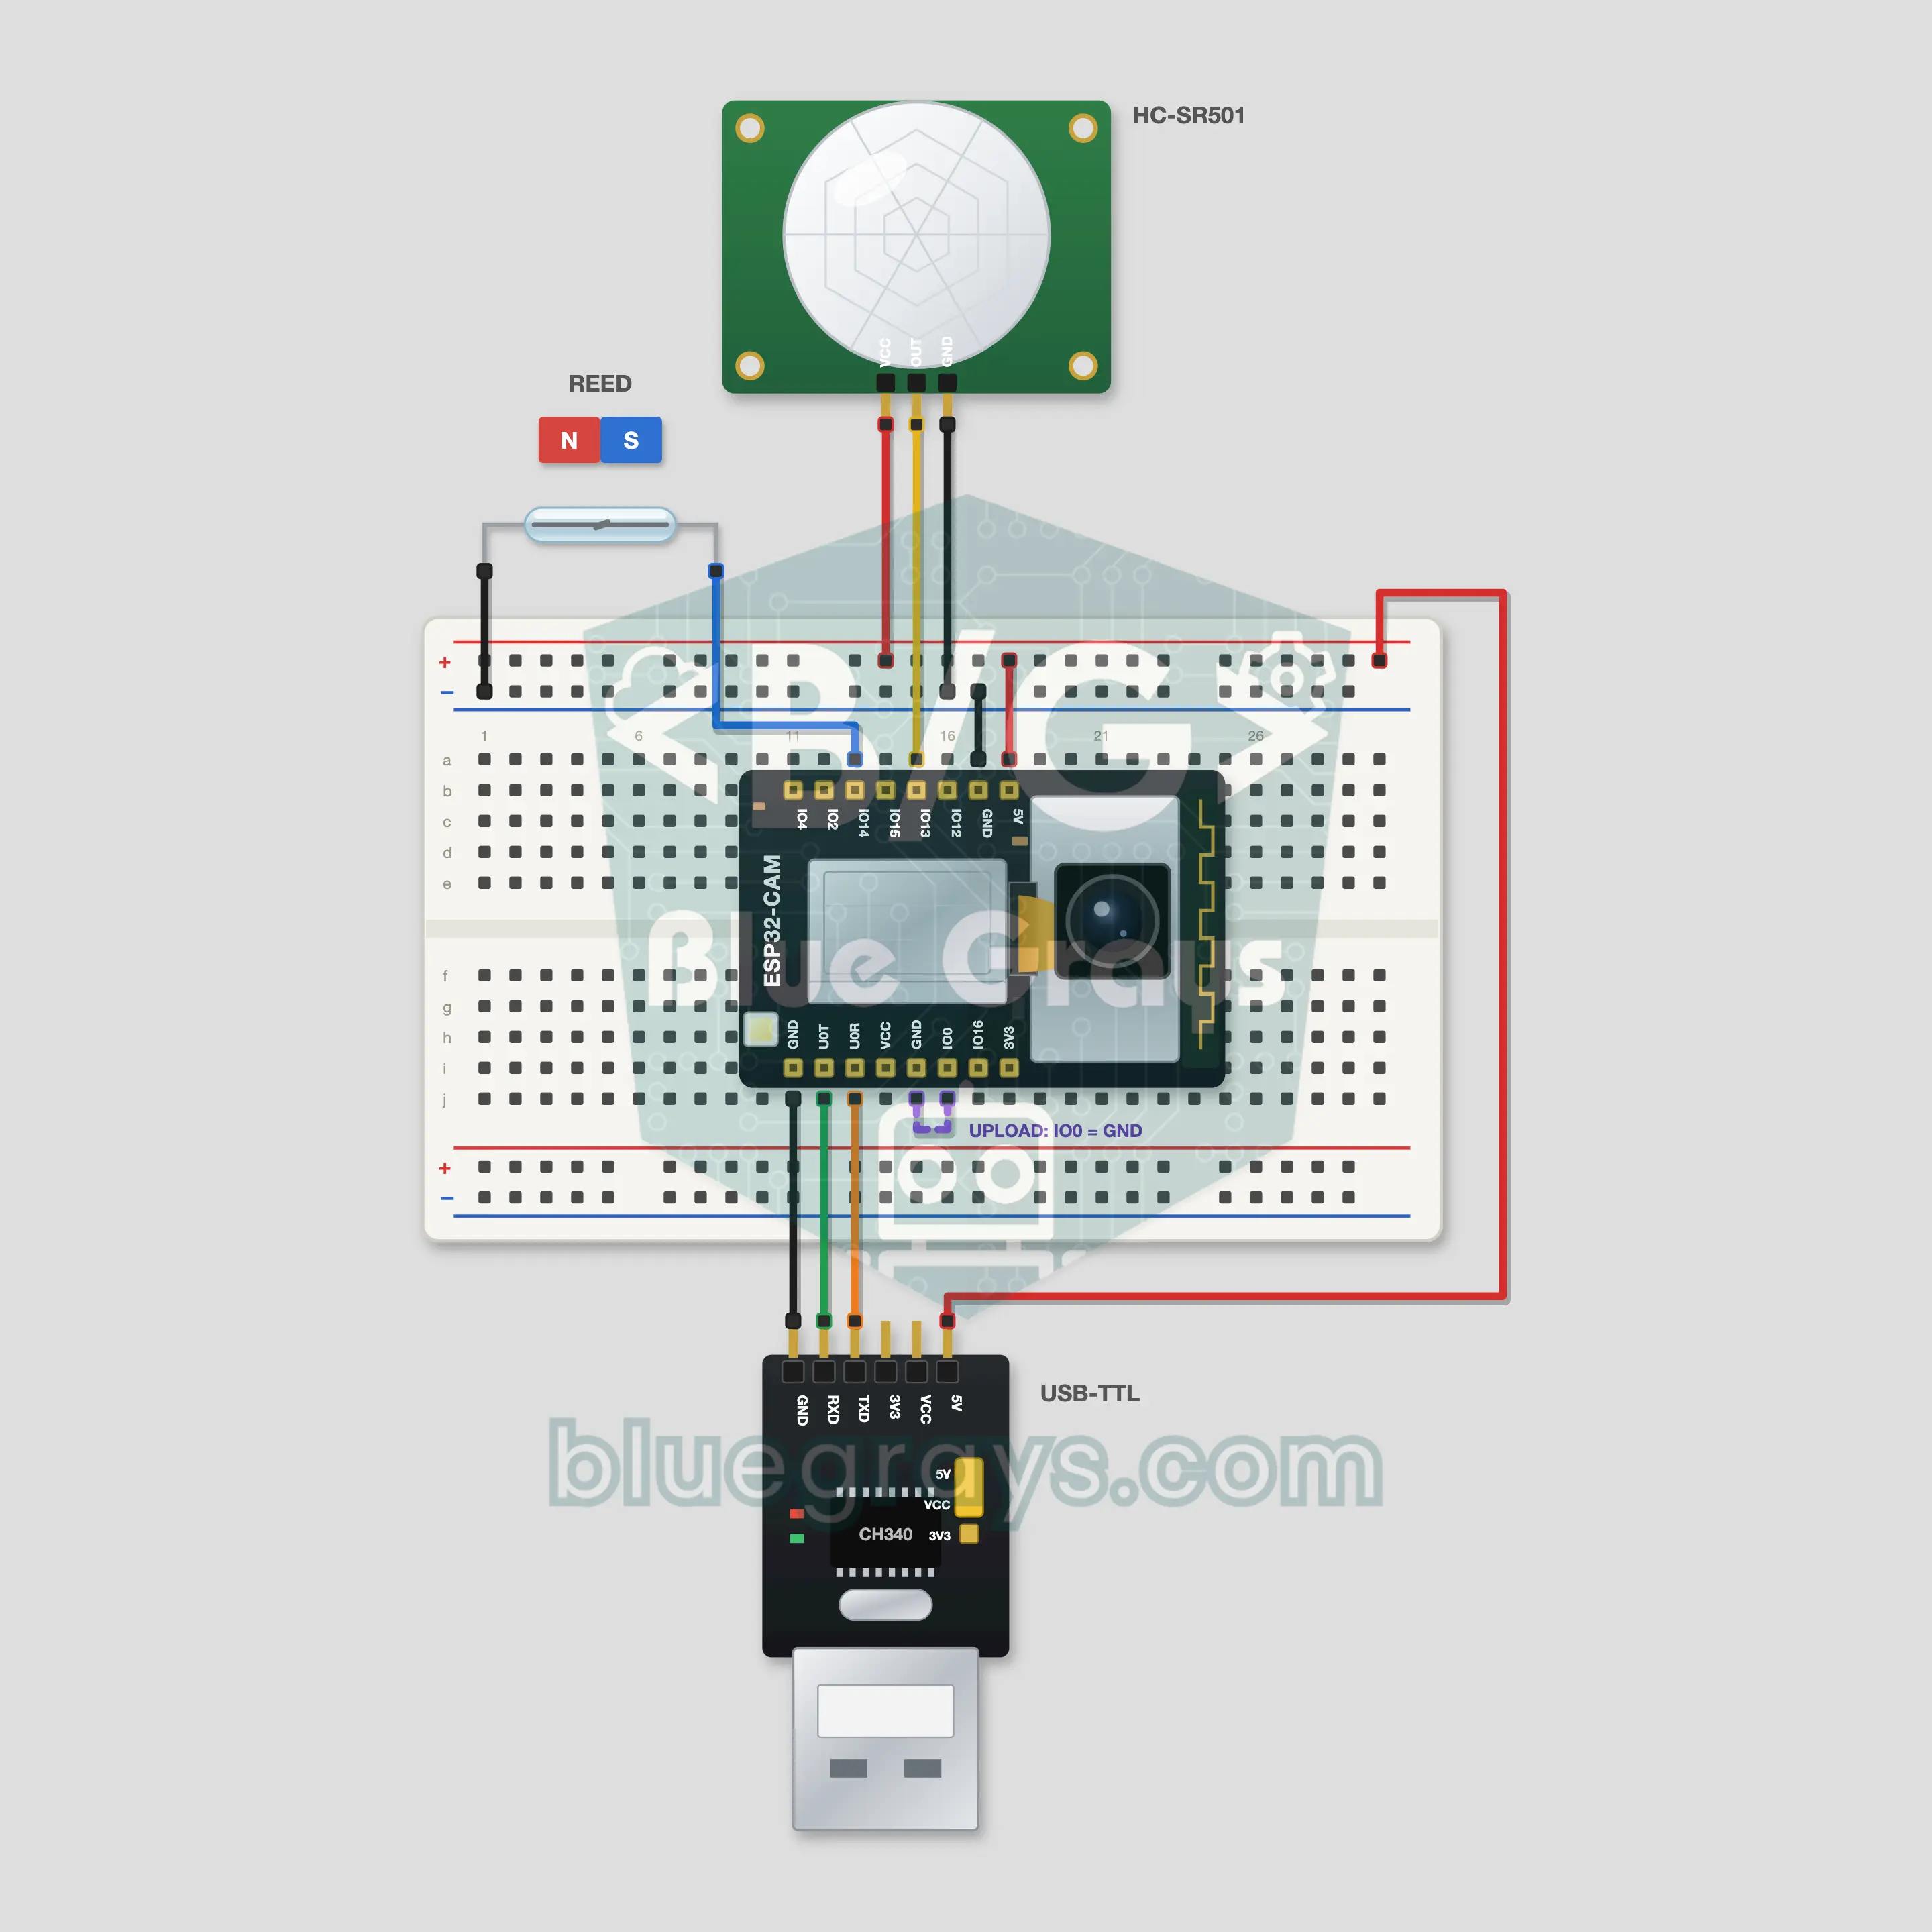
ESP32-CAM Telegram təhlükəsizlik kamerası
Qapın açılanda və ya otaqda hərəkət olanda ESP32-CAM foto çəkir və Telegram botun onu telefonuna göndərir. Qapıda reed açar və maqnit, otaqda PIR HC-SR501 gözləyir. Bota /foto yazanda ani foto gəlir; /flas ac, /alarm kapat və /durum ilə kameranı məsafədən idarə edirsən. Bot yalnız sənin chat id-ndən gələn əmrləri dinləyir. Token-i @BotFather-dən alırsan, addımlar tez-tez verilən suallardadır.