
Arduino layihələrini kəşf et
Başlanğıcdan qabaqcıla, dövrə sxemli, kodlu və videolu yüzlərlə layihə. Hansı səviyyədəsənsə, ordan başla.
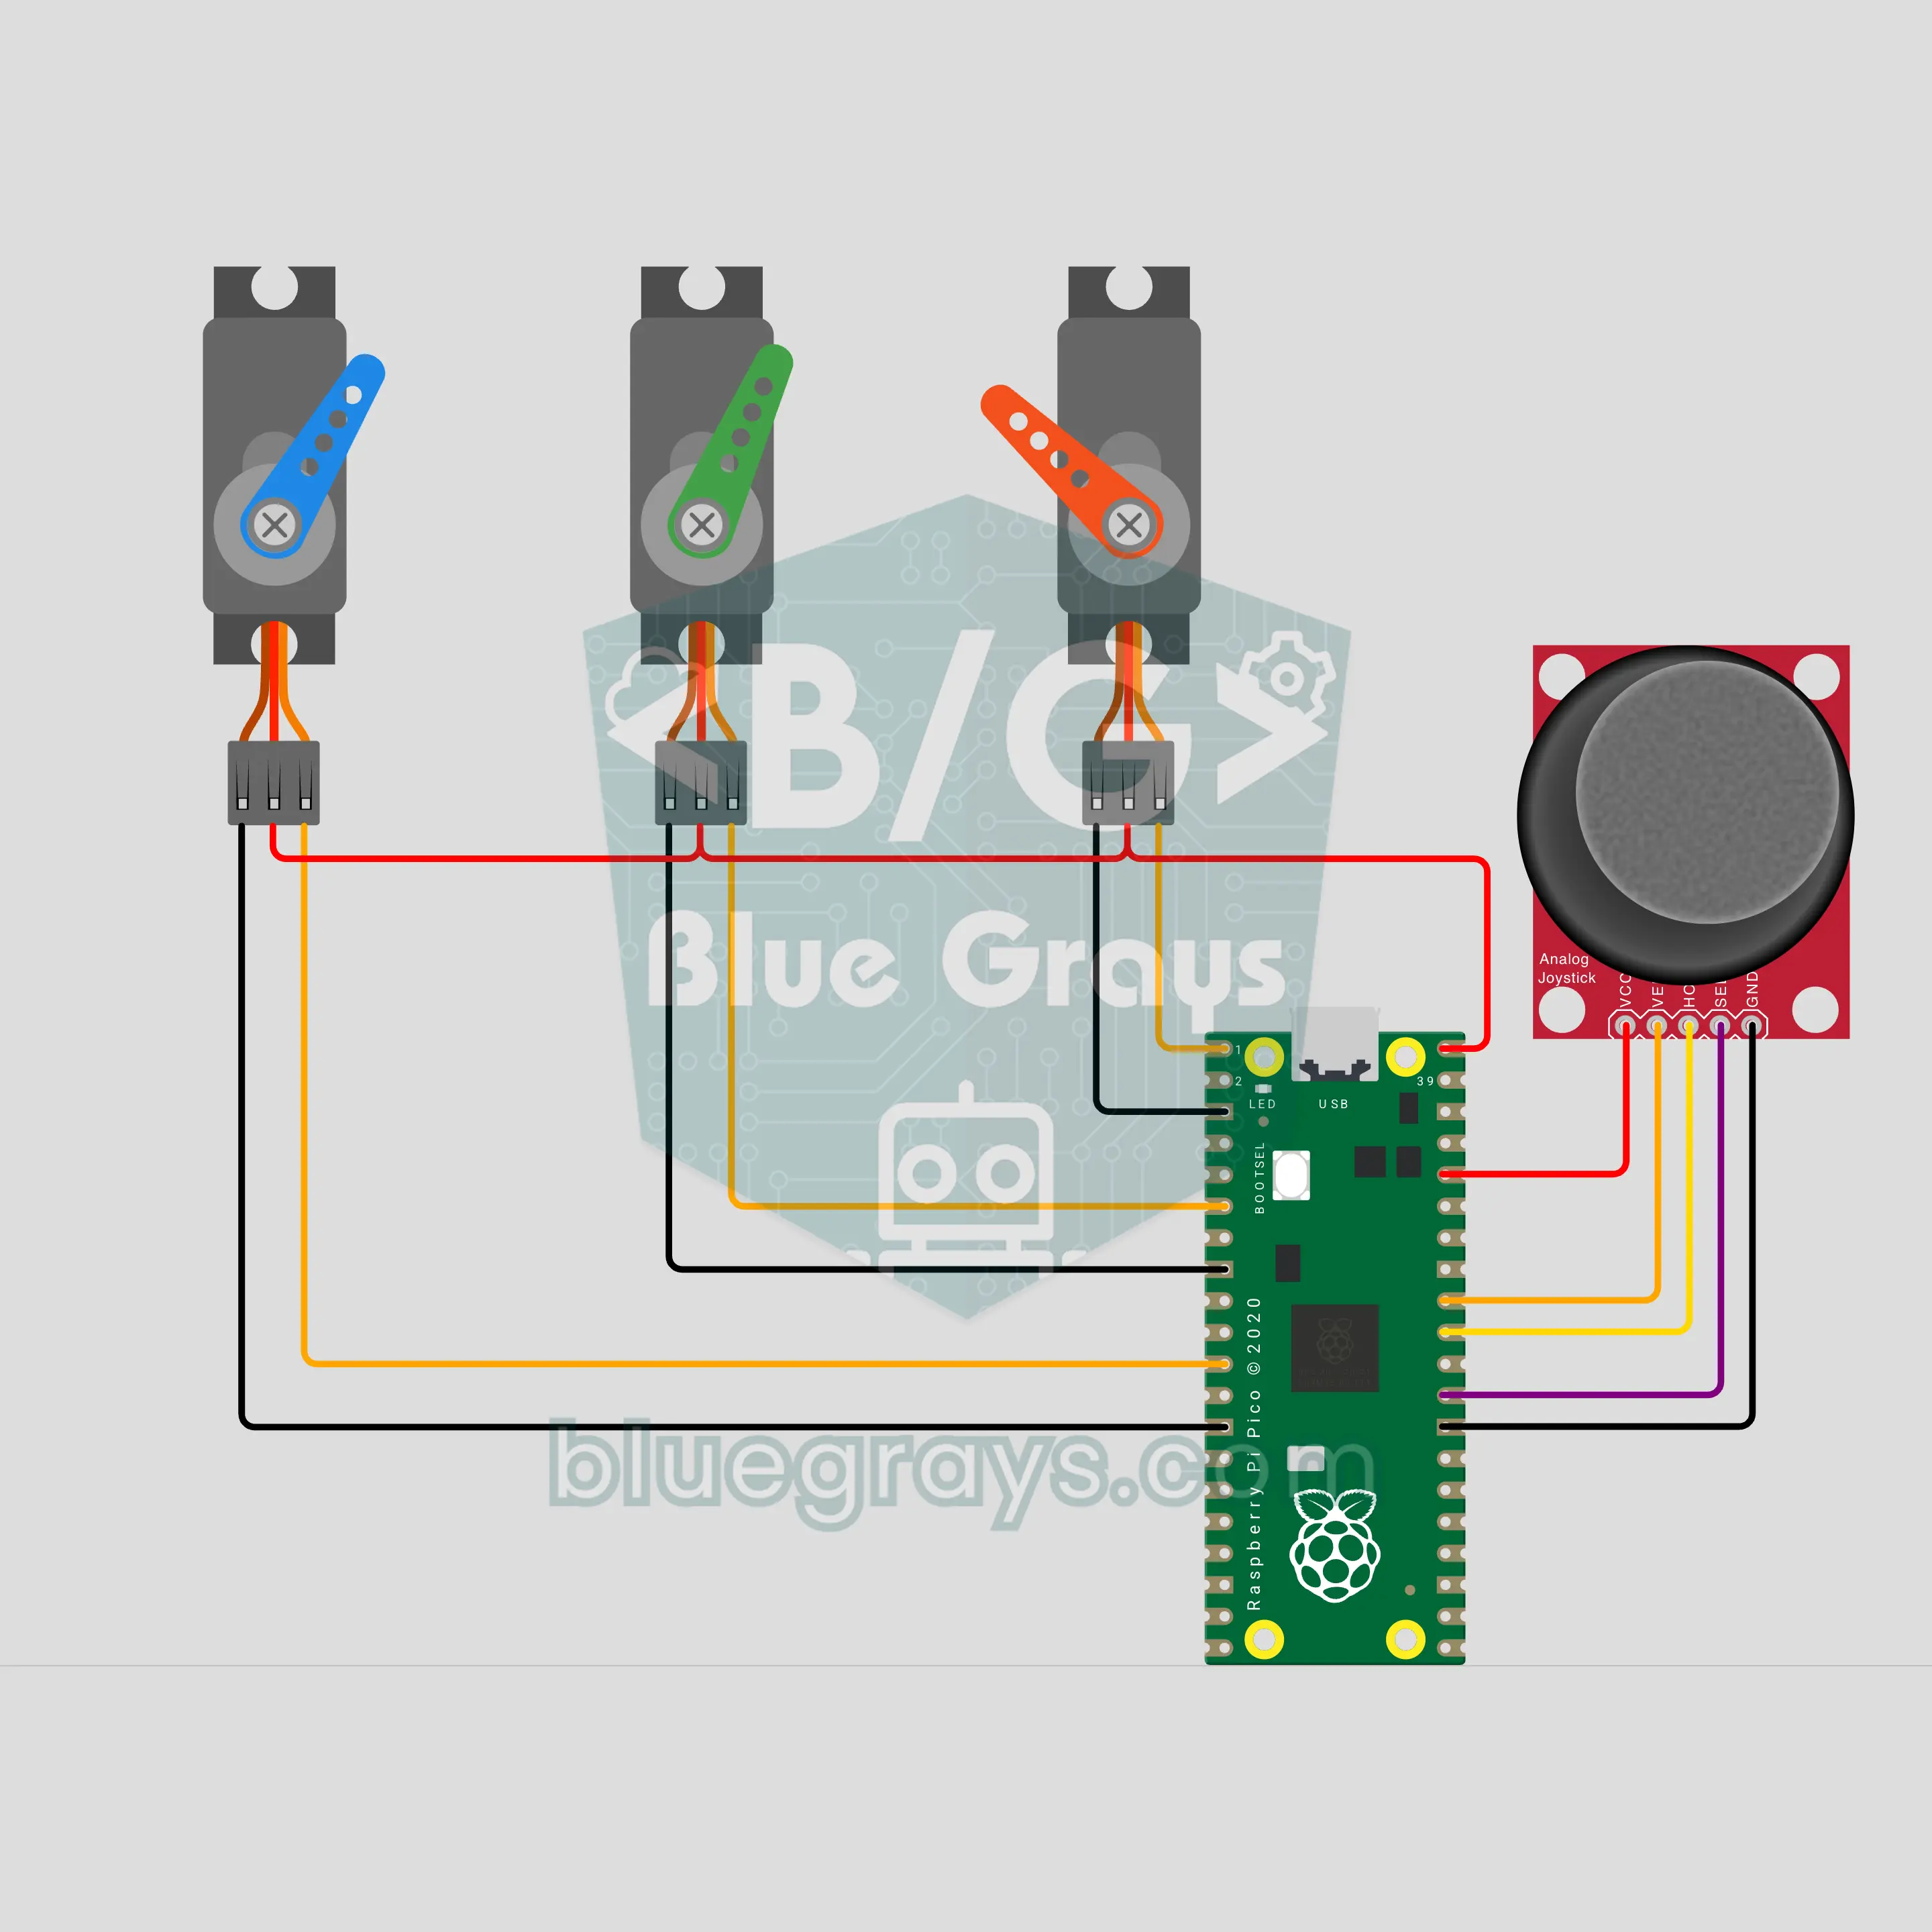
Raspberry Pi Pico W animatronik robot gözü: coystiklə baxır, qırpır, mürgüləyir (Coystik + 3 servo)
Film dəstlərindəki mexaniki gözün kiçik variantı: üç SG90 servo gözü sağa-sola, yuxarı-aşağı döndərir və göz qapağını açıb-bağlayır. Coystiki hansı istiqamətə itələsən, göz ora yumşaq sürüşür, basanda qırpır, basılı saxlayanda qapalı qalır. Heç kim toxunmasa, Raspberry Pi Pico W gözü ətrafa baxdırır, sonra mürgülədir; coystikə toxunanda göz diksinərək oyanır.
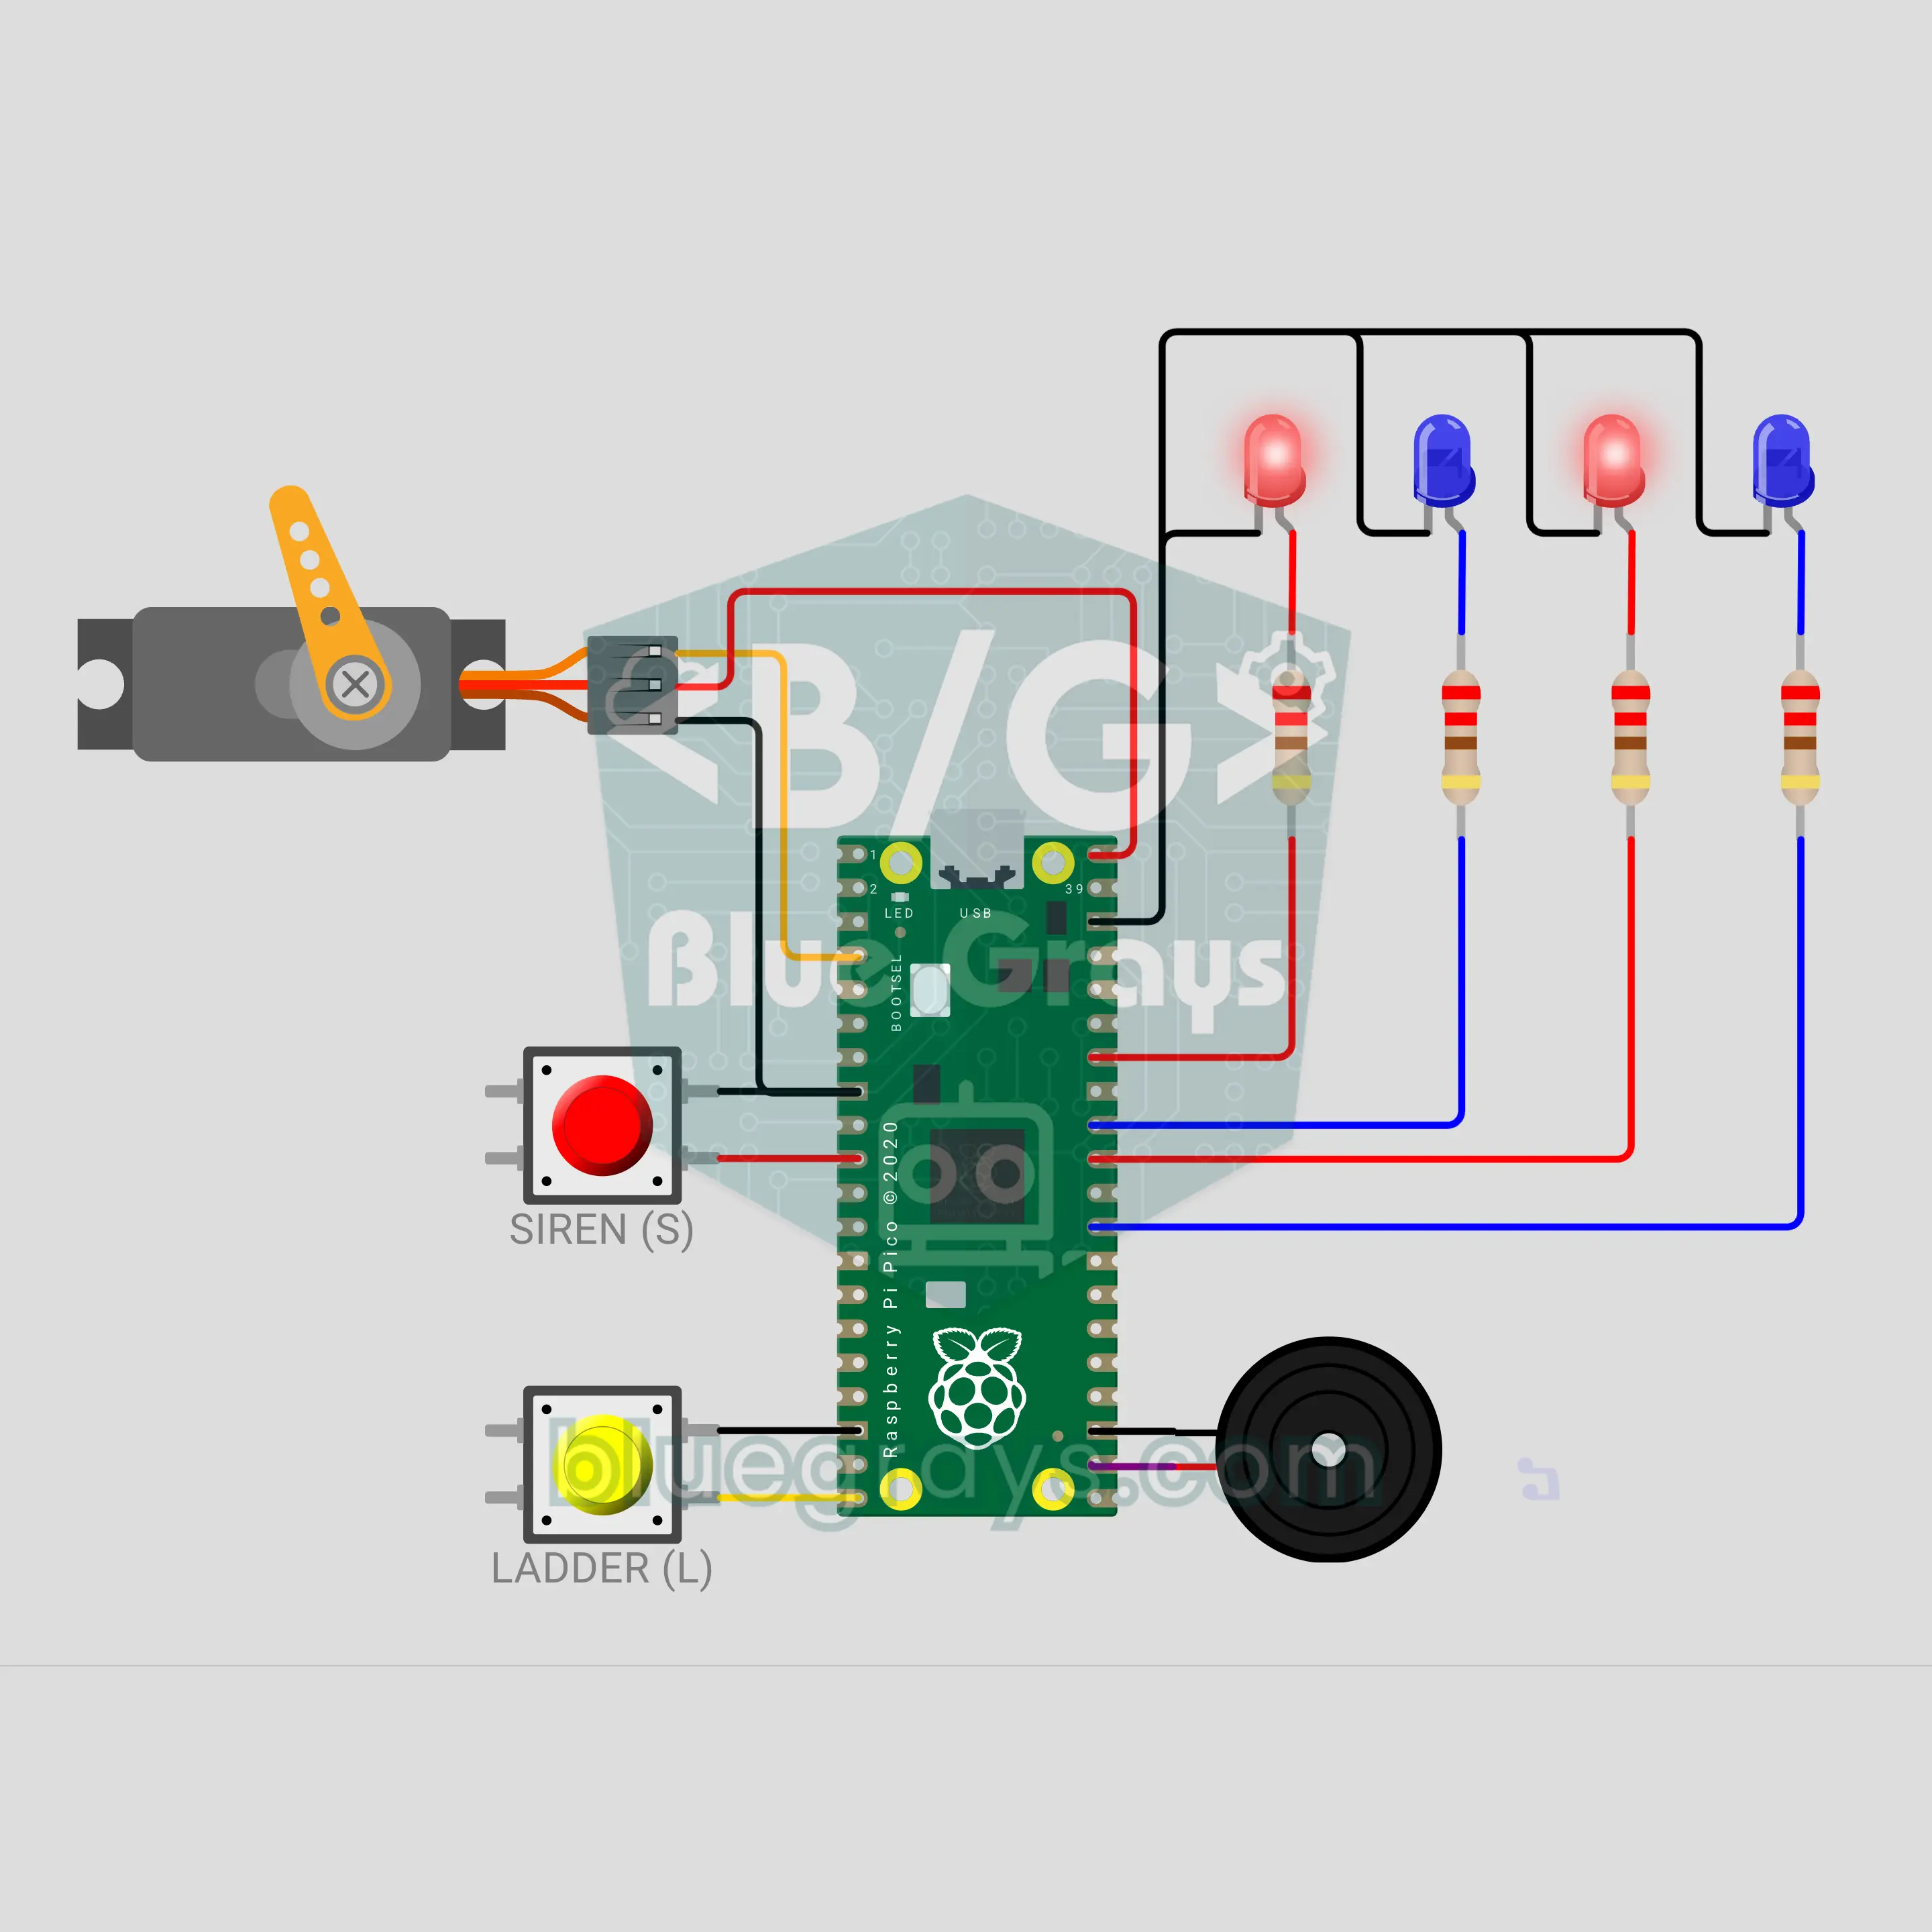
Raspberry Pi Pico W oyuncaq yanğınsöndürən pilləkəni: sirena, işıqlar və qalxan pilləkən (Servo + 4 LED + 2 düymə + buzzer)
Raspberry Pi Pico W ilə masaüstü oyuncaq yanğınsöndürən maşın. Qırmızı düyməyə basanda iki tonlu sirena qalxıb enir, iki qırmızı və iki göy LED eyni ritmdə yanıb-sönür. Sarı düyməyə basanda SG90 servo pilləkəni yavaşca qaldırır, yenidən basanda endirir; pilləkən hərəkət edərkən xəbərdarlıq bip səsi çalır. İkisi birlikdə işləyir və unudulan sirena 60 saniyəyə özünün susur.
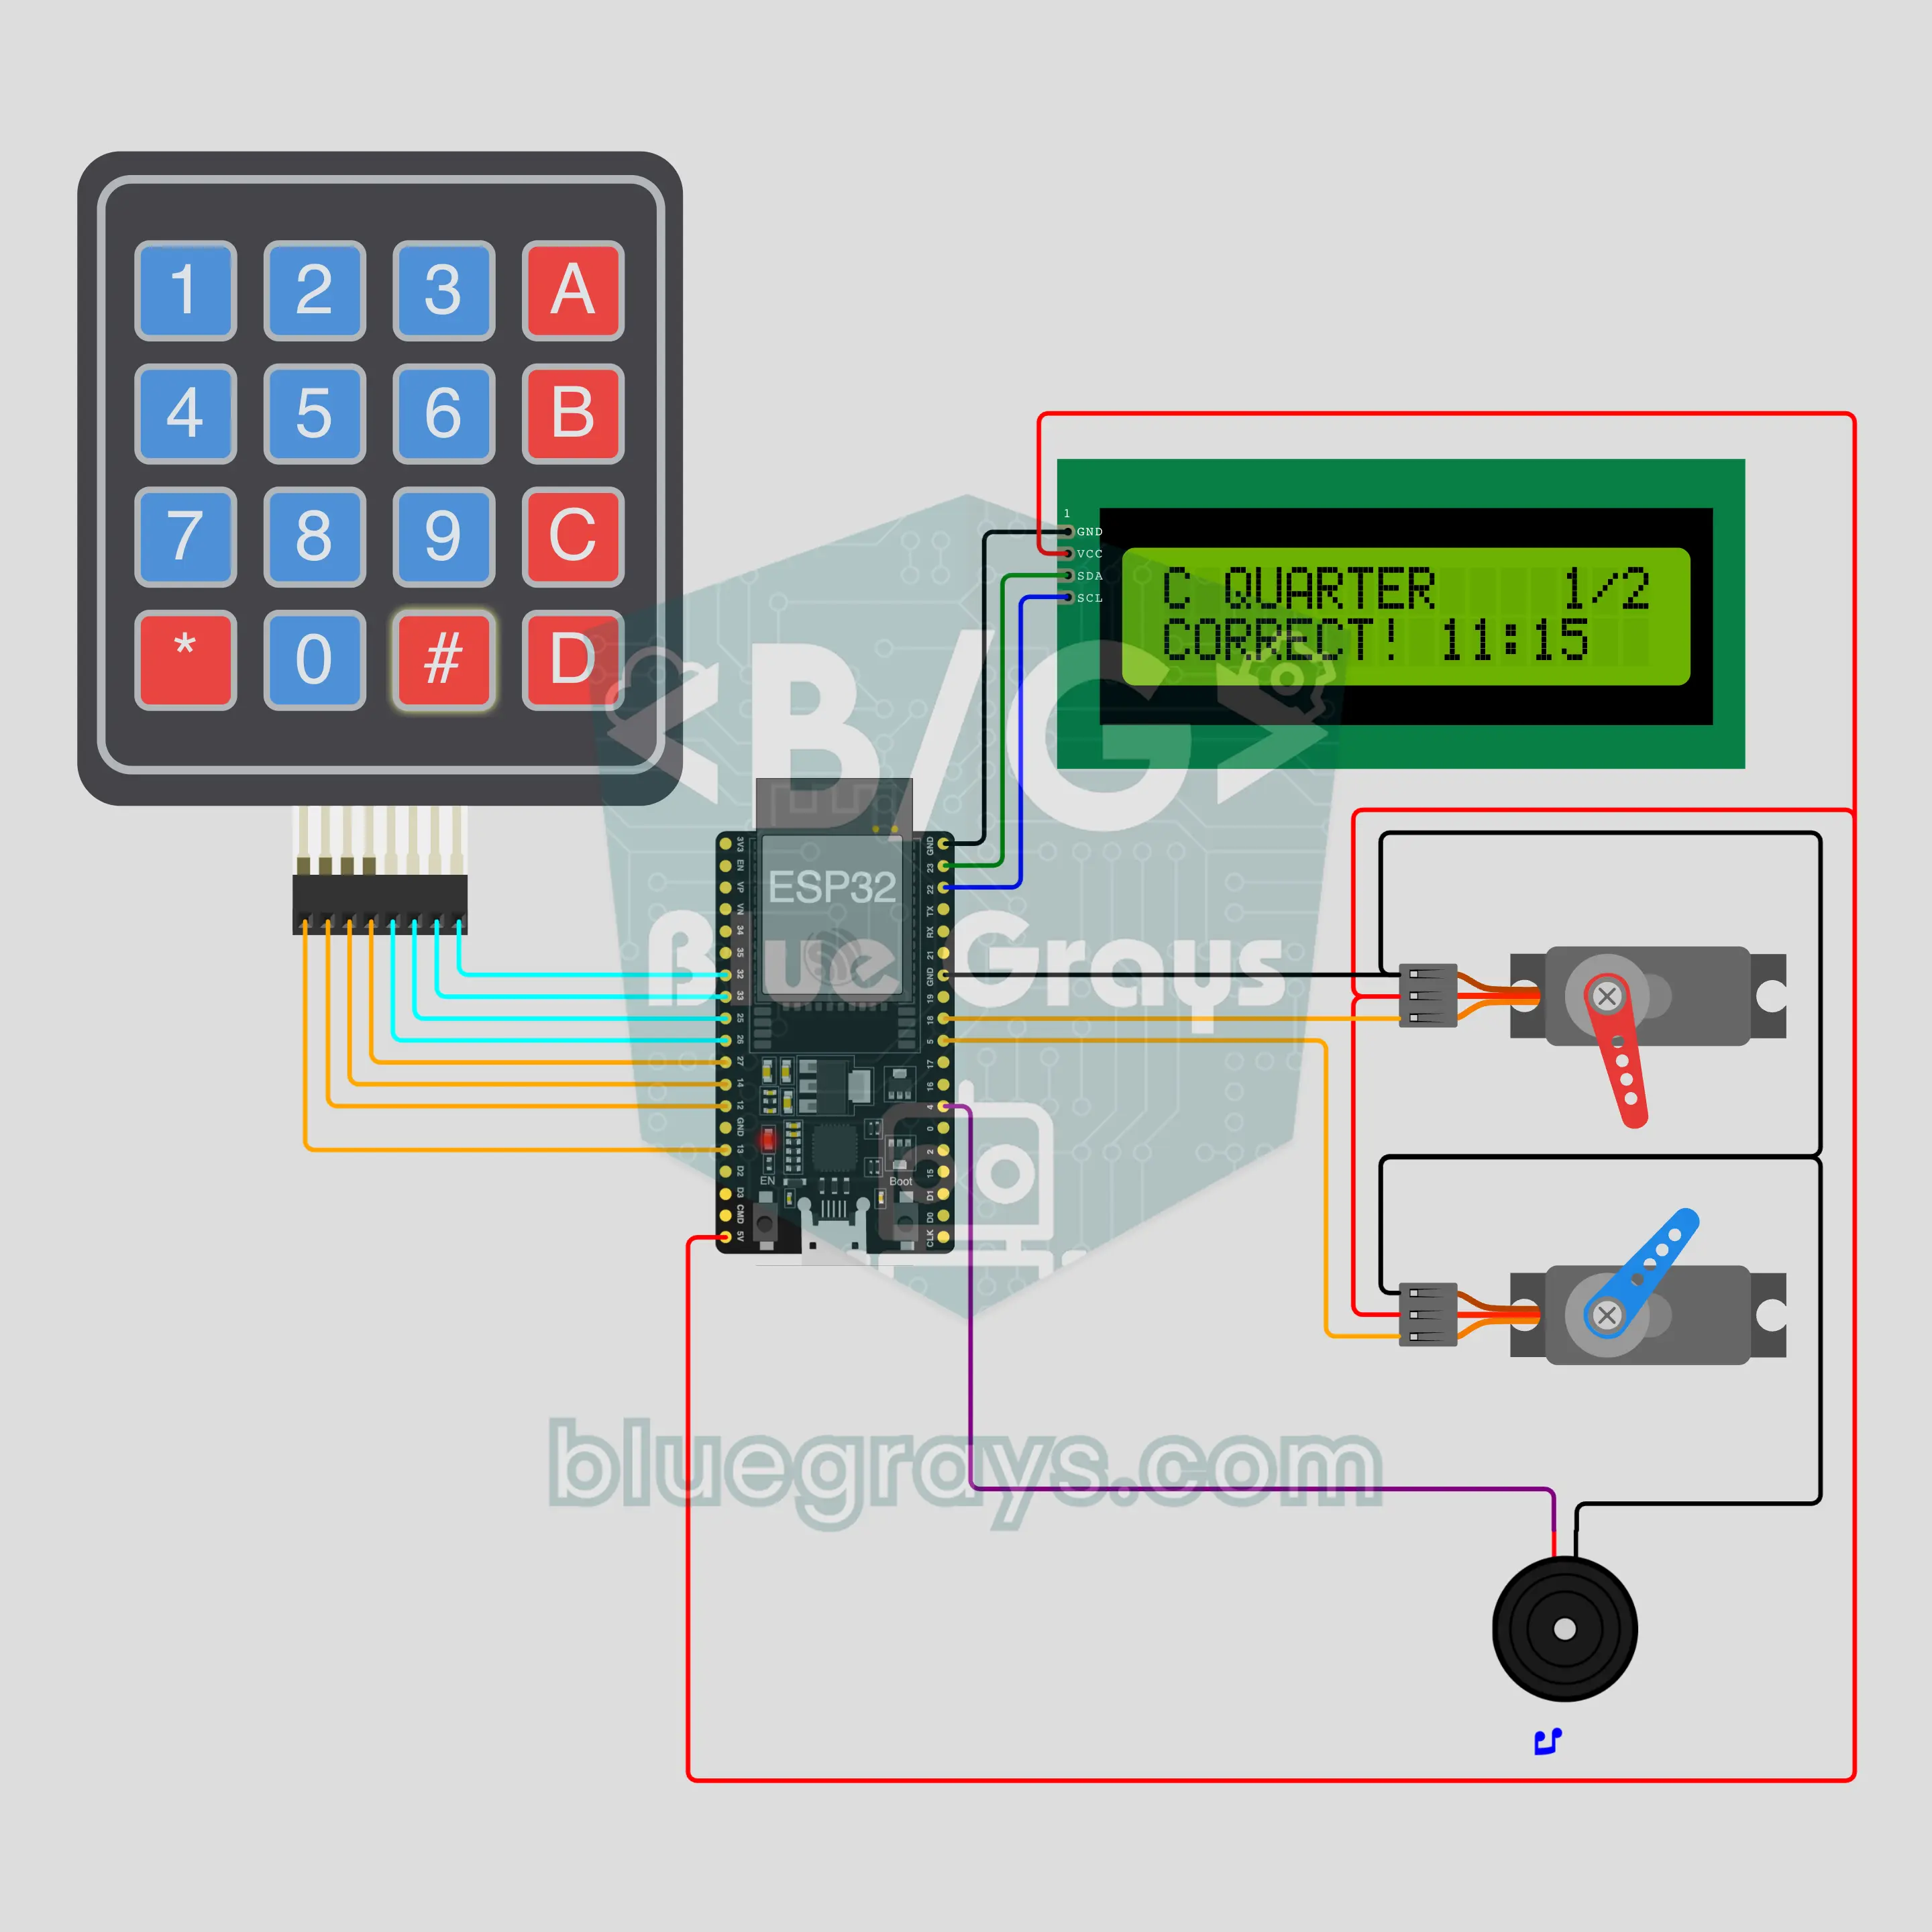
ESP32 saat neçədir? Analoq saat oxuma müəllimi (2 servo + keypad + I2C LCD + buzzer)
İbtidai sinif üçün analoq saat oxuma oyunu: iki SG90 servo yarımdairə dövrəli ciferblatlarda saat və dəqiqə əqrəbi olur, təsadüfi bir vaxt göstərir; uşaq vaxtı keypad ilə yazır, # ilə təsdiqləyir. Düzgündürsə şən melodiya, səhvdirsə yanlış oxunan əqrəb yırğalanır və I2C LCD düzgün vaxtı yazır. 4 səviyyə: tam saat, yarım, rüb, 5 dəqiqə.
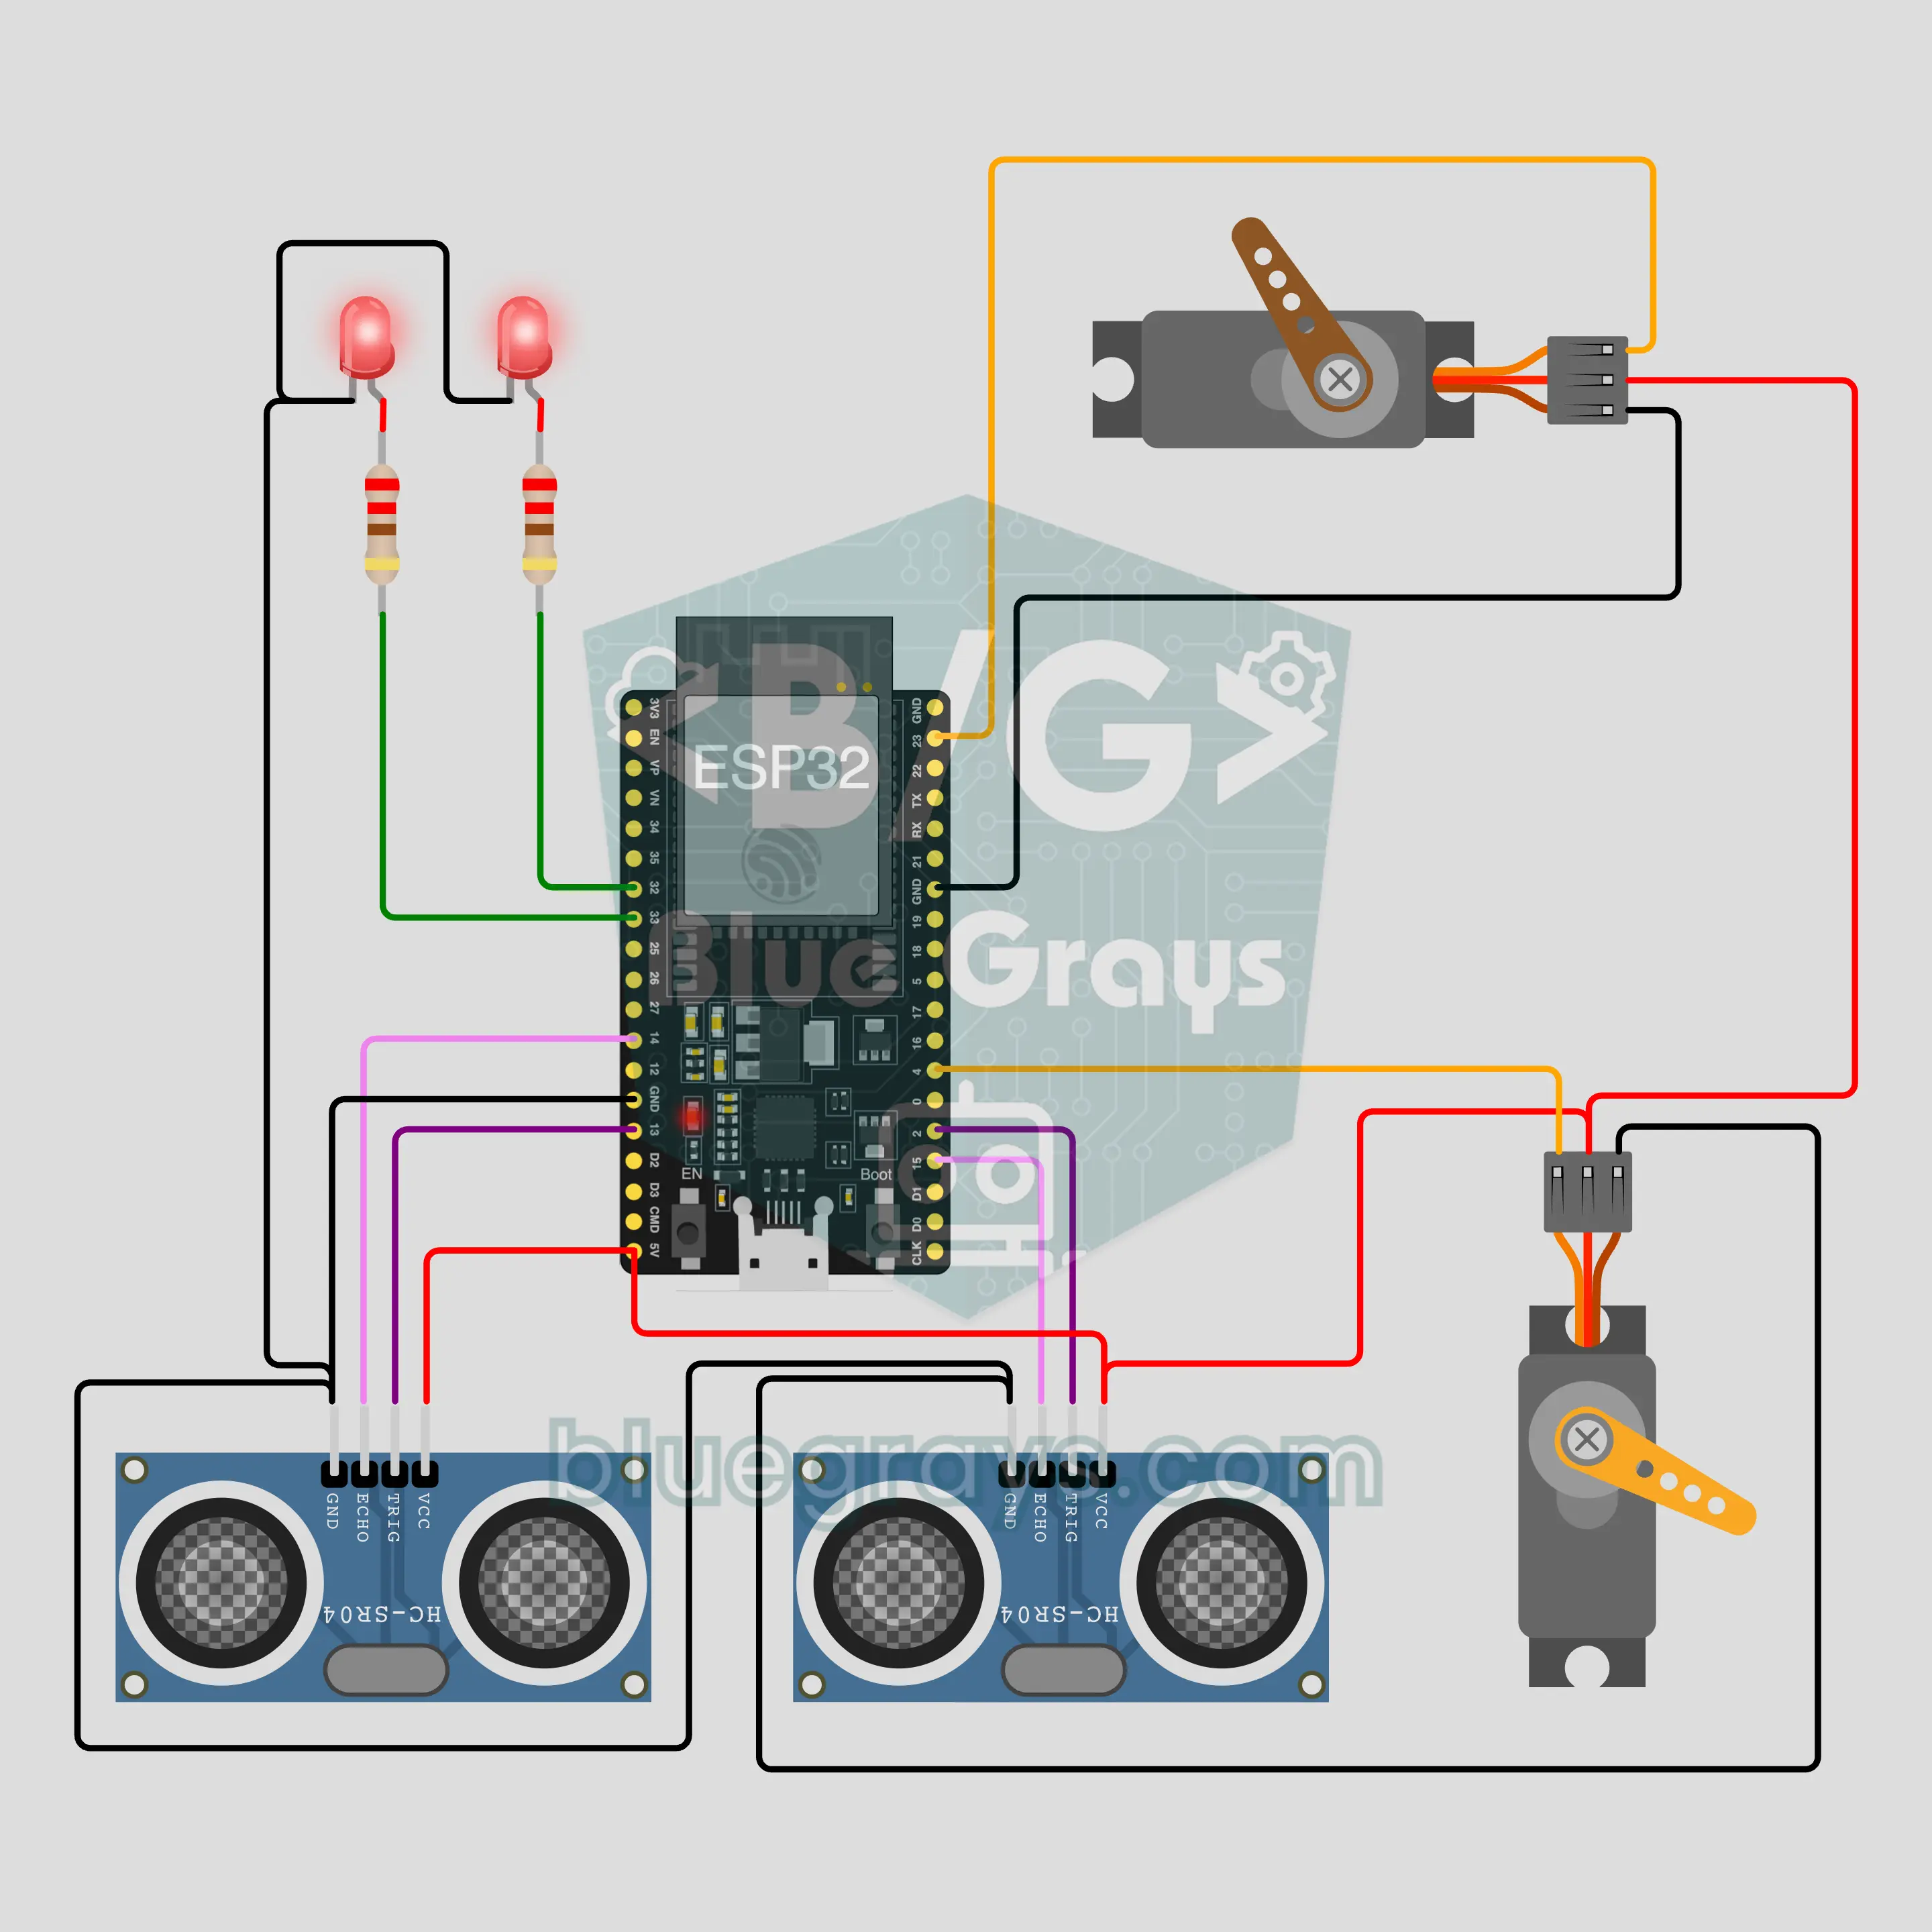
ESP32 səni izləyən robot baş: başını çevirir, gözlərini qıyır (2 HC-SR04 + 2 servo)
Otaqda hara getsən başını sənə çevirən qorxulu, amma gülməli robot baş. İki HC-SR04 növbə ilə ölçür; səni hansı daha yaxın görürsə, baş servosu o tərəfə dönür. Çox yaxınlaşanda göz qapağı servosu qıyılır, LED gözlər sönür və robot sənə şübhə ilə baxır. Heç kim olmayanda ətrafa baxır, uzun müddət heç kim gəlməsə yatır, kimsə gələndə diksinərək oyanır.

Arduino sənaye çeşidləmə lenti: boyuna görə qutu ayıran konveyer (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Fabriklərdəki çeşidləmə xəttinin masaüstü modeli: NEMA 17 step mühərriki A4988 sürücü ilə lenti dayanmadan axıdır, lentin üstündəki HC-SR04 keçən hər qutunun hündürlüyünü ölçür. Qutu sensordan qola qədər lent addımları ilə izlənir; 6 sm və yuxarı qutunu SG90 servo qol yana itələyir, alçaq qutu yoluna davam edir. I2C LCD alçaq və hündür qutuları sayır, son ölçməni və lentdə izlənən qutu sayını göstərir.
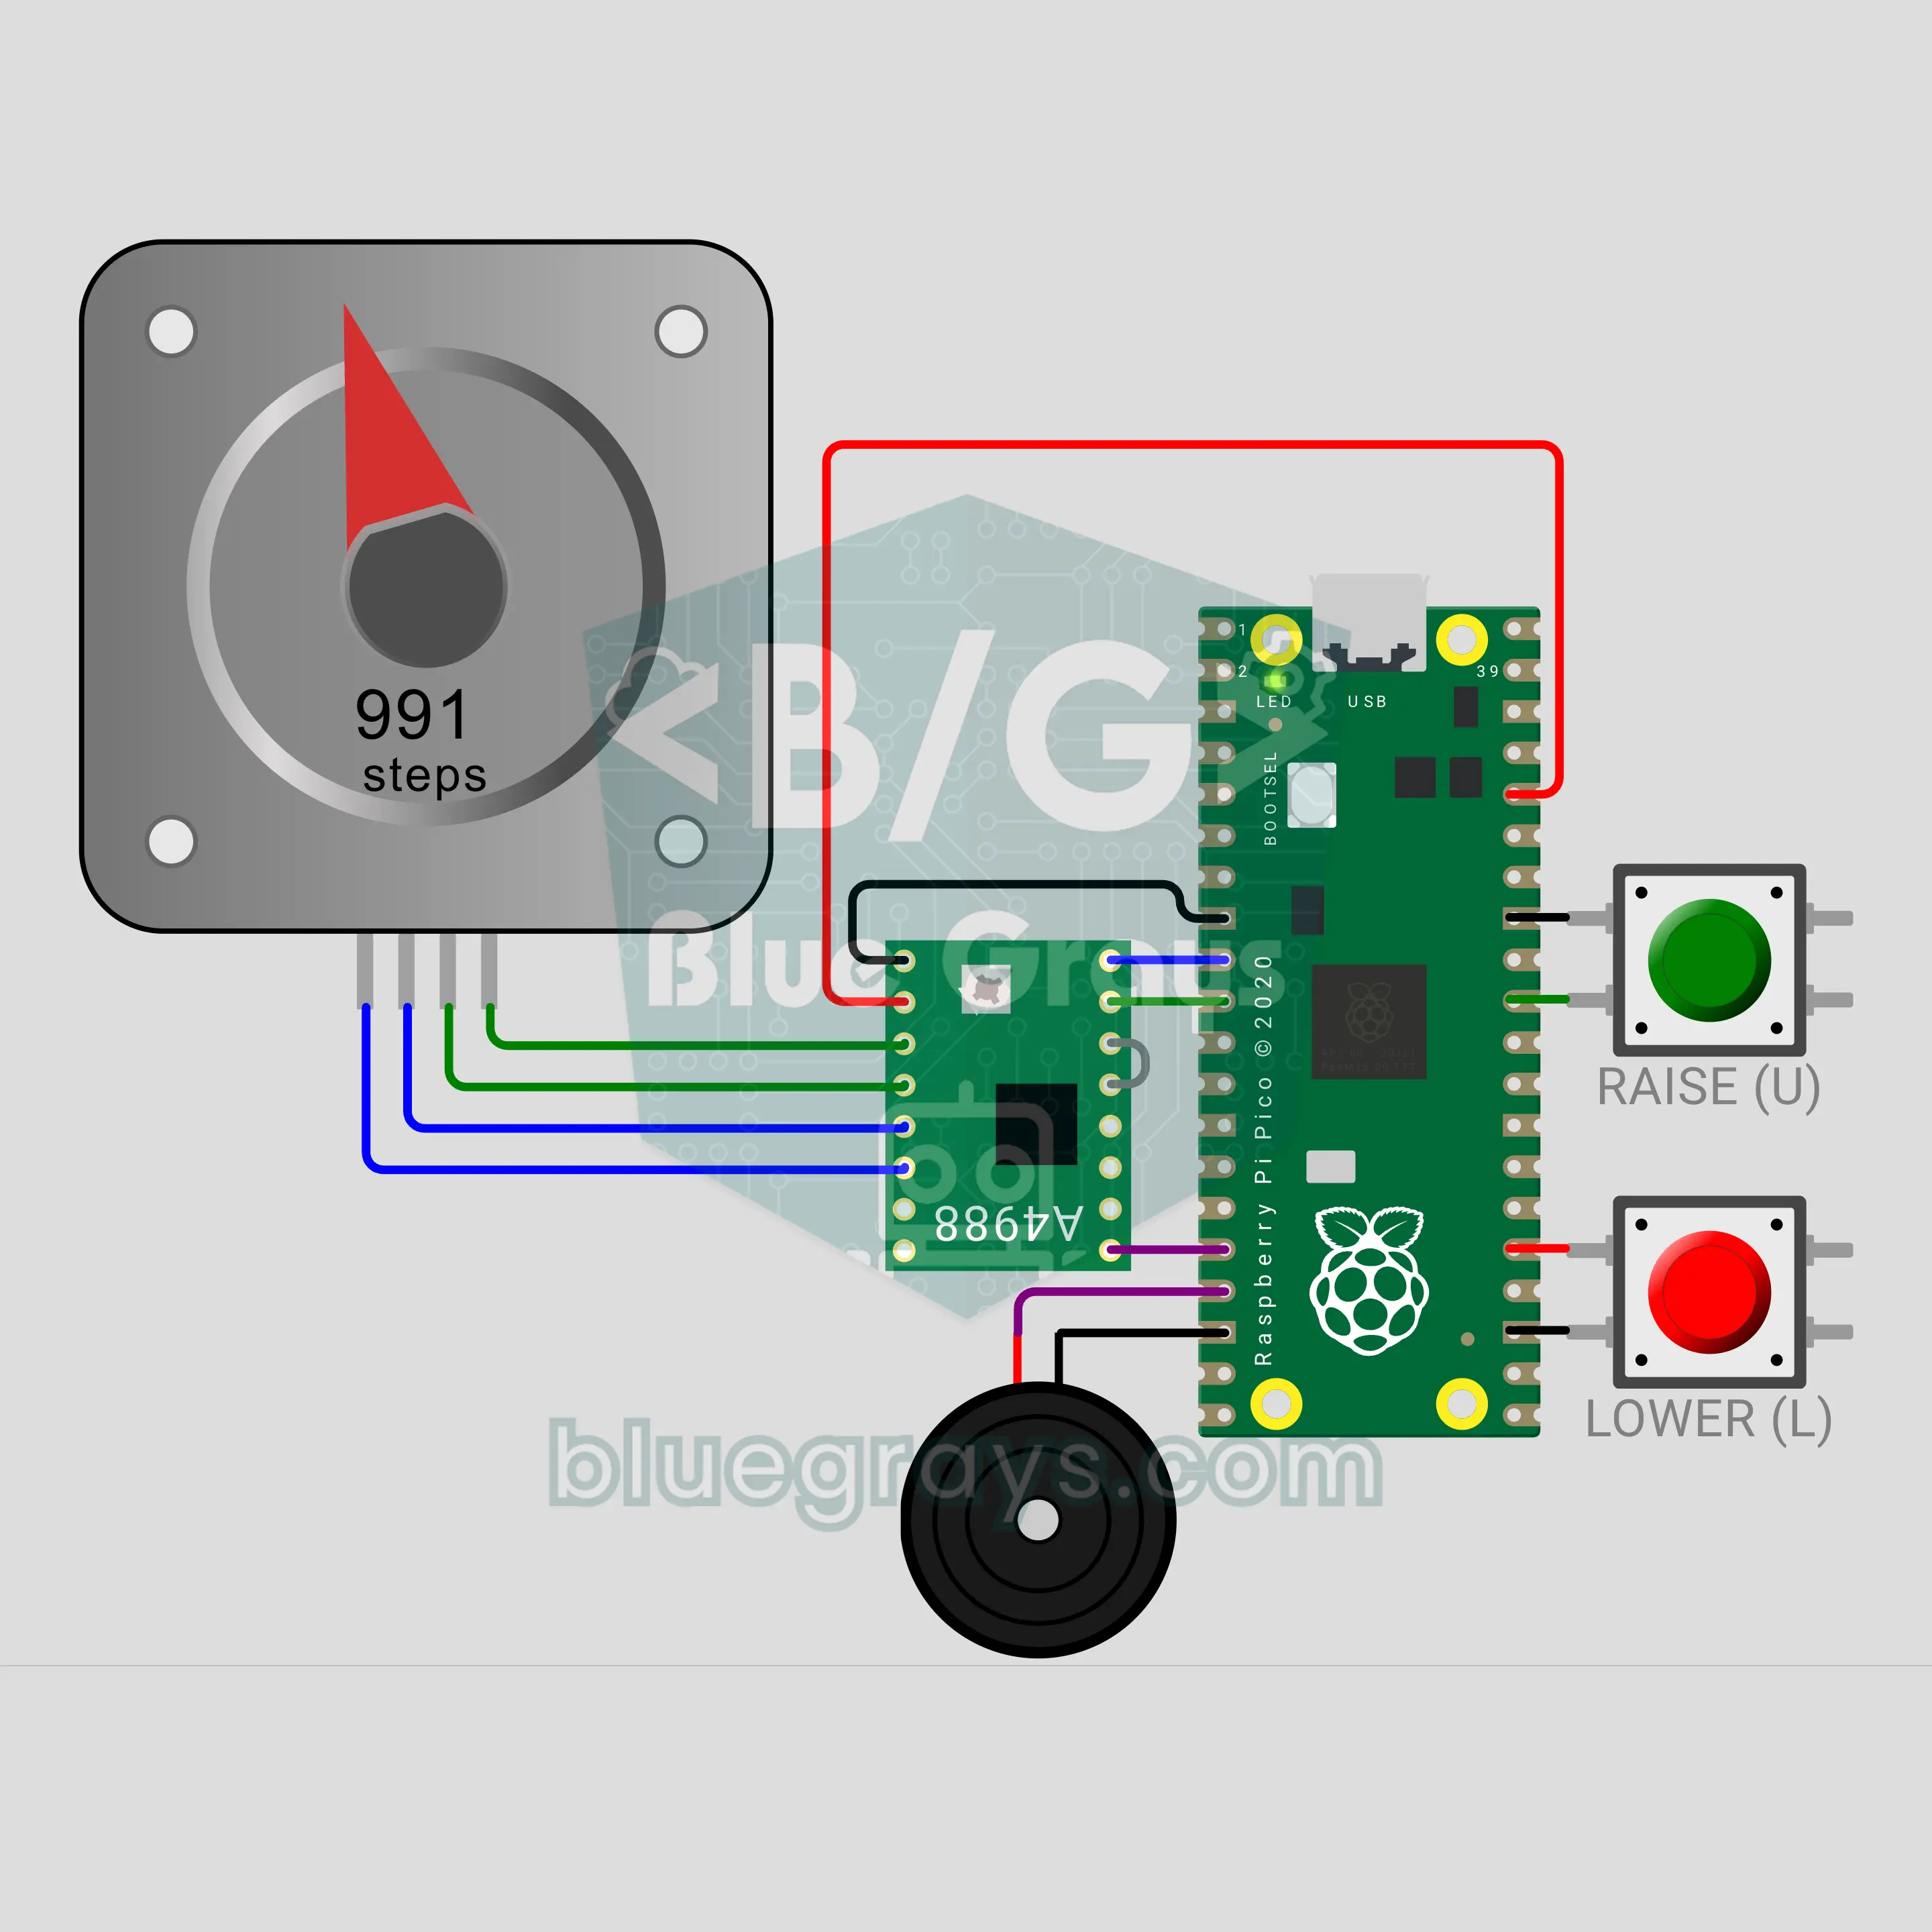
Raspberry Pi Pico W bayraq dirəyi: bayrağı yumşaq qaldıran motorlu dirək (NEMA 17 + A4988 + 2 düymə + Buzzer)
Raspberry Pi Pico W ilə motorlu bayraq dirəyi. Yaşıl düyməyə basanda NEMA 17 step mühərriki ipi sarıyır və bayraq yumşaq start, sabit sürət və yumşaq dayanma ilə 40 saniyəyə dirəyin başına qalxır. Qırmızı düymə endirir; 1 saniyə basılı saxlayanda bayraq əvvəl başa qalxır, sonra yarıya enir. Mövqe addımlar sayılaraq saxlanır, A4988 sürücüsü mühərriki 12 V ilə qidalandırır, buzzer yalnız qısa bip çalır.
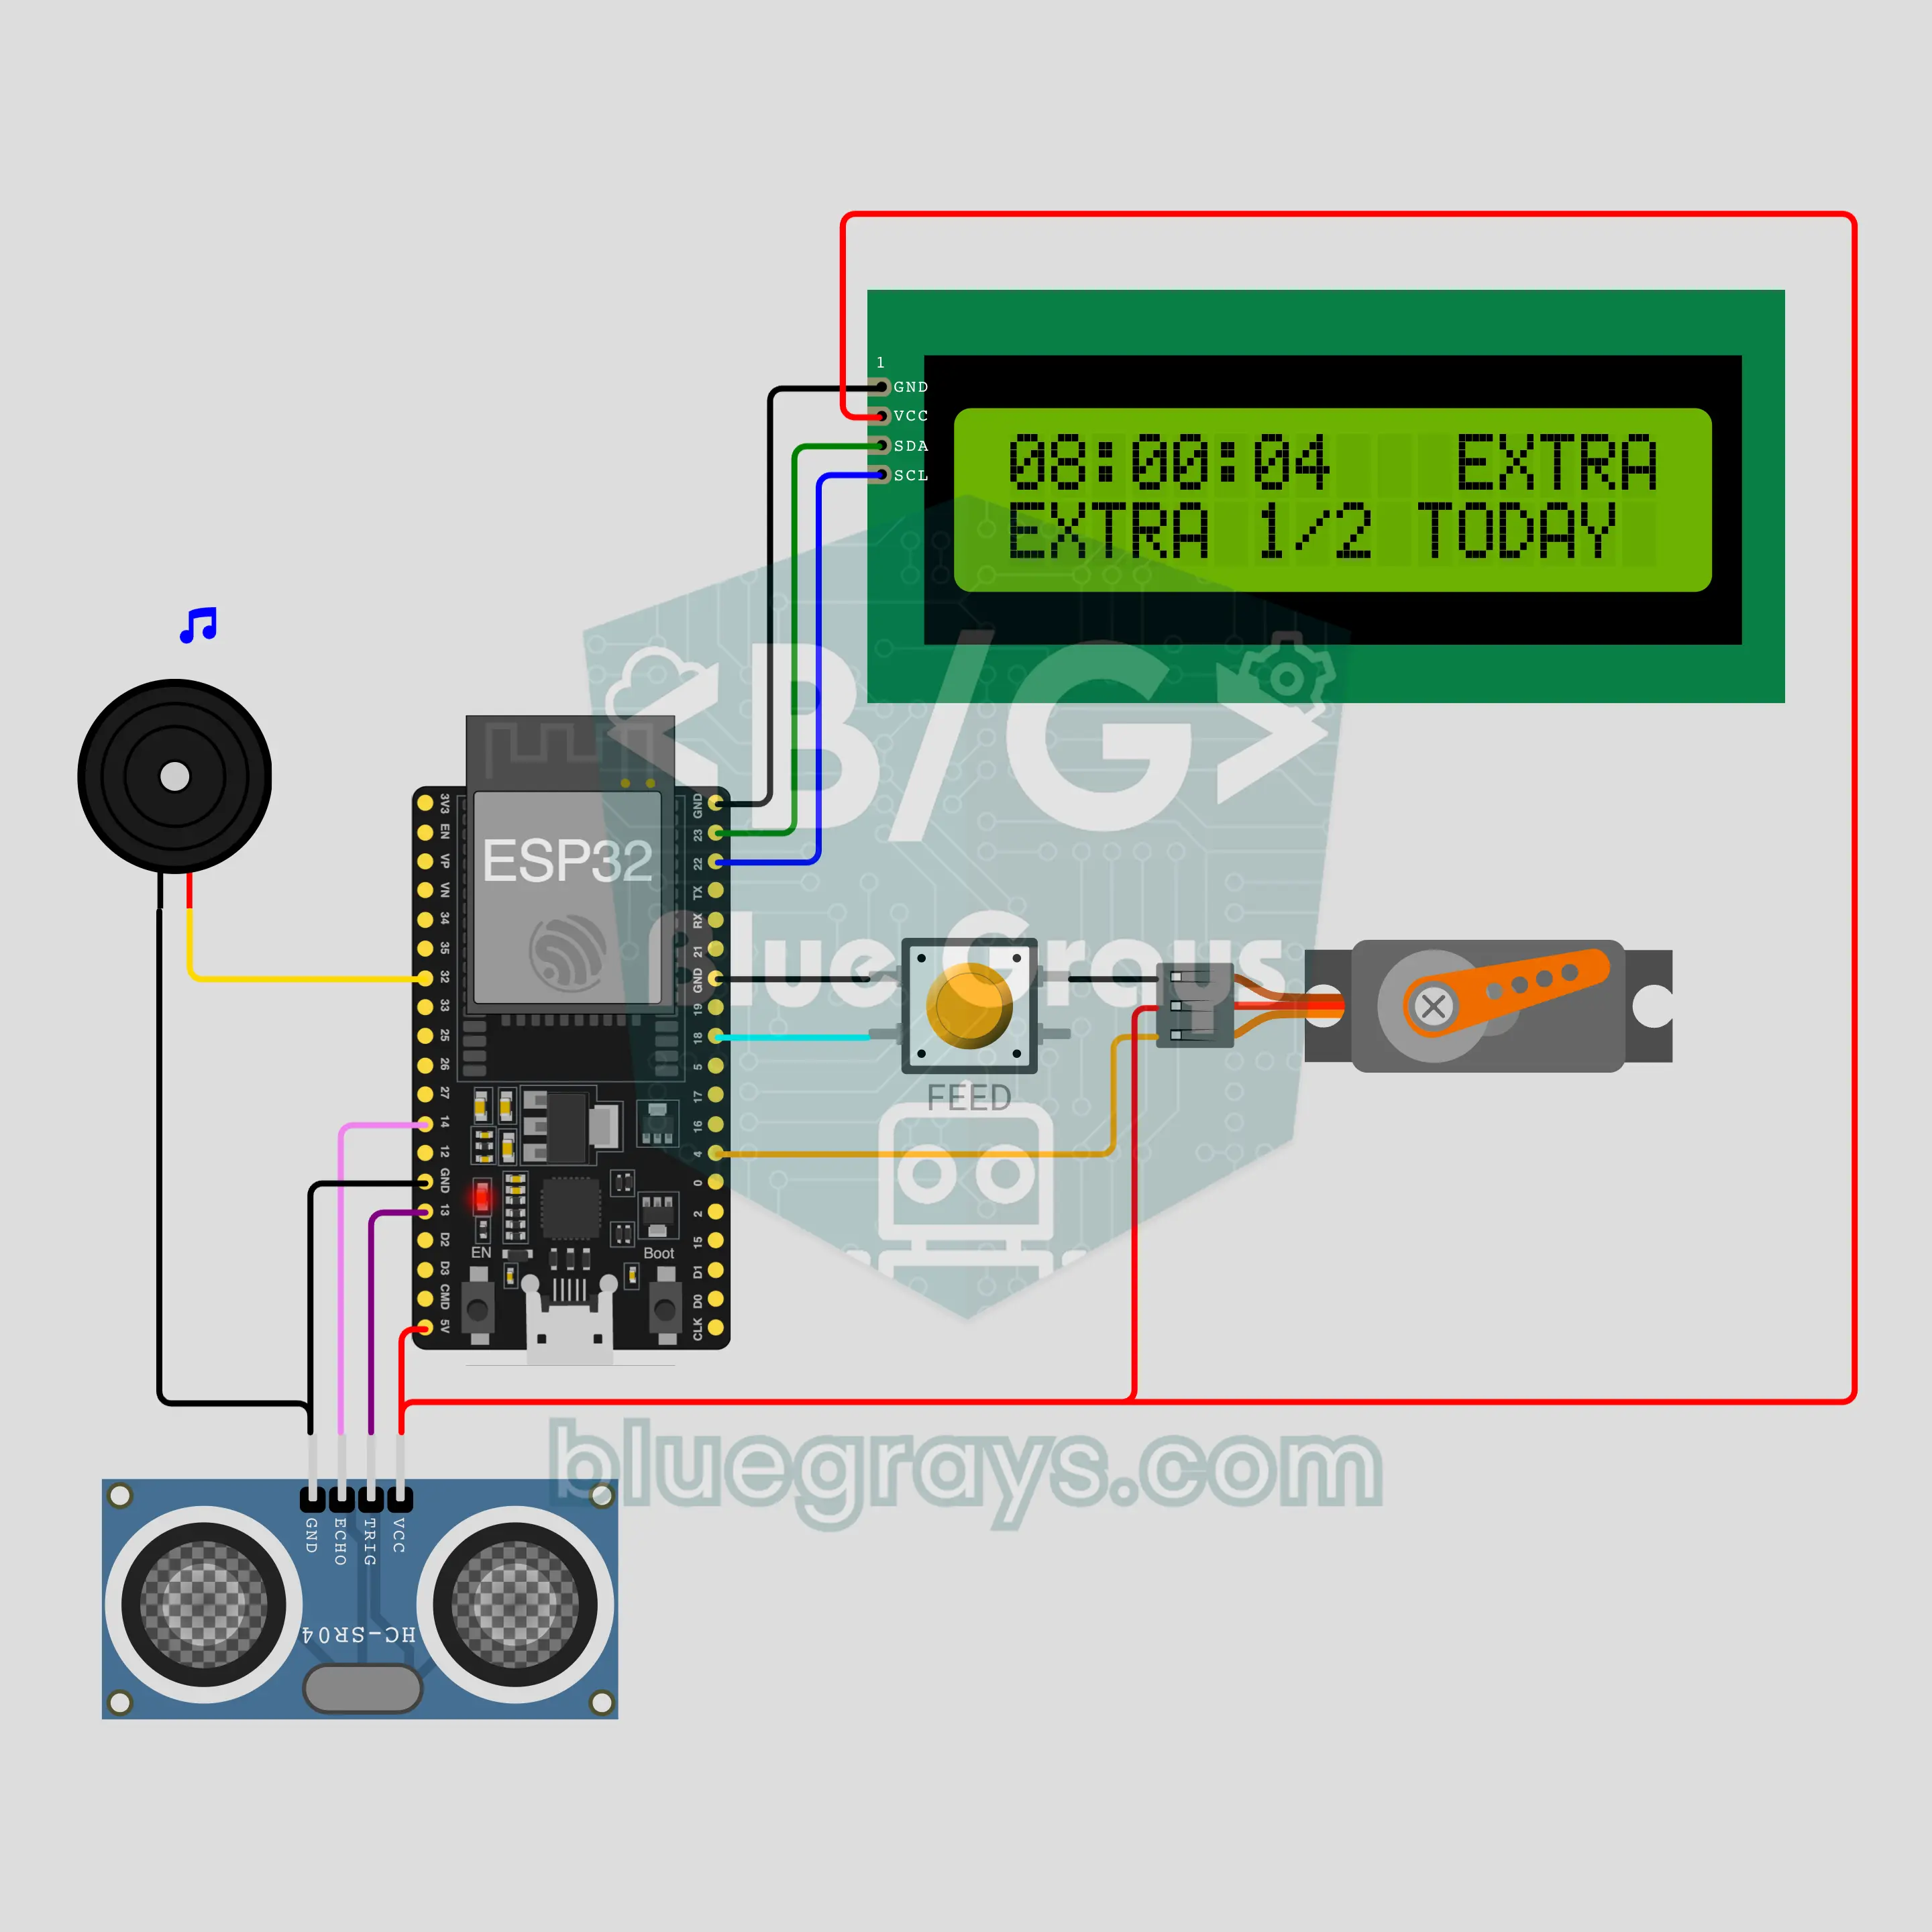
ESP32 Wi-Fi avtomatik yem aparatı: vaxtında yem, telefona bildiriş (servo + HC-SR04 + LCD + NTP + ntfy)
Pişik, it və ya balıq üçün ESP32 avtomatik yem aparatı: vaxtı internetdən (NTP) alır, gündə 3 öyündə əvvəl yem zəngini çalır, sonra SG90 servo bunker qapağını porsiya sayı qədər açıb silkələyir. HC-SR04 bunkerdəki yemi faizlə ölçür və azalanda xəbərdar edir; hər öyün və bunker xəbərdarlığı ntfy ilə telefona düşür. Düymə əlavə porsiya verir (gündə ən çox 2) və ya həmin günü keçir; internet və ya elektrik kəsiləndə də heyvan ac qalmır.
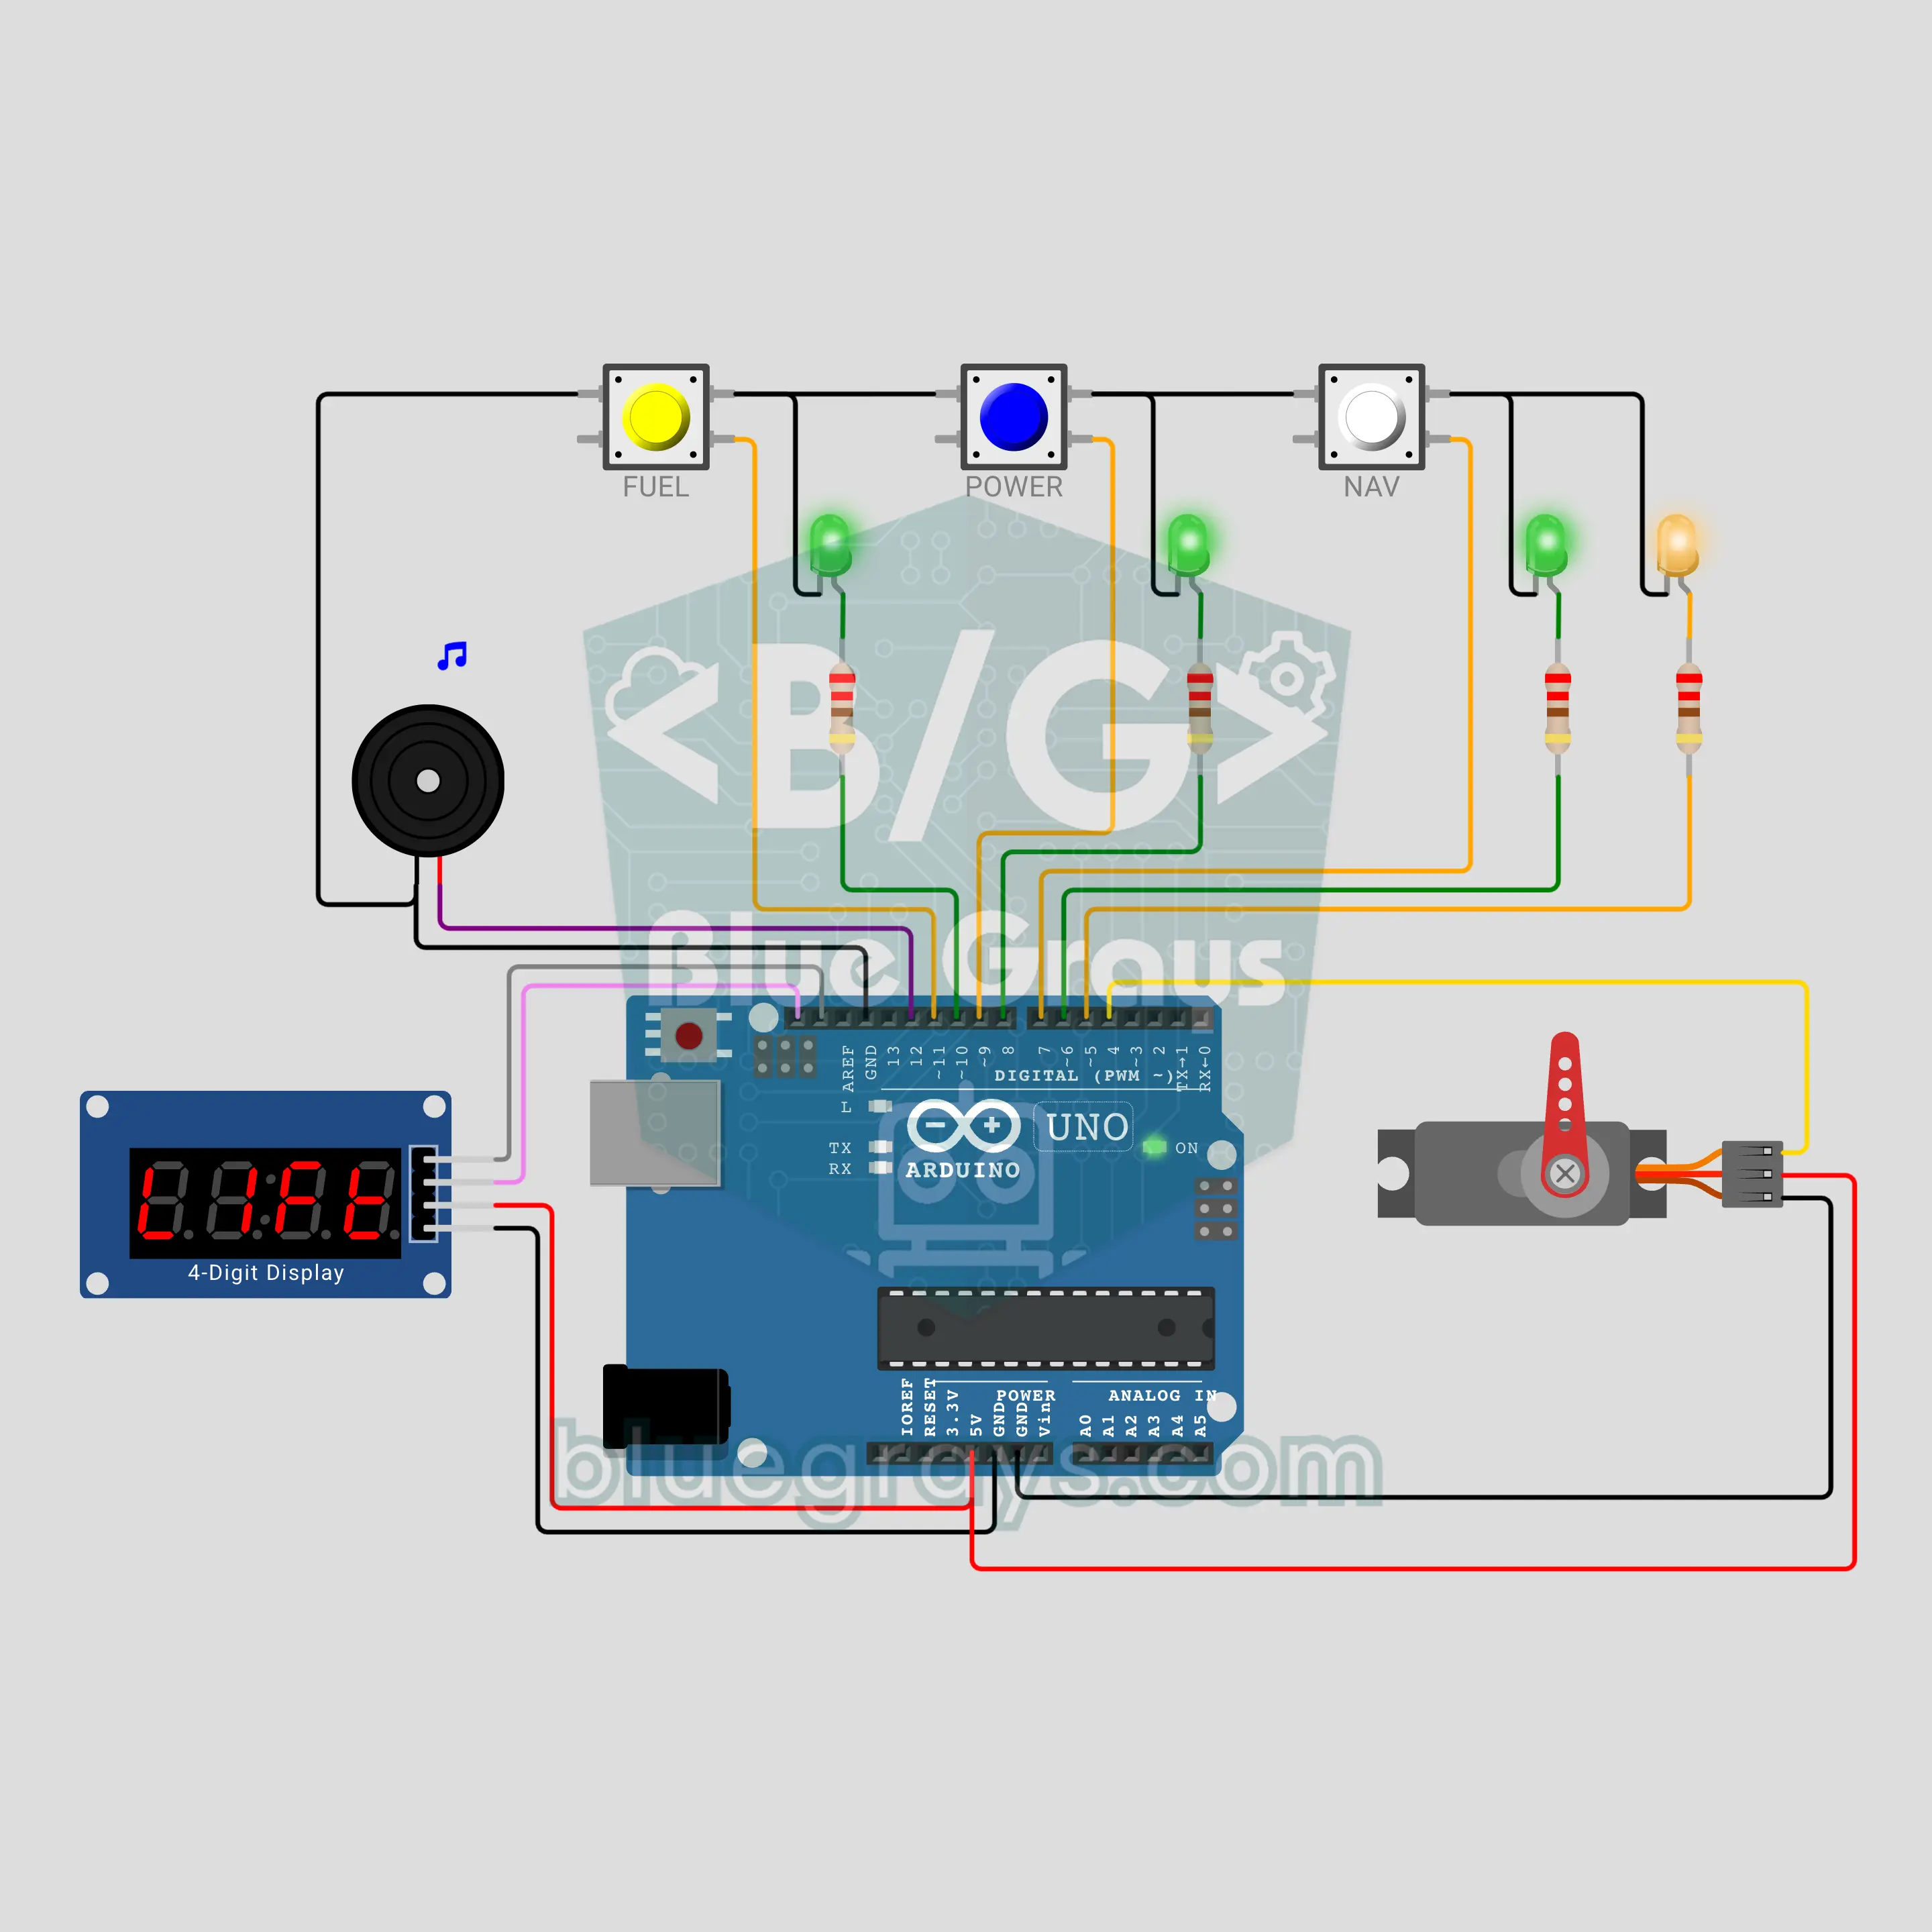
Arduino raket buraxılış rampası: geri sayım və qüllə qolu (TM1637 + 3 düymə + servo + buzzer)
Uşaqlar üçün buraxılış idarəetmə pultu: düyməyə basanda TM1637 ekranında T mənfi 10 geri sayımı başlayır. Üç sistem (YAKIT, GÜÇ, ROTA) ardıcıl çağırılır; yaşıl işığı yanıb-sönən sistemin düyməsinə 3 saniyə ərzində basmaq lazımdır. Gecikən və ya növbəsiz basan olarsa sayım HOLD ilə dayanır. Üçü də GO verərsə sıfırda servo qüllə qolunu çəkir, alov LED-i titrəyir, buzzer mühərrik kimi guruldayır.

Arduino sənaye qarışdırma çəni: PLC məntiqi ilə doldur, qarışdır, boşalt (HC-SR04 + 2 rele + NEMA 17 + A4988 + LCD + təcili dayandırma)
Sənaye avtomatlaşdırma dərslərinin klassik batch proses tapşırığı: çəni doldur, qarışdır, boşalt, partiyanı say. Kod PLC məntiqi ilə addım-addım irəliləyir (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). İki rele giriş və çıxış klapanını açır, HC-SR04 səviyyəni ölçür, NEMA 17 qarışdırıcı fırlanır və istiqamət dəyişir. START, STOP, kilidlənən TƏCİLİ STOP, qüllə lampası və vaxt aşımı nasazlığı var.

ESP32 tozsoran robot: maneədən dönən, otağın xəritəsini çıxaran (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bufer + OLED)
Real robot tozsoran kimi gəzən iki təkərli tozsoran robot. İki NEMA 17 step mühərriki təkərləri fırladır: robot əvvəl spiral çəkir, sonra düz gedir, HC-SR04 maneə görəndə yavaşlayıb dönür, buferə dəyəndə geri çəkilib əks tərəfə dönür və divar boyunca kənar turu edir. Təkərlərin addımlarından mövqeyini hesablayır, OLED-də otağın xəritəsini, təmizlik faizini və müddəti göstərir; iş bitəndə başladığı yerə qayıdır.
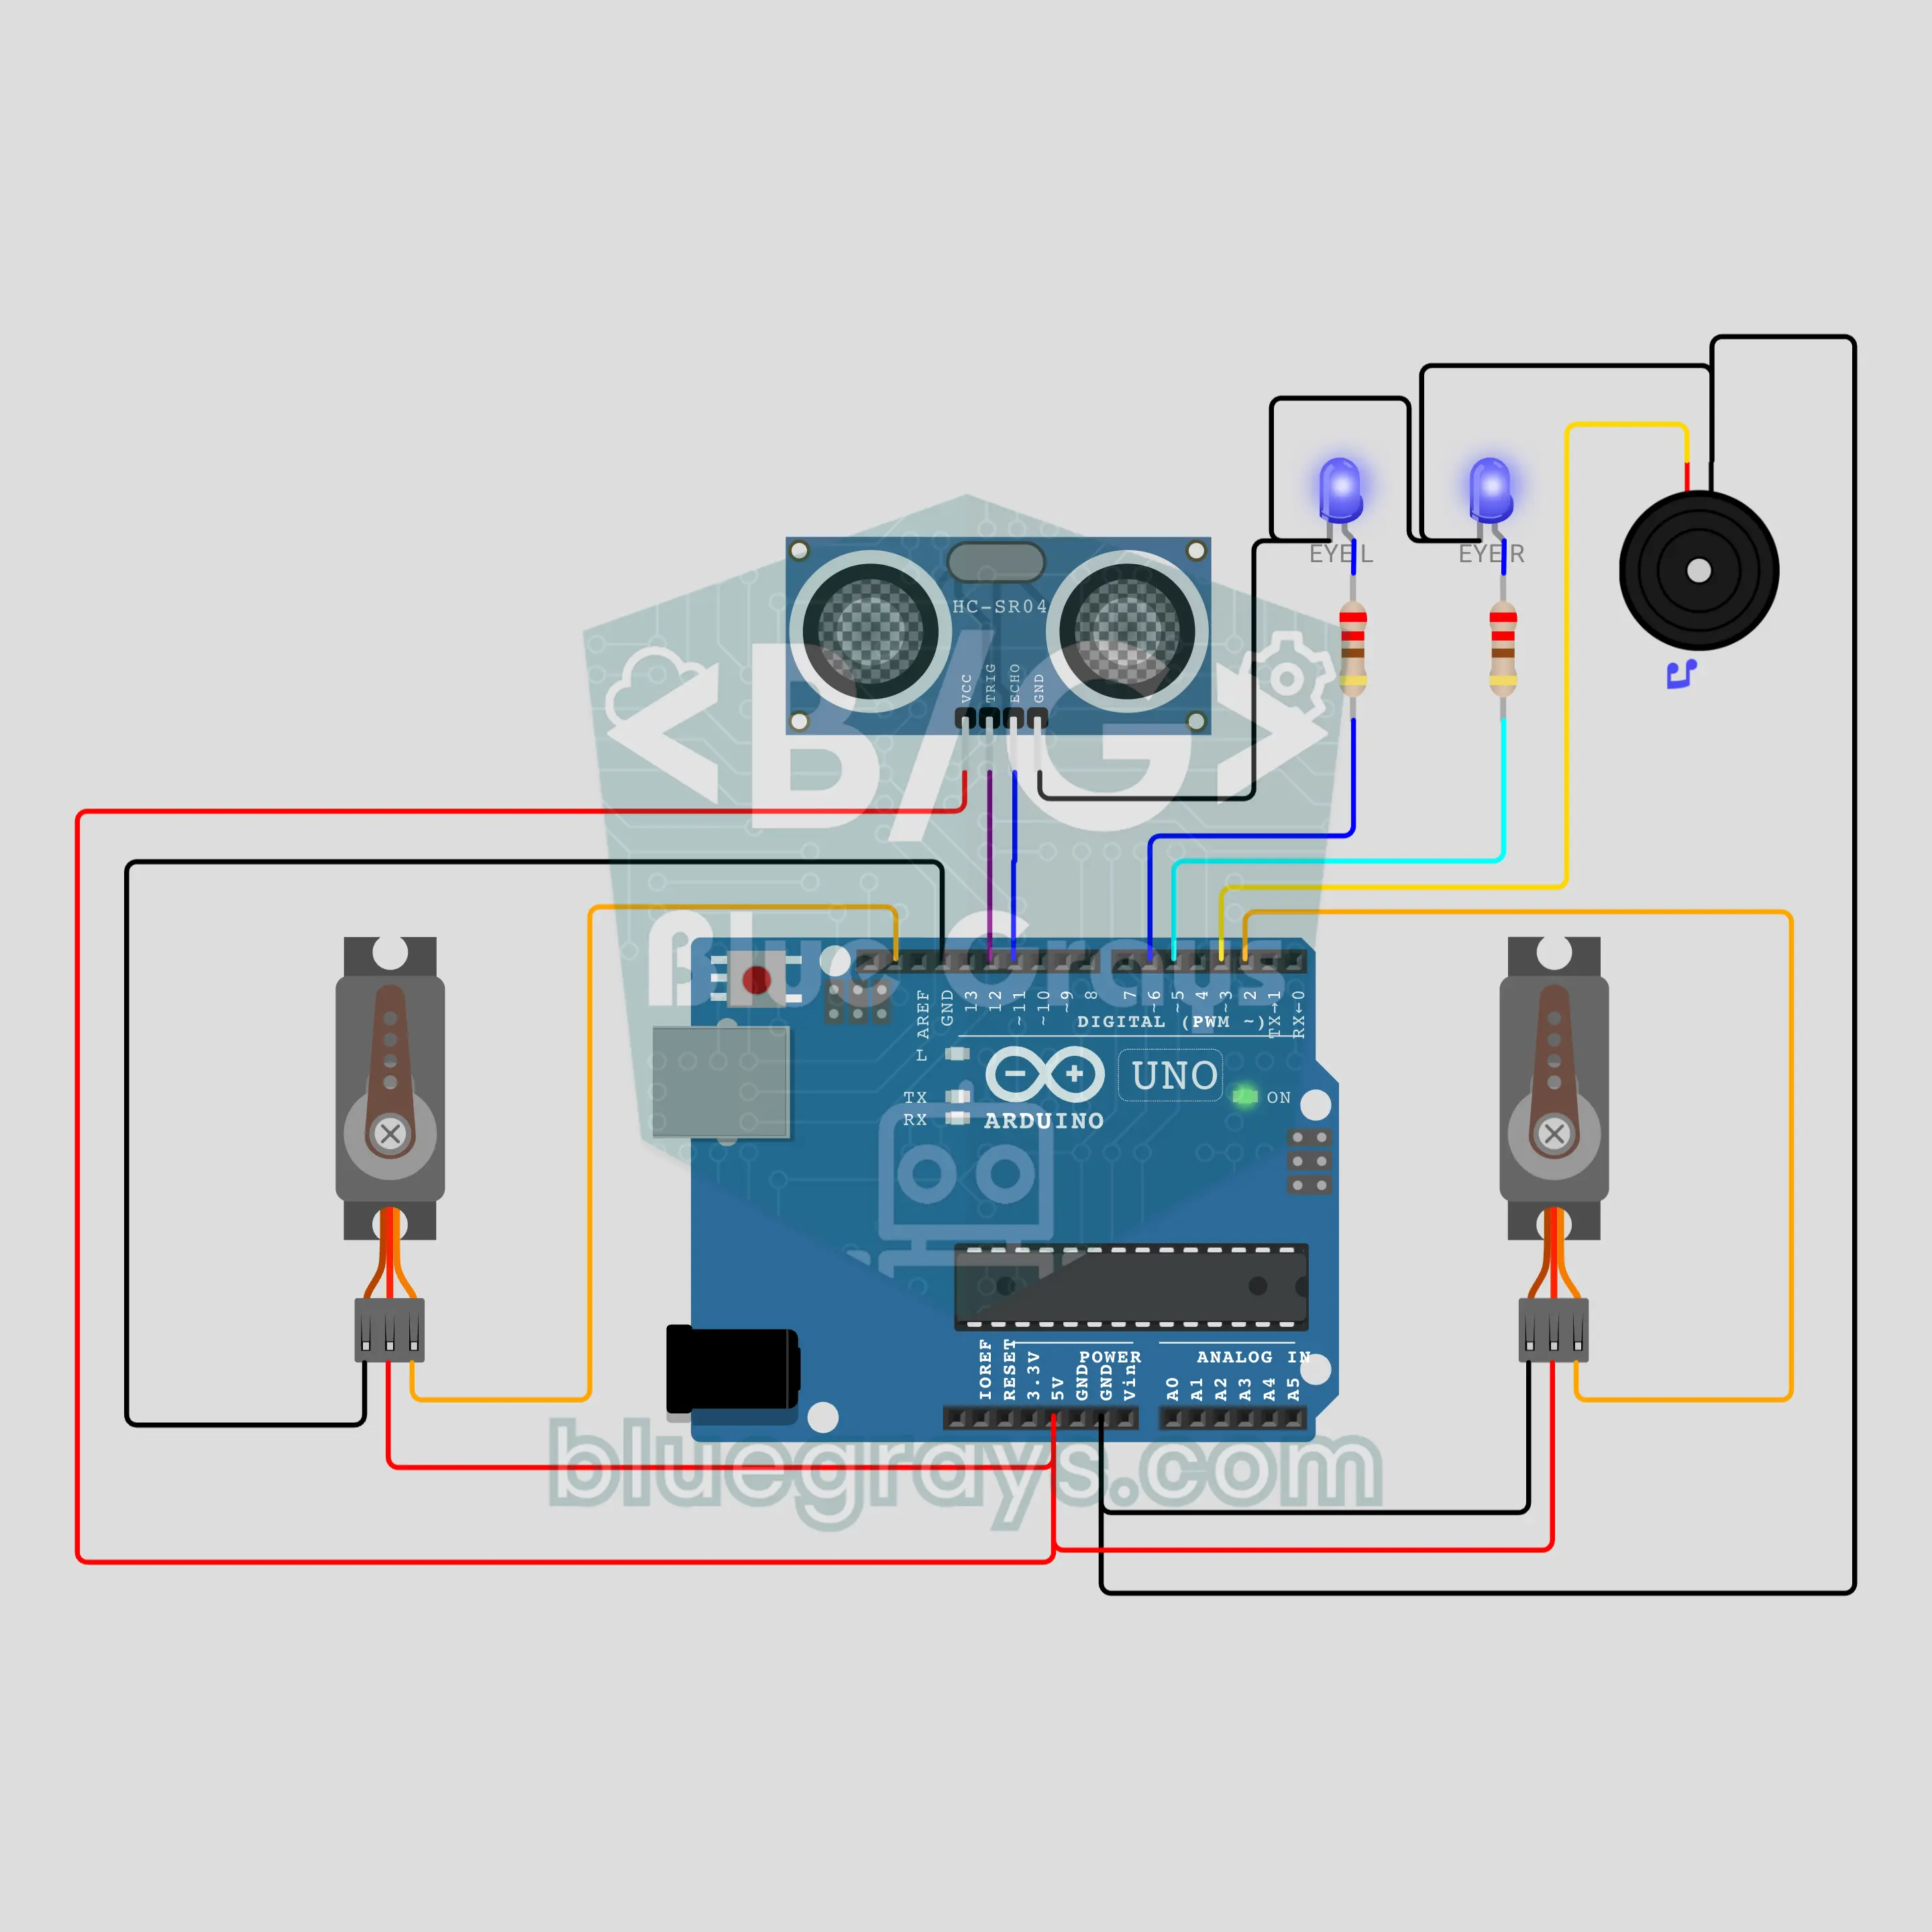
Arduino mahnı oxuyan qar adam: yaxınlaşanda əl yelləyir, rəqs edir (HC-SR04 + 2 servo + 2 LED + buzzer)
Vitrin və ya məktəb qapısı üçün canlı qar adam. HC-SR04 qarşısındakını ölçür: 1 metrə gələn olarsa mavi LED gözlər parlayır, sağ qol əl yelləyir və buzzer "salam" deyir. 30 sm-ə gələnə Jingle Bells çalır, iki servo qol ritmlə növbə ilə qalxır, gözlər hər notada parlayır. Adam uzaqlaşanda sol qol əl yelləyib vidalaşır; heç kim olmayanda gözlər yavaşca qırpılır.
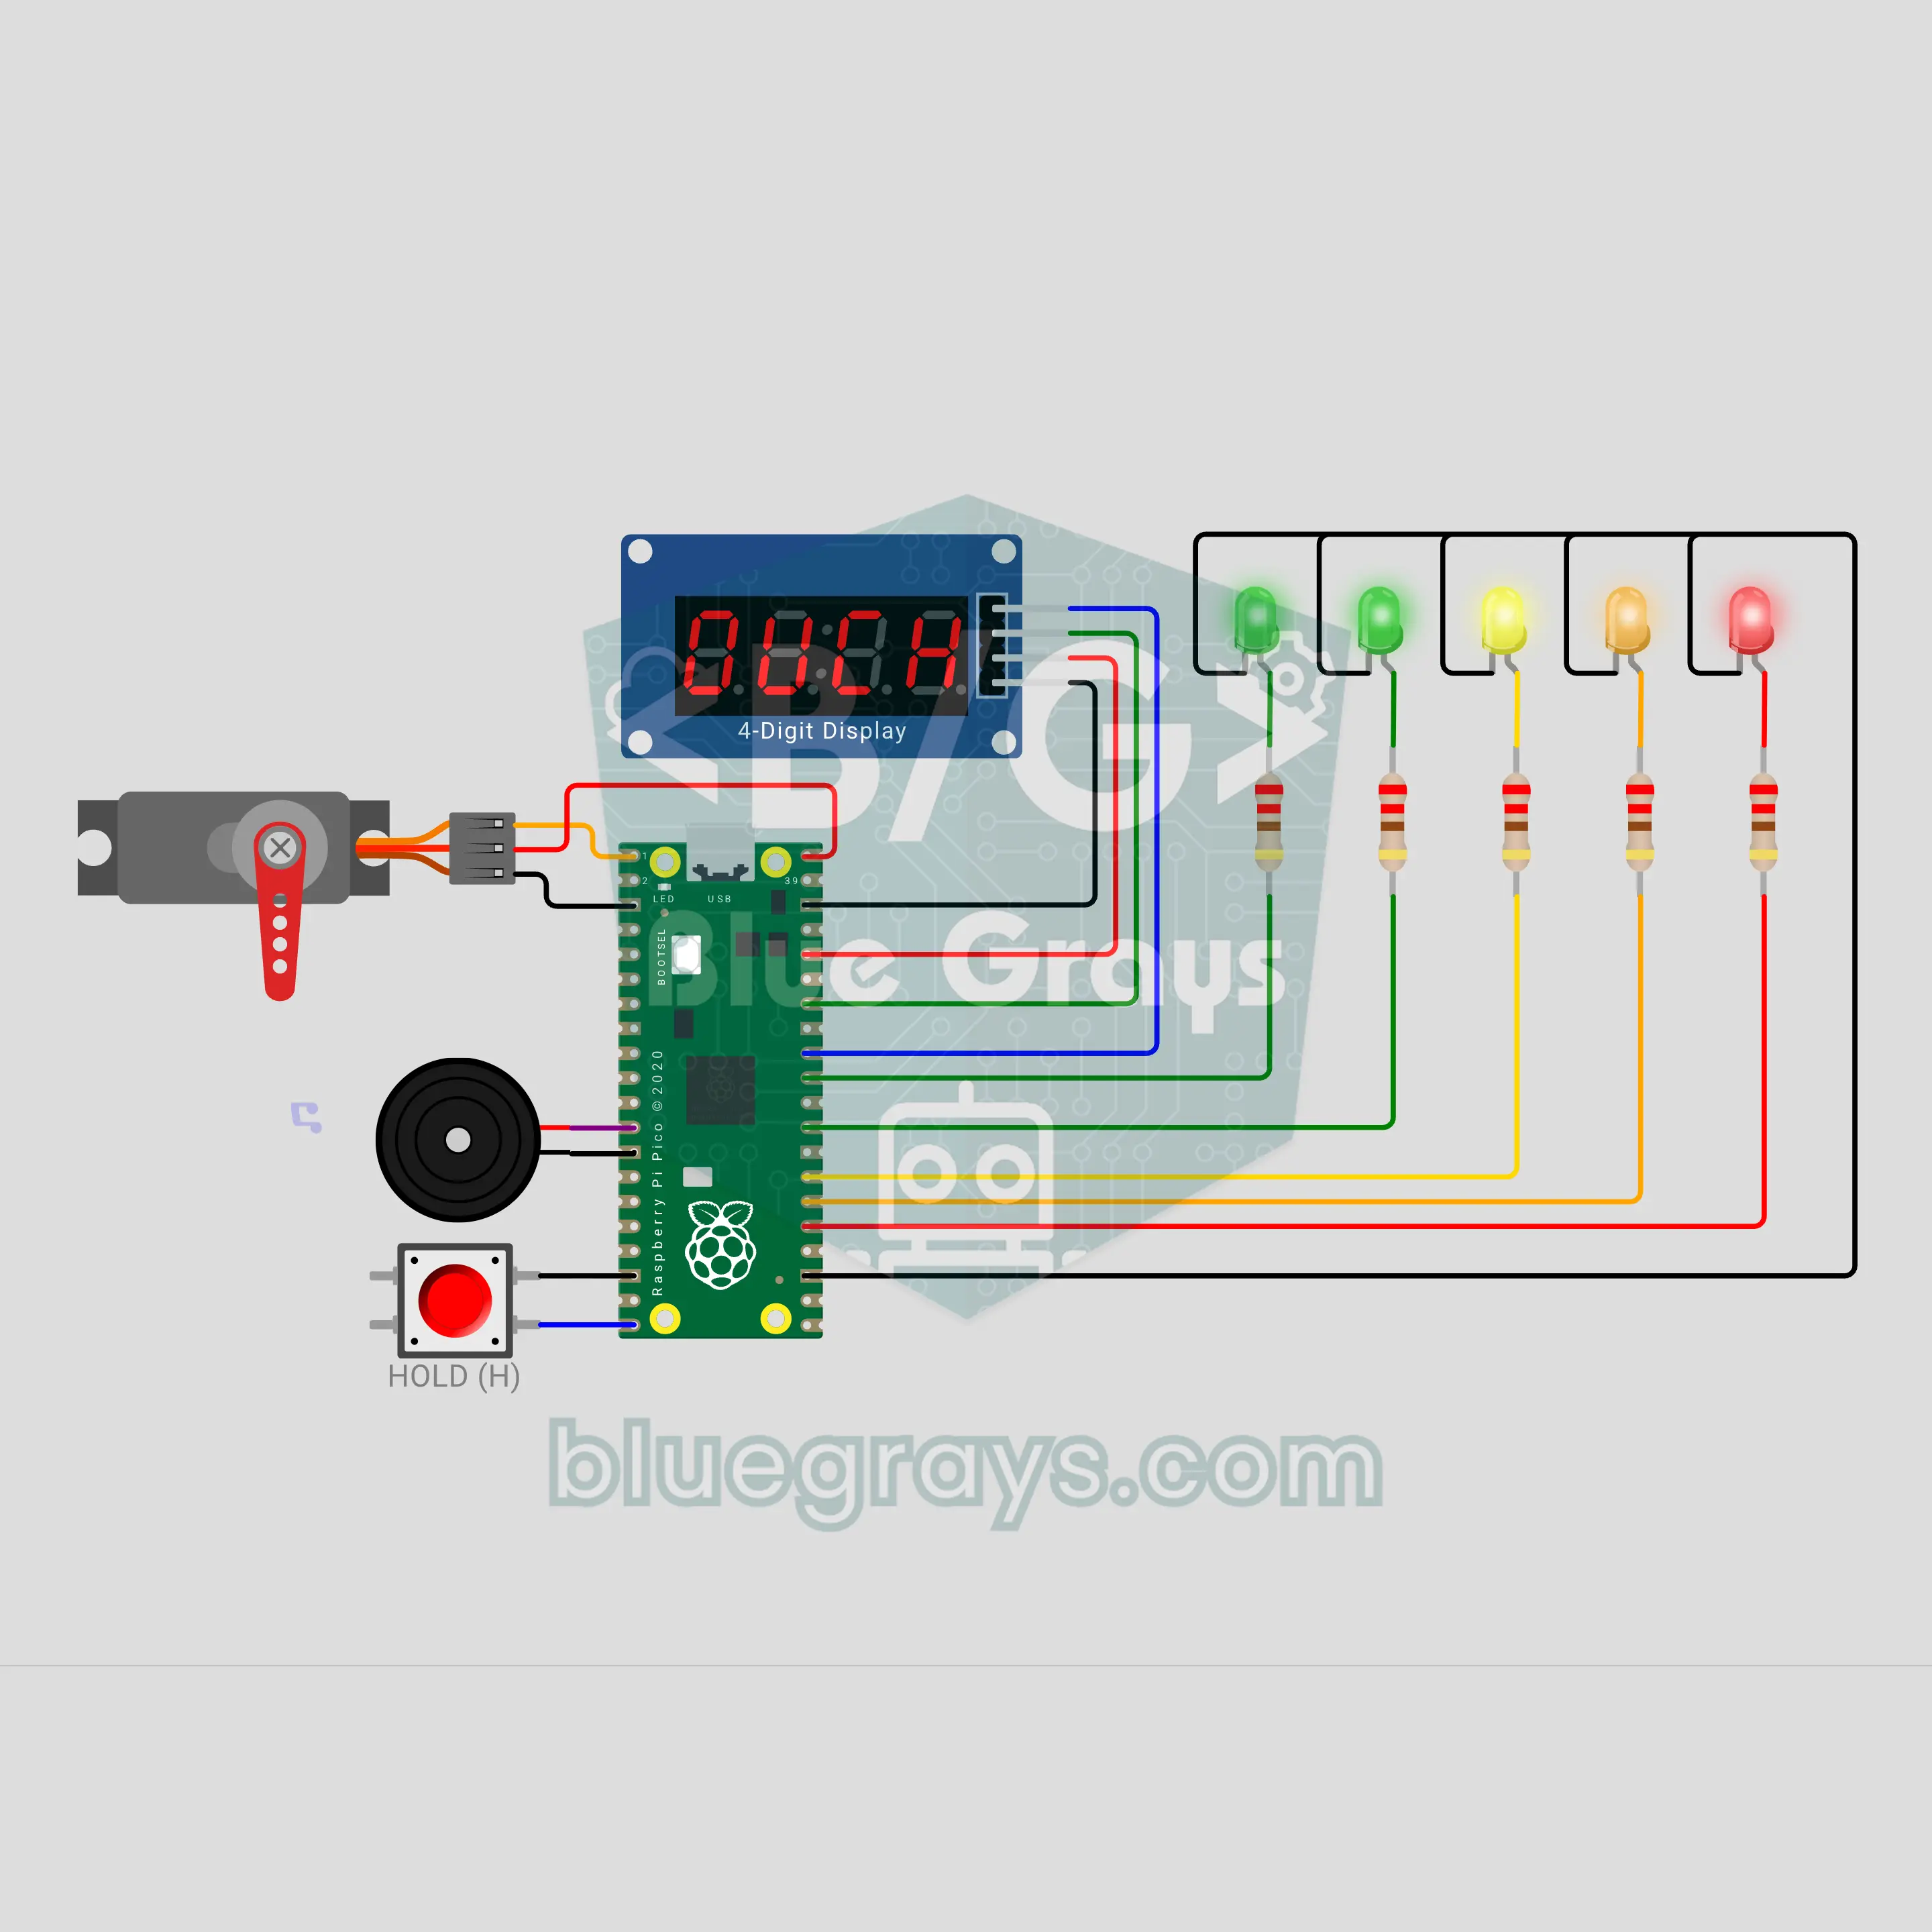
Raspberry Pi Pico W cəsarətin varsa bas: tələ bağlanmamış əlini çək (düymə + servo + TM1637 + 5 LED + buzzer)
Raspberry Pi Pico W ilə cəsarətin varsa bas oyunu: düyməyə bas və basılı saxla, əlin tələnin içindədir. TM1637 müddəti saniyənin onda biri ilə sayır, gərginlik LED-ləri dolur, ürək döyüntüsü sürətlənir, servo tələ saxta səksənmələrlə qorxudur. Tələ gizli bir anda bağlanır; 0.3 san əvvəl qırmızı LED çaxır. Bağlanmamış buraxsan müddət xalın olur və rekord saxlanır, tutulsan xal 0. Həm cəsarət, həm refleks oyunu.