
Apa Itu UART? Panduan Pengkabelan TX/RX, Baud Rate, dan Serial Arduino
Apa itu UART dan bagaimana cara kerjanya? Koneksi silang TX/RX, baud rate, bit start/stop, menghubungkan dua Arduino, SoftwareSerial, level 5V/3.3V, Serial2 ESP32, dan UART Pico.
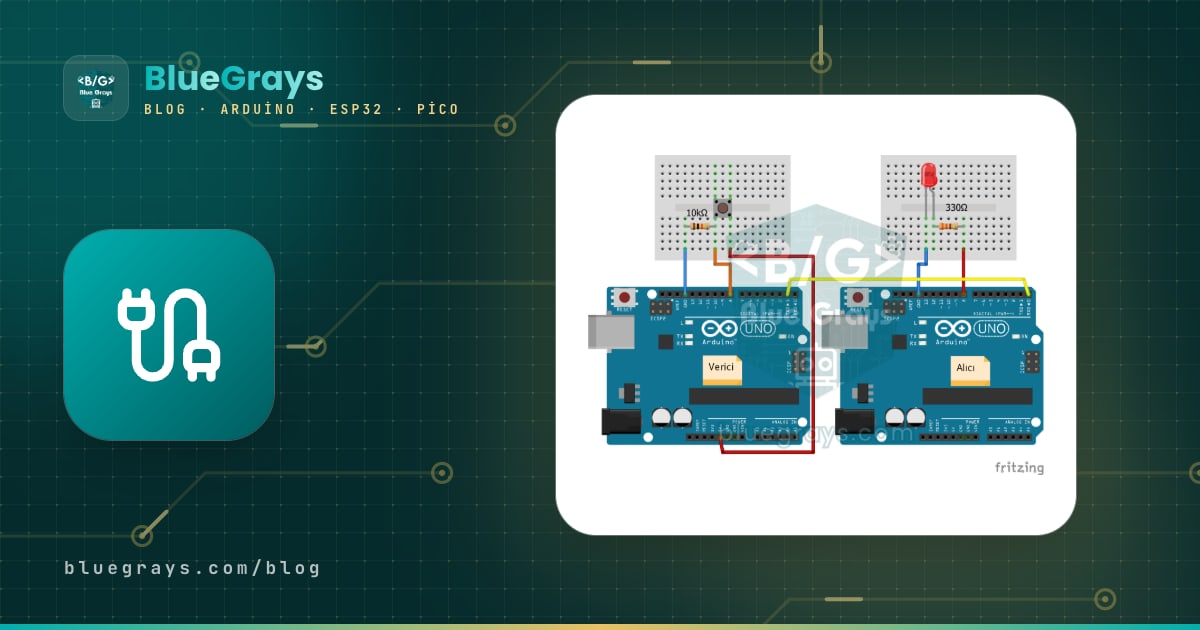
Jawaban singkat untuk apa itu UART: UART (Universal Asynchronous Receiver-Transmitter) adalah perangkat keras komunikasi serial yang memungkinkan dua perangkat bertukar data byte demi byte melalui hanya dua kabel data (TX dan RX) ditambah GND bersama. Setiap baris yang kamu lihat di Serial Monitor ketika Arduino-mu terhubung ke komputer tiba melalui UART. Puluhan modul, seperti penerima GPS, modul Bluetooth HC-05, modul Wi-Fi ESP-01, modul GSM SIM800L, pembaca sidik jari, dan pemutar MP3, juga berkomunikasi dengan Arduino melalui UART.
Dalam artikel ini, kita membahas langkah demi langkah mengapa UART tidak memerlukan jalur clock, apa itu baud rate, bagaimana sebuah byte dibingkai dengan bit start, data, dan stop, mengapa TX dan RX disilangkan, cara membuat dua Arduino berkomunikasi satu arah lalu dua arah, batasan SoftwareSerial, cara menghubungkan board 5 V dan 3,3 V dengan aman, tiga UART ESP32, serta pin UART Raspberry Pi Pico. Pada bagian terakhir, kamu akan mempelajari cara membentuk paket dengan karakter awal dan akhir agar data tidak pernah tercampur, serta kesalahan yang paling umum.

Apa itu UART dan bagaimana cara kerjanya?
Kata “asynchronous” dalam nama UART adalah kuncinya: pada I2C dan SPI, sinyal clock dikirim bersama data, sedangkan UART tidak memiliki jalur clock. Sebagai gantinya, kedua sisi menyepakati kecepatan terlebih dahulu, yang disebut baud rate. Ketika tidak aktif, jalur berada pada HIGH (1). Untuk mengirim satu byte, pemancar menarik jalur ke LOW selama durasi satu bit; inilah bit start, yang memberi tahu penerima “mulai menghitung sekarang”. Selanjutnya dikirim 8 bit data, dengan bit paling tidak signifikan (LSB) terlebih dahulu, kemudian dapat diikuti bit paritas opsional, dan akhirnya jalur ditahan pada HIGH selama minimal durasi satu bit; inilah bit stop. Pengaturan default Arduino adalah 8N1: 8 bit data, tanpa paritas, 1 bit stop.
| Bit | Start | D0 | D1 | D2 | D3 | D4 | D5 | D6 | D7 | Stop |
|---|---|---|---|---|---|---|---|---|---|---|
| Huruf 'A' (0x41 = 0100 0001) | 0 | 1 | 0 | 0 | 0 | 0 | 0 | 1 | 0 | 1 |
| Level jalur | LOW | HIGH | LOW | LOW | LOW | LOW | LOW | HIGH | LOW | HIGH |
Setiap bit berlangsung selama 1 / baud detik. Pada 9600 baud, satu bit membutuhkan 104,2 mikrodetik; karena bingkai 8N1 terdiri dari 10 bit per byte (start + 8 data + stop), paling banyak 960 byte per detik dapat dikirim. Setelah menangkap tepi turun bit start, penerima mengambil sampel jalur di tengah setiap bit. Meskipun kedua clock sedikit berbeda, data tetap dibaca dengan benar selama galat yang terakumulasi dalam 10 bit tetap di bawah setengah bit; itulah sebabnya total galat baud harus tetap di bawah sekitar 2–3%. Dengan kristal 16 MHz-nya, Arduino Uno tidak bisa menghasilkan tepat 115200 baud, dan laju sebenarnya menyimpang sekitar 2,1%; komunikasi tetap bekerja karena masih dalam batas.
| Baud | Durasi bit | Byte maksimum per detik (8N1) | Penggunaan |
|---|---|---|---|
| 9600 | 104,2 µs | 960 | NEO-6M GPS, mode data HC-05, DFPlayer Mini, pengaturan klasik Serial Monitor |
| 19200 | 52,1 µs | 1920 | Beberapa sensor dan modem lama |
| 38400 | 26,0 µs | 3840 | Mode perintah AT HC-05 |
| 57600 | 17,4 µs | 5760 | Bootloader Arduino lama, batas atas SoftwareSerial |
| 115200 | 8,68 µs | 11520 | ESP32 dan ESP-01, output debug cepat |
| 1000000 ke atas | 1 µs atau kurang | 100.000+ | Koneksi antar-board jarak pendek, pencatatan data cepat |
UART vs I2C vs SPI
Tiga metode komunikasi serial yang paling umum pada Arduino adalah UART, I2C, dan SPI. UART hanya bekerja satu-ke-satu antara dua perangkat, dan kedua sisi bisa berbicara kapan saja (full duplex). I2C menghubungkan puluhan perangkat pada dua kabel yang sama dengan menggunakan alamat; SPI jauh lebih cepat dengan empat kabel, tetapi membutuhkan pin pemilih terpisah untuk setiap perangkat. Untuk detailnya, lihat artikel Apa Itu I2C? dan Apa Itu SPI?.
| Fitur | UART | I2C | SPI |
|---|---|---|---|
| Kabel | 2 (TX, RX) + GND | 2 (SDA, SCL) + GND | 4 (SCK, MOSI, MISO, CS) + GND |
| Jalur clock | Tidak ada (asinkron) | Ya | Ya |
| Jumlah perangkat | 2 (titik-ke-titik) | Hingga 127, berdasarkan alamat | Sebanyak pin CS |
| Kecepatan umum | 9600–115200 baud | 100–400 kHz | 1–80 MHz |
| Dua arah secara bersamaan | Ya (full duplex) | Tidak | Ya |
| Modul umum | GPS, Bluetooth, GSM, ESP-01, sidik jari | OLED, LCD, RTC, BME280 | Kartu SD, RFID, TFT, LoRa |
Koneksi silang TX dan RX serta GND bersama
Aturan utama pengkabelan UART: pin TX (mengirim) satu perangkat terhubung ke pin RX (menerima) perangkat lainnya, sehingga kabelnya disilangkan. Bayangkan seperti mulut ke telinga: ketika satu sisi berbicara, sisi lainnya harus mendengarkan. Jika kamu menghubungkan TX ke TX, dua output tersambung satu sama lain dan tidak ada data yang bisa lewat. Kabel ketiga, GND, memberikan referensi tegangan yang sama kepada kedua board; tanpanya, “HIGH” dan “LOW” menjadi tidak bermakna dan data yang masuk berubah menjadi karakter sampah. Meskipun board ditenagai dari sumber terpisah, ground keduanya harus terhubung.
| Arduino A | Kabel | Arduino B | Catatan |
|---|---|---|---|
| TX (D11, SoftwareSerial) | → | RX (D10, SoftwareSerial) | Yang dikirim A diterima B |
| RX (D10, SoftwareSerial) | ← | TX (D11, SoftwareSerial) | Balasan B diterima A |
| GND | — | GND | Ground bersama, wajib |
| 5V | opsional | 5V | Hanya jika satu board saja ditenagai melalui USB |
Membuat dua Arduino berkomunikasi: satu arah

Pada contoh pertama, board A mengirim nilai potensiometer pada A0 ke board B sepuluh kali per detik, lalu board B mengatur kecerahan LED pada D9 sesuai nilai tersebut. Kedua board menggunakan SoftwareSerial pada D10 (RX) dan D11 (TX), sehingga koneksi USB dan Serial Monitor tetap bebas digunakan. Karena nilai dikirim dengan println(), setiap angka diakhiri dengan karakter “\r\n” (akhir baris); penerima mengetahui bahwa angka sudah lengkap ketika melihatnya. Pengkabelan: D11 A ke D10 B, D10 A ke D11 B, dan kedua ground dihubungkan.
1#include <SoftwareSerial.h>
2
3SoftwareSerial link(10, 11);    // RX = 10, TX = 11 (diğer karta / to the other board)
4
5void setup() {
6  Serial.begin(9600);           // USB: bilgisayar / computer
7  link.begin(9600);             // iki tarafta aynı baud / same baud on both sides
8}
9
10void loop() {
11  int deger = analogRead(A0);   // potansiyometre 0-1023 / potentiometer 0-1023
12  link.println(deger);          // ör. "512\r\n" / e.g. "512\r\n"
13  Serial.println(deger);
14  delay(100);                   // saniyede 10 ölçüm / 10 readings per second
15}
161#include <SoftwareSerial.h>
2
3SoftwareSerial link(10, 11); // RX = 10, TX = 11
4const int LED_PIN = 9; // PWM pini / PWM pin
5
6char tampon[8]; // en fazla 7 karakter + '\0' / up to 7 chars + '\0'
7byte konum = 0;
8
9void setup() {
10 Serial.begin(9600);
11 link.begin(9600);
12 pinMode(LED_PIN, OUTPUT);
13}
14
15void loop() {
16 while (link.available()) { // gelen her baytı oku / read every incoming byte
17 char c = link.read();
18 if (c == '\n') { // satır bitti / line complete
19 tampon[konum] = '\0';
20 int deger = atoi(tampon);
21 analogWrite(LED_PIN, map(deger, 0, 1023, 0, 255));
22 Serial.println(deger);
23 konum = 0;
24 } else if (c != '\r' && konum < sizeof(tampon) - 1) {
25 tampon[konum++] = c; // satıra ekle / append to the line
26 }
27 }
28}
29Ada dua hal yang perlu diperhatikan dalam kode penerima. Pertama, data tidak pernah tiba “sekaligus”: “512” tiba sebagai tiga byte terpisah, dengan jeda sekitar 1 milidetik. Karena itu, kita mengumpulkan byte dalam buffer dan mengubahnya menjadi angka ketika akhir baris tiba. Kedua, kode tidak pernah menunggu: fungsi seperti readString() atau parseInt() secara default menunggu 1 detik ketika tidak ada data yang datang dan memperlambat programmu. Membaca byte begitu tiba adalah pendekatan paling andal dan paling cepat. Kita juga membatasi ukuran buffer agar data yang rusak tidak dapat ditulis melewati batas akhir array.
Komunikasi dua arah: perintah dan balasan
Proyek nyata biasanya membutuhkan percakapan dua arah: satu board mengirim perintah, board lainnya menjalankannya dan membalas. Pada contoh berikut, board A bekerja sebagai jembatan: meneruskan setiap karakter yang kamu ketik di Serial Monitor ke B dan mencetak setiap karakter yang datang dari B. Board B memahami perintah “LED ON”, “LED OFF”, dan “DURUM?” (status), membalas masing-masing perintah, serta melaporkan secara mandiri ketika tombol pada D2 ditekan. Jangan lupa mengatur akhir baris Serial Monitor ke Newline; B menggunakan karakter tersebut untuk mengetahui bahwa perintah sudah berakhir.
1#include <SoftwareSerial.h>
2
3SoftwareSerial link(10, 11);    // RX = 10, TX = 11
4
5void setup() {
6  Serial.begin(9600);
7  link.begin(9600);
8  Serial.println("Komut yaz / type a command: LED ON, LED OFF, DURUM?");
9}
10
11void loop() {
12  if (Serial.available()) link.write(Serial.read());   // bilgisayar -> B kartı / computer -> board B
13  if (link.available()) Serial.write(link.read());     // B kartı -> bilgisayar / board B -> computer
14}
151#include <SoftwareSerial.h>
2
3SoftwareSerial link(10, 11); // RX = 10, TX = 11
4const int LED_PIN = 13; // kart üstündeki LED / on-board LED
5const int BUTON_PIN = 2; // buton GND'ye / button to GND
6
7String satir = "";
8int oncekiButon = HIGH;
9
10void komutCalistir(String k) {
11 k.trim(); // \r ve boşlukları at / strip \r and spaces
12 if (k == "LED ON") {
13 digitalWrite(LED_PIN, HIGH);
14 link.println("OK LED=1");
15 } else if (k == "LED OFF") {
16 digitalWrite(LED_PIN, LOW);
17 link.println("OK LED=0");
18 } else if (k == "DURUM?") { // durum sorgusu / status query
19 link.print("LED=");
20 link.print(digitalRead(LED_PIN));
21 link.print(" BUTON=");
22 link.println(digitalRead(BUTON_PIN) == LOW ? 1 : 0);
23 } else {
24 link.print("HATA / unknown: ");
25 link.println(k);
26 }
27}
28
29void setup() {
30 link.begin(9600);
31 pinMode(LED_PIN, OUTPUT);
32 pinMode(BUTON_PIN, INPUT_PULLUP);
33 satir.reserve(32);
34}
35
36void loop() {
37 while (link.available()) {
38 char c = link.read();
39 if (c == '\n') {
40 komutCalistir(satir);
41 satir = "";
42 } else if (satir.length() < 31) {
43 satir += c;
44 }
45 }
46
47 int buton = digitalRead(BUTON_PIN); // değişince kendiliğinden bildir / report changes unprompted
48 if (buton != oncekiButon) {
49 oncekiButon = buton;
50 link.println(buton == LOW ? "BUTON BASILDI / pressed" : "BUTON BIRAKILDI / released");
51 delay(20); // basit debounce / simple debounce
52 }
53}
54Pemanggilan trim() pada board B menghapus karakter \r yang tiba ketika Serial Monitor diatur ke “Both NL & CR”, beserta spasi berlebih, sehingga perintah dikenali dengan kedua pengaturan tersebut. Penggunaan reserve(32) untuk objek String mencegah alokasi ulang memori setiap kali karakter ditambahkan dan mengurangi fragmentasi RAM Uno yang sebesar 2 KB. Struktur ini juga menjadi dasar komunikasi dengan Arduino dari program Python di komputermu; detailnya ada dalam artikel komunikasi serial Arduino dan Python.
Batasan SoftwareSerial
SoftwareSerial meniru UART melalui perangkat lunak, bukan perangkat keras: prosesor mengatur waktu setiap bit sendiri. Ini sangat praktis, tetapi ada konsekuensinya. Selama pengiriman, interrupt dinonaktifkan sepanjang durasi setiap byte; pada 9600 baud, durasinya sekitar 1 milidetik per byte, dan selama itu millis() bisa melenceng, pulsa servo bisa mengalami jitter, serta data yang tiba pada port serial lain bisa hilang. Hanya satu port SoftwareSerial yang dapat mendengarkan pada satu waktu; jika kamu membuka port kedua, kamu harus memilih port yang mendengarkan dengan listen(). Pada board seperti Mega dan Leonardo, hanya pin tertentu dengan dukungan interrupt yang bisa digunakan sebagai RX.
| Fitur | UART perangkat keras (Serial) | SoftwareSerial | AltSoftSerial |
|---|---|---|---|
| Pin pada Uno | D0 (RX), D1 (TX), dipakai bersama USB | Hampir semua pin (PCINT untuk RX) | Tetap: D8 (RX), D9 (TX) |
| Kecepatan tertinggi yang andal | 1–2 Mbaud | 57600 baud (115200 berada di ambang keandalan) | Stabil pada kecepatan sedang (9600–38400) |
| Beban CPU | Sangat rendah (buffer perangkat keras) | Tinggi, interrupt nonaktif selama mengirim | Sedang, menggunakan Timer1 |
| Mengirim dan menerima secara bersamaan | Ya | Tidak | Ya |
| Lebih dari satu port | 4 pada Mega | Hanya satu yang mendengarkan pada satu waktu | Satu port |
| Konflik | Upload dan Serial Monitor | Library yang peka terhadap pewaktuan seperti Servo, NeoPixel | PWM D10 dan Servo (Timer1) |
Menyesuaikan level 5V dan 3.3V
Dalam UART, level “HIGH” adalah tegangan operasi board: 5 V pada Arduino Uno, 3,3 V pada ESP32, Raspberry Pi Pico, ESP-01, dan sebagian besar modul baru. Menghubungkan output TX 5 V langsung ke input RX 3,3 V membuat input terkena tegangan berlebih dan merusak pin secara bertahap atau seketika; ESP32 dan Pico berbasis RP2040 tidak tahan terhadap 5 V. Arah sebaliknya biasanya aman: Uno menganggap 3,0 V ke atas sebagai HIGH, sehingga dapat membaca TX 3,3 V, tetapi karena nilainya dekat dengan batas, level shifter lebih andal untuk kabel panjang.
| Koneksi | Yang kamu perlukan | Contoh |
|---|---|---|
| Uno TX (5 V) → ESP32 / Pico RX (3,3 V) | Pembagi tegangan atau level shifter | 1 kΩ seri + 2 kΩ ke GND: 5 × 2/3 ≈ 3,3 V |
| ESP32 / Pico TX (3,3 V) → Uno RX (5 V) | Biasanya langsung | Uno menganggap di atas 3,0 V sebagai HIGH |
| Uno TX → HC-05 RX | Pembagi tegangan disarankan | RX HC-05 adalah input level 3,3 V |
| Uno TX → SIM800L RX | Pembagi tegangan | Level sinyal SIM800L sekitar 2,8 V |
| Kedua board 5 V atau keduanya 3,3 V | Langsung | Uno ↔ Nano, ESP32 ↔ Pico |
UART ESP32: Serial, Serial1, dan Serial2
ESP32 memiliki tiga UART perangkat keras, dan keunggulan utamanya adalah berkat matriks GPIO, pin UART dapat dipindahkan ke hampir semua pin yang kamu inginkan. UART0 (Serial) terhubung ke chip USB-ke-serial dan digunakan untuk Serial Monitor. UART2 (Serial2) secara default berada pada GPIO 16 (RX) dan 17 (TX). Pin default lama UART1 (GPIO 9 dan 10) terhubung ke memori flash board dan tidak dapat digunakan langsung, jadi selalu mulai Serial1 dengan menentukan pin: begin(baud, SERIAL_8N1, RX, TX). Kode berikut membangun jembatan dua arah antara Serial Monitor dan perangkat pada UART2 (GPS, Arduino lain, sensor); ini ideal untuk memantau kalimat NMEA dari modul GPS.
| UART | Nama di Arduino | RX / TX default | Catatan |
|---|---|---|---|
| UART0 | Serial | GPIO 3 / GPIO 1 | Terhubung ke chip USB-ke-serial, upload dan Serial Monitor |
| UART1 | Serial1 | GPIO 9 / GPIO 10 (flash, jangan digunakan) | Tentukan pin lain dalam begin(), misalnya 25 / 26 |
| UART2 | Serial2 | GPIO 16 / GPIO 17 | Pada board WROVER, 16/17 digunakan oleh PSRAM, pilih pin lain |
1// ESP32: UART0 = Serial (USB), UART2 = Serial2 (GPIO 16/17)
2const int RXD2 = 16;            // karşı cihazın TX'i buraya / the other device's TX goes here
3const int TXD2 = 17;            // karşı cihazın RX'ine / to the other device's RX
4
5void setup() {
6  Serial.begin(115200);                          // USB Seri Monitör / USB Serial Monitor
7  Serial2.begin(9600, SERIAL_8N1, RXD2, TXD2);   // baud, çerçeve, RX, TX / baud, frame, RX, TX
8  // UART1'i de istediğin pinlere taşıyabilirsin / UART1 can be moved to any free pins:
9  // Serial1.begin(115200, SERIAL_8N1, 25, 26);
10  Serial.println("UART2 hazir / ready");
11}
12
13void loop() {
14  while (Serial2.available()) Serial.write(Serial2.read());   // UART2 -> USB
15  while (Serial.available()) Serial2.write(Serial.read());    // USB -> UART2
16}
17
UART ESP32 dapat mencapai 5 Mbaud dan masing-masing memiliki buffer perangkat keras; buffer penerima default sebesar 256 byte dan dapat diperbesar sebelum begin() dengan pemanggilan seperti Serial2.setRxBufferSize(1024). Ini penting untuk modul GPS yang mengirim puluhan kalimat per detik atau modul GSM dengan balasan panjang. Karena pin ESP32 bertegangan 3,3 V, jangan lupa pembagi dari bagian sebelumnya ketika menghubungkan Arduino 5 V. Kamu dapat melihat pinout ESP32 dalam alat Pinout.
Pin UART Raspberry Pi Pico dan MicroPython
Raspberry Pi Pico memiliki dua UART perangkat keras (uart0 dan uart1), dan masing-masing dapat diarahkan ke beberapa pasangan pin yang berbeda. Dalam MicroPython, REPL dan output print() dikirim melalui port serial virtual terpisah pada USB, sehingga UART0 sepenuhnya bebas digunakan; kamu tidak perlu mencabut kabel ketika meng-upload kode seperti pada Arduino. Pin Pico bertegangan 3,3 V dan pada Pico berbasis RP2040 pin-pin tersebut tidak tahan terhadap 5 V. Kode berikut menjalankan pada Pico tugas yang dilakukan board B pada Arduino: membaca baris dari UART0, menyalakan atau mematikan LED bawaan dengan perintah “LED ON” dan “LED OFF”, lalu membalas. Jika kamu ingin berkomunikasi dengan sketch jembatan Uno, jangan lupa memasang pembagi tegangan pada jalur TX Uno.
| UART | Pin TX | Pin RX | Contoh MicroPython |
|---|---|---|---|
| uart0 | GP0, GP12, GP16 | GP1, GP13, GP17 | UART(0, 9600, tx=Pin(0), rx=Pin(1)) |
| uart1 | GP4, GP8 | GP5, GP9 | UART(1, 9600, tx=Pin(4), rx=Pin(5)) |
1from machine import UART, Pin
2import time
3
4uart = UART(0, baudrate=9600, tx=Pin(0), rx=Pin(1))   # UART0: GP0 = TX, GP1 = RX
5led = Pin("LED", Pin.OUT)                             # Pico ve Pico W dahili LED / on-board LED
6
7tampon = b""
8while True:
9    if uart.any():
10        tampon += uart.read()                         # gelen baytlar / incoming bytes
11        while b"\n" in tampon:                        # her tam satırı işle / handle each full line
12            satir, tampon = tampon.split(b"\n", 1)
13            try:
14                komut = satir.decode().strip()
15            except UnicodeError:
16                continue                              # bozuk bayt: atla / corrupt byte: skip
17            if komut == "LED ON":
18                led.on()
19                uart.write("OK LED=1\n")
20            elif komut == "LED OFF":
21                led.off()
22                uart.write("OK LED=0\n")
23            else:
24                uart.write("HATA / unknown: " + komut + "\n")
25    if len(tampon) > 64:                              # satır sonu hiç gelmezse taşmayı önle / avoid overflow
26        tampon = b""
27    time.sleep_ms(5)
28
Pembingkaian paket: karakter awal dan akhir
UART adalah aliran byte; UART tidak mengetahui di mana sesuatu dimulai atau berakhir. Ketika pengirim menulis “23.5,48,812”, penerima mungkin baru mulai mendengarkan di tengah pengiriman, sebuah byte mungkin hilang akibat derau, atau dua pembacaan mungkin menyatu. Solusinya adalah mengubah data menjadi paket: jika setiap paket dimulai dengan “<” dan diakhiri dengan “>”, penerima mengabaikan semuanya hingga “<” pertama, memproses paket ketika “>” tiba, dan membuang paket tidak lengkap yang muncul di antaranya. Pengirim hanya perlu mencetak nilai di antara Serial.print('<'), tanda koma, dan Serial.print('>'). Kamu bisa langsung mencoba kode penerima berikut dengan mengetik <23.5,48,812> di Serial Monitor.
1// Paket biçimi / packet format: <sicaklik,nem,isik>  ör. / e.g. <23.5,48,812>
2const byte MAKS = 32;
3char tampon[MAKS];
4byte konum = 0;
5bool paketIcinde = false;                    // '<' görüldü mü? / have we seen '<'?
6
7void paketiIsle(char* p) {
8  char* parca = strtok(p, ",");              // ilk alan / first field
9  if (!parca) return;
10  float sicaklik = atof(parca);
11  parca = strtok(NULL, ",");
12  if (!parca) return;                        // eksik alan: paketi at / missing field: drop
13  int nem = atoi(parca);
14  parca = strtok(NULL, ",");
15  if (!parca) return;
16  int isik = atoi(parca);
17
18  Serial.print("Sicaklik / temp: ");
19  Serial.print(sicaklik, 1);
20  Serial.print("  Nem / humidity: ");
21  Serial.print(nem);
22  Serial.print("  Isik / light: ");
23  Serial.println(isik);
24}
25
26void setup() {
27  Serial.begin(9600);                        // Seri Monitör'den <23.5,48,812> yazarak dene / test from the Serial Monitor
28}
29
30void loop() {
31  while (Serial.available()) {
32    char c = Serial.read();
33    if (c == '<') {                          // yeni paket başladı / a new packet starts
34      paketIcinde = true;
35      konum = 0;
36    } else if (c == '>' && paketIcinde) {    // paket bitti / packet complete
37      tampon[konum] = '\0';
38      paketIcinde = false;
39      paketiIsle(tampon);
40    } else if (paketIcinde) {
41      if (konum < MAKS - 1) tampon[konum++] = c;
42      else paketIcinde = false;              // çok uzun, bozuk: at / too long, corrupt: drop
43    }                                        // paket dışındaki baytlar yok sayılır / bytes outside packets are ignored
44  }
45}
46| Metode | Contoh | Kelebihan | Kekurangan |
|---|---|---|---|
| Teks dengan akhir baris | 512\n | Paling sederhana, dapat dibaca di Serial Monitor | Jika diterima dari tengah baris, awalnya tidak diketahui |
| Karakter awal dan akhir | <23.5,48,812> | Pulih sendiri setelah kehilangan sinkronisasi | Tidak bisa menggunakan < dan > di dalam data |
| Teks dengan checksum (seperti NMEA) | $GPGGA,...*47 | Paket yang rusak terdeteksi | Perhitungan dan kode sedikit lebih panjang |
| Paket biner | 0xAA, panjang, data, CRC | Paling pendek dan paling cepat | Sulit dibaca dan di-debug |
Di lingkungan berderau atau dengan kabel panjang, kamu bisa melangkah lebih jauh dan menambahkan checksum ke paket. Format NMEA yang digunakan modul GPS adalah contoh yang bagus: semua karakter antara “$” dan “*” di-XOR bersama, lalu hasilnya ditulis di bagian akhir sebagai angka heksadesimal dua digit. Penerima melakukan perhitungan yang sama dan membuang paket jika hasilnya tidak cocok. Ini melindungimu dari galat tersembunyi, seperti “812” yang rusak lalu diproses sebagai “872”.
Ide proyek UART
- Kendali dari ponsel: modul Bluetooth HC-05 sebenarnya adalah UART nirkabel; kendalikan LED, relay, atau mobil robot dari ponselmu dengan HC-05.
- Pencatatan GPS: uraikan kalimat NMEA yang dikirim modul NEO-6M GPS melalui UART dan tulis posisinya ke kartu SD.
- Sistem dua board: hubungkan Uno yang membaca sensor ke ESP32 yang mengirim data ke internet melalui Wi-Fi, menggunakan UART.
- Alarm SMS: kirim perintah AT ke modul SIM800L melalui UART dan kirim SMS ke dirimu ketika pintu terbuka.
- Panel kendali komputer: kirim perintah ke Arduino dari aplikasi desktop yang ditulis dalam Python dan tampilkan data sensor dalam grafik.
- Pemutar MP3: pilih lagu, atur volume, dan putar peringatan suara melalui UART dengan DFPlayer Mini.
Kesalahan umum dan solusinya
| Gejala | Kemungkinan penyebab | Solusi |
|---|---|---|
| Karakter sampah di Serial Monitor | Baud rate tidak cocok | Gunakan baud rate yang sama dalam kode dan Serial Monitor |
| Tidak ada data sama sekali | TX terhubung ke TX, RX ke RX | Silangkan kabel: TX → RX, RX → TX |
| Karakter rusak secara acak | GND tidak terhubung | Hubungkan ground kedua board |
| Upload gagal (not in sync) | Ada modul yang terhubung ke D0/D1 | Cabut kabel selama upload atau gunakan SoftwareSerial |
| Perintah tidak dikenali | Akhir baris berupa \r\n atau tidak ada | Atur Serial Monitor ke Newline dan bersihkan teks dengan trim() |
| Bagian akhir pesan panjang hilang | Buffer 64 byte meluap | Hindari delay(), baca data begitu tiba, turunkan laju |
| Pin RX ESP32 tidak bekerja atau rusak | TX 5 V dihubungkan langsung | Tambahkan pembagi tegangan atau level shifter |
| SoftwareSerial gagal pada 115200 | Pewaktuan perangkat lunak tidak mampu mengimbangi | Gunakan 57600 atau lebih rendah, atau beralih ke UART perangkat keras |
UART adalah metode komunikasi pertama yang perlu dipelajari dalam elektronika: cukup dua kabel, GND bersama, dan baud rate yang sama, dan jika dipasang dengan benar, komunikasi ini dapat bekerja bertahun-tahun tanpa masalah. Setelah menguasai pengkabelan silang, penyesuaian level, dan pembingkaian paket, kamu bisa menggunakan puluhan modul dari GPS hingga GSM dengan mudah. Dalam aplikasi BlueGrays, kamu akan menemukan proyek langkah demi langkah dengan skema rangkaian dan kode untuk komunikasi satu arah dan dua arah antara dua Arduino, menyalakan LED dari ponsel melalui Bluetooth, serta mobil yang dikendalikan melalui Bluetooth.
Pertanyaan umum
Apa kepanjangan UART dan apa kegunaannya?
UART adalah singkatan dari Universal Asynchronous Receiver-Transmitter. UART memungkinkan dua perangkat bertukar data byte demi byte tanpa jalur clock, hanya menggunakan kabel TX dan RX serta baud rate yang telah disepakati sebelumnya. Serial Monitor Arduino, modul GPS, Bluetooth, dan GSM semuanya menggunakan UART.
Bagaimana cara menghubungkan TX dan RX?
Pin TX satu perangkat dihubungkan ke pin RX perangkat lainnya, dan pin RX-nya ke pin TX perangkat lainnya, sehingga koneksinya disilangkan. Pin GND kedua perangkat juga harus dihubungkan. Menghubungkan TX ke TX sepenuhnya menghalangi aliran data.
Apa itu baud rate dan mana yang harus kupilih?
Baud rate adalah jumlah bit yang dikirim per detik dan harus sama pada kedua sisi. Nilai paling umum pada modul Arduino adalah 9600 dan 115200; 9600 merupakan nilai default untuk sebagian besar modul GPS dan Bluetooth, sedangkan 115200 lebih dipilih untuk ESP32 dan output cepat. Mulailah dengan laju default yang tercantum dalam dokumentasi modul.
Apakah UART sama dengan port serial?
Dalam penggunaan sehari-hari, keduanya sering berarti hal yang sama. UART adalah unit perangkat keras yang mengubah data menjadi bentuk serial; port serial adalah koneksi COM atau /dev/tty pada komputer. RS-232 dan RS-485 adalah standar yang menggunakan level tegangan berbeda untuk membawa sinyal UART dalam jarak lebih jauh.
Bagaimana cara menggunakan lebih dari satu UART pada Arduino?
Uno memiliki satu UART perangkat keras yang dipakai bersama USB; untuk port tambahan, kamu menggunakan SoftwareSerial, tetapi hanya satu yang dapat mendengarkan pada satu waktu. Arduino Mega memiliki tiga UART perangkat keras tambahan (Serial1, Serial2, dan Serial3), ESP32 memiliki total tiga, dan Raspberry Pi Pico memiliki dua.
Seberapa panjang kabel UART bisa digunakan?
UART level TTL pada 3,3 V atau 5 V bekerja dengan andal hingga beberapa meter pada baud rate rendah, dan jaraknya berkurang ketika kecepatan meningkat. Untuk jarak lebih jauh, transceiver RS-485 (seperti MAX485) menjangkau ratusan meter, dan RS-232 sekitar 15 meter.
Proyek untuk dibuat setelah membaca ini
Lihat semua proyek
Komunikasi Satu Arah Antara 2 Arduino
Kamu membuat dua Arduino berbicara lewat satu kabel: tekan tombol di satu board dan LED di board lain menyala, tekan lagi dan LED mati. Board pengirim melaporkan tekanan tombol dengan pesan singkat, d

Komunikasi Dua Arah Antara 2 Arduino
Dua Arduino disambung dengan kabel dan saling berbicara: tekan tombol di satu board dan lampu di board lain menyala, tekan lagi dan lampunya mati. Kedua board menjalankan program yang sama, jadi masin

Kendalikan LED dari Ponselmu lewat Bluetooth
Latihan kecil untuk menyalakan dan mematikan lampu kamarmu dari ponsel. Modul Bluetooth meneruskan huruf yang dikirim dari ponselmu ke Arduino; satu huruf menyalakan LED merah, huruf lain menyalakan L

Mobil Kendali Bluetooth dengan L298N
Jadikan ponselmu remote dan kendarai mobil robotmu sendiri. Arduino menerima perintah dari aplikasi remote control di ponselmu lewat modul Bluetooth dan memutar roda dengan driver motor; mobil maju, m
Keyboard Developer Python
Kalau kamu lelah mengetik pola yang sama berulang-ulang ketika ngoding, keyboard kecil ini dibuat untukmu. Arduino Leonardo tersambung ke komputermu persis seperti keyboard, dan setiap tombol di keypa

Pengukuran Jarak HC-SR04 (Tampilan Serial)
Sensor HC-SR04 bekerja persis seperti kelelawar yang mencari jalan dalam gelap: ia mengirim suara yang tidak bisa kamu dengar, mendengarkan pantulannya, dan mengukur seberapa jauh benda di depannya. A

Suhu dan Kelembapan dengan DHT11
Seberapa hangat kamarmu, dan apakah udaranya lembap atau kering? Sensor DHT11 mengukur suhu dan kelembapan, dan Arduino menulis nilainya di layar LCD dua baris, diperbarui setiap beberapa detik. Jika

Membaca Intensitas Cahaya dengan Modul LDR ESP32
Memantau secara real-time di Serial Monitor nilai ADC mentah modul LDR dan persentase cahaya relatif yang dihitung dari nilai acuan gelap dan terang. Persentase ini bukan pengukuran lux. Mengajarkan logika kalibrasi modul. Ideal dikerjakan sebelum Proyek 10, karena dipakai untuk menentukan nilai ambang.