
Motor gear TT dengan Arduino: kecepatan, torsi, PWM, dan encoder
Apa itu motor DC dengan gearbox (motor TT kuning)? Rasio 1:48, kecepatan dan torsi, 3–6 V, pengukuran arus, penyamaan kecepatan dengan PWM, kapasitor peredam noise, encoder, serta N20 vs TT.

Motor DC dengan gearbox adalah motor DC kecil berkecepatan tinggi yang porosnya diberi gearbox (reduktor) untuk menurunkan kecepatan dan meningkatkan torsi. Motor TT berbodi plastik kuning yang kamu lihat pada mobil robot Arduino adalah anggota keluarga ini yang paling umum: motor di dalamnya berputar ribuan kali per menit, tetapi berkat gear, rodanya hanya berputar 100–250 kali per menit dan mendapatkan gaya yang cukup untuk menggerakkan mobil dengan mudah. Biasanya motor ini dijual satu set dengan roda karet 65 mm dan bekerja pada 3–6 V.
Dalam panduan ini kamu akan mempelajari pengaruh rasio gear (1:48) terhadap kecepatan dan torsi, nilai tegangan, arus, dan kecepatan motor TT, cara mengukur arus yang ditarik motor, serta cara memilih driver motor yang tepat. Lalu kamu akan melihat mengapa dua motor berputar dengan kecepatan berbeda meski nilai PWM-nya sama, dan menyamakannya terlebih dahulu lewat perangkat lunak, kemudian melalui pengukuran dengan cakram encoder. Kamu juga akan menemukan kapasitor peredam noise, kode ESP32 dan Raspberry Pi Pico, serta perbandingan dengan motor mikro N20.

Apa itu motor DC dengan gearbox dan bagaimana cara kerjanya?
Motor DC kecil biasa berputar pada 8000–10.000 rpm tanpa beban, tetapi torsinya sangat rendah; jika dipasang langsung ke roda, motor tidak akan bisa menggerakkan mobil. Reduktor memakai gear yang saling bertautan untuk menurunkan kecepatan tinggi ini dan meningkatkan torsi dengan rasio yang sama. Pada rasio 1:48, poros output berputar sekali setiap poros motor berputar 48 kali: kecepatan dibagi 48, dan torsi dikalikan sekitar 48 (dikurangi rugi gesekan pada gear). Daya (torsi × kecepatan) tetap sama; reduktor hanya menukar kecepatan dengan gaya. Karena itu, motor dengan gearbox ideal untuk pekerjaan yang memerlukan gerakan lambat tetapi kuat, seperti roda, winch, pintu, atau konveyor.
| Karakteristik | Motor TT kuning (1:48, nilai tipikal) |
|---|---|
| Tegangan kerja | 3–6 V DC |
| Rasio gear | 1:48 (tersedia juga versi 1:120 dan 1:220) |
| Kecepatan output tanpa beban | Sekitar 90–120 rpm pada 3 V, sekitar 200–250 rpm pada 6 V |
| Arus tanpa beban | Sekitar 150 mA |
| Arus stall | Sekitar 1,2 A pada 4,5 V, sekitar 1,5 A pada 6 V |
| Torsi stall | Sekitar 0,4 kg·cm pada 3 V, sekitar 0,8 kg·cm pada 6 V |
| Poros | Poros plastik di kedua sisi dengan dua bidang datar |
| Bodi dan gear | Plastik; sekitar 70 × 22 × 18 mm, 30 g |
| Roda | Diameter sekitar 65 mm, karet |
Perhitungan rasio gear, kecepatan, dan torsi
Beberapa perhitungan sederhana sudah cukup untuk memilih motor atau memperkirakan seberapa cepat robot akan bergerak. Keliling roda adalah π × diameter: untuk roda 65 mm, 3,14 × 6,5 ≈ 20,4 cm. Roda yang berputar pada 200 rpm tanpa beban pada 6 V menempuh 200 × 20,4 = 4080 cm per menit, sekitar 0,68 m/s; dengan beban, nilai ini turun 20–30%. Dari sisi torsi, 0,8 kg·cm pada jari-jari roda 3,25 cm setara dengan gaya dorong 0,8 / 3,25 ≈ 0,25 kg; itulah nilai maksimum yang dapat dihasilkan motor sebelum mengalami stall. Motor tidak boleh dibebani lebih dari sekitar sepertiga torsi stall-nya dalam waktu lama.
| Rasio gear | Kecepatan output (6 V, tanpa beban) | Torsi | Cocok untuk |
|---|---|---|---|
| 1:48 | Sekitar 200–250 rpm | Sedang | Mobil robot, robot pengikut garis, robot penghindar rintangan |
| 1:120 | Sekitar 80–100 rpm | Tinggi | Mobil pembawa beban berat, gerakan lambat dan terkendali |
| 1:220 | Sekitar 45–55 rpm | Sangat tinggi | Pintu, tirai, meja putar, pelacak matahari |
Motor TT bekerja pada tegangan berapa?
Tegangan nominal motor TT adalah 3–6 V, dan dalam rentang ini kecepatannya berubah hampir sebanding dengan tegangan. Sumber daya yang paling umum adalah 4 baterai AA: sel alkalin baru menghasilkan 6,0–6,4 V, sedangkan sel Ni-MH isi ulang menghasilkan 4,8–5,2 V. Dua sel Li-ion 18650 menghasilkan 8,4 V ketika terisi penuh, terlalu tinggi untuk motor 6 V; tetapi driver seperti L298N menyebabkan jatuh tegangan sekitar 2 V, sehingga motor menerima sekitar 6 V. Jika memakai driver yang lebih efisien, kamu dapat membatasi nilai PWM maksimum: untuk mendapatkan rata-rata 6 V dari 8,4 V, gunakan paling tinggi 255 × 6 / 8,4 ≈ 182. Rincian baterai ada dalam artikel Cara Memberi Daya ke Arduino dan mAh dan Wh.
Mengukur arus yang ditarik motor
Mengetahui arus memungkinkan kamu memilih driver yang tepat dan menghitung berapa lama baterai akan bertahan. Cara termudah adalah mengatur multimeter ke pengukuran arus dan menghubungkannya secara seri dengan motor: pasang probe merah ke soket 10A, lepaskan kabel yang berasal dari terminal positif baterai, lalu sisipkan multimeter di antaranya. Ukur terlebih dahulu dengan motor terangkat (tanpa beban), lalu dengan robot di lantai, dan terakhir dengan menahan roda menggunakan tangan sebentar saja. Untuk penggunaan multimeter, lihat Cara Memakai Multimeter, dan untuk memantau arus terus-menerus dengan Arduino, lihat artikel sensor arus ACS712.
| Kondisi | Arus tipikal (6 V) | Apa artinya? |
|---|---|---|
| Roda terangkat, tanpa beban | 150–170 mA | Gesekan gear dan sikat; motor dalam kondisi baik |
| Robot bergerak di lantai datar | 200–350 mA | Operasi normal; gunakan nilai ini untuk perhitungan baterai |
| Tanjakan atau karpet | 400–700 mA | Motor bekerja berat; pertimbangkan rasio 1:120 atau sasis yang lebih ringan |
| Roda tertahan (stall) | 1,2–1,5 A | Kondisi terburuk bagi driver dan baterai; motor memanas jika berlangsung lama |
| Momen awal berputar | Sesaat hingga 1 A | Dapat menurunkan tegangan baterai dan membuat Arduino reset |
Umur baterai mudah dihitung dari nilai-nilai ini: robot yang kedua motornya menarik total 0,6 A di lantai datar akan bekerja sekitar 2000 / 600 ≈ 3,3 jam dengan sel AA Ni-MH 2000 mAh. Untuk memilih driver, perhatikan arus stall: L9110S memasok sekitar 800 mA per kanal, yang nyaris tidak mencukupi untuk motor TT; TB6612FNG, dengan arus kontinu 1,2 A dan arus puncak 3,2 A per kanal, memiliki lebih banyak cadangan. Untuk menghitung hubungan antara arus, tegangan, dan hambatan dengan cepat, kamu dapat memakai kalkulator hukum Ohm.
Memilih driver motor dan pengkabelan

| Driver | Arus per kanal | Jatuh tegangan | Catatan |
|---|---|---|---|
| L298N | 2 A | Sekitar 1,5–2,5 V | Tangguh dan umum; dengan 4×AA, tersisa sekitar 4–4,5 V untuk motor |
| L293D (shield) | 0,6 A (puncak 1,2 A) | Sekitar 1,5–2,5 V | Dipasang langsung di Uno, menggerakkan empat motor; nyaris tidak mencukupi untuk TT |
| L9110S | 0,8 A | Rendah | Kecil dan murah; kesulitan menangani arus stall |
| TB6612FNG | 1,2 A (puncak 3,2 A) | Sangat rendah (MOSFET) | Memanfaatkan tegangan baterai secara efisien, salah satu pilihan terbaik untuk TT |
| Koneksi | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| L298N ENA (kecepatan motor kiri, PWM) | D5 | GPIO 25 | GP15 |
| L298N IN1 / IN2 | D7 / D8 | GPIO 27 / GPIO 33 | GP14 / GP13 |
| L298N ENB (kecepatan motor kanan, PWM) | D6 | GPIO 26 | GP10 |
| L298N IN3 / IN4 | D9 / D4 | GPIO 32 / GPIO 4 | GP12 / GP11 |
| Output encoder kiri / kanan (LM393) | D2 / D3 | GPIO 34 / GPIO 35 | GP16 / GP17 |
| VCC modul encoder | 5V | 3V3 | 3V3(OUT) |
| GND | Terminal negatif baterai, GND L298N dan Arduino disatukan | Disatukan | Disatukan |
Jangan lupa melepas jumper ENA dan ENB; jika tetap terpasang, motor mengabaikan PWM dan selalu berputar dengan kecepatan penuh. Semua pin L298N serta perilaku pengereman dan putaran bebasnya dijelaskan secara rinci dalam artikel driver motor L298N. Jika motor berputar ke arah yang salah, menukar kedua kabel motor tersebut pada driver adalah perbaikan paling sederhana dibanding mengubah kode.
Kode Arduino: maju, mundur, berbelok, dan penyesuaian kecepatan
1// İki TT motoru L298N ile: ileri, geri, dönüş ve hız dengeleme
2// Two TT motors with an L298N: forward, reverse, turning and speed trim
3const byte ENA = 5, IN1 = 7, IN2 = 8;    // sol motor / left motor
4const byte ENB = 6, IN3 = 9, IN4 = 4;    // sağ motor / right motor
5const int MIN_PWM = 70;                  // altında motor kalkamaz / below this the motor won't start
6const float SOL_KATSAYI = 1.00;          // hızlı motoru yavaşlatmak için / to slow the faster motor
7const float SAG_KATSAYI = 0.92;
8
9void motorSur(byte en, byte inA, byte inB, int hiz, float katsayi) {   // hiz: -255..255
10  int pwm = abs(hiz) * katsayi;
11  if (pwm > 0 && pwm < MIN_PWM) pwm = MIN_PWM;    // ölü bölgeyi atla / skip the dead zone
12  digitalWrite(inA, hiz > 0 ? HIGH : LOW);
13  digitalWrite(inB, hiz < 0 ? HIGH : LOW);
14  analogWrite(en, hiz == 0 ? 0 : pwm);
15}
16
17void sur(int sol, int sag) {
18  motorSur(ENA, IN1, IN2, sol, SOL_KATSAYI);
19  motorSur(ENB, IN3, IN4, sag, SAG_KATSAYI);
20}
21
22void setup() {
23  byte pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
24  for (byte p : pinler) pinMode(p, OUTPUT);
25}
26
27void loop() {
28  sur(200, 200);    // ileri / forward
29  delay(2000);
30  sur(0, 0);        // dur / stop
31  delay(500);
32  sur(-180, -180);  // geri / reverse
33  delay(1500);
34  sur(0, 0);
35  delay(500);
36  sur(180, -180);   // yerinde sağa dön / spin right in place
37  delay(600);
38  sur(0, 0);
39  delay(1500);
40}
MIN_PWM dalam kode adalah nilai PWM terkecil yang membuat motor mampu mengatasi gesekan statis dan mulai berputar. Pin 5 dan 6 Uno menghasilkan PWM sekitar 980 Hz; motor TT biasanya hanya berdengung tanpa berputar di bawah nilai yang berada di kisaran 60 hingga 90. Menemukan nilai ini untuk motormu sendiri mudah: mulai PWM dari 0, naikkan dengan langkah lima, dan catat nilai ketika roda pertama kali berputar. Untuk cara kerja PWM dan rincian frekuensinya, lihat Apa Itu PWM?.
Mengapa dua motor berputar dengan kecepatan berbeda?
Ketika memberi PWM yang sama ke dua motor TT dari kotak yang sama, kamu mengharapkan robot berjalan lurus, tetapi sering kali mobil justru melenceng ke salah satu sisi. Penyebabnya adalah variasi produksi pada motor murah: toleransi sikat dan magnet, gesekan gear, pelumasan, dan keselarasan poros plastik sedikit berbeda pada setiap motor. Toleransi ±10% yang dicantumkan penjual bisa berarti perbedaan kecepatan hingga 20% antara dua motor. Selain itu, perbedaannya tidak tetap: berubah ketika tegangan baterai turun, motor memanas, atau permukaan lantai berubah. Karena motor dipasang saling bercermin, dari sudut pandang motor, satu berputar maju sementara yang lain berputar mundur, dan beberapa motor memiliki kecepatan berbeda untuk kedua arah tersebut.
- Jalankan robot maju di lantai datar sejauh 2–3 meter dengan PWM yang sama dan catat ke arah mana robot melenceng.
- Jika mobil melenceng ke kanan, motor kiri lebih cepat; turunkan SOL_KATSAYI ke 0.95 dan coba lagi.
- Ubah faktor dengan langkah 0.01–0.02 sampai mobil berjalan lurus; biasanya perlu 3–5 percobaan.
- Lakukan pengujian yang sama ketika mundur; jika perbedaannya besar, gunakan faktor terpisah untuk maju dan mundur.
- Pengaturan dapat bergeser ketika tegangan baterai berubah; untuk solusi permanen yang mengoreksi dirinya sendiri, lanjutkan ke metode encoder di bawah.
Meredam noise: kapasitor motor
Ketika motor DC bersikat berputar, percikan kecil terbentuk di antara sikat dan komutator. Percikan ini menyebabkan lonjakan tegangan pada jalur catu daya dan noise listrik yang dipancarkan ke udara. Gejalanya mungkin sudah kamu kenal: Arduino reset sendiri ketika motor bekerja, karakter sampah muncul di Serial Monitor, sensor ultrasonik mengukur jarak yang tidak masuk akal, atau koneksi Bluetooth terputus. Solusinya adalah meredam noise di sumbernya, langsung pada motor.
- 100 nF di antara terminal motor: Solder kapasitor keramik 100 nF bertanda 104 di antara kedua terminal setiap motor. Buat kakinya sependek mungkin.
- Dua kapasitor tambahan ke casing: Pada motor bercasing logam, penambahan kapasitor 100 nF dari setiap terminal ke casing mengurangi noise lebih jauh. Casing motor TT terbuat dari plastik, jadi satu kapasitor di antara terminal biasanya cukup.
- Kapasitor elektrolit pada catu daya driver: Pasang kapasitor elektrolit 470–1000 µF pada input catu daya L298N; kapasitor ini mengurangi penurunan tegangan baterai ketika motor mulai berputar.
- Pilin kabel: Pilin kedua kabel motor satu sama lain; noise yang dipancarkan kabel akan berkurang.
- Pisahkan catu daya: Jika memungkinkan, beri daya ke Arduino dan motor dari baterai terpisah, lalu satukan GND di satu titik.
Kamu dapat menemukan cara kerja kapasitor dan cara membaca kodenya dalam Apa Itu Kapasitor?, serta penyebab lain reset ketika motor bekerja dalam Kenapa Arduino-ku terus reset?.
Mengukur kecepatan dengan cakram encoder
Poros motor TT keluar di kedua sisi; pada ujung yang tidak dipasangi roda, biasanya kamu memasang cakram encoder plastik dengan 20 celah yang disertakan dalam set. Celah pada cakram melewati kedua lengan sensor celah inframerah berbentuk U (modul optik dengan komparator LM393), dan setiap celah menghasilkan satu pulsa. Karena cakram berputar dengan kecepatan yang sama dengan roda, 20 pulsa berarti satu putaran roda. Jika terhitung 30 pulsa dalam setengah detik, roda telah berputar 30 / 20 = 1,5 kali, yang berarti 1,5 × 120 = 180 rpm. Mengalikan jumlah putaran dengan keliling roda juga menghasilkan jarak tempuh: setiap pulsa setara dengan sekitar 20,4 / 20 ≈ 1 cm.
Kode di bawah mengukur kecepatan kedua roda dan menyesuaikan PWM motor kanan secara otomatis sampai kedua sisi menghitung jumlah pulsa yang sama. Ini adalah pengendali proporsional (P) sederhana: semakin besar perbedaan, semakin besar koreksinya. Karena sensor celah dapat menghasilkan beberapa pulsa ketika tepi melintas, fungsi interrupt mengabaikan pulsa yang berjarak kurang dari 2 ms. Untuk rincian interrupt, lihat artikel interrupt Arduino.
1// 20 yarıklı enkoder diskiyle devir ölçümü ve iki motoru eşitleme
2// RPM measurement with 20-slot encoder discs and matching two motors
3const byte ENA = 5, IN1 = 7, IN2 = 8;      // sol motor / left motor
4const byte ENB = 6, IN3 = 9, IN4 = 4;      // sağ motor / right motor
5const byte ENC_SOL = 2, ENC_SAG = 3;       // LM393 yarık sensörleri / slot sensors
6const byte YARIK = 20;                     // disk başına yarık / slots per disc
7const int TEMEL_PWM = 180;                 // sol motorun sabit hızı / fixed left speed
8const float KP = 4.0;                      // oransal kazanç / proportional gain
9
10volatile unsigned int solSayac = 0, sagSayac = 0;
11volatile unsigned long solSon = 0, sagSon = 0;
12int sagPwm = TEMEL_PWM;
13unsigned long oncekiZaman = 0;
14
15void solDarbe() {
16  unsigned long t = micros();
17  if (t - solSon > 2000) {                 // 2 ms'den yakın darbeleri yok say / ignore bounces
18    solSayac++;
19    solSon = t;
20  }
21}
22
23void sagDarbe() {
24  unsigned long t = micros();
25  if (t - sagSon > 2000) {
26    sagSayac++;
27    sagSon = t;
28  }
29}
30
31void setup() {
32  Serial.begin(9600);
33  byte pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
34  for (byte p : pinler) pinMode(p, OUTPUT);
35  pinMode(ENC_SOL, INPUT);
36  pinMode(ENC_SAG, INPUT);
37  attachInterrupt(digitalPinToInterrupt(ENC_SOL), solDarbe, RISING);
38  attachInterrupt(digitalPinToInterrupt(ENC_SAG), sagDarbe, RISING);
39  digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);   // iki motor da ileri / both forward
40  digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);
41  analogWrite(ENA, TEMEL_PWM);
42  analogWrite(ENB, sagPwm);
43}
44
45void loop() {
46  if (millis() - oncekiZaman >= 500) {     // yarım saniyede bir / every half second
47    oncekiZaman = millis();
48    noInterrupts();
49    unsigned int sol = solSayac, sag = sagSayac;
50    solSayac = 0;
51    sagSayac = 0;
52    interrupts();
53
54    float solDevir = sol * 120.0 / YARIK;  // 0,5 s'deki darbe -> d/dk / pulses in 0.5 s -> rpm
55    float sagDevir = sag * 120.0 / YARIK;
56    sagPwm += (int)(KP * ((int)sol - (int)sag));    // sağ geride kaldıysa hızlandır / speed up if behind
57    sagPwm = constrain(sagPwm, 70, 255);
58    analogWrite(ENB, sagPwm);
59
60    Serial.print(F("Sol / Left: "));
61    Serial.print(solDevir, 0);
62    Serial.print(F(" d/dk  Sag / Right: "));
63    Serial.print(sagDevir, 0);
64    Serial.print(F(" d/dk  Sag PWM: "));
65    Serial.println(sagPwm);
66  }
67}
Ketika menjalankan kode, kamu akan melihat di Serial Monitor bahwa nilai PWM kanan berubah selama beberapa detik pertama, lalu kecepatan kedua roda mendekati nilai yang sama. Jika KP terlalu besar, motor kanan berosilasi, bergantian mempercepat dan memperlambat; jika terlalu kecil, koreksinya lambat; mencoba nilai antara 2 dan 6 adalah awal yang baik. Untuk pergerakan yang lebih presisi, kamu juga dapat menyamakan jarak total atau menulis pengendali PID lengkap. Sensor encoder bekerja mirip sensor inframerah pada robot pengikut garis; rinciannya ada dalam artikel sensor inframerah TCRT5000.
Mengendalikan motor TT dengan ESP32
Pin 3,3 V ESP32 dapat mengendalikan input L298N dan TB6612FNG tanpa masalah karena driver ini menganggap tegangan di atas 2,3 V sebagai HIGH. Arduino core ESP32 mendukung analogWrite; frekuensi PWM bawaannya sekitar 1 kHz. Beri daya ke sensor encoder dari 3V3 agar output-nya juga 3,3 V; GPIO 34 dan 35 adalah pin khusus input dan ideal untuk encoder. Berkat Wi-Fi dan Bluetooth ESP32, kamu dapat mengendalikan robot dari ponsel dan menampilkan kecepatannya di halaman web.
1// ESP32: iki TT motor, enkoderle devir ölçümü / two TT motors with RPM measurement
2const int ENA = 25, IN1 = 27, IN2 = 33;      // sol motor / left motor
3const int ENB = 26, IN3 = 32, IN4 = 4;       // sağ motor / right motor
4const int ENC_SOL = 34, ENC_SAG = 35;        // yalnız giriş pinleri / input-only pins
5const int YARIK = 20;
6
7volatile uint32_t solSayac = 0, sagSayac = 0;
8portMUX_TYPE kilit = portMUX_INITIALIZER_UNLOCKED;
9
10void IRAM_ATTR solDarbe() {
11  portENTER_CRITICAL_ISR(&kilit);
12  solSayac++;
13  portEXIT_CRITICAL_ISR(&kilit);
14}
15
16void IRAM_ATTR sagDarbe() {
17  portENTER_CRITICAL_ISR(&kilit);
18  sagSayac++;
19  portEXIT_CRITICAL_ISR(&kilit);
20}
21
22void sur(int sol, int sag) {                 // -255..255
23  digitalWrite(IN1, sol > 0); digitalWrite(IN2, sol < 0);
24  digitalWrite(IN3, sag > 0); digitalWrite(IN4, sag < 0);
25  analogWrite(ENA, abs(sol));
26  analogWrite(ENB, abs(sag));
27}
28
29void setup() {
30  Serial.begin(115200);
31  int pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
32  for (int p : pinler) pinMode(p, OUTPUT);
33  pinMode(ENC_SOL, INPUT);
34  pinMode(ENC_SAG, INPUT);
35  attachInterrupt(digitalPinToInterrupt(ENC_SOL), solDarbe, RISING);
36  attachInterrupt(digitalPinToInterrupt(ENC_SAG), sagDarbe, RISING);
37  sur(180, 180);                             // ileri / forward
38}
39
40void loop() {
41  delay(1000);
42  portENTER_CRITICAL(&kilit);
43  uint32_t sol = solSayac, sag = sagSayac;
44  solSayac = 0;
45  sagSayac = 0;
46  portEXIT_CRITICAL(&kilit);
47  Serial.printf("Sol / Left: %.0f d/dk  Sag / Right: %.0f d/dk\n",
48                sol * 60.0 / YARIK, sag * 60.0 / YARIK);   // 1 s'deki darbe -> d/dk / pulses in 1 s -> rpm
49}
Motor TT dengan Raspberry Pi Pico dan MicroPython
Setiap GPIO pada Pico dapat menghasilkan PWM. Dalam MicroPython, kamu mengatur frekuensi objek PWM ke 1 kHz dan menentukan kecepatan dengan duty_u16() dalam rentang 0–65535; 65535 berarti kecepatan penuh. Kode di bawah menjalankan motor kiri pada kecepatan berbeda dan mengukur kecepatannya dengan encoder. Jika ingin memberi daya ke Pico dari baterai yang sama dengan motor, kamu dapat menghubungkan output 5V L298N ke pin VSYS.
1from machine import Pin, PWM
2import machine
3import time
4
5ena = PWM(Pin(15))                     # sol motor hızı / left motor speed
6ena.freq(1000)
7in1 = Pin(14, Pin.OUT)
8in2 = Pin(13, Pin.OUT)
9YARIK = 20
10sayac = 0
11
12def darbe(pin):                        # enkoder kesmesi / encoder interrupt
13    global sayac
14    sayac += 1
15
16enc = Pin(16, Pin.IN)
17enc.irq(trigger=Pin.IRQ_RISING, handler=darbe)
18
19def motor(hiz):                        # hiz: -100..100 (%)
20    in1.value(1 if hiz > 0 else 0)
21    in2.value(1 if hiz < 0 else 0)
22    ena.duty_u16(int(abs(hiz) * 65535 / 100))
23
24for hiz in (40, 60, 80, 100):
25    motor(hiz)
26    time.sleep(1)                      # hızlanmayı bekle / let it settle
27    durum = machine.disable_irq()
28    sayac = 0
29    machine.enable_irq(durum)
30    time.sleep(1)                      # 1 saniye say / count for 1 second
31    print("PWM %{}: {} d/dk".format(hiz, sayac * 60 // YARIK))
32motor(0)
Motor TT atau motor mikro N20?
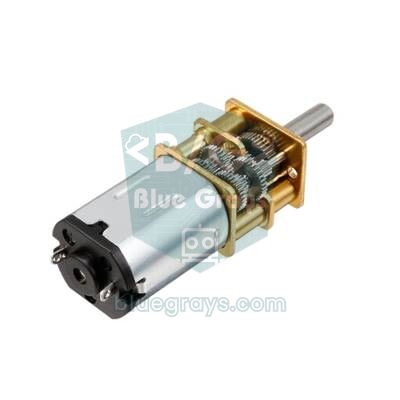
| Karakteristik | Motor TT (kuning) | Motor mikro N20 |
|---|---|---|
| Ukuran | Sekitar 70 × 22 × 18 mm | Penampang sekitar 12 × 10 mm, panjang 25–35 mm |
| Gear | Plastik | Logam |
| Pilihan tegangan | 3–6 V | Versi 3 V, 6 V, dan 12 V |
| Rasio gear | Biasanya 1:48 (1:120, 1:220) | Banyak pilihan dari 1:10 hingga 1:1000 |
| Poros | Plastik, dengan dua bidang datar | Poros D logam 3 mm |
| Encoder | Cakram dan sensor celah terpisah | Versi dengan encoder Hall magnetik terpasang di bagian belakang umum tersedia |
| Harga dan daya tahan | Sangat murah, gear aus seiring waktu | Lebih mahal, lebih presisi, dan lebih tahan lama |
| Proyek yang cocok | Robot pendidikan, kit mobil robot | Mini sumo, robot pengikut garis cepat, mekanisme kecil |
Singkatnya, motor TT adalah awal terbaik untuk mobil robot pertama dan proyek sekolah karena murah dan mudah dipasang. Jika memerlukan mekanisme yang lebih kecil, presisi, dan tahan lama, atau sedang membuat robot kompetisi, N20 lebih diutamakan; N20 dengan encoder mengukur pada poros motor sehingga menghasilkan ratusan pulsa per putaran roda dan pengukuran kecepatan yang jauh lebih presisi. Untuk gambaran jenis motor yang cocok untuk setiap pekerjaan, lihat artikel Motor DC vs Servo vs Stepper.
Ide proyek dengan motor bergearbox
- Mobil robot: Buat mobil kendali Bluetooth dengan dua motor TT, roda caster, dan L298N; setiap langkah ada dalam artikel Mobil Robot Arduino.
- Robot pengikut garis: Ikuti garis hitam dengan sensor inframerah; keseimbangan kecepatan motor sangat penting di sini. Lihat Robot Pengikut Garis.
- Robot penghindar rintangan: Deteksi rintangan di depan dengan HC-SR04 dan ubah arah; pengaturannya ada dalam artikel Robot Penghindar Rintangan.
- Roda ukur: Gelindingkan roda ber-encoder di lantai untuk membuat meteran digital pengukur ruangan; setiap pulsa setara dengan sekitar 1 cm.
- Tirai otomatis: Buka tirai pada pagi hari dan tutup pada malam hari dengan motor TT 1:220; picu berdasarkan cahaya dengan LDR.
- Dudukan pajangan berputar: Buat dudukan yang memutar produk atau model kecil secara perlahan dengan motor lambat.
Kesalahan umum dan cara mengatasinya
| Gejala | Kemungkinan penyebab | Solusi |
|---|---|---|
| Motor berdengung tetapi tidak berputar | PWM di bawah zona mati atau baterai lemah | Naikkan MIN_PWM, ukur tegangan baterai |
| Motor selalu berputar dengan kecepatan penuh | Jumper ENA/ENB terpasang atau pin yang dipakai bukan pin PWM | Lepas jumper; gunakan pin 3, 5, 6, 9, 10, 11 pada Uno |
| Mobil tidak berjalan lurus | Perbedaan produksi antara kedua motor | Seimbangkan dengan faktor atau buat loop tertutup dengan encoder |
| Arduino reset ketika motor bekerja | Arus awal menurunkan tegangan baterai, noise dari sikat | Tambahkan 100 nF di antara terminal motor dan 470 µF pada input driver; beri daya ke Arduino secara terpisah |
| Salah satu roda berputar mundur | Kabel motor terhubung terbalik | Tukar kedua kabel motor tersebut pada driver |
| Kecepatan lebih rendah dari perkiraan | Tegangan 2 V hilang pada L298N | Gunakan baterai bertegangan lebih tinggi atau driver MOSFET seperti TB6612FNG |
| Encoder menghitung terlalu banyak pulsa | Sinyal sensor bergetar di tepi celah | Gunakan filter waktu mati 2 ms pada interrupt, posisikan cakram di tengah sensor |
Motor TT dengan gearbox adalah komponen murah tetapi sangat mendidik untuk mempelajari hubungan timbal balik kecepatan dan torsi pada rasio gear, kendali kecepatan dengan PWM, serta umpan balik dengan encoder. Dengan driver yang tepat, beberapa kapasitor, dan kode penyeimbang sederhana, robotmu akan berjalan lurus dan andal. Dalam aplikasi BlueGrays, kamu akan menemukan proyek mobil kendali Bluetooth, robot penghindar rintangan, dan sensor inframerah lengkap dengan skema rangkaian serta kode langkah demi langkah, sehingga motor ini bisa langsung kamu jadikan proyek.
Pertanyaan umum
Apa itu motor DC dengan gearbox?
Motor DC dengan gearbox adalah motor DC kecil berkecepatan tinggi yang porosnya dipasangi gearbox. Gear menurunkan kecepatan dan meningkatkan torsi dengan rasio yang sama; pada 1:48, poros output berputar sekali setiap poros motor berputar 48 kali. Ini memungkinkan motor kecil menggerakkan mobil robot atau mekanisme dengan mudah.
Motor TT bekerja pada tegangan berapa?
Motor TT kuning bekerja pada 3–6 V, dan catu daya yang paling umum adalah 4 baterai AA. Kecepatannya sekitar 90–120 rpm pada 3 V dan sekitar 200–250 rpm pada 6 V. Tegangan di atas 6 V membuat motor lebih cepat, tetapi menyebabkannya memanas dan gear-nya cepat aus.
Berapa arus yang ditarik motor TT?
Sekitar 150 mA tanpa beban dan 200–350 mA pada robot yang bergerak di lantai datar. Ketika roda tertahan, arus dapat naik hingga 1,5 A pada 6 V. Karena itu, driver motor dan baterai harus dipilih berdasarkan arus stall, dan motor tidak boleh diberi daya langsung dari pin Arduino.
Mengapa dua motor DC tidak berputar dengan kecepatan yang sama?
Motor murah memiliki perbedaan pada sikat, magnet, gesekan gear, dan pelumasan; bahkan dengan PWM yang sama, kecepatannya bisa berbeda 10–20%. Tegangan baterai dan suhu juga mengubah perbedaan tersebut. Menerapkan faktor pada motor yang lebih cepat lewat perangkat lunak, atau mengukur kecepatan kedua roda dengan encoder dan menyesuaikan PWM secara otomatis, dapat mengatasi masalah ini.
Mengapa kapasitor dipasang pada motor DC?
Ketika motor bersikat berputar, percikan kecil pada sikat menghasilkan noise listrik. Noise ini dapat membuat Arduino reset, menyebabkan kesalahan pembacaan sensor, dan memutus koneksi nirkabel. Kapasitor keramik 100 nF yang disolder di antara terminal motor meredam noise di sumbernya.
Bagaimana mengukur kecepatan motor dengan cakram encoder?
Cakram bercelah yang dipasang pada poros motor melewati sensor celah optik, dan setiap celah menghasilkan satu pulsa. Arduino menghitung pulsa ini dengan interrupt; pada cakram 20 celah, 20 pulsa setara dengan satu putaran roda. Bagi jumlah pulsa dalam satu detik dengan 20, lalu kalikan dengan 60 untuk mendapatkan putaran per menit.
Proyek untuk dibuat setelah membaca ini
Lihat semua proyek
Mobil Kendali Bluetooth dengan L298N
Jadikan ponselmu remote dan kendarai mobil robotmu sendiri. Arduino menerima perintah dari aplikasi remote control di ponselmu lewat modul Bluetooth dan memutar roda dengan driver motor; mobil maju…

Robot Penghindar Rintangan
Bagaimana kalau membuat kendaraan pintar yang mencari jalannya sendiri? Robot Penghindar Rintangan terus memindai sekelilingnya berkat sensor ultrasonik di depannya.

Deteksi Permukaan Hitam dan Putih TCRT5000
Dengan sensor kecil yang menjadi mata robot pengikut garis, kamu bisa tahu apakah lantainya hitam atau putih.

Membaca Pantulan (Kedekatan) dengan TCRT5000
Dengan sensor kecil yang memancarkan cahaya tak terlihat dan mengukur berapa banyak yang terpantul kembali, kamu bisa mendeteksi permukaan di depannya.

Kendali Servo dengan Joystick
Arahkan dua motor dengan joystick, persis seperti memutar kamera keamanan. Dorong tuas ke kiri atau kanan dan servo bawah berputar perlahan, dorong ke atas atau bawah dan servo atas mendongak dan…

Kendali Kecerahan LED dengan Potensiometer ESP32 (Analog → PWM)
Di proyek ini, kita mengendalikan kecerahan LED secara analog memakai potensiometer. Pin ADC ESP32 membaca tegangan 0-3,3V dari potensiometer, lalu nilai ini diubah menjadi sinyal PWM (Pulse Width Modulation) dan dikirim ke LED. Hasilnya, ketika kamu memutar potensiometer, LED perlahan menerang dan meredup. Dengan Arduino Core 3.0+, analogWrite() bisa langsung dipakai; di ESP32-S2/S3, resolusi ADC tetap 12-bit.

LED Fade dengan PWM ESP32
Mengubah kecerahan LED secara halus dari 0 ke maksimum, dan dari maksimum ke 0. Kita mengendalikan PWM dengan analogWrite() seperti di Arduino; sintaks yang sama bekerja tanpa masalah di ESP32 Arduino Core 3.0+. Definisi pin + pinMode + analogWrite sudah cukup.

LED Fade PWM Raspberry Pi Pico (Efek Bernapas)
LED tidak lagi sekadar berkedip, ia bernapas! Dengan PWM (Pulse Width Modulation) Pico, kecerahan LED naik lalu turun perlahan, seperti lampu MacBook yang tidur. Pelajari kelas machine.PWM, duty_u16() (kecerahan 16-bit 0–65535), frekuensi PWM (freq(1000): 1000 siklus per detik, tanpa kedipan terlihat), loop range() bertahap, dan output mirip analog dari pin digital. PWM juga dipakai untuk warna RGB, motor, servo, dan buzzer.