
Temukan proyek Arduino
Ratusan proyek dari pemula sampai mahir, lengkap dengan skema, kode, dan video.

Menggunakan Motor Servo
Lengan motor servo kecil berputar ke tiga posisi bergantian: penuh ke awal, tepat ke tengah, dan penuh ke akhir, menunggu dua detik di setiap perhentian. Arduino memberi tahu motor sudut mana yang har

Menggerakkan Motor Servo dengan Potensiometer
Ketika kamu memutar kenop potensiometer, lengan motor servo ikut berputar: satu ujung kenop berarti nol derajat, ujung lainnya berarti setengah putaran. Arduino terus membaca posisi kenop dan servo la

Kendali Servo dengan Joystick
Arahkan dua motor dengan joystick, persis seperti memutar kamera keamanan. Dorong tuas ke kiri atau kanan dan servo bawah berputar perlahan, dorong ke atas atau bawah dan servo atas mendongak dan menu

Menggunakan Motor Stepper
Motor yang berputar selangkah demi selangkah, persis sejauh yang kamu mau, seperti jarum jam. Lewat board driver, Arduino memutar motor stepper kecil satu putaran penuh ke satu arah, menunggu satu det

Servo 360 Derajat dari Motor Stepper
Ajari motor stepper biasa untuk pergi ke sudut mana pun yang kamu mau, satu lingkaran penuh. Arduino menghitung berapa langkah yang dibutuhkan setiap sudut; motor bergerak ke 0, 90, 45, 180, 135, dan

Mobil Kendali Bluetooth dengan L298N
Jadikan ponselmu remote dan kendarai mobil robotmu sendiri. Arduino menerima perintah dari aplikasi remote control di ponselmu lewat modul Bluetooth dan memutar roda dengan driver motor; mobil maju, m

Robot Penghindar Rintangan
Bagaimana kalau membuat kendaraan pintar yang mencari jalannya sendiri? Robot Penghindar Rintangan terus memindai sekelilingnya berkat sensor ultrasonik di depannya. Ketika menemui rintangan, robot be

Koreografi Lingkaran Servo - Pola Animasi dengan 32 Servo
Proyek animasi visual dengan 32 motor servo yang disusun melingkar di Arduino Mega. Servo-servo dikelola dalam satu array, tersambung ke pin 22-53 Mega, dan menampilkan empat urutan gerak: getaran kacau ketika semua servo bergerak ke sudut acak, sapuan serempak ketika semuanya bergerak bersamaan, gelombang yang berputar halus mengelilingi lingkaran, dan terakhir jarum kompas yang berayun ke kiri dan kanan.

Motor Servo ESP32 (Kendali Potensiometer)
Di proyek ini, kita mengendalikan motor servo SG90 memakai potensiometer. Kita mengatur sudut servo dengan memetakan nilai analog yang dibaca dari potensiometer ke rentang 0–180 derajat. Library ESP32Servo menghasilkan sinyal servo di pin GPIO ESP32 yang sesuai dan bisa menjadi output; proyek ini memakai GPIO 18. Ini metode kendali dasar untuk lengan robot, gimbal kamera, dan mekanisme pintu otomatis.

Kunci Pintu RFID ESP32 (RC522 + Servo + OLED + Buzzer + LED)
Kita membuat kunci pintu pintar dengan ESP32, modul RFID RC522, motor servo SG90, layar OLED SSD1306, buzzer aktif, dan 2 LED. Ketika sebuah kartu dipindai, UID-nya dibandingkan dengan daftar kartu resmi yang disimpan di kode; jika resmi, motor servo berputar untuk membuka kunci (LED hijau + 2 bunyi bip pendek), dan pintu otomatis terkunci lagi setelah 5 detik. Untuk kartu tidak resmi, LED merah menyala, peringatan diberikan dengan 3 bunyi bip cepat, dan UID yang terbaca ditampilkan di layar.
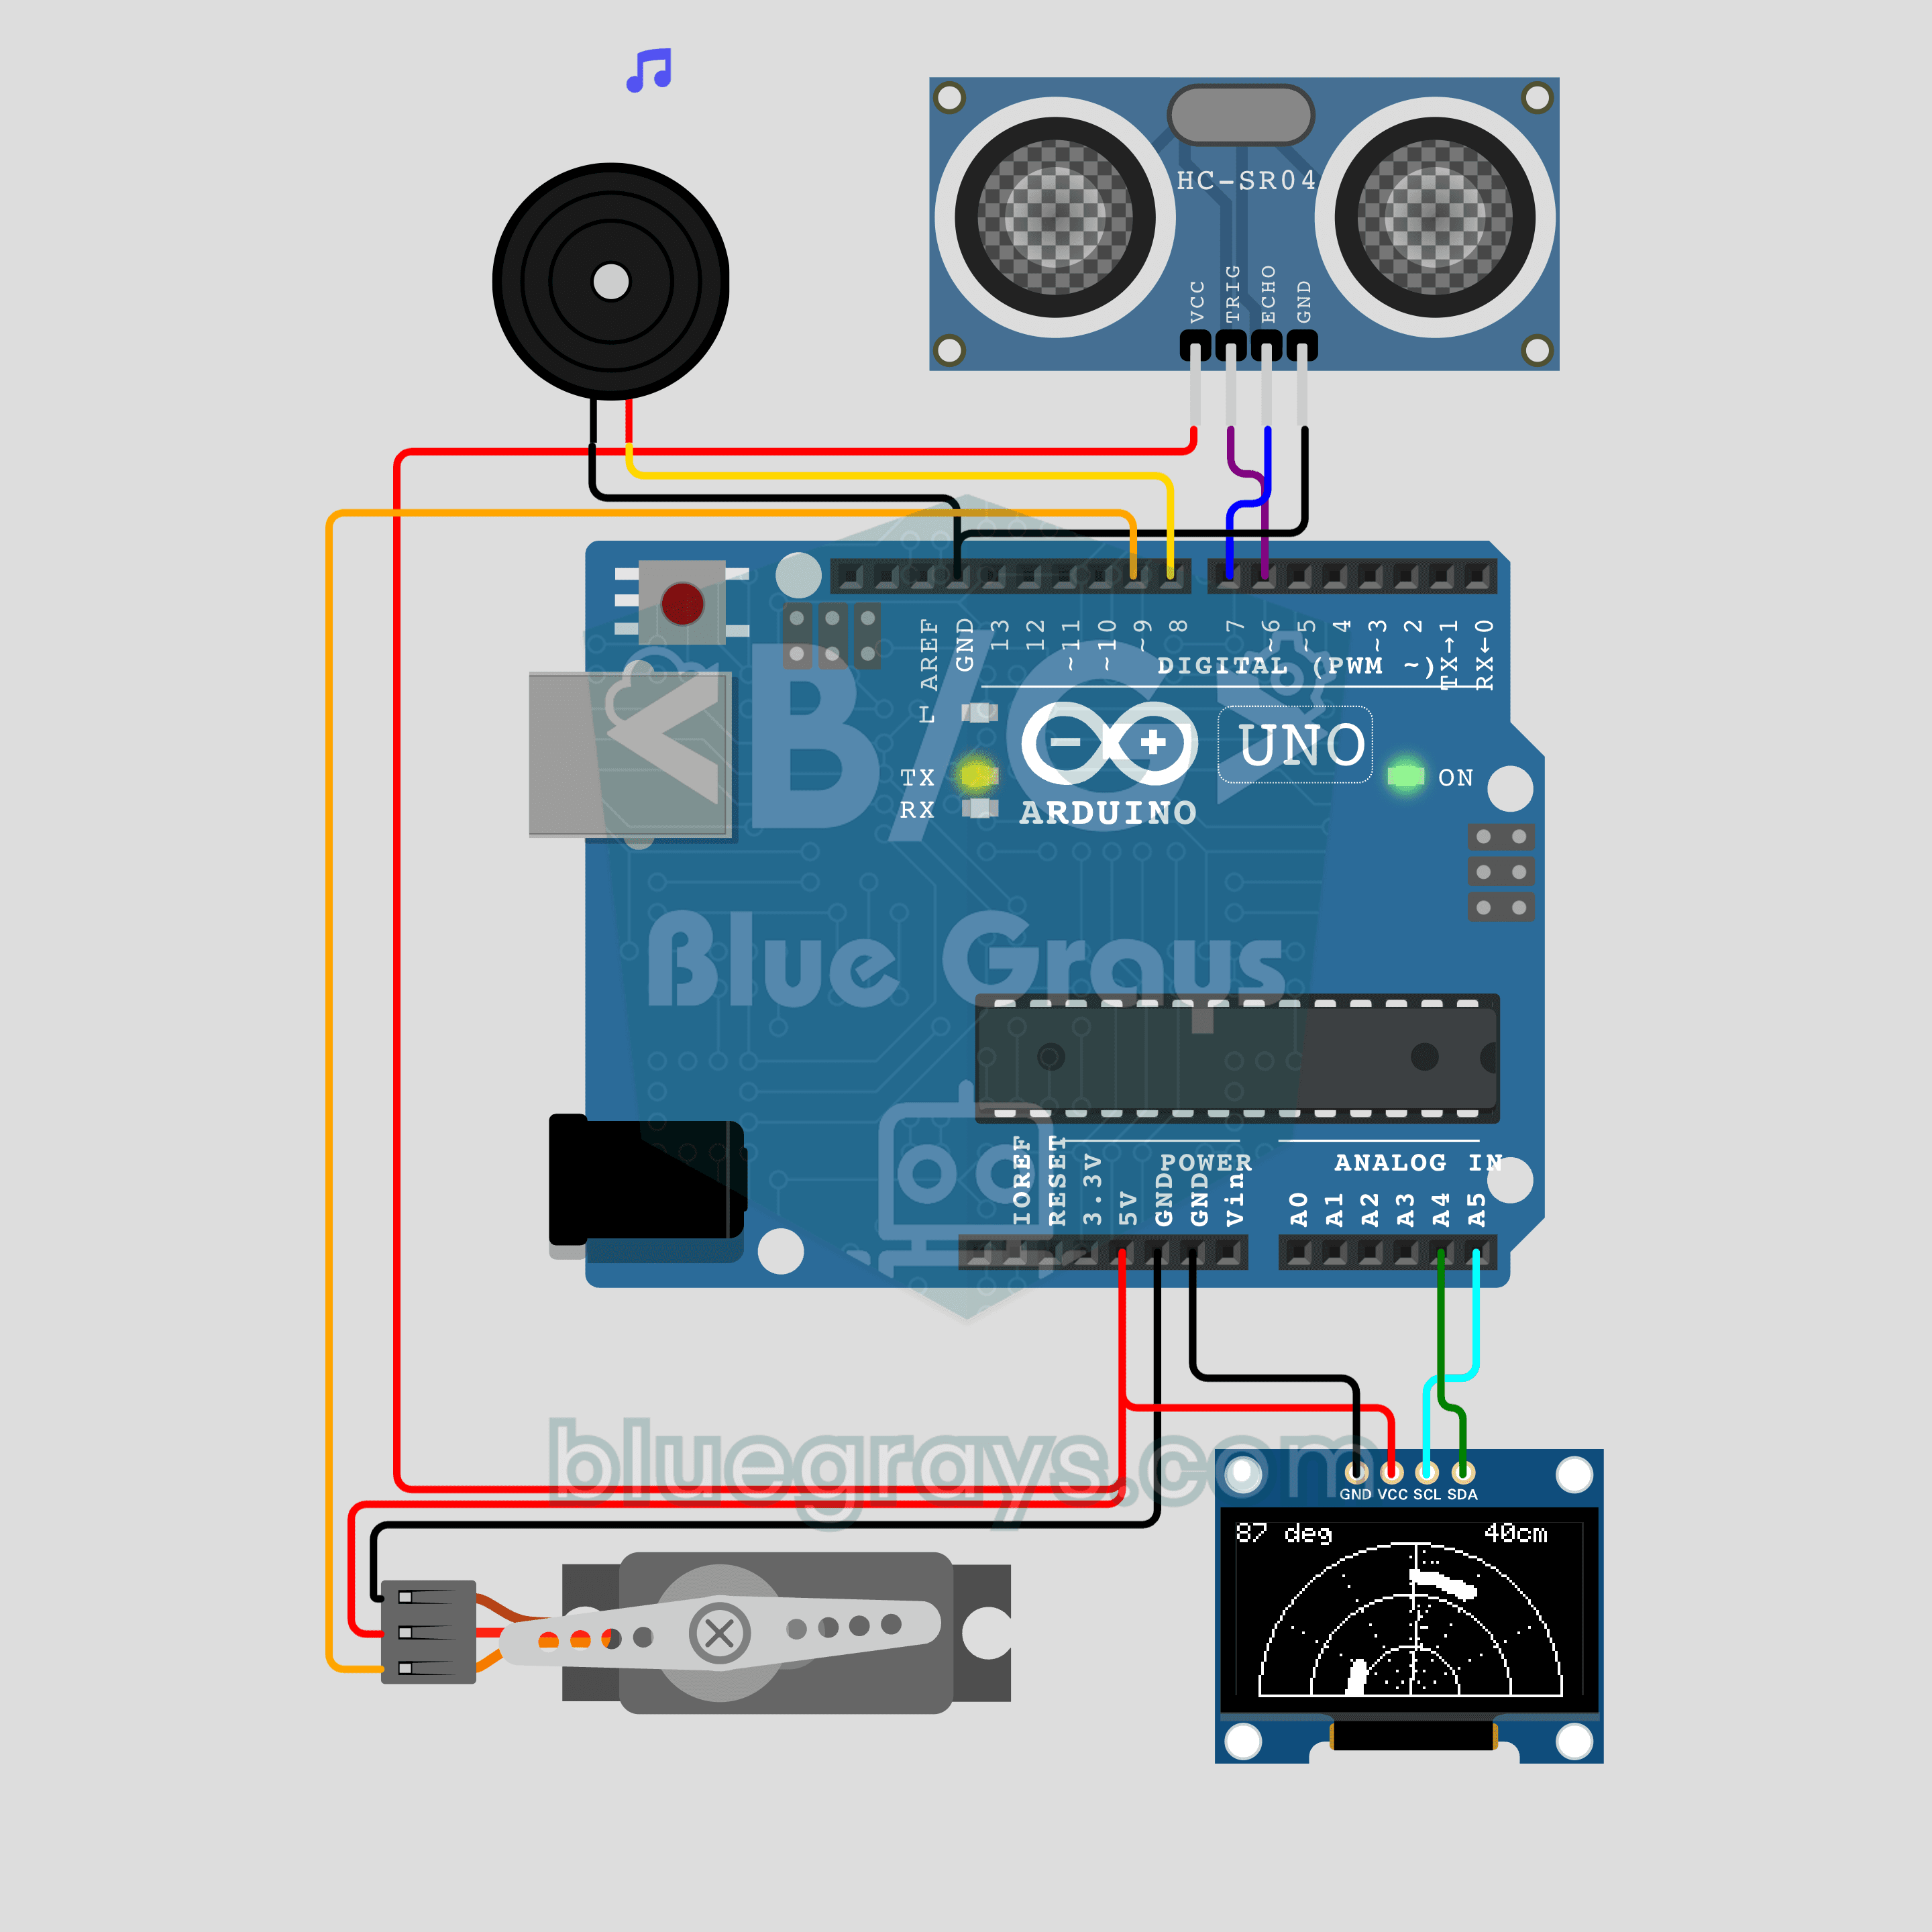
Radar Mini Arduino (Servo + HC-SR04 + Layar OLED)
Radar ala film dari sensor jarak dan servo! Servo SG90 menyapu HC-SR04 dari 0 sampai 180 derajat sementara OLED 0,96 inci menggambar garis sapuan yang berputar dan menampilkan benda yang terdeteksi sebagai titik. Ketika sesuatu masuk jangkauan, buzzer pasif berbunyi ping, dan nadanya naik ketika benda makin dekat. Kendali servo, pengukuran ultrasonik, penggambaran berbasis trigonometri, dan suara tone() dalam satu proyek.
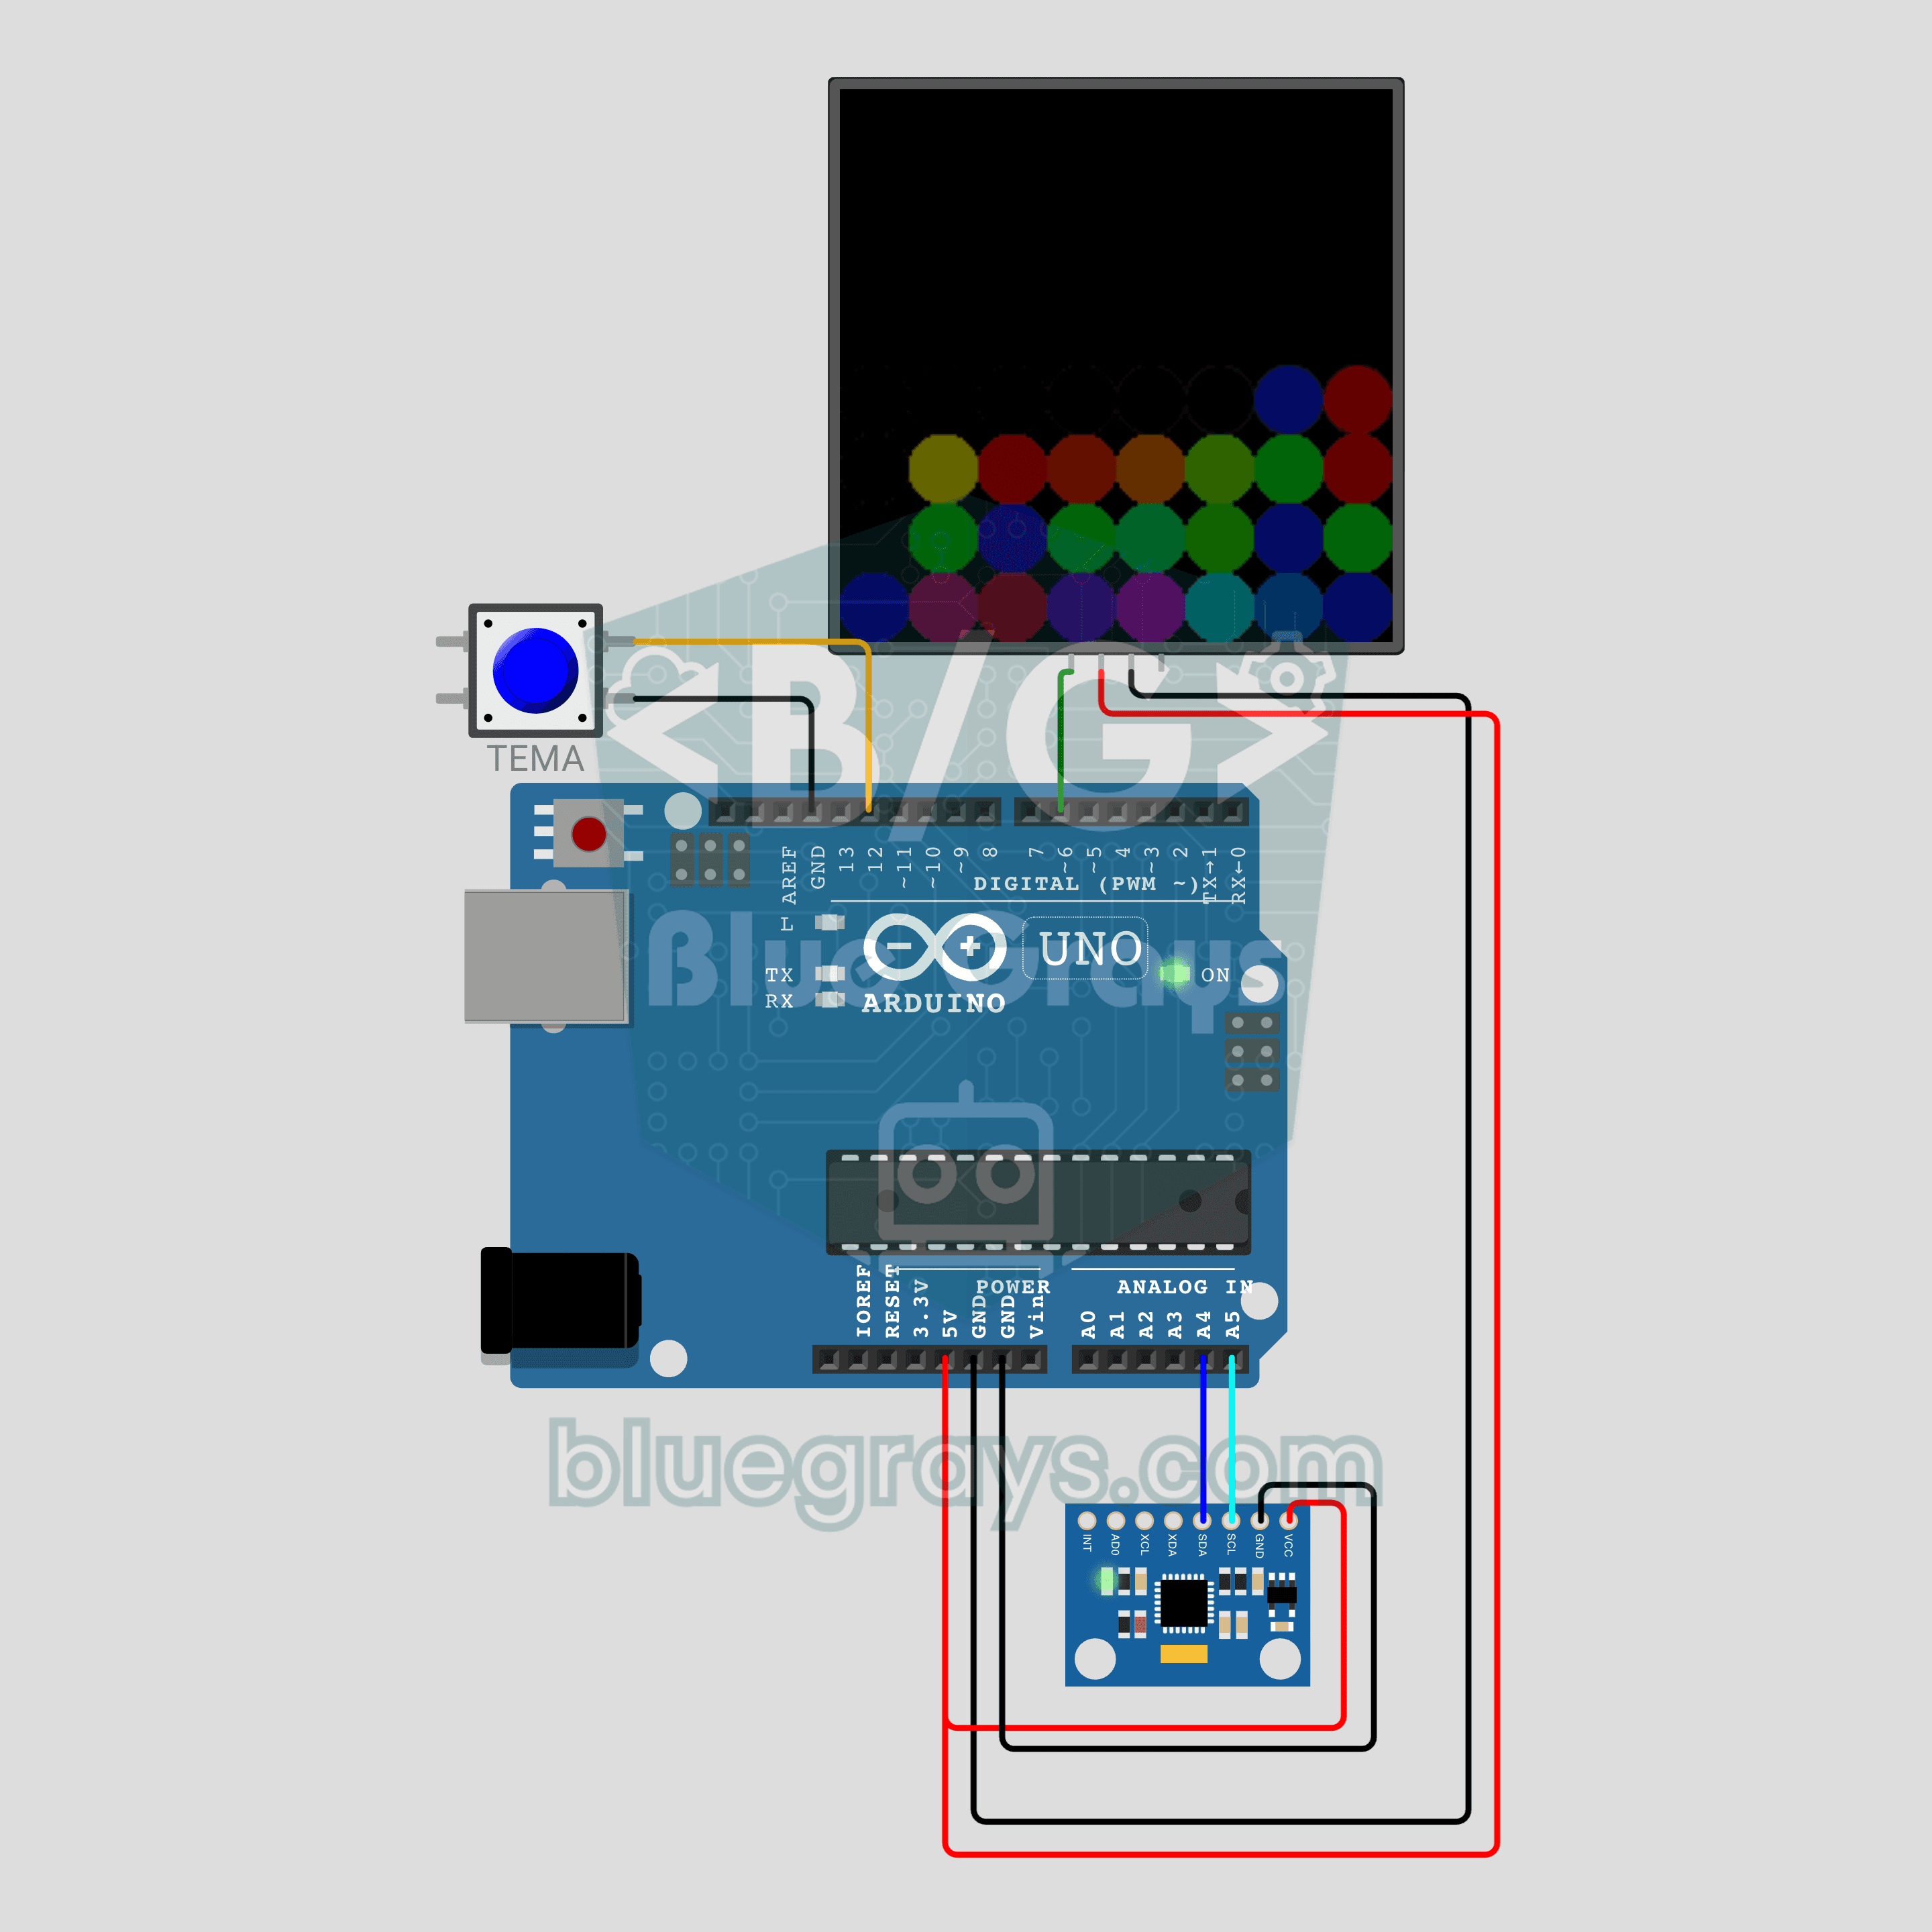
Pasir Digital Arduino yang Dikendalikan Kemiringan (MPU-6050 + Matriks NeoPixel 8x8)
Pasir LED yang mengalir ke arah mana pun kamu memiringkan rangkaian! Akselerometer MPU-6050 mengukur kemiringan, dan 24 butir di matriks NeoPixel 8x8 jatuh mengikuti gravitasi dan menumpuk di tepi seperti pasir sungguhan. Tombol tema mengganti warna antara pasir, air, lava, dan pelangi. Pembacaan I2C tanpa library, mengubah kemiringan menjadi arah gravitasi, dan algoritma pasir jatuh sederhana dalam satu proyek.