
Temukan proyek Arduino
Ratusan proyek dari pemula sampai mahir, lengkap dengan skema, kode, dan video.

Kedip LED Bawaan Raspberry Pi Pico (Pico dan Pico W)
Proyek pembuka seri Raspberry Pi Pico! Kita mengedipkan LED hijau bawaan untuk memastikan board bekerja; percobaan "Hello World" klasik. TANPA komponen eksternal, hanya Pico dan kabel USB. Kodenya ditulis dalam MicroPython (bahasa resmi dari Raspberry Pi Foundation). Pelajari kelas machine.Pin, mode Pin.OUT, metode led.on()/off(), dan time.sleep() di Thonny IDE, dan ikuti setiap perubahan di output Serial (REPL). Juga pas untuk menguji firmware MicroPython.

Raspberry Pi Pico: Mengendalikan LED Eksternal (Breadboard)
Langkah berikutnya setelah LED bawaan Pico: menyambungkan LED eksternal ke breadboard dan mengendalikannya lewat pin GP14. Di proyek ini, kamu belajar memakai pin GPIO serbaguna Pico mana pun sebagai output, polaritas LED (kaki panjang = anoda/+, kaki pendek = katoda/–), dan kenapa resistor pembatas arus (220Ω) diperlukan. Tanpa resistor, arus berlebih mengalir melalui LED dan LED bisa terbakar. Rangkaiannya sangat sederhana: Pico GP14 → resistor 220Ω → LED → GND.

Dua LED Bergantian Raspberry Pi Pico (Pola Kedip Bergantian)
Langkah berikutnya setelah satu LED di Pico: dua LED berkedip bergantian dengan pola flip-flop klasik. Ketika satu mati, yang lain menyala; contoh paling dasar koordinasi beberapa GPIO. Dua LED berbeda warna (merah di GP14, hijau di GP13) bertukar status setiap 500 ms, dan metode Pin.toggle() MicroPython membuat kodenya singkat. Logika yang sama menjadi dasar lampu lalu lintas, lampu polisi, dan LED berjalan. Setiap LED memakai resistor 220Ω-nya sendiri.

Simulator Lampu Lalu Lintas Raspberry Pi Pico (3 LED Berurutan)
Kita menyimulasikan lampu lalu lintas sungguhan dengan LED merah, kuning, dan hijau; proyek 3 LED pertama di seri Pico! Hijau 4 detik "jalan", kuning 1,5 detik "siap", merah 3 detik "berhenti", dan merah+kuning 1 detik "bersiap" (pola Eropa). Pelajari pendefinisian fungsi (def all_off()), logika state machine, dan sinkronisasi beberapa GPIO. 3 LED di GP11 (Hijau), GP12 (Kuning), GP13 (Merah), masing-masing dengan resistor 220Ω, berdampingan di board.

Efek Lampu Strobo Polisi Raspberry Pi Pico (Merah + Biru)
Kita menyimulasikan bar lampu mobil polisi dengan Raspberry Pi Pico dalam bentuk paling sederhana! LED merah dan biru menyala bergantian (flip-flop): ketika merah menyala, biru mati, dan keduanya bertukar setiap 0,3 detik, selamanya. Kode menulis dua langkah itu langsung di satu loop while True; kecepatannya diatur dengan konstanta WAIT_MS.
Flip-Flop Polisi 3 Kedipan Raspberry Pi Pico (2 LED)
Variasi berirama dari proyek strobo polisi: flip-flop 3 kedipan! Rangkaian 2 LED yang sama (GP11 merah + GP12 biru), tetapi polanya berbeda: LED merah berkedip cepat 3 kali, lalu biru berkedip 3 kali, selamanya. Pola "kedipan beruntun + ganti" ini adalah ritme lampu sirene polisi sungguhan yang paling mudah dikenali. Pelajari fungsi berparameter def burst(led, count, duration_ms), desain ritme, dan cara menghasilkan efek visual berbeda dengan kode di rangkaian yang sama.

LED Berjalan Raspberry Pi Pico (6 LED)
Animasi "LED berjalan" klasik dengan Pico, versi 6 LED! 6 LED menyala berurutan dari kiri ke kanan, seperti cahaya yang berjalan. Pelajari list Python, list comprehension ([Pin(p, Pin.OUT) for p in LED_PINS]), loop for dengan kendali pin, dan enumerate(). 6 LED di GP9-GP14, masing-masing dengan resistor 220Ω. Alih-alih mendefinisikan LED satu per satu, kita memakai list; kamu bisa menambah LED sebanyak pin GPIO yang bebas. Untuk 100 LED, pakai LED beralamat seperti WS2812B.

Pemindai LED Knight Rider Raspberry Pi Pico (6 LED Bolak-balik)
Efek pemindai LED "Knight Rider" klasik dengan Pico! 6 LED bergerak dari kiri ke kanan, lalu kembali, selamanya, seperti gril depan mobil KITT dari serial TV tahun 80-an. Ini pengembangan dari proyek LED Berjalan: rangkaian 6 LED yang sama (GP9-GP14), pola kode berbeda. Pelajari reversed() untuk membalik list, dua loop for untuk pola bolak-balik, dan cara membuat beberapa animasi di rangkaian yang sama. Perangkat keras sama, efek yang sama sekali berbeda.

LED yang Dikendalikan Tombol Raspberry Pi Pico (Tekan)
Proyek input pertama dengan Pico: membaca tombol! LED menyala selama tombol ditekan, dan mati ketika dilepas. Ini langkah besar setelah animasi LED: sinyal masuk dari dunia luar ke Pico. Pelajari Pin.IN (mode input), Pin.PULL_UP (resistor pull-up internal, standar untuk tombol), dan pembacaan button.value(). LED di GP14, tombol di GP2 (PULL_UP internal). Ditekan = LOW (0), dilepas = HIGH (1); logika terbalik ini awalnya terasa membingungkan, tetapi merupakan standar industri.

LED Toggle dengan Tombol Raspberry Pi Pico
Tombol + LED, level berikutnya! Berbeda dengan proyek tombol dasar, tombol tidak perlu ditahan. Tekan dan lepas → LED menyala. Tekan dan lepas lagi → LED mati (toggle). Rangkaiannya sama (LED GP14, Tombol GP2), tetapi kodenya sangat berbeda. Pelajari deteksi tepi (menangkap momen turun 1→0), pelacakan status, dan debounce (penyaring pantulan mekanis). led.toggle() MicroPython menukar status dalam satu baris. Dasar semua proyek tombol interaktif (pengganti mode, IRQ, klik ganda).
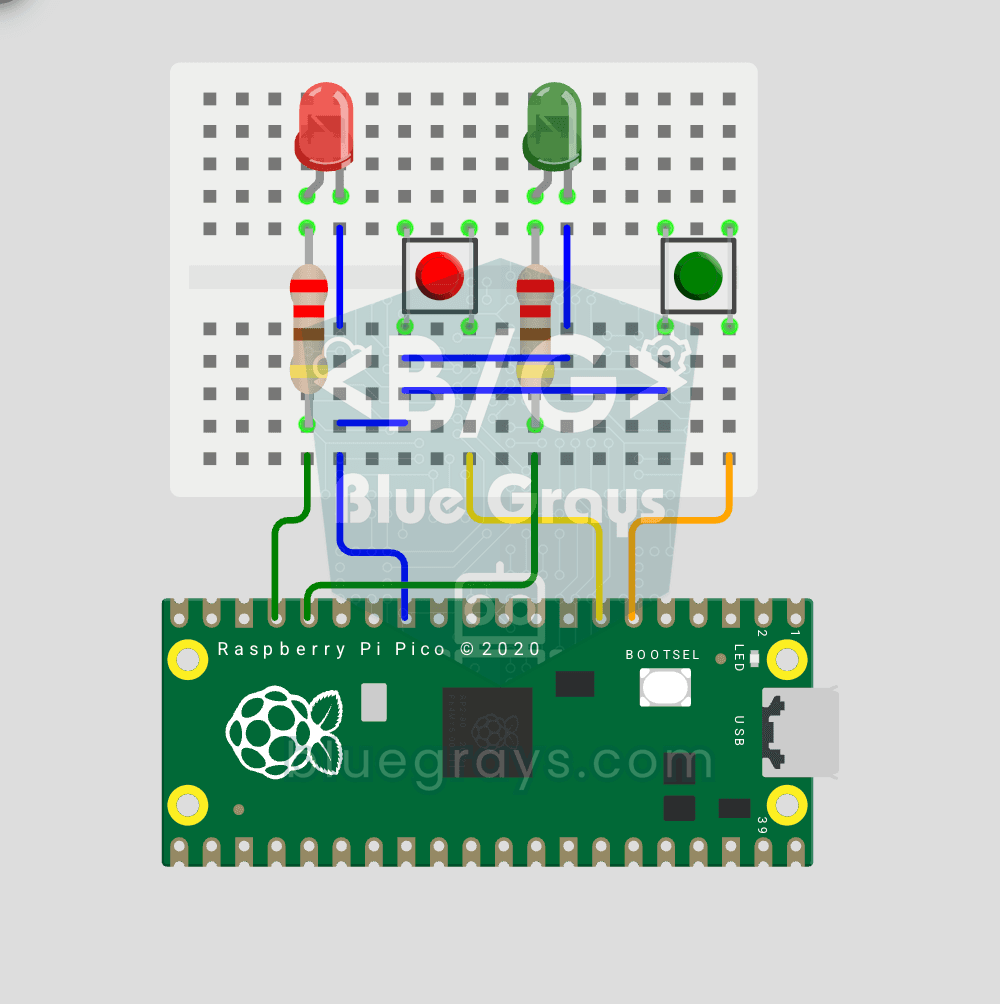
Raspberry Pi Pico: Kendali Mandiri 2 LED dengan 2 Tombol
2 tombol, 2 LED, sepenuhnya mandiri! Setiap tombol mengendalikan LED-nya sendiri: BTN1 menyalakan LED merah, BTN2 menyalakan LED hijau, dan menekan keduanya menyalakan keduanya (operasi paralel). Yang dipelajari: pengelolaan objek multi-pin (beberapa input/output sekaligus), operator ternary (1 if x else 0, if-else ringkas Python), kendali I/O mandiri (logika paralel), dan peta GPIO (input di satu sisi board, output di sisi lain).

Lampu Lalu Lintas Raspberry Pi Pico dengan Pemilih 4 Mode lewat Tombol (State Machine)
4 mode lampu lalu lintas dengan 1 tombol! Setiap tekanan mengganti mode: Siklus normal (merah → kuning → hijau), Hanya Merah (tanda berhenti), Kuning Berkedip (mode malam), Mati (perawatan). Konsep: state machine (variabel mode menentukan perilaku), perputaran mode dengan modulo ((mode + 1) % 4 → 0→1→2→3→0), waktu non-blocking (fase LED dengan time.ticks_ms() + time.ticks_diff(); jeda debounce singkat tetap memakai sleep_ms).