
이 부품을 사용하는 프로젝트
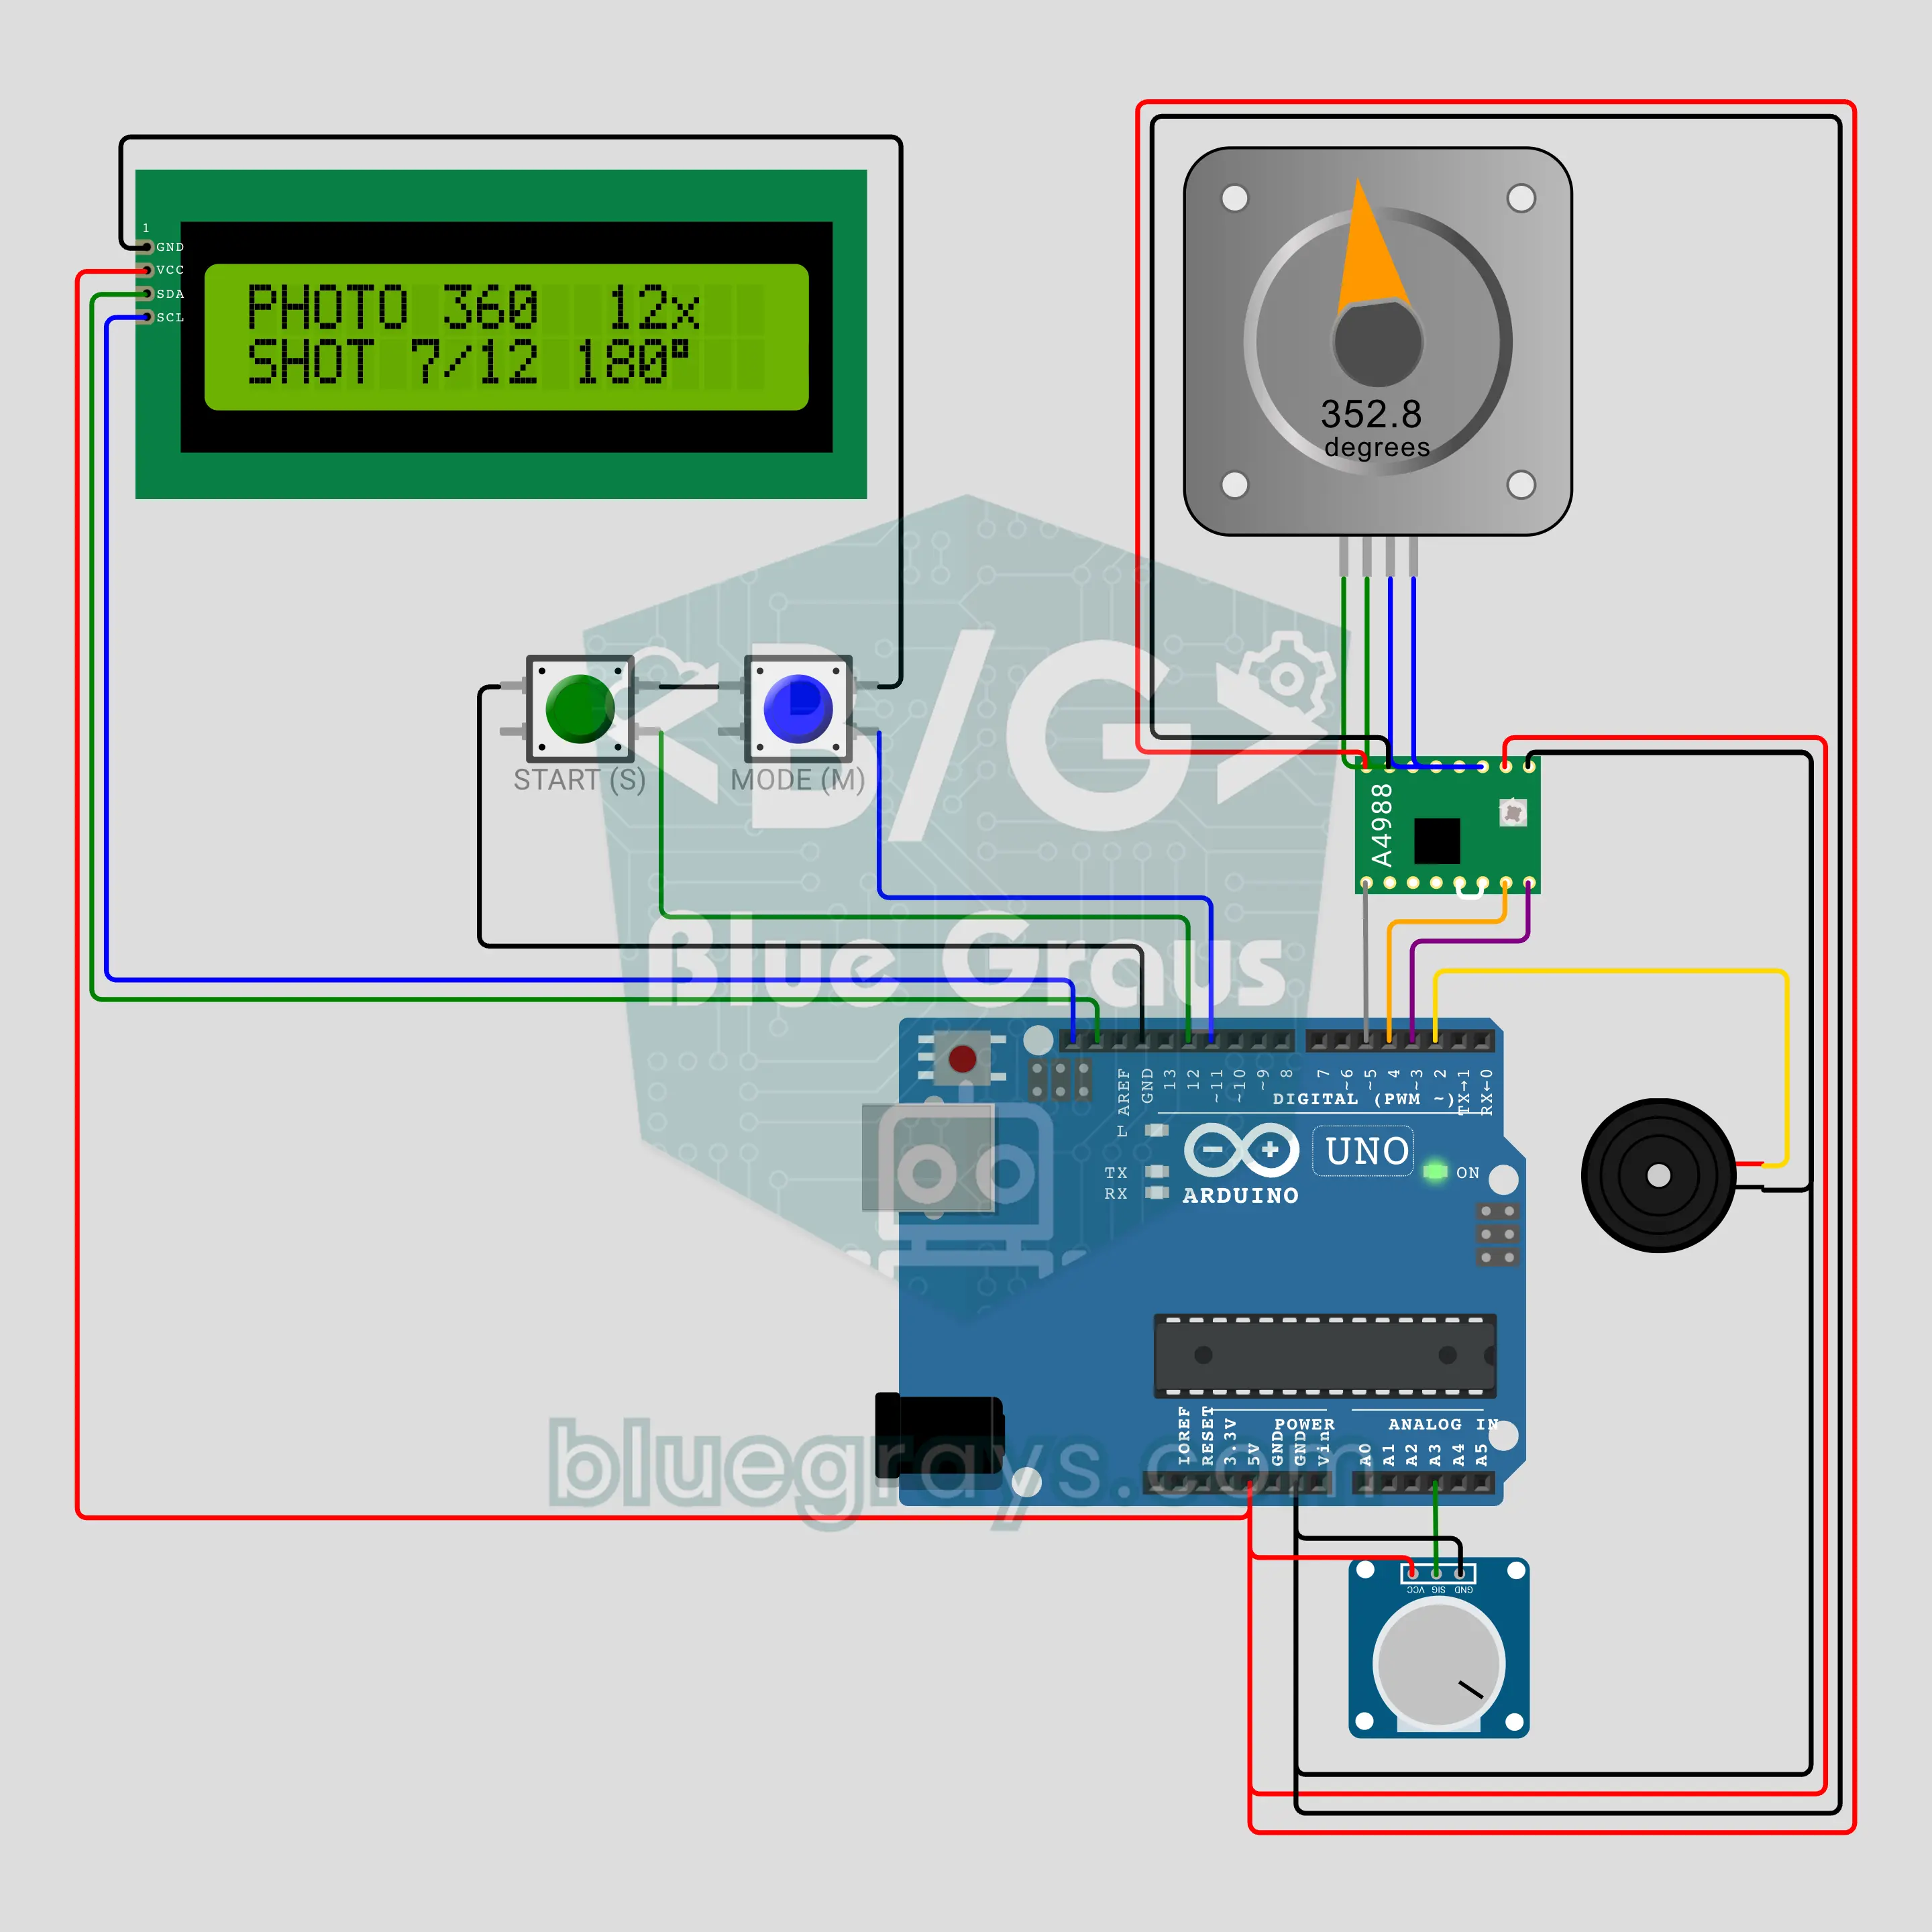
Arduino 제품 회전판 (NEMA 17 스테퍼 모터 + A4988 + LCD)
제품 사진과 360도 영상용 회전판을 직접 만들어요! NEMA 17 스테퍼 모터를 A4988이 신호 두 개만으로 구동하고, 부드럽게 가속하고 감속해서 제품이 흔들리지 않아요. 모드는 세 가지예요: 가변저항으로 속도를 정하는 연속 회전, 한 바퀴를 12, 24, 36개 정지점으로 나누고 정지할 때마다 삑 소리를 내는 사진 360, 진열대처럼 ±90° 왕복하는 쇼케이스. I2C LCD에 속도, 각도, 촬영 수가 나와요.
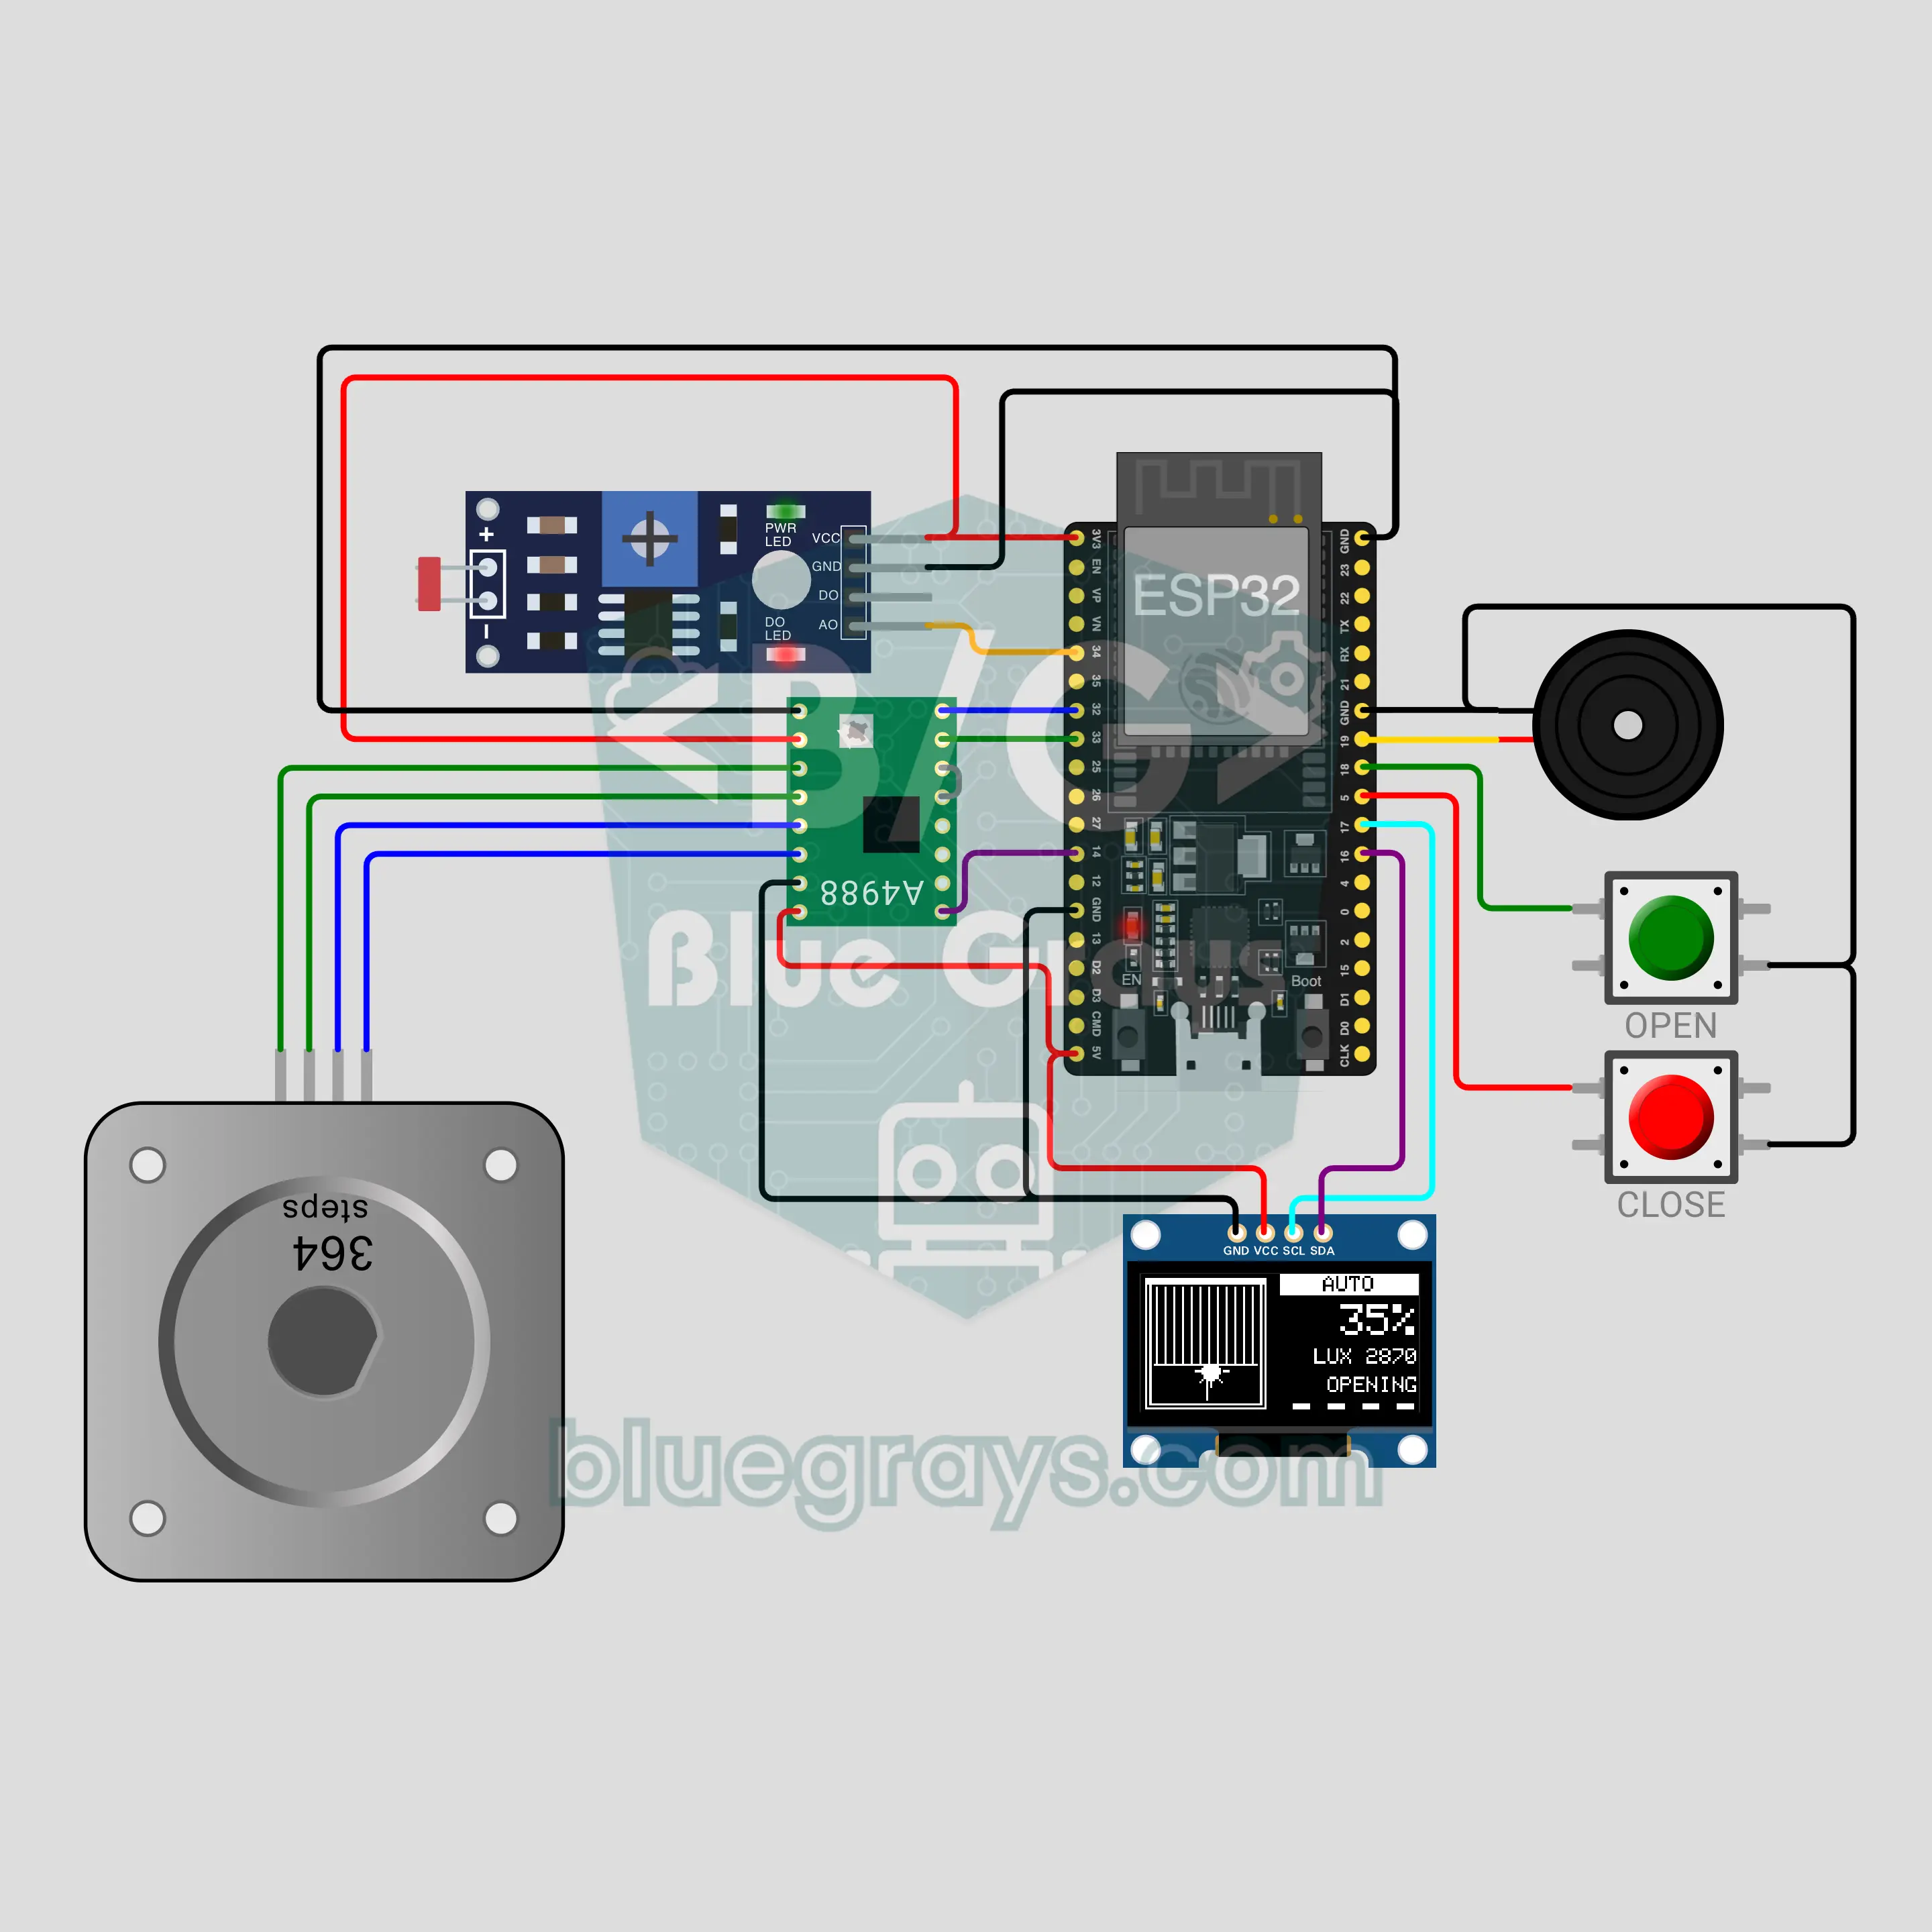
ESP32 스마트 커튼 (NEMA 17 + A4988 + LDR + OLED)
해가 뜨면 커튼이 저절로 열리고, 어두워지면 닫혀요! LDR이 빛을 재고, A4988 드라이버가 NEMA 17 스테퍼 모터를 부드럽게 출발시키고 멈추며, 0.96인치 OLED에 창문 그림, 커튼이 열린 정도, 해나 달이 나와요. 버튼 2개로 손으로 열고 닫을 수 있고, 하나를 누르고 있으면 중간에서 멈춰요. 위치가 플래시에 저장되어 정전 뒤에도 커튼이 자기 위치를 알아요.
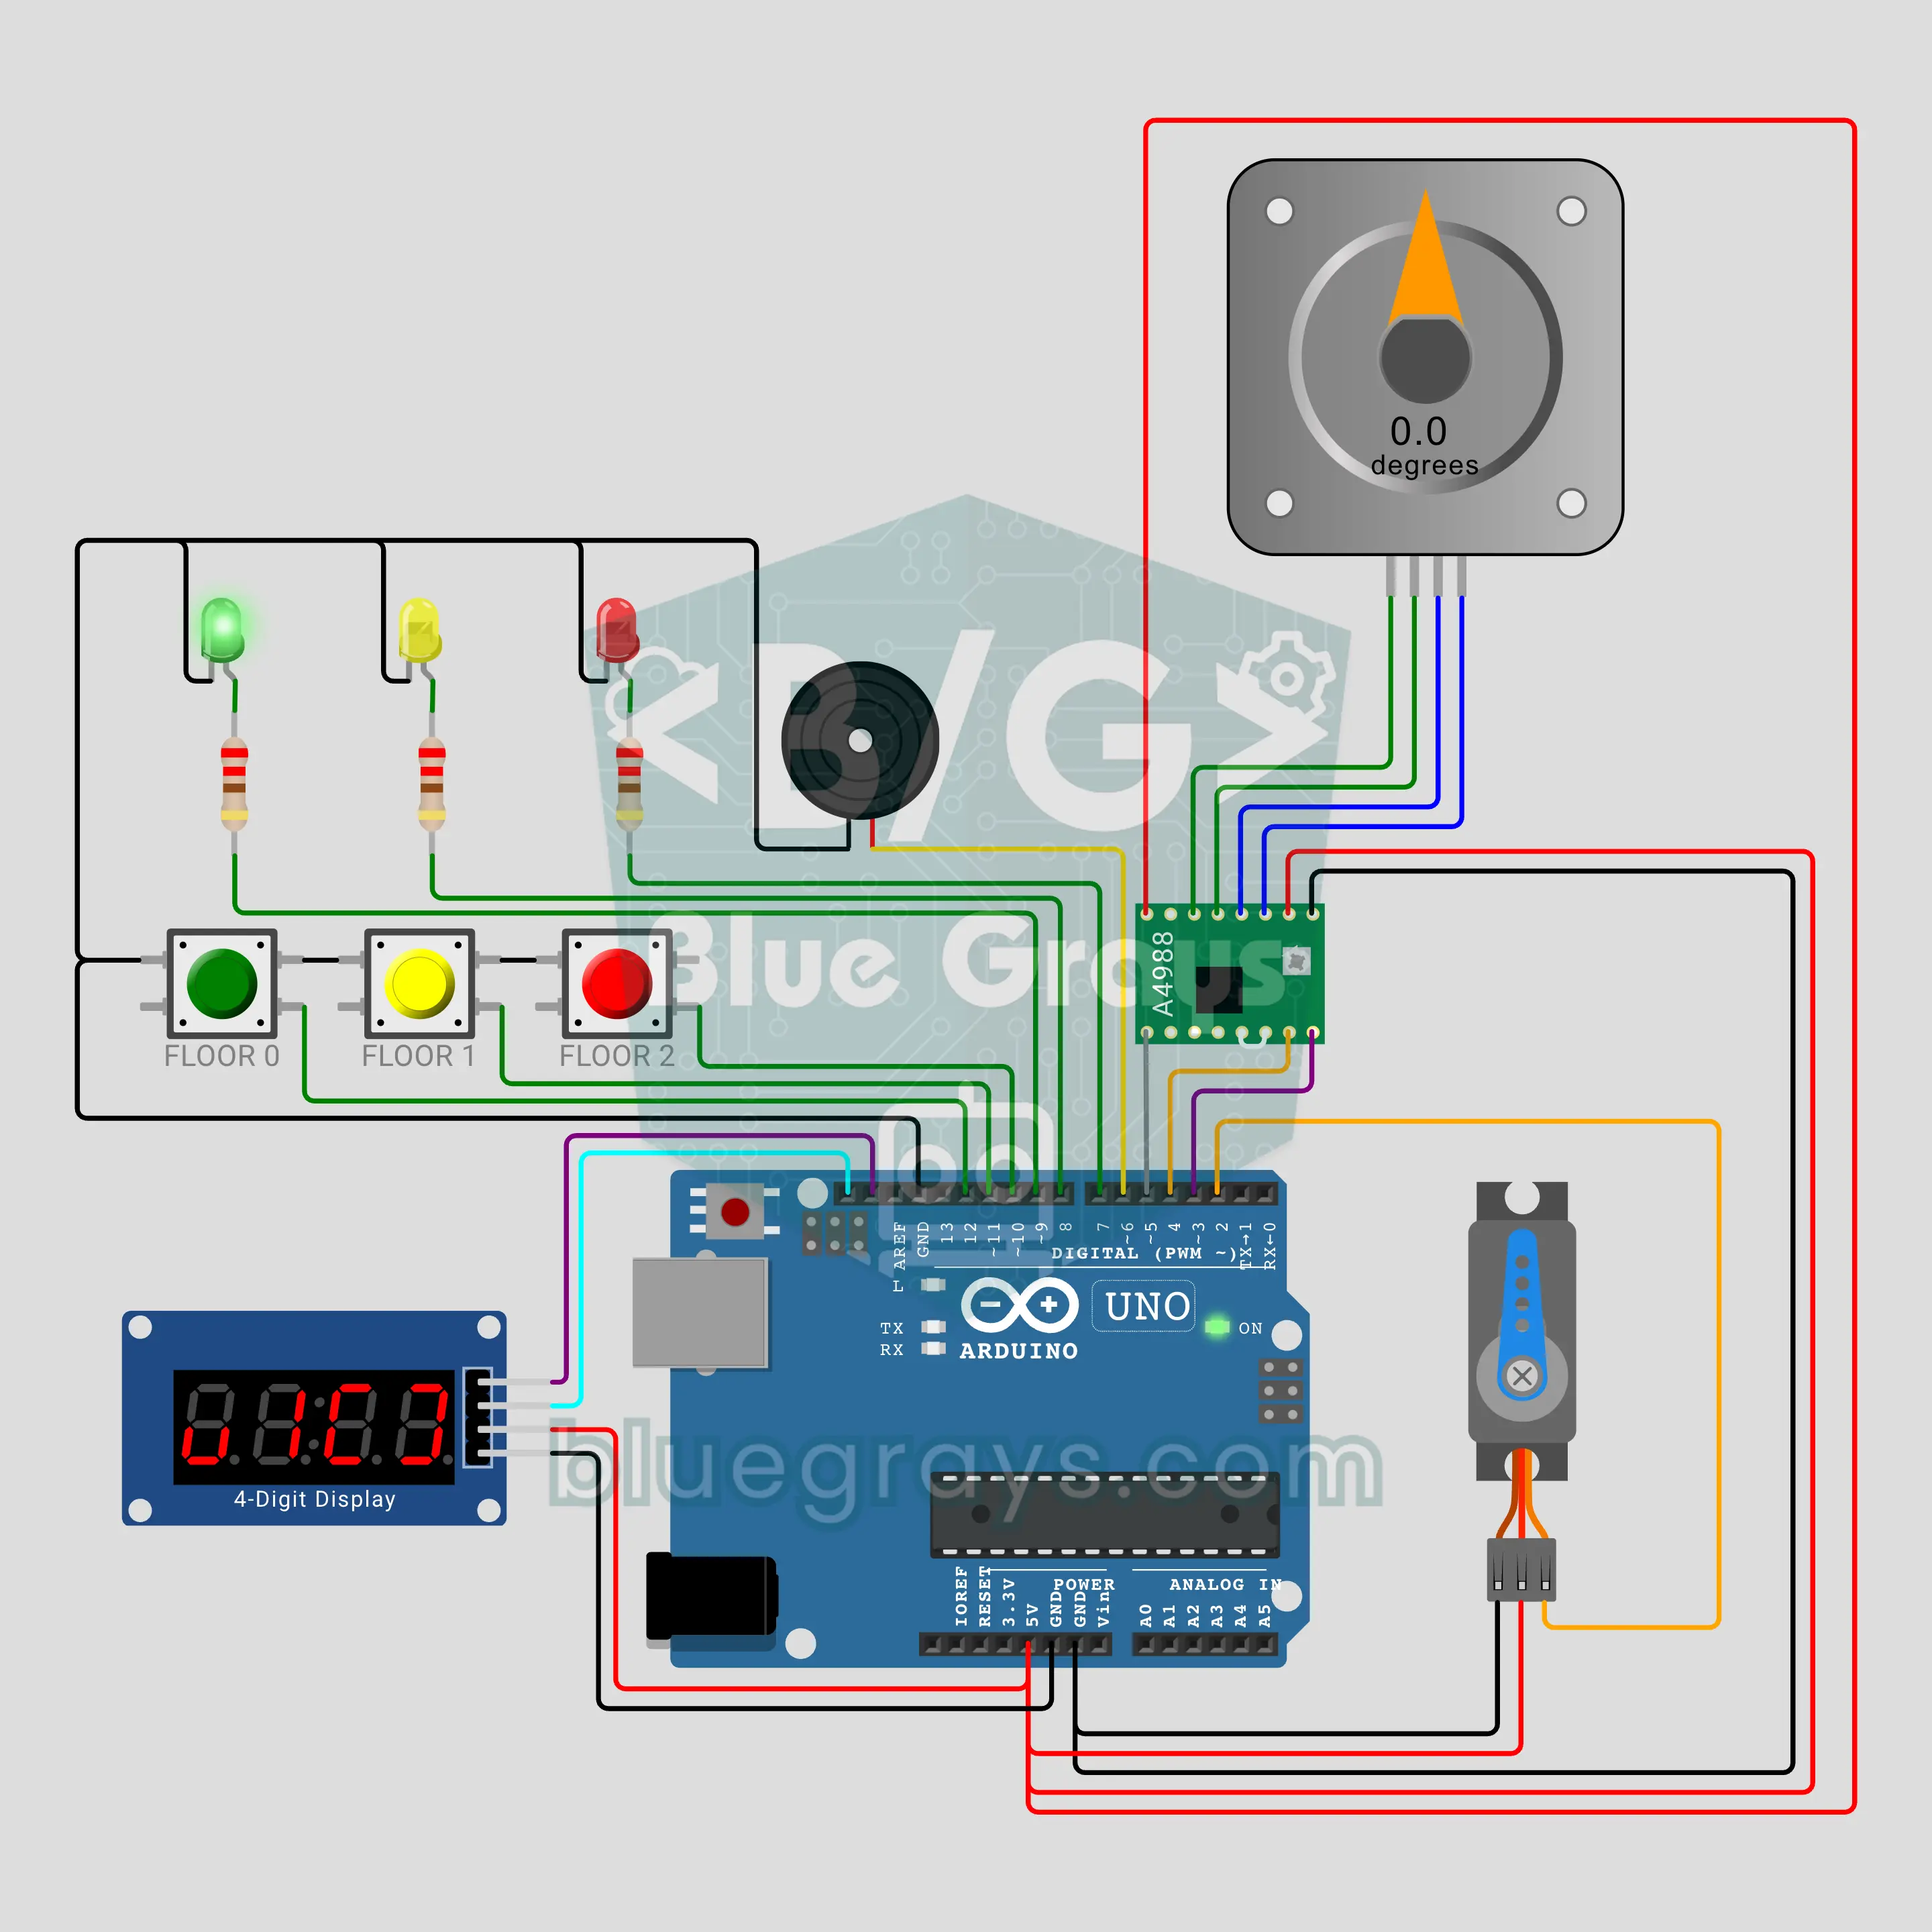
Arduino 3층 엘리베이터 (NEMA 17 스테퍼 모터 + A4988 + 서보 문 + TM1637)
과학 전람회의 주인공이 될 엘리베이터 모형을 만들어요! A4988이 구동하는 NEMA 17 스테퍼 모터가 객실을 부드럽게 올리고 내려요. 층마다 "딩동" 소리가 나고, SG90 서보가 문을 열었다가 경고음 세 번 뒤에 닫아요. 호출은 실제 엘리베이터처럼 처리해요. 가는 방향의 층을 먼저, 그다음 돌아오는 길을 처리하고, 가는 길의 호출에서도 멈춰요. TM1637 디스플레이에 방향 화살표, 층, 문 상태가 나와요.
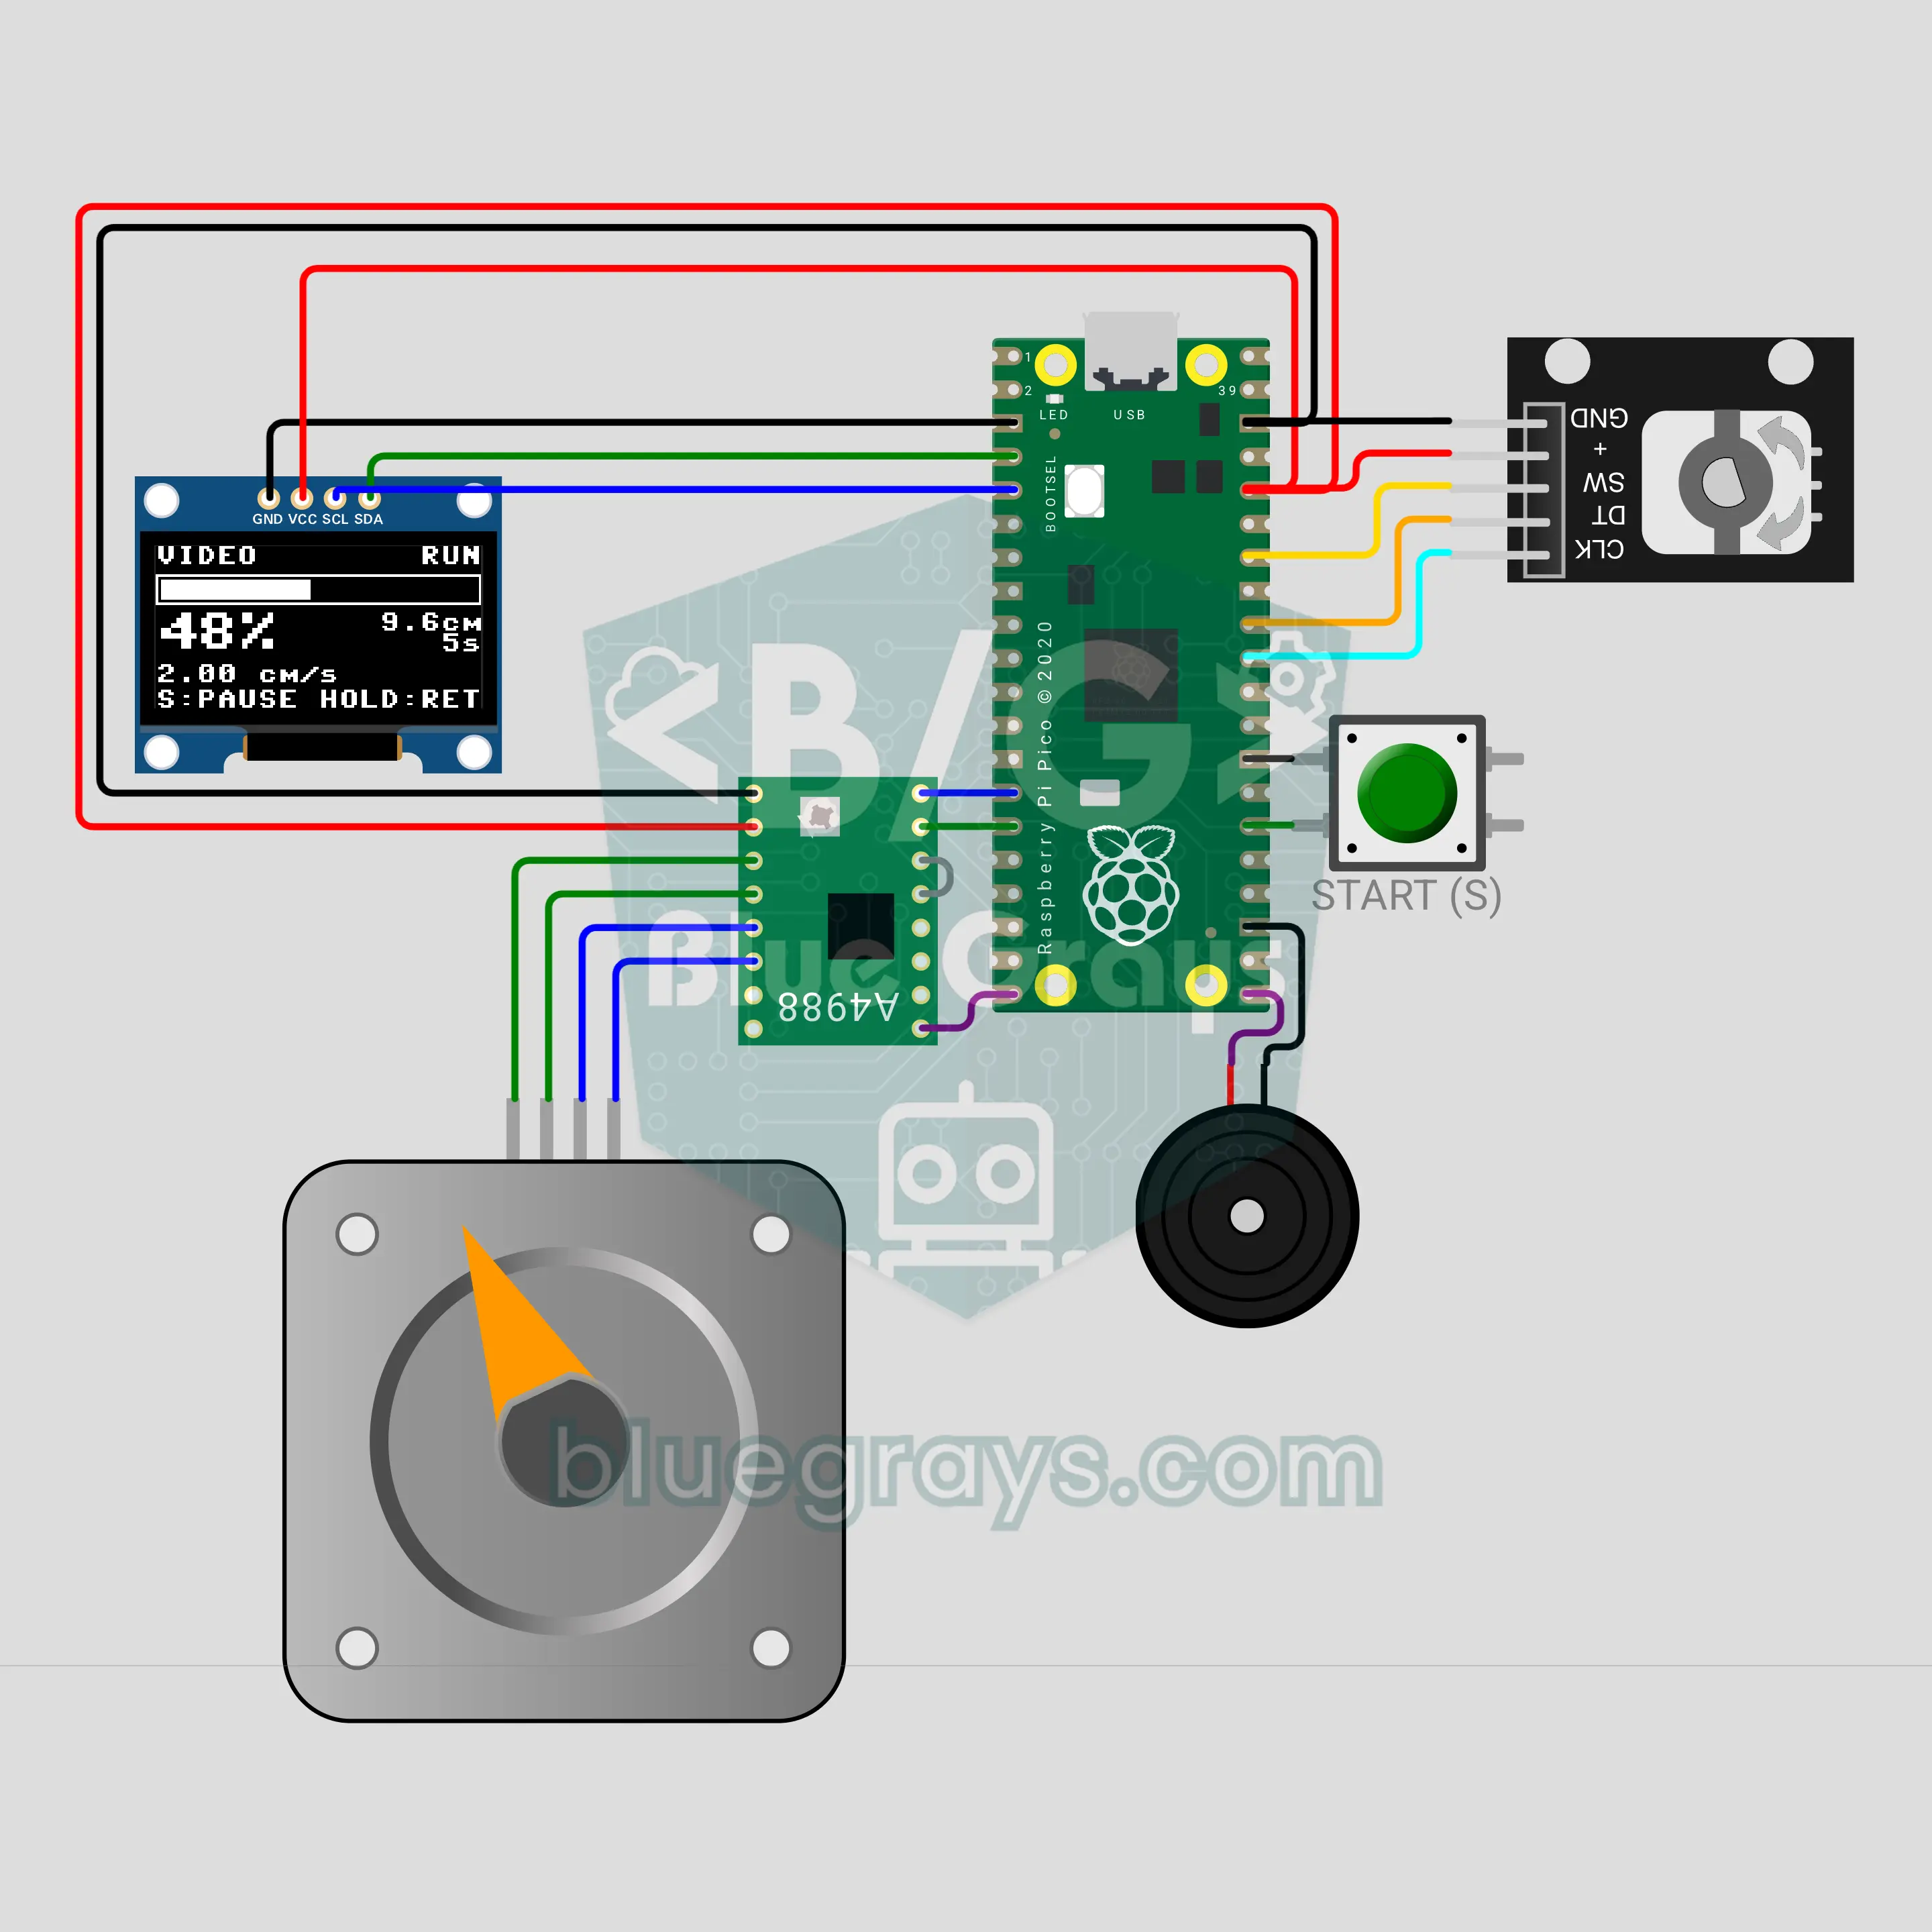
Raspberry Pi Pico 타임랩스 카메라 슬라이더 (NEMA 17 + A4988 + KY-040 + OLED)
영화 같은 슬라이딩 샷을 위한 슬라이더를 직접 만들어요! Raspberry Pi Pico가 A4988 드라이버로 NEMA 17 스테퍼 모터를 아주 느리고 부드럽게 돌리고, 캐리지가 휴대폰이나 카메라를 레일을 따라 옮겨요. KY-040 엔코더로 메뉴에서 모드, 거리, 시간, 방향, 프레임 수를 골라요. VIDEO 모드에서는 캐리지가 부드럽게 출발하고 멈추며, TIMELAPSE 모드에서는 프레임마다 멈춰서 흔들림이 가라앉기를 기다려요. OLED에 진행률과 남은 시간이 나와요.
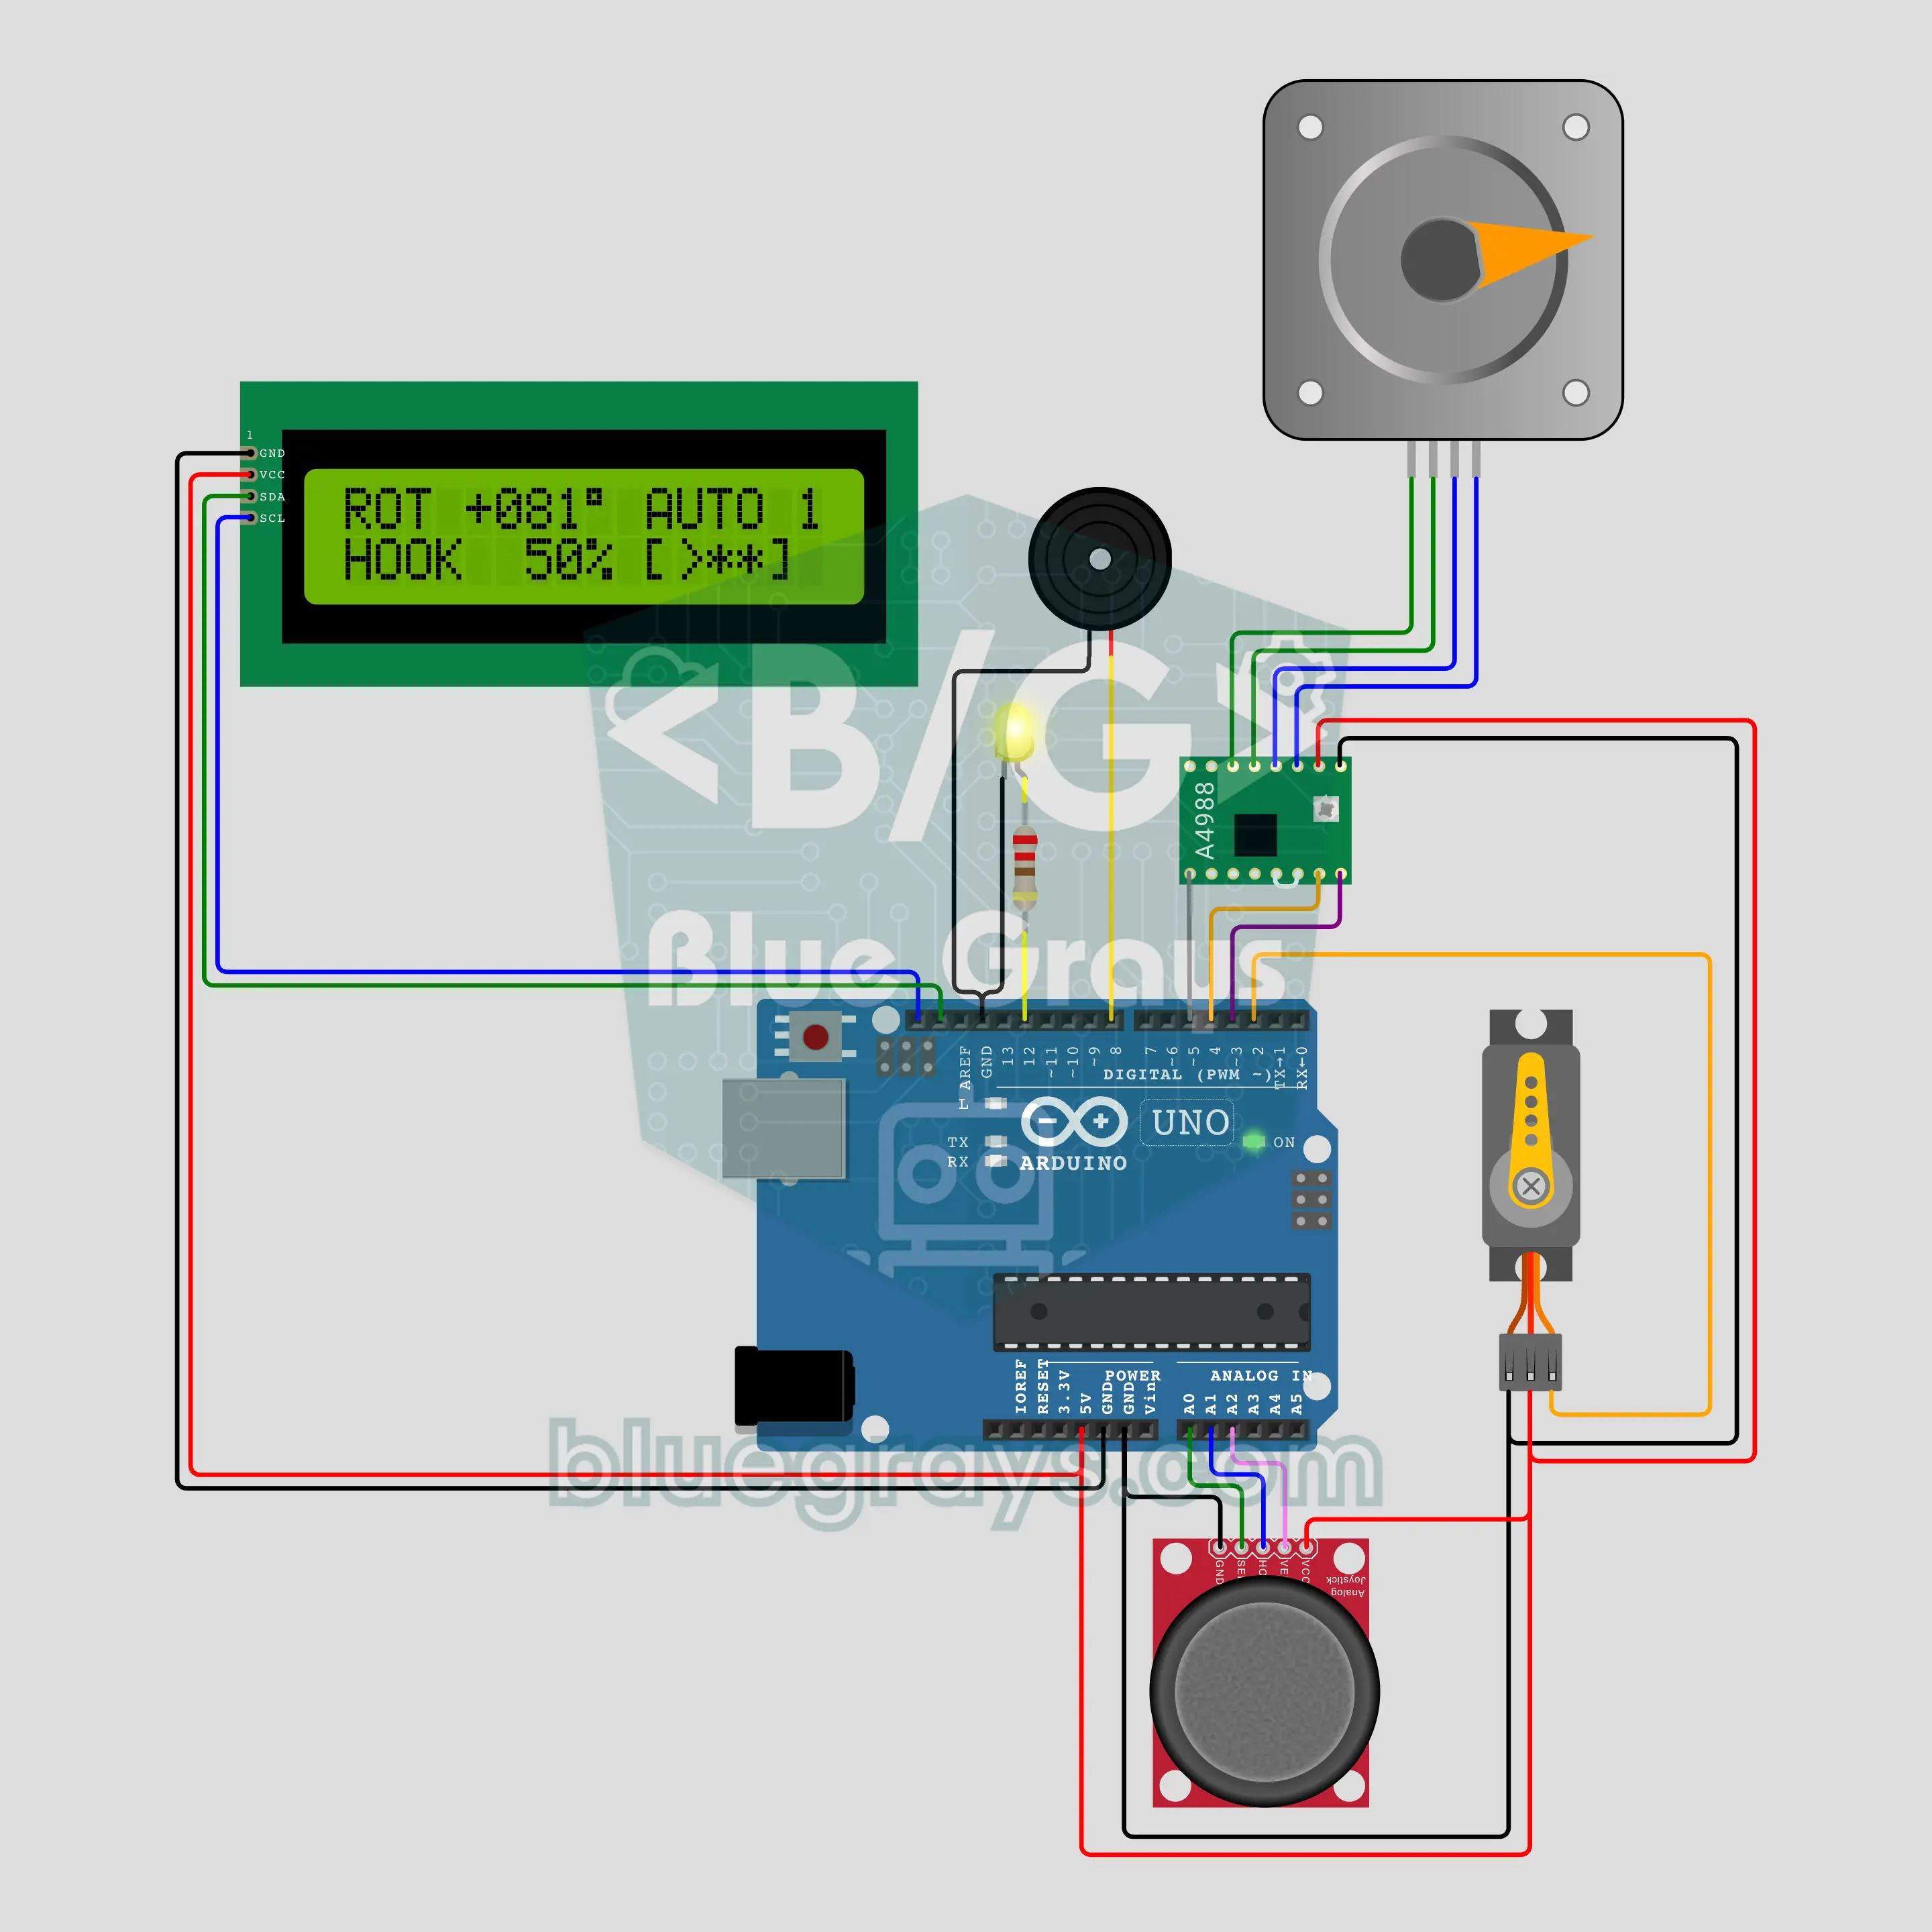
Arduino 타워 크레인 (NEMA 17 스테퍼 모터 + A4988 + 서보 + 조이스틱 + I2C LCD)
책상 위의 타워 크레인이에요. A4988 드라이버로 구동하는 NEMA 17 스테퍼 모터가 속도 램프로 타워를 돌리고, SG90 서보가 갈고리를 내리고 올리며, 조이스틱이 운전 레버예요. 회전은 ±170°에서 멈춰요. 타워가 도는 동안 노란 경광등이 번쩍이고 부저가 "삐삐" 울려요. 조이스틱 버튼으로 정지점 3개를 저장하고, 길게 누르면 크레인이 혼자 짐을 옮기며, 레버를 건드리면 STOP이에요. I2C LCD에 각도, 갈고리 깊이, 정지점이 나와요.

Arduino 산업용 분류 컨베이어: 높이로 상자 분류하기 (NEMA 17 + A4988 + HC-SR04 + 서보 + LCD)
공장 분류 라인의 책상 위 모형이에요. A4988 드라이버로 구동하는 NEMA 17 스테퍼 모터가 벨트를 계속 움직이고, 벨트 위의 HC-SR04가 지나가는 상자마다 높이를 재요. 상자는 센서부터 팔까지 벨트 스텝 수로 추적돼요. 6 cm 이상인 상자는 SG90 서보 팔이 옆으로 밀어내고, 낮은 상자는 계속 가요. I2C LCD가 낮은 상자와 높은 상자를 세고, 마지막 측정값과 벨트 위의 상자 수를 보여 줘요.
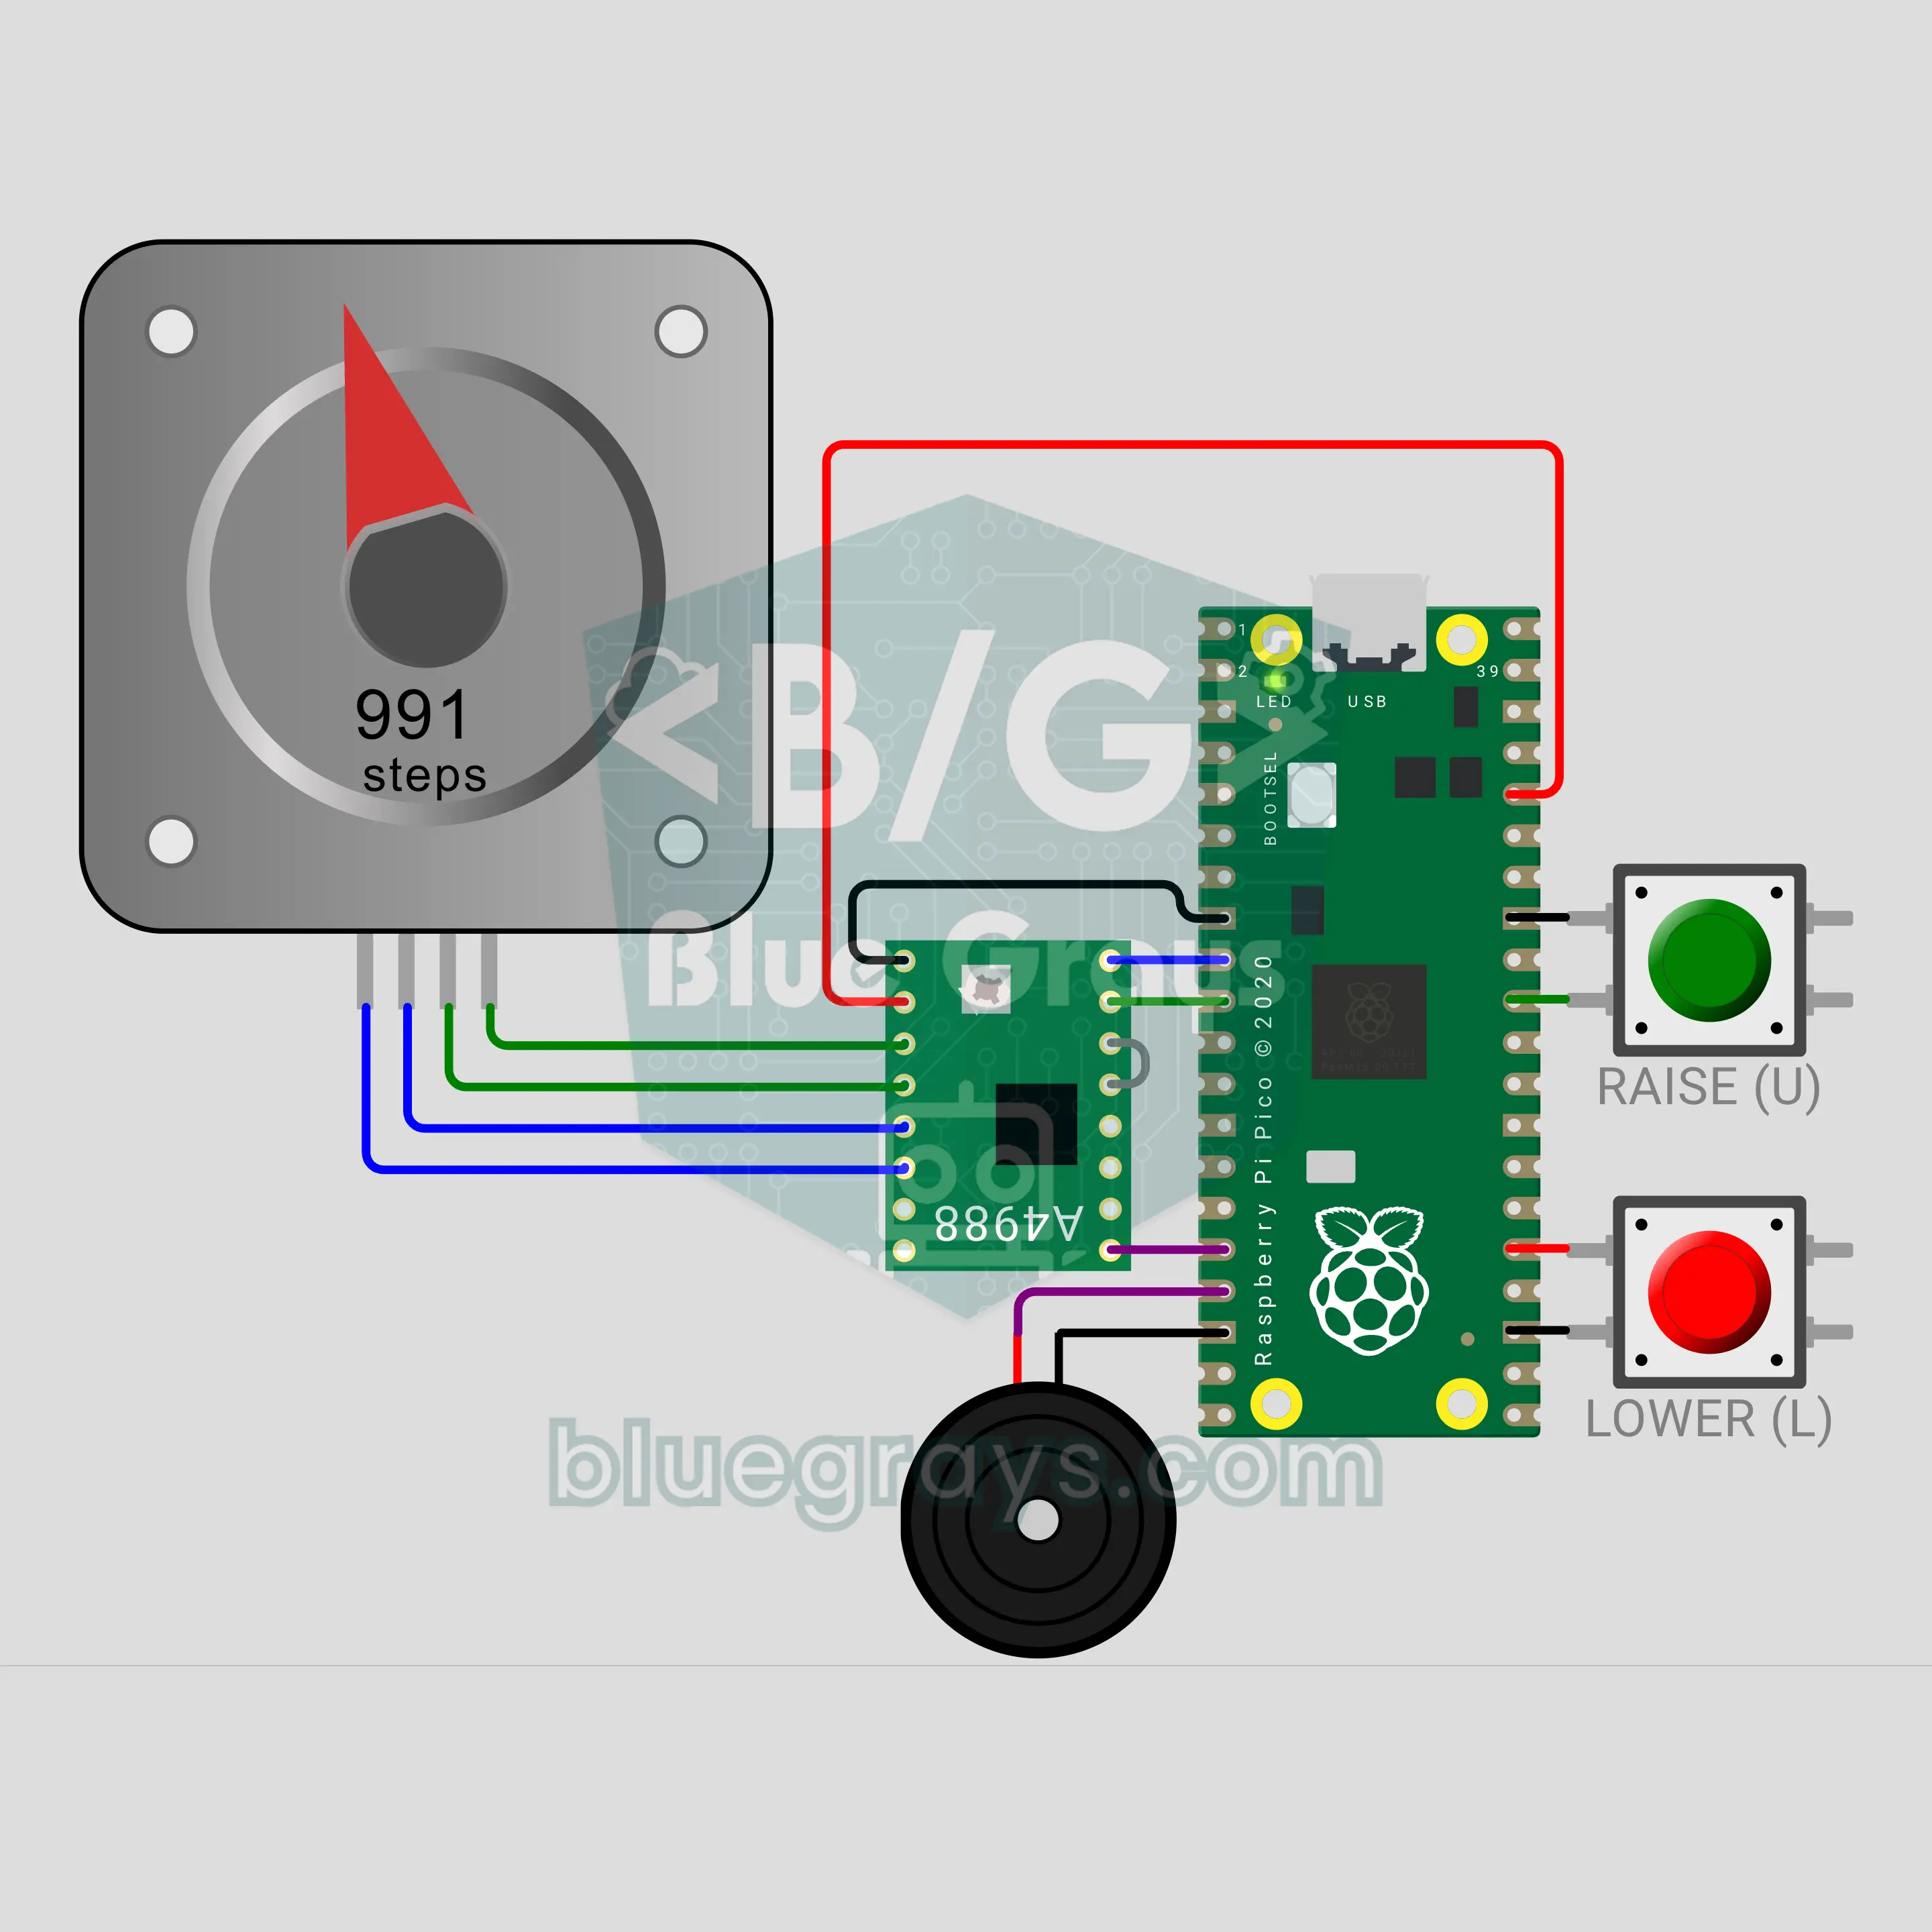
Raspberry Pi Pico W 국기 게양대: 깃발을 부드럽게 올리는 모터 깃대 (NEMA 17 + A4988 + 버튼 2개 + 부저)
Raspberry Pi Pico W로 만드는 모터 깃대예요. 초록 버튼을 누르면 NEMA 17 스테퍼가 줄을 감아, 부드러운 출발, 일정한 속도, 부드러운 정지로 40초 동안 깃발을 올려요. 빨간 버튼은 깃발을 내리고, 1초 동안 누르고 있으면 깃발이 먼저 꼭대기까지 올라간 다음 조기(반쯤 내린 깃발) 위치로 내려와요. 위치는 스텝을 세어서 기억하고, A4988 드라이버가 12 V로 모터에 전원을 주며, 부저는 짧은 삑 소리만 내요.

Arduino 산업용 혼합 탱크: PLC 로직으로 채우기, 섞기, 비우기 (HC-SR04 + 릴레이 2개 + NEMA 17 + A4988 + LCD + 비상 정지)
산업 자동화 수업의 고전적인 배치 공정 과제예요. 탱크를 채우고, 섞고, 비우고, 배치 수를 세요. 코드는 PLC 로직으로 한 단계씩 진행해요(S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). 릴레이 2개가 입구와 출구 밸브를 열고, HC-SR04가 수위를 재고, NEMA 17 교반기가 돌고 방향을 바꿔요. START, STOP, 래치되는 EMERGENCY STOP, 타워 램프, 타임아웃 고장 기능이 있어요.

ESP32 로봇 청소기: 장애물에서 방향을 바꾸고 방 지도를 그려요 (NEMA 17 2개 + A4988 2개 + HC-SR04 + 범퍼 2개 + OLED)
진짜처럼 움직이는 두 바퀴 로봇 청소기예요. NEMA 17 스테퍼 2개가 바퀴를 돌려요. 나선을 그리며 돌고, 직진하다가 HC-SR04가 장애물을 보면 속도를 줄이고 방향을 바꾸고, 범퍼가 부딪히면 뒤로 물러나 돌아서고, 벽을 따라 가장자리를 한 바퀴 돌아요. 바퀴 스텝으로 자기 위치를 계산하고, OLED에 방 지도와 청소 비율, 시간을 보여 준 다음 출발점으로 돌아가요.