

HC-SR04 센서는 어둠 속에서 길을 찾는 박쥐처럼 작동해요. 귀에 들리지 않는 소리를 내보내고 메아리를 들어서 앞에 있는 물체까지의 거리를 재요. Arduino는 그 거리를 0.5초마다 센티미터 단위로 컴퓨터 화면에 보여 주고, 3~100센티미터 사이의 값을 표시해요. 주차 센서나 장애물을 피하는 로봇 같은 프로젝트의 기초예요.
동영상
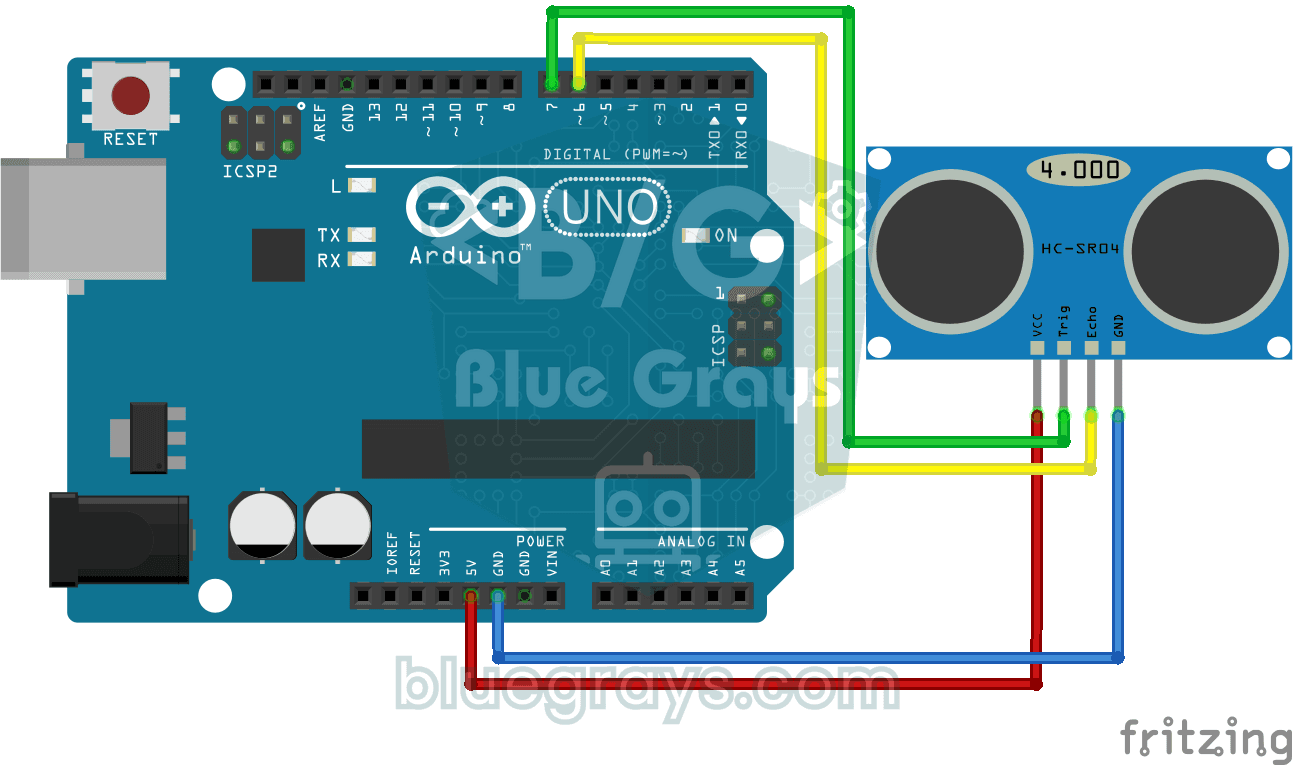
회로도
소스 코드
C++ (Arduino IDE)
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   HC-SR04 Distance Measurement (Serial Display)
4// ─────────────────────────────────────────
5// Measures distance with the HC-SR04 ultrasonic sensor and prints results
6// between 3 and 100 cm to the Serial Monitor in cm every 0.5 s.
7//
8// Pins:
9//   D7 -> HC-SR04 Trig
10//   D6 -> HC-SR04 Echo
11//   HC-SR04 VCC to 5V, GND to GND
12
13int echoPin = 6;        // Echo input
14int trigPin = 7;        // Trigger output
15int maxDistance = 100;  // Largest distance shown (cm)
16int minDistance = 3;    // Smallest distance shown (cm)
17
18void setup() {
19  pinMode(trigPin, OUTPUT);
20  pinMode(echoPin, INPUT);
21  Serial.begin(9600);
22}
23
24void loop() {
25  // A 10 us trigger pulse sends the sound burst
26  digitalWrite(trigPin, HIGH);
27  delayMicroseconds(10);
28  digitalWrite(trigPin, LOW);
29
30  // How long Echo stays HIGH (us) is the round-trip time. Sound travels at 0.034 cm/us; halving the
31  // path gives the distance
32  unsigned long duration = pulseIn(echoPin, HIGH);
33  double totalPath = (double)duration * 0.034;
34  int distance = totalPath / 2;
35
36  // Print only inside the valid range
37  if (distance > minDistance && distance < maxDistance) {
38    Serial.print("Distance: ");
39    Serial.print(distance);
40    Serial.println("cm");
41  }
42
43  delay(500);   // Wait 0.5 s
44}
45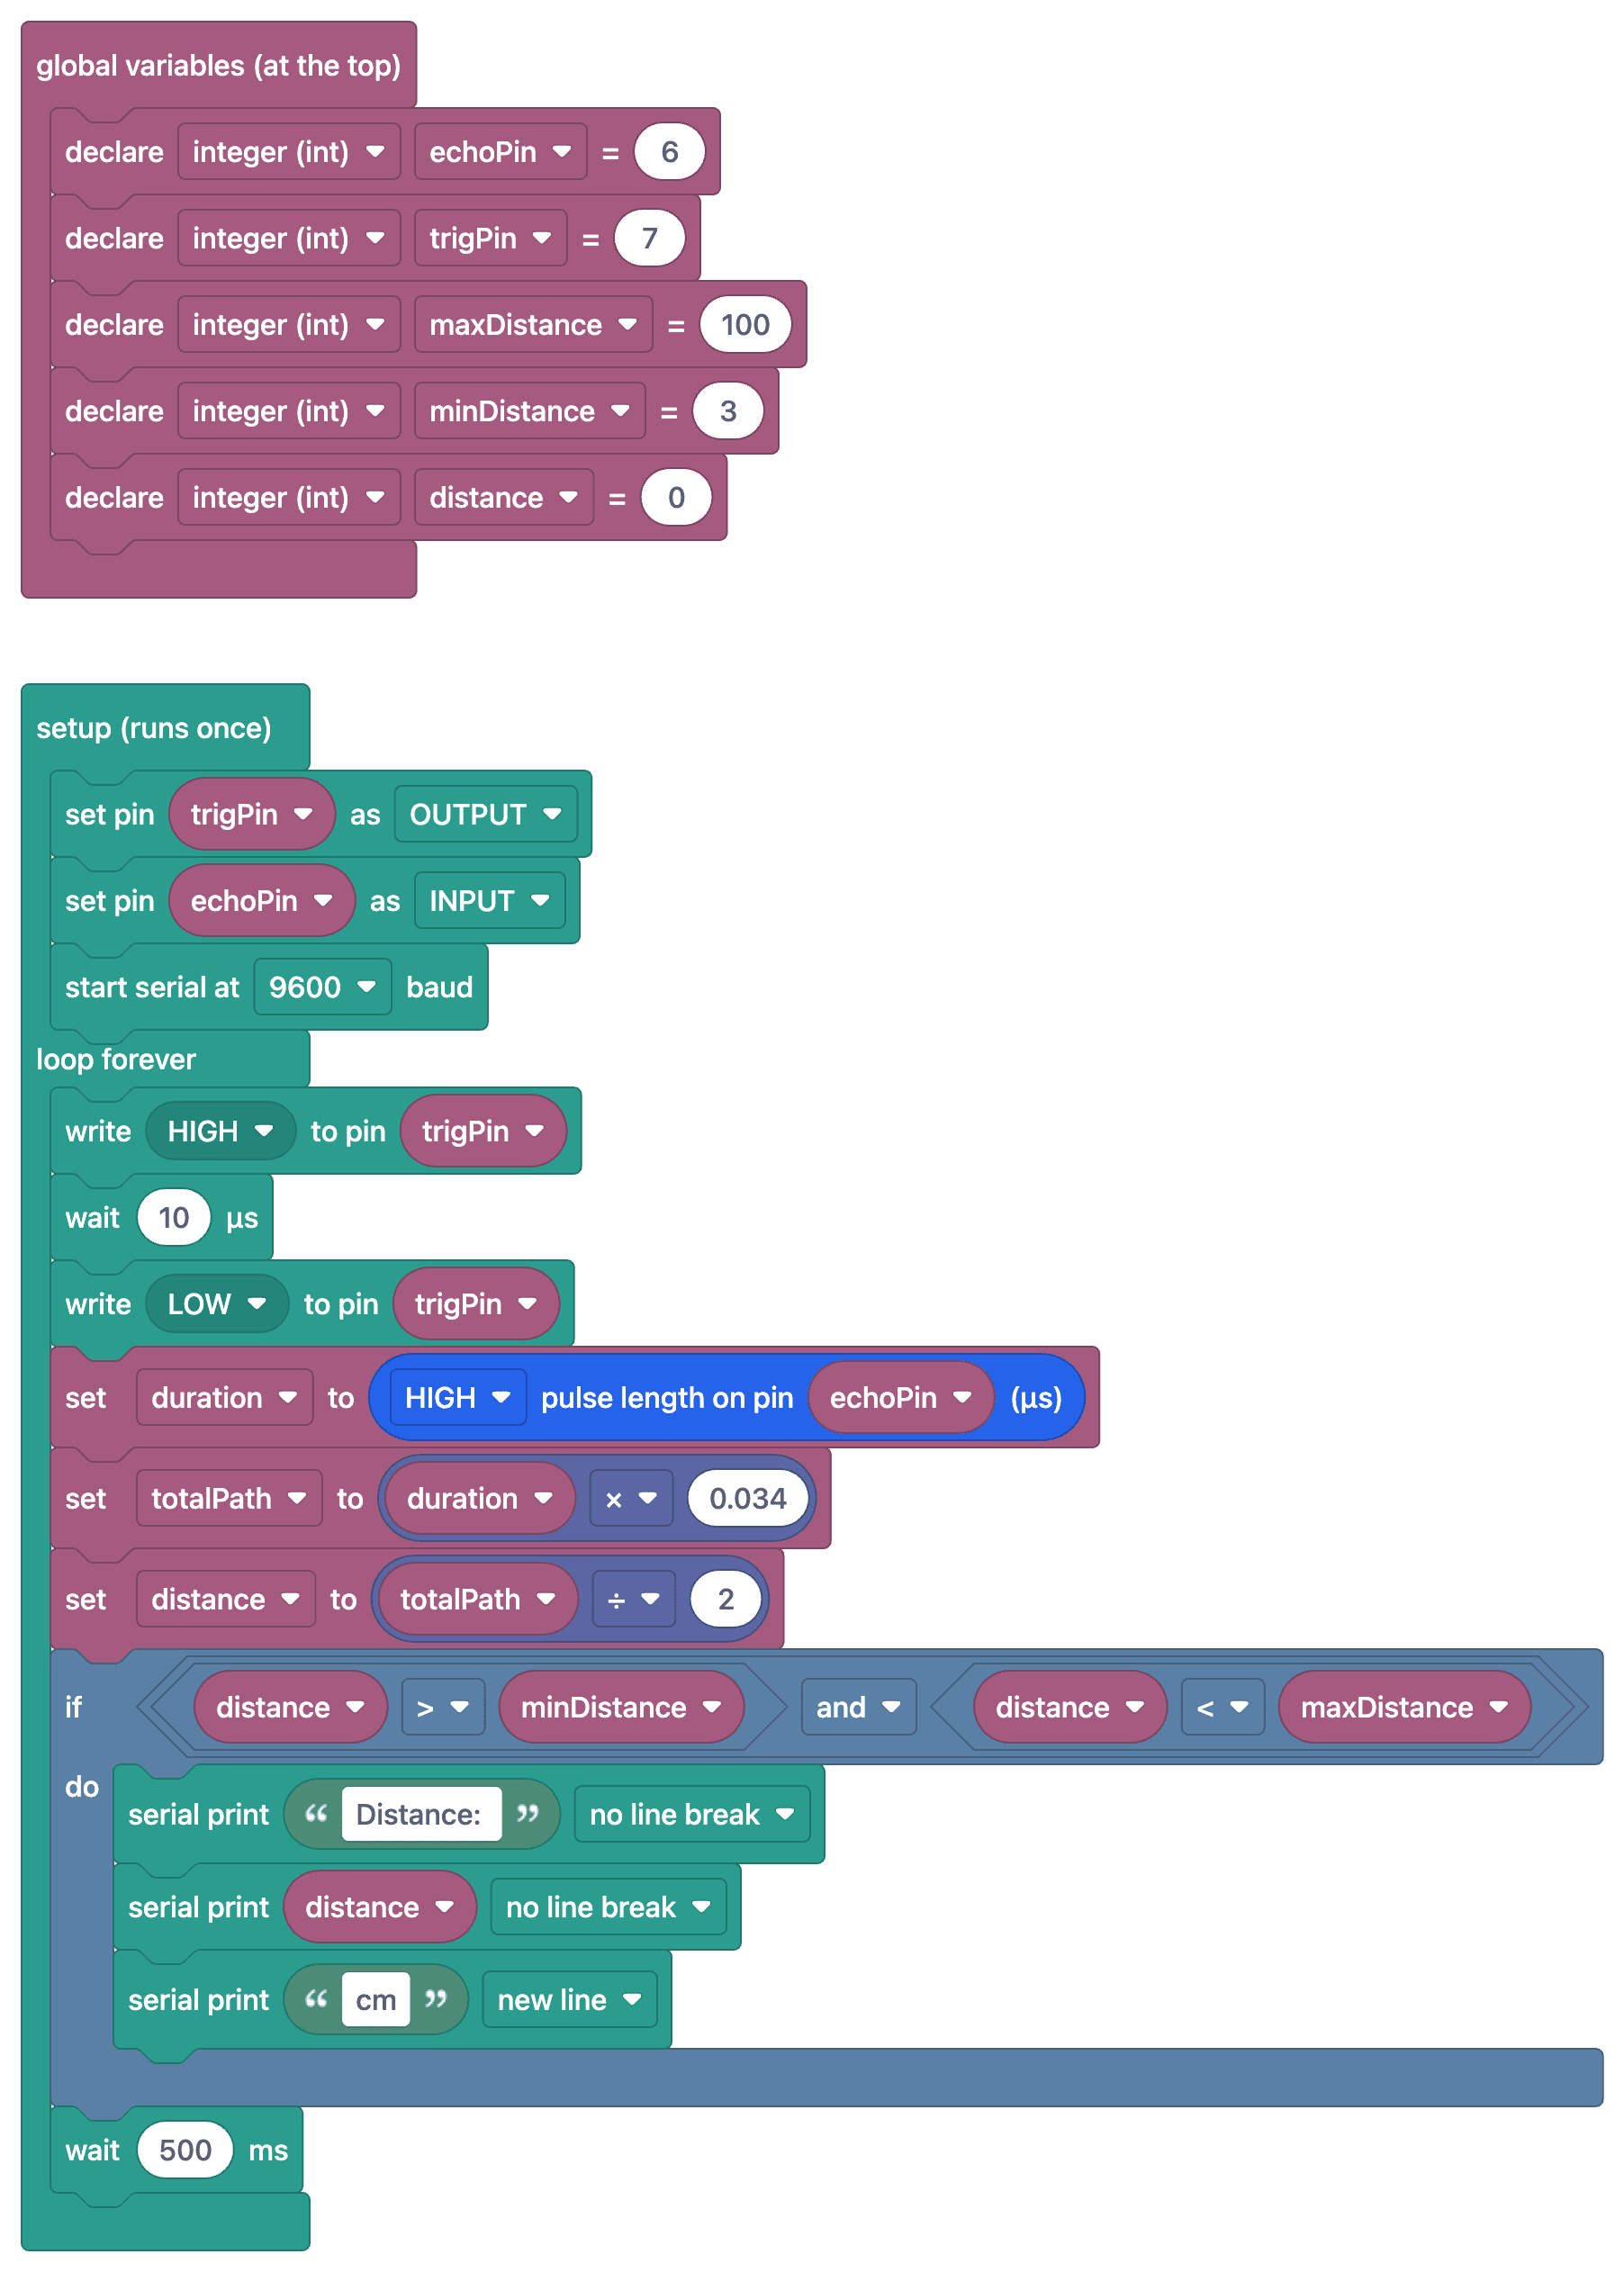
FAQ
HC-SR04는 거리를 어떻게 재요?
센서는 40 kHz 음파를 내보내고 메아리가 돌아오는 데 걸리는 시간을 재요. 소리는 공기 중에서 약 343 m/s로 움직이고, 거리는 "거리 = 시간 × 0.0343 / 2" 공식으로 센티미터로 바꿔요(2로 나누는 이유는 소리가 갔다가 돌아오기 때문이에요).
잴 수 있는 가장 짧은 거리와 가장 먼 거리는 얼마예요?
실제로는 약 2 cm부터 400 cm까지 재요. 거리가 2 cm보다 가깝거나, 아주 멀거나, 소리를 흡수하는 면(천이나 스펀지 등)을 잴 때는 값이 부정확하거나 0으로 읽힐 수 있어요.
가끔 값이 0이거나 아주 크게 나와요. 왜 그래요?
메아리가 돌아오지 않으면 `pulseIn`이 시간 초과로 끝나요. 센서가 평평하고 단단한 면을 향하게 하고, 측정 사이에 적어도 60 ms를 기다리고, 잘못 읽힌 값은 코드에서 걸러 내세요.
ESP32와 함께 쓸 수 있어요?
HC-SR04는 5 V로 동작하고 ECHO 핀도 5 V를 내보내요. ESP32는 3.3 V 로직으로 동작하므로 ECHO 선에 전압 분배기(예: 1 kΩ + 2 kΩ)를 넣거나 3.3 V를 지원하는 HC-SR04P 모델을 쓰세요.