

불빛이 LED 여섯 개의 한쪽 끝에서 반대쪽 끝으로 달려간 다음 방향을 바꿔 다시 돌아와요. 가변저항 노브를 돌리면 달리는 속도가 바로 바뀌어요. 노브를 한쪽 끝으로 돌리면 불빛이 거의 날아다니고, 반대쪽 끝으로 돌리면 느릿느릿 걸어가요. 노브 하나로 살아 있는 애니메이션을 조종하는 맛을 볼 수 있어요.
동영상
회로도

소스 코드
C++ (Arduino IDE)
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   Knight Rider LED Effect with Adjustable Speed
4// ─────────────────────────────────────────
5// A potentiometer sets the speed of the Knight Rider (back and forth) LED
6// effect. A0 is read at every step and its 0-1023 value becomes the delay
7// time (ms).
8//
9// Pins:
10//   D2, D3, D4, D5, D6, D7 -> 6 LEDs (in order)
11//   Each LED with a 330 ohm resistor
12//   A0 -> Potentiometer wiper
13//   (outer legs to 5V and GND)
14
15int ledPins[] = {2, 3, 4, 5, 6, 7};   // LED pins in lighting order
16int potValue;                         // Pot value = delay (ms)
17
18void setup() {
19  // Set all LED pins as outputs
20  for(int i = 0; i < 6; i++) {
21    pinMode(ledPins[i], OUTPUT);
22  }
23}
24
25void loop() {
26  // Forward: D2 to D7
27  for(int i = 0; i < 6; i++) {
28    potValue = analogRead(A0);        // Read the speed (0-1023)
29    digitalWrite(ledPins[i], HIGH);
30    delay(potValue);                  // Wait as many ms as the pot value
31    digitalWrite(ledPins[i], LOW);
32  }
33
34  // Backward: D6 to D3. The end LEDs are skipped so the bounce looks seamless
35  for(int i = 4; i > 0; i--) {
36    potValue = analogRead(A0);
37    digitalWrite(ledPins[i], HIGH);
38    delay(potValue);
39    digitalWrite(ledPins[i], LOW);
40  }
41}
42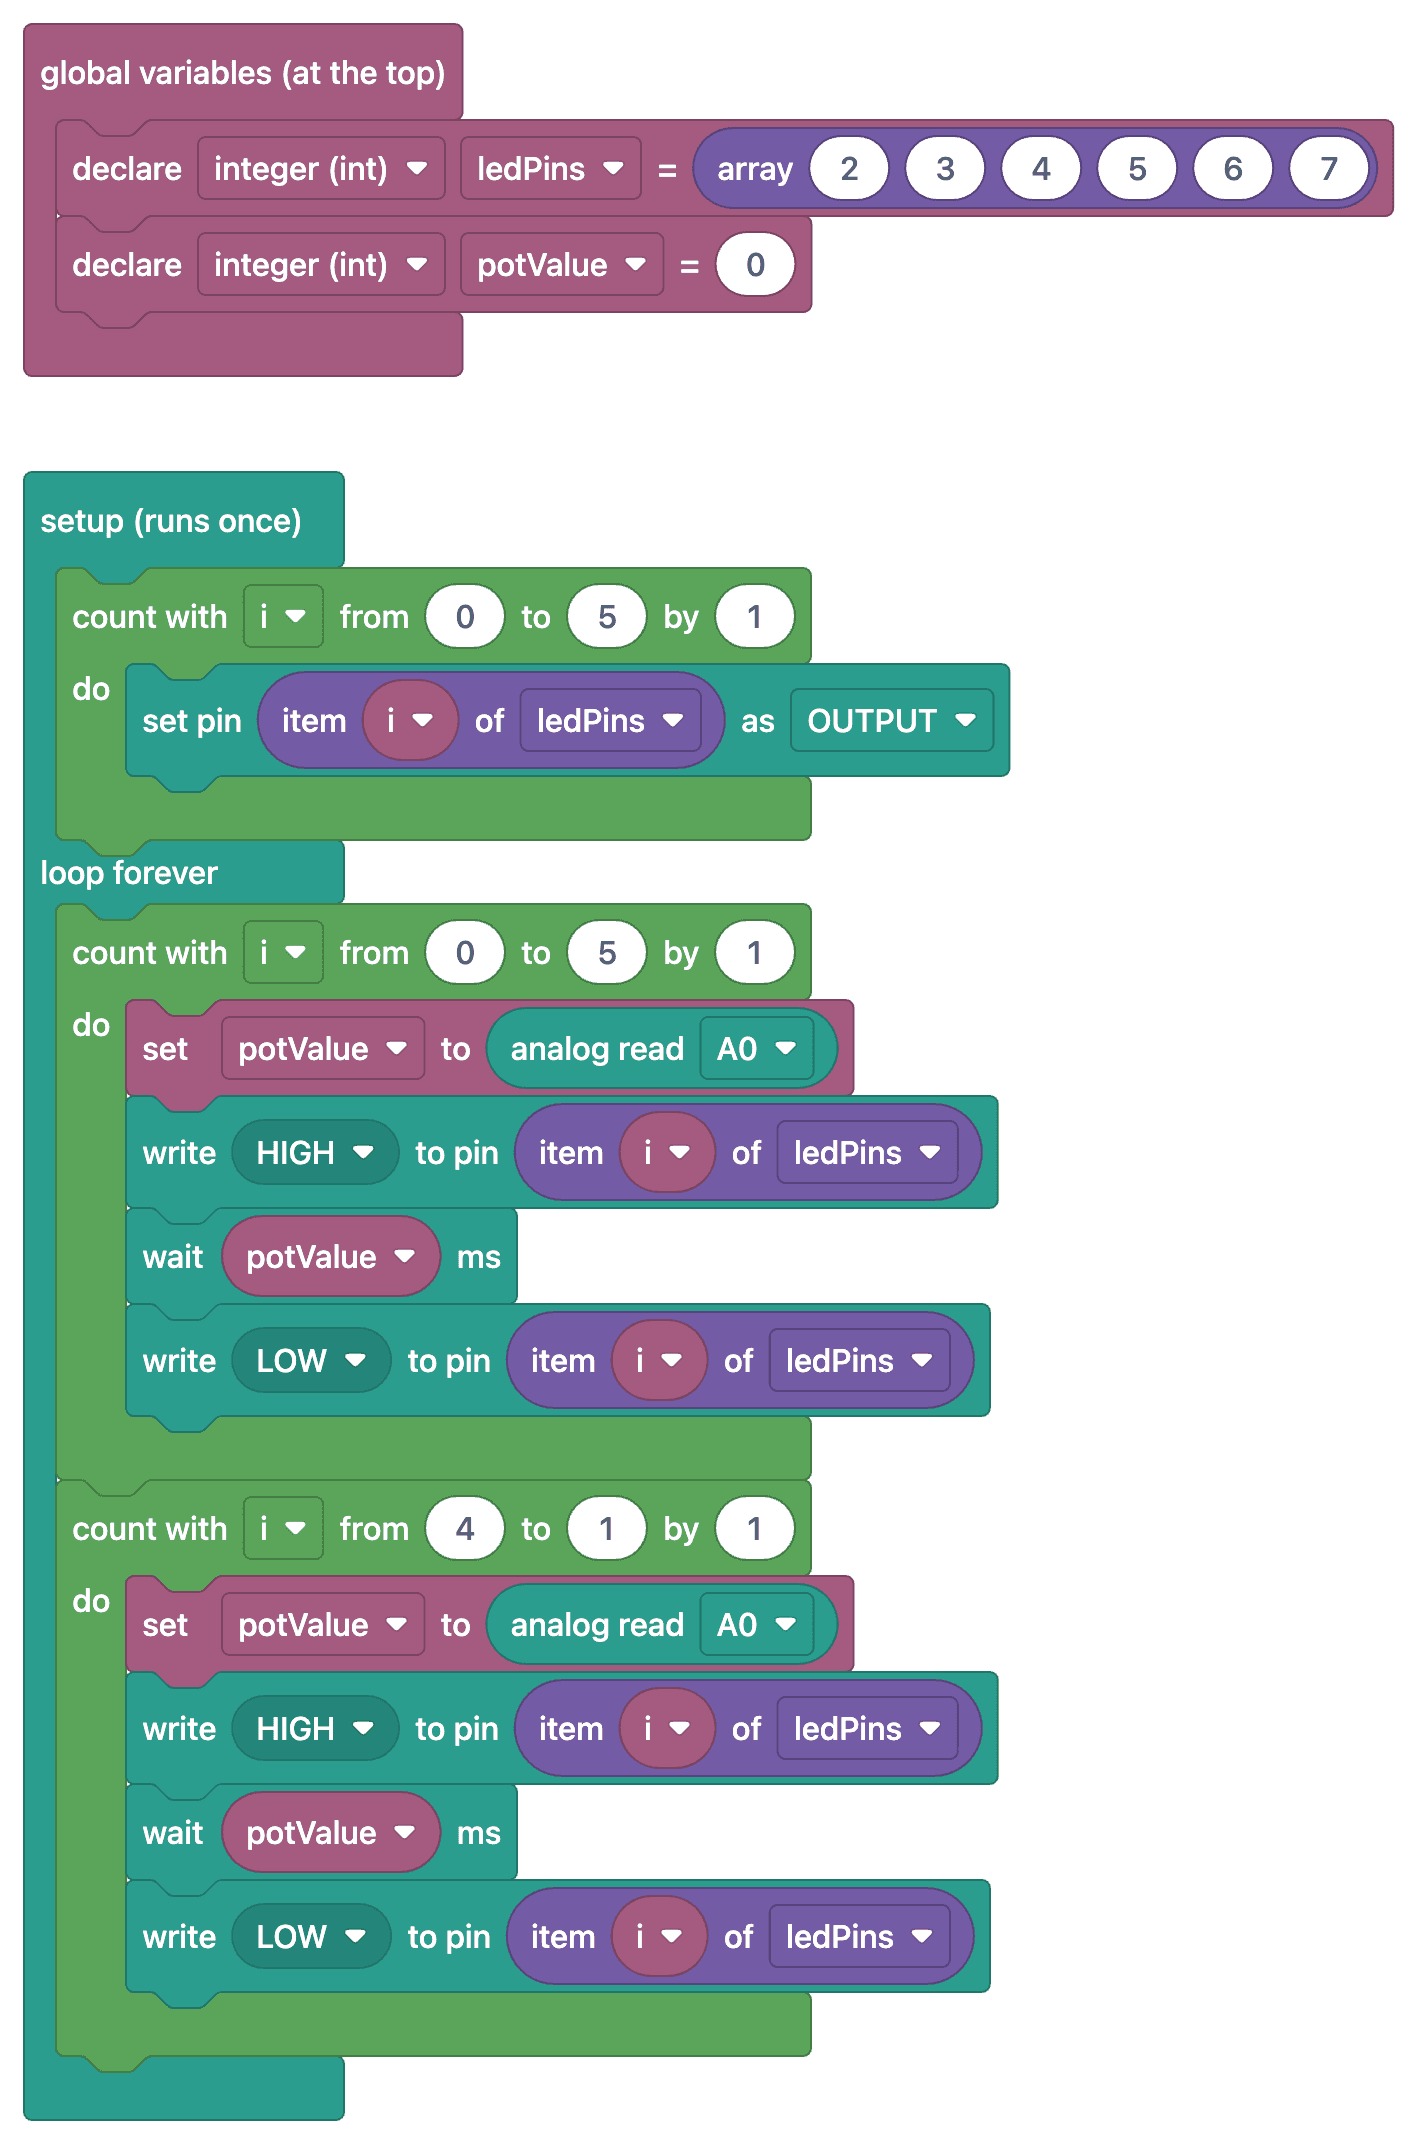
FAQ
이 프로젝트는 앞의 프로젝트와 무엇이 달라요?
아날로그 입력(가변저항)과 양방향 반복문을 함께 써요. 불빛이 왔다 갔다 하는 동안 단계마다 가변저항을 읽고 지연 시간에 바로 반영해요. 센서 값에 따라 동작을 바꾸는 것의 기초예요.
읽은 값이 흔들려요. 어떻게 안정시켜요?
아날로그 값이 조금씩 흔들리는 것은 정상이에요. 여러 번 읽은 값을 평균 내거나 `map()` 함수로 값을 더 큰 간격(예: 10밀리초 간격)으로 나누면 흔들림이 가려져요.
가변저항 대신 다른 센서를 써도 돼요?
네, LDR을 쓸 수 있지만 LDR은 스스로 전압을 만들지 않아요. 5 V와 GND 사이에 LDR과 고정 저항으로 전압 분배기를 만들고, 둘이 만나는 점을 A0에 연결하세요. 그런 다음 코드에서 `map()`으로 측정 범위를 원하는 지연 범위로 바꾸면 돼요.
어느 아날로그 핀을 써야 해요?
Uno에서는 A0부터 A5까지 모든 핀으로 아날로그 값을 읽을 수 있어요. 코드에서 쓰는 핀과 회로에 연결한 핀이 같은지 꼭 확인하세요. A4와 A5는 I2C에도 쓰이므로 나중에 디스플레이를 추가할 계획이라면 A0을 고르는 게 좋아요.