

LED 여섯 개가 차례로 켜져서 불빛이 한쪽 끝에서 반대쪽 끝으로 달려가는 것처럼 보여요. 가변저항 노브를 돌리면 달리는 속도가 바로 바뀌어요. 한쪽으로 돌리면 불빛이 쏜살같이 달리고, 반대쪽으로 돌리면 각 LED가 거의 1초씩 기다려요. 노브 하나로 무언가의 속도를 정하는 모습을 눈으로 직접 확인할 수 있어요.
동영상
회로도

소스 코드
C++ (Arduino IDE)
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   LED Chaser with Adjustable Speed
4// ─────────────────────────────────────────
5// A potentiometer sets the speed of the walking LED effect. A0 is read at
6// every step and its 0-1023 value becomes the delay time (ms).
7//
8// Pins:
9//   D2, D3, D4, D5, D6, D7 -> 6 LEDs (in order)
10//   Each LED with a 330 ohm resistor
11//   A0 -> Potentiometer wiper
12//   (outer legs to 5V and GND)
13
14int ledPins[] = {2, 3, 4, 5, 6, 7};   // LED pins in lighting order
15int potValue;                         // Pot value = delay (ms)
16
17void setup() {
18  // Set all LED pins as outputs
19  for(int i = 0; i < 6; i++) {
20    pinMode(ledPins[i], OUTPUT);
21  }
22}
23
24void loop() {
25  for(int i = 0; i < 6; i++) {
26    potValue = analogRead(A0);        // Read the speed (0-1023)
27    digitalWrite(ledPins[i], HIGH);
28    delay(potValue);                  // Wait as many ms as the pot value
29    digitalWrite(ledPins[i], LOW);
30  }
31}
32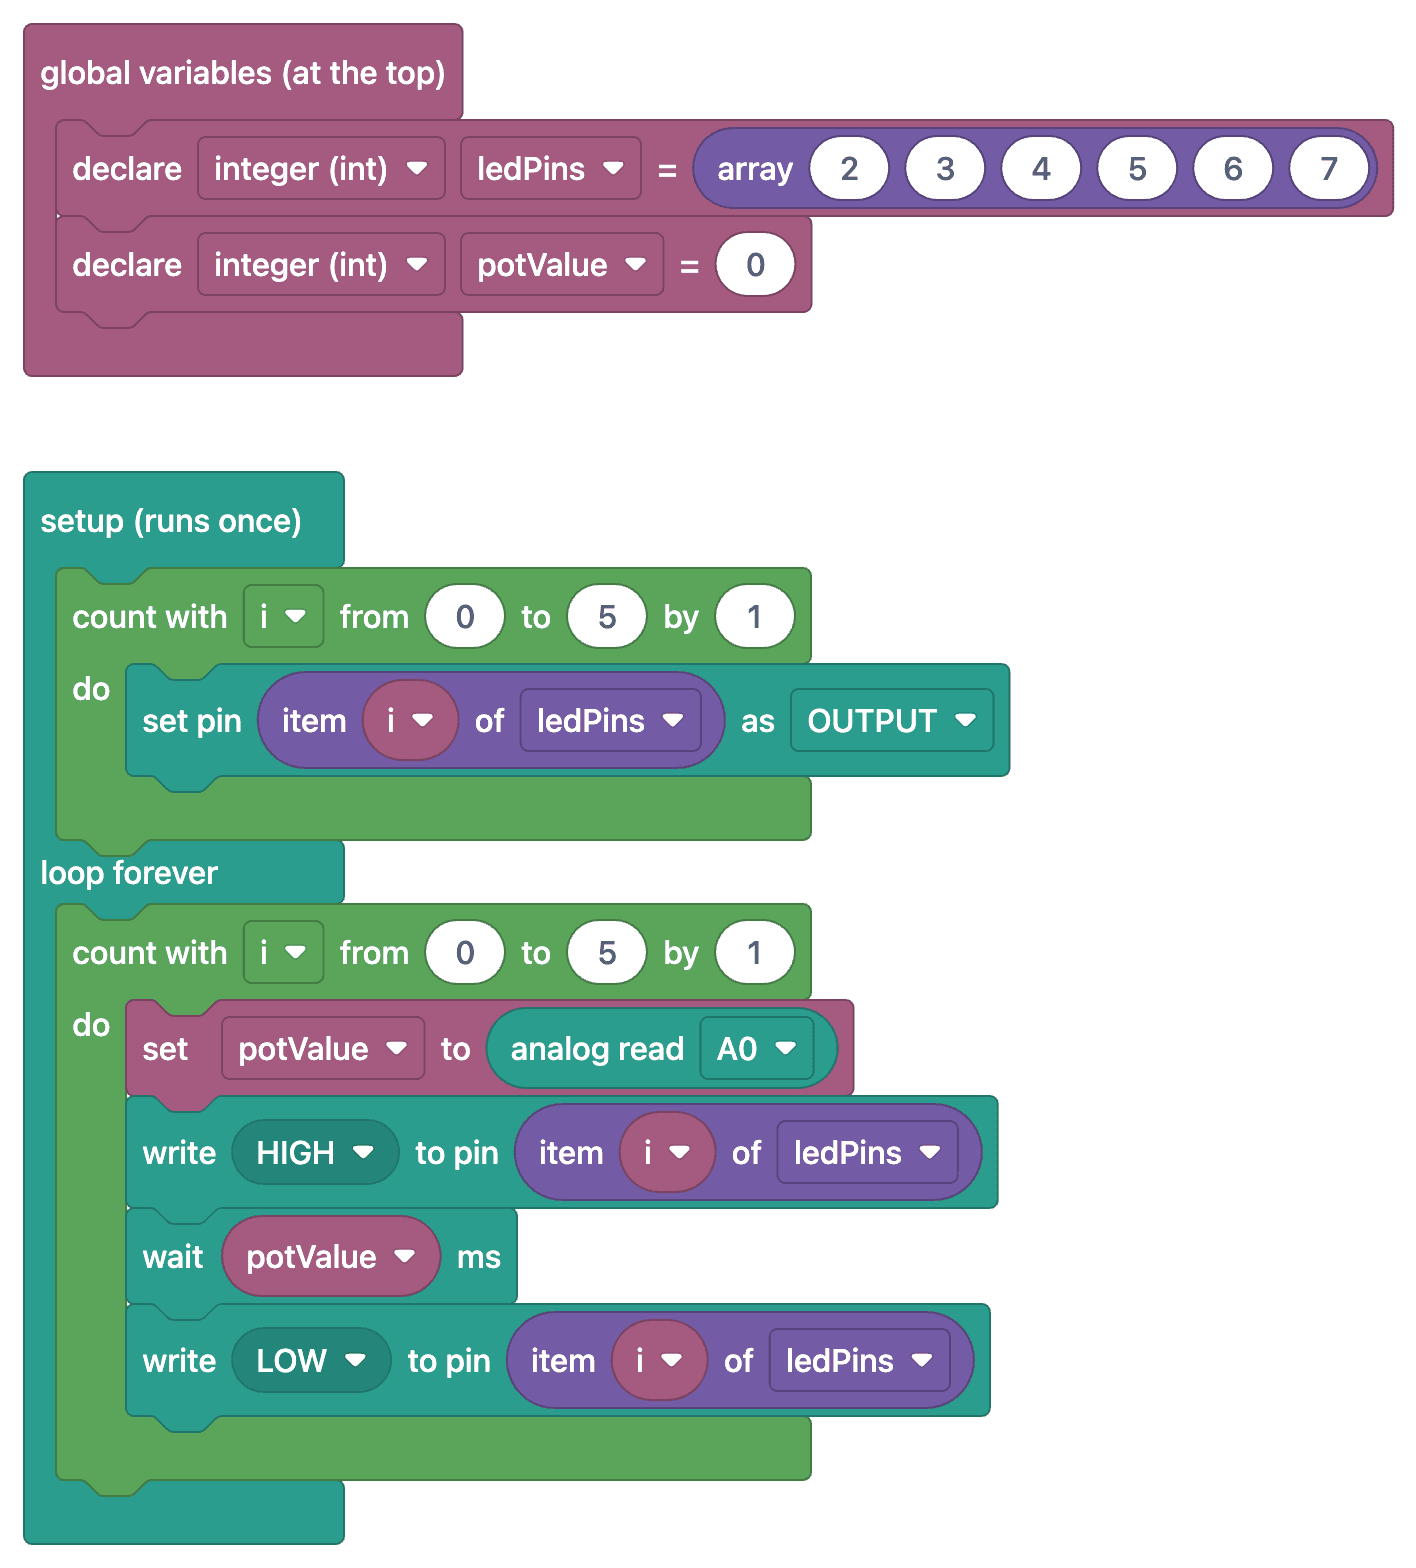
FAQ
`analogRead`는 어떤 값을 돌려줘요?
Uno의 아날로그 입력은 0–5 V를 10비트 해상도로 읽어 0부터 1023 사이의 값을 돌려줘요. 가변저항을 한쪽 끝에서 반대쪽 끝까지 돌리면 값이 0에서 1023으로 바뀌어요.
가변저항 값을 속도로 어떻게 바꿔요?
`map()` 함수를 쓰면 0–1023 범위를 원하는 지연 범위(예: 20–500 ms)로 바꿀 수 있어요: `map(value, 0, 1023, 20, 500)`. 이 값을 `delay()` 안에 쓰면 속도가 바로 바뀌어요.
가변저항의 다리는 어떻게 연결해요?
바깥쪽 다리 두 개는 5 V와 GND에, 가운데 다리(와이퍼)는 아날로그 입력(예: A0)에 연결해요. 바깥쪽 다리를 거꾸로 연결하면 회전 방향만 반대가 되고 회로는 손상되지 않아요.
속도 변화가 늦게 반영돼요. 왜 그래요?
반복문 시작에서만 가변저항을 읽으면, 모든 LED가 다 켜질 때까지 새 값이 적용되지 않아요. LED 단계마다 값을 읽으면 속도가 바로 바뀌어요.