
Arduino 프로젝트 탐색
초급부터 고급까지, 회로도와 코드, 동영상이 있는 수백 개의 프로젝트를 만나 보세요. 현재 수준에 맞게 시작해 보세요.

ESP32 RFID 도어록 (RC522 + 서보 + OLED + 부저 + LED)
ESP32, RC522 RFID 모듈, SG90 서보, SSD1306 OLED 디스플레이, 능동 부저, LED 2개로 스마트 도어록을 만들어요. 카드를 찍으면 UID를 코드에 정한 승인 카드와 비교해요. 일치하면 서보가 잠금을 풀고(초록 LED + 짧은 삐 소리 2번) 5초 뒤에 다시 잠가요. 모르는 카드면 빨간 LED가 켜지고, 빠른 삐 소리가 3번 나고, OLED에 그 카드의 UID가 표시돼요.

ESP32 PID 볼 앤 빔 (HC-SR04 + 서보 + I2C LCD + 가변저항 3개)
고전 제어 공학 실험을 책상 위에서 해요. 서보가 빔을 기울이고 PID가 공을 목표에 붙잡아 둬요. 가변저항 3개로 Kp, Ki, Kd를 실시간으로 바꿔요. P만 쓰면 공이 흔들리고, D는 흔들림을 줄이며, I는 빔의 작은 기울어짐을 없애서 공이 정확히 목표에 멈추게 해요. I2C LCD에 빔, 공, 목표와 함께 정착 시간과 오버슈트가 나와요. SIM 모드에서는 물리 모델이 공을 굴리고, REAL 모드에서는 HC-SR04가 공을 재요.
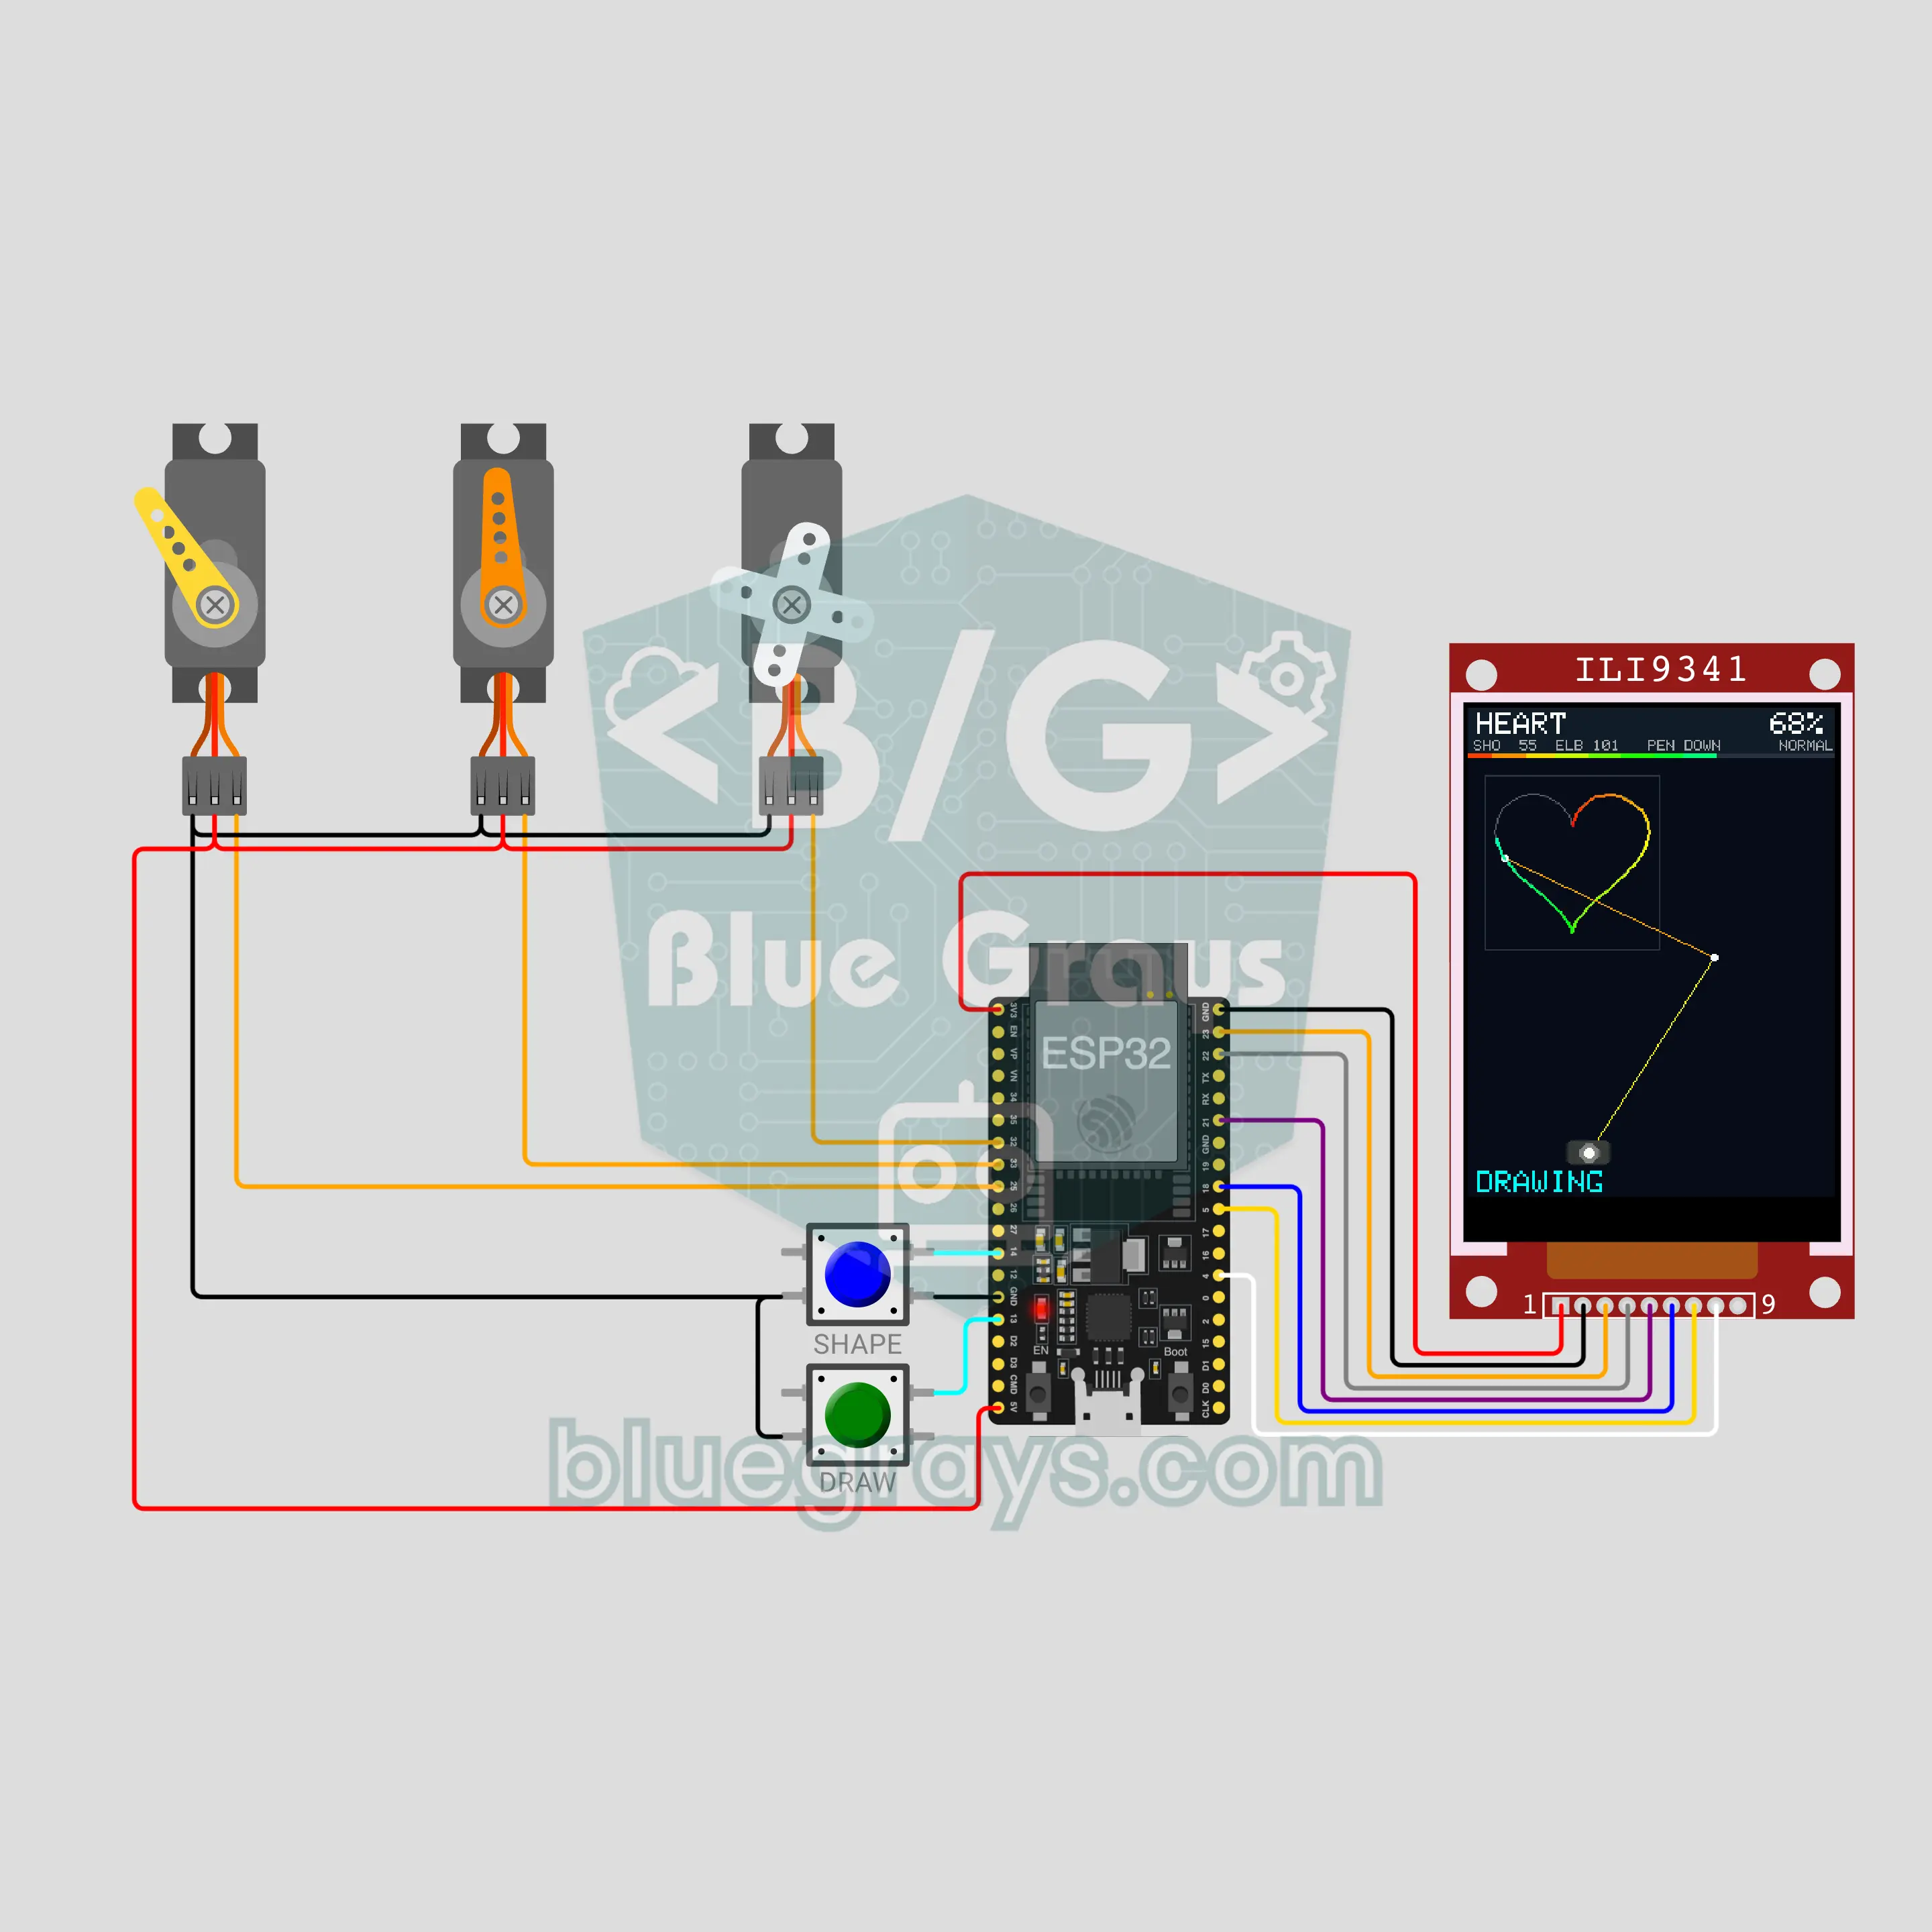
ESP32 그림 그리는 로봇 팔 (서보 3개 + ILI9341 TFT 디스플레이 + 버튼 2개)
관절 두 개짜리 로봇 팔이 종이에 하트, 별, 집, 나선, 그리고 MERHABA(튀르키예어 인사말)라는 글자를 그리고, 세 번째 서보가 펜을 올리고 내려요. ESP32가 역기구학으로 점마다 어깨와 팔꿈치 각도를 구하고 팔을 0.5 mm씩 움직여요. 닿지 않는 점이면 OUT OF REACH가 나와요. ILI9341 디스플레이에 흐린 목표, 실시간으로 움직이는 팔, 빨강에서 파랑으로 바뀌는 자취가 나와요. 버튼 2개로 모양, 일시 정지, 취소, 속도를 정해요.

ESP32 로봇 청소기: 장애물에서 방향을 바꾸고 방 지도를 그려요 (NEMA 17 2개 + A4988 2개 + HC-SR04 + 범퍼 2개 + OLED)
진짜처럼 움직이는 두 바퀴 로봇 청소기예요. NEMA 17 스테퍼 2개가 바퀴를 돌려요. 나선을 그리며 돌고, 직진하다가 HC-SR04가 장애물을 보면 속도를 줄이고 방향을 바꾸고, 범퍼가 부딪히면 뒤로 물러나 돌아서고, 벽을 따라 가장자리를 한 바퀴 돌아요. 바퀴 스텝으로 자기 위치를 계산하고, OLED에 방 지도와 청소 비율, 시간을 보여 준 다음 출발점으로 돌아가요.
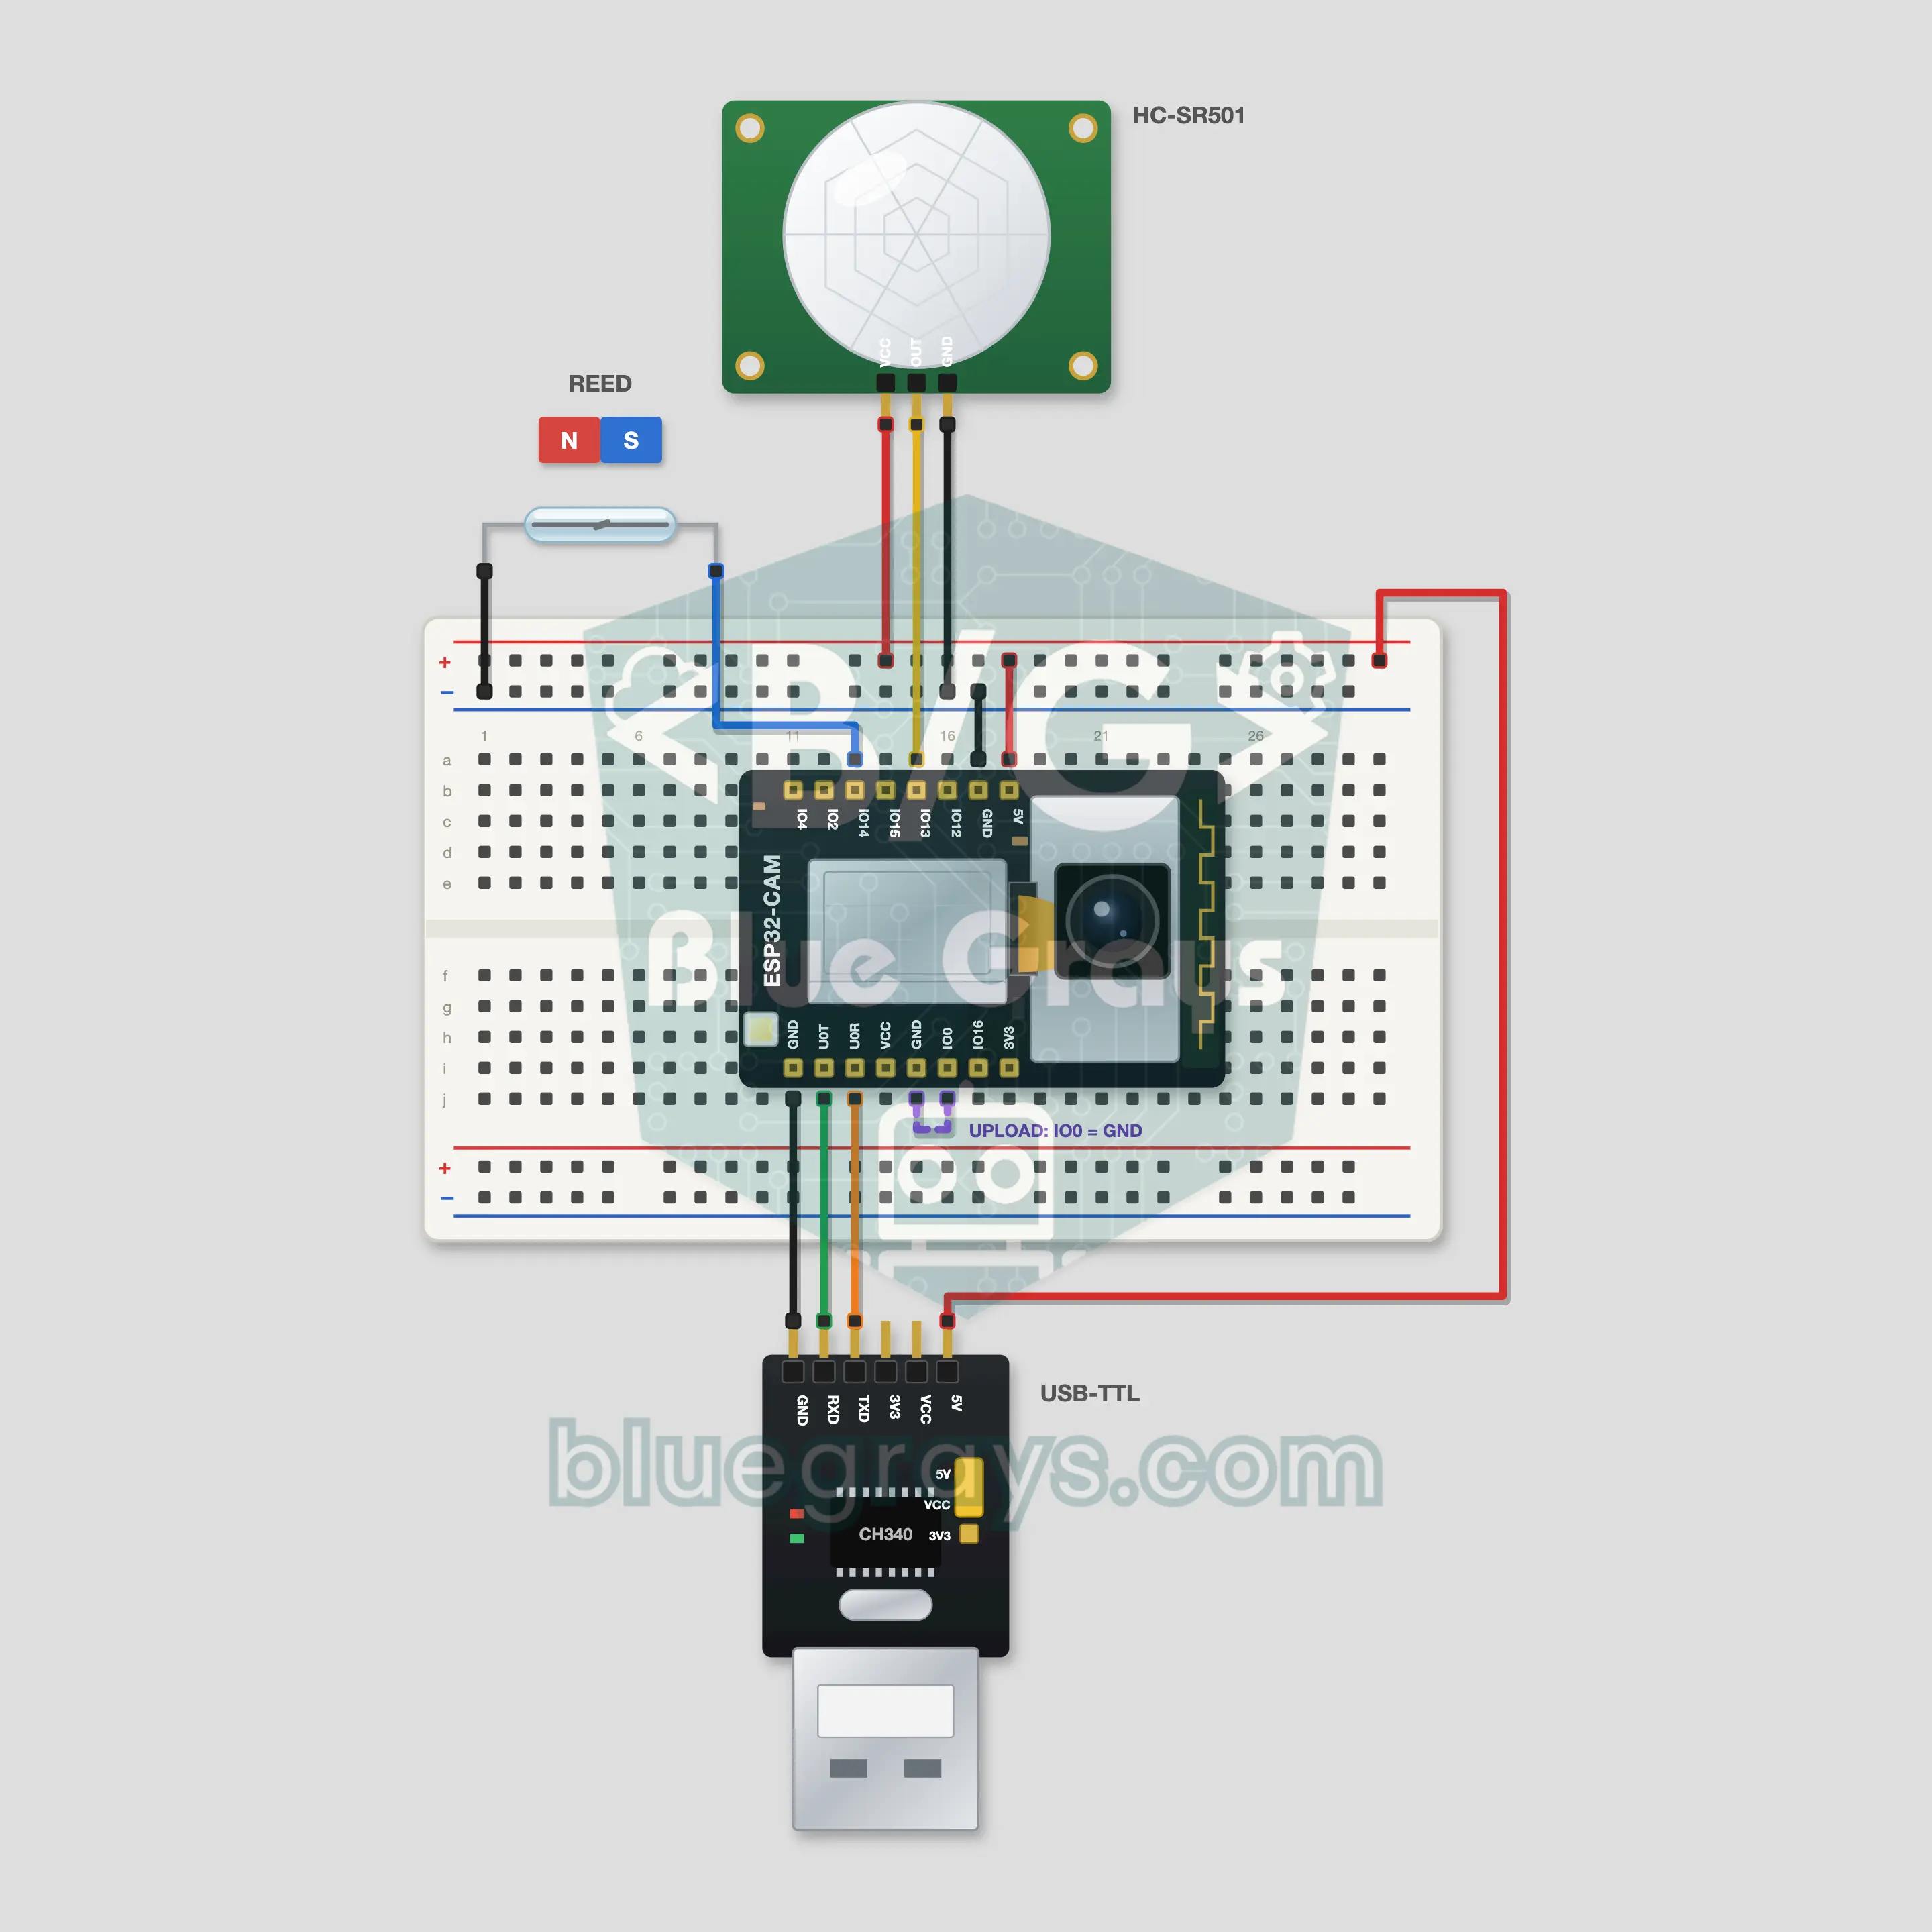
ESP32-CAM Telegram 보안 카메라
문이 열리거나 방에서 무언가 움직이면 ESP32-CAM이 사진을 찍고 Telegram 봇이 휴대폰으로 보내 줘요. 리드 스위치와 자석이 문을 지키고, PIR HC-SR501이 방을 지켜봐요. 봇에 /photo를 보내면 원할 때 사진을 받고, /flash on, /alarm off, /status로 어디서든 카메라를 조종해요. 봇은 내 chat id에만 응답해요. 토큰은 @BotFather에서 받고, 방법은 FAQ에 있어요.