
Arduino 프로젝트 탐색
초급부터 고급까지, 회로도와 코드, 동영상이 있는 수백 개의 프로젝트를 만나 보세요. 현재 수준에 맞게 시작해 보세요.
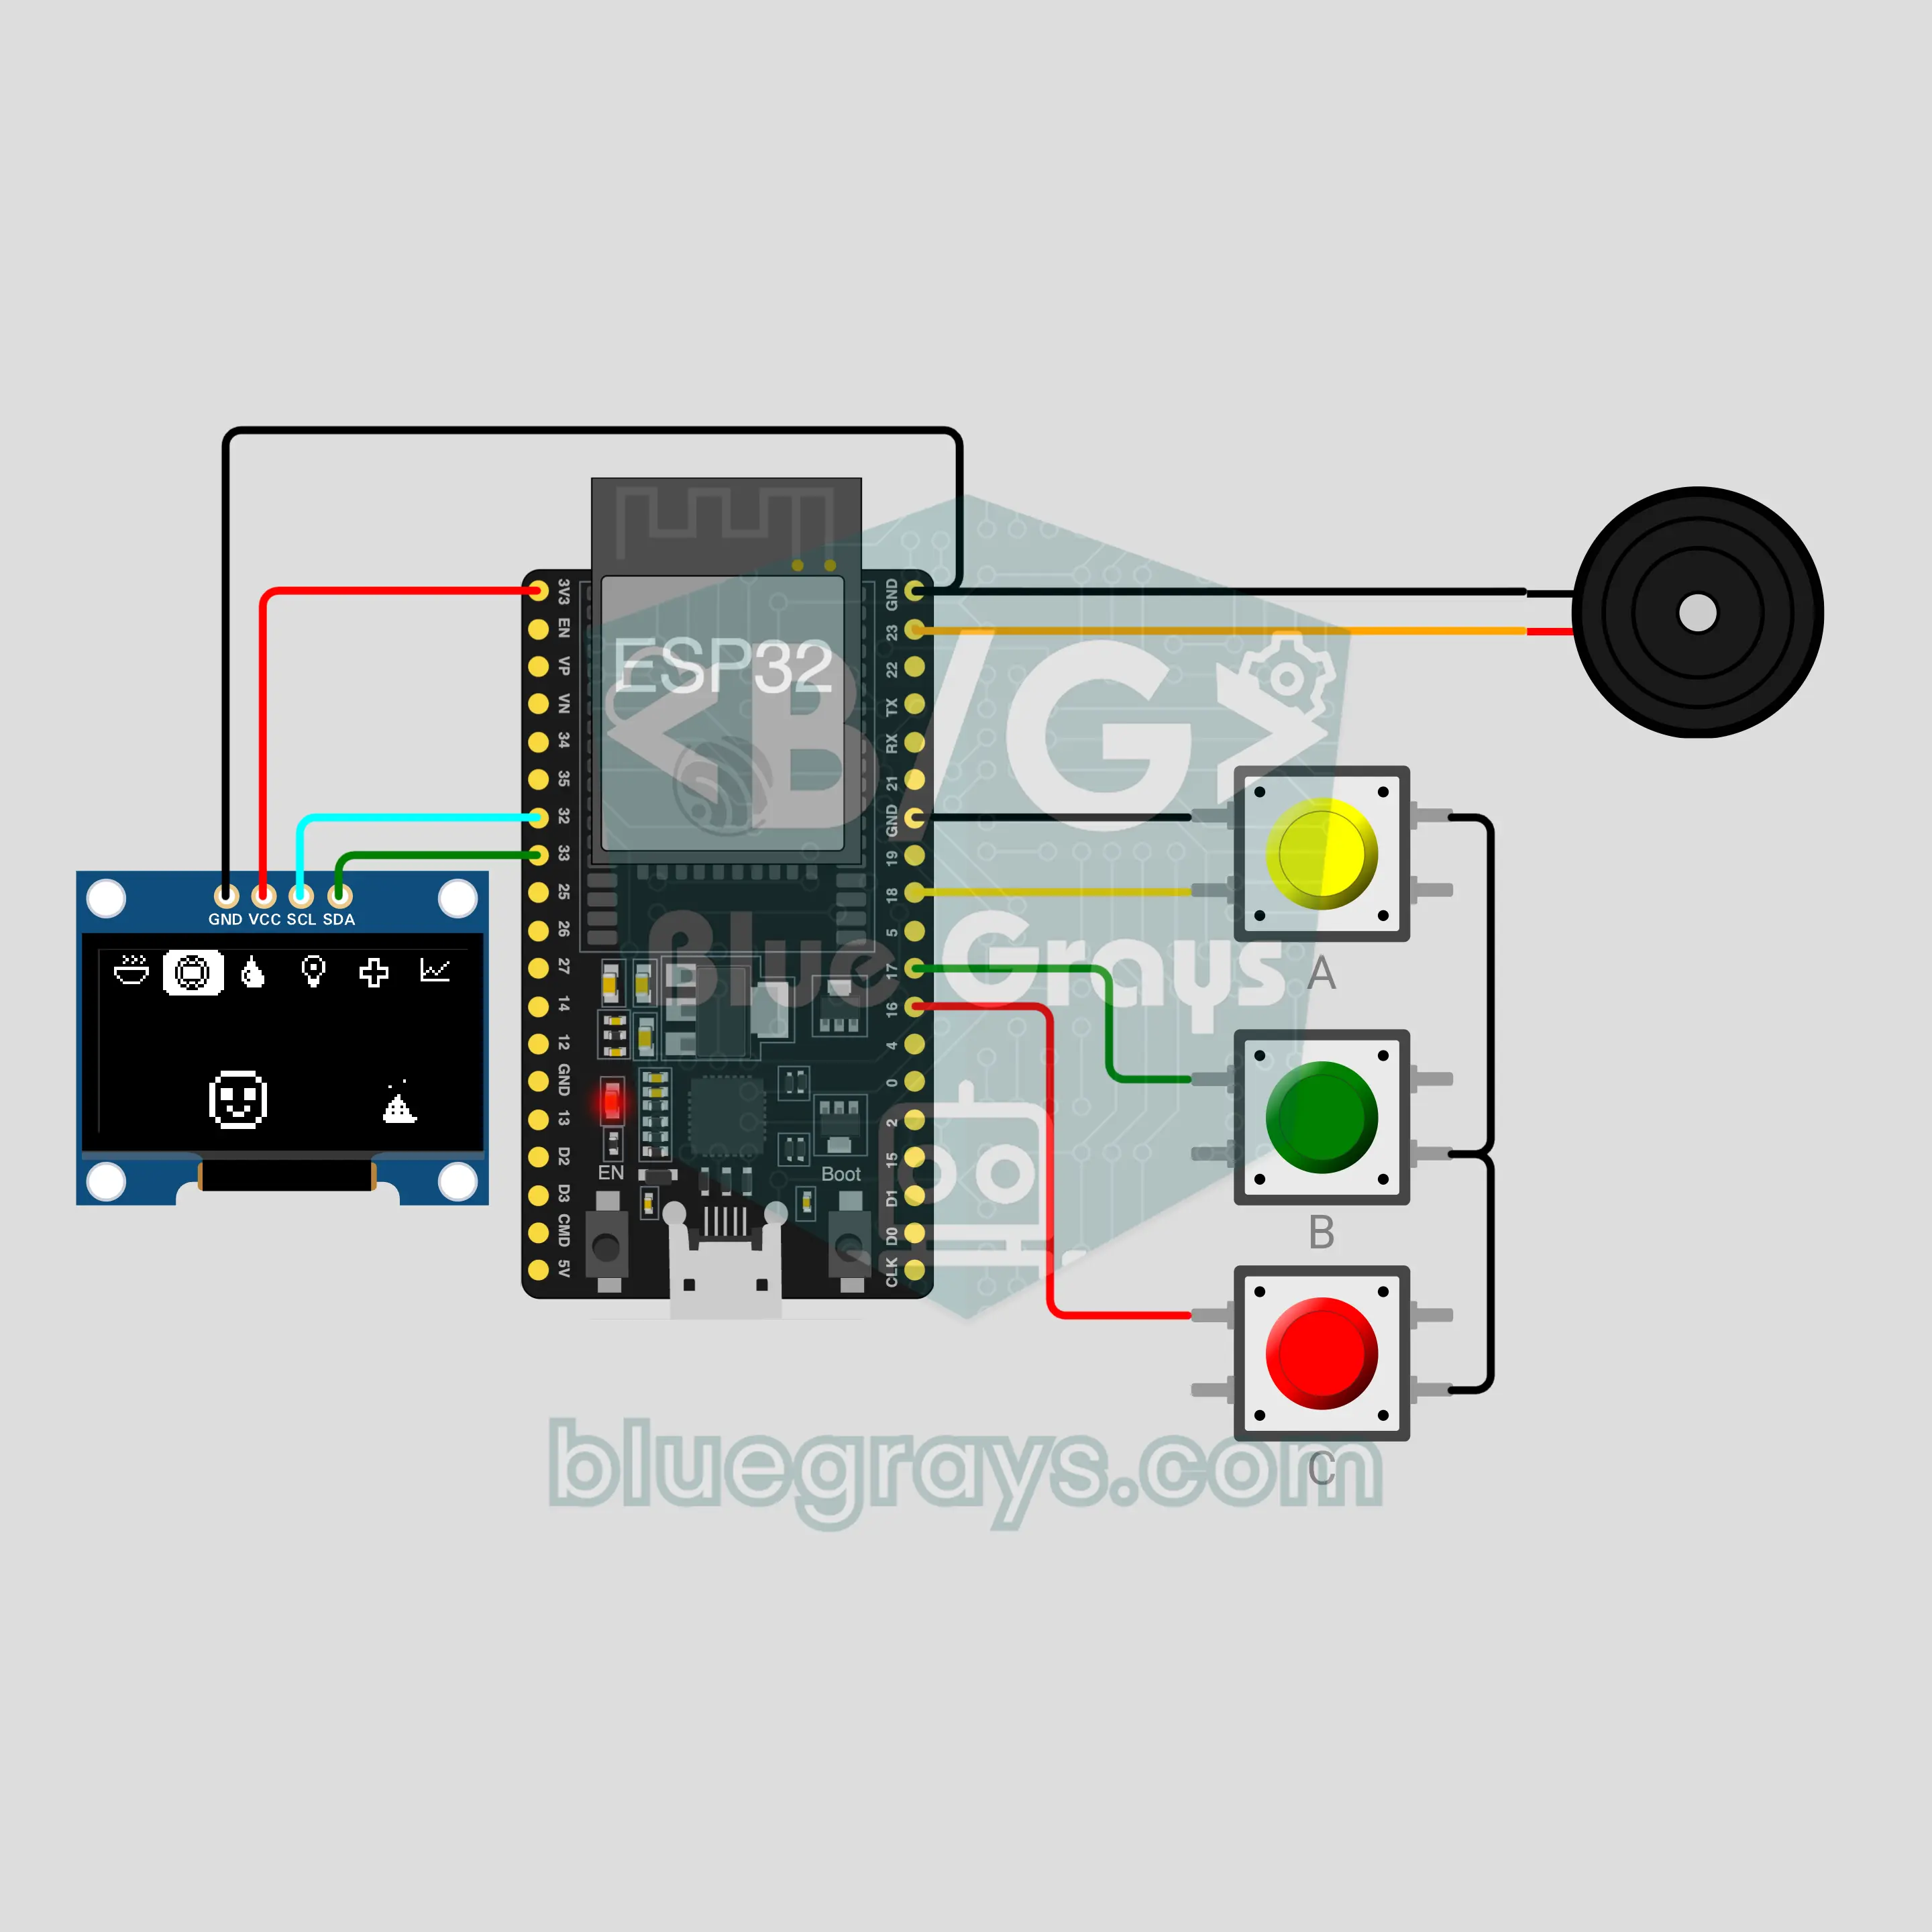
ESP32 가상 펫 (OLED + 버튼 3개 + 부저)
90년대 주머니 장난감이 ESP32로 돌아왔어요! 0.96인치 OLED에서 알을 깨고 픽셀 아기가 태어나요. 버튼 3개로 밥을 주고, 미니 게임을 하고, 뒤처리를 하고, 불을 꺼서 재워요. 배고픔, 행복, 에너지, 청결은 시간이 지나면 줄어들고, 돌봐 줘야 할 때 수동 부저가 삑삑 울려요. 돌보는 방법에 따라 다른 어른으로 자라고, 상태가 NVS에 저장되어 전원을 뽑아도 기다리고 있어요.
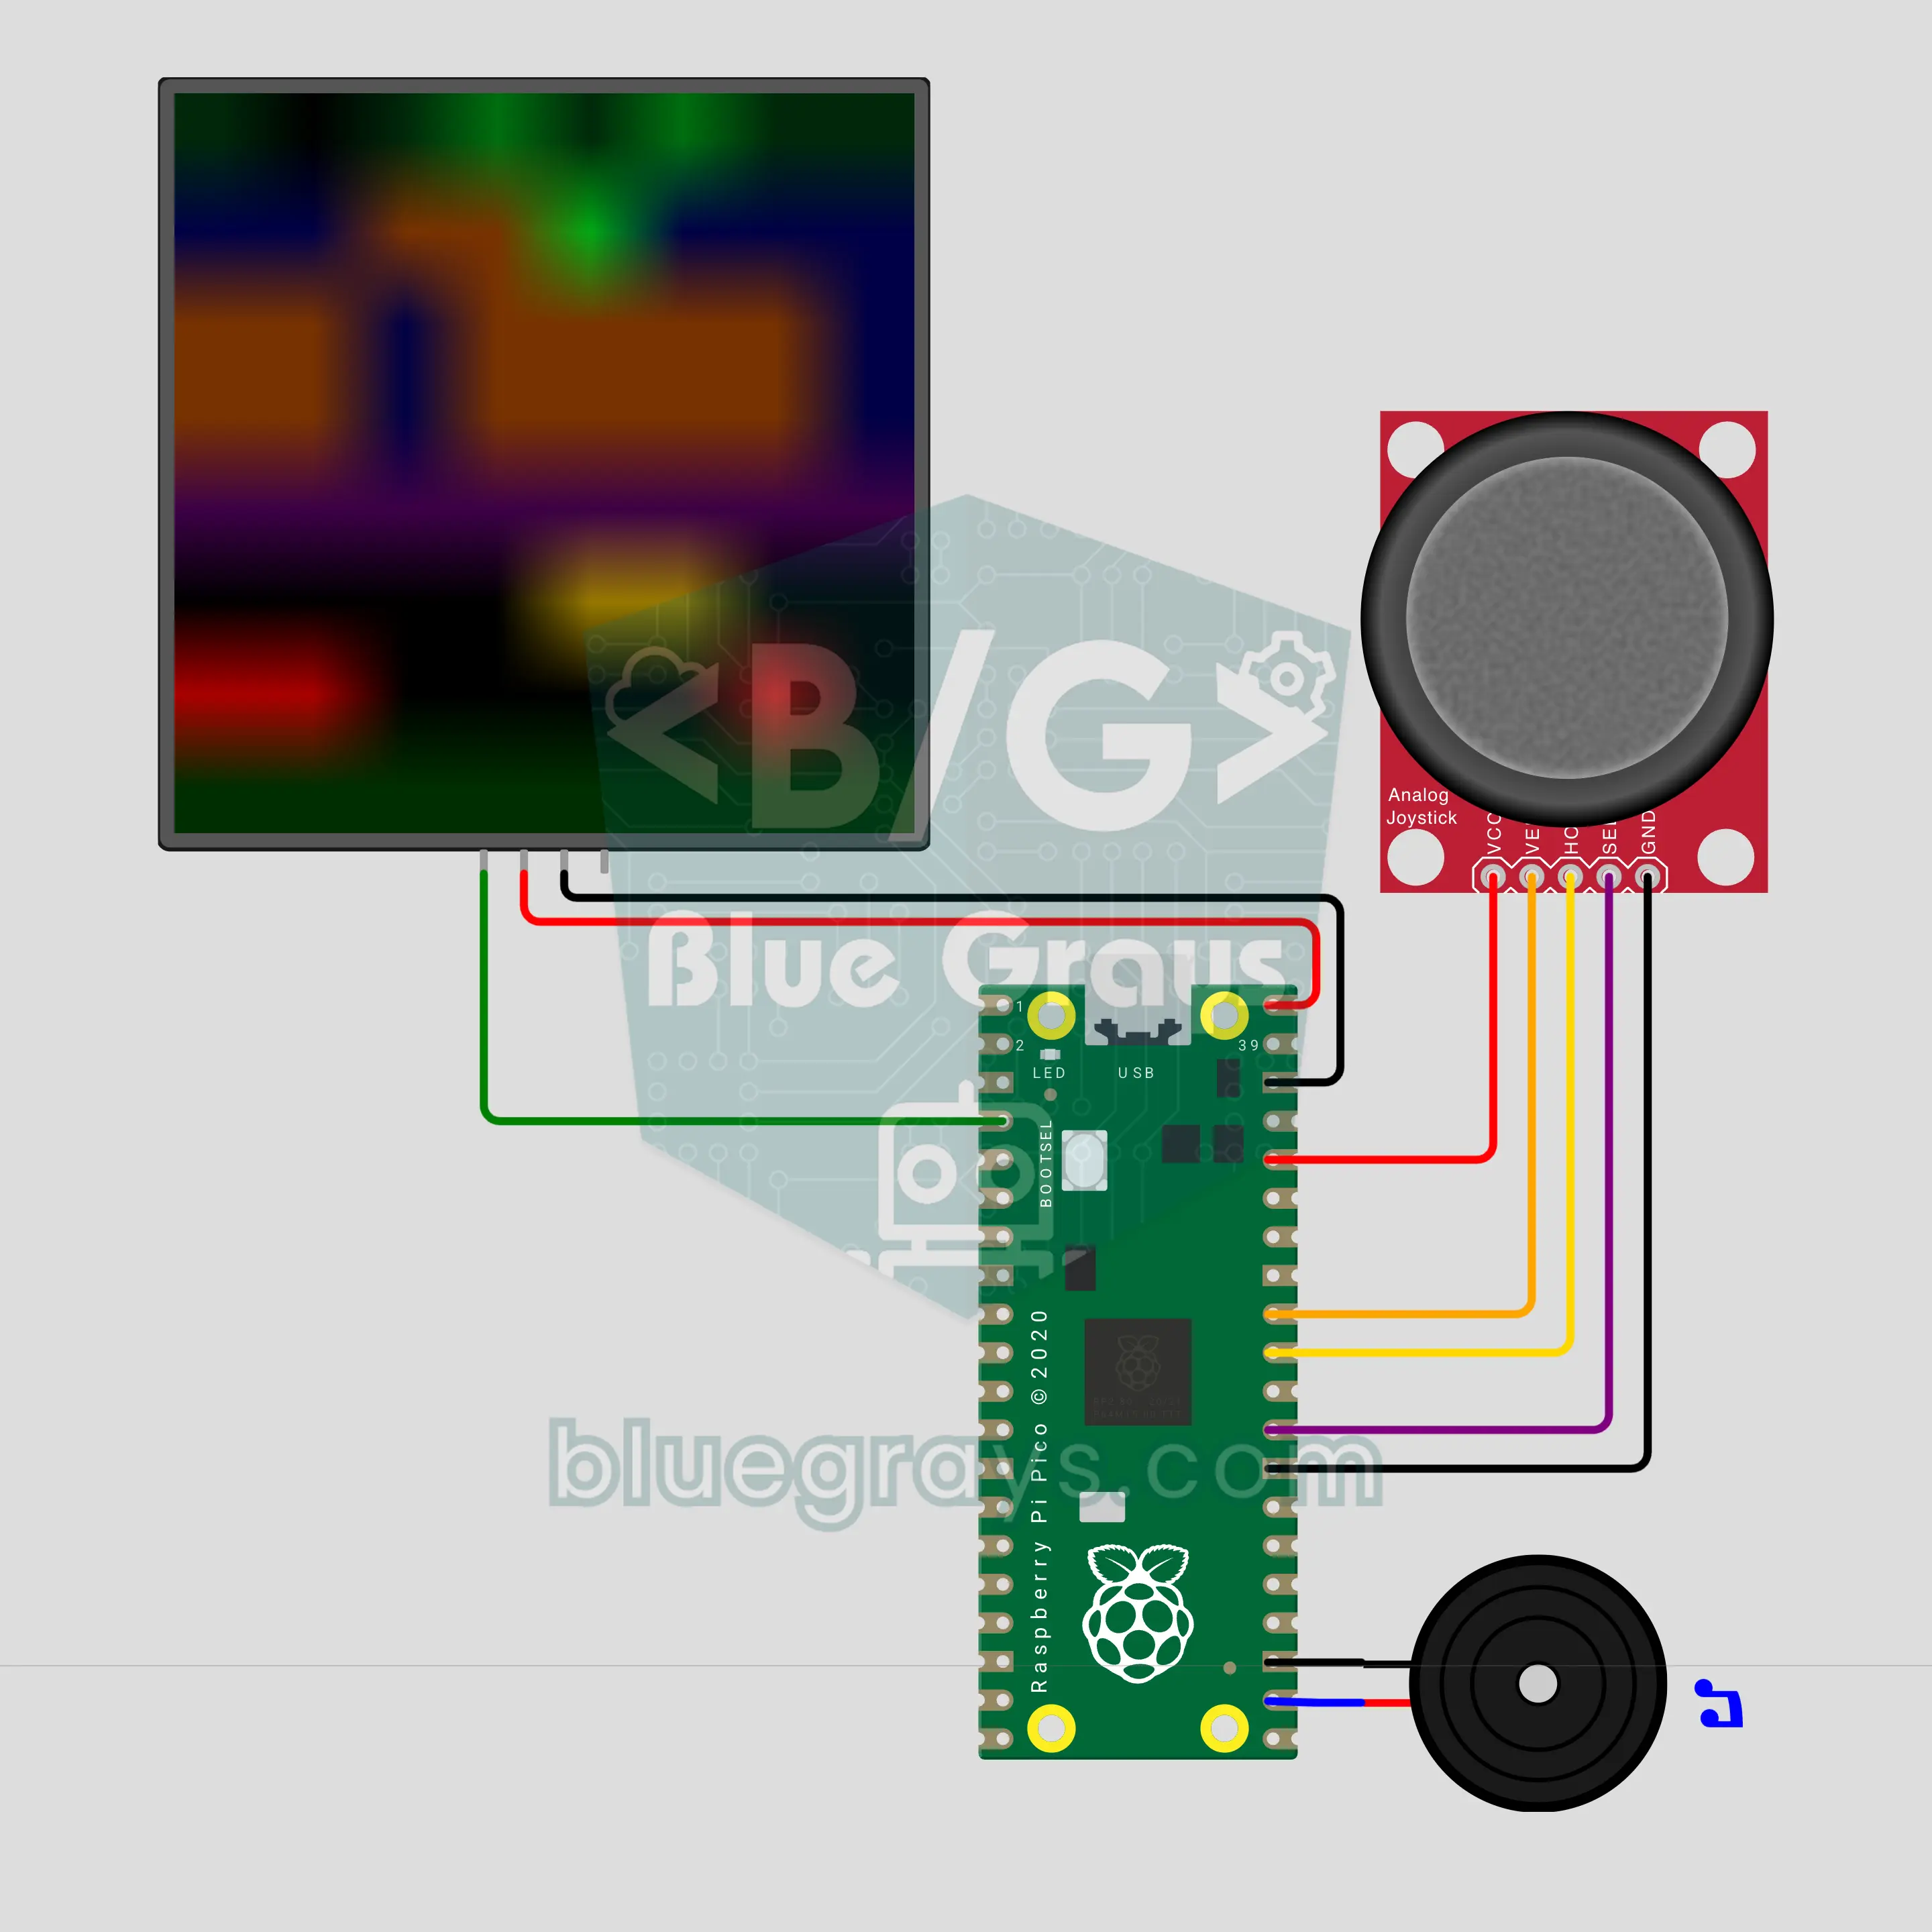
Raspberry Pi Pico 길 건너기: 개구리 게임 (8x8 NeoPixel 매트릭스 + 조이스틱 + 부저)
오락실 고전 개구리 게임을 컬러 LED 64개로! Raspberry Pi Pico가 8x8 NeoPixel 매트릭스에 빨간 차와 노란 차가 달리는 도로, 통나무가 떠내려가는 강을 그려요. 조이스틱으로 개구리를 한 칸씩 움직여 집 세 곳을 채워요. 레벨마다 차가 빨라지고, 부저가 뛰기, 충돌, 도착 소리를 내요. 목숨 3개, 점수, 플래시에 저장되는 최고 점수가 있고, 가만히 두면 게임이 혼자 플레이해요.
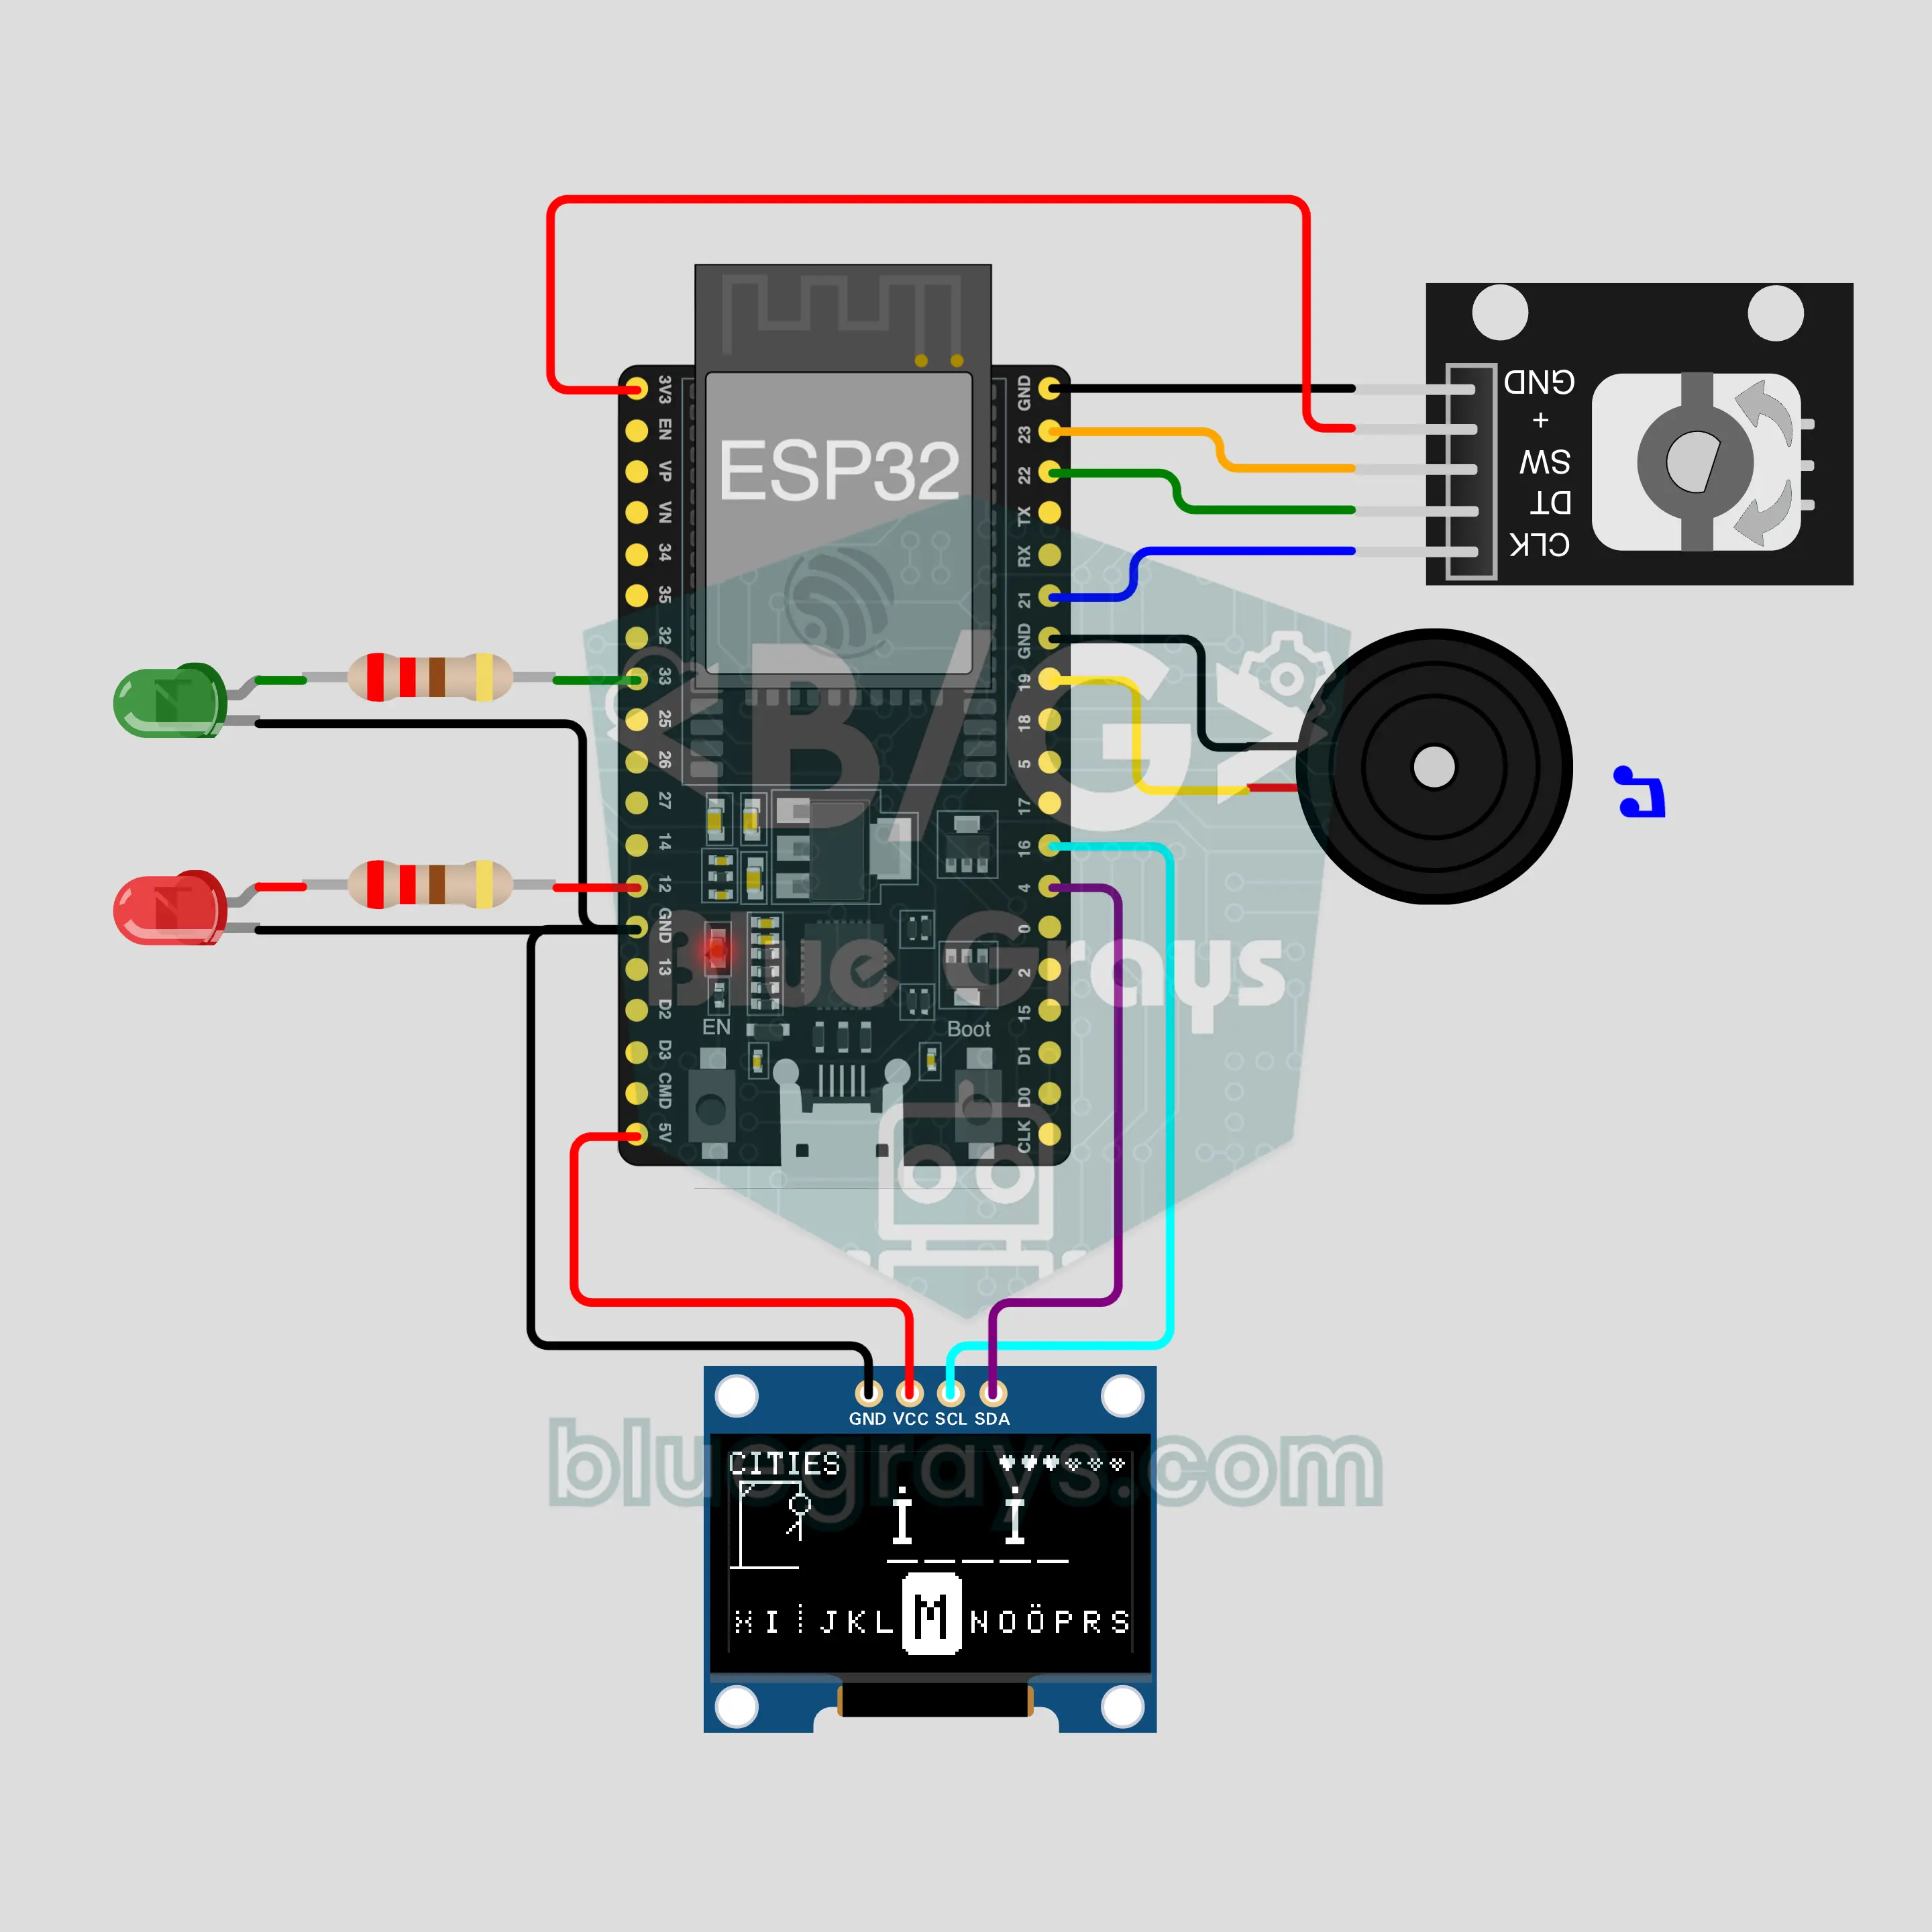
ESP32 행맨 게임 (OLED + KY-040 로터리 엔코더 + 부저)
공책에 하던 고전 게임 행맨을 ESP32와 0.96인치 OLED로! KY-040 로터리 엔코더를 돌리면 알파벳 띠가 움직이고, 누르면 선택한 글자로 추측해요. 맞는 글자는 제자리로 날아가고 초록 LED가 켜져요. 틀린 글자는 교수대에 조각을 하나 더하고, 빨간 LED와 부저가 투덜대요. 튀르키예어와 영어 단어, 카테고리 세 개, 최고 연승 기록, 2인 모드가 있어요.
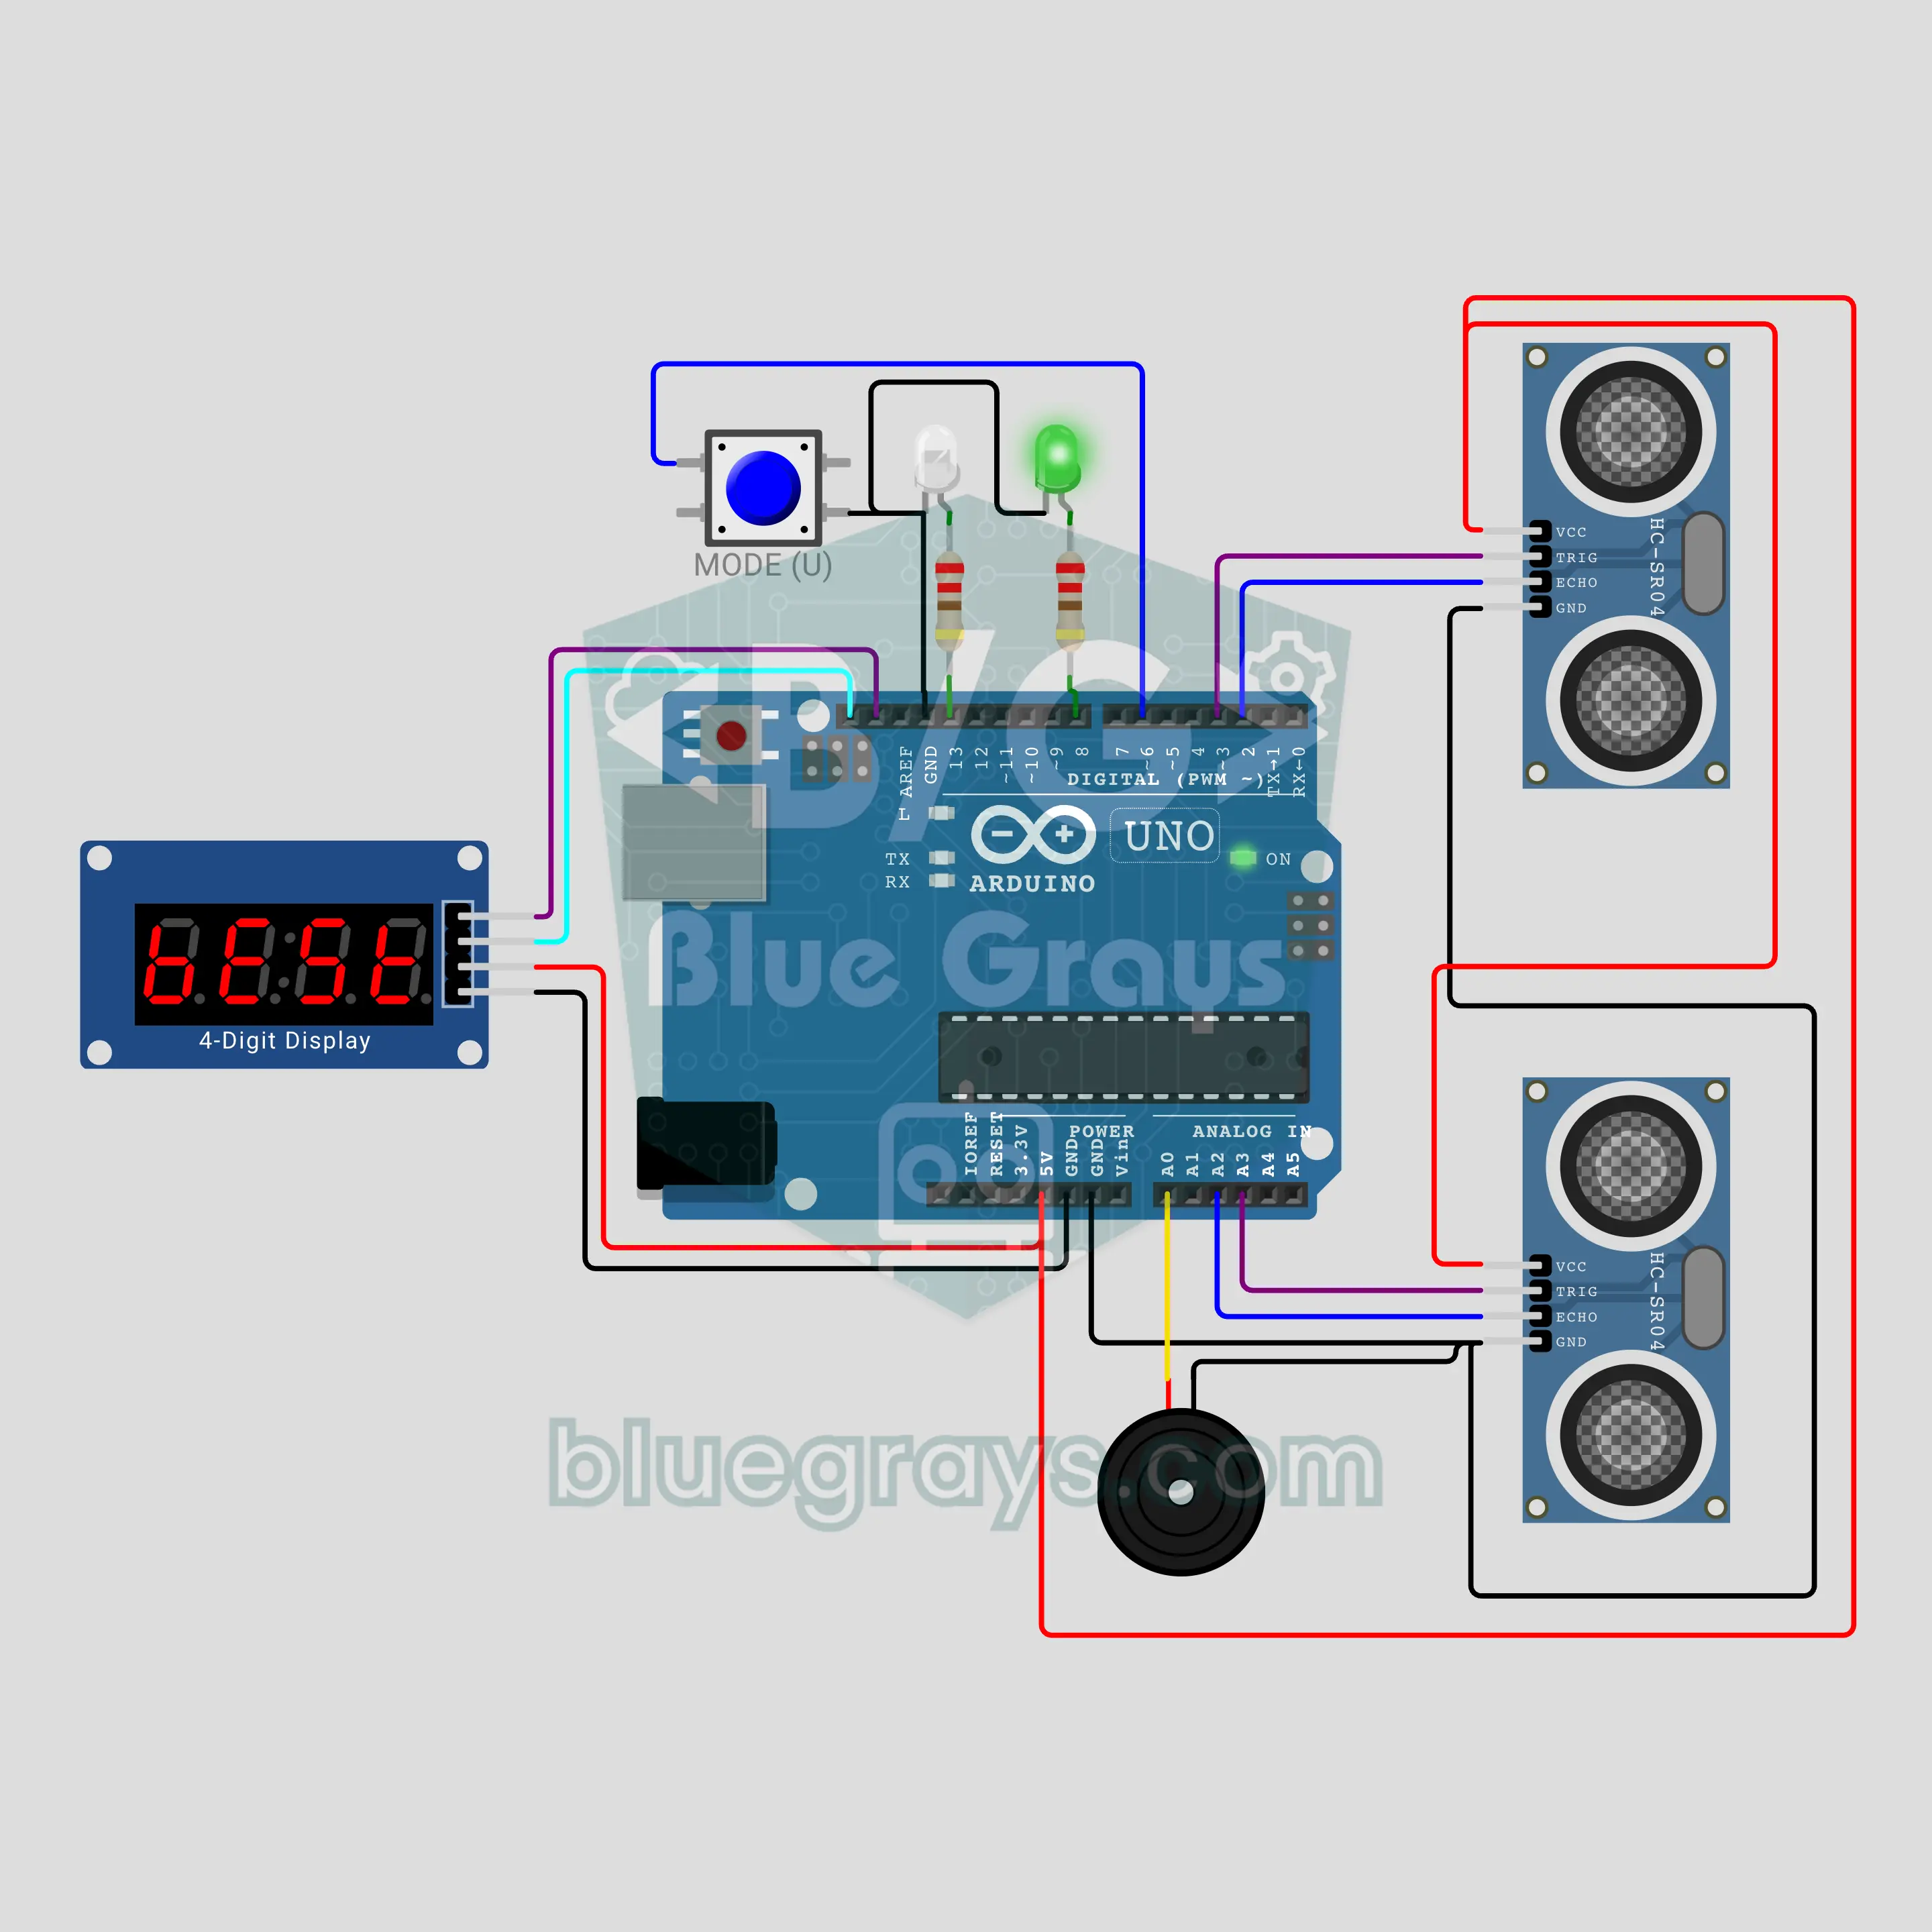
Arduino 장난감 자동차 속도 측정기 (HC-SR04 2개 + TM1637 디스플레이)
장난감 자동차용 과속 단속기예요! HC-SR04 센서 두 개가 트랙 옆에 20 cm 간격으로 서서 차가 지나가는 시간을 micros()로 재요. 속도 = 거리 / 시간. TM1637에 결과가 cm/s, km/h, 또는 1:64 축척의 실제 크기 속도로 나와요. 제한 속도를 넘으면 흰색 LED가 단속 카메라 플래시처럼 번쩍이고 사이렌이 울려요. 반대 방향은 마이너스 부호로 나오고, 기록은 EEPROM에 남아요.
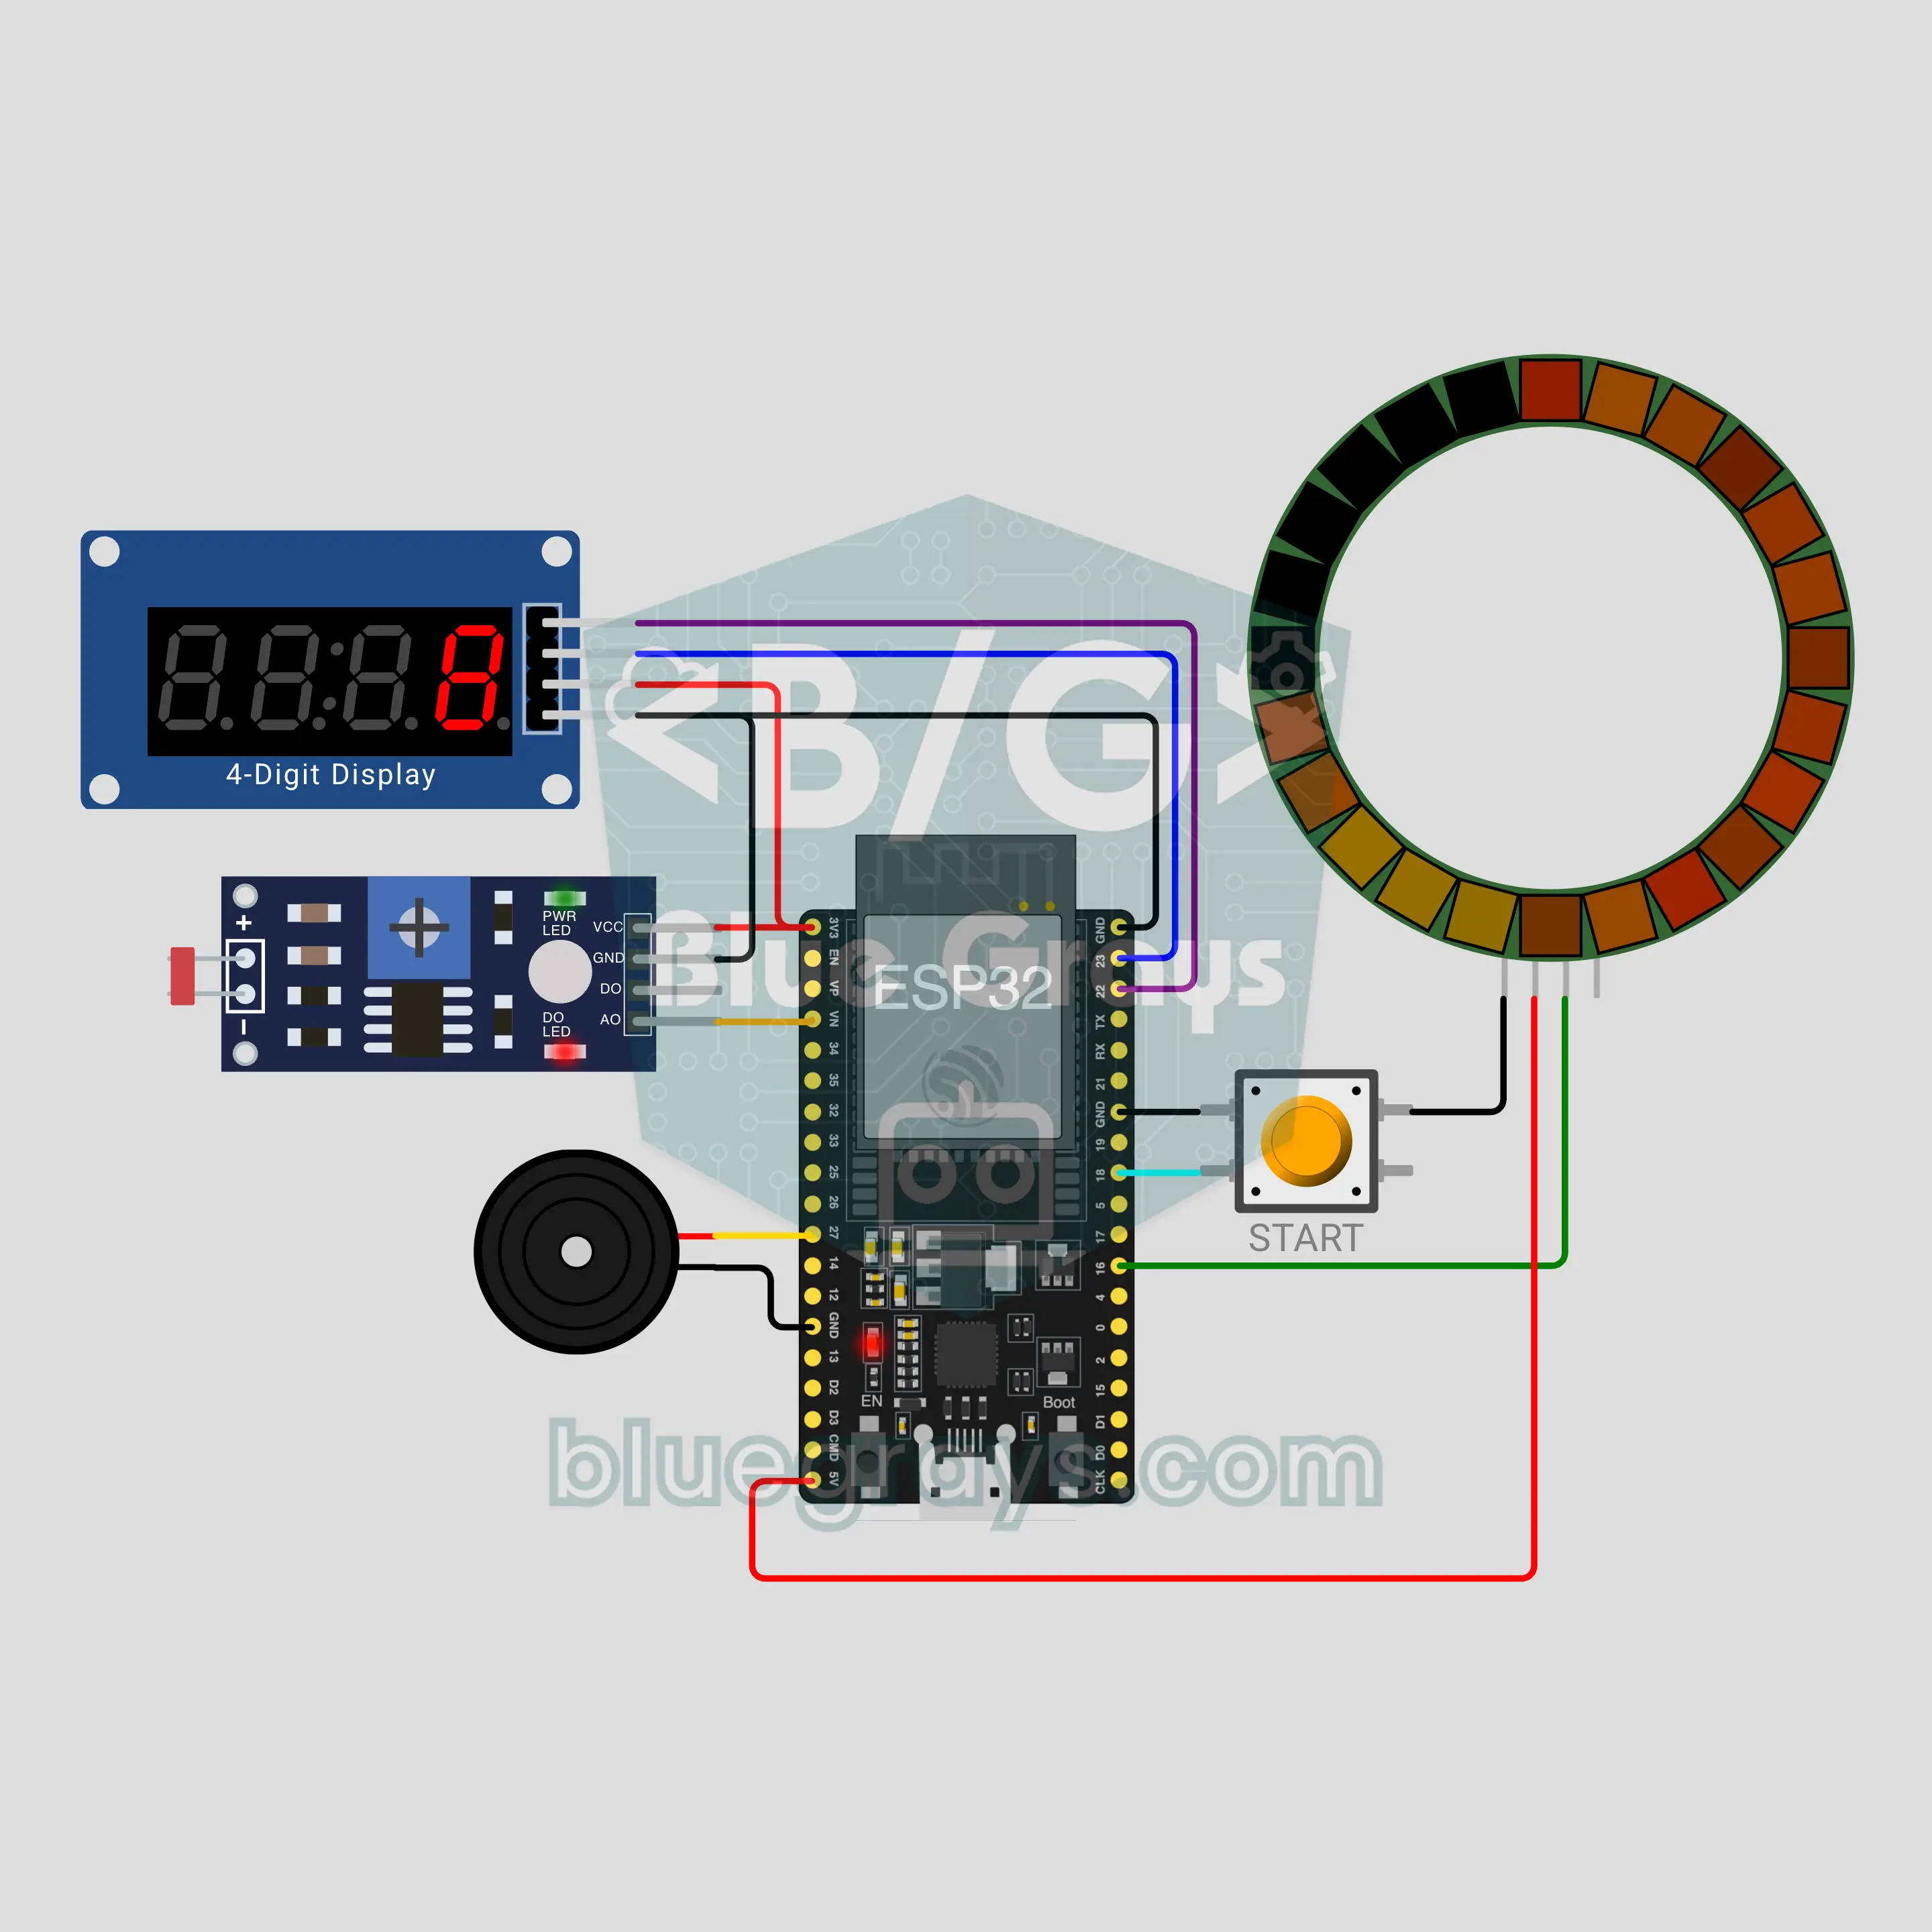
ESP32 오락실 농구 기계 (LDR + TM1637 + LED 24개 링)
놀이공원의 농구 기계를 책상 위에! 공이 종이 골대를 지나 떨어지면서 LDR 광센서 게이트의 빛을 가리면 ESP32가 골로 세요. 남은 시간은 LED 24개짜리 링에서 줄어드는 호로, 점수는 TM1637에 나와요. 마지막 10초에는 골이 3점이고, 2초 안에 3골을 넣으면 링이 불타올라요. 기준값은 빛의 느린 평균을 따라가서 커튼을 쳐도 골로 세지 않아요.
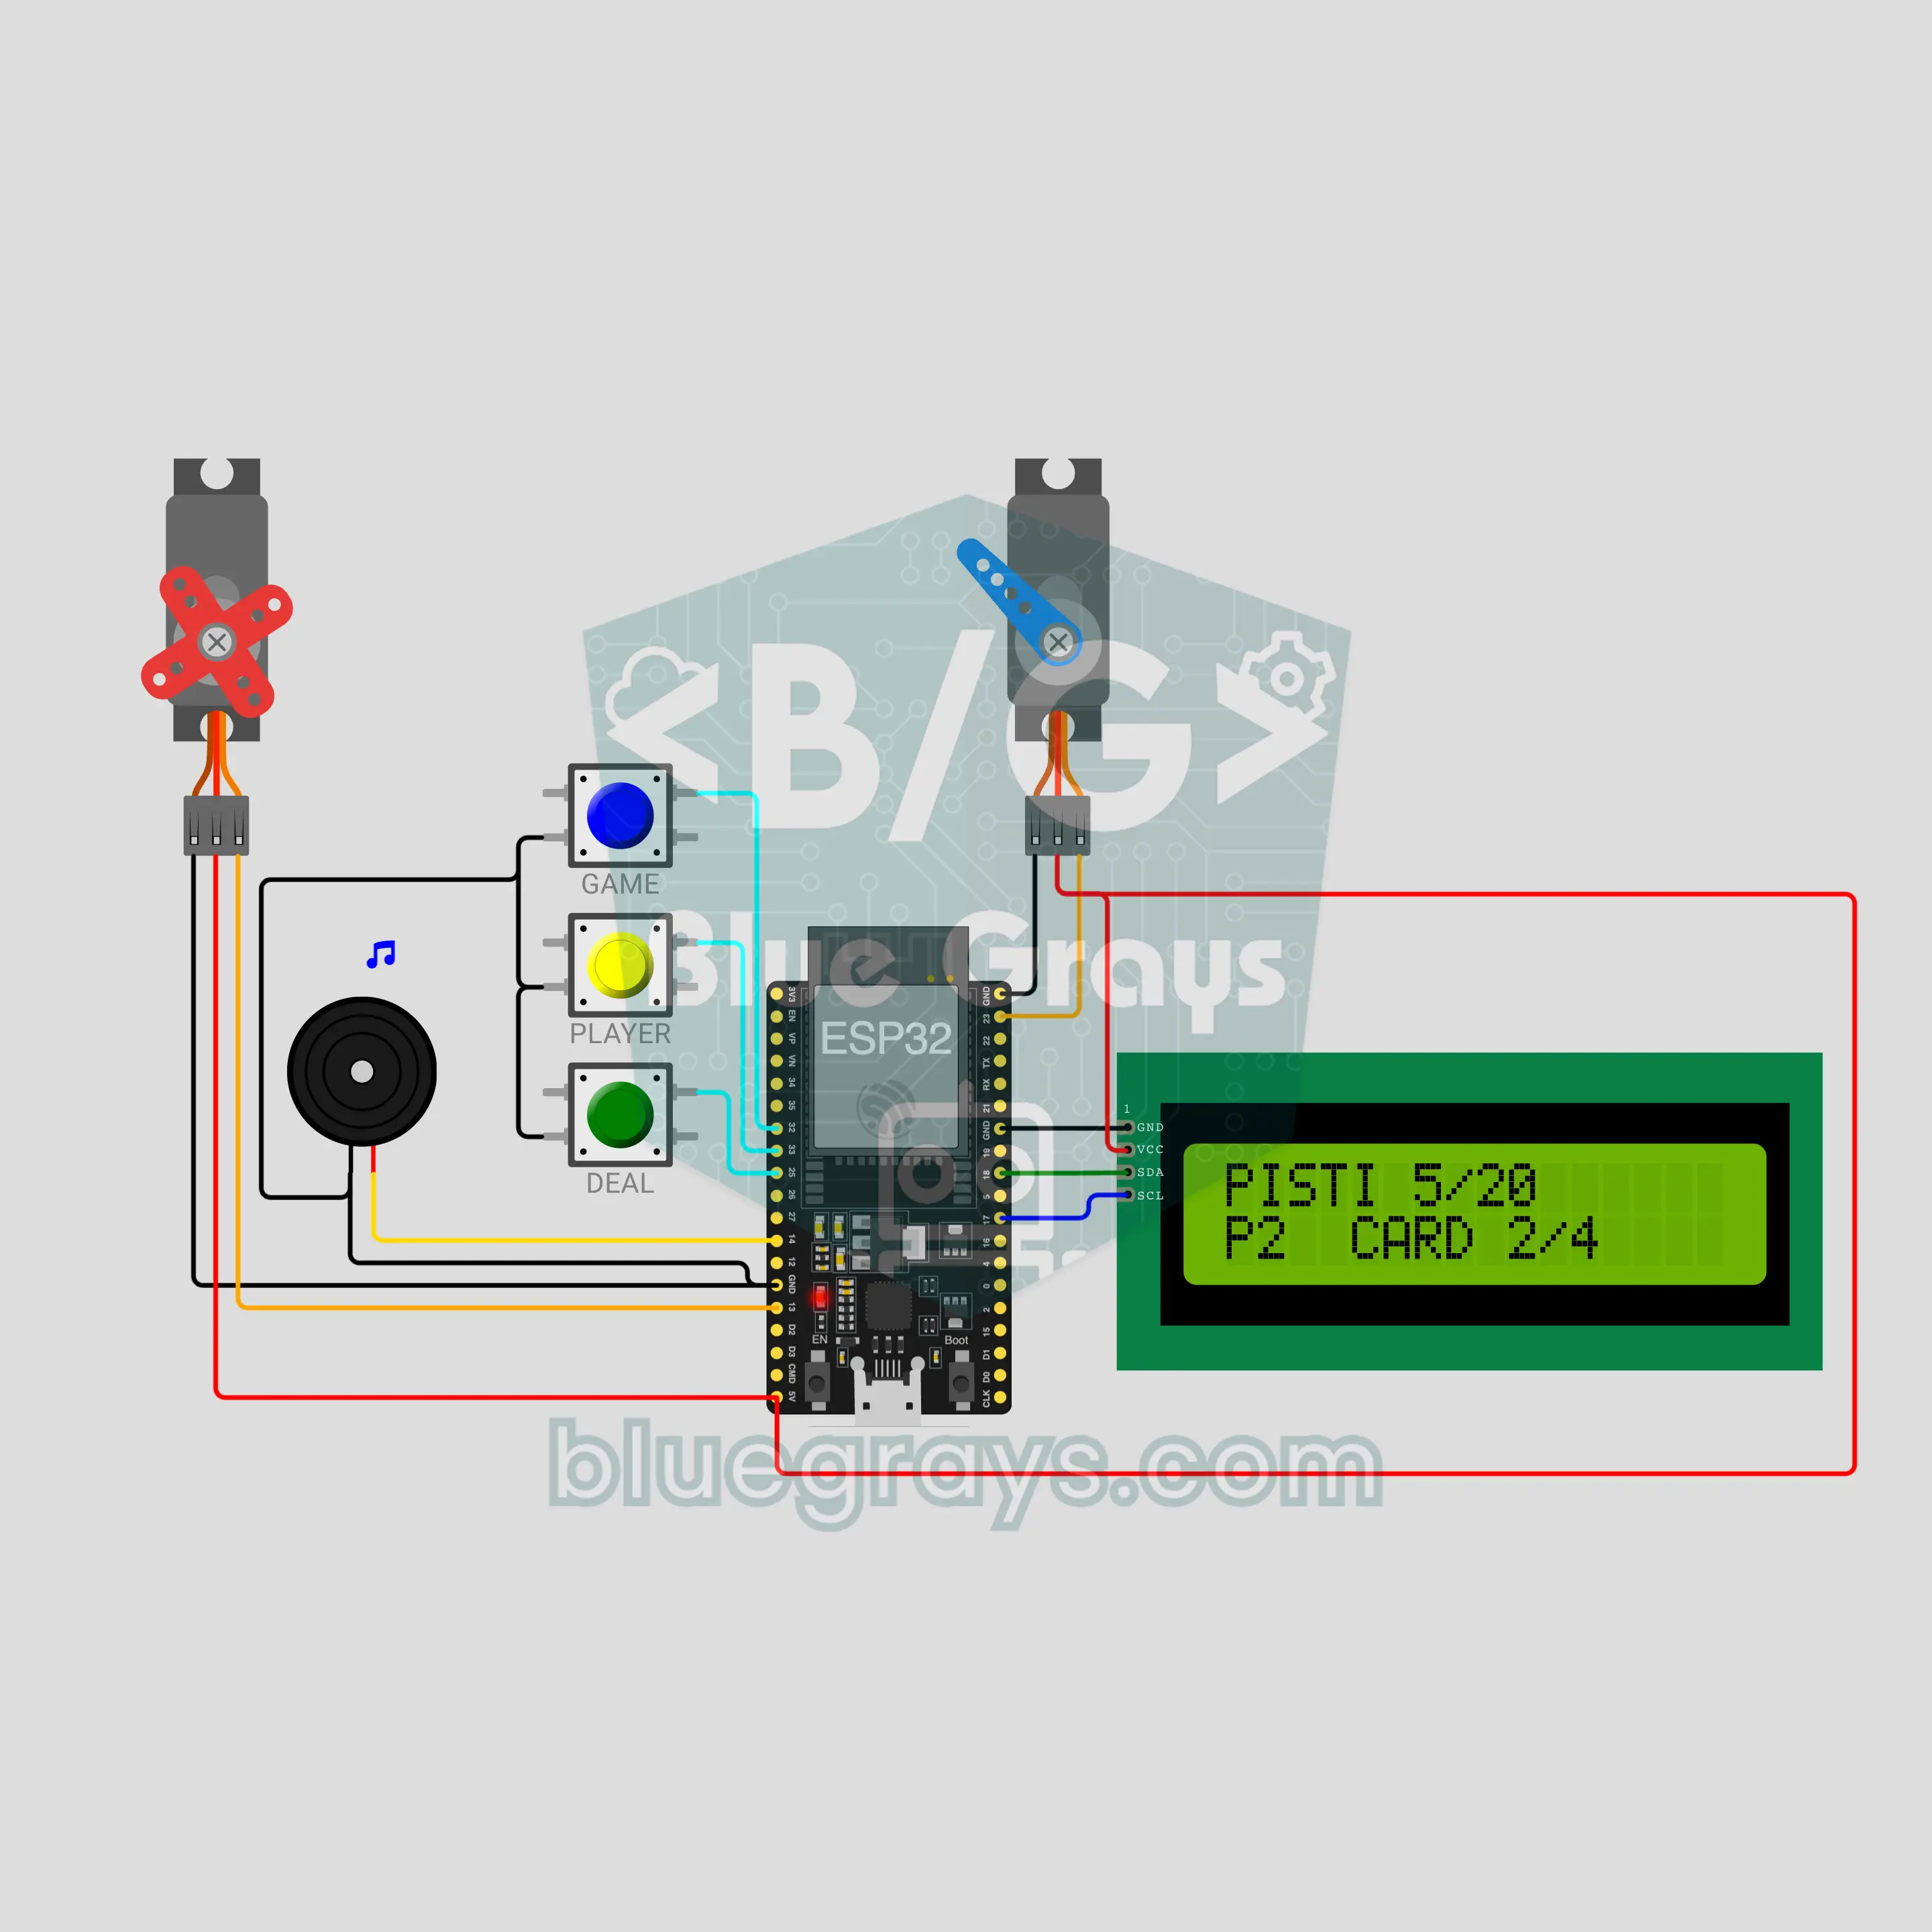
ESP32 카드 딜러 로봇 (서보 2개 + I2C LCD + 부저)
게임하는 밤에 로봇이 카드를 나눠 줘요! 회전판 서보가 다음 사람 쪽으로 돌고, 미는 팔 서보가 덱 맨 위 카드를 밀어내며, 부저가 카드마다 딸깍 소리를 내요. 튀르키예의 고전 카드 게임 Pişti와 Batak, 그리고 한 사람에 7장씩 주고 1장을 펼쳐 놓는 색 맞추기 카드 게임을 알아요. 2–4명이 할 수 있고, 첫 사람은 무작위로 정하며, 일시 정지, 취소, 속도 조절이 있어요. I2C LCD에 누가 몇 번째 카드를 받았는지, 덱에 몇 장 남았는지 나와요.
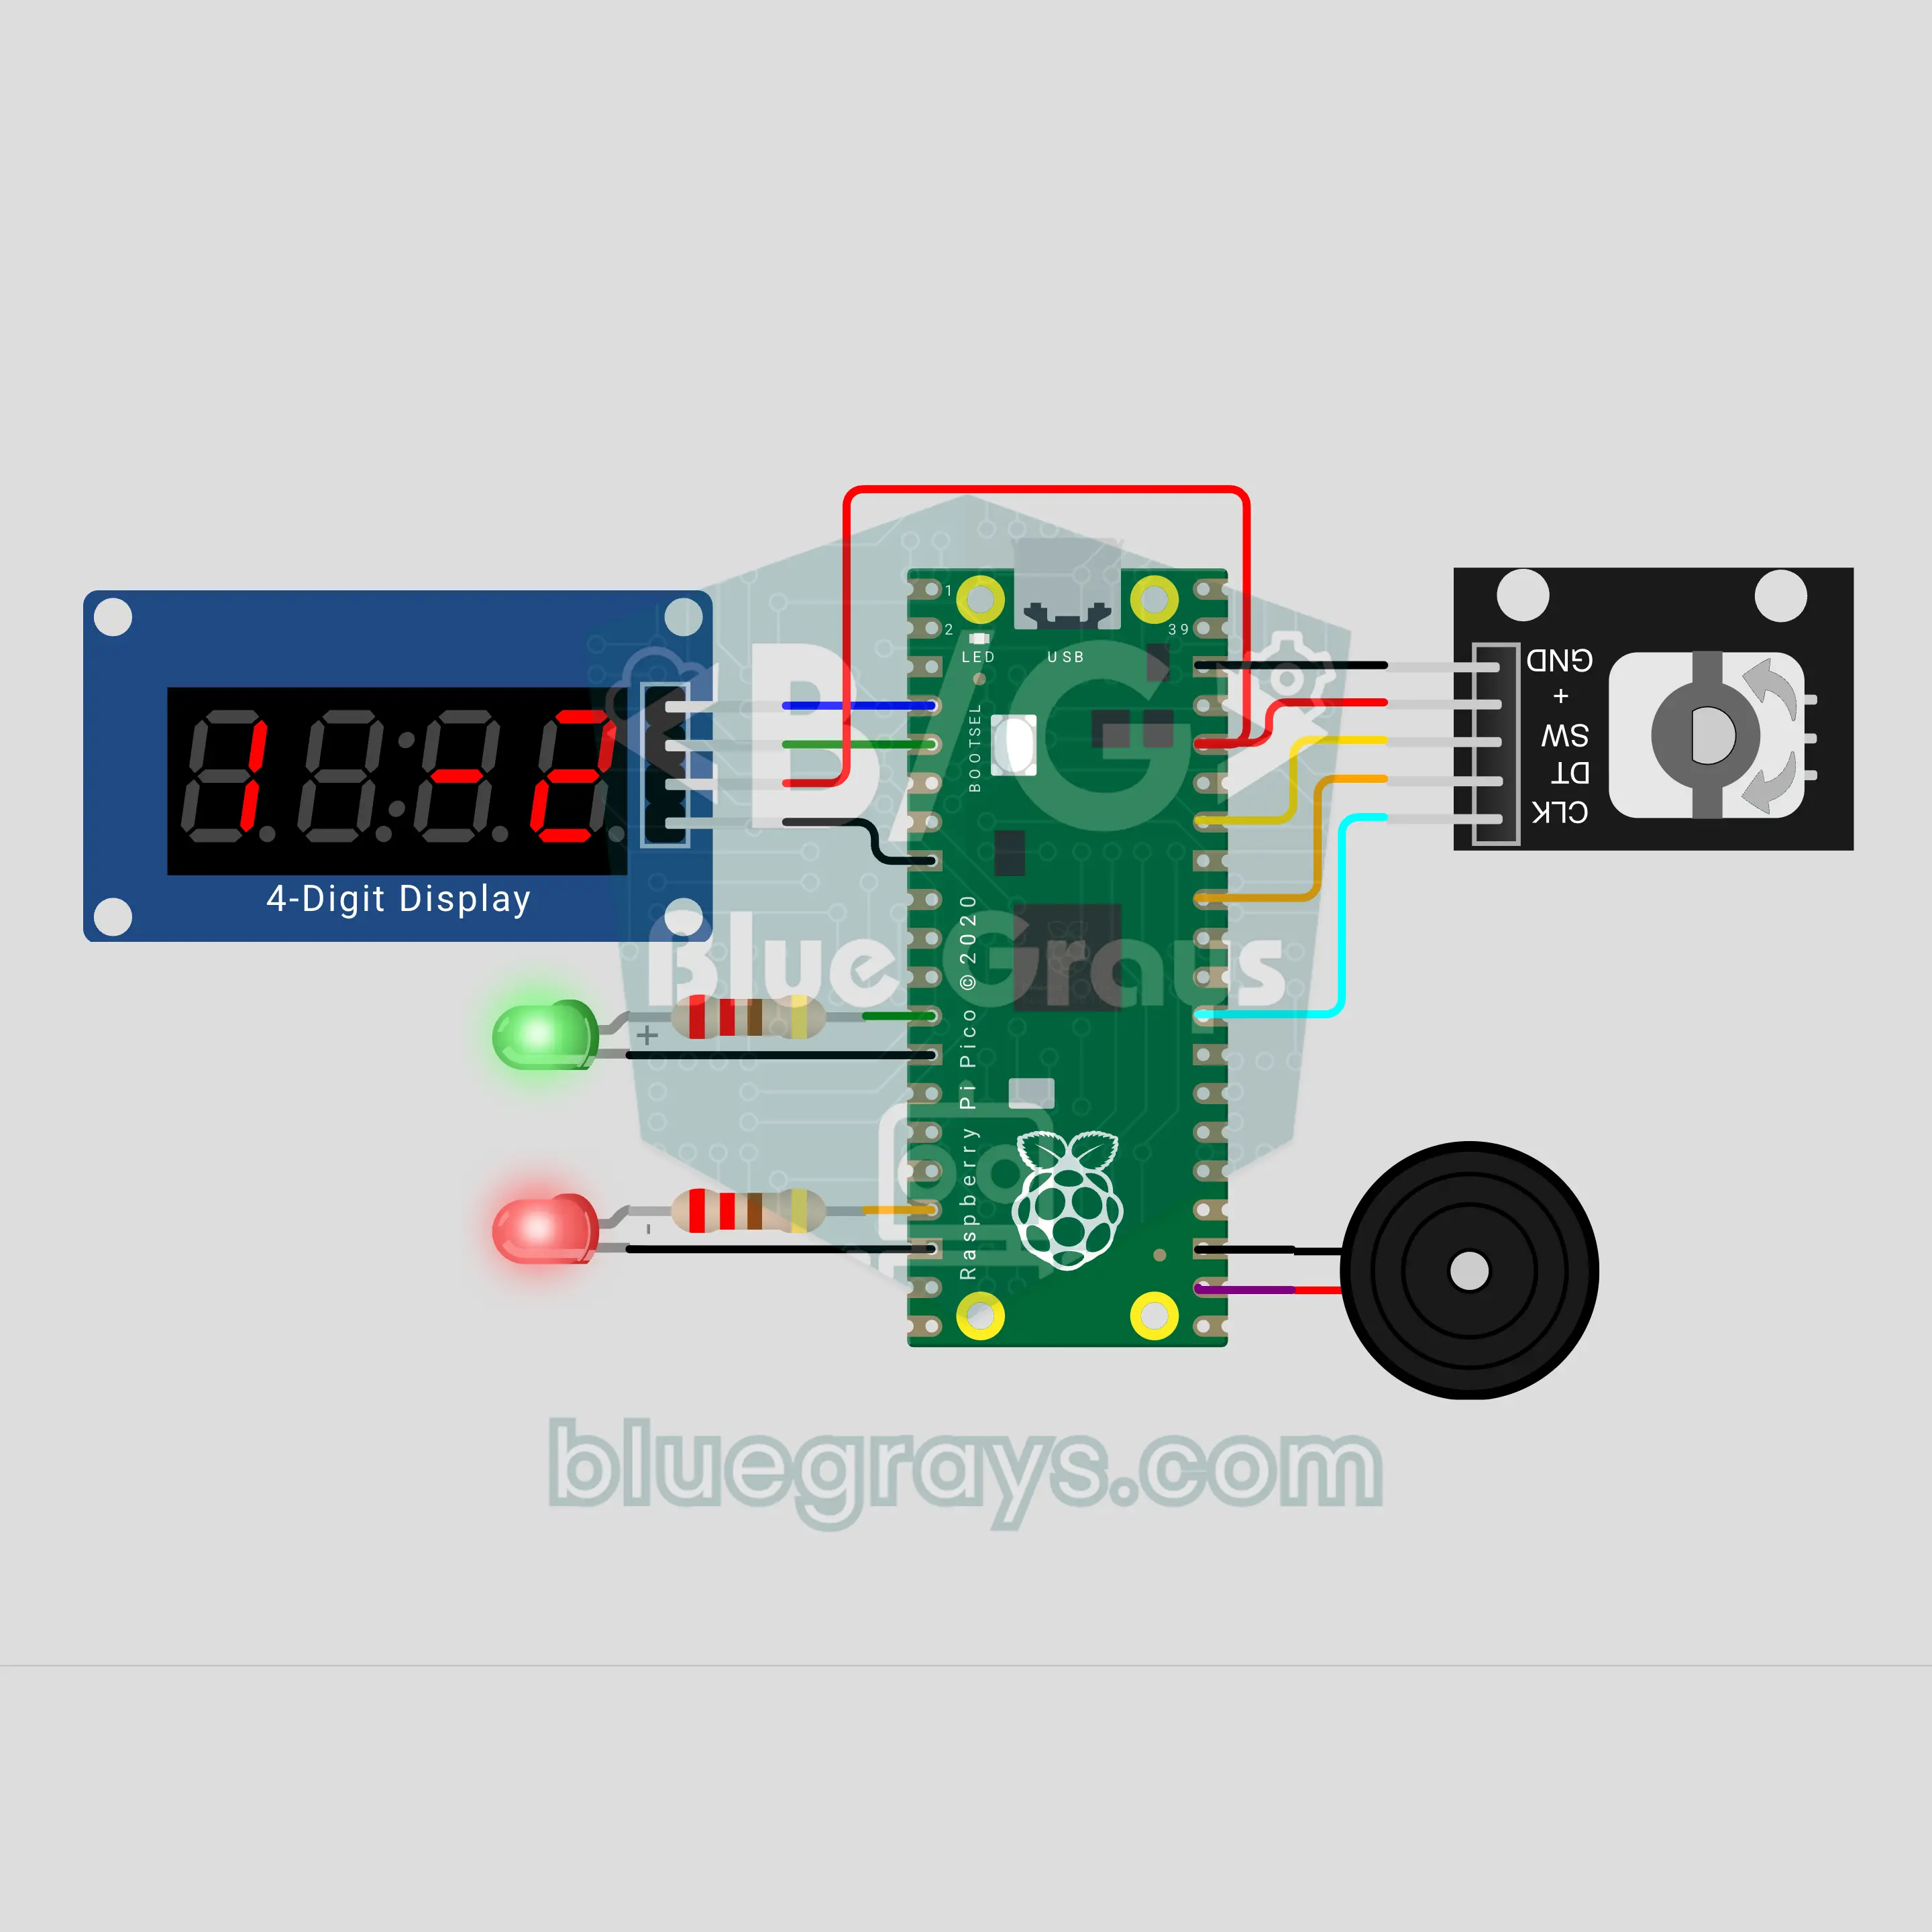
Raspberry Pi Pico 숫자 퍼즐: 4자리 코드를 풀어라 (KY-040 + TM1637 + LED 2개 + 부저)
Pico가 숫자가 겹치지 않는 4자리 비밀 번호를 고르면, 그 번호를 찾아야 해요. KY-040 노브를 돌려 숫자를 고르고 눌러서 다음으로 넘어가요. TM1637 디스플레이가 "+2 −1" 같은 힌트로 답해요. 2개는 자리까지 맞고, 1개는 번호에 있지만 자리가 틀렸다는 뜻이에요. 초록 LED와 빨간 LED가 플러스와 마이너스만큼 깜박이고 부저가 함께 소리를 내요. 기회는 10번이고, 퍼즐 번호 P 01–P 99로 친구와 같은 번호를 두고 겨룰 수 있어요.
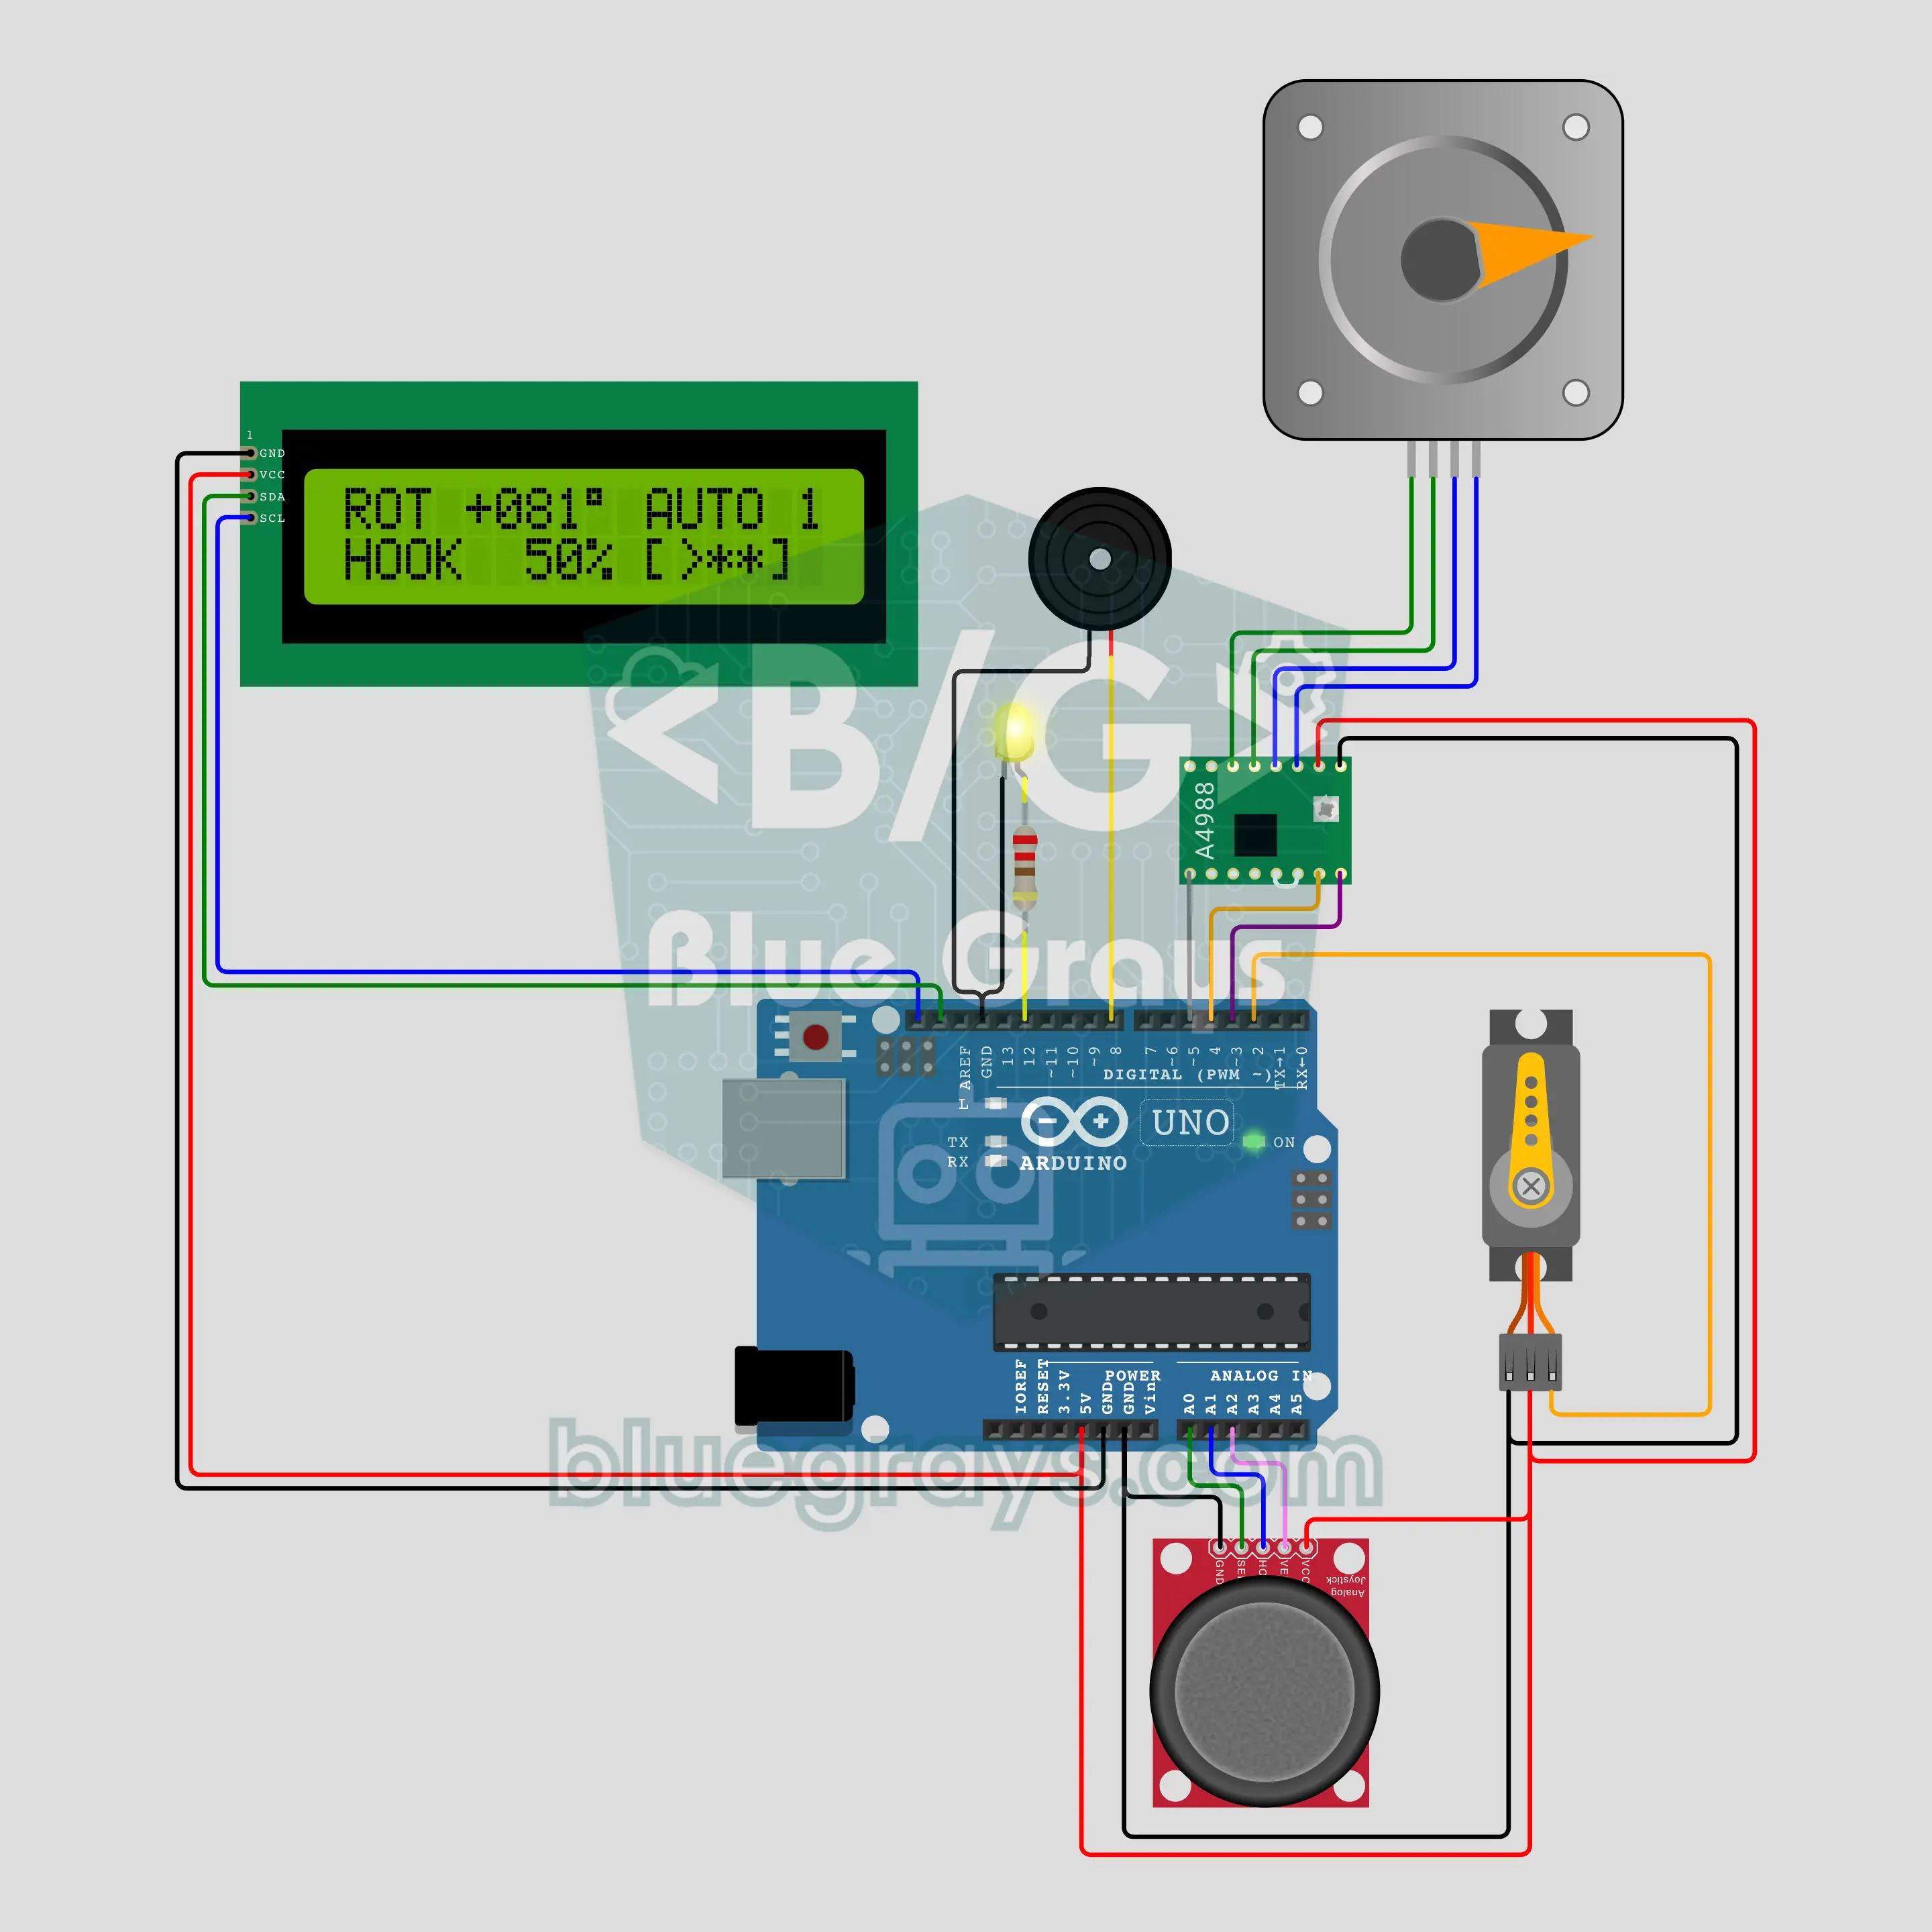
Arduino 타워 크레인 (NEMA 17 스테퍼 모터 + A4988 + 서보 + 조이스틱 + I2C LCD)
책상 위의 타워 크레인이에요. A4988 드라이버로 구동하는 NEMA 17 스테퍼 모터가 속도 램프로 타워를 돌리고, SG90 서보가 갈고리를 내리고 올리며, 조이스틱이 운전 레버예요. 회전은 ±170°에서 멈춰요. 타워가 도는 동안 노란 경광등이 번쩍이고 부저가 "삐삐" 울려요. 조이스틱 버튼으로 정지점 3개를 저장하고, 길게 누르면 크레인이 혼자 짐을 옮기며, 레버를 건드리면 STOP이에요. I2C LCD에 각도, 갈고리 깊이, 정지점이 나와요.
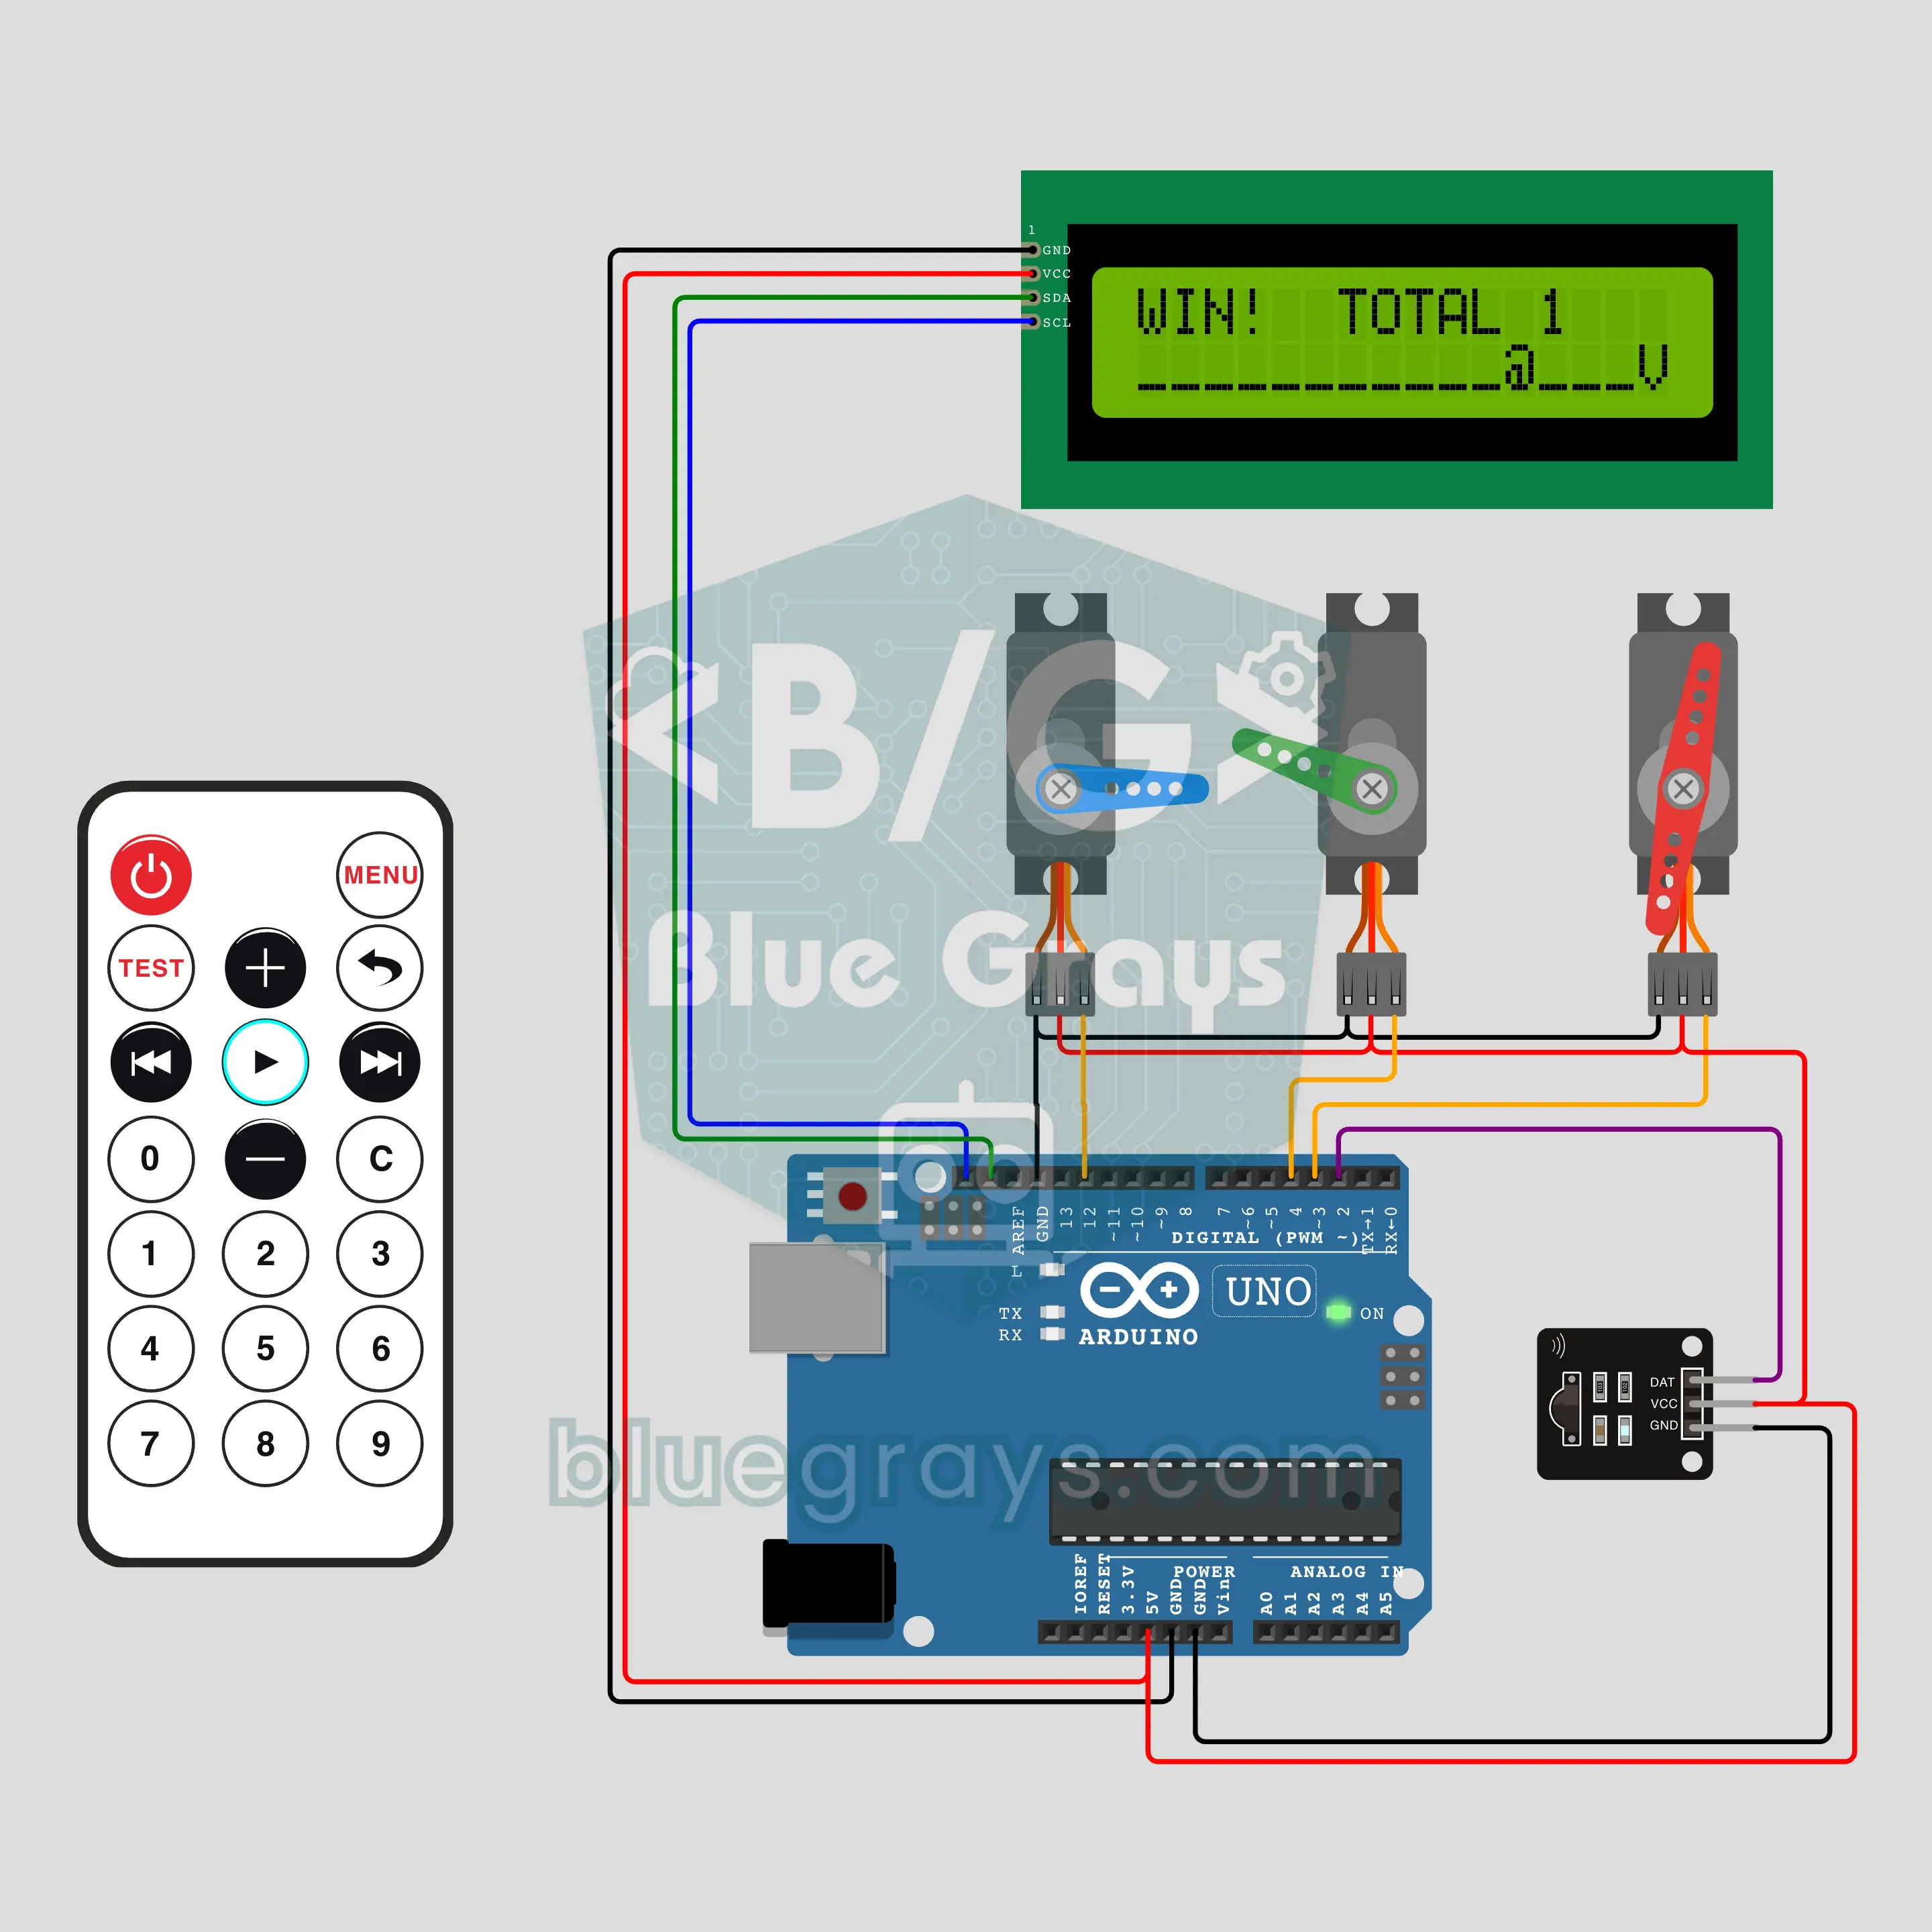
Arduino 리모컨 인형 뽑기 게임: 30초 안에 인형을 잡아라 (IR + 서보 3개 + LCD)
쇼핑몰의 인형 뽑기 기계를 책상 위 버전으로, TV 리모컨으로 해요. 서보 세 개가 붐을 좌우로 돌리고, 집게를 내리고 올리고, 열고 닫아요. I2C LCD에 30초 카운트다운, 시도 횟수, 기계 지도가 나와요. 진짜 기계처럼 잡을 확률이 있어요. 인형 바로 위면 집게가 인형을 잡고 경품 구멍까지 옮길 가능성이 크지만, 한 칸 어긋나면 위에서 인형이 미끄러져 떨어져요.
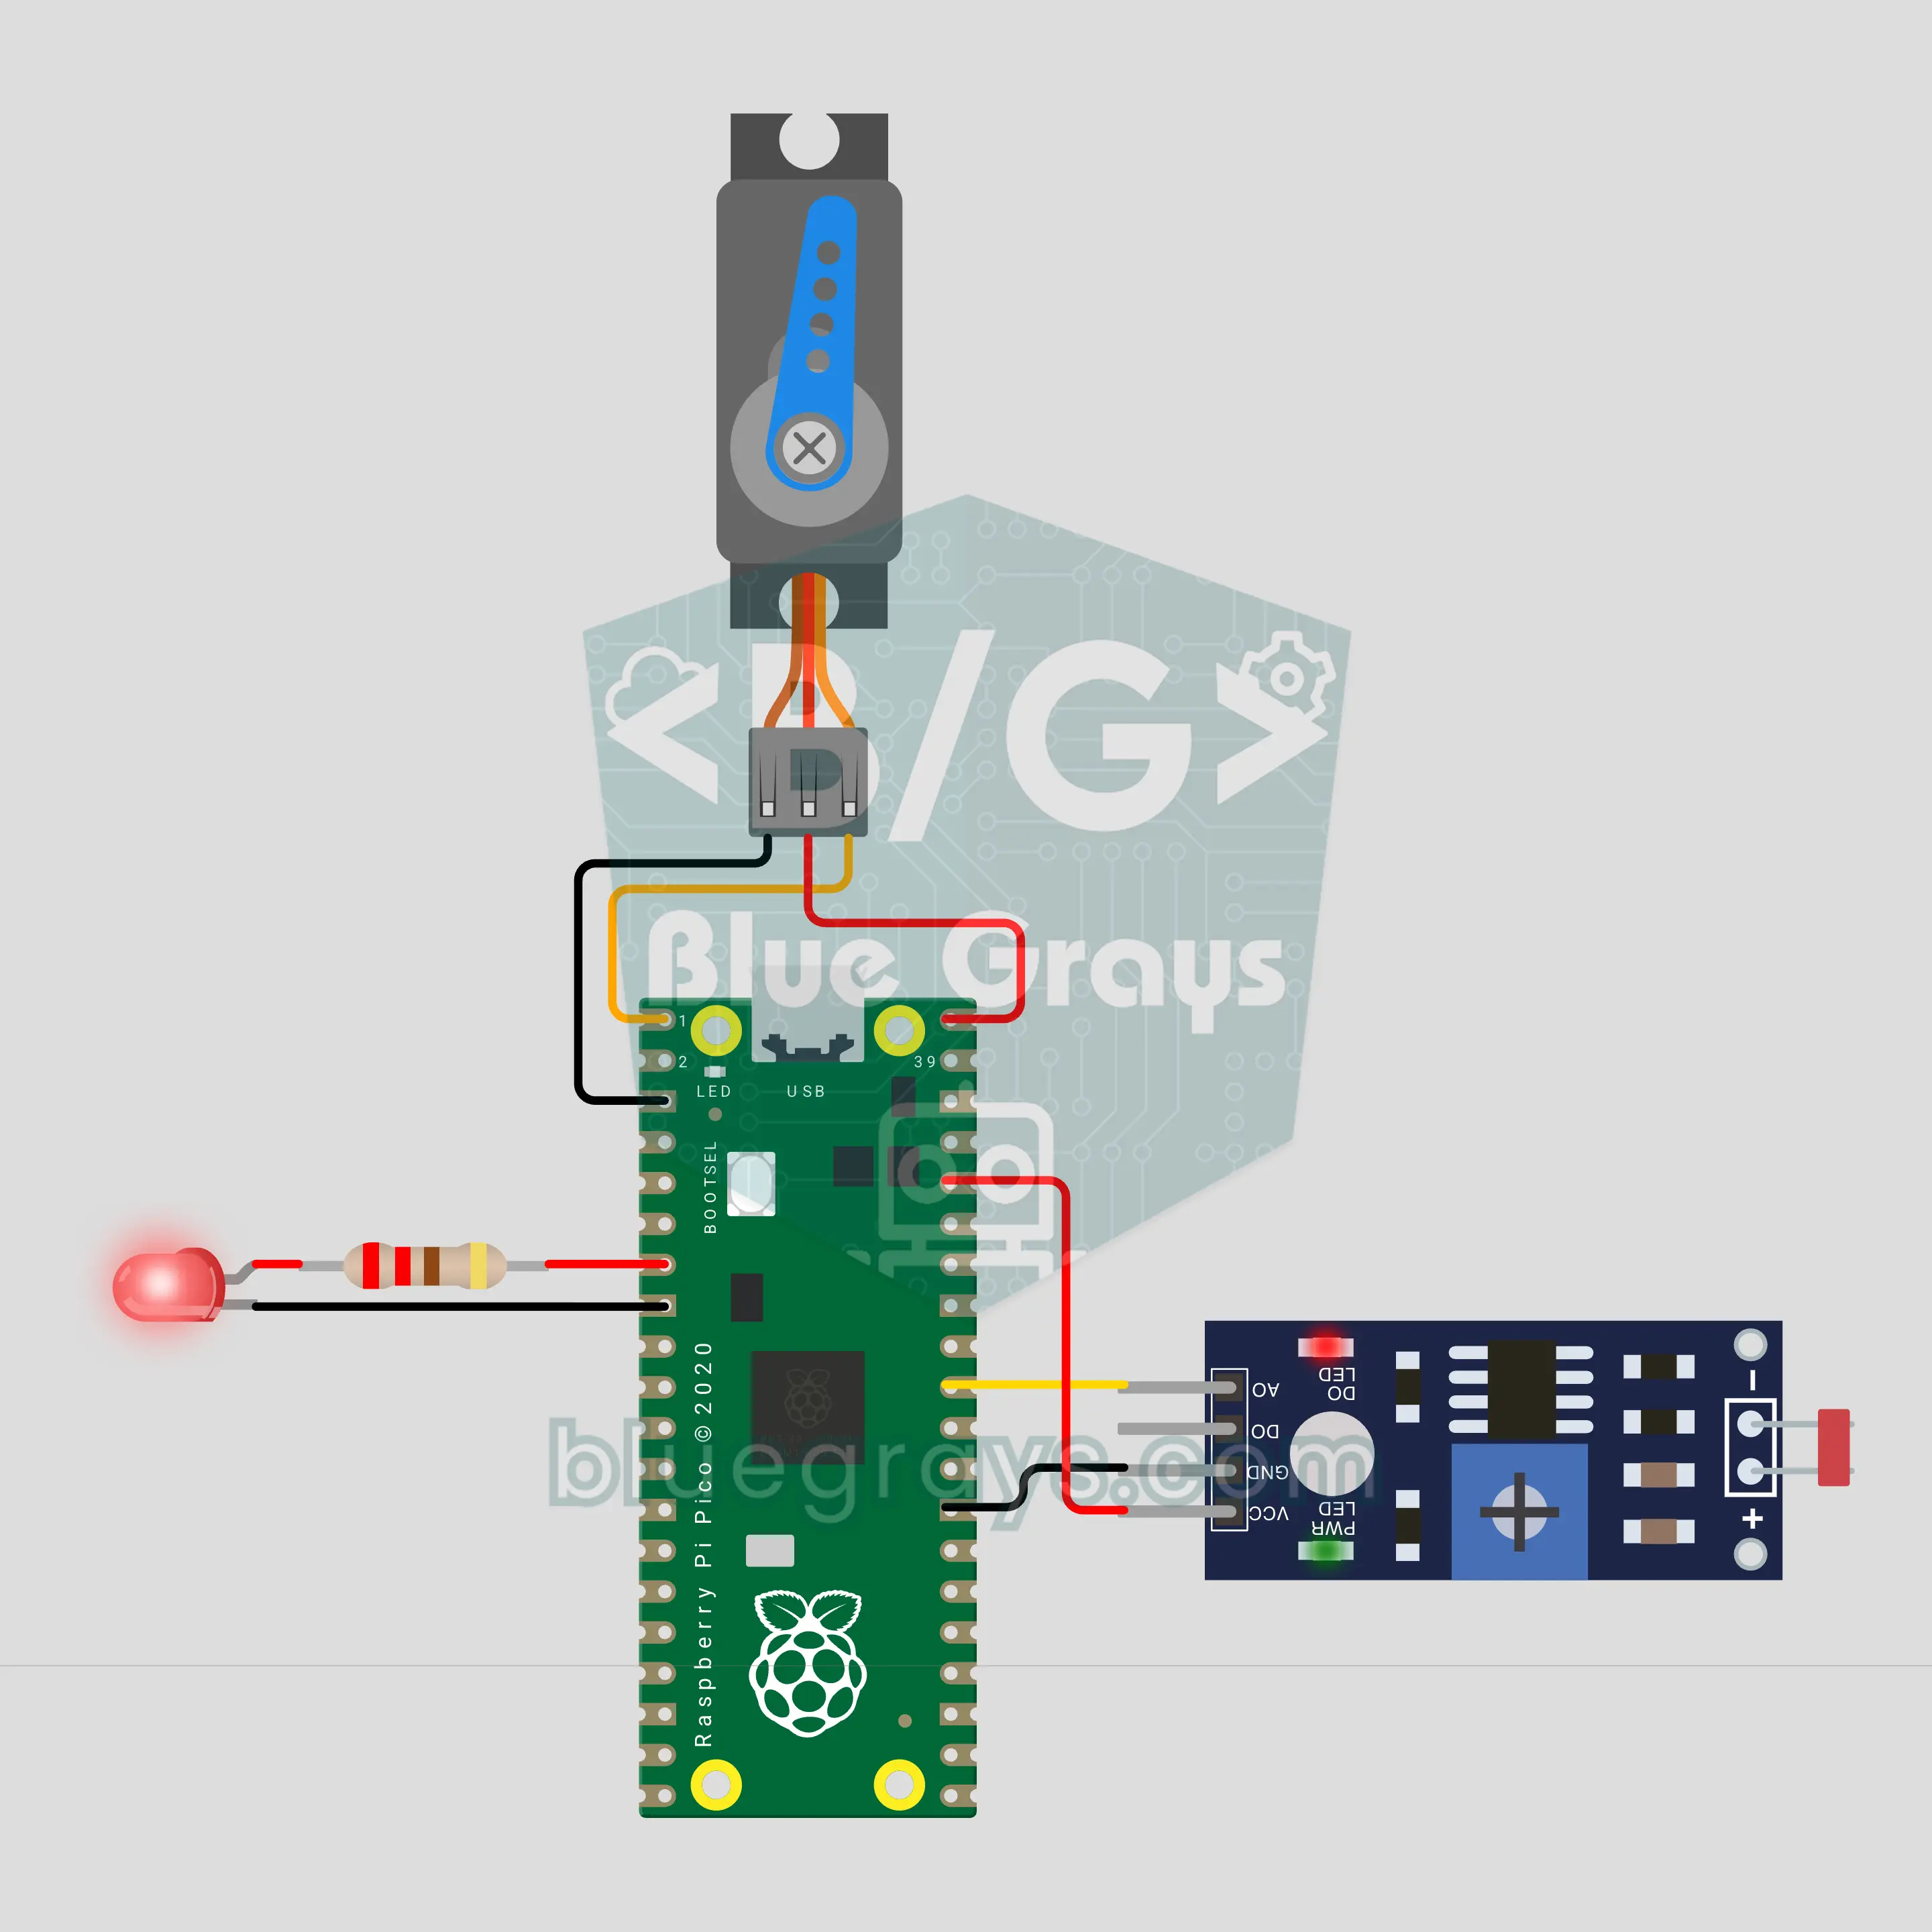
Raspberry Pi Pico W가 공룡 게임을 해요: LDR 눈을 단 서보 봇 (LDR + 서보 + LED)
이제 인터넷이 끊기면 나오는 그 게임 스타일의 공룡 게임을 Raspberry Pi Pico W가 해요. 화면에 붙인 LDR이 선인장을 알아채고, SG90 서보가 스페이스 바를 누르며, LED가 봇이 보는 것을 보여 줘요. Pico는 선인장이 지나가는 시간으로 게임 속도를 추정하고, 빨라질수록 더 일찍 눌러요. 시작할 때 스스로 보정하고, 화면이 어두워지면 야간 모드로 바뀌어요.
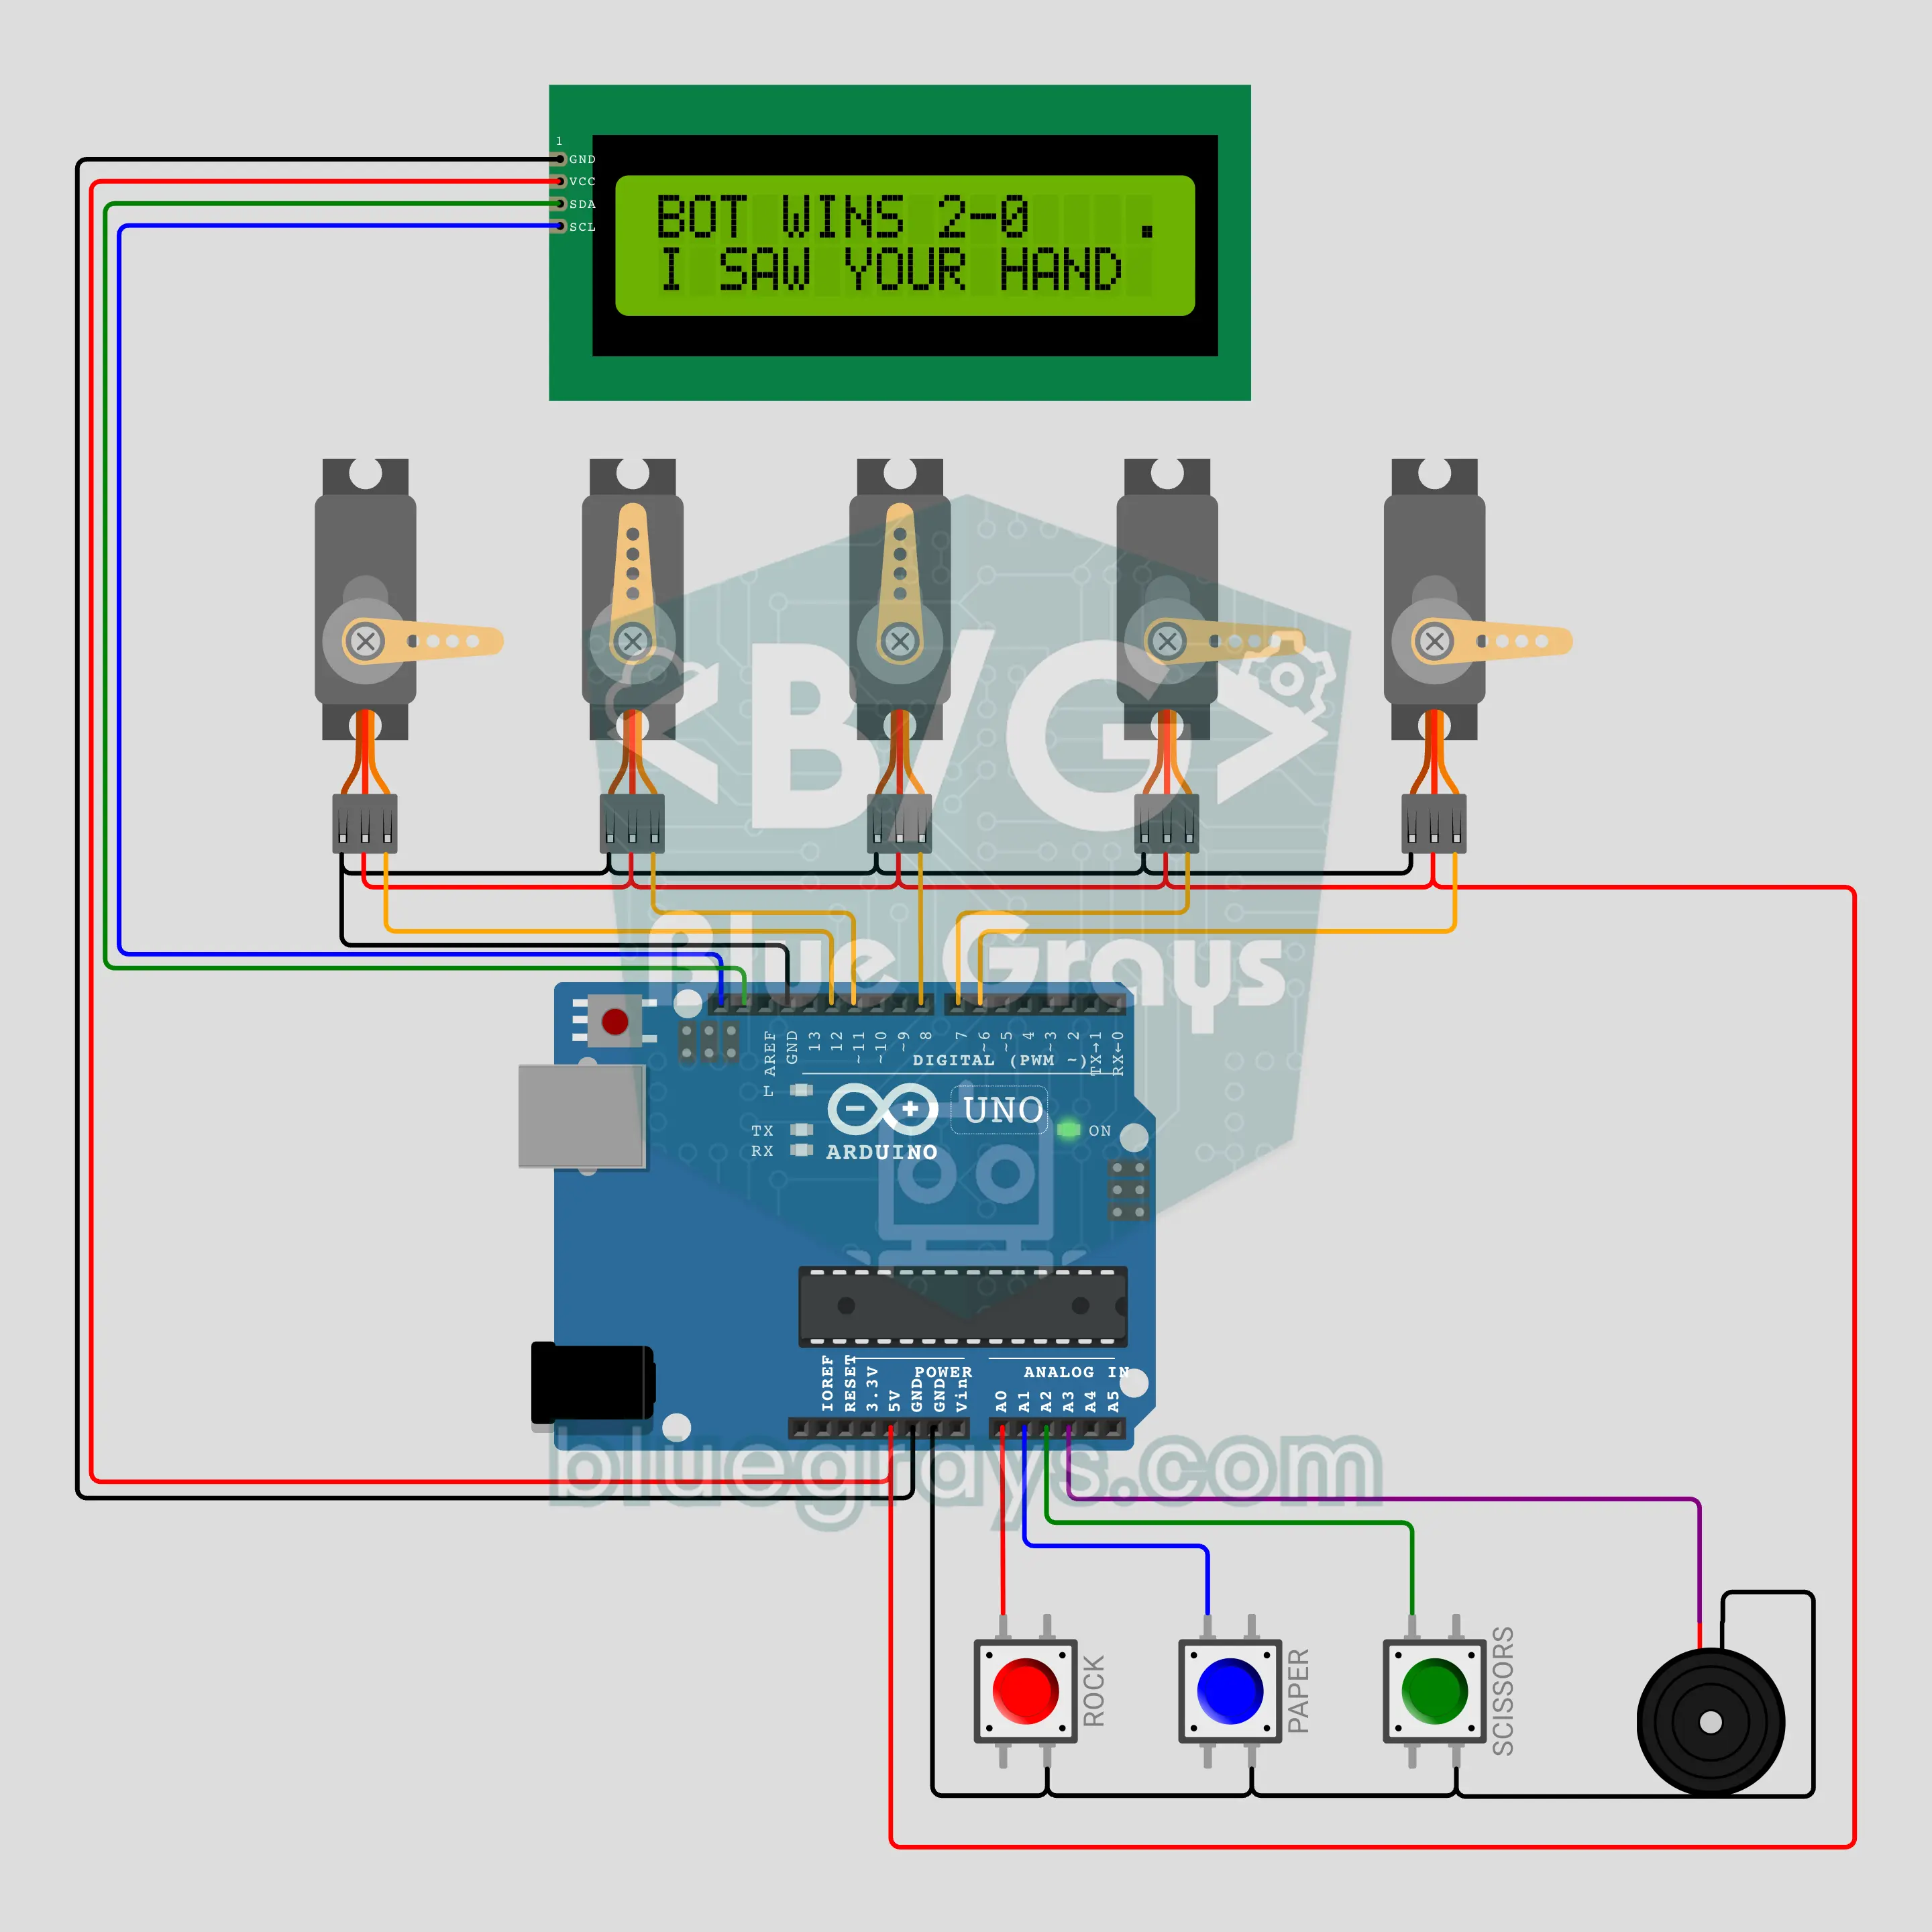
Arduino 반칙하는 로봇 손: 가위바위보 (서보 5개 + 버튼 3개 + LCD)
서보 다섯 개가 손가락 다섯 개를 굽혀서, 버튼 세 개로 하는 동안 로봇 손이 바위, 보, 가위를 내요. I2C LCD가 "3, 2, 1, SHOOT!"을 세고 둘의 선택과 점수를 보여 주며, 부저가 박자마다 삑 소리를 내요. 보통 모드에서는 손이 무작위로 골라서 공정하게 해요. 버튼 두 개를 함께 누르고 있으면 비밀 반칙 모드가 켜져요. 손이 내가 누르는 것을 보고 같은 순간에 이기는 모양을 내요. 경기가 끝나면 자백까지 해요.
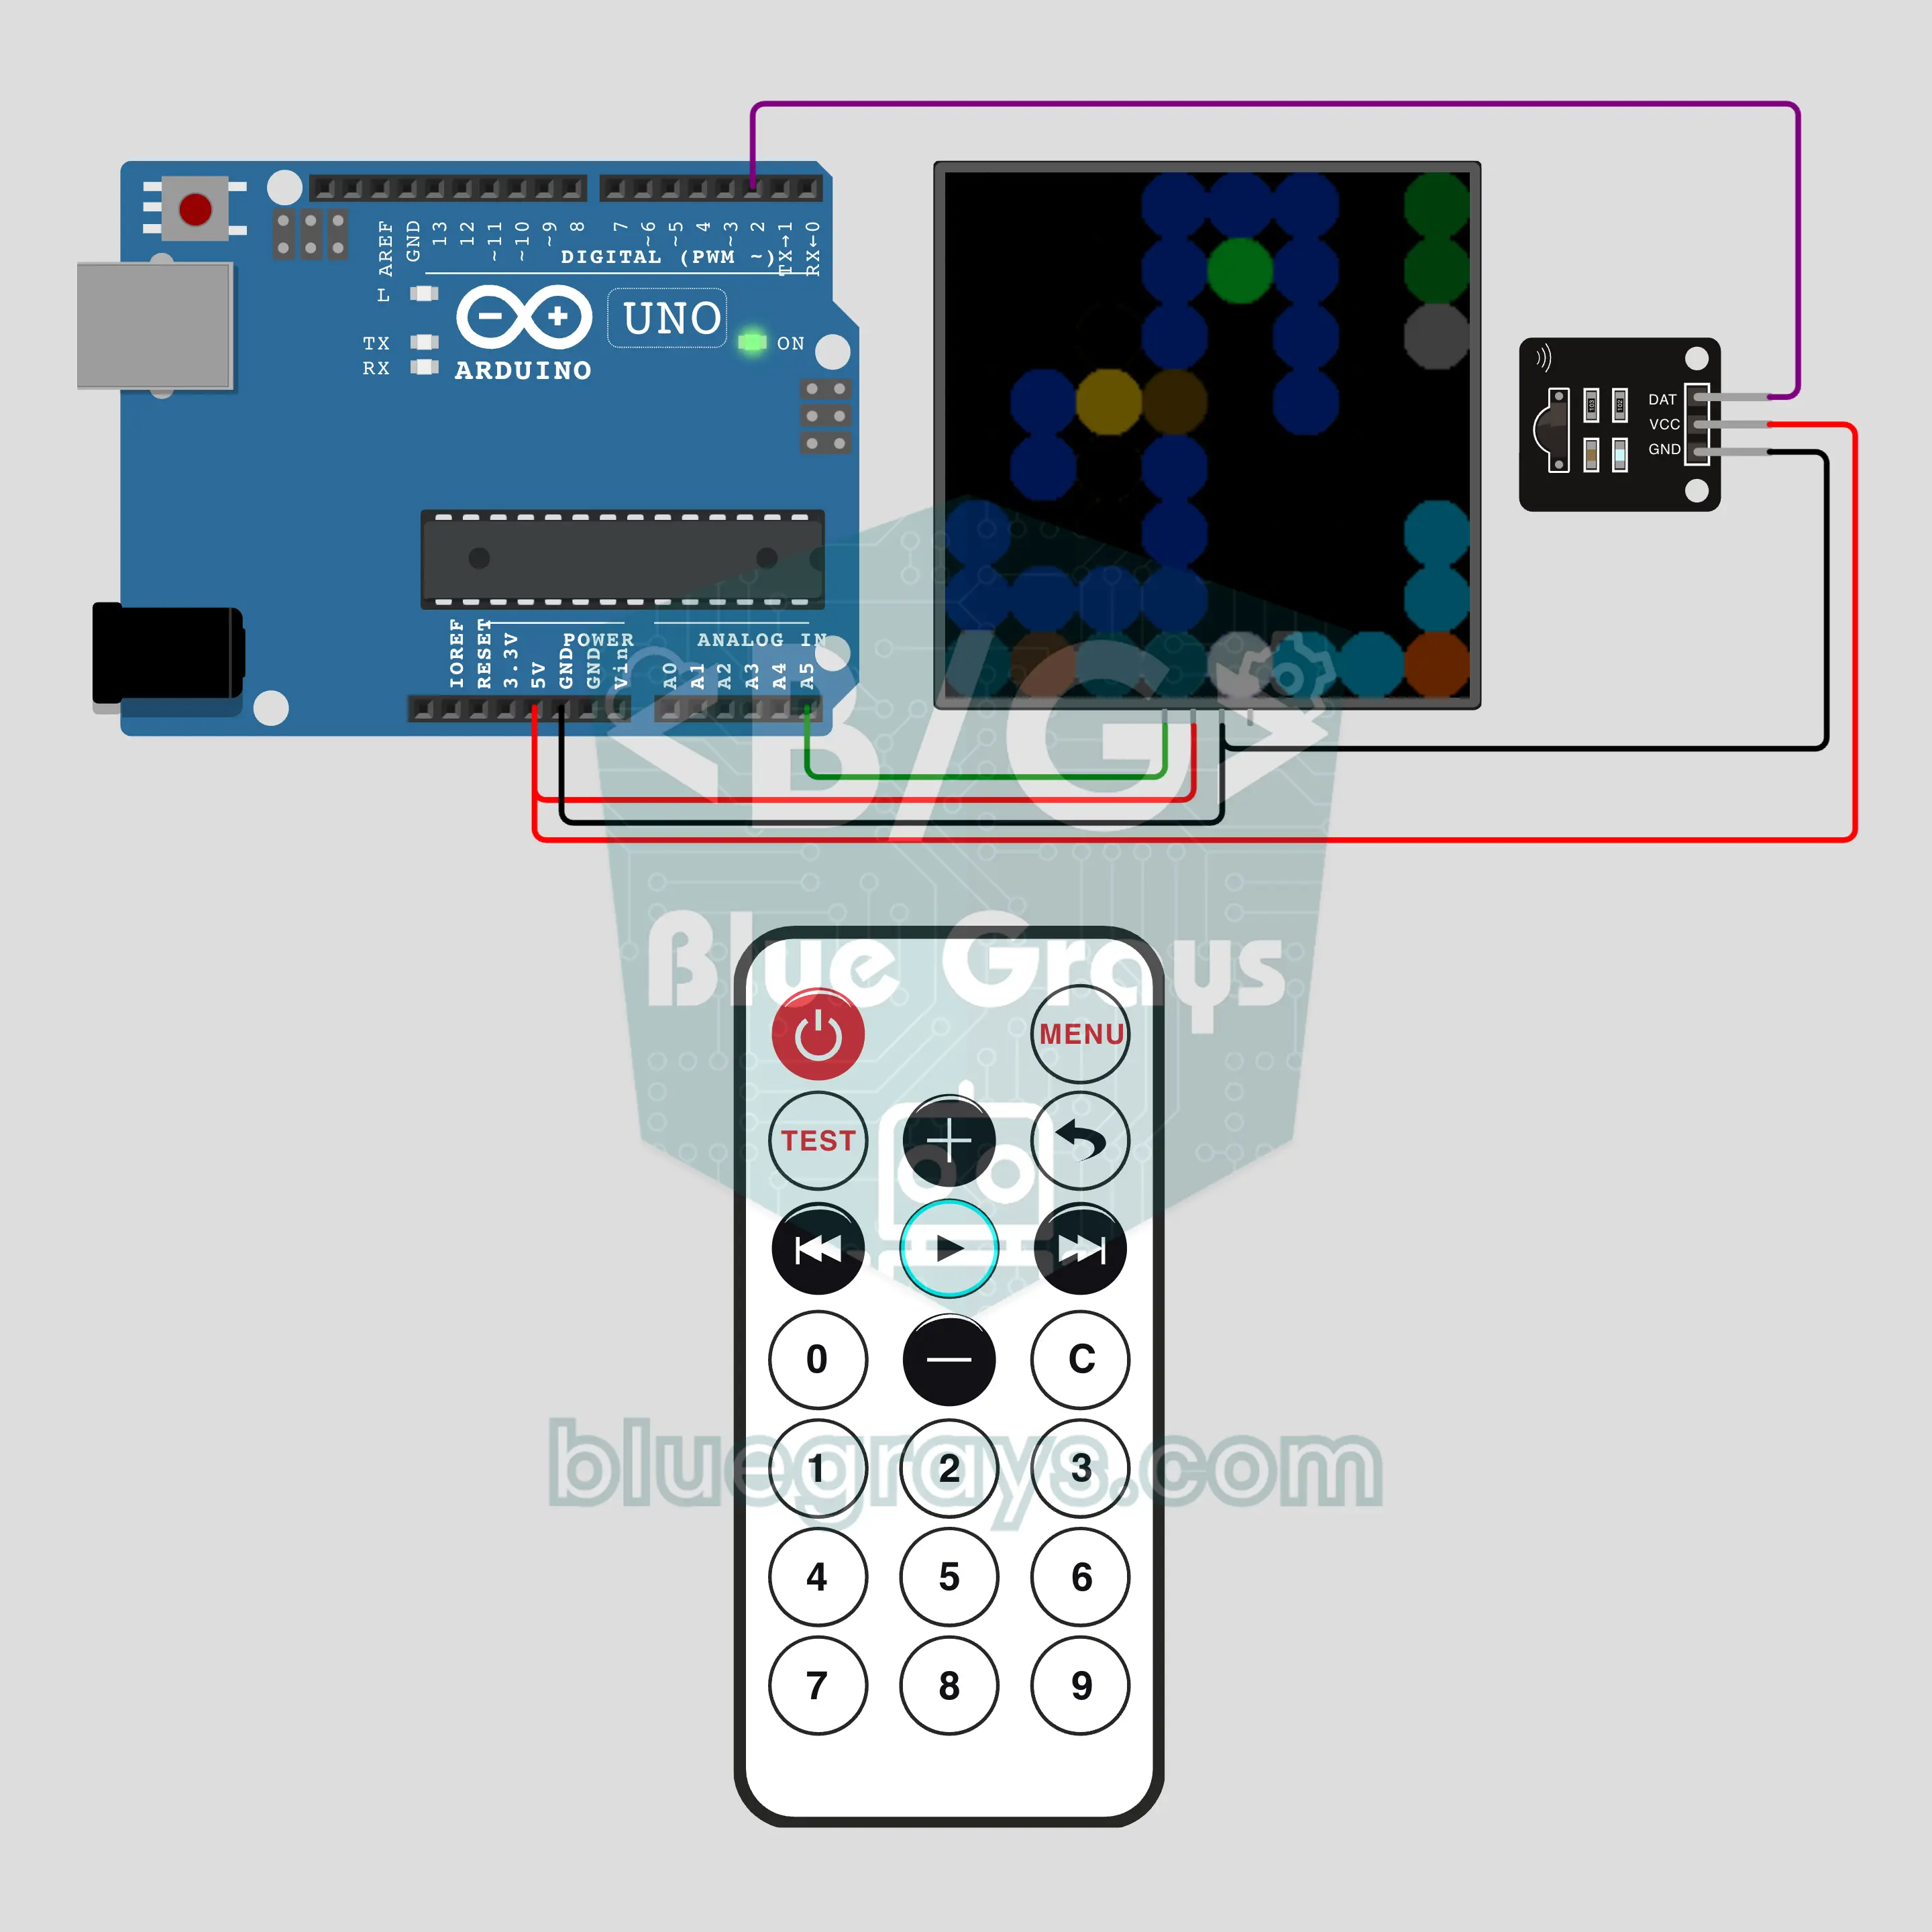
Arduino 리모컨으로 프로그래밍하는 로봇: 유아를 위한 코딩 (IR + 8x8 NeoPixel)
바닥 로봇 스타일의 화면 없는 코딩이에요. 아이가 리모컨의 2-4-6-8 키로 최대 10단계를 입력하고 PLAY를 누르면, 픽셀 로봇이 8x8 NeoPixel 매트릭스의 미로를 계획대로 한 단계씩 따라가요. 벽에 부딪히면 빨갛게 번쩍이고 출발점으로 돌아가요. 목표에 닿으면 무지개 축하와 다음 미로가 나와요. 준비된 미로 4개와 되돌리기, 지우기 키가 있어요. 유치원과 초등학교 수업에 바로 쓸 수 있는 활동이에요.