
Arduino 프로젝트 탐색
초급부터 고급까지, 회로도와 코드, 동영상이 있는 수백 개의 프로젝트를 만나 보세요. 현재 수준에 맞게 시작해 보세요.
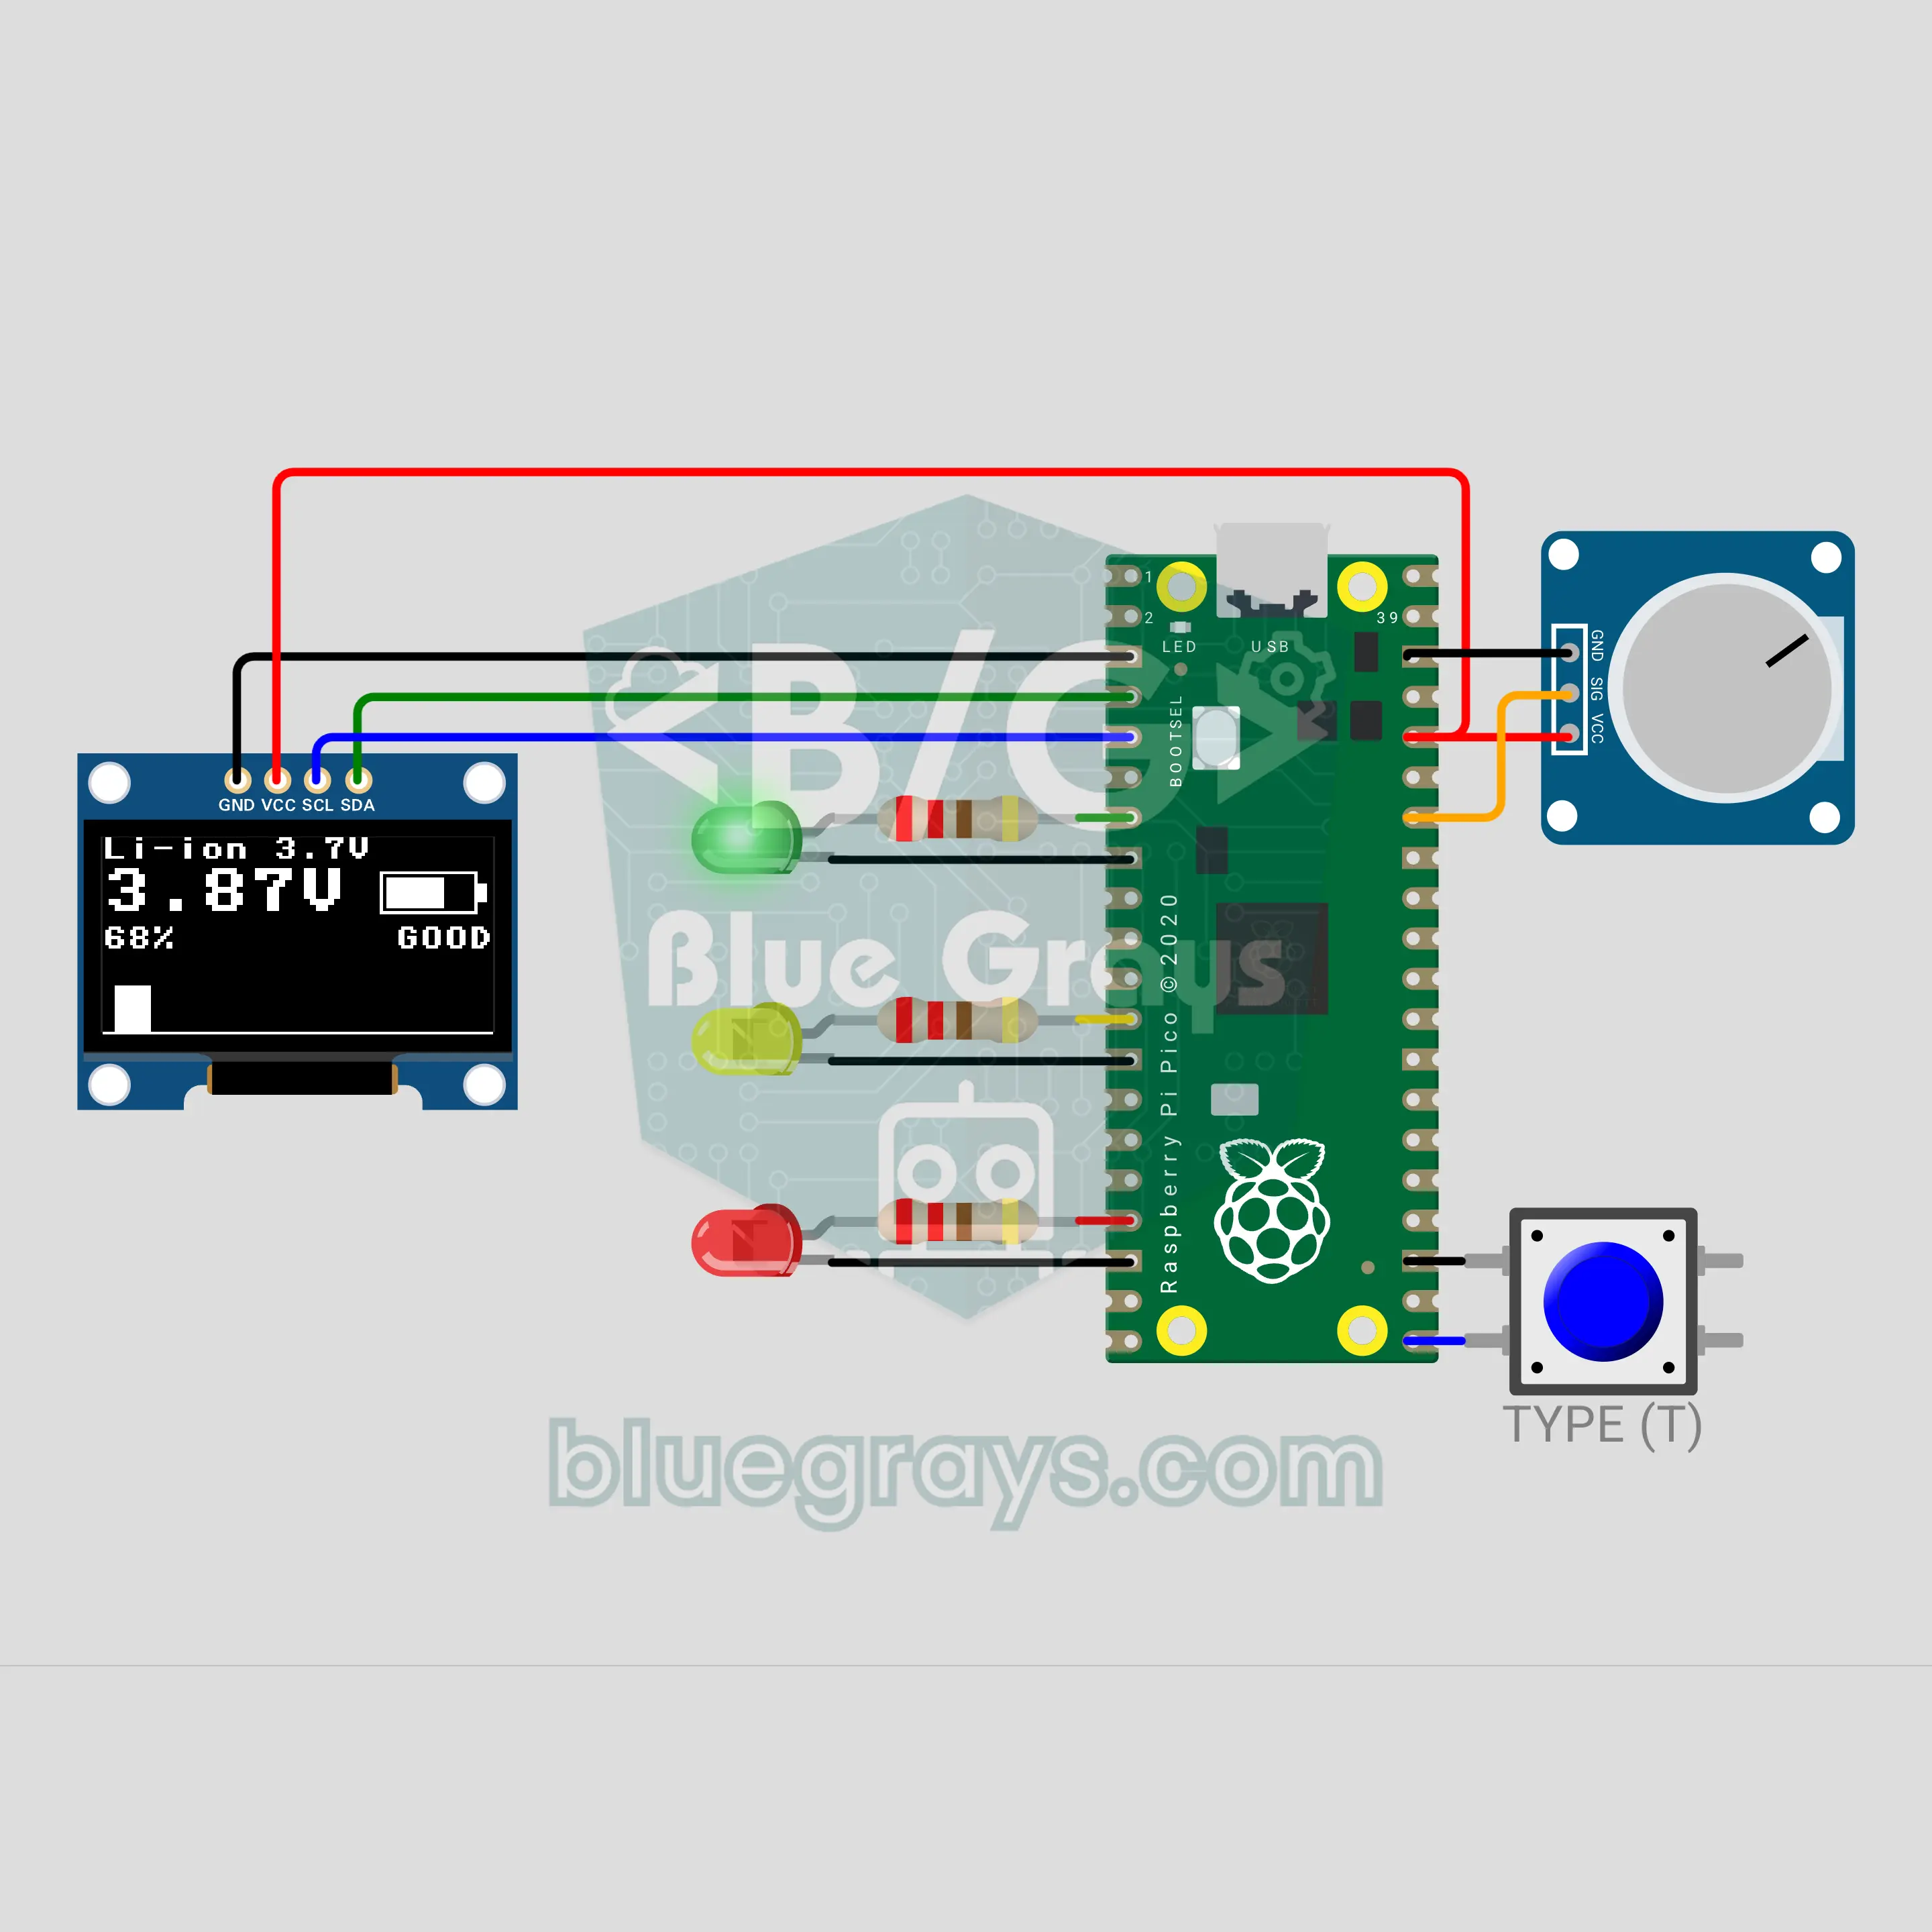
Raspberry Pi Pico 배터리 테스터 (전압 분배기 + OLED + LED 3개)
서랍 속 배터리 중 어떤 게 아직 쓸 만할까요? 배터리를 두 프로브에 대는 순간 Raspberry Pi Pico가 OLED 디스플레이에 전압, 충전 퍼센트, 차오르는 배터리 아이콘을 보여 주고, 초록, 노랑, 빨강 LED가 판정을 내려요. 버튼으로 AA, NiMH, Li-ion, 9 V를 바꿔요. 전압 분배기가 9 V도 Pico가 안전하게 잴 수 있는 수준으로 낮추고, 32번 읽은 값의 평균으로 값이 흔들리지 않아요.
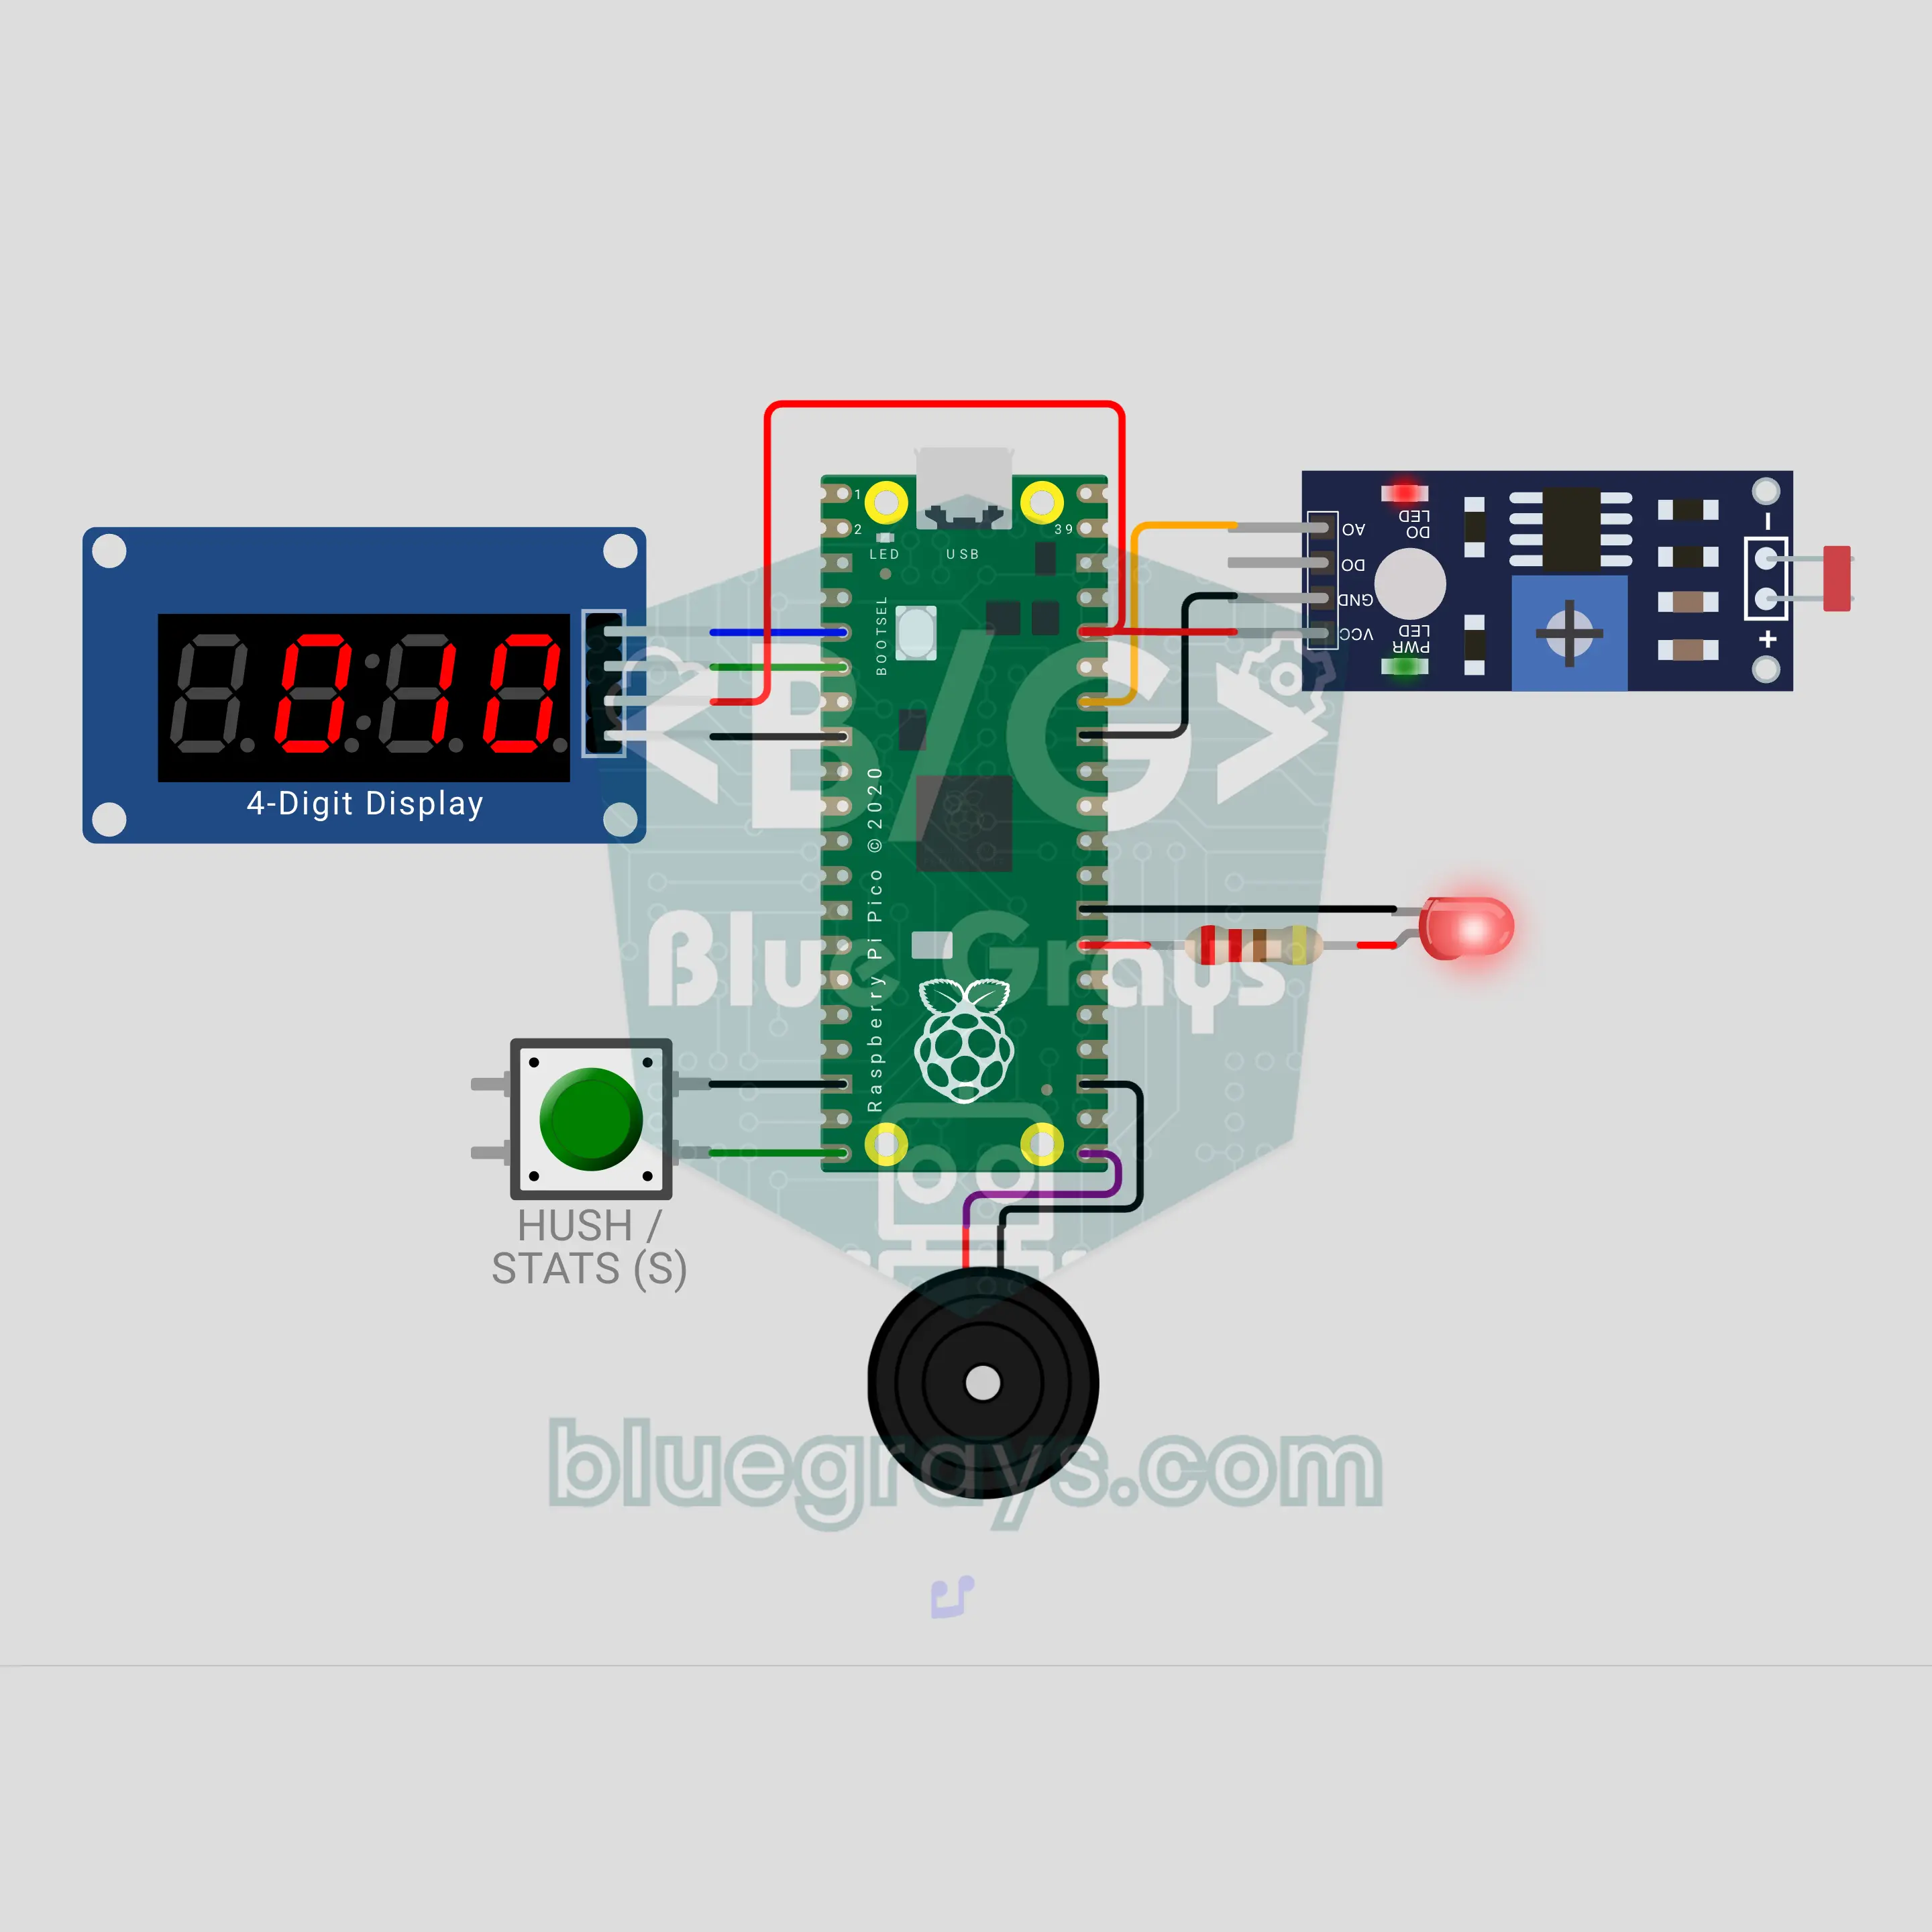
Raspberry Pi Pico 냉장고 문 열림 경보기 (LDR + TM1637 + 부저)
누가 냉장고 문을 열어 뒀을까요? Raspberry Pi Pico가 LDR로 안쪽 전등을 보고, 문이 몇 초 동안 열려 있는지 TM1637 디스플레이에 세요. 20초가 되면 부드럽게 삑삑 두 번, 40초가 되면 빨간 LED와 함께 끈질긴 사이렌이 울려요. 버튼을 누르면 경보가 60초 동안 조용해져요. 문을 연 횟수, 총 시간, 가장 오래 열린 시간이 저장되어 정전이 돼도 지워지지 않아요.
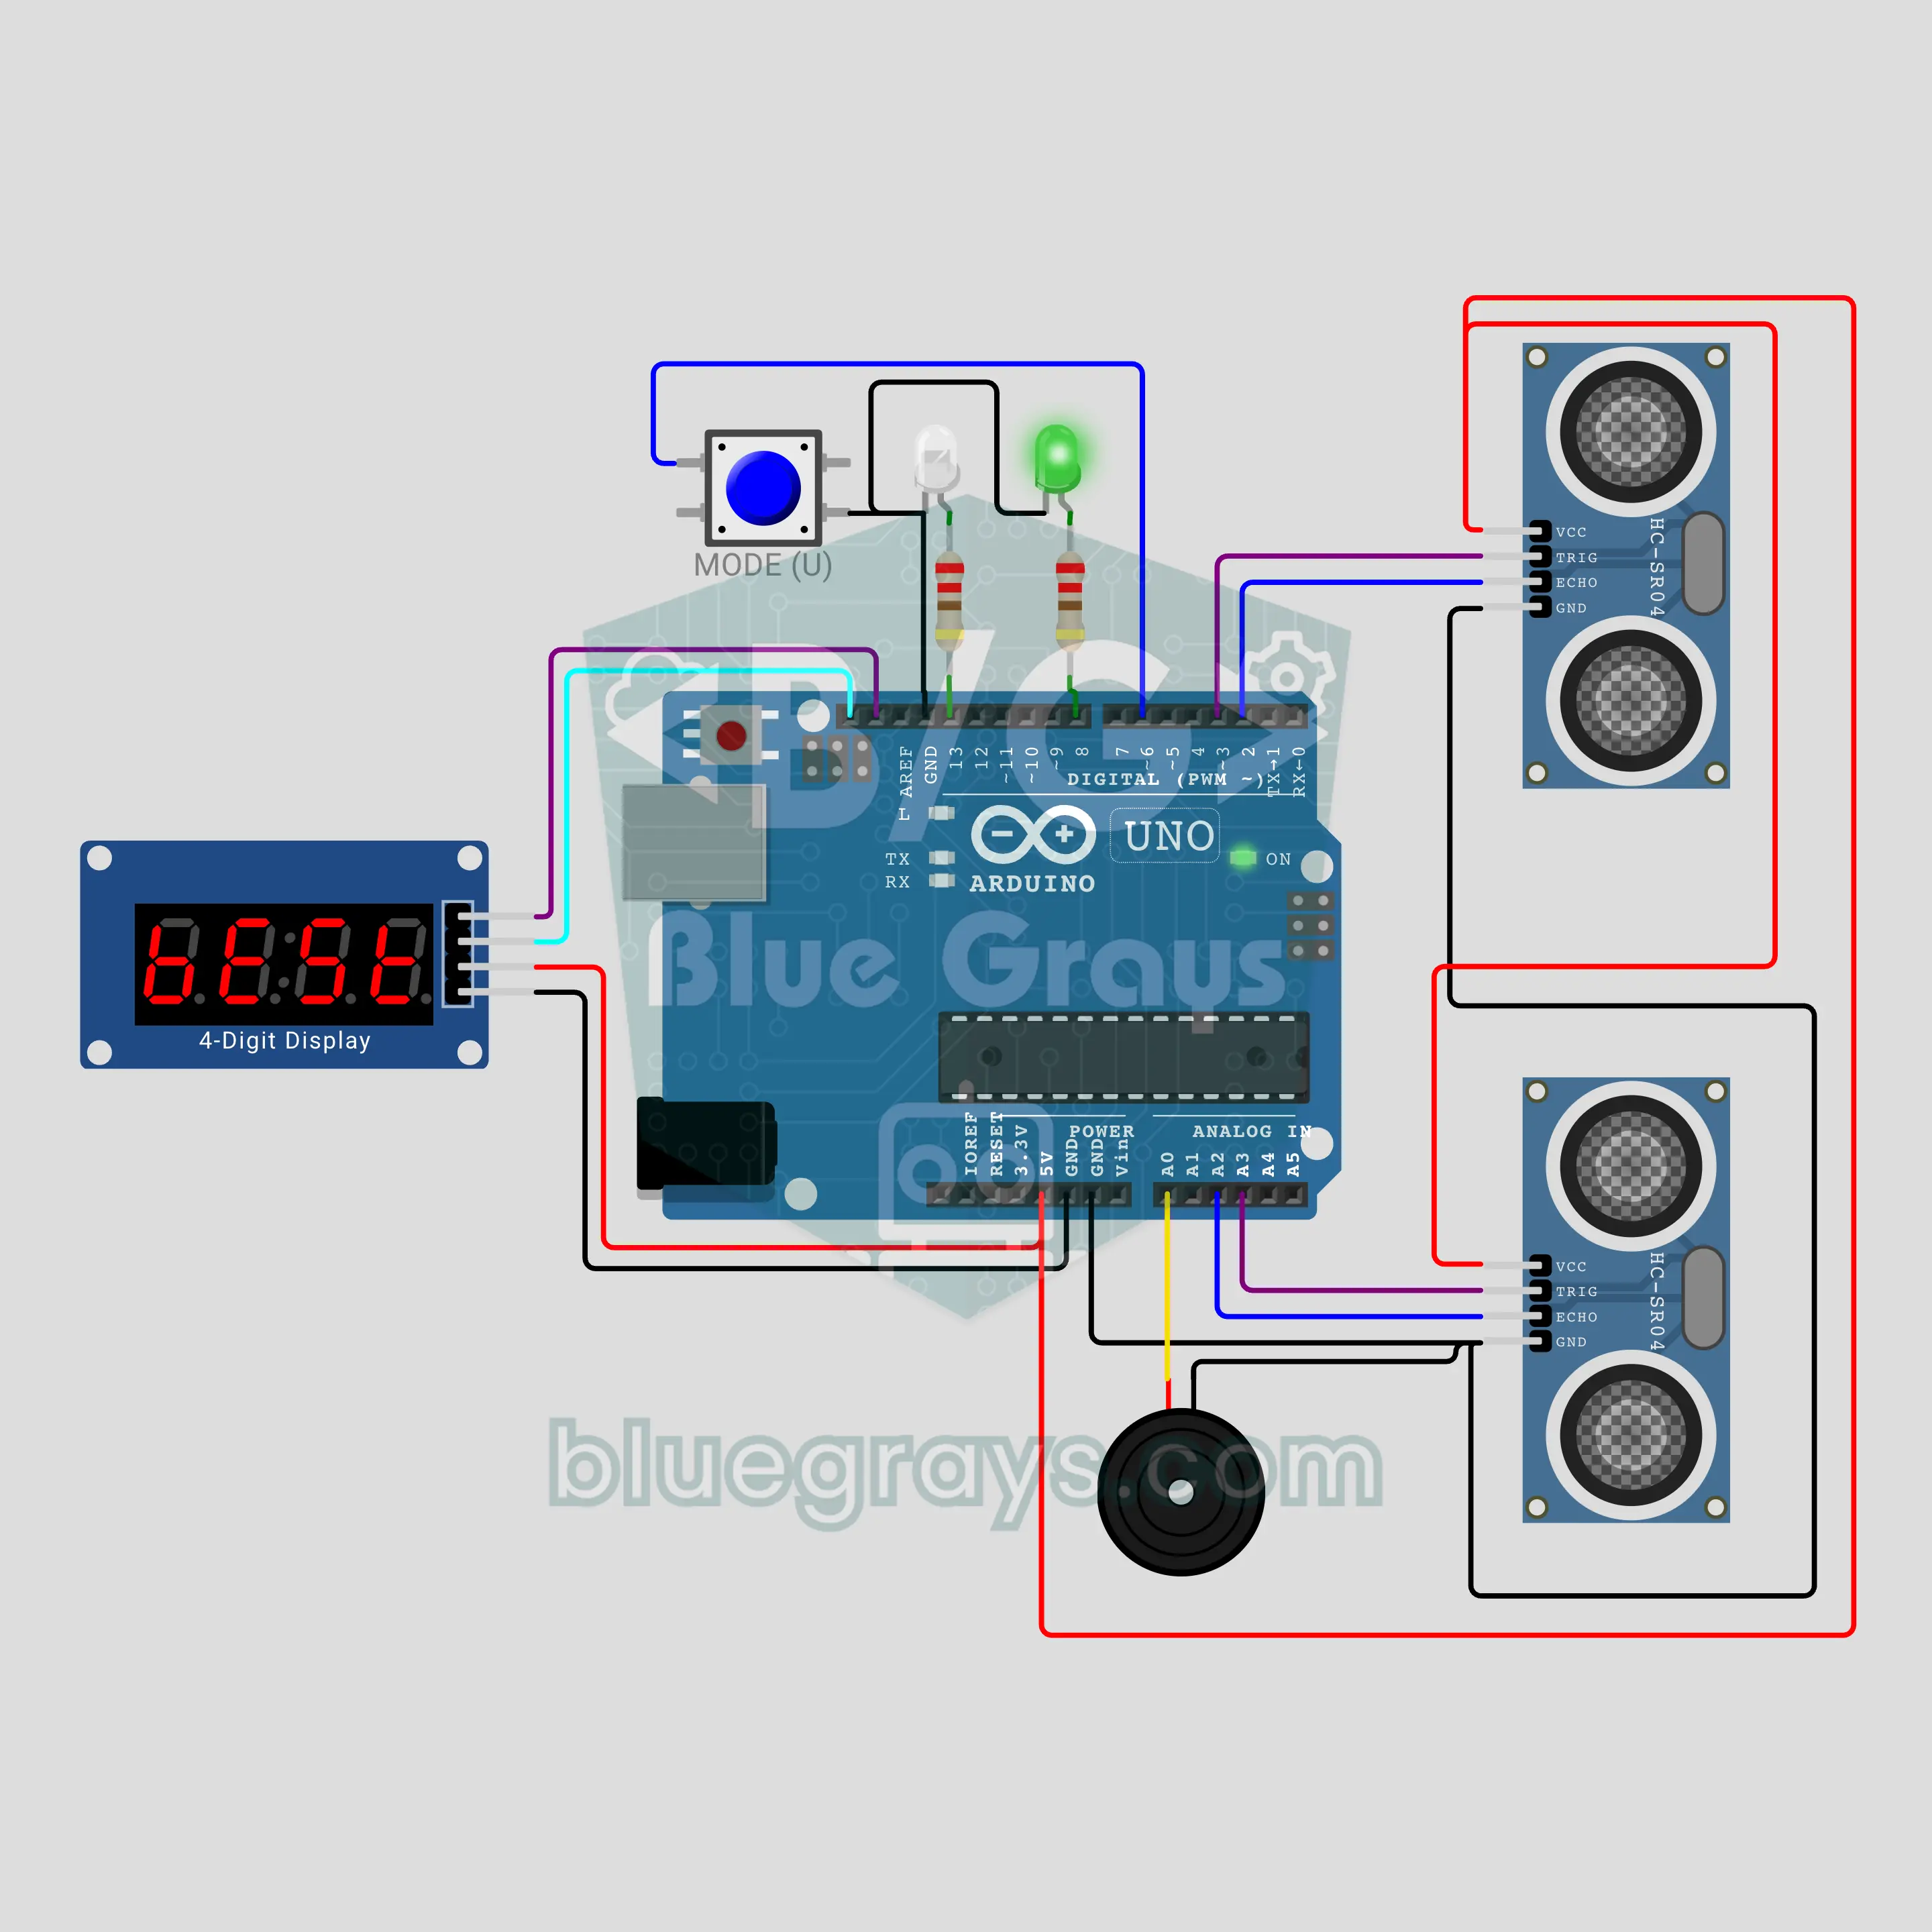
Arduino 장난감 자동차 속도 측정기 (HC-SR04 2개 + TM1637 디스플레이)
장난감 자동차용 과속 단속기예요! HC-SR04 센서 두 개가 트랙 옆에 20 cm 간격으로 서서 차가 지나가는 시간을 micros()로 재요. 속도 = 거리 / 시간. TM1637에 결과가 cm/s, km/h, 또는 1:64 축척의 실제 크기 속도로 나와요. 제한 속도를 넘으면 흰색 LED가 단속 카메라 플래시처럼 번쩍이고 사이렌이 울려요. 반대 방향은 마이너스 부호로 나오고, 기록은 EEPROM에 남아요.
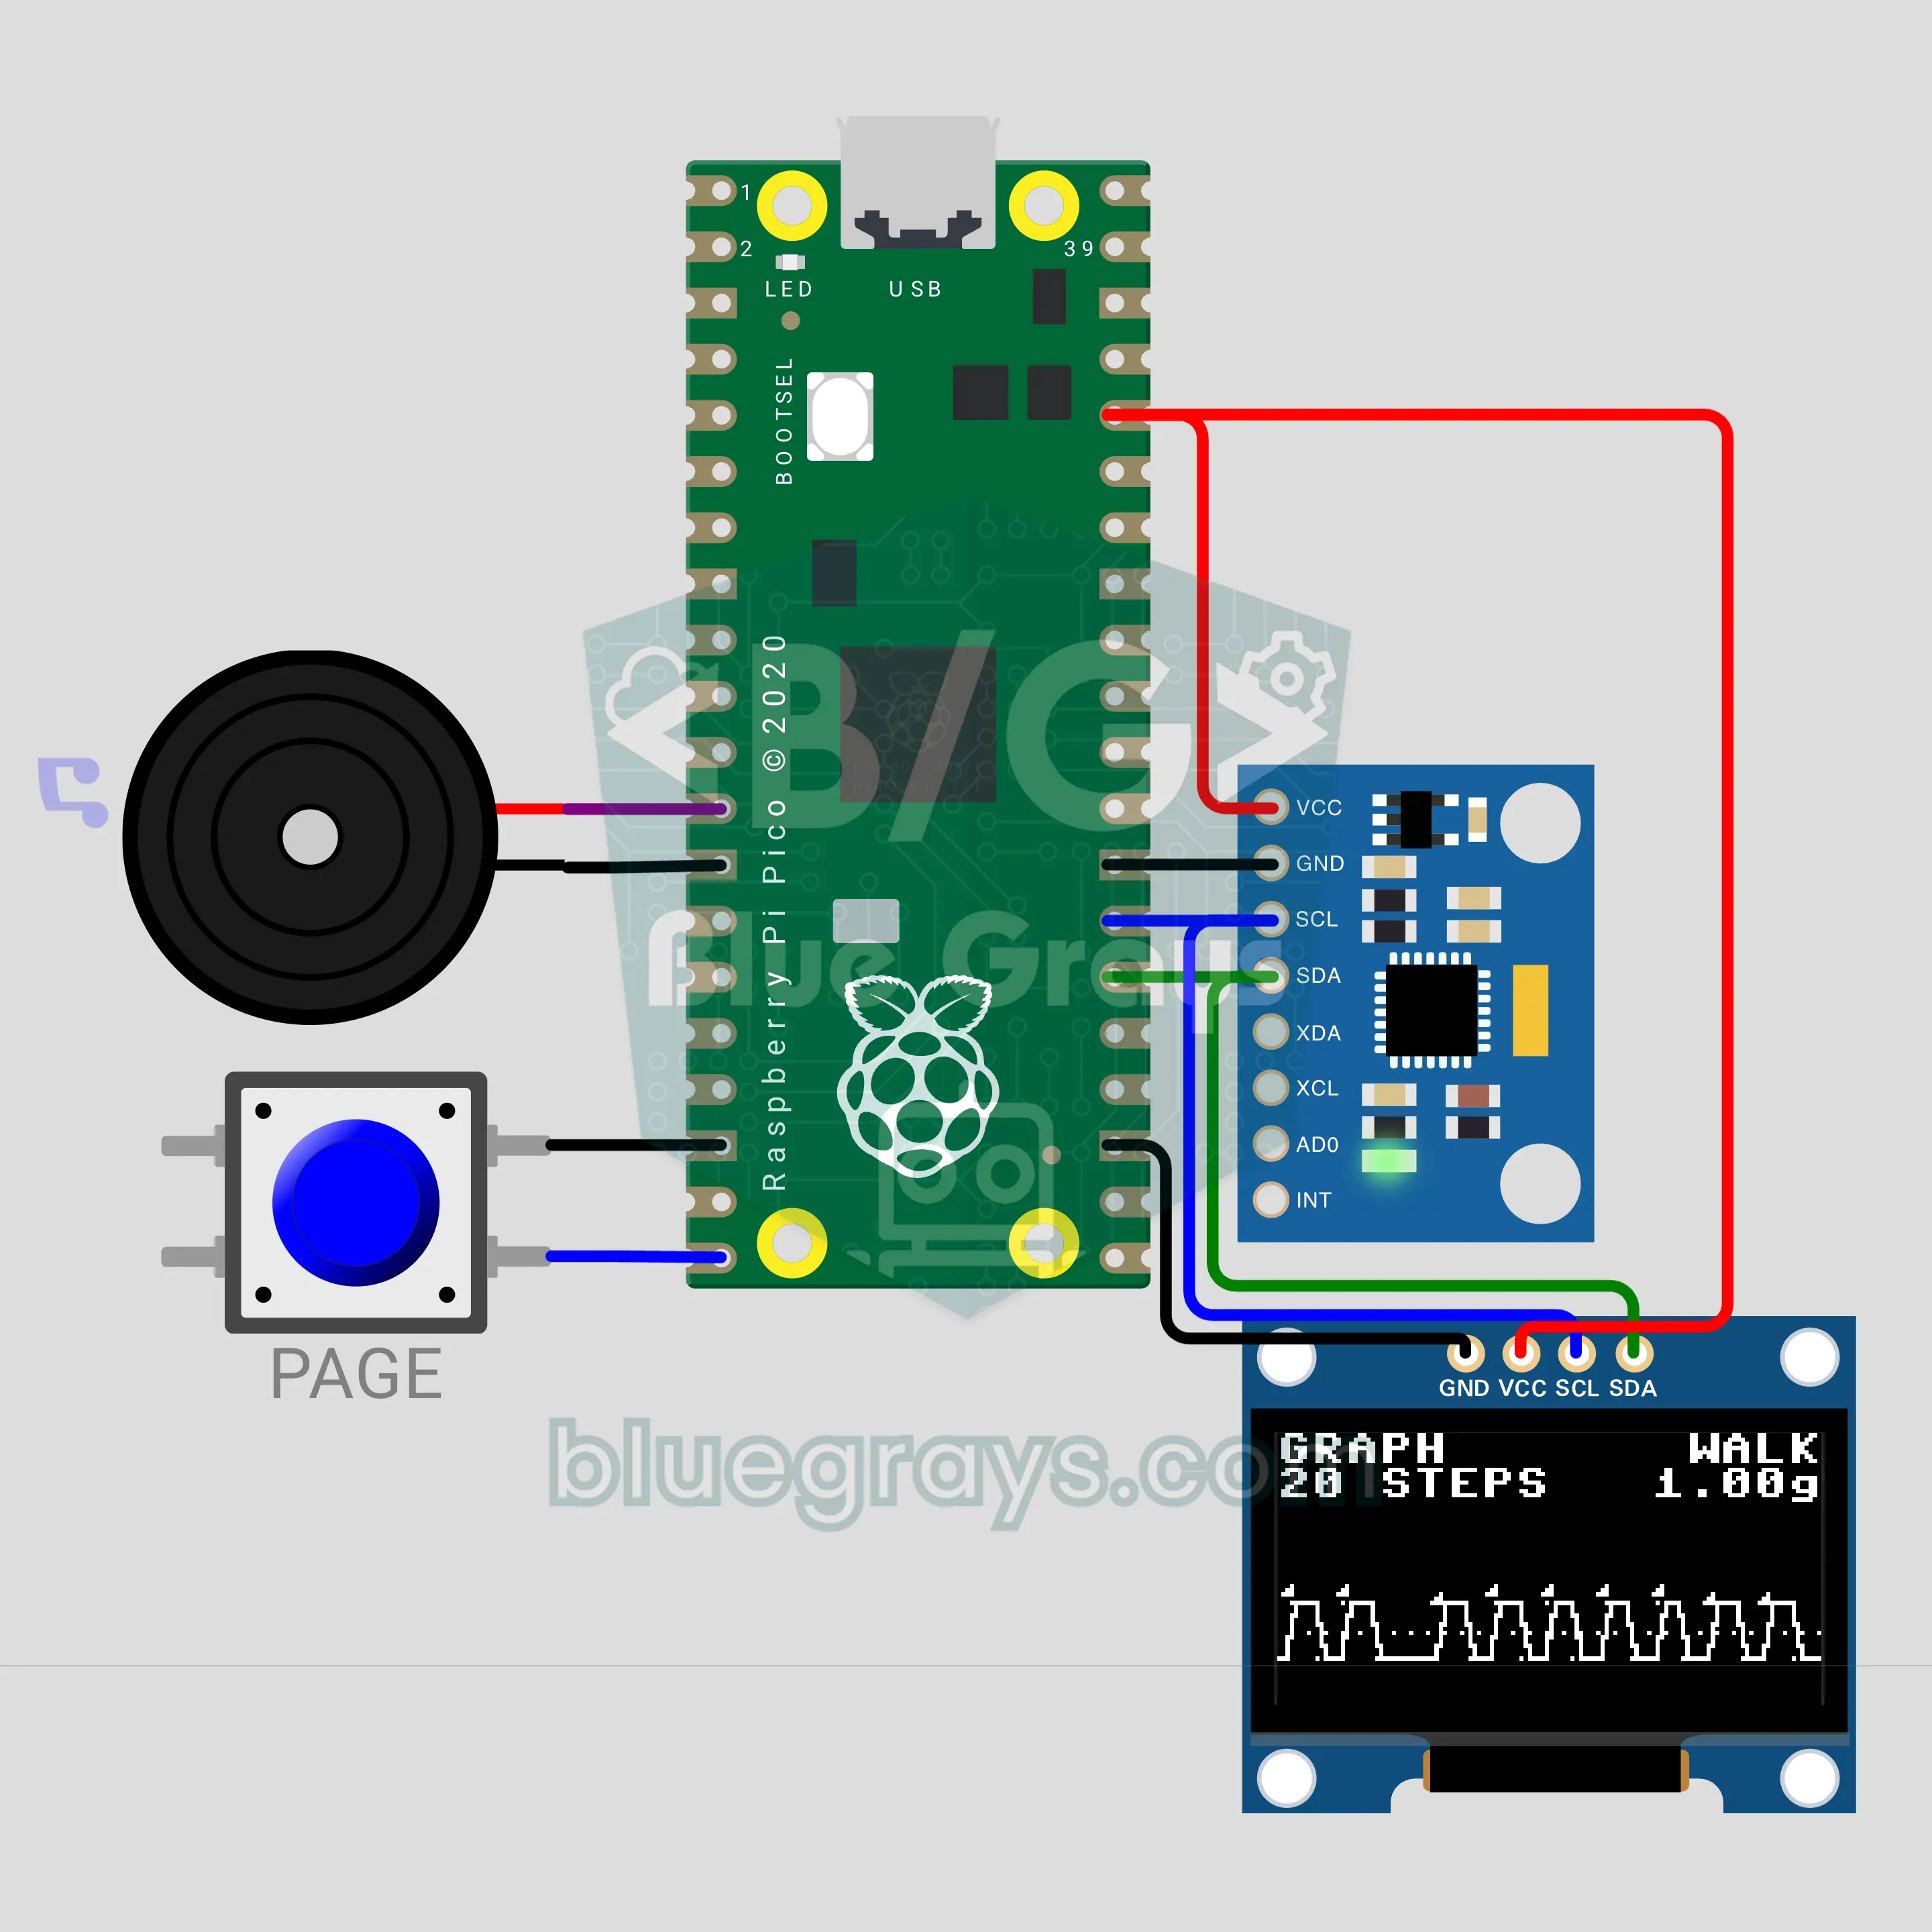
Raspberry Pi Pico 걸음 수 측정기: 만보기 (MPU-6050 + OLED + 부저)
스마트워치가 걸음 수를 세는 방법을 내 회로에서 확인해요! Raspberry Pi Pico가 MPU-6050 가속도 센서를 1초에 50번 읽고, 신호를 평활화해서 걸음마다 생기는 봉우리를 세요. 0.96인치 OLED에 걸음 수, 거리, 칼로리, 케이던스가 나오고, 실시간 그래프 페이지에는 원시 신호, 평균, 기준값이 겹쳐 그려져요. 목표에 닿으면 부저가 멜로디를 연주하고, 걸음 수는 플래시에 저장돼요.
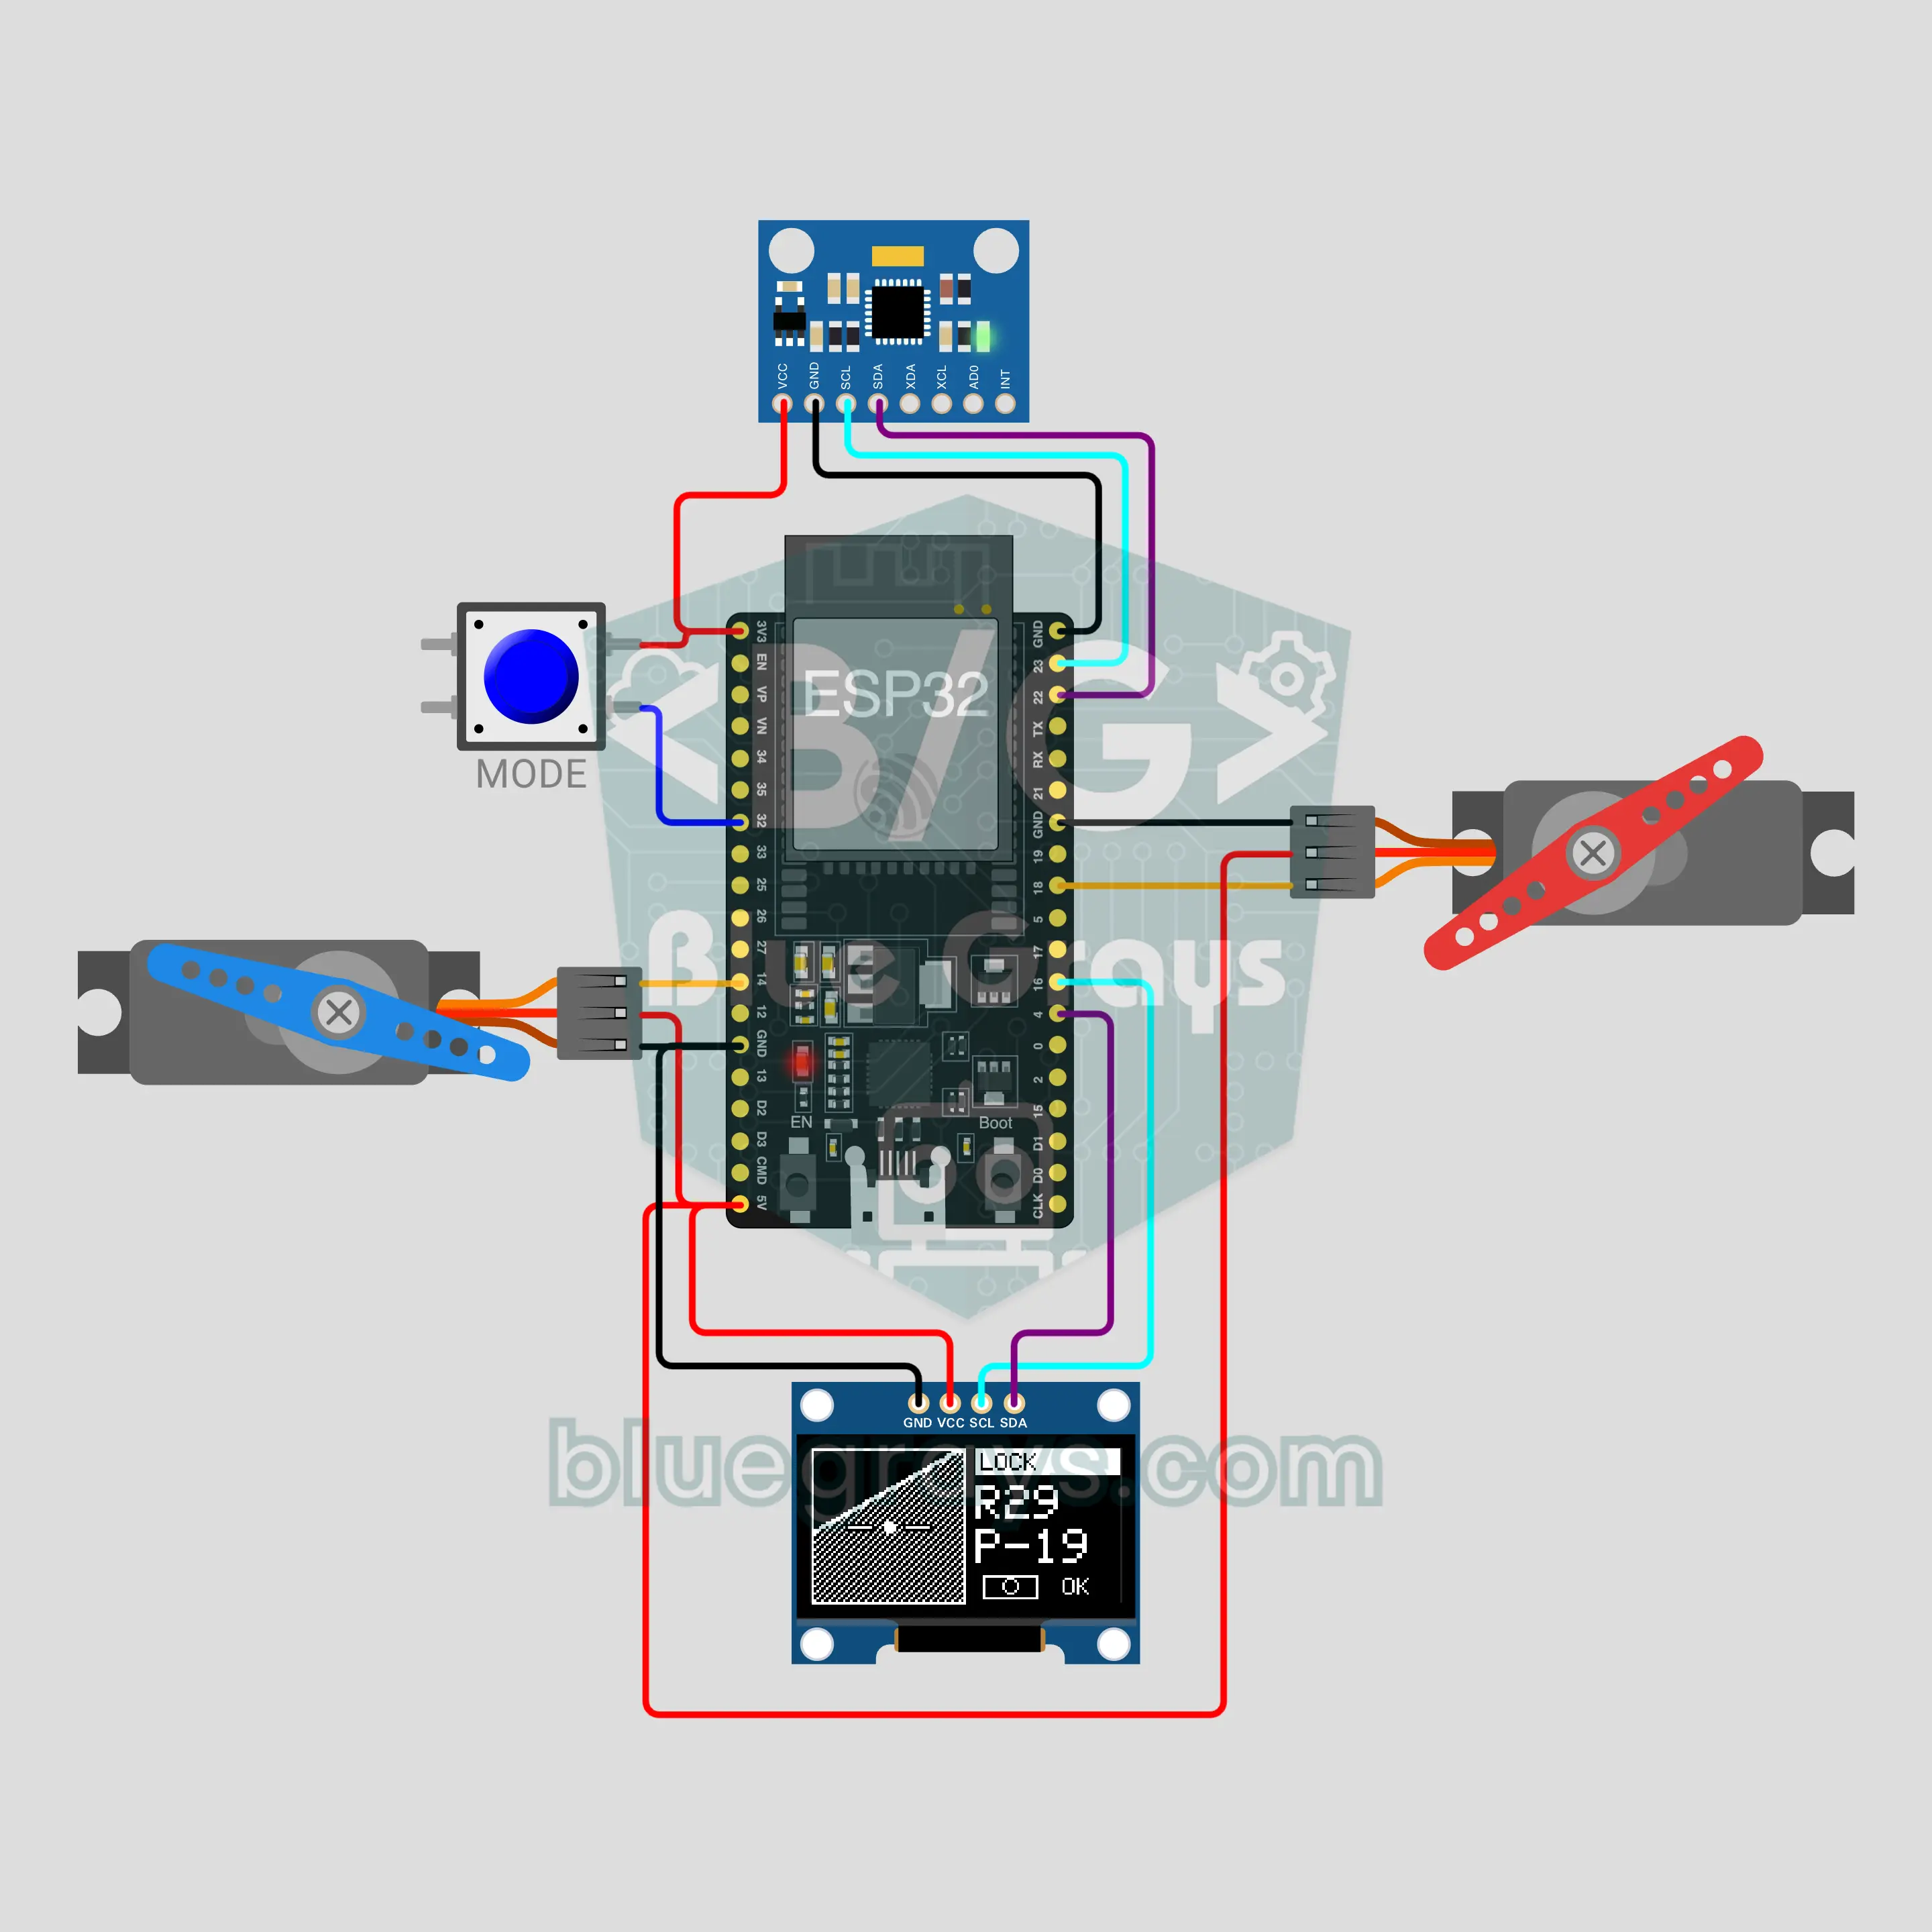
ESP32 카메라 짐벌 (MPU-6050 + 서보 2개 + OLED)
휴대폰 짐벌의 비밀을 직접 알아봐요! 손잡이가 기울면 MPU-6050이 각도를 재고, SG90 서보 2개가 반대로 돌아서 위쪽 플랫폼을 수평으로 유지해요. 각도는 자이로스코프와 가속도 센서를 섞는 상보 필터로 1초에 200번 계산해요. 0.96인치 OLED는 비행기 계기처럼 인공 수평선을 그리고, 버튼 하나로 LOCK, FOLLOW, CENTER를 바꿔요.
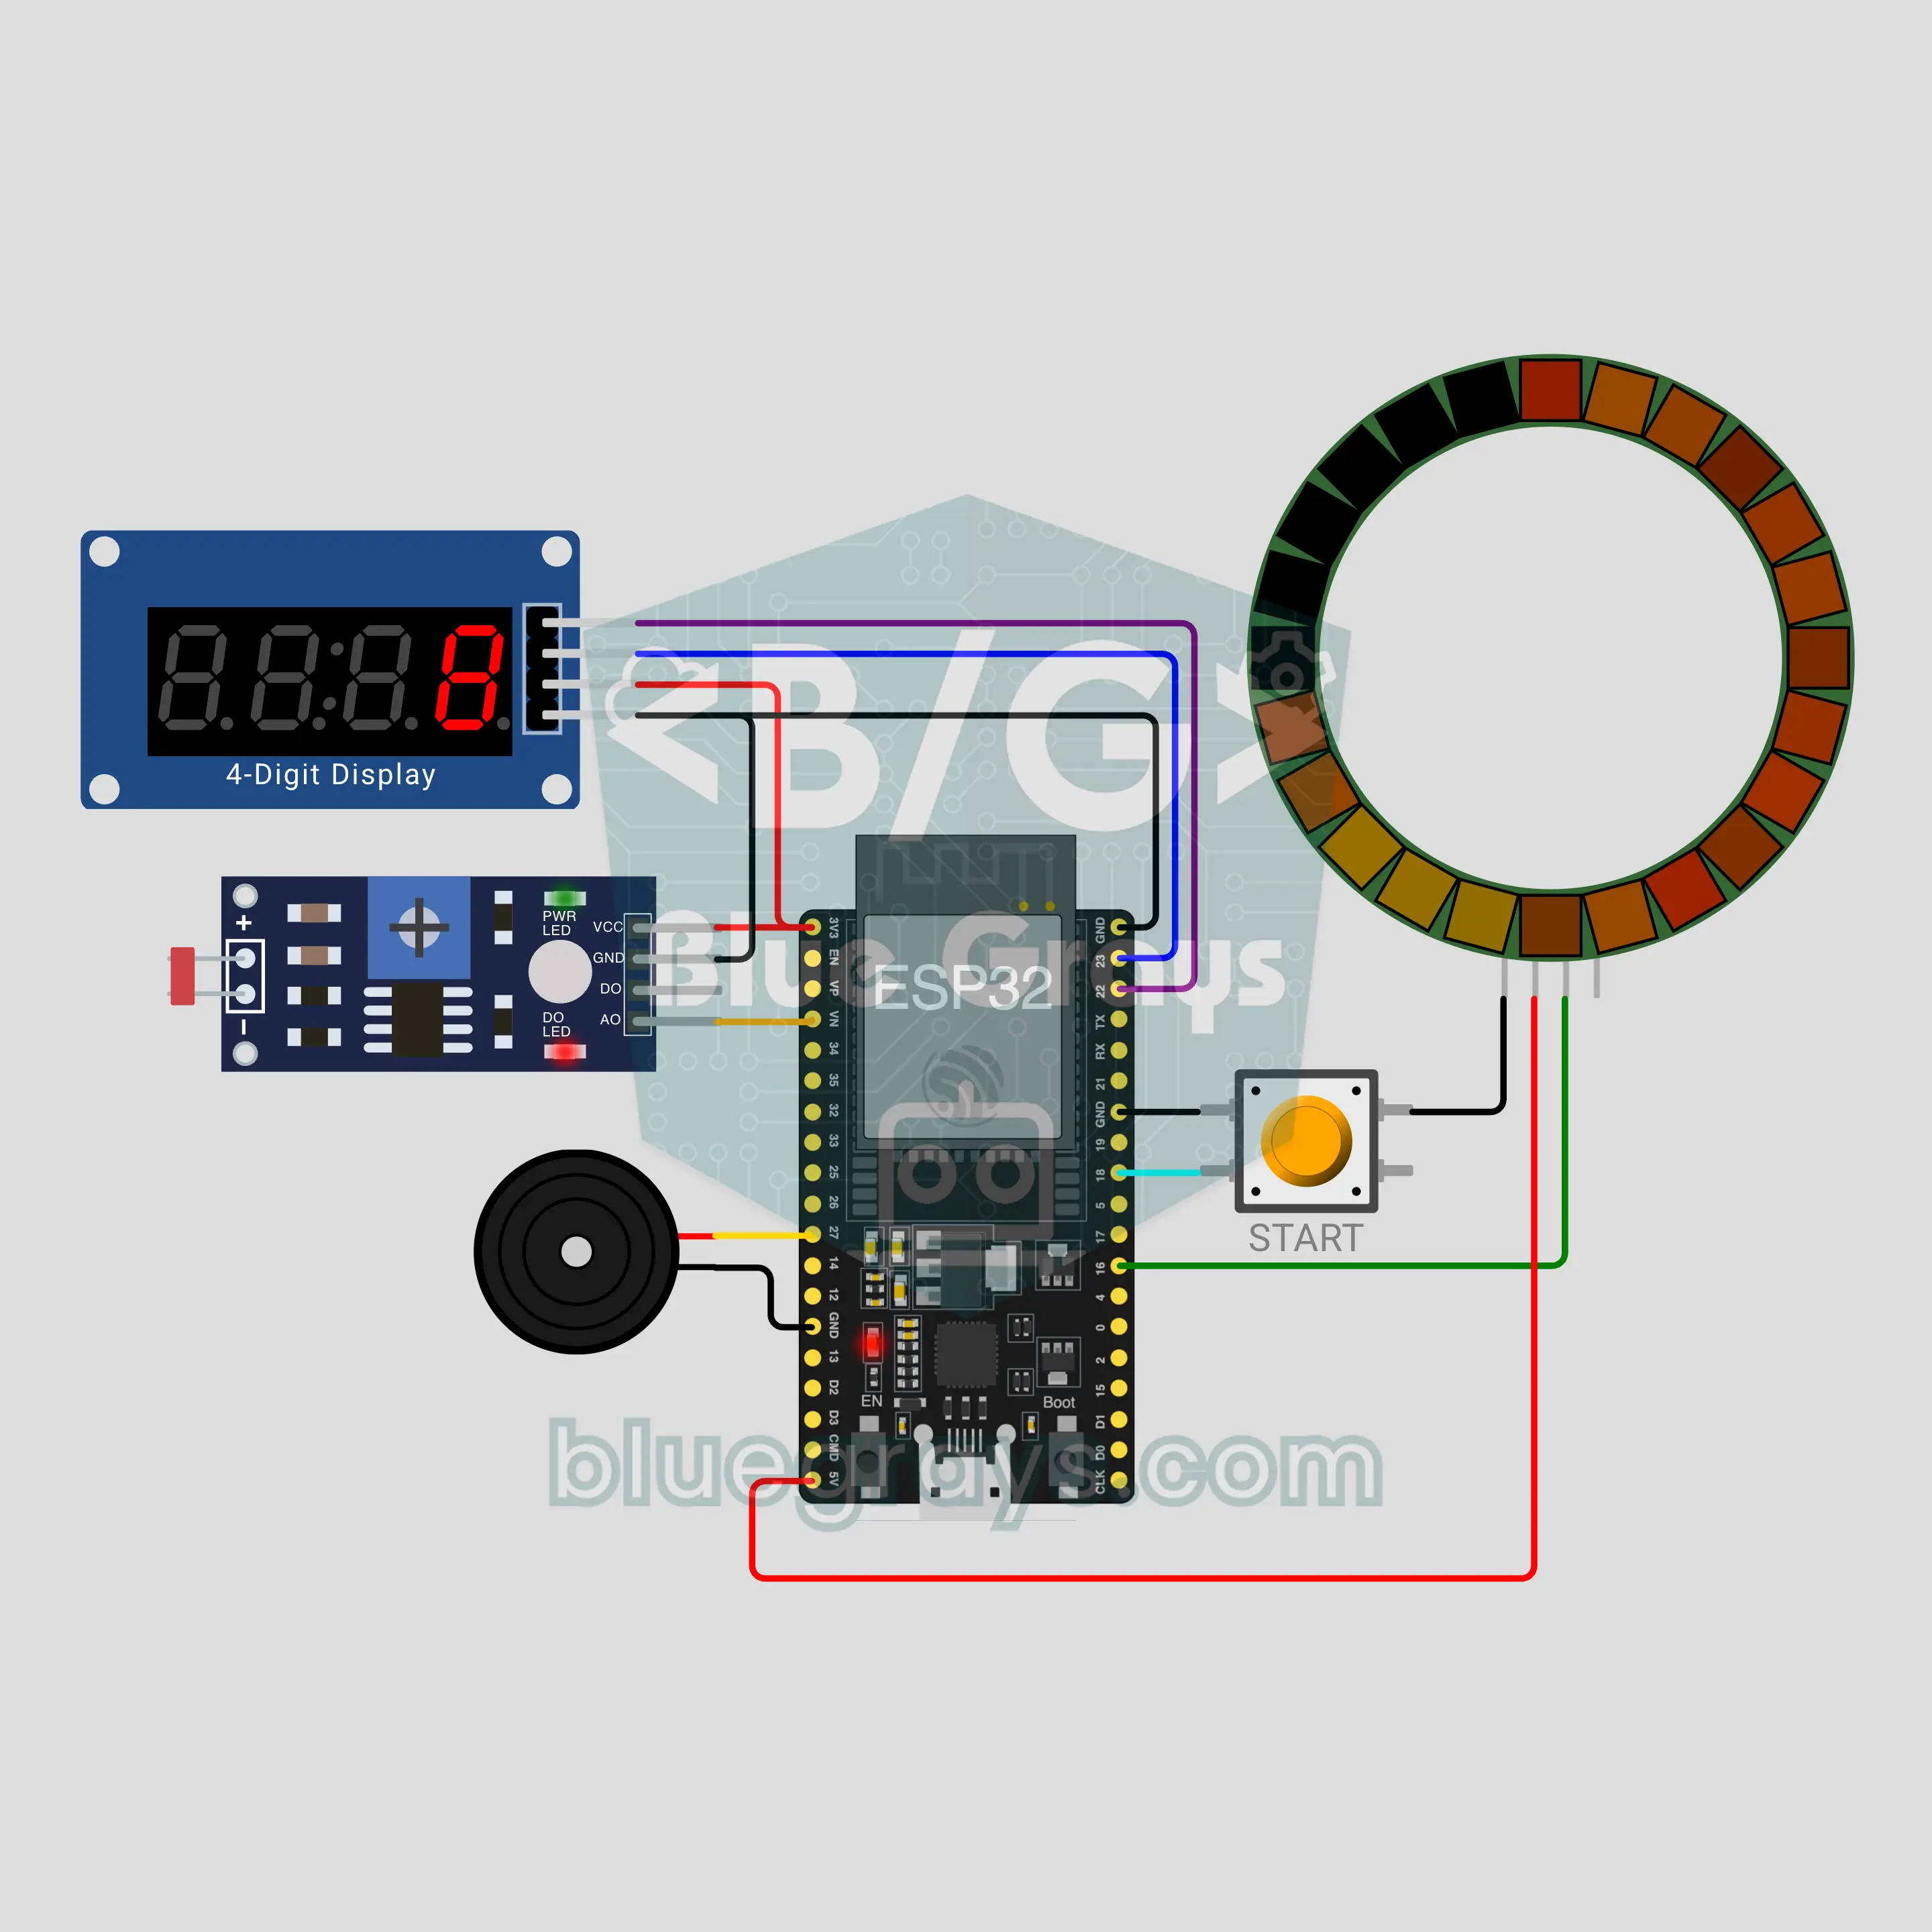
ESP32 오락실 농구 기계 (LDR + TM1637 + LED 24개 링)
놀이공원의 농구 기계를 책상 위에! 공이 종이 골대를 지나 떨어지면서 LDR 광센서 게이트의 빛을 가리면 ESP32가 골로 세요. 남은 시간은 LED 24개짜리 링에서 줄어드는 호로, 점수는 TM1637에 나와요. 마지막 10초에는 골이 3점이고, 2초 안에 3골을 넣으면 링이 불타올라요. 기준값은 빛의 느린 평균을 따라가서 커튼을 쳐도 골로 세지 않아요.
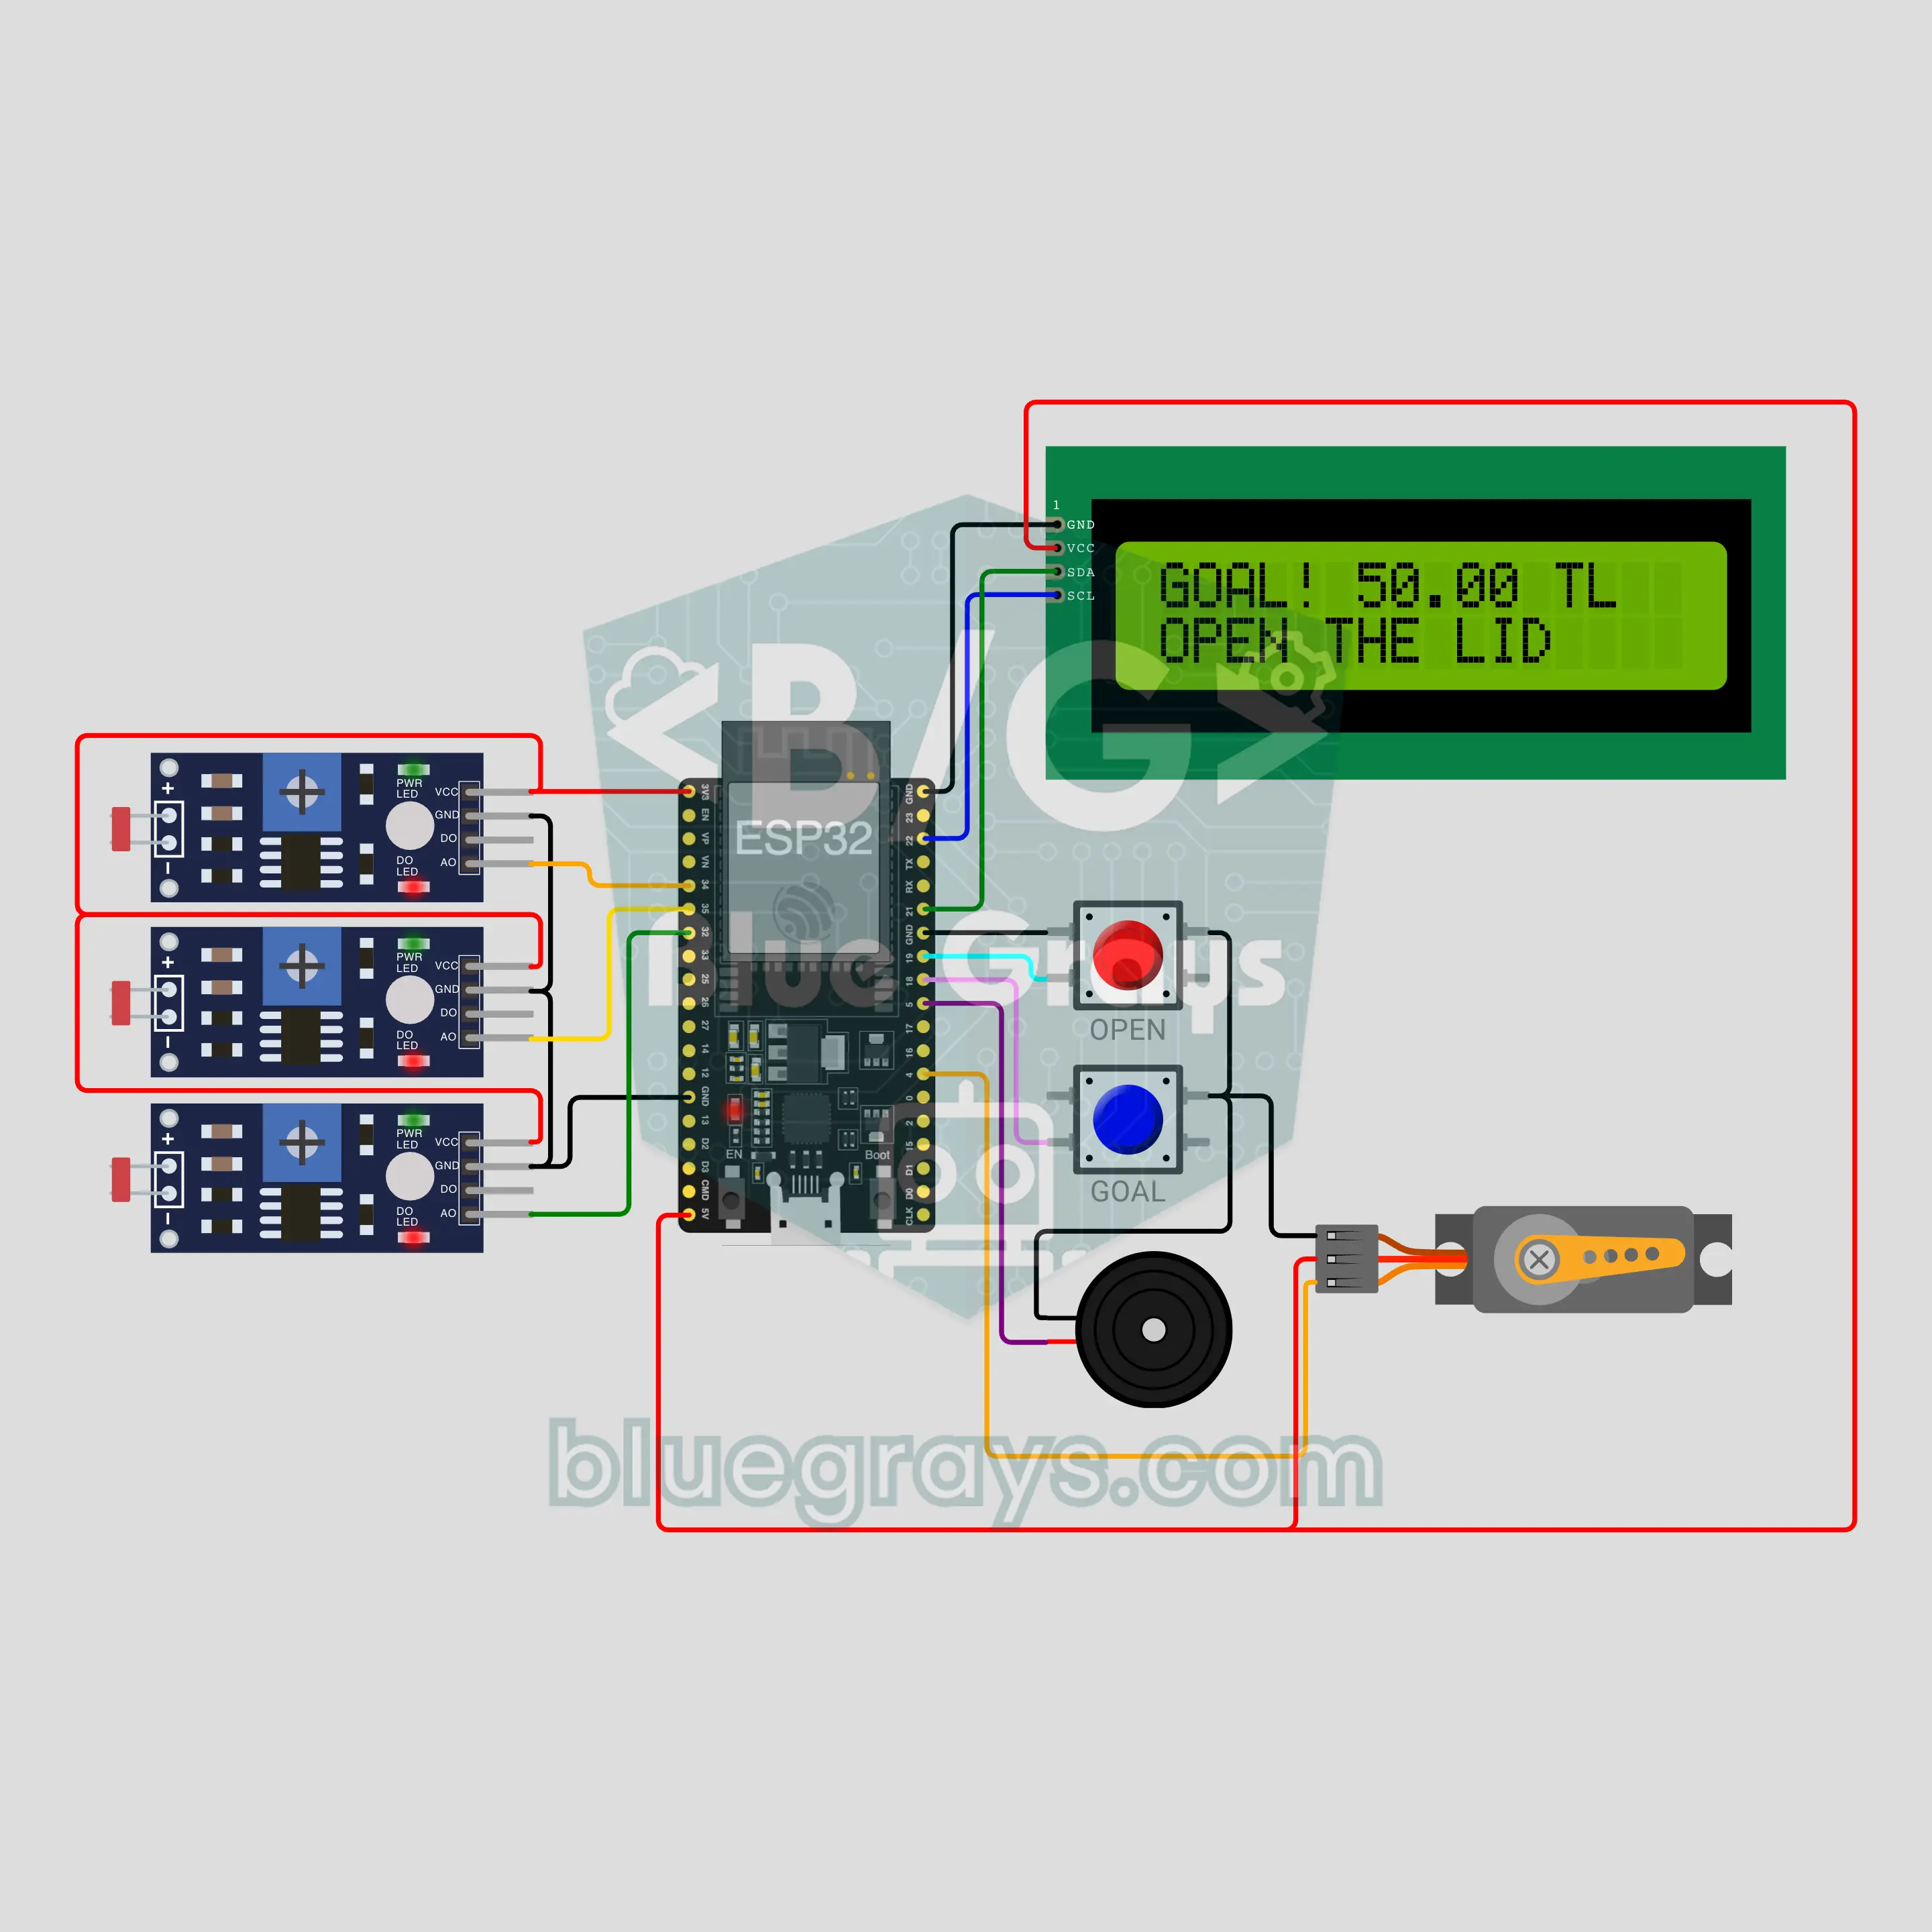
ESP32 동전 세는 저금통 (LDR 3개 + I2C LCD + 서보 잠금)
얼마나 모았는지 알려 주는 저금통이에요! 동전이 비스듬한 경사로를 미끄러져 내려가다 처음 맞는 구멍으로 떨어져요. 구멍마다 아래에 있는 LDR 광센서 게이트가 그림자를 보면 ESP32가 그 동전을 더해요. 튀르키예 동전(25쿠루쉬, 50쿠루쉬, 1리라)에 맞춰져 있고, 내 나라 동전으로 쉽게 바꿀 수 있어요. I2C LCD에 목표 막대가 차오르고, 목표에 닿으면 팡파르가 울리며 서보 잠금이 열려요. 그 전에는 부모만 뚜껑을 열 수 있어요.
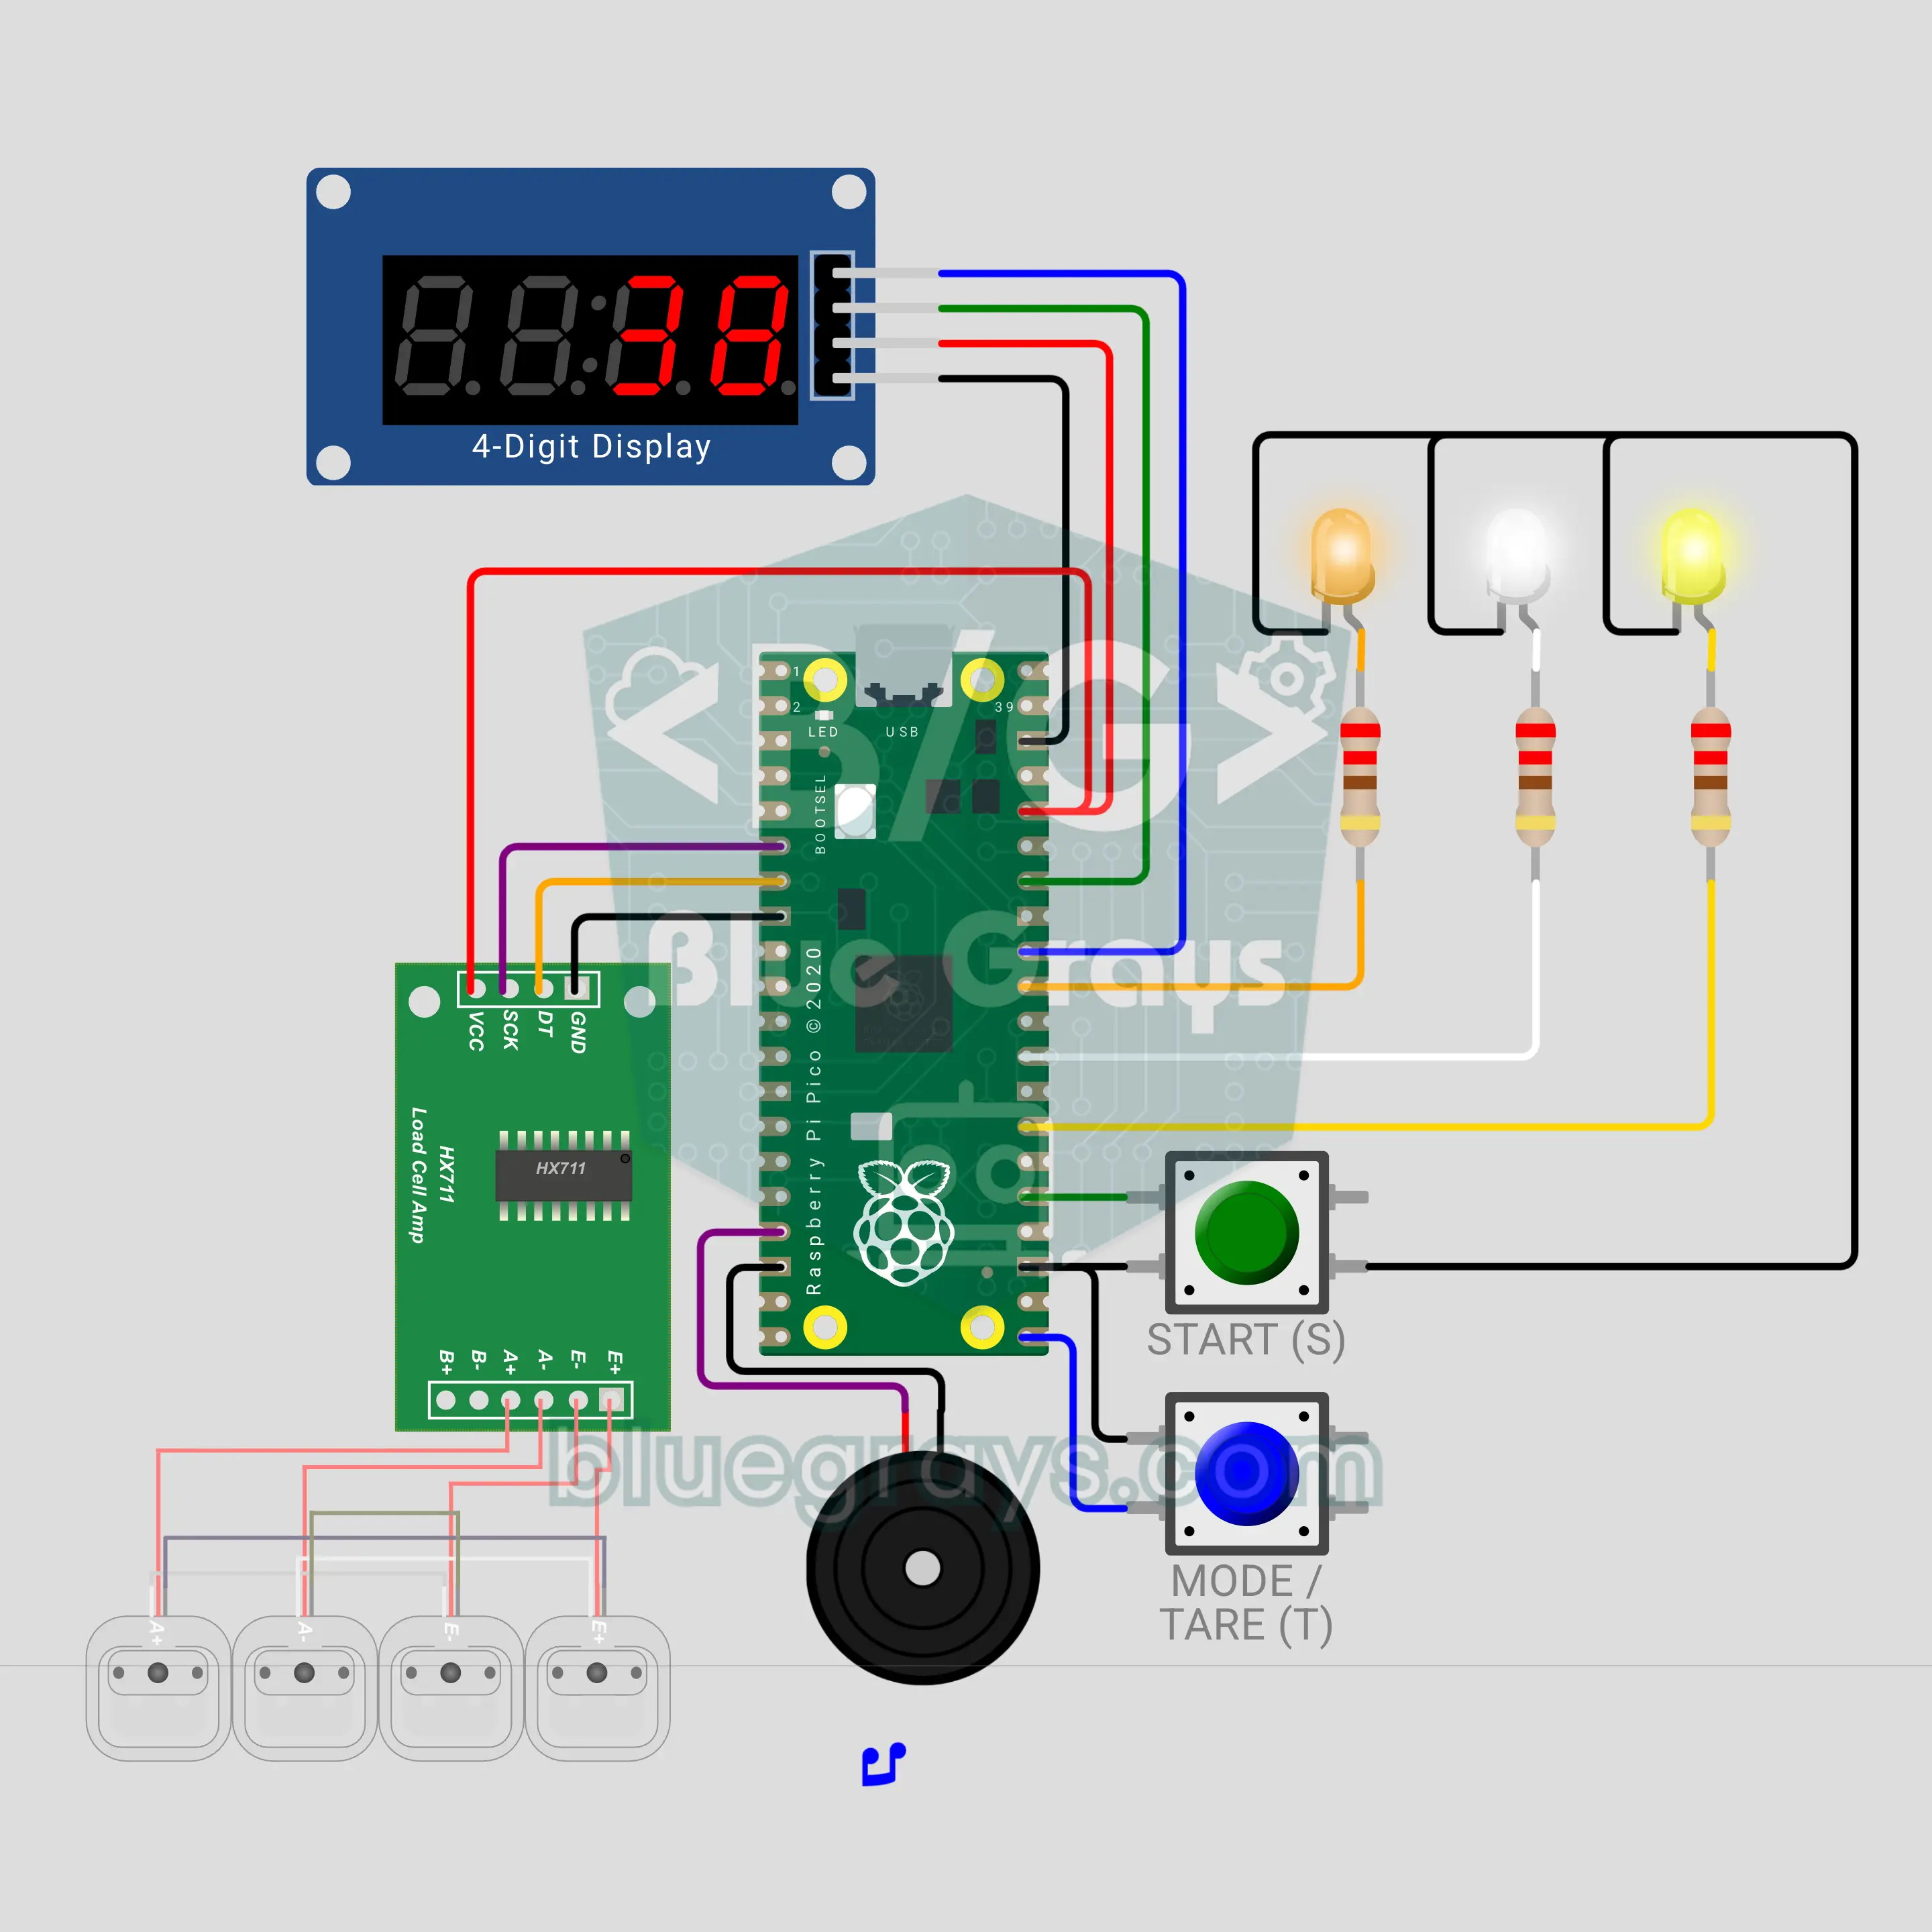
Raspberry Pi Pico 악력계 (HX711 + 로드셀 + TM1637 + LED 3개 + 부저)
놀이공원 힘 측정기의 악력 버전이에요! 손잡이 두 개 사이에 50 kg 로드셀을 넣고 꽉 쥐어요. HX711이 힘을 읽고, TM1637이 킬로그램을 세어 올라가며, 부저 음이 높아지고, LED 3개가 동, 은, 금을 보여 줘요. 최댓값이 유지되고, 기록은 정전 뒤에도 best.txt에 남아요. 대결 모드에서는 두 사람이 번갈아 쥐고 이긴 사람에게 팡파르가 울려요.
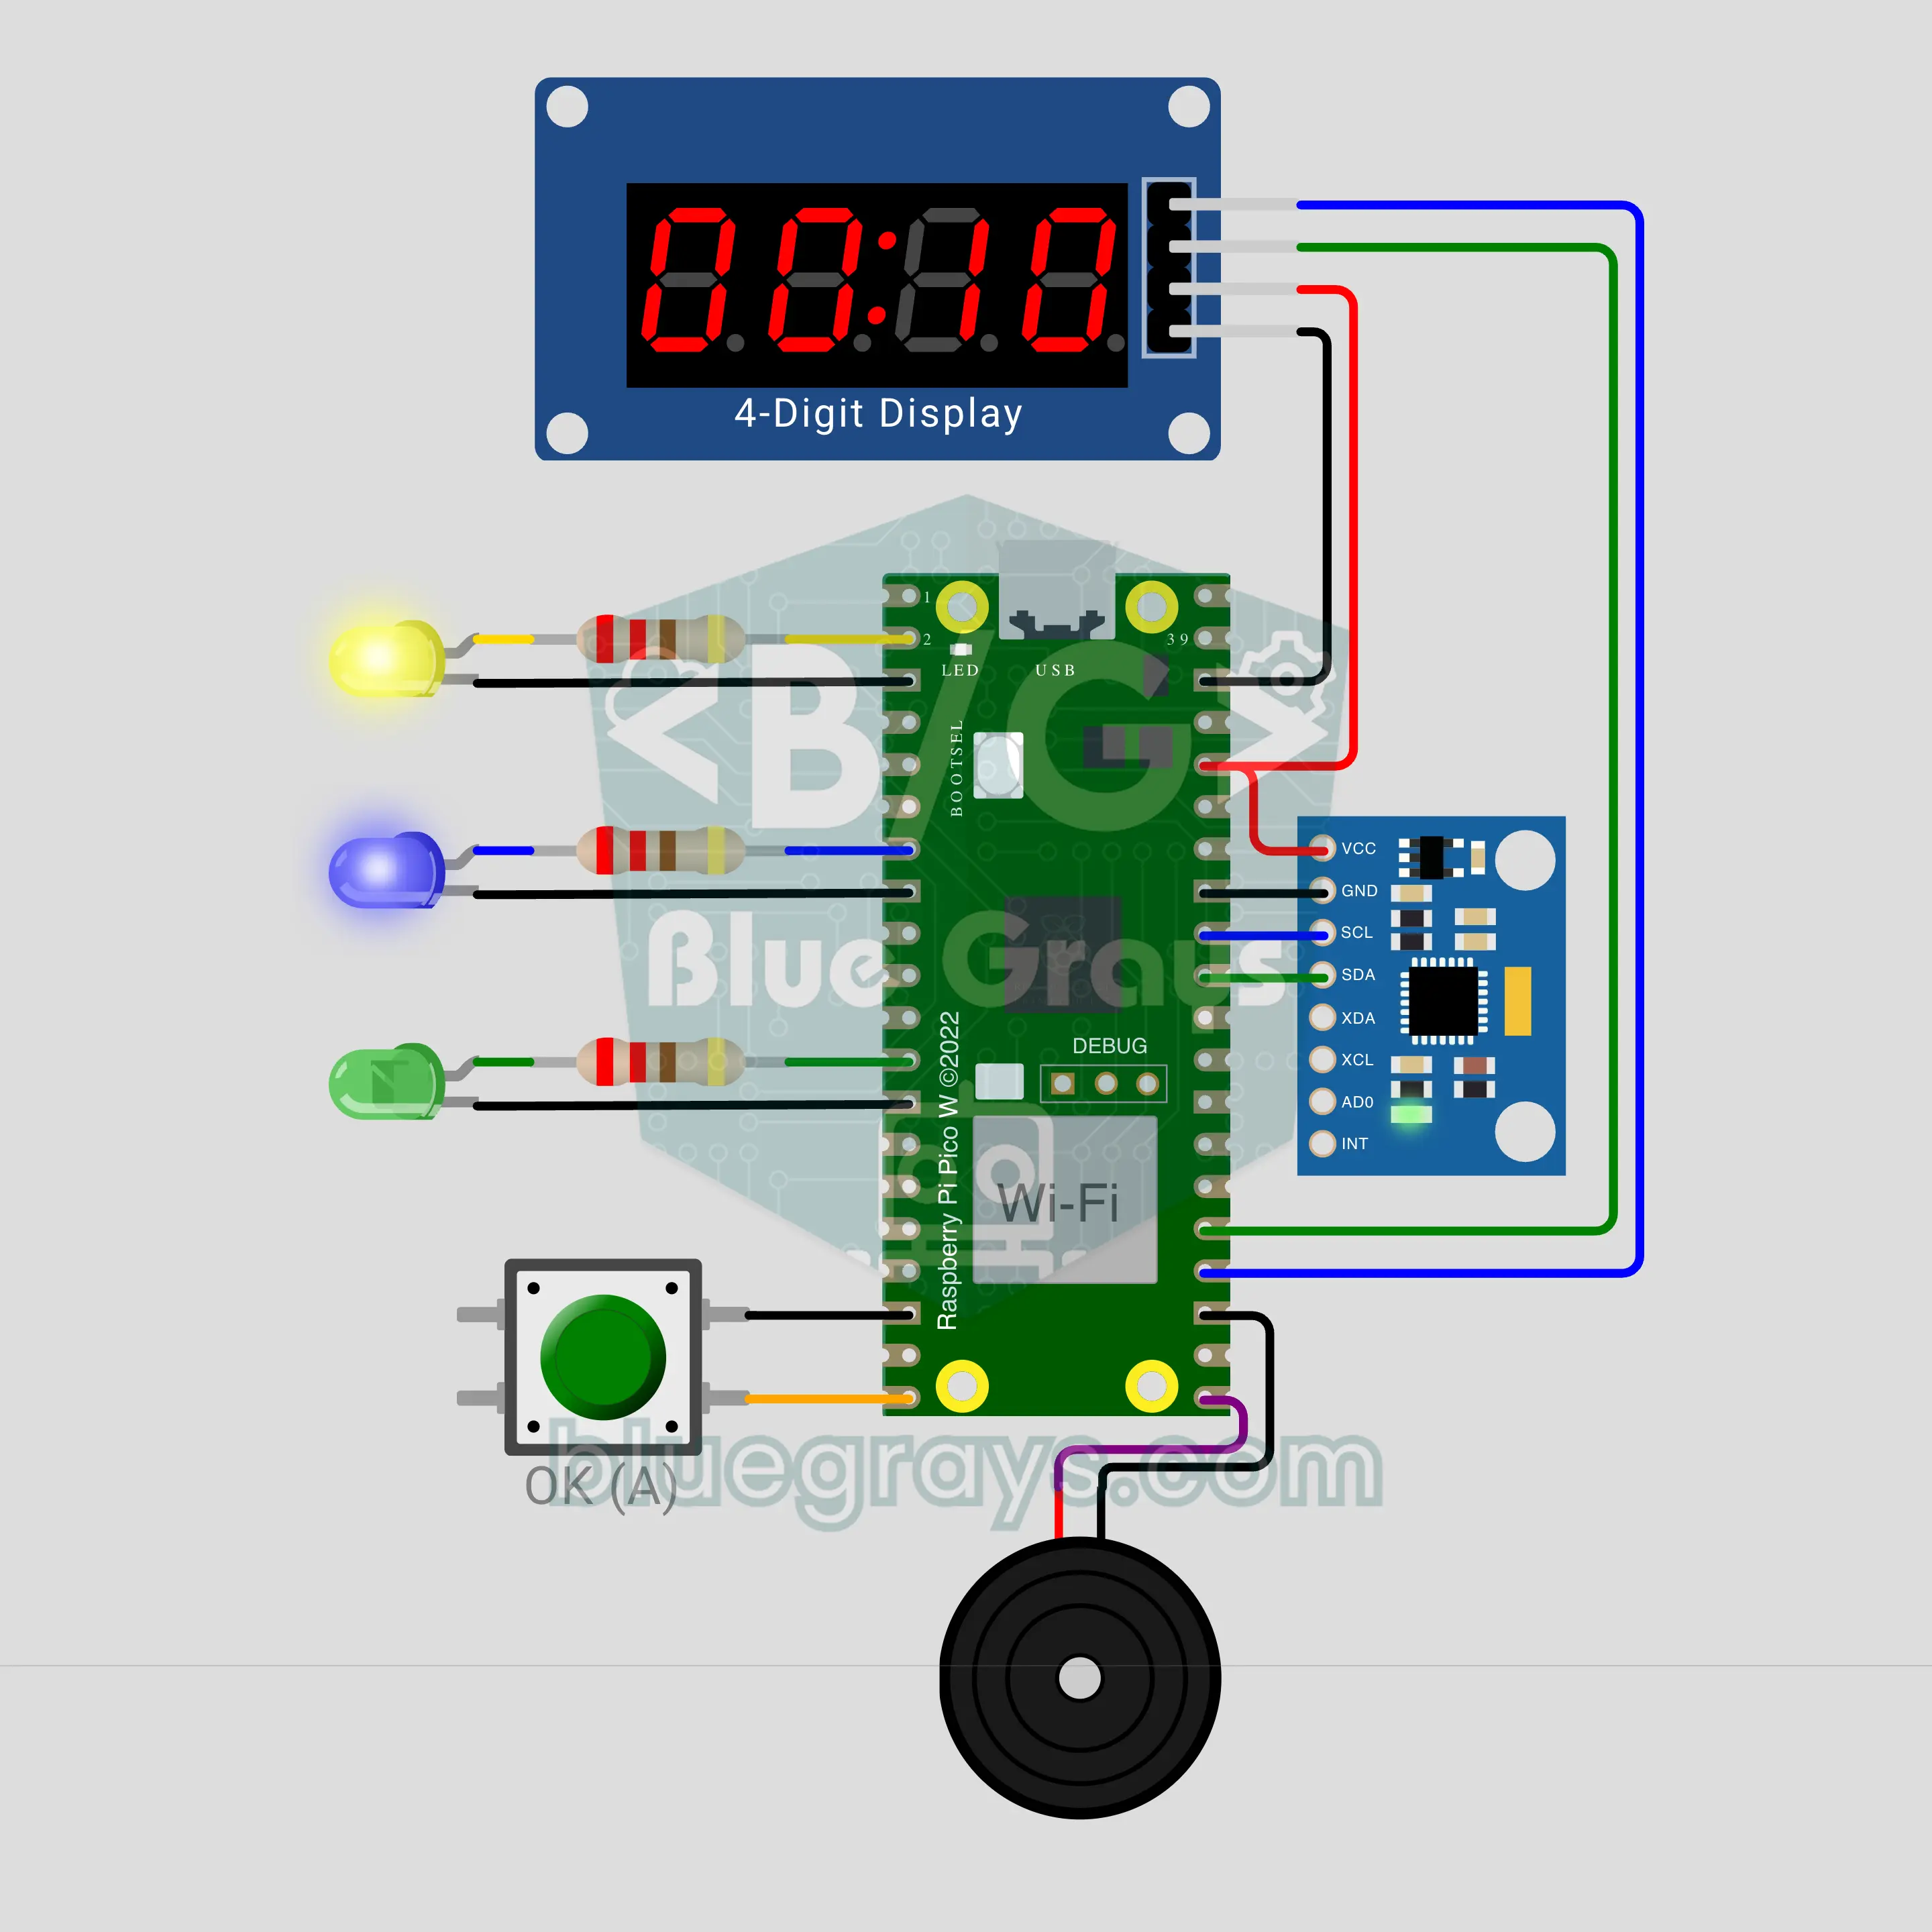
Raspberry Pi Pico W 빨래 완료 알리미 (MPU-6050 + TM1637 + 부저)
빨래가 끝나면 휴대폰에 알려 주는 작은 상자예요! Raspberry Pi Pico W가 세탁기 위에 올린 MPU-6050으로 진동을 재요. 세탁기가 도는 동안 TM1637 디스플레이가 시간을 세고, 탈수 중에는 파란 LED가 켜져요. 진동 없이 3분이 지나면 초록 LED가 켜지고, 부저가 삑삑 두 번 울리며, 작동 시간과 함께 "빨래 완료" 알림이 휴대폰에 와요. 확인하지 않으면 10분 뒤 두 번째 알림이 와요.
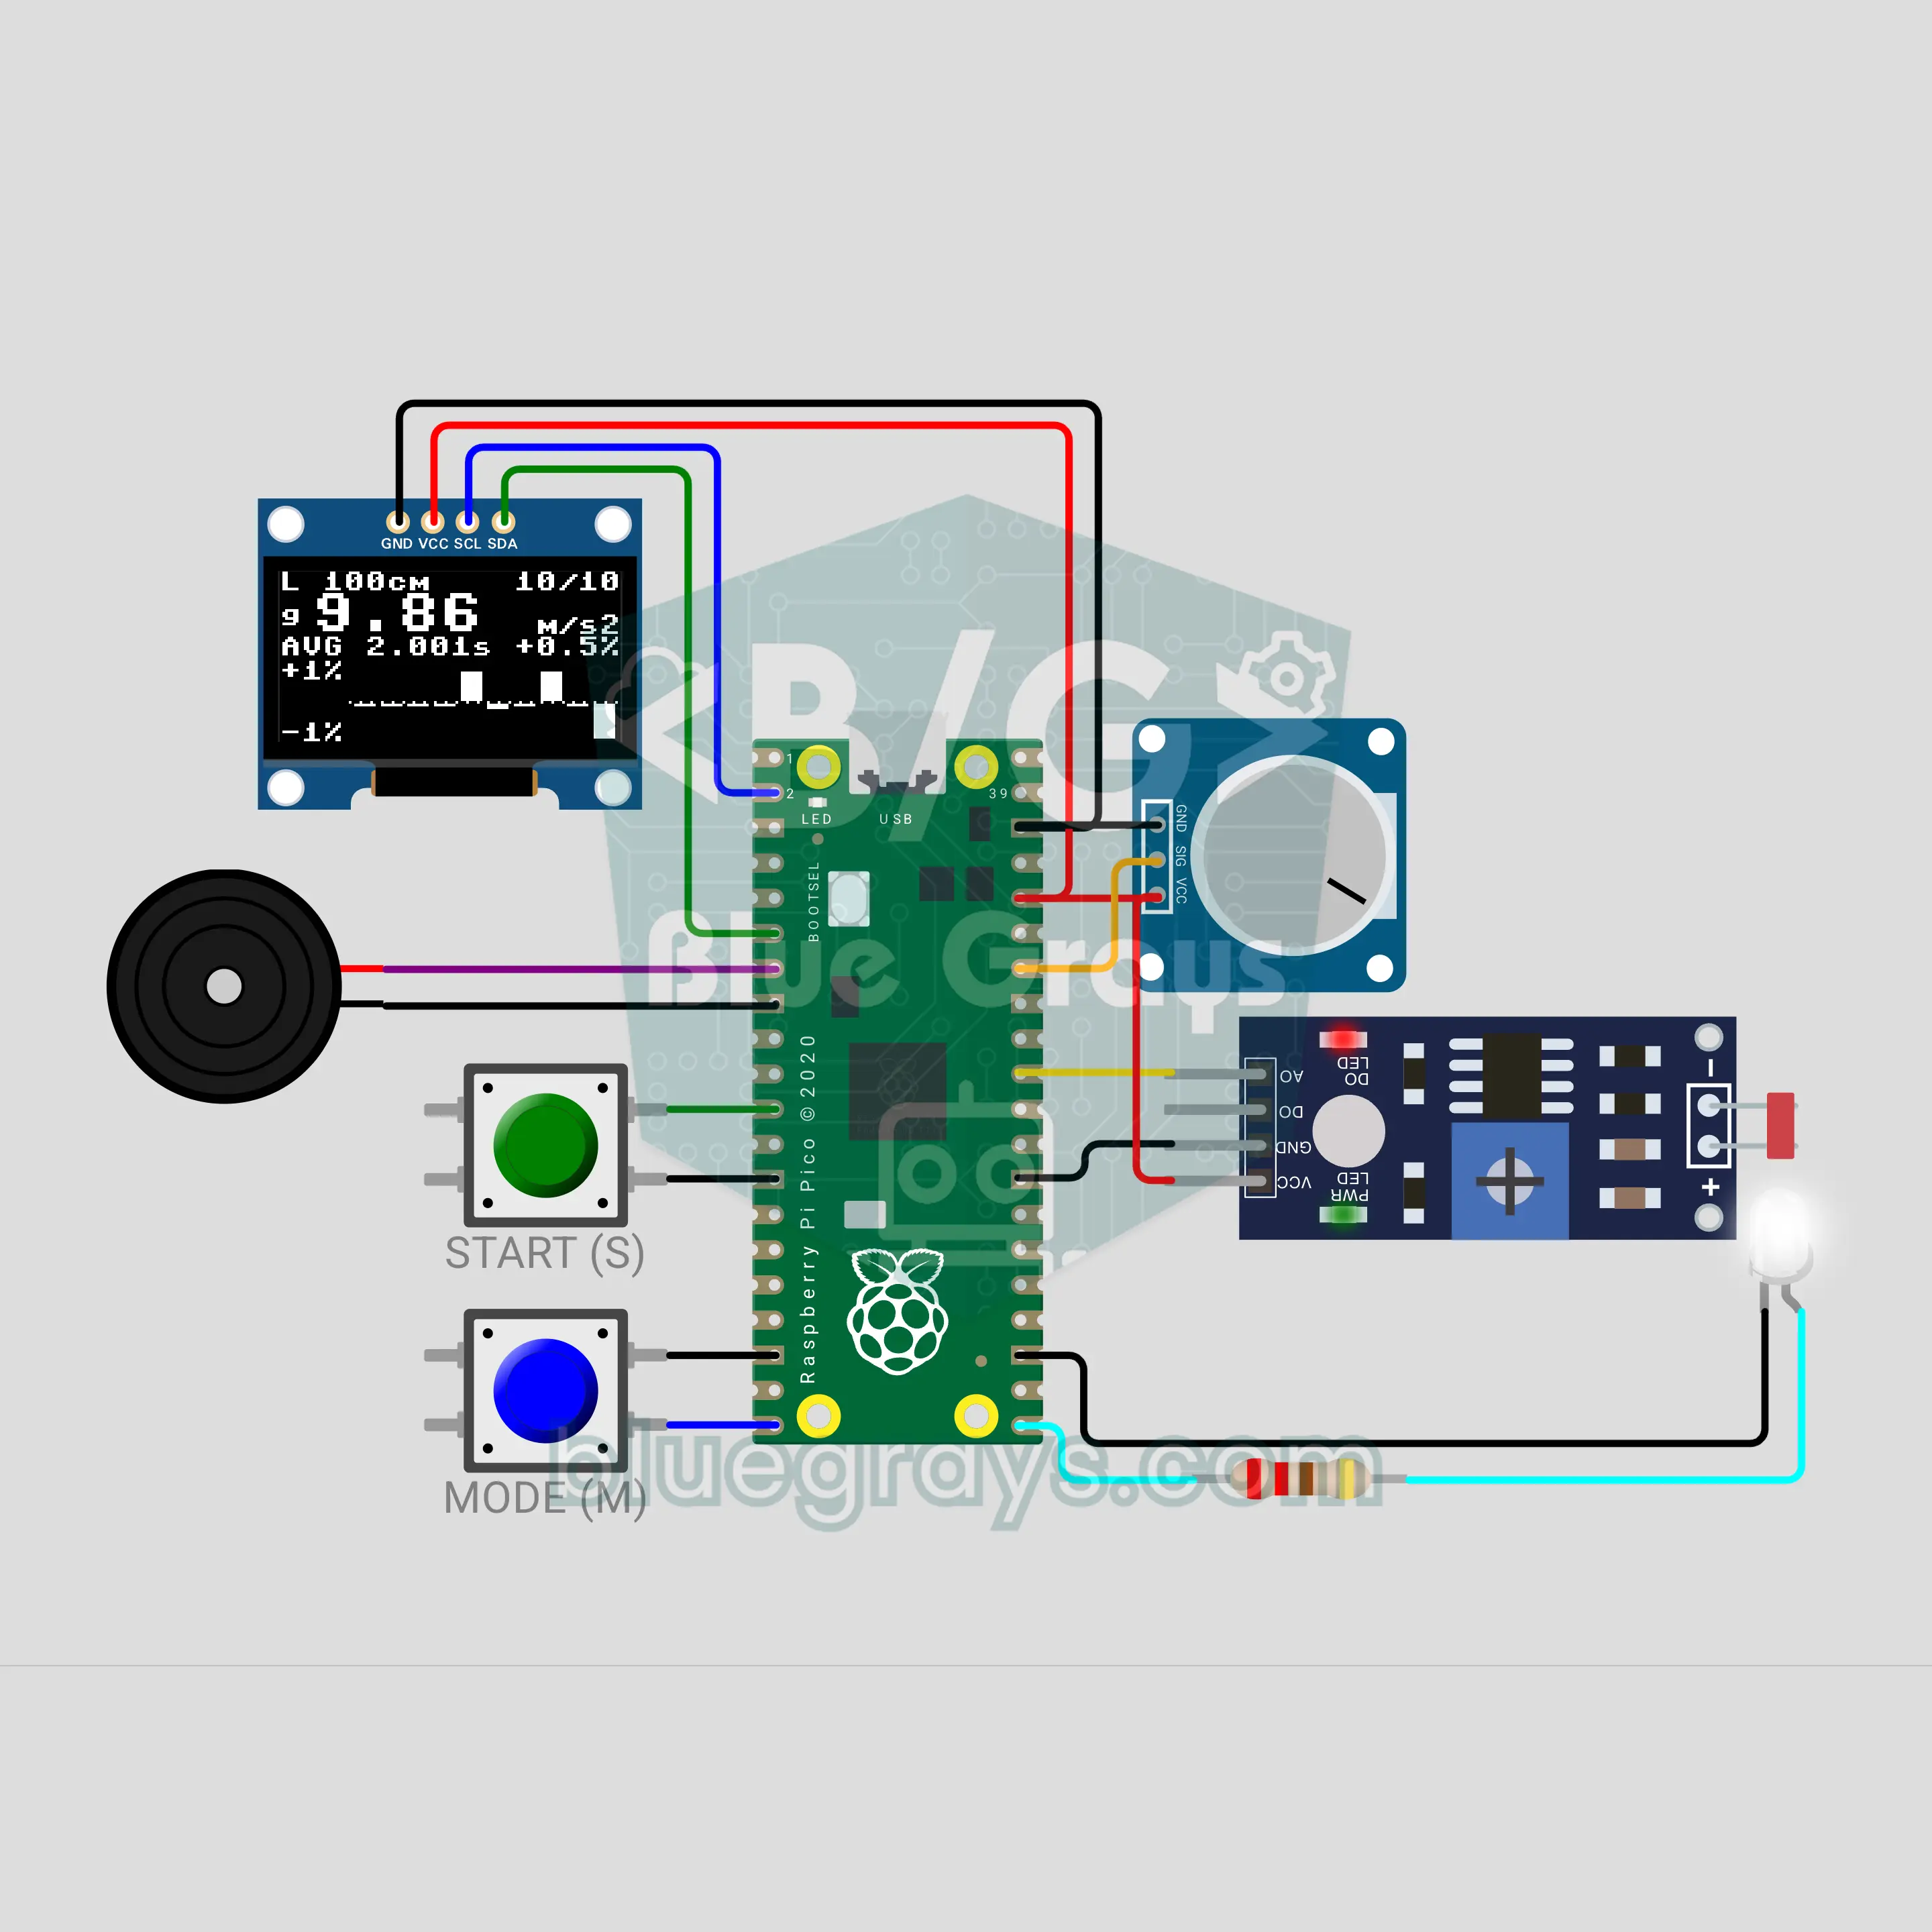
Raspberry Pi Pico 진자 중력 측정기 (LED + LDR 광센서 게이트 + OLED + 가변저항)
고전 물리 실험을 책상 위에서 해요. 추가 실에 매달려 흔들리는 동안 LED + LDR 광센서 게이트가 지나갈 때마다 시간을 재요. Raspberry Pi Pico가 10번 흔들림의 평균으로 주기를 구하고, 가변저항으로 실 길이를 정하면 g = 4π²L/T²를 계산해요. OLED에 주기, g, 퍼센트 오차, 흔들림마다의 그래프가 나오고, 부저가 지나갈 때마다 똑딱 소리를 내요. 거꾸로 모드는 g = 9.81로 놓고 길이를 구해요.
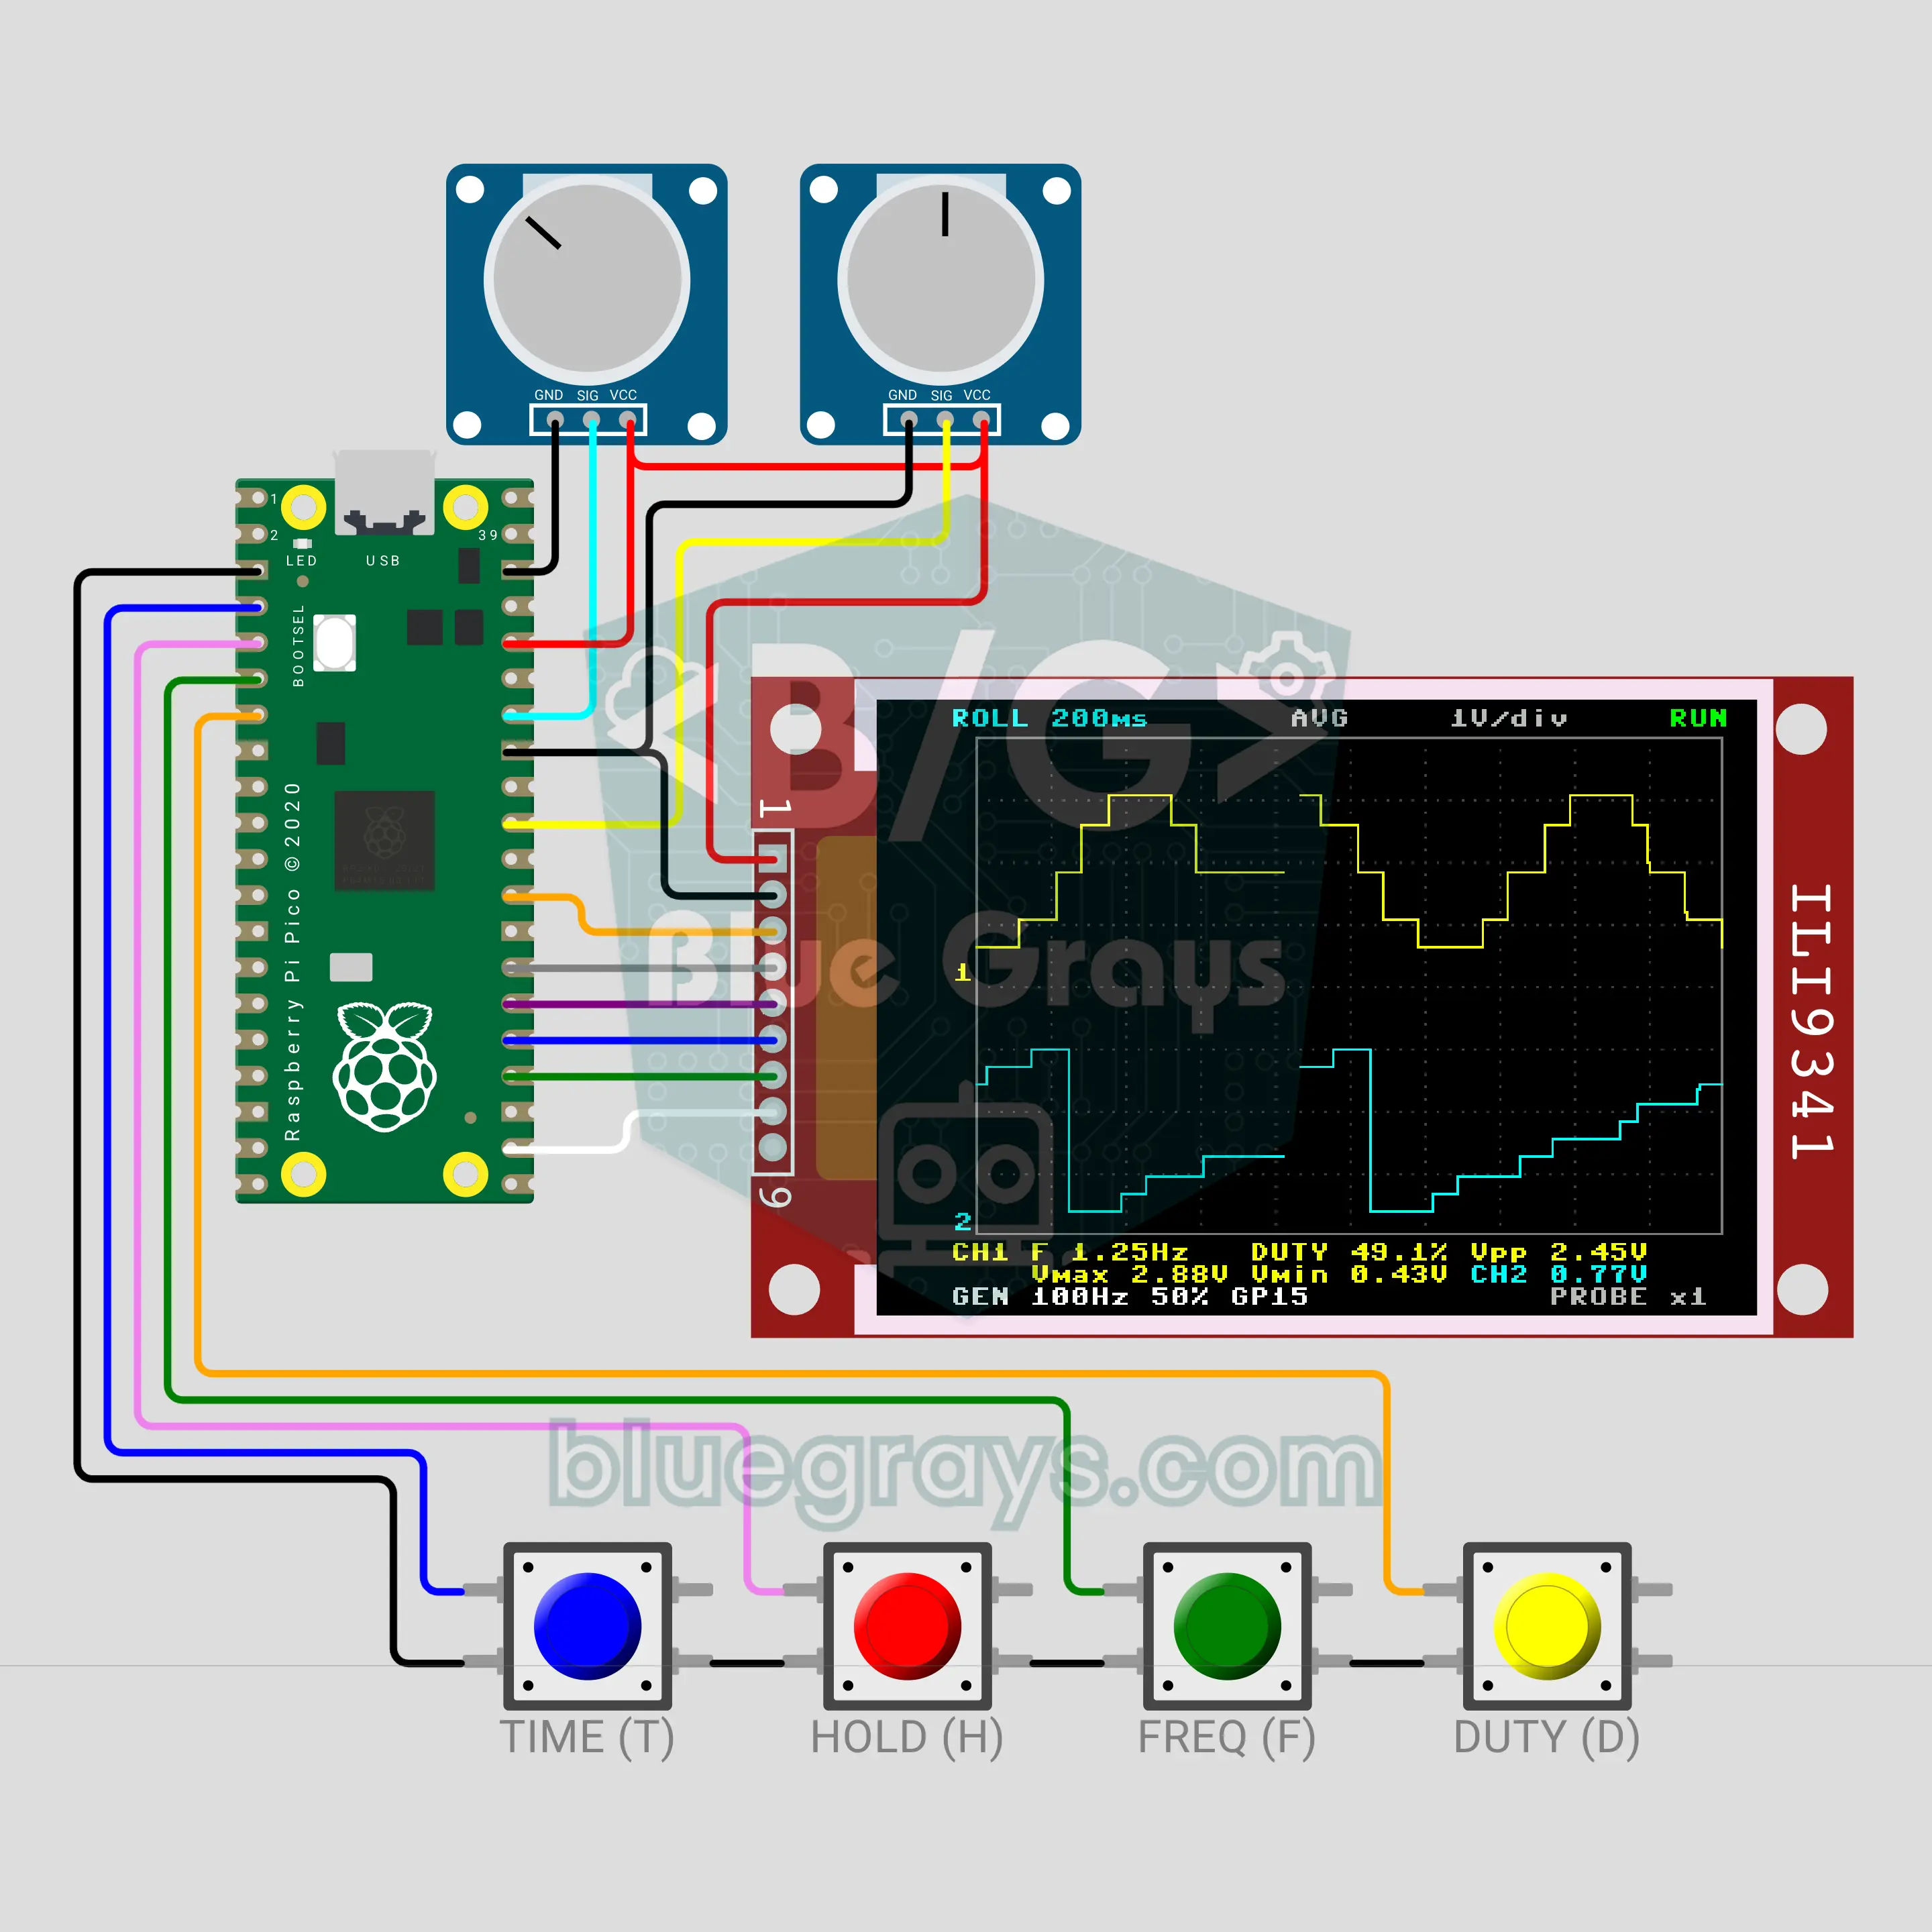
Raspberry Pi Pico 미니 오실로스코프 (ILI9341 TFT 디스플레이 + 가변저항 + PWM 테스트 신호)
실험실 오실로스코프의 학생용 버전이에요. Raspberry Pi Pico의 ADC가 1초에 수천 개의 샘플을 받고, ILI9341 컬러 화면이 격자 위에 신호를 그려요. 트리거가 파형을 멈춰 세우는 동안 주파수, 듀티 사이클, 피크 투 피크 전압을 재요. GP15가 자체 PWM 테스트 신호를 만들고, ROLL 모드는 기록계처럼 두 채널을 흘려 보내며, HOLD는 화면을 고정해요. 0–3.3 V만 잴 수 있어요.

ESP32 PID 볼 앤 빔 (HC-SR04 + 서보 + I2C LCD + 가변저항 3개)
고전 제어 공학 실험을 책상 위에서 해요. 서보가 빔을 기울이고 PID가 공을 목표에 붙잡아 둬요. 가변저항 3개로 Kp, Ki, Kd를 실시간으로 바꿔요. P만 쓰면 공이 흔들리고, D는 흔들림을 줄이며, I는 빔의 작은 기울어짐을 없애서 공이 정확히 목표에 멈추게 해요. I2C LCD에 빔, 공, 목표와 함께 정착 시간과 오버슈트가 나와요. SIM 모드에서는 물리 모델이 공을 굴리고, REAL 모드에서는 HC-SR04가 공을 재요.