
Arduino 프로젝트 탐색
초급부터 고급까지, 회로도와 코드, 동영상이 있는 수백 개의 프로젝트를 만나 보세요. 현재 수준에 맞게 시작해 보세요.

서보 모터 사용하기
작은 서보 모터의 팔이 세 위치로 차례로 돌아가요. 맨 처음, 정확히 가운데, 맨 끝으로 움직이고 위치마다 2초씩 기다려요. Arduino가 모터에게 어떤 각도를 유지할지 알려 주면 모터는 그 자리로 가서 멈춰 있어요. 로봇 팔과 자동 뚜껑이 어떻게 움직이는지 알 수 있어요.

가변저항으로 서보 모터 움직이기
가변저항 노브를 돌리면 서보 모터의 팔이 그대로 따라 돌아요. 노브의 한쪽 끝은 0도, 반대쪽 끝은 반 바퀴예요. Arduino가 노브 위치를 계속 읽고, 서보는 모든 움직임을 바로 따라 해요. 로봇 팔이나 회전하는 카메라 거치대 같은 프로젝트를 향한 첫걸음이에요.

조이스틱으로 서보 제어하기
보안 카메라를 돌리듯이 조이스틱으로 모터 두 개를 조종해요. 막대를 왼쪽이나 오른쪽으로 밀면 아래쪽 서보 모터가 천천히 돌고, 위나 아래로 밀면 위쪽 서보가 위아래로 기울어요. 손을 놓으면 둘 다 그 자리에 멈춰 있어요. 카메라나 레이저 거치대처럼 두 방향으로 도는 장치의 기초를 만들어요.

스테퍼 모터 사용하기
시곗바늘처럼 한 걸음씩, 원하는 만큼 정확하게 도는 모터예요. Arduino가 드라이버 보드를 거쳐 작은 스테퍼 모터를 한 방향으로 한 바퀴 돌리고, 1초 기다린 다음 반대 방향으로 한 바퀴 돌려요. 문, 커튼, 회전판처럼 정확하게 돌려야 하는 프로젝트의 기초를 배워요.

스테퍼 모터로 만드는 360도 서보
평범한 스테퍼 모터에게 원 한 바퀴 안의 원하는 각도로 가는 법을 가르쳐요. Arduino가 각도마다 몇 스텝이 필요한지 계산하고, 모터는 0, 90, 45, 180, 135, 360도로 차례로 움직이며 위치마다 잠깐 멈춘 다음 처음부터 다시 시작해요. 보통 반 바퀴까지만 도는 서보의 역할을 한 바퀴 전체에서 해내는 장치가 완성돼요.

L298N Bluetooth 조종 자동차
휴대폰을 리모컨으로 바꿔서 나만의 로봇 자동차를 운전해 봐요. Arduino가 Bluetooth 모듈을 통해 휴대폰의 원격 조종 앱에서 보낸 명령을 받고, 모터 드라이버로 바퀴를 돌려요. 자동차는 앞, 뒤, 왼쪽, 오른쪽, 대각선으로 움직이고, 속도도 휴대폰에서 정할 수 있어요. 정지를 누르면 순간 브레이크가 모터를 바로 멈춰요.

장애물 회피 로봇
스스로 길을 찾는 똑똑한 자동차를 만들어 볼까요? 장애물 회피 로봇은 앞에 달린 초음파 센서로 주변을 계속 살펴요. 장애물을 만나면 멈추고, 서보 모터로 왼쪽과 오른쪽을 둘러본 다음, 가장 넓게 트인 길을 골라 계속 앞으로 나아가요. 자율 주행의 기초를 배우기에 딱 좋은 첫 프로젝트예요!

서보 원형 안무 - 서보 32개로 만드는 애니메이션 패턴
Arduino Mega에 원 모양으로 늘어선 서보 모터 32개로 움직이는 시각 애니메이션 프로젝트예요. 서보는 배열 하나로 관리되고 Mega의 22–53번 핀에 연결되며, 네 가지 동작을 보여 줘요. 무작위 각도로 어지럽게 떨기, 다 같이 맞춘 스윕, 원을 따라 도는 물결, 좌우로 흔들리는 나침반 바늘이에요.
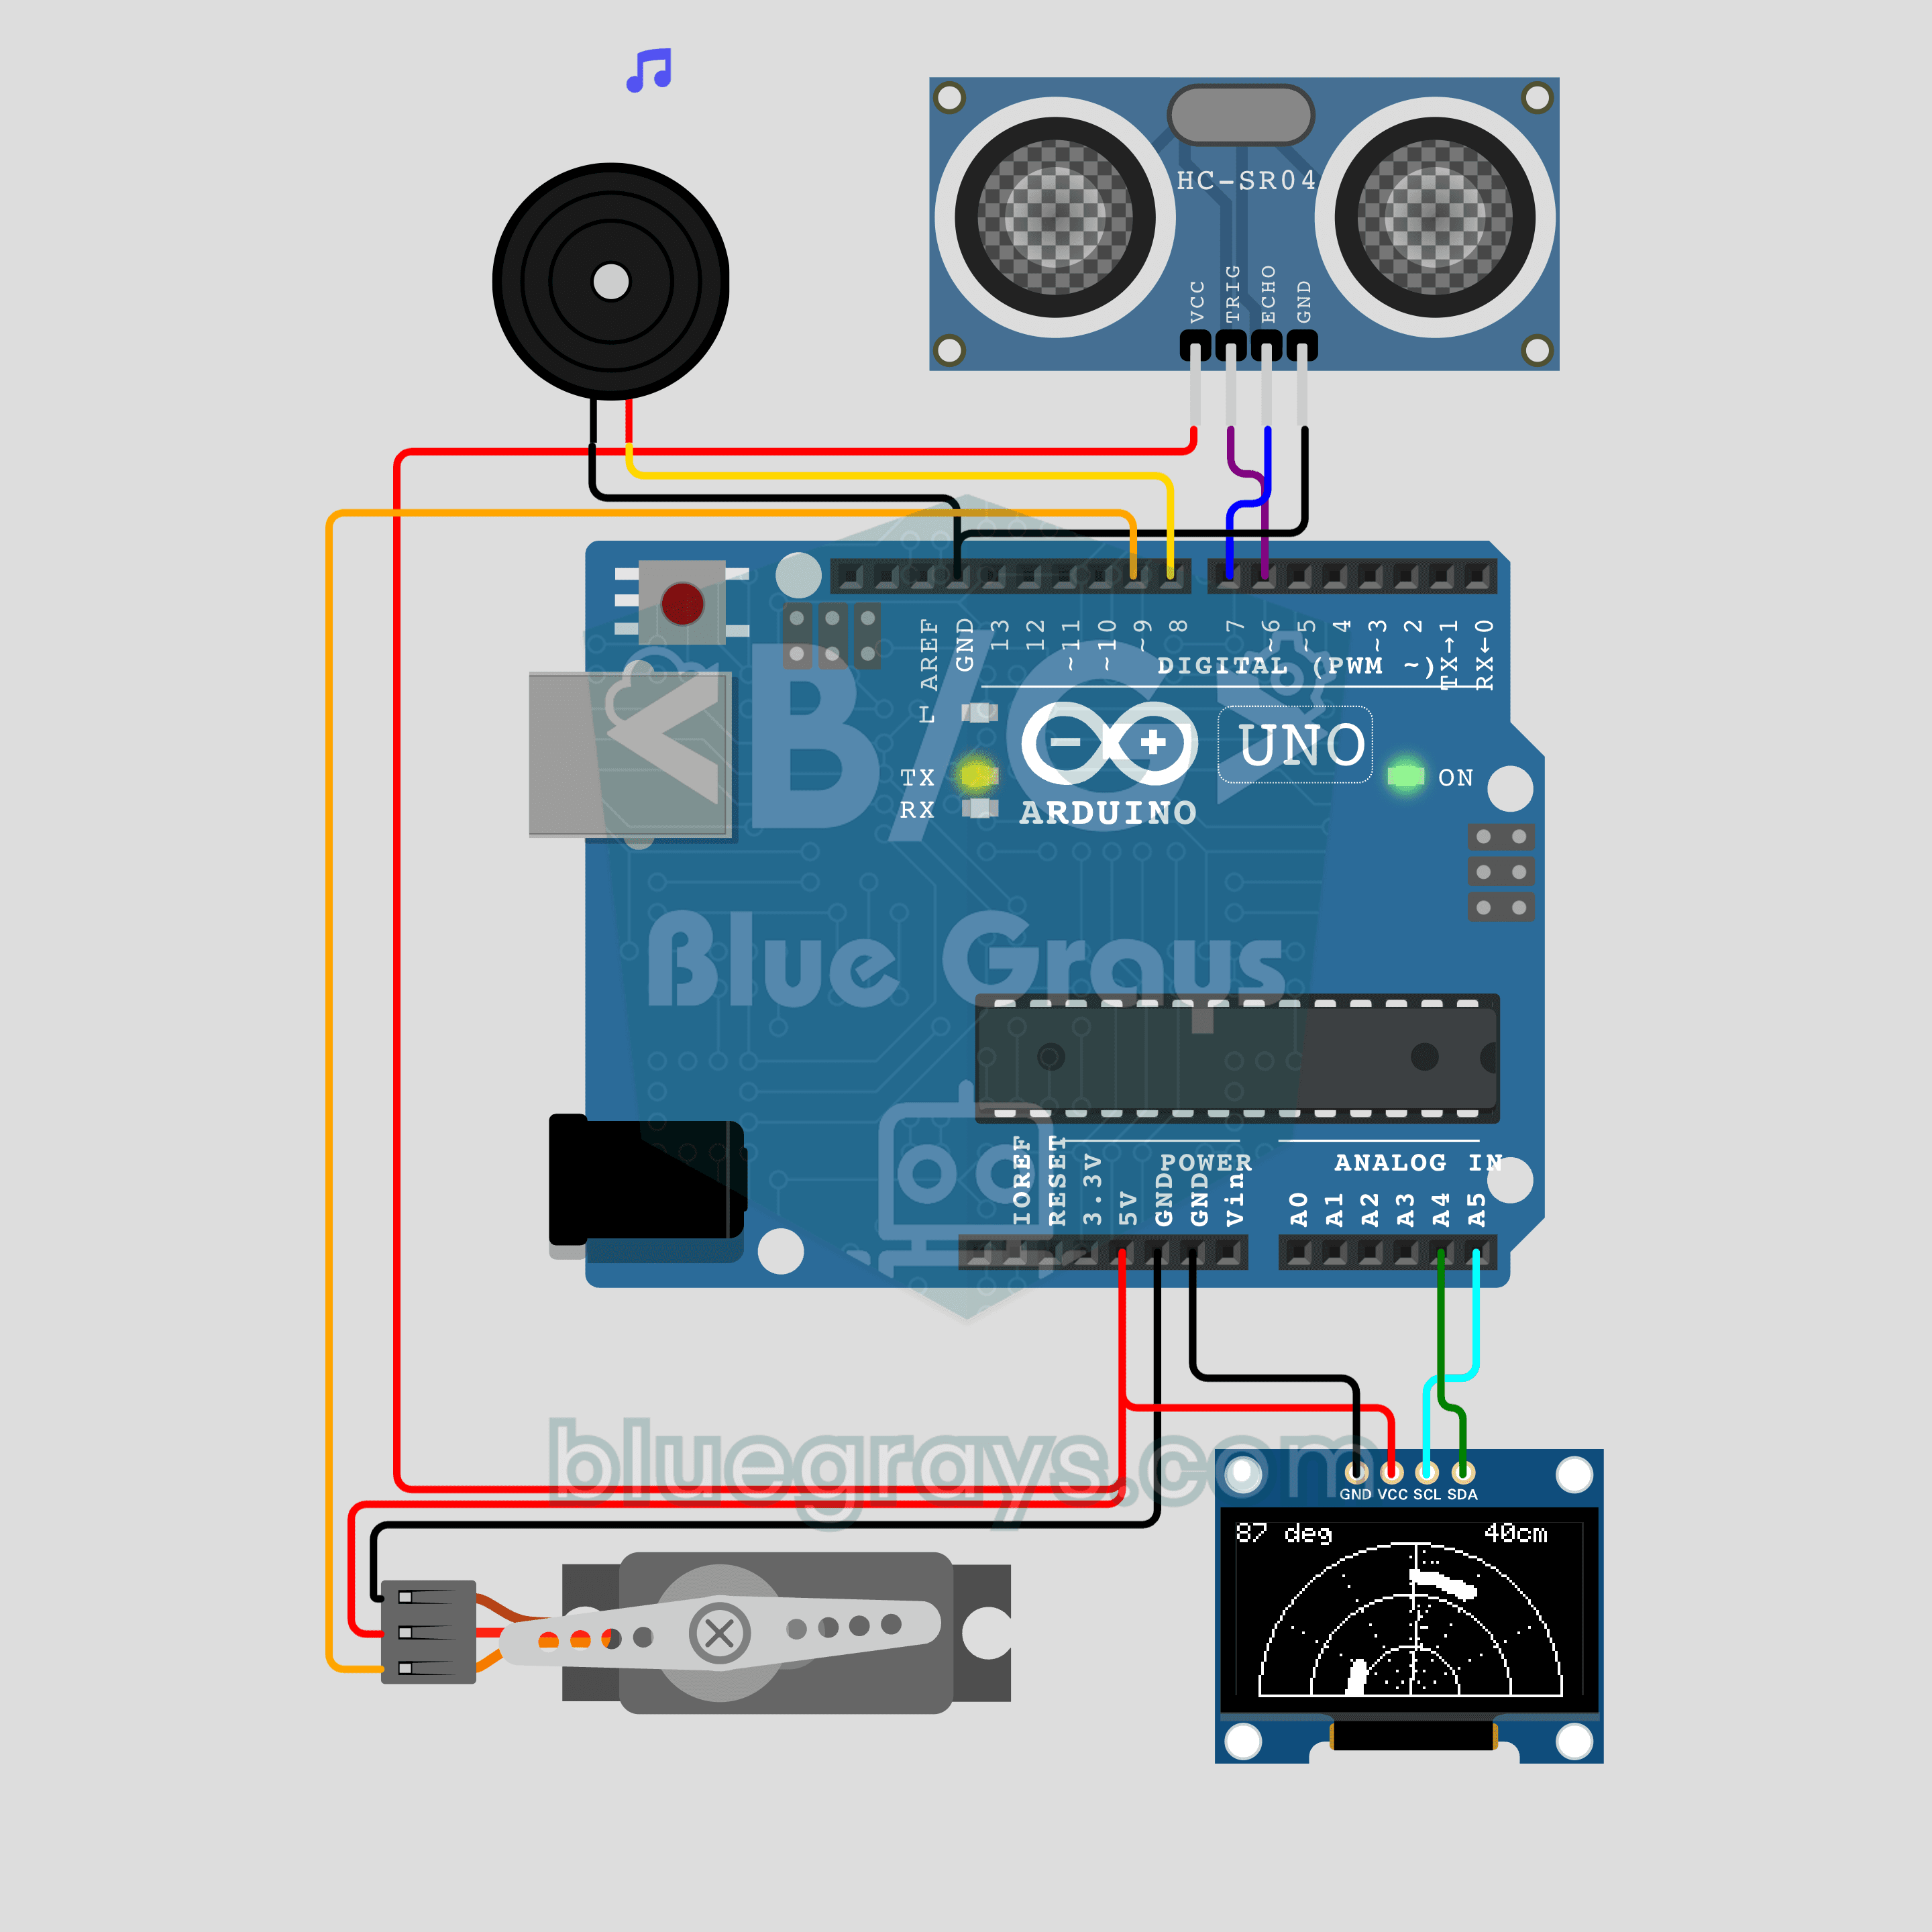
Arduino 미니 레이더 (서보 + HC-SR04 + OLED 디스플레이)
거리 센서와 서보로 만드는 영화 속 레이더예요! SG90 서보가 HC-SR04를 0도에서 180도까지 돌리는 동안, 0.96인치 OLED가 회전하는 스캔 선을 그리고 감지된 물체를 점으로 보여 줘요. 무언가가 범위에 들어오면 수동 부저가 핑 소리를 내고, 물체가 가까워질수록 음이 높아져요. 서보 제어, 초음파 측정, 삼각함수 기반 그리기, tone() 소리를 한 프로젝트에서 배워요.
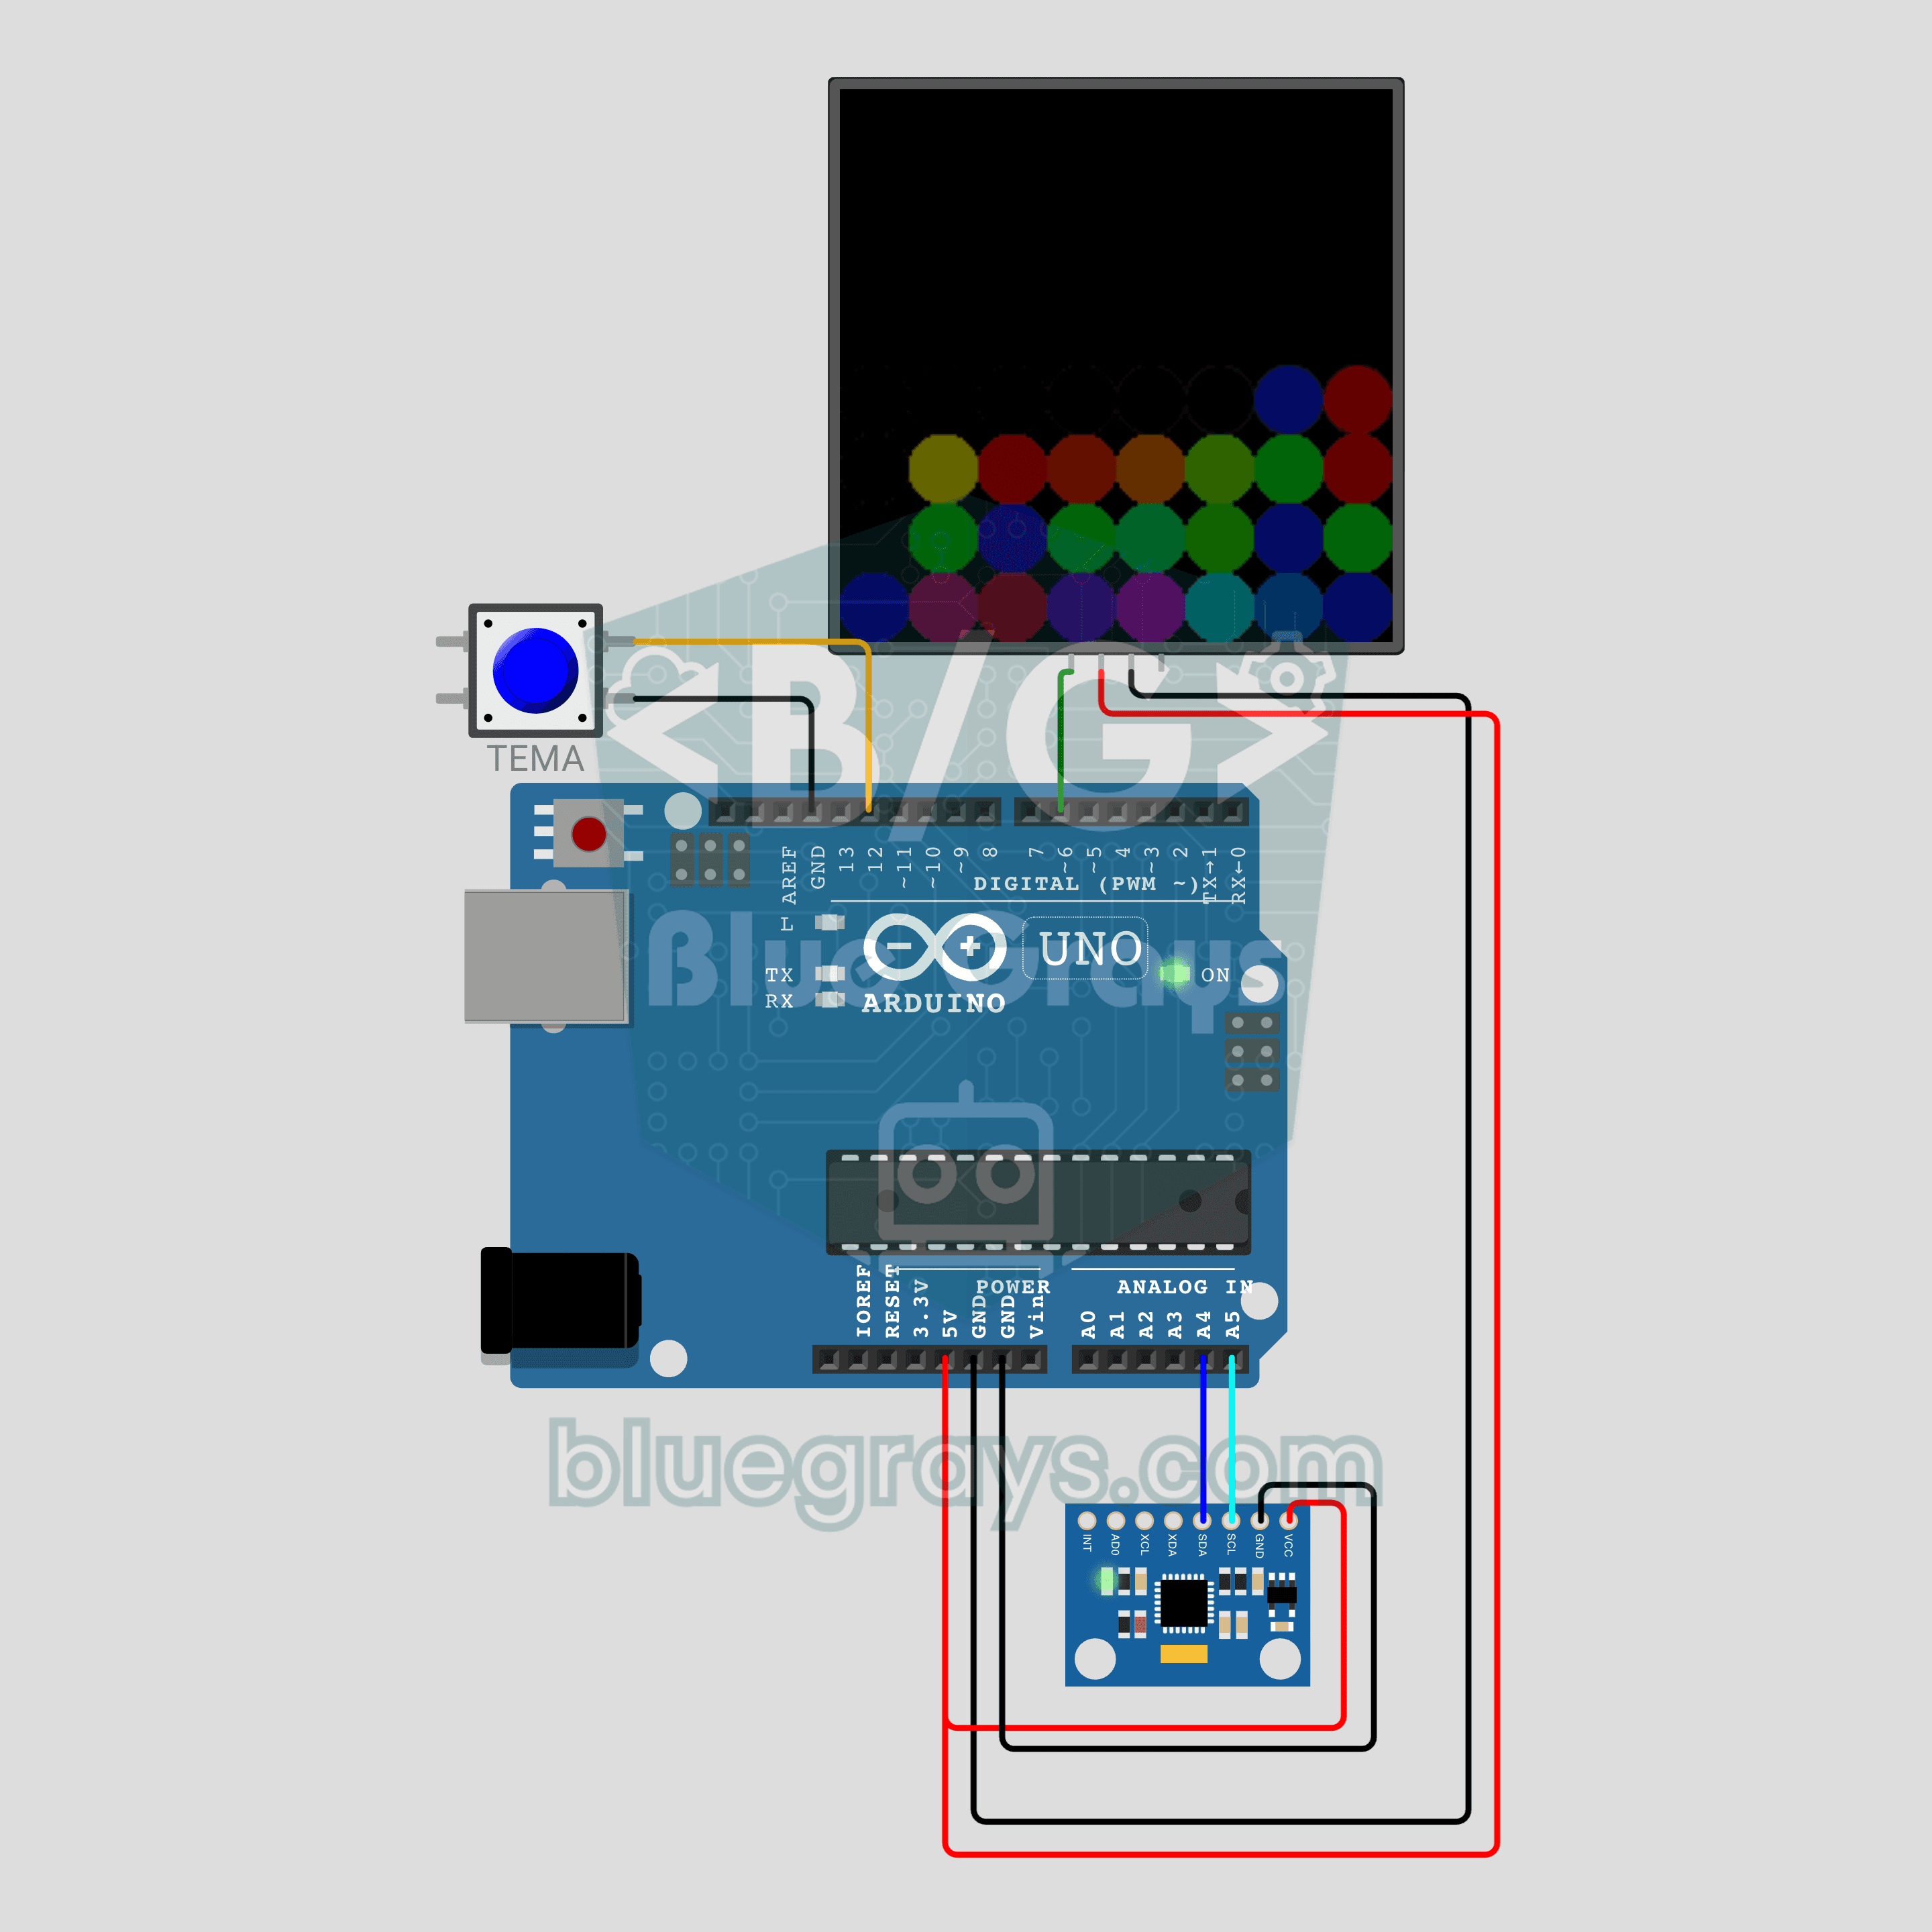
Arduino 기울이면 흐르는 디지털 모래 (MPU-6050 + 8x8 NeoPixel 매트릭스)
회로를 기울이는 쪽으로 흐르는 LED 모래예요! MPU-6050 가속도 센서가 기울기를 재면, 8x8 NeoPixel 매트릭스의 모래알 24개가 중력 방향으로 떨어져 진짜 모래처럼 가장자리에 쌓여요. 테마 버튼으로 모래, 물, 용암, 무지개 색을 바꿔요. 라이브러리 없는 I2C 읽기, 기울기를 중력 방향으로 바꾸기, 간단한 모래 낙하 알고리즘을 한 프로젝트에서 배워요.
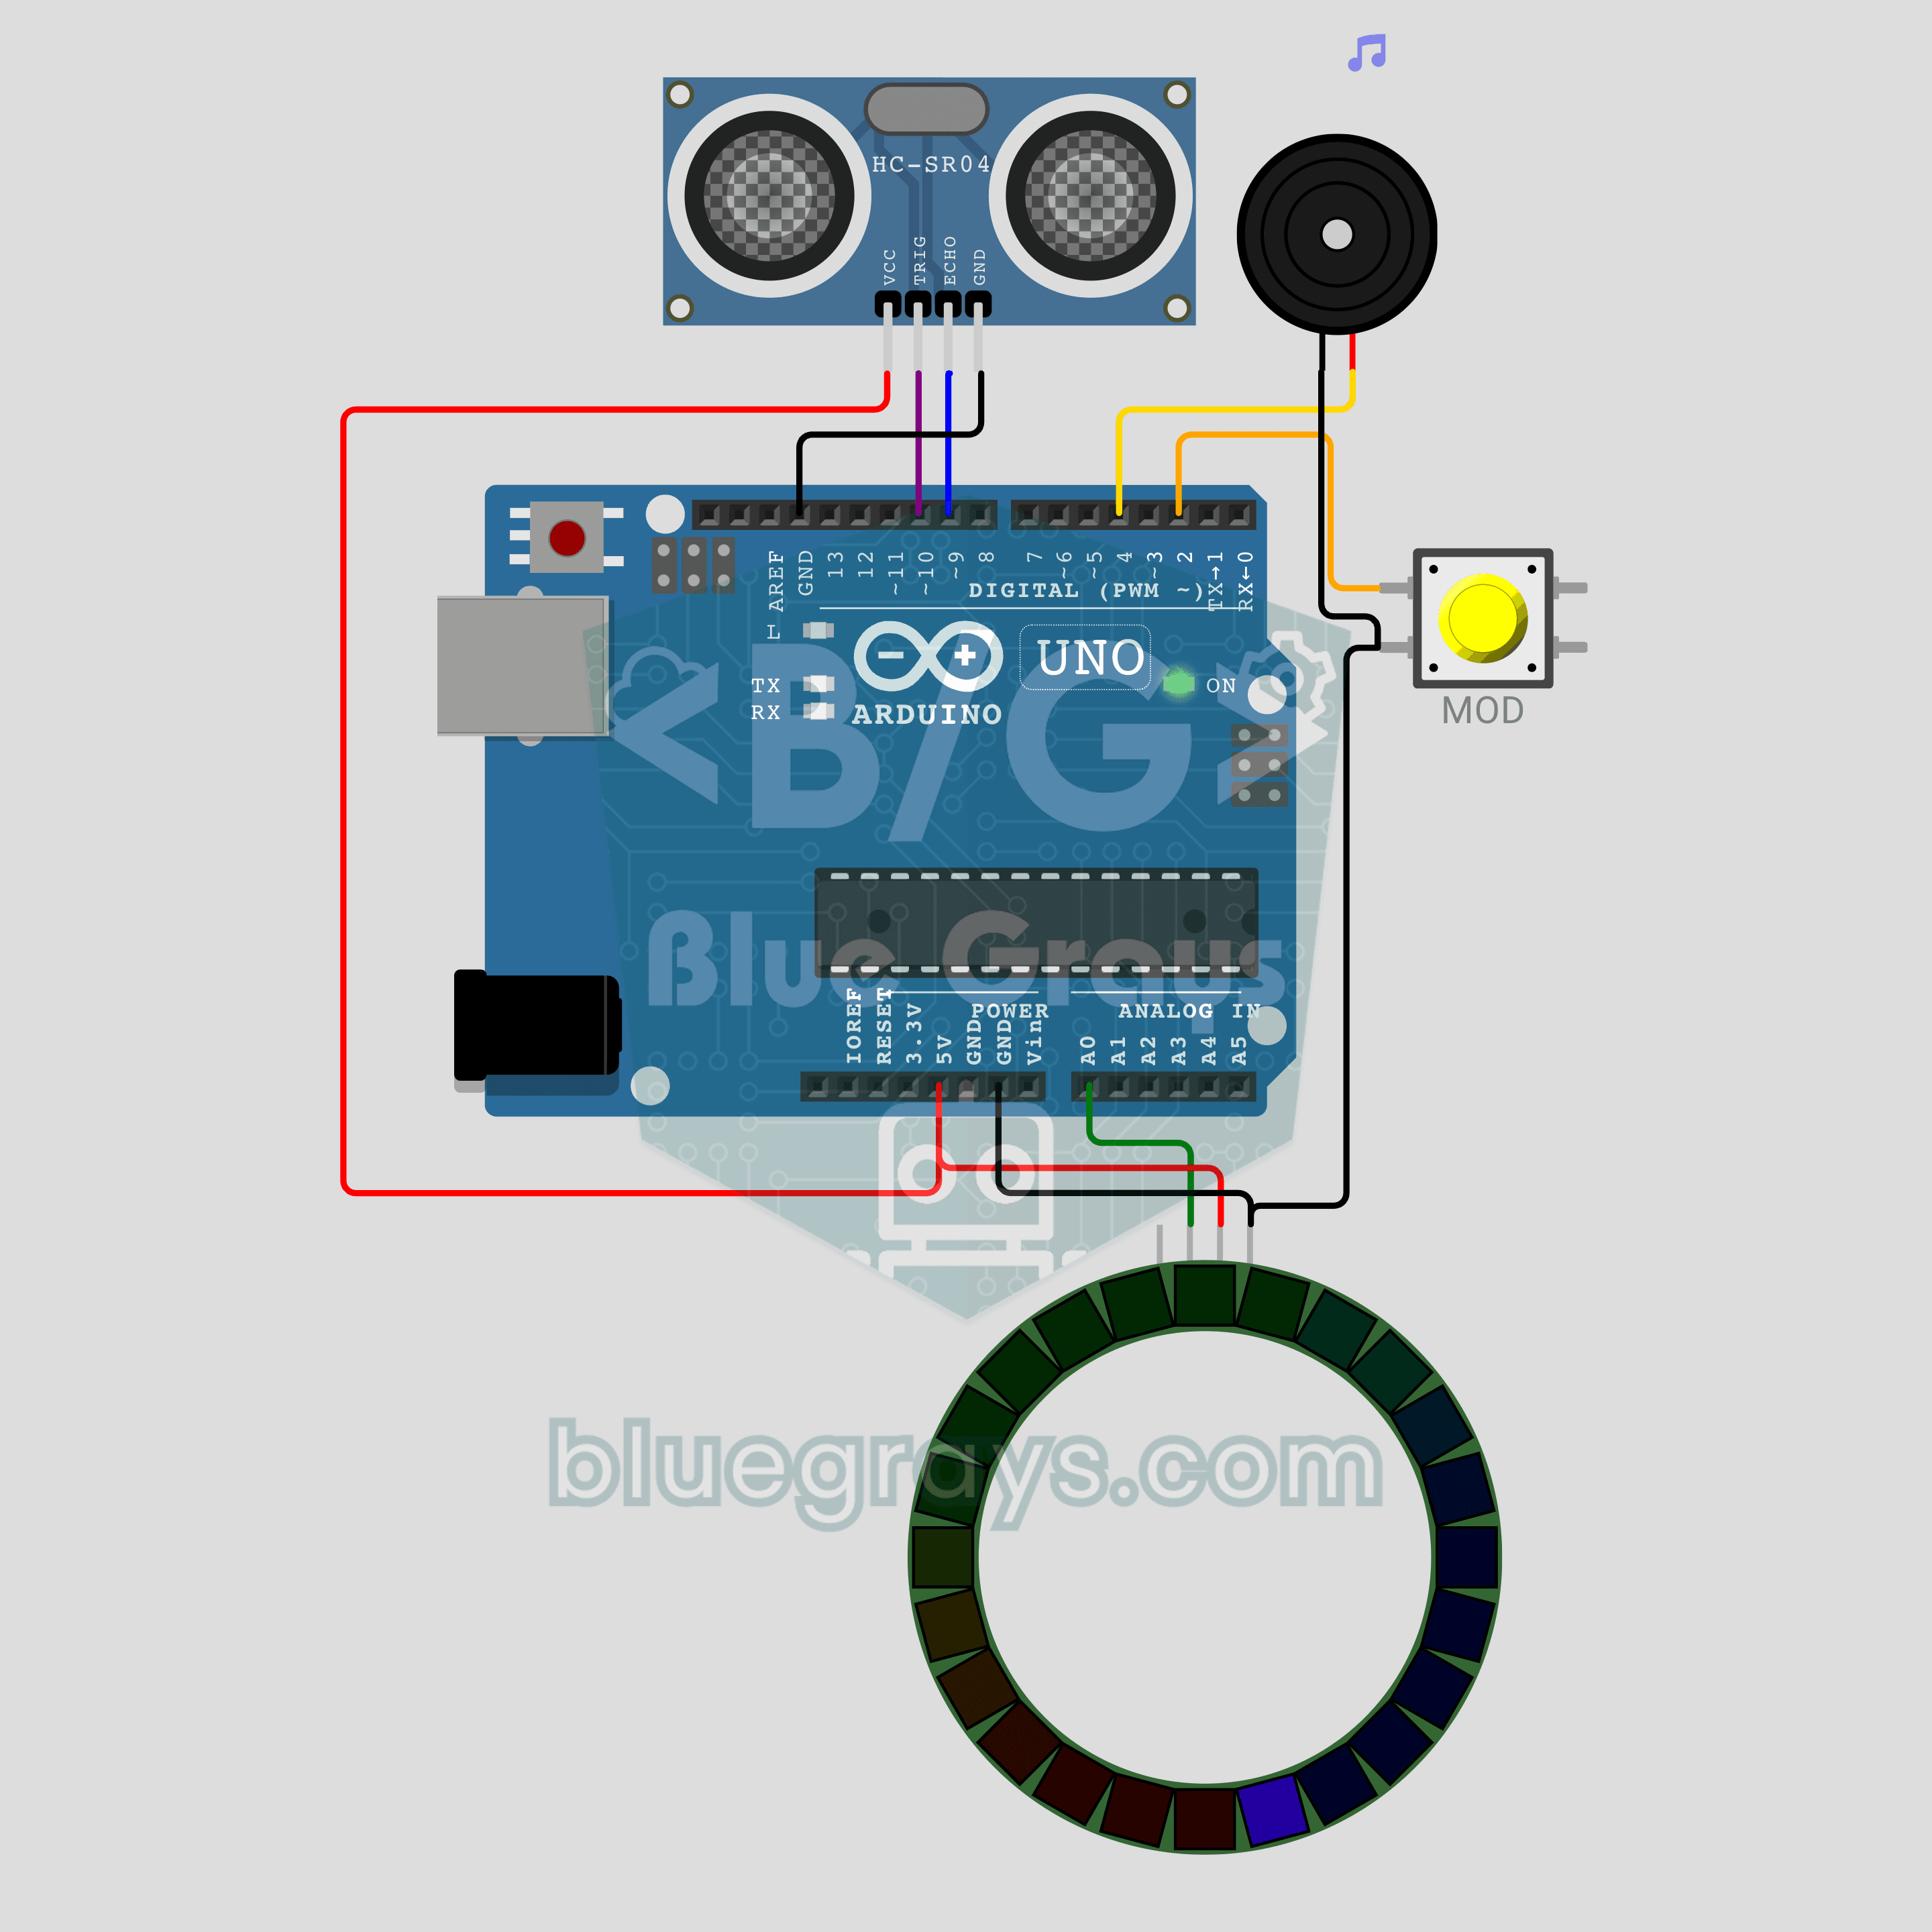
Arduino 초음파 테레민 (HC-SR04 + NeoPixel 링 + 부저)
손대지 않고 허공에서 손만 움직여 연주하는 악기예요! 손이 HC-SR04에 가까워질수록 수동 부저가 더 높은 음을 내고, LED 24개짜리 NeoPixel 링이 음마다 색과 채움 정도로 보여 줘요. 버튼으로 두 모드를 바꿔요. SCALE 모드에서는 모든 거리가 5음 음계(펜타토닉)의 음에 딱 맞춰지고, GLIDE 모드에서는 옛날 SF 영화처럼 소리가 부드럽게 미끄러져요. 멜로디는 코드가 아니라 손이 써요.
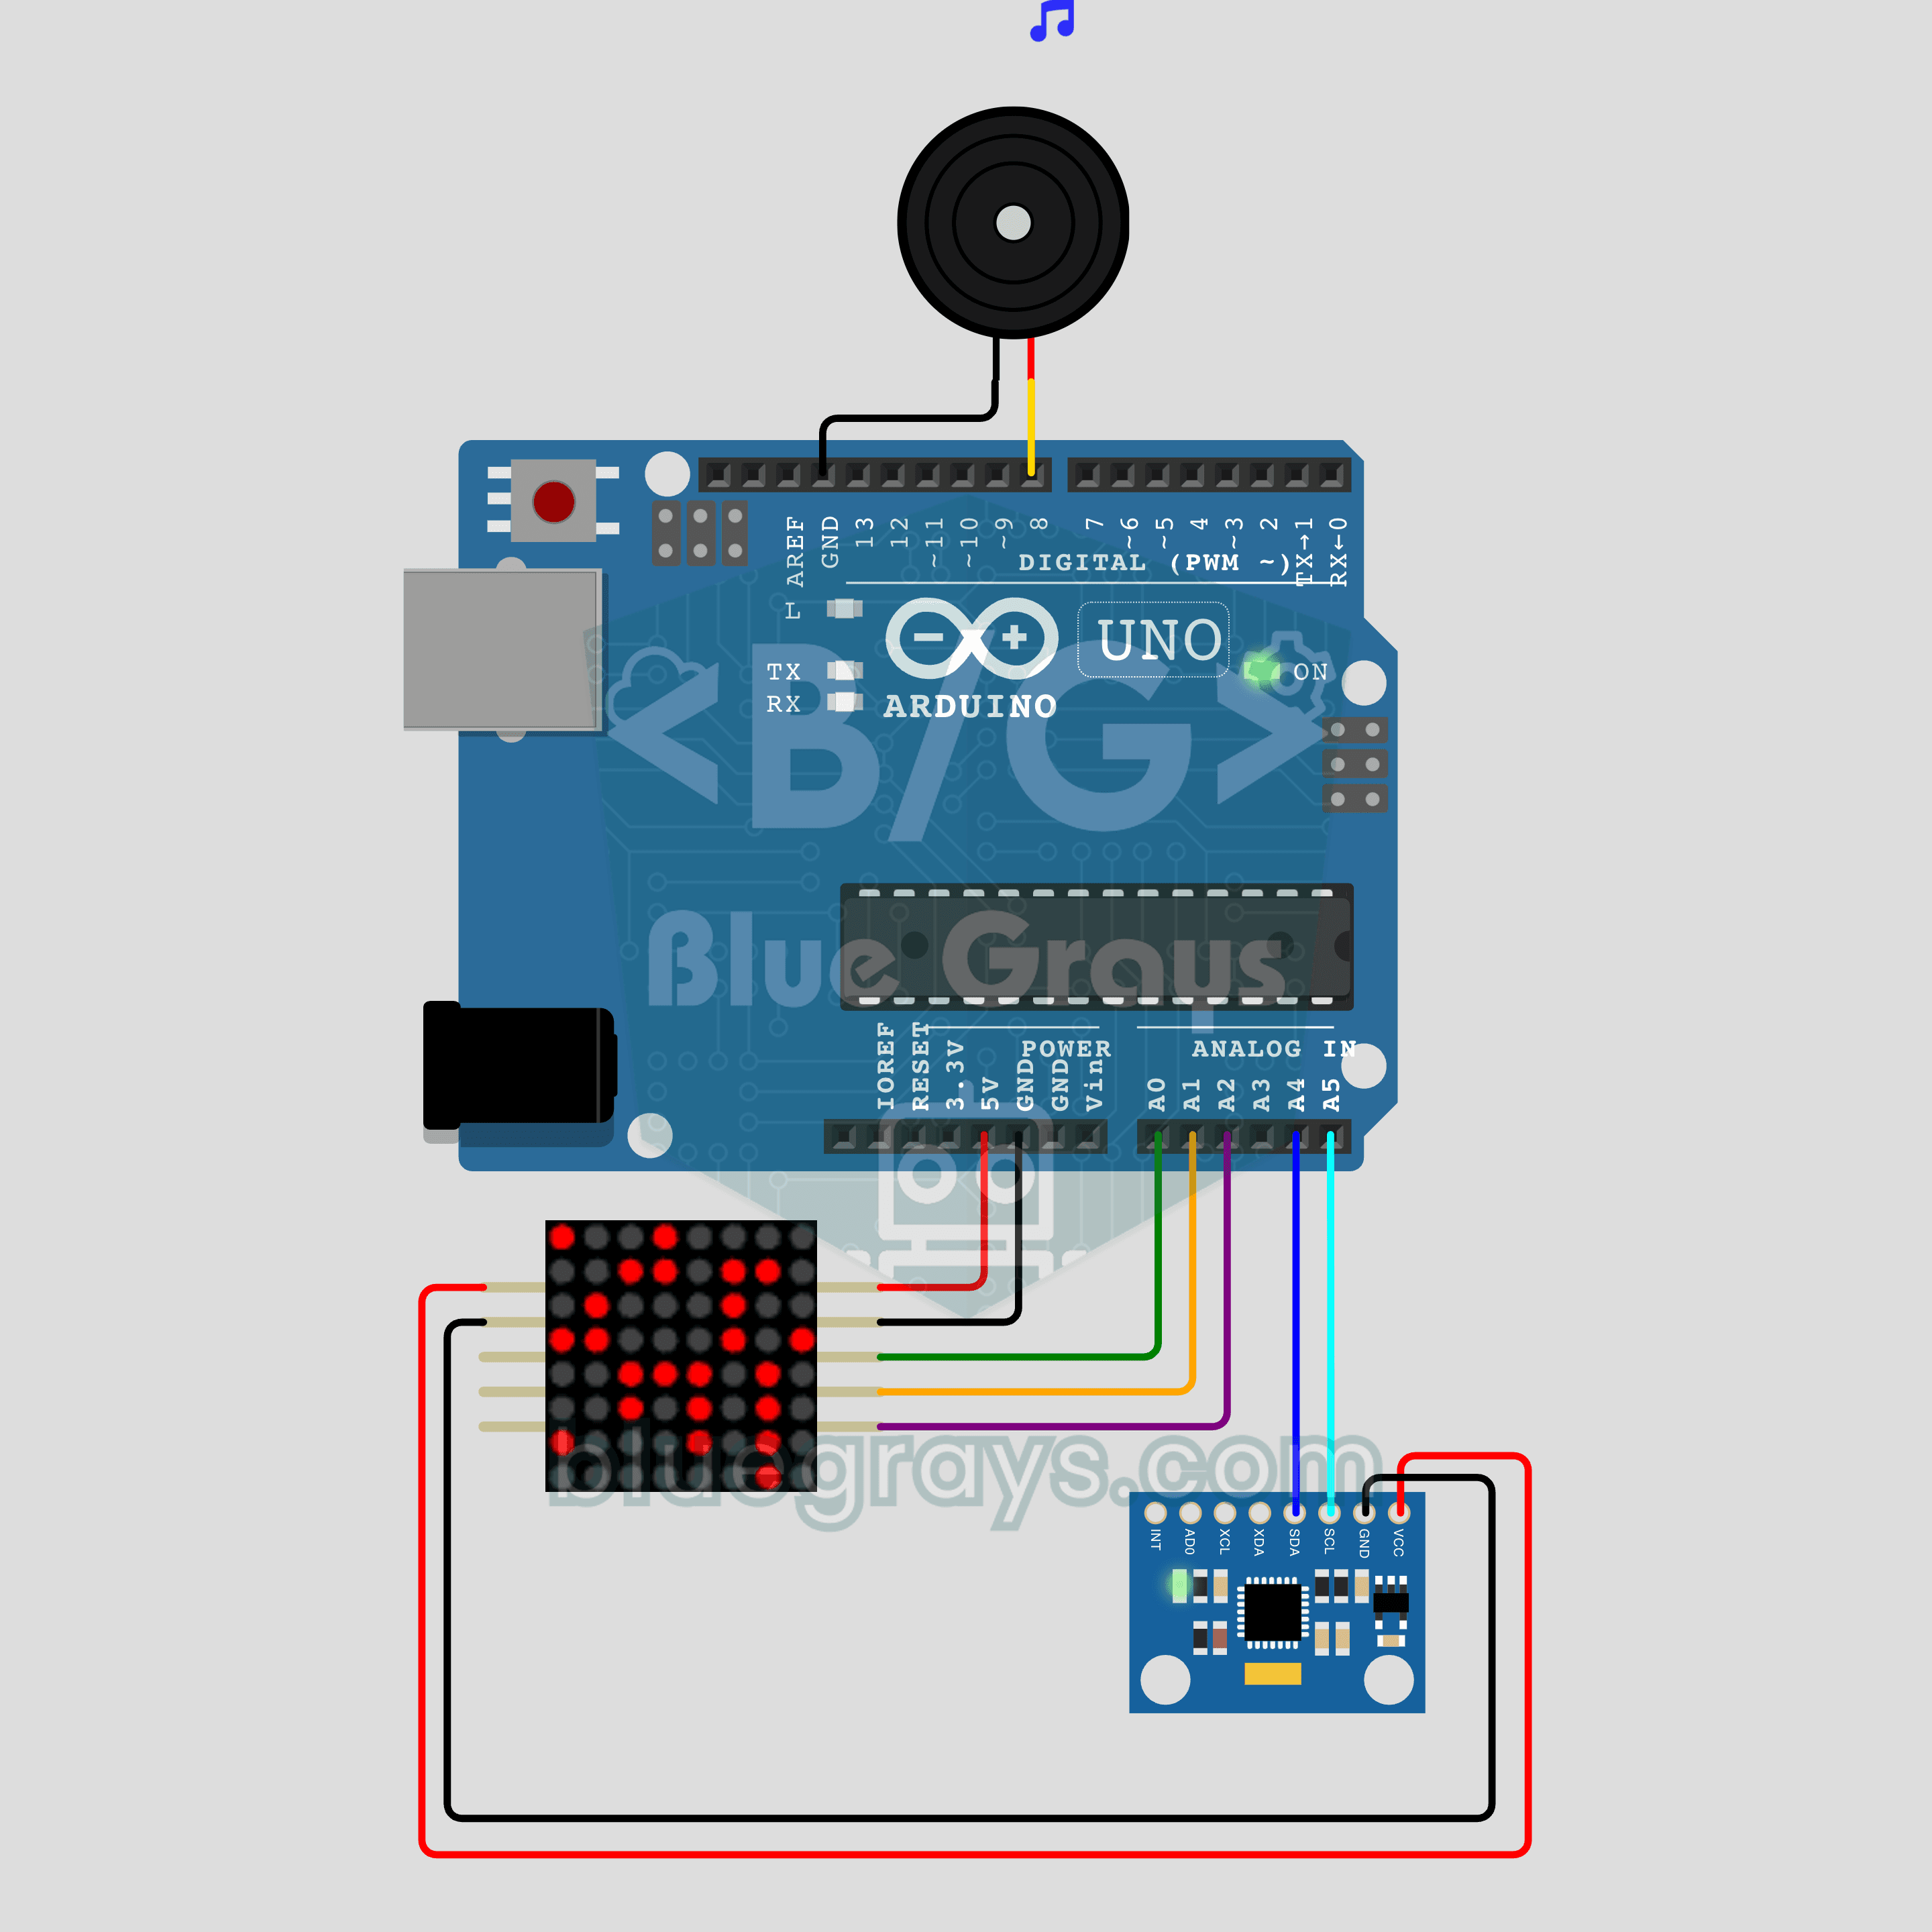
Arduino 기울이는 구슬 미로 (MPU-6050 + MAX7219 8x8 LED 매트릭스)
화면도 조이스틱도 없어요. 회로를 기울이면 LED 구슬이 미로를 굴러가요! MPU-6050 가속도 센서가 기울기를 재면, MAX7219 8x8 LED 매트릭스의 구슬이 벽을 뚫지 않고 그쪽으로 굴러가요. 목표에 닿으면 수동 부저가 멜로디를 연주하고 다음 미로가 열려요. 3개를 모두 끝내면 웃는 얼굴이 나와요. 라이브러리 없는 센서 읽기, 기울기를 속도로 바꾸는 제어, 텍스트로 쓴 미로를 한 프로젝트에서 배워요.