
Arduino 프로젝트 탐색
초급부터 고급까지, 회로도와 코드, 동영상이 있는 수백 개의 프로젝트를 만나 보세요. 현재 수준에 맞게 시작해 보세요.
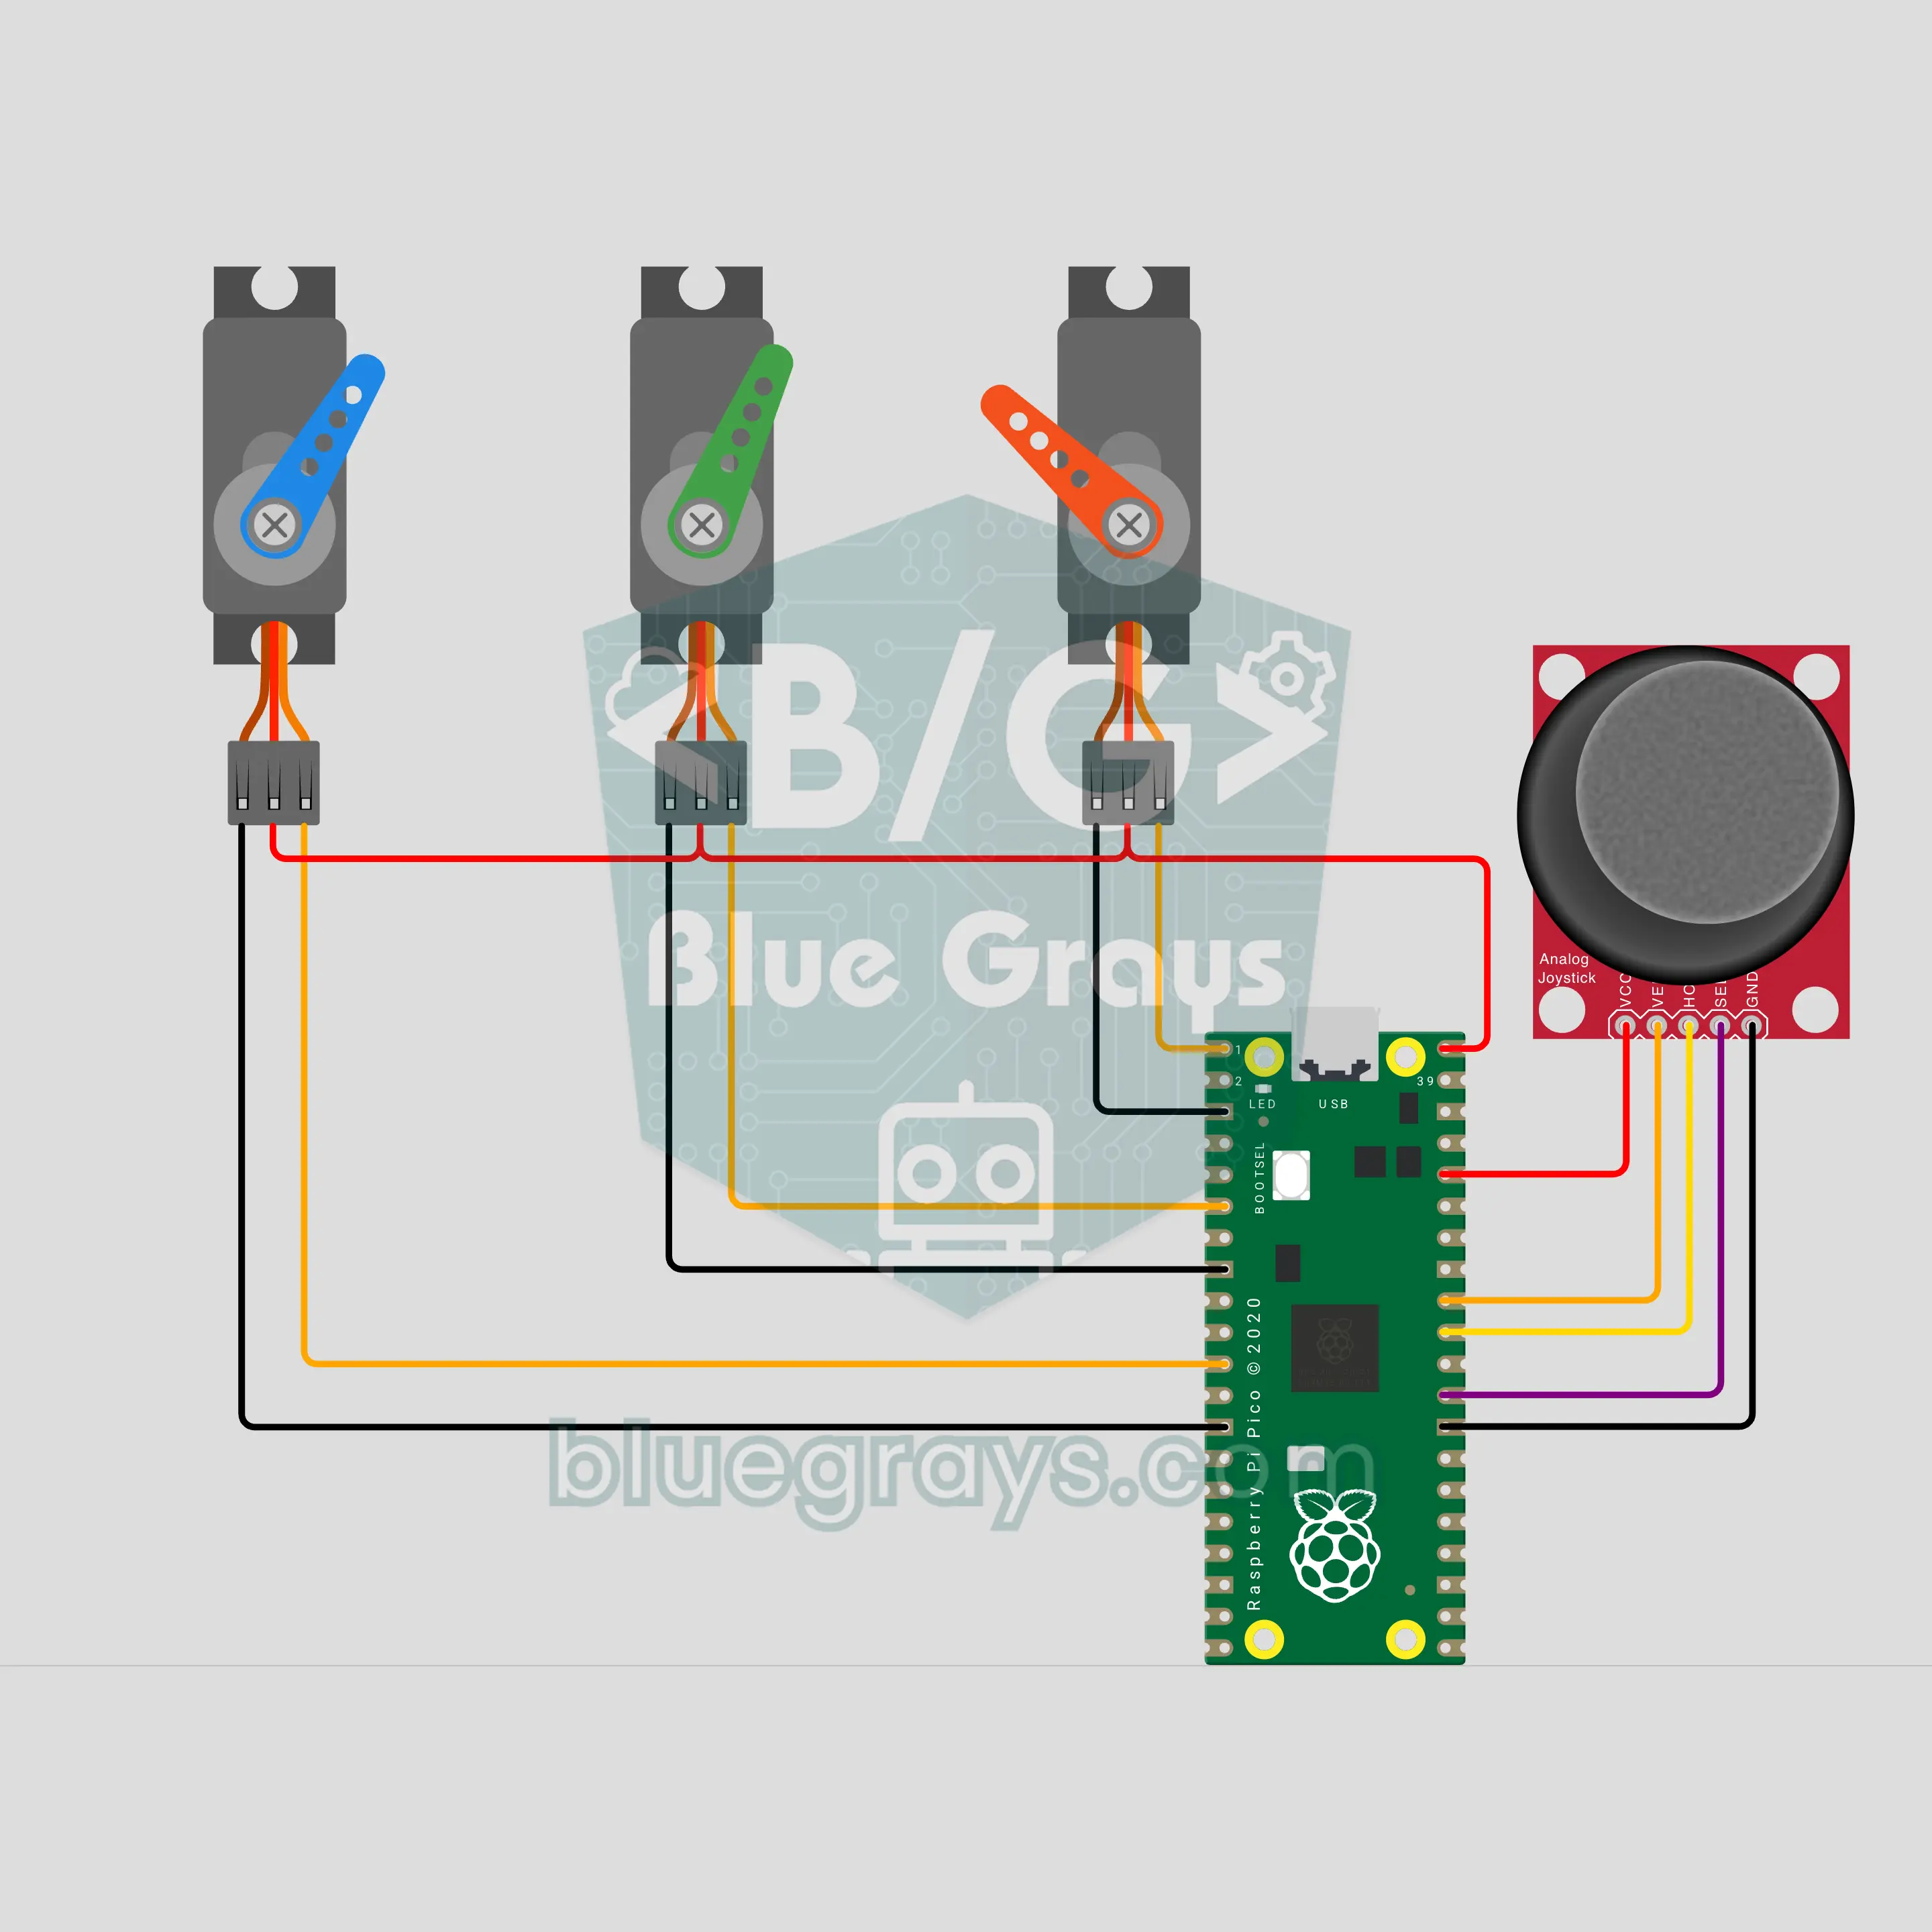
Raspberry Pi Pico W 애니마트로닉스 로봇 눈: 조이스틱으로 보고, 깜박이고, 졸아요 (조이스틱 + 서보 3개)
영화 촬영장에서 쓰는 기계 눈의 작은 버전이에요. SG90 서보 세 개가 눈을 좌우, 위아래로 돌리고 눈꺼풀을 열고 닫아요. 조이스틱을 어느 쪽으로든 밀면 눈이 부드럽게 그쪽으로 미끄러지고, 누르면 깜박이며, 누르고 있으면 눈을 감은 채로 있어요. 가만히 두면 Raspberry Pi Pico W가 눈을 두리번거리게 하다가 졸게 하고, 조이스틱을 건드리면 깜짝 놀라 깨어나요.
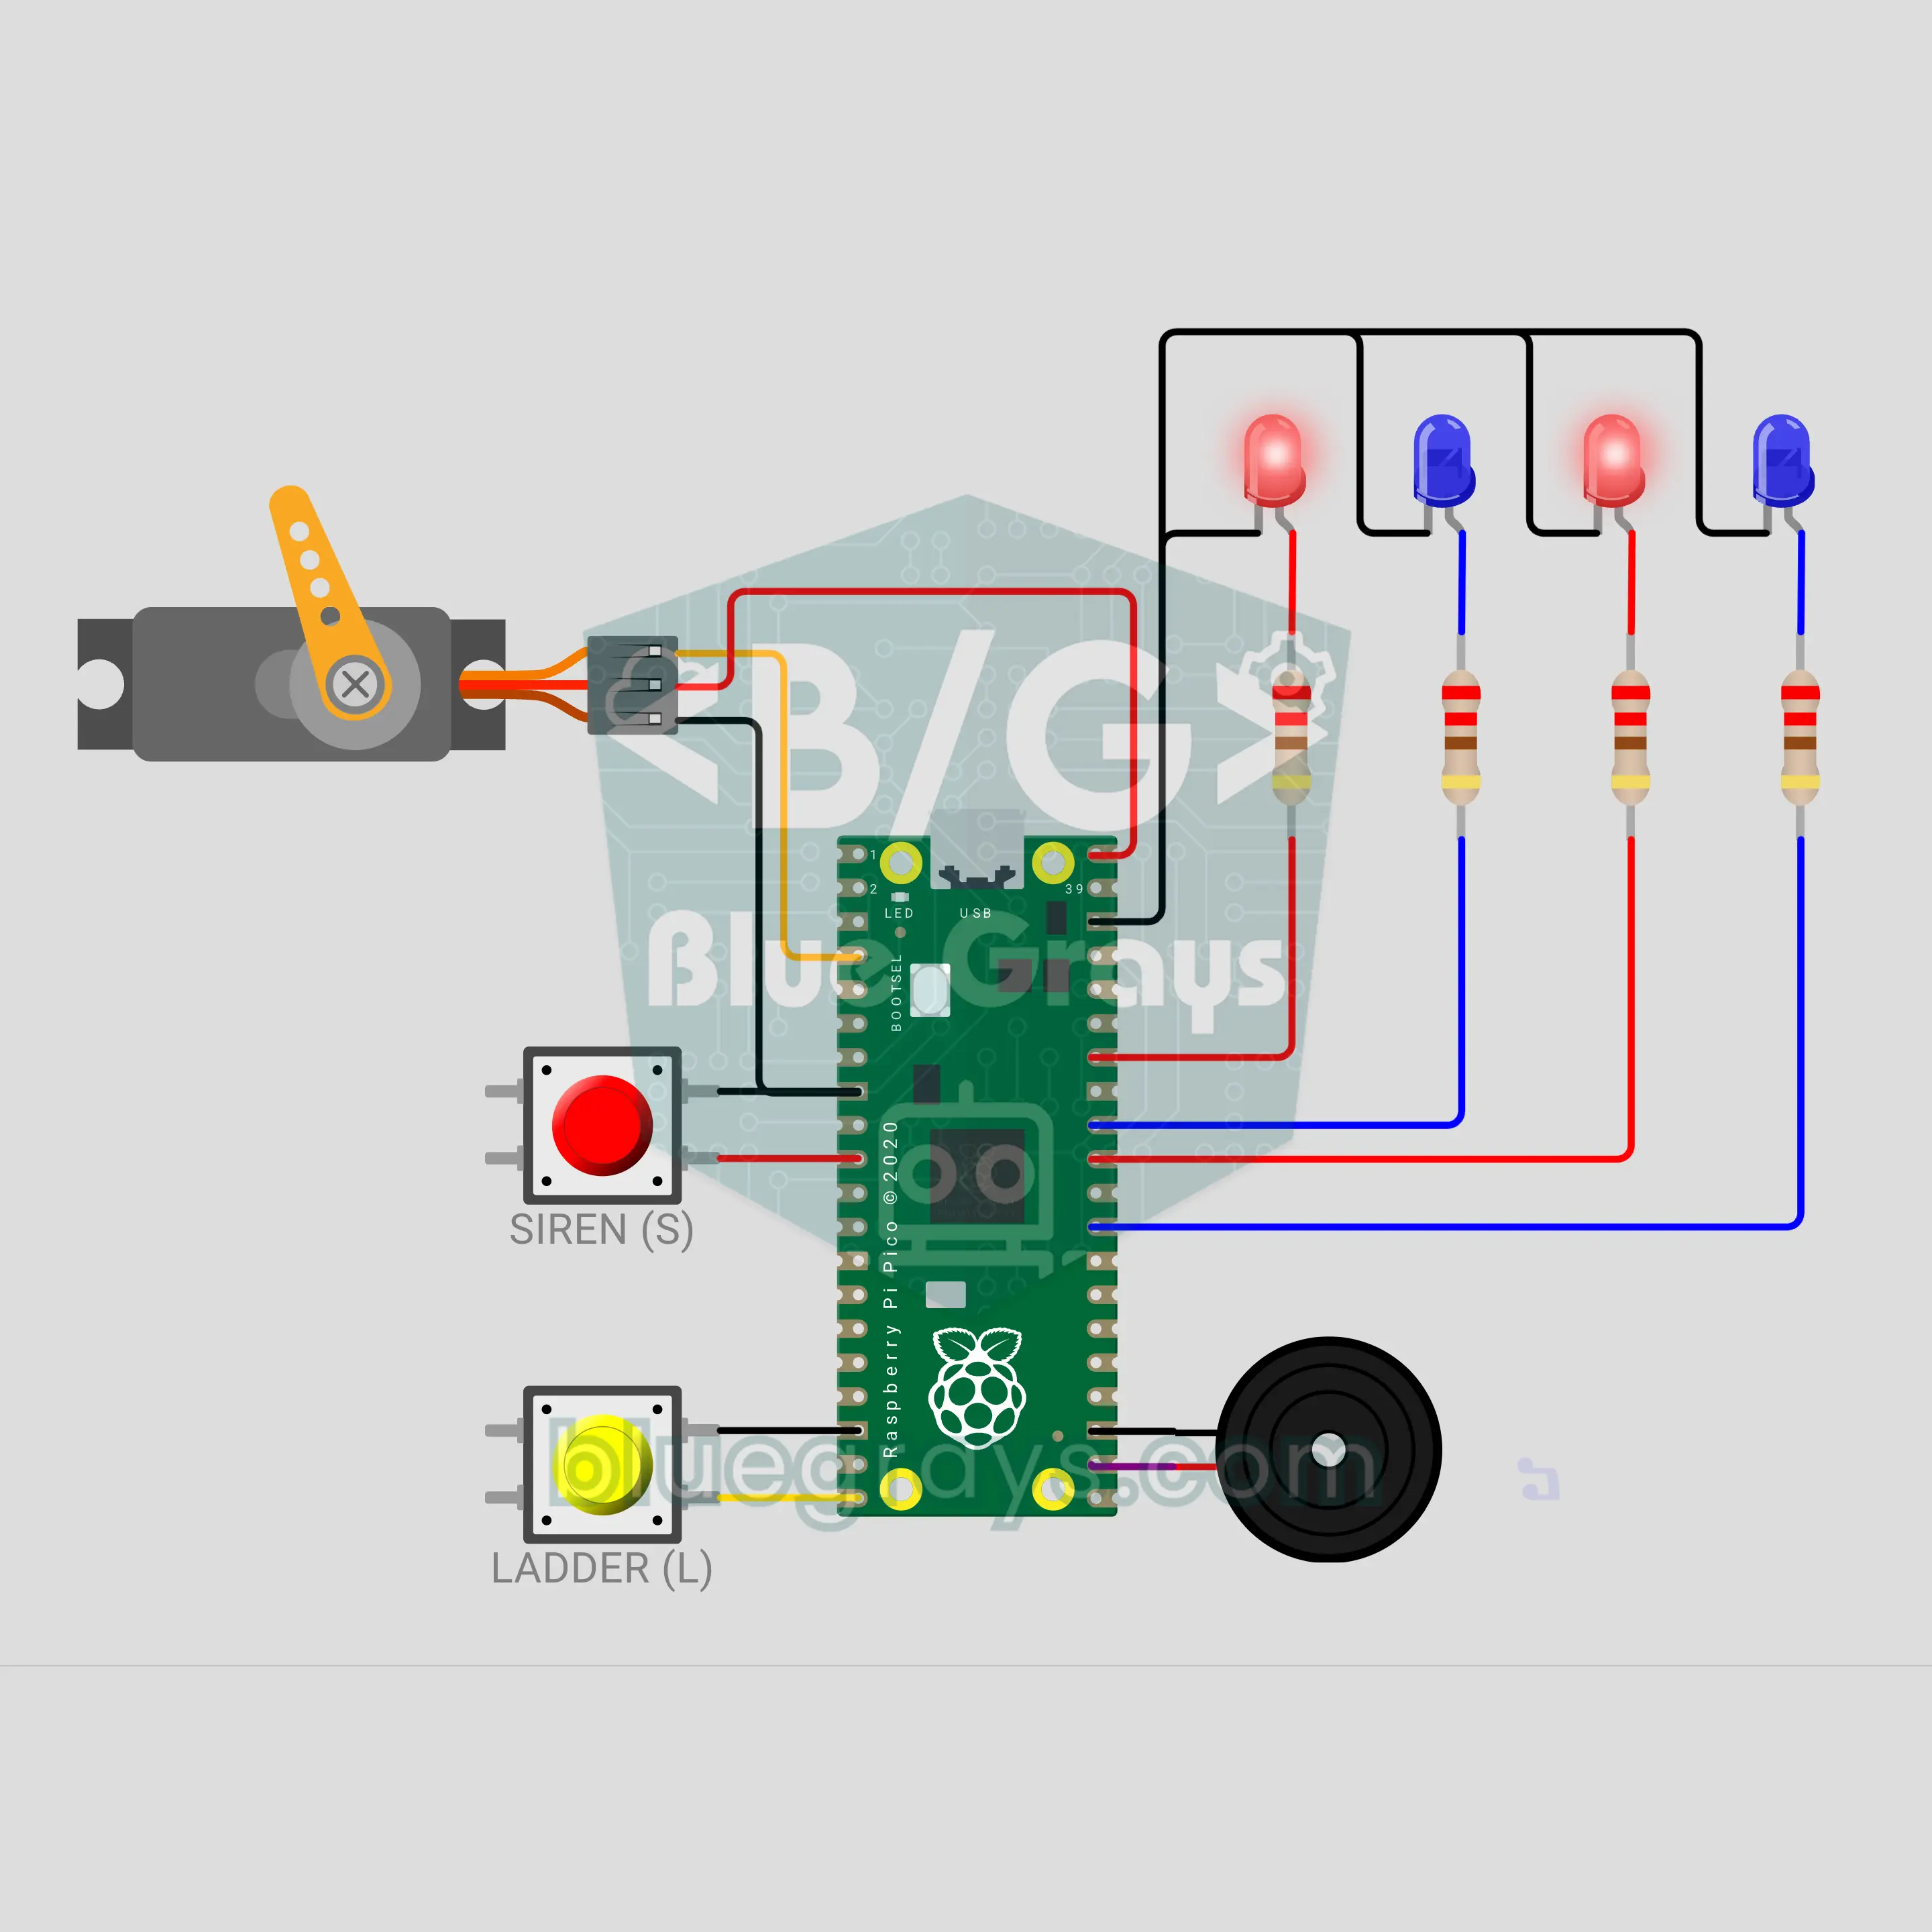
Raspberry Pi Pico W 장난감 소방차 사다리: 사이렌, 경광등, 올라가는 사다리 (서보 + LED 4개 + 버튼 2개 + 부저)
Raspberry Pi Pico W로 만드는 책상 위 장난감 소방차예요. 빨간 버튼을 누르면 두 음짜리 사이렌이 오르내리고 빨간 LED 두 개와 파란 LED 두 개가 같은 박자로 번쩍여요. 노란 버튼을 누르면 SG90 서보가 사다리를 천천히 올리고, 다시 누르면 내려요. 움직이는 동안 경고음이 나요. 둘 다 함께 작동하고, 깜박 잊은 사이렌은 60초 뒤 저절로 멈춰요.
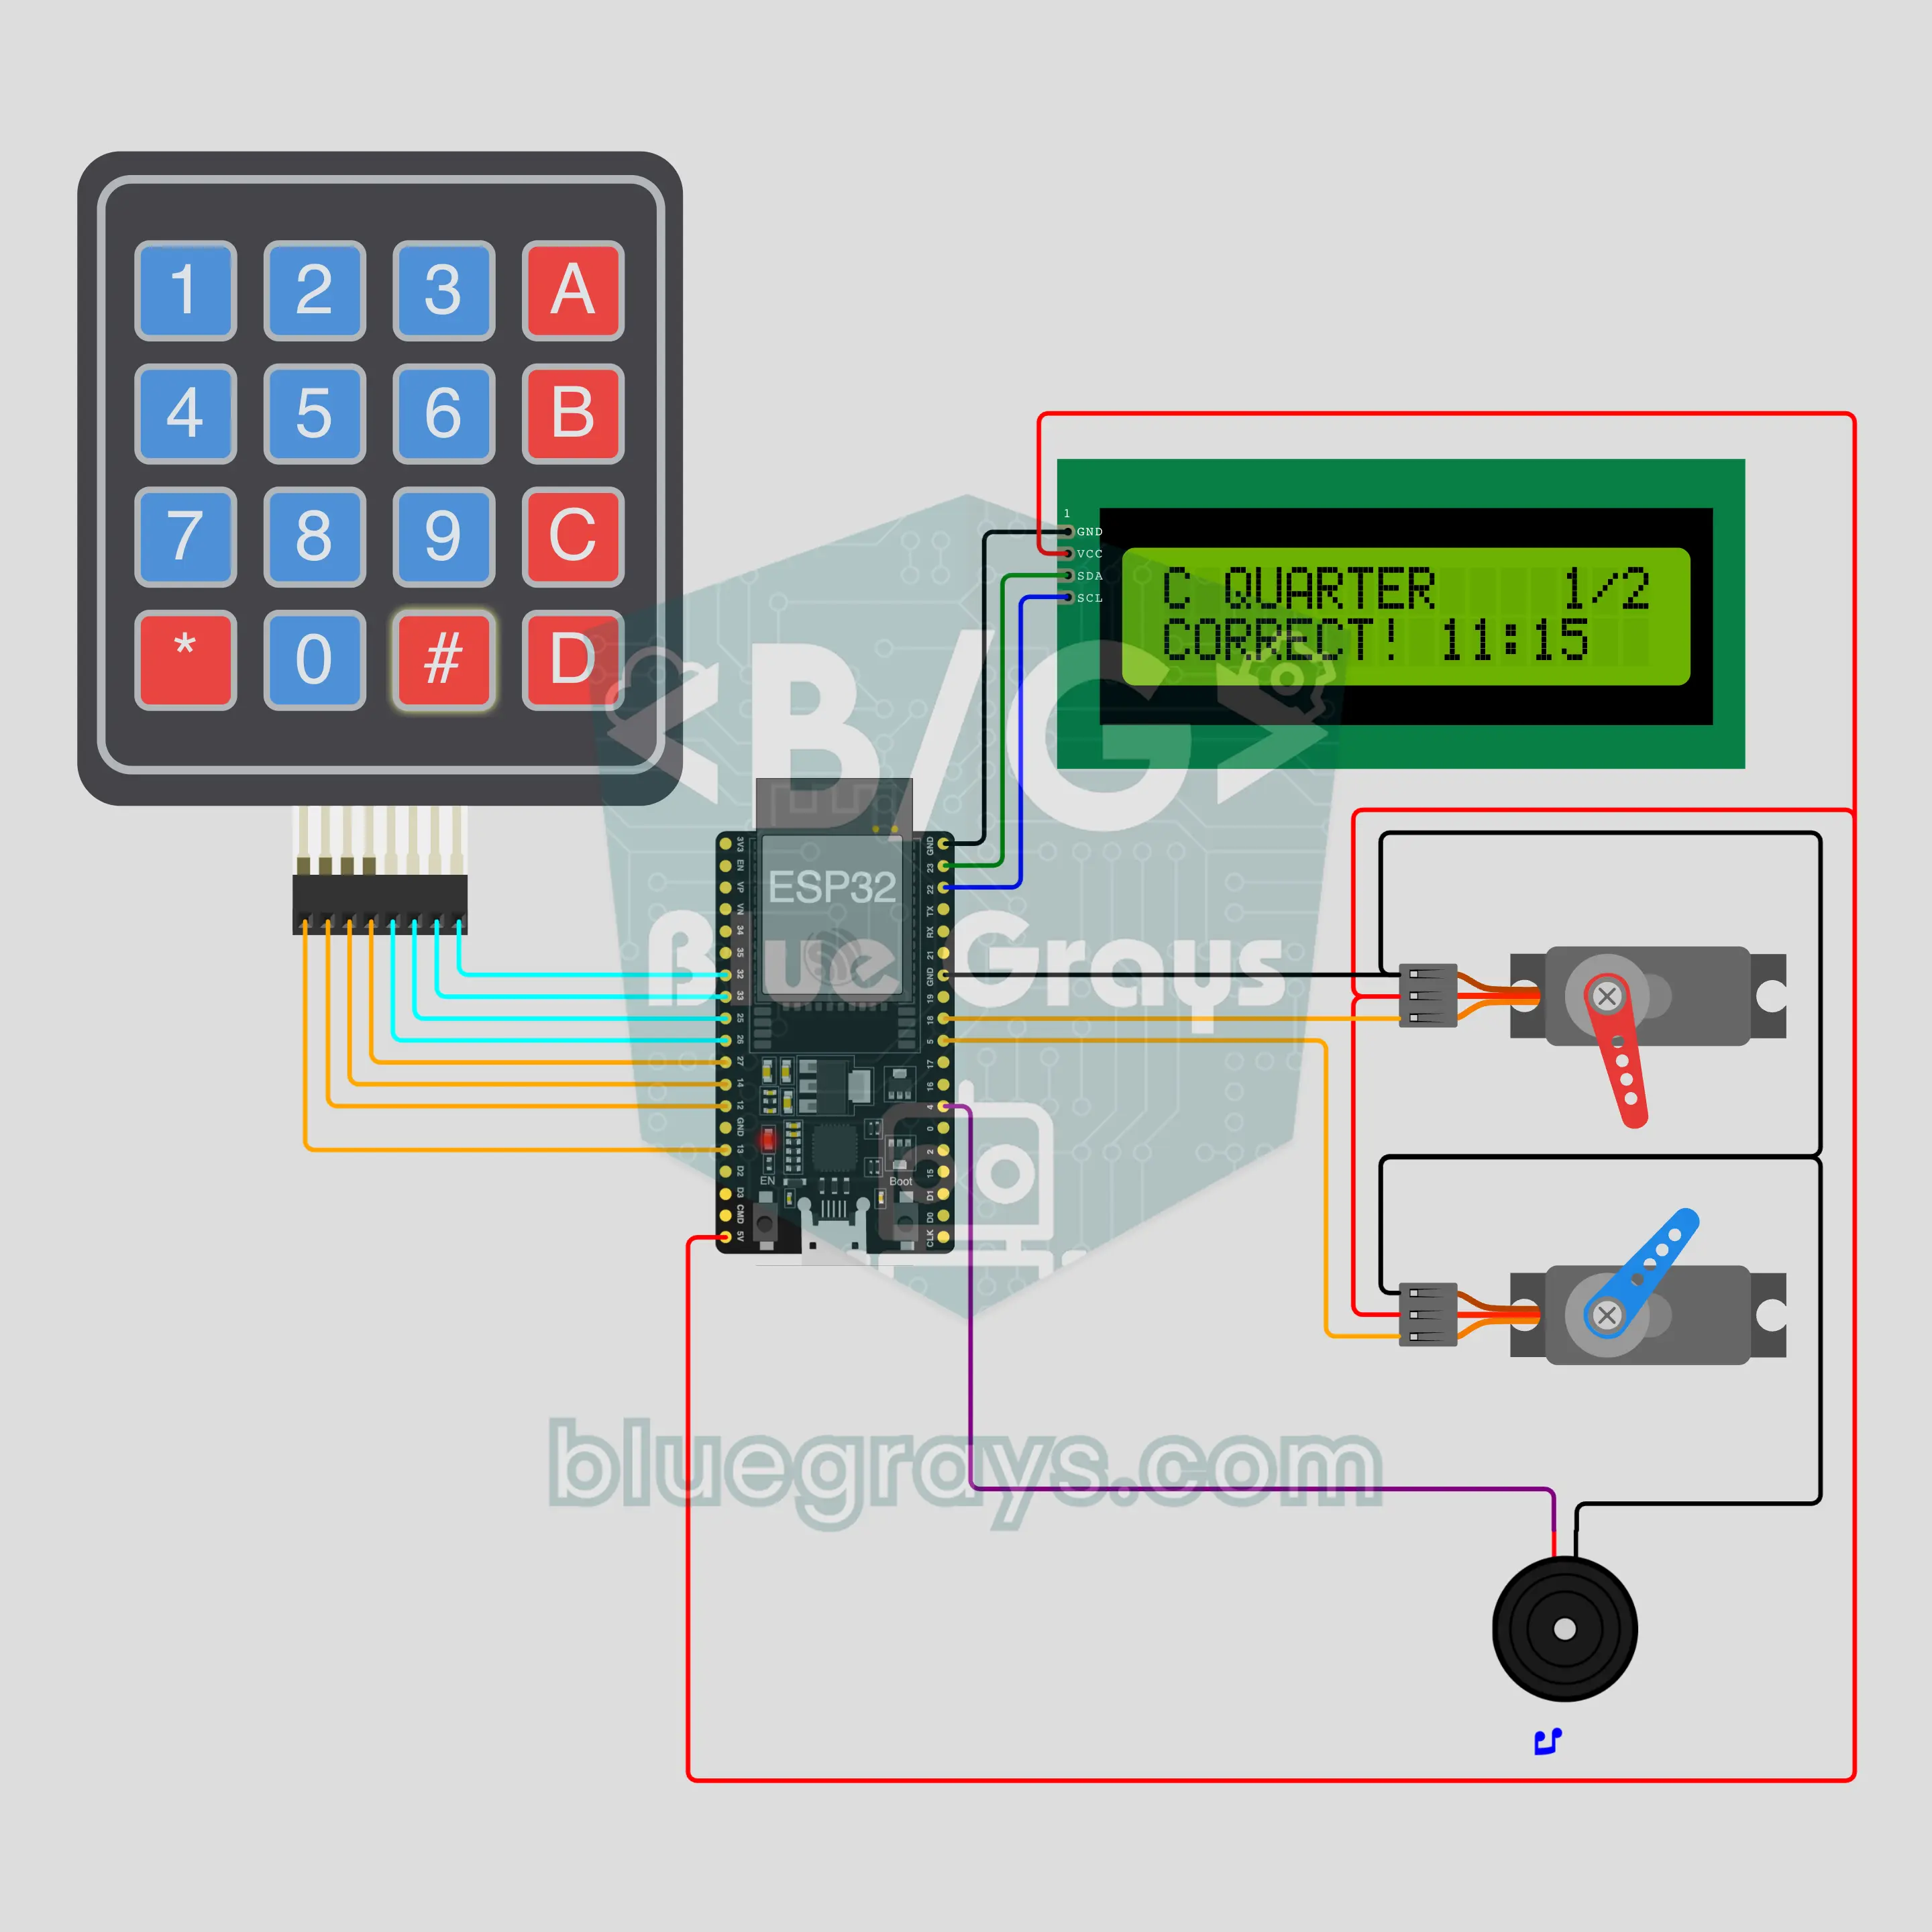
ESP32 지금 몇 시예요? 아날로그 시계 읽기 선생님 (서보 2개 + 키패드 + I2C LCD + 부저)
초등학생을 위한 시계 읽기 게임이에요. SG90 서보 두 개가 반원 문자판 위의 시침과 분침이 되어 무작위 시각을 보여 주면, 아이가 키패드로 시각을 입력하고 #으로 확인해요. 맞으면 즐거운 멜로디가 나오고, 틀리면 잘못 읽은 바늘이 흔들리며 I2C LCD에 맞는 시각이 나와요. 레벨은 4개예요: 정각, 30분, 15분, 5분 단위.
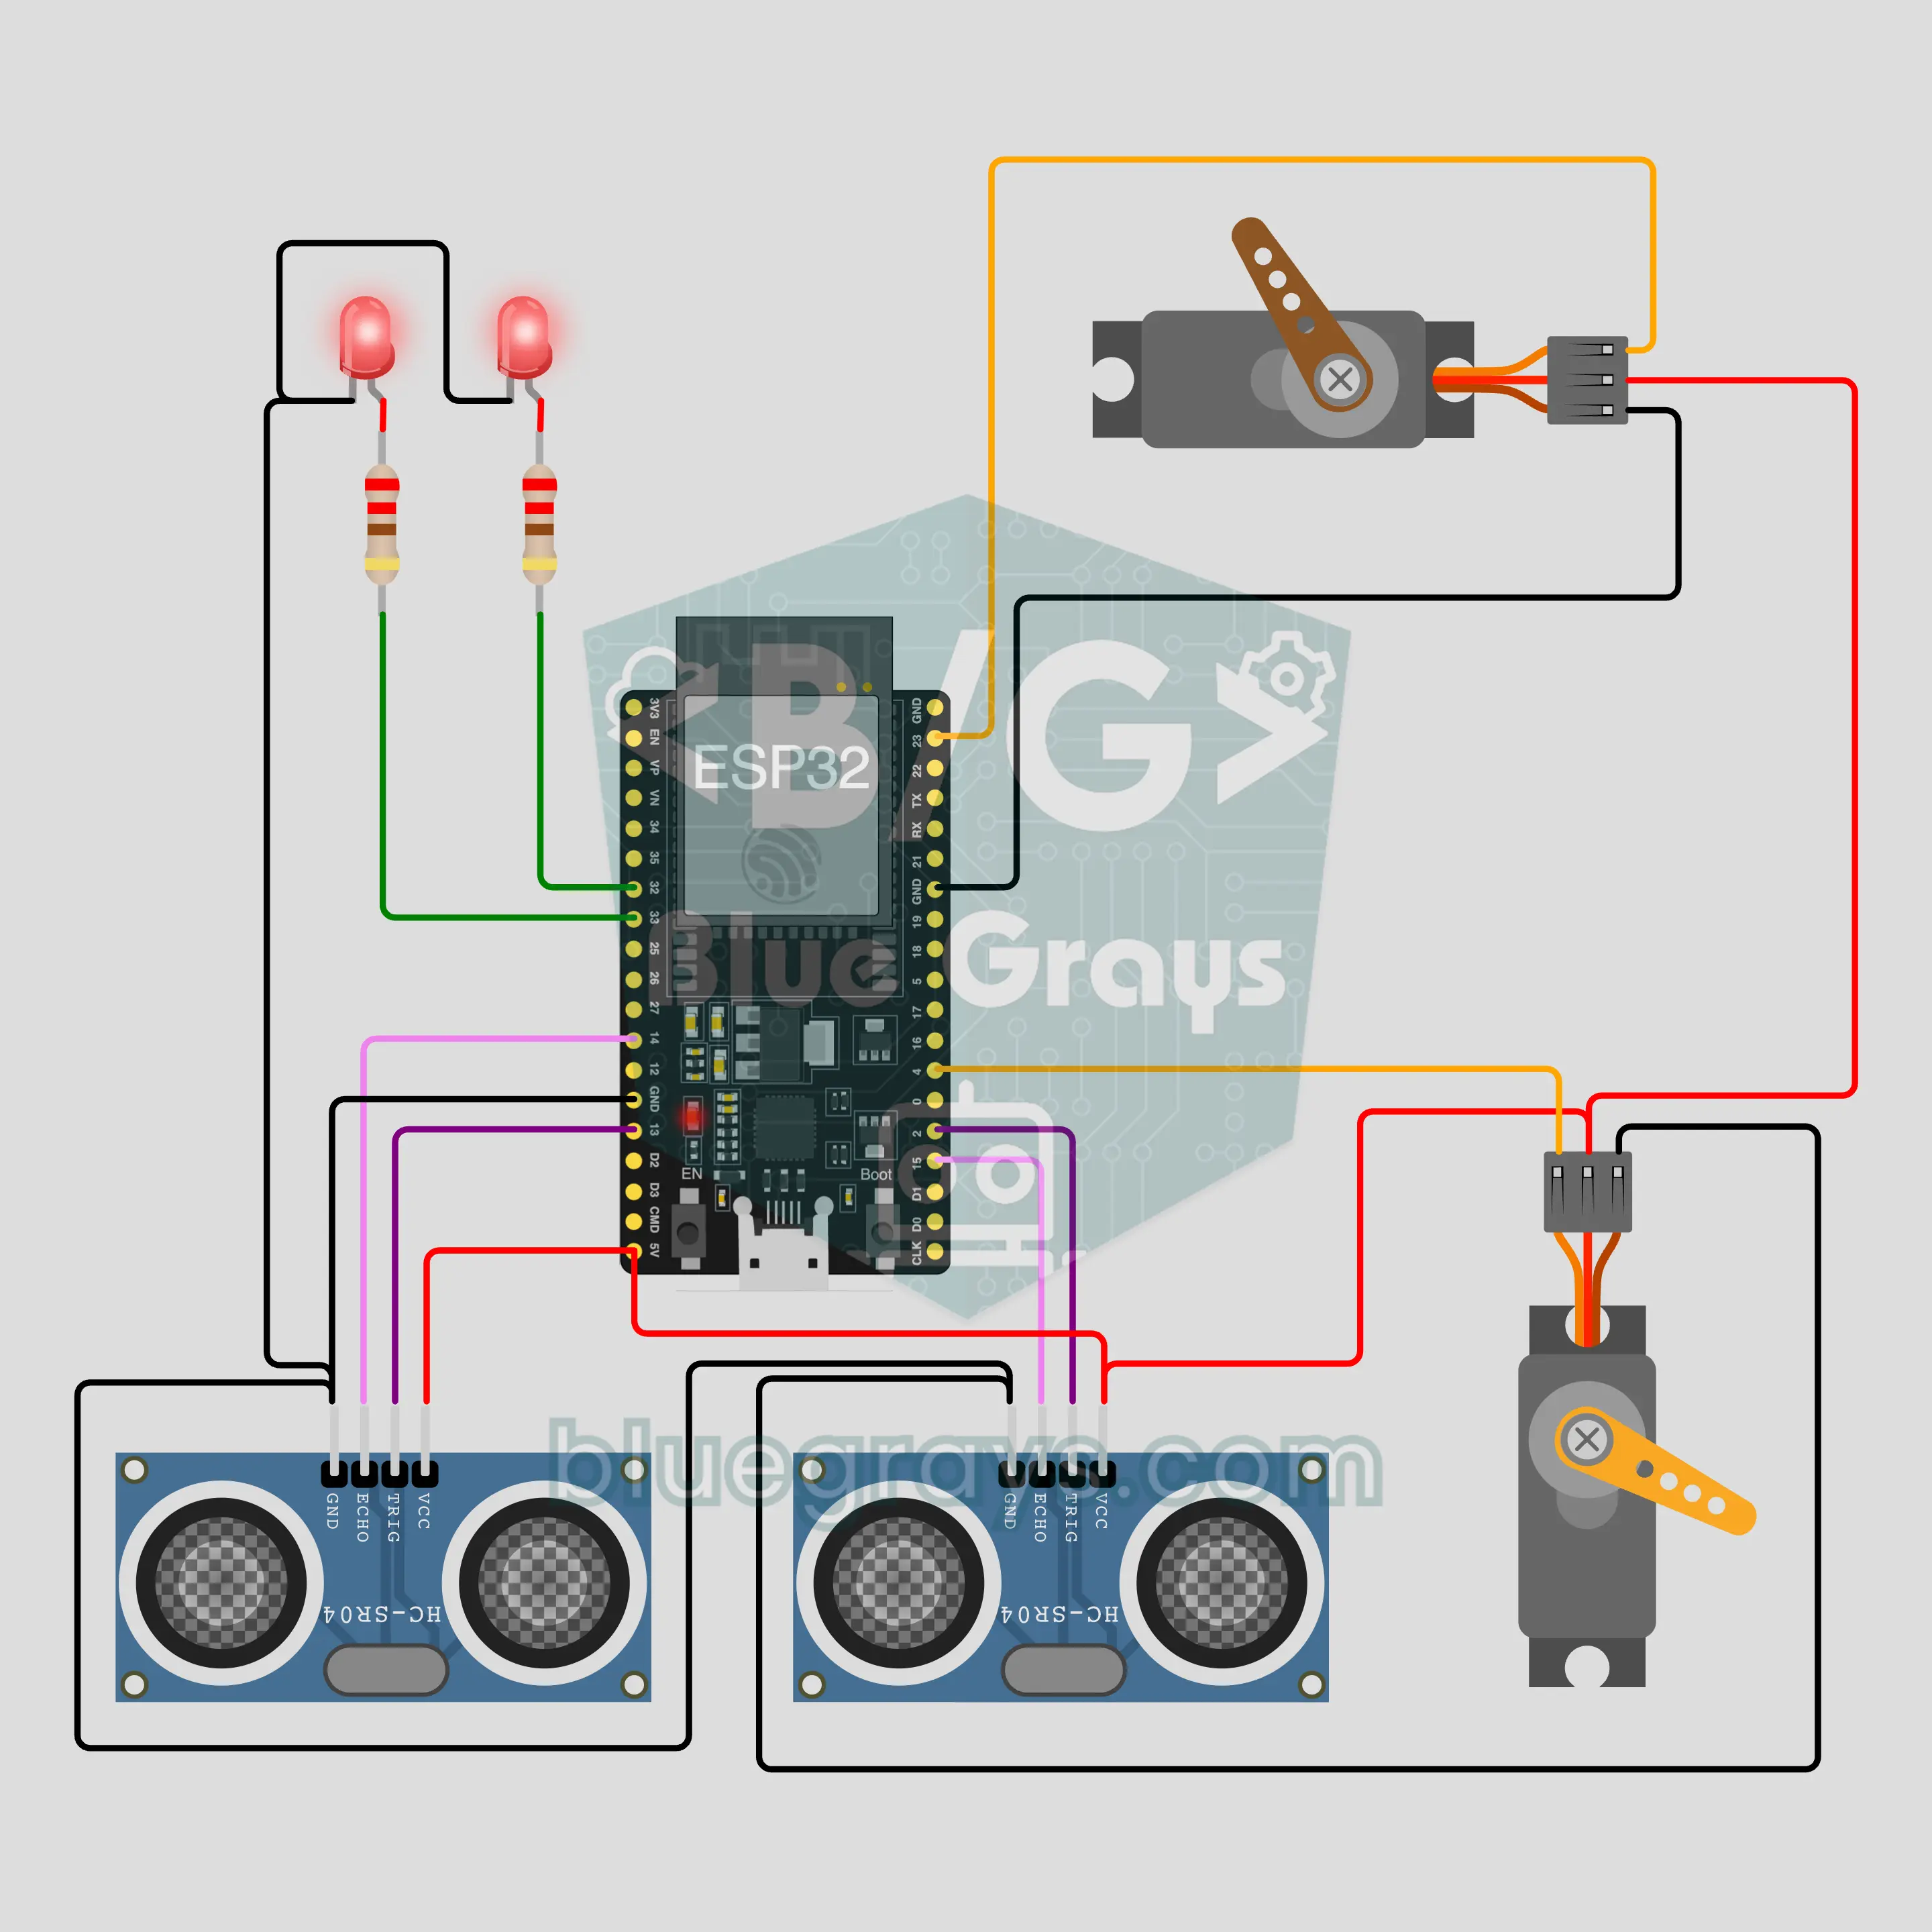
ESP32 나를 따라보는 로봇 머리: 고개를 돌리고 눈을 가늘게 떠요 (HC-SR04 2개 + 서보 2개)
방 어디로 가든 나를 향해 고개를 돌리는, 섬뜩하지만 웃긴 로봇 머리예요. HC-SR04 두 개가 번갈아 재고, 머리 서보가 나를 더 가까이 보는 쪽으로 돌아요. 너무 가까이 오면 눈꺼풀 서보가 내려와 눈이 가늘어지고, LED 눈이 어두워지며 로봇이 의심스러운 눈빛을 보내요. 아무도 없으면 두리번거리다 잠들고, 누가 나타나면 깜짝 놀라 깨어나요.

Arduino 산업용 분류 컨베이어: 높이로 상자 분류하기 (NEMA 17 + A4988 + HC-SR04 + 서보 + LCD)
공장 분류 라인의 책상 위 모형이에요. A4988 드라이버로 구동하는 NEMA 17 스테퍼 모터가 벨트를 계속 움직이고, 벨트 위의 HC-SR04가 지나가는 상자마다 높이를 재요. 상자는 센서부터 팔까지 벨트 스텝 수로 추적돼요. 6 cm 이상인 상자는 SG90 서보 팔이 옆으로 밀어내고, 낮은 상자는 계속 가요. I2C LCD가 낮은 상자와 높은 상자를 세고, 마지막 측정값과 벨트 위의 상자 수를 보여 줘요.
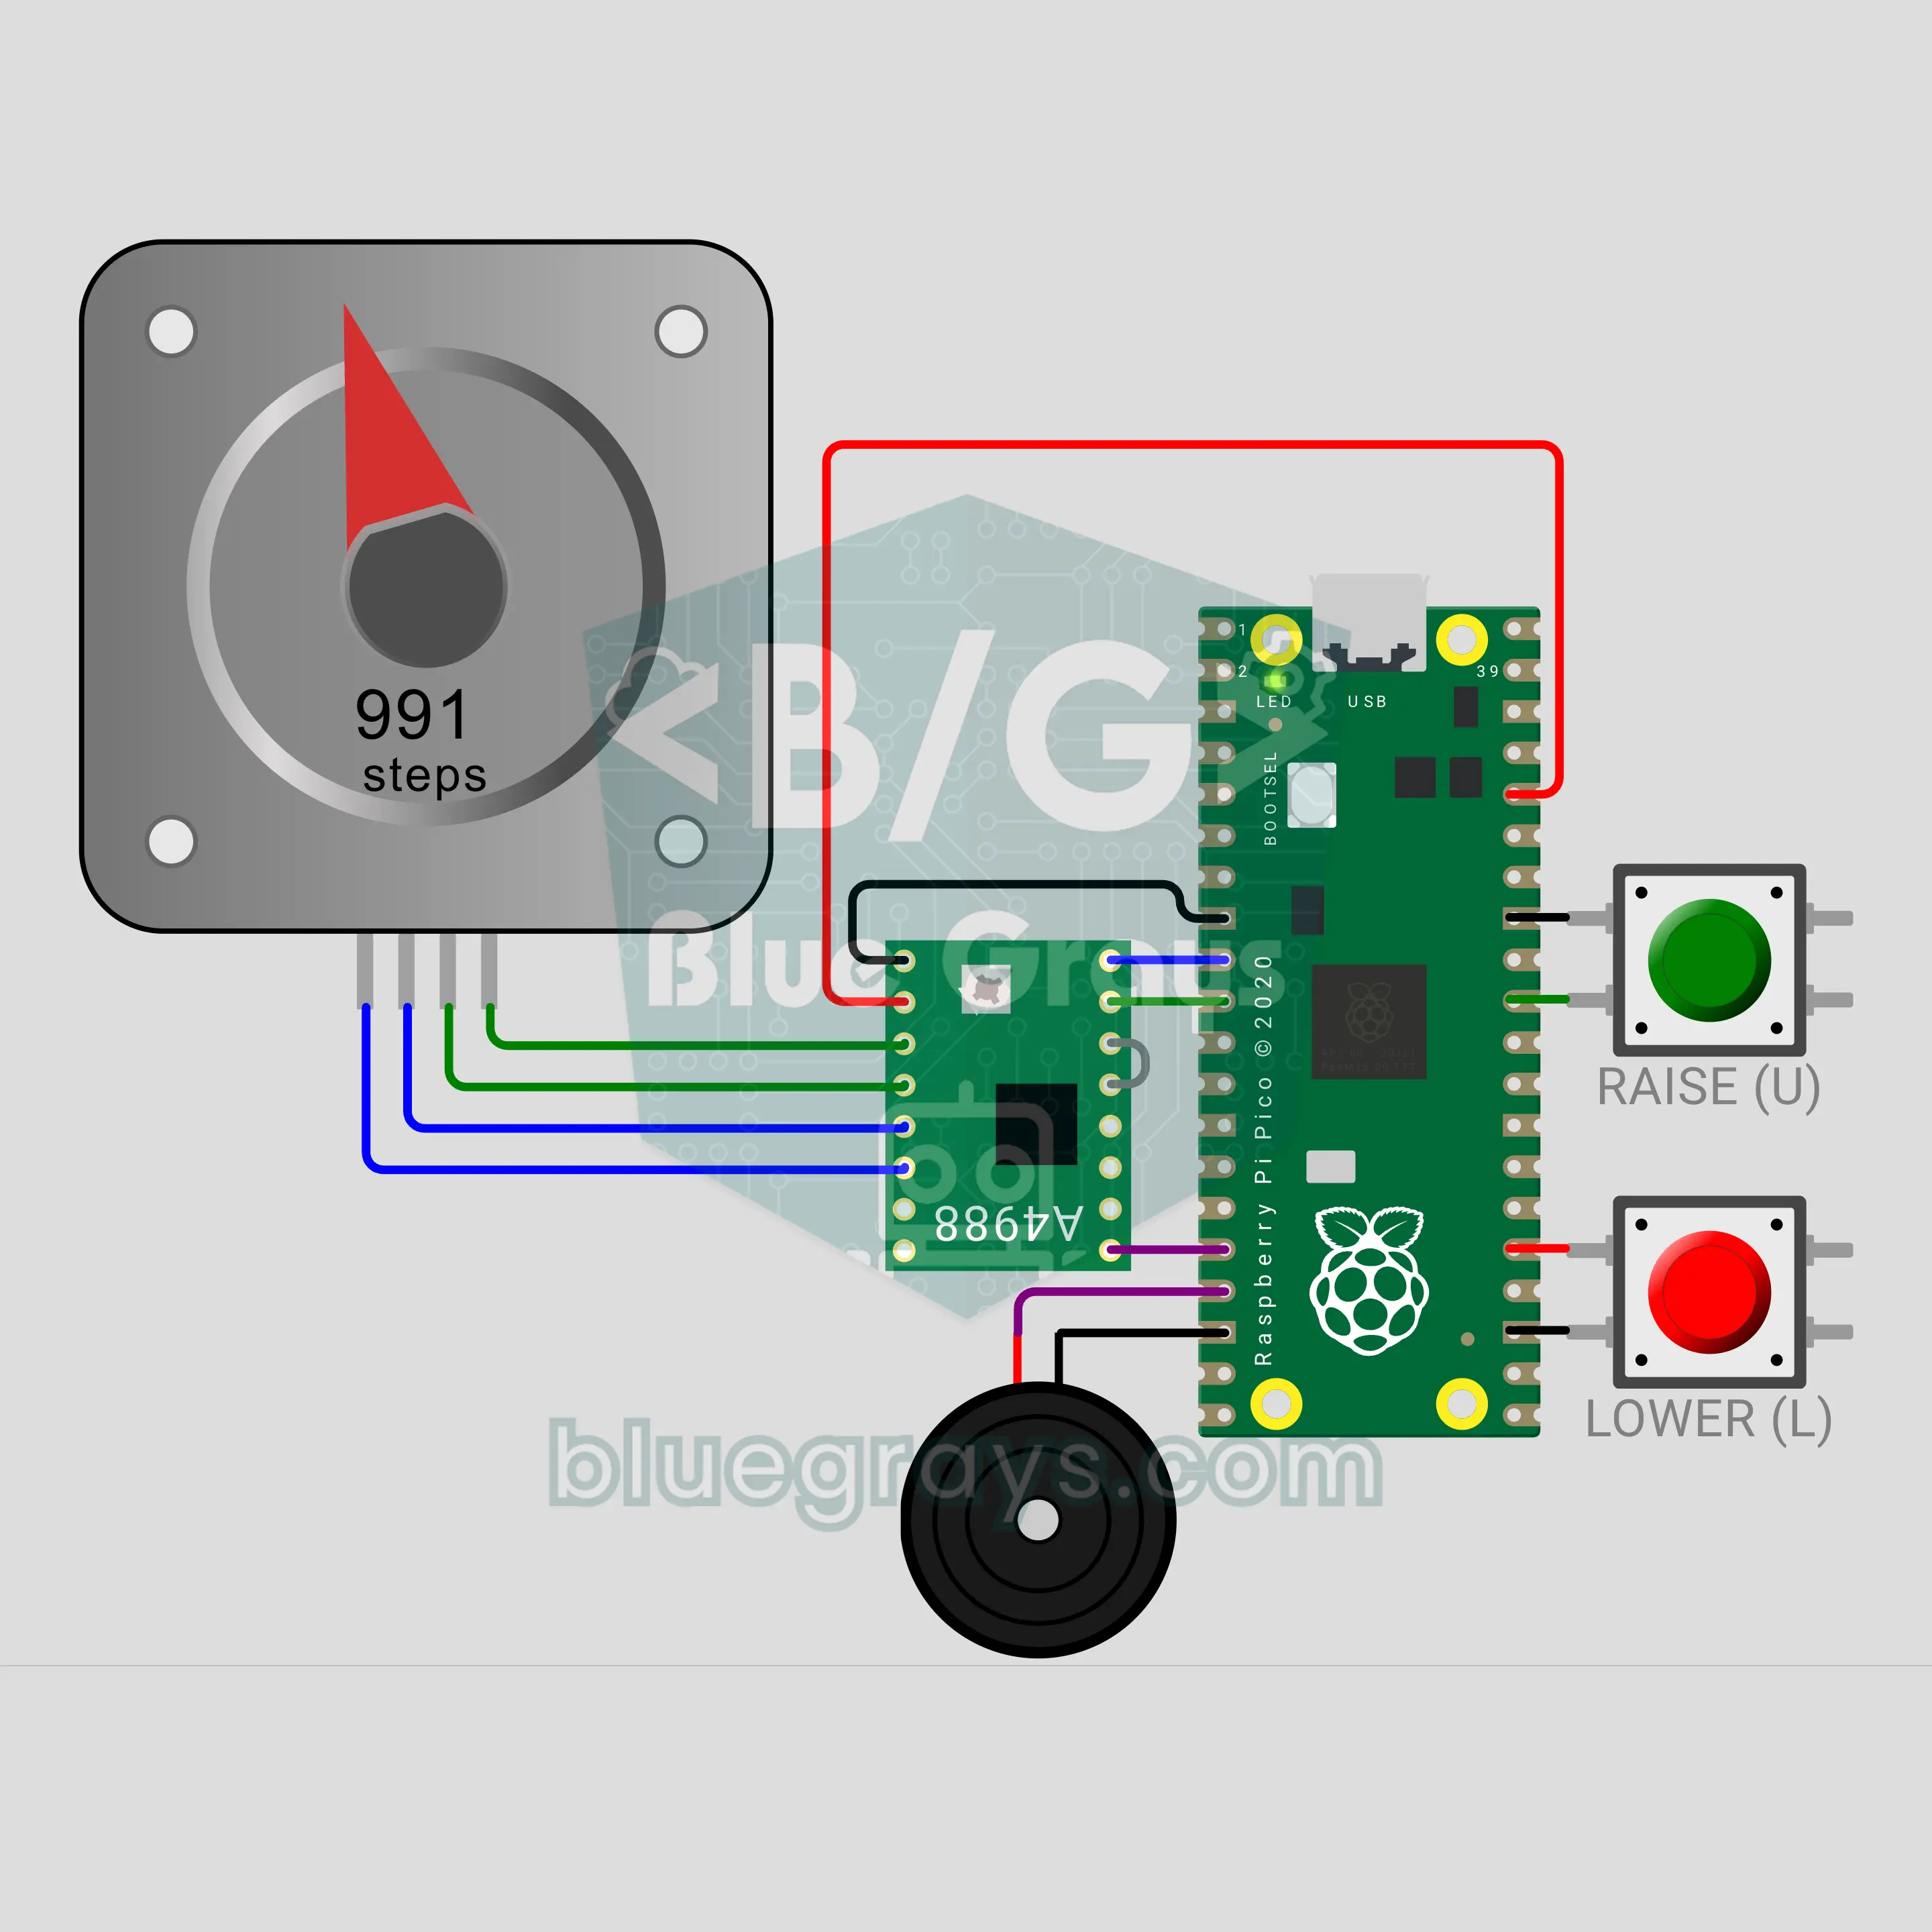
Raspberry Pi Pico W 국기 게양대: 깃발을 부드럽게 올리는 모터 깃대 (NEMA 17 + A4988 + 버튼 2개 + 부저)
Raspberry Pi Pico W로 만드는 모터 깃대예요. 초록 버튼을 누르면 NEMA 17 스테퍼가 줄을 감아, 부드러운 출발, 일정한 속도, 부드러운 정지로 40초 동안 깃발을 올려요. 빨간 버튼은 깃발을 내리고, 1초 동안 누르고 있으면 깃발이 먼저 꼭대기까지 올라간 다음 조기(반쯤 내린 깃발) 위치로 내려와요. 위치는 스텝을 세어서 기억하고, A4988 드라이버가 12 V로 모터에 전원을 주며, 부저는 짧은 삑 소리만 내요.
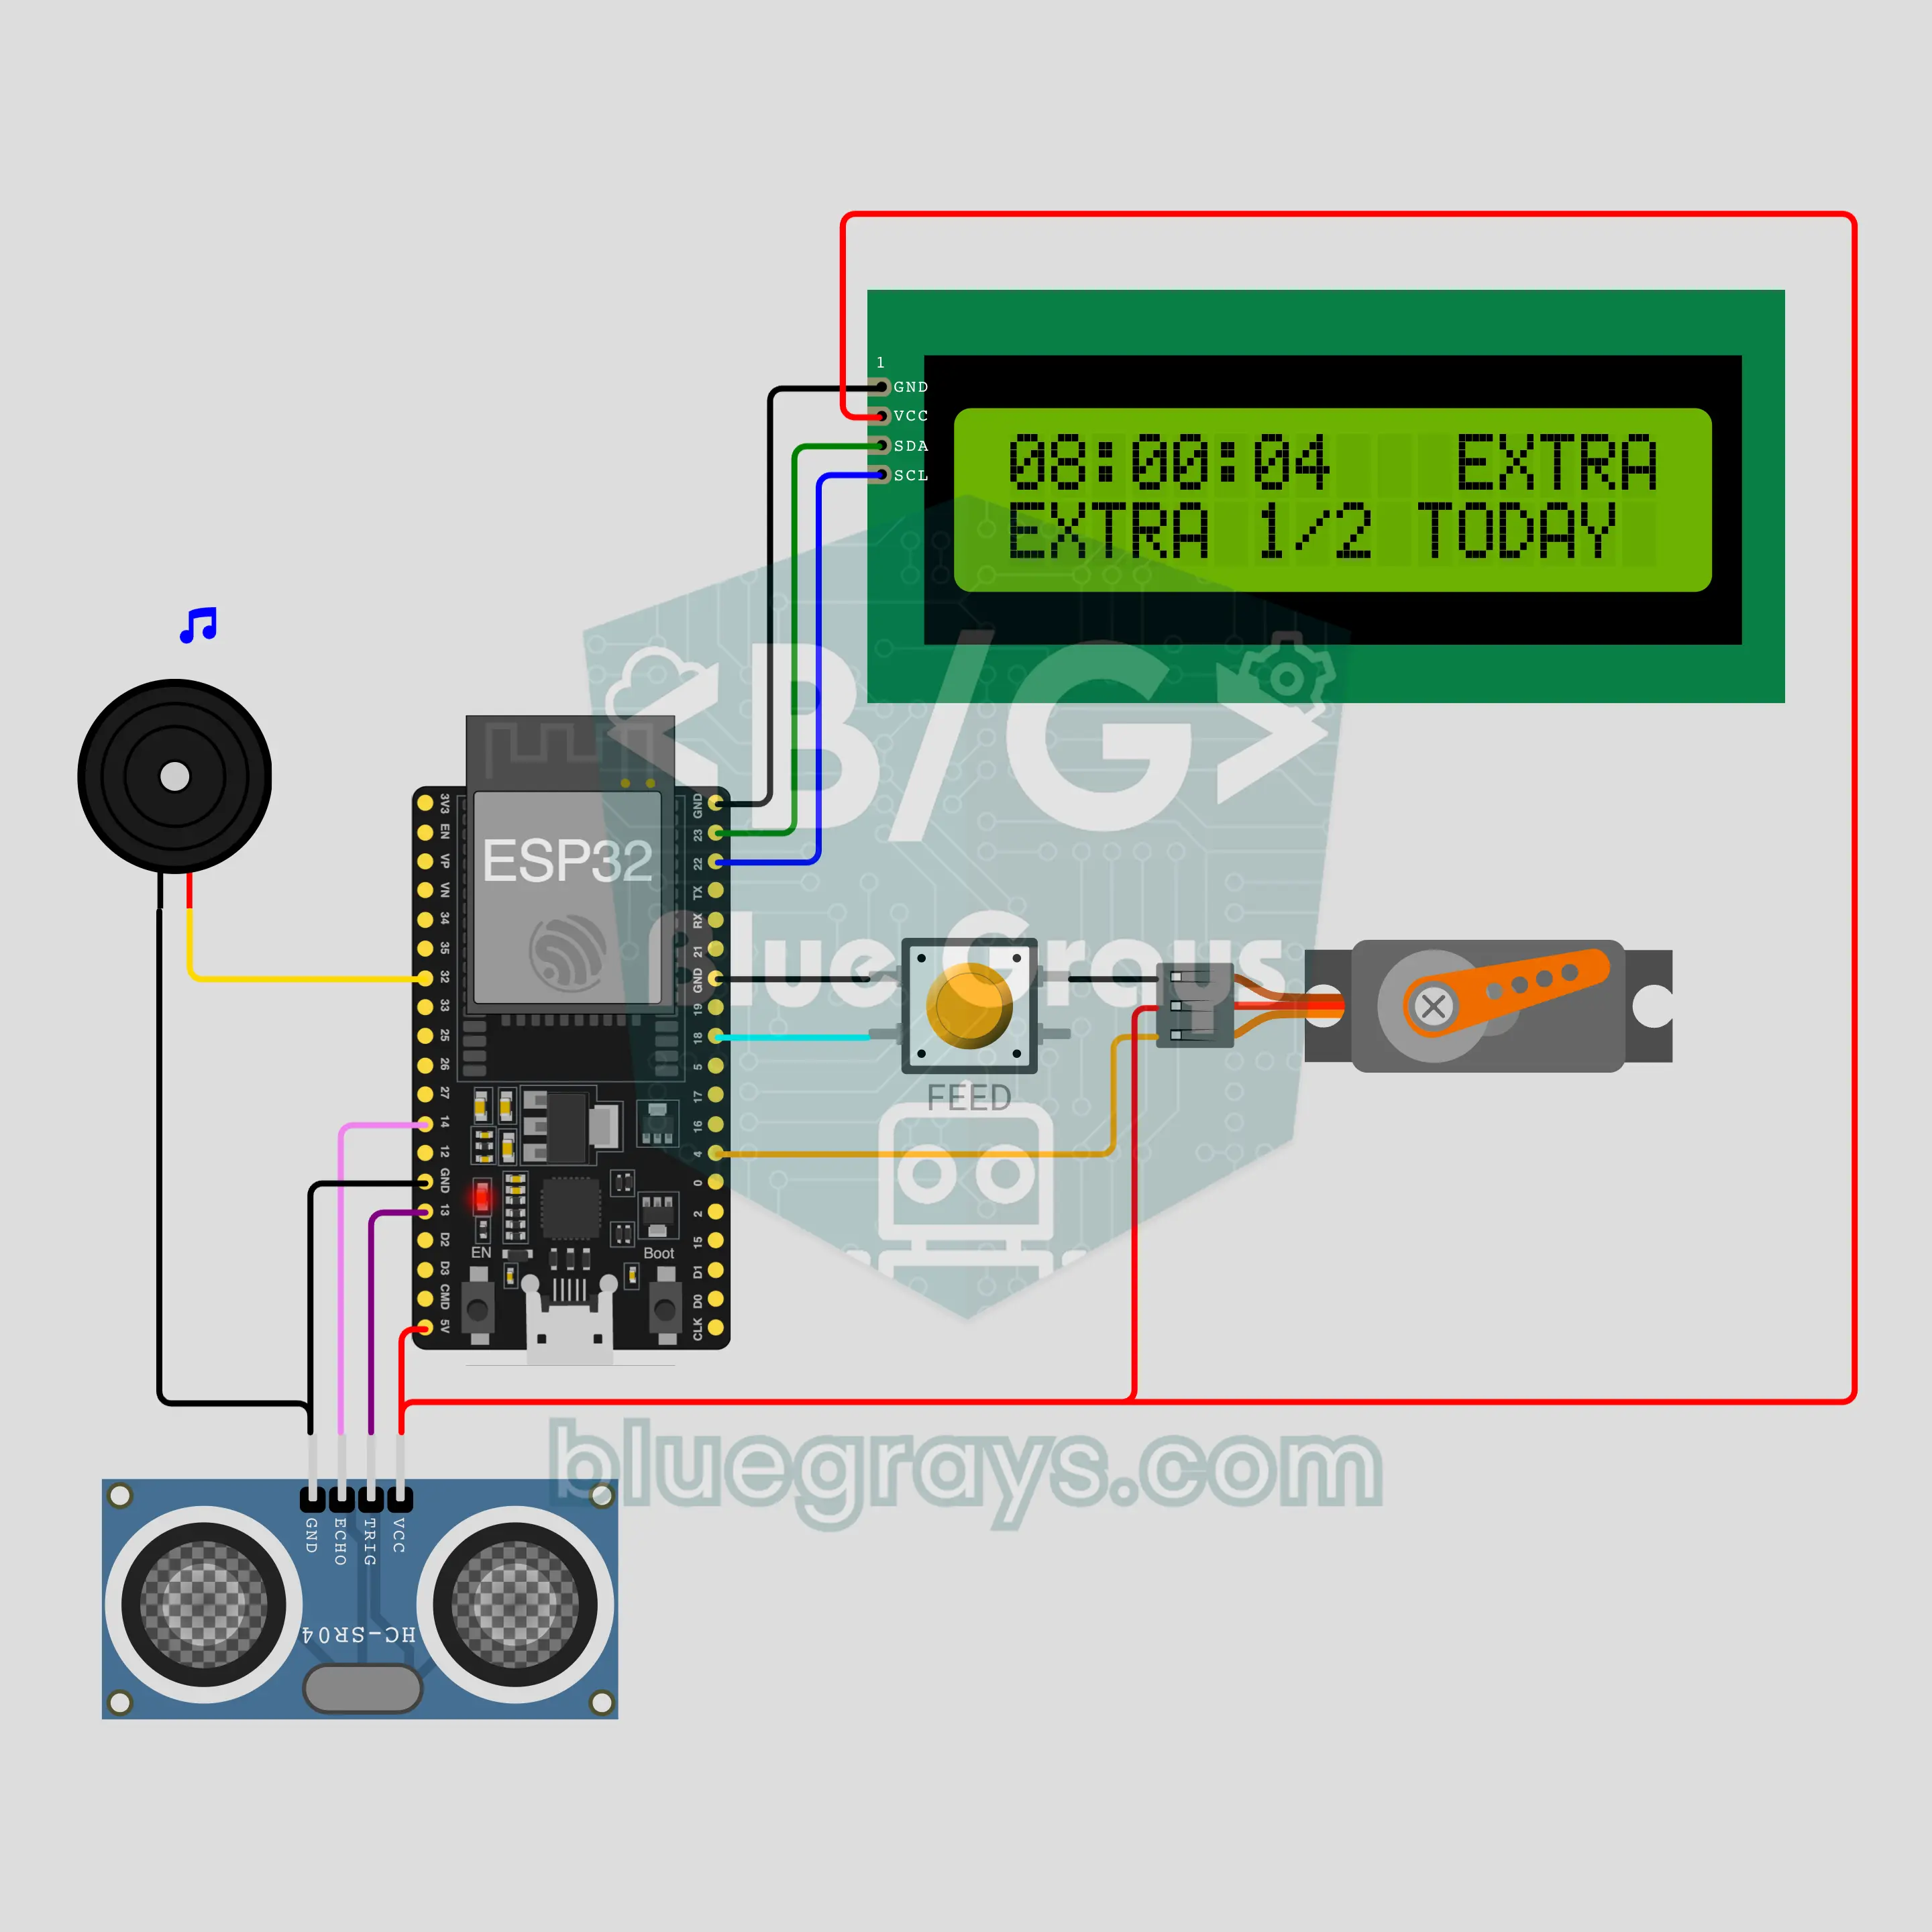
ESP32 Wi-Fi 자동 반려동물 급식기: 제시간에 밥 주고 휴대폰에 알려요 (서보 + HC-SR04 + LCD + NTP + ntfy)
고양이, 강아지, 물고기를 위한 ESP32 자동 반려동물 급식기예요. 인터넷에서 시간을 받아 오고(NTP), 하루 3번 식사마다 먼저 밥 종을 울린 다음 SG90 서보가 사료통 뚜껑을 1회분마다 한 번씩 열고 흔들어요. HC-SR04가 사료통이 얼마나 찼는지 재서 사료가 부족해지면 알려 주고, 식사와 부족 경고가 모두 ntfy로 휴대폰에 와요. 버튼으로 추가 1회분을 주거나(하루 최대 2번) 그날을 건너뛸 수 있고, 인터넷이나 전원이 끊겨도 반려동물이 굶지 않아요.
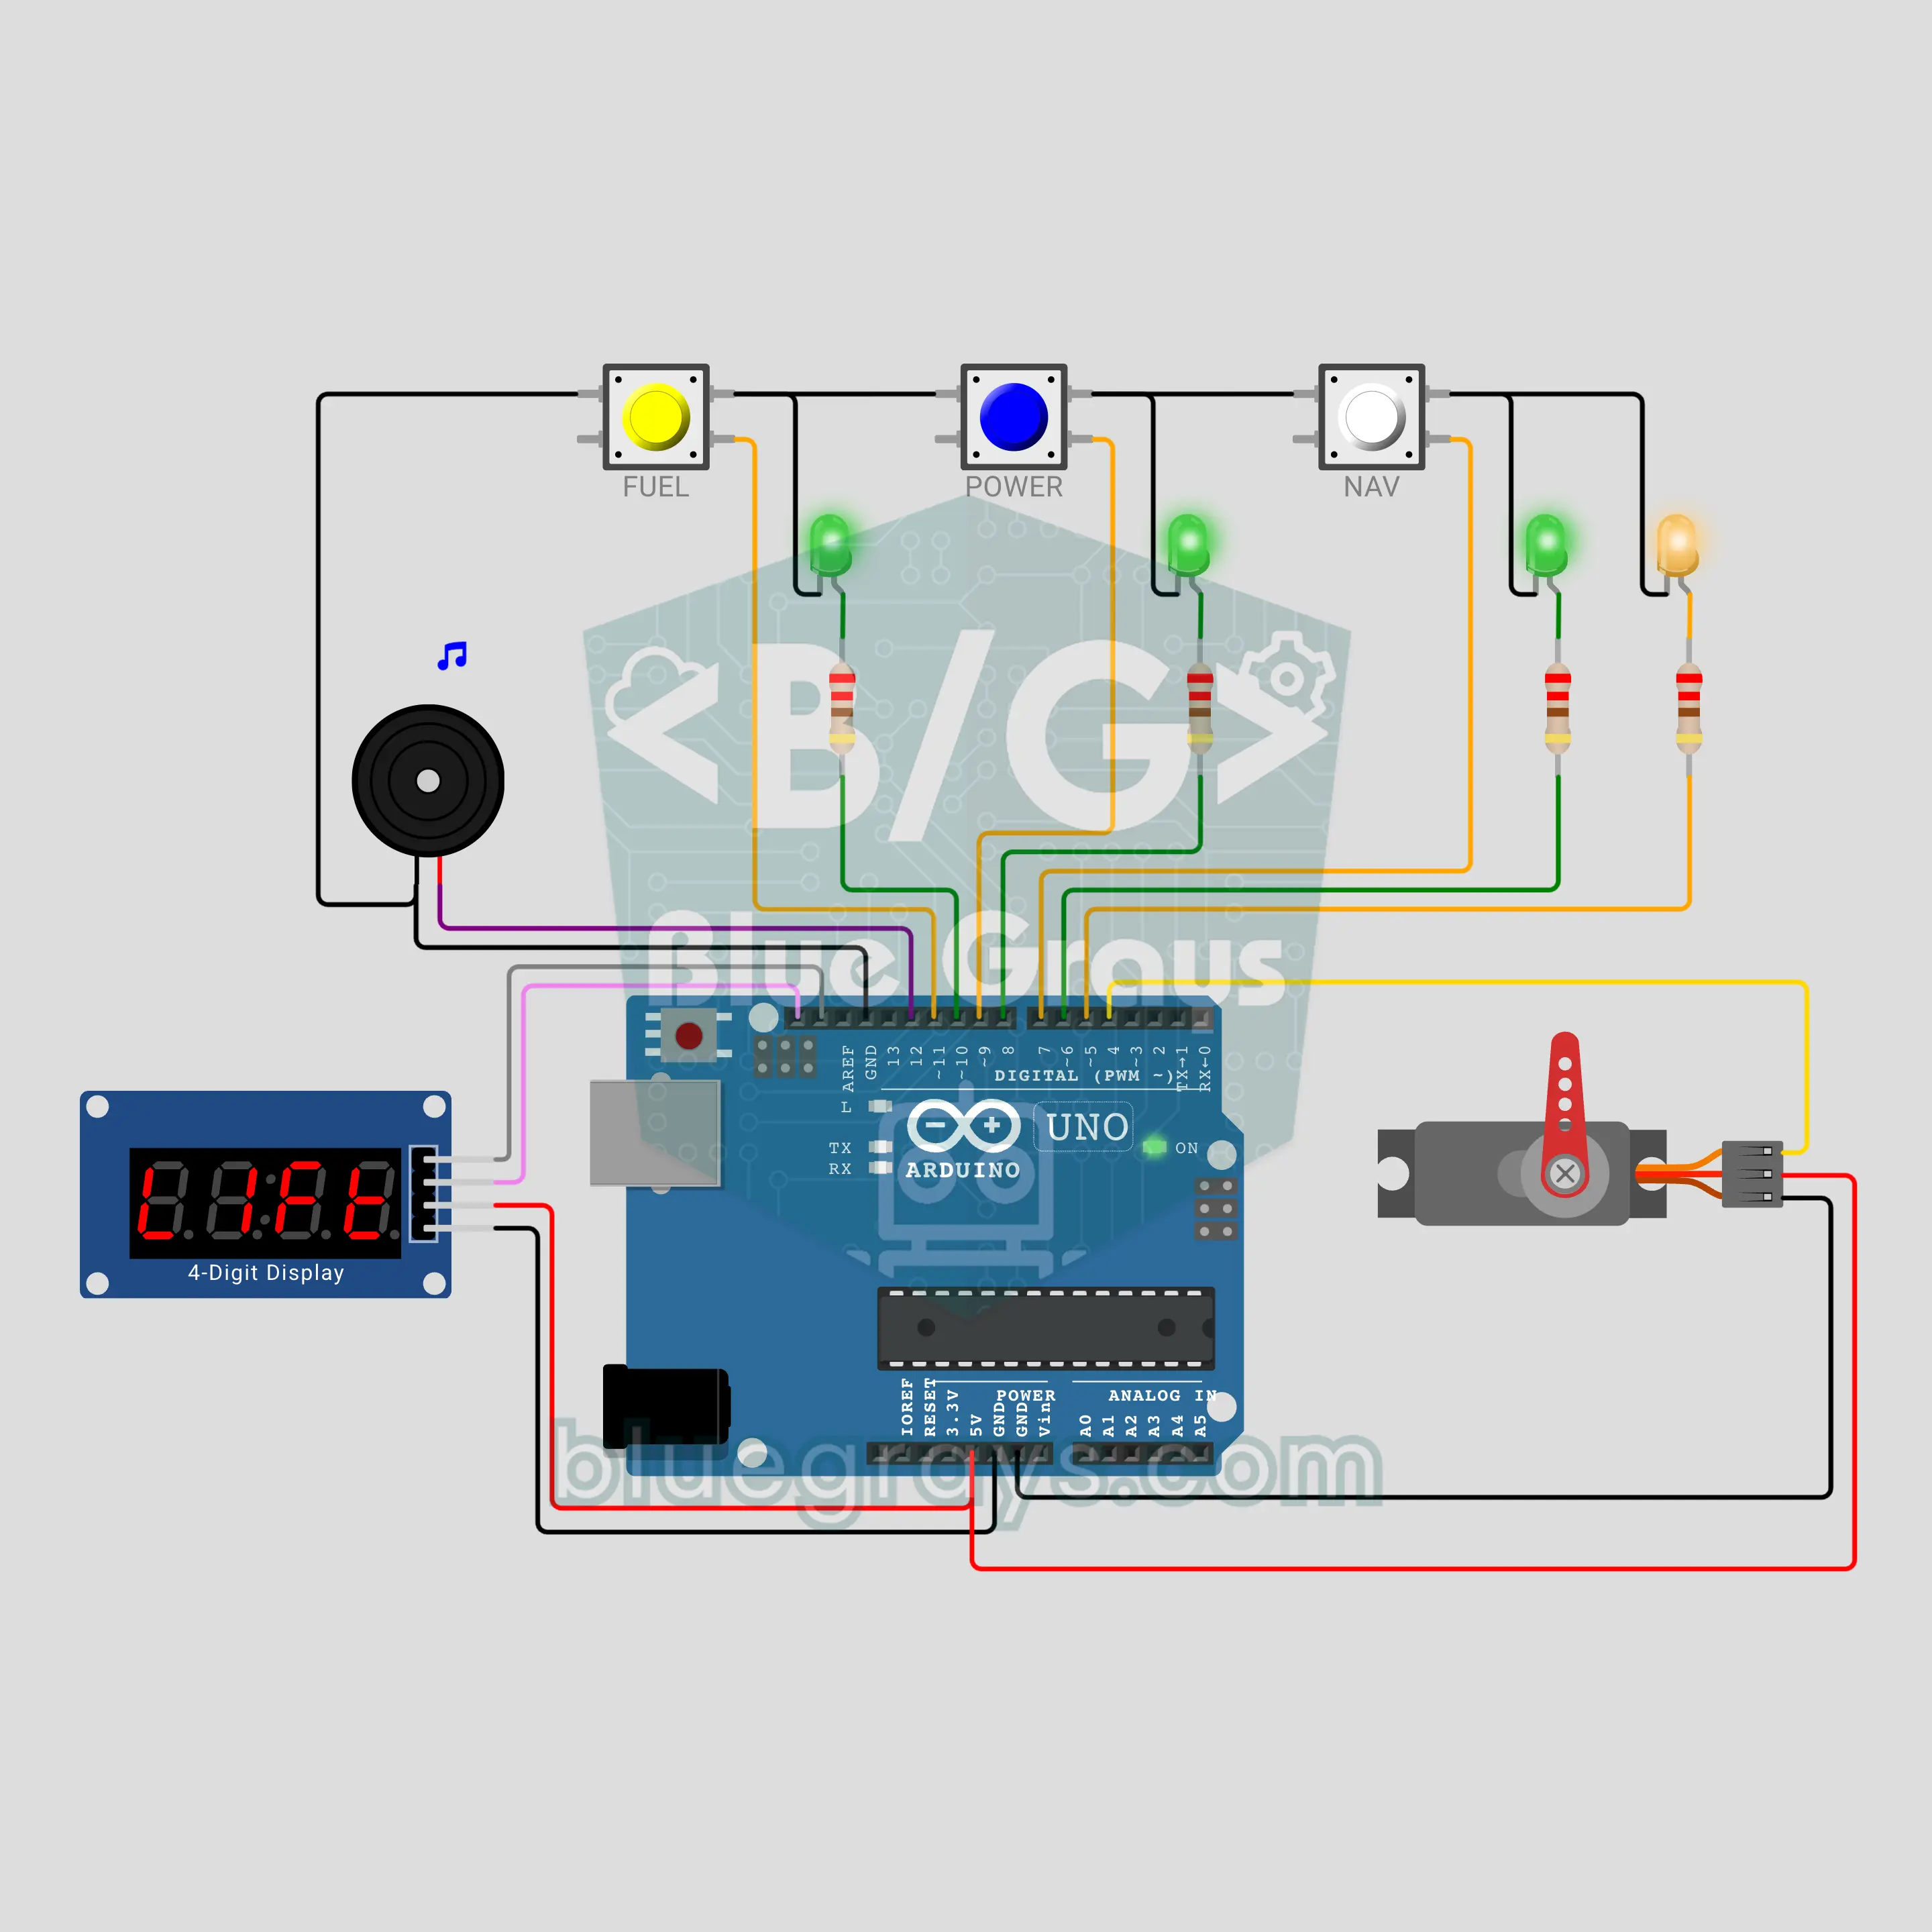
Arduino 로켓 발사대: 카운트다운과 타워 암 (TM1637 + 버튼 3개 + 서보 + 부저)
아이들을 위한 발사 관제 데스크예요. 버튼을 누르면 TM1637 디스플레이에서 T-10 카운트다운이 시작돼요. 세 시스템(FUEL, POWER, NAV)을 차례로 확인하는데, 초록 불이 깜박이는 시스템의 버튼을 3초 안에 눌러야 해요. 누군가 늦거나 차례가 아닌데 누르면 카운트가 HOLD로 멈춰요. 세 시스템이 모두 GO면 0에서 서보가 타워 암을 젖히고, 불꽃 LED가 일렁이고, 부저가 엔진처럼 우르릉거려요.

Arduino 산업용 혼합 탱크: PLC 로직으로 채우기, 섞기, 비우기 (HC-SR04 + 릴레이 2개 + NEMA 17 + A4988 + LCD + 비상 정지)
산업 자동화 수업의 고전적인 배치 공정 과제예요. 탱크를 채우고, 섞고, 비우고, 배치 수를 세요. 코드는 PLC 로직으로 한 단계씩 진행해요(S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). 릴레이 2개가 입구와 출구 밸브를 열고, HC-SR04가 수위를 재고, NEMA 17 교반기가 돌고 방향을 바꿔요. START, STOP, 래치되는 EMERGENCY STOP, 타워 램프, 타임아웃 고장 기능이 있어요.

ESP32 로봇 청소기: 장애물에서 방향을 바꾸고 방 지도를 그려요 (NEMA 17 2개 + A4988 2개 + HC-SR04 + 범퍼 2개 + OLED)
진짜처럼 움직이는 두 바퀴 로봇 청소기예요. NEMA 17 스테퍼 2개가 바퀴를 돌려요. 나선을 그리며 돌고, 직진하다가 HC-SR04가 장애물을 보면 속도를 줄이고 방향을 바꾸고, 범퍼가 부딪히면 뒤로 물러나 돌아서고, 벽을 따라 가장자리를 한 바퀴 돌아요. 바퀴 스텝으로 자기 위치를 계산하고, OLED에 방 지도와 청소 비율, 시간을 보여 준 다음 출발점으로 돌아가요.
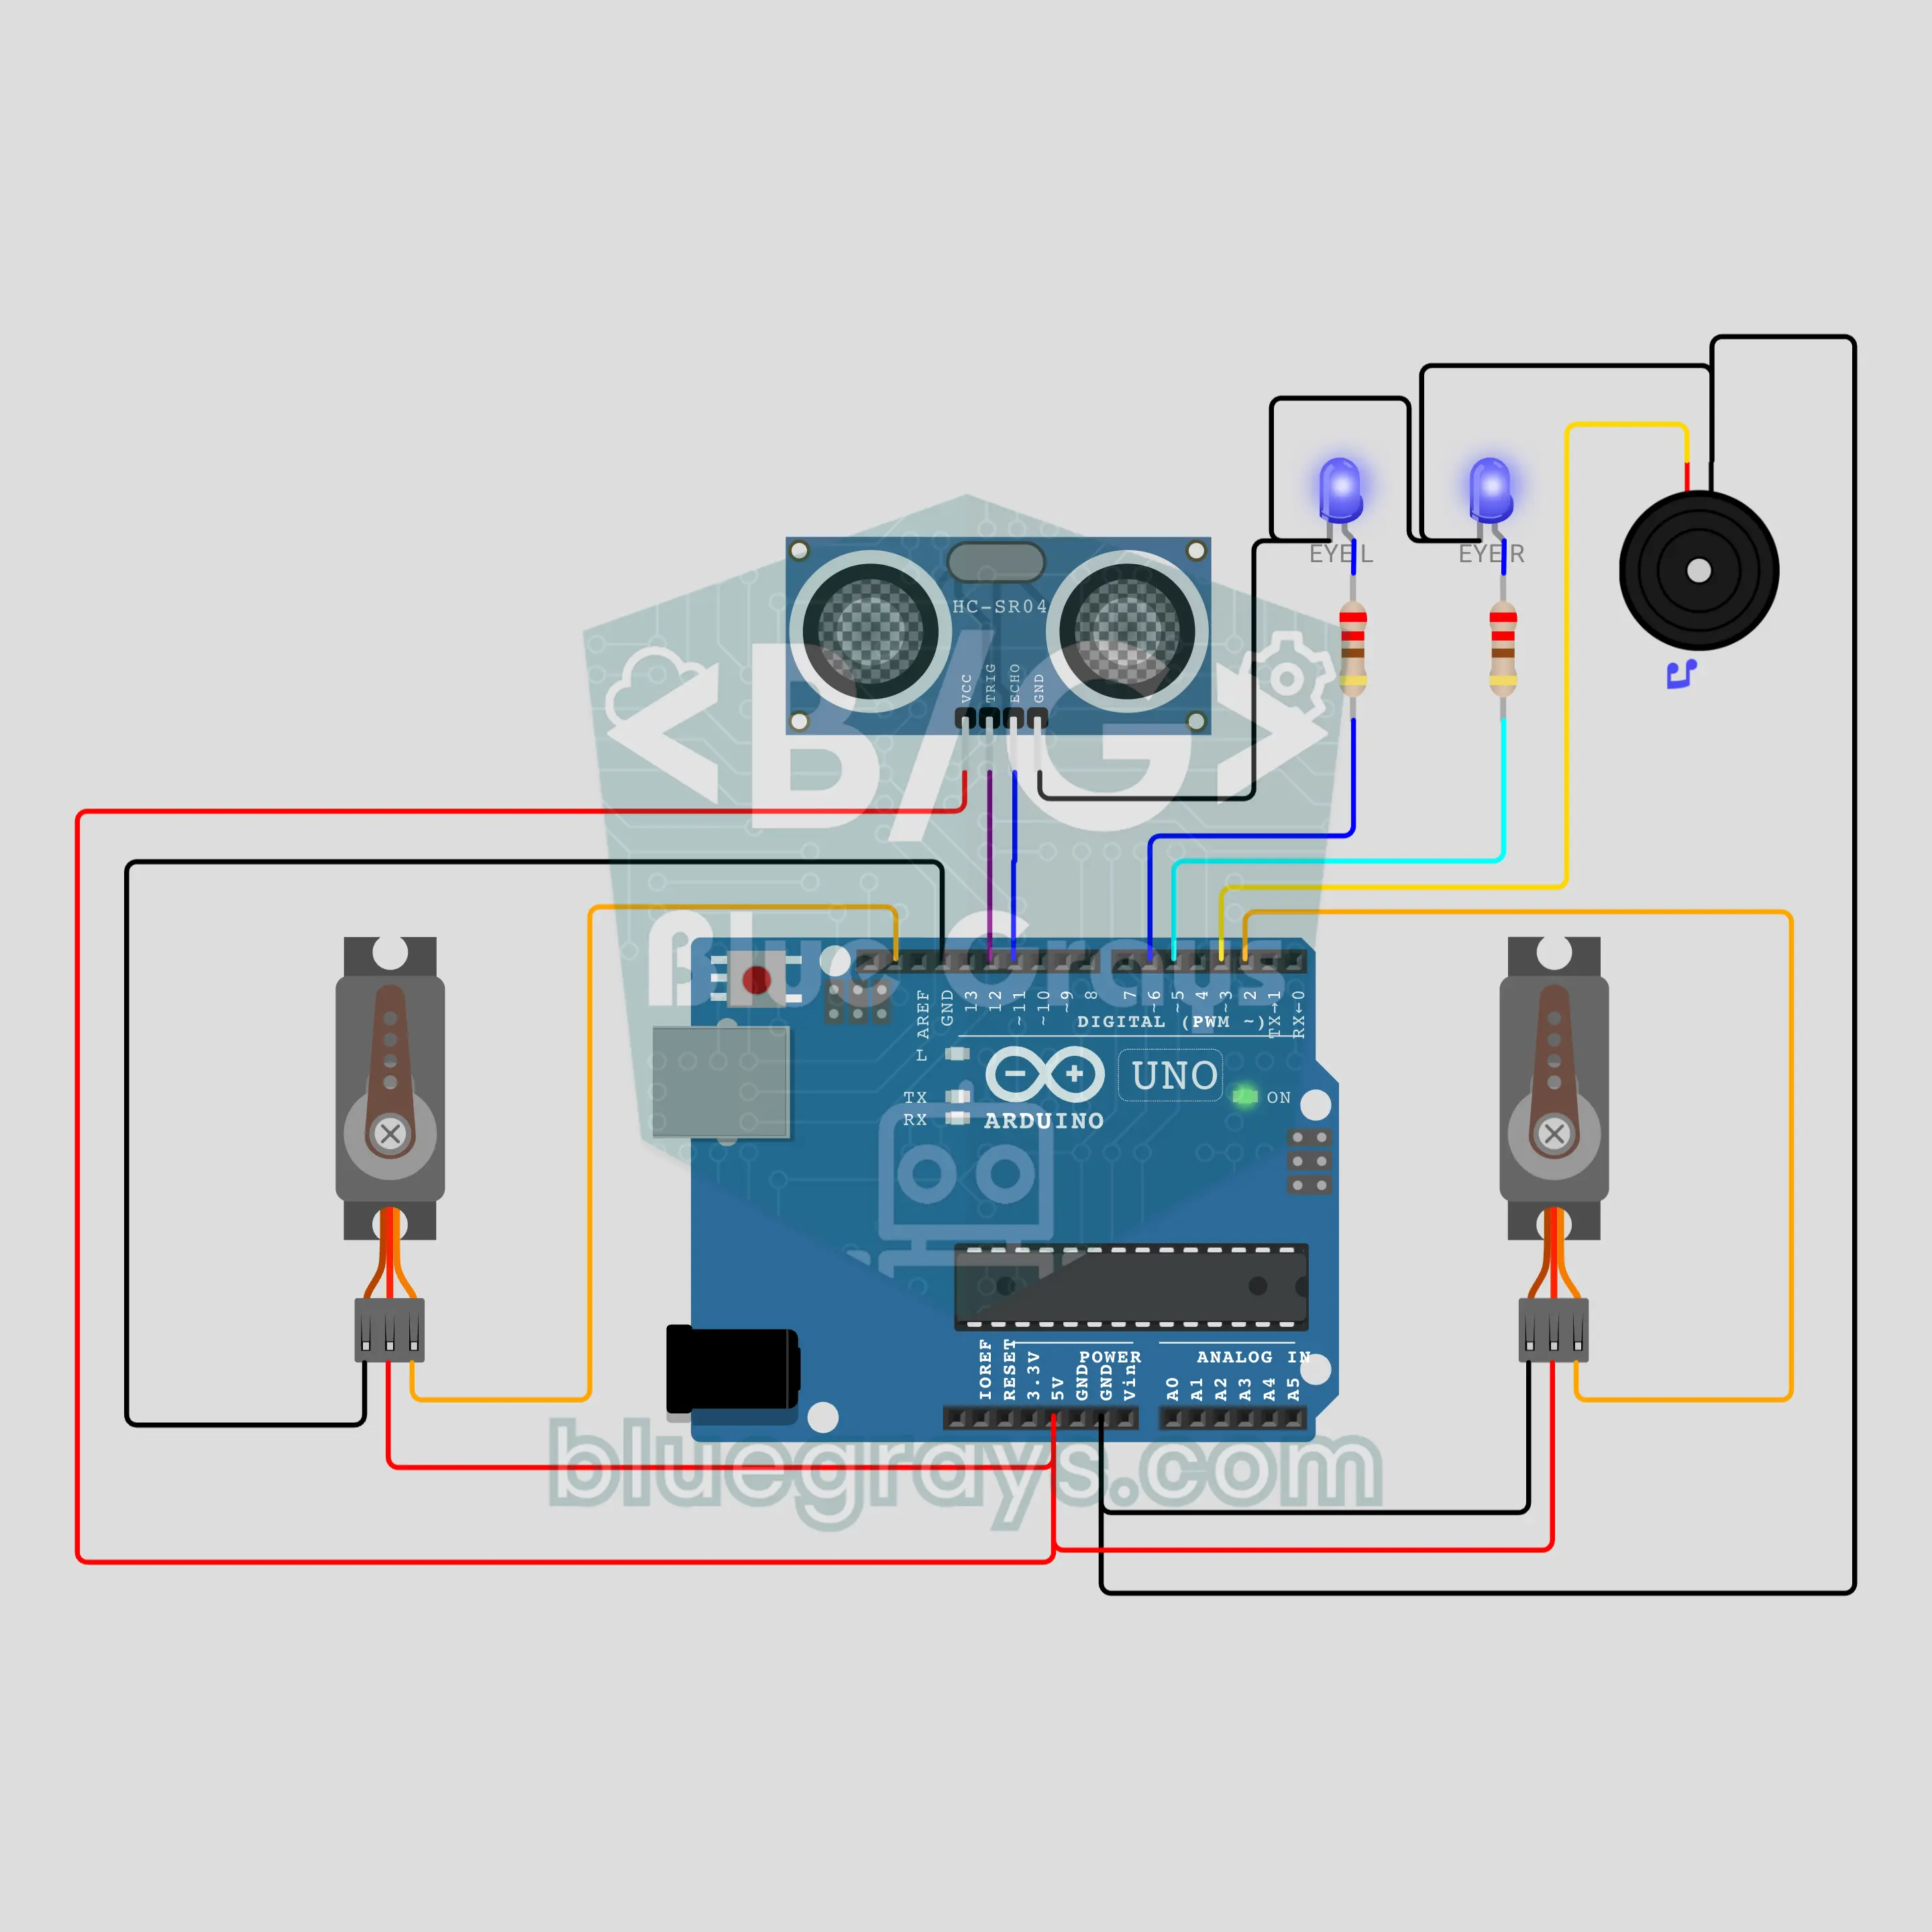
Arduino 노래하는 눈사람: 다가가면 손을 흔들고 춤춰요 (HC-SR04 + 서보 2개 + LED 2개 + 부저)
가게 진열창이나 교실 문에서 살아 움직이는 눈사람이에요. HC-SR04가 앞에 누가 있는지 재요. 1미터 안으로 오면 파란 LED 눈이 켜지고, 오른팔을 흔들고, 부저가 "안녕" 하고 인사해요. 30 cm 안으로 오면 징글벨을 연주하고, 서보 팔 두 개가 박자에 맞춰 번갈아 올라가고, 음마다 눈이 반짝여요. 사람이 멀어지면 왼팔로 작별 인사를 하고, 아무도 없으면 눈을 천천히 깜박여요.
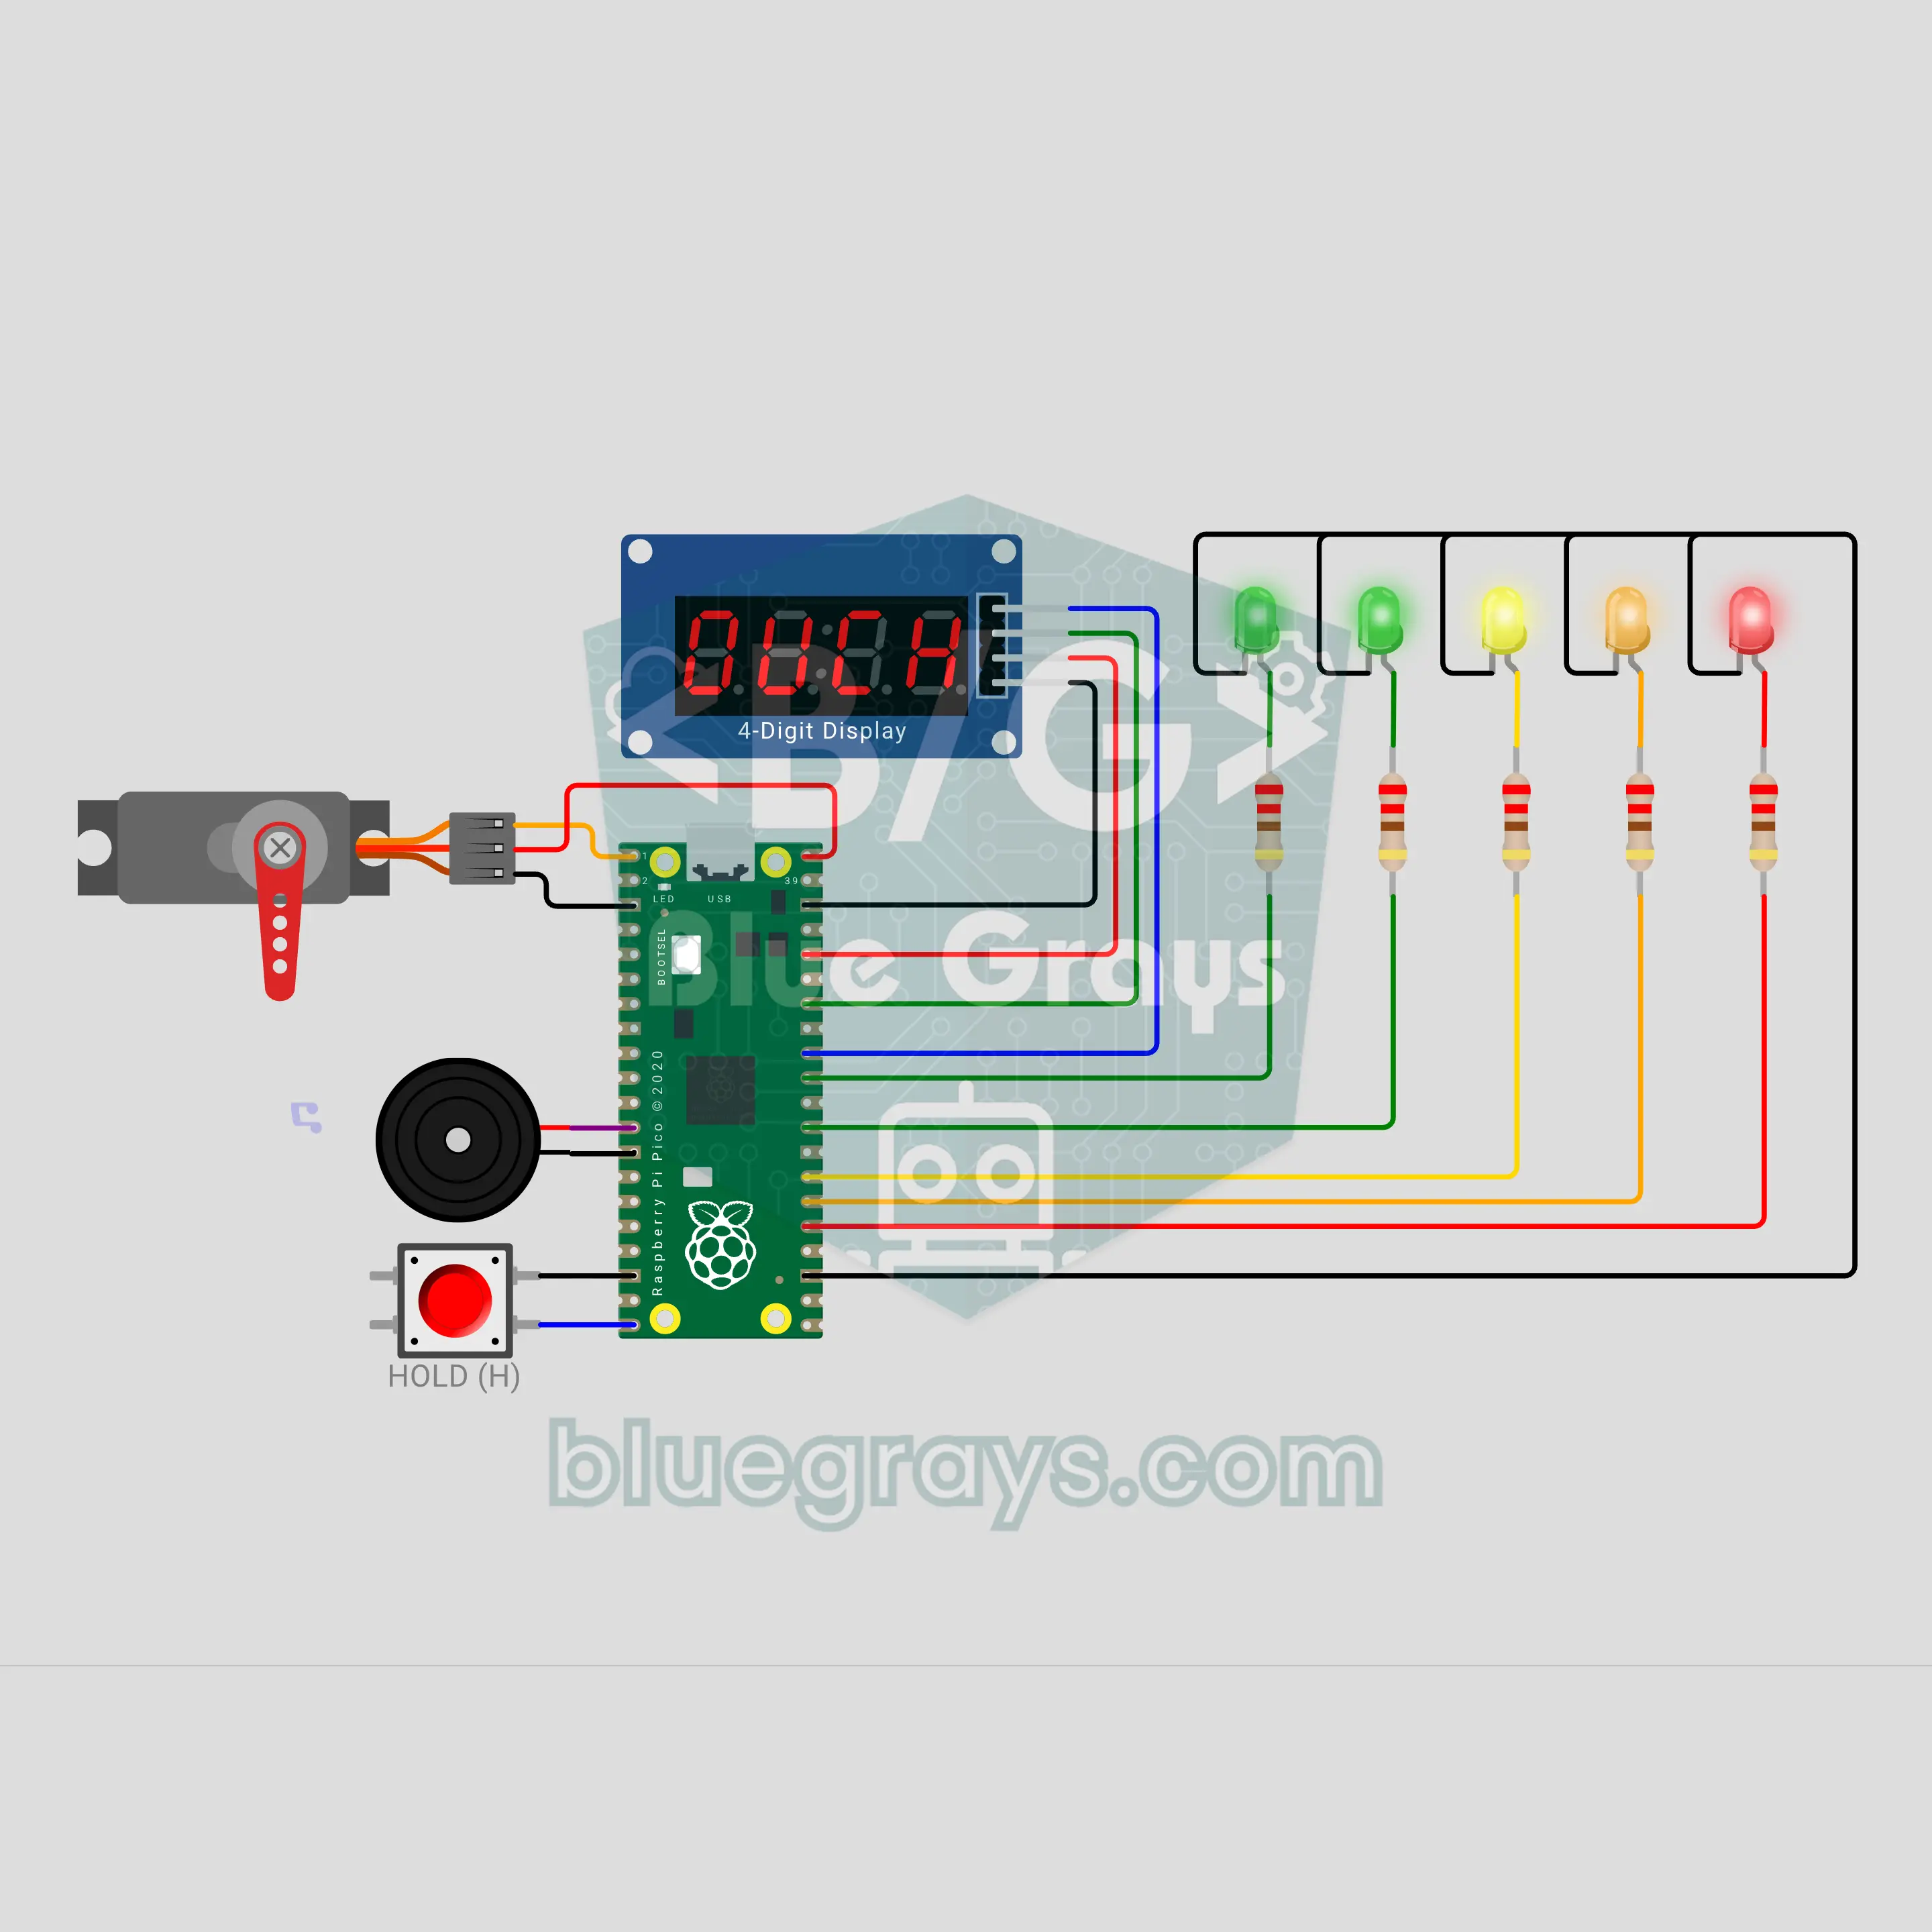
Raspberry Pi Pico W 누를 테면 눌러 봐: 덫이 닫히기 전에 손을 빼요 (버튼 + 서보 + TM1637 + LED 5개 + 부저)
Raspberry Pi Pico W로 만드는 담력 게임이에요. 버튼을 누른 채로 버티면 손이 덫 안에 있는 거예요. TM1637이 0.1초 단위로 시간을 세고, 긴장 LED가 차오르고, 심장 소리가 빨라지고, 서보 덫이 가짜 움찔로 겁을 줘요. 덫은 숨겨진 순간에 닫히고, 0.3초 전에 빨간 LED가 깜박여요. 제때 손을 떼면 그 시간이 점수가 되고 기록이 저장돼요. 걸리면 0점이에요. 담력 게임과 반응 속도 게임을 하나로 합쳤어요.