
Explore projetos Arduino
Centenas de projetos, do nível iniciante ao avançado, com esquemas dos circuitos, códigos e vídeos. Comece pelo seu nível.

Raspberry Pi Pico: efeito de luz policial (vermelho + azul, GP11 + GP12)
Simulamos a barra de luzes de uma viatura com um Raspberry Pi Pico da forma mais simples! Os LEDs vermelho e azul acendem alternadamente (flip-flop): enquanto o vermelho está aceso, o azul fica apagado, e eles trocam de estado a cada 0,3 segundo, para sempre. O código escreve as duas etapas diretamente em um único laço `while True`; a velocidade é definida pela constante `WAIT_MS`.
Raspberry Pi Pico: luz policial com 3 piscadas alternadas (2 LEDs, GP11 + GP12)
Uma variação rítmica do projeto de luz policial — flip-flop com 3 piscadas! O mesmo circuito de 2 LEDs do #151 (GP11 vermelho + GP12 azul), mas com outro padrão: o LED vermelho pisca 3 vezes rapidamente, depois o azul pisca 3 vezes, sem parar. Esse padrão de "rajada + troca" é o ritmo mais reconhecível das luzes de viaturas reais. Aprenda a usar a função com parâmetros `def burst(led, count, duration_ms)`, a criar ritmos e a gerar diferentes efeitos visuais com código no mesmo circuito.

Raspberry Pi Pico: LEDs sequenciais (6 LEDs, GP14 → GP9)
A clássica animação de LEDs sequenciais com o Pico — versão com 6 LEDs! Os 6 LEDs acendem em sequência da esquerda para a direita, como se a luz percorresse a fileira. Aprenda listas em Python, compreensão de listas ([Pin(p, Pin.OUT) for p in LED_PINS]), controle de pinos com laço for e enumerate(). São 6 LEDs nos pinos GP9-GP14, cada um com um resistor limitador de corrente de 220Ω.

Raspberry Pi Pico: efeito Knight Rider com LEDs (6 LEDs em vaivém, GP9 ↔ GP14)
Efeito clássico de LEDs do "Knight Rider" com o Pico! 6 LEDs acendem da esquerda para a direita e depois no sentido contrário, sem parar. Como a grade dianteira do carro KITT da famosa série dos anos 80. Este projeto é uma evolução do #153 LEDs em sequência — o mesmo circuito com 6 LEDs (GP9-GP14), com outro padrão de código. Aprenda a inverter listas com `reversed()`, usar dois laços `for` separados para o vaivém e criar **várias animações no mesmo circuito**.

Raspberry Pi Pico: LED controlado por botão (enquanto pressionado, GP14 + GP2)
Primeiro projeto de **entrada** com o Pico — leitura de botão! O LED acende enquanto o botão está pressionado e apaga ao soltá-lo. O grande passo depois das animações com LEDs: **entrada de sinais do mundo para o Pico**. Aprenda a usar `Pin.IN` (modo de entrada), `Pin.PULL_UP` (pull-up interno — padrão para botões) e a leitura com `button.value()`. LED no GP14, botão no GP2. Pressionado = LOW (0), solto = HIGH (1) — essa lógica invertida confunde no início, mas é padrão da indústria.

Raspberry Pi Pico: ligar e desligar LED com botão (GP14 + GP2)
Botão + LED — próximo nível! Ao contrário do #155, não é preciso manter o botão pressionado. Pressione e solte → LED aceso. De novo → LED apagado (alternância). O circuito é o mesmo do #155 (LED no GP14, botão no GP2), mas o código muda bastante. Aprenda **detecção de borda** (o instante da queda 1→0), **rastreamento de estado** e **debounce** (filtro de repique). `led.toggle()` alterna o estado em uma linha. Base para projetos interativos com botões (seletor de modo, IRQ, clique duplo).
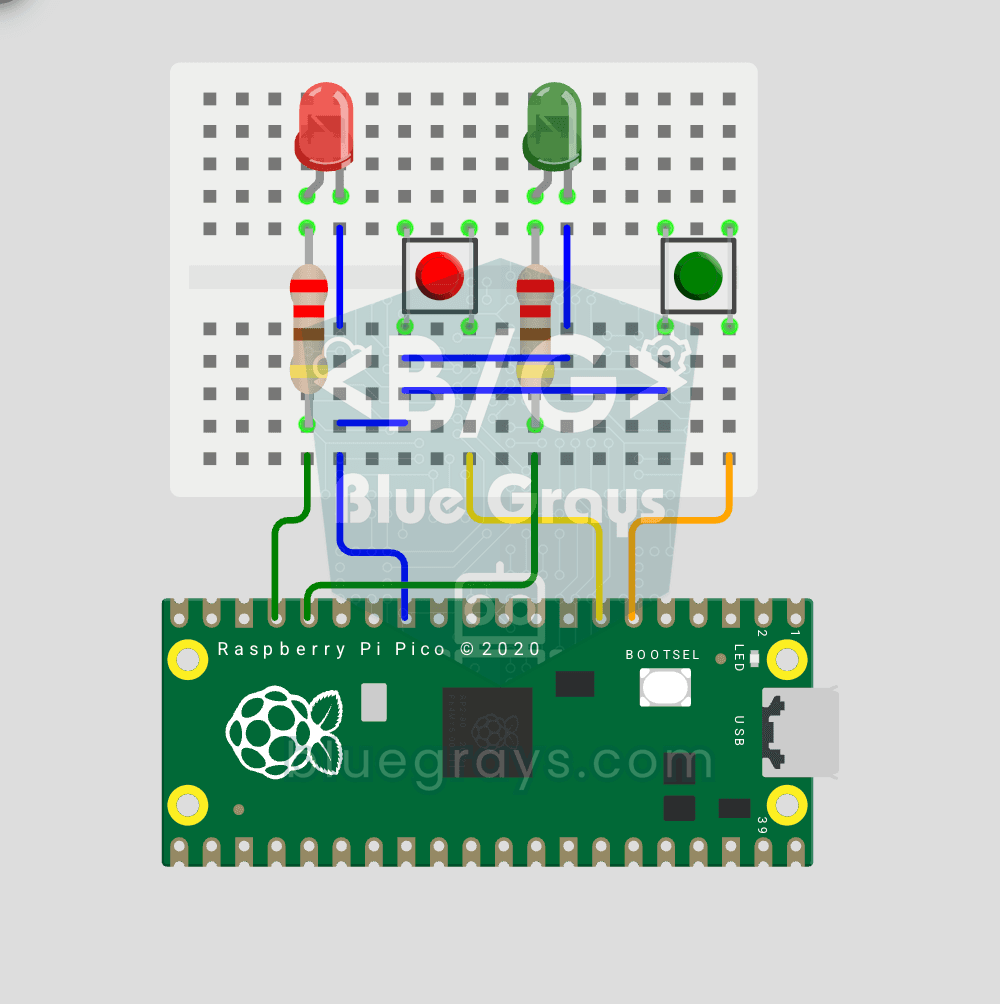
Raspberry Pi Pico: controle independente de 2 LEDs com 2 botões (GP12-13 + GP4-5)
2 botões, 2 LEDs — totalmente independentes! Cada botão controla seu próprio LED: ao pressionar BTN1, o LED vermelho acende; ao pressionar BTN2, o LED verde acende. Se você pressionar os dois ao mesmo tempo, ambos os LEDs acendem (operação em paralelo). Aprenda **gerenciamento de vários objetos Pin** (várias entradas e saídas ao mesmo tempo), **operador ternário** (`1 if x else 0` — if-else compacto do Python), **controle independente de I/O** (lógica de operação em paralelo) e **mapa de GPIO**…

Raspberry Pi Pico: semáforo com 4 modos selecionados por botão (máquina de estados, GP11-13 + GP4)
4 modos de semáforo com apenas 1 botão! O modo muda a cada acionamento: **Ciclo normal** (vermelho → amarelo → verde em sequência), **Só vermelho** (sinal de parada), **Amarelo piscante** (atenção/modo noturno), **Desligado** (manutenção). Conceitos: **máquina de estados** (a variável `mode` determina qual comportamento executar), **alternância cíclica de modos com módulo** (`(mode + 1) % 4` → ciclo infinito 0→1→2→3→0), **temporização sem bloqueio** (as fases dos LEDs são temporizadas…

Raspberry Pi Pico: debounce de botão com IRQ ou consulta por software (GP5 + GP4)
Você pressiona o botão uma vez e o código conta 3-4? Isso é **oscilação dos contatos** — os contatos metálicos oscilam por microssegundos! Compare 2 métodos de contagem lado a lado no Monitor Serial: **consulta sem filtro** (detecta as oscilações e conta a mais) e **IRQ + debounce por software** (contagem correta). Aprenda a física da oscilação dos contatos, debounce por software (`ticks_diff() > 50ms`), registro de interrupção com **Pin.irq()**, disparo **IRQ_FALLING**, rotinas ISR, `global` e…

Raspberry Pi Pico: variação de brilho do LED com PWM (efeito de respiração, GP14)
O LED não só pisca — ele respira! Com o **PWM** (modulação por largura de pulso) do Raspberry Pi Pico, o brilho do LED aumenta e diminui lentamente, como a luz de um MacBook em repouso. Aprenda a usar a **classe machine.PWM**, **duty_u16()** (brilho de 16 bits, de 0–65535), **frequência PWM** (`freq(1000)` — 1.000 ciclos de ligar/desligar por segundo, sem cintilação visível), **laços com passos usando range()** (crescentes e decrescentes) e **saída semelhante à analógica** em um pino digital.

Ciclo de cores com LED RGB no Raspberry Pi Pico (PWM de 3 canais, GP11-13)
Um LED, milhões de cores! Um LED RGB contém, na verdade, 3 LEDs: **vermelho, verde e azul**. Controlar cada um com seu próprio canal **PWM** do Pico mistura as cores: vermelho + verde = amarelo, verde + azul = ciano, os três = branco. Aqui, o LED alterna entre 8 cores. Aprenda sobre **múltiplos canais PWM**, **definição de funções** (`def set_color(...)`), **mistura de cores RGB** (como funcionam telas e lâmpadas inteligentes), **conversão de 8 bits → 16 bits** (`x257` converte 0–255 em…
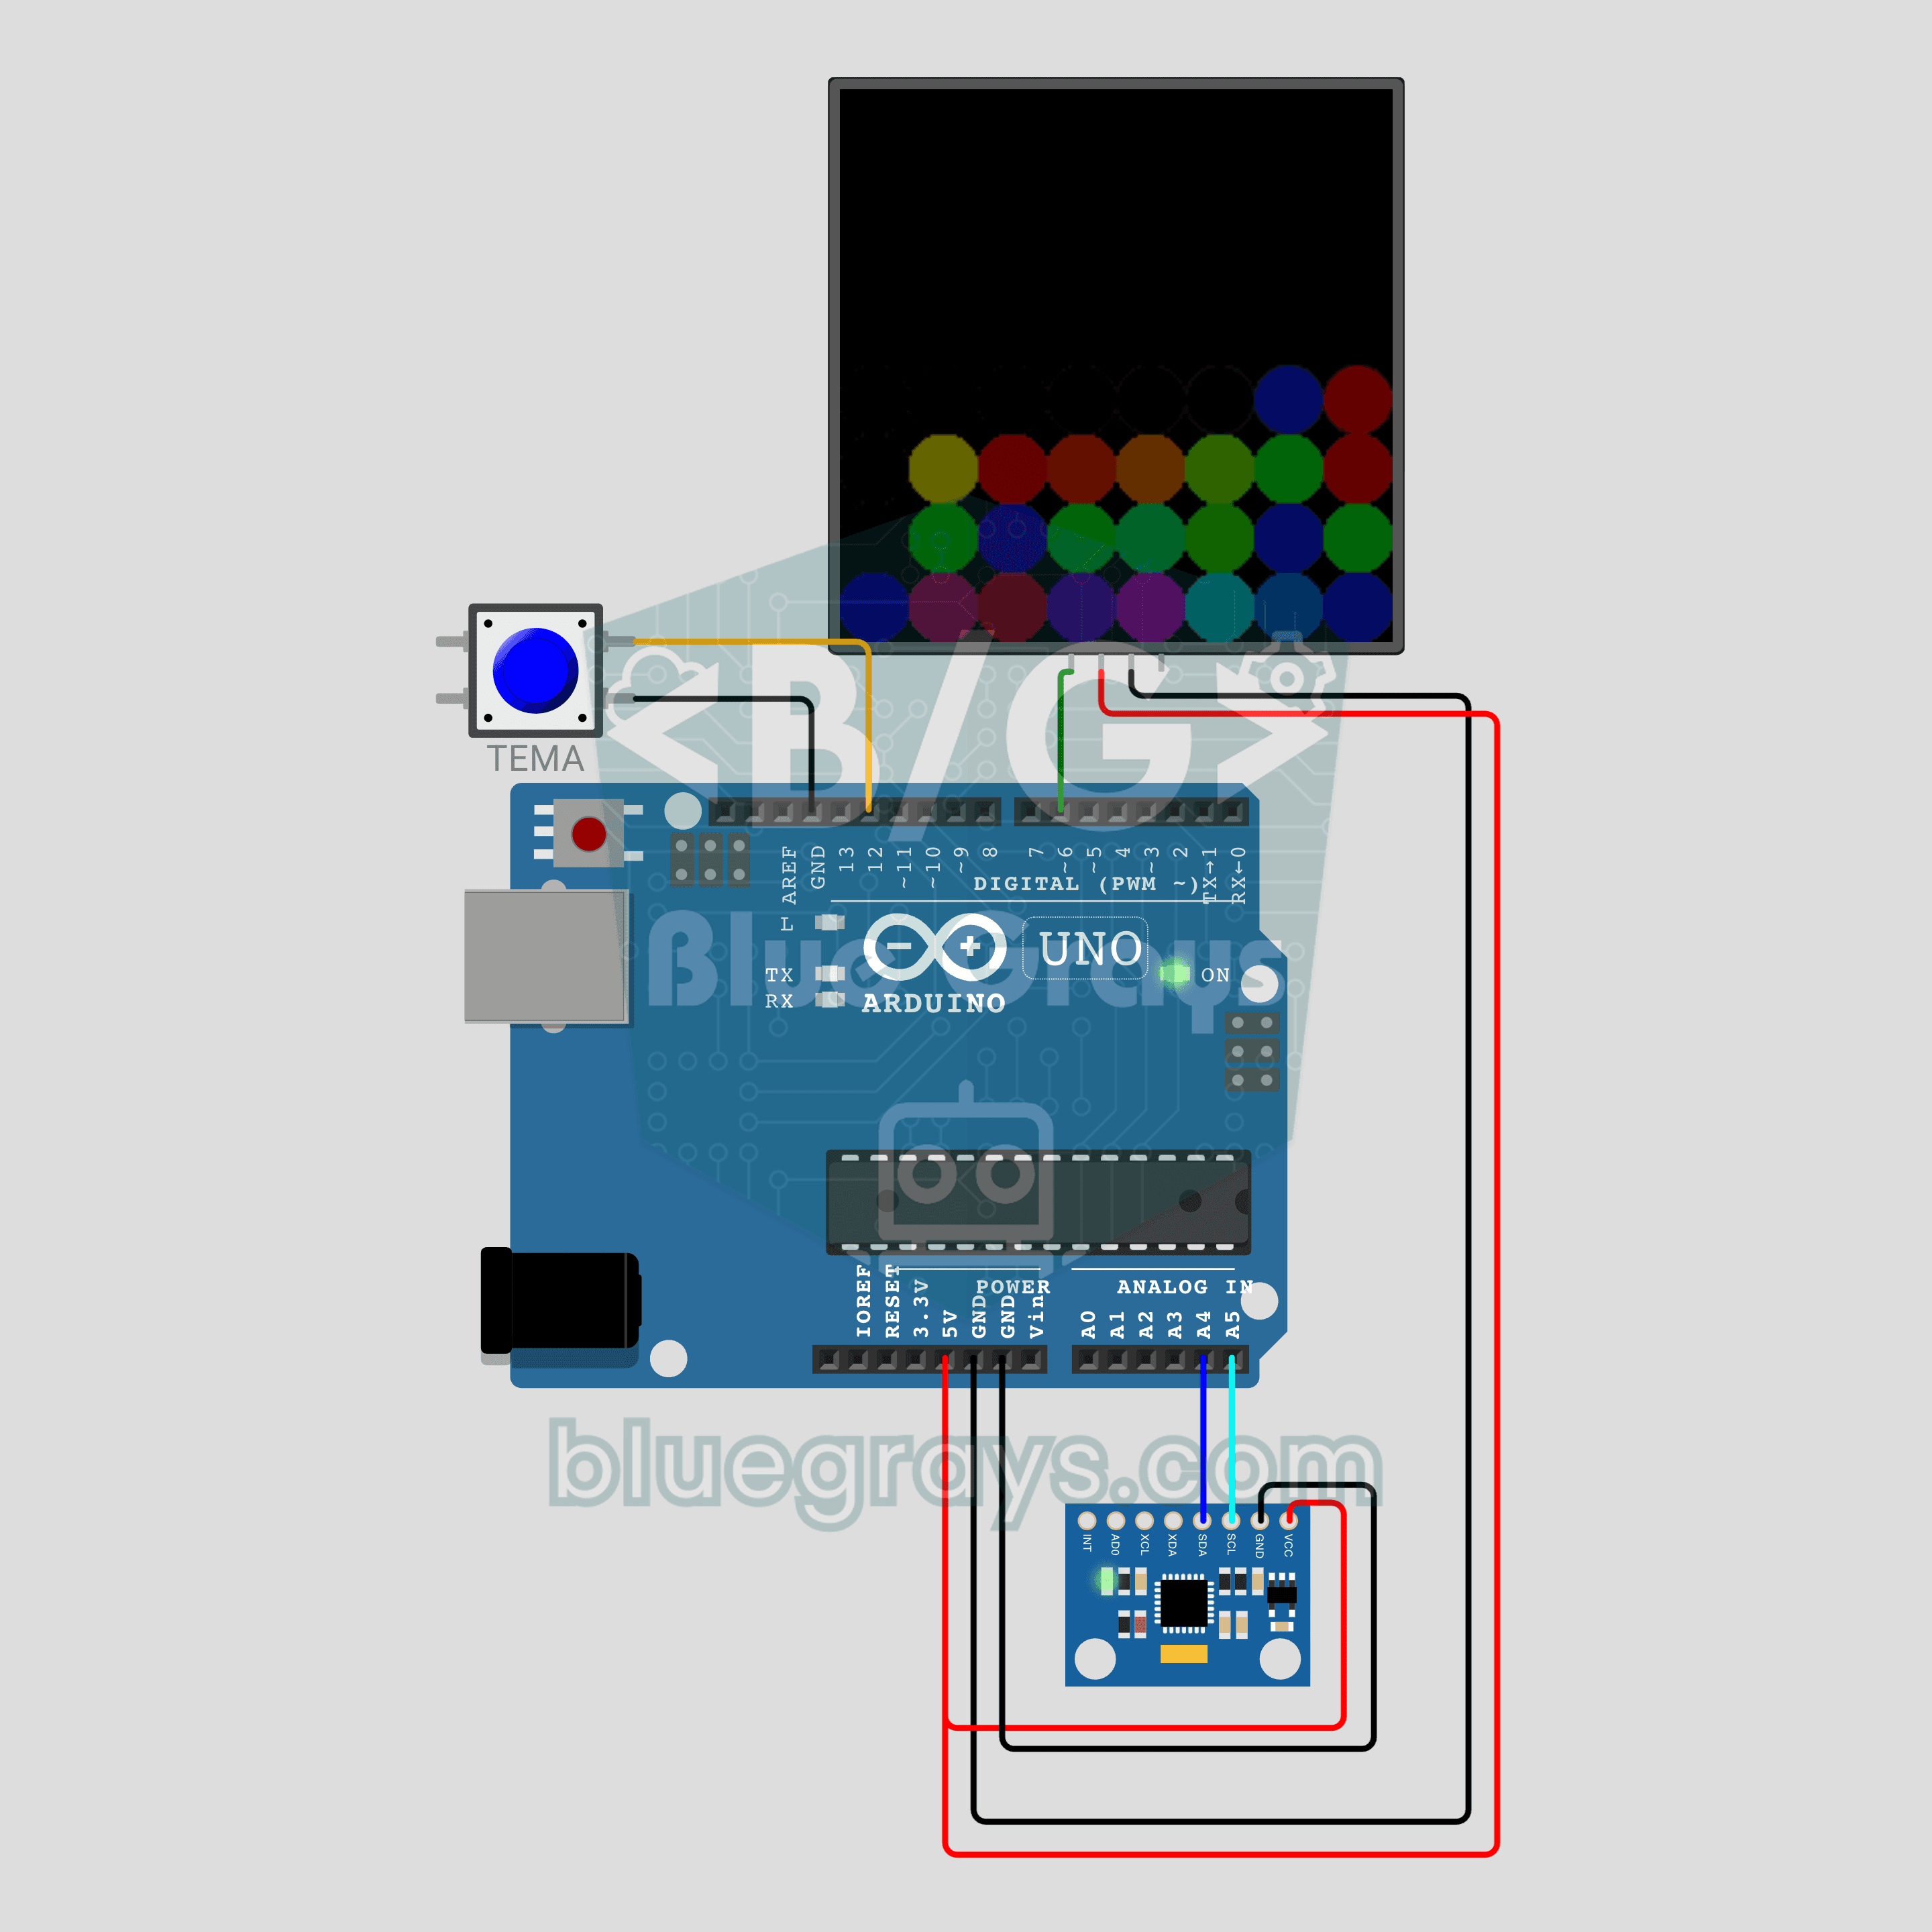
Areia digital controlada por inclinação com Arduino (MPU-6050 + matriz NeoPixel 8x8)
Areia de LEDs que escorre para o lado em que você inclina o circuito! O acelerômetro **MPU-6050** mede a inclinação, e 24 grãos na **matriz NeoPixel 8x8** caem na direção da gravidade e se acumulam nas bordas como areia de verdade. Um **botão de tema** alterna entre as cores de areia, água, lava e arco-íris. Leitura I2C sem biblioteca, conversão da inclinação em direção da gravidade e um algoritmo simples de queda de areia em um só projeto.