
Поплавковый датчик уровня и Arduino: управление насосом и уровнем в баке
Как подключить поплавковый датчик уровня к Arduino? Устройство геркона, монтаж NO/NC, чтение с подтяжкой и код для Uno, ESP32 и Pico, который останавливает насос, когда бак наполнен.
Поплавковый датчик уровня (float switch) — самый простой и надёжный способ узнать с помощью Arduino, полон или пуст бак с водой, аквариум или ёмкость для полива. Внутри находятся поплавок с магнитом и геркон в стеклянной колбе: когда уровень воды поднимает поплавок, контакт замыкается, а когда вода уходит, он размыкается. С точки зрения электроники датчик — это просто кнопка, которую нажимает вода: один из двух проводов подключаешь к GND, другой к цифровому пину и читаешь пин в режиме INPUT_PULLUP.
В этом руководстве ты узнаешь, что находится внутри поплавка, чем отличается монтаж NO и NC, как программно отфильтровать дребезг из-за волн на поверхности воды, и шаг за шагом соберёшь схему с двумя поплавками, которая автоматически останавливает насос, когда бак полон. Помимо рабочего кода для Arduino Uno, ESP32 и Raspberry Pi Pico, ты увидишь, в каких случаях поплавок лучше датчиков уровня с токопроводящими щупами, бесконтактных и ультразвуковых датчиков.
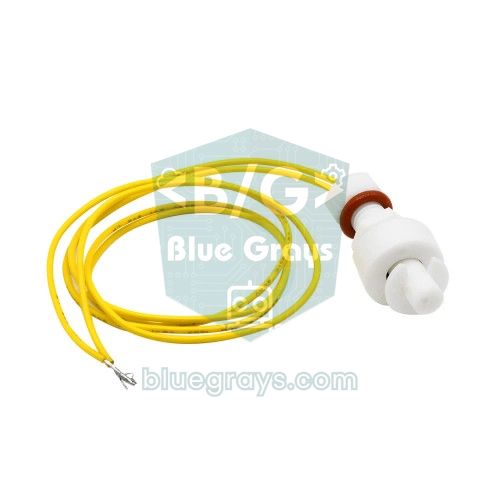
Что такое поплавковый датчик уровня и как он работает?
Внутри полого пластикового корпуса в центре датчика находится маленькая стеклянная колба, заполненная инертным газом. В колбе очень близко друг к другу расположены две ферромагнитные металлические пластины-контакты: это и есть геркон (герметичный контакт). В поплавке, который свободно скользит по корпусу, установлен кольцевой магнит. Когда вода поднимается, поплавок всплывает и скользит вдоль корпуса; когда магнит оказывается напротив геркона, магнитное поле намагничивает обе пластины, они притягиваются друг к другу, и цепь замыкается. Когда магнит удаляется, упругость пластин разводит их, и цепь снова размыкается.
У такой конструкции два больших преимущества. Во-первых, электрический контакт полностью находится внутри герметичной стеклянной колбы: никакой металл не касается воды, поэтому нет электролитической коррозии и загрязнения, от которых страдают датчики с токопроводящими щупами. Во-вторых, выход чисто цифровой: либо разомкнут, либо замкнут. Не нужны ни аналоговое чтение, ни калибровка, ни библиотека. С другой стороны, поплавок знает только одну точку: он не скажет, 12 см воды в баке или 18 см, он отвечает лишь на вопрос «уровень выше или ниже этой линии?». Тот же принцип используется в датчиках дверей и окон; подробности в статье Герконовое реле.
| Параметр | Типичное значение (небольшая вертикальная модель) |
|---|---|
| Чувствительный элемент | Геркон + кольцевой магнит в поплавке |
| Выход | Сухой контакт (разомкнут / замкнут), 2 провода, без полярности |
| Тип контакта | NO или NC (меняется переворотом поплавка) |
| Макс. коммутируемая мощность | 10 W |
| Макс. коммутируемое напряжение | 100 V DC |
| Макс. коммутируемый ток | 0,5 A |
| Сопротивление контакта | 100 mΩ или меньше |
| Материал корпуса и поплавка | PP (полипропилен) |
| Рабочая температура | −10 … +85 °C |
| Монтаж | Резьбовой корпус с гайкой и прокладкой, на дно или крышку бака |
Монтаж NO и NC: переворачиваем поплавок
Большинство датчиков «из коробки» работают как NO (нормально разомкнутый): без воды поплавок лежит на нижнем упорном кольце и контакт разомкнут, а когда вода поднимает поплавок, контакт замыкается. Магнит внутри поплавка находится не точно посередине, а ближе к одному краю. Поэтому если снять стопорное кольцо на конце корпуса и надеть поплавок обратно перевёрнутым, положение магнита относительно геркона изменится, и датчик станет NC (нормально замкнутым): без воды замкнут, при появлении воды разомкнут. Есть ещё один момент: монтаж датчика вверх от дна бака или вниз с крышки тоже меняет положение покоя поплавка. Поэтому какую бы модель ты ни купил, перед установкой переключи мультиметр в режим прозвонки (со звуковым сигналом), подними и опусти поплавок рукой и посмотри на реальное поведение.
| Монтаж | Без воды (поплавок внизу) | Есть вода (поплавок вверху) | Пин с INPUT_PULLUP |
|---|---|---|---|
| NO (нормально разомкнутый) | Контакт разомкнут | Контакт замкнут | HIGH всухую, LOW в воде |
| NC (нормально замкнутый) | Контакт замкнут | Контакт разомкнут | LOW всухую, HIGH в воде |
Подключение: пины Arduino Uno, ESP32 и Pico
У двух проводов поплавкового датчика нет полярности. Достаточно подключить один провод к GND, другой к цифровому пину и включить встроенный подтягивающий резистор пина; внешний резистор не нужен. Когда контакт разомкнут, подтяжка тянет пин к 5 V (на ESP32 и Pico к 3,3 V), и он читается как HIGH; когда контакт замыкается, пин соединяется напрямую с GND и читается как LOW. Встроенная подтяжка у Uno составляет 20–50 kΩ; ток через замкнутый контакт крошечный, 5 V / 30 kΩ ≈ 0,17 mA, и совсем не нагружает геркон. Подробности о логике подтяжки есть в статье Подтягивающие и стягивающие резисторы (pull-up и pull-down). В таблице ниже показаны пины, которые используются во всём коде далее в статье:
| Подключение | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Верхний поплавок (бак полон) | D2 | GPIO 27 | GP2 |
| Нижний поплавок (бак пуст) | D3 | GPIO 26 | GP3 |
| Вторые провода поплавков | GND | GND | GND |
| IN модуля реле | D7 | GPIO 23 | GP15 |
| Активный зуммер (+) | D8 | GPIO 25 | GP16 |
| VCC модуля реле | 5V | VIN (5 V) | VBUS (5 V) |
Шаг за шагом: первое чтение поплавка
- Переключи мультиметр в режим прозвонки, коснись щупами двух проводов поплавка и, двигая поплавок рукой вверх и вниз, определи, работает он как NO или как NC.
- Подключи один провод к пину GND платы Arduino, а другой к пину D2. Если провода тонкие, припаяй их концы к перемычке или используй винтовой клеммник.
- Загрузи код ниже; он настраивает пин как INPUT_PULLUP, поэтому дополнительный резистор не нужен.
- Открой монитор порта на скорости 9600 бод.
- Подними поплавок пальцем: при монтаже NO должен загореться встроенный светодиод на D13, а на экране должно появиться «Level HIGH» (уровень высокий). Когда отпустишь, светодиод должен погаснуть и должно появиться сообщение «Level LOW» (уровень низкий).
1const int FLOAT_PIN = 2;                 // şamandıra kablosu / float switch wire
2const int LED_PIN = 13;                  // dahili LED / built-in LED
3const unsigned long DEBOUNCE_MS = 300;   // dalga filtresi / ripple filter
4
5int stableState;
6int lastReading;
7unsigned long lastChange = 0;
8
9void setup() {
10  Serial.begin(9600);
11  pinMode(FLOAT_PIN, INPUT_PULLUP);      // dahili pull-up / internal pull-up
12  pinMode(LED_PIN, OUTPUT);
13  delay(10);
14  stableState = digitalRead(FLOAT_PIN);
15  lastReading = stableState;
16  digitalWrite(LED_PIN, stableState == LOW ? HIGH : LOW);
17}
18
19void loop() {
20  int reading = digitalRead(FLOAT_PIN);
21  if (reading != lastReading) {          // değişim var, sayacı sıfırla / change, reset timer
22    lastReading = reading;
23    lastChange = millis();
24  }
25  if (millis() - lastChange >= DEBOUNCE_MS && reading != stableState) {
26    stableState = reading;               // 300 ms sabit kaldı / stable for 300 ms
27    if (stableState == LOW) {            // NO: kontak kapalı = su var / NO: closed = water
28      Serial.println(F("Seviye YUKSEK: su var / Level HIGH: water present"));
29      digitalWrite(LED_PIN, HIGH);
30    } else {
31      Serial.println(F("Seviye DUSUK: su yok / Level LOW: no water"));
32      digitalWrite(LED_PIN, LOW);
33    }
34  }
35}
Самая важная часть кода — антидребезг (debounce, фильтрация дребезга). Вода в баке никогда не бывает полностью неподвижной: пока работает насос, открыт кран или бак наполняется, поверхность колышется, и поплавок на пороге может замыкаться и размыкаться несколько раз в секунду. Код сбрасывает таймер при каждом изменении значения пина и принимает новое значение, только если оно не меняется в течение 300 мс. Это та же идея, что и антидребезг кнопок, просто время больше. В баке с сильными волнами время можно увеличить до 1–2 секунд. Поскольку отсчёт времени идёт через millis(), цикл loop никогда не ждёт; почему это важно, можно прочитать в статье millis и delay: в чём разница.
Схема, которая останавливает насос, когда бак полон
Насосом можно управлять и одним поплавком, но есть проблема: когда уровень воды находится точно на пороге, насос включается и выключается каждые несколько секунд. Это изнашивает и насос, и реле. Решение — гистерезис, то есть два отдельных порога. Один поплавок устанавливается в нижней части бака, другой в верхней. Когда вода опускается ниже нижнего поплавка, насос включается, а когда доходит до верхнего, останавливается; в зоне между ними насос сохраняет текущее состояние. Если между поплавками 15 см, а насос качает 3 литра в минуту, то в баке с основанием 30×40 см (1200 см²) эта зона составляет 18 литров, и насос каждый раз работает без перерыва около 6 минут. Кроме того, код выполняет две проверки безопасности: если верхний поплавок показывает воду, а нижний сухой, такого физически быть не может, значит, неисправен провод или датчик; а если насос работает дольше ожидаемого, возможно, иссяк источник воды или слетел шланг. В обоих случаях насос останавливается и звучит зуммер.
- 2 поплавковых датчика: для нижнего и верхнего порога; при монтаже NO оба дают LOW в воде.
- Одноканальный модуль реле: коммутирует питание насоса. Большинство модулей срабатывают, когда пин IN переходит в LOW (активный LOW); в коде это задаётся константой RELAY_ACTIVE_LOW. Подробности в статье Модуль реле.
- Насос и отдельный источник питания: для небольшого насоса, например погружного мини-насоса на 6 V, используй 4 батарейки AA или блок питания на 6 V; не бери ток насоса с пина 5V платы Arduino. О выборе насоса читай в статье Мини-насос для воды.
- Общая земля (GND): если используется модуль реле, GND платы Arduino и модуля соединяются, а цепь насоса остаётся отдельной через контакт реле. Если используется MOSFET, минус источника питания насоса тоже нужно соединить с GND платы Arduino и добавить параллельно насосу диод 1N4007 в обратном включении.
- Активный зуммер: прерывистым сигналом предупреждает о неисправности.
1// İki şamandıra ile otomatik depo doldurma / Automatic tank filling with two floats
2const int FLOAT_PINS[2] = {2, 3};      // 0: üst şamandıra / upper float, 1: alt şamandıra / lower float
3const int RELAY_PIN  = 7;              // röle modülü IN / relay module IN
4const int BUZZER_PIN = 8;              // aktif buzzer / active buzzer
5const bool RELAY_ACTIVE_LOW = true;    // çoğu modül LOW ile çeker / most modules trigger on LOW
6const unsigned long STABLE_MS  = 500;                   // filtre süresi / filter time
7const unsigned long MAX_RUN_MS = 10UL * 60UL * 1000UL;  // en uzun çalışma: 10 dk / max run: 10 min
8
9bool wet[2];                 // true = şamandıra suda / true = float in water
10int lastRaw[2];
11unsigned long lastChange[2];
12bool pumpOn = false;
13bool fault = false;
14unsigned long pumpStart = 0;
15
16void updateSensor(int i) {
17  int raw = digitalRead(FLOAT_PINS[i]);
18  if (raw != lastRaw[i]) {             // değer değişti, sayacı sıfırla / value changed, reset timer
19    lastRaw[i] = raw;
20    lastChange[i] = millis();
21  }
22  if (millis() - lastChange[i] >= STABLE_MS) {
23    wet[i] = (raw == LOW);             // NO montaj: suda LOW / NO mount: LOW when wet
24  }
25}
26
27void setPump(bool on) {
28  pumpOn = on;
29  if (on) pumpStart = millis();
30  digitalWrite(RELAY_PIN, (on != RELAY_ACTIVE_LOW) ? HIGH : LOW);
31}
32
33void stopWithFault(const __FlashStringHelper *msg) {
34  setPump(false);
35  fault = true;                        // reset atılana kadar kilitli / latched until reset
36  Serial.println(msg);
37}
38
39void setup() {
40  Serial.begin(9600);
41  digitalWrite(RELAY_PIN, RELAY_ACTIVE_LOW ? HIGH : LOW);  // önce kapalı seviye / off level first
42  pinMode(RELAY_PIN, OUTPUT);
43  pinMode(BUZZER_PIN, OUTPUT);
44  for (int i = 0; i < 2; i++) {
45    pinMode(FLOAT_PINS[i], INPUT_PULLUP);
46  }
47  delay(10);                           // pull-up otursun / let pull-ups settle
48  for (int i = 0; i < 2; i++) {
49    lastRaw[i] = digitalRead(FLOAT_PINS[i]);
50    wet[i] = (lastRaw[i] == LOW);
51    lastChange[i] = millis();
52  }
53  Serial.println(F("Depo kontrolu basladi / Tank control started"));
54}
55
56void loop() {
57  updateSensor(0);
58  updateSensor(1);
59
60  if (!fault && wet[0] && !wet[1]) {   // üst suda, alt kuru: imkansız / upper wet, lower dry: impossible
61    stopWithFault(F("HATA: sensor tutarsiz / ERROR: sensors inconsistent"));
62  }
63  if (!fault && pumpOn && millis() - pumpStart > MAX_RUN_MS) {
64    stopWithFault(F("HATA: pompa cok uzun calisti / ERROR: pump ran too long"));
65  }
66
67  if (!fault) {
68    if (!pumpOn && !wet[1]) {          // su alt eşiğin altında / water below lower level
69      setPump(true);
70      Serial.println(F("Pompa ACIK / Pump ON"));
71    } else if (pumpOn && wet[0]) {     // depo dolu / tank full
72      setPump(false);
73      Serial.println(F("Depo dolu, pompa KAPALI / Tank full, pump OFF"));
74    }
75  }
76
77  // Arızada yarım saniyede bir bip / beep every half second on fault
78  digitalWrite(BUZZER_PIN, (fault && (millis() / 500) % 2) ? HIGH : LOW);
79}| Часть кода | Назначение |
|---|---|
| updateSensor(i) (обновление датчика) | Читает каждый поплавок отдельно; обновляет состояние wet[i], когда значение остаётся стабильным 500 мс. |
| wet[0] / wet[1] (в воде) | Находятся ли верхний и нижний поплавки в воде (true = в воде). |
| !pumpOn && !wet[1] (запуск насоса) | Вода опустилась ниже нижнего порога: запустить насос. |
| pumpOn && wet[0] (остановка насоса) | Вода дошла до верхнего порога: остановить насос. |
| wet[0] && !wet[1] (несогласованность) | Верхний в воде, нижний сухой: несогласованные показания, то есть неисправность провода или датчика. |
| MAX_RUN_MS (макс. время работы) | Если насос работает дольше 10 минут, срабатывает защита от работы всухую. |
| stopWithFault() (аварийная остановка) | Останавливает насос и фиксирует неисправность; чтобы сбросить её, устрани проблему и перезагрузи плату. |
| RELAY_ACTIVE_LOW (активный LOW) | Задаёт уровень выхода в зависимости от того, срабатывает модуль реле по LOW или по HIGH. |
Чтение поплавка и управление насосом на ESP32
На ESP32 код почти такой же, меняются только пины и скорость порта. В этой версии для каждого поплавка есть константа WET_LEVEL: если датчик установлен как NC, достаточно задать соответствующее значение HIGH, а остальная логика не меняется. Кроме того, код каждые 5 секунд выводит состояние уровня в последовательный порт; позже эту строку можно превратить в код, который отправляет уведомление на телефон по Wi-Fi. Внимание при выборе пинов: пины GPIO 34, 35, 36 и 39 у ESP32 работают только как входы и не имеют встроенных подтягивающих резисторов; если подключить поплавок к ним, нужно добавить внешнюю подтяжку 10 kΩ. Также лучше избегать пинов конфигурации при старте (strapping), таких как GPIO 0, 2, 12 и 15: если поплавок замкнут в момент включения, плата может перейти в режим программирования или вообще не загрузиться. Код компилируется с ядром ESP32 для Arduino версий 2.x и 3.x. Если ESP32 для тебя в новинку, сначала загляни в статью Что такое ESP32?
1// ESP32: iki şamandıra + röle + buzzer / two floats + relay + buzzer
2const int FLOAT_PINS[2] = {27, 26};    // 0: üst / upper, 1: alt / lower
3const int WET_LEVEL[2]  = {LOW, LOW};  // NO: suda LOW, NC ise HIGH yap / NO: LOW when wet, set HIGH for NC
4const int RELAY_PIN  = 23;             // röle modülü IN / relay module IN
5const int BUZZER_PIN = 25;             // aktif buzzer / active buzzer
6const bool RELAY_ACTIVE_LOW = true;
7const unsigned long STABLE_MS  = 500;
8const unsigned long MAX_RUN_MS = 10UL * 60UL * 1000UL;
9
10bool wet[2];
11int lastRaw[2];
12unsigned long lastChange[2];
13bool pumpOn = false;
14bool fault = false;
15unsigned long pumpStart = 0;
16unsigned long lastReport = 0;
17
18void updateSensor(int i) {
19  int raw = digitalRead(FLOAT_PINS[i]);
20  if (raw != lastRaw[i]) {
21    lastRaw[i] = raw;
22    lastChange[i] = millis();
23  }
24  if (millis() - lastChange[i] >= STABLE_MS) {
25    wet[i] = (raw == WET_LEVEL[i]);
26  }
27}
28
29void setPump(bool on) {
30  pumpOn = on;
31  if (on) pumpStart = millis();
32  digitalWrite(RELAY_PIN, (on != RELAY_ACTIVE_LOW) ? HIGH : LOW);
33}
34
35void stopWithFault(const char *msg) {
36  setPump(false);
37  fault = true;
38  Serial.println(msg);
39}
40
41void setup() {
42  Serial.begin(115200);
43  pinMode(RELAY_PIN, OUTPUT);
44  setPump(false);                      // röleyi hemen kapat / switch relay off immediately
45  pinMode(BUZZER_PIN, OUTPUT);
46  digitalWrite(BUZZER_PIN, LOW);
47  for (int i = 0; i < 2; i++) {
48    pinMode(FLOAT_PINS[i], INPUT_PULLUP);
49  }
50  delay(10);
51  for (int i = 0; i < 2; i++) {
52    lastRaw[i] = digitalRead(FLOAT_PINS[i]);
53    wet[i] = (lastRaw[i] == WET_LEVEL[i]);
54    lastChange[i] = millis();
55  }
56  Serial.println("Depo kontrolu basladi / Tank control started");
57}
58
59void loop() {
60  updateSensor(0);
61  updateSensor(1);
62
63  if (!fault && wet[0] && !wet[1]) {   // üst suda, alt kuru / upper wet, lower dry
64    stopWithFault("HATA: sensor tutarsiz / ERROR: sensors inconsistent");
65  }
66  if (!fault && pumpOn && millis() - pumpStart > MAX_RUN_MS) {
67    stopWithFault("HATA: pompa cok uzun calisti / ERROR: pump ran too long");
68  }
69
70  if (!fault) {
71    if (!pumpOn && !wet[1]) {
72      setPump(true);
73      Serial.println("Pompa ACIK / Pump ON");
74    } else if (pumpOn && wet[0]) {
75      setPump(false);
76      Serial.println("Depo dolu, pompa KAPALI / Tank full, pump OFF");
77    }
78  }
79
80  digitalWrite(BUZZER_PIN, (fault && (millis() / 500) % 2) ? HIGH : LOW);
81
82  if (millis() - lastReport >= 5000) {   // 5 sn'de bir durum raporu / status report every 5 s
83    lastReport = millis();
84    Serial.printf("Ust/Upper: %d  Alt/Lower: %d  Pompa/Pump: %d  Ariza/Fault: %d\n",
85                  (int)wet[0], (int)wet[1], (int)pumpOn, (int)fault);
86  }
87}
Код на MicroPython для Raspberry Pi Pico
На Pico ту же логику реализуем на MicroPython. Параметр Pin.PULL_UP включает встроенный подтягивающий резистор и доступен на всех пинах GP у Pico. Для отсчёта времени используются time.ticks_ms() и time.ticks_diff(); ticks_diff правильно считает разницу даже при переполнении счётчика. Поскольку выходы Pico работают на 3,3 V, внимательно выбирай реле: некоторые модули с оптопарой, питаемые от 5 V, могут не отпускать полностью при уровне HIGH в 3,3 V. Надёжнее использовать модуль реле с управлением от 3,3 V или MOSFET с логическим уровнем управления. Если сохранить код под именем main.py, Pico будет автоматически запускать его при каждом включении. Если MicroPython для тебя в новинку, установка описана в статье Что такое Raspberry Pi Pico?
1from machine import Pin
2import time
3
4FLOAT_PINS = (2, 3)          # 0: üst şamandıra / upper float, 1: alt / lower
5WET_LEVEL = (0, 0)           # NO: suda 0, NC ise 1 / NO: 0 when wet, 1 for NC
6STABLE_MS = 500              # filtre süresi / filter time
7MAX_RUN_MS = 10 * 60 * 1000  # en uzun çalışma: 10 dk / max run: 10 min
8RELAY_ACTIVE_LOW = True      # röle LOW ile çekiyorsa / relay triggers on LOW
9
10relay = Pin(15, Pin.OUT, value=1 if RELAY_ACTIVE_LOW else 0)   # başlangıçta kapalı / off at start
11buzzer = Pin(16, Pin.OUT, value=0)
12sensors = [Pin(p, Pin.IN, Pin.PULL_UP) for p in FLOAT_PINS]
13time.sleep_ms(10)
14
15last_raw = [s.value() for s in sensors]
16wet = [last_raw[i] == WET_LEVEL[i] for i in range(2)]
17last_change = [time.ticks_ms(), time.ticks_ms()]
18pump_on = False
19fault = False
20pump_start = 0
21
22
23def set_pump(on):
24    global pump_on, pump_start
25    pump_on = on
26    if on:
27        pump_start = time.ticks_ms()
28    relay.value(0 if on == RELAY_ACTIVE_LOW else 1)
29
30
31def update(i):
32    raw = sensors[i].value()
33    now = time.ticks_ms()
34    if raw != last_raw[i]:                       # değer değişti / value changed
35        last_raw[i] = raw
36        last_change[i] = now
37    if time.ticks_diff(now, last_change[i]) >= STABLE_MS:
38        wet[i] = raw == WET_LEVEL[i]
39
40
41def stop_with_fault(msg):
42    global fault
43    set_pump(False)
44    fault = True
45    print(msg)
46
47
48print("Depo kontrolu basladi / Tank control started")
49while True:
50    update(0)
51    update(1)
52    if not fault and wet[0] and not wet[1]:      # üst suda, alt kuru / upper wet, lower dry
53        stop_with_fault("HATA: sensor tutarsiz / ERROR: sensors inconsistent")
54    if not fault and pump_on and time.ticks_diff(time.ticks_ms(), pump_start) > MAX_RUN_MS:
55        stop_with_fault("HATA: pompa cok uzun calisti / ERROR: pump ran too long")
56    if not fault:
57        if not pump_on and not wet[1]:           # su alt eşiğin altında / water below lower level
58            set_pump(True)
59            print("Pompa ACIK / Pump ON")
60        elif pump_on and wet[0]:                 # depo dolu / tank full
61            set_pump(False)
62            print("Depo dolu, pompa KAPALI / Tank full, pump OFF")
63    buzzer.value(1 if fault and (time.ticks_ms() // 500) % 2 else 0)
64    time.sleep_ms(10)
Чем поплавок отличается от других датчиков уровня воды
| Датчик | Выход | Плюсы | Минусы |
|---|---|---|---|
| Поплавковый датчик (float switch) | Цифровой, одна точка | Дешёвый, не нужна библиотека, металл не касается воды, долгий срок службы | Даёт только информацию о пороге; грязь и водоросли могут заклинить поплавок |
| Датчик уровня воды с токопроводящими щупами | Аналоговый | Очень дешёвый, даёт плавное значение в зависимости от смоченной площади | Быстро разрушается из-за электролиза, не подходит для постоянного нахождения в воде |
| Бесконтактный датчик XKC-Y25 | Цифровой, одна точка | Клеится снаружи бака, не нужно сверлить отверстие | Не работает через толстые или металлические стенки, дороже |
| Ультразвуковой (HC-SR04, JSN-SR04T) | Непрерывное расстояние | Измеряет уровень в сантиметрах, не касается жидкости | Влияют пена и пар, есть мёртвая зона; HC-SR04 не водонепроницаемый |
Правило выбора простое: если нужен надёжный ответ на вопрос «бак полон или пуст?», лучший вариант — поплавок. Если нужно показывать заполнение в процентах, используй ультразвуковой датчик; подробности в статье Сравнение датчиков расстояния. Если в баке нельзя просверлить отверстие, справится бесконтактный датчик XKC-Y25. Модули со щупами рассматривай только для экспериментов или кратковременных измерений; в статье Датчик уровня воды описаны способы продлить срок службы такого модуля. В серьёзных системах обычно используют оба: ультразвуковой датчик показывает уровень, а поплавок ждёт в роли резервной защиты от перелива.
Идеи проектов с поплавковым датчиком
- Автоматическое наполнение бака: бак для воды на крыше или в саду наполняется сам с помощью двух поплавков и насоса.
- Умный горшок и станция полива: пусть датчик влажности почвы решает, когда поливать, а поплавок защищает насос от работы всухую, когда резервуар с водой пуст.
- Автодолив аквариума: понемногу добавляй испарившуюся воду из отдельного резервуара; второй поплавок вверху, установленный как NC, служит защитой от перелива.
- Сигнализация дренажа осушителя и кондиционера: когда поддон для воды заполнен, звучит зуммер или реле отключает питание прибора.
- Контроль бака с водой в теплице: в проекте умной теплицы ESP32 сообщает уровень в баке на твой телефон.
- Предупреждение о затоплении подвала: поплавок, установленный у самого пола, отправляет сообщение через Telegram-бота, когда скапливается вода.
Частые ошибки и как их исправить
| Симптом | Вероятная причина | Решение |
|---|---|---|
| Значение пина постоянно меняется случайным образом | Забыт INPUT_PULLUP, пин «висит в воздухе» (floating) | Задай pinMode как INPUT_PULLUP или добавь внешнюю подтяжку 10 kΩ |
| Состояние всегда обратное | Датчик работает как NC или установлен перевёрнутым | Переверни поплавок или измени значение WET_LEVEL в коде |
| Насос постоянно включается и выключается на пороге | Один поплавок и короткое время фильтрации | Сделай гистерезис на двух поплавках, увеличь время фильтрации до 1–2 секунд |
| Поплавок совсем не реагирует | Геркон сварился от перегрузки или разбилась стеклянная колба | Прозвони датчик мультиметром, всегда коммутируй нагрузку через реле |
| Поплавок застревает вверху | Скопились грязь, накипь или водоросли | Регулярно чисти корпус и поплавок, поставь фильтр-сетку на входе воды |
| Arduino перезагружается, когда работает насос | Насос питается от того же источника, напряжение проседает | Используй для насоса отдельный источник, правильно соедини GND |
| ESP32 не загружается или зависает при старте | Поплавок подключён к пину конфигурации при старте (strapping) | Используй безопасные пины, например GPIO 26 и 27 |
Несмотря на дешёвую и простую конструкцию, поплавковый датчик в сочетании с правильным монтажом, чтением с подтяжкой, программным фильтром и гистерезисом становится основой автоматики, которая годами работает без сбоев. Ту же логику геркона ты встретишь в датчиках дверей, а такое же управление насосом — в системах полива. В приложении BlueGrays можно пошагово разобрать проекты с чтением герконового реле, датчиком двери и умной станцией полива со схемами и готовым кодом и адаптировать схему из этой статьи под свой проект.
Частые вопросы
Как работает поплавковый датчик уровня?
Внутри поплавка находится кольцевой магнит, а внутри корпуса — геркон в стеклянной колбе. Когда уровень воды поднимается, поплавок скользит вдоль корпуса, и когда магнит оказывается напротив геркона, контакт замыкается или размыкается. Так датчик ведёт себя как выключатель, которым управляет вода, и выдаёт цифровой сигнал по двум проводам.
Поплавковый датчик NO или NC?
Один и тот же датчик можно использовать в обоих вариантах. Если снять стопорное кольцо на конце корпуса и надеть поплавок перевёрнутым, датчик NO (нормально разомкнутый) станет NC (нормально замкнутым). Поскольку направление монтажа тоже влияет на поведение, самый надёжный способ — прозвонить датчик мультиметром перед установкой.
Нужен ли резистор для поплавкового датчика?
На Arduino, ESP32 и Pico, если включить встроенный подтягивающий резистор пина (INPUT_PULLUP или Pin.PULL_UP), дополнительный резистор не нужен. Если кабель длиннее нескольких метров или вокруг много помех, внешняя подтяжка 10 kΩ и конденсатор 100 nF делают чтение стабильнее. У пинов 34–39 на ESP32 нет встроенной подтяжки, поэтому на них внешний резистор обязателен.
Может ли поплавковый датчик напрямую управлять насосом?
Геркон небольших любительских поплавков обычно коммутирует максимум 10 W и 0,5 A; пусковой ток насоса легко превышает этот предел и сваривает контакты. Правильный способ — подключить поплавок к микроконтроллеру, а насосом управлять через модуль реле или MOSFET. Так ещё и можно программно добавить защиту от работы всухую и по времени работы.
Работает ли поплавковый датчик с ESP32 и Raspberry Pi Pico?
Да. Поскольку датчик — это просто выключатель, напряжение питания не имеет значения, и он без проблем работает с платами на 3,3 V. Достаточно подключить один провод к GND, а другой к GPIO с включённой подтяжкой. На ESP32 избегай пинов конфигурации при старте (strapping) и пинов 34–39, у которых нет встроенной подтяжки.
Можно ли измерить уровень воды в процентах поплавковым датчиком?
Один поплавок определяет только один порог. Установив три-четыре поплавка на разной высоте в баке, можно сделать грубый процентный индикатор, но для непрерывного измерения с точностью до сантиметра больше подходит ультразвуковой датчик расстояния. Хорошее решение — использовать ультразвуковой датчик как указатель уровня, а поплавок как резервную защиту от перелива.
Что собрать после прочтения
Все проекты
Управление светодиодом кнопкой (удержание)
Как дверной звонок: свет горит, пока ты нажимаешь, и гаснет, когда отпускаешь. Arduino всё время слушает кнопку; пока она нажата, светодиод горит, а как только ты убираешь палец, он гаснет.

Управление светодиодом кнопкой на ESP32 (удержание)
Светодиод горит, когда кнопка нажата, и гаснет, когда её отпускают. Показывает, как используются цифровой входной пин ESP32 и встроенный подтягивающий резистор. Режим INPUT_PULLUP избавляет от внешнего резистора.

Работа с зуммером
Интересно, как дверной звонок или сигнализация издают звук? Arduino заставляет маленький зуммер пищать через короткие промежутки: пик, пауза, пик, пауза.

Чтение геркона
Интересно, что за магнитный выключатель стоит в сигнализации на дверях и окнах? Когда к модулю геркона подносят магнит, крошечный контакт внутри замыкается; Arduino читает его раз в секунду и выводит…

Датчик двери на герконе
Узнай, открыта дверь или закрыта, просто взглянув на огонёк. Маленький магнит крепится на дверь, а чувствительный к магниту контакт — на раму; когда дверь закрыта, они рядом, и горит зелёный…

Умная станция полива
Садовник, который сам поливает растения, чтобы они не засохли, пока ты в отпуске.

Включение лампы 220V кнопкой (удержание)
Пока ты держишь кнопку, горит настоящая лампа на 220 вольт, а как только отпустишь — гаснет.