
Виртуальный забор на GPS и Arduino: геозона с NEO-6M и SMS
Собери GPS-геозону на Arduino: безопасная зона с NEO-6M, расстояние по Haversine, круглые и многоугольные заборы, тревога зуммером и SMS, слежение за животными и батарея.
GPS-геозона на Arduino — это невидимая граница, заданная координатами GPS вместо физической проволоки или стены: когда устройство покидает безопасную зону, звучит зуммер, а при желании на телефон приходит SMS со ссылкой на местоположение. Такой виртуальный забор используют, чтобы следить за козами и овцами на пастбище, за собакой, сбегающей со двора, за припаркованным мотоциклом или роботом-газонокосилкой. С Arduino или ESP32, GPS-модулем NEO-6M и зуммером первую геозону можно собрать за выходные.
В этом руководстве ты сначала увидишь формулу Haversine, вычисляющую расстояние между двумя точками, и поймёшь, почему разницу в градусах нельзя напрямую перевести в метры. Затем мы сравним в таблице круглые, прямоугольные и многоугольные заборы, научимся отсеивать ложные тревоги из-за дрейфа GPS и запрограммируем круглый забор на Arduino Uno и многоугольный забор на ESP32 с отправкой SMS через SIM800L. В конце разберём слежение за животными и применение в саду, время работы от батареи и частые ошибки.
Что такое геозона и как она работает?
В виртуальном заборе граница — это всего несколько чисел в коде: центр и радиус круга или вершины многоугольника. GPS-модуль каждую секунду выдаёт новое положение, а микроконтроллер вычисляет, внутри оно или снаружи. Сложность не в математике, а в решении: положение GPS гуляет на несколько метров даже у устройства, которое никогда не двигается, и одно плохое показание означает ложную тревогу. Поэтому хорошая геозона работает в четыре шага:
- Получить положение: NEO-6M каждую секунду передаёт широту, долготу, число спутников и HDOP.
- Проверить, можно ли ему верить: игнорируй показание, если используется меньше 5 спутников, HDOP выше 3 или координаты старше 2 секунд.
- Сравнить с границей: для круга вычисли расстояние до центра по Haversine; для многоугольника определи, внутри ли точка, методом трассировки луча.
- Отфильтровать решение и поднять тревогу: меняй состояние, только когда несколько показаний подряд согласны и граница пересечена с запасом, затем включай зуммер и отправляй SMS.
Список деталей
| Деталь | Задача | Примечание |
|---|---|---|
| Arduino Uno или ESP32 | Вычисления и решения | Для версии с SMS — ESP32 с двумя аппаратными UART |
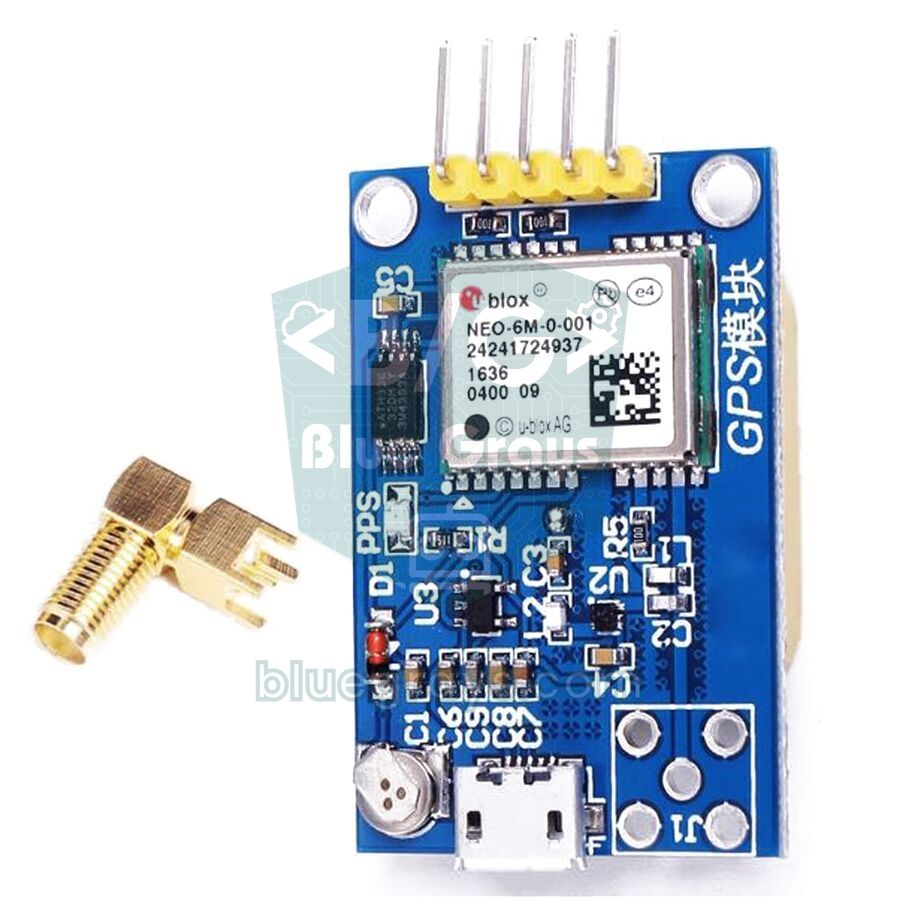
| GPS-модуль NEO-6M | Местоположение | Керамическая антенна должна смотреть в небо |
| GSM-модуль SIM800L | Отправка SMS | Только сети 2G, пики тока до 2 A |
| Активный зуммер | Местная звуковая тревога | На ESP32 — модель, звучащая от 3,3 V, или транзистор |
| Элемент Li-ion 18650 и модуль зарядки TP4056 | Автономное питание | SIM800L может работать прямо от элемента |
| Стабилизатор LDO на 3,3 V (например, HT7833) | Питает ESP32 и GPS | Малый ток покоя, не меньше 500 mA |
| Резисторы 1 kΩ, 2 kΩ и 5,6 kΩ | Делители напряжения | Для RX GPS (Uno) и RXD SIM800L |
Формула Haversine: расстояние между двумя точками
Широта и долгота измеряются в градусах, а Земля не плоская, поэтому нельзя взять разницу в градусах между двумя точками и умножить её на постоянное число. Один градус широты везде равен примерно 111,2 км. А вот меридианы к полюсам сближаются, поэтому длина одного градуса долготы уменьшается пропорционально косинусу широты:
| Широта (пример места) | Длина 1° долготы | 0,001° долготы |
|---|---|---|
| 0° (экватор) | 111,2 км | 111 m |
| 37° (Antalya) | 88,8 км | 89 m |
| 41° (Стамбул, Нью-Йорк) | 83,9 км | 84 m |
| 52° (Берлин, Лондон) | 68,5 км | 68 m |
Формула Haversine учитывает эту кривизну и даёт кратчайшее расстояние по поверхности между двумя точками: a = sin²(Δφ/2) + cos φ1 · cos φ2 · sin²(Δλ/2) и d = 2R · atan2(√a, √(1−a)). Здесь φ — широта, λ — долгота (в радианах), а R — средний радиус Земли, 6 371 000 метров. Например, на широте 41° точка в 0,0009 градуса к северу и 0,001 градуса к востоку от центра находится в 100,1 м к северу, 83,9 м к востоку и в 130,6 м в сумме. Поскольку большинство геозон имеют размер в несколько сотен метров, более простое плоское приближение даёт тот же результат: умножь разницу долгот на косинус средней широты и примени теорему Пифагора. Короткий скетч ниже сравнивает оба способа:
1// İki konum arası mesafe: Haversine ve hızlı düz yaklaşım / distance between two points: Haversine and the fast flat approximation
2double haversineM(double lat1, double lon1, double lat2, double lon2) {
3  const double R = 6371000.0;
4  double dLat = radians(lat2 - lat1);
5  double dLon = radians(lon2 - lon1);
6  double a = sin(dLat / 2) * sin(dLat / 2) +
7             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
8  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
9}
10
11double flatM(double lat1, double lon1, double lat2, double lon2) {
12  const double R = 6371000.0;
13  double x = radians(lon2 - lon1) * cos(radians((lat1 + lat2) / 2));  // doğu-batı / east-west
14  double y = radians(lat2 - lat1);                                     // kuzey-güney / north-south
15  return R * sqrt(x * x + y * y);
16}
17
18void setup() {
19  Serial.begin(115200);
20  // Merkez ve bir nokta: kuzeyde 0,0009°, doğuda 0,001° / centre and a point 0.0009° north, 0.001° east
21  Serial.println(haversineM(41.015137, 28.979530, 41.016037, 28.980530), 1);
22  Serial.println(flatM(41.015137, 28.979530, 41.016037, 28.980530), 1);
23}
24
25void loop() {
26}
Обе функции выводят в монитор порта примерно 130,6; на таком масштабе разница между ними меньше сантиметра. Плоское приближение начинает расходиться после нескольких километров, а Haversine остаётся точной на сотнях километров. На Arduino Uno double на самом деле 32-битный float и хранит координаты с точностью около 0,4 метра, чего для геозоны более чем достаточно. Функция distanceBetween() из библиотеки TinyGPSPlus делает то же самое; установку библиотеки и подключение GPS мы подробно разбираем в статье GPS-модуль NEO-6M.
Типы заборов: круг, прямоугольник и многоугольник
| Тип забора | Как задаётся | Как проверяется | Где применяется |
|---|---|---|---|
| Круг | Центр и радиус | Расстояние по Haversine меньше радиуса? | Вокруг дома или сада, парк, кемпинг |
| Прямоугольник (рамка) | Минимальные и максимальные широта и долгота | Четыре простых сравнения | Участок, вытянутый с севера на юг, парковка |
| Многоугольник | Вершины по порядку вдоль границы | Алгоритм трассировки луча | Неровная граница пастбища, сада или участка |
| Кольцо (два круга) | Внутренний радиус предупреждения и внешний радиус тревоги | Два сравнения расстояний | Ступенчатое предупреждение: сначала писк, потом SMS |
| Коридор | Линия маршрута и ширина | Расстояние от точки до линии | Маршрут школьного автобуса или экскурсии |
Проще всего начать с круга: нужен лишь один центр и один радиус. Если участок четырёхугольный или неправильной формы, используй многоугольник. Чтобы получить координаты вершин, на компьютере щёлкни правой кнопкой по точке в Google Картах и скопируй числа из первой строки; на телефоне нажми на точку и удерживай, и координаты появятся в строке поиска. Шесть знаков после запятой означают точность около 11 сантиметров. Записывай вершины многоугольника по порядку вдоль границы, по часовой стрелке или против неё; вершины вразнобой дают самопересекающуюся фигуру, и решение «внутри/снаружи» превращается в чепуху.
Точность GPS: как выбрать радиус
CEP 2,5 м в даташите NEO-6M означает, что половина показаний лежит в пределах 2,5 метра от истинного положения, а другая половина — дальше. Деревья, здания и металлические крыши отражают сигналы спутников, и положение может за секунды прыгнуть на 10–30 метров. Если нанести на карту положение GPS, лежащего на столе, получится не одна точка, а облако в несколько метров. Поэтому радиус выбирают по окружающей обстановке:
| Обстановка | Типичный дрейф | Рекомендуемый минимальный радиус |
|---|---|---|
| Открытая местность, пастбище | 2–5 m | 20 m |
| Сад, рядом с деревьями | 5–15 m | 30–40 m |
| Между зданиями, город | 10–30 м, иногда больше | 50 м и больше |
| В помещении, внутри сарая | Нет координат или большой дрейф | GPS не подходит |
Схема подключения
| Деталь и вывод | Arduino Uno | ESP32 | Примечание |
|---|---|---|---|
| NEO-6M VCC | 5V | 3V3 | На плате есть стабилизатор |
| NEO-6M TX | D4 (SoftwareSerial RX) | GPIO 16 (RX2) | Выход модуля |
| NEO-6M RX | D3, через делитель 1 kΩ + 2 kΩ | GPIO 17 (TX2) | Вход не выше 3,6 V |
| SIM800L VCC | Не используется | 18650 (+) или источник 4,0 V | Пики тока 2 A |
| SIM800L TXD | Не используется | GPIO 26 (RX1) | Выход 2,8 V |
| SIM800L RXD | Не используется | GPIO 27 (TX1), через делитель 1 kΩ + 5,6 kΩ | Вход не выше 3,1 V |
| Buzzer (+) | D8 | GPIO 25 | Активный зуммер |
| GND | GND | GND | У батареи, GPS, SIM800L и платы общая земля |
Круглая геозона с зуммером на Arduino Uno
Первой версии не нужны ни интернет, ни SIM-карта: когда устройство дальше 50 метров от центра, зуммер пищит раз в секунду, а расстояние выводится в монитор порта. Замени HOME_LAT и HOME_LNG на свою центральную точку из Google Карт. Код не использует delay() в loop(): GPS передаёт около 500 байт в секунду, и 64-байтный буфер SoftwareSerial переполняется при долгих ожиданиях:
1// Sanal çit (daire): NEO-6M + aktif buzzer, Arduino Uno / virtual fence (circle): NEO-6M + active buzzer
2#include <TinyGPSPlus.h>
3#include <SoftwareSerial.h>
4
5const double HOME_LAT = 41.015137;            // güvenli bölgenin merkezi / centre of the safe zone
6const double HOME_LNG = 28.979530;
7const double RADIUS_M = 50.0;                 // yarıçap, metre / radius in metres
8const double MARGIN_M = 5.0;                  // histerezis payı / hysteresis margin
9const byte NEED_FIXES = 3;                    // art arda kaç ölçüm / how many readings in a row
10const int BUZZER_PIN = 8;
11
12TinyGPSPlus gps;
13SoftwareSerial gpsSerial(4, 3);               // RX = D4 ← GPS TX, TX = D3 → GPS RX (bölücüyle / via divider)
14bool outside = false;
15byte outCount = 0, inCount = 0;
16unsigned long lastCheck = 0;
17
18double haversineM(double lat1, double lon1, double lat2, double lon2) {
19  const double R = 6371000.0;                 // Dünya yarıçapı, metre / Earth radius in metres
20  double dLat = radians(lat2 - lat1);
21  double dLon = radians(lon2 - lon1);
22  double a = sin(dLat / 2) * sin(dLat / 2) +
23             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
24  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
25}
26
27void checkFence() {
28  if (!gps.location.isValid() || gps.location.age() > 2000) return;  // eski konumu yok say / ignore stale fixes
29  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;    // zayıf konumu yok say / ignore weak fixes
30  double d = haversineM(HOME_LAT, HOME_LNG, gps.location.lat(), gps.location.lng());
31  if (d > RADIUS_M + MARGIN_M) { outCount++; inCount = 0; }
32  else if (d < RADIUS_M - MARGIN_M) { inCount++; outCount = 0; }
33  if (!outside && outCount >= NEED_FIXES) {
34    outside = true;
35    Serial.println(F("ALARM: bolge disi / outside the fence"));
36  }
37  if (outside && inCount >= NEED_FIXES) {
38    outside = false;
39    Serial.println(F("Bolgeye dondu / back inside"));
40  }
41  Serial.print(F("Mesafe / distance: "));
42  Serial.print(d, 1);
43  Serial.println(F(" m"));
44}
45
46void setup() {
47  Serial.begin(115200);
48  gpsSerial.begin(9600);                      // NEO-6M varsayılan hızı / NEO-6M default baud rate
49  pinMode(BUZZER_PIN, OUTPUT);
50}
51
52void loop() {
53  while (gpsSerial.available()) gps.encode(gpsSerial.read());  // her baytı ayrıştırıcıya ver / feed every byte
54  if (millis() - lastCheck >= 1000) {         // saniyede bir kontrol / check once per second
55    lastCheck = millis();
56    checkFence();
57  }
58  // Bölge dışında 200 ms aç, 800 ms kapat / outside: 200 ms on, 800 ms off
59  bool beep = outside && (millis() % 1000 < 200);
60  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
61}| Часть кода | Что делает |
|---|---|
| HOME_LAT, HOME_LNG, RADIUS_M | Задают центр и радиус безопасной зоны |
| MARGIN_M = 5 | Запас гистерезиса: выход — больше 55 м, возвращение — меньше 45 м |
| NEED_FIXES = 3 | Сколько показаний подряд должны совпасть, прежде чем состояние изменится |
| hdop() > 3,0, satellites() < 5 | Исключает слабые показания из расчёта |
| location.age() > 2000 | Не даёт принимать решения по устаревшим координатам, если GPS замолчал |
| millis() % 1000 < 200 | Включает зуммер на первые 200 мс каждой секунды, пока устройство вне зоны |
Многоугольная геозона с SMS-оповещениями на ESP32
Вторая версия задаёт реальную форму участка вершинами, а когда устройство выходит из зоны, отправляет через SIM800L SMS со ссылкой на положение в Google Картах. У ESP32 три аппаратных UART, поэтому GPS висит на Serial2, а SIM800L на Serial1, и оба можно без проблем слушать одновременно. Проверка многоугольника использует метод трассировки луча: из точки на восток проводится воображаемый луч и считается, сколько раз он пересекает стороны многоугольника; нечётное число означает «внутри», чётное — «снаружи». Код выдерживает между SMS не меньше 10 минут и отправляет сообщение и тогда, когда устройство возвращается:
1// ESP32 sanal çit (çokgen) + SIM800L ile SMS / ESP32 virtual fence (polygon) + SMS with a SIM800L
2#include <TinyGPSPlus.h>
3
4#define GPS_RX 16                              // ESP32 RX2 ← GPS TX
5#define GPS_TX 17                              // ESP32 TX2 → GPS RX
6#define SIM_RX 26                              // ESP32 RX1 ← SIM800L TXD
7#define SIM_TX 27                              // ESP32 TX1 → SIM800L RXD (1k + 5,6k bölücü / divider)
8const int BUZZER_PIN = 25;
9const char PHONE[] = "+905551112233";          // SMS gidecek numara / number that gets the SMS
10
11// Güvenli bölgenin köşeleri: {enlem, boylam}, sırayla / corners of the safe zone in order: {lat, lng}
12const double POLY[][2] = {
13  {41.015600, 28.978900},
14  {41.015650, 28.980300},
15  {41.014700, 28.980450},
16  {41.014550, 28.979000}
17};
18const int N = sizeof(POLY) / sizeof(POLY[0]);
19const byte NEED_FIXES = 5;                     // 5 ölçüm üst üste / 5 readings in a row
20const unsigned long SMS_COOLDOWN_MS = 600000;  // iki SMS arası en az 10 dk / at least 10 min between SMS
21
22TinyGPSPlus gps;
23HardwareSerial &gpsSerial = Serial2;
24HardwareSerial &sim = Serial1;
25bool outside = false;
26byte outCount = 0, inCount = 0;
27unsigned long lastCheck = 0, lastSms = 0;
28bool smsSent = false;
29
30// Işın atma: nokta çokgenin içinde mi? / ray casting: is the point inside the polygon?
31bool insidePolygon(double lat, double lng) {
32  bool in = false;
33  for (int i = 0, j = N - 1; i < N; j = i++) {
34    bool crosses = (POLY[i][0] > lat) != (POLY[j][0] > lat);
35    if (crosses) {
36      double lngAtLat = (POLY[j][1] - POLY[i][1]) * (lat - POLY[i][0]) / (POLY[j][0] - POLY[i][0]) + POLY[i][1];
37      if (lng < lngAtLat) in = !in;
38    }
39  }
40  return in;
41}
42
43bool waitFor(const char *word, unsigned long timeoutMs) {   // cevapta kelimeyi bekle / wait for a word in the reply
44  String reply = "";
45  unsigned long start = millis();
46  while (millis() - start < timeoutMs) {
47    while (sim.available()) reply += (char)sim.read();
48    if (reply.indexOf(word) >= 0) return true;
49    if (reply.indexOf("ERROR") >= 0) return false;
50  }
51  return false;
52}
53
54bool sendSms(const String &text) {
55  sim.println("AT+CMGF=1");                    // metin modu / text mode
56  if (!waitFor("OK", 2000)) return false;
57  sim.print("AT+CMGS=\"");
58  sim.print(PHONE);
59  sim.println("\"");
60  if (!waitFor(">", 5000)) return false;
61  sim.print(text);
62  sim.write(26);                               // Ctrl+Z: gönder / Ctrl+Z: send
63  return waitFor("+CMGS", 15000);
64}
65
66String mapsLink() {
67  return "https://www.google.com/maps/search/?api=1&query=" +
68         String(gps.location.lat(), 6) + "," + String(gps.location.lng(), 6);
69}
70
71void checkFence() {
72  if (!gps.location.isValid() || gps.location.age() > 2000) return;
73  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;
74  bool in = insidePolygon(gps.location.lat(), gps.location.lng());
75  if (in) { inCount++; outCount = 0; } else { outCount++; inCount = 0; }
76
77  if (!outside && outCount >= NEED_FIXES) {
78    outside = true;
79    smsSent = false;
80    Serial.println("ALARM: bolge disi / outside the fence");
81  }
82  if (outside && inCount >= NEED_FIXES) {
83    outside = false;
84    Serial.println("Bolgeye dondu / back inside");
85    if (millis() - lastSms > SMS_COOLDOWN_MS) {
86      sendSms("Bolgeye dondu / back inside " + mapsLink());
87      lastSms = millis();
88    }
89  }
90  if (outside && !smsSent && (lastSms == 0 || millis() - lastSms > SMS_COOLDOWN_MS)) {
91    smsSent = sendSms("SANAL CIT ALARMI / FENCE ALARM " + mapsLink());
92    lastSms = millis();
93    Serial.println(smsSent ? "SMS gonderildi / sent" : "SMS gonderilemedi / failed");
94  }
95}
96
97void setup() {
98  Serial.begin(115200);
99  gpsSerial.setRxBufferSize(1024);             // SMS sırasında veri taşmasın / room for data while sending SMS
100  gpsSerial.begin(9600, SERIAL_8N1, GPS_RX, GPS_TX);
101  sim.begin(9600, SERIAL_8N1, SIM_RX, SIM_TX);
102  pinMode(BUZZER_PIN, OUTPUT);
103  delay(3000);                                 // SIM800L açılsın / let the SIM800L start
104  sim.println("ATE0");                         // yankıyı kapat / echo off
105  waitFor("OK", 2000);
106}
107
108void loop() {
109  while (gpsSerial.available()) gps.encode(gpsSerial.read());
110  if (millis() - lastCheck >= 1000) {
111    lastCheck = millis();
112    checkFence();
113  }
114  bool beep = outside && (millis() % 1000 < 200);
115  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
116}Слежение за животными и применение в саду
- Пастбище и контроль стада: закрепи водонепроницаемую коробку на ошейнике козы или овцы, ведущей стадо, и убедись, что антенна смотрит вверх. Чтобы связь доходила до фермерского дома, модуль LoRa не требует оператора и вместо SMS даёт дальность в километры.
- Оповещение о сбежавшей собаке: задай двор многоугольником; если собака выскользнет через открытую калитку, придёт SMS с её положением.
- Робот-газонокосилка и садовая техника: добавь выход, останавливающий моторы, если робот пересёк границу; из-за точности GPS используй это как дополнительную защиту вместе с физическим ограничительным проводом.
- Мотоцикл, велосипед и лодка: задай круг 30–50 м там, где паркуешься; если транспорт его покинет, получишь SMS на случай кражи.
- Кемпинг и походы: переносная сигнализация, предупреждающая, когда группа детей отходит от лагеря; используй её только с ведома и согласия группы.
Время работы от батареи: сколько дней живёт геозона?
В переносной геозоне больше всего энергии тратит GPS. NEO-6M потребляет около 47 mA при поиске спутников и 39 mA при слежении; ESP32 с выключенным Wi-Fi требует 30–50 mA, а SIM800L в простое — около 15 mA. Если всё включено постоянно, элемент 18650 на 3000 mAh проработает всего около суток. Решение — работать короткими сеансами: ESP32 через заданные интервалы просыпается из глубокого сна, включает GPS, получает координаты, проверяет границу и снова засыпает. Ниже грубые оценки для элемента на 3000 mAh, голого модуля ESP32 и LDO с малым током покоя:
| Режим работы | Средний ток | Примерный срок работы батареи |
|---|---|---|
| Всё включено постоянно (ESP32 + NEO-6M + SIM800L в простое) | Около 120 mA | 1 день |
| Определение координат 30 секунд каждые 5 минут, между ними глубокий сон, SIM800L в спящем режиме | Около 11 mA | 11 дней |
| Определение координат 20 секунд каждые 15 минут, SIM800L включается только для тревог | Около 2–3 mA | 6–8 недель |
При работе сеансами важны две детали. Во-первых, чтобы быстро получать координаты, резервная батарейка на плате NEO-6M должна быть заряжена; если модуль хранит эфемериды, он находит положение за секунды (горячий старт), а после нескольких часов без питания ему нужно 30 секунд и больше на тёплый старт. Во-вторых, полное отключение GPS и SIM800L P-канальным MOSFET-транзистором экономит больше энергии, чем их спящие режимы, но SIM800L при каждом включении нужно 10–30 секунд на регистрацию в сети. Режимы сна и RTC-память описаны в статье глубокий сон ESP32, безопасность батарей — в статьях аккумулятор Li-ion 18650 и модуль зарядки TP4056, а свой сценарий можно посчитать инструментом Срок работы батареи.
Частые ошибки и решения
| Симптом | Вероятная причина | Решение |
|---|---|---|
| Расстояние вообще не выводится | Модуль ещё не определил положение или устройство в помещении | Выйди на улицу и подожди первые координаты 1–5 минут |
| Тревога, хотя устройство стоит на месте | Дрейф GPS больше радиуса | Увеличь радиус, MARGIN_M и NEED_FIXES |
| Расстояние получается в тысячи километров | Перепутаны широта и долгота или ошибка в знаке | Пиши сначала широту; южные и западные координаты отрицательные |
| Многоугольник везде показывает «снаружи» | Вершины вразнобой или перепутаны широта и долгота | Записывай вершины по порядку вдоль границы в виде {lat, lng} |
| SMS не отправляется | Слабое питание SIM800L, нет покрытия 2G или включён PIN SIM-карты | Используй источник, выдающий 2 A, проверь AT-командами, отключи PIN |
| ESP32 перезагружается при отправке SMS | Напряжение проседает на общем с SIM800L питании | Питай SIM800L отдельной линией от батареи, добавь конденсатор 1000 µF |
| На Uno координаты иногда искажаются | delay() в loop() или переполнение буфера SoftwareSerial | Не используй delay(); при необходимости переходи на ESP32 |
GPS-геозона объединяет в одном проекте GPS, математику и связь, поэтому она и познавательна, и по-настоящему полезна. Сначала опробуй круглый забор на Uno у себя в саду, подстрой радиус под обстановку, а потом переходи к многоугольному забору и SMS-тревоге на ESP32 и SIM800L. В приложении BlueGrays тревожную часть системы можно пошагово собрать по проектам «Звук сигнализации на зуммере» и «Сигнализация на ESP32 с уведомлениями в Telegram» со схемами подключения и готовым кодом.
Частые вопросы
Что такое GPS-геозона?
Геозона — это невидимая граница, заданная координатами GPS вместо физической проволоки. Когда устройство покидает безопасную зону, звучит зуммер или владелец получает SMS или уведомление. Её используют для слежения за животными, в садах, для охраны транспорта и в роботах-газонокосилках.
Как сделать геозону на Arduino?
Подключи GPS-модуль вроде NEO-6M к Arduino или ESP32 и задай в коде безопасную зону центром и радиусом или вершинами. Каждую секунду микроконтроллер определяет, внутри ли положение, по формуле Haversine или проверкой многоугольника. Когда устройство выходит из зоны, звучит зуммер, а через SIM800L можно отправить SMS.
Какая точность у GPS-геозоны?
На открытой местности NEO-6M обычно даёт положение с погрешностью 2–5 метров, но рядом с деревьями и зданиями дрейф может доходить до 10–30 метров. Поэтому радиус геозоны должен быть не меньше 20 метров на открытой местности и 30–40 метров в саду. Требование нескольких показаний подряд плюс запас гистерезиса предотвращают большинство ложных тревог.
Нужен ли геозоне интернет?
Нет. GPS работает от спутников, и геозона с зуммером работает вообще без связи. Если нужны удалённые оповещения, можно использовать SMS через SIM800L, Telegram там, где есть Wi-Fi, или LoRa на больших территориях вроде ферм.
Безопасны ли виртуальные заборы для животных?
Виртуальный забор, использующий только звук и уведомления, животному не навредит. Электрический импульс коммерческих ошейников относится к строго регулируемым изделиям, и в любительских проектах его делать не стоит. Коробка на ошейнике должна быть лёгкой, водонепроницаемой и достаточно свободной, чтобы не сдавливать шею животного.
Сколько работает батарея GPS-трекера?
Если GPS, ESP32 и SIM800L включены постоянно, элемент на 3000 mAh проработает около суток. Если устройство просыпается из глубокого сна каждые 5–15 минут для определения координат, срок вырастает до нескольких недель. Большую разницу даёт и голый модуль ESP32 со стабилизатором с малым током покоя вместо отладочной платы.
Что собрать после прочтения
Все проекты
Работа с зуммером
Интересно, как дверной звонок или сигнализация издают звук? Arduino заставляет маленький зуммер пищать через короткие промежутки: пик, пауза, пик, пауза.

Мигающий светодиод на ESP32
Учит базовой работе с выходами GPIO на ESP32. Эффект мигания получается включением и выключением светодиода с цифрового пина. Это ESP32-версия классического проекта мигания на Arduino UNO; базовые команды мигания в среде Arduino те же, но расположение пинов ESP32 и уровни GPIO 3,3 V отличаются от Arduino UNO.

Мелодия на зуммере с ESP32
Воспроизведение простой мелодии (Twinkle Twinkle Little Star) на пассивном зуммере. Ноты играются функциями tone() и noTone(), как в Arduino, — ESP32 работает с тем же синтаксисом в Arduino Core 3.0+. Нужен пассивный зуммер (активный мелодию не сыграет).

Сигнализация движения на ESP32 (PIR + зуммер + светодиод + Telegram)
Умная охранная сигнализация, которая при обнаружении движения PIR-датчиком включает зуммер и светодиод и одновременно сразу отправляет владельцу уведомление в Telegram. В ней есть 30-секундная пауза, ограничивающая частоту повторных тревог; этот механизм не проверяет срабатывания PIR и не устраняет ложные тревоги. Подходит для дома, гаража, склада или мастерской. С ESP32-CAM можно добавить уведомления с фото, а с обычной ESP32 DevKit V1 приходят текстовые.

Глубокий сон ESP32: экономия батареи (OLED + счётчик в RTC RAM)
Режим глубокого сна (Deep Sleep) у ESP32 снижает потребление до ~10 µA, выключая процессор и большую часть периферии, — это важно для IoT-устройств на батарейках. В этом проекте используются три источника пробуждения: таймер (15 секунд), внешний пин (EXT0 — кнопка GPIO 33) и касание (T0/GPIO 4). Переменные с RTC_DATA_ATTR сохраняются во время глубокого сна — счётчики загрузок, пробуждений по таймеру и по кнопке ведутся непрерывно.

Регистратор температуры на ESP32 (DHT22 + DS1307 RTC + microSD + OLED)
Собери на ESP32 регистратор температуры с отметками времени! Каждую минуту читай температуру и влажность с DHT22, бери реальное время из DS1307 RTC и записывай всё на карту microSD в формате CSV. OLED показывает текущую температуру (крупным шрифтом), влажность в процентах, время и счётчик записей. Файл /temp_log.csv на SD-карте открывается в Excel, Google Sheets или Python pandas — идеально для теплиц, комнат, лабораторий и хранения продуктов.

ESP32 HTTPClient + API погоды (с OLED-дисплеем SSD1306)
В этом проекте ESP32 через HTTPClient.h делает вызов REST API к сервису погоды (wttr.in). В отличие от прошлой версии с I2C LCD, здесь используется OLED SSD1306 (128×64), который позволяет крупные шрифты, векторные значки и богатую картинку на одном экране. Семь векторных значков погоды (солнечно, переменная облачность, облачно, дождь, снег, гроза, туман) рисуются во время работы (растровые файлы не нужны). Температура выводится крупными цифрами.