
Raspberry Pi Pico Park Sensörü (HC-SR04 + 3 LED + Buzzer)
Arabalardaki geri park sensörünü masana getir! **Raspberry Pi Pico**, **HC-SR04 ultrasonik sensörle** önündeki engele olan mesafeyi saniyede yaklaşık 16 kez ölçer. Engel yaklaştıkça **yeşil, sarı ve kırmızı LED** sırayla yanar, **buzzer**'ın bip sesi hızlanır; 10 cm'nin altında ses kesintisiz öter ve kırmızı LED yanıp söner. Ultrasonik ölçüm, PWM ile ses ve bloklamayan zamanlama tek projede.
Video
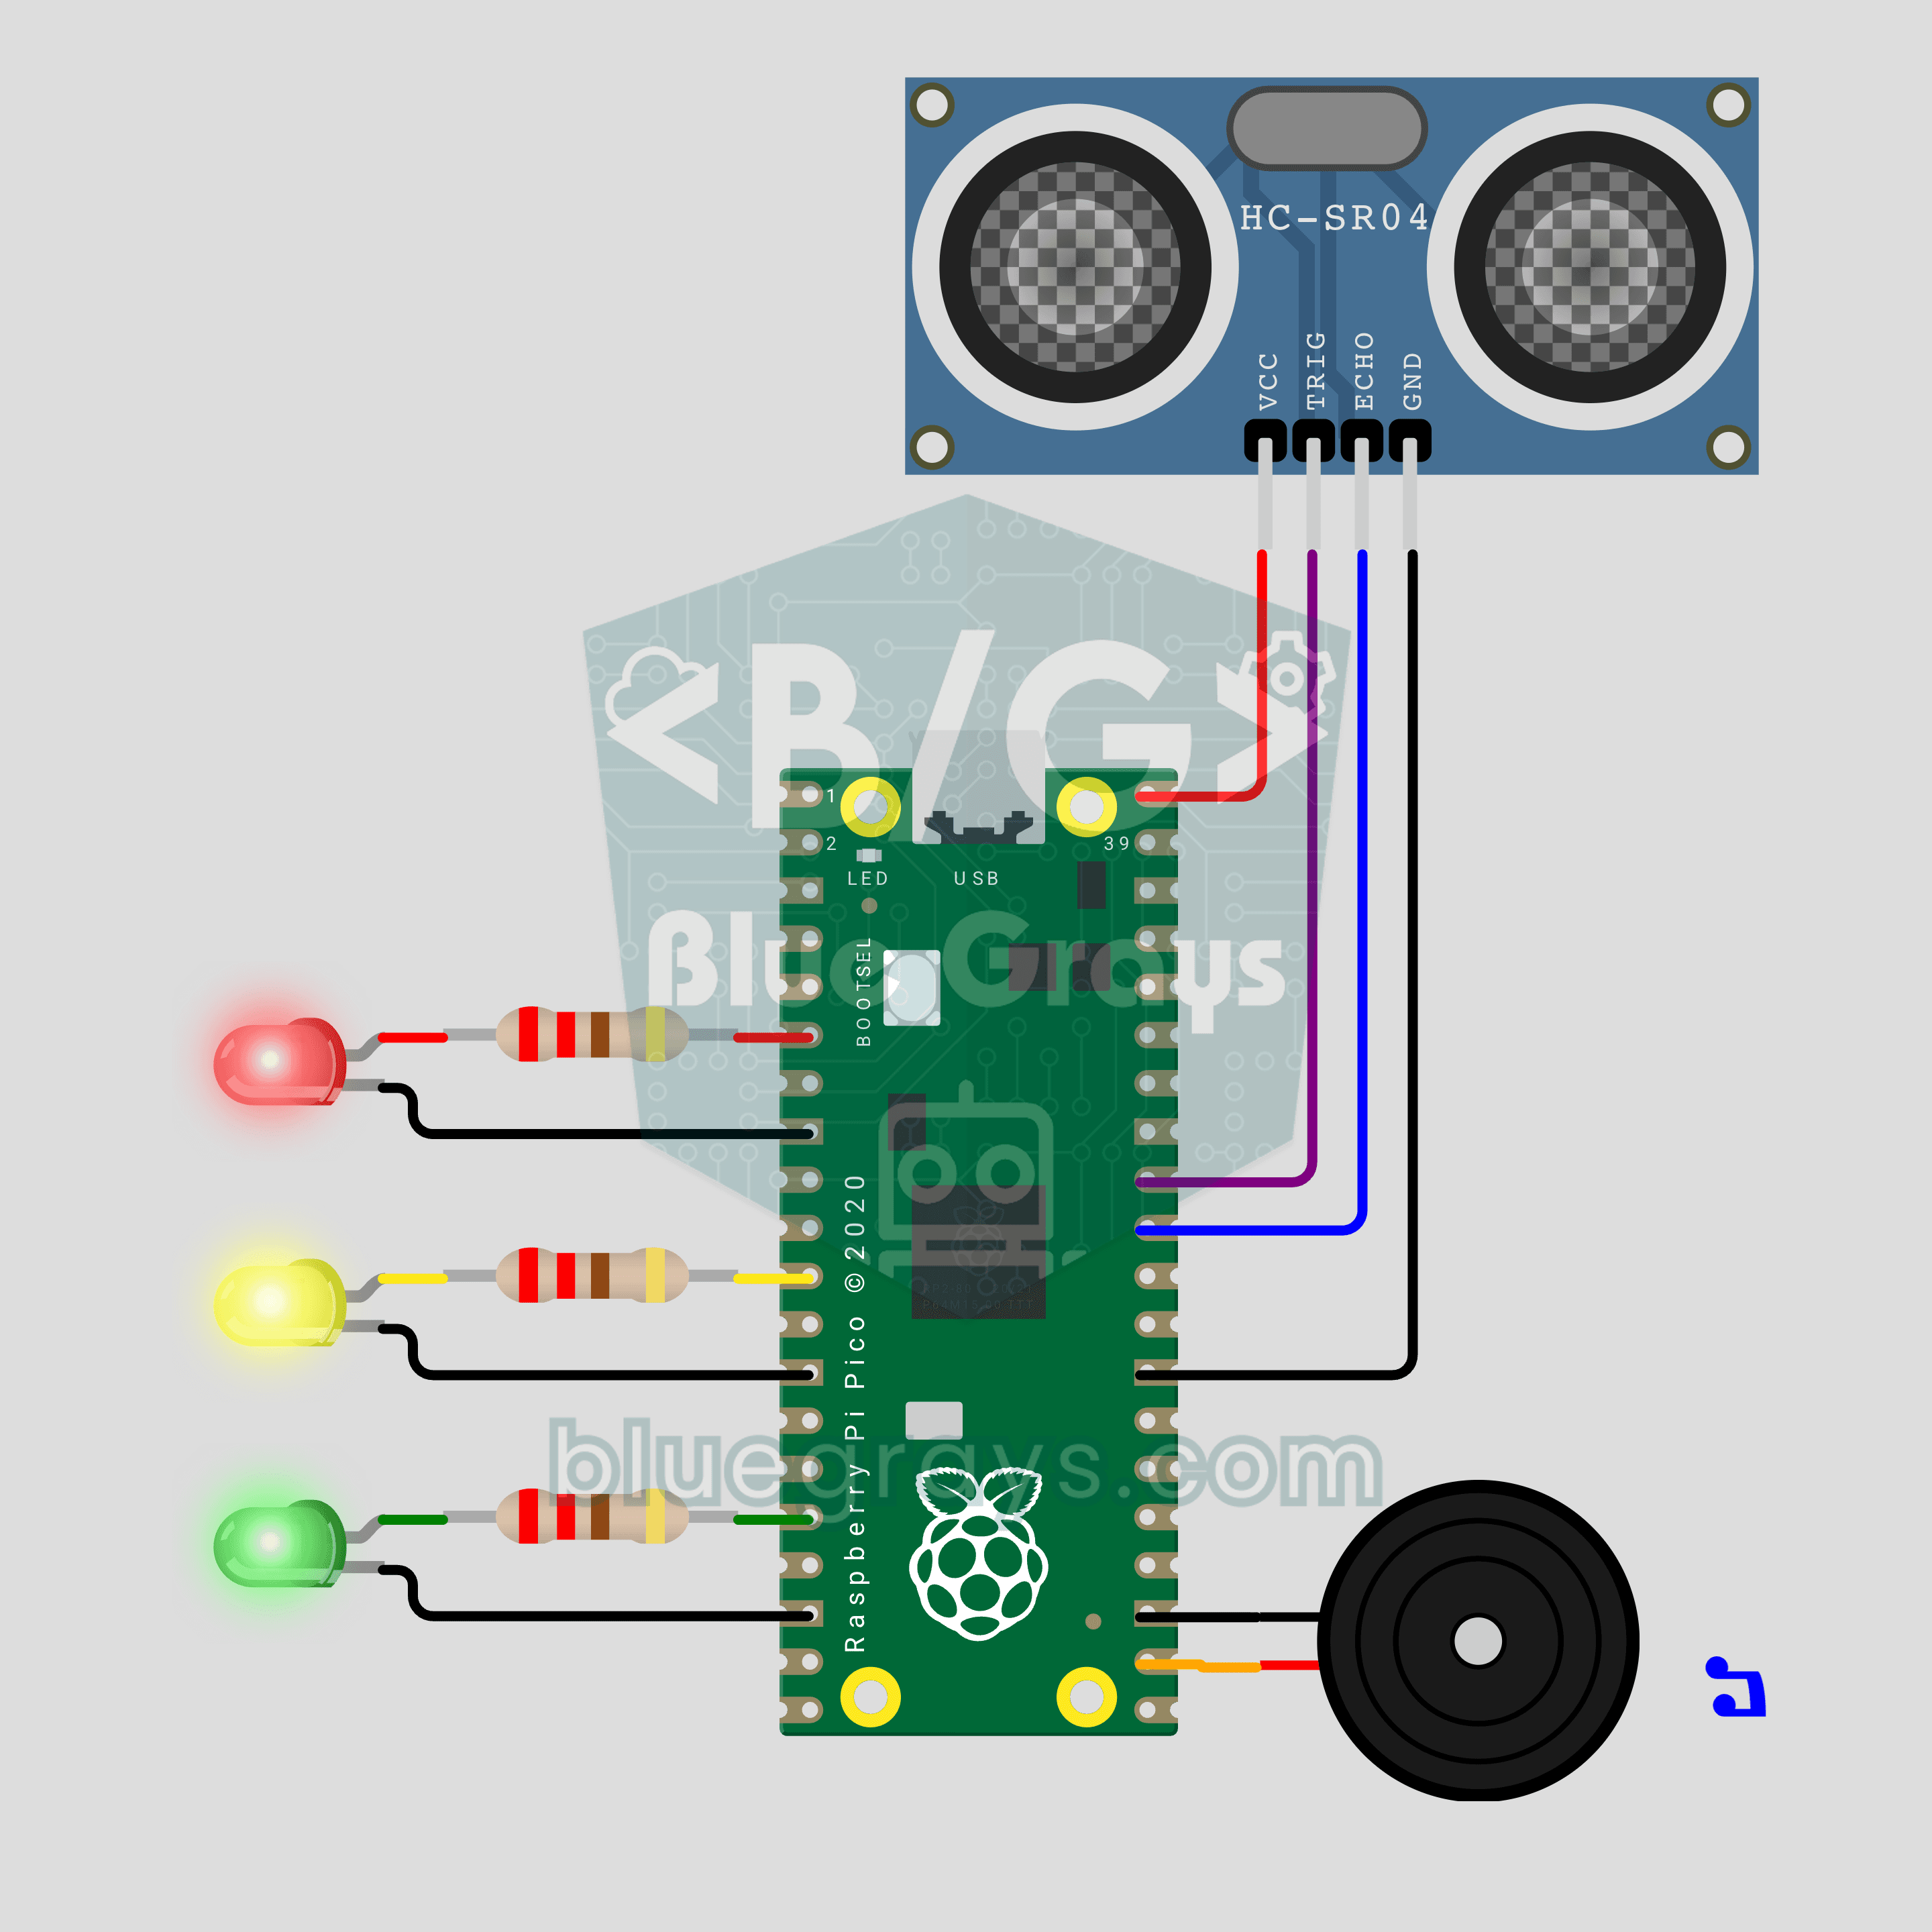
Devre Şeması
Kaynak Kodu
1# ─────────────────────────────────────────
2#   BlueGrays · bluegrays.com
3#   Raspberry Pi Pico Park Sensörü (HC-SR04 + 3 LED + Buzzer)
4# ─────────────────────────────────────────
5# Araç park sensörü. HC-SR04 engele olan mesafeyi ölçer; engel yaklaştıkça
6# yeşil, sarı ve kırmızı LED sırayla yanar, buzzer bip sesi hızlanır. Çok
7# yakında ses sürekli olur ve kırmızı LED yanıp söner. Mesafe seri
8# monitörde cm.
9#
10# Pinler:
11#   GP27 -> HC-SR04 TRIG
12#   GP26 -> HC-SR04 ECHO (gerçek devrede 1k + 2k bölücü)
13#   VBUS -> HC-SR04 VCC (5V), GND.6 -> HC-SR04 GND
14#   GP4  -> 220 ohm -> Kırmızı LED (katot GND)
15#   GP8  -> 220 ohm -> Sarı LED (katot GND)
16#   GP12 -> 220 ohm -> Yeşil LED (katot GND)
17#   GP17 -> Buzzer (+), diğer ucu GND
18
19from machine import Pin, PWM, time_pulse_us
20import time
21
22# ============ AYARLAR ============
23GREEN_CM = 100         # Bu mesafede yeşil yanar, bip başlar
24YELLOW_CM = 50         # Sarı da yanar
25RED_CM = 25            # Kırmızı da yanar
26STOP_CM = 10           # Sürekli ses + yanıp sönen kırmızı
27
28BEEP_MS = 60           # Tek bip süresi
29SLOW_GAP_MS = 700      # GREEN_CM'de iki bip arası
30FAST_GAP_MS = 50       # STOP_CM'ye yakın bip arası
31VOLUME = 32768         # PWM doluluk (0-65535), 32768 = %50
32FLASH_MS = 120         # DUR bölgesinde kırmızı yanıp sönme
33
34MEASURE_MS = 60        # Ölçüm aralığı; HC-SR04 için en az 60 ms
35PRINT_MS = 250         # Seri monitöre yazma aralığı
36ECHO_TIMEOUT_US = 12000  # ~2 m'den uzak = engel yok
37SOUND_CM_PER_US = 0.0343  # Ses hızı (20 C)
38LOOP_MS = 5            # Ana döngü adımı
39
40# Bölgeler yakından uzağa: (ad, üst sınır cm, (yeşil, sarı, kırmızı), ton Hz)
41ZONES = (
42    ("DUR / STOP", STOP_CM, (1, 1, 1), 1900),
43    ("KIRMIZI / RED", RED_CM, (1, 1, 1), 1900),
44    ("SARI / YELLOW", YELLOW_CM, (1, 1, 0), 1500),
45    ("YESIL / GREEN", GREEN_CM, (1, 0, 0), 1200),
46)
47CLEAR = len(ZONES)     # Engel yok bölgesi
48STOP = 0               # DUR bölgesinin sırası
49
50# ============ DONANIM ============
51trig = Pin(27, Pin.OUT, value=0)
52echo = Pin(26, Pin.IN)
53led_green = Pin(12, Pin.OUT, value=0)
54led_yellow = Pin(8, Pin.OUT, value=0)
55led_red = Pin(4, Pin.OUT, value=0)
56buzzer = PWM(Pin(17))
57buzzer.duty_u16(0)
58
59
60# ============ ÖLÇÜM ============
61def measure_cm():
62    # 10 us TRIG darbesi gönder, ECHO'nun HIGH kaldığı süreyi ölç
63    trig.value(0)
64    time.sleep_us(2)
65    trig.value(1)
66    time.sleep_us(10)
67    trig.value(0)
68    pulse = time_pulse_us(echo, 1, ECHO_TIMEOUT_US)
69    if pulse < 0:
70        return None    # Yansıma yok ya da çok uzak
71    # Ses gidip dönüyor, bu yüzden yolun yarısı
72    return pulse * SOUND_CM_PER_US / 2
73
74
75def median3(values):
76    # Son 3 ölçümün ortancası: tek hatalı okuma LED'leri titretmez
77    a, b, c = values
78    return max(min(a, b), min(max(a, b), c))
79
80
81def zone_of(dist):
82    if dist is None:
83        return CLEAR
84    for i, zone in enumerate(ZONES):
85        if dist <= zone[1]:
86            return i
87    return CLEAR
88
89
90def beep_gap_ms(dist):
91    # Mesafe STOP_CM -> GREEN_CM arasında bip aralığı FAST -> SLOW doğrusal büyür
92    ratio = (dist - STOP_CM) / (GREEN_CM - STOP_CM)
93    ratio = min(1.0, max(0.0, ratio))
94    return int(FAST_GAP_MS + ratio * (SLOW_GAP_MS - FAST_GAP_MS))
95
96
97# ============ SES ============
98tone_on = False
99tone_hz = 0
100
101
102def tone(hz):
103    # Aynı ton zaten çalıyorsa PWM'e dokunma
104    global tone_on, tone_hz
105    if tone_on and tone_hz == hz:
106        return
107    buzzer.freq(hz)
108    buzzer.duty_u16(VOLUME)
109    tone_on = True
110    tone_hz = hz
111
112
113def silence():
114    global tone_on
115    if tone_on:
116        buzzer.duty_u16(0)
117        tone_on = False
118
119
120def set_leds(green, yellow, red):
121    led_green.value(green)
122    led_yellow.value(yellow)
123    led_red.value(red)
124
125
126def self_test():
127    # Açılışta LED'ler ve buzzer kısa test: yeşil -> sarı -> kırmızı
128    for leds, hz in (((1, 0, 0), 1200), ((1, 1, 0), 1500), ((1, 1, 1), 1900)):
129        set_leds(*leds)
130        tone(hz)
131        time.sleep_ms(90)
132        silence()
133        time.sleep_ms(160)
134    set_leds(0, 0, 0)
135
136
137# ============ ANA DÖNGÜ ============
138print("== BlueGrays · bluegrays.com ==")
139print("Pico Park Sensoru / Parking Sensor")
140print("Yesil <= %d cm, sari <= %d cm, kirmizi <= %d cm, surekli ses <= %d cm"
141      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
142print("Green <= %d cm, yellow <= %d cm, red <= %d cm, continuous tone <= %d cm"
143      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
144self_test()
145
146FAR = 999.0                       # Engel yok için yer tutucu
147history = [FAR, FAR, FAR]         # Son 3 ölçüm
148distance = None                   # Süzülmüş mesafe (cm)
149zone = CLEAR
150last_zone = -1
151now = time.ticks_ms()
152next_measure = now
153next_print = now
154last_beep = time.ticks_add(now, -10000)   # İlk bip hemen çalsın
155beep_end = now
156
157while True:
158    now = time.ticks_ms()
159
160    # 1) Ölçüm: her MEASURE_MS'de bir, ortanca süzgeçle
161    if time.ticks_diff(now, next_measure) >= 0:
162        next_measure = time.ticks_add(now, MEASURE_MS)
163        reading = measure_cm()
164        history = history[1:] + [reading if reading is not None else FAR]
165        filtered = median3(history)
166        distance = None if filtered >= FAR else filtered
167        zone = zone_of(distance)
168        if zone != last_zone:
169            name = "ENGEL YOK / CLEAR" if zone == CLEAR else ZONES[zone][0]
170            print("Bolge / Zone ->", name)
171            last_zone = zone
172
173    # 2) LED'ler: çubuk gösterge, DUR bölgesinde kırmızı yanıp söner
174    if zone == CLEAR:
175        set_leds(0, 0, 0)
176    elif zone == STOP:
177        flash_on = (now // FLASH_MS) % 2 == 0
178        set_leds(1, 1, 1 if flash_on else 0)
179    else:
180        set_leds(*ZONES[zone][2])
181
182    # 3) Ses: bloklamayan bip zamanlayıcısı
183    if zone == CLEAR:
184        silence()
185    elif zone == STOP:
186        tone(ZONES[STOP][3])          # Çok yakın: sürekli ses
187    else:
188        if tone_on and time.ticks_diff(now, beep_end) >= 0:
189            silence()
190        # Aralık her turda yeniden hesaplanır: engel yaklaşınca sonraki bip hemen hızlanır
191        period = BEEP_MS + beep_gap_ms(distance)
192        if not tone_on and time.ticks_diff(now, last_beep) >= period:
193            tone(ZONES[zone][3])
194            last_beep = now
195            beep_end = time.ticks_add(now, BEEP_MS)
196
197    # 4) Seri monitör: mesafe cm olarak
198    if time.ticks_diff(now, next_print) >= 0:
199        next_print = time.ticks_add(now, PRINT_MS)
200        if distance is None:
201            print("Mesafe / Distance: --- (engel yok / no obstacle)")
202        else:
203            print("Mesafe / Distance: %5.1f cm" % distance)
204
205    time.sleep_ms(LOOP_MS)
206
Sıkça Sorulanlar
Gerçek devrede ECHO için neden gerilim bölücü gerekiyor?▾
HC-SR04 5V ile çalışır ve ECHO çıkışı 5V verir, Pico'nun pinleri ise en fazla 3,3V kabul eder. ECHO'yu 1 kΩ üzerinden GP26'ya, GP26'yı 2 kΩ ile GND'ye bağla; pine yaklaşık 3,3V ulaşır. Wokwi'de bölücü gerekmez.
Uyarı mesafelerini nasıl değiştiririm?▾
Kodun başındaki `GREEN_CM`, `YELLOW_CM`, `RED_CM` ve `STOP_CM` sabitlerini değiştir. Eşikleri `STOP_CM < RED_CM < YELLOW_CM < GREEN_CM` sırasını koruyarak ayarla; örneğin `STOP_CM = 30`, `RED_CM = 50`, `YELLOW_CM = 100` ve `GREEN_CM = 150` kullanabilirsin. LED'ler ve bip yeni eşiklere kendiliğinden uyar.
Bip neden bölge bölge değil de sürekli hızlanıyor?▾
`beep_gap_ms()` bip aralığını mesafeye göre doğrusal hesaplar: 100 cm'de 700 ms, 10 cm'de 50 ms. Aralık ana döngünün her turunda yeniden hesaplandığı için engel yaklaştığı anda bir sonraki bip öne çekilir. Bölgeler yalnızca LED'leri ve tonu değiştirir.
Ek kütüphane kurmam gerekiyor mu?▾
Hayır. Ölçüm için gereken `time_pulse_us()` fonksiyonu `machine` modülünde hazır gelir. Pico'ya MicroPython yükle, Thonny'de kodu Pico'ya `main.py` adıyla kaydet; sensör her açılışta LED testi ve üç bip ile kendiliğinden başlar.