
Dự án sử dụng linh kiện này
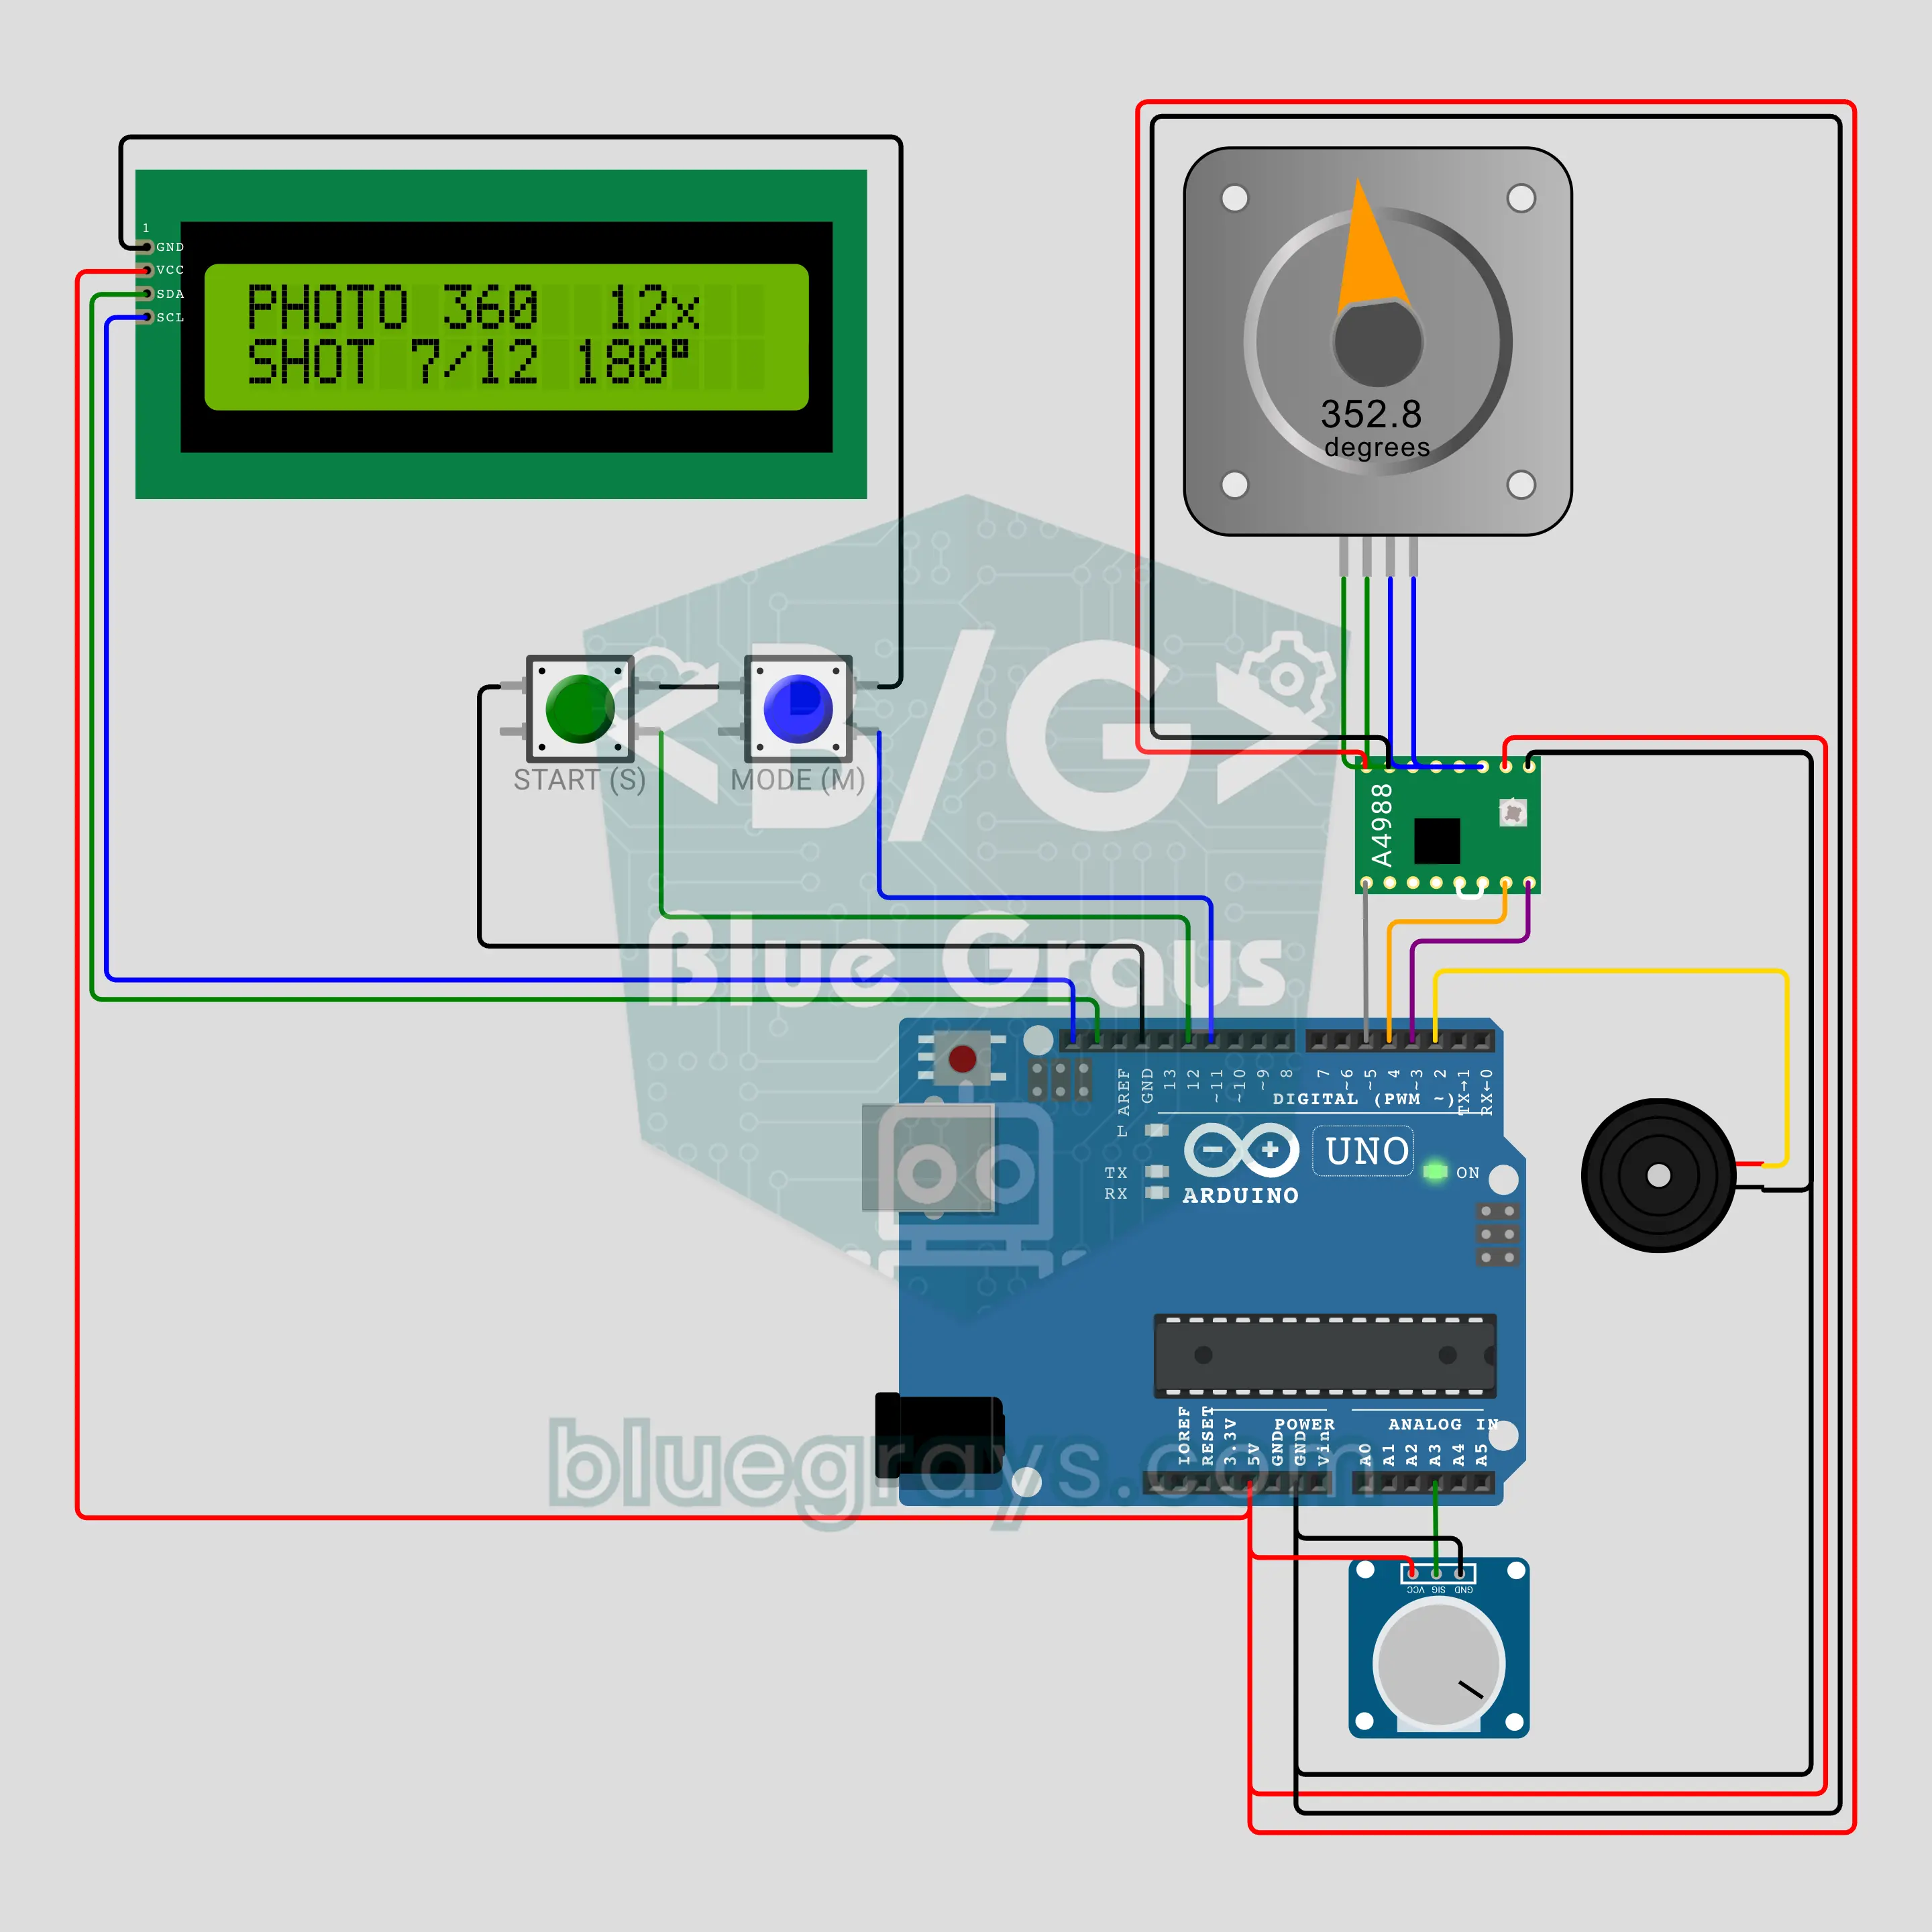
Bàn xoay chụp sản phẩm Arduino (động cơ bước NEMA 17 + A4988 + LCD)
Tự làm bàn xoay để chụp ảnh sản phẩm và quay video 360 độ! Động cơ bước NEMA 17 được A4988 điều khiển chỉ từ hai tín hiệu, tăng tốc và giảm tốc êm ái, nên sản phẩm không bao giờ bị rung lắc. Có ba chế độ: quay liên tục với tốc độ chỉnh bằng biến trở, chụp 360 chia một vòng thành 12, 24 hoặc 36 điểm dừng kèm tiếng bíp ở mỗi điểm, và lắc ±90° kiểu tủ trưng bày. LCD I2C hiện tốc độ, góc và số ảnh đã chụp.
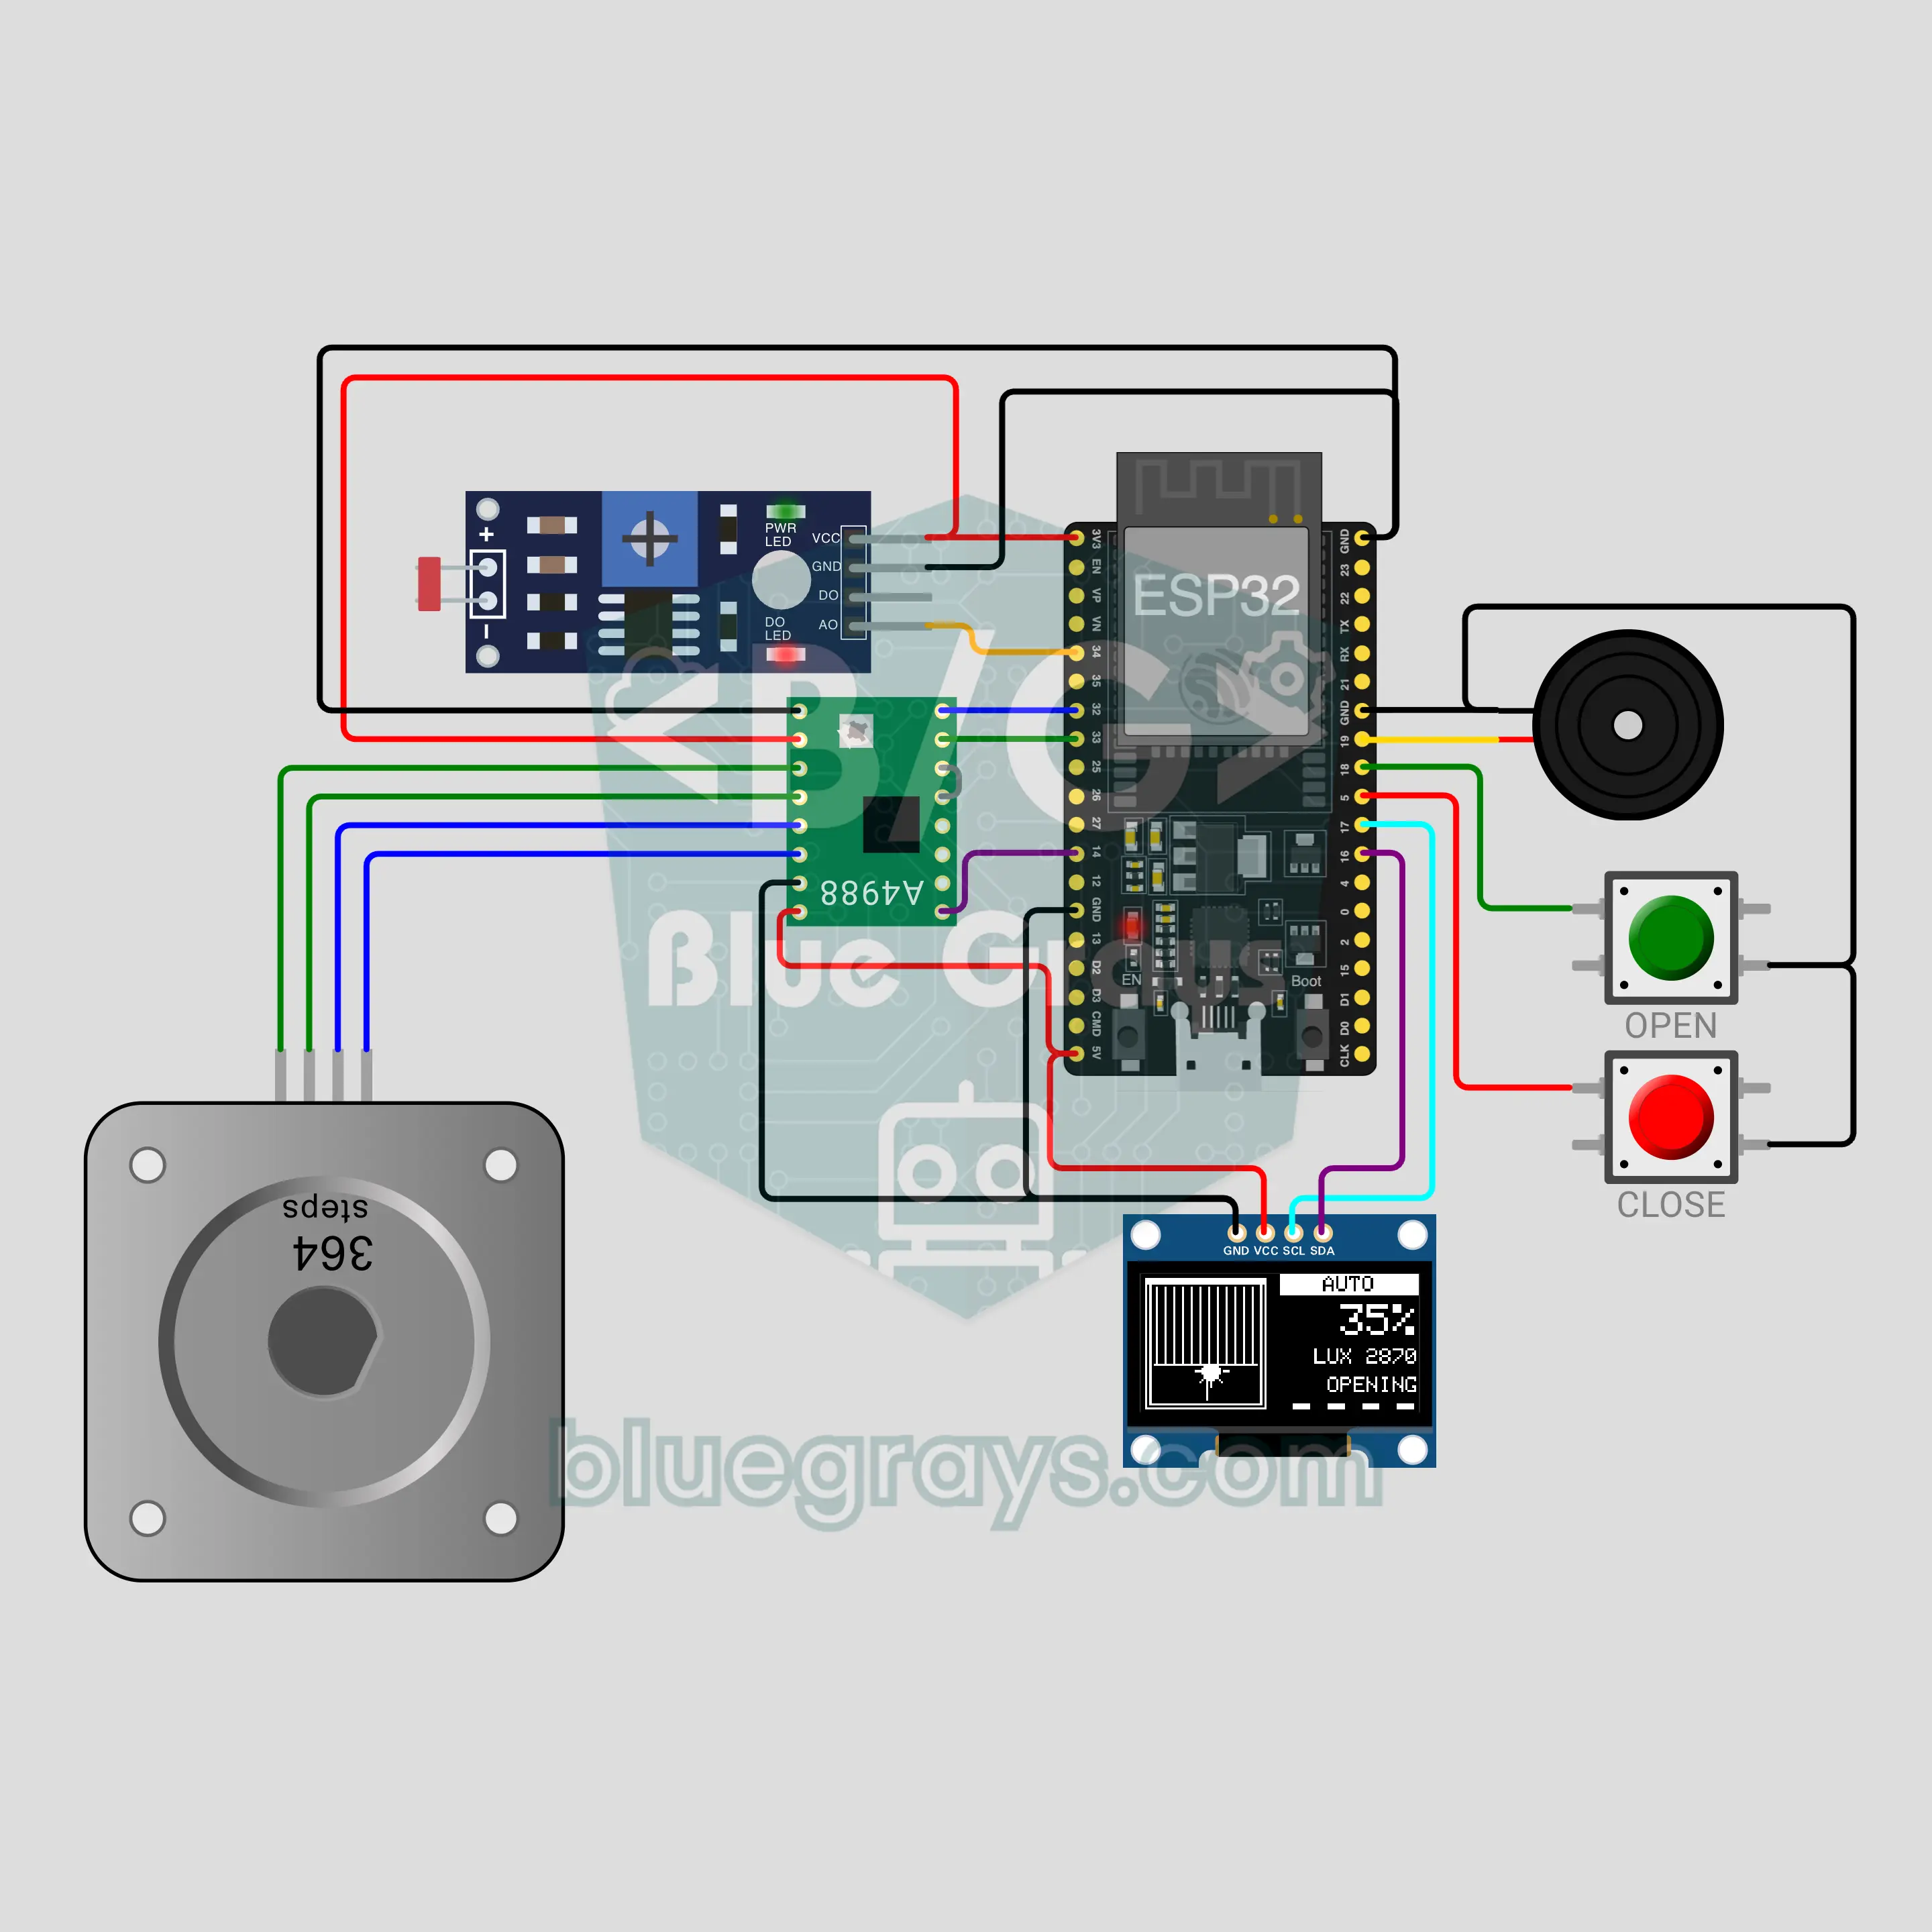
Rèm cửa thông minh với ESP32 (NEMA 17 + A4988 + LDR + OLED)
Rèm tự mở khi mặt trời lên và tự đóng khi trời tối! LDR đo ánh sáng, bo mạch điều khiển A4988 quay động cơ bước NEMA 17 với khởi động và dừng êm, còn màn hình OLED 0,96 inch hiện hình cửa sổ, độ mở của rèm và mặt trời hoặc mặt trăng. Hai nút nhấn mở và đóng rèm bằng tay, giữ một nút sẽ dừng rèm giữa chừng. Vị trí được lưu vào bộ nhớ flash, nên sau khi mất điện, rèm vẫn biết mình đang ở đâu.
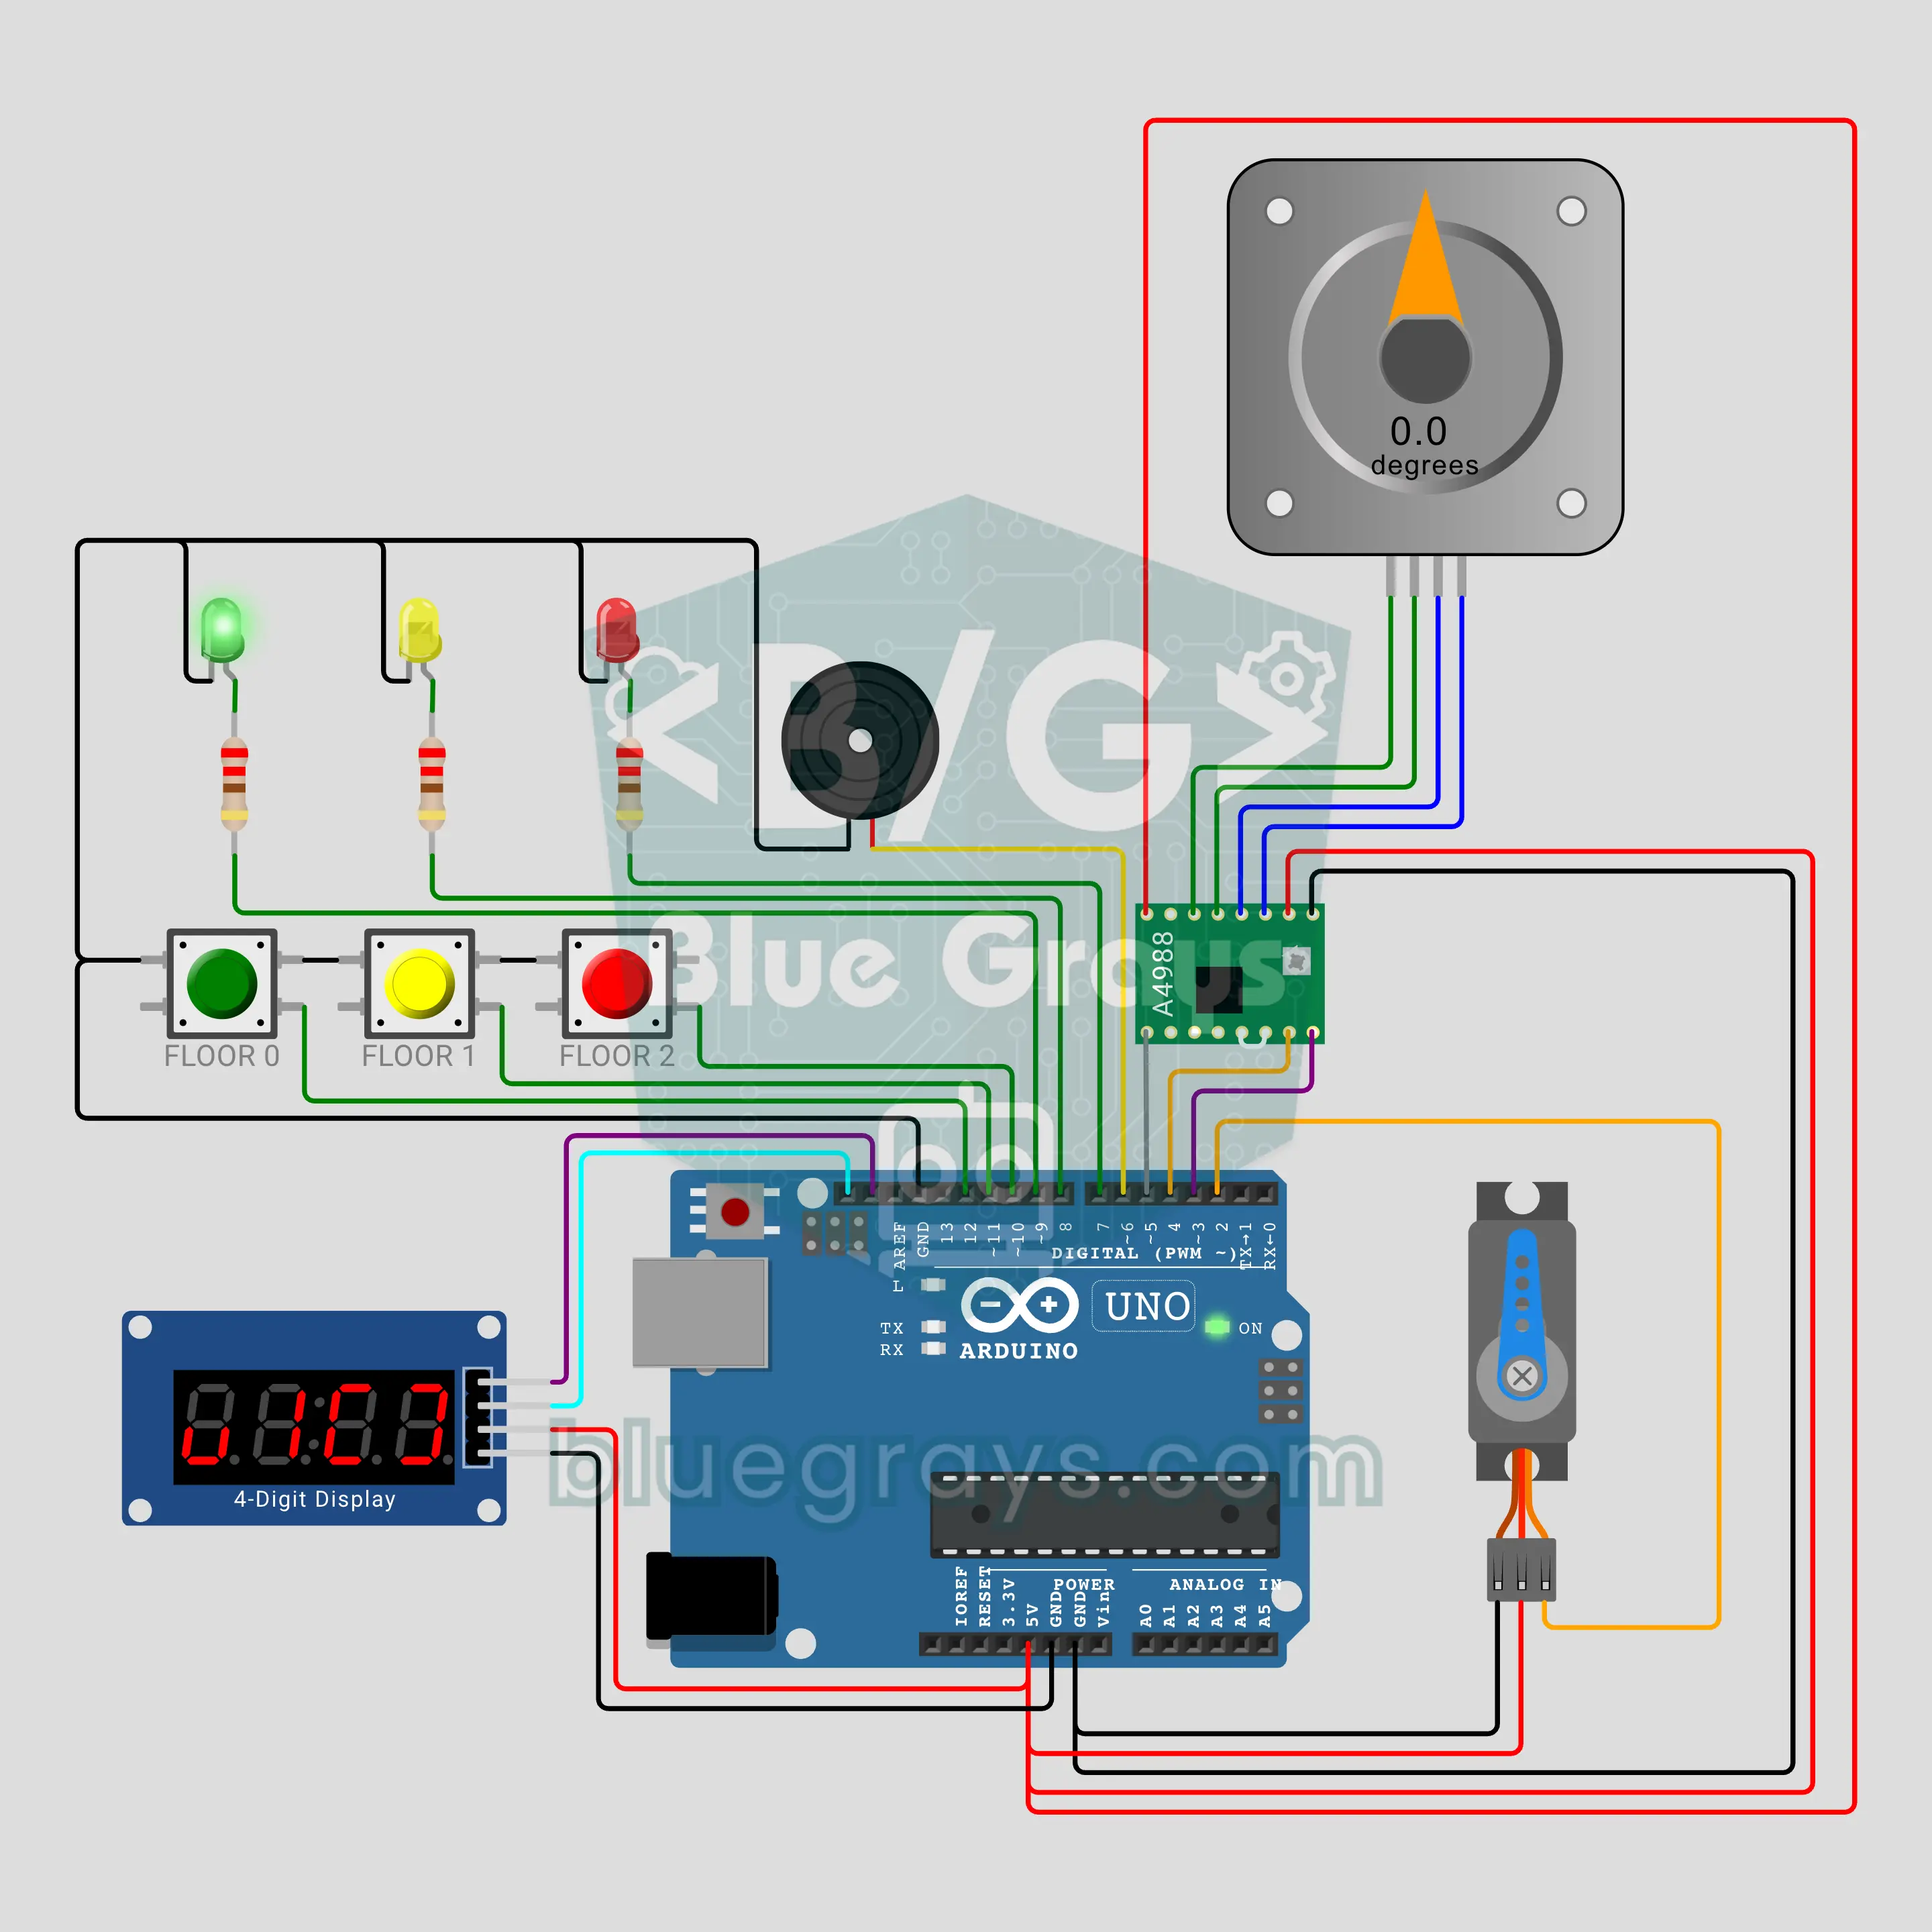
Thang máy 3 tầng Arduino (động cơ bước NEMA 17 + A4988 + cửa servo + TM1637)
Làm mô hình thang máy gây chú ý nhất ở hội thi khoa học! Động cơ bước NEMA 17 do A4988 điều khiển nâng và hạ cabin êm ái; ở mỗi tầng, nó phát tiếng "ding-dong", servo SG90 mở cửa rồi đóng lại sau ba tiếng bíp cảnh báo. Các lệnh gọi được phục vụ như thang máy thật: các tầng phía trước trước, rồi đến chiều về, và cabin dừng lại đón lệnh gọi trên đường đi. Màn hình TM1637 hiện mũi tên chiều chạy, số tầng và trạng thái cửa.
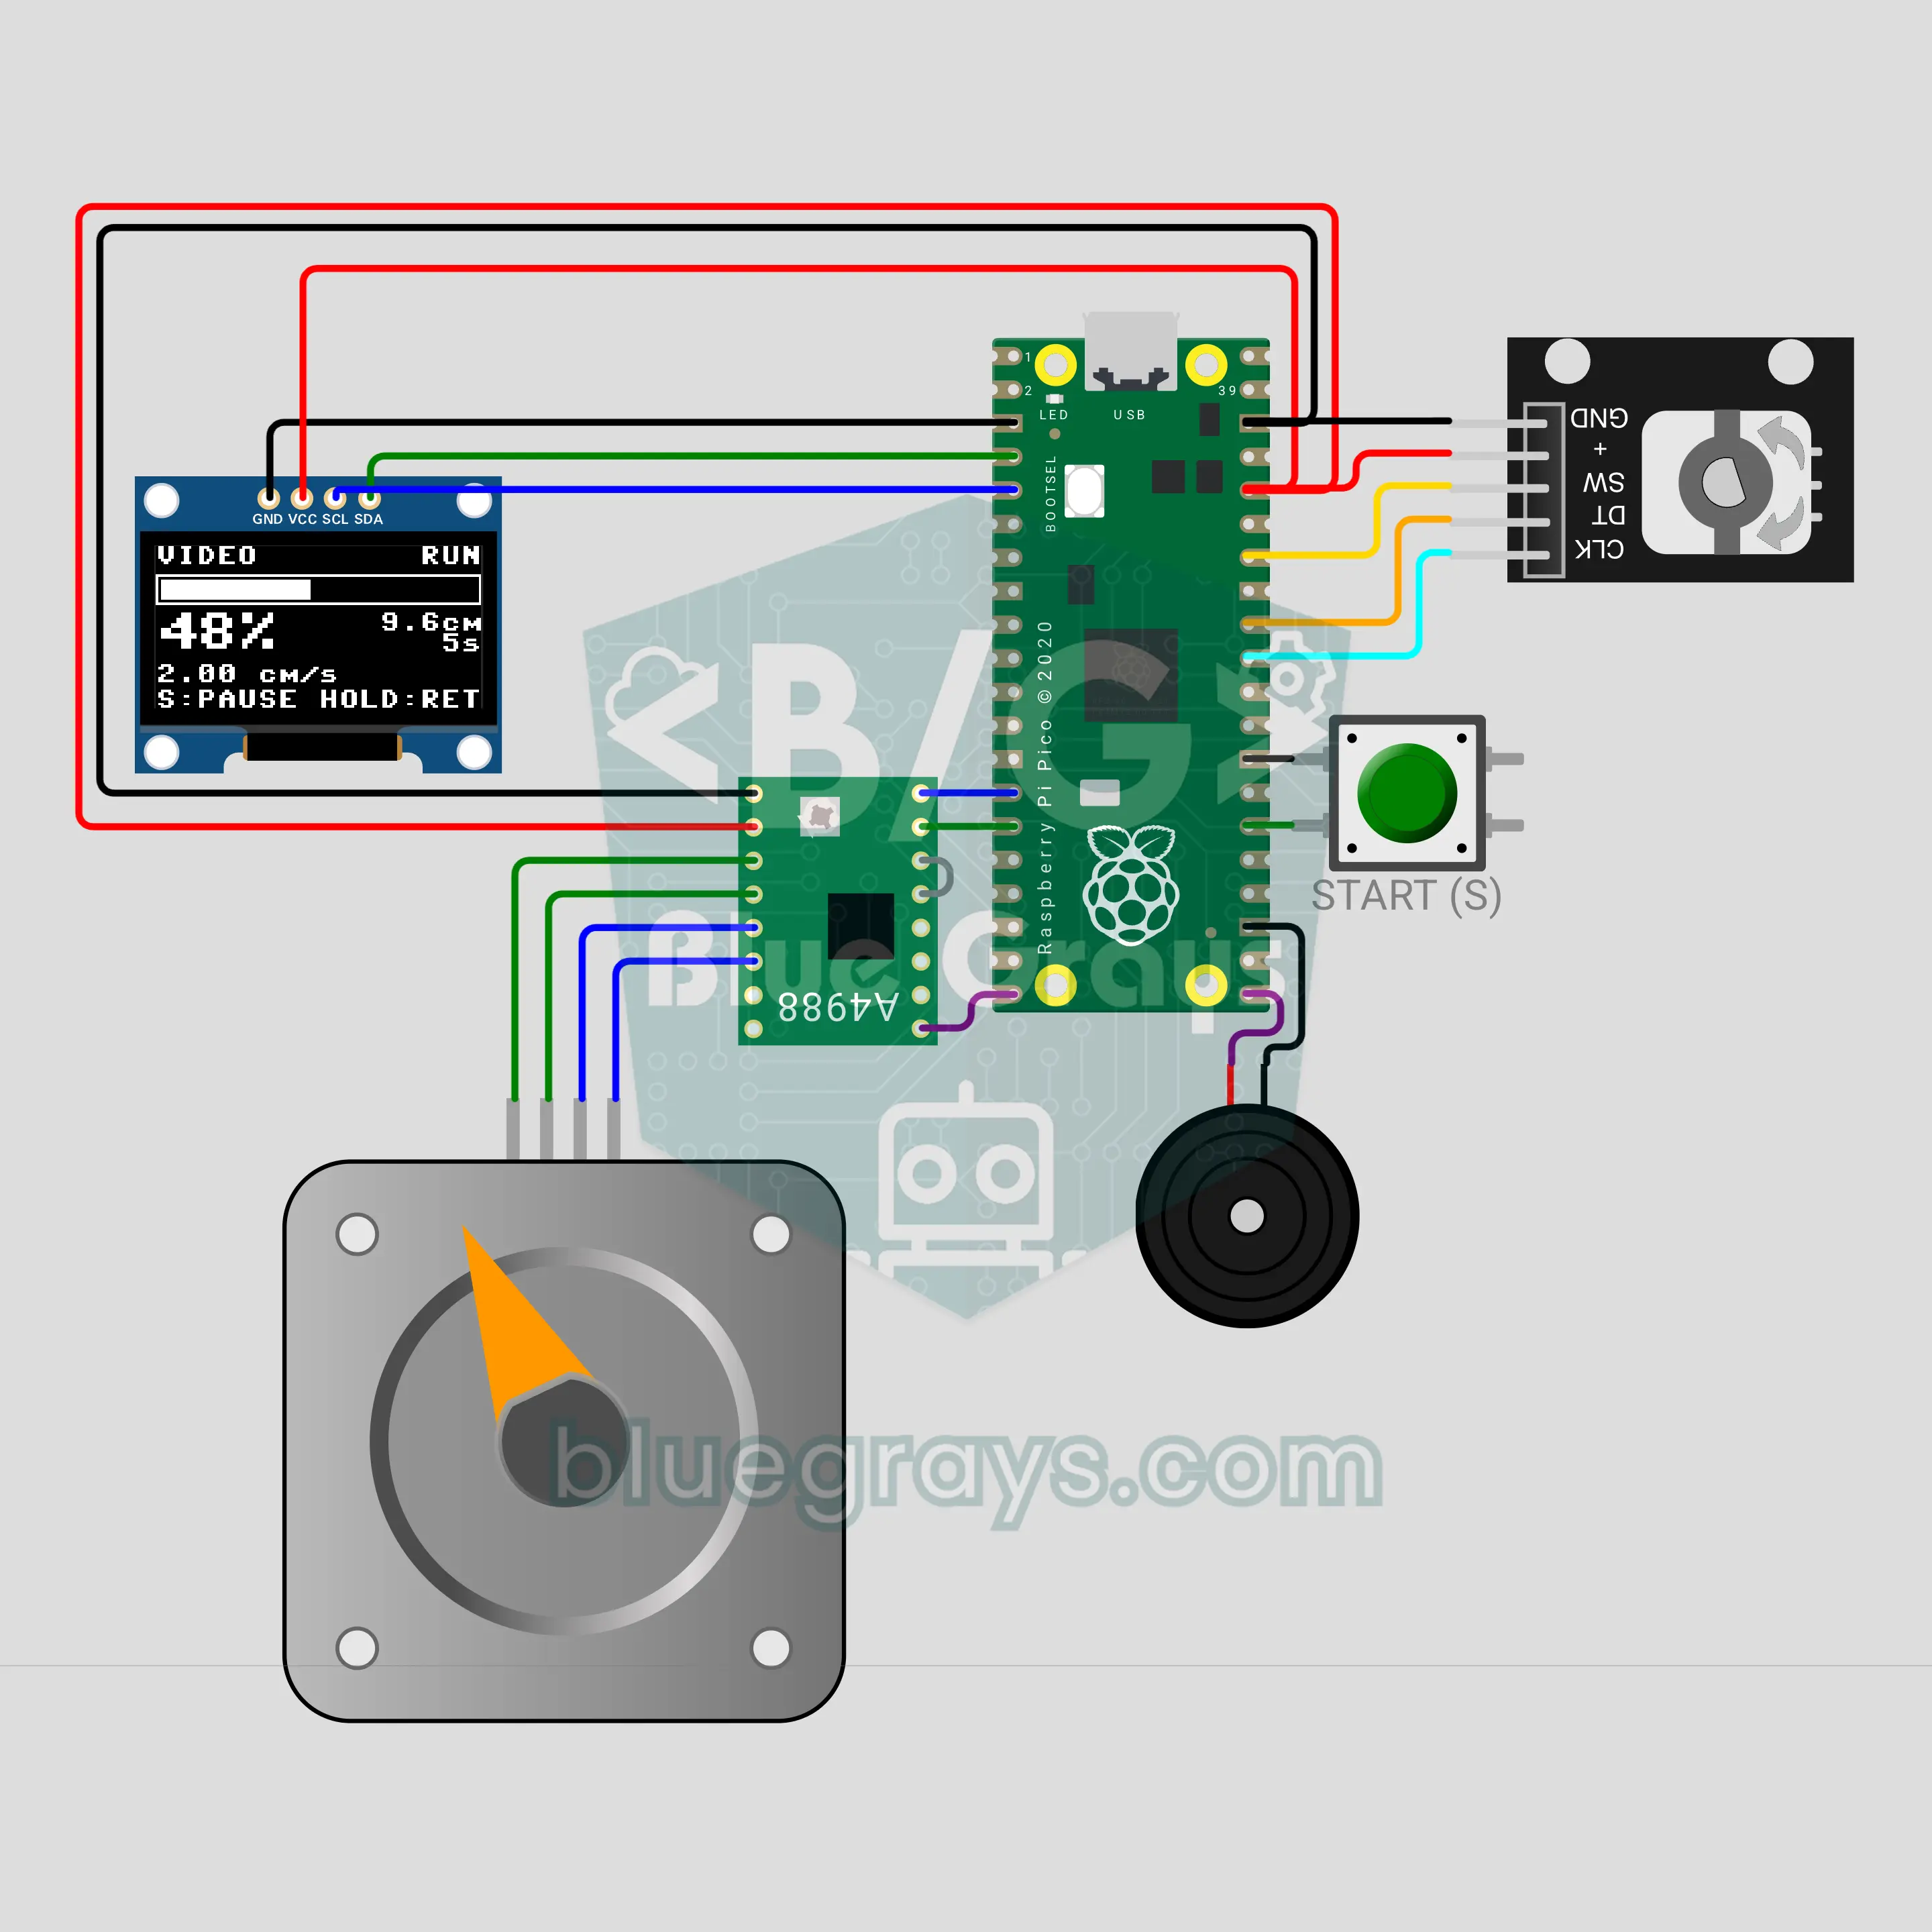
Thanh trượt máy ảnh quay timelapse với Raspberry Pi Pico (NEMA 17 + A4988 + KY-040 + OLED)
Tự làm thanh trượt cho những cảnh quay lướt như phim điện ảnh! Raspberry Pi Pico quay động cơ bước NEMA 17 thật chậm và êm qua bo mạch điều khiển A4988, và xe trượt mang điện thoại hoặc máy ảnh chạy dọc thanh ray. Với encoder KY-040, bạn chọn chế độ, quãng đường, thời gian, chiều và số khung hình từ menu. Ở chế độ VIDEO, xe trượt tăng tốc và giảm tốc êm; ở chế độ TIMELAPSE, nó dừng ở mỗi khung hình và chờ hết rung. OLED hiện tiến độ và thời gian còn lại.
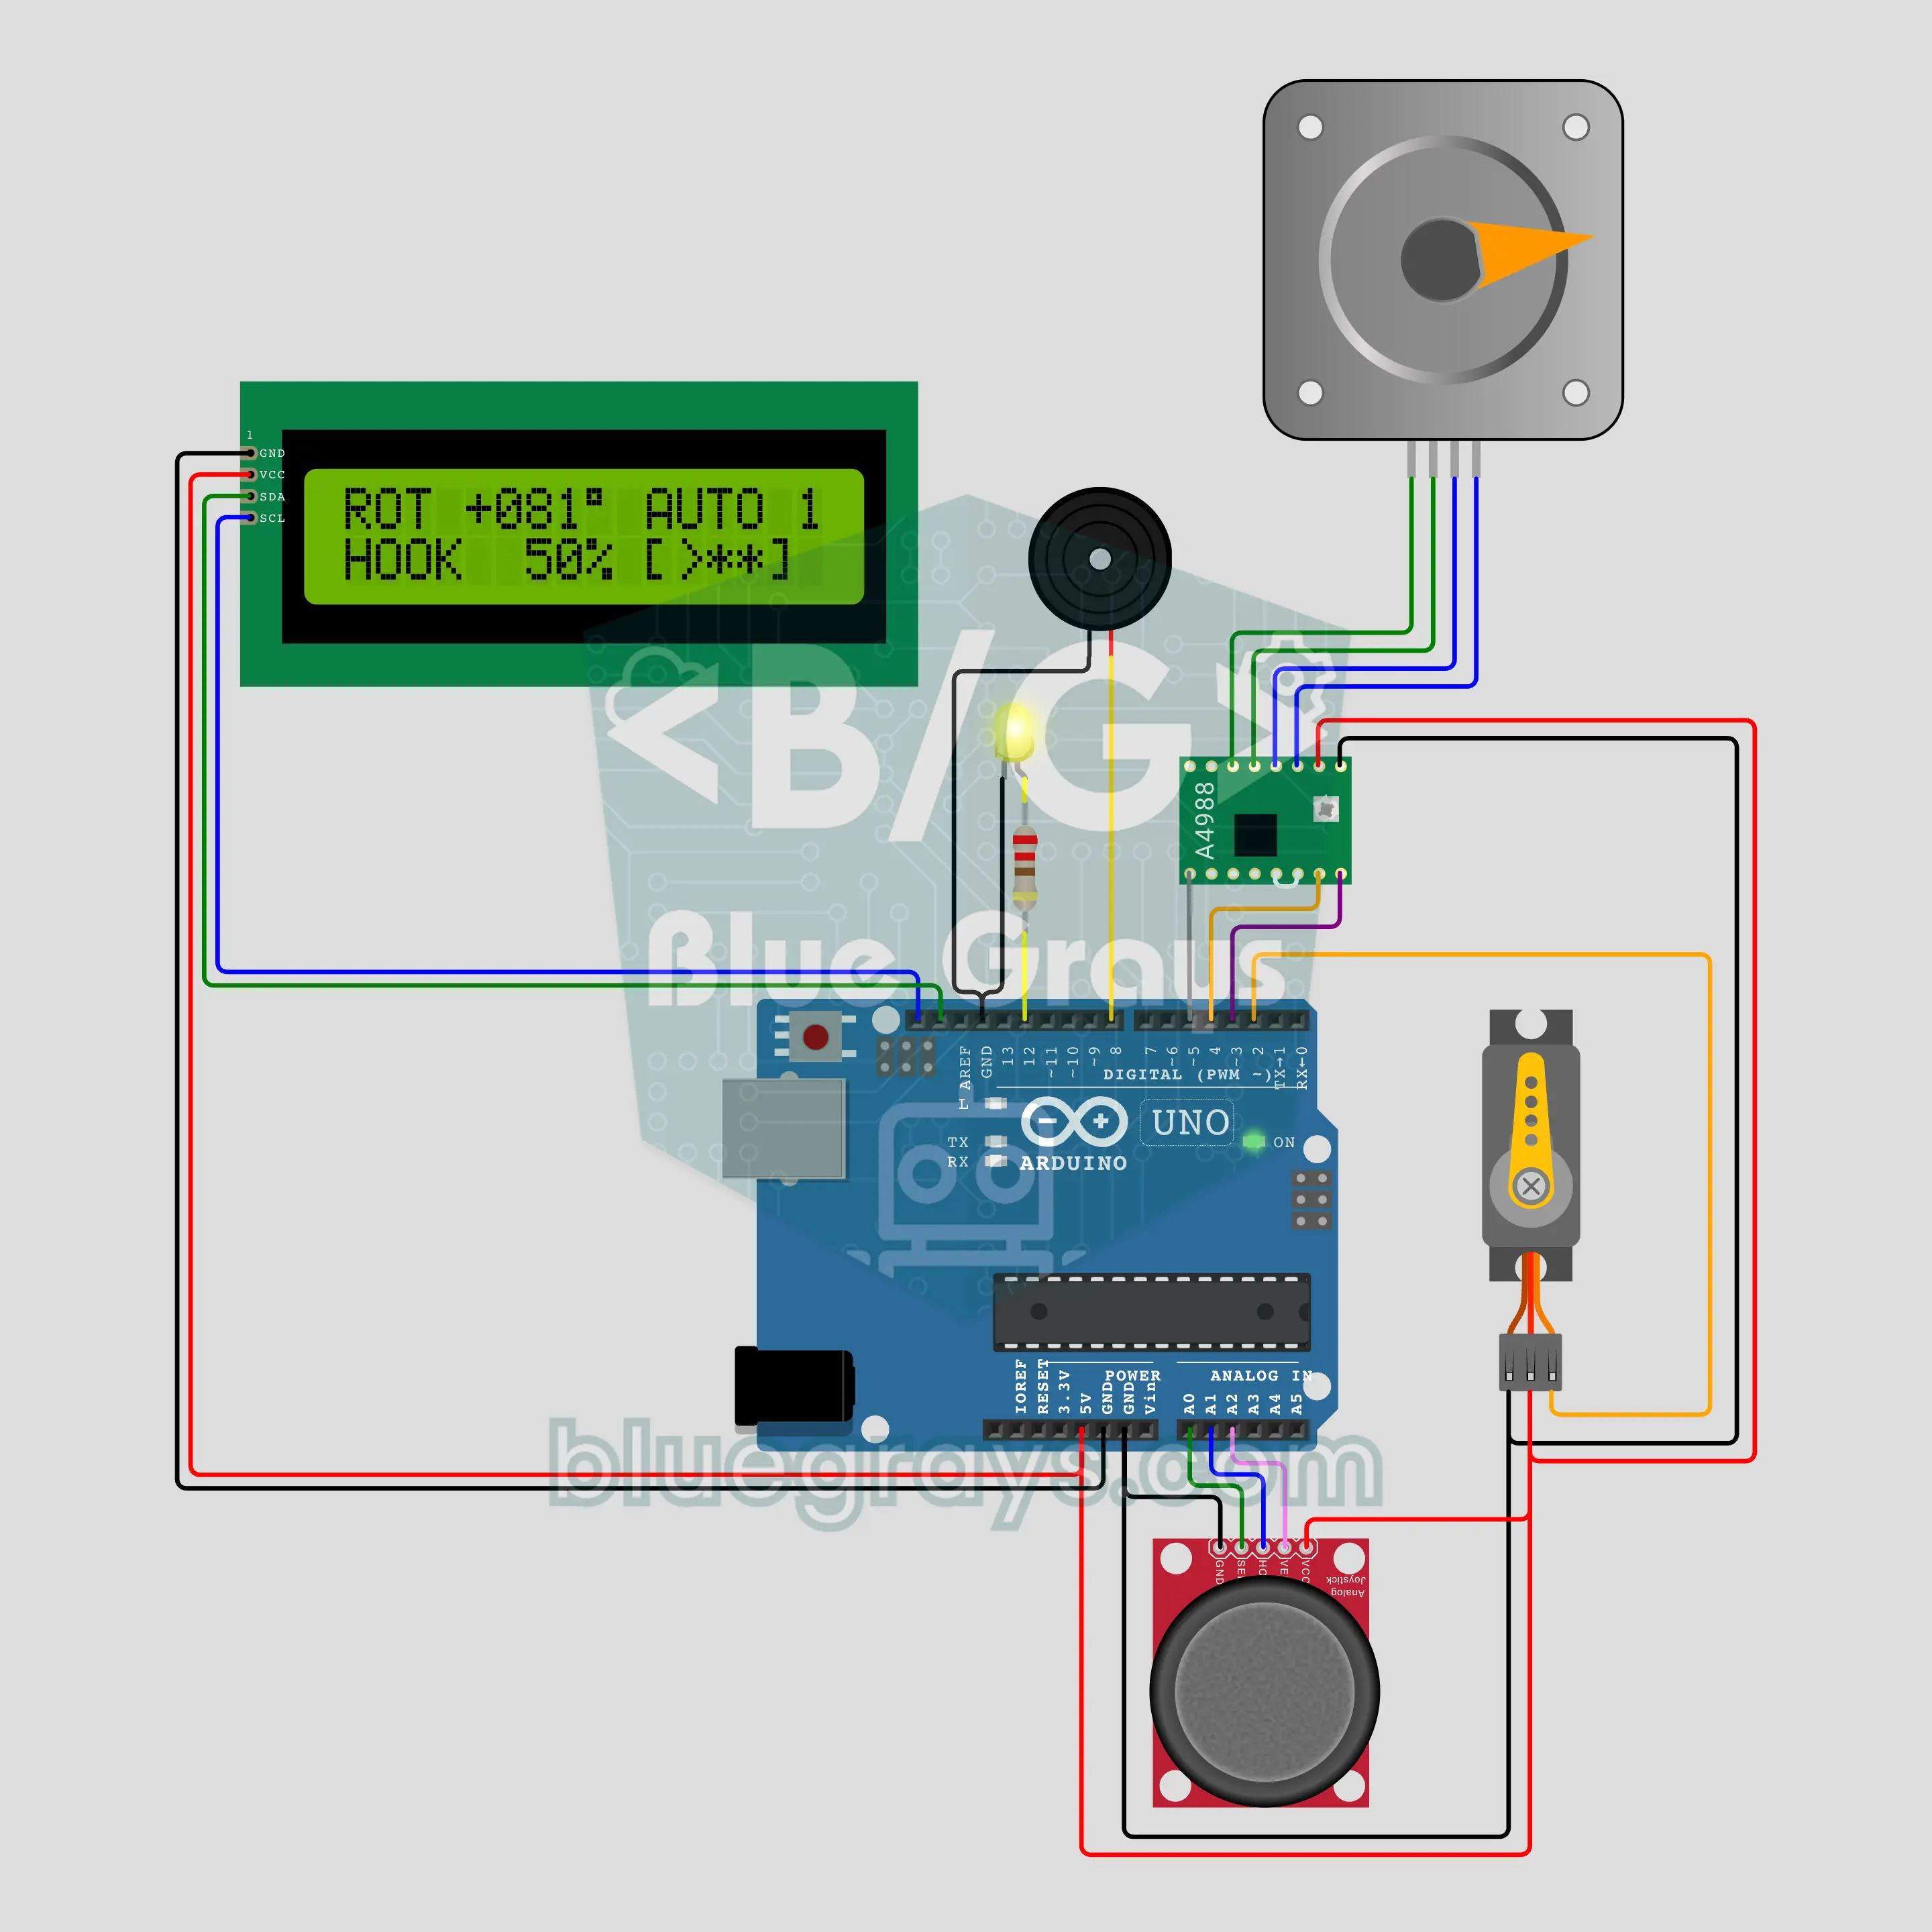
Cần cẩu tháp Arduino (động cơ bước NEMA 17 + A4988 + servo + joystick + LCD I2C)
Cần cẩu tháp để bàn: động cơ bước NEMA 17 qua bo mạch điều khiển A4988 xoay tháp với tốc độ tăng giảm dần, servo SG90 hạ và nâng móc cẩu, còn joystick là cần điều khiển của người vận hành. Góc xoay dừng ở ±170°; khi tháp xoay, đèn hiệu vàng nhấp nháy và còi chip kêu "bíp bíp". Nút joystick lưu 3 điểm dừng; nhấn giữ để cần cẩu tự chở hàng, và chạm vào cần điều khiển nghĩa là STOP. LCD I2C hiện góc, độ sâu của móc và các điểm dừng.

Băng chuyền phân loại công nghiệp Arduino: phân loại hộp theo chiều cao (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Mô hình để bàn của một dây chuyền phân loại trong nhà máy: động cơ bước NEMA 17 trên driver A4988 giữ cho băng chuyền chạy liên tục, và một HC-SR04 phía trên băng chuyền đo chiều cao của mỗi chiếc hộp đi qua. Mỗi hộp được theo dõi bằng số bước của băng chuyền từ cảm biến đến cánh tay; hộp cao từ 6 cm trở lên bị cánh tay servo SG90 đẩy sang bên, hộp thấp đi tiếp. LCD I2C đếm số hộp thấp và cao, hiển thị kết quả đo gần nhất và số hộp đang có trên băng chuyền.
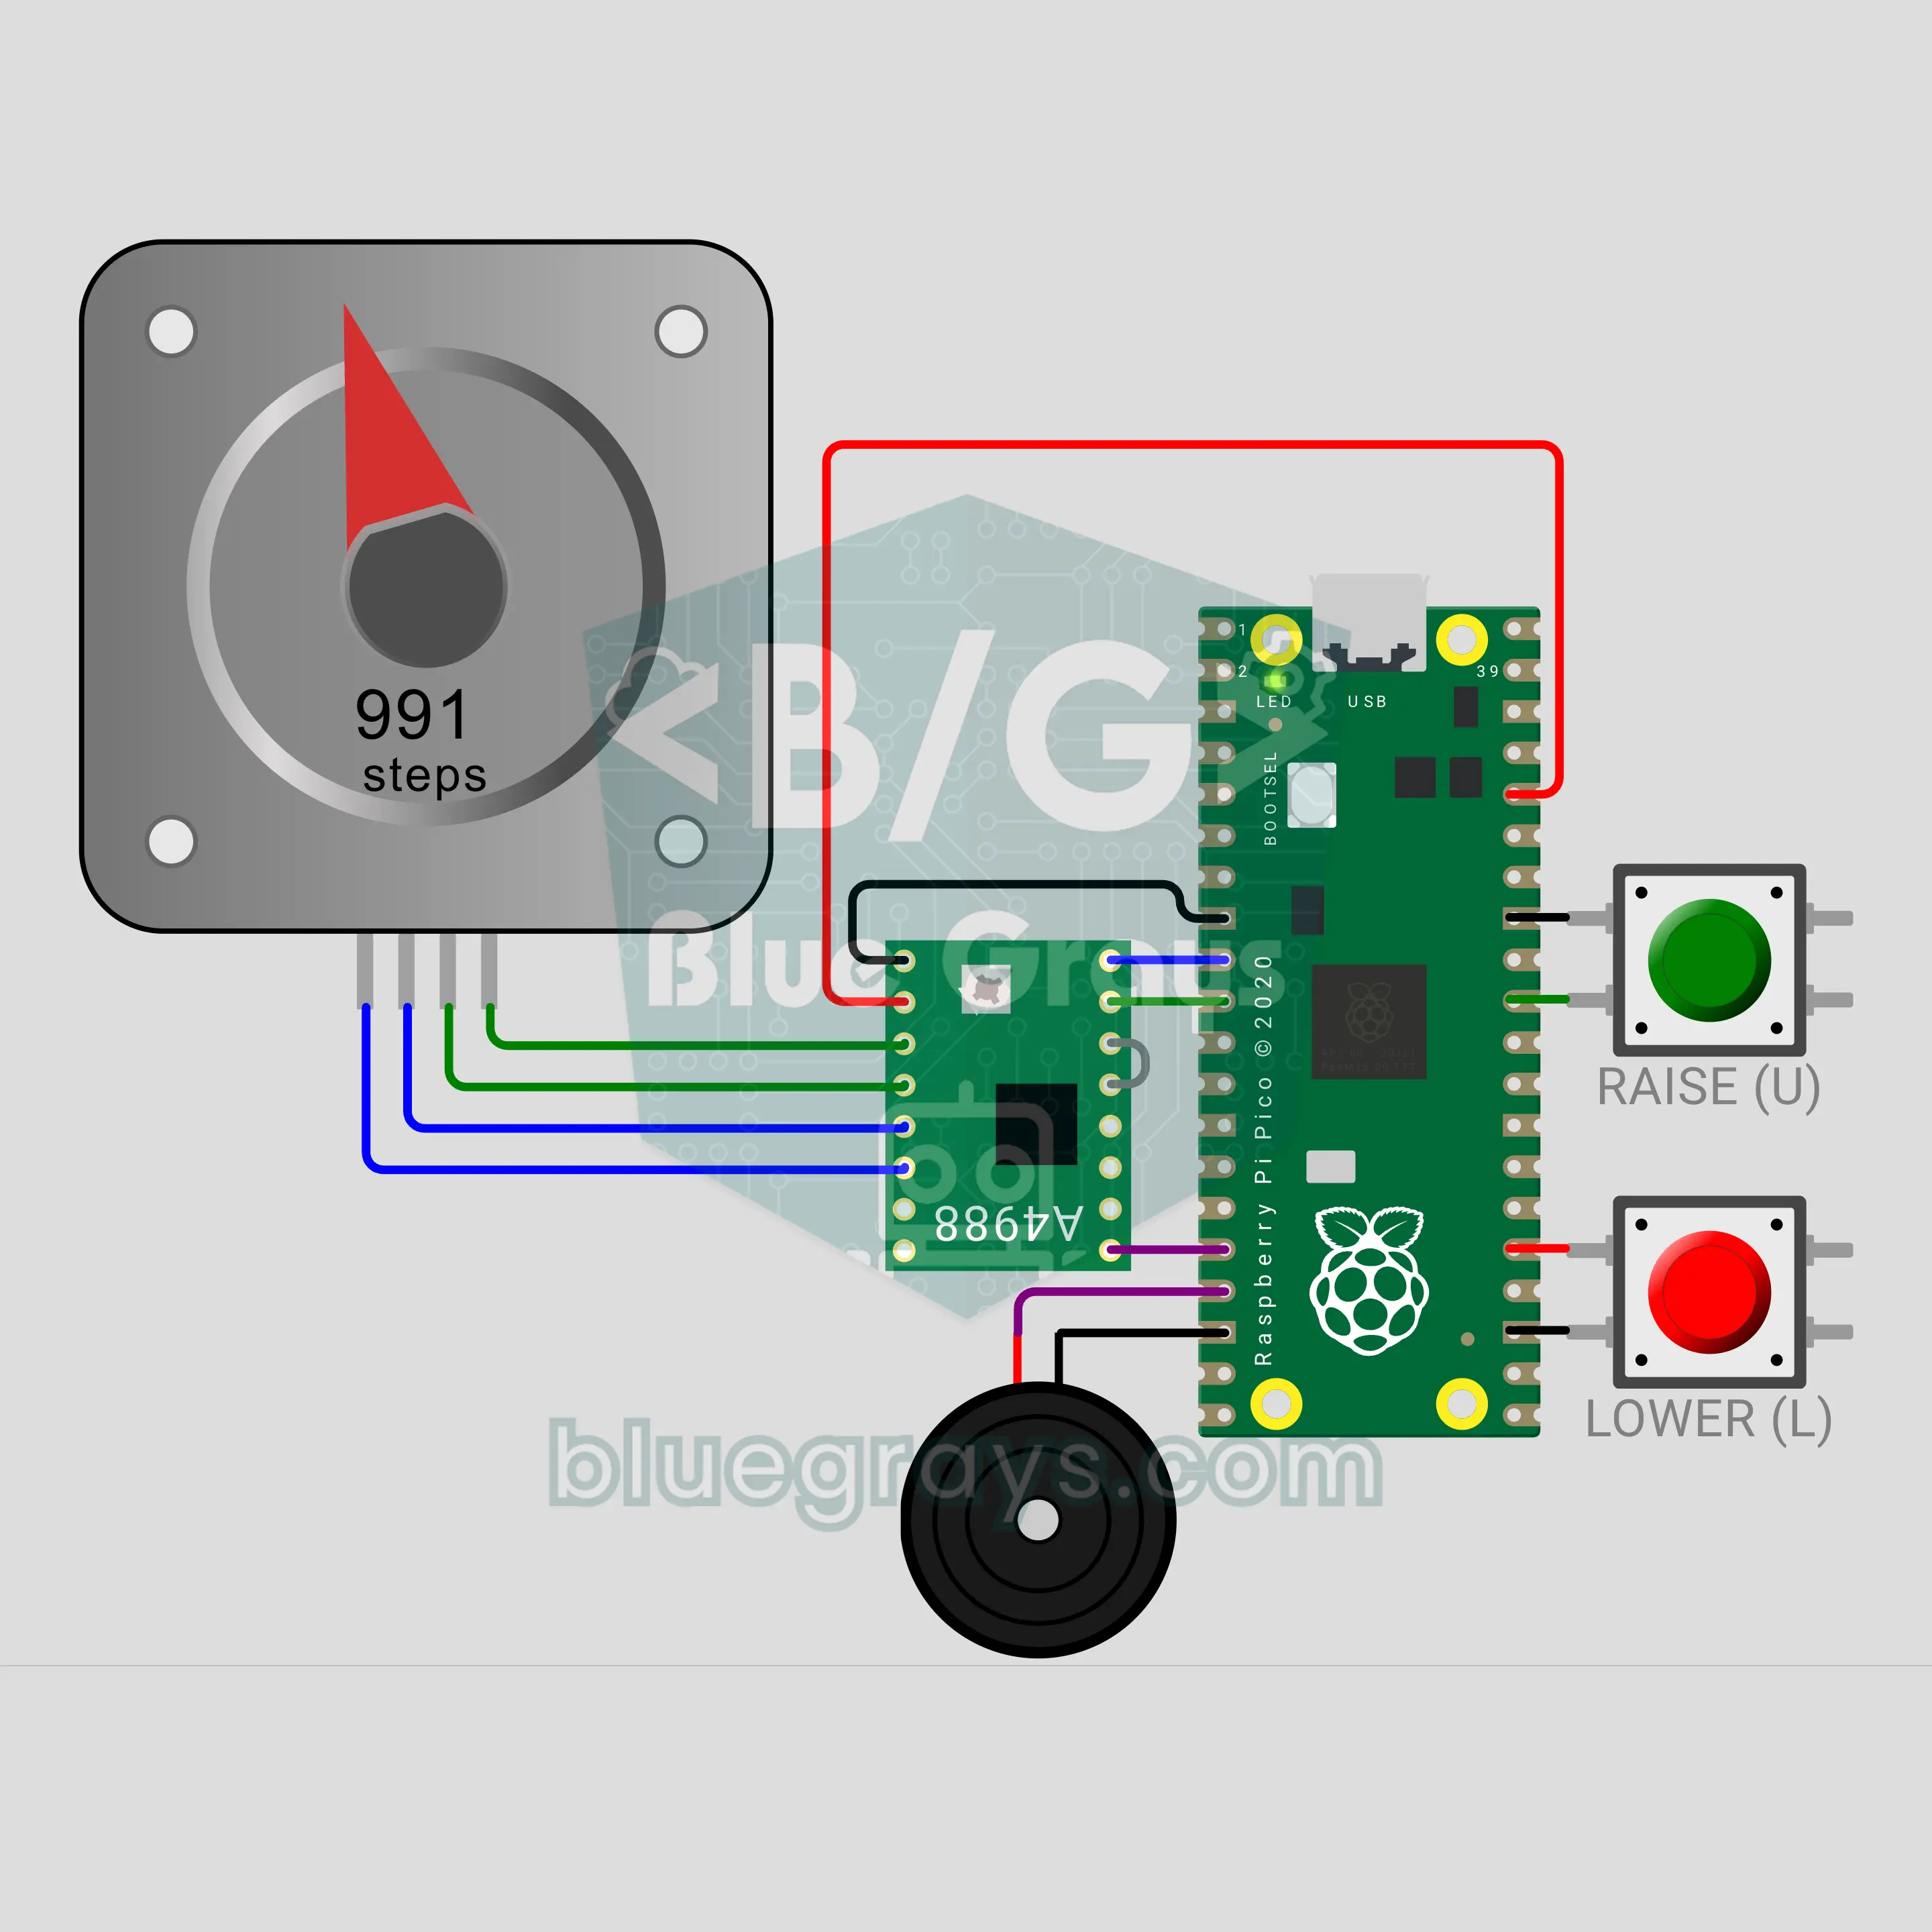
Cột cờ với Raspberry Pi Pico W: cột cờ gắn động cơ kéo cờ êm ái (NEMA 17 + A4988 + 2 nút nhấn + còi chip)
Một cột cờ gắn động cơ với Raspberry Pi Pico W. Nhấn nút xanh lá, động cơ bước NEMA 17 cuộn dây và kéo cờ lên trong 40 giây: khởi động êm, tốc độ đều và dừng êm. Nút đỏ hạ cờ; giữ nút 1 giây thì cờ trước tiên được kéo lên đỉnh, rồi hạ xuống vị trí treo cờ rủ. Vị trí được giữ bằng cách đếm bước, driver A4988 cấp nguồn 12 V cho động cơ, và còi chip chỉ kêu những tiếng bíp ngắn.

Bồn trộn công nghiệp Arduino: nạp, trộn, xả theo logic PLC (HC-SR04 + 2 rơ-le + NEMA 17 + A4988 + LCD + dừng khẩn cấp)
Bài tập quy trình theo mẻ kinh điển trong các lớp tự động hóa công nghiệp: nạp bồn, trộn, xả, đếm mẻ. Code chạy từng bước theo logic PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Hai rơ-le mở van vào và van ra, một HC-SR04 đo mực chất lỏng và máy trộn NEMA 17 quay rồi đảo chiều. Có các nút START, STOP, nút EMERGENCY STOP (dừng khẩn cấp) tự giữ, một đèn tháp và lỗi quá thời gian.

Robot hút bụi với ESP32: né vật cản và lập bản đồ căn phòng (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 cản va + OLED)
Một robot hút bụi hai bánh di chuyển giống hệt hàng thật. Hai động cơ bước NEMA 17 quay bánh xe: robot chạy xoắn ốc, đi thẳng, giảm tốc và rẽ khi HC-SR04 thấy vật cản, lùi lại và quay đi khi cản va bị đụng, và chạy một vòng men theo tường. Nó tính vị trí của mình từ số bước của bánh xe và hiển thị bản đồ căn phòng trên OLED cùng phần trăm diện tích đã làm sạch và thời gian, rồi tự chạy về điểm xuất phát.