
AR-135Trung bìnhPremium
Cần cẩu tháp Arduino (động cơ bước NEMA 17 + A4988 + servo + joystick + LCD I2C)
Cần cẩu tháp để bàn: động cơ bước NEMA 17 qua bo mạch điều khiển A4988 xoay tháp với tốc độ tăng giảm dần, servo SG90 hạ và nâng móc cẩu, còn joystick là cần điều khiển của người vận hành. Góc xoay dừng ở ±170°; khi tháp xoay, đèn hiệu vàng nhấp nháy và còi chip kêu "bíp bíp". Nút joystick lưu 3 điểm dừng; nhấn giữ để cần cẩu tự chở hàng, và chạm vào cần điều khiển nghĩa là STOP. LCD I2C hiện góc, độ sâu của móc và các điểm dừng.
0.0(0)
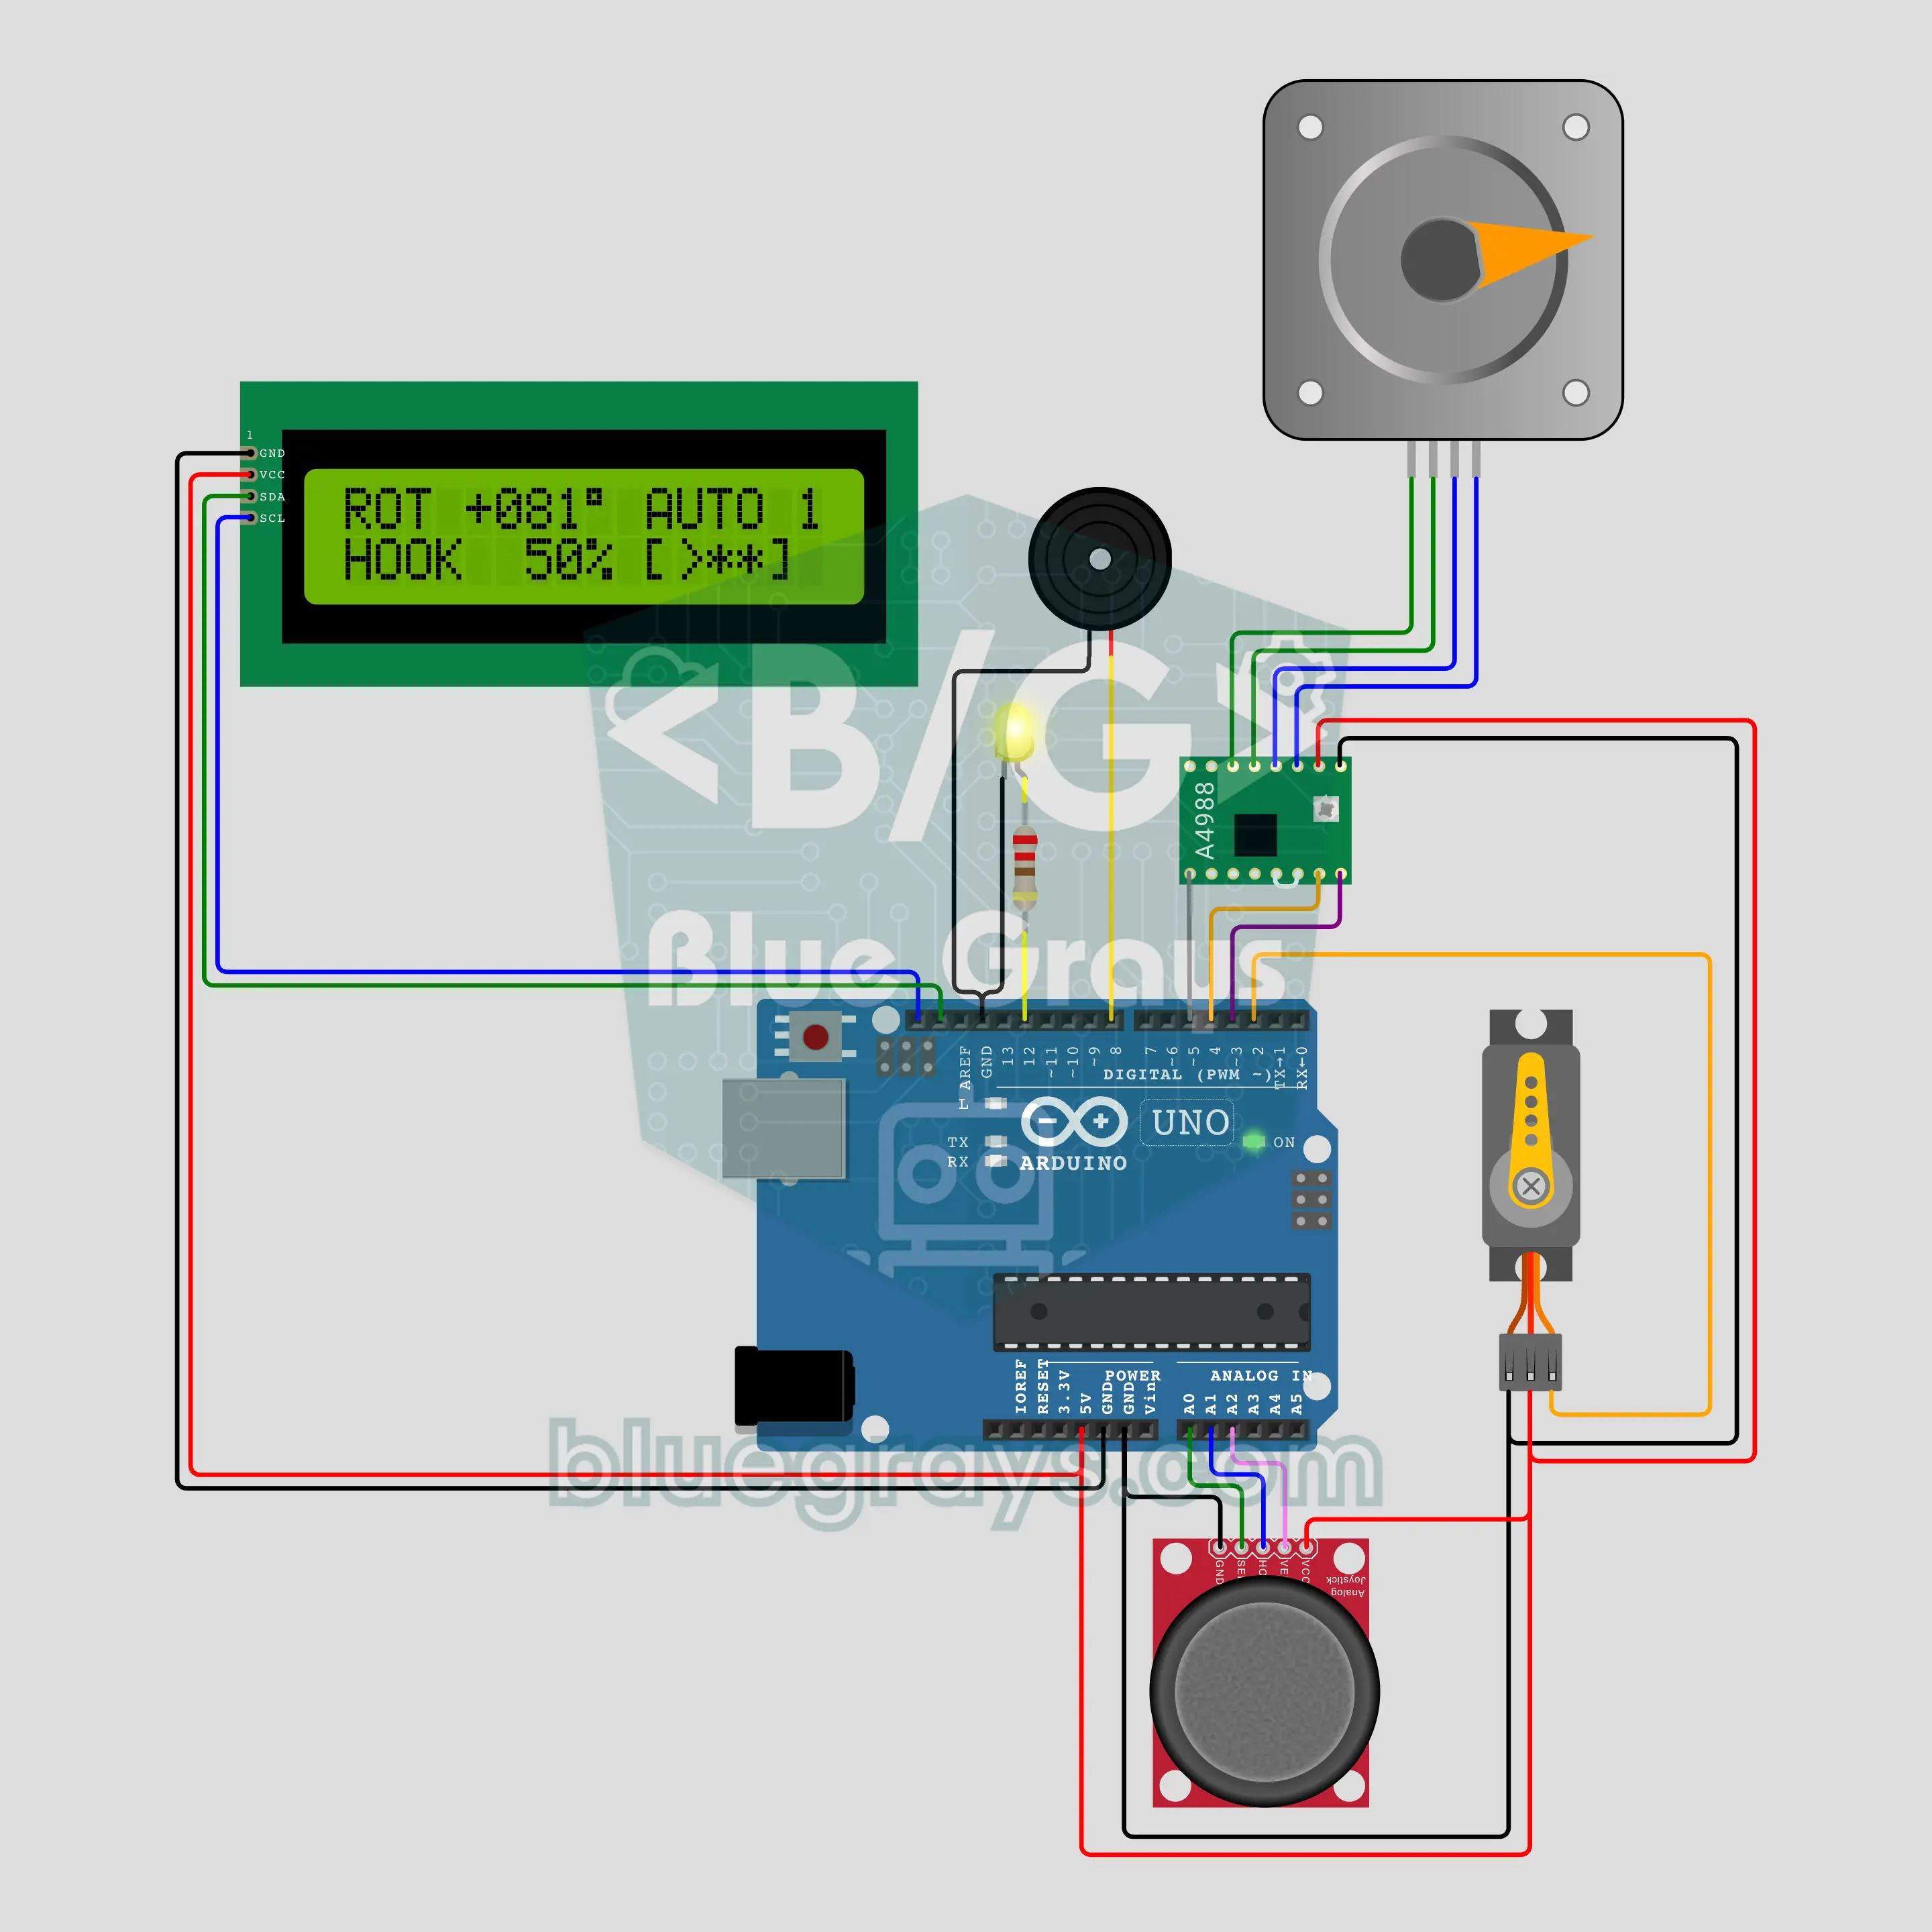
Dựng một công trường tí hon trên bàn của bạn: đẩy joystick sang ngang, tháp tăng tốc êm ái khi xoay; đẩy về phía trước, móc cẩu từ từ hạ xuống. Khi tháp xoay, đèn hiệu vàng nhấp nháy và tiếng bíp cảnh báo vang lên, còn màn hình hiện góc và độ sâu của móc. Lưu ba điểm dừng, cần cẩu sẽ tự chở hàng giữa chúng và dừng ngay khi bạn chạm vào cần điều khiển.
Mã nguồn
Nội dung Premium
Mã nguồn, phiên bản khối lệnh và FAQ của dự án này dành cho thành viên Premium.
- Toàn bộ code dự án
- Phiên bản khối lệnh
- Câu hỏi thường gặp