
Khóa servo Bluetooth với ESP32
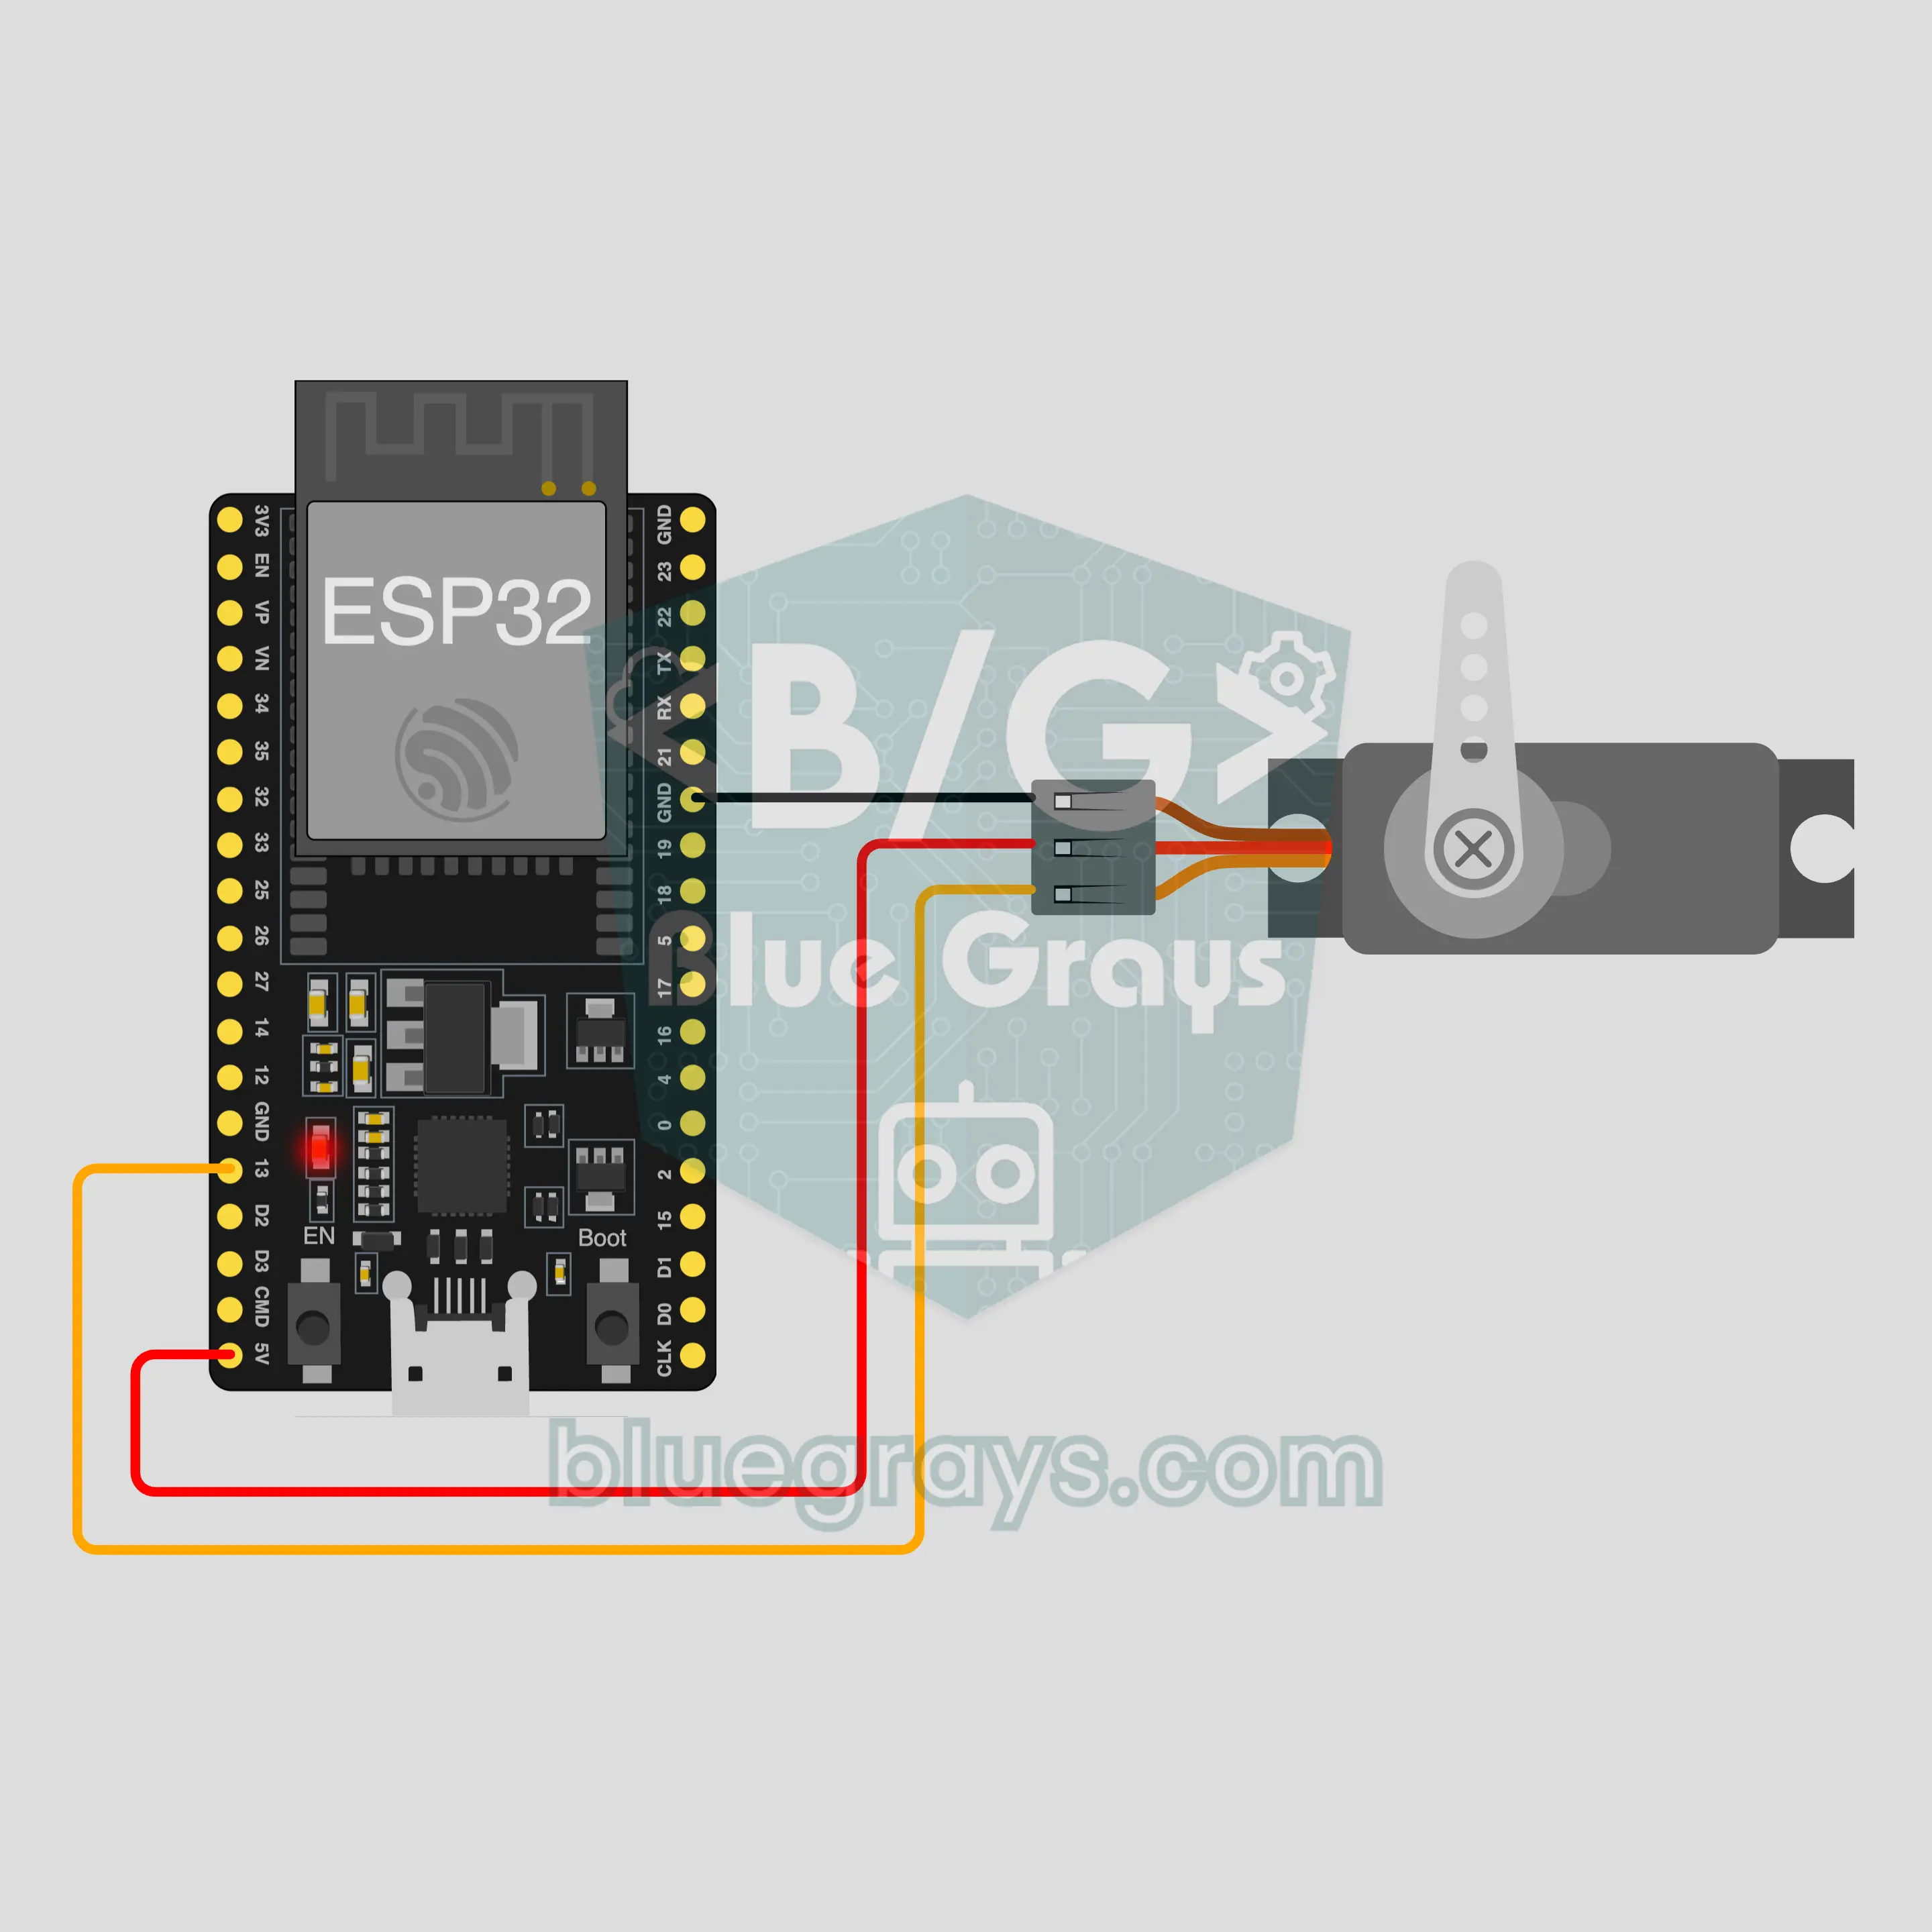
Điều khiển một servo SG90 làm chốt khóa nhỏ từ điện thoại qua Bluetooth: khóa, mở hoặc chỉnh góc, không cần internet hay Wi-Fi. Dự án này là hướng dẫn từng bước cho mẫu Bluetooth Khóa servo trong ứng dụng, làm với ESP32, một servo và 3 dây. Vào Xưởng › Thiết bị › Thêm thiết bị › Bluetooth, chọn Khóa servo và nạp code bằng Lấy code. Nút Cài đặt thành bảng điều khiển Bluetooth trên trang này cũng mở trình hướng dẫn với mẫu này.
Video
Sơ đồ mạch
Mã nguồn
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Kilit                  │
5// └───────────────────────────┘
6// Servo lock
7// Arduino IDE board: ESP32 Dev Module
8// the BLE library comes with the ESP32 board package, nothing extra to install
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13#include <ESP32Servo.h>  // Library Manager: 'ESP32Servo'
14
15const char BLE_NAME[] = "BG-Kilit";  // the board advertises with this name, the app finds it in the list by it
16
17// Pins: change them here if you wired differently
18const int SERVO_PIN = 13;
19const int LOCKED_ANGLE = 90, OPEN_ANGLE = 0;  // servo angles for locked and open
20const bool LOCK_ON_DISCONNECT = true;  // If the connection drops the lock closes (set false to leave it as it is)
21
22void btWrite(const char *text);
23void onValue(const char *key, const char *value);
24void sendAll();
25void onLinkLost();
26
27// ── The app sends "key=value" lines; on "?" the board sends all its values ──
28char line[65];
29uint8_t lineLen = 0;
30unsigned long lastRxMs = 0;
31
32bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
33bool isOn(const char *v) { return v[0] == '1'; }
34
35void sendText(const char *key, const char *value) {
36  char out[72];
37  snprintf(out, sizeof(out), "%s=%s\n", key, value);
38  btWrite(out);
39}
40
41void sendInt(const char *key, long value) {
42  char text[12];
43  snprintf(text, sizeof(text), "%ld", value);
44  sendText(key, text);
45}
46
47void sendFloat(const char *key, float value) {
48  char text[16];
49  dtostrf(value, 1, 1, text);
50  sendText(key, text);
51}
52
53void handleLine(char *text) {
54  char *eq = strchr(text, '=');
55  if (eq == nullptr) {
56    if (text[strlen(text) - 1] == '?') {
57      btWrite("@v=1.0\n");  // the "@v" line tells the app the code version
58      sendAll();
59    }
60    return;
61  }
62  *eq = '\0';
63  onValue(text, eq + 1);
64}
65
66void feed(char c) {
67  lastRxMs = millis();
68  if (c == '\n' || c == '\r') {
69    if (lineLen == 0) return;
70    line[lineLen] = '\0';
71    lineLen = 0;
72    handleLine(line);
73  } else if (lineLen < sizeof(line) - 1) {
74    line[lineLen++] = c;
75  }
76}
77
78// ── Bluetooth (Nordic UART) ──
79#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
81#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
82
83BLECharacteristic *txChar = nullptr;
84volatile bool linked = false;
85volatile bool linkLost = false;
86// incoming bytes move from the Bluetooth task to loop() through a small ring buffer
87const int RX_SIZE = 256;
88volatile uint8_t rxBuf[RX_SIZE];
89volatile int rxHead = 0, rxTail = 0;
90
91class ServerEvents : public BLEServerCallbacks {
92  void onConnect(BLEServer *server) override { linked = true; }
93  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
94};
95
96class RxEvents : public BLECharacteristicCallbacks {
97  void onWrite(BLECharacteristic *c) override {
98    auto v = c->getValue();
99    for (size_t i = 0; i < v.length(); i++) {
100      int next = (rxHead + 1) % RX_SIZE;
101      if (next == rxTail) break;
102      rxBuf[rxHead] = (uint8_t)v[i];
103      rxHead = next;
104    }
105  }
106};
107
108// lines go out in 20-byte packets (works with every phone)
109void btWrite(const char *text) {
110  if (!linked || txChar == nullptr) return;
111  size_t n = strlen(text);
112  for (size_t i = 0; i < n; i += 20) {
113    size_t len = n - i < 20 ? n - i : 20;
114    txChar->setValue((uint8_t *)text + i, len);
115    txChar->notify();
116    delay(4);
117  }
118}
119
120void btBegin() {
121  BLEDevice::init(BLE_NAME);
122  BLEServer *server = BLEDevice::createServer();
123  server->setCallbacks(new ServerEvents());
124  BLEService *uart = server->createService(UART_SERVICE);
125  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
126  txChar->addDescriptor(new BLE2902());
127  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
128  rx->setCallbacks(new RxEvents());
129  uart->start();
130  BLEAdvertisementData adv;
131  adv.setFlags(0x06);
132  adv.setCompleteServices(BLEUUID(UART_SERVICE));
133  BLEAdvertisementData scan;
134  scan.setName(BLE_NAME);
135  BLEAdvertising *advertising = BLEDevice::getAdvertising();
136  advertising->setAdvertisementData(adv);
137  advertising->setScanResponseData(scan);
138  BLEDevice::startAdvertising();
139}
140
141void btPoll() {
142  while (rxTail != rxHead) {
143    char c = (char)rxBuf[rxTail];
144    rxTail = (rxTail + 1) % RX_SIZE;
145    feed(c);
146  }
147  if (linkLost) {
148    linkLost = false;
149    onLinkLost();
150    delay(100);
151    BLEDevice::startAdvertising();
152  }
153}
154
155// ── ESP32 ──
156Servo servo;
157bool locked = true;
158int angle = LOCKED_ANGLE;
159
160void moveTo(int a) {
161  angle = constrain(a, 0, 180);
162  servo.write(angle);
163}
164
165void onValue(const char *key, const char *value) {
166  if (is(key, "kilit")) {
167    locked = isOn(value);
168    moveTo(locked ? LOCKED_ANGLE : OPEN_ANGLE);
169    sendInt("aci", angle);
170  } else if (is(key, "aci")) {
171    moveTo(atoi(value));
172    if (locked != (angle == LOCKED_ANGLE)) {
173      locked = !locked;
174      sendInt("kilit", locked);
175    }
176  }
177}
178
179void sendAll() {
180  sendInt("kilit", locked);
181  sendInt("aci", angle);
182}
183
184void onLinkLost() {
185  if (LOCK_ON_DISCONNECT && !locked) {
186    locked = true;
187    moveTo(LOCKED_ANGLE);
188  }
189}
190
191void setup() {
192  Serial.begin(115200);
193  servo.setPeriodHertz(50);
194  servo.attach(SERVO_PIN, 500, 2500);
195  moveTo(LOCKED_ANGLE);
196  btBegin();
197  Serial.print(F("BlueGrays Bluetooth: "));
198  Serial.println(BLE_NAME);
199}
200
201void loop() {
202  btPoll();
203}
204FAQ
Nó có chạy với iPhone không?
Có. Bluetooth Low Energy (BLE) tích hợp của ESP32 giao tiếp được với cả iPhone và Android. iPhone không kết nối được với các module Bluetooth cổ điển như HC-05 và HC-06, và dự án này cũng không cần đến chúng. Đừng cố ghép nối bo mạch trong cài đặt Bluetooth của điện thoại; bo mạch BLE có thể không hiện ở đó, điều này là bình thường. Ứng dụng BlueGrays sẽ tạo kết nối.
Vì sao nó tự khóa khi mất kết nối?
Đó là chủ ý. Vì thiết lập LOCK_ON_DISCONNECT trong code là true, bo mạch xoay chốt về góc khóa (90 độ) khi điện thoại ra ngoài tầm phủ sóng hoặc ứng dụng bị đóng, để khóa không vô tình bị bỏ ngỏ. Bo mạch cũng khởi động ở trạng thái khóa khi được cấp nguồn. Nếu muốn khóa vẫn mở, hãy đặt giá trị đó thành false và nạp lại code. Cơ chế bảo vệ này vẫn hoạt động nếu bạn mở chốt bằng thanh trượt Góc servo thay vì công tắc Khóa: bo mạch coi mọi góc khác 90 là đang mở.
Mình có thể dùng nó để khóa cửa thật hay két sắt không?
Không, đây là dự án học tập. SG90 là servo nhỏ dùng cho mô hình với bánh răng nhựa; tay servo sẽ xoay nếu bạn dùng lực, và khi mất nguồn, nó không còn lực giữ nào. Thêm vào đó, kết nối Bluetooth trong code này không có mật khẩu: một điện thoại khác ở gần cũng có thể kết nối với bo mạch và gửi lệnh. Hãy thử trên chốt của hộp, ngăn kéo hay cửa mô hình; đừng tin dùng nó cho cửa thật hay đồ có giá trị.
Công tắc khóa và thanh trượt góc khác nhau ở điểm nào?
Công tắc Khóa đưa chốt tới hai vị trí được ghi trong code: khóa ở 90 độ, mở ở 0 độ. Ở mỗi lần thay đổi, bo mạch báo góc mới về bảng điều khiển, nên thanh trượt nhảy tới giá trị đó. Còn thanh trượt Góc servo xoay tay servo tới bất kỳ đâu trong khoảng 0 đến 180 độ; nó rất tiện để tìm vị trí chốt của bạn thật sự đóng lại. Hãy ghi các giá trị tìm được vào các dòng LOCKED_ANGLE và OPEN_ANGLE trong code. Khi bạn kéo thanh trượt tới góc khác 90, bo mạch coi khóa là đang mở và công tắc Khóa trên bảng điều khiển cũng hiển thị như vậy; về đúng 90 thì nó lại hiển thị đã khóa.