
PI-42Trung bìnhPremium
Cánh tay robot ghi và phát lại động tác với Raspberry Pi Pico (3 servo + joystick)
Chỉ cho nó một động tác một lần, cánh tay robot sẽ tự lặp lại! Raspberry Pi Pico điều khiển đế xoay, vai và kẹp bằng ba servo SG90; joystick lái cánh tay, còn một lần nhấn joystick sẽ mở hoặc đóng kẹp. Nhấn RECORD là chuyển động được lưu mỗi 100 ms; nhấn PLAY là cánh tay đi lại đúng quỹ đạo đó một lần hoặc lặp liên tục, ở tốc độ x1, x2 hoặc x0.5. Phương pháp "dạy và lặp lại" của robot nhà máy, ngay trên bàn của bạn.
0.0(0)
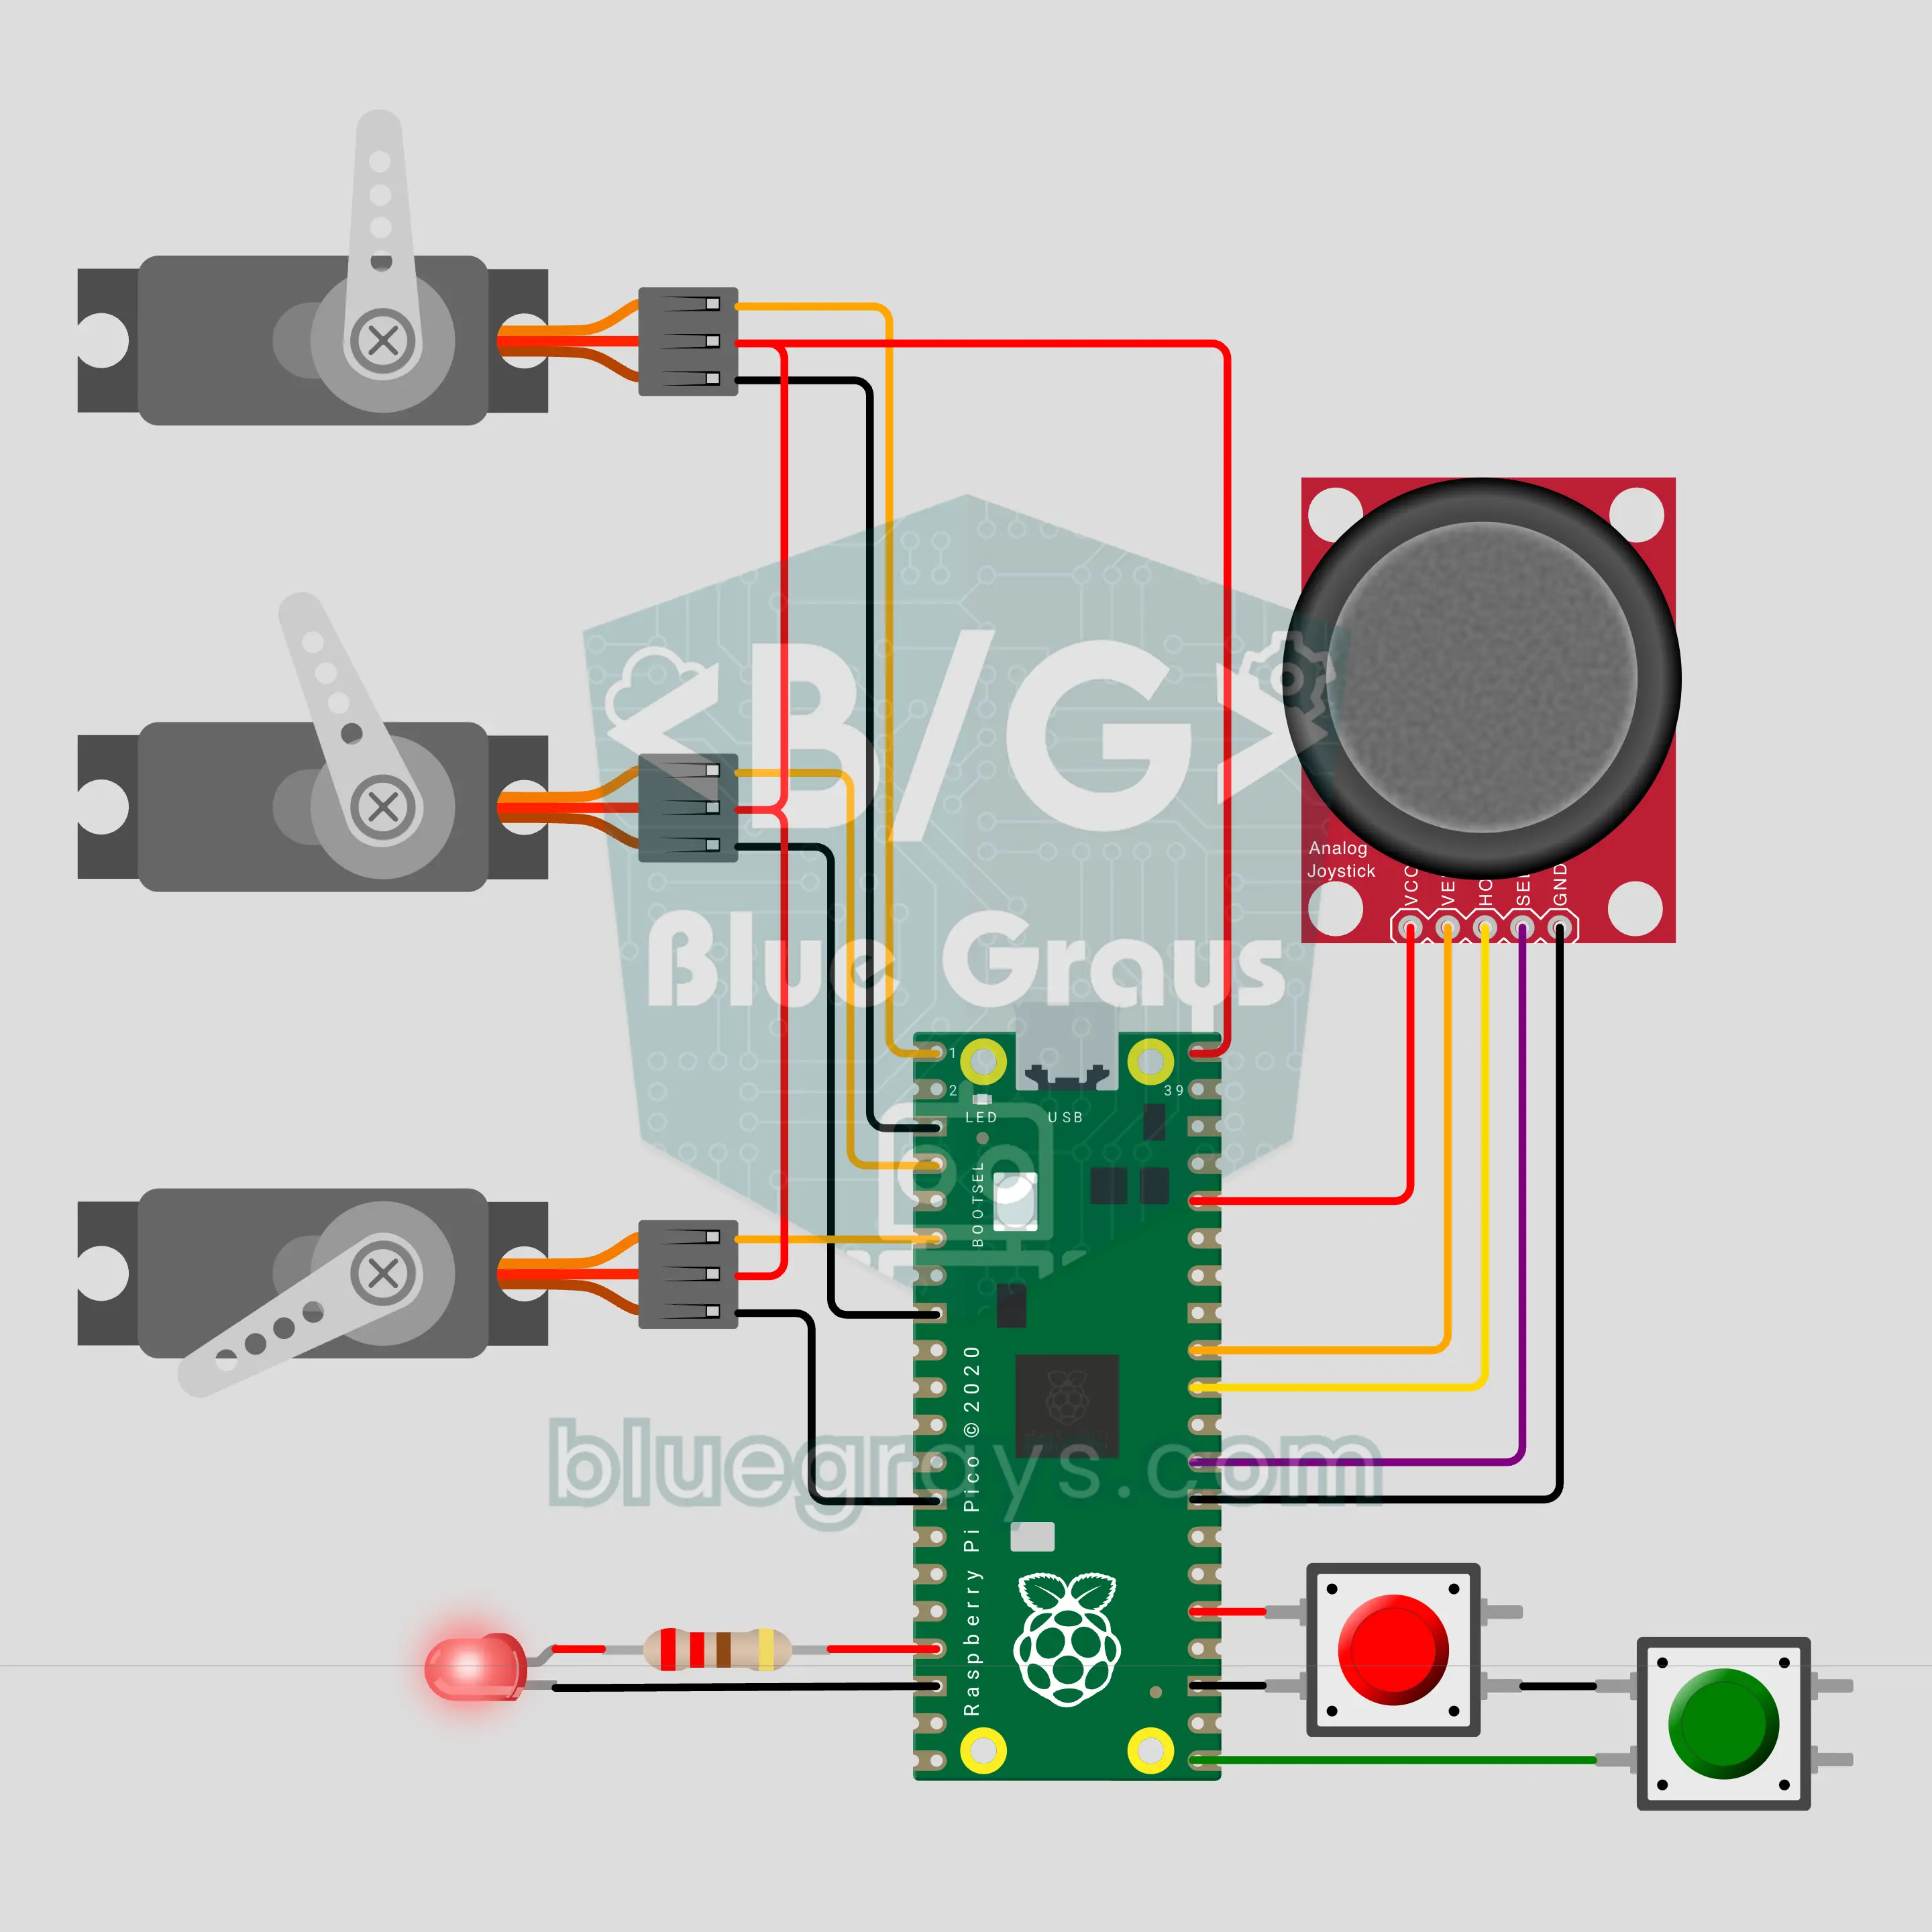
Một cánh tay hoạt động giống robot trong nhà máy: bạn dùng joystick chỉ cho nó một động tác một lần, và nó tự lặp lại hết lần này đến lần khác. Ba động cơ servo xoay cánh tay sang trái phải, nâng lên hạ xuống, và mở đóng kẹp, trong khi một đèn đỏ nhấp nháy cho biết động tác của bạn đang được ghi. Bản ghi vẫn còn sau khi mất điện, và bạn có thể tăng tốc độ phát lại lên gấp đôi.
Mã nguồn
Nội dung Premium
Mã nguồn, phiên bản khối lệnh và FAQ của dự án này dành cho thành viên Premium.
- Toàn bộ code dự án
- Phiên bản khối lệnh
- Câu hỏi thường gặp