
Khám phá dự án Arduino
Hàng trăm dự án từ cơ bản đến nâng cao, có sơ đồ mạch, code và video.
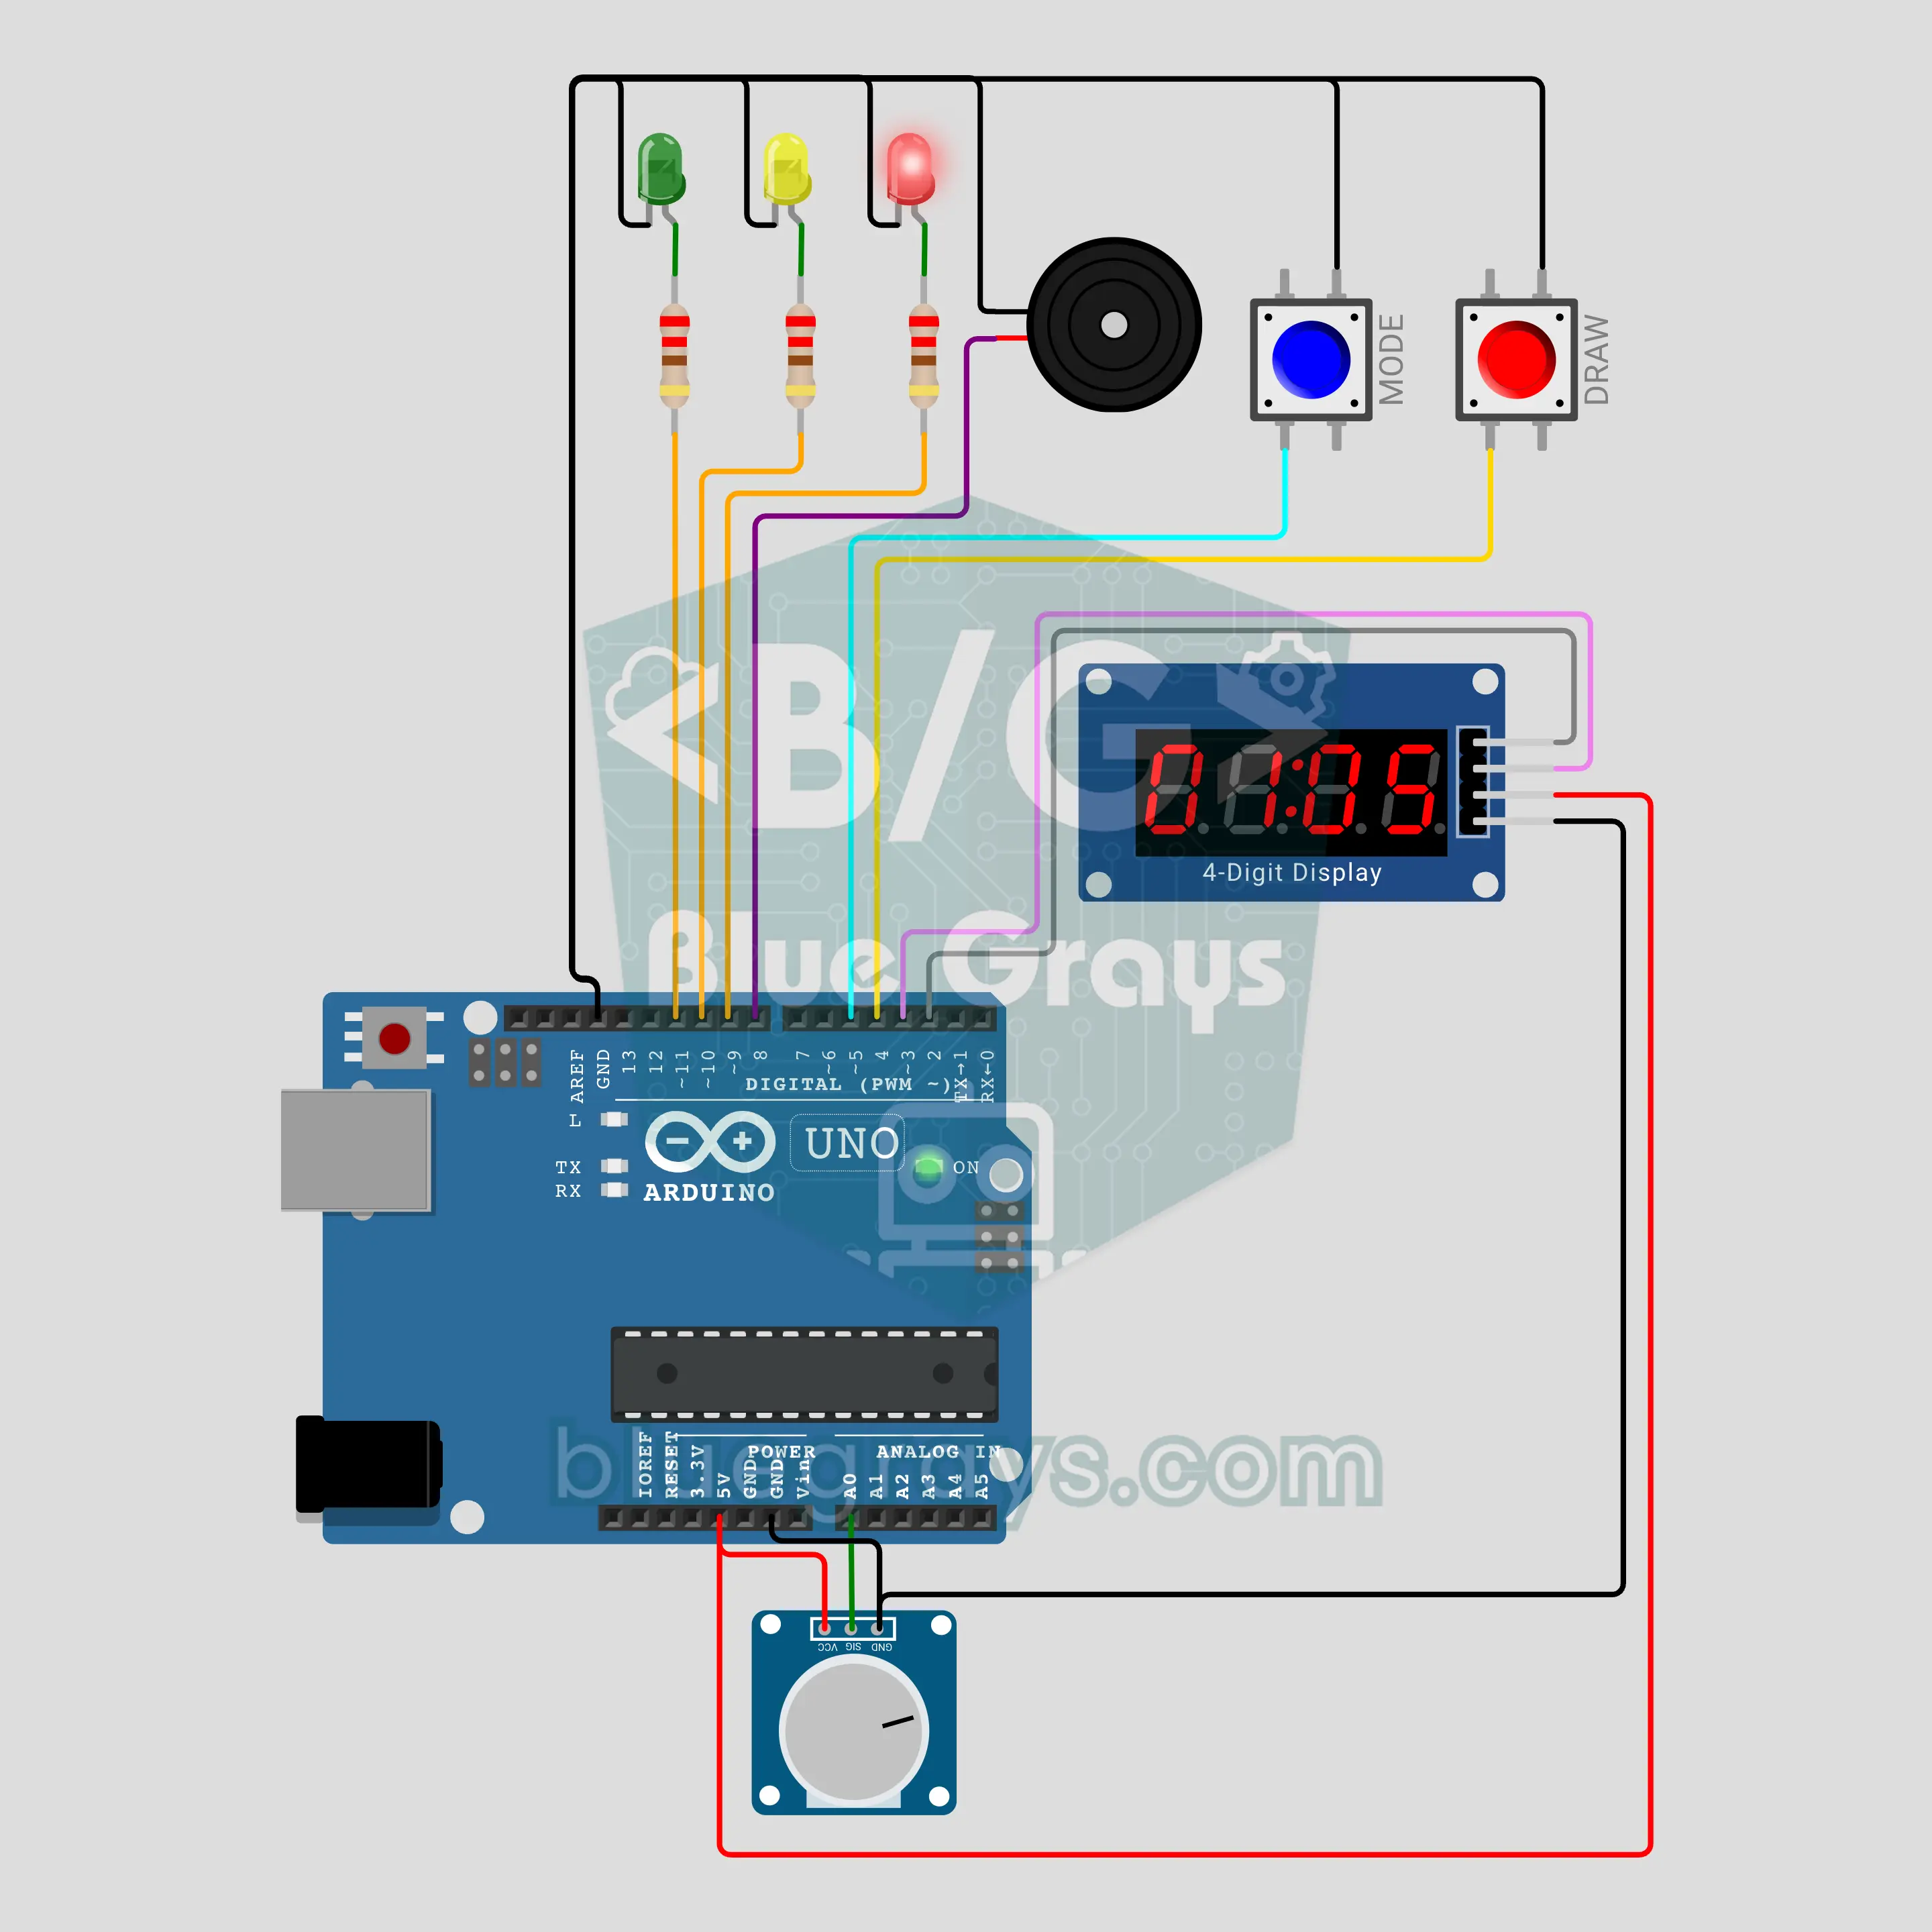
Máy bốc thăm ngẫu nhiên Arduino (TM1637 + biến trở + còi)
Ai phải đứng lên trong lớp, ai tặng quà cho ai dịp lễ? Chiếc hộp này tự thực hiện ba kiểu bốc thăm: ở chế độ CLASS, một số từ 1..N xuất hiện và không lặp lại trong vòng đó, ở chế độ LOTTO, 6 số khác nhau từ 1–90 được bốc và sắp xếp, còn ở chế độ GIFT, thuật toán xáo trộn Sattolo đảm bảo không ai bốc trúng chính mình. Các chữ số quay như vòng quay may mắn trên TM1637, chậm dần và dừng lại kèm tiếng kèn chiến thắng từ còi chip. Biến trở đặt số người trong nhóm.
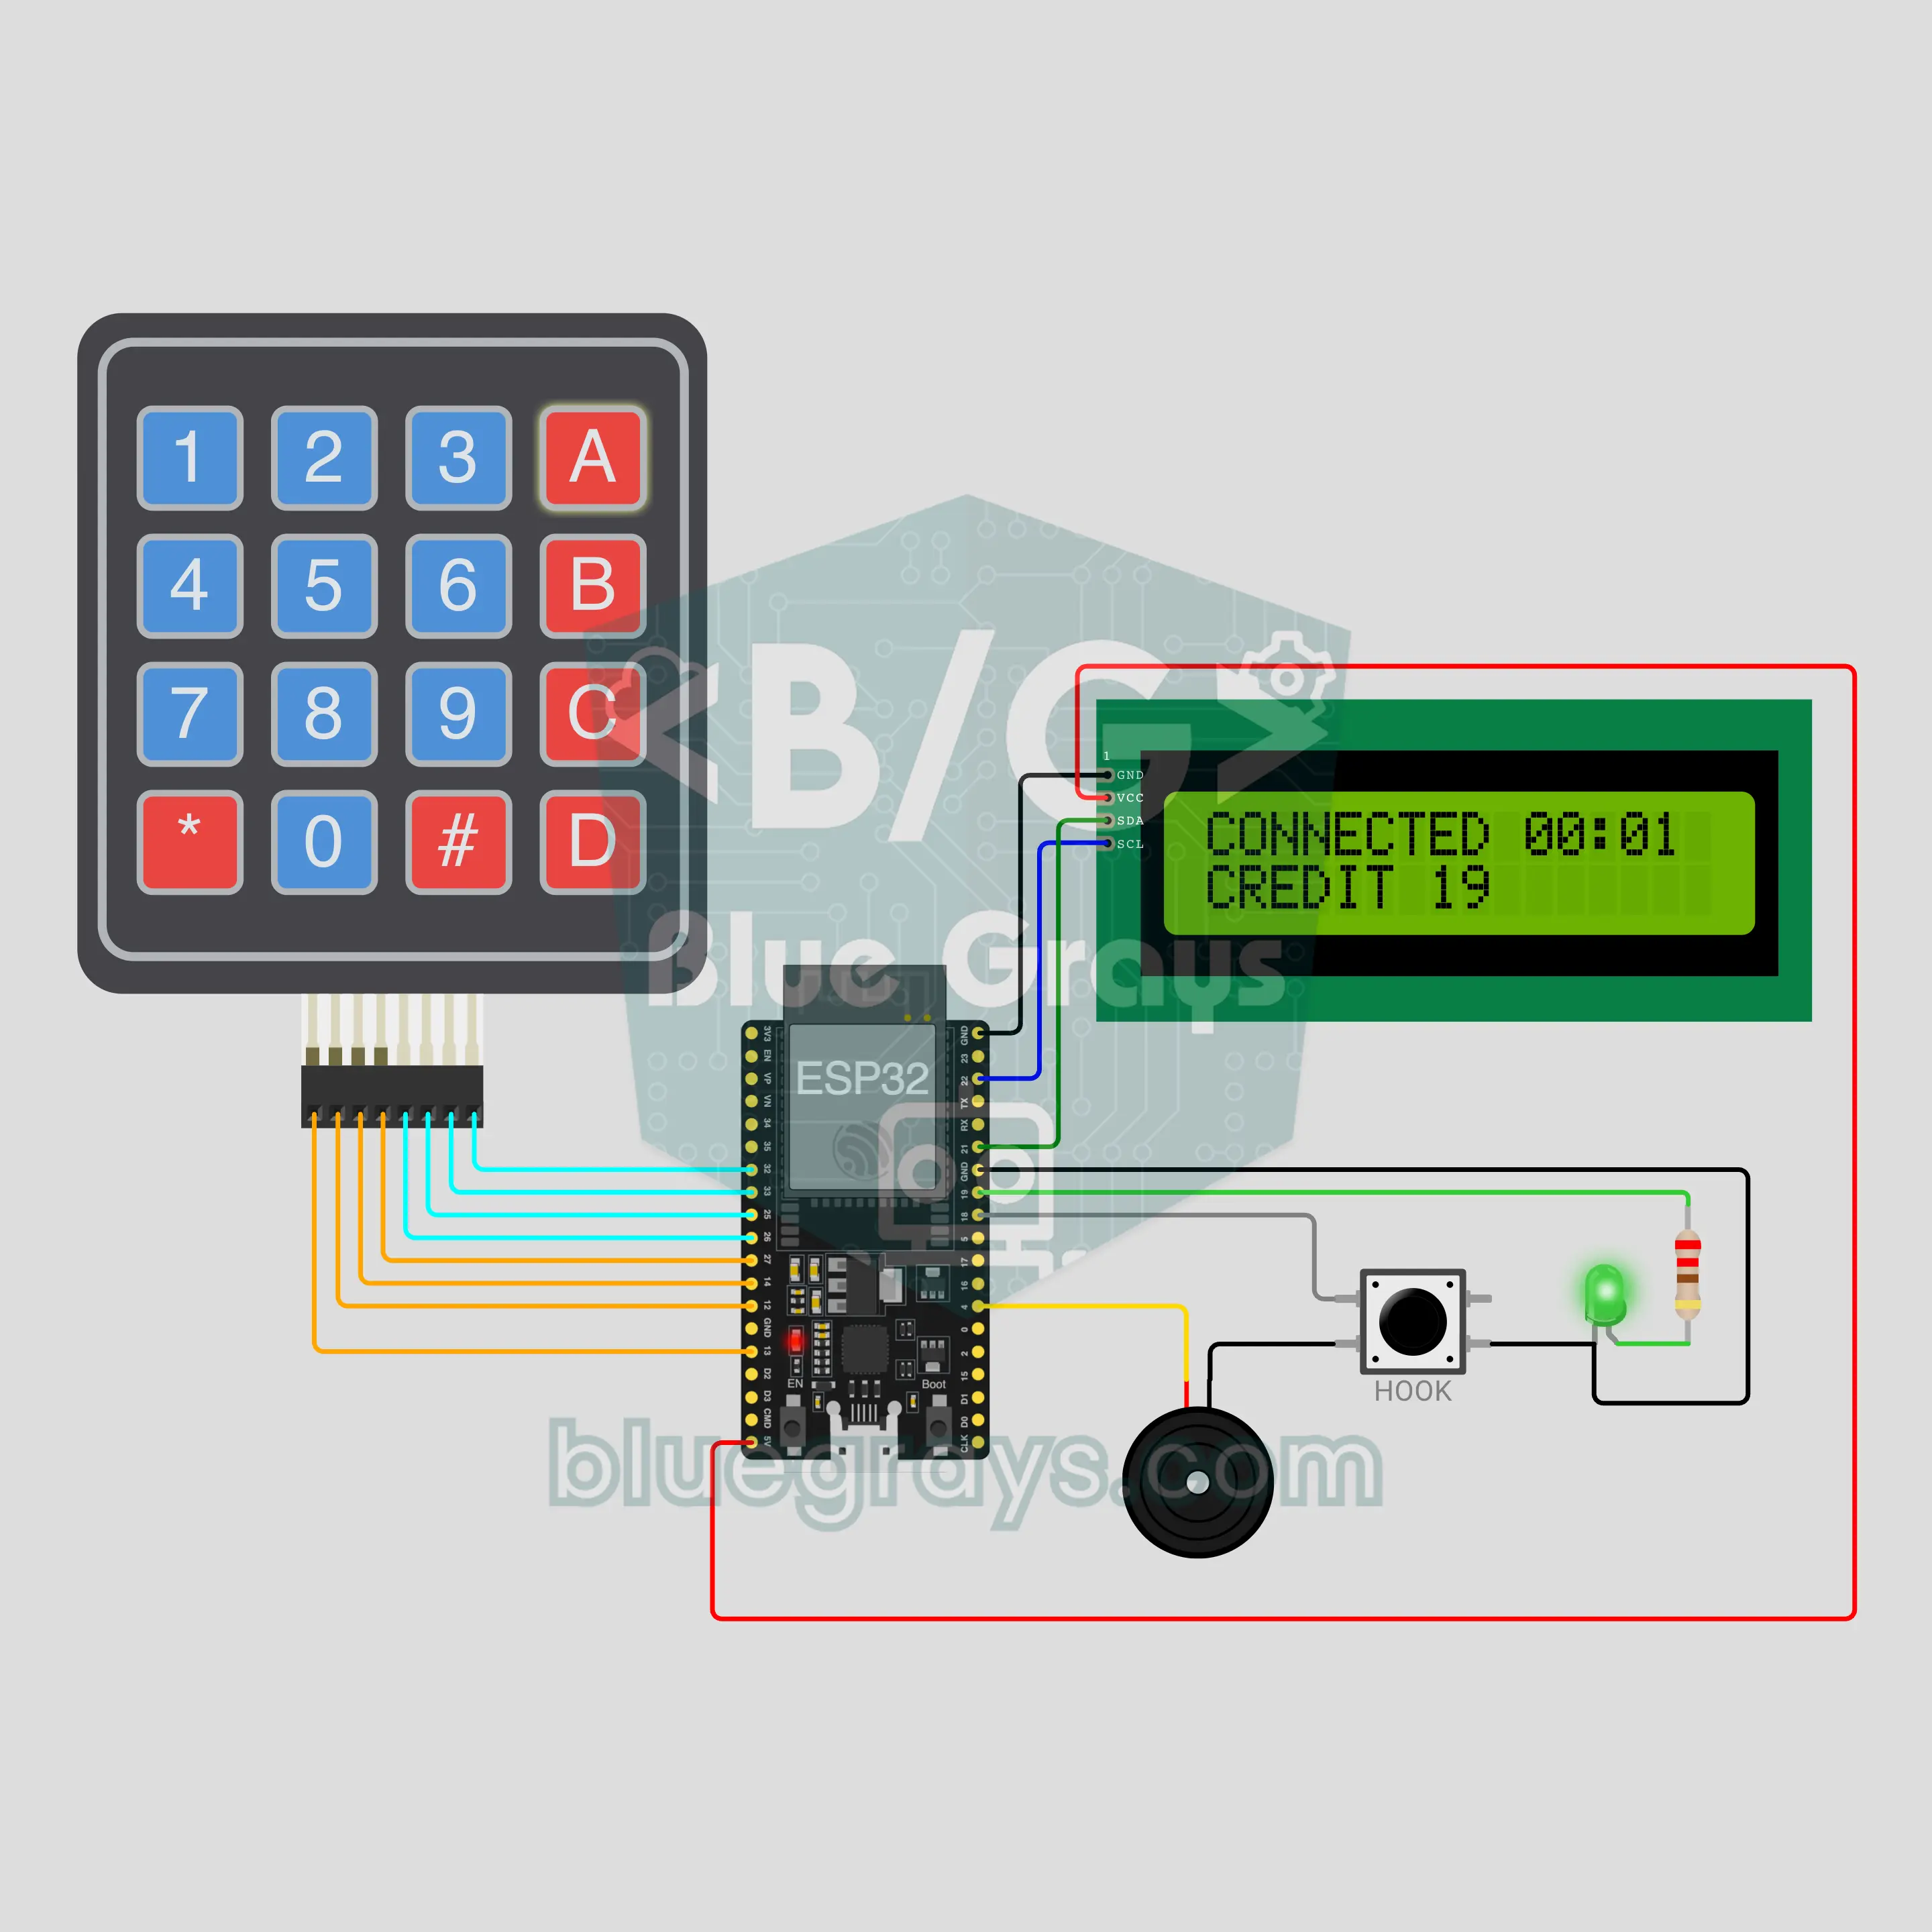
Điện thoại bàn phím cổ điển với ESP32 (bàn phím ma trận + LCD I2C + còi)
Bốt điện thoại công cộng thập niên 80, 90 ngay trên bàn của bạn! Nhấc ống nghe là nghe tiếng mời quay số 425 Hz, bấm số trên bàn phím 4x4, và đầu bên kia hoặc đổ chuông rồi bắt máy, hoặc báo bận. Tiền trong tài khoản giảm dần khi bạn nói chuyện, hết tiền thì cuộc gọi bị ngắt. Có cả quay số nhanh A–D, gọi lại số vừa gọi và thẻ điện thoại, còn LCD I2C hiện mọi bước. Một bài nhập môn vui về máy trạng thái và định thời không bao giờ phải chờ.
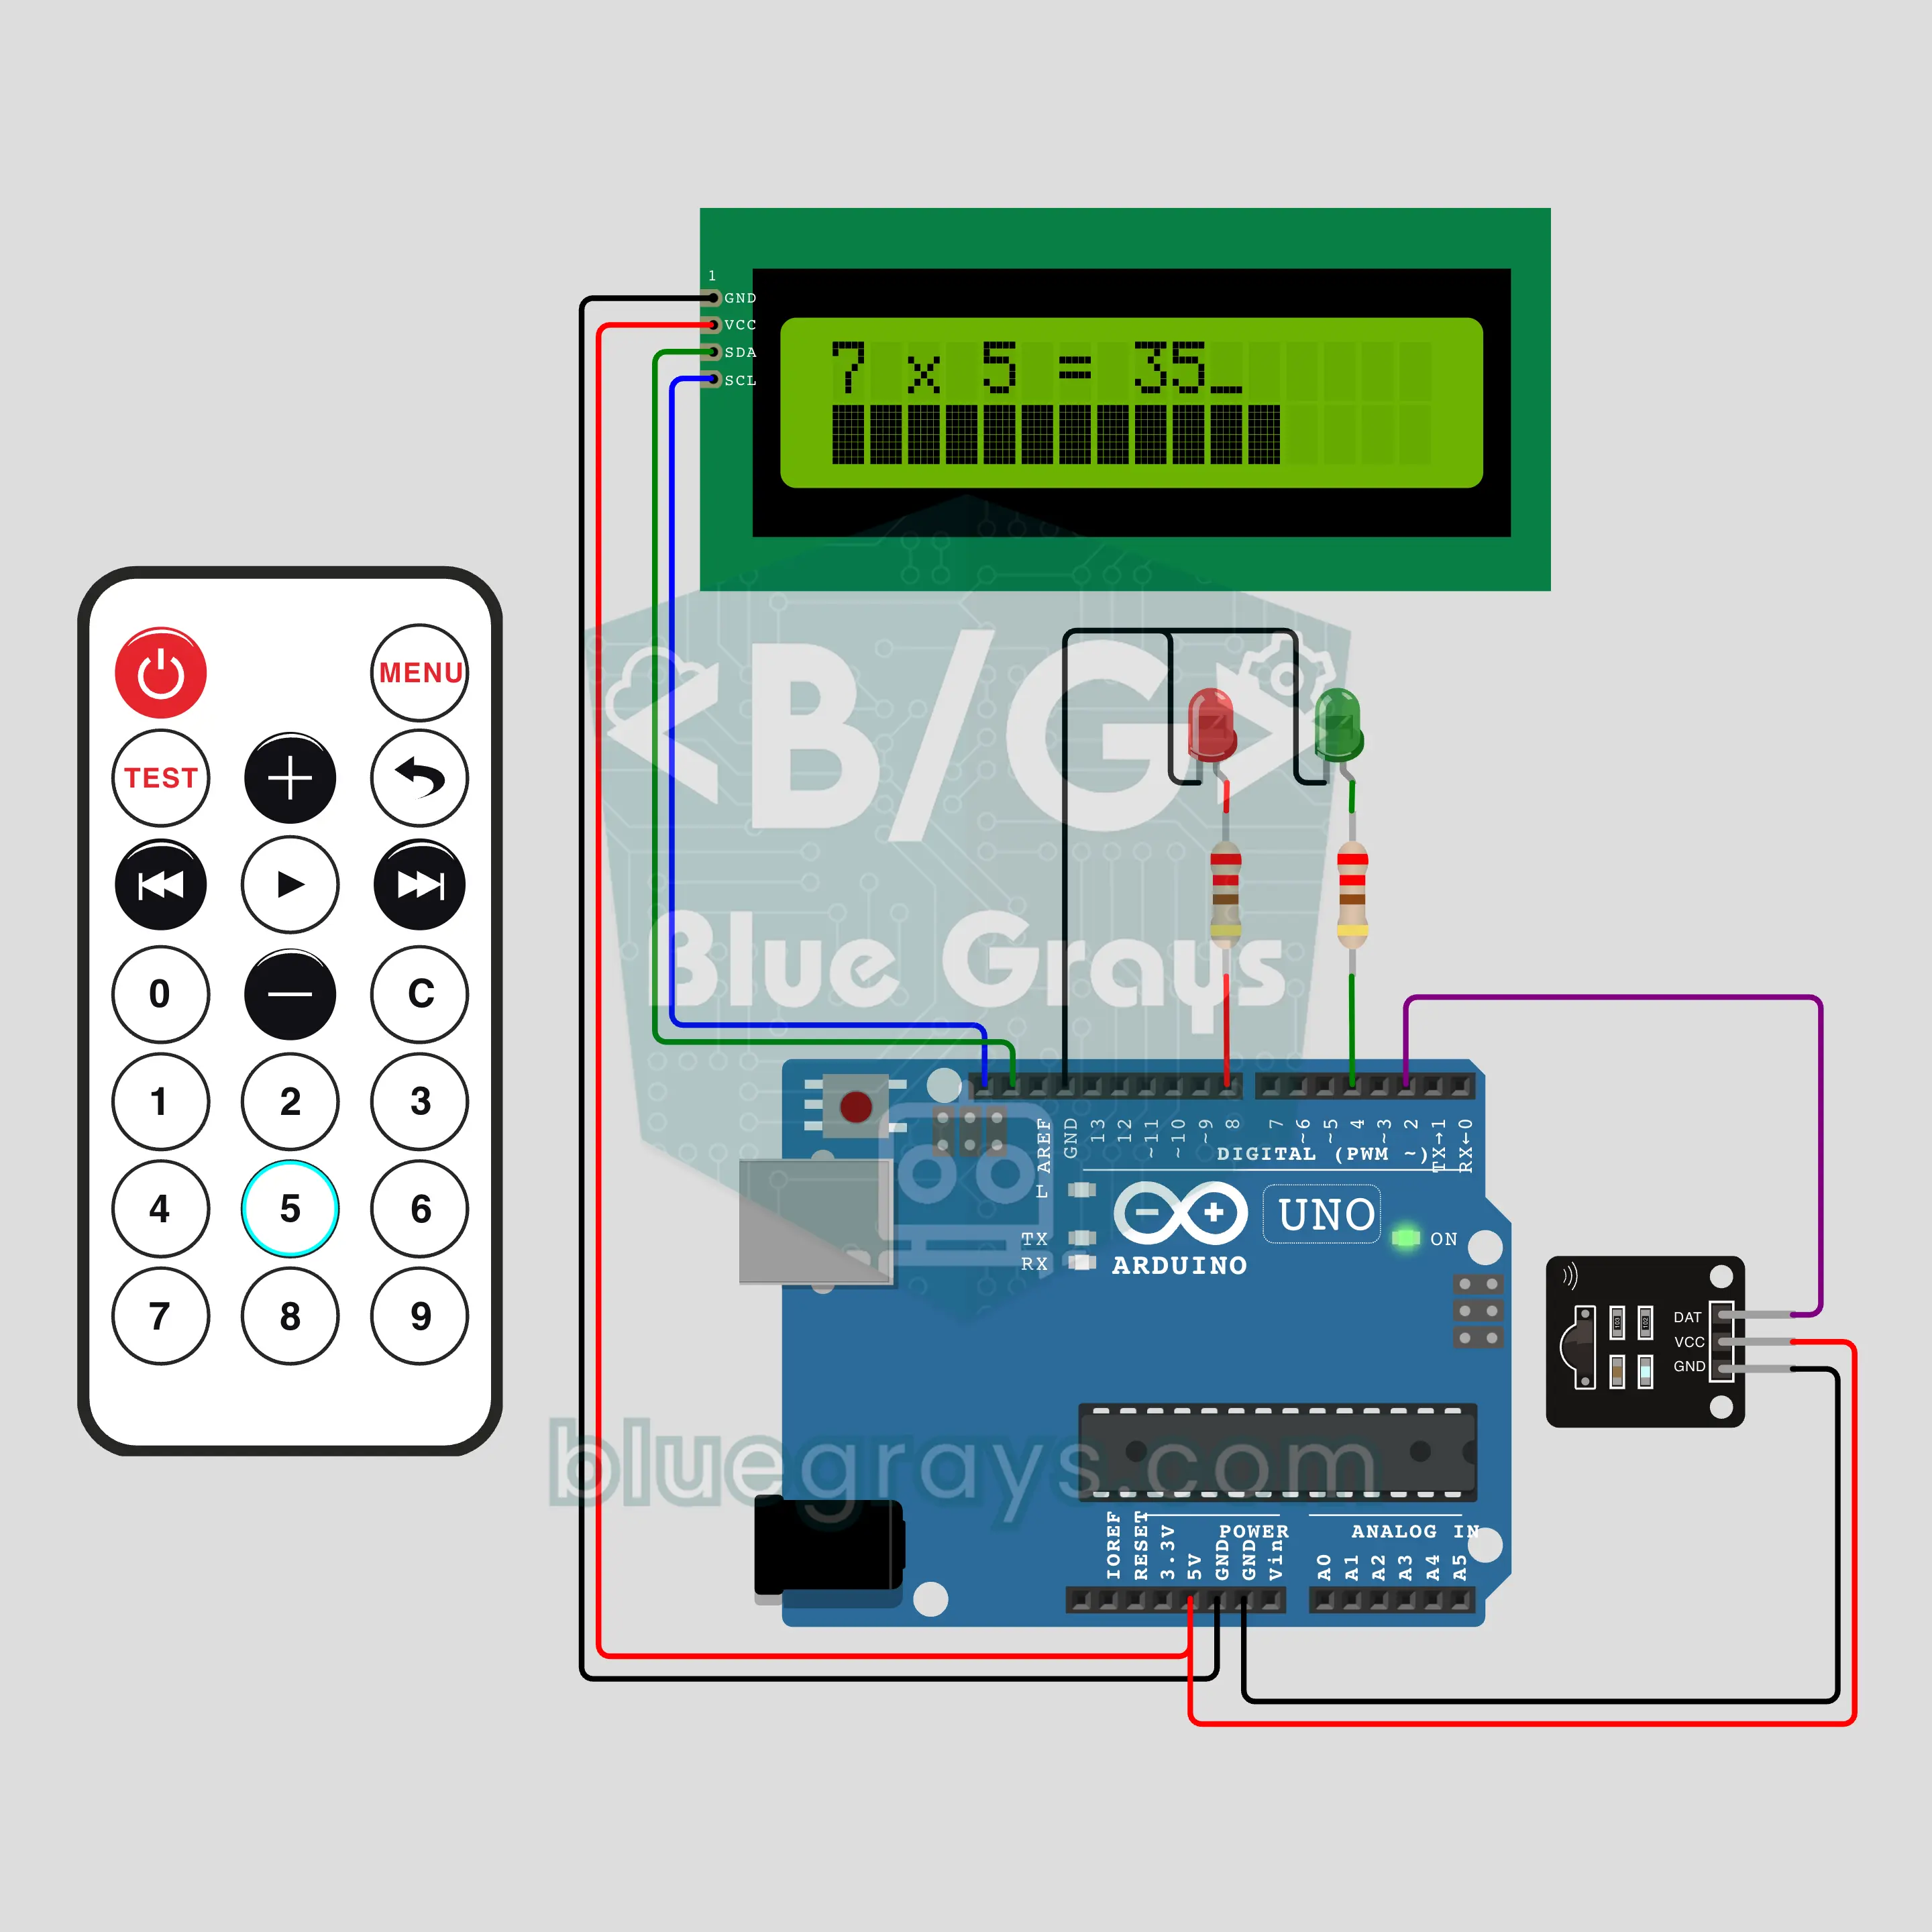
Đố vui bảng cửu chương bằng remote Arduino (remote IR + LCD I2C + 2 LED)
Chiếc remote biến thành nút bấm của gameshow: LCD I2C hiện "7 x 8 = ?", bạn nhập đáp án bằng các phím số và gửi bằng PLAY. Thanh thời gian ở dòng dưới tan dần trong 10 giây; trả lời đúng càng nhanh càng được nhiều điểm, và sau 3 câu đúng liên tiếp sẽ có điểm thưởng chuỗi. Có ba cấp độ, câu hỏi đảo ngược, chế độ đội chơi lần lượt và phím TEST cho cả lớp cùng một bộ câu hỏi; LED xanh lá hoặc đỏ báo đúng hay sai.
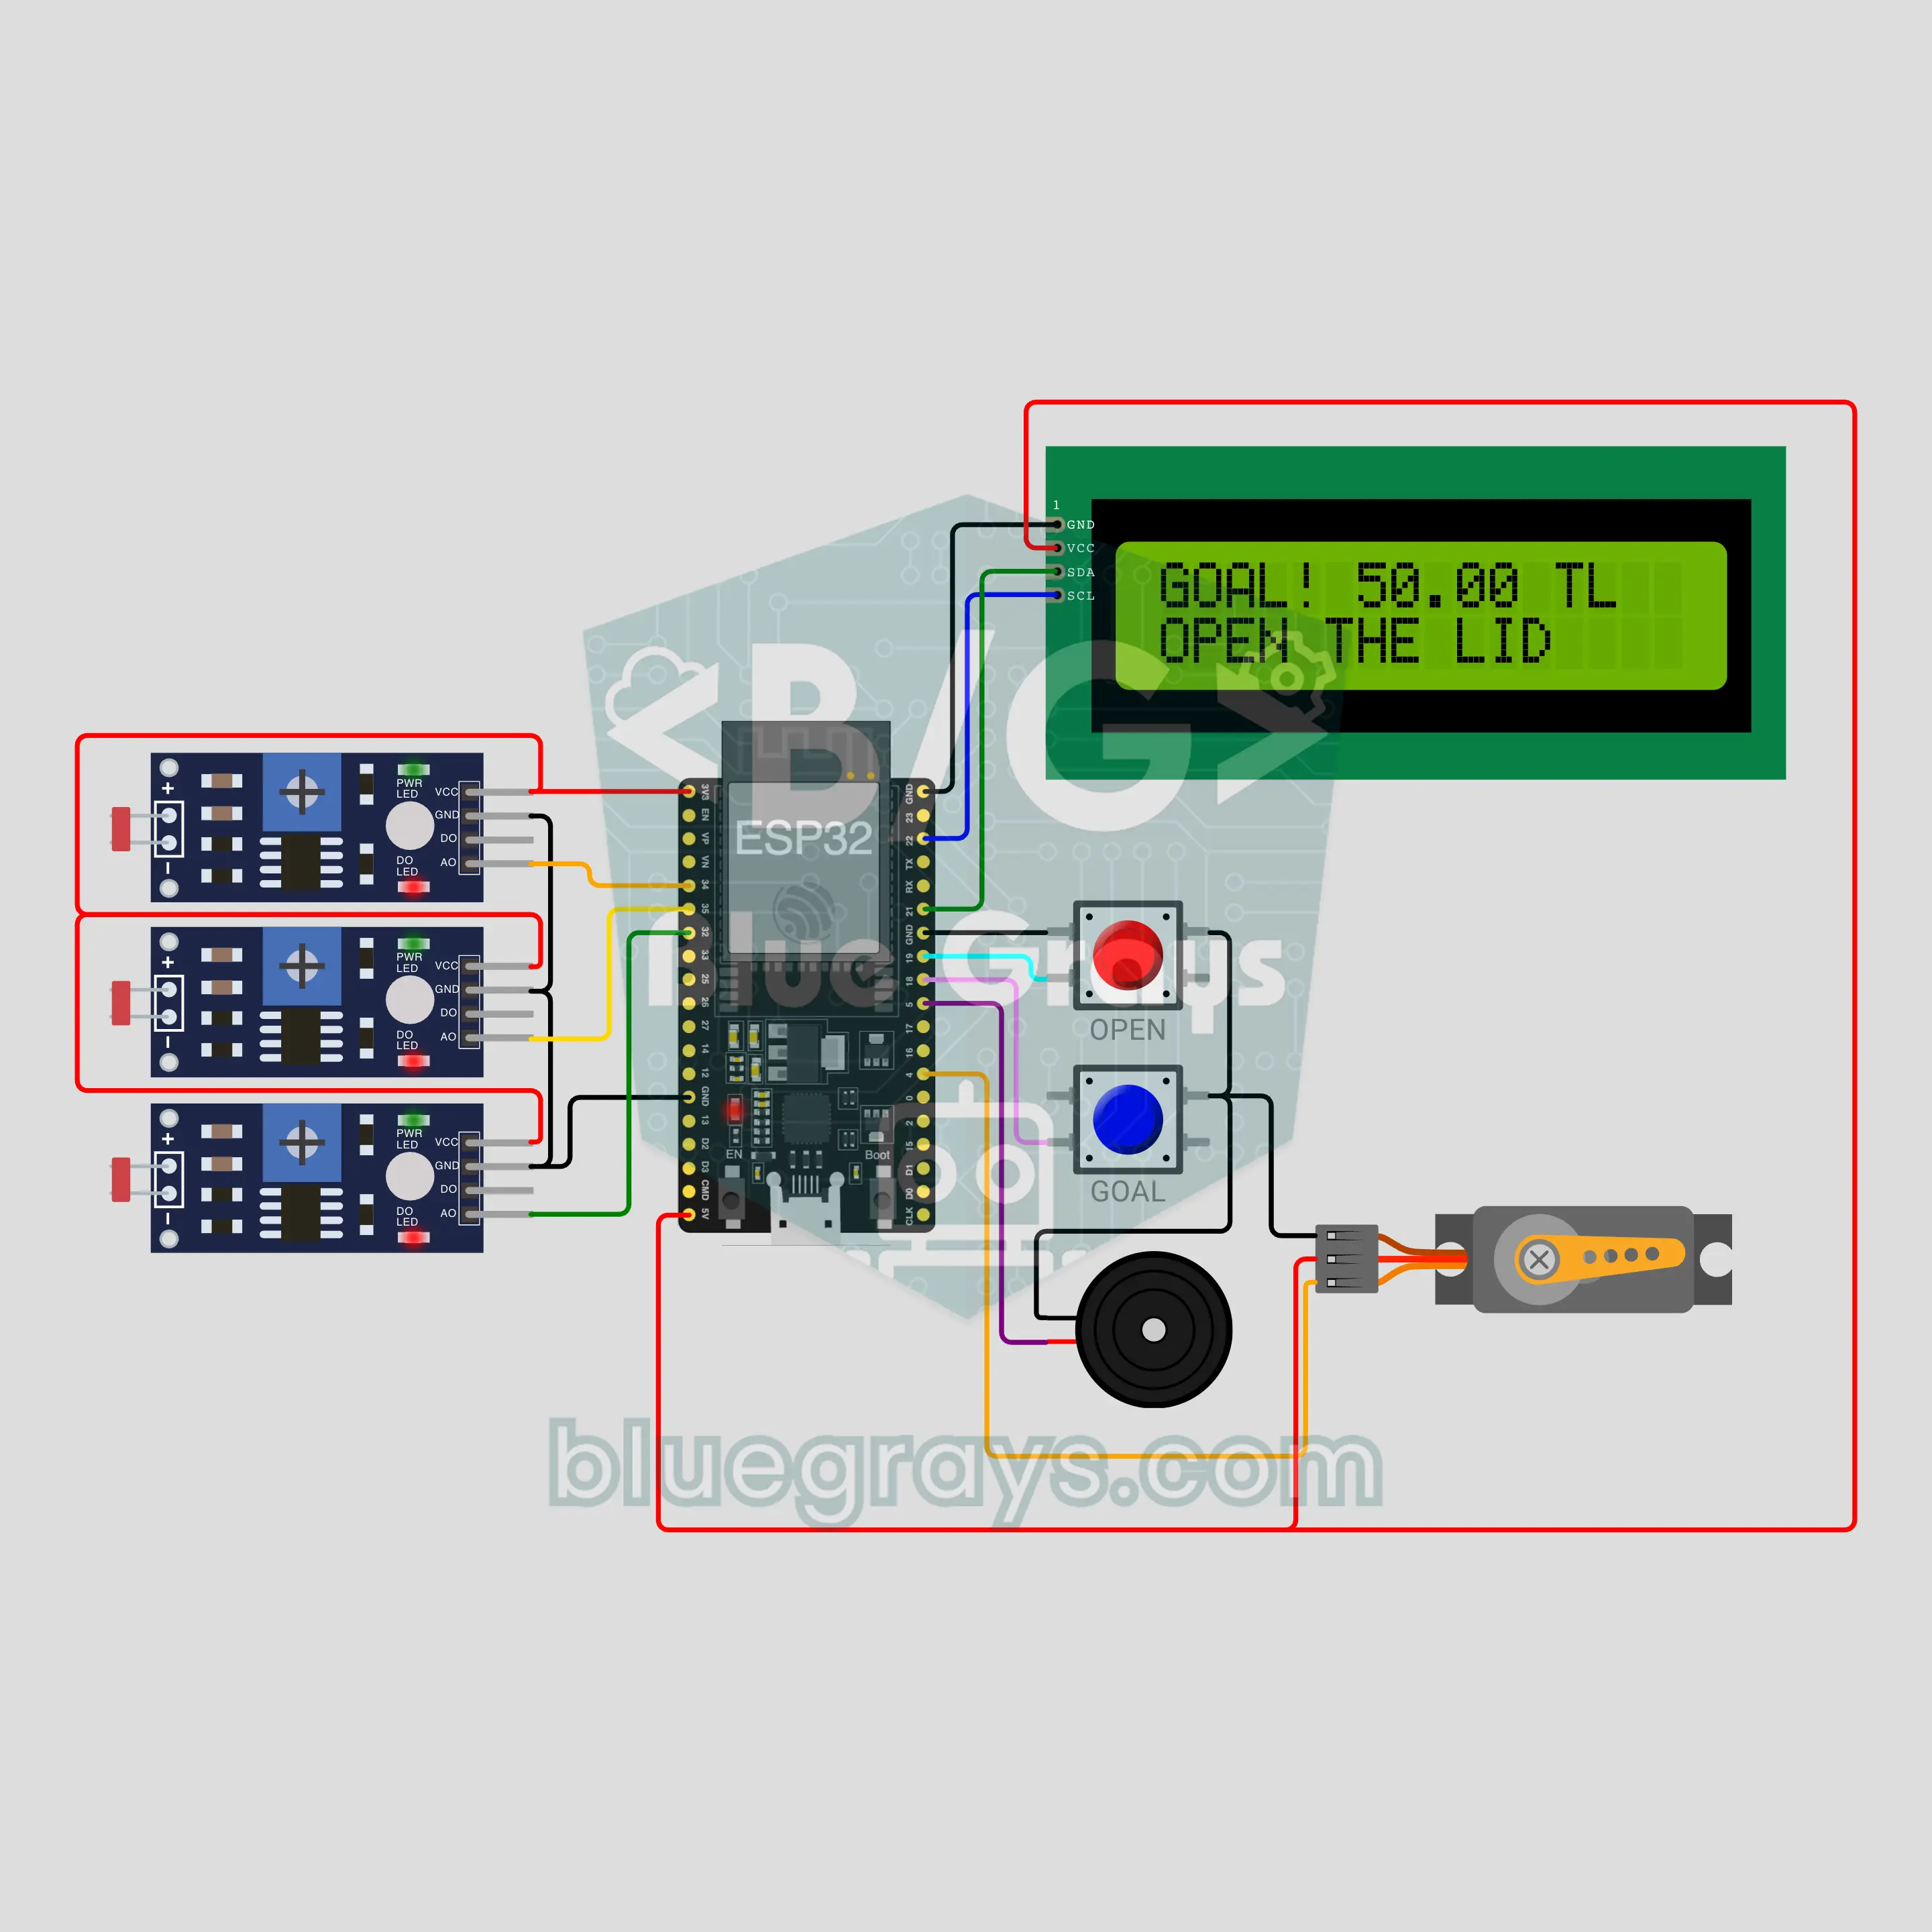
Heo đất đếm xu với ESP32 (3 LDR + LCD I2C + khóa servo)
Chiếc heo đất cho bạn biết mình đã tiết kiệm được bao nhiêu! Đồng xu trượt xuống một máng nghiêng và rơi qua lỗ đầu tiên vừa với nó; cổng quang LDR dưới mỗi lỗ nhận ra bóng đổ và ESP32 cộng đồng xu đó vào. Dự án được thiết lập cho đồng xu Thổ Nhĩ Kỳ (25 kuruş, 50 kuruş, 1 lira) và dễ dàng đổi sang tiền xu của bạn. LCD I2C làm đầy thanh mục tiêu, tiếng kèn vang lên khi đạt mục tiêu và khóa servo mở ra; trước đó, chỉ phụ huynh mới mở được nắp.
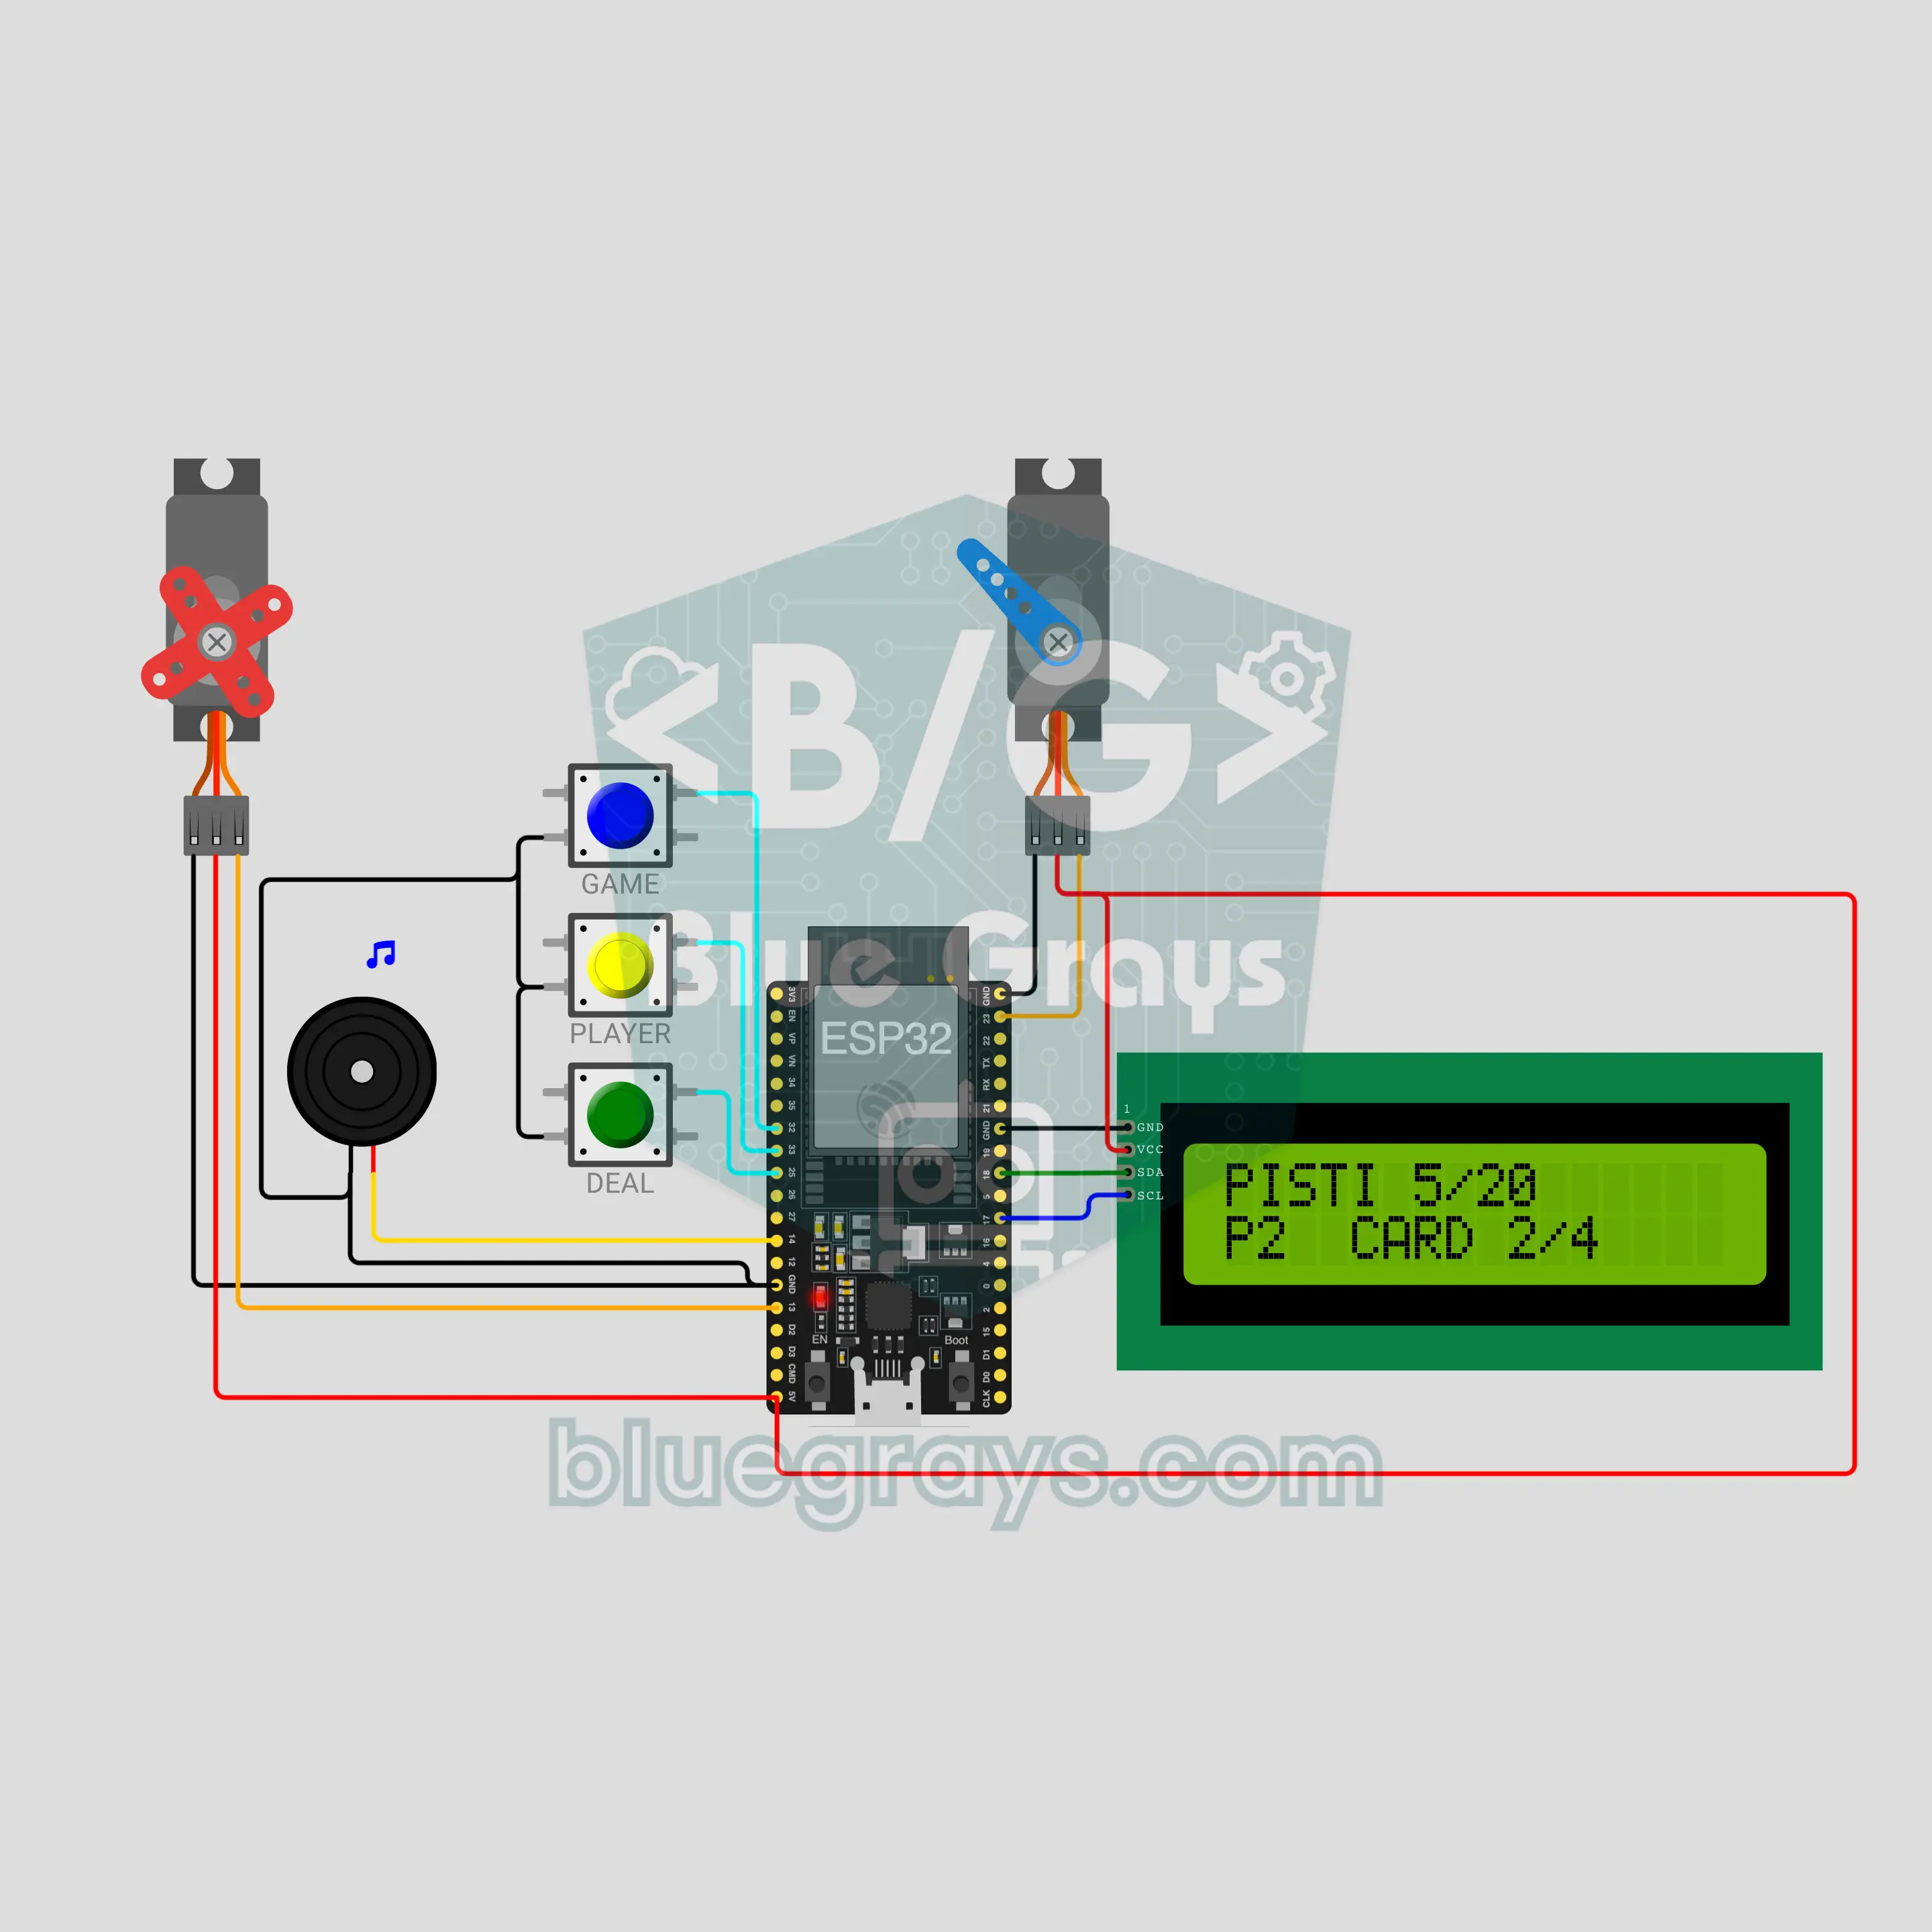
Robot chia bài với ESP32 (2 servo + LCD I2C + còi)
Để robot chia bài trong đêm chơi game! Servo bàn xoay quay tới người chơi tiếp theo, servo cánh tay đẩy trượt lá bài trên cùng ra khỏi bộ bài, và còi chip kêu tách với mỗi lá. Robot biết chia bài Pişti và Batak, hai trò chơi bài kinh điển của Thổ Nhĩ Kỳ, cùng một trò ghép màu với 7 lá mỗi người và một lá lật ngửa, cho 2–4 người chơi với người đi đầu ngẫu nhiên, kèm tạm dừng, hủy và chỉnh tốc độ. LCD I2C hiện ai nhận lá nào và trong bộ bài còn lại gì.
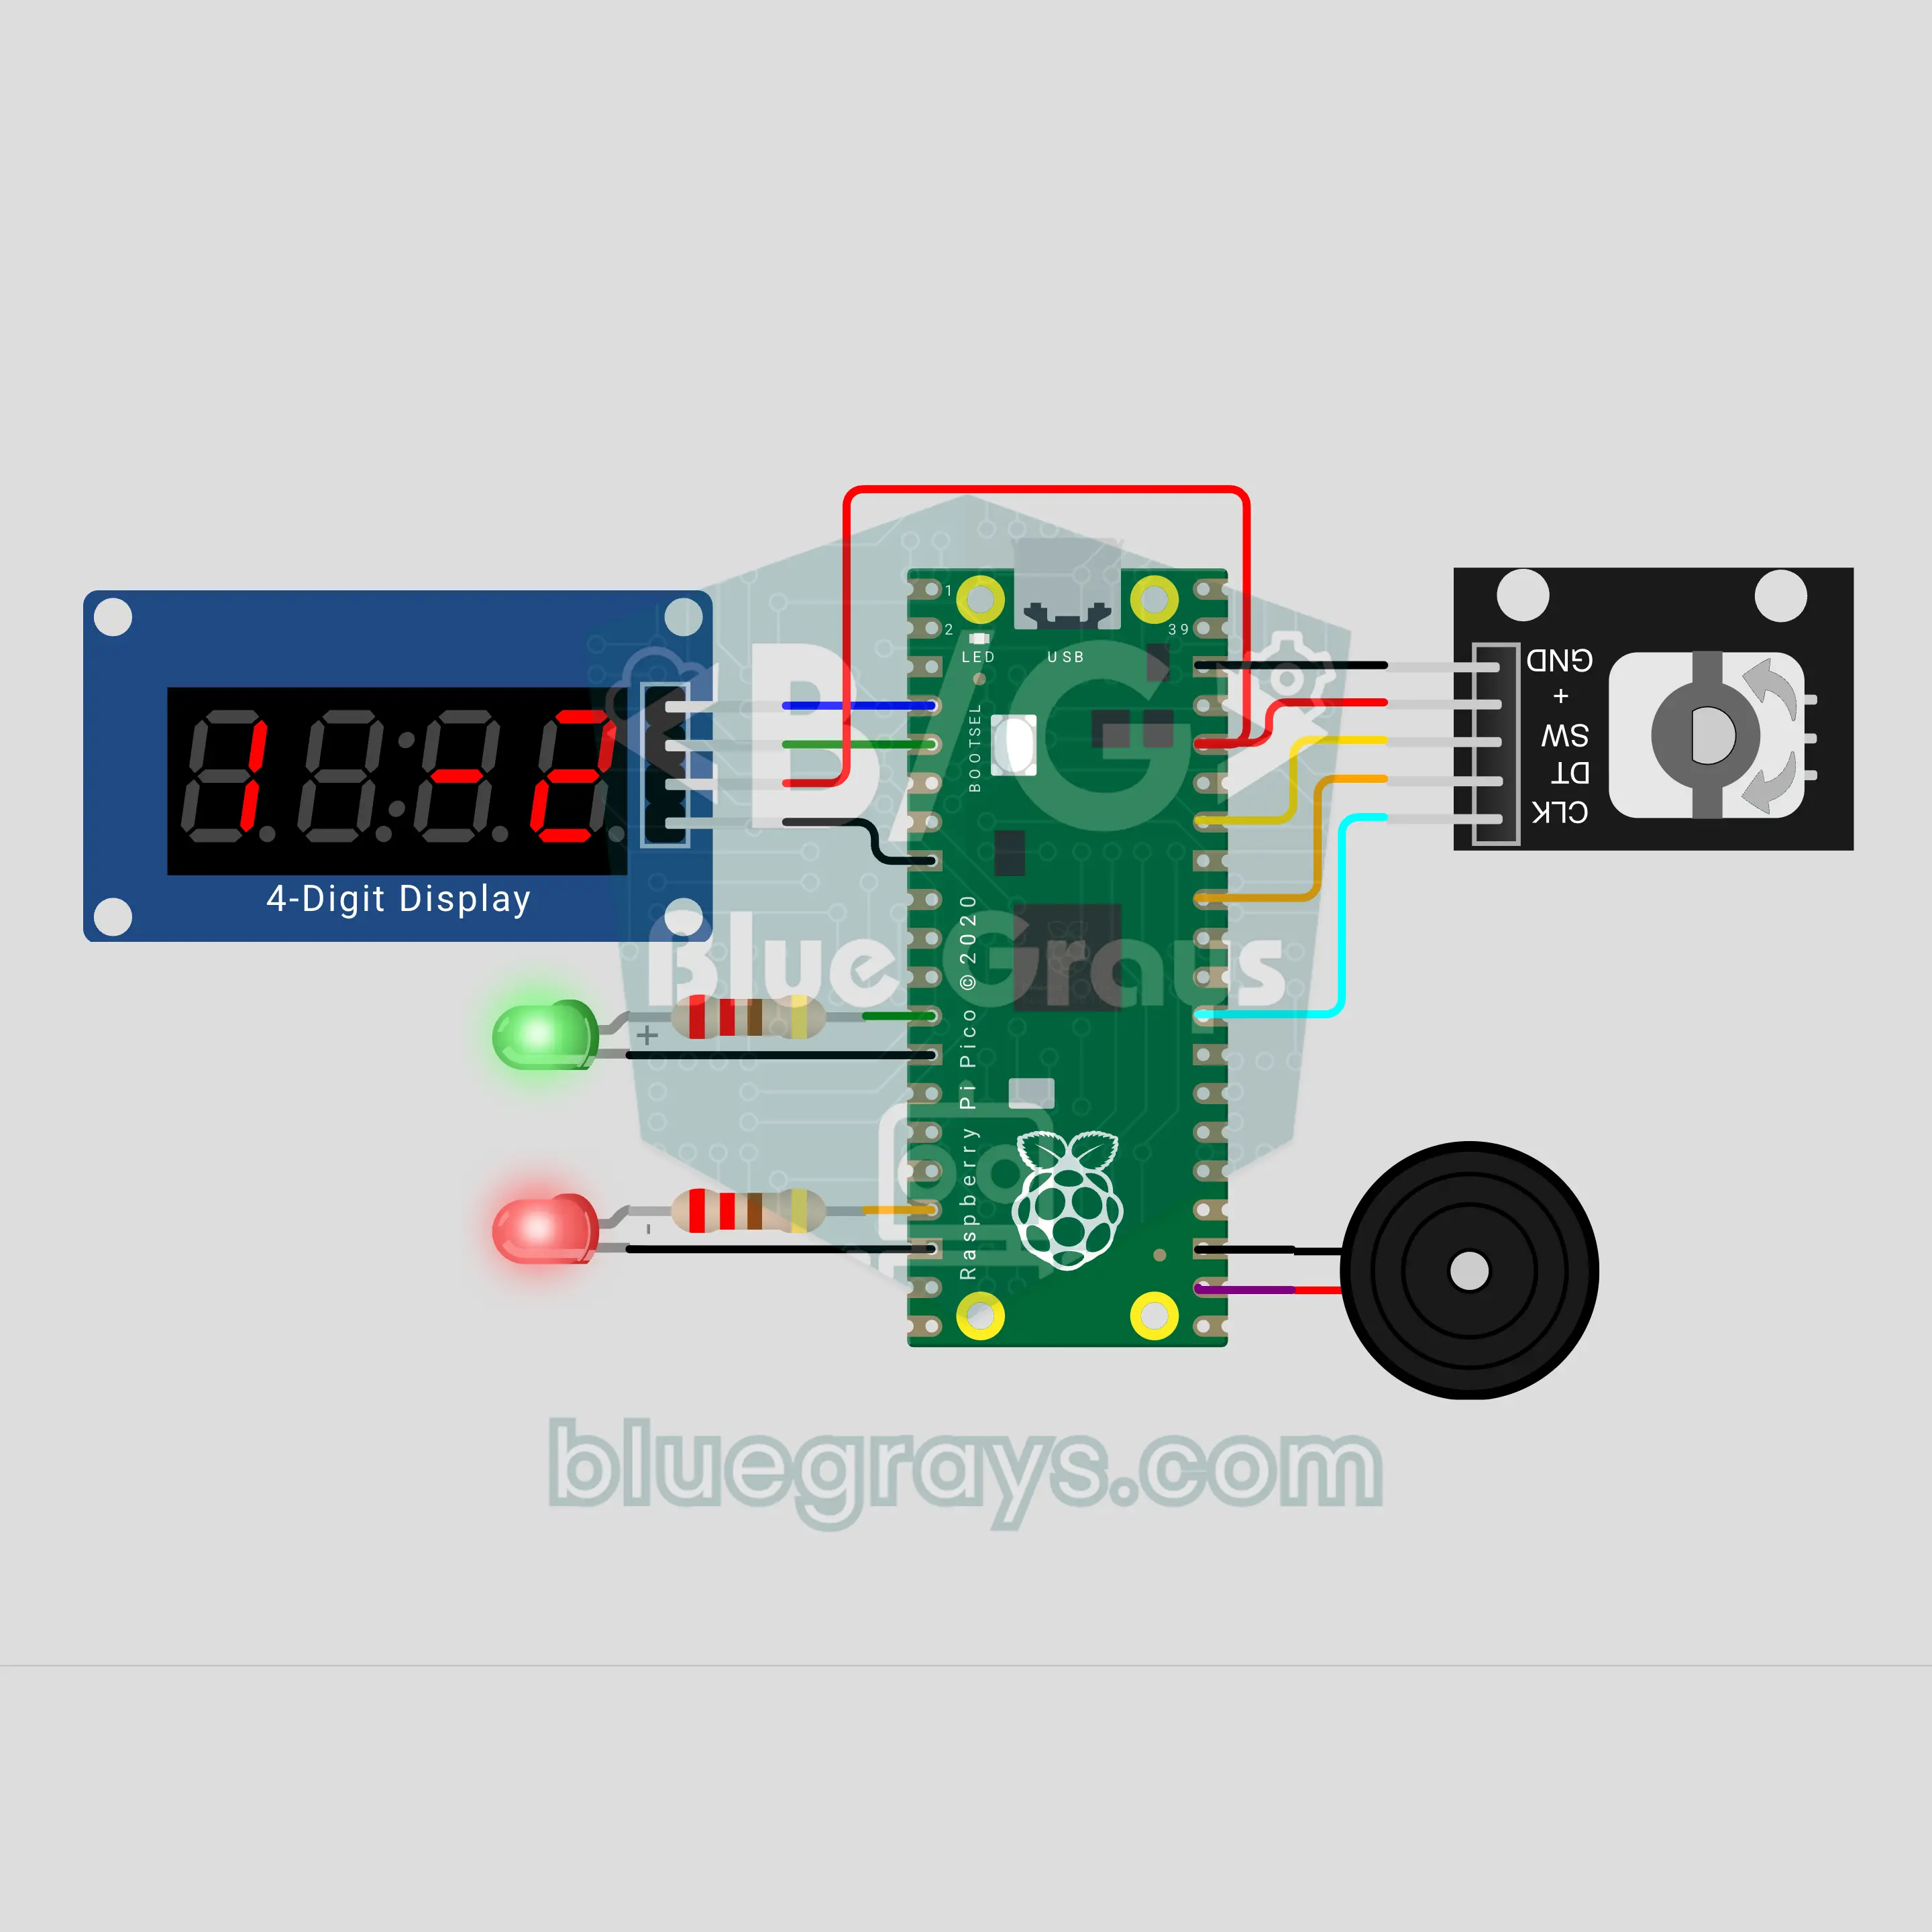
Câu đố số với Raspberry Pi Pico: giải mã 4 chữ số (KY-040 + TM1637 + 2 LED + còi)
Pico chọn một số bí mật 4 chữ số không có chữ số nào lặp lại, và bạn phải tìm ra nó. Xoay núm KY-040 để chọn chữ số và nhấn để chuyển tiếp; màn hình TM1637 trả lời bằng gợi ý như "+2 −1": 2 chữ số đúng vị trí, 1 chữ số có trong số nhưng sai vị trí. LED xanh lá và LED đỏ nháy theo số dấu cộng và dấu trừ trong khi còi chip phụ họa. Bạn có 10 lượt đoán, và với mã câu đố P 01–P 99, bạn có thể thi với bạn bè trên cùng một số.
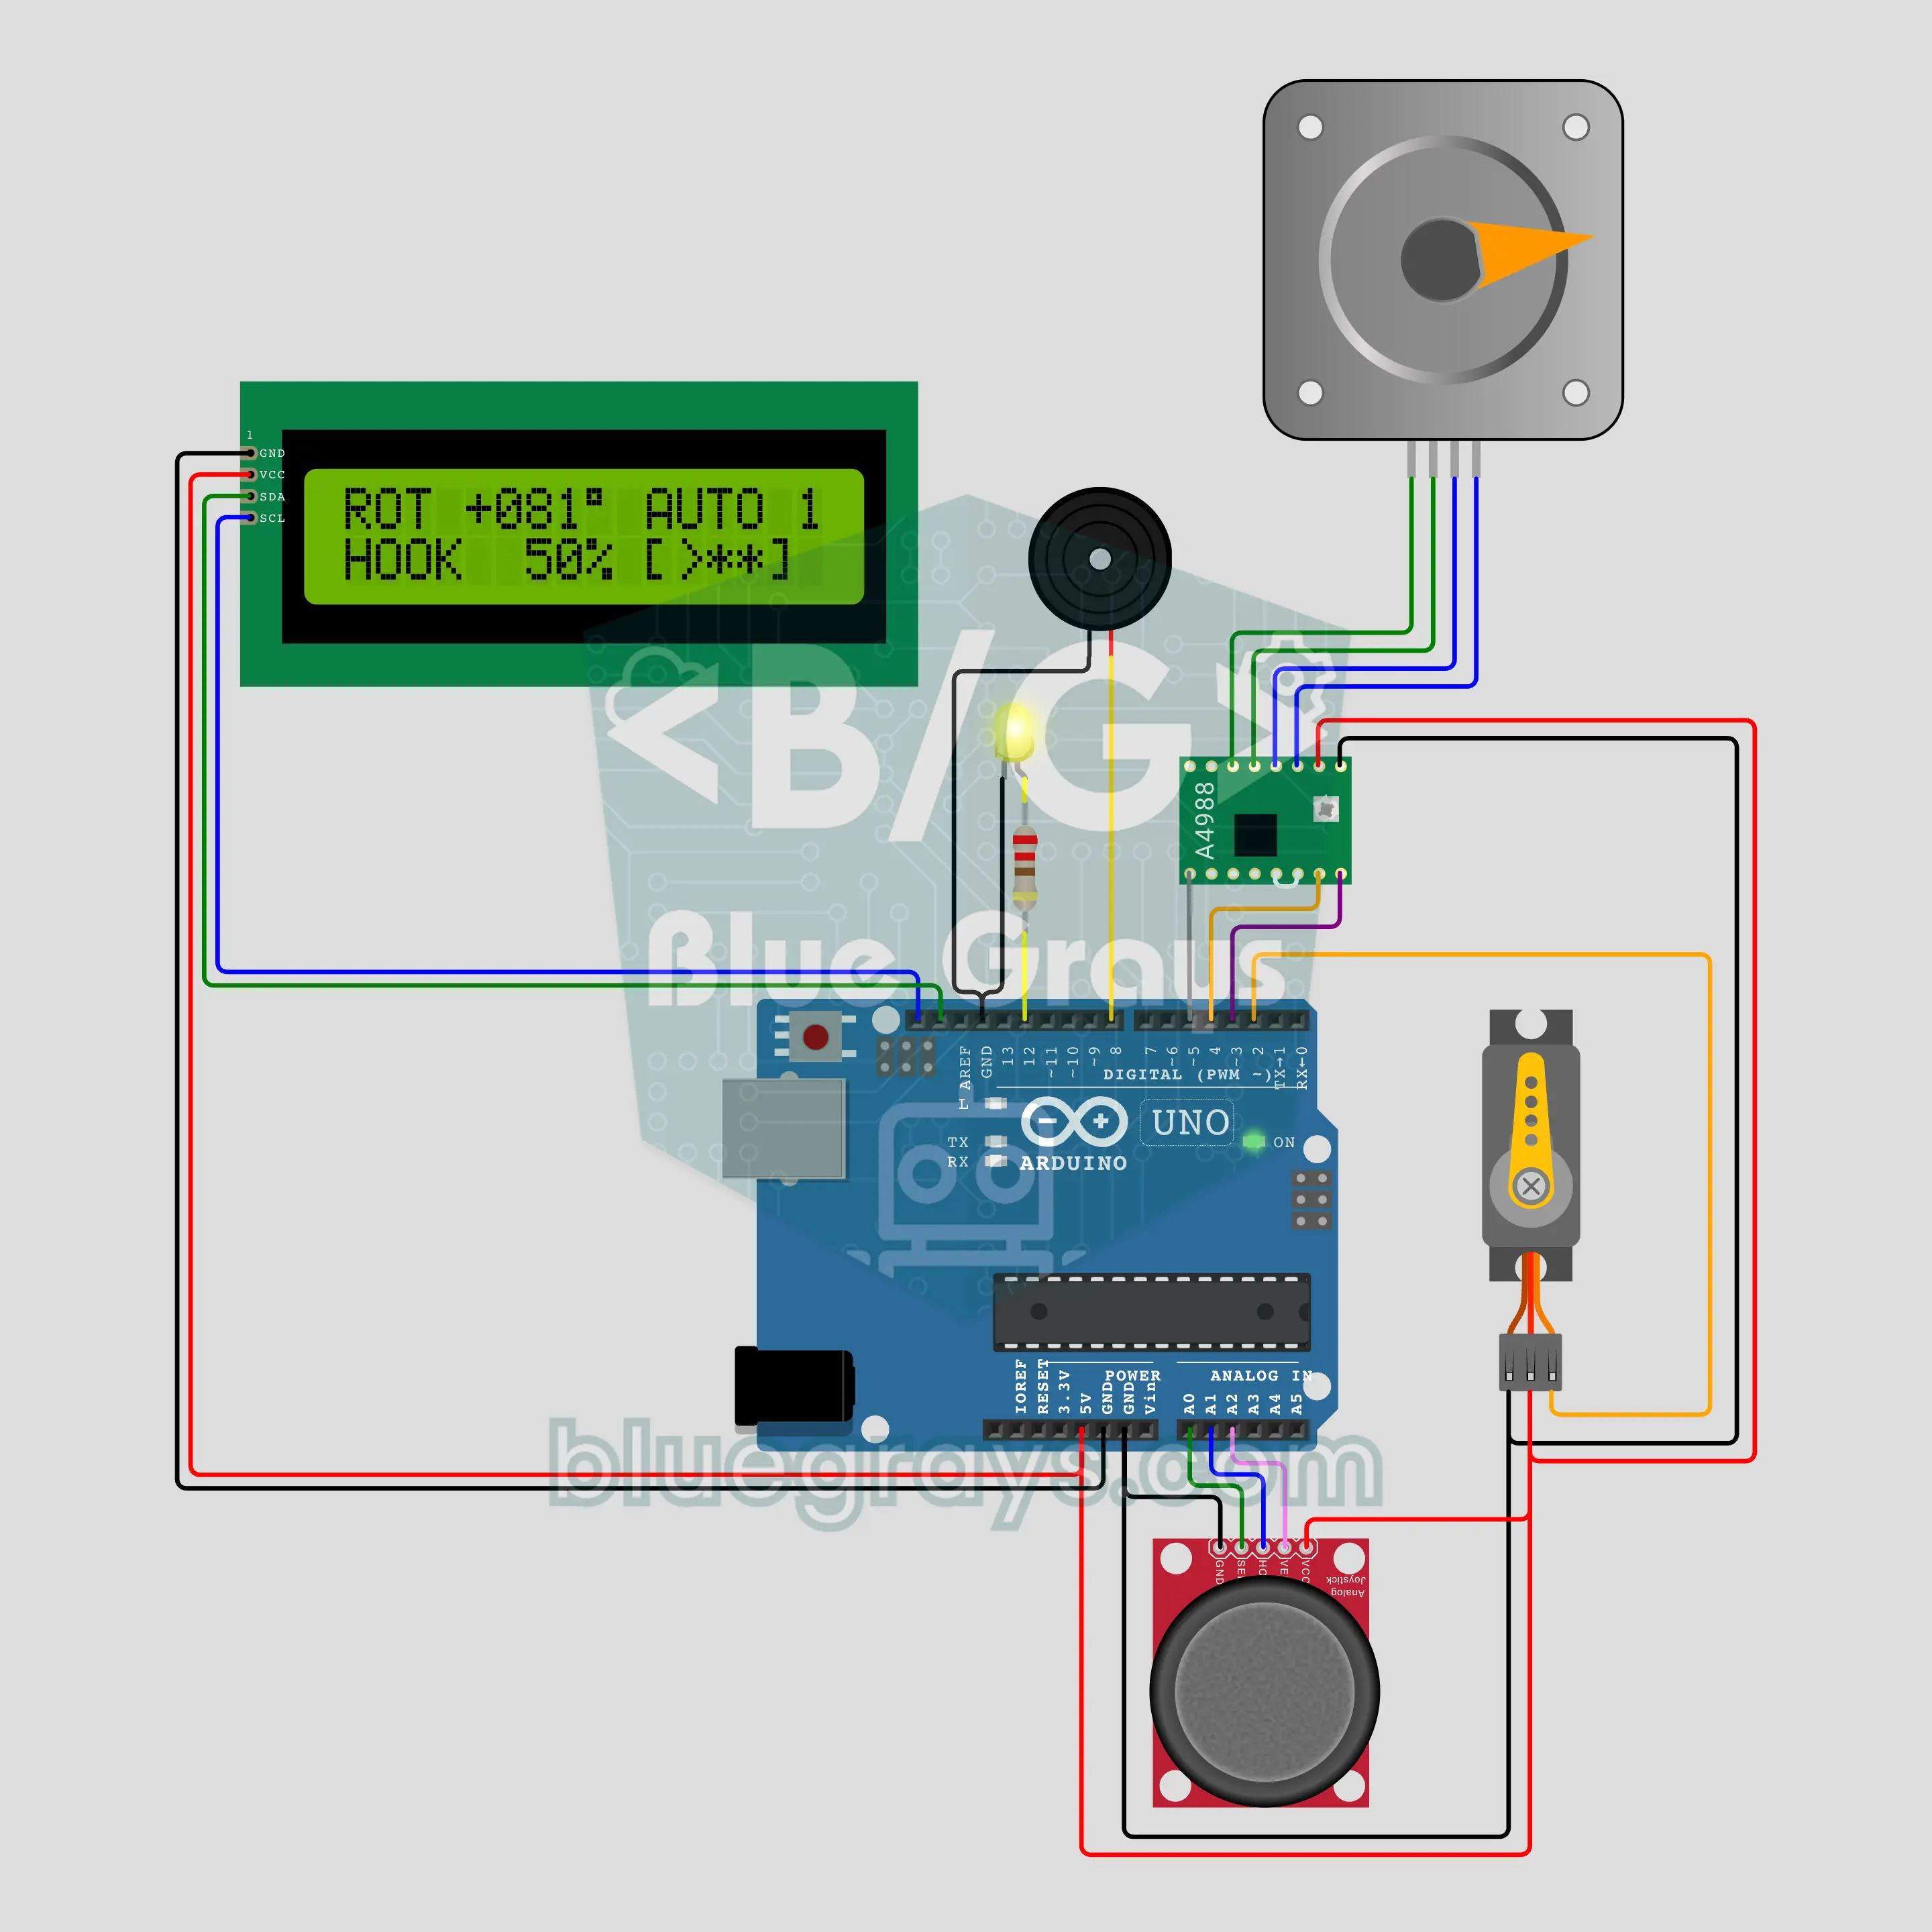
Cần cẩu tháp Arduino (động cơ bước NEMA 17 + A4988 + servo + joystick + LCD I2C)
Cần cẩu tháp để bàn: động cơ bước NEMA 17 qua bo mạch điều khiển A4988 xoay tháp với tốc độ tăng giảm dần, servo SG90 hạ và nâng móc cẩu, còn joystick là cần điều khiển của người vận hành. Góc xoay dừng ở ±170°; khi tháp xoay, đèn hiệu vàng nhấp nháy và còi chip kêu "bíp bíp". Nút joystick lưu 3 điểm dừng; nhấn giữ để cần cẩu tự chở hàng, và chạm vào cần điều khiển nghĩa là STOP. LCD I2C hiện góc, độ sâu của móc và các điểm dừng.
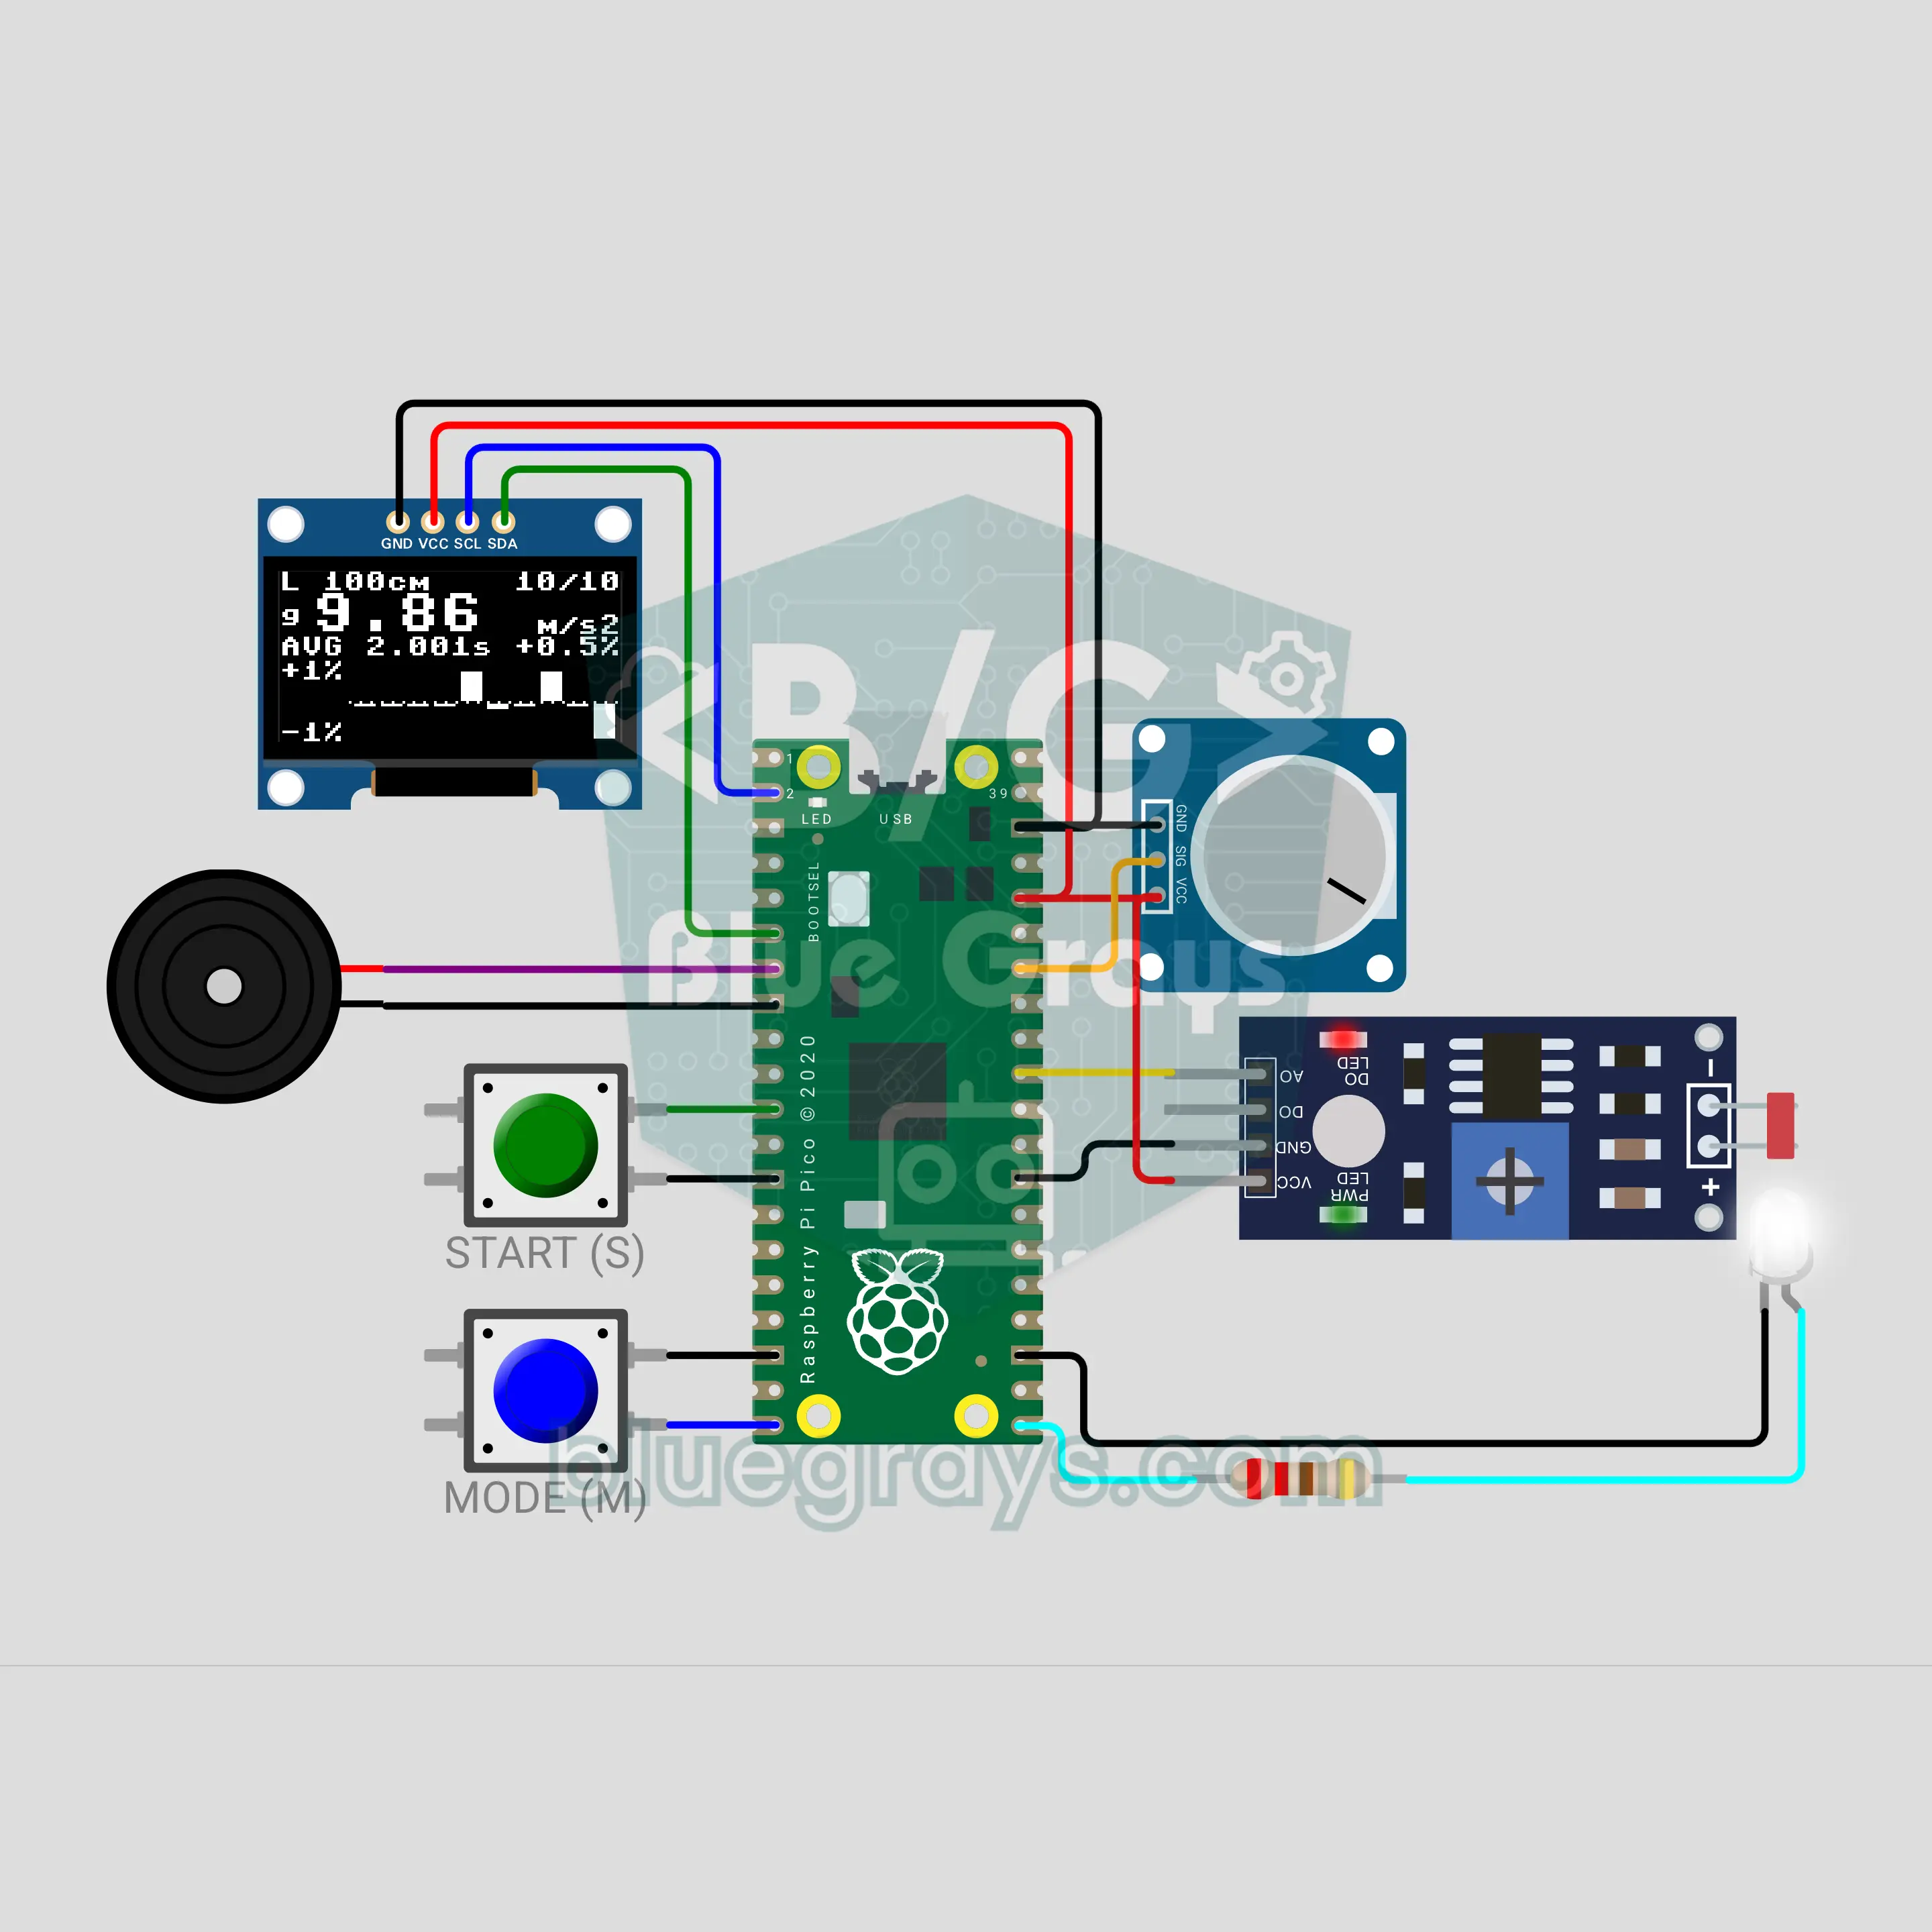
Đo gia tốc trọng trường bằng con lắc với Raspberry Pi Pico (LED + cổng quang LDR + OLED + biến trở)
Thí nghiệm kinh điển của phòng thí nghiệm vật lý ngay trên bàn của bạn: trong lúc vật nặng đung đưa trên sợi dây, cổng quang LED + LDR đo thời gian mỗi lần nó đi qua. Raspberry Pi Pico tìm chu kỳ từ trung bình của 10 dao động, bạn đặt chiều dài dây bằng biến trở, và g = 4π²L/T² được tính ra. OLED hiện chu kỳ, g, phần trăm sai số và biểu đồ từng dao động, còn còi chip kêu tích mỗi lần vật đi qua. Chế độ ngược lấy g = 9,81 và tìm ra chiều dài dây.
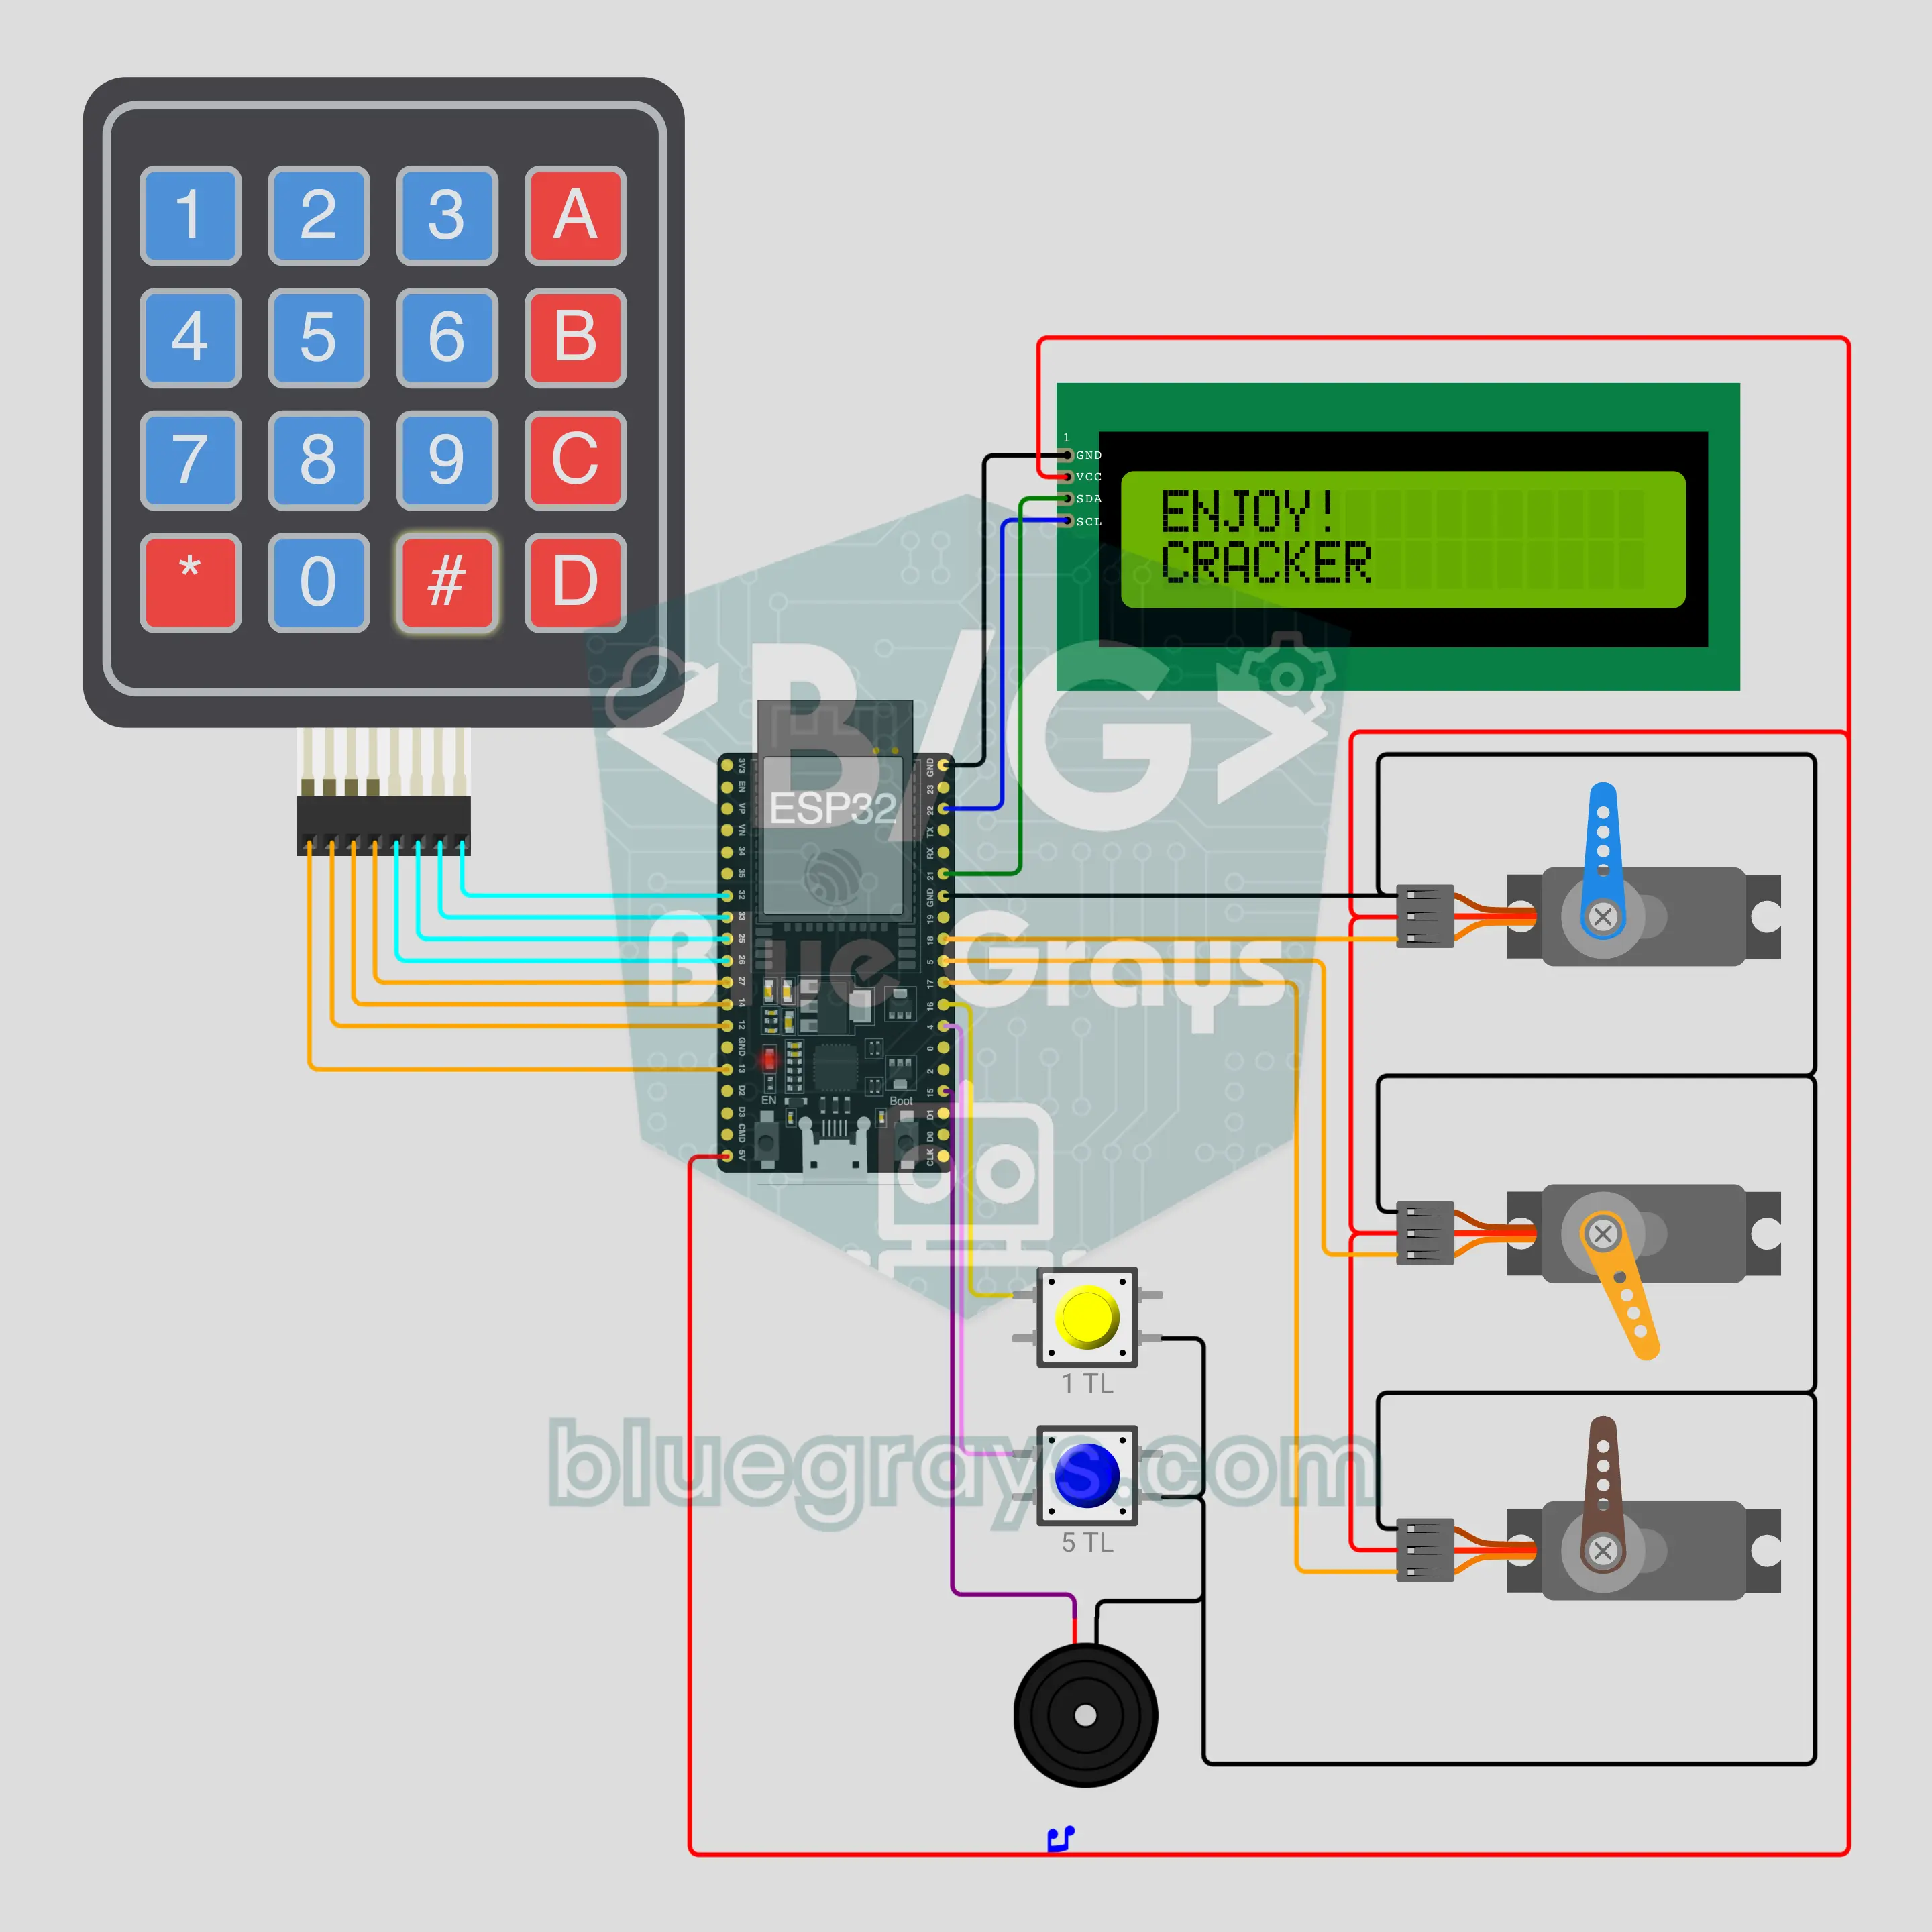
Máy bán đồ ăn vặt tự động với ESP32 (bàn phím ma trận + LCD I2C + 3 servo + còi)
Máy bán hàng tự động mini kiểu căng tin trường học ngay trên bàn của bạn! Nút 1 và 5 lira nạp tiền, bạn chọn món ăn vặt trên bàn phím 4x4, và nếu đủ tiền, servo của kệ đó vung cánh tay đẩy món hàng rơi xuống. Tiền thừa được trả bằng ít đồng xu nhất trên LCD I2C, mỗi đồng kèm một tiếng leng keng. Máy tính tiền bằng lira Thổ Nhĩ Kỳ và dễ dàng đổi sang tiền xu của bạn; một mã dịch vụ mở chức năng nạp hàng, báo cáo bán hàng và giá.
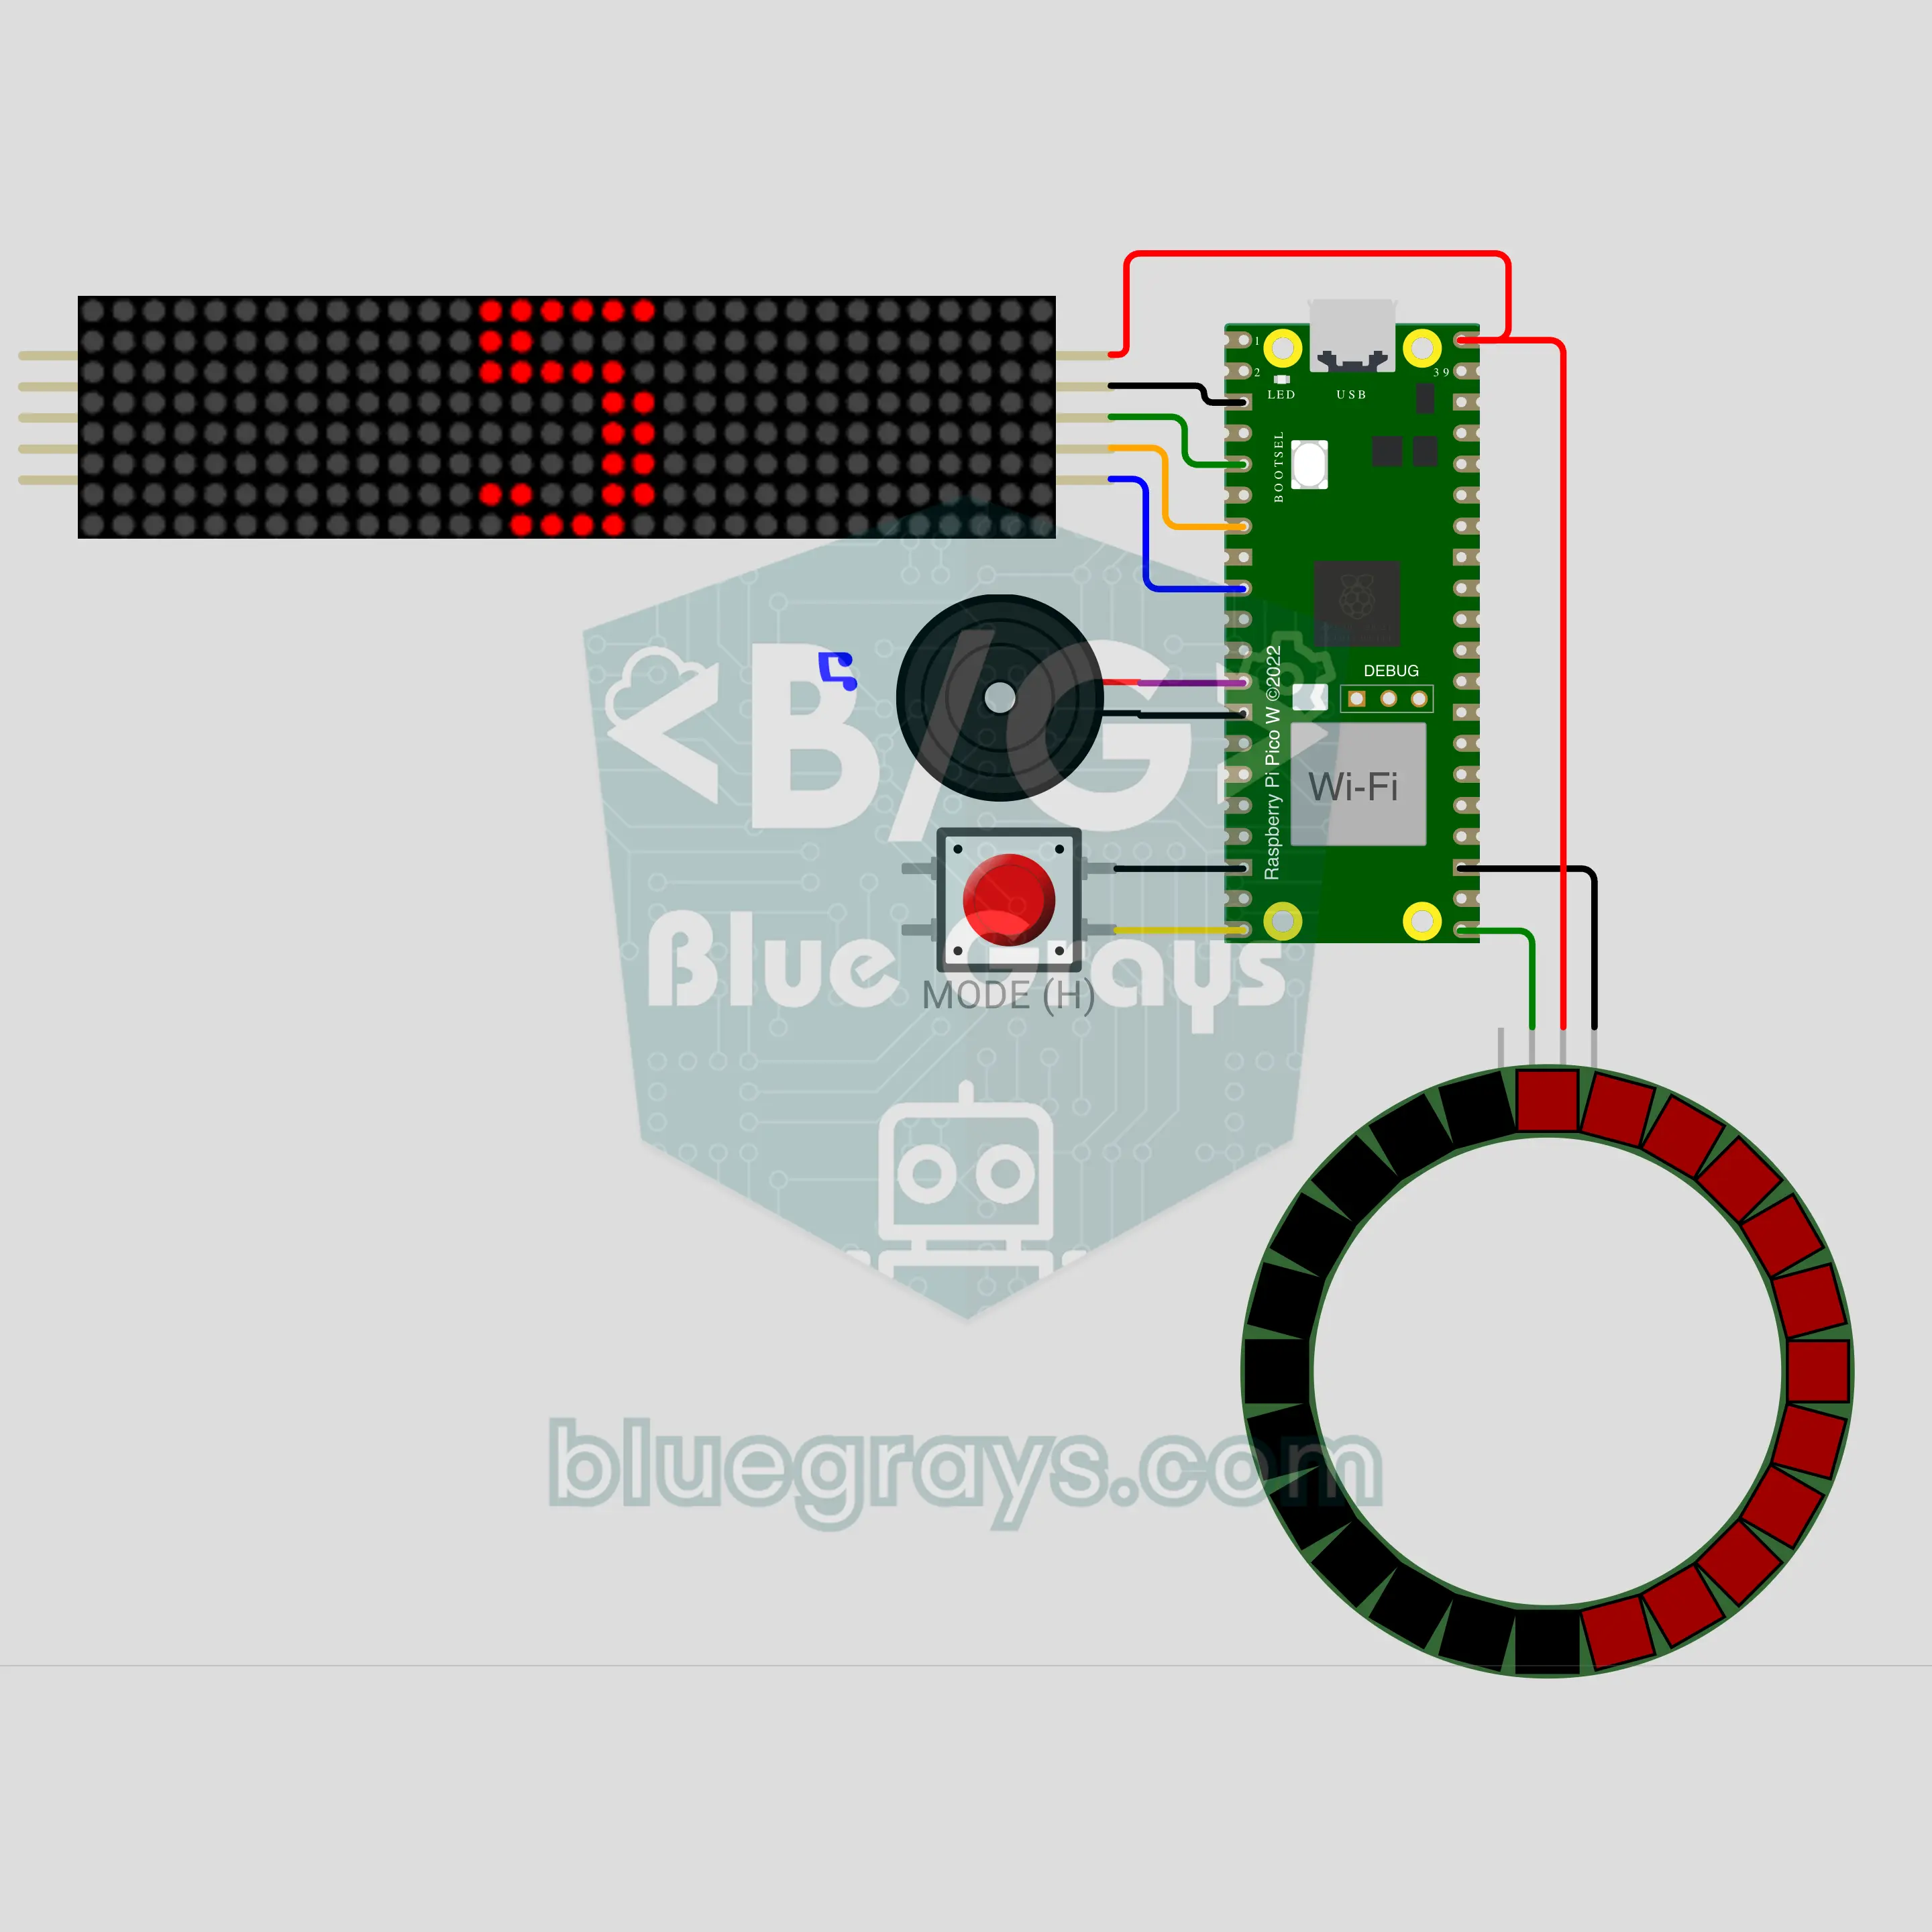
Đếm ngược năm mới đồng bộ internet với Raspberry Pi Pico W (MAX7219 8x32 + vòng LED + còi)
Tấm bảng phát sáng đếm ngược từng giây đến năm mới! Raspberry Pi Pico W lấy giờ từ internet, nên không ai phải chỉnh; bảng LED MAX7219 8x32 hiện số ngày còn lại, rồi giờ:phút:giây trong ngày cuối cùng. Ở 10 giây cuối, những chữ số khổng lồ và tiếng bíp xuất hiện trong khi vòng 24 LED tắt dần từng phần. Đúng nửa đêm, con số năm mới nhấp nháy, lời chúc chạy chữ, pháo hoa nổ trên vòng LED và còi chip phát tiếng kèn chiến thắng.
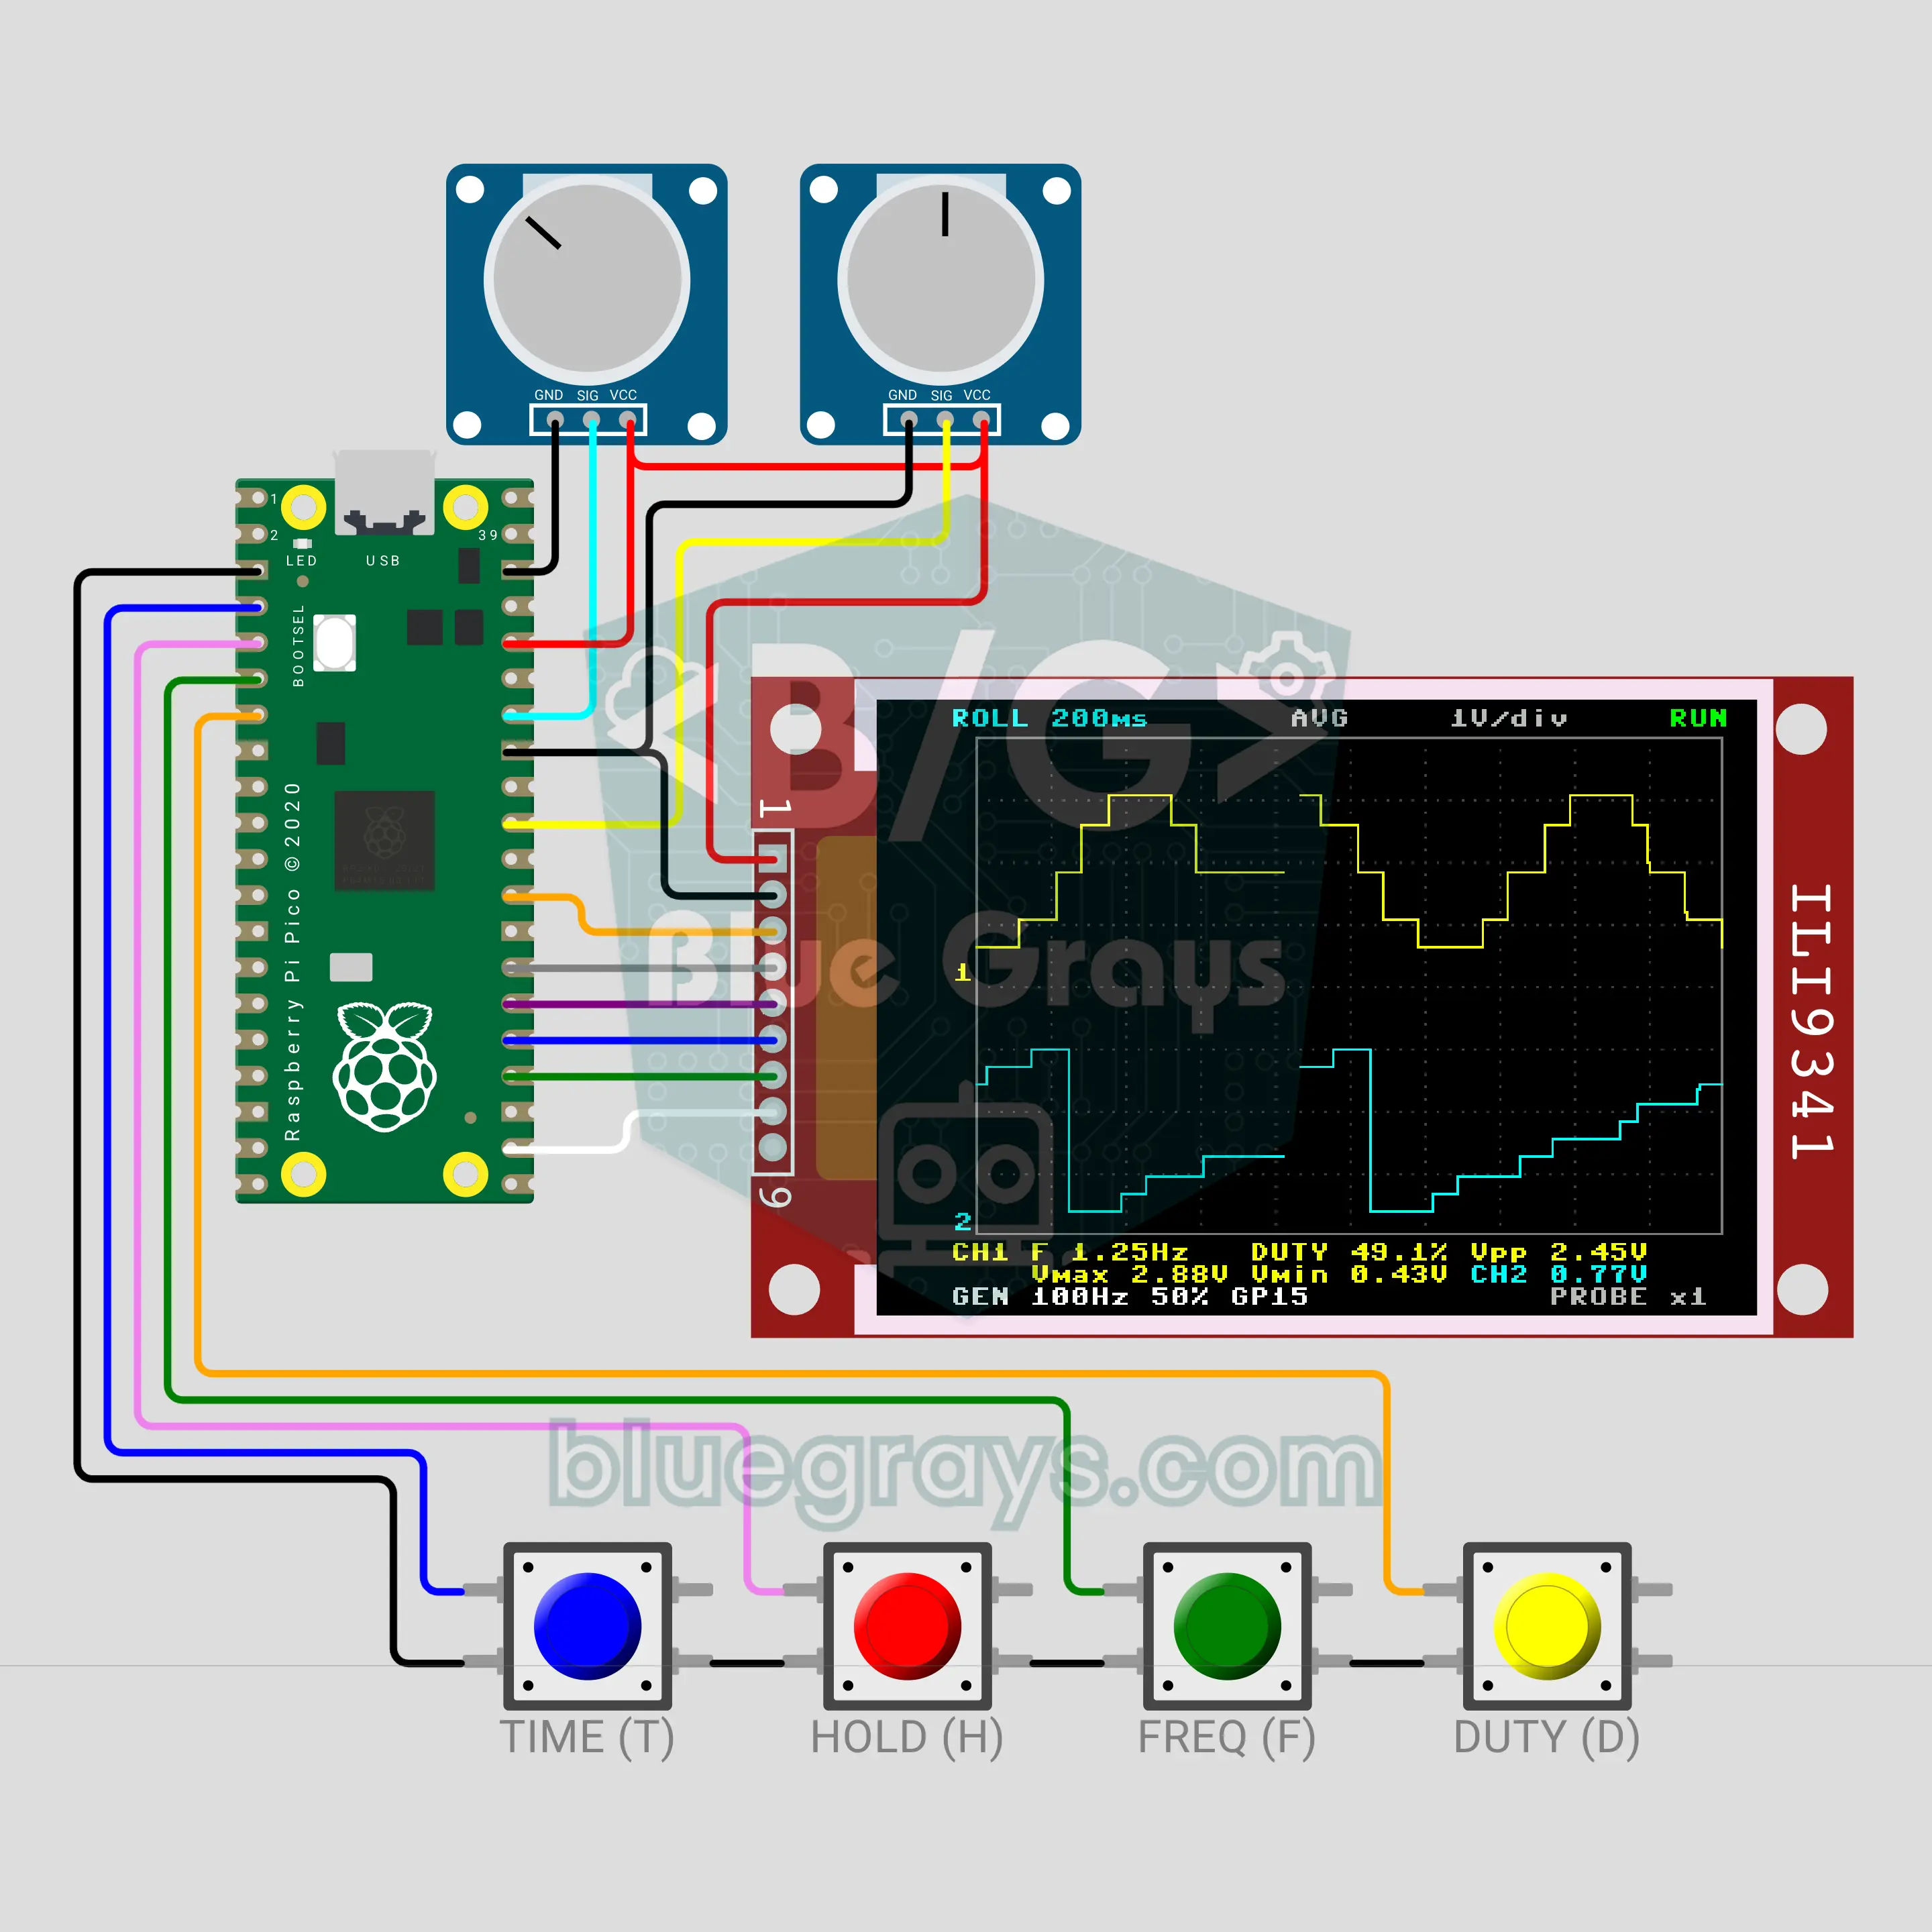
Máy hiện sóng mini với Raspberry Pi Pico (màn hình TFT ILI9341 + biến trở + tín hiệu thử PWM)
Phiên bản học sinh của máy hiện sóng trong phòng thí nghiệm: ADC của Raspberry Pi Pico lấy hàng nghìn mẫu mỗi giây và màn hình màu ILI9341 vẽ tín hiệu trên lưới. Bộ kích (trigger) giữ sóng đứng yên trong khi tần số, chu kỳ làm việc và điện áp đỉnh-đỉnh được đo. GP15 tự tạo tín hiệu thử PWM, chế độ ROLL cuộn cả hai kênh như máy ghi biểu đồ, còn HOLD đóng băng hình ảnh. Máy chỉ đo được 0–3,3 V.

Cân bằng bóng trên thanh bằng PID với ESP32 (HC-SR04 + servo + LCD I2C + 3 biến trở)
Thí nghiệm kinh điển của ngành kỹ thuật điều khiển ngay trên bàn của bạn: servo nghiêng thanh và PID giữ quả bóng ở đúng vị trí mục tiêu. Ba biến trở thay đổi Kp, Ki và Kd trực tiếp: chỉ có P thì bóng dao động, D làm dịu dao động và I triệt tiêu độ nghiêng nhẹ của thanh để bóng dừng đúng mục tiêu. LCD I2C hiện thanh, bóng và mục tiêu, cùng thời gian xác lập và độ vọt lố. Ở chế độ SIM, một mô hình vật lý lăn bóng; ở chế độ REAL, HC-SR04 đo vị trí bóng.