
Joystick modulunun istifadəsi: Arduino ilə X-Y oxu və düyməni oxumaq
Analoq coystik modulu (KY-023) necə işləyir? VRx, VRy və SW pinləri, Arduino-ya qoşulma, ölü zona və kalibrləmə, istiqamətin təyini, coystiklə servo idarəsi, ESP32 və Pico kodu.
Joystick modulu oyun konsollarının pultlarında gördüyün baş barmaq coystikinin Arduino üçün uyğunlaşdırılmış variantıdır. Qolu sağa-sola və irəli-geri hərəkət etdirdikcə iki oxda mövqe məlumatı verir; qolun üstünə basanda isə içindəki düymə işləyir. Robot maşın pultları, kameranı yönləndirən pan-tilt mexanizmləri, LED matris oyunları və ekran menyuları üçün ən praktik giriş elementidir. Ən geniş yayılmış modeli KY-023 adı ilə də tanınır.
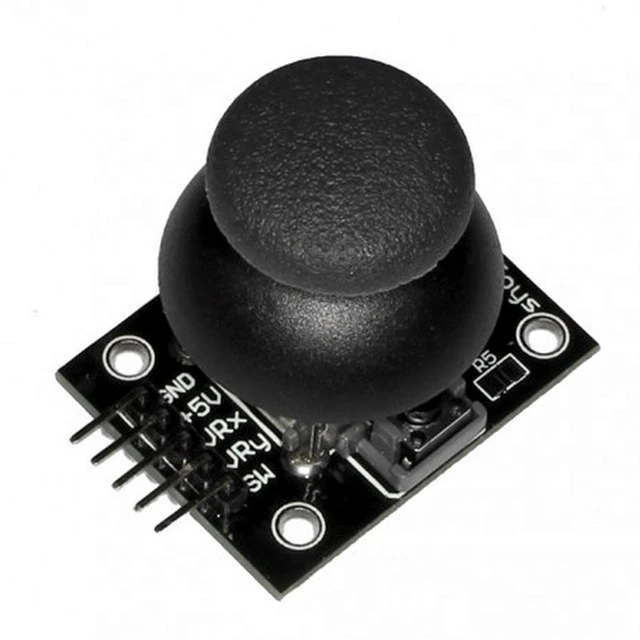
Joystick modulu necə işləyir?
Qolun altında bir-birinə perpendikulyar yerləşdirilmiş iki ədəd 10 kΩ potensiometr var: biri X oxundakı, digəri Y oxundakı hərəkəti hiss edir. Hər potensiometr gərginlik bölücüsü kimi işləyir; qol ortadakı vəziyyətdə olanda orta çıxışdan təxminən 2,5 V gəlir və analogRead() təxminən 512 oxuyur. Qolu bir uca itələyəndə dəyər 0-a, digər uca itələyəndə 1023-ə yaxınlaşır. Qola yuxarıdan basanda isə kiçik düymə SW pinini GND-yə qoşur.
| Qolun mövqeyi | VRx (X) | VRy (Y) |
|---|---|---|
| Ortada (sərbəst) | ~512 | ~512 |
| Tam sol | ~0 | ~512 |
| Tam sağ | ~1023 | ~512 |
| Tam yuxarı | ~512 | ~0 |
| Tam aşağı | ~512 | ~1023 |
Hansı istiqamətin 0, hansının 1023 olması modulu necə tutduğundan asılıdır. Pinlər sənə baxan vəziyyətdə tutanda istiqamətlər bu cədvəldən fərqlidirsə, narahat olma; kodda dəyəri 1023-dən çıxmaqla oxu asanlıqla tərsinə çevirə bilərsən.
Joystick pinləri və qoşulma
| Pin | Funksiyası | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|---|
| GND | Torpaq | GND | GND | GND |
| +5V | Qida | 5V | 3V3 | 3V3 |
| VRx | X oxu (analoq) | A0 | GPIO 34 | GP26 |
| VRy | Y oxu (analoq) | A1 | GPIO 35 | GP27 |
| SW | Düymə (basanda GND) | D2 | GPIO 25 | GP15 |
Arduino ilə coystiki oxumaq
Aşağıdakı kod iki oxu və düyməni oxuyub Serial Monitor-a yazır. Düymənin ucu basılanda GND-yə qoşulduğu və əksər modullarda pull-up rezistoru olmadığı üçün SW pini mütləq INPUT_PULLUP kimi təyin edilməlidir; beləliklə düymə sərbəst olanda HIGH, basılı olanda LOW oxunur.
1const int X_PIN = A0;
2const int Y_PIN = A1;
3const int SW_PIN = 2;
4
5void setup() {
6  pinMode(SW_PIN, INPUT_PULLUP);   // basınca LOW / LOW when pressed
7  Serial.begin(9600);
8}
9
10void loop() {
11  int x = analogRead(X_PIN);       // 0–1023, ortada ~512 / ~512 at center
12  int y = analogRead(Y_PIN);
13  bool pressed = digitalRead(SW_PIN) == LOW;
14
15  Serial.print("X: ");  Serial.print(x);
16  Serial.print("  Y: "); Serial.print(y);
17  Serial.print("  Buton / button: ");
18  Serial.println(pressed ? "basılı / pressed" : "-");
19  delay(100);
20}Ölü zona və kalibrləmə
Real həyatda qol sərbəst olanda dəyər tam 512 olmur; 495 və ya 525 kimi bir dəyər oxuyur və bir neçə vahid titrəyir. Bunu düzəltməsən, coystiklə işin olmasa da robot maşının yavaş-yavaş irəliləyir və ya servo yüngülcə tərpənir. Həll iki addımlıdır: açılışda mərkəz dəyərini ölçüb yadda saxlamaq (kalibrləmə) və mərkəzə çox yaxın kiçik kənarlaşmaları nəzərə almamaq (ölü zona). Aşağıdakı funksiya hər oxu -100 ilə +100 arasında, ortası tam 0 olan təmiz dəyərə çevirir:
1int centerX, centerY;
2const int DEAD_ZONE = 40;
3
4int readAxis(int pin, int center) {
5  int v = analogRead(pin) - center;
6  if (abs(v) < DEAD_ZONE) return 0;                              // ölü bölge / dead zone
7  if (v > 0) return map(v, DEAD_ZONE, 1023 - center, 0, 100);    // sağ ya da aşağı / right or down
8  return map(v, -center, -DEAD_ZONE, -100, 0);                   // sol ya da yukarı / left or up
9}
10
11void setup() {
12  Serial.begin(9600);
13  centerX = analogRead(A0);   // açılışta joystick'e dokunma / don't touch it at startup
14  centerY = analogRead(A1);
15}
16
17void loop() {
18  Serial.print(readAxis(A0, centerX));
19  Serial.print(", ");
20  Serial.println(readAxis(A1, centerY));
21  delay(50);
22}
İstiqamətin təyini: yuxarı, aşağı, sol, sağ
Oyunlarda və menyularda çox vaxt dəqiq mövqe yox, yalnız istiqamət lazım olur. Dəyərləri iki astanayla müqayisə edərək coystiki dörd istiqamətli yön düyməsinə çevirə bilərsən. Menyuda gəzərkən bir istiqamətin tək addım sayılması istənir; bu səbəbdən kodda qısa gecikmə istifadə olunur və ya qol yenidən ortaya qayıdana qədər yeni addım atılmır.
1void loop() {
2  int x = analogRead(A0);
3  int y = analogRead(A1);
4  if (x < 300)      Serial.println("Sol / left");
5  else if (x > 700) Serial.println("Sağ / right");
6  else if (y < 300) Serial.println("Yukarı / up");
7  else if (y > 700) Serial.println("Aşağı / down");
8  delay(150);
9}
Coystiklə servo mühərrikin idarəsi
Coystikin bir oxunu 0–180 dərəcə arasına çevirərək servo mühərriki əllə yönləndirə bilərsən; iki ox və iki servo ilə kameranı sağa-sola və yuxarı-aşağı çevirən pan-tilt mexanizmi qurulur. Servonun qoşulması və qida xəbərdarlıqları üçün Servo mühərrik nədir? yazısına bax.
1#include <Servo.h>
2
3Servo panServo;
4
5void setup() {
6  panServo.attach(9);
7}
8
9void loop() {
10  int x = analogRead(A0);
11  int angle = map(x, 0, 1023, 0, 180);   // joystick → açı / joystick → angle
12  panServo.write(angle);
13  delay(15);
14}
ESP32 və Raspberry Pi Pico ilə coystik
ESP32-nin ADC-si 12 bitlidir və 0–4095 arası dəyər verir; lakin ADC xətti olmadığı üçün mərkəz dəyəri çox vaxt 2048 əvəzinə 1800–1950 civarında çıxır. Buna görə yuxarıdakı kalibrləmə üsulu ESP32-də daha da vacibdir. Wi-Fi istifadə edəcəksənsə, oxları ADC1 pinlərinə (GPIO 32–39) qoş. Pico-da analoq girişlər GP26–GP28-dir və read_u16() 0–65535 arası dəyər qaytarır:
1from machine import ADC, Pin
2import time
3
4x_axis = ADC(26)                        # GP26 → VRx
5y_axis = ADC(27)                        # GP27 → VRy
6button = Pin(15, Pin.IN, Pin.PULL_UP)   # SW, basınca 0 / 0 when pressed
7
8while True:
9    x = x_axis.read_u16()               # 0–65535, ortada ~32768 / ~32768 at center
10    y = y_axis.read_u16()
11    print(x, y, "BASILI / PRESSED" if button.value() == 0 else "")
12    time.sleep(0.1)
Coystiklə layihə ideyaları
- Robot maşın pultu: Coystiki ötürücü plataya qoş, nRF24L01 və ya Bluetooth ilə maşına komanda göndər.
- Pan-tilt kamera: İki servo və bir coystiklə kameranı hər istiqamətə çevir.
- LED matrisdə ilan oyunu: 8x8 matrisdə ilanı coystiklə yönləndir.
- Ekran menyusu: Yuxarı-aşağı ilə seçimlər arasında gəz, düyməyə basaraq seç; ekran tərəfi üçün I2C LCD ekranın istifadəsi yazısına bax.
- Rəng seçici: X oxu ilə rəngi, Y oxu ilə parlaqlığı tənzimləyərək RGB LED-i idarə et.
- Kompüter siçanı: Arduino Leonardo və ya Pro Micro ilə coystiki real USB siçana çevir.
Tez-tez edilən səhvlər və həlli
- Düymə basılmadan basılı görünür: SW pini INPUT_PULLUP deyil; pin havada qaldığı üçün təsadüfi dəyər oxunur.
- Qol sərbəst olanda dəyər 512 deyil və titrəyir: Bu normaldır; açılışda kalibrləmə et və ölü zona əlavə et.
- Oxlar tərsdir və ya yer dəyişib: Modulun istiqamətindən qaynaqlanır; dəyəri 1023-dən çıx və ya VRx ilə VRy naqillərinin yerini dəyiş.
- ESP32-də mərkəz 2048 deyil: ESP32 ADC-si xətti deyil; mərkəzi açılışda ölç və hesablamanı ona görə apar.
- Servo titrəyir və ya Arduino yenidən başlayır: Servo Arduino-nun 5 V-unu yorur; servonu ayrı 5 V mənbədən qidalandır və GND-ləri birləşdir.
Coystik əslində iki potensiometr və bir düymədən ibarətdir; buna görə Potensiometr nədir? və Arduino-ya düymə necə qoşulur? yazıları burada öyrəndiklərini möhkəmləndirir. BlueGrays tətbiqində coystiklə LED və servo idarəsi, LED matris ilan oyunu layihələrini dövrə sxemləri və kodlarla birlikdə tapa bilərsən.
Tez-tez verilən suallar
Joystick modulunun pinləri nə işə yarayır?
GND və +5V qida pinləridir. VRx və VRy X və Y oxlarındakı mövqeyi analoq gərginlik kimi verir və analoq pinlərə qoşulur. SW isə qola basanda GND-yə qoşulan düymə çıxışıdır və INPUT_PULLUP ilə rəqəmsal pinə qoşulur.
Joystick ortada olanda niyə tam 512 göstərmir?
Potensiometrlər və mexaniki hissələr mükəmməl deyil; sərbəst vəziyyətdə dəyər adətən 490–530 arasında bir yerdə dayanır və bir neçə vahid titrəyir. Açılışda mərkəz dəyərini ölçüb yadda saxlamaq və ±30–50 ölü zonadan istifadə etmək bu problemi həll edir.
SW pini niyə təsadüfi LOW və HIGH olur?
Əksər coystik modullarında düymənin pull-up rezistoru yoxdur, buna görə pin qoşulmayıbmış kimi havada qalır. pinMode(SW_PIN, INPUT_PULLUP) ilə Arduino-nun daxili pull-up rezistorunu aktivləşdirsən, düymə sərbəst olanda HIGH, basılı olanda LOW oxuyarsan.
Bir coystiklə neçə servonu idarə edə bilərəm?
Coystikin iki oxu olduğu üçün iki servonu müstəqil idarə edə bilərsən; bu, pan-tilt kamera üçün idealdır. Daha çox servo üçün ikinci coystik əlavə edirsən; Arduino Uno-nun 6 analoq pini üç coystikə qədər çatır.
Joystick-i simsiz pult kimi istifadə edə bilərəmmi?
Bəli. Coystiki bir Arduino-ya qoşub dəyərləri nRF24L01 radio modulu, HC-05 Bluetooth modulu və ya iki ESP32 arasında ESP-NOW ilə başqa plataya göndərə bilərsən. Robot maşın və uzaqdan idarə olunan layihələrin çoxu bu üsulla hazırlanır.
Joystick modulu ESP32 və Raspberry Pi Pico ilə işləyirmi?
Bəli, amma modulu 3V3 pinindən qidalandırmalısan. ESP32-də dəyərlər 0–4095, Pico-da 0–65535 arasındadır. ESP32-də Wi-Fi açıq olanda işləyən ADC1 pinlərindən (GPIO 32–39) istifadə et və mərkəz dəyərini açılışda kalibrlə.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax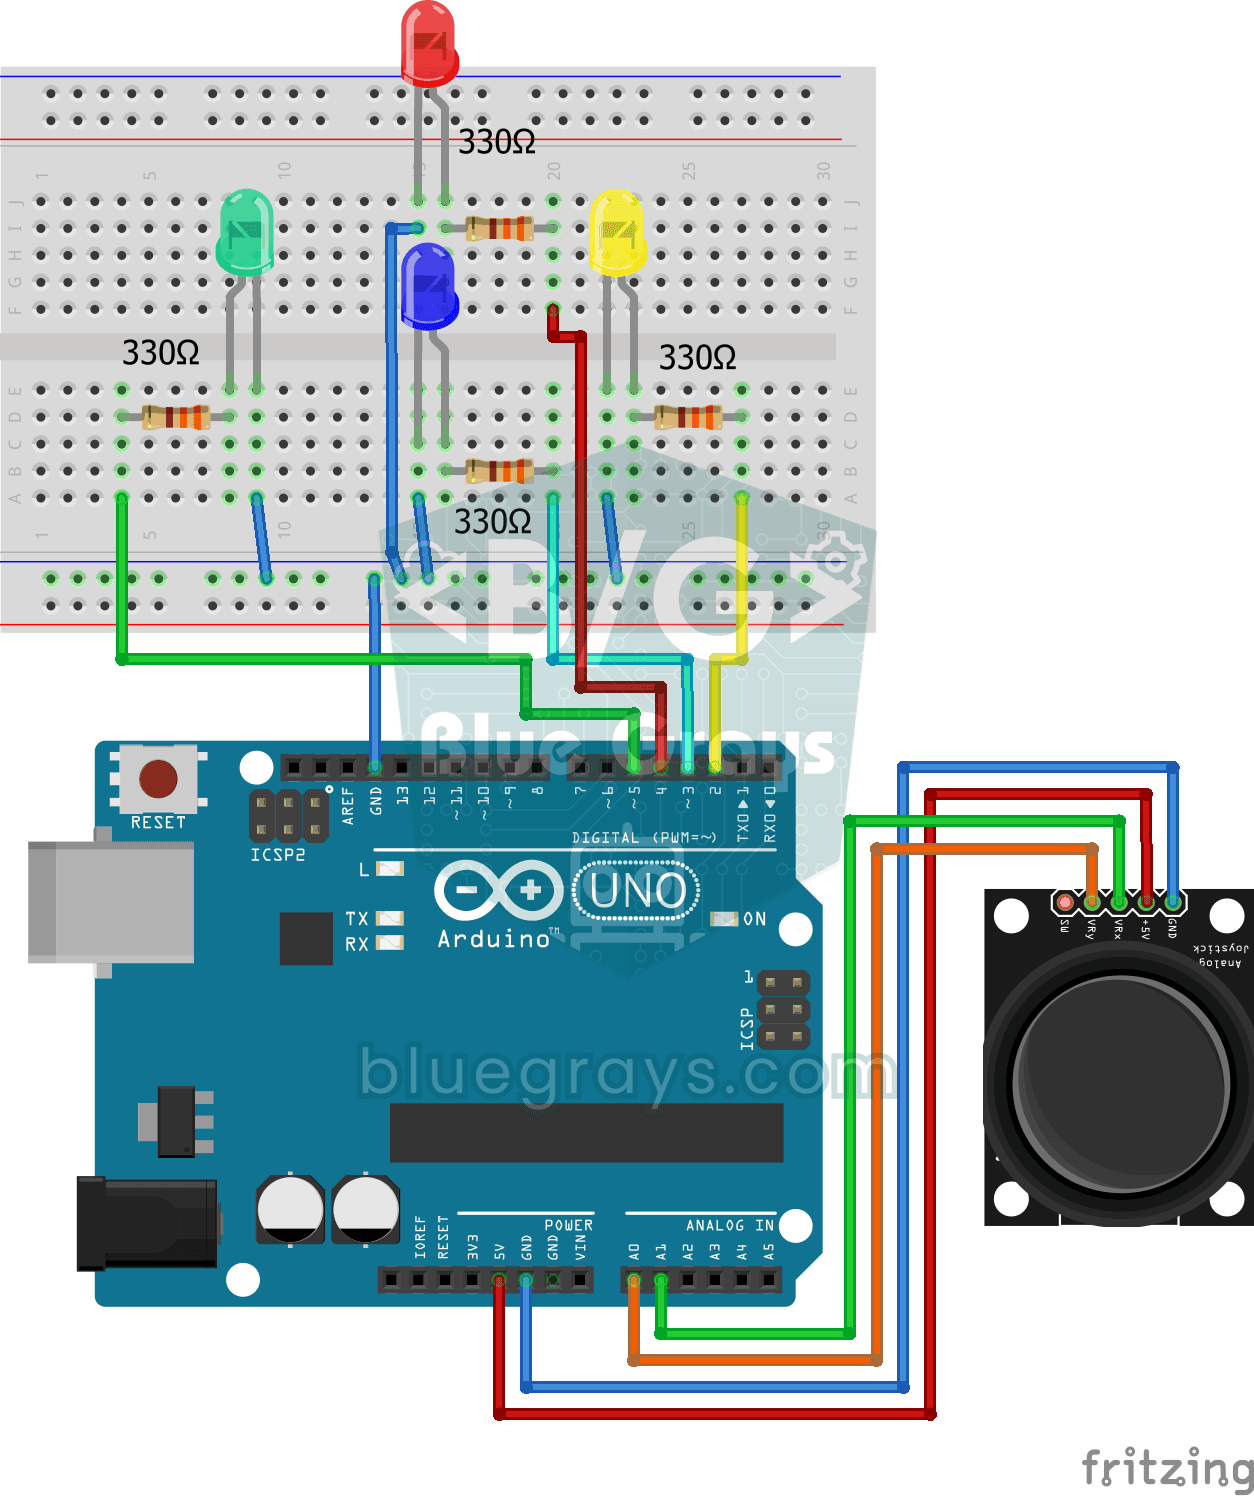
Coystiklə LED idarəsi
Coystikin kiçik çubuğunu hansı istiqamətə sonadək itələsən, həmin istiqamətdəki LED yanır: sağ, sol, yuxarı və aşağı üçün dörd fərqli rəng var. Çubuğu buraxanda ortaya qayıdır və bütün LED-lər sönür.

Coystiklə servo idarəsi
Coystik çubuğu ilə iki mühərriki idarə et, sanki təhlükəsizlik kamerasını çevirirsən.

Piksel ilan: 8x8 matris
Klassik ilan oyununu özün qur və oyna. Rəngli 8x8 işıq matrisində yaşıl ilanı coystiklə idarə edib qırmızı almaları yeyirsən; hər almada ilan uzanır, bir az sürətlənir və xalın kiçik rəqəm ekranında…

Matris ilan 16x16
Klassik ilan oyunu, bu dəfə 256 işıqdan ibarət nəhəng LED ekranda. Yaşıl ilanı coystiklə idarə edib qırmızı almaları toplayırsan; hər almada ilan uzanır, xalın kiçik rəqəm ekranında artır və oyun bir…

ESP32 servo mühərrik (potensiometrlə idarə)
Bu layihədə potensiometrlə SG90 servo mühərrikini idarə edirik. Potensiometrdən oxunan analoq dəyəri 0-180 dərəcə aralığına map-ləyərək servo bucağını tənzimləyirik. ESP32Servo kitabxanası ESP32-nin çıxış verə bilən uyğun GPIO-larında servo siqnalı yaradır; bu layihədə GPIO 18 istifadə olunur. Bu, robot qollar, kamera gimbal-ları və avtomatik qapı mexanizmləri üçün əsas idarəetmə üsuludur.

Raket top oyunu - SSD1306
Bir top, iki raket və sən: video oyunların ən qədimlərindən olan stolüstü tennisi kiçik OLED ekranda oynayırsan.

OLED T-Rex Run: Arduino dinozavr oyunu
İnternet kəsiləndə çıxan dinozavr oyunu artıq masandadır: kiçik OLED ekranda dinozavr qaçır, kaktuslar üstünə gəlir və sən bir düymə ilə tullanırsan.

Arduino LCD qaçış oyunu
16x2 simvol LCD ekranda işləyən yandan sürüşən sonsuz qaçış oyunu. Qəhrəman avtomatik qaçır, oyunçu düyməyə basaraq maneələrin üstündən tullanır. Alt və üst sırada təsadüfi maneələr yaranır. Passiv buzzer ilə açılış melodiyası, tullanma səsi, 50 xal təbrik səsi və oyun sonu melodiyası çalınır. Açılışda "BlueGrays — Arduino Projects" splash ekranı göstərilir. Xal ekranın sağ üst küncündə anlıq yenilənir.