
Raspberry Pi Pico PIO və iki nüvə: _thread, setup1, WS2812B
Raspberry Pi Pico PIO bələdçisi: vəziyyət maşınları, kvadrat dalğa və WS2812B nümunəsi, MicroPython _thread və Arduino setup1/loop1 ilə iki nüvə, Pico 2 fərqləri.
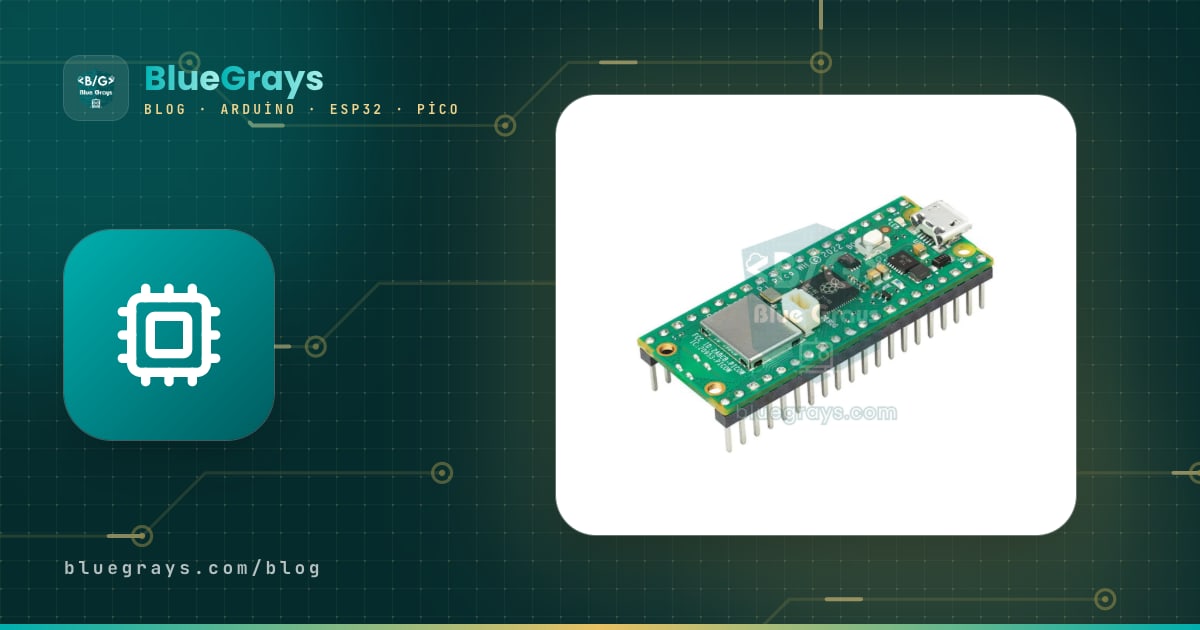
Raspberry Pi Pico PIO bloku və iki nüvəsi bu kiçik platanı eyni qiymətli mikrokontrollerlərin çoxundan fərqləndirən iki xüsusiyyətdir. Pico-nun ürəyindəki RP2040 çipində iki ayrı prosessor nüvəsi və 8 ədəd PIO vəziyyət maşını var. Nüvələr sayəsində bir tərəfdə sensor oxuyarkən o biri tərəfdə ekranı və ya LED animasiyasını heç donmadan davam etdirə bilərsən. PIO isə prosessordan asılı olmadan işləyən kiçik zamanlama mühərrikləridir: WS2812B LED-lərinin tələb etdiyi nanosaniyə dəqiqliyindəki siqnalı, əlavə UART-ı və ya kvadrat dalğanı prosessora heç yük salmadan yaradır.
Bu bələdçidə əvvəlcə iki nüvəni MicroPython-da _thread modulu ilə, sonra Arduino IDE-də setup1() və loop1() ilə işlədəcəksən. Sonra PIO-nun necə işlədiyini, neçə vəziyyət maşını olduğunu və hansı komandaları bildiyini öyrənib iki real proqram yazacaqsan: buzzer-dən nota çalan kvadrat dalğa generatoru və WS2812B göy qurşağı. Son bölmədə Pico 2-nin (RP2350) gətirdiyi fərqlərə və bu xüsusiyyətlərə həqiqətən nə vaxt ehtiyac olduğuna baxacağıq. Pico-ya yenisənsə, əvvəlcə Raspberry Pi Pico nədir? və MicroPython nədir? yazılarını oxumağı məsləhət görürəm.

Raspberry Pi Pico-nun iki nüvəsi və PIO bloku nədir?
RP2040-da nüvə 0 və nüvə 1 adlı iki eyni Cortex-M0+ prosessoru var. Proqram açılanda yalnız nüvə 0 işləyir; nüvə 1 sən onu başladana qədər yatır. İki nüvə eyni 264 KB RAM-ı və eyni pinləri bölüşür, buna görə aralarında məlumat daşımaq asandır, amma eyni dəyişənə eyni anda yazmamalıdırlar. Bunun üçün çipdə iki istiqamətli kiçik aparat növbəsi (FIFO, hər istiqamətdə 8 söz) və 32 ədəd aparat kilidi (spinlock) var. PIO isə nüvələrdən tamamilə ayrı bir dünyadır: iki PIO blokunun hər birində 4 vəziyyət maşını, ortaq 32 komandalıq proqram yaddaşı və pinlərə birbaşa çıxış var. Vəziyyət maşını bir dəfə başladıldıqdan sonra prosessor başqa işlə məşğul olanda belə öz proqramını dövr-dövr icra edir.
| Resurs | RP2040 (Pico, Pico W) | Nəyə lazımdır? |
|---|---|---|
| Prosessor nüvəsi | 2 x Cortex-M0+, 133 MHz (güncəl sənədlərdə 200 MHz-ə qədər) | İki ayrı proqramı həqiqətən eyni anda işlətmək |
| Nüvələrarası FIFO | Hər istiqamətdə 8 x 32 bit | Nüvələr arasında ədəd və komanda göndərmək |
| Aparat kilidi (spinlock) | 32 ədəd | Ortaq verilənə növbə ilə çıxış etmək |
| PIO bloku | 2 ədəd (PIO0, PIO1) | Zamanlaması dəqiq olan pin işlərini prosessordan almaq |
| Vəziyyət maşını | Blok başına 4, cəmi 8 | Hər biri ayrıca PIO proqramı icra edir |
| PIO proqram yaddaşı | Blok başına 32 komanda | O blokdakı 4 vəziyyət maşını bölüşür |
| PIO FIFO | Maşın başına TX 4 + RX 4 söz (birləşdiriləndə 8) | Prosessor ilə vəziyyət maşını arasında məlumat |
MicroPython-da ikinci nüvə: _thread modulu
MicroPython-da nüvə 1-dən istifadə yolu _thread.start_new_thread(funksiya, arqumentlər) çağırışıdır. Pico-da bu çağırış funksiyanı ikinci nüvədə başladır; əsas proqram isə nüvə 0-da davam edir. Eyni anda yalnız bir əlavə axın işləyə bilər, çünki üçüncü nüvə yoxdur. Aşağıdakı nümunədə nüvə 0 GP26-ya qoşulu potensiometri oxuyub nəticəni ekrana yazır, nüvə 1 isə daxili LED-i potensiometrin təyin etdiyi sürətlə yandırıb söndürür. Nüvə 1-dəki sleep_ms() gözləməsi nüvə 0-a heç təsir etmir; tək nüvədə bunun üçün taymer və ya asyncio lazım olardı.
1# Pico - iki çekirdek (MicroPython _thread) / two cores (MicroPython _thread)
2import _thread
3import time
4from machine import Pin, ADC
5
6led = Pin("LED", Pin.OUT)          # Pico ve Pico W dahili LED / onboard LED on Pico and Pico W
7pot = ADC(26)                      # GP26 = ADC0, potansiyometre / potentiometer
8
9lock = _thread.allocate_lock()     # ortak veri kilidi / shared data lock
10blink_ms = 500                     # çekirdek 0 yazar, çekirdek 1 okur / core 0 writes, core 1 reads
11running = True                     # durdurma bayrağı / stop flag
12
13
14def core1_task():
15    # Çekirdek 1: LED'i kendi hızında yakıp söndürür / Core 1: blinks the LED at its own pace
16    while running:
17        with lock:
18            period = blink_ms
19        led.toggle()
20        time.sleep_ms(period)
21    led.off()
22
23
24_thread.start_new_thread(core1_task, ())   # ikinci çekirdekte başlat / start on the second core
25
26try:
27    while True:
28        # Çekirdek 0: sensörü okur ve hızı ayarlar / Core 0: reads the sensor and sets the speed
29        raw = pot.read_u16()                     # 0-65535
30        with lock:
31            blink_ms = 50 + raw * 950 // 65535   # 50-1000 ms
32        print("ham / raw:", raw, "ms:", blink_ms)
33        time.sleep_ms(200)
34except KeyboardInterrupt:
35    running = False                              # çekirdek 1'e dur de / tell core 1 to stop
36 time.sleep_ms(1100)- allocate_lock() ilə yaradılan kilid with lock: bloku daxilində ortaq dəyişənə yalnız bir nüvənin toxunmasını təmin edir.
- running bayrağı Ctrl+C ilə proqramı dayandıranda nüvə 1-ə dövrdən çıxmağı deyir; əks halda LED yanıb-sönməyə davam edir.
- Pin("LED") yazılışı həm Pico-da, həm Pico W-də daxili LED-i tapır; Pico W-də LED simsiz çipə qoşulu olduğu üçün Pin(25) işləmir.
- Nüvə 1-də uzun çəkən hesablama, ekran çəkimi və ya dəqiq zamanlama kimi işləri, nüvə 0-da isə Wi-Fi, menyu və istifadəçi qarşılıqlı təsirini saxlamaq yaxşı bölgüdür.
Arduino IDE-də iki nüvə: setup1() və loop1()
Arduino IDE-də Pico üçün ən çox istifadə olunan paket Earle Philhower-in hazırladığı Raspberry Pi Pico/RP2040/RP2350 nüvəsidir (arduino-pico). Bu paketdə iki nüvədən istifadə təəccüblü dərəcədə asandır: öyrəşdiyin setup() və loop() nüvə 0-da işləyir; eskizə setup1() və loop1() əlavə etsən, nüvə 1 avtomatik başlayır və bu iki funksiyanı icra edir. Nüvələr arasında məlumat göndərmək üçün rp2040.fifo obyekti istifadə olunur. Arduino-nun rəsmi "Arduino Mbed OS RP2040" paketində setup1() dəstəyi yoxdur; ona görə Boards Manager-də düzgün paketi seçdiyinə əmin ol.
1// Raspberry Pi Pico - iki çekirdek (Arduino-Pico çekirdeği) / two cores (Arduino-Pico core)
2const int POT_PIN = 26;        // GP26 = ADC0, potansiyometre / potentiometer
3
4// ---- Çekirdek 0 / Core 0 ----
5void setup() {
6  Serial.begin(115200);
7}
8
9void loop() {
10  int raw = analogRead(POT_PIN);   // 0-1023 (varsayılan 10 bit / default 10-bit)
11  rp2040.fifo.push_nb(raw);        // FIFO doluysa bekleme, değeri atla / skip the value if the FIFO is full
12  Serial.print("pot: ");
13  Serial.println(raw);
14  delay(100);
15}
16
17// ---- Çekirdek 1 / Core 1 ----
18void setup1() {
19  pinMode(LED_BUILTIN, OUTPUT);
20}
21
22void loop1() {
23  static uint32_t periodMs = 500;
24  uint32_t value;
25  while (rp2040.fifo.pop_nb(&value)) {           // FIFO'yu boşalt, sonuncuyu kullan / drain the FIFO, keep the last one
26    periodMs = map(value, 0, 1023, 50, 1000);
27  }
28  digitalWrite(LED_BUILTIN, HIGH);
29  delay(periodMs);                               // yalnız çekirdek 1'i bekletir / only blocks core 1
30  digitalWrite(LED_BUILTIN, LOW);
31  delay(periodMs);
32}| Funksiya | Nə edir? |
|---|---|
| rp2040.fifo.push(x) | 32 bitlik dəyəri o biri nüvəyə göndərir; növbə doludursa yer açılana qədər gözləyir |
| rp2040.fifo.push_nb(x) | Gözləmədən göndərməyə cəhd edir; növbə doludursa false qaytarır |
| rp2040.fifo.pop() | O biri nüvədən gələn dəyəri oxuyur; növbə boşdursa gözləyir |
| rp2040.fifo.pop_nb(&x) | Dəyər varsa x-ə yazır və true qaytarır, yoxdursa dərhal false qaytarır |
| rp2040.fifo.available() | Oxunmağı gözləyən dəyərlərin sayını verir |
| rp2040.idleOtherCore() / resumeOtherCore() | O biri nüvəni qısa müddətə dayandırır və yenidən başladır (məs., flash-a yazanda) |
PIO nədir? Proqramlaşdırıla bilən giriş-çıxış necə işləyir
Mikrokontrollerlərin çoxunda UART, SPI, I2C və PWM kimi rabitə və siqnal blokları çipə sabitlənib; siyahıda olmayan protokol lazım olsa, prosessor pinləri tək-tək açıb-bağlayaraq (bit-banging) idarə edir. Bu üsul prosessoru məşğul edir və kəsmələr araya girəndə zamanlama pozulur. PIO (Programmable Input/Output) bu problemi kökündən həll edir: hər vəziyyət maşını yalnız pin işləri üçün nəzərdə tutulmuş doqquz komandalıq kiçik prosessordur. Hər komanda tam olaraq bir saat dövründə işləyir və istənilsə sonuna 0–31 dövrlük gecikmə əlavə olunur. Beləcə siqnalın hər kənarının neçə nanosaniyəyə gələcəyini dövrləri sayaraq dəqiq bilirsən. Vəziyyət maşınının sürəti sistem saatının bölücüyə (1 ilə 65536 arası) bölünməsi ilə tənzimlənir.
| Komanda | Vəzifəsi |
|---|---|
| set(pins, v) | Pinlərə və ya X/Y reyestrlərinə 0–31 arası sabit dəyər yazır |
| out(dest, n) | Çıxış sürüşdürmə reyestrindən (OSR) n biti pinlərə və ya X/Y-yə ötürür |
| in_(src, n) | Pinlərdən və ya reyestrlərdən n biti giriş sürüşdürmə reyestrinə (ISR) alır |
| pull() / push() | TX FIFO-dan OSR-ə söz çəkir, ISR-dəki sözü RX FIFO-ya itələyir |
| jmp(cond, label) | Şərtə görə (X sıfırdır, pin yüksəkdir, X-- və s.) keçid edir |
| wait(polarity, src, idx) | Bir pin və ya IRQ bayrağı istənilən səviyyəyə gələnə qədər gözləyir |
| mov(dest, src) | Reyestrlər arasında köçürür, istənilsə bitləri tərsinə çevirir |
| irq(idx) | Prosessora və ya başqa vəziyyət maşınına kəsmə bayrağı göndərir |
| nop() və .side(v) | Boş komanda; side-set ilə hər komanda ilə birlikdə bir pini eyni dövrdə dəyişmək |
MicroPython-da PIO proqramları @rp2.asm_pio dekoratoru ilə yazılan Python funksiyalarıdır; funksiya çağırılmır, MicroPython onu tərtib edib maşın koduna çevirir. Sonra rp2.StateMachine(id, program, freq=..., set_base=...) ilə bir vəziyyət maşınına yükləyirsən. Pico-da maşın nömrələri 0–3 PIO0-a, 4–7 PIO1-ə aiddir. freq dəyəri saniyədəki komanda dövrü sayıdır və sistem saatının 1/65536 hissəsindən aşağı ola bilməz; 125 MHz-də bu təxminən 1,9 kHz, 150 MHz-də 2,3 kHz edir. Daha yavaş siqnal lazımdırsa, gecikmələrdən və ya X/Y sayğaclı dövrlərdən istifadə edirsən.
PIO ilə kvadrat dalğa: ilk vəziyyət maşını proqramın
İlk nümunədə GP15-ə qoşulu passiv buzzer-dən ardıcıl notalar çalıb sonda 1 kHz-lik fasiləsiz kvadrat dalğa buraxacağıq. Proqram yalnız iki komandadan ibarətdir: pini HIGH et və 9 dövr gözlə, pini LOW et və 9 dövr gözlə. Hər komandanın özü 1 dövr çəkdiyi üçün bir period 20 dövrdür; yəni istədiyin ton tezliyinin 20 mislini vəziyyət maşınına verməyin kifayətdir. Buzzer-in müsbət ucunu GP15-ə, mənfi ucunu GND-yə qoş. Buzzer əvəzinə osiloqraf və ya LED ilə 220 om rezistor da istifadə edə bilərsən; rezistoru LED rezistoru hesablayıcısı ilə seçə bilərsən.
1# PIO ile kare dalga ve buzzer notaları / square wave and buzzer notes with PIO
2import time
3import rp2
4from machine import Pin
5
6
7@rp2.asm_pio(set_init=rp2.PIO.OUT_LOW)
8def square():
9    wrap_target()
10    set(pins, 1)   [9]     # 1 + 9 = 10 döngü HIGH / 10 cycles HIGH
11    set(pins, 0)   [9]     # 1 + 9 = 10 döngü LOW / 10 cycles LOW
12    wrap()                 # başa dön, işlemci karışmaz / loop back, no CPU involved
13
14
15def tone(freq_hz):
16    # Bir periyot 20 döngü: durum makinesi frekansı = 20 x ton
17    # One period is 20 cycles: state machine frequency = 20 x tone
18    sm = rp2.StateMachine(0, square, freq=freq_hz * 20, set_base=Pin(15))
19    sm.active(1)
20    return sm
21
22
23notes = [262, 294, 330, 349, 392, 440, 494, 523]   # Do-Re-Mi ... / C4 ... C5
24for n in notes:
25    sm = tone(n)
26    time.sleep_ms(300)        # işlemci boşta, ses PIO'dan / CPU is idle, PIO makes the sound
27    sm.active(0)
28
29sm = tone(1000)               # 1 kHz sürekli kare dalga / continuous 1 kHz square wave
30print("GP15: 1 kHz kare dalga / square wave")
Burada düstur sadədir: ton tezliyi = vəziyyət maşınının tezliyi / dövr sayı. 1000 Hz üçün maşın 20.000 Hz-də işləyir, bu da aşağı həddən xeyli yuxarıdır. Gecikmələri götürüb yalnız iki set() komandası saxlasan, bir period 2 dövrə düşür; maşını 125 MHz-də işlədəndə pində 62,5 MHz-lik kvadrat dalğa alırsan. Eyni işi aparat PWM-i ilə də görə biləcəyini unutma: sadə ton və ya LED parlaqlığı üçün PWM kifayətdir. PIO-nun fərqi siqnalın formasını tamamilə sənin təyin etməndir; bir neçə sətirlə dəyişən enli impulslar, müəyyən sayda impuls və ya girişə reaksiya verən çıxışlar yarada bilərsən.
PIO ilə WS2812B (NeoPixel) LED-lərini idarə etmək
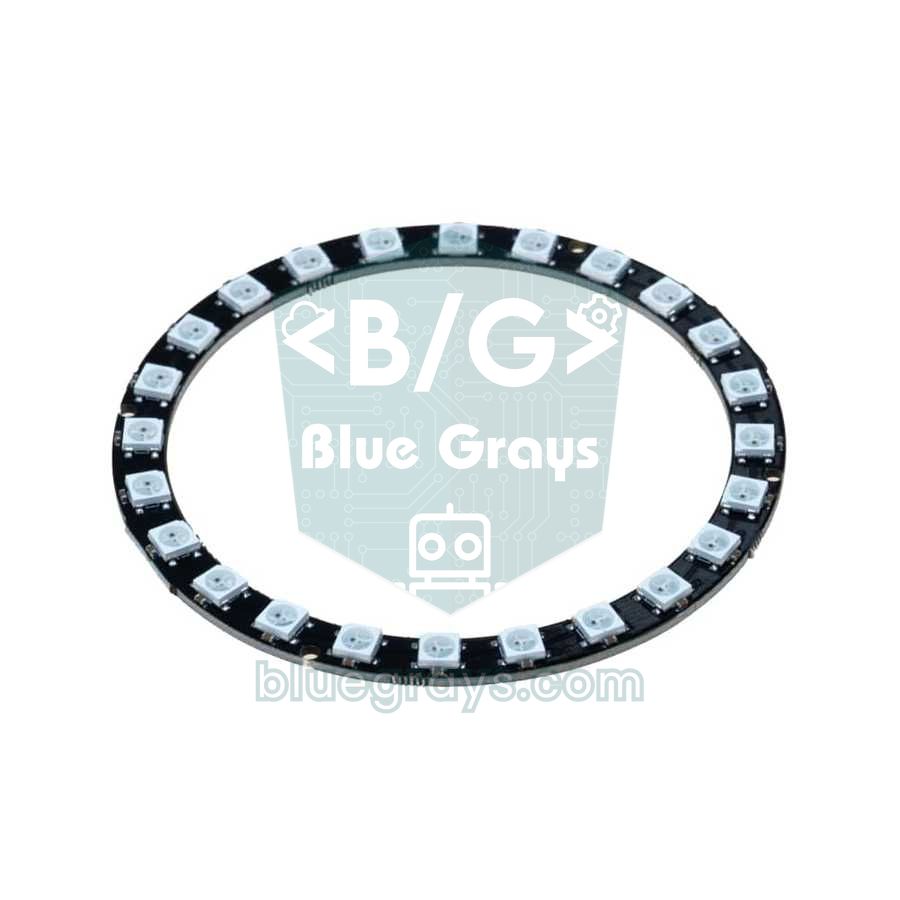
WS2812B LED-ləri hər bit üçün təxminən 1,25 mikrosaniyəlik impuls gözləyir; bitin 1 və ya 0 olduğu impulsun HIGH qalma müddətindən anlaşılır. Bu, PIO üçün dərslik nümunəsidir. Aşağıdakı proqram Raspberry Pi-nin rəsmi MicroPython nümunəsinə əsaslanır: vəziyyət maşını 8 MHz-də işləyir və hər bit tam 10 dövr çəkir, beləcə saniyədə 800.000 bit göndərilir. autopull sayəsində maşın hər 24 bitdən bir FIFO-dan yeni rəng çəkir; prosessor yalnız massivi sm.put() ilə FIFO-ya buraxır. LED sayını öz lentinə görə dəyiş; WS2812B-nin iş məntiqi və rəng sırası üçün WS2812B NeoPixel bələdçisinə baxa bilərsən.
| WS2812B ucu | Pico pini | Qeyd |
|---|---|---|
| DIN (məlumat girişi) | GP16 (fiziki pin 21) | Araya 330 om rezistor qoymaq siqnalı qoruyur |
| 5V / VCC | VBUS (pin 40) | USB-dən 5 V; çox LED olanda xarici 5 V mənbə istifadə et |
| GND | GND (məs., pin 38) | Xarici mənbənin GND-si də bura qoşulmalıdır |
1# PIO ile WS2812B (NeoPixel) gökkuşağı / WS2812B (NeoPixel) rainbow with PIO
2import array
3import time
4import rp2
5from machine import Pin
6
7NUM_LEDS = 24          # halka ya da şeritteki LED sayısı / LEDs in the ring or strip
8LED_PIN = 16           # DIN bağlantısı / DIN connection
9BRIGHTNESS = 0.2       # 0.0-1.0, akımı düşük tutar / keeps current low
10
11
12@rp2.asm_pio(sideset_init=rp2.PIO.OUT_LOW, out_shiftdir=rp2.PIO.SHIFT_LEFT,
13             autopull=True, pull_thresh=24)
14def ws2812():
15    T1 = 2
16    T2 = 5
17    T3 = 3
18    wrap_target()
19    label("bitloop")
20    out(x, 1)               .side(0)    [T3 - 1]   # 1 biti al, hat LOW / take 1 bit, line LOW
21    jmp(not_x, "do_zero")   .side(1)    [T1 - 1]   # hat HIGH / line HIGH
22    jmp("bitloop")          .side(1)    [T2 - 1]   # bit 1: uzun HIGH / long HIGH
23    label("do_zero")
24    nop()                   .side(0)    [T2 - 1]   # bit 0: kısa HIGH / short HIGH
25    wrap()
26
27
28# Bit başına 10 döngü x 8 MHz = 800 kHz / 10 cycles per bit x 8 MHz = 800 kHz
29sm = rp2.StateMachine(0, ws2812, freq=8_000_000, sideset_base=Pin(LED_PIN))
30sm.active(1)
31
32pixels = array.array("I", [0] * NUM_LEDS)
33
34
35def set_pixel(i, r, g, b):
36    r = int(r * BRIGHTNESS)
37    g = int(g * BRIGHTNESS)
38    b = int(b * BRIGHTNESS)
39    pixels[i] = (g << 16) | (r << 8) | b    # WS2812B sırası GRB / byte order is GRB
40
41
42def show():
43    sm.put(pixels, 8)      # 24 biti sola hizala / left-align the 24 bits
44
45
46def wheel(pos):
47    # 0-255 arası değeri renge çevir / turn 0-255 into a colour
48    pos %= 255
49    if pos < 85:
50        return 255 - pos * 3, pos * 3, 0
51    if pos < 170:
52        pos -= 85
53        return 0, 255 - pos * 3, pos * 3
54    pos -= 170
55    return pos * 3, 0, 255 - pos * 3
56
57
58step = 0
59while True:
60    for i in range(NUM_LEDS):
61        set_pixel(i, *wheel(i * 255 // NUM_LEDS + step))
62    show()
63    step = (step + 3) % 255
64    time.sleep_ms(30)      # kare arası bekleme, aynı zamanda reset / frame gap, also the reset time
Proqramın məntiqini sətir-sətir izləyək. out(x, 1) OSR-dən bir biti X reyestrinə alır və bu zaman side-set ilə xətt LOW saxlanır (3 dövr). Ardınca xətt HIGH edilir və X-ə baxılır (2 dövr). Bit 1-dirsə xətt 5 dövr də HIGH qalır; 0-dırsa xətt LOW-a çəkilib 5 dövr gözlənilir. Hər iki yol cəmi 10 dövrdür, yəni 1,25 µs. pull_thresh=24 maşına hər sözdən yalnız 24 bit istifadə etməyi deyir; buna görə Python tərəfində rəng sola sürüşdürülür (sm.put(pixels, 8)). Rəng sırası RGB deyil, GRB-dir; qırmızı ilə yaşıl yer dəyişibsə, problem buradadır. 24 LED tam ağda 1,4 A-ə qədər cərəyan çəkə biləcəyi üçün nümunədə parlaqlıq 20% ilə məhdudlaşdırıldı.
Pico 2 (RP2350) ilə nələr dəyişdi?
Raspberry Pi Pico 2 eyni ölçü və eyni pin düzümü ilə gələn, amma içində RP2350 çipi daşıyan yeni nəsildir. İki nüvə yenə var, lakin bu dəfə açılışda iki Arm Cortex-M33 və ya iki Hazard3 RISC-V nüvəsi arasında seçim etmək olur. Bu yazıdakı kodların hamısı Pico 2-də dəyişmədən işləyir: MicroPython-da _thread eynidir, Arduino-Pico nüvəsində setup1()/loop1() və rp2040.fifo eyni adlarla istifadə olunur. PIO tərəfində üçüncü blok əlavə edildiyi üçün vəziyyət maşınlarının sayı 12-yə çatır (MicroPython-da 0–11) və bir neçə yeni komanda seçimi gəlir.
| Xüsusiyyət | Pico (RP2040) | Pico 2 (RP2350) |
|---|---|---|
| Nüvələr | 2 x Cortex-M0+ | 2 x Cortex-M33 və ya 2 x Hazard3 RISC-V |
| Saat sürəti | 133 MHz | 150 MHz |
| RAM | 264 KB | 520 KB |
| Plata üstü flash | 2 MB | 4 MB |
| PIO | 2 blok, 8 vəziyyət maşını | 3 blok, 12 vəziyyət maşını |
| Üzən vergüllü hesablama | Proqram yolu ilə (ROM-dakı sürətli rutinlər) | Aparat FPU (tək dəqiqlik) + ikiqat dəqiqlik yardımçı prosessoru |
| Təhlükəsizlik | Yoxdur | TrustZone, təhlükəsiz açılış, 8 KB OTP |
| MicroPython faylı | RPI_PICO (.uf2) | RPI_PICO2 (.uf2) |
Praktikada Pico 2-nin ən hiss olunan fərqi sürətdir: aparat FPU-su sayəsində float yüklü hesablamalar (filtrlər, sensor fuziyası, səs emalı) bir neçə dəfə sürətlənir, iki dəfə çox RAM də böyük ekran buferlərinə yer açır. Diqqət etməli olduğun yeganə şey platana uyğun UF2 faylını yükləməkdir; Pico üçün olan fayl Pico 2-də işləmir. İlk RP2350 versiyalarında daxili pull-down rezistorlu girişlərlə bağlı məlum aparat xətası (E9) var idi və A4 revizyonunda aradan qaldırıldı; düymə qoşanda xarici rezistor istifadə etmək hər iki halda təhlükəsiz yoldur.
Nə vaxt iki nüvə, nə vaxt PIO lazımdır?
| Ehtiyacın | Ən uyğun həll | Niyə? |
|---|---|---|
| LED parlaqlığı, servo, sadə ton | Aparat PWM | Hazır blok, tək sətir kod |
| Bir neçə sensor + ekran + düymə | Tək nüvə, millis() və ya asyncio | Əlavə mürəkkəbliyə ehtiyac yoxdur |
| Uzun hesablama zamanı axıcı animasiya | İki nüvə | Nüvə 1-dəki hesablama ekranı dondurmur |
| Wi-Fi ilə yanaşı fasiləsiz ölçmə | İki nüvə | Şəbəkə gecikmələri ölçmə intervalını pozmur |
| WS2812B, əlavə UART, IR ötürücü, enkoder | PIO | Nanosaniyə dəqiqliyi, prosessor sərbəst qalır |
| VGA/DVI görüntü, I2S səs, çox sürətli siqnallar | PIO + DMA | Prosessorun çatdıra bilməyəcəyi məlumat sürəti |
Qısacası: işlər proqramda toqquşursa ikinci nüvəni, pinlərdə mikrosaniyədən aşağı dəqiqlik lazımdırsa PIO-nu düşün. Həvəskar layihələrin çoxunda ikisinə də ehtiyac qalmır; amma bir gün WS2812B animasiyası Wi-Fi sorğusu zamanı ilişməyə başlasa və ya platanın UART-ları çatmasa, həll artıq Pico-nun içində səni gözləyir.
Pico PIO və iki nüvə ilə layihə ideyaları
- Musiqiyə reaksiya verən LED halqa: Nüvə 1 mikrofon nümunələrini emal edir, PIO WS2812B halqasını idarə edir, nüvə 0 düymələri dinləyir.
- Səkkizkanallı impuls generatoru: Hər vəziyyət maşını fərqli tezlikdə kvadrat dalğa yaradır; step mühərriki sürücülərinə və ya test qurğularına siqnal verir.
- Fasiləsiz məlumat qeydedicisi: Nüvə 1 hər 10 ms-dən bir ADC oxuyur, nüvə 0 verilənləri Wi-Fi ilə göndərir; şəbəkə yavaşlasa da ölçmə qaçmır.
- Əlavə serial portlar: PIO ilə üçüncü və dördüncü UART-ı açıb GPS və Bluetooth modulunu eyni anda qoş.
- Fırlanan enkoder sayğacı: PIO enkoder impulslarını heç qaçırmadan sayır; prosessor yalnız nəticəni oxuyur.
- Nəfəs alan gecə lampası: PWM ilə yumşaq keçidləri nüvə 1-ə, işıq sensorunu nüvə 0-a ver.
Tez-tez edilən səhvlər və həlləri
| Əlamət | Səbəb | Həll |
|---|---|---|
| Dayandırdıqdan sonra plata cavab vermir | Nüvə 1-dəki dövr hələ də işləyir | Dayandırma bayrağı istifadə et; lazım olsa USB-ni çıxarıb tax |
| start_new_thread ikinci dəfə xəta verir | Pico-da yalnız bir əlavə axın ola bilər | Əvvəlki iş bitmədən yenisini başlatma |
| Dəyişənlər arabir mənasız dəyər alır | İki nüvə eyni verilənə kilidsiz yazır | allocate_lock() və ya FIFO istifadə et |
| StateMachine ValueError verir | freq sistem saatı / 65536-dan kiçikdir | Tezliyi artır, yavaşlatmanı gecikmə ilə et |
| PIOASMError: delay too large | Side-set bitləri gecikmə sahəsini kiçiltdi | Gecikməni böl və ya nop() əlavə et |
| WS2812B-də qırmızı və yaşıl tərsinədir | Rəng sırası GRB-dir | (g << 16) | (r << 8) | b formatından istifadə et |
| setup1() heç işləmir | Arduino Mbed RP2040 paketi seçilib | Earle Philhower-in Raspberry Pi Pico/RP2040 paketini quraşdır |
İki nüvə və PIO Pico-nu sadə LED yandırıcıdan ciddi quraşdırılmış sistemə çevirən xüsusiyyətlərdir; amma hamısı eyni təməl üzərində qurulur: pinləri, zamanlamanı və LED-ləri yaxşı tanımaq. BlueGrays tətbiqində Raspberry Pi Pico ilə LED yandırma, qaçan LED, qaçan işıq, düymə ilə vəziyyət maşını və PWM nəfəs effekti kimi layihələri dövrə sxemi və MicroPython kodu ilə addım-addım tapa, bu yazıdakı texnikaları onların üzərinə əlavə edə bilərsən.
Tez-tez verilən suallar
Raspberry Pi Pico PIO nədir?
PIO (proqramlaşdırıla bilən giriş-çıxış) RP2040 və RP2350 çiplərindəki, prosessordan asılı olmadan işləyən kiçik vəziyyət maşınlarıdır. Hər biri doqquz komandalıq sadə dildə yazılan proqramı dövr dəqiqliyi ilə icra edir. WS2812B LED, əlavə UART, IR göndərmə və ya enkoder oxuma kimi zamanlaması dəqiq işləri prosessoru məşğul etmədən görür.
Raspberry Pi Pico neçə nüvəlidir?
Pico və Pico W-dəki RP2040 çipində iki ədəd Cortex-M0+ nüvəsi var. Pico 2-dəki RP2350-də də iki nüvə var və açılışda Cortex-M33 və ya Hazard3 RISC-V nüvələri seçilə bilər. Proqram başlayanda yalnız nüvə 0 işləyir, nüvə 1-i sən başladırsan.
Pico-da neçə PIO vəziyyət maşını var?
RP2040-da iki PIO bloku və hər blokda 4 vəziyyət maşını olmaqla cəmi 8 vəziyyət maşını var. Hər blokun 32 komandalıq proqram yaddaşı o blokdakı maşınlar arasında bölüşdürülür. Pico 2-dəki RP2350-də üç PIO bloku, yəni 12 vəziyyət maşını var.
MicroPython-da Pico-nun iki nüvəsindən istifadə etmək olarmı?
Bəli. _thread.start_new_thread() ilə başladılan funksiya Pico-da ikinci nüvədə işləyir. Eyni anda yalnız bir əlavə axın açıla bilər və ortaq verilənlər üçün _thread.allocate_lock() ilə kilid istifadə etmək lazımdır. Çoxnüvəli dəstək MicroPython-da hələ də eksperimental olduğundan, əlavə axında ağır yaddaş əməliyyatlarından çəkinmək yaxşıdır.
Arduino IDE-də Pico-nun ikinci nüvəsindən necə istifadə etməli?
Earle Philhower-in Raspberry Pi Pico/RP2040/RP2350 paketini quraşdırdıqdan sonra eskizə setup1() və loop1() funksiyalarını əlavə etmək kifayətdir; nüvə 1 bunları özü işlədir. Nüvələr arasında rp2040.fifo.push() və rp2040.fifo.pop() ilə 32 bitlik dəyərlər göndərilir. Arduino-nun Mbed əsaslı RP2040 paketində bu xüsusiyyət yoxdur.
WS2812B LED üçün PIO istifadə etmək şərtdirmi?
Xeyr. MicroPython-un hazır neopixel modulu və Arduino-dakı Adafruit NeoPixel kitabxanası Pico-da problemsiz işləyir. PIO ilə özün yazmağın faydası göndərmə zamanı prosessorun sərbəst qalması və eyni texnikanı başqa zamanlaması dəqiq protokollara tətbiq edə bilməndir.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Raspberry Pi Pico daxili LED-in yanıb-sönməsi (Pico və Pico W)
Raspberry Pi Pico seriyasının açılış layihəsi! Pico-nun üzərindəki yaşıl daxili LED-i yandırıb söndürərək platanın işlədiyini təsdiqləyirik; klassik "Hello World" tipli ilk təcrübə. Xarici komponent lazım deyil, Pico və USB kabeli kifayətdir. Kod MicroPython ilə yazılıb (Raspberry Pi Fondunun rəsmi dəstəklədiyi dil).

Raspberry Pi Pico xarici LED-in yanıb-sönməsi (breadboard)
Pico-nun daxili LED-indən sonrakı addım: breadboard-a xarici LED qoşub GP14 pini ilə idarə etmək. Bu layihədə Pico-nun istənilən GPIO pinindən çıxış kimi istifadəni, LED-in qütblərini (uzun ayaq = anod/+, qısa ayaq = katod/–) və cərəyanı məhdudlaşdıran rezistorun (220Ω) niyə vacib olduğunu öyrənirsən. Rezistoru qoymasan, LED-ə artıq cərəyan gedər və yana bilər.

Raspberry Pi Pico svetofor (3 LED ardıcıl)
Qırmızı, sarı və yaşıl LED-lərlə real svetofor məntiqini canlandırırıq; Pico seriyasının 3 LED-ə keçən ilk layihəsi! Yaşıl 4 saniyə "keç", sarı 1,5 saniyə "hazırlaş", qırmızı 3 saniyə "dayan" və qırmızı+sarı 1 saniyə "yola düş" deyir (Avropa svetofor sxemi). Bu layihədə funksiya təyin etməyi (def all_off()), vəziyyət maşını məntiqini və çoxlu GPIO sinxronizasiyasını öyrənəcəksən.
Raspberry Pi Pico qaçan LED / Chasing LED (6 LED)
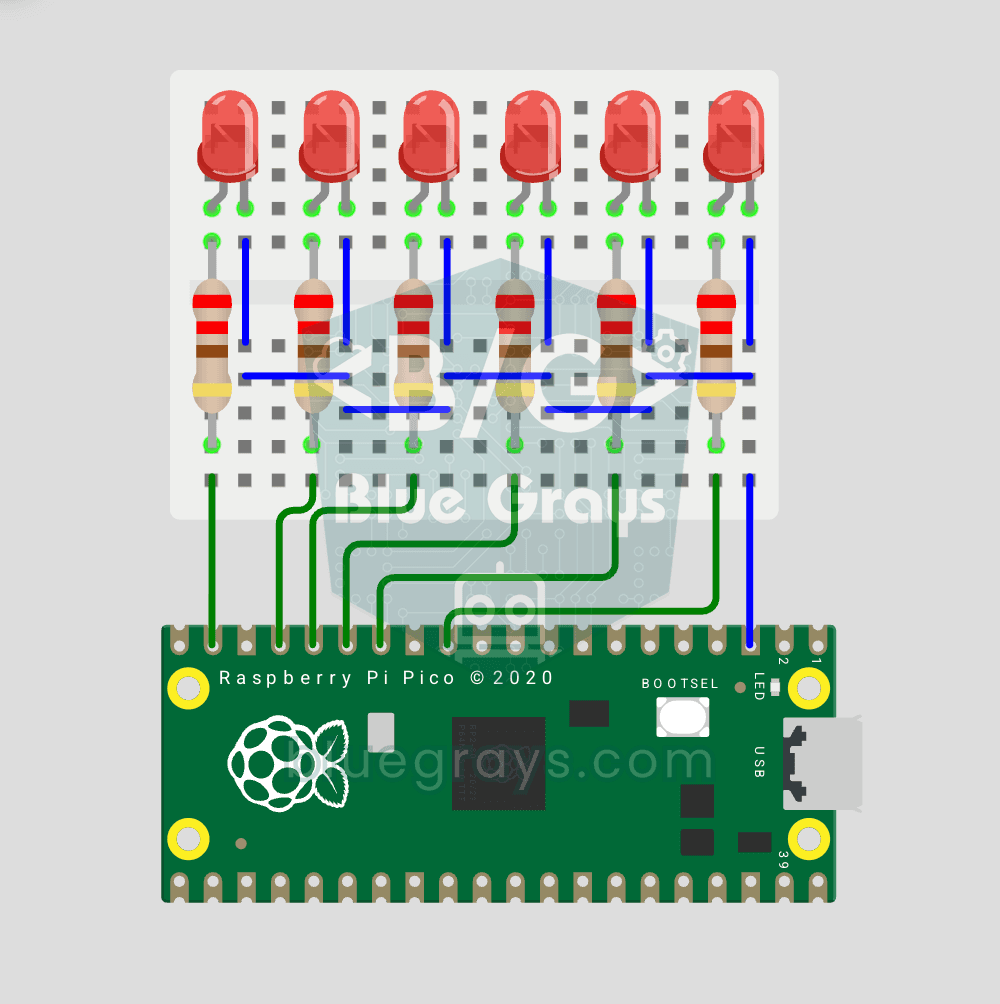
Pico ilə klassik "qaçan LED" animasiyası, 6 LED versiyası! 6 LED soldan sağa növbə ilə yanıb-sönür, sanki işıq cərgə boyunca qaçır. Bu layihədə Python siyahısını (LED_PINS = [14, 13, 12, 11, 10, 9]), list comprehension-u, for dövrü ilə pin idarəsini və enumerate() funksiyasını öyrənəcəksən. GP9-GP14 pinlərinə 6 LED qoşulur, hər birində 220Ω cərəyan məhdudlaşdırıcı rezistor var.
Raspberry Pi Pico qaçan işıq / Knight Rider (6 LED irəli-geri)
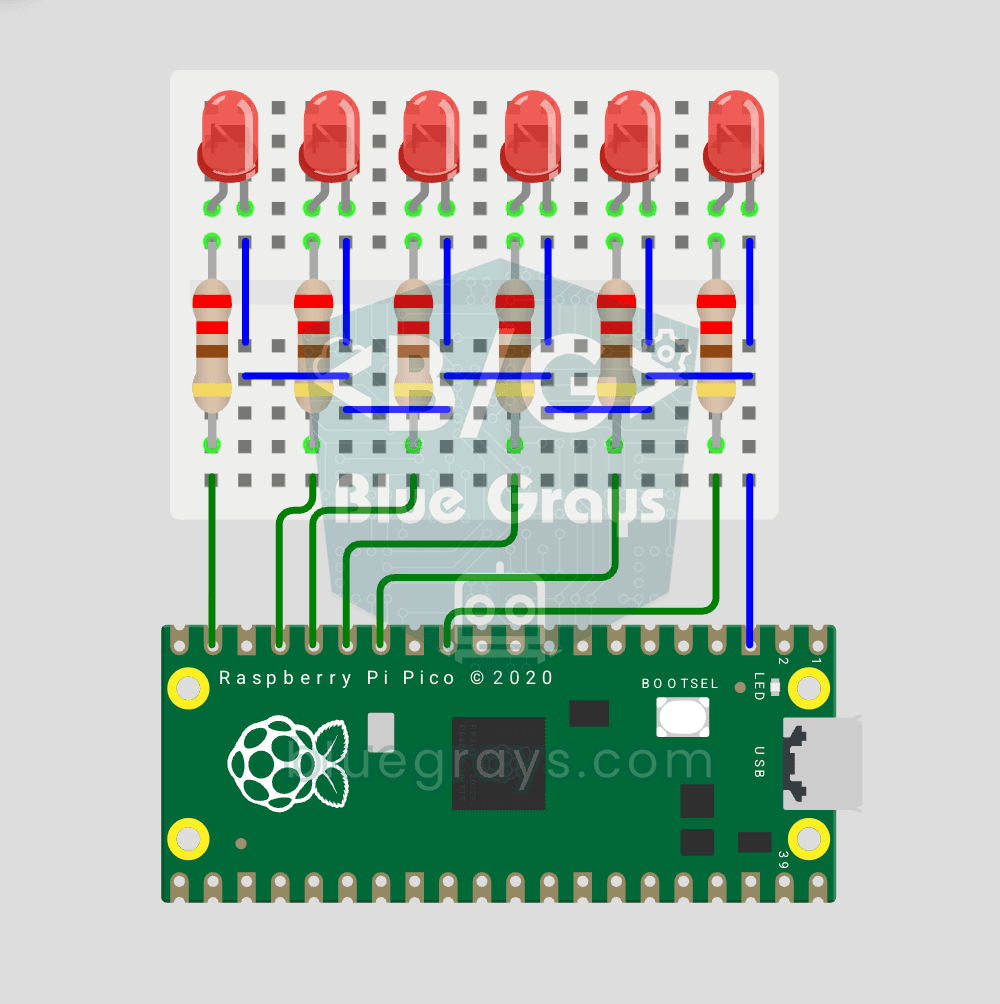
Pico ilə klassik "qaçan işıq" (Knight Rider) LED effekti! 6 LED əvvəl soldan sağa qaçır, sonra sağdan sola qayıdır, sonsuza qədər. 80-ci illərin məşhur serialındakı KITT maşınının ön barmaqlığı kimi. Bu layihə Qaçan LED layihəsinin üst versiyasıdır: eyni 6 LED dövrəsi (GP9-GP14), fərqli kod naxışı. Yeni öyrəniləcəklər: reversed() funksiyası ilə siyahını tərsinə çevirmək, iki ayrı for dövrü ilə irəli-geri naxış və eyni dövrədə bir neçə animasiya yaratmaq.

Raspberry Pi Pico svetofor, düyməylə 4 rejim seçimi (State Machine)
1 düymə ilə svetoforun 4 fərqli rejimi! Düyməyə hər basanda rejim dəyişir: Normal dövr (qırmızı → sarı → yaşıl), Yalnız qırmızı (dayan), Sarı flaş (diqqət/gecə rejimi) və Bağlı (təmir). Bu layihədə vəziyyət maşınını (hansı davranışın işləyəcəyini mode dəyişəni müəyyən edir) və (mode + 1) % 4 ilə rejimlər arasında dönməyi öyrənirsən.

Raspberry Pi Pico düymə debounce müqayisəsi: IRQ vs Software Polling
Düyməyə bir dəfə basanda kod 3-4 dəfə saydısa, səbəb contact bounce-dur: düymənin metal kontaktları toxunma anında mikrosaniyələr ərzində dəfələrlə açılıb-bağlanır! Bu layihədə eyni düyməni 2 fərqli üsulla sayıb Serial-da yan-yana müqayisə edirik: RAW polling (bounce-u tutur, səhv sayır) və IRQ + proqram debounce (düzgün sayır).

Raspberry Pi Pico PWM ilə LED Fade (nəfəs effekti)
LED artıq sadəcə yanıb-sönmür, nəfəs alır! Raspberry Pi Pico-nun PWM (Pulse Width Modulation, impuls eni modulyasiyası) xüsusiyyəti ilə LED-in parlaqlığı yavaş-yavaş artır, sonra yavaş-yavaş azalır; yuxu rejimindəki noutbukun işığı kimi sakit "nəfəs" effekti. Bu layihədə machine.PWM sinfini, duty_u16() ilə 0–65535 arası 16 bit parlaqlıq dəyərini və PWM tezliyini öyrənirsən.